Перегляди: 0 Автор: Редактор сайту Час публікації: 2026-06-10 Походження: Сайт


Сучасні роботизовані руки вимагають поєднання високого крутного моменту, точного позиціонування, компактних розмірів, енергоефективності та тривалого терміну служби . Незалежно від того, чи використовується в промисловій автоматизації, колаборативних роботах, медичному обладнанні, лабораторних системах або автономних обслуговуючих роботах, двигун, обраний для кожного з’єднання, безпосередньо впливає на загальну продуктивність.
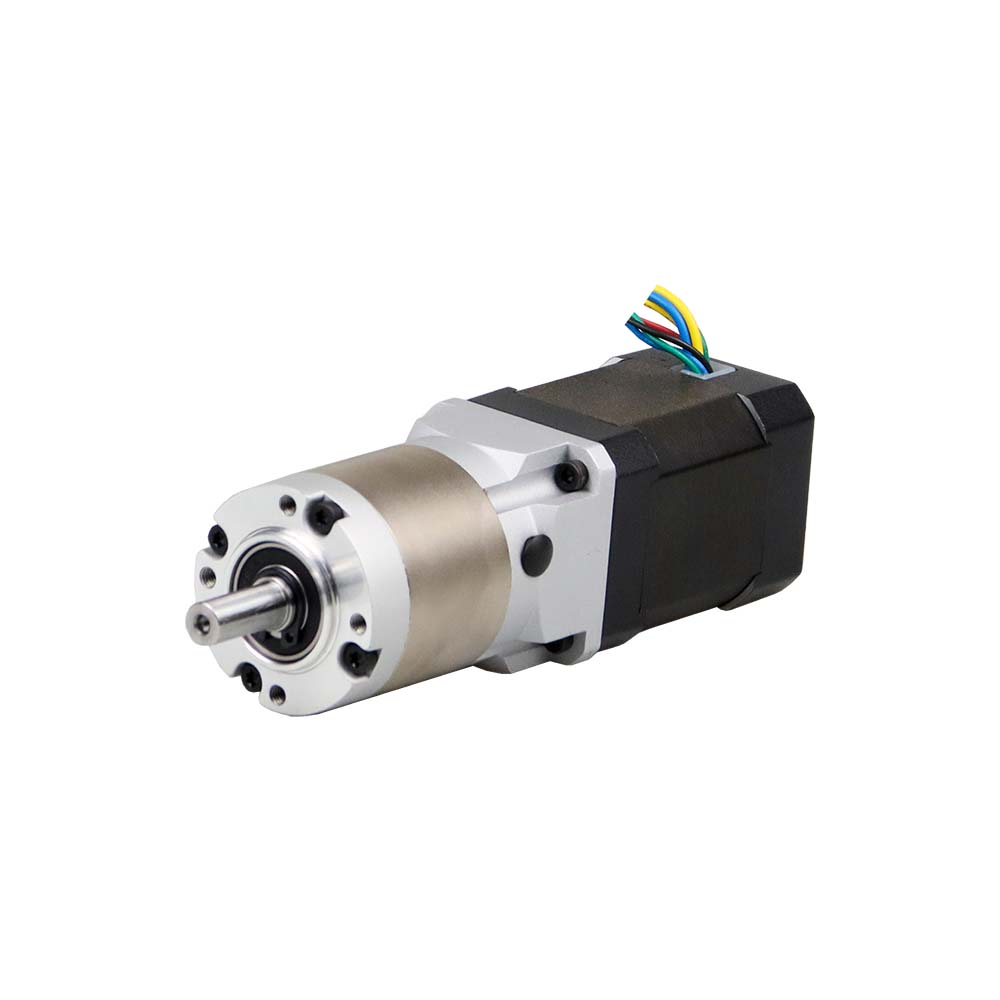
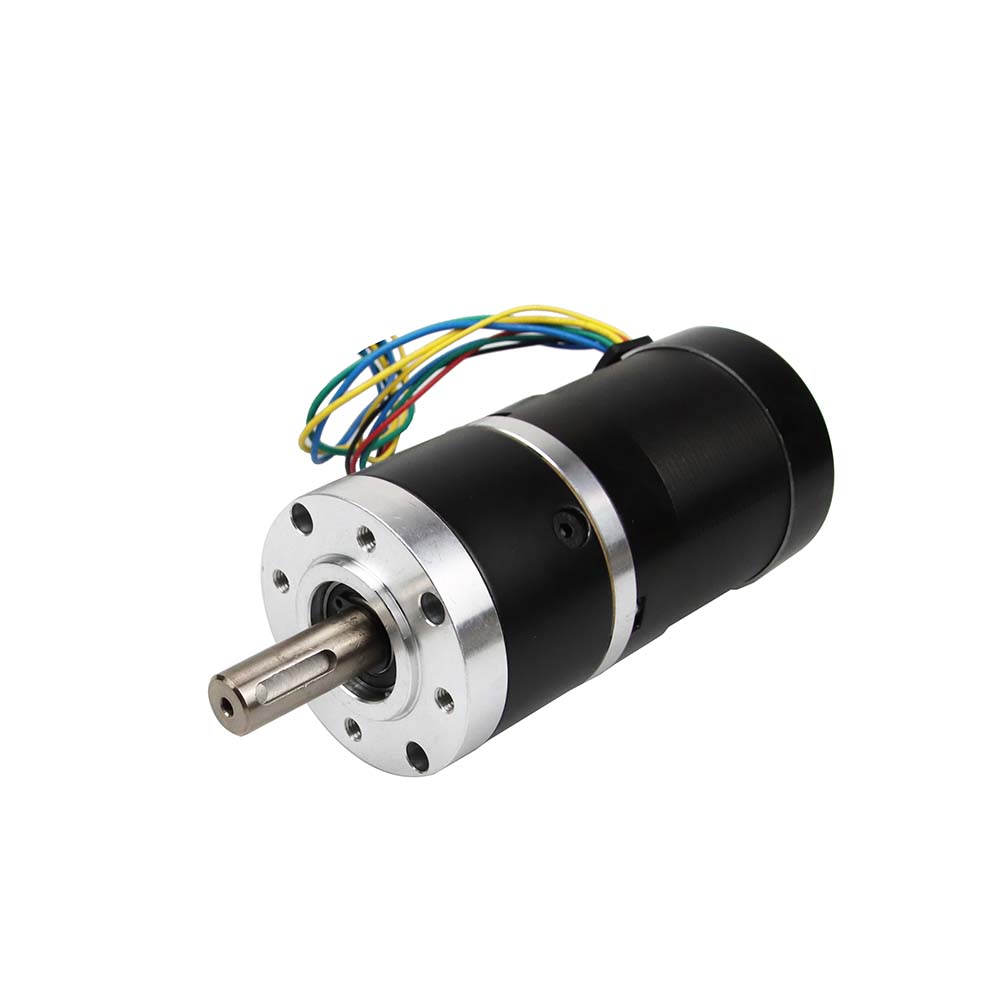
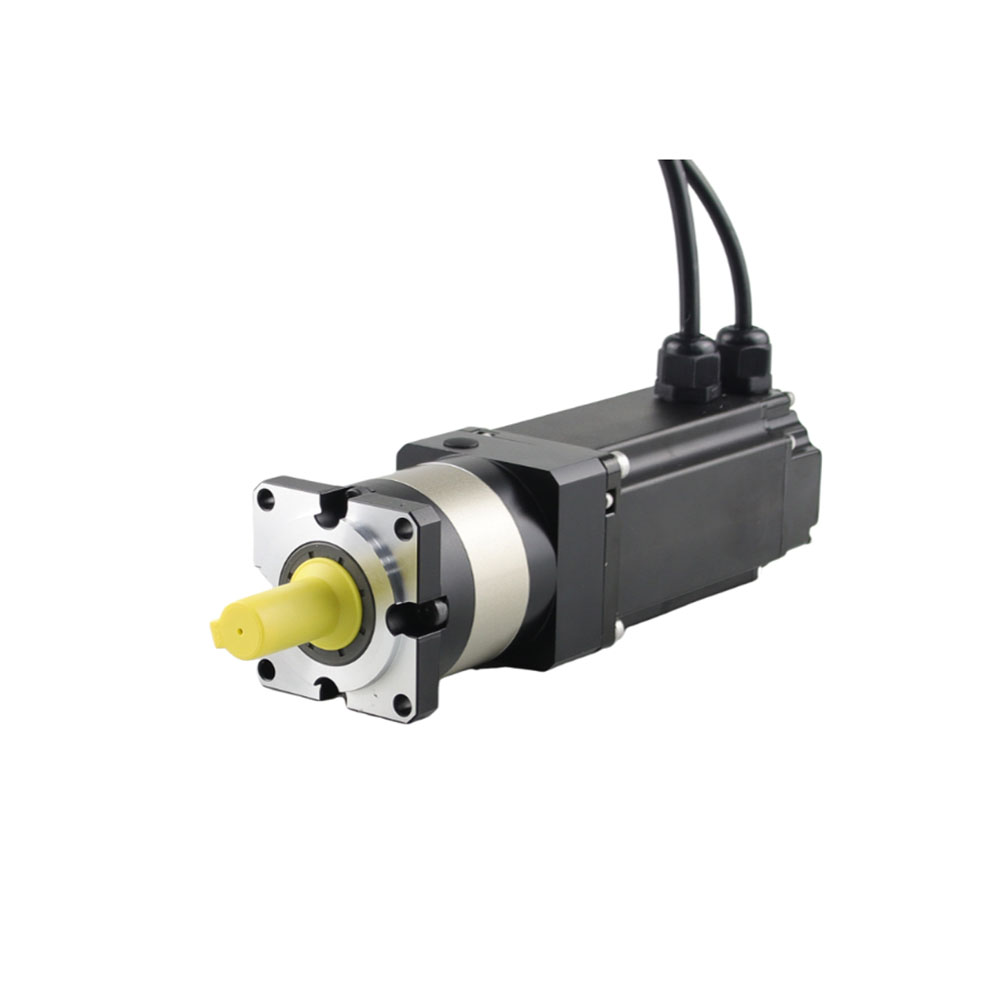
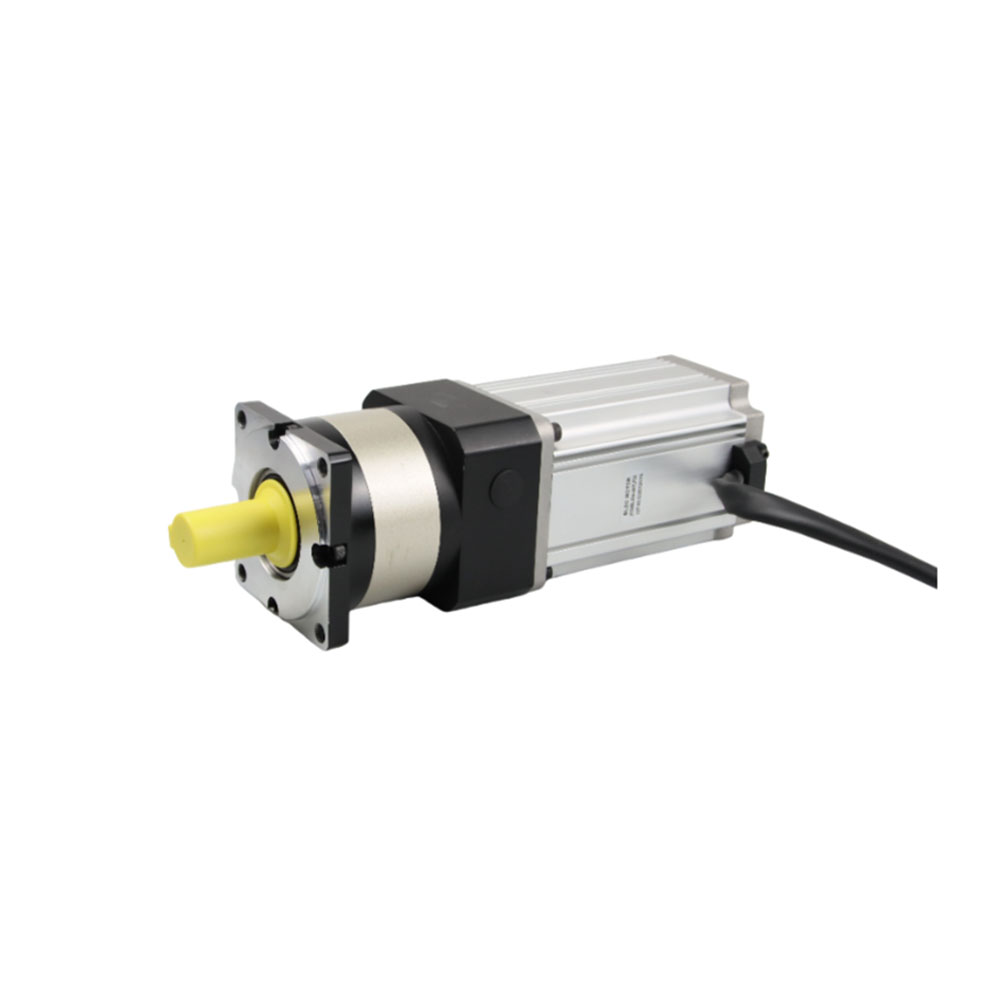
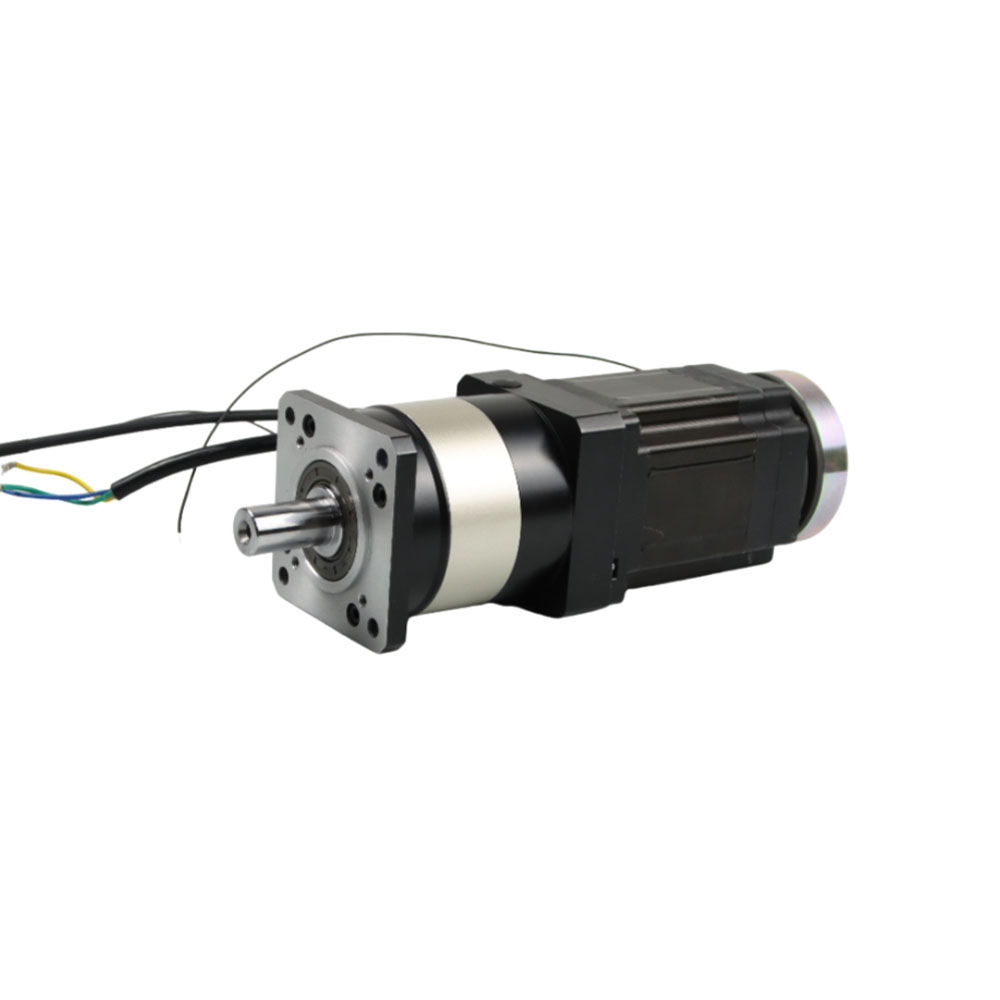
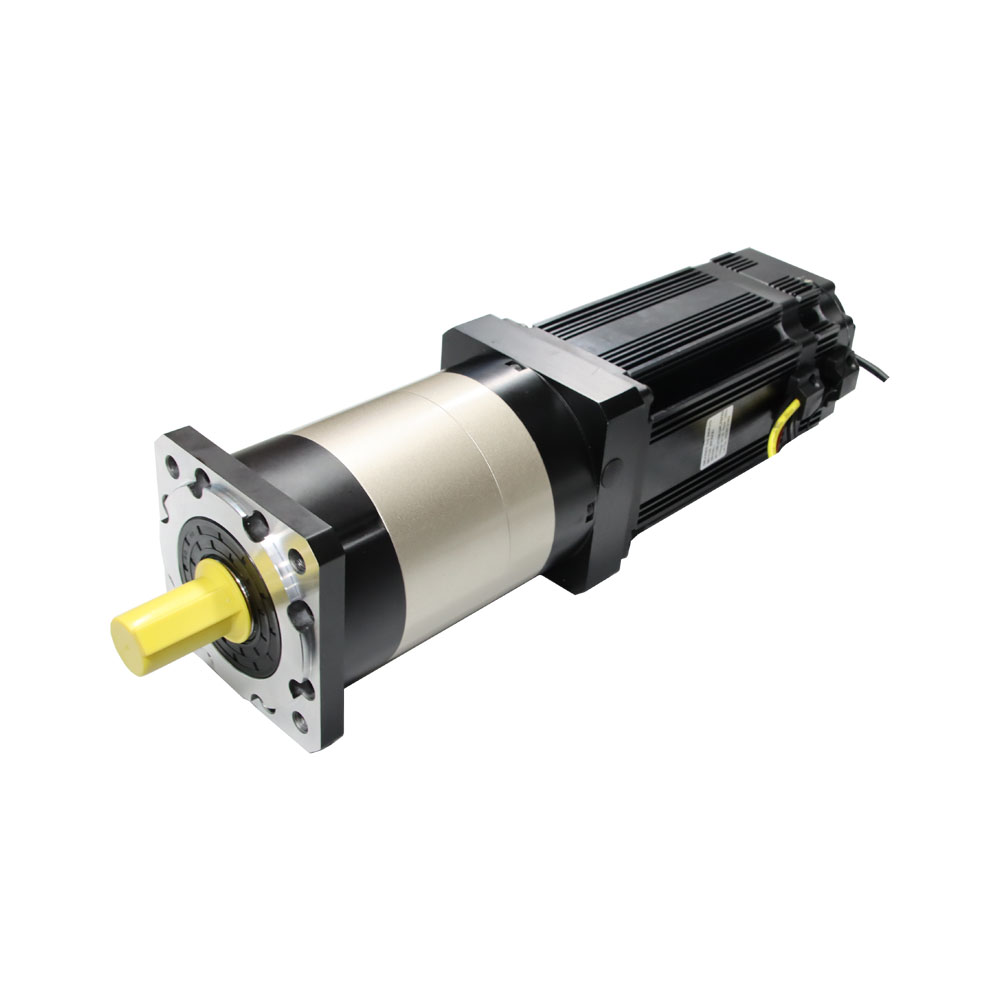
Серед різноманітних рішень руху, Безщіточні двигуни постійного струму з редукторами (двигуни з редукторами BLDC) стали одним із найпоширеніших варіантів, оскільки вони поєднують ефективність безщіткового двигуна з примноженням крутного моменту прецизійної коробки передач.
У цьому посібнику пояснюється, як інженери та спеціалісти із закупівель можуть вибрати правильний редукторний двигун BLDC для роботизованої руки, а також висвітлюються ключові технічні характеристики, які впливають на продуктивність, надійність та системну інтеграцію.
Роботизована рука зазвичай вимагає:
Високий вихідний крутний момент
Плавна робота на низьких обертах
Точне позиціонування
Низький рівень обслуговування
Компактний простір для установки
Тривалий термін експлуатації
Двигун BLDC з редуктором об’єднує безщітковий двигун із коробкою передач, що дозволяє системі забезпечувати значно вищий крутний момент, зберігаючи чудову ефективність і керованість.
У порівнянні з традиційними щітковими двигунами редукторні двигуни BLDC пропонують:
Особливість |
Двигун BLDC з редуктором |
Матовий двигун постійного струму |
|---|---|---|
Ефективність |
Високий |
Помірний |
Технічне обслуговування |
Мінімальний |
часті |
Термін служби |
довгий |
Коротше |
Шум |
Низький |
Вища |
Контроль позиції |
Чудово |
Обмежений |
Надійність |
Високий |
Помірний |
Ці переваги роблять редукторні двигуни BLDC особливо придатними для роботизованих суглобів рук, які повинні виконувати тисячі повторюваних рухів щодня.

|

|

|

|

|
|---|---|---|---|---|
Вал |
Корпус терміналу |
Черв'ячний редуктор |
Планетарний редуктор |
Ходовий гвинт |

|

|

|

|

|
Лінійний рух |
кульковий гвинт |
Гальмо |
IP-рівень |

|

|

|

|

|

|
|---|---|---|---|---|---|
Алюмінієвий шків |
Штифт валу |
Одинарний вал D |
Порожнистий вал |
Пластиковий шків |
спорядження |

|

|

|

|

|

|
Накатка |
Фрезерний вал |
Гвинтовий вал |
Порожнистий вал |
Подвійний D вал |
шпонковий паз |
Крутний момент є найважливішим параметром при виборі двигуна для роботизованої руки.
Необхідний крутний момент залежить від:
Вага корисного навантаження
Довжина руки
Спільне положення
Профіль прискорення
Траєкторія руху
Коефіцієнт безпеки
Різні з’єднання мають різні вимоги до крутного моменту.
Основний шарнір підтримує всю робототехнічну конструкцію і зазвичай вимагає найвищого крутного моменту.
Плече часто відчуває значні динамічні навантаження і потребує сильного крутного моменту.
Коліно врівноважує вимоги до крутного моменту та швидкості.
Зап’ястя зазвичай надає пріоритет точності, чуйності та компактному розміру над максимальним крутним моментом.
Для забезпечення надійної роботи інженери зазвичай включають запас міцності на 30–50% вище розрахованих вимог до постійного крутного моменту.
Застосування роботизованої руки значно відрізняються за вимогами до швидкості.
Приклади:
Роботи-підбирачі
Автоматизація пакування
Системи сортування
Ці програми вимагають швидкого прискорення та високої швидкості виведення.
Приклади:
Медична робототехніка
Напівпровідникова апаратура
Автоматизація лабораторії
Ці системи надають перевагу точності позиціонування та стабільності руху над максимальною швидкістю.
Комбінація двигуна та коробки передач повинна забезпечувати відповідний баланс між швидкістю та крутним моментом.
Коробка передач визначає, як швидкість двигуна перетворюється на корисний вихідний крутний момент.
Загальні передавальні числа включають:
3:1
5:1
10:1
20:1
30:1
50:1
100:1
Переваги:
Вища швидкість
Швидша відповідь
Краще для легких роботизованих рук
Переваги:
Вищий крутний момент
Покращена вантажопідйомність
Покращений контроль позиціонування
Для робототехнічних суглобів вибір правильного коефіцієнта зменшення часто важливіший, ніж просто вибір більшого двигуна.
Коробка передач відіграє вирішальну роль у визначенні крутного моменту, точності, ефективності та загальної продуктивності роботизованої руки. Вибір відповідного типу коробки передач допомагає забезпечити плавний рух і надійну роботу.
Планетарні редуктори широко використовуються в роботах завдяки своїй компактній конструкції та високому крутному моменту.
Переваги:
Висока щільність крутного моменту
Компактний розмір
Високий ККД
Варіанти з низьким люфтом
Тривалий термін служби
Підходить для:
Промислові роботи
Колаборативні роботи
Автоматизоване обладнання
Багато редукторних двигунів BLDC, включаючи рішення, запропоновані BesFoc , можна поєднувати з планетарними редукторами, щоб забезпечити баланс крутного моменту, точності та довговічності для роботизованих з’єднань.
Цилиндричний редуктор має просту та економічну конструкцію.
Переваги:
Економний
Легко обслуговувати
Підходить для невеликих навантажень
Підходить для:
Навчальні роботи
Сервісні роботи
Основні системи автоматизації
Гармонійні редуктори розроблені для застосувань, що вимагають надзвичайно високої точності позиціонування.
Переваги:
Дуже низький люфт
Висока точність
Компактна структура
Підходить для:
Медичні роботи
Точна автоматизація
Високоякісні роботизовані руки
Тип коробки передач слід вибирати відповідно до необхідного крутного моменту, швидкості, точності та бюджету роботизованої руки. Для більшості промислових і спільних роботів двигуни BLDC з планетарними редукторами пропонують чудове поєднання продуктивності та надійності.
Люфт безпосередньо впливає на точність позиціонування руки робота.
Надмірний люфт може спричинити:
Помилки позиціонування
Знижена повторюваність
Нестабільність руху
Менша точність складання
Рекомендовані значення люфту:
застосування |
Рекомендований люфт |
|---|---|
Загальна автоматизація |
<20 кутових хвилин |
Промислова робототехніка |
<15 кутових хвилин |
Роботи для співпраці |
<10 кутових хвилин |
Точна робототехніка |
<5 кутових хвилин |
Для роботизованих з’єднань, які вимагають плавного та точного руху, часто перевагу надають планетарним редукторам із низьким люфтом.
Точний зворотний зв’язок важливий для роботизованих рук, які вимагають точного позиціонування, плавного руху та надійної повторюваності. Кодери надають інформацію в режимі реального часу про положення та швидкість двигуна, забезпечуючи замкнуте керування та швидкість, забезпечуючи замкнуте керування.
Датчики Холла – основний зворотний зв’язок по швидкості та комутації.
Інкрементні кодери – придатні для точного контролю положення та швидкості.
Магнітні кодери – компактні, міцні та стійкі до пилу та вібрації.
Абсолютні кодери – надають точну інформацію про положення навіть після втрати живлення.
Редукторні електродвигуни BLDC, оснащені кодером, допомагають покращити:
Точність позиціонування
Стабільність руху
Повторюваність
Регулювання швидкості
Багатоосьова синхронізація
Ці переваги особливо важливі для роботизованих рук, які використовуються для складання, перевірки, медичних пристроїв і роботизованої роботи.
Необхідний тип кодера залежить від вимог до точності програми. Для базових завдань керування може знадобитися лише простий зворотний зв’язок, тоді як для високоточних роботизованих з’єднань часто потрібні кодери з високою роздільною здатністю для точного керування рухом.
багато Двигуни BLDC з редукторами BesFoc підтримують інтеграцію кодера, що дозволяє розробникам роботизованих систем досягати рівня керування та продуктивності позиціонування, необхідного для різних додатків роботизованої руки.
Ефективність впливає як на експлуатаційні витрати, так і на теплові характеристики.
Високоефективні редукторні двигуни BLDC забезпечують:
Менше енергоспоживання
Знижене виділення тепла
Довший термін експлуатації
Покращена продуктивність акумулятора в мобільних роботах
Це особливо важливо для:
Автономні мобільні роботи
Сервісні роботи
Колаборативні роботи
Системи безперервного виробництва
Роботизовані руки часто працюють безперервно в складних умовах.
Перегрів двигуна може призвести до:
Знижена працездатність
Передчасний знос компонентів
Неочікуваний простой
Важливі міркування включають:
Постійний рейтинг струму
Номінальний піковий струм
Робоча температура навколишнього середовища
Можливість охолодження
Двигун правильного розміру повинен підтримувати стабільну продуктивність за максимально очікуваних умов експлуатації.
Дизайн роботизованої руки все більше зосереджується на зменшенні загальної ваги системи.
Переваги компактних конструкцій двигунів включають:
Швидше прискорення
Знижена інертність
Менше енергоспоживання
Покращена динамічна продуктивність
Це особливо важливо для:
Колаборативні роботи
Сервісні роботи
Медичні роботизовані системи
Багатоосьові роботизовані руки
Вибираючи редукторний двигун BLDC, важливо оцінити не лише технічні характеристики двигуна, але й доступні параметри налаштування.
Виробники, які пропонують широкий спектр конфігурацій двигунів і коробок передач, можуть спростити розробку систем для проектів роботизованих рук.
Типові параметри можуть включати:
Кілька розмірів рами
Конфігурації планетарного редуктора
Варіанти прямозубої коробки передач
Різні передавальні числа
Інтегровані кодери
Нестандартні конструкції валу
Налаштування напруги
Конструктивні конструкції обмоток для конкретного застосування
Наприклад, такі виробники, як BesFoc, пропонують безщіточні редукторні двигуни постійного струму, що охоплюють різні діаметри двигунів, конфігурації коробок передач і передавальні числа. Ці опції дозволяють інженерам узгодити продуктивність двигуна з конкретним крутним моментом, швидкістю та вимогами до простору суглобів роботизованої руки без значного збільшення складності системи.
Замість того, щоб вибирати універсальний двигун, багато розробників робототехніки отримують вигоду від вибору конфігурованих редукторних платформ BLDC, які можна оптимізувати для різних осей в одній роботі.
Оцінюючи редукторні двигуни BLDC для роботизованих систем, інженери зазвичай зосереджуються на чотирьох ключових вимогах:
Високий крутний момент
Компактні розміри
Точний контроль руху
Довгострокова надійність
Асортимент редукторних безщіткових двигунів постійного струму від BesFoc відповідає цим вимогам завдяки:
Компактні конструкції двигунів, придатні для роботів з обмеженим простором
Кілька варіантів планетарної коробки передач для оптимізації крутного моменту
Різні передавальні числа відповідно до вимог швидкості та навантаження
Низький рівень шуму для колаборативних і сервісних роботів
Довговічна безщіточна технологія двигуна
Сумісність кодера для замкнутих систем позиціонування
Настроювані електричні та механічні конфігурації
Ці характеристики роблять редукторні двигуни BLDC придатними для роботизованих застосувань, таких як:
Промислові роботизовані зброї
Роботи для співпраці (коботи)
Системи медичної автоматизації
Лабораторна робототехніка
Інспекційні роботи
Освітні робототехнічні платформи
Роботи з обслуговування та доставки
Точний вибір двигуна завжди повинен ґрунтуватися на розрахунках, що стосуються конкретного застосування, включаючи крутний момент, швидкість, робочий цикл і вимоги до позиціонування.
Складальні роботи
Зварювальні роботи
Пакувальне обладнання
Системи транспортування матеріалів
Людино-машинна співпраця
Гнучкі виробничі осередки
Системи хірургічної допомоги
Реабілітаційні роботи
Пристрої автоматизації діагностики
Роботи для обробки зразків
Системи прецизійного дозування
Роботи-доставники
Роботи гостинності
Системи автоматизації роздрібної торгівлі
Перед остаточним вибором двигуна перевірте наступне:
✔ Необхідний безперервний крутний момент
✔ Максимальний крутний момент
✔ Вимоги до швидкості виведення
✔ Передаточне число коробки передач
✔ Тип коробки передач
✔ Специфікація люфту
✔ Роздільна здатність кодера
✔ ККД двигуна
✔ Теплові характеристики
✔ Сумісність із робочим циклом
✔ Обмеження місця встановлення
✔ Обмеження по вазі
✔ Вимоги до зв’язку та контролю
✔ Очікування щодо надійності
✔ Екологічні умови експлуатації
Вибір правильного Редукторний двигун BLDC для роботизованої руки вимагає ретельної оцінки крутного моменту, швидкості, передавального числа коробки передач, люфту, точності позиціонування, ефективності, теплових характеристик і механічної інтеграції. Добре підібрана комбінація двигуна та коробки передач може значно підвищити точність роботизованої руки, продуктивність і довгострокову надійність.
Для інженерів, які розробляють промислових, колаборативних, медичних або сервісних роботів, конфігуровані рішення, такі як планетарні редукторні двигуни BLDC із зворотним зв’язком кодера та кількома коефіцієнтами зменшення, забезпечують гнучкість, необхідну для оптимізації кожного робототехнічного з’єднання. Такі виробники, як BesFoc, пропонують широкий вибір редукторних безщіткових двигунів постійного струму, які можна адаптувати до різних архітектур робототехніки, допомагаючи розробникам досягти бажаного балансу крутного моменту, швидкості, компактності та точності без зайвої складності.
Вибираючи редукторний двигун BLDC на основі фактичних вимог застосування, а не просто максимізації номінальної потужності, системи роботизованих рук можуть досягти більш плавного руху, більшої точності, покращеної енергоефективності та довшого терміну служби.
Відповідь BesFoc:
редукторний двигун BLDC поєднує в собі безщітковий двигун постійного струму з коробкою передач для забезпечення більшого крутного моменту на низьких швидкостях. У роботах ця комбінація забезпечує плавний рух, точне керування, компактні розміри та тривалий термін служби, що робить його ідеальним для завдань з приводу та позиціонування.
Відповідь BesFoc:
необхідний крутний момент залежить від таких факторів, як вага корисного навантаження, довжина руки, розташування суглоба, прискорення та умови експлуатації. Інженери повинні розрахувати вимоги до безперервного та максимального крутного моменту та включити відповідний запас безпеки для забезпечення надійної роботи.
Відповідь BesFoc:
Ідеальне передавальне число залежить від бажаного балансу між швидкістю та крутним моментом. Менші передавальні числа забезпечують швидший рух, тоді як вищі передавальні числа збільшують крутний момент і здатність тримати вантаж. BesFoc пропонує різні передавальні числа коробки передач, щоб допомогти адаптувати продуктивність двигуна до конкретних вимог роботизованої руки.
Відповідь BesFoc:
низький люфт мінімізує втрачений рух між зубцями шестерні, покращуючи точність позиціонування та повторюваність. Це особливо важливо для роботизованих програм, таких як складання, перевірка та точна обробка, де точне переміщення безпосередньо впливає на продуктивність.
Відповідь BesFoc:
Планетарні коробки передач є одними з найпоширеніших варіантів, оскільки вони пропонують високий крутний момент, компактні розміри, високу ефективність і низький люфт. Вони добре підходять для промислових роботів, роботів для співпраці та автоматизованого обладнання.
Відповідь BesFoc:
Зворотній зв'язок кодувальника важливий для замкнутого циклу керування рухом. Це забезпечує точне позиціонування, регулювання швидкості та повторюваний рух. Залежно від вимог застосування, двигуни BLDC з редукторами BesFoc можуть підтримувати різні варіанти енкодерів для покращення продуктивності керування.
Відповідь BesFoc:
Двигуни BLDC з редукторами зазвичай доступні в різних номінальних значеннях напруги, включаючи конфігурації 12 В, 24 В, 36 В і 48 В. Відповідна напруга залежить від архітектури живлення роботизованої системи та вимог до продуктивності.
Відповідь BesFoc:
Вища ефективність двигуна зменшує споживання енергії та теплогенерацію, одночасно підвищуючи загальну надійність системи. Це особливо важливо для роботизованих рук, які працюють безперервно або живляться від акумуляторів у мобільних роботизованих платформах.
Відповідь BesFoc:
Так. BesFoc пропонує різні розміри двигунів, конфігурації коробки передач, передавальні числа, опції кодера та механічні налаштування. Ці опції дозволяють інженерам оптимізувати продуктивність для різних з’єднань робототехніки та вимог застосування.
Відповідь BesFoc:
Ключові міркування включають якість продукту, варіанти коробки передач, можливості налаштування, технічну підтримку, послідовність виробництва та довгострокову надійність. Постачальник із великою кількістю конфігурацій двигуна та коробки передач може спростити розробку та інтеграцію роботизованої системи.