
Mga Pagtingin: 0 May-akda: Site Editor Oras ng Pag-publish: 2026-06-10 Pinagmulan: Site


Ang mga modernong robotic arm ay nangangailangan ng kumbinasyon ng mataas na torque, tumpak na pagpoposisyon, mga compact na dimensyon, kahusayan sa enerhiya, at mahabang buhay ng serbisyo . Ginagamit man sa automation ng industriya, mga collaborative na robot, kagamitang medikal, mga sistema ng laboratoryo, o mga autonomous na robot ng serbisyo, direktang nakakaapekto ang motor na pinili para sa bawat joint sa pangkalahatang pagganap.
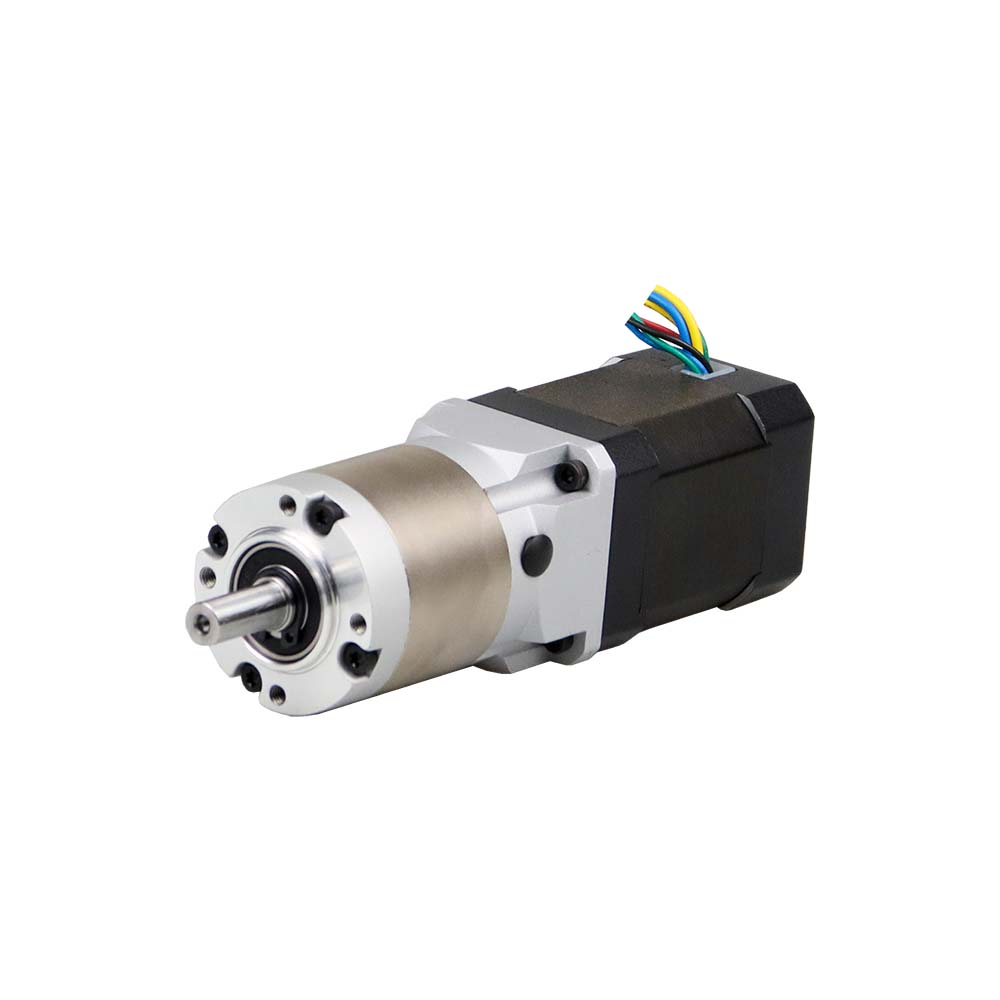
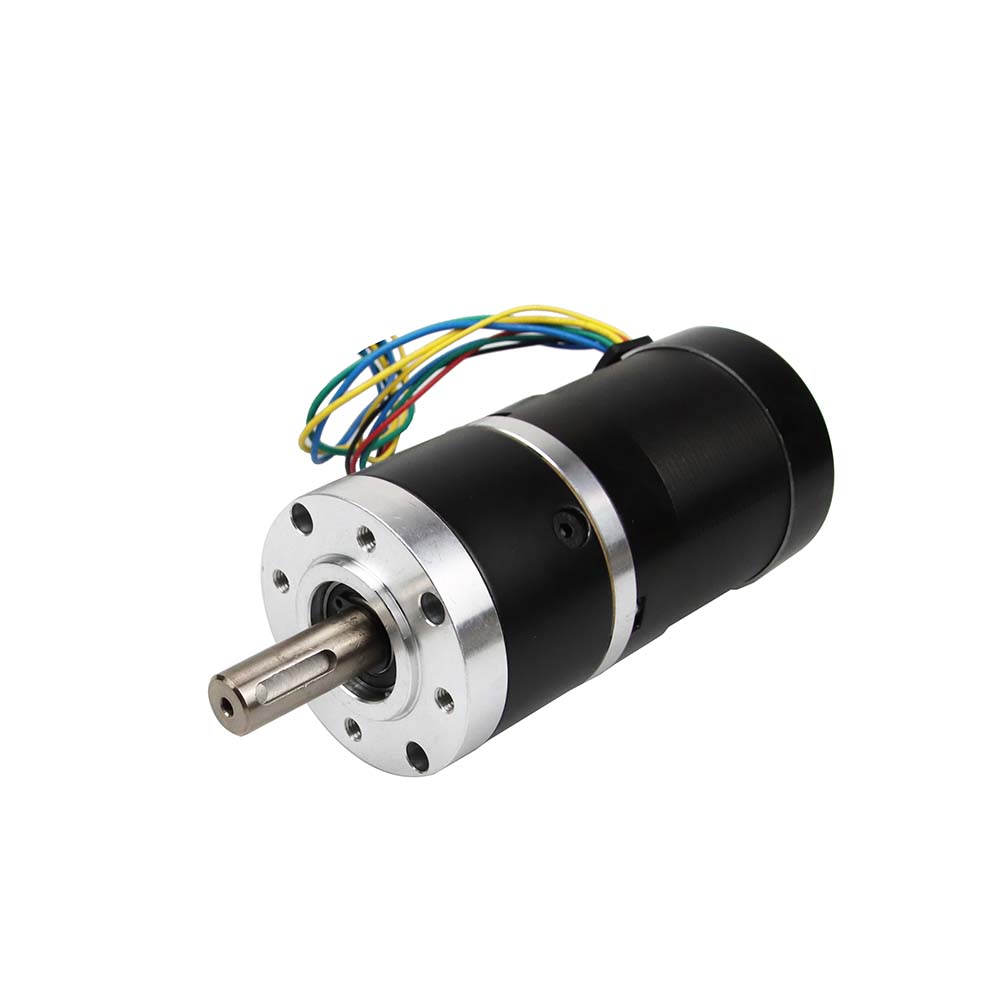
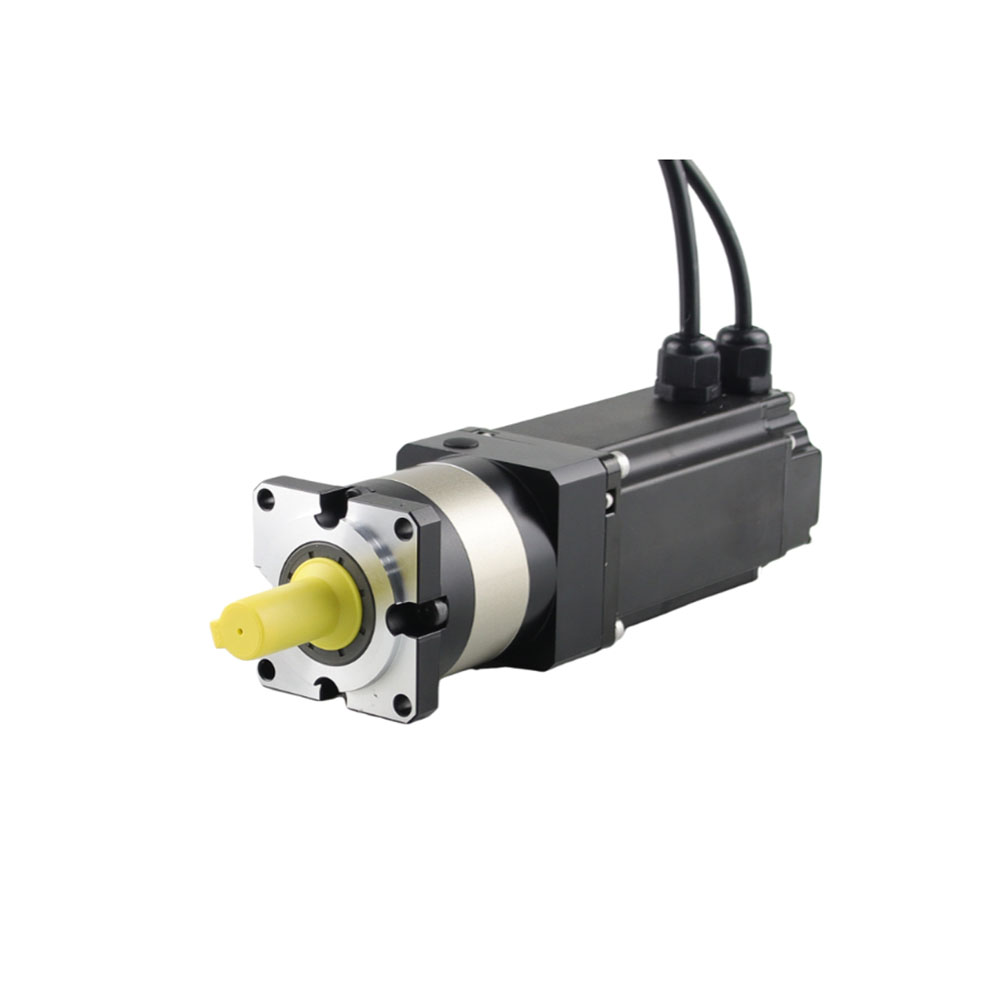
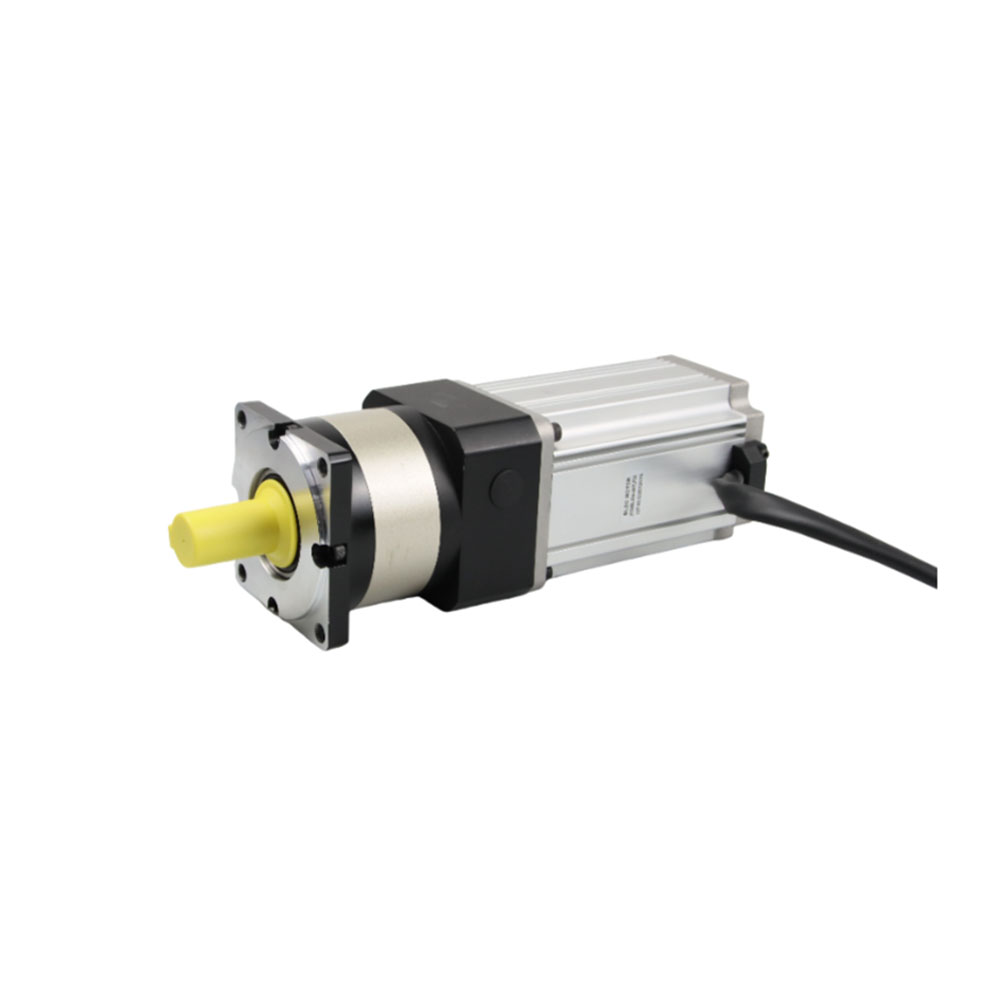
Kabilang sa iba't ibang mga solusyon sa paggalaw, Ang Geared Brushless DC Motors (Geared BLDC Motors) ay naging isa sa pinakamalawak na pinagtibay na mga pagpipilian dahil pinagsama nila ang kahusayan ng isang brushless na motor sa torque multiplication ng isang precision gearbox.
Ipinapaliwanag ng gabay na ito kung paano maaaring piliin ng mga inhinyero at mga propesyonal sa pagbili ang tamang gear na BLDC na motor para sa mga robotic arm application habang binibigyang-diin ang mga pangunahing teknikal na detalye na nakakaimpluwensya sa pagganap, pagiging maaasahan, at pagsasama ng system.
Ang isang robotic arm ay karaniwang nangangailangan ng:
Mataas na output torque
Makinis na low-speed na operasyon
Tumpak na pagpoposisyon
Mababang maintenance
Compact na espasyo sa pag-install
Mahabang buhay ng pagpapatakbo
Pinagsasama ng Geared BLDC Motor ang isang brushless na motor na may gearbox, na nagbibigay-daan sa system na makapaghatid ng mas mataas na torque habang pinapanatili ang mahusay na kahusayan at kakayahang kontrolin.
Kung ikukumpara sa mga tradisyunal na brushed motors, nag-aalok ang mga geared BLDC motor ng:
Tampok |
Geared BLDC Motor |
Nagsipilyo ng DC Motor |
|---|---|---|
Kahusayan |
Mataas |
Katamtaman |
Pagpapanatili |
Minimal |
Madalas |
Buhay ng Serbisyo |
Mahaba |
Mas maikli |
ingay |
Mababa |
Mas mataas |
Kontrol sa Posisyon |
Magaling |
Limitado |
pagiging maaasahan |
Mataas |
Katamtaman |
Ang mga bentahe na ito ay gumagawa ng mga naka-gear na BLDC na motor na partikular na angkop para sa mga robotic arm joints na dapat magsagawa ng libu-libong paulit-ulit na paggalaw araw-araw.
|
|
|
|
|
|

|

|

|

|

|
|---|---|---|---|---|
baras |
Pabahay ng terminal |
Worm Gearbox |
Planetary Gearbox |
Lead Screw |

|

|

|

|

|
Linear na Paggalaw |
Ball Screw |
Preno |
Antas ng IP |

|

|

|

|

|

|
|---|---|---|---|---|---|
Aluminum Pulley |
Pin ng baras |
Single D Shaft |
Hollow Shaft |
Plastic Pulley |
Mga gamit |

|

|

|

|

|

|
Knurling |
Hobbing Shaft |
Screw Shaft |
Hollow Shaft |
Dobleng D Shaft |
Keyway |
Ang Torque ay ang pinaka-kritikal na parameter kapag pumipili ng isang motor para sa isang robotic arm.
Ang kinakailangang torque ay nakasalalay sa:
Payload na timbang
Haba ng braso
Pinagsamang posisyon
Profile ng pagpapabilis
Trajectory ng paggalaw
Salik ng kaligtasan
Ang iba't ibang mga joints ay may iba't ibang mga kinakailangan sa metalikang kuwintas.
Sinusuportahan ng base joint ang buong robotic structure at karaniwang nangangailangan ng pinakamataas na torque.
Ang balikat ay madalas na nakakaranas ng makabuluhang mga dynamic na pagkarga at nangangailangan ng malakas na output ng torque.
Binabalanse ng elbow ang torque at mga kinakailangan sa bilis.
Karaniwang inuuna ng pulso ang precision, responsiveness, at compact size kaysa sa maximum torque.
Ang mga inhinyero ay karaniwang may kasamang margin sa kaligtasan na 30%–50% sa itaas ng kinakalkula na tuluy-tuloy na mga kinakailangan sa torque upang matiyak ang maaasahang operasyon.
Malaki ang pagkakaiba ng mga robotic arm application sa kanilang mga kinakailangan sa bilis.
Kasama sa mga halimbawa ang:
Pick-and-place na mga robot
Pag-aautomat ng packaging
Mga sistema ng pag-uuri
Ang mga application na ito ay nangangailangan ng mabilis na acceleration at mataas na bilis ng output.
Kasama sa mga halimbawa ang:
Medikal na robotics
Mga kagamitan sa semiconductor
Pag-aautomat ng laboratoryo
Ang mga system na ito ay inuuna ang katumpakan ng pagpoposisyon at katatagan ng paggalaw kaysa sa pinakamataas na bilis.
Ang kumbinasyon ng motor at gearbox ay dapat magbigay ng naaangkop na balanse sa pagitan ng bilis at metalikang kuwintas.
Tinutukoy ng gearbox kung paano na-convert ang bilis ng motor sa magagamit na output torque.
Ang mga karaniwang ratio ng gear ay kinabibilangan ng:
3:1
5:1
10:1
20:1
30:1
50:1
100:1
Mga Benepisyo:
Mas mataas na bilis
Mas mabilis na tugon
Mas mahusay para sa magaan na robotic arm
Mga Benepisyo:
Mas mataas na output ng metalikang kuwintas
Pinahusay na kapasidad ng pagkarga
Pinahusay na kontrol sa pagpoposisyon
Para sa robotic arm joints, ang pagpili ng tamang reduction ratio ay kadalasang mas mahalaga kaysa sa simpleng pagpili ng mas malaking motor.
Ang gearbox ay gumaganap ng isang kritikal na papel sa pagtukoy ng metalikang kuwintas, katumpakan, kahusayan, at pangkalahatang pagganap ng isang robotic arm. Ang pagpili ng naaangkop na uri ng gearbox ay nakakatulong na matiyak ang maayos na paggalaw at maaasahang operasyon.
Ang mga planetary gearbox ay malawakang ginagamit sa mga robotic arm dahil sa kanilang compact na disenyo at mataas na torque capacity.
Mga kalamangan:
Mataas na densidad ng metalikang kuwintas
Compact na laki
Mataas na kahusayan
Mga pagpipilian sa mababang backlash
Mahabang buhay ng serbisyo
Angkop para sa:
Mga robot na pang-industriya
Mga collaborative na robot
Mga awtomatikong kagamitan
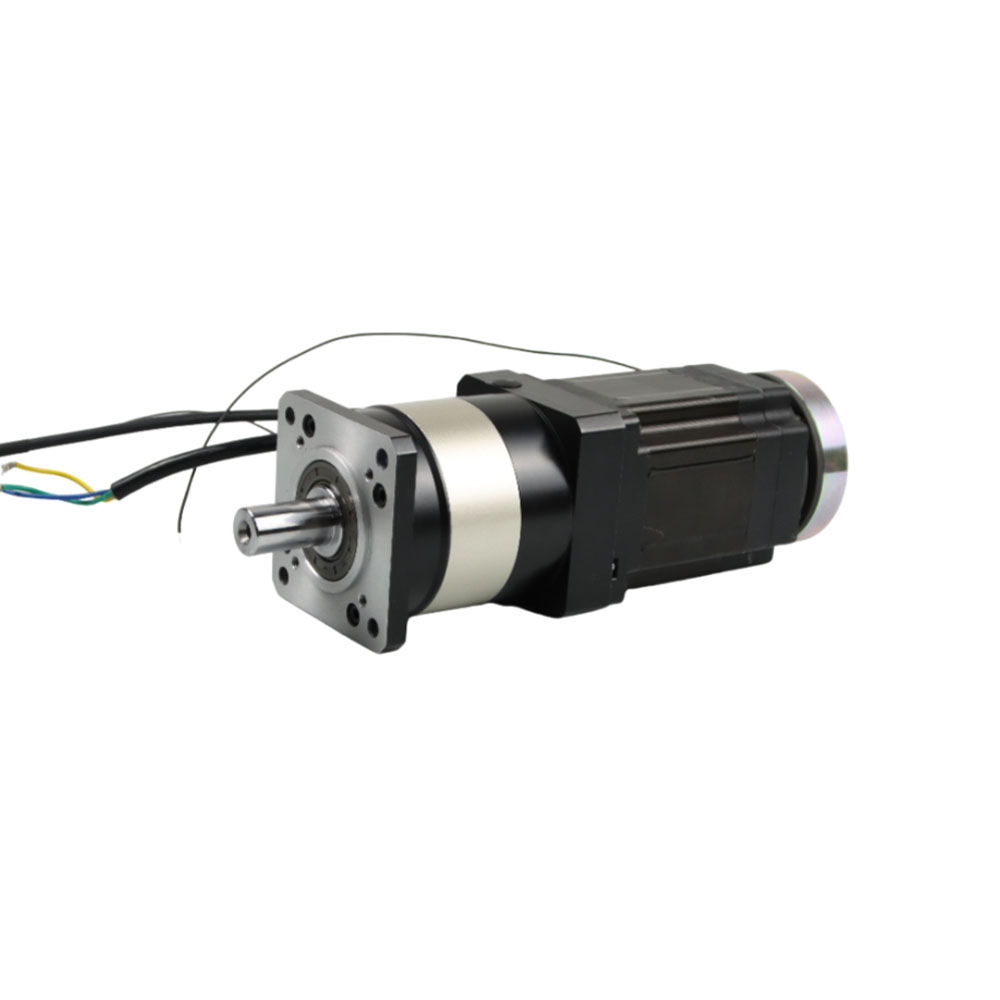
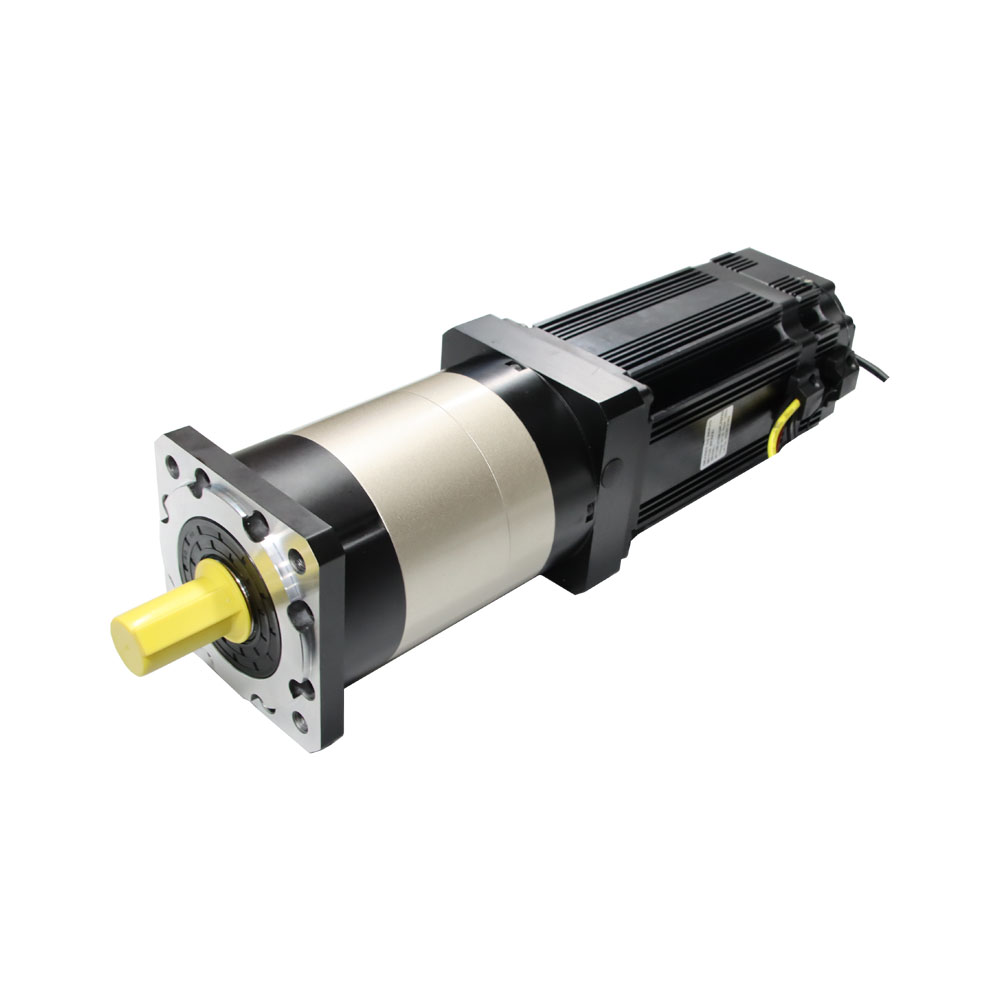
Maraming geared BLDC motors, kabilang ang mga solusyon na inaalok ng BesFoc , ay maaaring ipares sa planetary gearboxes upang magbigay ng balanse ng torque, precision, at durability para sa robotic joint applications.
Nagtatampok ang mga spur gearbox ng simple at cost-effective na disenyo.
Mga kalamangan:
Matipid
Madaling mapanatili
Angkop para sa mga light-duty na application
Angkop para sa:
Mga robot na pang-edukasyon
Mga robot ng serbisyo
Mga pangunahing sistema ng automation
Ang mga Harmonic gearbox ay idinisenyo para sa mga application na nangangailangan ng napakataas na katumpakan ng pagpoposisyon.
Mga kalamangan:
Napakababa ng backlash
Mataas na katumpakan
Compact na istraktura
Angkop para sa:
Mga medikal na robot
Precision automation
Mga high-end na robotic arm
Dapat piliin ang uri ng gearbox ayon sa kinakailangang metalikang kuwintas, bilis, katumpakan, at badyet ng robotic arm. Para sa karamihan ng mga pang-industriya at collaborative na robotic na application, ang planetary geared BLDC motors ay nag-aalok ng mahusay na kumbinasyon ng pagganap at pagiging maaasahan.
Direktang nakakaimpluwensya ang backlash sa katumpakan ng pagpoposisyon ng braso ng robot.
Ang sobrang backlash ay maaaring maging sanhi ng:
Mga error sa pagpoposisyon
Nabawasan ang repeatability
Kawalang-tatag ng paggalaw
Mas mababang katumpakan ng pagpupulong
Inirerekomendang mga halaga ng backlash:
Aplikasyon |
Inirerekomendang Backlash |
|---|---|
Pangkalahatang Automation |
<20 arcmin |
Industrial Robotics |
<15 arcmin |
Mga Collaborative na Robot |
<10 arcmin |
Katumpakan Robotics |
<5 arcmin |
Para sa mga robotic joint na nangangailangan ng makinis at tumpak na paggalaw, ang mga low-backlash na planetary gearbox ay kadalasang ginusto.
Ang tumpak na feedback ay mahalaga para sa mga robotic arm na nangangailangan ng tumpak na pagpoposisyon, makinis na paggalaw, at maaasahang repeatability. Ang mga encoder ay nagbibigay ng real-time na impormasyon tungkol sa posisyon at bilis ng motor, na nagpapagana ng closed-loop na kontrol at bilis, na nagpapagana ng closed-loop na kontrol.
Mga Hall Sensor - Pangunahing bilis at feedback ng commutation.
Incremental Encoder - Angkop para sa tumpak na posisyon at kontrol ng bilis.
Magnetic Encoder – Compact, matibay, at lumalaban sa alikabok at vibration.
Mga Ganap na Encoder - Magbigay ng eksaktong impormasyon sa posisyon kahit na matapos ang pagkawala ng kuryente.
Nakakatulong ang mga motor na BLDC na nilagyan ng encoder na pahusayin ang:
Katumpakan ng pagpoposisyon
Katatagan ng paggalaw
Pag-uulit
Regulasyon ng bilis
Multi-axis synchronization
Ang mga benepisyong ito ay lalong mahalaga sa mga robotic arm na ginagamit para sa pagpupulong, inspeksyon, mga medikal na device, at collaborative na robotics.
Ang kinakailangang uri ng encoder ay depende sa mga kinakailangan sa katumpakan ng application. Ang mga pangunahing gawain sa paghawak ay maaaring kailangan lang ng simpleng feedback, habang ang mga high-precision na robotic joint ay kadalasang nangangailangan ng mga high-resolution na encoder para sa tumpak na kontrol sa paggalaw.
marami Sinusuportahan ng BesFoc geared BLDC motors ang encoder integration, na nagpapahintulot sa mga robotic system designer na makamit ang antas ng kontrol at pagpoposisyon ng pagganap na kinakailangan para sa iba't ibang robotic arm application.
Ang kahusayan ay nakakaapekto sa parehong mga gastos sa pagpapatakbo at pagganap ng thermal.
Ang mga high-efficiency geared BLDC motors ay nagbibigay ng:
Mas mababang pagkonsumo ng enerhiya
Nabawasan ang pagbuo ng init
Mas mahabang buhay ng pagpapatakbo
Pinahusay na pagganap ng baterya sa mga mobile robot
Ito ay partikular na mahalaga para sa:
Mga autonomous na mobile robot
Mga robot ng serbisyo
Mga collaborative na robot
Mga sistema ng tuluy-tuloy na produksyon
Ang mga robotic arm ay madalas na patuloy na gumagana sa mga demanding na kapaligiran.
Ang sobrang pag-init ng motor ay maaaring humantong sa:
Nabawasan ang kahusayan
Napaaga ang pagsusuot ng bahagi
Hindi inaasahang downtime
Kasama sa mahahalagang pagsasaalang-alang ang:
Patuloy na kasalukuyang rating
Pinakamataas na kasalukuyang rating
Nakapaligid na temperatura ng pagpapatakbo
Kakayahang paglamig
Ang isang maayos na laki ng motor ay dapat mapanatili ang matatag na pagganap sa ilalim ng pinakamataas na inaasahang kondisyon ng pagpapatakbo.
Ang disenyo ng robotic arm ay lalong nakatuon sa pagbabawas ng kabuuang timbang ng system.
Ang mga pakinabang ng mga compact na disenyo ng motor ay kinabibilangan ng:
Mas mabilis na acceleration
Nabawasan ang pagkawalang-galaw
Mas mababang pagkonsumo ng enerhiya
Pinahusay na dynamic na pagganap
Ito ay partikular na mahalaga para sa:
Mga collaborative na robot
Mga robot ng serbisyo
Medikal na robotic system
Mga multi-axis na robotic arm
Kapag pumipili ng nakatutok na BLDC motor, mahalagang suriin hindi lamang ang mga detalye ng motor kundi pati na rin ang mga magagamit na opsyon sa pagpapasadya.
Para sa mga robotic arm project, ang mga manufacturer na nag-aalok ng malawak na hanay ng mga configuration ng motor at gearbox ay maaaring gawing simple ang pagbuo ng system.
Maaaring kabilang sa mga karaniwang opsyon ang:
Maramihang laki ng frame
Mga pagsasaayos ng planetary gearbox
Mga pagpipilian sa gearbox ng Spur
Iba't ibang mga ratio ng pagbabawas ng gear
Pinagsamang mga solusyon sa encoder
Mga custom na disenyo ng baras
Pag-customize ng boltahe
Mga disenyo ng paikot-ikot na partikular sa application
Halimbawa, ang mga manufacturer gaya ng BesFoc ay nagbibigay ng mga geared brushless DC motor na solusyon na sumasaklaw sa maraming diameter ng motor, gearbox configuration, at reduction ratio. Ang mga opsyong ito ay nagbibigay-daan sa mga inhinyero na itugma ang pagganap ng motor sa partikular na torque, bilis, at mga kinakailangan sa espasyo ng mga robotic arm joint nang walang makabuluhang pagtaas ng pagiging kumplikado ng system.
Sa halip na pumili ng one-size-fits-all na motor, maraming robotics developer ang nakikinabang sa pagpili ng mga configurable geared BLDC platform na maaaring i-optimize para sa iba't ibang axes sa loob ng parehong robotic arm.
Kapag sinusuri ang mga nakatutok na BLDC na motor para sa mga robotic system, karaniwang nakatuon ang mga inhinyero sa apat na pangunahing kinakailangan:
Mataas na output ng metalikang kuwintas
Mga compact na sukat
Tumpak na kontrol sa paggalaw
Pangmatagalang pagiging maaasahan
Tinutugunan ng nakatutok na brushless DC motor portfolio ng BesFoc ang mga kinakailangang ito sa pamamagitan ng:
Ang mga compact na disenyo ng motor ay angkop para sa space-constrained robotic joints
Maramihang mga pagpipilian sa planetary gearbox para sa torque optimization
Iba't ibang mga ratio ng pagbabawas upang tumugma sa mga kinakailangan sa bilis at pagkarga
Mababa ang ingay na operasyon para sa mga collaborative at service robot
Long-life brushless motor na teknolohiya
Compatibility ng encoder para sa mga closed-loop positioning application
Nako-customize na electrical at mechanical configuration
Ginagawa ng mga katangiang ito na angkop ang mga motor na BLDC para sa mga robotic na application tulad ng:
Pang-industriya na robotic arm
Mga collaborative na robot (Cobots)
Mga sistema ng medikal na automation
Robotics sa laboratoryo
Mga robot ng inspeksyon
Mga platform ng robotics na pang-edukasyon
Mga robot ng serbisyo at paghahatid
Ang eksaktong pagpili ng motor ay dapat palaging nakabatay sa mga kalkulasyon na partikular sa application na kinasasangkutan ng torque, bilis, duty cycle, at mga kinakailangan sa pagpoposisyon.
Mga robot ng pagpupulong
Mga welding robot
Mga kagamitan sa pag-iimpake
Mga sistema ng paghawak ng materyal
Pakikipagtulungan ng tao-machine
Flexible na mga cell ng pagmamanupaktura
Mga sistema ng tulong sa kirurhiko
Mga robot sa rehabilitasyon
Mga aparatong diagnostic na automation
Mga sample na humahawak ng mga robot
Precision dispensing system
Mga robot ng paghahatid
Mga robot ng hospitality
Mga sistema ng automation ng tingi
Bago tapusin ang pagpili ng motor, i-verify ang sumusunod:
✔ Kinakailangan ang tuluy-tuloy na metalikang kuwintas
✔ Pinakamataas na mga kinakailangan sa metalikang kuwintas
✔ Mga kinakailangan sa bilis ng output
✔ ratio ng pagbawas ng gearbox
✔ Uri ng gearbox
✔ pagtutukoy ng backlash
✔ Resolusyon ng encoder
✔ Episyente ng motor
✔ Thermal na pagganap
✔ Duty cycle compatibility
✔ Mga limitasyon sa espasyo sa pag-install
✔ Mga hadlang sa timbang
✔ Mga kinakailangan sa komunikasyon at kontrol
✔ Mga inaasahan sa pagiging maaasahan
✔ Mga kondisyon sa pagpapatakbo sa kapaligiran
Pagpili ng tama Ang Geared BLDC Motor para sa isang robotic arm ay nangangailangan ng maingat na pagsusuri ng torque, bilis, gearbox ratio, backlash, katumpakan ng pagpoposisyon, kahusayan, thermal performance, at mechanical integration. Ang isang mahusay na katugmang kumbinasyon ng motor at gearbox ay maaaring makabuluhang mapabuti ang katumpakan ng braso ng robot, produktibo, at pangmatagalang pagiging maaasahan.
Para sa mga inhinyero na bumubuo ng mga robot na pang-industriya, collaborative, medikal, o serbisyo, ang mga na-configure na solusyon gaya ng planetary geared na BLDC na mga motor na may feedback ng encoder at maraming reduction ratio ay nagbibigay ng flexibility na kailangan para ma-optimize ang bawat robotic joint. Nag-aalok ang mga manufacturer tulad ng BesFoc ng malawak na hanay ng mga geared brushless DC motor na opsyon na maaaring iakma sa iba't ibang robotic arm architecture, na tumutulong sa mga designer na makamit ang ninanais na balanse ng torque, bilis, compactness, at precision nang walang hindi kinakailangang kumplikado.
Sa pamamagitan ng pagpili ng nakatutok na BLDC na motor batay sa aktwal na mga kinakailangan sa aplikasyon sa halip na pag-maximize lamang ng mga rating ng kapangyarihan, ang mga robotic arm system ay makakamit ng mas maayos na paggalaw, mas tumpak, pinahusay na kahusayan sa enerhiya, at mas mahabang buhay ng pagpapatakbo.
Sagot ng BesFoc:
Pinagsasama ng isang geared BLDC motor ang isang brushless DC motor na may gearbox upang maghatid ng mas mataas na torque sa mas mababang bilis. Sa mga robotic arm, ang kumbinasyong ito ay nagbibigay ng makinis na paggalaw, tumpak na kontrol, compact na laki, at mahabang buhay ng serbisyo, na ginagawa itong perpekto para sa magkasanib na actuation at mga gawain sa pagpoposisyon.
Sagot ng BesFoc:
Ang kinakailangang torque ay nakasalalay sa mga salik gaya ng bigat ng kargamento, haba ng braso, lokasyon ng magkasanib na lokasyon, acceleration, at mga kondisyon ng pagpapatakbo. Dapat kalkulahin ng mga inhinyero ang parehong tuluy-tuloy at pinakamataas na mga kinakailangan sa torque at magsama ng naaangkop na margin sa kaligtasan upang matiyak ang maaasahang operasyon.
Sagot ng BesFoc:
Ang perpektong ratio ng gear ay nakasalalay sa nais na balanse sa pagitan ng bilis at metalikang kuwintas. Ang mas mababang mga ratio ay nagbibigay ng mas mabilis na paggalaw, habang ang mas mataas na mga ratio ay nagpapataas ng torque at kakayahan sa paghawak ng pagkarga. Nag-aalok ang BesFoc ng maraming ratio ng gearbox upang tumulong na tumugma sa pagganap ng motor sa mga partikular na kinakailangan sa braso ng robot.
Sagot ng BesFoc:
Ang mababang backlash ay nagpapaliit ng nawawalang paggalaw sa pagitan ng mga ngipin ng gear, na nagpapahusay sa katumpakan ng pagpoposisyon at pagkaulit. Ito ay lalong mahalaga sa mga robotic na application tulad ng pagpupulong, inspeksyon, at paghawak ng katumpakan, kung saan ang tumpak na paggalaw ay direktang nakakaapekto sa pagganap.
Sagot ng BesFoc:
Ang mga planetary gearbox ay kabilang sa mga pinakakaraniwang pagpipilian dahil nag-aalok ang mga ito ng mataas na torque density, compact na sukat, mataas na kahusayan, at mababang backlash. Ang mga ito ay angkop para sa mga robot na pang-industriya, mga collaborative na robot, at mga automated na kagamitan.
Sagot ng BesFoc:
Ang feedback ng encoder ay mahalaga para sa closed-loop na motion control. Nagbibigay-daan ito sa tumpak na pagpoposisyon, regulasyon ng bilis, at paulit-ulit na paggalaw. Depende sa mga kinakailangan sa aplikasyon, ang mga motor na BLDC na nakatuon sa BesFoc ay maaaring suportahan ang iba't ibang mga opsyon sa encoder para sa pinahusay na pagganap ng kontrol.
Sagot ng BesFoc:
Ang mga naka-gear na BLDC na motor ay karaniwang available sa maraming rating ng boltahe, kabilang ang mga configuration ng 12V, 24V, 36V, at 48V. Ang naaangkop na boltahe ay nakasalalay sa arkitektura ng kapangyarihan ng robotic system at mga kinakailangan sa pagganap.
Sagot ng BesFoc:
Ang mas mataas na kahusayan ng motor ay binabawasan ang pagkonsumo ng enerhiya at pagbuo ng init habang pinapabuti ang pangkalahatang pagiging maaasahan ng system. Ito ay partikular na mahalaga para sa mga robotic arm na patuloy na gumagana o pinapagana ng mga baterya sa mga mobile robotic platform.
Sagot ng BesFoc:
Oo. Nagbibigay ang BesFoc ng iba't ibang laki ng motor, mga pagsasaayos ng gearbox, mga ratio ng pagbabawas, mga opsyon sa encoder, at mga mekanikal na pagpapasadya. Ang mga opsyong ito ay nagbibigay-daan sa mga inhinyero na i-optimize ang pagganap para sa iba't ibang mga robotic arm joint at mga kinakailangan sa aplikasyon.
Sagot ng BesFoc:
Kabilang sa mga pangunahing pagsasaalang-alang ang kalidad ng produkto, mga opsyon sa gearbox, mga kakayahan sa pagpapasadya, suportang teknikal, pagkakapare-pareho ng produksyon, at pangmatagalang pagiging maaasahan. Ang isang supplier na may malawak na mga configuration ng motor at gearbox ay maaaring gawing simple ang pagbuo at pagsasama ng robotic system.


