
Megtekintések: 0 Szerző: Site Editor Közzététel ideje: 2026-06-10 Eredet: Telek


A modern robotkarokhoz kombinációja szükséges nagy nyomaték, pontos pozicionálás, kompakt méretek, energiahatékonyság és hosszú élettartam . Legyen szó ipari automatizálásról, együttműködő robotokról, orvosi berendezésekről, laboratóriumi rendszerekről vagy autonóm kiszolgáló robotokról, az egyes kötésekhez kiválasztott motor közvetlenül befolyásolja az általános teljesítményt.
A különféle mozgási megoldások közül pl. A hajtóműves kefe nélküli egyenáramú motorok (Geared Brushless DC Motors) az egyik legszélesebb körben elterjedt választássá váltak, mivel egyesítik a kefe nélküli motorok hatékonyságát a precíziós sebességváltó nyomatéksokszorozójával.
Ez az útmutató elmagyarázza, hogyan választhatják ki a mérnökök és a beszerzési szakemberek a megfelelő hajtóműves BLDC motort robotkaros alkalmazásokhoz, miközben kiemeli a teljesítményt, megbízhatóságot és rendszerintegrációt befolyásoló kulcsfontosságú műszaki jellemzőket.
A robotkar általában a következőket igényli:
Nagy kimeneti nyomaték
Sima, alacsony sebességű működés
Pontos pozicionálás
Alacsony karbantartás
Kompakt beépítési hely
Hosszú élettartam
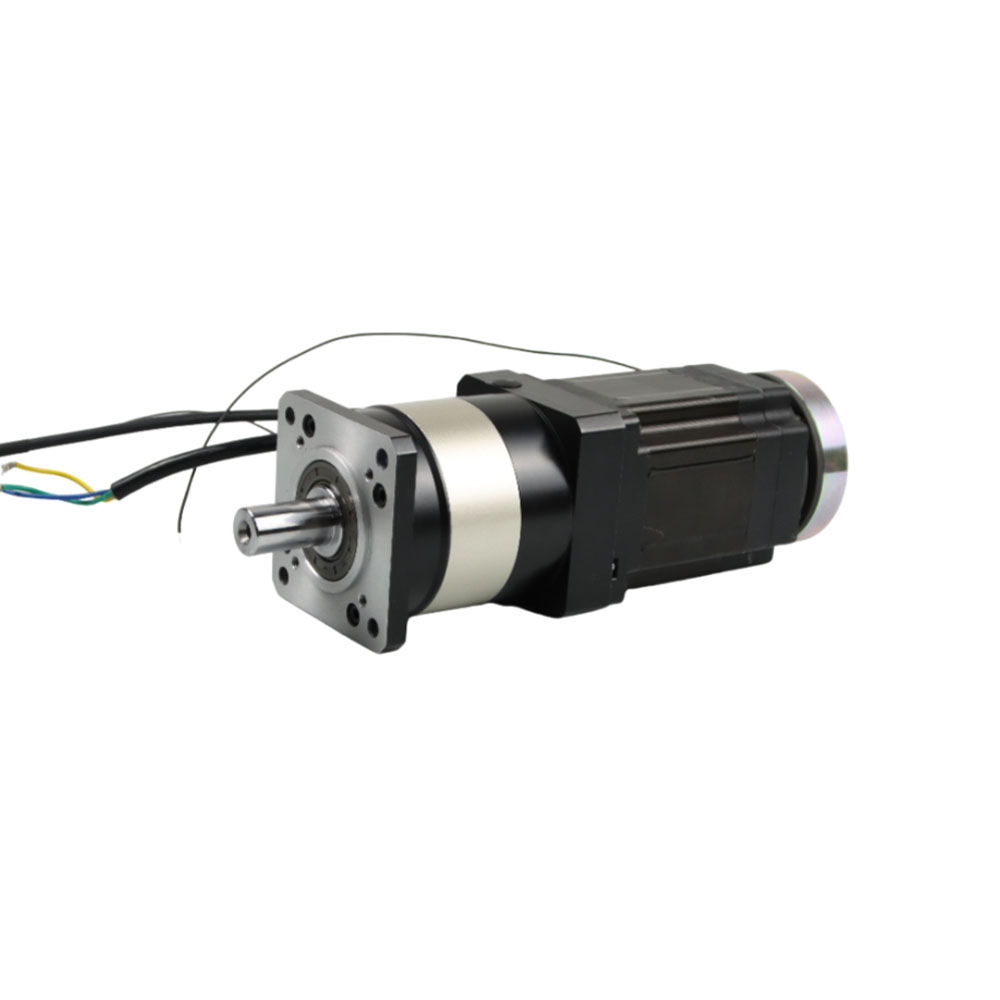
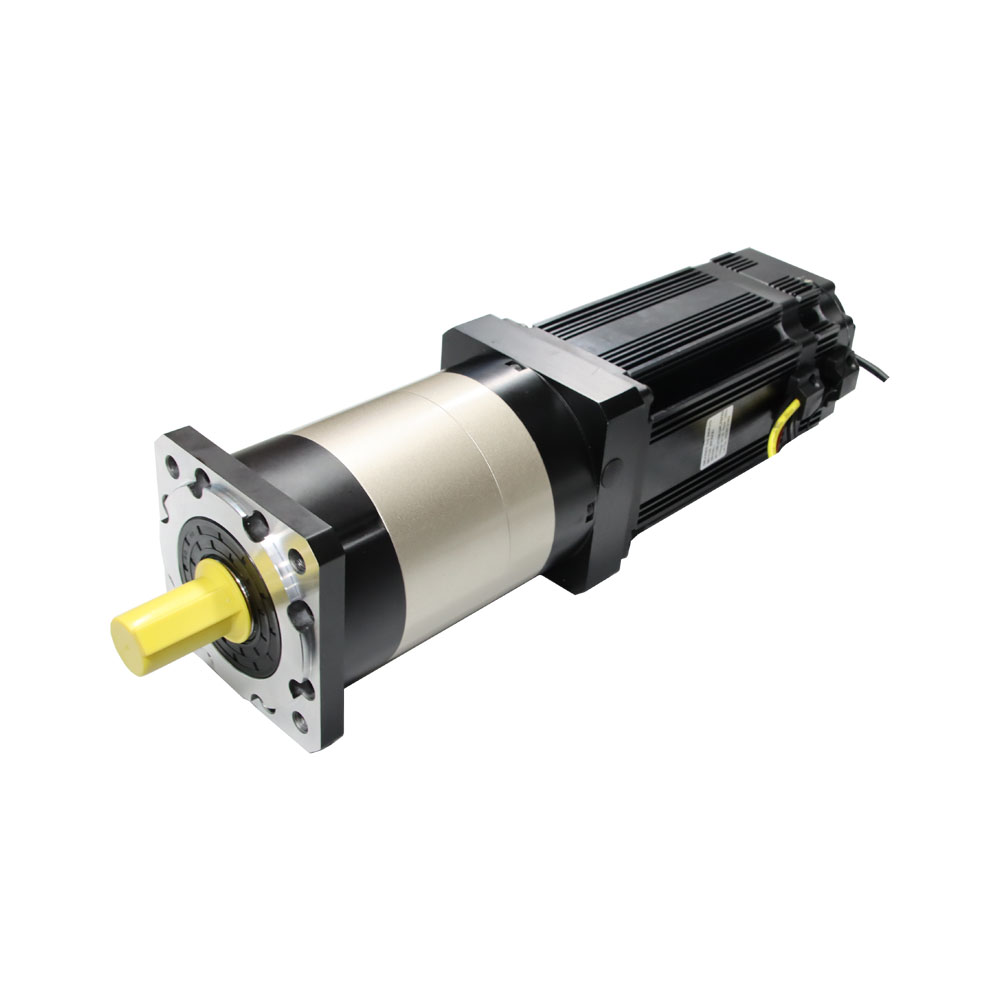
A hajtóműves BLDC motor egy kefe nélküli motort integrál sebességváltóval, lehetővé téve a rendszer számára, hogy jelentősen nagyobb nyomatékot adjon le, miközben megőrzi a kiváló hatékonyságot és irányíthatóságot.
A hagyományos kefés motorokhoz képest a hajtóműves BLDC motorok a következőket kínálják:
Funkció |
Hajtóműves BLDC motor |
Szálcsiszolt DC motor |
|---|---|---|
Hatékonyság |
Magas |
Mérsékelt |
Karbantartás |
Minimális |
Gyakori |
Élettartam |
Hosszú |
Rövidebb |
Zaj |
Alacsony |
Magasabb |
Pozícióvezérlés |
Kiváló |
Korlátozott |
Megbízhatóság |
Magas |
Mérsékelt |
Ezek az előnyök a hajtóműves BLDC motorokat különösen alkalmassá teszik a robotkar-csuklókhoz, amelyeknek naponta több ezer ismétlődő mozdulatot kell végrehajtaniuk.
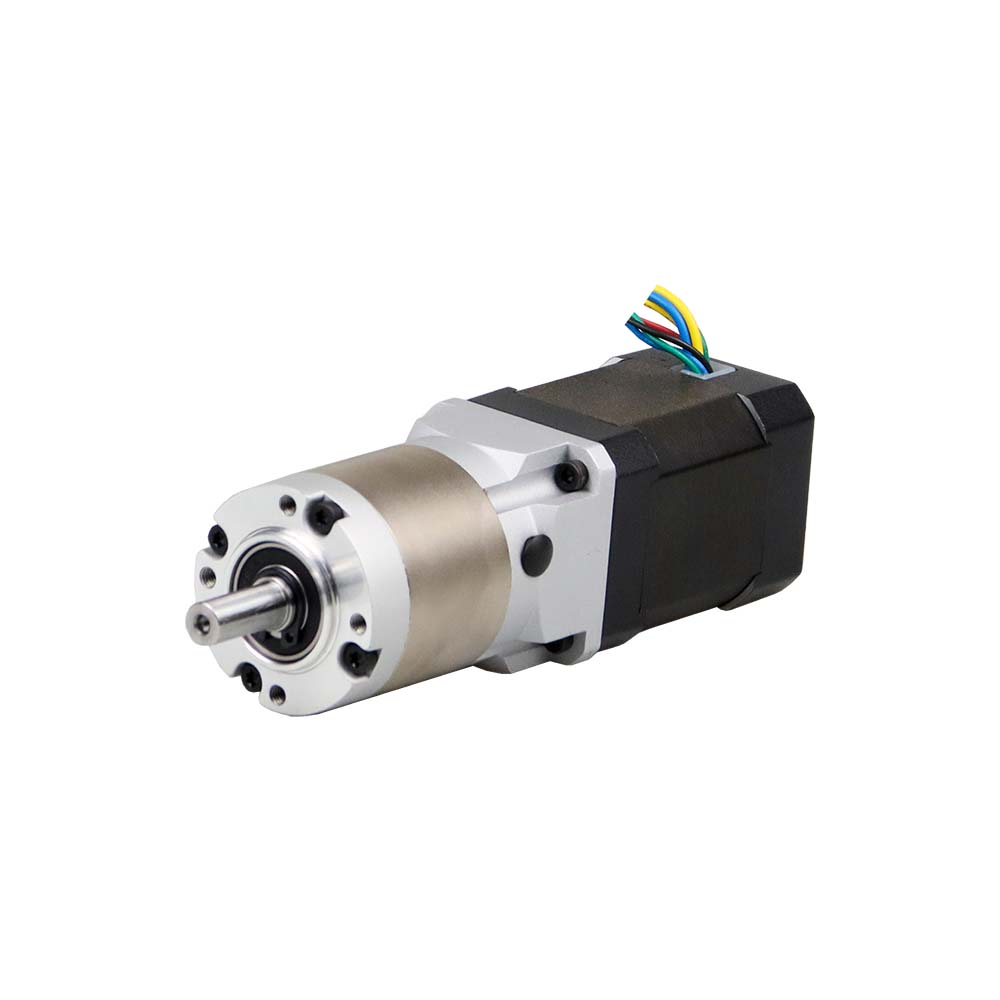
|
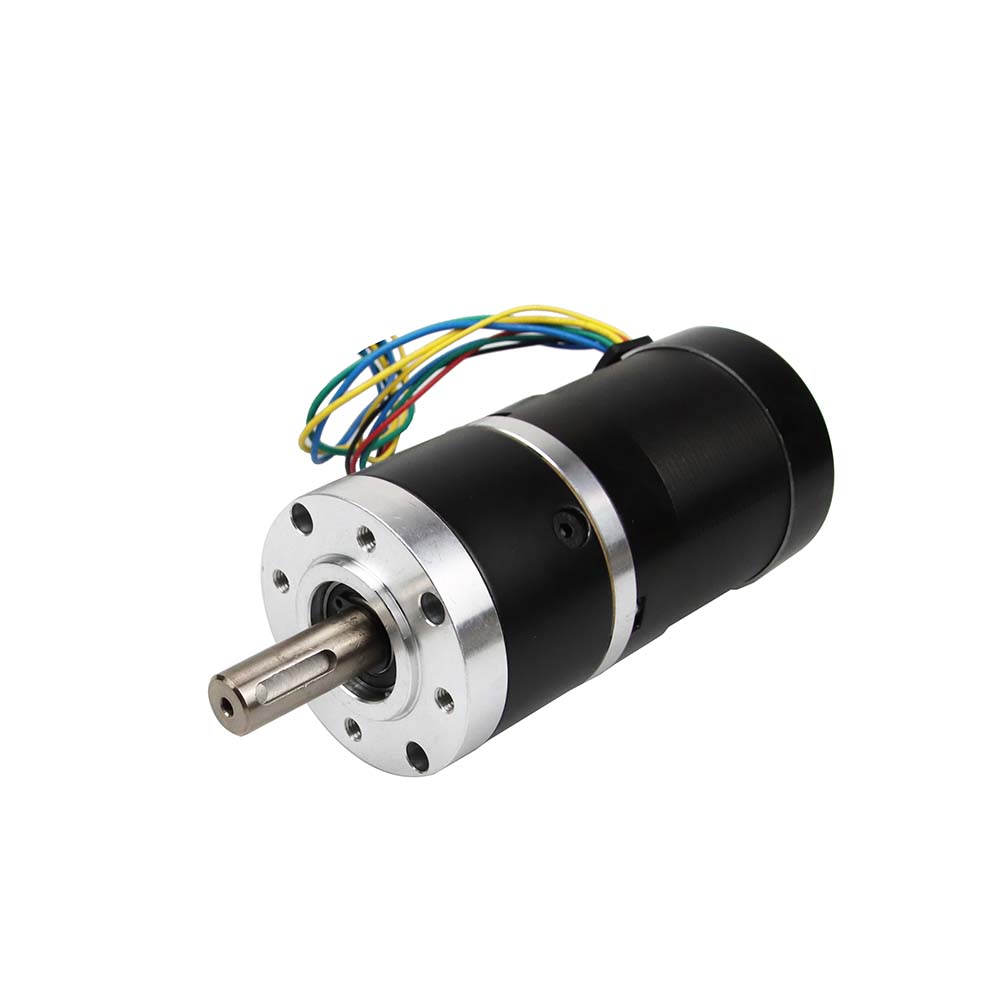
|
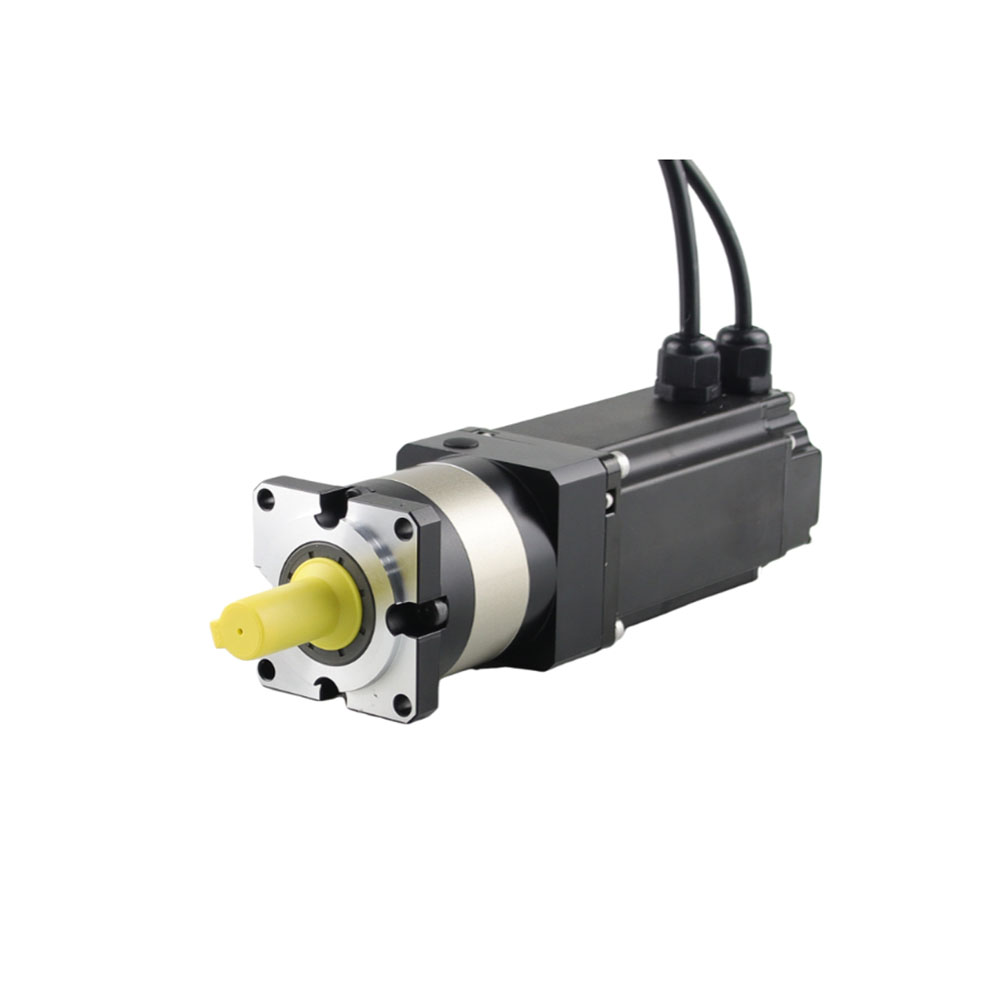
|
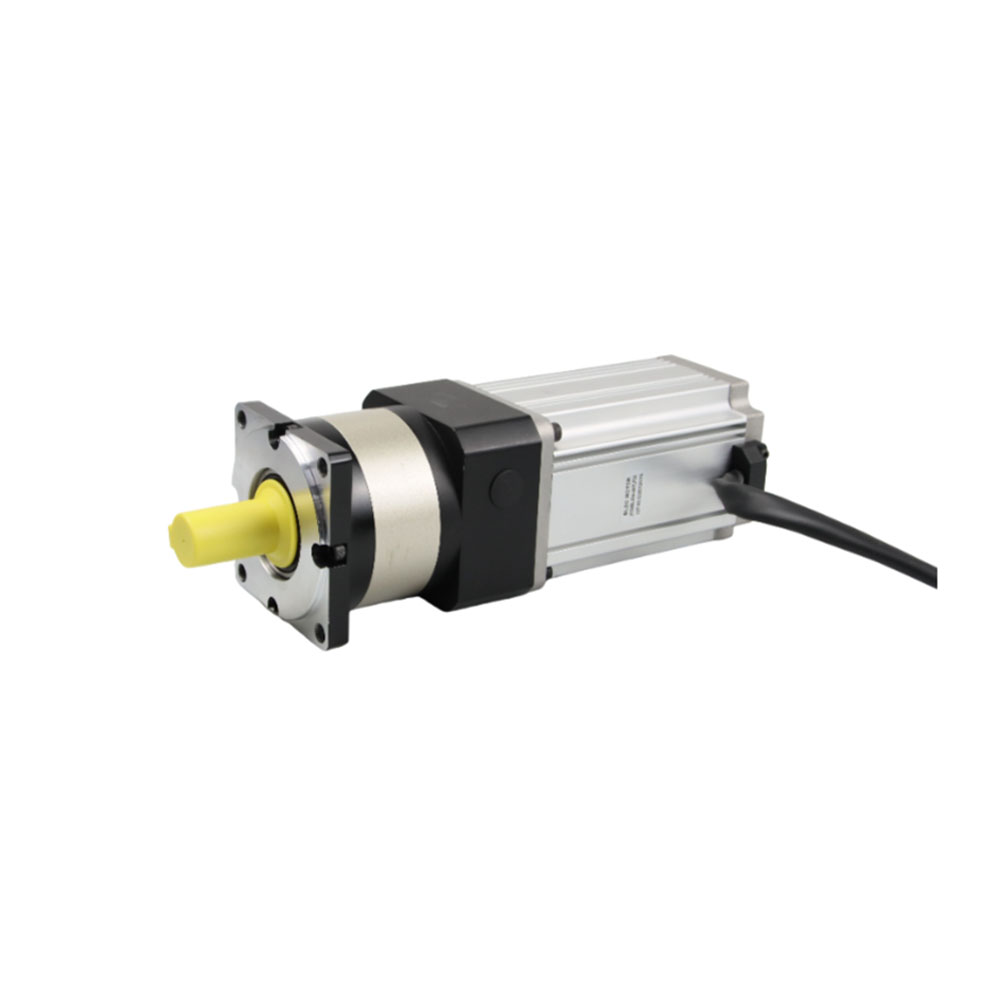
|
|
|

|

|

|

|

|
|---|---|---|---|---|
Tengely |
Terminálház |
Csiga sebességváltó |
Planetáris sebességváltó |
Vezetőcsavar |

|

|

|

|

|
Lineáris mozgás |
Golyós csavar |
Fék |
IP-szint |

|

|

|

|

|

|
|---|---|---|---|---|---|
Alumínium szíjtárcsa |
Tengelycsap |
Egyetlen D tengely |
Üreges tengely |
Műanyag szíjtárcsa |
Felszerelés |

|

|

|

|

|

|
Körcsög |
Hobbing tengely |
Csavaros tengely |
Üreges tengely |
Dupla D tengely |
Kulcshorony |
A nyomaték a legkritikusabb paraméter a robotkar motorjának kiválasztásakor.
A szükséges nyomaték a következőktől függ:
A rakomány súlya
Kar hossza
Közös helyzet
Gyorsulási profil
Mozgási pálya
Biztonsági tényező
A különböző ízületek eltérő nyomatékigényűek.
Az alapcsukló a teljes robotszerkezetet támogatja, és általában a legnagyobb nyomatékot igényli.
A váll gyakran jelentős dinamikus terhelésnek van kitéve, és erős nyomatékot igényel.
A könyök egyensúlyban tartja a nyomaték és a sebesség követelményeit.
A csukló általában előnyben részesíti a pontosságot, a reakciókészséget és a kompakt méretet a maximális nyomatékkal szemben.
A megbízható működés érdekében a mérnökök általában 30–50%-os biztonsági ráhagyást írnak elő a kiszámított folyamatos nyomatékkövetelményekhez.
A robotkar-alkalmazások sebességi követelményei jelentősen eltérnek egymástól.
Példák:
Pick-and-place robotok
Csomagolás automatizálás
Válogató rendszerek
Ezek az alkalmazások gyors gyorsulást és nagy kimeneti sebességet igényelnek.
Példák:
Orvosi robotika
Félvezető berendezések
Laboratóriumi automatizálás
Ezek a rendszerek a pozicionálási pontosságot és a mozgásstabilitást helyezik előtérbe a maximális sebességgel szemben.
A motor és a sebességváltó kombinációjának megfelelő egyensúlyt kell biztosítania a fordulatszám és a nyomaték között.
A sebességváltó határozza meg, hogy a motor fordulatszáma hogyan alakul át használható kimeneti nyomatékká.
A gyakori áttételek a következők:
3:1
5:1
10:1
20:1
30:1
50:1
100:1
Előnyök:
Nagyobb sebesség
Gyorsabb válasz
Jobb a könnyű robotkarokhoz
Előnyök:
Nagyobb nyomaték kimenet
Javított teherbírás
Továbbfejlesztett pozicionálási vezérlés
A robotkarcsuklóknál a megfelelő csökkentési arány kiválasztása gyakran fontosabb, mint egy nagyobb motor kiválasztása.
A sebességváltó kritikus szerepet játszik a robotkar forgatónyomatékának, pontosságának, hatékonyságának és általános teljesítményének meghatározásában. A megfelelő sebességváltó-típus kiválasztása elősegíti a gördülékeny mozgást és a megbízható működést.
A bolygókerekes sebességváltókat széles körben használják robotkarokban kompakt kialakításuk és nagy nyomatékkapacitásuk miatt.
Előnyök:
Magas nyomatéksűrűség
Kompakt méret
Magas hatásfok
Alacsony holtjáték opciók
Hosszú élettartam
Alkalmas:
Ipari robotok
Együttműködő robotok
Automatizált berendezések
Számos hajtóműves BLDC motor, köztük megoldásai is a BesFoc , párosíthatók bolygókerekes hajtóművekkel, hogy egyensúlyt biztosítsanak a nyomaték, a pontosság és a tartósság között a robotizált csuklós alkalmazásokhoz.
A Spur sebességváltók egyszerű és költséghatékony kialakításúak.
Előnyök:
Gazdaságos
Könnyen karbantartható
Alkalmas könnyű alkalmazásokhoz
Alkalmas:
Oktató robotok
Szervizrobotok
Alapvető automatizálási rendszerek
A harmonikus sebességváltókat olyan alkalmazásokhoz tervezték, amelyek rendkívül nagy pozicionálási pontosságot igényelnek.
Előnyök:
Nagyon alacsony visszacsapás
Nagy pontosságú
Kompakt szerkezet
Alkalmas:
Orvosi robotok
Precíziós automatizálás
Csúcskategóriás robotkarok
A sebességváltó típusát a robotkar szükséges nyomatéka, sebessége, pontossága és költségvetése alapján kell kiválasztani. A legtöbb ipari és együttműködési robotalkalmazáshoz a bolygókerekes hajtóműves BLDC motorok a teljesítmény és a megbízhatóság kiváló kombinációját kínálják.
A holtjáték közvetlenül befolyásolja a robotkar pozicionálási pontosságát.
A túlzott visszahatás a következőket okozhatja:
Pozícionálási hibák
Csökkentett ismételhetőség
Mozgási instabilitás
Alacsonyabb összeszerelési pontosság
Javasolt holtjáték értékek:
Alkalmazás |
Ajánlott visszacsapás |
|---|---|
Általános automatizálás |
<20 ívperc |
Ipari robotika |
<15 ívperc |
Együttműködő robotok |
<10 ívperc |
Precíziós robotika |
<5 ívperc |
A sima és pontos mozgást igénylő robotcsuklókhoz gyakran előnyben részesítik az alacsony holtjátékú bolygókerekes hajtóműveket.
A pontos visszajelzés elengedhetetlen a precíz pozicionálást, sima mozgást és megbízható ismételhetőséget igénylő robotkarok számára. A kódolók valós idejű információkat szolgáltatnak a motor helyzetéről és fordulatszámáról, lehetővé téve a zárt hurkú szabályozást és a sebességet, lehetővé téve a zárt hurkú vezérlést.
Hall-érzékelők – Alapvető sebesség- és kommutációs visszacsatolás.
Inkrementális jeladók – Pontos helyzet- és fordulatszám-szabályozásra alkalmas.
Mágneses kódolók – Kompakt, tartós, por- és vibrációálló.
Abszolút kódolók – Pontos pozícióinformációt biztosítanak még áramkimaradás után is.
A kódolóval felszerelt hajtóműves BLDC motorok segítenek a következők javításában:
Pozícionálási pontosság
Mozgásstabilitás
Ismételhetőség
Sebességszabályozás
Többtengelyes szinkronizálás
Ezek az előnyök különösen fontosak az összeszereléshez, ellenőrzéshez, orvosi eszközökhöz és kollaboratív robotikához használt robotkaroknál.
A szükséges kódoló típusa az alkalmazás pontossági követelményeitől függ. Az alapvető kezelési feladatokhoz csak egyszerű visszacsatolás szükséges, míg a nagy pontosságú robotcsuklókhoz gyakran nagy felbontású kódolókra van szükség a pontos mozgásvezérléshez.
Sok A BesFoc hajtóműves BLDC motorok támogatják a kódoló integrációt, lehetővé téve a robotrendszer tervezői számára, hogy elérjék a különböző robotkar-alkalmazásokhoz szükséges vezérlési és pozicionálási teljesítményt.
A hatékonyság az üzemeltetési költségeket és a hőteljesítményt egyaránt befolyásolja.
A nagy hatásfokú hajtóműves BLDC motorok a következőket nyújtják:
Alacsonyabb energiafogyasztás
Csökkentett hőtermelés
Hosszabb üzemidő
Jobb akkumulátorteljesítmény mobil robotokban
Ez különösen fontos:
Autonóm mobil robotok
Szervizrobotok
Együttműködő robotok
Folyamatos termelésű rendszerek
A robotkarok gyakran folyamatosan működnek igényes környezetben.
A motor túlmelegedése a következőket okozhatja:
Csökkentett hatékonyság
Az alkatrészek idő előtti kopása
Váratlan leállás
A fontos szempontok közé tartozik:
Folyamatos áramerősség
Csúcs áramerősség
Környezeti üzemi hőmérséklet
Hűtési képesség
A megfelelő méretű motornak stabil teljesítményt kell fenntartania a várható maximális működési feltételek mellett.
A robotkarok tervezése egyre inkább a rendszer teljes súlyának csökkentésére összpontosít.
A kompakt motorok előnyei a következők:
Gyorsabb gyorsulás
Csökkentett tehetetlenség
Alacsonyabb energiafogyasztás
Továbbfejlesztett dinamikus teljesítmény
Ez különösen fontos:
Együttműködő robotok
Szervizrobotok
Orvosi robotrendszerek
Többtengelyes robotkarok
A hajtóműves BLDC motor kiválasztásakor fontos, hogy ne csak a motor specifikációit értékelje, hanem a rendelkezésre álló testreszabási lehetőségeket is.
A robotkaros projekteknél a motor- és sebességváltó-konfigurációk széles választékát kínáló gyártók leegyszerűsíthetik a rendszerfejlesztést.
A tipikus lehetőségek a következők lehetnek:
Többféle keretméret
Bolygókerekes sebességváltó konfigurációk
Spur sebességváltó opciók
Különféle áttételi fokozatok
Integrált kódoló megoldások
Egyedi tengely kialakítások
Feszültség testreszabása
Alkalmazás-specifikus tekercselési kialakítások
Például az olyan gyártók, mint a BesFoc , hajtóműves, kefe nélküli egyenáramú motormegoldásokat kínálnak, amelyek többféle motorátmérőt, sebességváltó-konfigurációt és csökkentési arányt is lefednek. Ezek az opciók lehetővé teszik a mérnökök számára, hogy a motor teljesítményét a robotkar-csuklók specifikus nyomatékához, sebességéhez és helyigényéhez igazítsák anélkül, hogy jelentősen növelnék a rendszer bonyolultságát.
Ahelyett, hogy egy univerzális motort választana, sok robotika fejlesztő számára előnyös, ha konfigurálható fogaskerekes BLDC platformokat választ, amelyek ugyanazon robotkaron belül különböző tengelyekre optimalizálhatók.
A hajtóműves BLDC motorok robotrendszerekhez való értékelése során a mérnökök általában négy fő követelményre összpontosítanak:
Nagy nyomatékú kimenet
Kompakt méretek
Pontos mozgásvezérlés
Hosszú távú megbízhatóság
A BesFoc hajtóműves kefe nélküli egyenáramú motor portfóliója megfelel ezeknek a követelményeknek:
Kompakt motorkialakítások, amelyek alkalmasak szűkös helyű robotcsuklókhoz
Többféle bolygókerekes sebességváltó opció a nyomaték optimalizálásához
Különféle csökkentési arányok a sebesség és a terhelési követelményeknek megfelelően
Alacsony zajszintű működés együttműködő és kiszolgáló robotokhoz
Hosszú élettartamú kefe nélküli motortechnológia
Kódoló kompatibilitás zárt hurkú helymeghatározó alkalmazásokhoz
Testreszabható elektromos és mechanikai konfigurációk
Ezek a jellemzők alkalmassá teszik a hajtóműves BLDC motorokat olyan robotalkalmazásokhoz, mint például:
Ipari robotkarok
Együttműködő robotok (Cobotok)
Orvosi automatizálási rendszerek
Laboratóriumi robotika
Ellenőrző robotok
Oktatási robotikai platformok
Szerviz és kézbesítő robotok
A motor pontos kiválasztásának mindig az alkalmazás-specifikus számításokon kell alapulnia, beleértve a nyomatékot, a fordulatszámot, a munkaciklust és a pozicionálási követelményeket.
Összeszerelő robotok
Hegesztő robotok
Csomagoló berendezések
Anyagmozgató rendszerek
Ember-gép együttműködés
Rugalmas gyártócellák
Sebészeti segédrendszerek
Rehabilitációs robotok
Diagnosztikai automatizálási eszközök
Mintakezelő robotok
Precíziós adagolórendszerek
Szállító robotok
Vendéglátó robotok
Kiskereskedelmi automatizálási rendszerek
A motorválasztás véglegesítése előtt ellenőrizze a következőket:
✔ Szükséges folyamatos nyomaték
✔ Csúcsnyomaték követelmények
✔ A kimeneti sebesség követelményei
✔ Sebességváltó csökkentési áttétel
✔ Sebességváltó típusa
✔ Holtjáték specifikáció
✔ A kódoló felbontása
✔ A motor hatékonysága
✔ Hőteljesítmény
✔ Üzemciklus-kompatibilitás
✔ A telepítési hely korlátai
✔ Súlykorlátozások
✔ Kommunikációs és vezérlési követelmények
✔ Megbízhatósági elvárások
✔ Környezeti működési feltételek
A megfelelő választás fogaskerekes BLDC motorhoz A robotkarokhoz való a nyomaték, a sebesség, a sebességváltó áttétel, a holtjáték, a pozicionálási pontosság, a hatékonyság, a hőteljesítmény és a mechanikai integráció gondos értékelése szükséges. Egy jól illeszkedő motor és sebességváltó kombináció jelentősen javíthatja a robotkar pontosságát, termelékenységét és hosszú távú megbízhatóságát.
Az ipari, együttműködési, orvosi vagy szervizrobotokat fejlesztő mérnökök számára az olyan konfigurálható megoldások, mint a bolygókerekes hajtóműves BLDC motorok kódoló visszacsatolással és többszörös redukciós arányokkal biztosítják az egyes robotcsuklók optimalizálásához szükséges rugalmasságot. Az olyan gyártók, mint a BesFoc, a fogaskerekes kefe nélküli egyenáramú motorok széles választékát kínálják, amelyek a különböző robotkar-architektúrákhoz illeszthetők, segítve a tervezőket a nyomaték, a sebesség, a kompaktság és a pontosság kívánt egyensúlyának elérésében szükségtelen bonyolultság nélkül.
Ha a hajtóműves BLDC motort a tényleges alkalmazási követelmények alapján választja ki, nem pedig egyszerűen a névleges teljesítmény maximalizálása alapján, a robotkaros rendszerek egyenletesebb mozgást, nagyobb pontosságot, jobb energiahatékonyságot és hosszabb működési élettartamot érhetnek el.
BesFoc Válasz:
A hajtóműves BLDC motor a kefe nélküli egyenáramú motort egy sebességváltóval kombinálja, hogy nagyobb nyomatékot biztosítson alacsonyabb fordulatszámon. A robotkarokban ez a kombináció egyenletes mozgást, precíz vezérlést, kompakt méretet és hosszú élettartamot biztosít, így ideális ízületi működtetési és pozicionálási feladatokhoz.
BesFoc válasz:
A szükséges nyomaték olyan tényezőktől függ, mint a hasznos teher súlya, a kar hossza, a csukló helye, a gyorsulás és a működési feltételek. A mérnököknek mind a folyamatos, mind a csúcsnyomaték-követelményeket ki kell számítaniuk, és megfelelő biztonsági ráhagyást kell tartalmazniuk a megbízható működés érdekében.
BesFoc Válasz:
Az ideális áttétel a sebesség és a nyomaték kívánt egyensúlyától függ. Az alacsonyabb áttételek gyorsabb mozgást biztosítanak, míg a nagyobb áttételek növelik a nyomatékot és a teherbírást. A BesFoc többféle sebességváltót kínál, hogy segítse a motor teljesítményét a speciális robotkar-követelményekhez igazítani.
BesFoc válasz:
Az alacsony holtjáték minimalizálja a fogaskerekek közötti mozgás elvesztését, javítva a pozicionálási pontosságot és az ismételhetőséget. Ez különösen fontos az olyan robotalkalmazásokban, mint az összeszerelés, ellenőrzés és precíziós kezelés, ahol a pontos mozgás közvetlenül befolyásolja a teljesítményt.
BesFoc válasz:
A bolygókerekes sebességváltók a leggyakoribb választások közé tartoznak, mivel nagy nyomatéksűrűséget, kompakt méreteket, nagy hatékonyságot és alacsony holtjátékot kínálnak. Kiválóan alkalmasak ipari robotokhoz, együttműködő robotokhoz és automatizált berendezésekhez.
BesFoc Válasz:
A kódoló visszacsatolása elengedhetetlen a zárt hurkú mozgásvezérléshez. Pontos pozicionálást, sebességszabályozást és ismételhető mozgást tesz lehetővé. Az alkalmazási követelményektől függően a BesFoc hajtóműves BLDC motorok különféle kódoló opciókat támogathatnak a fokozott vezérlési teljesítmény érdekében.
BesFoc válasz:
A hajtóműves BLDC motorok általában többféle névleges feszültséggel állnak rendelkezésre, beleértve a 12 V-os, 24 V-os, 36 V-os és 48 V-os konfigurációkat. A megfelelő feszültség a robotrendszer teljesítményarchitektúrájától és teljesítménykövetelményeitől függ.
BesFoc válasz:
A nagyobb motor hatásfok csökkenti az energiafogyasztást és a hőtermelést, miközben javítja a rendszer általános megbízhatóságát. Ez különösen fontos az olyan robotkarok esetében, amelyek folyamatosan működnek, vagy mobil robotplatformokon akkumulátorral működnek.
BesFoc válasz:
Igen. A BesFoc különféle motorméreteket, sebességváltó-konfigurációkat, redukciós arányokat, kódoló opciókat és mechanikai testreszabásokat kínál. Ezek az opciók lehetővé teszik a mérnökök számára, hogy optimalizálják a teljesítményt a robotkarok különböző ízületeihez és az alkalmazási követelményekhez.
BesFoc válasz:
A legfontosabb szempontok közé tartozik a termék minősége, a sebességváltó opciók, a testreszabási lehetőségek, a műszaki támogatás, a gyártás következetessége és a hosszú távú megbízhatóság. Egy kiterjedt motor- és sebességváltó-konfigurációval rendelkező beszállító leegyszerűsítheti a robotrendszerek fejlesztését és integrációját.


