

Vaatamised: 0 Autor: saidi toimetaja Avaldamisaeg: 2026-07-08 Päritolu: Sait


Torujuhtmesüsteemid on olulised infrastruktuuri komponendid, mida kasutatakse sellistes tööstusharudes nagu nafta ja gaas, keemiline töötlemine, veetöötlus, elektritootmine ja linnade kommunaalteenused. Paljud torujuhtmed töötavad aga keskkondades, kuhu on iniminspektoritel raske, ohtlik või võimatu ligi pääseda. Ohutuse ja töökindluse säilitamiseks on torude kontrollrobotid muutunud üha olulisemaks lahenduseks korrosiooni, pragude, ummistuste, deformatsioonide ja muude võimalike rikete tuvastamisel.
Torukontrolli roboti jõudlus sõltub suuresti selle liikumisjuhtimissüsteemist. Need robotid peavad liikuma läbi keeruliste torujuhtmekeskkondade, ületama hõõrdumise ja takistused, säilitama stabiilse liikumise ja kontrollima täpselt kontrolliseadmeid. Traditsioonilistel mootorilahendustel on sageli raskusi nende nõuete täitmisega suuruse, reageerimiskiiruse, tõhususe ja integreerituse piirangute tõttu.
Seetõttu on integreeritud servomootorid muutumas täiustatud torukontrollirobotite eelistatud liikumislahenduseks. Kombineerides mootori, draiveri, kodeerija ja juhtelektroonika kompaktseks seadmeks, pakuvad integreeritud servomootorid suuremat täpsust, paremat töökindlust ja lihtsustatud süsteemi disaini, muutes need ideaalseks nõudlikeks robotkontrollirakendusteks.
Torukontrollirobotid on loodud töötama keskkondades, kuhu inimestel on raske, ohtlik või võimatu ligi pääseda. Nad mängivad olulist rolli sellistes tööstusharudes nagu kasutatavate torujuhtmete ohutuse ja töökindluse säilitamisel. nafta ja gaas, keemiline töötlemine, veevarustus, reoveepuhastus ja elektritootmine .
Usaldusväärse torukontrolli roboti väljatöötamine nõuab aga paljude tehniliste väljakutsete ületamist. Need väljakutsed hõlmavad mehaanilist disaini, liikumisjuhtimist, toitehaldust, keskkonnaga kohanemisvõimet ja kontrolli täpsust. Suure jõudlusega robotsüsteem peab suutma tõhusalt liikuda läbi keeruliste torujuhtmestruktuuride, kogudes samal ajal täpseid kontrolliandmeid.
Torukontrollirobotite üks suurimaid väljakutseid on äärmiselt piiratud tööruum torujuhtmetes.
Paljud kontrollikeskkonnad hõlmavad järgmist:
Väikese läbimõõduga torud
Kitsad maa-alused torustikud
Keerulised sisestruktuurid
Piiratud liikumispiirkonnad
Robot peab olema torujuhtmesse sisenemiseks piisavalt kompaktne, pakkudes samal ajal piisavat jõudu liikumiseks ja kontrollimiseks.
Traditsioonilised liikumissüsteemid nõuavad sageli eraldi komponente, sealhulgas:
Mootorid
Servo ajamid
Kodeerijad
Kontrollerid
Lisajuhtmestik
Need komponendid suurendavad roboti üldist suurust ja keerukust.
Selle piirangu ületamiseks kasutavad kaasaegsed torude kontrollirobotid üha enam integreeritud servomootoreid , mis ühendavad mootori, draiveri, kodeerija ja sidesüsteemi üheks kompaktseks seadmeks. See võimaldab inseneridel kavandada väiksemaid roboteid, säilitades samal ajal täpse liikumisjuhtimise.
Torukontrolli robotid töötavad sageli karmides keskkondades, kus tingimused võivad ootamatult muutuda.
Levinud väljakutsed hõlmavad järgmist:
Kokkupuude vee ja niiskusega
Õli saastumine
Tolm ja praht
Korrosioon
Kõrge või madal temperatuur
Mehaaniline vibratsioon
Rõhu kõikumised
Need tingimused võivad mõjutada mootori jõudlust, elektroonilisi komponente ja mehaanilisi struktuure.
Roboti ajamisüsteem peab vaatamata keskkonnahäiretele säilitama stabiilse töö. Nendes rakendustes kasutatavad mootorid vajavad pikaajalise töökindluse tagamiseks suurepärast vastupidavust, kaitset ja soojusjuhtimist.
Suletud disaini ja intelligentsete juhtimisvõimalustega integreeritud servomootorid aitavad parandada süsteemi stabiilsust, jälgides pidevalt töötingimusi ja reguleerides mootori jõudlust reaalajas.
Täpne liikumine on torude kontrollimisel hädavajalik, sest kontrolli tulemused sõltuvad roboti võimest jõuda kindlatesse kohtadesse ja säilitada ühtlast kiirust.
Siiski võivad torude kontrollimise robotid kogeda:
Ebatasased pinnad
Libedad toruseinad
Hõõrdetasemete muutmine
Torujuhtmete sees olevad takistused
Ratta või roomiku libisemine
Ilma täpse liikumisjuhtimiseta võib robot kaotada asukoha määramise täpsuse või ebaõnnestuda usaldusväärsete kontrolliandmete kogumisel.
Servopõhised liikumissüsteemid lahendavad selle probleemi suletud ahela juhtimistehnoloogia abil . Kooderi tagasisidet kasutades saab mootor jälgida tegelikku kiirust ja asendit, parandades automaatselt vead ja säilitades stabiilse liikumise.
Torujuhtme sees liikumine nõuab piisavat liikumapanevat jõudu. Robot peab ületama takistuse, mis on põhjustatud:
Hõõrdumine rataste ja torude pindade vahel
Rasked kontrolliseadmed
Kald- või vertikaalsed torujuhtmed
Sisemised ladestused või ummistused
Ebapiisava pöördemomendiga mootor võib põhjustada:
Vähendatud liikumiskiirus
Robot seiskub
Veojõu kaotus
Ülevaatuse ebaõnnestumine
Torukontrolli robotid vajavad mootoreid, mis tagavad suure pöördemomendi, säilitades samas kompaktsuse.
Integreeritud servomootorid pakuvad suurt pöördemomendi tihedust , võimaldades robotitel saavutada tugevat sõiduomadust ilma üldmõõtmeid suurendamata. See on eriti väärtuslik roomikrobotite ja kompaktsete kontrollplatvormide puhul.
Paljud torude kontrollimise robotid töötavad sõltumatult akutoitel, kuna torujuhtmed tavaliselt väliseid energiaallikaid ei paku.
Piiratud aku mahutavus tekitab selliseid väljakutseid nagu:
Lühike tööaeg
Piiratud kontrollikaugus
Aku sagedane vahetamine või laadimine
Mootorisüsteem peab tööaja pikendamiseks suurendama energiatõhusust.
Energiasäästlikud integreeritud servomootorid aitavad vähendada energiatarbimist järgmistel viisidel:
Harjadeta mootoritehnoloogia
Arukas voolu juhtimine
Optimeeritud pöördemomendi väljund
Vähendatud energiakadu töö ajal
Täiustatud tõhusus võimaldab kontrollrobotitel sõita kaugemale ja teha ühe akulaadimisega rohkem kontrolliülesandeid.
Torukontrolli robotid seisavad silmitsi paljude väljakutsetega, sealhulgas piiratud paigaldusruum, karmid töökeskkonnad, täpsed liikumisnõuded, kõrge pöördemomendi nõudmine ja energiapiirangud. Nende väljakutsete ületamiseks on vaja täiustatud liikumistehnoloogiaid, mis pakuvad nii jõudlust kui ka töökindlust.
Integreeritud servomootorid pakuvad tõhusat lahendust, ühendades kompaktse disaini, suure täpsuse, tugeva pöördemomendi, intelligentse juhtimise ja energiatõhususe. Parandades roboti liikuvust ja kontrollimise täpsust, aitavad integreeritud servomootorid luua usaldusväärsemaid ja intelligentsemaid torujuhtmete kontrollisüsteeme kaasaegsete tööstuslike rakenduste jaoks.
IDC60 integreeritud BLDC servomootor – ülitõhus, kompaktne ja nutikas suletud ahelaga liikumisjuhtimislahendus |
||
|
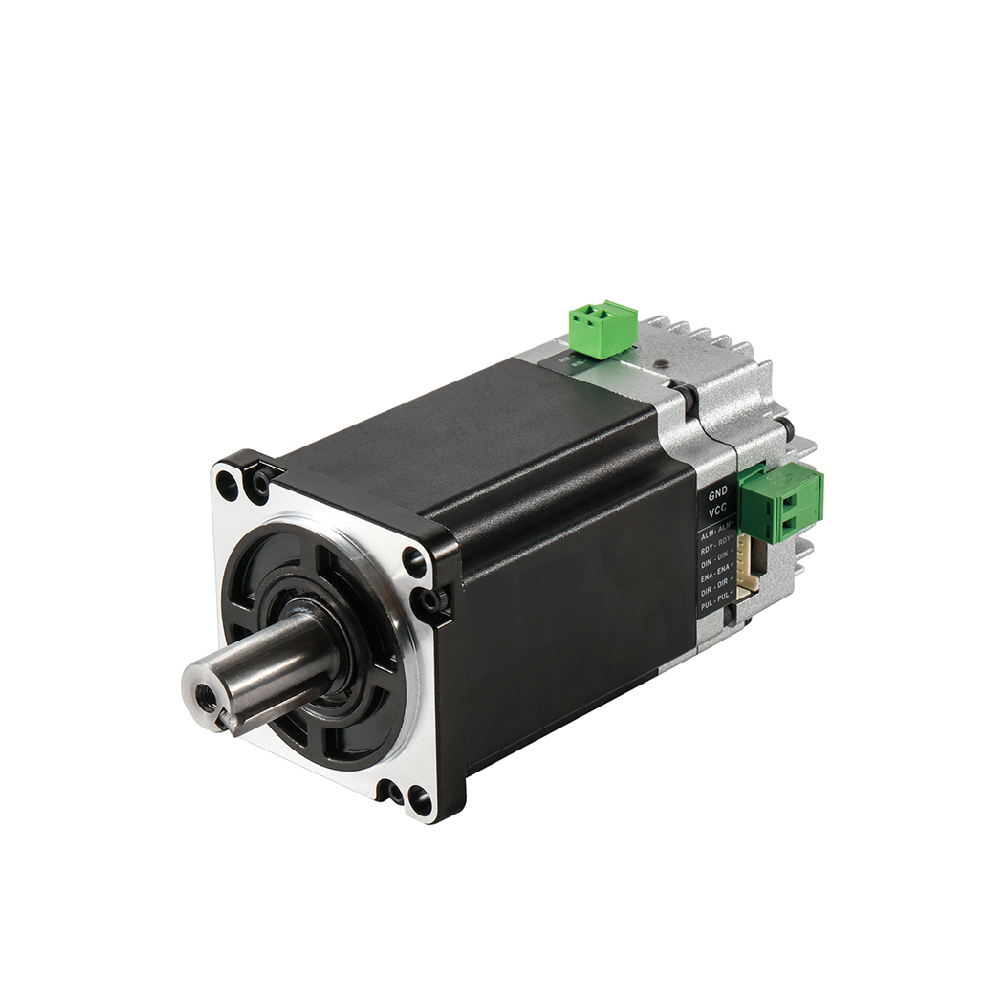
Toote ülevaade: Besfoci IDS60 integreeritud BLDC servomootor on kompaktne NEMA 24 lahendus, mis ühendab mootori, ajami ja kodeerija ühes seadmes. See tagab täpse suletud ahela juhtimise, stabiilse pöördemomendi ja kiire reageerimise. Selle integreeritud disain vähendab juhtmestikku ja säästab ruumi. |
|
Peamised tehnilised esiletõstmised
|
||
Tüüpilised rakendused
|
||
Mudel |
Võimsus |
Nimipinge |
Praegune |
Nimikiirus |
Nimetatud pöördemoment |
Rootori inerts |
Kodeerija |
Pikkus |
/ |
W |
Vdc |
A |
Rpm |
Nm |
Kg.cm² |
/ |
mm |
200 |
24 |
12 |
3000 |
0.64 |
0.3 |
17-bitine |
94 |
|
400 |
48 |
11 |
3000 |
1.27 |
0.3 |
17-bitine |
112 |

|

|

|

|

|
|---|---|---|---|---|
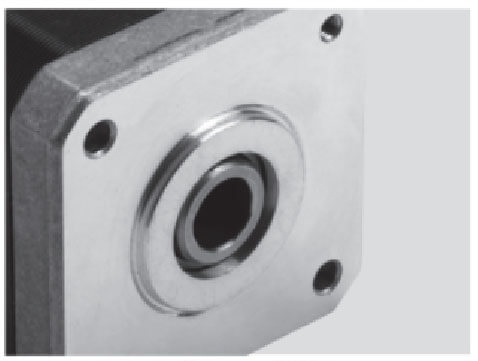
Võll |
Terminali korpus |
Ussi käigukast |
Planetaarne käigukast |
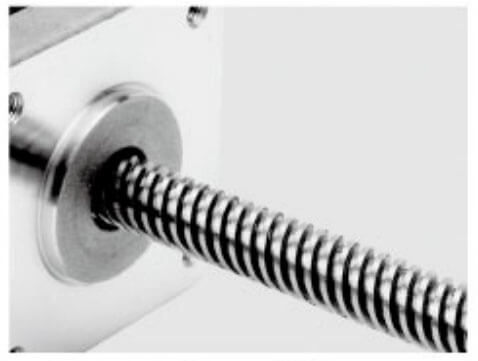
Juhtkruvi |

|

|

|

|

|
Lineaarne liikumine |
Kuulkruvi |
Pidur |
IP-tase |
|
|
|
|
|
|
|---|---|---|---|---|---|
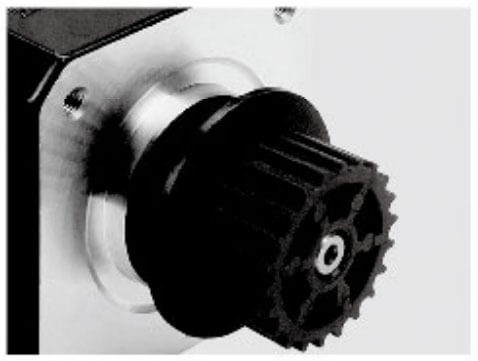
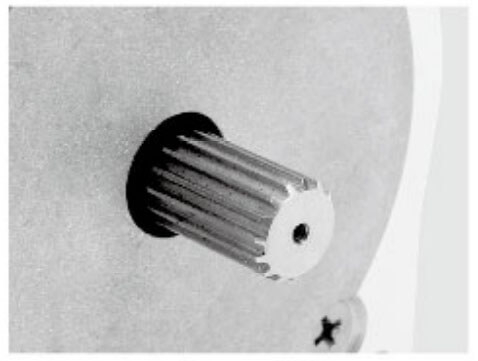
Alumiiniumist rihmaratas |
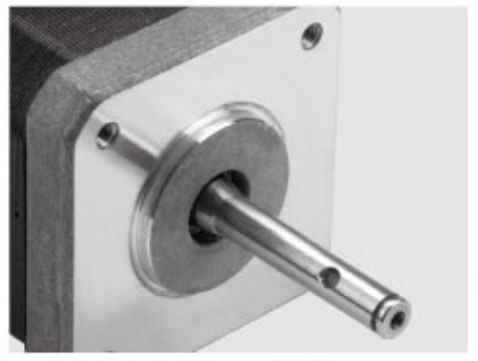
Võlli tihvt |
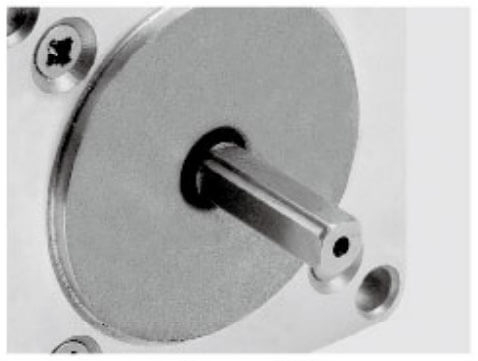
Üks D-võll |
Õõnesvõll |
Plastist rihmaratas |
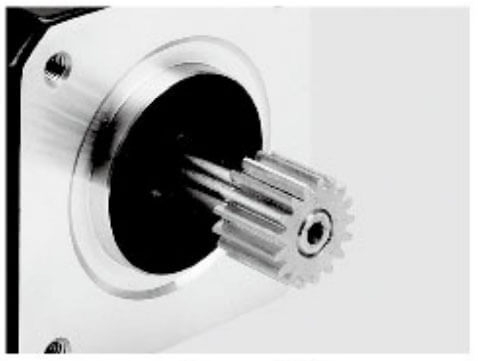
Käik |
|
|
|
|
|
|
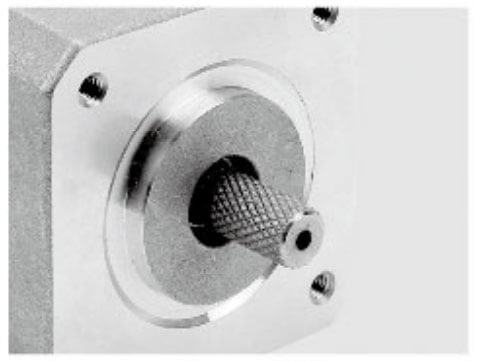
Nurrumine |
Hobbing võll |
Kruvivõll |
Õõnesvõll |
Kahekordne D võll |
Keyway |
Integreeritud servomootorite üks suurimaid eeliseid on nende kompaktne disain.
Traditsiooniline servosüsteem nõuab välist juhtmestikku mootori ja ajamikontrolleri vahel. Seevastu integreeritud servomootor ühendab endas:
Harjadeta alalisvoolumootor
Servo ajam
Kodeerija
Juhtmoodul
Kommunikatsiooniliides
üheks üksuseks.
See integreeritud struktuur vähendab:
Mehaanilise paigalduse keerukus
Elektrijuhtmestiku nõuded
Roboti suurus
Süsteemi kaal
Torude kontrollimise robotite jaoks, kus iga ruumi millimeeter on oluline, võimaldab see kompaktne arhitektuur inseneridel kavandada väiksemaid ja paindlikumaid robotplatvorme.
Erinevalt avatud ahelaga mootoritest kasutavad servomootorid mootori tegeliku töö jälgimiseks tagasisidesüsteeme.
Kodeerija annab pidevalt teavet järgmise kohta:
positsioon
Kiirus
Suund
Mootori olek
Kontroller võrdleb tegelikku liikumist sihtkäsuga ja reguleerib automaatselt väljundi jõudlust.
Torude kontrollimise robotite puhul tähendab see järgmist:
Täpsem liikumine
Vähendatud positsioneerimisvigu
Parem takistuste käsitlemine
Parem kontrolli järjepidevus
Kui robot liigub läbi sadade meetrite torujuhtme, tagab täpne liikumisjuhtimine, et kontrollandmed püsivad usaldusväärsed kogu operatsiooni vältel.
Torukontrollirobotid nõuavad sageli tugevat liikumapanevat jõudu, sest nad peavad ületama:
Hõõrdumine rataste ja toruseinte vahel
Kaldtorustiku lõigud
Rasked kontrolliseadmed
Torude sees ladestused või praht
Integreeritud servomootorid tagavad suure pöördemomendi tiheduse, optimeerides mootori konstruktsiooni ja juhtimisalgoritme.
Tõhusa harjadeta alalisvoolumootori tehnoloogia ja intelligentse servojuhtimise kombinatsioon võimaldab robotitel saavutada tugeva veojõu, säilitades samas kompaktse struktuuri.
See on eriti oluline:
Suure läbimõõduga torujuhtme robotid
Roomavad kontrollrobotid
Magnettorude kontrollimise robotid
Ratastega robotiseeritud kontrollplatvormid
Ülevaatusrobotid vajavad täpsete kontrolliandmete kogumiseks ühtlast liikumiskiirust.
Kui robot liigub liiga kiiresti, võivad kaamerad ja andurid defekte märkamata jätta. Kui see liigub liiga aeglaselt, väheneb kontrolli tõhusus.
Integreeritud servomootorid tagavad täpse kiiruse reguleerimise, võimaldades robotitel säilitada stabiilsed sõidukiirused ka siis, kui töötingimused muutuvad.
Hüvede hulka kuuluvad:
Sujuv kiirendus ja aeglustamine
Vähendatud mehaaniline vibratsioon
Parem anduri täpsus
Kõrgem kontrolli kvaliteet
See muudab integreeritud servomootorid eriti sobivaks robotitele, mis on varustatud kaamerate, ultraheliandurite, laserskannerite ja muude täppiskontrolliseadmetega.
Paljud torude kontrollimise robotid töötavad patareidega, kuna torujuhtmed ei pruugi pakkuda väliseid toiteallikaid.
Energiatõhusus mõjutab otseselt tööaega ja kontrollkaugust.
Integreeritud servomootorid parandavad energiakasutust:
Kõrge efektiivsusega harjadeta mootoritehnoloogia
Arukas voolu juhtimine
Vähendatud energiatarve madala koormuse korral
Optimeeritud pöördemomendi väljund
Tõhusam mootorisüsteem võimaldab kontrollrobotitel töötada kauem, enne kui on vaja aku vahetada või uuesti laadida.
Robotitootjad seisavad sageli silmitsi väljakutsetega mitme elektrikomponendi integreerimisel piiratud ruumidesse.
Traditsioonilised servosüsteemid nõuavad inseneridelt:
Mootori valik
Sõidu sobitamine
Kodeerija ühilduvus
Juhtmete disain
Sidekonfiguratsioon
Integreeritud servomootorid lihtsustavad seda protsessi, pakkudes terviklikku liikumislahendust.
Eelised hõlmavad järgmist:
Roboti kiirem arendamine
Vähendatud juhtmestiku keerukus
Madalamad paigalduskulud
Lihtsam hooldus
Süsteemi kõrgem töökindlus
Tootjatele, kes arendavad kohandatud torude kontrollimise roboteid, integreeritud servomootorid lühendavad arendustsükleid ja parandavad toodete konkurentsivõimet.
Kaasaegsed kontrollrobotid nõuavad sidet mitme süsteemi vahel, sealhulgas:
Peamine kontroller
Andurid
Kaamerad
Navigatsioonisüsteemid
Mootori ajamid
Integreeritud servomootorid toetavad tavaliselt tööstuslikke sideprotokolle, võimaldades sujuvat integreerimist robotjuhtimissüsteemidega.
Levinud suhtlusmeetodid hõlmavad järgmist:
CAN suhtlus
RS485
Modbus
EtherCAT (olenevalt mudelist)
See võimaldab inseneridel ehitada nutikamaid kontrollroboteid koos reaalajas jälgimise ja täiustatud juhtimisfunktsioonidega.
Integreeritud servomootorid mängivad olulist rolli kaasaegsete liikuvuse, täpsuse ja intelligentsuse parandamisel torude kontrollimise robotite . Need robotid peavad töötama keerulistes maa-aluste torustike, tööstuslike torustike süsteemides ja piiratud keskkondades, kus täpne liikumine ja usaldusväärne juhtimine on hädavajalikud. Kombineerides harjadeta alalisvoolumootori, servoajami, kodeerija ja sideliidese kompaktseks seadmeks, pakuvad integreeritud servomootorid tõhusat liikumislahendust erinevatele robotite alamsüsteemidele.
Järgnevalt on toodud integreeritud servomootorite peamised rakendused torude kontrollimise robotites.
Torukontrollirobotite integreeritud servomootorite levinuim rakendus on roboti veorataste, roomikute või kõndimismehhanismide toide..
Torukontrollirobotid peavad sageli torujuhtmetes pikki vahemaid läbima, ületades näiteks järgmised väljakutsed:
Toru sisemine hõõrdumine
Kald- või vertikaalsed torujuhtme lõigud
Ebatasased pinnad
Rooste ladestused ja praht
Toru läbimõõdu muutused
Integreeritud servomootorid tagavad vajaliku suure pöördemomendi ja täpse kiiruse reguleerimise, et tagada stabiilne liikumine.
Kooderi tagasiside ja suletud ahela juhtimisega saab mootor pidevalt reguleerida pöördemomenti vastavalt tegelikele töötingimustele. See võimaldab robotil säilitada ühtlast veojõudu ja vältida selliseid probleeme nagu rataste libisemine või ebastabiilne liikumine.
Tüüpilised rakendused hõlmavad järgmist:
Ratastega torujuhtme kontrollimise robotid
Roomiktüüpi kontrollrobotid
Maa-aluste torude kontrollimise sõidukid
Nafta- ja gaasijuhtmete kontrollisüsteemid
Torujuhtme keskkonnad on harva täiesti sirged. Kontrollirobotid peavad sageli navigeerima:
Toru kõverad
Haruühendused
Kitsad käigud
Keerulised torujuhtmevõrgud
laialdaselt integreeritud servomootoreid . roolimehhanismides Täpse suunajuhtimise saavutamiseks kasutatakse
Juhtides roolirattaid, diferentsiaali ajamisüsteeme või liigendühendusi, võimaldavad integreeritud servomootorid robotitel oma suunda sujuvalt ja täpselt reguleerida.
Eelised hõlmavad järgmist:
Kiire reageerimine juhtkäskudele
Täpne nurga reguleerimine
Täiustatud navigeerimisvõime
Vähendatud mehaaniline keerukus
See on eriti oluline autonoomsete torude kontrollimise robotite puhul, mis tuginevad tundmatutes keskkondades liikumiseks anduritele ja navigatsioonialgoritmidele.
Kaasaegsed torude kontrollimise robotid on varustatud täiustatud kontrollitööriistadega, sealhulgas:
HD kaamerad
Pan-kall kaamerasüsteemid
Ultraheli andurid
Laserskannerid
Magnetkontrolli andurid
Integreeritud servomootorid võimaldavad nende kontrollseadmete täpset positsioneerimist ja liikumist.
Näiteks võib servomootor pöörata kaamerat, et kontrollida torujuhtme kogu sisepinda või reguleerida andurite nurki, et tuvastada konkreetseid defekte.
Hüvede hulka kuuluvad:
360° ülevaatuse katvus
Täpne positsioneerimine
Sujuv pöörlemisliikumine
Parem defektide tuvastamise täpsus
Servomootorite poolt pakutav täpne juhtimine tagab, et kontrollseadmed suudavad koguda üksikasjalikke andmeid isegi keerulistes torustikukeskkondades.
Mõned täiustatud torude kontrollimise robotid sisaldavad robotkäsivarsi või mehaanilisi manipulaatoreid täiendavate ülesannete täitmiseks, näiteks:
Takistuste eemaldamine
Proovide kogumine
Positsioneerimisandurid
Väiksemate hooldustööde tegemine
Integreeritud servomootorid tagavad nende robotmehhanismide täpse ühisjuhtimise.
Võrreldes traditsiooniliste mootoritega pakuvad integreeritud servomootorid:
Täpne asendi kontroll
Kõrge korratavus
Kompaktne paigaldus
Madalam juhtmestiku keerukus
See muudab need sobivad väikestele robotkätele, kus paigaldusruum on piiratud, kuid vajalik on täpne liikumine.
Paljud torujuhtmete kontrollimise robotid on loodud töötama erineva läbimõõduga torudes. Toruseinaga stabiilse kontakti säilitamiseks kasutavad need robotid sageli reguleeritavaid konstruktsioone.
Integreeritud servomootorid võivad juhtida:
Laiendatavad rattad
Teleskoopilised tugivarred
Reguleeritavad roomiksüsteemid
Mehaanilised positsioneerimismehhanismid
Mootor suudab täpselt juhtida paisumis- ja kokkutõmbumisprotsessi, tagades, et robot säilitab õige kontaktrõhu.
See parandab:
Roboti stabiilsus
Sõidu tõhusus
Kontrollimise täpsus
Kohandatavus erinevate torujuhtmete suurustega
Mõned kontrollrobotid nõuavad liigutatavaid andurimooduleid, mis võivad ulatuda torujuhtme teatud piirkondadesse.
Integreeritud servomootorid saavad juhtida andurite kasutuselevõtusüsteeme, võimaldades kontrollseadmetel:
Laiendage kahjustatud piirkondade poole
Reguleerige mõõtmisasendid
Tõmmake liikumise ajal tagasi
Vältige takistusi
Suletud ahelaga juhtimisvõimalus tagab täpse positsioneerimise ja hoiab ära liigsest liikumisest põhjustatud mehaanilised kahjustused.
Kaasaegsed torude kontrollimise robotid kasutavad üha enam autonoomseid navigatsioonitehnoloogiaid, sealhulgas:
Tehisintellekti algoritmid
LiDAR süsteemid
Inertsiaalsed mõõtühikud (IMU-d)
Positsiooni jälgimise andurid
Integreeritud servomootorid toetavad neid intelligentseid süsteeme, pakkudes täpset ja reageerivat liikumisjuhtimist.
Sideprotokollide (nt CAN, RS485, Modbus või EtherCAT ) kaudu saavad servomootorid vahetada reaalajas andmeid roboti põhikontrolleriga.
See võimaldab:
Automaatne kiiruse reguleerimine
Reaalajas liikumise korrigeerimine
Arukas takistuste vältimine
Täpne marsruudi juhtimine
Kuna torude kontrollimise robotid muutuvad autonoomsemaks, loovad integreeritud servomootorid vajaliku liikumisaluse täiustatud robotfunktsioonide jaoks.
Paljud torude kontrollimise robotid töötavad ilma väliste toiteallikateta ja toetuvad akudele. Seetõttu on energiatõhusus põhinõue.
Integreeritud servomootorid aitavad pikendada tööaega:
Kõrge efektiivsusega harjadeta mootoritehnoloogia
Optimeeritud voolu juhtimine
Väike ooterežiimi energiatarve
Arukas pöördemomendi reguleerimine
Pikem aku kasutusiga võimaldab robotitel kontrollida pikemaid torujuhtmelõike vähemate katkestustega, parandades kontrolli tõhusust ja vähendades hoolduskulusid.
Integreeritud servomootoreid kasutatakse kõigis torude kontrollimise robotites, alates juhtimissüsteemidest ja roolimehhanismidest kuni kontrolliseadmete positsioneerimise ja intelligentse navigatsioonikontrollini . Nende kompaktne struktuur, suur täpsus, tugev pöördemoment ja tõhus töö muudavad need ideaalseks liikumislahenduseks robotite kontrollirakenduste jaoks.
Kuna torujuhtmete kontrollimise tehnoloogia liigub jätkuvalt automatiseerimise ja intelligentsuse poole, jäävad integreeritud servomootorid väiksemate, nutikamate ja töökindlamate kontrollrobotite väljatöötamise võtmekomponendiks.
Võrreldes tavaliste alalisvoolumootorite või samm-mootoritega on integreeritud servomootoritel olulisi eeliseid.
Funktsioon |
Traditsiooniline mootor |
Integreeritud servomootor |
|---|---|---|
Positsiooni juhtimine |
Piiratud |
Suure täpsusega suletud ahela juhtimine |
Süsteemi suurus |
Väliste draividega suurem |
Kompaktne integreeritud struktuur |
Tagasiside |
Tavaliselt pole saadaval |
Kodeerijapõhine tagasiside |
Paigaldamine |
Keeruline juhtmestik |
Lihtsustatud integreerimine |
Tõhusus |
Madalam optimeerimine |
Arukas energiakontroll |
Töökindlus |
Rohkem komponente |
Vähem ühenduspunkte |
Nõudlike robotkontrollirakenduste jaoks pakuvad integreeritud servomootorid terviklikumat ja usaldusväärsemat liikumislahendust.
Torukontrolli robotid vajavad täiustatud liikumissüsteeme, mis suudavad pakkuda täpset juhtimist, tugevat pöördemomenti, kompaktset paigaldust ja usaldusväärset tööd karmides keskkondades. Integreeritud servomootorid pakuvad ideaalset kombinatsiooni mootori jõudlusest, intelligentsest juhtimisest ja lihtsustatud integreerimisest.
Integreerides mootori, draiveri, kodeerija ja sidefunktsioonid ühte kompaktsesse lahendusse, aitavad integreeritud servomootorid torude kontrollimise robotitel saavutada suuremat efektiivsust, paremat täpsust ja pikemat töökindlust.
Kuna torujuhtmete kontrollimise tehnoloogia areneb jätkuvalt nutikama automatiseerimise suunas, on integreeritud servomootoritel üha olulisem roll robotkontrollisüsteemide jõudluse ja intelligentsuse parandamisel.
Vastus:
Torukontrollirobotid vajavad integreeritud servomootoreid, kuna nad vajavad täpset liikumisjuhtimist, kompaktset suurust ja usaldusväärset tööd keerulistes torujuhtmete keskkondades. Integreeritud servomootorid ühendavad mootori, draiveri, koodri ja juhtelektroonika üheks kompaktseks seadmeks, vähendades paigaldusruumi ja juhtmestiku keerukust. Need tagavad täpse asendikontrolli, stabiilse kiiruse reguleerimise ja suure pöördemomendi, võimaldades kontrollrobotitel torujuhtmetel sujuvalt liikuda, parandades samal ajal kontrollimise täpsust ja töökindlust.
Vastus:
Integreeritud servomootorid pakuvad torude kontrollimise robotitele mitmeid eeliseid, sealhulgas suurt täpsust, kompaktset disaini, paremat tõhusust ja lihtsustatud süsteemiintegratsiooni . Nende suletud ahelaga juhtimissüsteem võimaldab reaalajas tagasisidet ning kiiruse ja asukoha automaatset reguleerimist. See aitab robotitel säilitada stabiilset liikumist, ületada torujuhtme takistust, vähendada energiatarbimist ja saavutada keerulisemates keskkondades täpsemaid kontrollitulemusi.
Vastus:
Integreeritud servomootorid parandavad torude kontrollimise roboti jõudlust, pakkudes täpset liikumisjuhtimist ja tugevat juhtimisvõimet. Sisseehitatud kodeerija võimaldab täpset tagasisidet kiiruse ja asukoha kohta, võimaldades robotil säilitada ühtlast liikumist isegi hõõrdumise, takistuste või ebaühtlaste torude pindade ees. Nende kõrge pöördemomendi tihedus aitab robotitel liikuda ka pikkade torujuhtmete ja keeruliste lõikude kaudu, säilitades samal ajal usaldusväärse töö.
Vastus:
Integreeritud servomootorid aitavad lahendada mitmeid torukontrollirobotite ees seisvaid probleeme, sealhulgas piiratud paigaldusruum, ebastabiilne liikumine, keeruline juhtmestik ja ebapiisav liikumise täpsus. Traditsioonilised mootorisüsteemid nõuavad sageli eraldi ajamid ja kontrollereid, mis suurendab süsteemi suurust ja keerukust. Integreerides mitu komponenti ühte seadmesse, lihtsustavad integreeritud servomootorid roboti disaini, parandades samal ajal töökindlust, reageerimiskiirust ja süsteemi üldist jõudlust.
Vastus:
Integreeritud servomootorid sobivad paremini torude kontrollimise robotitele, kuna need pakuvad suletud ahelaga juhtimist, suuremat efektiivsust, paremat täpsust ja lihtsamat integreerimist võrreldes traditsiooniliste mootoritega. Tavalistel mootoritel võib puududa täpne tagasiside ja need vajavad täiendavaid juhtimiskomponente, samas kui integreeritud servomootorid pakuvad täielikku liikumislahendust kompaktses pakendis. See muudab need ideaalseks robotsüsteemide jaoks, mis nõuavad täpset positsioneerimist, pidevat tööd ja usaldusväärset jõudlust kitsastes torujuhtmetes.


