

การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 2026-07-08 ที่มา: เว็บไซต์


ระบบท่อเป็นส่วนประกอบโครงสร้างพื้นฐานที่สำคัญที่ใช้ในอุตสาหกรรมต่างๆ เช่น น้ำมันและก๊าซ กระบวนการทางเคมี การบำบัดน้ำ การผลิตกระแสไฟฟ้า และสาธารณูปโภคในเมือง อย่างไรก็ตาม ไปป์ไลน์จำนวนมากทำงานในสภาพแวดล้อมที่ยาก อันตราย หรือเป็นไปไม่ได้ที่ผู้ตรวจสอบที่เป็นมนุษย์จะเข้าถึงได้ เพื่อรักษาความปลอดภัยและความน่าเชื่อถือ หุ่นยนต์ตรวจสอบท่อ จึงกลายเป็นโซลูชันที่สำคัญมากขึ้นในการตรวจจับการกัดกร่อน รอยแตก การอุดตัน การเสียรูป และความล้มเหลวอื่นๆ ที่อาจเกิดขึ้น
ประสิทธิภาพของหุ่นยนต์ตรวจสอบท่อขึ้นอยู่กับระบบควบคุมการเคลื่อนที่เป็นอย่างมาก หุ่นยนต์เหล่านี้จะต้องเดินทางผ่านสภาพแวดล้อมท่อที่ซับซ้อน เอาชนะแรงเสียดทานและอุปสรรค รักษาการเคลื่อนไหวที่มั่นคง และควบคุมอุปกรณ์ตรวจสอบอย่างแม่นยำ โซลูชันมอเตอร์แบบดั้งเดิมมักจะประสบปัญหาในการตอบสนองข้อกำหนดเหล่านี้ เนื่องจากข้อจำกัดด้านขนาด ความเร็วในการตอบสนอง ประสิทธิภาพ และการบูรณาการ
นี่คือสาเหตุที่ เซอร์โวมอเตอร์ในตัวกลาย เป็นโซลูชั่นการเคลื่อนที่ยอดนิยมสำหรับหุ่นยนต์ตรวจสอบท่อขั้นสูง ด้วยการรวมมอเตอร์ ไดรเวอร์ ตัวเข้ารหัส และอุปกรณ์อิเล็กทรอนิกส์ควบคุมไว้ในหน่วยขนาดกะทัดรัด เซอร์โวมอเตอร์แบบรวมจึงให้ความแม่นยำสูงกว่า ความน่าเชื่อถือที่ดีขึ้น และการออกแบบระบบที่เรียบง่าย ทำให้เหมาะอย่างยิ่งสำหรับการใช้งานการตรวจสอบด้วยหุ่นยนต์ที่มีความต้องการสูง
หุ่นยนต์ตรวจสอบท่อได้รับการออกแบบมาให้ทำงานในสภาพแวดล้อมที่ยากลำบาก อันตราย หรือเป็นไปไม่ได้ที่มนุษย์จะเข้าถึงได้ พวกเขามีบทบาทสำคัญในการรักษาความปลอดภัยและความน่าเชื่อถือของท่อที่ใช้ในอุตสาหกรรมต่างๆ เช่น น้ำมันและก๊าซ การแปรรูปทางเคมี การประปา การบำบัดน้ำเสีย และการผลิตไฟฟ้า.
อย่างไรก็ตาม การพัฒนาหุ่นยนต์ตรวจสอบท่อที่เชื่อถือได้จำเป็นต้องเอาชนะความท้าทายทางเทคนิคหลายประการ ความท้าทายเหล่านี้เกี่ยวข้องกับการออกแบบกลไก การควบคุมการเคลื่อนไหว การจัดการพลังงาน การปรับตัวด้านสิ่งแวดล้อม และความแม่นยำในการตรวจสอบ ระบบหุ่นยนต์ประสิทธิภาพสูงจะต้องสามารถเคลื่อนที่ได้อย่างมีประสิทธิภาพผ่านโครงสร้างไปป์ไลน์ที่ซับซ้อน ในขณะเดียวกันก็รวบรวมข้อมูลการตรวจสอบที่แม่นยำ
หนึ่งในความท้าทายที่ใหญ่ที่สุดสำหรับหุ่นยนต์ตรวจสอบท่อคือพื้นที่ทำงานภายในท่อที่จำกัดอย่างยิ่ง
สภาพแวดล้อมการตรวจสอบหลายอย่างเกี่ยวข้องกับ:
ท่อเส้นผ่านศูนย์กลางเล็ก
ท่อใต้ดินแคบ
โครงสร้างภายในที่ซับซ้อน
พื้นที่จำกัดการเคลื่อนไหว
หุ่นยนต์ต้องมีขนาดกะทัดรัดพอที่จะเข้าไปในท่อได้ในขณะที่ยังคงให้กำลังเพียงพอสำหรับการเคลื่อนไหวและการตรวจสอบ
ระบบการเคลื่อนที่แบบดั้งเดิมมักต้องการส่วนประกอบแยกกัน ได้แก่:
มอเตอร์
เซอร์โวไดรฟ์
ตัวเข้ารหัส
ผู้ควบคุม
สายไฟเพิ่มเติม
ส่วนประกอบเหล่านี้จะเพิ่มขนาดโดยรวมและความซับซ้อนของหุ่นยนต์
เพื่อเอาชนะข้อจำกัดนี้ หุ่นยนต์ตรวจสอบท่อสมัยใหม่จึงใช้ เซอร์โวมอเตอร์ในตัว มากขึ้น ซึ่งรวมมอเตอร์ ตัวขับ ตัวเข้ารหัส และระบบสื่อสารไว้ในยูนิตขนาดกะทัดรัดเพียงตัวเดียว ช่วยให้วิศวกรสามารถออกแบบหุ่นยนต์ที่มีขนาดเล็กลงได้ในขณะที่ยังคงควบคุมการเคลื่อนไหวได้อย่างแม่นยำ
หุ่นยนต์ตรวจสอบท่อมักจะทำงานในสภาพแวดล้อมที่รุนแรงซึ่งสภาวะต่างๆ อาจเปลี่ยนแปลงโดยไม่คาดคิด
ความท้าทายทั่วไป ได้แก่:
การสัมผัสน้ำและความชื้น
การปนเปื้อนของน้ำมัน
ฝุ่นและเศษซาก
การกัดกร่อน
อุณหภูมิสูงหรือต่ำ
การสั่นสะเทือนทางกล
การเปลี่ยนแปลงความดัน
สภาวะเหล่านี้อาจส่งผลต่อสมรรถนะของมอเตอร์ ชิ้นส่วนอิเล็กทรอนิกส์ และโครงสร้างทางกล
ระบบขับเคลื่อนของหุ่นยนต์จะต้องรักษาการทำงานที่มั่นคงแม้จะมีการรบกวนจากสิ่งแวดล้อมก็ตาม มอเตอร์ที่ใช้ในงานเหล่านี้ต้องการความทนทาน การป้องกัน และการจัดการความร้อนที่ดีเยี่ยมเพื่อให้มั่นใจในความน่าเชื่อถือในระยะยาว
เซอร์โวมอเตอร์ในตัวที่มีการออกแบบแบบปิดและความสามารถในการควบคุมอัจฉริยะ ช่วยปรับปรุงเสถียรภาพของระบบโดยการตรวจสอบสภาพการทำงานอย่างต่อเนื่องและปรับประสิทธิภาพของมอเตอร์แบบเรียลไทม์
การเคลื่อนไหวที่แม่นยำถือเป็นสิ่งสำคัญสำหรับการตรวจสอบท่อ เนื่องจากผลการตรวจสอบขึ้นอยู่กับความสามารถของหุ่นยนต์ในการเข้าถึงตำแหน่งเฉพาะและรักษาความเร็วให้สม่ำเสมอ
อย่างไรก็ตาม หุ่นยนต์ตรวจสอบท่ออาจประสบปัญหา:
พื้นผิวไม่เรียบ
ผนังท่อลื่น
การเปลี่ยนระดับแรงเสียดทาน
สิ่งกีดขวางภายในท่อ
การลื่นไถลของล้อหรือแทร็ก
หากไม่มีการควบคุมการเคลื่อนไหวที่แม่นยำ หุ่นยนต์อาจสูญเสียความแม่นยำของตำแหน่งหรือไม่สามารถรวบรวมข้อมูลการตรวจสอบที่เชื่อถือได้
ระบบการเคลื่อนที่แบบเซอร์โวช่วยแก้ปัญหานี้ผ่าน เทคโนโลยีการควบคุมแบบวง ปิด มอเตอร์สามารถตรวจสอบความเร็วและตำแหน่งจริงได้ โดยใช้การตอบสนองของตัวเข้ารหัส แก้ไขข้อผิดพลาดโดยอัตโนมัติ และรักษาการเคลื่อนไหวให้คงที่
การเคลื่อนย้ายภายในท่อต้องใช้แรงผลักดันที่เพียงพอ หุ่นยนต์จะต้องเอาชนะการต่อต้านที่เกิดจาก:
แรงเสียดทานระหว่างล้อและพื้นผิวท่อ
อุปกรณ์ตรวจสอบหนัก
ท่อเอียงหรือแนวตั้ง
เงินฝากภายในหรือการอุดตัน
มอเตอร์ที่มีแรงบิดไม่เพียงพออาจทำให้:
ความเร็วในการเคลื่อนที่ลดลง
หุ่นยนต์หยุดนิ่ง
สูญเสียแรงฉุด
ความล้มเหลวในการตรวจสอบ
หุ่นยนต์ตรวจสอบท่อต้องใช้มอเตอร์ที่ให้แรงบิดสูงแต่ยังคงมีขนาดกะทัดรัด
เซอร์โวมอเตอร์ในตัว มีความหนาแน่นของแรงบิดสูง ช่วยให้หุ่นยนต์ได้รับสมรรถนะการขับขี่ที่แข็งแกร่งโดยไม่ต้องเพิ่มขนาดโดยรวม สิ่งนี้มีประโยชน์อย่างยิ่งสำหรับหุ่นยนต์ตีนตะขาบและแท่นตรวจสอบขนาดกะทัดรัด
หุ่นยนต์ตรวจสอบท่อจำนวนมากทำงานอย่างอิสระโดยใช้พลังงานจากแบตเตอรี่ เนื่องจากท่อมักจะไม่ได้ให้แหล่งพลังงานภายนอก
ความจุของแบตเตอรี่ที่จำกัดทำให้เกิดความท้าทายเช่น:
ระยะเวลาการทำงานสั้น
ระยะการตรวจสอบที่จำกัด
การเปลี่ยนแบตเตอรี่หรือการชาร์จบ่อยครั้ง
ระบบมอเตอร์จะต้องใช้พลังงานอย่างมีประสิทธิภาพสูงสุดเพื่อยืดเวลาการทำงาน
เซอร์โวมอเตอร์ในตัวประหยัดพลังงานช่วยลดการใช้พลังงานผ่าน:
เทคโนโลยีมอเตอร์ไร้แปรงถ่าน
การควบคุมกระแสอัจฉริยะ
แรงบิดที่ปรับให้เหมาะสม
ลดการสูญเสียพลังงานระหว่างการทำงาน
ประสิทธิภาพที่ได้รับการปรับปรุงช่วยให้หุ่นยนต์ตรวจสอบสามารถเดินทางได้ไกลขึ้นและทำงานการตรวจสอบได้มากขึ้นด้วยการชาร์จแบตเตอรี่เพียงครั้งเดียว
หุ่นยนต์ตรวจสอบท่อเผชิญกับความท้าทายมากมาย รวมถึงพื้นที่การติดตั้งที่จำกัด สภาพแวดล้อมการทำงานที่รุนแรง ข้อกำหนดในการเคลื่อนที่ที่แม่นยำ ความต้องการแรงบิดสูง และข้อจำกัดด้านพลังงาน การเอาชนะความท้าทายเหล่านี้ต้องใช้เทคโนโลยีการเคลื่อนไหวขั้นสูงที่ให้ทั้งประสิทธิภาพและความน่าเชื่อถือ
เซอร์โวมอเตอร์ในตัวนำเสนอโซลูชั่นที่มีประสิทธิภาพโดยการรวมการออกแบบที่กะทัดรัด ความแม่นยำสูง เอาต์พุตแรงบิดที่แข็งแกร่ง การควบคุมอัจฉริยะ และการประหยัดพลังงาน ด้วยการปรับปรุงการเคลื่อนที่ของหุ่นยนต์และความแม่นยำในการตรวจสอบ เซอร์โวมอเตอร์ในตัวจะช่วยสร้างระบบตรวจสอบท่อที่เชื่อถือได้และชาญฉลาดยิ่งขึ้นสำหรับการใช้งานในอุตสาหกรรมสมัยใหม่
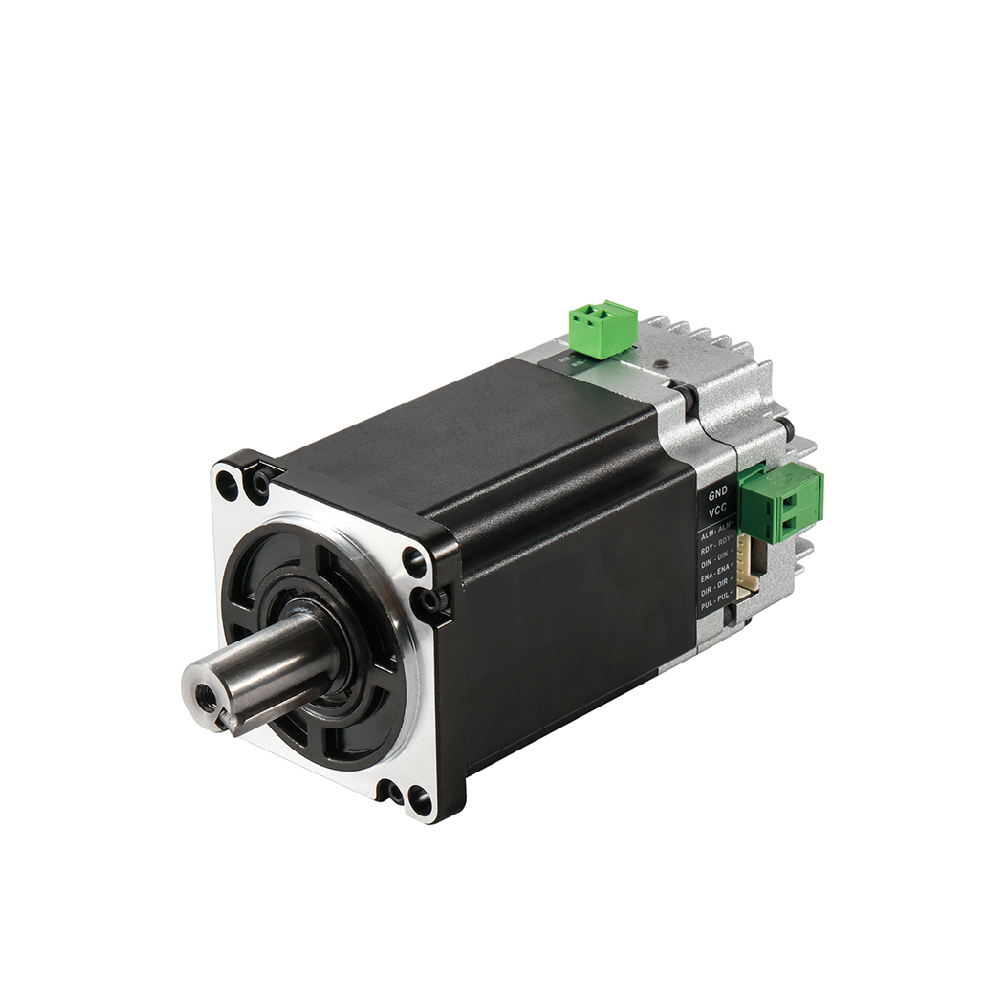
IDC60 เซอร์โวมอเตอร์ BLDC ในตัว — โซลูชันควบคุมการเคลื่อนที่แบบวงปิดประสิทธิภาพสูง กะทัดรัด และอัจฉริยะ |
||
|
ภาพรวมผลิตภัณฑ์: เซอร์โวมอเตอร์ BLDC ในตัว IDS60 จาก Besfoc เป็นโซลูชัน NEMA 24 ขนาดกะทัดรัดที่รวมมอเตอร์ ตัวขับ และตัวเข้ารหัสไว้ในเครื่องเดียว ให้การควบคุมวงปิดที่แม่นยำ แรงบิดที่มั่นคง และการตอบสนองที่รวดเร็ว การออกแบบแบบบูรณาการช่วยลดการเดินสายไฟ ประหยัดพื้นที่ |
|
ไฮไลท์ทางเทคนิคที่สำคัญ
|
||
การใช้งานทั่วไป
|
||
แบบอย่าง |
พลัง |
แรงดันไฟฟ้าที่ได้รับการจัดอันดับ |
ปัจจุบัน |
ความเร็วสูงสุด |
แรงบิดสูงสุด |
ความเฉื่อยของโรเตอร์ |
ตัวเข้ารหัส |
ความยาว |
/ |
ว |
วีดีซี |
ก |
รอบต่อนาที |
นิวตันเมตร |
กก.ซม.⊃2; |
/ |
มม |
200 |
24 |
12 |
3000 |
0.64 |
0.3 |
17บิต |
94 |
|
400 |
48 |
11 |
3000 |
1.27 |
0.3 |
17บิต |
112 |

|

|

|

|

|
|---|---|---|---|---|
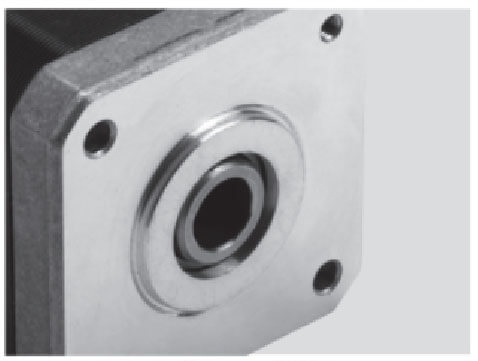
เพลา |
ที่อยู่อาศัยเทอร์มินัล |
กระปุกเกียร์หนอน |
กระปุกเกียร์ดาวเคราะห์ |
ลีดสกรู |

|

|

|

|

|
การเคลื่อนที่เชิงเส้น |
บอลสกรู |
เบรค |
ระดับ IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
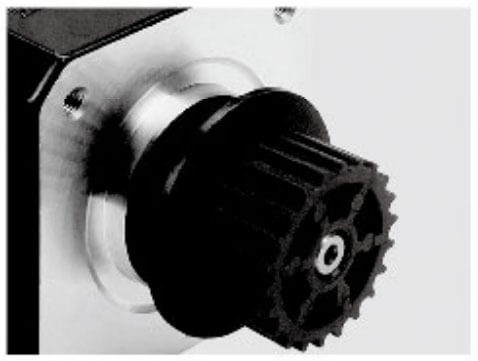
รอกอลูมิเนียม |
สลักเพลา |
เพลา D เดี่ยว |
เพลากลวง |
ลูกรอกพลาสติก |
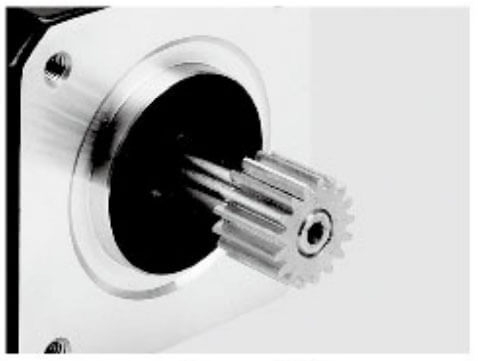
เกียร์ |
|
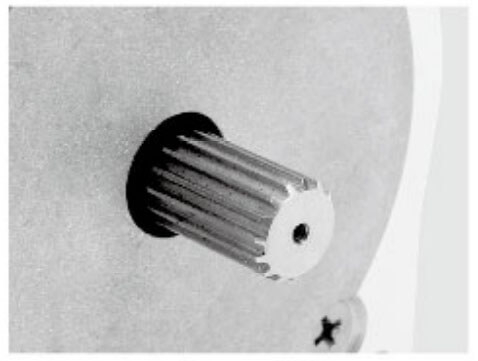
|
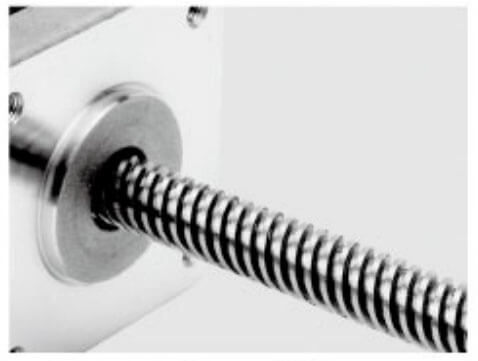
|
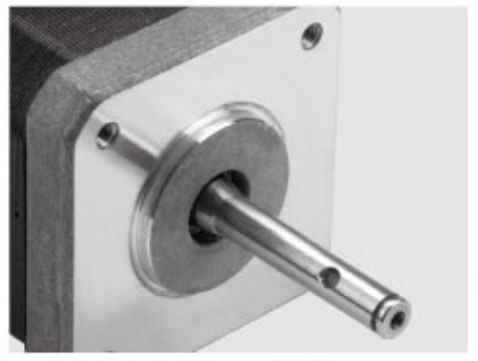
|
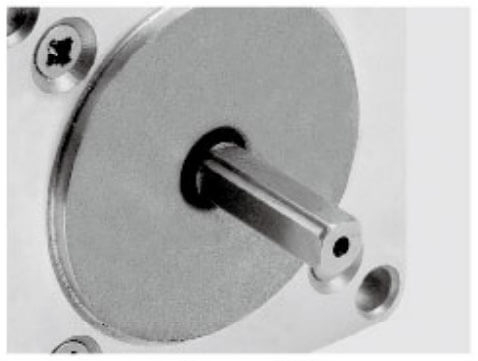
|
|
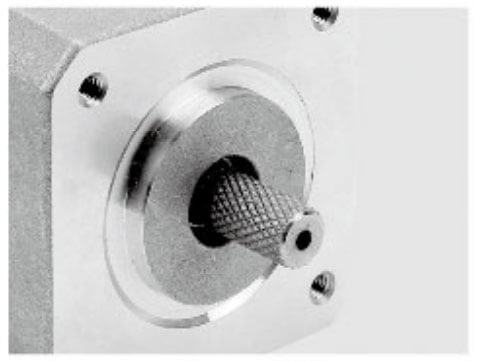
ปั้นนูน |
เพลา Hobbing |
เพลาสกรู |
เพลากลวง |
ดับเบิ้ลดีเพลา |
รูกุญแจ |
ข้อดีที่ใหญ่ที่สุดประการหนึ่งของเซอร์โวมอเตอร์ในตัวคือการออกแบบที่กะทัดรัด
ระบบเซอร์โวแบบเดิมต้องมีการเดินสายไฟภายนอกระหว่างมอเตอร์และตัวควบคุมไดรฟ์ ในทางตรงกันข้าม เซอร์โวมอเตอร์ในตัวจะรวมเอา:
มอเตอร์กระแสตรงไร้แปรงถ่าน
เซอร์โวไดรฟ์
ตัวเข้ารหัส
โมดูลควบคุม
อินเตอร์เฟซการสื่อสาร
ให้เป็นหน่วยเดียว
โครงสร้างแบบผสมผสานนี้ช่วยลด:
ความซับซ้อนในการติดตั้งเครื่องกล
ข้อกำหนดการเดินสายไฟฟ้า
ขนาดหุ่นยนต์
น้ำหนักของระบบ
สำหรับหุ่นยนต์ตรวจสอบท่อ ซึ่งทุกมิลลิเมตรของพื้นที่มีความสำคัญ สถาปัตยกรรมขนาดกะทัดรัดนี้ช่วยให้วิศวกรสามารถออกแบบแพลตฟอร์มหุ่นยนต์ที่เล็กลงและยืดหยุ่นมากขึ้น
ต่างจากมอเตอร์แบบวงรอบเปิด เซอร์โวมอเตอร์ใช้ระบบป้อนกลับเพื่อตรวจสอบการทำงานของมอเตอร์จริง
ตัวเข้ารหัสจะให้ข้อมูลเกี่ยวกับ:
ตำแหน่ง
ความเร็ว
ทิศทาง
สถานะมอเตอร์
ตัวควบคุมจะเปรียบเทียบการเคลื่อนไหวจริงกับคำสั่งเป้าหมายและปรับประสิทธิภาพเอาต์พุตโดยอัตโนมัติ
สำหรับหุ่นยนต์ตรวจสอบท่อ หมายถึง:
การเคลื่อนไหวที่แม่นยำยิ่งขึ้น
ลดข้อผิดพลาดในการวางตำแหน่ง
การจัดการกับสิ่งกีดขวางได้ดีขึ้น
ปรับปรุงความสม่ำเสมอในการตรวจสอบ
เมื่อหุ่นยนต์เดินทางผ่านท่อหลายร้อยเมตร การควบคุมการเคลื่อนไหวที่แม่นยำช่วยให้มั่นใจได้ว่าข้อมูลการตรวจสอบยังคงเชื่อถือได้ตลอดการทำงานทั้งหมด
หุ่นยนต์ตรวจสอบท่อมักต้องการแรงผลักดันที่แข็งแกร่งเนื่องจากจะต้องเอาชนะ:
แรงเสียดทานระหว่างล้อกับผนังท่อ
ส่วนท่อเอียง
อุปกรณ์ตรวจสอบหนัก
คราบสกปรกหรือเศษซากภายในท่อ
เซอร์โวมอเตอร์ในตัวให้ความหนาแน่นของแรงบิดสูงโดยปรับการออกแบบมอเตอร์และอัลกอริธึมการควบคุมให้เหมาะสม
การผสมผสานระหว่างเทคโนโลยีมอเตอร์กระแสตรงไร้แปรงถ่านที่มีประสิทธิภาพและการควบคุมเซอร์โวอัจฉริยะช่วยให้หุ่นยนต์ได้รับประสิทธิภาพการยึดเกาะที่แข็งแกร่งในขณะที่ยังคงรักษาโครงสร้างที่กะทัดรัด
นี่เป็นสิ่งสำคัญอย่างยิ่งสำหรับ:
หุ่นยนต์ไปป์ไลน์ขนาดใหญ่
หุ่นยนต์ตรวจสอบการคลาน
หุ่นยนต์ตรวจสอบท่อแม่เหล็ก
แท่นตรวจสอบหุ่นยนต์แบบมีล้อ
หุ่นยนต์ตรวจสอบต้องการความเร็วในการเคลื่อนที่ที่สม่ำเสมอเพื่อรวบรวมข้อมูลการตรวจสอบที่แม่นยำ
หากหุ่นยนต์เคลื่อนที่เร็วเกินไป กล้องและเซ็นเซอร์อาจพลาดข้อบกพร่อง หากเคลื่อนที่ช้าเกินไป ประสิทธิภาพการตรวจสอบจะลดลง
เซอร์โวมอเตอร์ในตัวให้การควบคุมความเร็วที่แม่นยำ ช่วยให้หุ่นยนต์สามารถรักษาความเร็วในการเคลื่อนที่ให้คงที่ แม้ว่าสภาพการทำงานจะเปลี่ยนไปก็ตาม
สิทธิประโยชน์ ได้แก่:
การเร่งความเร็วและการชะลอตัวที่ราบรื่น
ลดการสั่นสะเทือนทางกล
ปรับปรุงความแม่นยำของเซ็นเซอร์
คุณภาพการตรวจสอบที่สูงขึ้น
ทำให้เซอร์โวมอเตอร์ในตัวเหมาะอย่างยิ่งสำหรับหุ่นยนต์ที่ติดตั้งกล้อง เซ็นเซอร์อัลตราโซนิค เครื่องสแกนเลเซอร์ และอุปกรณ์ตรวจสอบความแม่นยำอื่นๆ
หุ่นยนต์ตรวจสอบท่อจำนวนมากทำงานโดยใช้แบตเตอรี่เนื่องจากท่ออาจไม่สามารถจ่ายพลังงานจากภายนอกได้
ประสิทธิภาพการใช้พลังงานส่งผลโดยตรงต่อเวลาการทำงานและระยะการตรวจสอบ
เซอร์โวมอเตอร์ในตัวช่วยปรับปรุงการใช้พลังงานผ่าน:
เทคโนโลยีมอเตอร์ไร้แปรงถ่านประสิทธิภาพสูง
การควบคุมกระแสอัจฉริยะ
ลดการใช้พลังงานระหว่างการทำงานที่มีโหลดต่ำ
แรงบิดที่ปรับให้เหมาะสม
ระบบมอเตอร์ที่มีประสิทธิภาพมากขึ้นช่วยให้หุ่นยนต์ตรวจสอบทำงานได้นานขึ้นก่อนที่จะต้องเปลี่ยนแบตเตอรี่หรือชาร์จใหม่
ผู้ผลิตหุ่นยนต์มักเผชิญกับความท้าทายเมื่อบูรณาการส่วนประกอบไฟฟ้าหลายชิ้นในพื้นที่จำกัด
ระบบเซอร์โวแบบดั้งเดิมต้องการวิศวกรในการจัดการ:
การเลือกมอเตอร์
ขับเคลื่อนการจับคู่
ความเข้ากันได้ของตัวเข้ารหัส
การออกแบบสายไฟ
การกำหนดค่าการสื่อสาร
เซอร์โวมอเตอร์ในตัวทำให้กระบวนการนี้ง่ายขึ้นโดยมอบโซลูชั่นการเคลื่อนไหวที่สมบูรณ์
ข้อดีได้แก่:
การพัฒนาหุ่นยนต์ให้เร็วขึ้น
ลดความซับซ้อนของการเดินสายไฟ
ต้นทุนการติดตั้งที่ต่ำกว่า
บำรุงรักษาง่ายขึ้น
ความน่าเชื่อถือของระบบที่สูงขึ้น
สำหรับผู้ผลิตที่พัฒนาหุ่นยนต์ตรวจสอบท่อแบบสั่งทำพิเศษ เซอร์โวมอเตอร์ในตัว ช่วยลดระยะเวลาการพัฒนาและปรับปรุงความสามารถในการแข่งขันของผลิตภัณฑ์
หุ่นยนต์ตรวจสอบสมัยใหม่จำเป็นต้องมีการสื่อสารระหว่างหลายระบบ ซึ่งรวมถึง:
ตัวควบคุมหลัก
เซนเซอร์
กล้อง
ระบบนำทาง
มอเตอร์ขับเคลื่อน
โดยทั่วไปเซอร์โวมอเตอร์แบบรวมจะรองรับโปรโตคอลการสื่อสารทางอุตสาหกรรม ทำให้สามารถใช้งานร่วมกับระบบควบคุมหุ่นยนต์ได้อย่างราบรื่น
วิธีการสื่อสารทั่วไป ได้แก่ :
สามารถสื่อสารได้
อาร์เอส485
โมดบัส
EtherCAT (ขึ้นอยู่กับรุ่น)
ช่วยให้วิศวกรสามารถสร้างหุ่นยนต์ตรวจสอบที่ชาญฉลาดยิ่งขึ้นด้วยการตรวจสอบแบบเรียลไทม์และฟังก์ชันการควบคุมขั้นสูง
เซอร์โวมอเตอร์ในตัว มีบทบาทสำคัญในการปรับปรุงความคล่องตัว ความแม่นยำ และความชาญฉลาดของ หุ่นยนต์ตรวจสอบท่อ สมัยใหม่ หุ่นยนต์เหล่านี้ต้องทำงานในท่อใต้ดินที่ซับซ้อน ระบบท่ออุตสาหกรรม และสภาพแวดล้อมที่จำกัด ซึ่งจำเป็นต้องมีการเคลื่อนไหวที่แม่นยำและการควบคุมที่เชื่อถือได้ ด้วยการรวม มอเตอร์ DC แบบไร้แปรงถ่าน เซอร์โวไดรฟ์ ตัวเข้ารหัส และอินเทอร์เฟซการสื่อสาร เข้าไว้ในยูนิตขนาดกะทัดรัด เซอร์โวมอเตอร์แบบรวมจึงมอบโซลูชั่นการเคลื่อนไหวที่มีประสิทธิภาพสำหรับระบบย่อยของหุ่นยนต์ต่างๆ
ต่อไปนี้คือการใช้งานหลักของเซอร์โวมอเตอร์ในตัวในหุ่นยนต์ตรวจสอบท่อ
การใช้งานเซอร์โวมอเตอร์ในตัวที่พบบ่อยที่สุดในหุ่นยนต์ตรวจสอบท่อคือการจ่ายกำลังให้กับ ล้อขับเคลื่อน รางตีนตะขาบ หรือกลไกการเดิน ของหุ่นยนต์.
หุ่นยนต์ตรวจสอบท่อมักจะต้องเดินทางภายในท่อเป็นระยะทางไกลพร้อมเอาชนะความท้าทายต่างๆ เช่น:
แรงเสียดทานของท่อภายใน
ส่วนท่อเอียงหรือแนวตั้ง
พื้นผิวไม่เรียบ
คราบสนิมและเศษซาก
การเปลี่ยนแปลงเส้นผ่านศูนย์กลางท่อ
เซอร์โวมอเตอร์ในตัวให้ เอาต์พุตแรงบิดสูงตามที่ต้องการและการควบคุมความเร็วที่แม่นยำ เพื่อให้มั่นใจถึงการเคลื่อนไหวที่มั่นคง
ด้วยการตอบสนองของตัวเข้ารหัสและการควบคุมวงปิด มอเตอร์สามารถปรับแรงบิดได้อย่างต่อเนื่องตามสภาพการทำงานจริง ช่วยให้หุ่นยนต์สามารถรักษาการยึดเกาะที่สม่ำเสมอและป้องกันปัญหาต่างๆ เช่น ล้อลื่นไถลหรือการเคลื่อนไหวที่ไม่มั่นคง
การใช้งานทั่วไป ได้แก่:
หุ่นยนต์ตรวจสอบท่อแบบมีล้อ
หุ่นยนต์ตรวจสอบชนิดตีนตะขาบ
รถตรวจท่อใต้ดิน
ระบบตรวจสอบท่อส่งน้ำมันและก๊าซ
สภาพแวดล้อมไปป์ไลน์ไม่ค่อยตรงทั้งหมด หุ่นยนต์ตรวจสอบมักจะต้องนำทางผ่าน:
ท่อโค้งงอ
การเชื่อมต่อสาขา
ทางเดินแคบ
เครือข่ายไปป์ไลน์ที่ซับซ้อน
เซอร์โวมอเตอร์ในตัวถูกนำมาใช้กันอย่างแพร่หลายใน กลไกการบังคับเลี้ยว เพื่อให้เกิดการควบคุมทิศทางที่แม่นยำ
ด้วยการควบคุมพวงมาลัย ระบบขับเคลื่อนเฟืองท้าย หรือข้อต่อแบบประกบ เซอร์โวมอเตอร์ในตัวช่วยให้หุ่นยนต์ปรับทิศทางได้อย่างราบรื่นและแม่นยำ
ข้อดีได้แก่:
ตอบสนองต่อคำสั่งควบคุมอย่างรวดเร็ว
ปรับมุมได้อย่างแม่นยำ
ปรับปรุงความสามารถในการนำทาง
ลดความซับซ้อนทางกล
นี่เป็นสิ่งสำคัญอย่างยิ่งสำหรับหุ่นยนต์ตรวจสอบท่ออัตโนมัติที่ต้องอาศัยเซ็นเซอร์และอัลกอริธึมการนำทางเพื่อเคลื่อนที่ผ่านสภาพแวดล้อมที่ไม่รู้จัก
หุ่นยนต์ตรวจสอบท่อสมัยใหม่มีเครื่องมือตรวจสอบขั้นสูง ได้แก่:
กล้องเอชดี
ระบบกล้องแพน-เอียง
เซ็นเซอร์อัลตราโซนิก
เครื่องสแกนเลเซอร์
เซ็นเซอร์ตรวจสอบแม่เหล็ก
เซอร์โวมอเตอร์ในตัวช่วยให้กำหนดตำแหน่งและการเคลื่อนไหวของอุปกรณ์ตรวจสอบเหล่านี้ได้อย่างแม่นยำ
ตัวอย่างเช่น เซอร์โวมอเตอร์สามารถหมุนกล้องเพื่อตรวจสอบพื้นผิวด้านในทั้งหมดของท่อ หรือปรับมุมเซ็นเซอร์เพื่อตรวจจับข้อบกพร่องเฉพาะ
สิทธิประโยชน์ ได้แก่:
ครอบคลุมการตรวจสอบ 360°
ตำแหน่งที่แม่นยำ
การเคลื่อนไหวการหมุนที่ราบรื่น
ปรับปรุงความแม่นยำในการตรวจจับข้อบกพร่อง
การควบคุมที่แม่นยำจากเซอร์โวมอเตอร์ทำให้มั่นใจได้ว่าอุปกรณ์ตรวจสอบสามารถเก็บข้อมูลโดยละเอียดได้แม้ในสภาพแวดล้อมท่อที่ท้าทาย
หุ่นยนต์ตรวจสอบท่อขั้นสูงบางรุ่นมีแขนหุ่นยนต์หรืออุปกรณ์ควบคุมทางกลสำหรับการทำงานเพิ่มเติม เช่น:
ขจัดอุปสรรค
กำลังรวบรวมตัวอย่าง
เซ็นเซอร์ตำแหน่ง
ดำเนินการบำรุงรักษาเล็กน้อย
เซอร์โวมอเตอร์ในตัวให้การควบคุมข้อต่อที่แม่นยำสำหรับกลไกหุ่นยนต์เหล่านี้
เมื่อเปรียบเทียบกับมอเตอร์แบบเดิม เซอร์โวมอเตอร์แบบรวมมี:
การควบคุมตำแหน่งที่แม่นยำ
ความสามารถในการทำซ้ำสูง
การติดตั้งที่กะทัดรัด
ความซับซ้อนของการเดินสายลดลง
ทำให้เหมาะสำหรับแขนหุ่นยนต์ขนาดเล็กที่มีพื้นที่ติดตั้งจำกัดแต่ต้องมีการเคลื่อนไหวที่แม่นยำ
หุ่นยนต์ตรวจสอบท่อหลายตัวได้รับการออกแบบมาให้ทำงานในท่อที่มีเส้นผ่านศูนย์กลางต่างกัน เพื่อรักษาการสัมผัสกับผนังท่ออย่างมั่นคง หุ่นยนต์เหล่านี้มักจะใช้โครงสร้างที่ปรับได้
เซอร์โวมอเตอร์ในตัวสามารถขับเคลื่อน:
ล้อขยายได้
แขนรองรับแบบยืดไสลด์
ระบบตีนตะขาบที่ปรับได้
กลไกการวางตำแหน่งทางกล
มอเตอร์สามารถควบคุมกระบวนการขยายและการหดตัวได้อย่างแม่นยำ ทำให้มั่นใจได้ว่าหุ่นยนต์จะรักษาแรงกดสัมผัสที่เหมาะสม
สิ่งนี้ช่วยปรับปรุง:
ความเสถียรของหุ่นยนต์
ประสิทธิภาพการขับขี่
ความแม่นยำในการตรวจสอบ
ความสามารถในการปรับตัวให้เข้ากับขนาดท่อต่างๆ
หุ่นยนต์ตรวจสอบบางตัวจำเป็นต้องมีโมดูลเซ็นเซอร์แบบเคลื่อนที่ได้ซึ่งสามารถขยายไปยังพื้นที่เฉพาะของท่อได้
เซอร์โวมอเตอร์ในตัวสามารถควบคุมระบบการติดตั้งเซ็นเซอร์ ช่วยให้อุปกรณ์ตรวจสอบสามารถ:
ขยายไปยังพื้นที่ที่ได้รับความเสียหาย
ปรับตำแหน่งการวัด
ถอยกลับระหว่างการเคลื่อนไหว
หลีกเลี่ยงอุปสรรค
ความสามารถในการควบคุมวงปิดช่วยให้มั่นใจในการวางตำแหน่งที่แม่นยำ และป้องกันความเสียหายทางกลที่เกิดจากการเคลื่อนไหวที่มากเกินไป
หุ่นยนต์ตรวจสอบท่อสมัยใหม่ใช้เทคโนโลยีนำทางอัตโนมัติเพิ่มมากขึ้น ได้แก่:
อัลกอริธึมปัญญาประดิษฐ์
ระบบไลดาร์
หน่วยวัดแรงเฉื่อย (IMU)
เซ็นเซอร์ติดตามตำแหน่ง
เซอร์โวมอเตอร์ในตัวสนับสนุนระบบอัจฉริยะเหล่านี้โดยให้การควบคุมการเคลื่อนไหวที่แม่นยำและตอบสนอง
ด้วยโปรโตคอลการสื่อสาร เช่น CAN, RS485, Modbus หรือ EtherCAT เซอร์โวมอเตอร์สามารถแลกเปลี่ยนข้อมูลแบบเรียลไทม์กับตัวควบคุมหลักของหุ่นยนต์ได้
สิ่งนี้ทำให้:
ปรับความเร็วอัตโนมัติ
การแก้ไขการเคลื่อนไหวแบบเรียลไทม์
การหลีกเลี่ยงอุปสรรคที่ชาญฉลาด
การควบคุมเส้นทางที่แม่นยำ
เนื่องจากหุ่นยนต์ตรวจสอบท่อมีความเป็นอิสระมากขึ้น เซอร์โวมอเตอร์ในตัวจึงเป็นรากฐานการเคลื่อนไหวที่จำเป็นสำหรับฟังก์ชันหุ่นยนต์ขั้นสูง
หุ่นยนต์ตรวจสอบท่อจำนวนมากทำงานโดยไม่มีแหล่งพลังงานภายนอกและต้องใช้แบตเตอรี่ ดังนั้นประสิทธิภาพการใช้พลังงานจึงเป็นข้อกำหนดสำคัญ
เซอร์โวมอเตอร์ในตัวช่วยยืดเวลาการทำงานโดย:
เทคโนโลยีมอเตอร์ไร้แปรงถ่านประสิทธิภาพสูง
ปรับการควบคุมปัจจุบันให้เหมาะสม
การใช้พลังงานสแตนด์บายต่ำ
การปรับแรงบิดอัจฉริยะ
อายุการใช้งานแบตเตอรี่ที่ยาวนานขึ้นช่วยให้หุ่นยนต์ตรวจสอบส่วนท่อส่งที่ยาวขึ้นโดยมีการหยุดชะงักน้อยลง ปรับปรุงประสิทธิภาพการตรวจสอบและลดต้นทุนการบำรุงรักษา
เซอร์โวมอเตอร์ในตัวถูกนำมาใช้กับหุ่นยนต์ตรวจสอบท่อ ตั้งแต่ ระบบขับเคลื่อนและกลไกการบังคับเลี้ยว ไปจนถึงการวางตำแหน่งอุปกรณ์ตรวจสอบ และการควบคุมการนำทาง อัจฉริยะ โครงสร้างที่กะทัดรัด ความแม่นยำสูง ความสามารถในการบิดที่แข็งแกร่ง และการทำงานที่มีประสิทธิภาพ ทำให้ผลิตภัณฑ์นี้กลายเป็นโซลูชันการเคลื่อนที่ในอุดมคติสำหรับการใช้งานการตรวจสอบด้วยหุ่นยนต์
เนื่องจากเทคโนโลยีการตรวจสอบท่อยังคงพัฒนาไปสู่ระบบอัตโนมัติและความชาญฉลาด เซอร์โวมอเตอร์แบบรวมจะยังคงเป็นองค์ประกอบสำคัญในการพัฒนาหุ่นยนต์ตรวจสอบที่มีขนาดเล็กกว่า ชาญฉลาดกว่า และเชื่อถือได้มากขึ้น
เมื่อเปรียบเทียบกับมอเตอร์กระแสตรงหรือสเต็ปเปอร์มอเตอร์ทั่วไป เซอร์โวมอเตอร์ในตัวมีข้อได้เปรียบที่สำคัญ
คุณสมบัติ |
มอเตอร์แบบดั้งเดิม |
เซอร์โวมอเตอร์ในตัว |
|---|---|---|
การควบคุมตำแหน่ง |
จำกัด |
การควบคุมวงปิดที่มีความแม่นยำสูง |
ขนาดระบบ |
ใหญ่กว่าด้วยไดรฟ์ภายนอก |
โครงสร้างบูรณาการขนาดกะทัดรัด |
ข้อเสนอแนะ |
มักจะไม่พร้อมใช้งาน |
ข้อเสนอแนะตามตัวเข้ารหัส |
การติดตั้ง |
การเดินสายไฟที่ซับซ้อน |
การบูรณาการที่ง่ายขึ้น |
ประสิทธิภาพ |
การเพิ่มประสิทธิภาพที่ต่ำกว่า |
การควบคุมพลังงานอัจฉริยะ |
ความน่าเชื่อถือ |
ส่วนประกอบเพิ่มเติม |
จุดเชื่อมต่อน้อยลง |
สำหรับการใช้งานการตรวจสอบด้วยหุ่นยนต์ที่มีความต้องการสูง เซอร์โวมอเตอร์ในตัวจะให้โซลูชันการเคลื่อนไหวที่สมบูรณ์และเชื่อถือได้มากขึ้น
หุ่นยนต์ตรวจสอบท่อต้องการระบบการเคลื่อนไหวขั้นสูงที่สามารถควบคุมได้อย่างแม่นยำ แรงบิดที่แข็งแกร่ง การติดตั้งที่กะทัดรัด และการทำงานที่เชื่อถือได้ในสภาพแวดล้อมที่รุนแรง เซอร์โวมอเตอร์ในตัวให้การผสมผสานที่ลงตัวระหว่างประสิทธิภาพของมอเตอร์ การควบคุมอัจฉริยะ และการบูรณาการที่เรียบง่าย
ด้วยการรวมฟังก์ชันมอเตอร์ ไดรเวอร์ ตัวเข้ารหัส และการสื่อสารไว้ในโซลูชันขนาดกะทัดรัดเพียงหนึ่งเดียว เซอร์โวมอเตอร์แบบรวมช่วยให้หุ่นยนต์ตรวจสอบท่อมีประสิทธิภาพสูงขึ้น ความแม่นยำดีขึ้น และความน่าเชื่อถือในการทำงานที่ยาวนานขึ้น
เนื่องจากเทคโนโลยีการตรวจสอบท่อยังคงก้าวหน้าไปสู่ระบบอัตโนมัติที่ชาญฉลาดยิ่งขึ้น เซอร์โวมอเตอร์แบบรวมจะมีบทบาทสำคัญมากขึ้นในการปรับปรุงประสิทธิภาพและความชาญฉลาดของระบบตรวจสอบด้วยหุ่นยนต์
คำตอบ:
หุ่นยนต์ตรวจสอบท่อต้องใช้ เซอร์โวมอเตอร์ในตัว เนื่องจากต้องการการควบคุมการเคลื่อนไหวที่แม่นยำ ขนาดกะทัดรัด และการทำงานที่เชื่อถือได้ในสภาพแวดล้อมท่อที่ซับซ้อน เซอร์โวมอเตอร์แบบรวมรวมมอเตอร์ ไดรเวอร์ ตัวเข้ารหัส และอุปกรณ์อิเล็กทรอนิกส์ควบคุมไว้ในหน่วยขนาดกะทัดรัดเดียว ช่วยลดพื้นที่การติดตั้งและความซับซ้อนในการเดินสายไฟ ให้การควบคุมตำแหน่งที่แม่นยำ การควบคุมความเร็วที่เสถียร และเอาต์พุตแรงบิดสูง ช่วยให้หุ่นยนต์ตรวจสอบเคลื่อนที่ผ่านท่อได้อย่างราบรื่น ในขณะเดียวกันก็ปรับปรุงความแม่นยำในการตรวจสอบและความน่าเชื่อถือในการปฏิบัติงาน
คำตอบ:
เซอร์โวมอเตอร์ในตัวมีข้อดีหลายประการสำหรับหุ่นยนต์ตรวจสอบท่อ รวมถึง ความแม่นยำสูง การออกแบบที่กะทัดรัด ประสิทธิภาพที่ดีขึ้น และการรวมระบบที่ง่าย ขึ้น ระบบควบคุมแบบวงปิดช่วยให้สามารถป้อนกลับแบบเรียลไทม์และปรับความเร็วและตำแหน่งได้อัตโนมัติ ช่วยให้หุ่นยนต์รักษาการเคลื่อนไหวที่มั่นคง เอาชนะความต้านทานของท่อ ลดการใช้พลังงาน และบรรลุผลการตรวจสอบที่แม่นยำยิ่งขึ้นในสภาพแวดล้อมที่ท้าทาย
คำตอบ:
เซอร์โวมอเตอร์ในตัวช่วยปรับปรุงประสิทธิภาพของหุ่นยนต์ตรวจสอบท่อโดยให้การควบคุมการเคลื่อนไหวที่แม่นยำและความสามารถในการขับขี่ที่แข็งแกร่ง ตัวเข้ารหัสในตัวช่วยให้สามารถป้อนกลับความเร็วและตำแหน่งได้อย่างแม่นยำ ช่วยให้หุ่นยนต์สามารถรักษาการเคลื่อนไหวที่สม่ำเสมอแม้ว่าจะเผชิญกับแรงเสียดทาน สิ่งกีดขวาง หรือพื้นผิวท่อที่ไม่เรียบ ความหนาแน่นของแรงบิดสูงยังช่วยให้หุ่นยนต์เดินทางผ่านท่อยาวและส่วนที่ซับซ้อนในขณะที่ยังคงการทำงานที่เชื่อถือได้
คำตอบ:
เซอร์โวมอเตอร์ในตัวช่วยแก้ปัญหาความท้าทายหลายประการที่หุ่นยนต์ตรวจสอบท่อต้องเผชิญ รวมถึงพื้นที่การติดตั้งที่จำกัด การเคลื่อนไหวที่ไม่เสถียร การเดินสายไฟที่ซับซ้อน และความแม่นยำในการเคลื่อนที่ไม่เพียงพอ ระบบมอเตอร์แบบเดิมมักต้องการไดรฟ์และตัวควบคุมแยกกัน ส่งผลให้ระบบมีขนาดและความซับซ้อนมากขึ้น ด้วยการรวมส่วนประกอบหลายชิ้นไว้ในหน่วยเดียว เซอร์โวมอเตอร์แบบรวมทำให้การออกแบบหุ่นยนต์ง่ายขึ้น ในขณะเดียวกันก็ปรับปรุงความน่าเชื่อถือ ความเร็วการตอบสนอง และประสิทธิภาพโดยรวมของระบบ
คำตอบ:
เซอร์โวมอเตอร์ในตัวเหมาะสำหรับหุ่นยนต์ตรวจสอบท่อมากกว่า เนื่องจากมี การควบคุมแบบวงปิด ประสิทธิภาพสูงกว่า ความแม่นยำดีกว่า และบูรณาการได้ง่ายกว่า เมื่อเทียบกับมอเตอร์แบบเดิม มอเตอร์ทั่วไปอาจขาดการตอบสนองที่แม่นยำและจำเป็นต้องมีส่วนประกอบการควบคุมเพิ่มเติม ในขณะที่เซอร์โวมอเตอร์ในตัวให้โซลูชั่นการเคลื่อนไหวที่สมบูรณ์ในแพ็คเกจขนาดกะทัดรัด ทำให้เหมาะสำหรับระบบหุ่นยนต์ที่ต้องการการวางตำแหน่งที่แม่นยำ การทำงานต่อเนื่อง และประสิทธิภาพที่เชื่อถือได้ในสภาพแวดล้อมท่อส่งที่จำกัด


