

Wyświetlenia: 0 Autor: Edytor witryny Czas publikacji: 2026-07-08 Pochodzenie: Strona


Systemy rurociągów to podstawowe elementy infrastruktury stosowane w takich gałęziach przemysłu, jak ropa i gaz, przetwórstwo chemiczne, uzdatnianie wody, wytwarzanie energii i usługi komunalne. Jednakże wiele rurociągów działa w środowiskach trudnych, niebezpiecznych lub niedostępnych dla inspektorów. Aby zachować bezpieczeństwo i niezawodność, roboty do inspekcji rur stają się coraz ważniejszym rozwiązaniem do wykrywania korozji, pęknięć, zatorów, deformacji i innych potencjalnych awarii.
Wydajność robota do inspekcji rur zależy w dużej mierze od jego systemu sterowania ruchem. Roboty te muszą podróżować przez złożone środowiska rurociągów, pokonywać tarcie i przeszkody, utrzymywać stabilny ruch i precyzyjnie kontrolować sprzęt inspekcyjny. Tradycyjne rozwiązania silnikowe często mają trudności ze spełnieniem tych wymagań ze względu na ograniczenia w rozmiarze, szybkości reakcji, wydajności i integracji.
Właśnie dlatego zintegrowane serwomotory stają się preferowanym rozwiązaniem ruchu dla zaawansowanych robotów do kontroli rur. Łącząc silnik, sterownik, enkoder i elektronikę sterującą w kompaktową jednostkę, zintegrowane serwomotory zapewniają większą precyzję, większą niezawodność i uproszczoną konstrukcję systemu, co czyni je idealnymi do wymagających zastosowań w zakresie kontroli robotów.
Roboty do inspekcji rur są przeznaczone do pracy w środowiskach trudnych, niebezpiecznych lub niedostępnych dla człowieka. Odgrywają ważną rolę w utrzymaniu bezpieczeństwa i niezawodności rurociągów stosowanych w takich gałęziach przemysłu jak ropa i gaz, przetwórstwo chemiczne, wodociągi, oczyszczanie ścieków i wytwarzanie energii.
Jednakże opracowanie niezawodnego robota do inspekcji rur wymaga pokonania wielu wyzwań technicznych. Wyzwania te obejmują konstrukcję mechaniczną, sterowanie ruchem, zarządzanie energią, dostosowanie do środowiska i dokładność kontroli. Wysokowydajny system robotyczny musi być w stanie efektywnie poruszać się po złożonych konstrukcjach rurociągów, zbierając jednocześnie dokładne dane z kontroli.
Jednym z największych wyzwań dla robotów do inspekcji rur jest niezwykle ograniczona przestrzeń robocza wewnątrz rurociągów.
Wiele środowisk inspekcji obejmuje:
Rury o małej średnicy
Wąskie podziemne rurociągi
Złożone struktury wewnętrzne
Strefy ograniczonego ruchu
Robot musi być na tyle kompaktowy, aby można go było wprowadzić do rurociągu, a jednocześnie zapewniać wystarczającą moc do wykonywania operacji przemieszczania i inspekcji.
Tradycyjne systemy ruchu często wymagają oddzielnych komponentów, w tym:
Silniki
Serwonapędy
Kodery
Kontrolery
Dodatkowe okablowanie
Elementy te zwiększają ogólny rozmiar i złożoność robota.
Aby pokonać to ograniczenie, nowoczesne roboty do inspekcji rur coraz częściej wykorzystują zintegrowane serwomotory , które łączą silnik, sterownik, enkoder i system komunikacyjny w jedną kompaktową jednostkę. Umożliwia to inżynierom projektowanie mniejszych robotów przy jednoczesnym zachowaniu dokładnej kontroli ruchu.
Roboty do inspekcji rur często działają w trudnych warunkach, w których warunki mogą się nieoczekiwanie zmienić.
Typowe wyzwania obejmują:
Narażenie na wodę i wilgoć
Zanieczyszczenie olejem
Kurz i gruz
Korozja
Wysokie lub niskie temperatury
Wibracje mechaniczne
Wahania ciśnienia
Warunki te mogą wpływać na wydajność silnika, elementy elektroniczne i konstrukcje mechaniczne.
Układ napędowy robota musi utrzymywać stabilną pracę pomimo zakłóceń środowiskowych. Silniki stosowane w tych zastosowaniach wymagają doskonałej trwałości, ochrony i zarządzania temperaturą, aby zapewnić długoterminową niezawodność.
Zintegrowane serwosilniki o zamkniętej konstrukcji i inteligentnych możliwościach sterowania pomagają poprawić stabilność systemu poprzez ciągłe monitorowanie warunków pracy i dostosowywanie wydajności silnika w czasie rzeczywistym.
Dokładny ruch jest niezbędny do kontroli rur, ponieważ wyniki kontroli zależą od zdolności robota do dotarcia do określonych miejsc i utrzymania stałej prędkości.
Jednakże roboty do inspekcji rur mogą doświadczyć:
Nierówne powierzchnie
Śliskie ściany rur
Zmiana poziomu tarcia
Przeszkody wewnątrz rurociągów
Poślizg koła lub gąsienicy
Bez precyzyjnej kontroli ruchu robot może stracić dokładność pozycjonowania lub nie zebrać wiarygodnych danych kontrolnych.
Systemy ruchu oparte na serwonapędach rozwiązują ten problem dzięki technologii sterowania w zamkniętej pętli . Wykorzystując sprzężenie zwrotne enkodera, silnik może monitorować rzeczywistą prędkość i położenie, automatycznie korygując błędy i utrzymując stabilny ruch.
Poruszanie się wewnątrz rurociągu wymaga wystarczającej siły napędowej. Robot musi pokonać opór wywołany:
Tarcie pomiędzy kołami i powierzchniami rur
Ciężki sprzęt inspekcyjny
Rurociągi pochyłe lub pionowe
Wewnętrzne osady lub blokady
Silnik o niewystarczającym momencie obrotowym może powodować:
Zmniejszona prędkość ruchu
Zatrzymanie robota
Utrata przyczepności
Niepowodzenie inspekcji
Roboty do inspekcji rur wymagają silników zapewniających wysoki moment obrotowy przy zachowaniu niewielkich rozmiarów.
Zintegrowane serwomotory oferują wysoką gęstość momentu obrotowego , umożliwiając robotom osiąganie dobrych parametrów jazdy bez zwiększania gabarytów. Jest to szczególnie cenne w przypadku robotów gąsienicowych i kompaktowych platform inspekcyjnych.
Wiele robotów do inspekcji rur działa niezależnie, korzystając z zasilania akumulatorowego, ponieważ rurociągi zwykle nie zapewniają zewnętrznych źródeł energii.
Ograniczona pojemność baterii stwarza wyzwania, takie jak:
Krótki czas działania
Ograniczona odległość inspekcji
Częsta wymiana lub ładowanie baterii
Układ silnika musi maksymalizować efektywność energetyczną, aby wydłużyć czas pracy.
Energooszczędne zintegrowane serwosilniki pomagają zmniejszyć zużycie energii poprzez:
Technologia silnika bezszczotkowego
Inteligentna kontrola prądu
Zoptymalizowany moment obrotowy
Mniejsze straty energii podczas pracy
Większa wydajność pozwala robotom inspekcyjnym podróżować dalej i wykonywać więcej zadań inspekcyjnych na jednym ładowaniu akumulatora.
Roboty do inspekcji rur stoją przed wieloma wyzwaniami, w tym ograniczoną przestrzenią instalacyjną, trudnymi warunkami pracy, wymaganiami dotyczącymi precyzyjnych ruchów, wymaganiami dotyczącymi wysokiego momentu obrotowego i ograniczeniami energetycznymi. Pokonanie tych wyzwań wymaga zaawansowanych technologii ruchu, które zapewniają zarówno wydajność, jak i niezawodność.
Zintegrowane serwosilniki oferują skuteczne rozwiązanie, łącząc kompaktową konstrukcję, wysoką precyzję, wysoki moment obrotowy, inteligentne sterowanie i efektywność energetyczną. Poprawiając mobilność robota i dokładność kontroli, zintegrowane serwomotory pomagają tworzyć bardziej niezawodne i inteligentne systemy kontroli rurociągów do nowoczesnych zastosowań przemysłowych.
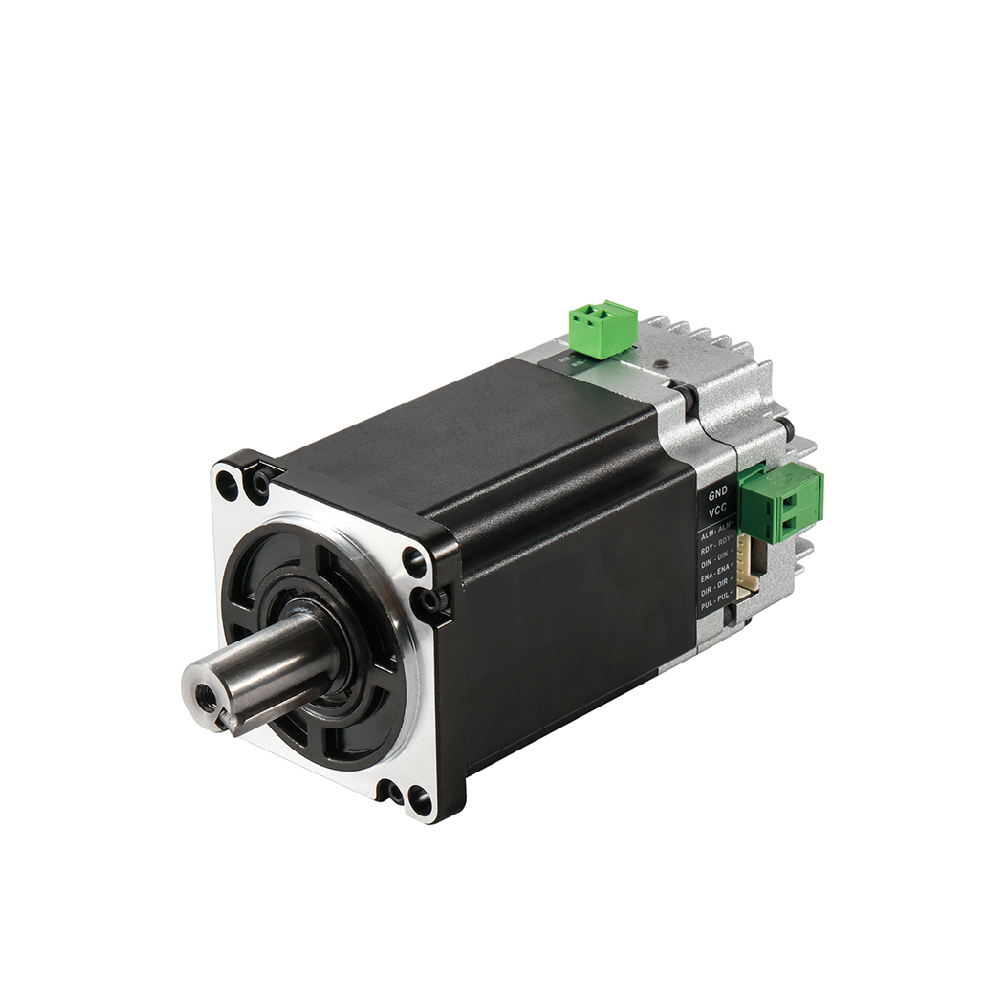
Zintegrowany serwomotor BLDC IDC60 — wysokowydajne, kompaktowe i inteligentne rozwiązanie sterowania ruchem w zamkniętej pętli |
||
|
Przegląd produktu: Zintegrowany serwosilnik BLDC IDS60 firmy Besfoc to kompaktowe rozwiązanie NEMA 24 łączące silnik, napęd i enkoder w jednym urządzeniu. Zapewnia precyzyjne sterowanie w pętli zamkniętej, stabilny moment obrotowy i szybką reakcję. Zintegrowana konstrukcja ogranicza okablowanie i oszczędza miejsce. |
|
Kluczowe informacje techniczne
|
||
Typowe zastosowania
|
||
Model |
Moc |
Napięcie znamionowe |
Aktualny |
Prędkość znamionowa |
Znamionowy moment obrotowy |
Bezwładność wirnika |
Koder |
Długość |
/ |
W |
Vdc |
A |
obr./min |
Nm |
Kg.cm² |
/ |
mm |
200 |
24 |
12 |
3000 |
0.64 |
0.3 |
17-bitowy |
94 |
|
400 |
48 |
11 |
3000 |
1.27 |
0.3 |
17-bitowy |
112 |

|

|

|

|

|
|---|---|---|---|---|
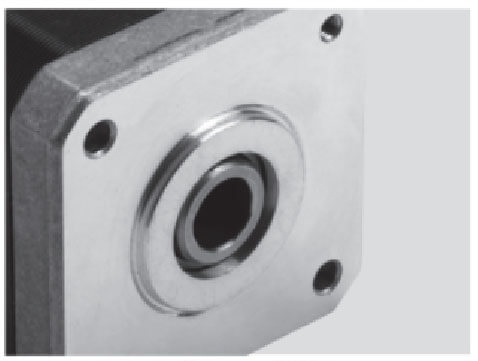
Wał |
Obudowa terminala |
Przekładnia ślimakowa |
Przekładnia planetarna |
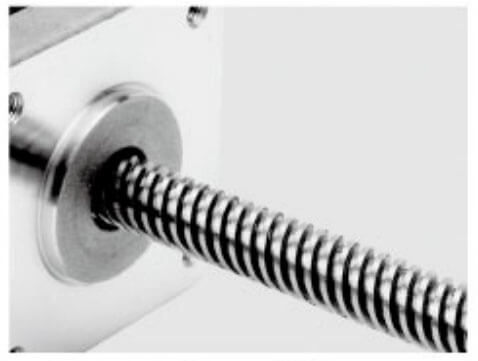
Śruba pociągowa |

|

|

|

|

|
Ruch liniowy |
Śruba kulowa |
Hamulec |
Poziom IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
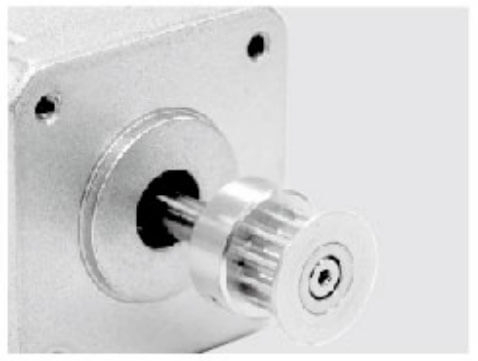
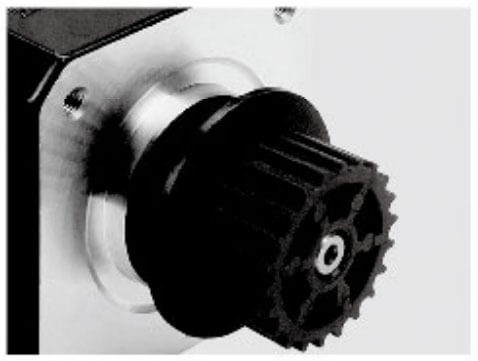
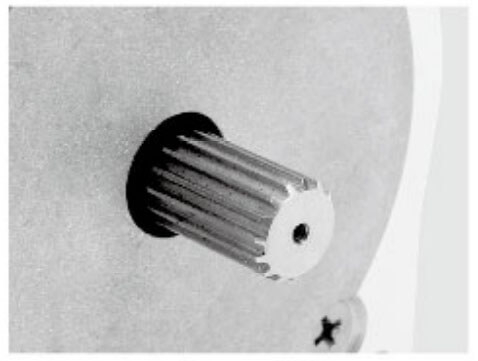
Aluminiowe koło pasowe |
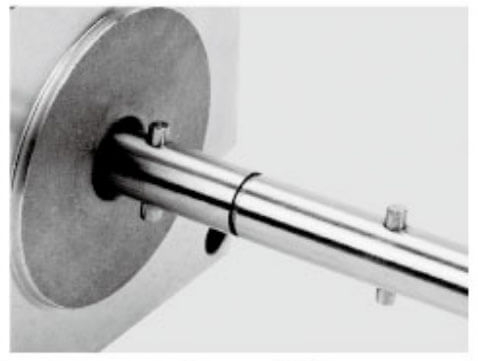
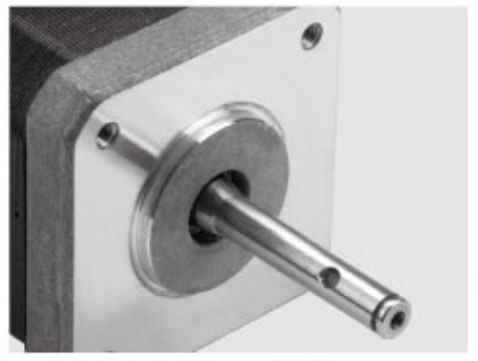
Sworzeń wału |
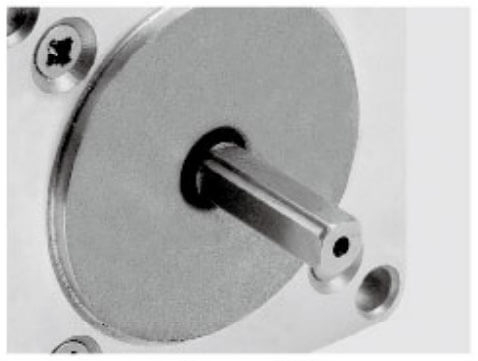
Pojedynczy wał D |
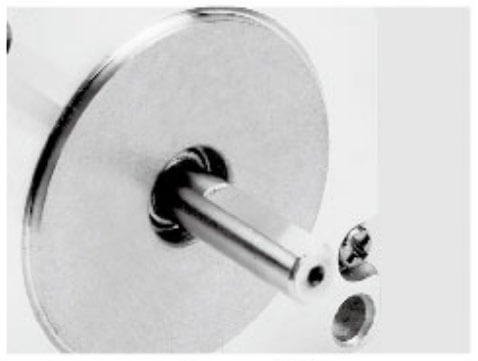
Wał pusty |
Plastikowe koło pasowe |
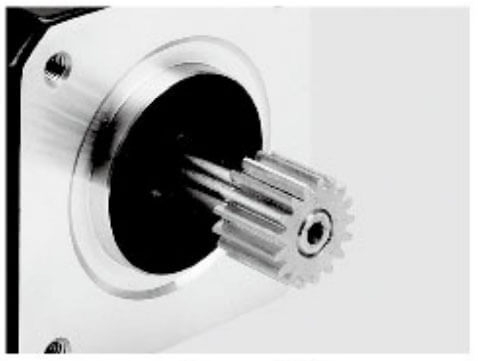
Bieg |
|
|
|
|
|
|
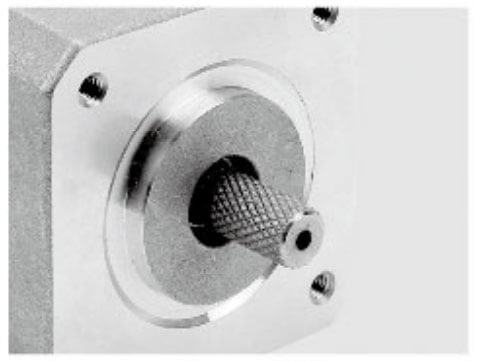
Radełkowanie |
Wał hobbujący |
Wał śrubowy |
Wał pusty |
Wał podwójnego D |
Klucz |
Jedną z największych zalet zintegrowanych serwomotorów jest ich kompaktowa konstrukcja.
Tradycyjny system serwo wymaga zewnętrznego okablowania pomiędzy silnikiem a sterownikiem napędu. Natomiast zintegrowany serwomotor łączy w sobie:
Bezszczotkowy silnik prądu stałego
Napęd serwo
Koder
Moduł sterujący
Interfejs komunikacyjny
w jedną jednostkę.
Ta zintegrowana struktura zmniejsza:
Złożoność instalacji mechanicznej
Wymagania dotyczące okablowania elektrycznego
Rozmiar robota
Waga systemu
W przypadku robotów do inspekcji rur, gdzie liczy się każdy milimetr przestrzeni, ta kompaktowa architektura umożliwia inżynierom projektowanie mniejszych i bardziej elastycznych platform robotycznych.
W przeciwieństwie do silników z otwartą pętlą, serwomotory wykorzystują systemy sprzężenia zwrotnego do monitorowania rzeczywistej pracy silnika.
Enkoder w sposób ciągły dostarcza informacji o:
Pozycja
Prędkość
Kierunek
Stan silnika
Sterownik porównuje rzeczywisty ruch z poleceniem docelowym i automatycznie dostosowuje wydajność wyjściową.
W przypadku robotów do inspekcji rur oznacza to:
Dokładniejszy ruch
Redukcja błędów pozycjonowania
Lepsze radzenie sobie z przeszkodami
Poprawiona spójność inspekcji
Kiedy robot przemieszcza się przez setki metrów rurociągu, precyzyjne sterowanie ruchem gwarantuje, że dane z kontroli pozostaną wiarygodne przez cały czas trwania operacji.
Roboty do inspekcji rur często wymagają dużej siły napędowej, ponieważ muszą pokonać:
Tarcie pomiędzy kołami i ściankami rur
Pochyłe odcinki rurociągu
Ciężki sprzęt inspekcyjny
Osady lub zanieczyszczenia wewnątrz rur
Zintegrowane serwomotory zapewniają wysoką gęstość momentu obrotowego poprzez optymalizację konstrukcji silnika i algorytmów sterowania.
Połączenie wydajnej technologii bezszczotkowego silnika prądu stałego i inteligentnego sterowania serwomechanizmem umożliwia robotom osiągnięcie dużej wydajności trakcyjnej przy zachowaniu zwartej konstrukcji.
Jest to szczególnie ważne dla:
Roboty do rurociągów o dużej średnicy
Pełzające roboty inspekcyjne
Magnetyczne roboty do inspekcji rur
Zrobotyzowane platformy inspekcyjne na kółkach
Roboty inspekcyjne potrzebują stałej prędkości ruchu, aby zbierać dokładne dane z kontroli.
Jeśli robot porusza się zbyt szybko, kamery i czujniki mogą przeoczyć defekty. Jeśli porusza się zbyt wolno, skuteczność kontroli spada.
Zintegrowane serwomotory zapewniają precyzyjną kontrolę prędkości, umożliwiając robotom utrzymanie stabilnej prędkości jazdy nawet przy zmianie warunków pracy.
Korzyści obejmują:
Płynne przyspieszanie i zwalnianie
Zmniejszone wibracje mechaniczne
Poprawiona dokładność czujnika
Wyższa jakość kontroli
To sprawia, że zintegrowane serwosilniki szczególnie nadają się do robotów wyposażonych w kamery, czujniki ultradźwiękowe, skanery laserowe i inne precyzyjne urządzenia kontrolne.
Wiele robotów do inspekcji rur działa na bateriach, ponieważ rurociągi mogą nie zapewniać zewnętrznych źródeł zasilania.
Efektywność energetyczna wpływa bezpośrednio na czas pracy i odległość inspekcji.
Zintegrowane serwomotory poprawiają wykorzystanie energii poprzez:
Technologia silnika bezszczotkowego o wysokiej wydajności
Inteligentna kontrola prądu
Zmniejszone zużycie energii podczas pracy przy niskim obciążeniu
Zoptymalizowany moment obrotowy
Bardziej wydajny układ silnika pozwala robotom inspekcyjnym pracować dłużej, zanim konieczna będzie wymiana lub ładowanie akumulatora.
Producenci robotów często stają przed wyzwaniami podczas integrowania wielu komponentów elektrycznych w ograniczonych przestrzeniach.
Tradycyjne systemy serwo wymagają od inżynierów zarządzania:
Wybór silnika
Dopasowanie napędu
Kompatybilność kodera
Projekt okablowania
Konfiguracja komunikacji
Zintegrowane serwomotory upraszczają ten proces, zapewniając kompletne rozwiązanie ruchu.
Zalety obejmują:
Szybszy rozwój robotów
Mniejsza złożoność okablowania
Niższe koszty instalacji
Łatwiejsza konserwacja
Wyższa niezawodność systemu
Dla producentów opracowujących dostosowane do indywidualnych potrzeb roboty do inspekcji rur, zintegrowane serwomotory skracają cykle rozwojowe i poprawiają konkurencyjność produktów.
Nowoczesne roboty inspekcyjne wymagają komunikacji pomiędzy wieloma systemami, m.in.:
Główny kontroler
Czujniki
Kamery
Systemy nawigacji
Napędy silnikowe
Zintegrowane serwosilniki zazwyczaj obsługują protokoły komunikacji przemysłowej, umożliwiając bezproblemową integrację z zrobotyzowanymi systemami sterowania.
Typowe metody komunikacji obejmują:
Komunikacja CAN
RS485
Modbus
EtherCAT (w zależności od modelu)
Umożliwia to inżynierom budowanie inteligentniejszych robotów inspekcyjnych z monitorowaniem w czasie rzeczywistym i zaawansowanymi funkcjami sterowania.
Zintegrowane serwomotory odgrywają kluczową rolę w poprawie mobilności, precyzji i inteligencji nowoczesnych robotów do inspekcji rur . Roboty te muszą działać w złożonych rurociągach podziemnych, systemach rurociągów przemysłowych i w zamkniętych środowiskach, gdzie niezbędny jest dokładny ruch i niezawodne sterowanie. Łącząc bezszczotkowy silnik prądu stałego, serwonapęd, enkoder i interfejs komunikacyjny w kompaktową jednostkę, zintegrowane serwomotory zapewniają wydajne rozwiązanie ruchu dla różnych podsystemów robotycznych.
Poniżej przedstawiono główne zastosowania zintegrowanych serwomotorów w robotach do inspekcji rur.
Najczęstszym zastosowaniem zintegrowanych serwomotorów w robotach do inspekcji rur jest zasilanie kół napędowych robota, gąsienic lub mechanizmów kroczących.
Roboty do inspekcji rur często muszą pokonywać duże odległości wewnątrz rurociągów, pokonując takie wyzwania, jak:
Tarcie wewnętrzne rury
Nachylone lub pionowe odcinki rurociągów
Nierówne powierzchnie
Osady i pozostałości rdzy
Zmiany średnicy rur
Zintegrowane serwomotory zapewniają wymagany wysoki moment obrotowy i precyzyjną kontrolę prędkości , aby zapewnić stabilny ruch.
Dzięki sprzężeniu zwrotnemu enkodera i sterowaniu w pętli zamkniętej silnik może w sposób ciągły regulować moment obrotowy w zależności od rzeczywistych warunków pracy. Pozwala to robotowi zachować stałą przyczepność i zapobiegać problemom, takim jak poślizg kół lub niestabilny ruch.
Typowe zastosowania obejmują:
Roboty kołowe do inspekcji rurociągów
Roboty inspekcyjne typu gąsienicowego
Pojazdy do inspekcji rur podziemnych
Systemy kontroli rurociągów ropy i gazu
Środowiska rurociągów rzadko są całkowicie proste. Roboty inspekcyjne często muszą poruszać się po:
Łuki rurowe
Połączenia oddziałowe
Wąskie przejścia
Złożone sieci rurociągów
Zintegrowane serwosilniki są szeroko stosowane w mechanizmach sterujących w celu uzyskania dokładnej kontroli kierunku.
Sterując kierownicami, mechanizmami różnicowymi lub przegubami, zintegrowane serwomotory umożliwiają robotom płynną i dokładną regulację kierunku jazdy.
Zalety obejmują:
Szybka reakcja na polecenia sterujące
Precyzyjna regulacja kąta
Ulepszone możliwości nawigacji
Zmniejszona złożoność mechaniczna
Jest to szczególnie ważne w przypadku autonomicznych robotów do inspekcji rur, które wykorzystują czujniki i algorytmy nawigacji do poruszania się w nieznanym środowisku.
Nowoczesne roboty inspekcyjne rur wyposażone są w zaawansowane narzędzia inspekcyjne, m.in.:
Kamery HD
Systemy kamer obrotowo-uchylnych
Czujniki ultradźwiękowe
Skanery laserowe
Magnetyczne czujniki inspekcyjne
Zintegrowane serwomotory umożliwiają precyzyjne pozycjonowanie i przemieszczanie tych urządzeń inspekcyjnych.
Na przykład serwomotor może obracać kamerę, aby sprawdzić całą wewnętrzną powierzchnię rurociągu lub dostosować kąt czujnika w celu wykrycia określonych defektów.
Korzyści obejmują:
Zasięg kontroli 360°
Dokładne pozycjonowanie
Płynny ruch obrotowy
Poprawiona dokładność wykrywania defektów
Precyzyjne sterowanie zapewniane przez serwomotory gwarantuje, że sprzęt inspekcyjny może rejestrować szczegółowe dane nawet w trudnych warunkach rurociągu.
Niektóre zaawansowane roboty do inspekcji rur zawierają ramiona robotyczne lub manipulatory mechaniczne do wykonywania dodatkowych zadań, takich jak:
Usuwanie przeszkód
Zbieranie próbek
Czujniki położenia
Wykonywanie drobnych prac konserwacyjnych
Zintegrowane serwomotory zapewniają precyzyjną wspólną kontrolę tych robotycznych mechanizmów.
W porównaniu z tradycyjnymi silnikami, zintegrowane serwomotory oferują:
Dokładna kontrola pozycji
Wysoka powtarzalność
Kompaktowa instalacja
Mniejsza złożoność okablowania
Dzięki temu nadają się do małych ramion robotycznych, w których przestrzeń montażowa jest ograniczona, ale wymagany jest precyzyjny ruch.
Wiele robotów do inspekcji rurociągów jest zaprojektowanych do pracy w rurach o różnych średnicach. Aby utrzymać stabilny kontakt ze ścianą rury, roboty te często wykorzystują regulowane konstrukcje.
Zintegrowane serwomotory mogą napędzać:
Możliwość rozbudowy kół
Teleskopowe ramiona nośne
Regulowane systemy gąsienicowe
Mechaniczne mechanizmy pozycjonujące
Silnik potrafi precyzyjnie kontrolować proces rozszerzania i kurczenia się, zapewniając robotowi utrzymanie odpowiedniego docisku.
Poprawia to:
Stabilność robota
Efektywność jazdy
Dokładność kontroli
Możliwość dostosowania do różnych rozmiarów rurociągów
Niektóre roboty inspekcyjne wymagają ruchomych modułów czujników, które można rozszerzyć na określone obszary rurociągu.
Zintegrowane serwomotory mogą sterować systemami rozmieszczania czujników, umożliwiając urządzeniom inspekcyjnym:
Rozciągnąć w kierunku uszkodzonych obszarów
Dostosuj pozycje pomiarowe
Cofanie się podczas ruchu
Unikaj przeszkód
Możliwość sterowania w pętli zamkniętej zapewnia dokładne pozycjonowanie i zapobiega uszkodzeniom mechanicznym spowodowanym nadmiernym ruchem.
Nowoczesne roboty inspekcyjne rur coraz częściej wykorzystują autonomiczne technologie nawigacji, m.in.:
Algorytmy sztucznej inteligencji
Systemy LiDAR
Inercyjne jednostki miary (IMU)
Czujniki śledzenia pozycji
Zintegrowane serwomotory obsługują te inteligentne systemy, zapewniając dokładne i czułe sterowanie ruchem.
Dzięki protokołom komunikacyjnym, takim jak CAN, RS485, Modbus lub EtherCAT , serwomotory mogą wymieniać dane w czasie rzeczywistym z głównym sterownikiem robota.
Umożliwia to:
Automatyczna regulacja prędkości
Korekcja ruchu w czasie rzeczywistym
Inteligentne unikanie przeszkód
Precyzyjna kontrola trasy
W miarę jak roboty inspekcyjne rur stają się coraz bardziej autonomiczne, zintegrowane serwomotory zapewniają niezbędną podstawę ruchu dla zaawansowanych funkcji robotycznych.
Wiele robotów do inspekcji rur działa bez zewnętrznych źródeł zasilania i korzysta z akumulatorów. Dlatego też efektywność energetyczna jest kluczowym wymogiem.
Zintegrowane serwosilniki pomagają wydłużyć czas pracy poprzez:
Technologia silnika bezszczotkowego o wysokiej wydajności
Zoptymalizowana kontrola prądu
Niski pobór mocy w trybie gotowości
Inteligentna regulacja momentu obrotowego
Dłuższy czas pracy baterii pozwala robotom sprawdzać dłuższe odcinki rurociągów przy mniejszej liczbie przerw, poprawiając efektywność kontroli i zmniejszając koszty konserwacji.
Zintegrowane serwosilniki są stosowane w robotach do inspekcji rur, począwszy od układów napędowych i mechanizmów sterujących, po pozycjonowanie sprzętu inspekcyjnego i inteligentne sterowanie nawigacją . Ich zwarta konstrukcja, wysoka precyzja, duży moment obrotowy i wydajna praca czynią je idealnym rozwiązaniem ruchu do zastosowań związanych z inspekcją robotów.
Ponieważ technologia kontroli rurociągów stale zmierza w kierunku automatyzacji i inteligencji, zintegrowane serwomotory pozostaną kluczowym elementem w opracowywaniu mniejszych, inteligentniejszych i bardziej niezawodnych robotów inspekcyjnych.
W porównaniu z konwencjonalnymi silnikami prądu stałego lub silnikami krokowymi, zintegrowane serwosilniki zapewniają znaczne korzyści.
Funkcja |
Tradycyjny silnik |
Zintegrowany silnik serwo |
|---|---|---|
Kontrola pozycji |
Ograniczony |
Wysoka precyzja sterowania w pętli zamkniętej |
Rozmiar systemu |
Większy z dyskami zewnętrznymi |
Kompaktowa zintegrowana konstrukcja |
Informacja zwrotna |
Zwykle niedostępne |
Informacje zwrotne oparte na koderze |
Instalacja |
Skomplikowane okablowanie |
Uproszczona integracja |
Efektywność |
Niższa optymalizacja |
Inteligentna kontrola energii |
Niezawodność |
Więcej komponentów |
Mniej punktów połączeń |
W przypadku wymagających zastosowań związanych z inspekcją robotów zintegrowane serwosilniki zapewniają pełniejsze i niezawodne rozwiązanie ruchu.
Roboty do inspekcji rur wymagają zaawansowanych systemów ruchu, które zapewniają precyzyjne sterowanie, duży wyjściowy moment obrotowy, kompaktową instalację i niezawodne działanie w trudnych warunkach. Zintegrowane serwomotory zapewniają idealne połączenie wydajności silnika, inteligentnego sterowania i uproszczonej integracji.
Integrując silnik, sterownik, enkoder i funkcje komunikacyjne w jedno kompaktowe rozwiązanie, zintegrowane serwomotory pomagają robotom inspekcji rur osiągnąć wyższą wydajność, lepszą dokładność i dłuższą niezawodność działania.
W miarę ciągłego postępu technologii kontroli rurociągów w kierunku inteligentniejszej automatyzacji, zintegrowane serwomotory będą odgrywać coraz ważniejszą rolę w poprawie wydajności i inteligencji zrobotyzowanych systemów inspekcji.
Odpowiedź:
Roboty do inspekcji rur wymagają zintegrowanych serwomotorów, ponieważ wymagają precyzyjnego sterowania ruchem, kompaktowych rozmiarów i niezawodnego działania w złożonych środowiskach rurociągów. Zintegrowane serwosilniki łączą silnik, sterownik, enkoder i elektronikę sterującą w jedną kompaktową jednostkę, redukując przestrzeń instalacyjną i złożoność okablowania. Zapewniają dokładną kontrolę położenia, stabilną regulację prędkości i wysoki moment obrotowy, umożliwiając robotom inspekcyjnym płynne poruszanie się po rurociągach, poprawiając jednocześnie dokładność kontroli i niezawodność operacyjną.
Odpowiedź:
Zintegrowane serwosilniki zapewniają robotom do inspekcji rur szereg korzyści, w tym wysoką precyzję, kompaktową konstrukcję, zwiększoną wydajność i uproszczoną integrację systemu . Ich system sterowania w zamkniętej pętli umożliwia sprzężenie zwrotne w czasie rzeczywistym oraz automatyczną regulację prędkości i położenia. Pomaga to robotom utrzymać stabilny ruch, pokonać opór rurociągu, zmniejszyć zużycie energii i uzyskać dokładniejsze wyniki kontroli w trudnych warunkach.
Odpowiedź:
Zintegrowane serwosilniki poprawiają wydajność robota do inspekcji rur, zapewniając dokładną kontrolę ruchu i duże możliwości prowadzenia. Wbudowany enkoder umożliwia precyzyjne przesyłanie informacji zwrotnych o prędkości i pozycji, dzięki czemu robot może utrzymać stały ruch nawet w przypadku napotkania tarcia, przeszkód lub nierównych powierzchni rurociągu. Wysoka gęstość momentu obrotowego pomaga również robotom przemieszczać się po długich rurociągach i skomplikowanych odcinkach, zachowując jednocześnie niezawodność działania.
Odpowiedź:
Zintegrowane serwosilniki pomagają rozwiązać kilka problemów stojących przed robotami do inspekcji rur, w tym ograniczoną przestrzeń instalacyjną, niestabilny ruch, skomplikowane okablowanie i niewystarczającą dokładność ruchu. Tradycyjne układy silników często wymagają oddzielnych napędów i sterowników, co zwiększa rozmiar i złożoność systemu. Integrując wiele komponentów w jedną jednostkę, zintegrowane serwosilniki upraszczają konstrukcję robota, poprawiając jednocześnie niezawodność, szybkość reakcji i ogólną wydajność systemu.
Odpowiedź:
Zintegrowane serwosilniki lepiej nadają się do robotów do inspekcji rur, ponieważ oferują sterowanie w pętli zamkniętej, wyższą wydajność, lepszą precyzję i łatwiejszą integrację w porównaniu z tradycyjnymi silnikami. Konwencjonalnym silnikom może brakować dokładnego sprzężenia zwrotnego i wymagać dodatkowych elementów sterujących, podczas gdy zintegrowane serwomotory zapewniają kompletne rozwiązanie ruchu w kompaktowej obudowie. Dzięki temu idealnie nadają się do systemów zrobotyzowanych, które wymagają precyzyjnego pozycjonowania, ciągłej pracy i niezawodnego działania w ograniczonych środowiskach rurociągów.


