

Visninger: 0 Forfatter: Webstedsredaktør Publiceringstidspunkt: 2026-07-08 Oprindelse: websted


Rørledningssystemer er væsentlige infrastrukturkomponenter, der bruges i industrier som olie og gas, kemisk behandling, vandbehandling, elproduktion og byforsyninger. Imidlertid opererer mange rørledninger i miljøer, der er vanskelige, farlige eller umulige for menneskelige inspektører at få adgang til. For at opretholde sikkerhed og pålidelighed er rørinspektionsrobotter blevet en stadig vigtigere løsning til at detektere korrosion, revner, blokeringer, deformation og andre potentielle fejl.
Ydeevnen af en rørinspektionsrobot afhænger i høj grad af dens bevægelseskontrolsystem. Disse robotter skal rejse gennem komplekse rørledningsmiljøer, overvinde friktion og forhindringer, opretholde stabile bevægelser og præcist kontrollere inspektionsudstyr. Traditionelle motorløsninger har ofte svært ved at opfylde disse krav på grund af begrænsninger i størrelse, responshastighed, effektivitet og integration.
Det er grunden til, at integrerede servomotorer er ved at blive en foretrukken bevægelsesløsning for avancerede rørinspektionsrobotter. Ved at kombinere motor, driver, encoder og kontrolelektronik i en kompakt enhed giver integrerede servomotorer højere præcision, forbedret pålidelighed og forenklet systemdesign, hvilket gør dem ideelle til krævende robotinspektionsapplikationer.
Rørinspektionsrobotter er designet til at fungere i miljøer, der er vanskelige, farlige eller umulige for mennesker at få adgang til. De spiller en vigtig rolle i at opretholde sikkerheden og pålideligheden af rørledninger, der bruges i industrier som olie og gas, kemisk behandling, vandforsyning, spildevandsbehandling og elproduktion.
At udvikle en pålidelig rørinspektionsrobot kræver dog at overvinde mange tekniske udfordringer. Disse udfordringer involverer mekanisk design, bevægelseskontrol, strømstyring, miljøtilpasningsevne og inspektionsnøjagtighed. Et højtydende robotsystem skal være i stand til at bevæge sig effektivt gennem komplekse rørledningsstrukturer og samtidig indsamle nøjagtige inspektionsdata.
En af de største udfordringer for rørinspektionsrobotter er den ekstremt begrænsede arbejdsplads inde i rørledningerne.
Mange inspektionsmiljøer involverer:
Rør med lille diameter
Smalle underjordiske rørledninger
Komplekse indre strukturer
Områder med begrænset bevægelse
Robotten skal være kompakt nok til at komme ind i rørledningen, mens den stadig giver tilstrækkelig kraft til bevægelse og inspektionsoperationer.
Traditionelle bevægelsessystemer kræver ofte separate komponenter, herunder:
Motorer
Servo drev
Indkodere
Controllere
Yderligere ledninger
Disse komponenter øger robottens samlede størrelse og kompleksitet.
For at overvinde denne begrænsning bruger moderne rørinspektionsrobotter i stigende grad integrerede servomotorer , som kombinerer motor, driver, koder og kommunikationssystem i én kompakt enhed. Dette giver ingeniører mulighed for at designe mindre robotter, samtidig med at de opretholder nøjagtig bevægelseskontrol.
Rørinspektionsrobotter opererer ofte i barske miljøer, hvor forholdene kan ændre sig uventet.
Fælles udfordringer omfatter:
Udsættelse for vand og fugt
Olieforurening
Støv og snavs
Korrosion
Høje eller lave temperaturer
Mekanisk vibration
Trykvariationer
Disse forhold kan påvirke motorens ydeevne, elektroniske komponenter og mekaniske strukturer.
Robottens drivsystem skal opretholde stabil drift trods miljøforstyrrelser. Motorer, der bruges i disse applikationer, har brug for fremragende holdbarhed, beskyttelse og termisk styring for at sikre langsigtet pålidelighed.
Integrerede servomotorer med lukkede design og intelligente kontrolmuligheder hjælper med at forbedre systemstabiliteten ved løbende at overvåge driftsbetingelser og justere motorydelsen i realtid.
Nøjagtig bevægelse er afgørende for rørinspektion, fordi inspektionsresultater afhænger af robottens evne til at nå bestemte steder og opretholde ensartet hastighed.
Rørinspektionsrobotter kan dog opleve:
Ujævne overflader
Glatte rørvægge
Ændring af friktionsniveauer
Forhindringer inde i rørledninger
Hjul eller sporglidning
Uden præcis bevægelseskontrol kan robotten miste positioneringsnøjagtighed eller undlade at indsamle pålidelige inspektionsdata.
Servo-baserede bevægelsessystemer løser dette problem gennem lukket sløjfe-styringsteknologi . Ved at bruge encoderfeedback kan motoren overvåge den faktiske hastighed og position, automatisk korrigere fejl og opretholde en stabil bevægelse.
At bevæge sig inde i en rørledning kræver tilstrækkelig drivkraft. Robotten skal overvinde modstand forårsaget af:
Friktion mellem hjul og røroverflader
Tungt inspektionsudstyr
Skrå eller lodrette rørledninger
Interne aflejringer eller blokeringer
En motor med utilstrækkeligt drejningsmoment kan forårsage:
Reduceret bevægelseshastighed
Robot går i stå
Tab af trækkraft
Inspektionsfejl
Rørinspektionsrobotter kræver motorer, der giver et højt drejningsmoment, mens de bevarer en kompakt størrelse.
Integrerede servomotorer tilbyder høj momenttæthed , hvilket gør det muligt for robotter at opnå stærk køreydelse uden at øge de samlede dimensioner. Dette er især værdifuldt for crawler-robotter og kompakte inspektionsplatforme.
Mange rørinspektionsrobotter fungerer uafhængigt ved hjælp af batteristrøm, fordi rørledninger normalt ikke leverer eksterne energikilder.
Begrænset batterikapacitet skaber udfordringer som:
Kort driftstid
Begrænset inspektionsafstand
Hyppig batteriudskiftning eller opladning
Motorsystemet skal maksimere energieffektiviteten for at forlænge driftstiden.
Energieffektive integrerede servomotorer hjælper med at reducere strømforbruget gennem:
Børsteløs motorteknologi
Intelligent strømstyring
Optimeret momentudgang
Reduceret energitab under drift
Forbedret effektivitet gør det muligt for inspektionsrobotter at rejse længere og udføre flere inspektionsopgaver på en enkelt batteriopladning.
Rørinspektionsrobotter står over for adskillige udfordringer, herunder begrænset installationsplads, barske driftsmiljøer, præcise bevægelseskrav, høje drejningsmomentkrav og energibegrænsninger. At overvinde disse udfordringer kræver avancerede bevægelsesteknologier, der giver både ydeevne og pålidelighed.
Integrerede servomotorer tilbyder en effektiv løsning ved at kombinere kompakt design, høj præcision, stærkt drejningsmoment, intelligent styring og energieffektivitet. Ved at forbedre robotmobilitet og inspektionsnøjagtighed hjælper integrerede servomotorer med at skabe mere pålidelige og intelligente rørledningsinspektionssystemer til moderne industrielle applikationer.
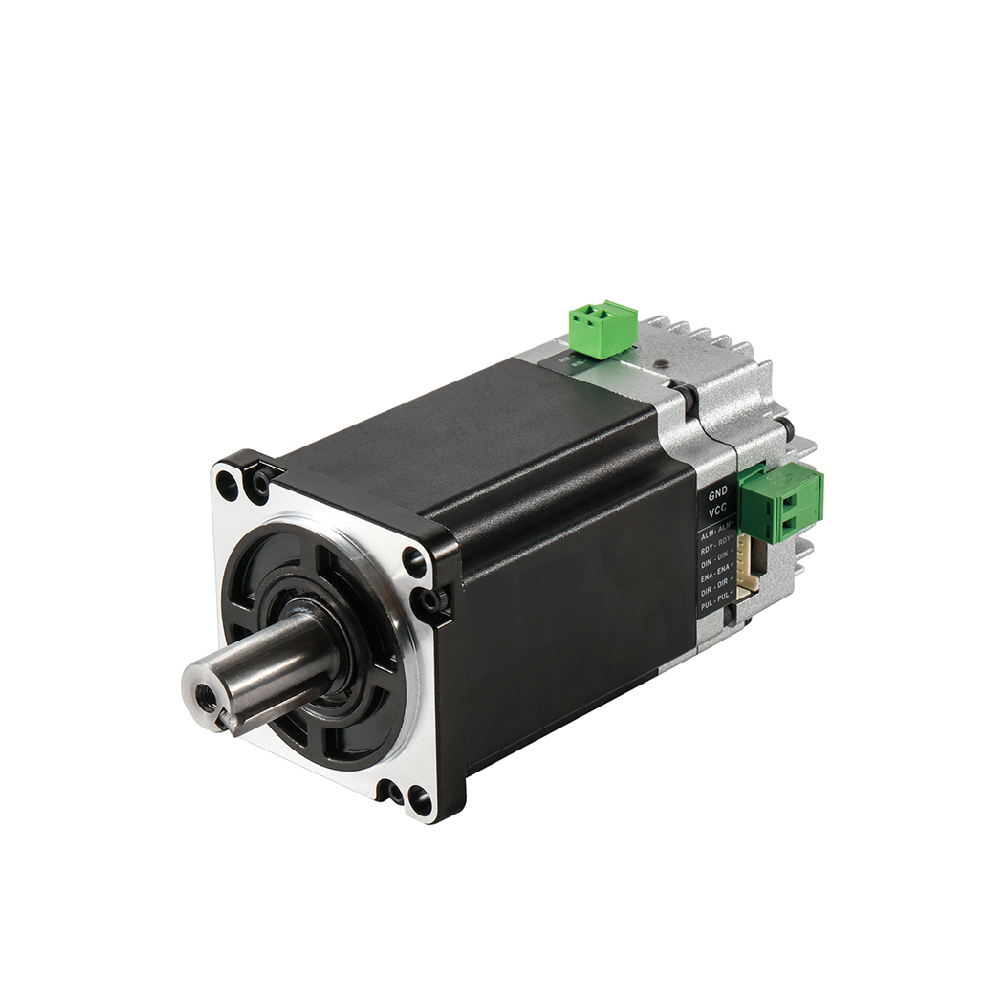
IDC60 integreret BLDC servomotor — højeffektiv, kompakt og smart lukket sløjfe-bevægelseskontrolløsning |
||
|
Produktoversigt: Den IDS60 integrerede BLDC servomotor fra Besfoc er en kompakt NEMA 24-løsning, der kombinerer motor, drev og encoder i én enhed. Det giver præcis lukket sløjfe kontrol, stabilt drejningsmoment og hurtig respons. Dets integrerede design reducerer ledninger, sparer plads. |
|
Vigtigste tekniske højdepunkter
|
||
Typiske applikationer
|
||
Model |
Magt |
Nominel spænding |
Strøm |
Nominel hastighed |
Nominel drejningsmoment |
Rotorinerti |
Encoder |
Længde |
/ |
W |
Vdc |
EN |
Rpm |
Nm |
kg.cm² |
/ |
mm |
200 |
24 |
12 |
3000 |
0.64 |
0.3 |
17 bit |
94 |
|
400 |
48 |
11 |
3000 |
1.27 |
0.3 |
17 bit |
112 |

|

|

|

|

|
|---|---|---|---|---|
Aksel |
Terminalhus |
Snekkegearkasse |
Planetarisk gearkasse |
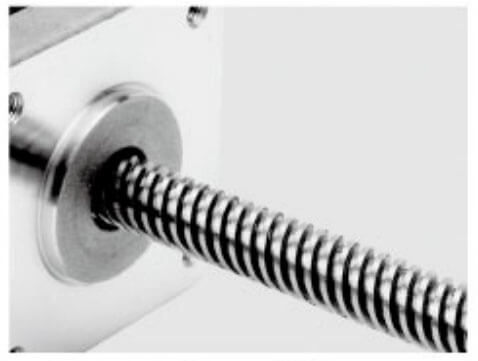
Blyskrue |

|

|

|

|

|
Lineær Bevægelse |
Kugleskrue |
Bremse |
IP-niveau |
|
|
|
|
|
|
|---|---|---|---|---|---|
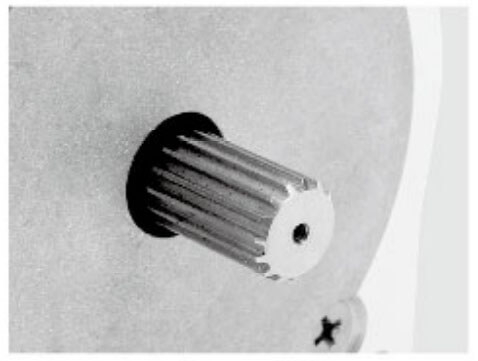
Aluminium remskive |
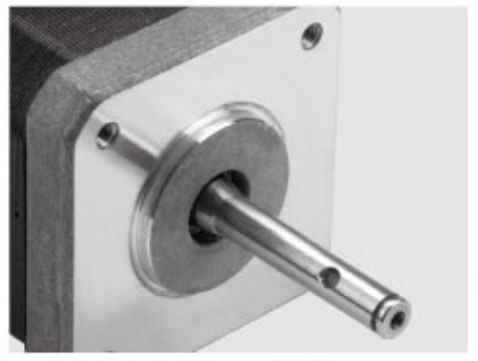
Akselstift |
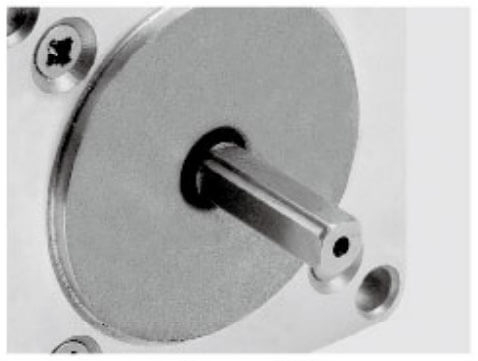
Enkelt D-skaft |
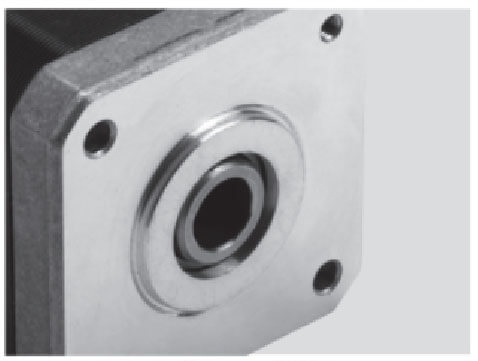
Hult skaft |
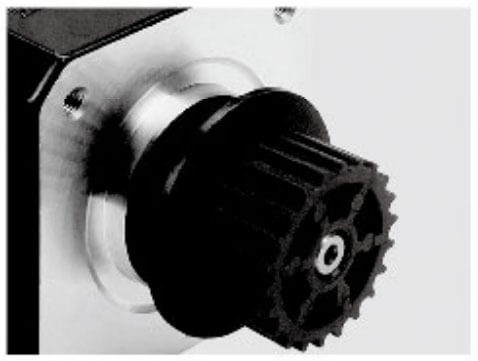
Plast remskive |
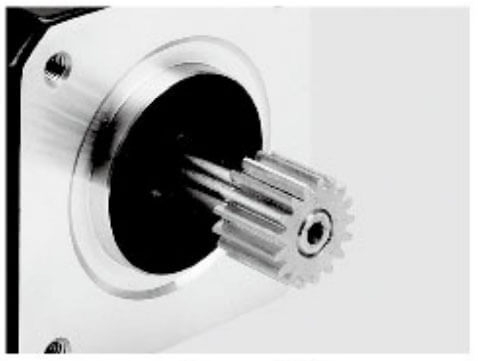
Gear |
|
|
|
|
|
|
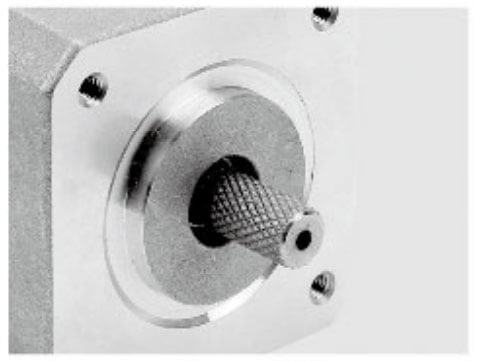
Knurling |
Hobbing skaft |
Skrue aksel |
Hult skaft |
Dobbelt D aksel |
Keyway |
En af de største fordele ved integrerede servomotorer er deres kompakte design.
Et traditionelt servosystem kræver ekstern ledningsføring mellem motoren og drevstyringen. I modsætning hertil kombinerer en integreret servomotor:
Børsteløs DC motor
Servodrev
Encoder
Kontrolmodul
Kommunikationsgrænseflade
til en enkelt enhed.
Denne integrerede struktur reducerer:
Mekanisk installation kompleksitet
Krav til elektriske ledninger
Robot størrelse
Systemets vægt
For rørinspektionsrobotter, hvor hver millimeter plads betyder noget, giver denne kompakte arkitektur ingeniører mulighed for at designe mindre og mere fleksible robotplatforme.
I modsætning til open-loop-motorer bruger servomotorer feedback-systemer til at overvåge den faktiske motordrift.
Encoderen giver løbende information om:
Position
Hastighed
Retning
Motorstatus
Controlleren sammenligner den faktiske bevægelse med målkommandoen og justerer automatisk outputydelsen.
For rørinspektionsrobotter betyder dette:
Mere præcis bevægelse
Reducerede positioneringsfejl
Bedre forhindringshåndtering
Forbedret inspektionskonsistens
Når en robot rejser gennem hundredvis af meter rørledning, sikrer præcis bevægelseskontrol, at inspektionsdata forbliver pålidelige gennem hele operationen.
Rørinspektionsrobotter kræver ofte en stærk drivkraft, fordi de skal overvinde:
Friktion mellem hjul og rørvægge
Skrå rørledningssektioner
Tungt inspektionsudstyr
Aflejringer eller snavs inde i rør
Integrerede servomotorer giver høj momenttæthed ved at optimere motordesign og styrealgoritmer.
Kombinationen af effektiv børsteløs DC-motorteknologi og intelligent servostyring gør det muligt for robotter at opnå en stærk trækkraft og samtidig bevare en kompakt struktur.
Dette er især vigtigt for:
Rørledningsrobotter med stor diameter
Kravlende inspektionsrobotter
Robotter til inspektion af magnetrør
Robotinspektionsplatforme på hjul
Inspektionsrobotter har brug for ensartet bevægelseshastighed for at indsamle nøjagtige inspektionsdata.
Hvis robotten bevæger sig for hurtigt, kan kameraer og sensorer savne defekter. Hvis den bevæger sig for langsomt, falder inspektionseffektiviteten.
Integrerede servomotorer giver præcis hastighedskontrol, hvilket gør det muligt for robotter at opretholde stabile kørehastigheder, selv når driftsforholdene ændrer sig.
Fordelene omfatter:
Jævn acceleration og deceleration
Reduceret mekanisk vibration
Forbedret sensornøjagtighed
Højere inspektionskvalitet
Dette gør integrerede servomotorer særligt velegnede til robotter udstyret med kameraer, ultralydssensorer, laserscannere og andre præcisionsinspektionsanordninger.
Mange rørinspektionsrobotter arbejder med batterier, fordi rørledninger muligvis ikke leverer eksterne strømkilder.
Energieffektivitet påvirker direkte driftstid og inspektionsafstand.
Integrerede servomotorer forbedrer energiudnyttelsen gennem:
Højeffektiv børsteløs motorteknologi
Intelligent strømstyring
Reduceret strømforbrug under lavbelastningsdrift
Optimeret momentudgang
Et mere effektivt motorsystem gør det muligt for inspektionsrobotter at køre længere, før batteriudskiftning eller genopladning er påkrævet.
Robotproducenter står ofte over for udfordringer, når de integrerer flere elektriske komponenter i begrænsede rum.
Traditionelle servosystemer kræver, at ingeniører administrerer:
Motorvalg
Drev matchning
Encoder kompatibilitet
Ledningsdesign
Kommunikationskonfiguration
Integrerede servomotorer forenkler denne proces ved at levere en komplet bevægelsesløsning.
Fordelene omfatter:
Hurtigere robotudvikling
Reduceret ledningskompleksitet
Lavere installationsomkostninger
Lettere vedligeholdelse
Højere systempålidelighed
For producenter, der udvikler tilpassede rørinspektionsrobotter, integrerede servomotorer forkorter udviklingscyklusser og forbedrer produktets konkurrenceevne.
Moderne inspektionsrobotter kræver kommunikation mellem flere systemer, herunder:
Hovedcontroller
Sensorer
Kameraer
Navigationssystemer
Motordrev
Integrerede servomotorer understøtter typisk industrielle kommunikationsprotokoller, hvilket muliggør problemfri integration med robotstyringssystemer.
Almindelige kommunikationsmetoder omfatter:
KAN kommunikation
RS485
Modbus
EtherCAT (afhængig af model)
Dette giver ingeniører mulighed for at bygge smartere inspektionsrobotter med overvågning i realtid og avancerede kontrolfunktioner.
Integrerede servomotorer spiller en afgørende rolle i at forbedre mobiliteten, præcisionen og intelligensen af moderne rørinspektionsrobotter . Disse robotter skal operere i komplekse underjordiske rørledninger, industrielle rørsystemer og afgrænsede miljøer, hvor nøjagtig bevægelse og pålidelig kontrol er afgørende. Ved at kombinere en børsteløs jævnstrømsmotor, servodrev, encoder og kommunikationsgrænseflade til en kompakt enhed, giver integrerede servomotorer en effektiv bevægelsesløsning til forskellige robotundersystemer.
Følgende er de vigtigste anvendelser af integrerede servomotorer i rørinspektionsrobotter.
Den mest almindelige anvendelse af integrerede servomotorer i rørinspektionsrobotter er at drive robottens drivhjul, larvebånd eller gangmekanismer.
Rørinspektionsrobotter skal ofte rejse lange afstande inde i rørledninger, mens de overvinder udfordringer som:
Intern rørfriktion
Skrå eller lodrette rørledningssektioner
Ujævne overflader
Rustaflejringer og affald
Ændringer i rørdiameter
Integrerede servomotorer giver det nødvendige høje drejningsmoment og præcis hastighedskontrol for at sikre stabil bevægelse.
Med encoderfeedback og lukket sløjfestyring kan motoren løbende justere drejningsmomentet i henhold til de faktiske driftsforhold. Dette gør det muligt for robotten at bevare ensartet trækkraft og forhindre problemer såsom hjulslip eller ustabil bevægelse.
Typiske anvendelser omfatter:
Rørledningsinspektionsrobotter på hjul
Inspektionsrobotter af crawler-typen
Underjordiske rørinspektionskøretøjer
Inspektionssystemer til olie- og gasrørledninger
Rørledningsmiljøer er sjældent helt lige. Inspektionsrobotter skal ofte navigere gennem:
Rørbøjninger
Afgreningsforbindelser
Smalle passager
Komplekse rørledningsnetværk
Integrerede servomotorer bruges i vid udstrækning i styremekanismer for at opnå nøjagtig retningskontrol.
Ved at styre rat, differentiale drivsystemer eller ledforbindelser giver integrerede servomotorer robotter mulighed for at justere deres retning jævnt og præcist.
Fordelene omfatter:
Hurtig respons på kontrolkommandoer
Præcis vinkeljustering
Forbedret navigationsevne
Reduceret mekanisk kompleksitet
Dette er især vigtigt for autonome rørinspektionsrobotter, der er afhængige af sensorer og navigationsalgoritmer til at bevæge sig gennem ukendte miljøer.
Moderne rørinspektionsrobotter er udstyret med avancerede inspektionsværktøjer, herunder:
HD-kameraer
Pan-tilt kamerasystemer
Ultralydssensorer
Laser scannere
Magnetiske inspektionssensorer
Integrerede servomotorer muliggør præcis positionering og bevægelse af disse inspektionsenheder.
For eksempel kan en servomotor rotere et kamera for at inspicere hele den indre overflade af en rørledning eller justere sensorvinkler for at opdage specifikke defekter.
Fordelene omfatter:
360° inspektionsdækning
Nøjagtig positionering
Glat rotationsbevægelse
Forbedret defektdetektionsnøjagtighed
Den præcise kontrol leveret af servomotorer sikrer, at inspektionsudstyr kan fange detaljerede data selv i udfordrende rørledningsmiljøer.
Nogle avancerede rørinspektionsrobotter inkluderer robotarme eller mekaniske manipulatorer til at udføre yderligere opgaver, såsom:
Fjernelse af forhindringer
Indsamling af prøver
Positionering af sensorer
Udførelse af mindre vedligeholdelsesoperationer
Integrerede servomotorer giver præcis fælles kontrol for disse robotmekanismer.
Sammenlignet med traditionelle motorer tilbyder integrerede servomotorer:
Nøjagtig positionskontrol
Høj repeterbarhed
Kompakt installation
Lavere ledningskompleksitet
Dette gør dem velegnede til små robotarme, hvor installationspladsen er begrænset, men præcis bevægelse er påkrævet.
Mange robotter til inspektion af rørledninger er designet til at arbejde i rør med forskellige diametre. For at opretholde stabil kontakt med rørvæggen bruger disse robotter ofte justerbare strukturer.
Integrerede servomotorer kan drive:
Udvidelige hjul
Teleskopiske støttearme
Justerbare crawler-systemer
Mekaniske positioneringsmekanismer
Motoren kan præcist styre ekspansions- og kontraktionsprocessen, hvilket sikrer, at robotten opretholder korrekt kontakttryk.
Dette forbedrer:
Robot stabilitet
Køreeffektivitet
Inspektionsnøjagtighed
Tilpasning til forskellige rørledningsstørrelser
Nogle inspektionsrobotter kræver bevægelige sensormoduler, der kan strække sig ind i specifikke områder af rørledningen.
Integrerede servomotorer kan styre sensorinstallationssystemer, så inspektionsenheder kan:
Stræk mod beskadigede områder
Juster målepositioner
Træk tilbage under bevægelse
Undgå forhindringer
Den lukkede sløjfe kontrolfunktion sikrer nøjagtig positionering og forhindrer mekanisk skade forårsaget af overdreven bevægelse.
Moderne rørinspektionsrobotter bruger i stigende grad autonome navigationsteknologier, herunder:
Kunstig intelligens algoritmer
LiDAR systemer
Inertimålenheder (IMU'er)
Positionssporingssensorer
Integrerede servomotorer understøtter disse intelligente systemer ved at give nøjagtig og responsiv bevægelseskontrol.
Gennem kommunikationsprotokoller som CAN, RS485, Modbus eller EtherCAT kan servomotorer udveksle data i realtid med robottens hovedcontroller.
Dette muliggør:
Automatisk hastighedsjustering
Bevægelseskorrektion i realtid
Intelligent undgåelse af forhindringer
Præcis rutekontrol
Efterhånden som rørinspektionsrobotter bliver mere autonome, giver integrerede servomotorer det nødvendige bevægelsesgrundlag for avancerede robotfunktioner.
Mange rørinspektionsrobotter fungerer uden eksterne strømkilder og er afhængige af batterier. Derfor er energieffektivitet et nøglekrav.
Integrerede servomotorer hjælper med at forlænge driftstiden gennem:
Højeffektiv børsteløs motorteknologi
Optimeret strømstyring
Lavt standby-strømforbrug
Intelligent momentjustering
Længere batterilevetid giver robotter mulighed for at inspicere længere rørledningssektioner med færre afbrydelser, hvilket forbedrer inspektionseffektiviteten og reducerer vedligeholdelsesomkostningerne.
Integrerede servomotorer bruges i hele rørinspektionsrobotter, fra drivsystemer og styremekanismer til inspektionsudstyrspositionering og intelligent navigationskontrol . Deres kompakte struktur, høje præcision, stærke drejningsmomentevne og effektive betjening gør dem til en ideel bevægelsesløsning til robotinspektionsapplikationer.
Efterhånden som teknologien til pipelineinspektion fortsætter med at bevæge sig mod automatisering og intelligens, vil integrerede servomotorer forblive en nøglekomponent i udviklingen af mindre, smartere og mere pålidelige inspektionsrobotter.
Sammenlignet med konventionelle DC-motorer eller stepmotorer giver integrerede servomotorer betydelige fordele.
Feature |
Traditionel motor |
Integreret servomotor |
|---|---|---|
Positionskontrol |
Begrænset |
Høj præcision lukket sløjfe kontrol |
Systemstørrelse |
Større med eksterne drev |
Kompakt integreret struktur |
Feedback |
Normalt ikke tilgængelig |
Encoder-baseret feedback |
Installation |
Komplekse ledninger |
Forenklet integration |
Effektivitet |
Lavere optimering |
Intelligent energistyring |
Pålidelighed |
Flere komponenter |
Færre tilslutningspunkter |
Til krævende robotinspektionsapplikationer giver integrerede servomotorer en mere komplet og pålidelig bevægelsesløsning.
Rørinspektionsrobotter kræver avancerede bevægelsessystemer, der kan levere præcis kontrol, stærkt drejningsmoment, kompakt installation og pålidelig drift i barske miljøer. Integrerede servomotorer giver den ideelle kombination af motorydelse, intelligent styring og forenklet integration.
Ved at integrere motor-, driver-, encoder- og kommunikationsfunktionerne i én kompakt løsning hjælper integrerede servomotorer rørinspektionsrobotter med at opnå højere effektivitet, bedre nøjagtighed og længere driftssikkerhed.
Efterhånden som teknologien til inspektion af rørledninger fortsætter med at udvikle sig mod smartere automatisering, vil integrerede servomotorer spille en stadig vigtigere rolle i at forbedre ydeevnen og intelligensen af robotinspektionssystemer.
Svar:
Rørinspektionsrobotter kræver integrerede servomotorer, fordi de har brug for præcis bevægelseskontrol, kompakt størrelse og pålidelig drift i komplekse rørledningsmiljøer. Integrerede servomotorer kombinerer motor, driver, encoder og styreelektronik i én kompakt enhed, hvilket reducerer installationsplads og ledningskompleksitet. De giver nøjagtig positionskontrol, stabil hastighedsregulering og højt drejningsmoment, hvilket gør det muligt for inspektionsrobotter at bevæge sig jævnt gennem rørledninger, mens de forbedrer inspektionsnøjagtigheden og driftssikkerheden.
Svar:
Integrerede servomotorer giver flere fordele for rørinspektionsrobotter, herunder høj præcision, kompakt design, forbedret effektivitet og forenklet systemintegration . Deres lukkede kredsløbskontrolsystem tillader feedback i realtid og automatisk justering af hastighed og position. Dette hjælper robotter med at opretholde stabile bevægelser, overvinde rørledningsmodstand, reducere energiforbruget og opnå mere nøjagtige inspektionsresultater i udfordrende miljøer.
Svar:
Integrerede servomotorer forbedrer rørinspektionsrobottens ydeevne ved at give nøjagtig bevægelseskontrol og stærk køreevne. Den indbyggede encoder muliggør præcis feedback af hastighed og position, så robotten kan opretholde ensartet bevægelse, selv når den står over for friktion, forhindringer eller ujævne rørledningsoverflader. Deres høje drejningsmomenttæthed hjælper også robotter med at rejse gennem lange rørledninger og komplekse sektioner, mens de opretholder pålidelig drift.
Svar:
Integrerede servomotorer hjælper med at løse adskillige udfordringer, som rørinspektionsrobotter står over for, herunder begrænset installationsplads, ustabil bevægelse, komplekse ledninger og utilstrækkelig bevægelsesnøjagtighed. Traditionelle motorsystemer kræver ofte separate drev og controllere, hvilket øger systemets størrelse og kompleksitet. Ved at integrere flere komponenter i én enhed forenkler integrerede servomotorer robotdesignet, mens de forbedrer pålideligheden, responshastigheden og den overordnede systemydelse.
Svar:
Integrerede servomotorer er bedre egnede til rørinspektionsrobotter, fordi de tilbyder lukket sløjfekontrol, højere effektivitet, bedre præcision og lettere integration sammenlignet med traditionelle motorer. Konventionelle motorer kan mangle nøjagtig feedback og kræver yderligere kontrolkomponenter, mens integrerede servomotorer giver en komplet bevægelsesløsning i en kompakt pakke. Dette gør dem ideelle til robotsystemer, der kræver præcis positionering, kontinuerlig drift og pålidelig ydeevne i trange rørledningsmiljøer.


