

Megtekintések: 0 Szerző: Site Editor Közzététel ideje: 2026-07-08 Eredet: Telek


A csővezeték-rendszerek alapvető infrastruktúra-elemek, amelyeket olyan iparágakban használnak, mint az olaj és a gáz, a vegyi feldolgozás, a vízkezelés, az energiatermelés és a városi közművek. Sok csővezeték azonban olyan környezetben működik, amelyhez az emberi ellenőrök nehezen, veszélyesek vagy lehetetlenek hozzáférni. A biztonság és megbízhatóság megőrzése érdekében a csővizsgáló robotok egyre fontosabb megoldássá váltak a korrózió, repedések, dugulások, deformációk és egyéb lehetséges hibák észlelésében.
A csővizsgáló robot teljesítménye nagymértékben függ a mozgásvezérlő rendszerétől. Ezeknek a robotoknak bonyolult csővezeték-környezeteken kell haladniuk, le kell győzniük a súrlódást és az akadályokat, stabil mozgást kell fenntartaniuk, és pontosan kell irányítaniuk az ellenőrző berendezéseket. A hagyományos motoros megoldások gyakran nehezen teljesítik ezeket a követelményeket a méret, a válaszsebesség, a hatékonyság és az integráció korlátai miatt.
Ez az oka annak, hogy az integrált szervomotorok a fejlett csővizsgáló robotok kedvelt mozgási megoldásává válnak. A motor, a meghajtó, a kódoló és a vezérlőelektronika egy kompakt egységben történő kombinálásával az integrált szervomotorok nagyobb pontosságot, nagyobb megbízhatóságot és egyszerűsített rendszertervezést biztosítanak, így ideálisak az igényes robot-ellenőrzési alkalmazásokhoz.
A csővizsgáló robotokat úgy tervezték, hogy olyan környezetben működjenek, amelyhez az emberek nehezen, veszélyesek vagy lehetetlenek hozzáférni. Fontos szerepet játszanak az olyan iparágakban használt csővezetékek biztonságának és megbízhatóságának megőrzésében, mint az olaj és gáz, a vegyi feldolgozás, a vízellátás, a szennyvízkezelés és az energiatermelés..
Egy megbízható csővizsgáló robot kifejlesztése azonban számos technikai kihívást igényel. Ezek a kihívások magukban foglalják a mechanikai tervezést, a mozgásvezérlést, az energiagazdálkodást, a környezeti alkalmazkodóképességet és az ellenőrzési pontosságot. Egy nagy teljesítményű robotrendszernek képesnek kell lennie arra, hogy hatékonyan mozogjon bonyolult csővezeték-struktúrákon, miközben pontos vizsgálati adatokat gyűjt.
A csővizsgáló robotok egyik legnagyobb kihívása a csővezetékeken belüli rendkívül korlátozott munkaterület.
Számos vizsgálati környezet magában foglalja:
Kis átmérőjű csövek
Keskeny földalatti csővezetékek
Összetett belső szerkezetek
Korlátozott mozgási területek
A robotnak elég kompaktnak kell lennie ahhoz, hogy belépjen a csővezetékbe, miközben elegendő energiát kell biztosítania a mozgáshoz és az ellenőrzési műveletekhez.
A hagyományos mozgásrendszerekhez gyakran külön alkatrészekre van szükség, beleértve:
Motorok
Szervo hajtások
Kódolók
Vezérlők
Kiegészítő vezetékezés
Ezek az alkatrészek növelik a robot teljes méretét és összetettségét.
E korlát leküzdésére a modern csővizsgáló robotok egyre gyakrabban használnak integrált szervomotorokat , amelyek egyetlen kompakt egységben egyesítik a motort, a meghajtót, a kódolót és a kommunikációs rendszert. Ez lehetővé teszi a mérnökök számára, hogy kisebb robotokat tervezzenek, miközben megtartják a pontos mozgásvezérlést.
A csővizsgáló robotok gyakran zord környezetben működnek, ahol a körülmények váratlanul megváltozhatnak.
A gyakori kihívások a következők:
Víz és nedvesség kitettsége
Olajszennyeződés
Por és törmelék
Korrózió
Magas vagy alacsony hőmérséklet
Mechanikus vibráció
Nyomásváltozások
Ezek a feltételek befolyásolhatják a motor teljesítményét, az elektronikus alkatrészeket és a mechanikai szerkezeteket.
A robot hajtásrendszerének a környezeti zavarok ellenére is stabilan kell működnie. Az ezekben az alkalmazásokban használt motoroknak kiváló tartósságra, védelemre és hőkezelésre van szükségük a hosszú távú megbízhatóság érdekében.
A beépített szervomotorok zárt kialakítással és intelligens vezérlési képességekkel segítik a rendszer stabilitásának javítását azáltal, hogy folyamatosan figyelik a működési feltételeket, és valós időben módosítják a motor teljesítményét.
A pontos mozgás elengedhetetlen a csővizsgálathoz, mert a vizsgálat eredménye attól függ, hogy a robot képes-e elérni meghatározott helyeket és állandó sebességet tartani.
A csővizsgáló robotok azonban a következőket tapasztalhatják:
Egyenetlen felületek
Csúszós csőfalak
A súrlódási szintek megváltoztatása
Akadályok a csővezetékekben
Kerék vagy sín megcsúszása
Pontos mozgásvezérlés nélkül a robot elveszítheti a pozicionálási pontosságot, vagy nem gyűjt megbízható vizsgálati adatokat.
A szervo alapú mozgásrendszerek ezt a problémát zárt hurkú vezérlési technológiával oldják meg . A jeladó visszacsatolása segítségével a motor figyelni tudja az aktuális fordulatszámot és pozíciót, automatikusan kijavítja a hibákat és fenntartja a stabil mozgást.
A csővezetéken belüli mozgás elegendő hajtóerőt igényel. A robotnak le kell győznie az ellenállást, amelyet a következők okoznak:
Súrlódás a kerekek és a csőfelületek között
Nehéz ellenőrző berendezés
Ferde vagy függőleges csővezetékek
Belső lerakódások vagy dugulások
Az elégtelen nyomatékú motor a következőket okozhatja:
Csökkentett mozgási sebesség
Robot leállás
A tapadás elvesztése
Ellenőrzési hiba
A csővizsgáló robotokhoz olyan motorokra van szükség, amelyek nagy nyomatékot biztosítanak, miközben megtartják kompakt méretüket.
Az integrált szervomotorok nagy nyomatéksűrűséget kínálnak , lehetővé téve a robotok számára, hogy nagy vezetési teljesítményt érjenek el a teljes méretek növelése nélkül. Ez különösen értékes lánctalpas robotok és kompakt ellenőrző platformok esetében.
Sok csővizsgáló robot függetlenül működik akkumulátorról, mivel a csővezetékek általában nem biztosítanak külső energiaforrást.
A korlátozott akkumulátorkapacitás olyan kihívásokat vet fel, mint például:
Rövid üzemidő
Korlátozott ellenőrzési távolság
Gyakori akkumulátorcsere vagy töltés
A motorrendszernek maximalizálnia kell az energiahatékonyságot az üzemidő meghosszabbítása érdekében.
Az energiahatékony integrált szervomotorok a következők révén csökkentik az energiafogyasztást:
Kefe nélküli motortechnológia
Intelligens áramszabályozás
Optimalizált nyomatékkimenet
Csökkentett energiaveszteség működés közben
A jobb hatékonyság lehetővé teszi, hogy az ellenőrző robotok messzebbre utazzanak, és több ellenőrzési feladatot hajtsanak végre egyetlen akkumulátortöltéssel.
A csővizsgáló robotok számos kihívással néznek szembe, beleértve a korlátozott telepítési helyet, a zord működési környezetet, a pontos mozgási követelményeket, a nagy nyomatékigényeket és az energiakorlátokat. E kihívások leküzdéséhez olyan fejlett mozgástechnológiákra van szükség, amelyek teljesítményt és megbízhatóságot egyaránt biztosítanak.
Az integrált szervomotorok hatékony megoldást kínálnak a kompakt kialakítás, a nagy pontosság, az erős nyomatékkimenet, az intelligens vezérlés és az energiahatékonyság kombinálásával. A robotok mobilitásának és ellenőrzési pontosságának javításával az integrált szervomotorok segítenek megbízhatóbb és intelligensebb csővezeték-ellenőrző rendszereket létrehozni a modern ipari alkalmazásokhoz.
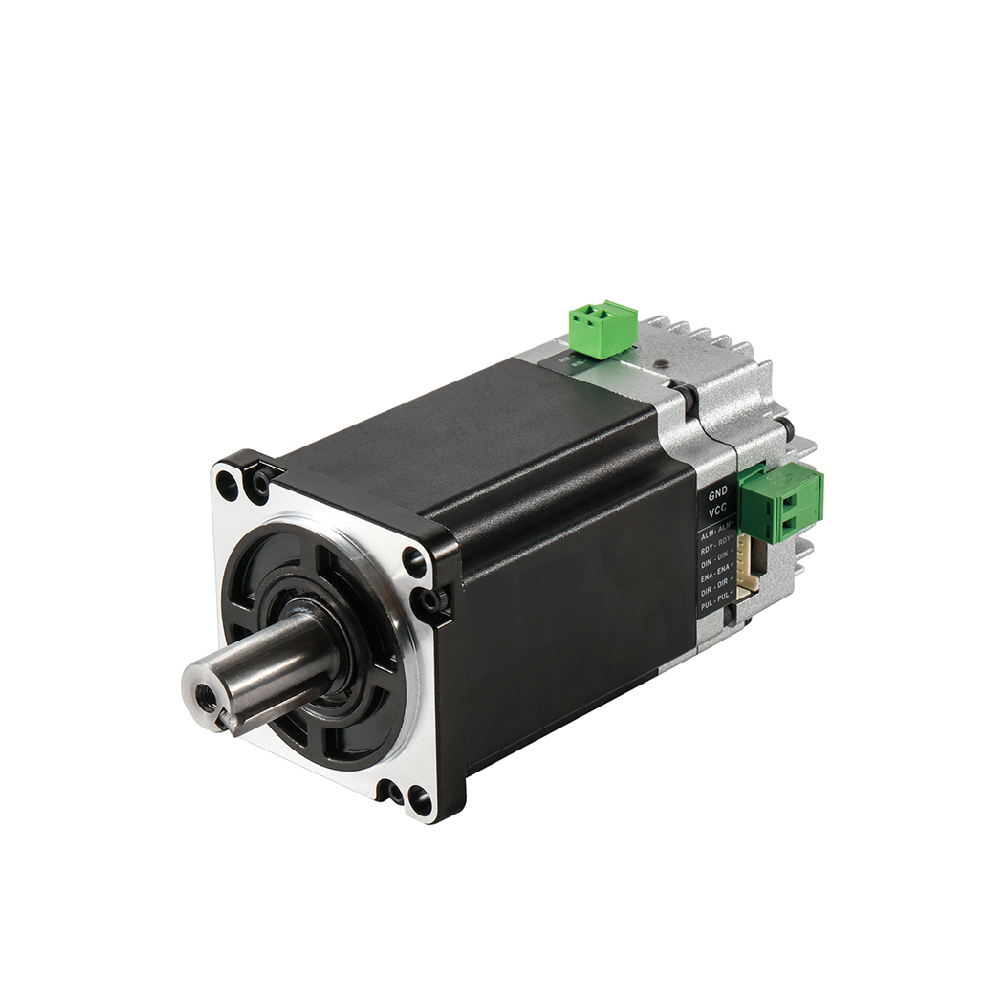
IDC60 integrált BLDC szervomotor – nagy hatékonyságú, kompakt és intelligens zárt hurkú mozgásvezérlő megoldás |
||
|
Termék áttekintése: A Besfoc IDS60 integrált BLDC szervomotorja egy kompakt NEMA 24 megoldás, amely egyetlen egységben egyesíti a motort, a meghajtót és a jeladót. Pontos zárt hurkú vezérlést, stabil nyomatékot és gyors reakciót biztosít. Integrált kialakítása csökkenti a vezetékezést, helyet takarít meg. |
|
Legfontosabb műszaki jellemzők
|
||
Tipikus alkalmazások
|
||
Modell |
Hatalom |
Névleges feszültség |
Jelenlegi |
Névleges sebesség |
Névleges nyomaték |
A rotor tehetetlensége |
Kódoló |
Hossz |
/ |
W |
Vdc |
A |
Fordulat |
Nm |
Kg.cm² |
/ |
mm |
200 |
24 |
12 |
3000 |
0.64 |
0.3 |
17 bites |
94 |
|
400 |
48 |
11 |
3000 |
1.27 |
0.3 |
17 bites |
112 |

|

|

|

|

|
|---|---|---|---|---|
Tengely |
Terminálház |
Csiga sebességváltó |
Planetáris sebességváltó |
Vezető csavar |

|

|

|

|

|
Lineáris mozgás |
Golyós csavar |
Fék |
IP-szint |
|
|
|
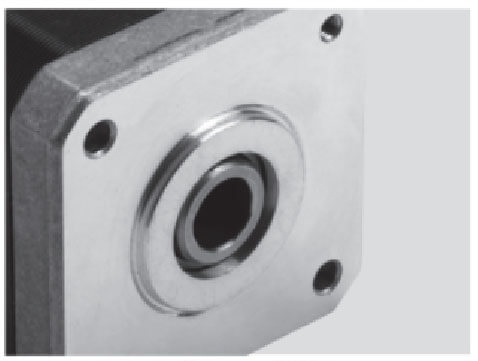
|
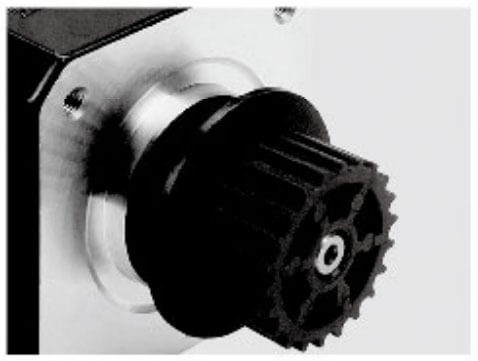
|
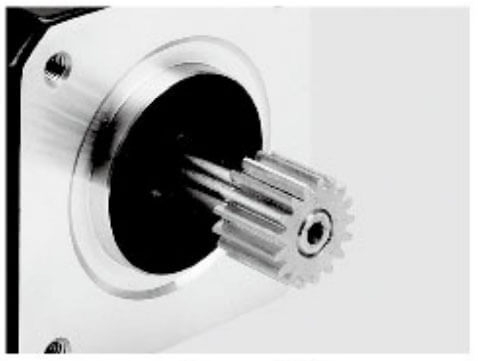
|
|---|---|---|---|---|---|
Alumínium szíjtárcsa |
Tengelycsap |
Egyetlen D tengely |
Üreges tengely |
Műanyag szíjtárcsa |
Felszerelés |
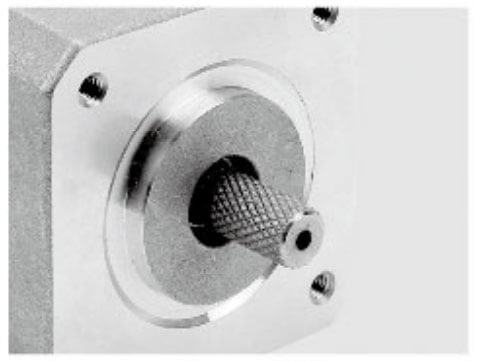
|
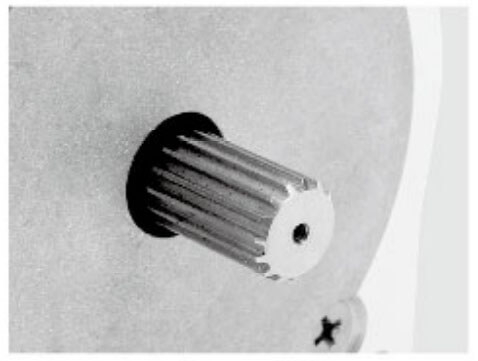
|
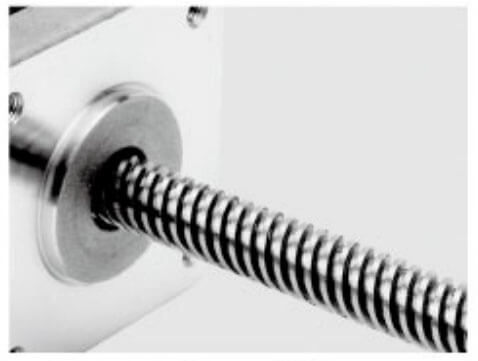
|
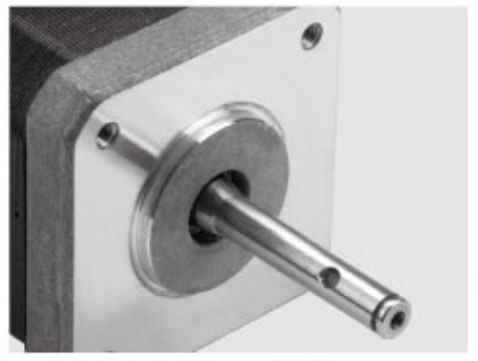
|
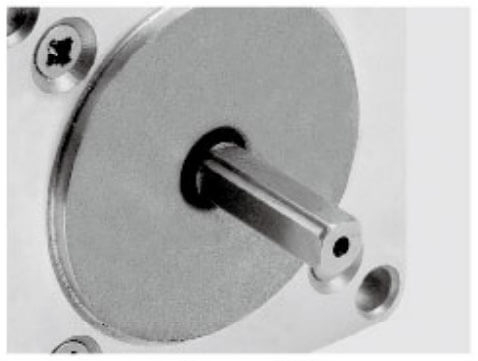
|
|
Körcsög |
Hobbing tengely |
Csavaros tengely |
Üreges tengely |
Dupla D tengely |
Kulcshorony |
Az integrált szervomotorok egyik legnagyobb előnye a kompakt kialakítás.
A hagyományos szervorendszerhez külső huzalozás szükséges a motor és a hajtásvezérlő között. Ezzel szemben az integrált szervomotor a következőket kombinálja:
Kefe nélküli DC motor
Szervo meghajtás
Kódoló
Vezérlő modul
Kommunikációs interfész
egyetlen egységbe.
Ez az integrált szerkezet csökkenti:
A mechanikus telepítés bonyolultsága
Elektromos vezetékezési követelmények
Robot mérete
A rendszer súlya
A csővizsgáló robotok számára, ahol a tér minden millimétere számít, ez a kompakt architektúra lehetővé teszi a mérnökök számára, hogy kisebb és rugalmasabb robotplatformokat tervezzenek.
A nyílt hurkú motorokkal ellentétben a szervomotorok visszacsatoló rendszereket használnak a motor tényleges működésének figyelésére.
A kódoló folyamatosan tájékoztatást ad a következőkről:
Pozíció
Sebesség
Irány
Motor állapota
A vezérlő összehasonlítja a tényleges mozgást a célparanccsal, és automatikusan beállítja a kimeneti teljesítményt.
Csővizsgáló robotoknál ez a következőket jelenti:
Pontosabb mozgás
Csökkentett pozicionálási hibák
Jobb akadálykezelés
Jobb ellenőrzési konzisztencia
Amikor egy robot több száz méteres csővezetéken halad keresztül, a precíz mozgásvezérlés biztosítja, hogy a vizsgálati adatok megbízhatóak maradjanak a teljes művelet során.
A csővizsgáló robotok gyakran erős hajtóerőt igényelnek, mert le kell győzniük:
Súrlódás a kerekek és a csőfalak között
Ferde csővezeték szakaszok
Nehéz ellenőrző berendezés
Lerakódások vagy törmelék a csövek belsejében
Az integrált szervomotorok nagy nyomatéksűrűséget biztosítanak a motortervezés és a vezérlési algoritmusok optimalizálásával.
A hatékony kefe nélküli egyenáramú motortechnológia és az intelligens szervovezérlés kombinációja lehetővé teszi a robotok számára, hogy erős vonóerőt érjenek el, miközben megtartják a kompakt szerkezetet.
Ez különösen fontos:
Nagy átmérőjű csővezetékes robotok
Kúszó ellenőrző robotok
Mágneses csővizsgáló robotok
Kerekes robotizált ellenőrző platformok
Az ellenőrző robotoknak egyenletes mozgási sebességre van szükségük a pontos ellenőrzési adatok összegyűjtéséhez.
Ha a robot túl gyorsan mozog, előfordulhat, hogy a kamerák és az érzékelők kihagyják a hibákat. Ha túl lassan mozog, az ellenőrzés hatékonysága csökken.
Az integrált szervomotorok precíz fordulatszám-szabályozást biztosítanak, lehetővé téve a robotok számára, hogy stabil haladási sebességet tartsanak fenn, még akkor is, ha a működési feltételek megváltoznak.
Az előnyök közé tartozik:
Sima gyorsítás és lassítás
Csökkentett mechanikai vibráció
Továbbfejlesztett érzékelő pontosság
Magasabb ellenőrzési minőség
Ezáltal az integrált szervomotorok különösen alkalmasak kamerákkal, ultrahangos érzékelőkkel, lézerszkennerekkel és egyéb precíziós ellenőrző eszközökkel felszerelt robotokhoz.
Sok csővizsgáló robot akkumulátorral működik, mert előfordulhat, hogy a csővezetékek nem biztosítanak külső áramforrást.
Az energiahatékonyság közvetlenül befolyásolja a működési időt és az ellenőrzési távolságot.
Az integrált szervomotorok a következők révén javítják az energiafelhasználást:
Nagy hatékonyságú kefe nélküli motortechnológia
Intelligens áramszabályozás
Csökkentett energiafogyasztás alacsony terhelés mellett
Optimalizált nyomatékkimenet
A hatékonyabb motorrendszer lehetővé teszi, hogy az ellenőrző robotok hosszabb ideig működjenek, mielőtt akkumulátorcserére vagy újratöltésre lenne szükség.
A robotgyártók gyakran szembesülnek kihívásokkal, amikor több elektromos alkatrészt integrálnak korlátozott helyekre.
A hagyományos szervorendszerekhez a mérnököknek kell kezelniük:
Motor kiválasztása
Meghajtó egyezés
Kódoló kompatibilitás
Huzalozás kialakítása
Kommunikációs konfiguráció
Az integrált szervomotorok leegyszerűsítik ezt a folyamatot azáltal, hogy teljes mozgási megoldást kínálnak.
Az előnyök közé tartozik:
Gyorsabb robotfejlesztés
Csökkentett kábelezési bonyolultság
Alacsonyabb telepítési költségek
Könnyebb karbantartás
Magasabb rendszermegbízhatóság
Testreszabott csővizsgáló robotokat fejlesztő gyártók számára, Az integrált szervomotorok lerövidítik a fejlesztési ciklusokat és javítják a termékek versenyképességét.
A modern ellenőrző robotok több rendszer közötti kommunikációt igényelnek, beleértve:
Fő vezérlő
Érzékelők
Fényképezőgépek
Navigációs rendszerek
Motoros hajtások
Az integrált szervomotorok általában támogatják az ipari kommunikációs protokollokat, lehetővé téve a robotvezérlő rendszerekkel való zökkenőmentes integrációt.
Az általános kommunikációs módszerek a következők:
CAN kommunikáció
RS485
Modbus
EtherCAT (modelltől függően)
Ez lehetővé teszi a mérnökök számára, hogy intelligensebb ellenőrző robotokat építsenek valós idejű felügyelettel és fejlett vezérlési funkciókkal.
Az integrált szervomotorok kritikus szerepet játszanak a modern mobilitásának, pontosságának és intelligenciájának javításában csővizsgáló robotok . Ezeknek a robotoknak bonyolult földalatti csővezetékekben, ipari csőrendszerekben és zárt környezetben kell működniük, ahol elengedhetetlen a pontos mozgás és a megbízható vezérlés. A történő kombinálásával kefe nélküli egyenáramú motor, a szervohajtás, a kódoló és a kommunikációs interfész egy kompakt egységbe az integrált szervomotorok hatékony mozgási megoldást kínálnak különféle robotalrendszerekhez.
Az alábbiakban bemutatjuk az integrált szervomotorok főbb alkalmazásait csővizsgáló robotokban.
A csővizsgáló robotokban az integrált szervomotorok legáltalánosabb alkalmazása a robot hajtókerekeinek, lánctalpas vagy járószerkezeteinek meghajtása..
A csővizsgáló robotoknak gyakran nagy távolságokat kell megtenniük a csővezetékeken belül, miközben olyan kihívásokat kell leküzdeniük, mint például:
Belső csősúrlódás
Ferde vagy függőleges csővezeték szakaszok
Egyenetlen felületek
Rozsdalerakódások és törmelék
Változások a cső átmérőjében
Az integrált szervomotorok biztosítják a szükséges nagy nyomatékot és precíz fordulatszám-szabályozást a stabil mozgás érdekében.
A jeladó visszacsatolása és a zárt hurkú vezérlés révén a motor folyamatosan állíthatja a nyomatékot az aktuális működési feltételeknek megfelelően. Ez lehetővé teszi, hogy a robot egyenletes tapadást tartson fenn, és megakadályozza az olyan problémákat, mint a kerék megcsúszása vagy instabil mozgása.
Tipikus alkalmazások a következők:
Kerekes csővezeték-ellenőrző robotok
Lánctalpas típusú ellenőrző robotok
Földalatti csővizsgáló járművek
Olaj- és gázvezeték-ellenőrző rendszerek
A csővezeték-környezet ritkán teljesen egyenes. Az ellenőrző robotoknak gyakran át kell navigálniuk:
Csőhajlítások
Ágazati kapcsolatok
Szűk átjárók
Összetett vezetékhálózatok
Az integrált szervomotorokat széles körben használják a kormányberendezésekben a pontos irányszabályozás elérése érdekében.
A kormánykerekek, a differenciálmű-hajtásrendszerek vagy a csuklós csuklók vezérlésével az integrált szervomotorok lehetővé teszik a robotok számára, hogy simán és pontosan állítsák be az irányt.
Az előnyök közé tartozik:
Gyors reagálás a vezérlőparancsokra
Pontos szögbeállítás
Továbbfejlesztett navigációs képesség
Csökkentett mechanikai bonyolultság
Ez különösen fontos az autonóm csővizsgáló robotoknál, amelyek érzékelőkre és navigációs algoritmusokra támaszkodnak az ismeretlen környezetben való mozgáshoz.
A modern csővizsgáló robotok fejlett ellenőrző eszközökkel vannak felszerelve, többek között:
HD kamerák
Pan-tilt kamerarendszerek
Ultrahangos érzékelők
Lézerszkennerek
Mágneses ellenőrző érzékelők
Az integrált szervomotorok lehetővé teszik ezen ellenőrző eszközök pontos pozícionálását és mozgatását.
Például egy szervomotor elforgathatja a kamerát, hogy megvizsgálja a csővezeték teljes belső felületét, vagy beállíthatja az érzékelő szögét bizonyos hibák észlelése érdekében.
Az előnyök közé tartozik:
360°-os ellenőrzési lefedettség
Pontos pozicionálás
Sima forgó mozgás
Jobb hibaészlelési pontosság
A szervomotorok által biztosított precíz vezérlés biztosítja, hogy az ellenőrző berendezések még kihívást jelentő csővezetéki környezetben is részletes adatokat rögzítsenek.
Egyes fejlett csővizsgáló robotok robotkarokat vagy mechanikus manipulátorokat tartalmaznak további feladatok elvégzésére, mint például:
Az akadályok eltávolítása
Minták gyűjtése
Helymeghatározó érzékelők
Kisebb karbantartási műveletek elvégzése
Az integrált szervomotorok precíz közös vezérlést biztosítanak ezekhez a robotmechanizmusokhoz.
A hagyományos motorokhoz képest az integrált szervomotorok a következőket kínálják:
Pontos pozíciószabályozás
Magas ismételhetőség
Kompakt telepítés
Alacsonyabb vezetékezési bonyolultság
Ez alkalmassá teszi őket kisméretű robotkarokhoz, ahol korlátozott a beépítési hely, de pontos mozgásra van szükség.
Sok csővezeték-ellenőrző robotot úgy terveztek, hogy különböző átmérőjű csövekben dolgozzon. A csőfallal való stabil kapcsolat fenntartása érdekében ezek a robotok gyakran állítható szerkezeteket használnak.
Az integrált szervomotorok a következőket hajtják:
Bővíthető kerekek
Teleszkópos tartókarok
Állítható lánctalpas rendszerek
Mechanikus pozicionáló mechanizmusok
A motor pontosan tudja szabályozni a tágulási és összehúzódási folyamatot, biztosítva, hogy a robot megfelelő érintkezési nyomást tartson fenn.
Ez javítja:
Robot stabilitás
Vezetési hatékonyság
Az ellenőrzés pontossága
Alkalmazhatóság a különböző csővezetékméretekhez
Egyes ellenőrző robotokhoz mozgatható érzékelőmodulokra van szükség, amelyek a csővezeték meghatározott területeire terjedhetnek ki.
Az integrált szervomotorok vezérelhetik az érzékelők kioldó rendszereit, lehetővé téve az ellenőrző eszközök számára, hogy:
Nyújtsa ki a sérült területek felé
Állítsa be a mérési pozíciókat
Mozgás közben húzza vissza
Kerülje el az akadályokat
A zárt hurkú vezérlés biztosítja a pontos pozícionálást és megakadályozza a túlzott mozgás által okozott mechanikai sérüléseket.
A modern csővizsgáló robotok egyre inkább autonóm navigációs technológiákat alkalmaznak, többek között:
Mesterséges intelligencia algoritmusok
LiDAR rendszerek
Inerciális mértékegységek (IMU-k)
Pozíciókövető érzékelők
Az integrált szervomotorok pontos és érzékeny mozgásvezérléssel támogatják ezeket az intelligens rendszereket.
Az olyan kommunikációs protokollokon keresztül, mint a CAN, RS485, Modbus vagy EtherCAT , a szervomotorok valós idejű adatokat cserélhetnek a robot fő vezérlőjével.
Ez lehetővé teszi:
Automatikus fordulatszám beállítás
Valós idejű mozgáskorrekció
Intelligens akadálykerülés
Pontos útvonalvezérlés
Ahogy a csővizsgáló robotok egyre önállóbbá válnak, az integrált szervomotorok biztosítják a szükséges mozgási alapot a fejlett robotfunkciókhoz.
Sok csővizsgáló robot külső áramforrás nélkül működik, és akkumulátorra támaszkodik. Ezért az energiahatékonyság kulcsfontosságú követelmény.
Az integrált szervomotorok segítenek meghosszabbítani a működési időt a következők révén:
Nagy hatékonyságú kefe nélküli motortechnológia
Optimalizált áramszabályozás
Alacsony készenléti energiafogyasztás
Intelligens nyomaték beállítás
A hosszabb akkumulátor-élettartam lehetővé teszi a robotok számára, hogy hosszabb csővezeték-szakaszokat vizsgáljanak meg kevesebb megszakítással, javítva az ellenőrzés hatékonyságát és csökkentve a karbantartási költségeket.
Integrált szervomotorokat használnak a csővizsgáló robotokban, a meghajtórendszerektől és a kormányszerkezetektől az ellenőrző berendezések pozicionálásáig és az intelligens navigációs vezérlésig . Kompakt szerkezetük, nagy pontosságuk, erős nyomatékképességük és hatékony működésük ideális mozgási megoldást jelentenek a robotizált ellenőrzési alkalmazásokhoz.
Ahogy a csővezeték-ellenőrzési technológia továbbra is az automatizálás és az intelligencia felé halad, az integrált szervomotorok továbbra is kulcsfontosságúak maradnak a kisebb, intelligensebb és megbízhatóbb ellenőrző robotok fejlesztésében.
A hagyományos egyenáramú motorokhoz vagy léptetőmotorokhoz képest az integrált szervomotorok jelentős előnyöket kínálnak.
Funkció |
Hagyományos motor |
Integrált szervo motor |
|---|---|---|
Pozícióvezérlés |
Korlátozott |
Nagy pontosságú zárt hurkú vezérlés |
Rendszer mérete |
Nagyobb külső meghajtókkal |
Kompakt integrált szerkezet |
Visszacsatolás |
Általában nem elérhető |
Kódoló alapú visszajelzés |
Telepítés |
Komplex vezetékezés |
Egyszerűsített integráció |
Hatékonyság |
Alacsonyabb optimalizálás |
Intelligens energiavezérlés |
Megbízhatóság |
Több komponens |
Kevesebb csatlakozási pont |
Az igényes robotizált ellenőrzési alkalmazásokhoz az integrált szervomotorok teljesebb és megbízhatóbb mozgási megoldást kínálnak.
A csővizsgáló robotok fejlett mozgásrendszereket igényelnek, amelyek precíz vezérlést, erős nyomatékkibocsátást, kompakt telepítést és megbízható működést biztosítanak zord környezetben. Az integrált szervomotorok a motorteljesítmény, az intelligens vezérlés és az egyszerűsített integráció ideális kombinációját biztosítják.
A motor, a meghajtó, a kódoló és a kommunikációs funkciók egyetlen kompakt megoldásba történő integrálásával az integrált szervomotorok segítenek a csővizsgáló robotoknak nagyobb hatékonyság, nagyobb pontosság és hosszabb működési megbízhatóság elérésében.
Ahogy a csővezeték-ellenőrzési technológia folyamatosan halad az intelligensebb automatizálás felé, az integrált szervomotorok egyre fontosabb szerepet fognak játszani a robotizált ellenőrző rendszerek teljesítményének és intelligenciájának javításában.
Válasz:
A csővizsgáló robotok integrált szervomotorokat igényelnek , mert precíz mozgásvezérlésre, kompakt méretre és megbízható működésre van szükségük összetett csővezetékes környezetben. Az integrált szervomotorok egyetlen kompakt egységben egyesítik a motort, a meghajtót, a kódolót és a vezérlő elektronikát, csökkentve a telepítési helyet és a vezetékezés bonyolultságát. Pontos helyzetszabályozást, stabil fordulatszám-szabályozást és nagy nyomatékkibocsátást biztosítanak, lehetővé téve az ellenőrző robotok számára, hogy zökkenőmentesen mozogjanak a csővezetékeken, miközben javítják az ellenőrzési pontosságot és a működési megbízhatóságot.
Válasz:
Az integrált szervomotorok számos előnnyel rendelkeznek a csővizsgáló robotok számára, beleértve a nagy pontosságot, a kompakt kialakítást, a jobb hatékonyságot és az egyszerűsített rendszerintegrációt . Zárt hurkú vezérlőrendszerük lehetővé teszi a valós idejű visszacsatolást és a sebesség és pozíció automatikus beállítását. Ez segít a robotoknak fenntartani a stabil mozgást, leküzdeni a csővezeték ellenállását, csökkenteni az energiafogyasztást, és pontosabb vizsgálati eredményeket elérni kihívásokkal teli környezetben.
Válasz:
Az integrált szervomotorok pontos mozgásvezérlést és erős vezetési képességet biztosítva javítják a csővizsgáló robot teljesítményét. A beépített kódoló lehetővé teszi a sebesség és a pozíció pontos visszajelzését, lehetővé téve a robot számára, hogy egyenletes mozgást tartson fenn súrlódás, akadályok vagy egyenetlen csővezetékfelületek esetén is. Nagy nyomatéksűrűségük segíti a robotokat abban, hogy hosszú csővezetékeken és összetett szakaszokon áthaladjanak, miközben megőrzik a megbízható működést.
Válasz:
Az integrált szervomotorok segítenek megoldani a csővizsgáló robotok előtt álló számos kihívást, beleértve a korlátozott telepítési helyet, az instabil mozgást, a bonyolult vezetékezést és a mozgás elégtelen pontosságát. A hagyományos motorrendszerek gyakran külön meghajtókat és vezérlőket igényelnek, ami növeli a rendszer méretét és összetettségét. Azáltal, hogy több komponenst integrálnak egy egységbe, az integrált szervomotorok leegyszerűsítik a robottervezést, miközben javítják a megbízhatóságot, a reakciósebességet és a rendszer általános teljesítményét.
Válasz:
Az integrált szervomotorok jobban megfelelnek a csővizsgáló robotoknak, mivel zárt hurkú vezérlést, nagyobb hatékonyságot, jobb pontosságot és könnyebb integrációt kínálnak a hagyományos motorokhoz képest. Előfordulhat, hogy a hagyományos motorok nem kapnak pontos visszacsatolást, és további vezérlőelemeket igényelnek, míg az integrált szervomotorok teljes mozgási megoldást nyújtanak egy kompakt csomagban. Ez ideálissá teszi őket olyan robotrendszerekhez, amelyek precíz pozicionálást, folyamatos működést és megbízható teljesítményt igényelnek szűk csővezetékes környezetben.


