

Visninger: 0 Forfatter: Nettstedredaktør Publiseringstidspunkt: 2026-07-08 Opprinnelse: nettsted


Rørledningssystemer er viktige infrastrukturkomponenter som brukes i industrier som olje og gass, kjemisk prosessering, vannbehandling, kraftproduksjon og urbane verktøy. Imidlertid opererer mange rørledninger i miljøer som er vanskelige, farlige eller umulige for menneskelige inspektører å få tilgang til. For å opprettholde sikkerhet og pålitelighet har rørinspeksjonsroboter blitt en stadig viktigere løsning for å oppdage korrosjon, sprekker, blokkeringer, deformasjoner og andre potensielle feil.
Ytelsen til en rørinspeksjonsrobot avhenger sterkt av bevegelseskontrollsystemet. Disse robotene må reise gjennom komplekse rørledningsmiljøer, overvinne friksjon og hindringer, opprettholde stabil bevegelse og nøyaktig kontrollere inspeksjonsutstyr. Tradisjonelle motorløsninger sliter ofte med å oppfylle disse kravene på grunn av begrensninger i størrelse, responshastighet, effektivitet og integrasjon.
Dette er grunnen til at integrerte servomotorer blir en foretrukket bevegelsesløsning for avanserte rørinspeksjonsroboter. Ved å kombinere motor, driver, koder og kontrollelektronikk til en kompakt enhet, gir integrerte servomotorer høyere presisjon, forbedret pålitelighet og forenklet systemdesign, noe som gjør dem ideelle for krevende robotinspeksjonsapplikasjoner.
Rørinspeksjonsroboter er designet for å operere i miljøer som er vanskelige, farlige eller umulige for mennesker å få tilgang til. De spiller en viktig rolle i å opprettholde sikkerheten og påliteligheten til rørledninger som brukes i industrier som olje og gass, kjemisk prosessering, vannforsyning, kloakkbehandling og kraftproduksjon.
Å utvikle en pålitelig rørinspeksjonsrobot krever imidlertid å overvinne mange tekniske utfordringer. Disse utfordringene involverer mekanisk design, bevegelseskontroll, strømstyring, miljøtilpasning og inspeksjonsnøyaktighet. Et høyytelses robotsystem må være i stand til å bevege seg effektivt gjennom komplekse rørledningsstrukturer samtidig som det samles inn nøyaktige inspeksjonsdata.
En av de største utfordringene for rørinspeksjonsroboter er den ekstremt begrensede arbeidsplassen inne i rørledningene.
Mange inspeksjonsmiljøer involverer:
Rør med liten diameter
Smale underjordiske rørledninger
Komplekse indre strukturer
Områder med begrenset bevegelse
Roboten må være kompakt nok til å komme inn i rørledningen samtidig som den gir tilstrekkelig kraft for bevegelse og inspeksjonsoperasjoner.
Tradisjonelle bevegelsessystemer krever ofte separate komponenter, inkludert:
Motorer
Servodrev
Kodere
Kontrollere
Ekstra ledninger
Disse komponentene øker den totale størrelsen og kompleksiteten til roboten.
For å overvinne denne begrensningen bruker moderne rørinspeksjonsroboter i økende grad integrerte servomotorer , som kombinerer motoren, driveren, koderen og kommunikasjonssystemet til en kompakt enhet. Dette lar ingeniører designe mindre roboter samtidig som de opprettholder nøyaktig bevegelseskontroll.
Rørinspeksjonsroboter opererer ofte i tøffe miljøer der forholdene kan endre seg uventet.
Vanlige utfordringer inkluderer:
Eksponering for vann og fuktighet
Oljeforurensning
Støv og rusk
Korrosjon
Høye eller lave temperaturer
Mekanisk vibrasjon
Trykkvariasjoner
Disse forholdene kan påvirke motorytelsen, elektroniske komponenter og mekaniske strukturer.
Robotens drivsystem skal opprettholde stabil drift til tross for miljøforstyrrelser. Motorer som brukes i disse applikasjonene trenger utmerket holdbarhet, beskyttelse og termisk styring for å sikre langsiktig pålitelighet.
Integrerte servomotorer med innelukket design og intelligente kontrollfunksjoner bidrar til å forbedre systemstabiliteten ved å kontinuerlig overvåke driftsforhold og justere motorytelsen i sanntid.
Nøyaktig bevegelse er avgjørende for rørinspeksjon fordi inspeksjonsresultatene avhenger av robotens evne til å nå bestemte steder og opprettholde jevn hastighet.
Imidlertid kan rørinspeksjonsroboter oppleve:
Ujevne overflater
Glatte rørvegger
Endring av friksjonsnivåer
Hindringer inne i rørledninger
Hjul eller sporglidning
Uten presis bevegelseskontroll kan roboten miste posisjoneringsnøyaktigheten eller mislykkes i å samle inn pålitelige inspeksjonsdata.
Servobaserte bevegelsessystemer løser dette problemet gjennom lukket sløyfekontrollteknologi . Ved å bruke enkodertilbakemelding kan motoren overvåke faktisk hastighet og posisjon, automatisk korrigere feil og opprettholde stabil bevegelse.
Å bevege seg inne i en rørledning krever tilstrekkelig drivkraft. Roboten må overvinne motstand forårsaket av:
Friksjon mellom hjul og røroverflater
Tungt inspeksjonsutstyr
Skrå eller vertikale rørledninger
Interne avleiringer eller blokkeringer
En motor med utilstrekkelig dreiemoment kan forårsake:
Redusert bevegelseshastighet
Roboten stopper opp
Tap av trekkraft
Inspeksjonssvikt
Rørinspeksjonsroboter krever motorer som gir høyt dreiemoment samtidig som de opprettholder en kompakt størrelse.
Integrerte servomotorer tilbyr høy dreiemomenttetthet , slik at roboter kan oppnå sterk kjøreytelse uten å øke de totale dimensjonene. Dette er spesielt verdifullt for belteroboter og kompakte inspeksjonsplattformer.
Mange rørinspeksjonsroboter opererer uavhengig ved bruk av batteristrøm fordi rørledninger vanligvis ikke gir eksterne energikilder.
Begrenset batterikapasitet skaper utfordringer som:
Kort driftstid
Begrenset inspeksjonsavstand
Hyppig batteribytte eller lading
Motorsystemet må maksimere energieffektiviteten for å forlenge driftstiden.
Energieffektive integrerte servomotorer bidrar til å redusere strømforbruket gjennom:
Børsteløs motorteknologi
Intelligent strømkontroll
Optimalisert dreiemomentutgang
Redusert energitap under drift
Forbedret effektivitet gjør at inspeksjonsroboter kan reise lenger og fullføre flere inspeksjonsoppgaver på én enkelt batterilading.
Rørinspeksjonsroboter står overfor en rekke utfordringer, inkludert begrenset installasjonsplass, tøffe driftsmiljøer, presise bevegelseskrav, høye dreiemomentkrav og energibegrensninger. Å overvinne disse utfordringene krever avanserte bevegelsesteknologier som gir både ytelse og pålitelighet.
Integrerte servomotorer tilbyr en effektiv løsning ved å kombinere kompakt design, høy presisjon, sterkt dreiemoment, intelligent kontroll og energieffektivitet. Ved å forbedre robotmobilitet og inspeksjonsnøyaktighet bidrar integrerte servomotorer til å skape mer pålitelige og intelligente rørledningsinspeksjonssystemer for moderne industrielle applikasjoner.
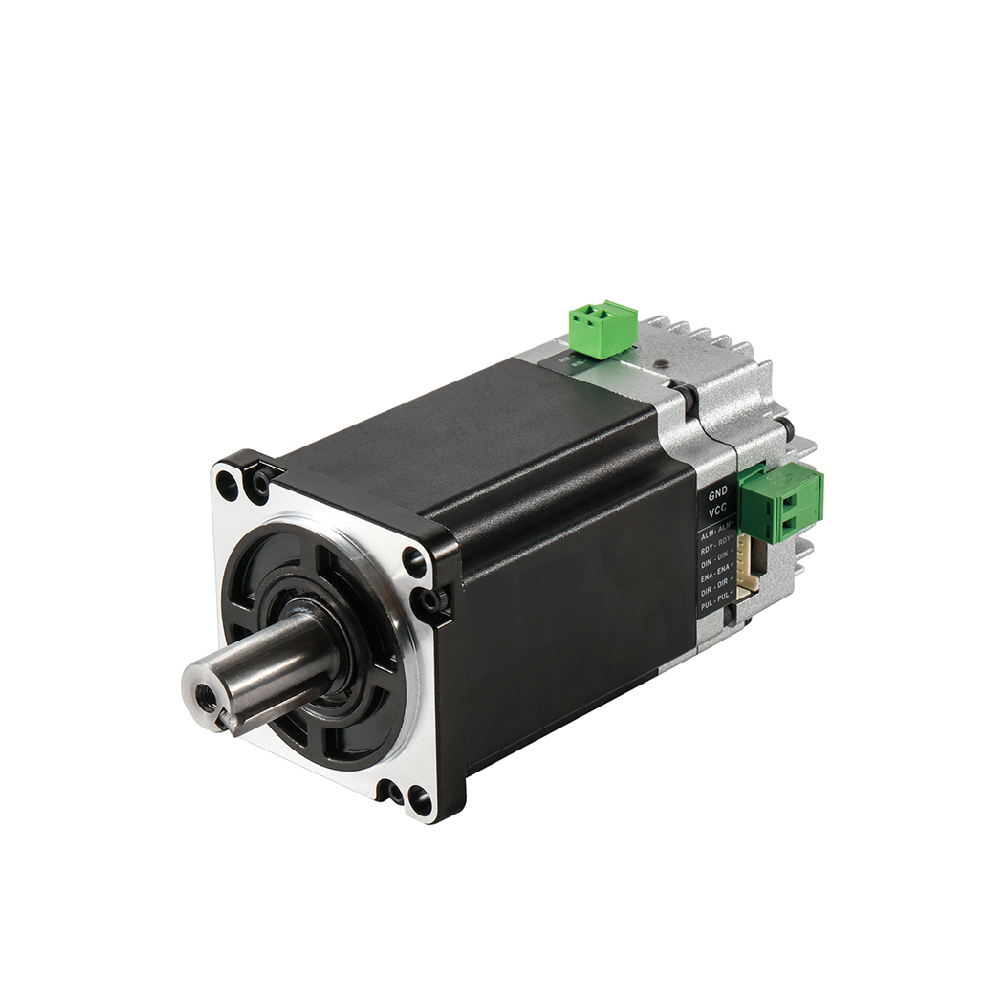
IDC60 integrert BLDC servomotor — høyeffektiv, kompakt og smart bevegelseskontrollløsning med lukket sløyfe |
||
|
Produktoversikt: Den IDS60 integrerte BLDC servomotoren fra Besfoc er en kompakt NEMA 24-løsning som kombinerer motor, stasjon og koder i én enhet. Den gir presis kontroll med lukket sløyfe, stabilt dreiemoment og rask respons. Den integrerte designen reduserer ledninger, sparer plass. |
|
Viktige tekniske høydepunkter
|
||
Typiske applikasjoner
|
||
Modell |
Makt |
Nominell spenning |
Nåværende |
Nominell hastighet |
Nominell dreiemoment |
Rotorens treghet |
Enkoder |
Lengde |
/ |
W |
Vdc |
EN |
Rpm |
Nm |
kg.cm² |
/ |
mm |
200 |
24 |
12 |
3000 |
0.64 |
0.3 |
17 bit |
94 |
|
400 |
48 |
11 |
3000 |
1.27 |
0.3 |
17 bit |
112 |

|

|

|

|

|
|---|---|---|---|---|
Aksel |
Terminalhus |
Snekkegirkasse |
Planetarisk girkasse |
Blyskrue |

|

|

|

|

|
Lineær bevegelse |
Ball skrue |
Bremse |
IP-nivå |
|
|
|
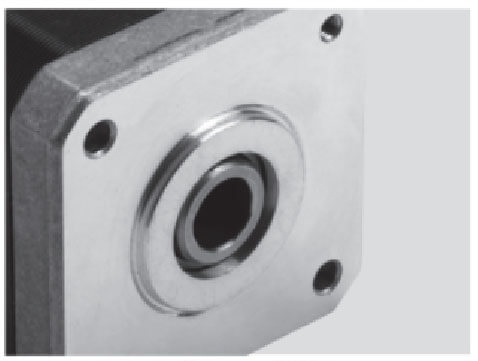
|
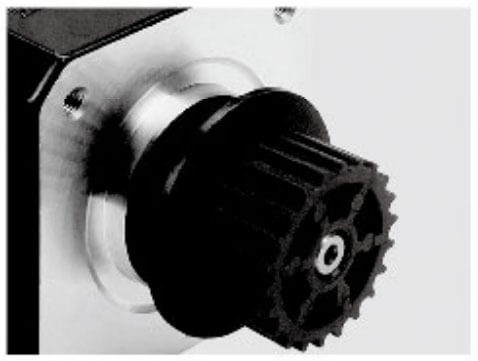
|
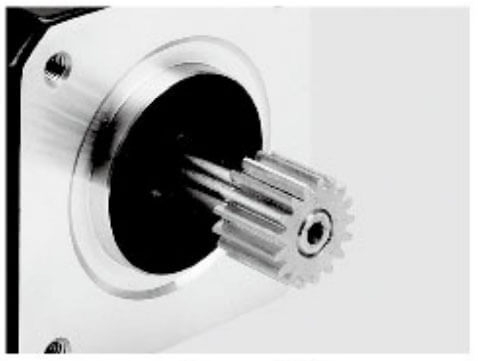
|
|---|---|---|---|---|---|
Remskive i aluminium |
Akselstift |
Enkelt D-skaft |
Hult skaft |
Remskive i plast |
Utstyr |
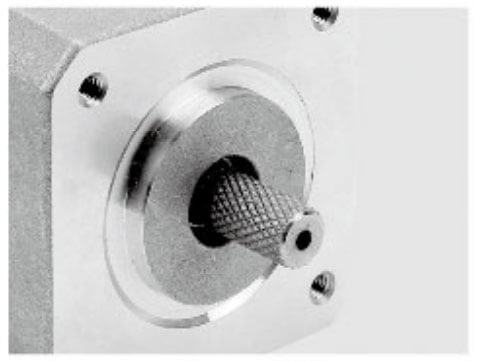
|
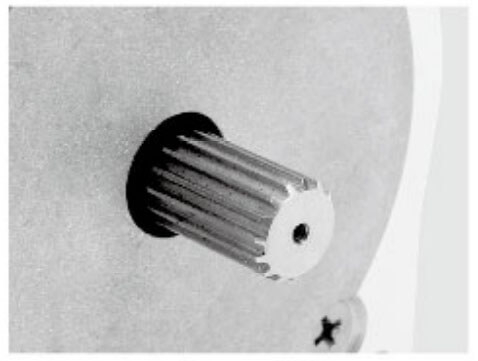
|
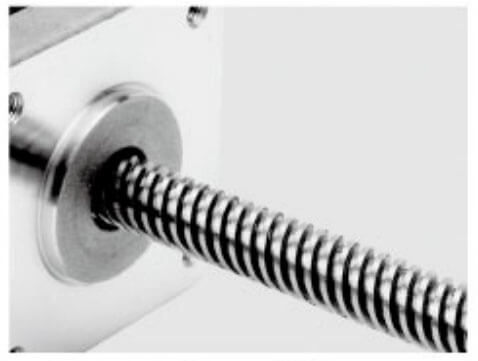
|
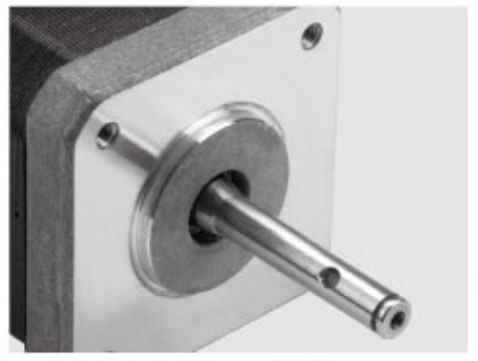
|
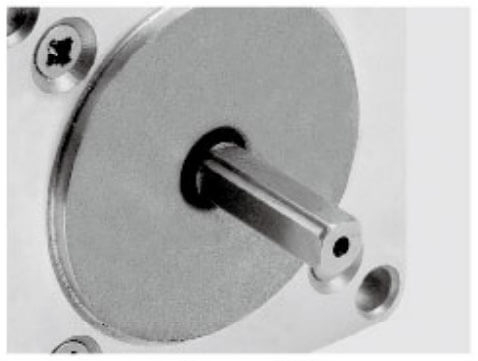
|
|
Knurling |
Hobbing skaft |
Skrueaksel |
Hult skaft |
Dobbel D-aksel |
Keyway |
En av de største fordelene med integrerte servomotorer er deres kompakte design.
Et tradisjonelt servosystem krever ekstern kabling mellom motor og drivenhet. I motsetning til dette kombinerer en integrert servomotor:
Børsteløs DC-motor
Servodrift
Enkoder
Kontrollmodul
Kommunikasjonsgrensesnitt
til en enkelt enhet.
Denne integrerte strukturen reduserer:
Mekanisk installasjon kompleksitet
Krav til elektriske ledninger
Robotstørrelse
Systemvekt
For rørinspeksjonsroboter, der hver millimeter plass betyr noe, lar denne kompakte arkitekturen ingeniører designe mindre og mer fleksible robotplattformer.
I motsetning til motorer med åpen sløyfe, bruker servomotorer tilbakemeldingssystemer for å overvåke faktisk motordrift.
Enkoderen gir kontinuerlig informasjon om:
Posisjon
Fart
Retning
Motorstatus
Kontrolleren sammenligner den faktiske bevegelsen med målkommandoen og justerer automatisk ytelsesytelsen.
For rørinspeksjonsroboter betyr dette:
Mer nøyaktig bevegelse
Reduserte posisjoneringsfeil
Bedre håndtering av hindringer
Forbedret inspeksjonskonsistens
Når en robot går gjennom hundrevis av meter med rørledning, sikrer presis bevegelseskontroll at inspeksjonsdata forblir pålitelige gjennom hele operasjonen.
Rørinspeksjonsroboter krever ofte sterk drivkraft fordi de må overvinne:
Friksjon mellom hjul og rørvegger
Skrånende rørledningsseksjoner
Tungt inspeksjonsutstyr
Avleiringer eller rusk inne i rør
Integrerte servomotorer gir høy dreiemomenttetthet ved å optimere motordesign og kontrollalgoritmer.
Kombinasjonen av effektiv børsteløs DC-motorteknologi og intelligent servokontroll gjør at roboter oppnår sterk trekkraft samtidig som de opprettholder en kompakt struktur.
Dette er spesielt viktig for:
Rørledningsroboter med stor diameter
Krypende inspeksjonsroboter
Inspeksjonsroboter for magnetrør
Robotinspeksjonsplattformer med hjul
Inspeksjonsroboter trenger jevn bevegelseshastighet for å samle nøyaktige inspeksjonsdata.
Hvis roboten beveger seg for raskt, kan kameraer og sensorer gå glipp av feil. Hvis den beveger seg for sakte, reduseres inspeksjonseffektiviteten.
Integrerte servomotorer gir presis hastighetskontroll, slik at roboter kan opprettholde stabile kjørehastigheter selv når driftsforholdene endres.
Fordelene inkluderer:
Jevn akselerasjon og retardasjon
Redusert mekanisk vibrasjon
Forbedret sensornøyaktighet
Høyere inspeksjonskvalitet
Dette gjør integrerte servomotorer spesielt egnet for roboter utstyrt med kameraer, ultralydsensorer, laserskannere og andre presisjonsinspeksjonsenheter.
Mange rørinspeksjonsroboter opererer med batterier fordi rørledninger kanskje ikke gir eksterne strømkilder.
Energieffektivitet påvirker direkte driftstid og inspeksjonsavstand.
Integrerte servomotorer forbedrer energiutnyttelsen gjennom:
Høyeffektiv børsteløs motorteknologi
Intelligent strømkontroll
Redusert strømforbruk ved lavbelastningsdrift
Optimalisert dreiemomentutgang
Et mer effektivt motorsystem lar inspeksjonsroboter operere lenger før batteribytte eller opplading er nødvendig.
Robotprodusenter møter ofte utfordringer når de integrerer flere elektriske komponenter i begrensede rom.
Tradisjonelle servosystemer krever at ingeniører administrerer:
Motorvalg
Drive-matching
Koderkompatibilitet
Ledningsdesign
Kommunikasjonskonfigurasjon
Integrerte servomotorer forenkler denne prosessen ved å tilby en komplett bevegelsesløsning.
Fordelene inkluderer:
Raskere robotutvikling
Redusert ledningskompleksitet
Lavere installasjonskostnader
Enklere vedlikehold
Høyere systempålitelighet
For produsenter som utvikler tilpassede rørinspeksjonsroboter, integrerte servomotorer forkorter utviklingssykluser og forbedrer produktets konkurranseevne.
Moderne inspeksjonsroboter krever kommunikasjon mellom flere systemer, inkludert:
Hovedkontroller
Sensorer
Kameraer
Navigasjonssystemer
Motor driver
Integrerte servomotorer støtter vanligvis industrielle kommunikasjonsprotokoller, noe som muliggjør sømløs integrasjon med robotkontrollsystemer.
Vanlige kommunikasjonsmetoder inkluderer:
KAN kommunikasjon
RS485
Modbus
EtherCAT (avhengig av modell)
Dette lar ingeniører bygge smartere inspeksjonsroboter med sanntidsovervåking og avanserte kontrollfunksjoner.
Integrerte servomotorer spiller en avgjørende rolle i å forbedre mobiliteten, presisjonen og intelligensen til moderne rørinspeksjonsroboter . Disse robotene må operere i komplekse underjordiske rørledninger, industrielle rørsystemer og trange miljøer hvor nøyaktig bevegelse og pålitelig kontroll er avgjørende. Ved å kombinere en børsteløs likestrømsmotor, servodrift, koder og kommunikasjonsgrensesnitt til en kompakt enhet, gir integrerte servomotorer en effektiv bevegelsesløsning for ulike robotundersystemer.
Følgende er hovedapplikasjonene til integrerte servomotorer i rørinspeksjonsroboter.
Den vanligste bruken av integrerte servomotorer i rørinspeksjonsroboter er å drive robotens drivhjul, beltebaner eller gangmekanismer.
Rørinspeksjonsroboter trenger ofte å reise lange avstander inne i rørledninger mens de overvinner utfordringer som:
Intern rørfriksjon
Skrå eller vertikale rørledningsseksjoner
Ujevne overflater
Rustavleiringer og rusk
Endringer i rørdiameter
Integrerte servomotorer gir den nødvendige høye dreiemomentutgangen og presis hastighetskontroll for å sikre stabil bevegelse.
Med kodertilbakemelding og lukket sløyfekontroll kan motoren kontinuerlig justere dreiemomentet i henhold til de faktiske driftsforholdene. Dette gjør at roboten kan opprettholde konsekvent trekkraft og forhindre problemer som hjulglidning eller ustabil bevegelse.
Typiske bruksområder inkluderer:
Rørledningsinspeksjonsroboter på hjul
Inspeksjonsroboter av robottypen
Underjordiske rørinspeksjonskjøretøyer
Inspeksjonssystemer for olje- og gassrørledninger
Rørledningsmiljøer er sjelden helt rette. Inspeksjonsroboter trenger ofte å navigere gjennom:
Rørbøyninger
Grenforbindelser
Trange passasjer
Komplekse rørledningsnettverk
Integrerte servomotorer er mye brukt i styremekanismer for å oppnå nøyaktig retningskontroll.
Ved å kontrollere ratt, differensialdrivsystemer eller leddledd, lar integrerte servomotorer roboter justere retningen jevnt og nøyaktig.
Fordelene inkluderer:
Rask respons på kontrollkommandoer
Nøyaktig vinkeljustering
Forbedret navigasjonsevne
Redusert mekanisk kompleksitet
Dette er spesielt viktig for autonome rørinspeksjonsroboter som er avhengige av sensorer og navigasjonsalgoritmer for å bevege seg gjennom ukjente miljøer.
Moderne rørinspeksjonsroboter er utstyrt med avanserte inspeksjonsverktøy, inkludert:
HD-kameraer
Pan-tilt-kamerasystemer
Ultralydsensorer
Laserskannere
Magnetiske inspeksjonssensorer
Integrerte servomotorer muliggjør nøyaktig posisjonering og bevegelse av disse inspeksjonsenhetene.
For eksempel kan en servomotor rotere et kamera for å inspisere hele den indre overflaten av en rørledning eller justere sensorvinkler for å oppdage spesifikke defekter.
Fordelene inkluderer:
360° inspeksjonsdekning
Nøyaktig posisjonering
Jevn rotasjonsbevegelse
Forbedret defektdeteksjonsnøyaktighet
Den nøyaktige kontrollen fra servomotorer sikrer at inspeksjonsutstyr kan fange opp detaljerte data selv i utfordrende rørledningsmiljøer.
Noen avanserte rørinspeksjonsroboter inkluderer robotarmer eller mekaniske manipulatorer for å utføre tilleggsoppgaver, for eksempel:
Fjerning av hindringer
Samle prøver
Posisjonering av sensorer
Utføre mindre vedlikeholdsoperasjoner
Integrerte servomotorer gir presis felleskontroll for disse robotmekanismene.
Sammenlignet med tradisjonelle motorer tilbyr integrerte servomotorer:
Nøyaktig posisjonskontroll
Høy repeterbarhet
Kompakt installasjon
Lavere ledningskompleksitet
Dette gjør dem egnet for små robotarmer der installasjonsplassen er begrenset, men nøyaktig bevegelse er nødvendig.
Mange rørinspeksjonsroboter er designet for å fungere i rør med forskjellige diametre. For å opprettholde stabil kontakt med rørveggen bruker disse robotene ofte justerbare strukturer.
Integrerte servomotorer kan drive:
Utvidbare hjul
Teleskopiske støttearmer
Justerbare beltesystemer
Mekaniske posisjoneringsmekanismer
Motoren kan nøyaktig kontrollere ekspansjons- og sammentrekningsprosessen, og sikre at roboten opprettholder riktig kontakttrykk.
Dette forbedrer:
Robotstabilitet
Kjøreeffektivitet
Inspeksjonsnøyaktighet
Tilpasning til forskjellige rørledningsstørrelser
Noen inspeksjonsroboter krever bevegelige sensormoduler som kan strekke seg inn i bestemte områder av rørledningen.
Integrerte servomotorer kan kontrollere sensordistribusjonssystemer, slik at inspeksjonsenheter kan:
Forleng mot skadede områder
Juster måleposisjoner
Trekk tilbake under bevegelse
Unngå hindringer
Kontrollfunksjonen med lukket sløyfe sikrer nøyaktig posisjonering og forhindrer mekanisk skade forårsaket av overdreven bevegelse.
Moderne rørinspeksjonsroboter bruker i økende grad autonome navigasjonsteknologier, inkludert:
Kunstig intelligens algoritmer
LiDAR-systemer
Treghetsmålingsenheter (IMUer)
Posisjonssporingssensorer
Integrerte servomotorer støtter disse intelligente systemene ved å gi nøyaktig og responsiv bevegelseskontroll.
Gjennom kommunikasjonsprotokoller som CAN, RS485, Modbus eller EtherCAT kan servomotorer utveksle sanntidsdata med robotens hovedkontroller.
Dette muliggjør:
Automatisk hastighetsjustering
Sanntids bevegelseskorreksjon
Intelligent unngåelse av hindringer
Nøyaktig rutekontroll
Etter hvert som rørinspeksjonsroboter blir mer autonome, gir integrerte servomotorer det nødvendige bevegelsesgrunnlaget for avanserte robotfunksjoner.
Mange rørinspeksjonsroboter opererer uten eksterne strømkilder og er avhengige av batterier. Derfor er energieffektivitet et sentralt krav.
Integrerte servomotorer bidrar til å forlenge driftstiden gjennom:
Høyeffektiv børsteløs motorteknologi
Optimalisert strømstyring
Lavt strømforbruk i standby
Intelligent dreiemomentjustering
Lengre batterilevetid gjør at roboter kan inspisere lengre rørledningsseksjoner med færre avbrudd, noe som forbedrer inspeksjonseffektiviteten og reduserer vedlikeholdskostnadene.
Integrerte servomotorer brukes i hele rørinspeksjonsroboter, fra drivsystemer og styremekanismer til posisjonering av inspeksjonsutstyr og intelligent navigasjonskontroll . Deres kompakte struktur, høye presisjon, sterke dreiemomentevne og effektive drift gjør dem til en ideell bevegelsesløsning for robotinspeksjonsapplikasjoner.
Ettersom teknologi for inspeksjon av rørledninger fortsetter å bevege seg mot automatisering og intelligens, vil integrerte servomotorer forbli en nøkkelkomponent i utviklingen av mindre, smartere og mer pålitelige inspeksjonsroboter.
Sammenlignet med konvensjonelle likestrømsmotorer eller trinnmotorer gir integrerte servomotorer betydelige fordeler.
Trekk |
Tradisjonell motor |
Integrert servomotor |
|---|---|---|
Posisjonskontroll |
Begrenset |
Høypresisjon lukket sløyfekontroll |
Systemstørrelse |
Større med eksterne stasjoner |
Kompakt integrert struktur |
Tilbakemelding |
Vanligvis utilgjengelig |
Koderbasert tilbakemelding |
Installasjon |
Komplekse ledninger |
Forenklet integrasjon |
Effektivitet |
Lavere optimalisering |
Intelligent energikontroll |
Pålitelighet |
Flere komponenter |
Færre tilkoblingspunkter |
For krevende robotinspeksjonsapplikasjoner gir integrerte servomotorer en mer komplett og pålitelig bevegelsesløsning.
Rørinspeksjonsroboter krever avanserte bevegelsessystemer som kan levere presis kontroll, sterkt dreiemoment, kompakt installasjon og pålitelig drift i tøffe miljøer. Integrerte servomotorer gir den ideelle kombinasjonen av motorytelse, intelligent kontroll og forenklet integrasjon.
Ved å integrere motor, driver, koder og kommunikasjonsfunksjoner i én kompakt løsning, hjelper integrerte servomotorer rørinspeksjonsroboter med å oppnå høyere effektivitet, bedre nøyaktighet og lengre driftssikkerhet.
Ettersom teknologi for inspeksjon av rørledninger fortsetter å utvikle seg mot smartere automatisering, vil integrerte servomotorer spille en stadig viktigere rolle i å forbedre ytelsen og intelligensen til robotinspeksjonssystemer.
Svar:
Rørinspeksjonsroboter krever integrerte servomotorer fordi de trenger presis bevegelseskontroll, kompakt størrelse og pålitelig drift i komplekse rørledningsmiljøer. Integrerte servomotorer kombinerer motoren, driveren, koderen og kontrollelektronikken i én kompakt enhet, noe som reduserer installasjonsplassen og ledningskompleksiteten. De gir nøyaktig posisjonskontroll, stabil hastighetsregulering og høyt dreiemoment, noe som gjør at inspeksjonsroboter kan bevege seg jevnt gjennom rørledninger samtidig som inspeksjonsnøyaktigheten og driftssikkerheten forbedres.
Svar:
Integrerte servomotorer gir flere fordeler for rørinspeksjonsroboter, inkludert høy presisjon, kompakt design, forbedret effektivitet og forenklet systemintegrasjon . Deres lukkede sløyfekontrollsystem tillater tilbakemelding i sanntid og automatisk justering av hastighet og posisjon. Dette hjelper roboter med å opprettholde stabil bevegelse, overvinne rørledningsmotstand, redusere energiforbruket og oppnå mer nøyaktige inspeksjonsresultater i utfordrende miljøer.
Svar:
Integrerte servomotorer forbedrer rørinspeksjonsrobotytelsen ved å gi nøyaktig bevegelseskontroll og sterk kjøreevne. Den innebygde koderen muliggjør presis tilbakemelding av hastighet og posisjon, slik at roboten kan opprettholde konsekvent bevegelse selv når den står overfor friksjon, hindringer eller ujevne rørledningsoverflater. Deres høye dreiemomenttetthet hjelper også roboter å reise gjennom lange rørledninger og komplekse seksjoner samtidig som de opprettholder pålitelig drift.
Svar:
Integrerte servomotorer hjelper til med å løse flere utfordringer som rørinspeksjonsroboter står overfor, inkludert begrenset installasjonsplass, ustabil bevegelse, komplekse ledninger og utilstrekkelig bevegelsesnøyaktighet. Tradisjonelle motorsystemer krever ofte separate stasjoner og kontrollere, noe som øker systemstørrelsen og kompleksiteten. Ved å integrere flere komponenter i én enhet, forenkler integrerte servomotorer robotdesign mens de forbedrer pålitelighet, responshastighet og generell systemytelse.
Svar:
Integrerte servomotorer er bedre egnet for rørinspeksjonsroboter fordi de tilbyr lukket sløyfekontroll, høyere effektivitet, bedre presisjon og enklere integrasjon sammenlignet med tradisjonelle motorer. Konvensjonelle motorer kan mangle nøyaktig tilbakemelding og kreve ytterligere kontrollkomponenter, mens integrerte servomotorer gir en komplett bevegelsesløsning i en kompakt pakke. Dette gjør dem ideelle for robotsystemer som krever presis posisjonering, kontinuerlig drift og pålitelig ytelse i trange rørledningsmiljøer.


