Views: 0 Author: Site Editor ເວລາເຜີຍແຜ່: 2025-10-23 ຕົ້ນກໍາເນີດ: ເວັບໄຊ


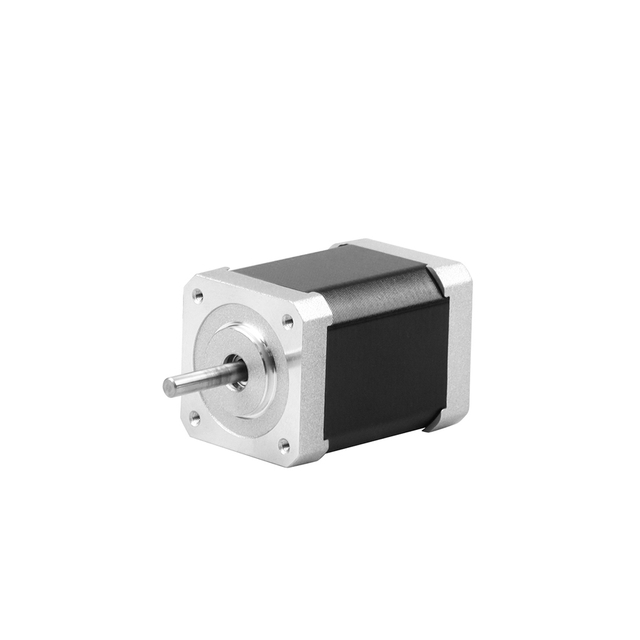
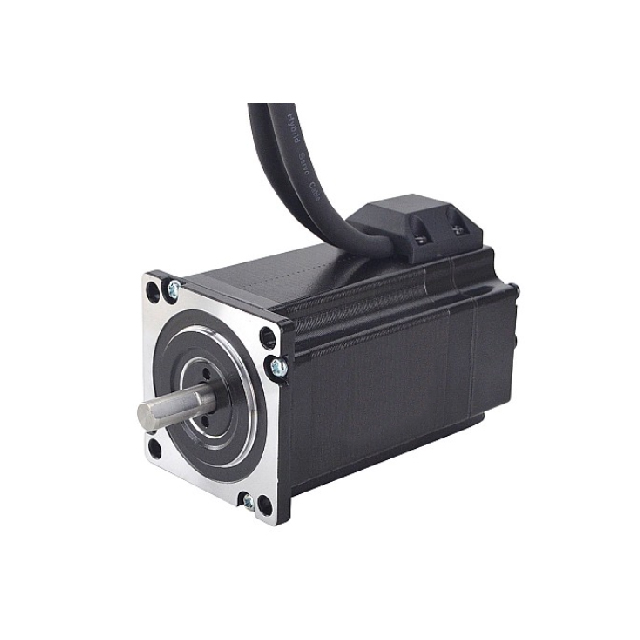
Stepper Motor s ແມ່ນອົງປະກອບພື້ນຖານໃນ ລະບົບການຄວບຄຸມການເຄື່ອນໄຫວທີ່ມີຄວາມແມ່ນຍໍາ , ຖືກນໍາໃຊ້ຢ່າງກວ້າງຂວາງໃນ ເຄື່ອງພິມ 3D, ເຄື່ອງ CNC, ຫຸ່ນຍົນ, ແລະອັດຕະໂນມັດ . ຫນຶ່ງໃນປະເພດທົ່ວໄປທີ່ສຸດຂອງມໍເຕີ stepper ທີ່ພົບໃນຄໍາຮ້ອງສະຫມັກເຫຼົ່ານີ້ແມ່ນ ມໍເຕີ bipolar stepper , ເຊິ່ງປົກກະຕິມີ ສີ່ສາຍ . ແຕ່ເປັນຫຍັງແທ້ເຮັດ stepper motor s ມີສີ່ສາຍ, ແລະສິ່ງທີ່ເຂົາເຈົ້າມີບົດບາດໃນການປະຕິບັດແລະການຄວບຄຸມຂອງ motor? ໃຫ້ພວກເຮົາເຂົ້າໄປໃນຄໍາອະທິບາຍທີ່ສົມບູນແບບ.
ມໍ ເຕີ stepper ເປັນ ມໍເຕີໄຟຟ້າທີ່ບໍ່ມີ brushless, synchronous ອອກແບບມາເພື່ອຍ້າຍໃນ ຂັ້ນຕອນມຸມທີ່ຊັດເຈນ, ຄົງທີ່ . ບໍ່ເຫມືອນກັບມໍເຕີ DC ທໍາມະດາທີ່ຫມຸນຢ່າງຕໍ່ເນື່ອງເມື່ອໃຊ້ແຮງດັນໄຟຟ້າ, a ມໍເຕີ stepper ແບ່ງການຫມຸນຢ່າງເຕັມທີ່ເຂົ້າໄປໃນຊຸດຂອງຂັ້ນຕອນທີ່ບໍ່ຊ້ໍາກັນ. ລັກສະນະນີ້ຊ່ວຍໃຫ້ມັນບັນລຸ ຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງສູງ ໂດຍບໍ່ຈໍາເປັນຕ້ອງມີເຊັນເຊີຄໍາຄຶດຄໍາເຫັນ, ເຮັດໃຫ້ມັນເຫມາະສົມສໍາລັບ ຫຸ່ນຍົນ, ເຄື່ອງຈັກ CNC, ແລະການພິມ 3D..
ພາຍໃນ ມໍເຕີ stepper , ມີສອງອົງປະກອບຕົ້ນຕໍ: stator (ສ່ວນ stationary) ແລະ rotor (ສ່ວນການເຄື່ອນຍ້າຍ). stator ມີ ທໍ່ແມ່ເຫຼັກໄຟຟ້າ ຫຼາຍອັນ ທີ່ຈັດລຽງຮອບ rotor. ໃນເວລາທີ່ກໍາມະຈອນໄຟຟ້າຖືກສົ່ງຕາມລໍາດັບໄປຫາທໍ່ເຫຼົ່ານີ້, ພວກມັນກາຍເປັນແມ່ເຫຼັກແລະດຶງດູດຫຼື repel ຂົ້ວແມ່ເຫຼັກຂອງ rotor. ໂດຍການຄວບຄຸມຢ່າງລະມັດລະວັງລໍາດັບຂອງການກະຕຸ້ນ coil, rotor ຍ້າຍ incrementally, ຫນຶ່ງຂັ້ນຕອນໃນເວລາ.
ແຕ່ລະກຳມະຈອນຈາກຕົວຄວບຄຸມແມ່ນກົງກັບ ຂັ້ນຕອນກົນຈັກ ໜຶ່ງ , ເຊິ່ງແປວ່າການເຄື່ອນໄຫວເປັນລ່ຽມສະເພາະ — ຕົວຢ່າງ, 1.8° ຕໍ່ຂັ້ນຕອນສຳລັບມໍເຕີ 200 ຂັ້ນຕອນ. ໂດຍການປ່ຽນແປງອັດຕາແລະເວລາຂອງກໍາມະຈອນເຫຼົ່ານີ້, ຜູ້ໃຊ້ສາມາດຄວບຄຸມທັງ ຄວາມໄວແລະທິດທາງ ຂອງການຫມຸນຂອງມໍເຕີ.
ນອກຈາກນັ້ນ, ມໍເຕີ stepper ທີ່ທັນສະໄຫມສາມາດດໍາເນີນການໃນໂຫມດ stepping ທີ່ແຕກຕ່າງກັນ:
ຮູບແບບເຕັມຂັ້ນຕອນ: ແຕ່ລະຂັ້ນຕອນກົງກັບຕໍາແຫນ່ງ rotor ເຕັມ.
ໂໝດເຄິ່ງຂັ້ນຕອນ: ສະລັບລະຫວ່າງການເຄື່ອນໄຫວເຕັມ ແລະເຄິ່ງຂັ້ນຕອນເພື່ອການເຄື່ອນໄຫວທີ່ລຽບກວ່າ.
Microstepping: ແບ່ງຂັ້ນຕອນອອກເປັນສ່ວນນ້ອຍໆເພື່ອ ການຄວບຄຸມການເຄື່ອນໄຫວທີ່ລຽບ ແລະຊັດເຈນ.
ໂດຍເນື້ອແທ້ແລ້ວ, ຫຼັກການການເຮັດວຽກຂອງ ກ ມໍເຕີ stepper ແມ່ນອີງໃສ່ synchronization ລະຫວ່າງສັນຍານກໍາມະຈອນໄຟຟ້າແລະການຫມຸນກົນຈັກ . ຄວາມສາມາດທີ່ເປັນເອກະລັກນີ້ຊ່ວຍໃຫ້ມໍເຕີ stepper ສາມາດຮັກສາຕໍາແຫນ່ງໄດ້ຢ່າງຖືກຕ້ອງເຖິງແມ່ນວ່າບໍ່ມີຕົວເຂົ້າລະຫັດ, ສະເຫນີການແກ້ໄຂງ່າຍດາຍແຕ່ມີອໍານາດສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ຕ້ອງການ ການຄວບຄຸມການເຄື່ອນໄຫວທີ່ຊັດເຈນ, ຊ້ໍາກັນ..
ໂຄງ ສ້າງພາຍໃນ ຂອງ ກ ມໍເຕີ stepper ແມ່ນສິ່ງທີ່ເຮັດໃຫ້ມັນສາມາດເຄື່ອນທີ່ດ້ວຍຄວາມແມ່ນຍໍາແລະການຄວບຄຸມດັ່ງກ່າວ. ຢູ່ໃນຫຼັກຂອງມັນ, ມໍເຕີ stepper ແມ່ນປະກອບດ້ວຍສອງພາກສ່ວນຕົ້ນຕໍ - stator ແລະ rotor - ເຊິ່ງເຮັດວຽກຮ່ວມກັນໂດຍຜ່ານການຈັດລຽງຢ່າງລະມັດລະວັງຂອງ coils ແລະ ໄລຍະແມ່ເຫຼັກ..
stator . ແມ່ນພາກສ່ວນນອກ stationary ຂອງມໍເຕີ ມັນປະກອບດ້ວຍຫຼາຍ ທໍ່ແມ່ເຫຼັກໄຟຟ້າ (ຍັງເອີ້ນວ່າ windings ) ຈັດຢູ່ໃນຮູບແບບວົງຮອບ rotor ໄດ້. ທໍ່ເຫຼົ່ານີ້ຖືກແບ່ງອອກເປັນກຸ່ມທີ່ເອີ້ນວ່າ ໄລຍະ , ເຊິ່ງມີພະລັງງານໃນລໍາດັບສະເພາະເພື່ອສ້າງສະຫນາມແມ່ເຫຼັກ rotating.
ເມື່ອກະແສໄຟຟ້າໄຫຼຜ່ານໜຶ່ງຂອງທໍ່ນີ້, ມັນຈະສ້າງເປັນ ຂົ້ວແມ່ເຫຼັກ (ເໜືອ ຫຼືໃຕ້). ໂດຍການສະຫຼັບກະແສໄຟຟ້າລະຫວ່າງຫມຸນທີ່ແຕກຕ່າງກັນໃນລໍາດັບທີ່ຊັດເຈນ, ພາກສະຫນາມແມ່ເຫຼັກຂອງ stator ເຄື່ອນທີ່ອ້ອມຮອບ rotor, ເຮັດໃຫ້ການຫມຸນຂອງຂັ້ນຕອນໂດຍຂັ້ນຕອນ.
rotor ແມ່ ແມ່ນພາກສ່ວນພາຍໃນຂອງການຫມຸນຂອງມໍເຕີ, ໂດຍປົກກະຕິເຮັດດ້ວຍ ເຫຼັກຖາວອນ ຫຼື ແກນເຫຼັກອ່ອນ ທີ່ມີແຂ້ວແມ່ເຫຼັກ. ມັນຕອບສະຫນອງກັບພາກສະຫນາມແມ່ເຫຼັກທີ່ຜະລິດໂດຍ coils ຂອງ stator. ໃນຂະນະທີ່ສະຫນາມແມ່ເຫຼັກໄຟຟ້າປ່ຽນ, ແຂ້ວຂອງ rotor ສອດຄ່ອງຕົວເອງກັບເສົາແມ່ເຫຼັກຂອງ stator, ເຮັດໃຫ້ມີການເຄື່ອນໄຫວເພີ່ມຂຶ້ນທີ່ຊັດເຈນ.
ອີງຕາມການອອກແບບມໍເຕີ, rotor ສາມາດເອົາຫນຶ່ງໃນສາມຮູບແບບຕົ້ນຕໍ:
rotor ແມ່ເຫຼັກຖາວອນ (PM): ໃຊ້ແມ່ເຫຼັກຖາວອນສໍາລັບແຮງບິດທີ່ເຂັ້ມແຂງແລະມຸມຂັ້ນຕອນທີ່ກໍານົດ.
rotor ແບບບໍ່ເຕັມໃຈຕົວປ່ຽນແປງ (VR): ມີແຂ້ວເຫຼັກອ່ອນທີ່ສອດຄ່ອງກັບສະຫນາມແມ່ເຫຼັກໂດຍບໍ່ມີແມ່ເຫຼັກ.
rotor ແບບປະສົມ: ສົມທົບທັງຄຸນສົມບັດ PM ແລະ VR ສໍາລັບ ແຮງບິດທີ່ສູງຂຶ້ນ ແລະ ຄວາມຖືກຕ້ອງຂອງຂັ້ນຕອນທີ່ດີກວ່າ.
ໄລ ຍະ ຂອງ ກ stepper motor ຫມາຍເຖິງຊຸດເອກະລາດຂອງ windings ທີ່ສາມາດ energized ແຍກຕ່າງຫາກ. ແຕ່ລະໄລຍະຜະລິດສະຫນາມແມ່ເຫຼັກທີ່ພົວພັນກັບ rotor. ການຕັ້ງຄ່າທົ່ວໄປທີ່ສຸດແມ່ນ:
ສອງໄລຍະ (bipolar): ປະກອບດ້ວຍສອງລວດ, ແຕ່ລະສາຍມີສອງສາຍ (ທັງຫມົດສີ່ສາຍ).
ສີ່ເຟດ (unipolar): ມີທໍ່ສູນກາງເພີ່ມເຕີມ, ສົ່ງຜົນໃຫ້ຫ້າຫຼືຫົກສາຍ.
ແຕ່ລະ coil (ຫຼືໄລຍະ) ເຮັດວຽກຢູ່ໃນ synchronization ກັບອື່ນໆ. ເມື່ອຕົວຄວບຄຸມມໍເຕີກະຕຸ້ນໄລຍະຫນຶ່ງແລະຫຼັງຈາກນັ້ນຕໍ່ໄປ, ພາກສະຫນາມແມ່ເຫຼັກເຄື່ອນຍ້າຍເລັກນ້ອຍ, ດຶງ rotor ໄປຂ້າງຫນ້າຫນຶ່ງ ຂັ້ນຕອນ . ການເຮັດຮອບວຽນນີ້ຢ່າງຕໍ່ເນື່ອງສົ່ງຜົນໃຫ້ມີ ການເຄື່ອນທີ່ໝູນວຽນທີ່ລຽບງ່າຍ.
ຈໍາ ນວນຂອງ coils ແລະ ແຂ້ວແມ່ເຫຼັກ ໃນ rotor ໄດ້ກໍານົດ ມຸມຂັ້ນຕອນ — ຈໍານວນຂອງການຫມຸນຕໍ່ຂັ້ນຕອນ. ຕົວຢ່າງ, ການປະສົມແບບປົກກະຕິ stepper motor ອາດຈະມີ 200 ຂັ້ນຕອນຕໍ່ການປະຕິວັດ, ຊຶ່ງຫມາຍຄວາມວ່າແຕ່ລະຂັ້ນຍ້າຍ rotor 1.8° . ການເພີ່ມຈໍານວນເສົາ stator ຫຼືແຂ້ວ rotor ສົ່ງຜົນໃຫ້ມີມຸມຂັ້ນຕອນນ້ອຍລົງແລະຄວາມລະອຽດອ່ອນກວ່າ.
ໄລຍະເວລາທີ່ຊັດເຈນຂອງວິທີການ coils ເຫຼົ່ານີ້ແມ່ນພະລັງງານ - ເອີ້ນວ່າ ລໍາດັບໄລຍະ - ແມ່ນສໍາຄັນ. ຜູ້ຂັບຂີ່ມໍເຕີສົ່ງກໍາມະຈອນໄຟຟ້າໄປຫາແຕ່ລະໄລຍະໃນຄໍາສັ່ງສະເພາະ, ຮັບປະກັນການເຄື່ອນໄຫວທີ່ລຽບງ່າຍແລະການຄວບຄຸມຕໍາແຫນ່ງທີ່ຖືກຕ້ອງ. ການຈັດລໍາດັບທີ່ບໍ່ຖືກຕ້ອງສາມາດເຮັດໃຫ້ເກີດການສັ່ນສະເທືອນ, ການສູນເສຍຂັ້ນຕອນ, ຫຼືແມ້ກະທັ້ງການວາງມໍເຕີ.
ສະຫລຸບລວມແລ້ວ, ໂຄງສ້າງພາຍໃນຂອງ ກ ມໍເຕີ stepper — ກັບ coils ຈັດລຽງຂອງຕົນແລະໄລຍະຫຼາຍ — ເປັນພື້ນຖານຂອງຄວາມສາມາດຂອງຕົນໃນການສົ່ງ ທີ່ຊັດເຈນ, ຄວບຄຸມການເຄື່ອນໄຫວ . ດ້ວຍການເພີ່ມພະລັງຂອງທໍ່ໃນແບບທີ່ແນ່ນອນ, ມໍເຕີຈະປ່ຽນກໍາມະຈອນໄຟຟ້າໄປສູ່ຂັ້ນຕອນກົນຈັກ, ບັນລຸຕໍາແຫນ່ງທີ່ຖືກຕ້ອງທີ່ຈໍາເປັນໃນການນໍາໃຊ້ເຊັ່ນ ເຄື່ອງຈັກ CNC, ຫຸ່ນຍົນ, ແລະລະບົບອັດຕະໂນມັດທີ່ມີຄວາມແມ່ນຍໍາ..
ການປະກົດຕົວຂອງ ສີ່ສາຍ ໃນມໍເຕີ stepper ຫຼາຍແມ່ນເຊື່ອມຕໍ່ໂດຍກົງກັບ ການຕັ້ງຄ່າ bipolar ຂອງພວກເຂົາ , ຫນຶ່ງໃນການອອກແບບທີ່ມີປະສິດທິພາບແລະຖືກນໍາໃຊ້ຢ່າງກວ້າງຂວາງໃນລະບົບການຄວບຄຸມການເຄື່ອນໄຫວໃນມື້ນີ້. ຄວາມເຂົ້າໃຈວ່າເປັນຫຍັງມໍເຕີ stepper ມີສີ່ສາຍຮຽກຮ້ອງໃຫ້ມີການຂຸດຄົ້ນວິທີການພາຍໃນຂອງ coils ຂອງເຂົາເຈົ້າມີໂຄງສ້າງແລະວິທີການກະແສໄຟຟ້າໄຫຼຜ່ານພວກມັນເພື່ອສ້າງການເຄື່ອນໄຫວທີ່ຊັດເຈນ, ຄວບຄຸມ.
ມໍ ເຕີ stepper bipolar ປະກອບດ້ວຍ ສອງລວດແມ່ເຫຼັກໄຟຟ້າເອກະລາດ , ເຊິ່ງເອີ້ນກັນວ່າ ໄລຍະ . ແຕ່ລະ coil ແມ່ນເຮັດດ້ວຍສາຍທອງແດງທີ່ມີບາດແຜແຫນ້ນ, ແລະ coils ທັງສອງແມ່ນຈໍາເປັນເພື່ອສ້າງພາກສະຫນາມແມ່ເຫຼັກທີ່ເຄື່ອນທີ່ rotor ໄດ້. ໃນການຕັ້ງຄ່າ bipolar, ກະແສໄຟຟ້າຕ້ອງສາມາດໄຫຼ ໃນທັງສອງທິດທາງ ຜ່ານແຕ່ລະ coil ເພື່ອສ້າງຂົ້ວແມ່ເຫຼັກສະລັບກັນ.
ການໄຫຼວຽນຂອງສອງທິດທາງນີ້ອະນຸຍາດໃຫ້ຂົ້ວແມ່ເຫຼັກຂອງແຕ່ລະ coil ກັບປີ້ນກັບກັນ, ເຮັດໃຫ້ rotor ເຄື່ອນໄປຂ້າງຫນ້າຫຼືກັບຄືນໄປບ່ອນຂຶ້ນກັບລໍາດັບປະຈຸບັນ.
ສີ່ ສາຍ ຂອງ bipolar stepper motor ກົງກັບ ສອງສົ້ນຂອງແຕ່ລະສອງ coils :
Coil A: ສາຍ 1 ແລະ ສາຍ 2
Coil B: ສາຍ 3 ແລະ ລວດ 4
ບໍ່ ມີ ທໍ່ກາງ ໃນການຕັ້ງຄ່ານີ້ - ບໍ່ຄືກັບມໍເຕີ unipolar - ຊຶ່ງຫມາຍຄວາມວ່າແຕ່ລະ coil ຖືກນໍາໃຊ້ຢ່າງສົມບູນ. ນີ້ເຮັດໃຫ້ຜົນຜະລິດແຮງບິດທີ່ສູງຂຶ້ນແລະປັບປຸງປະສິດທິພາບໄຟຟ້າ.
ແຕ່ລະຄູ່ຂອງສາຍໃນສີ່ສາຍ ມໍເຕີ stepper ເປັນຂອງ coil ດຽວ. ໄດ ເວີມໍເຕີ ສະຫຼັບຄວາມຂົ້ວຂອງກະແສໄຟຟ້າໃນແຕ່ລະທໍ່ໃນລໍາດັບສະເພາະ. ໃນເວລາທີ່ກະແສກະແສໃນທິດທາງຫນຶ່ງຜ່ານ Coil A, ມັນຈະສ້າງສະຫນາມແມ່ເຫຼັກທີ່ມີ polarity ສະເພາະ (ຕົວຢ່າງ, ເຫນືອຢູ່ປາຍຫນຶ່ງ, ພາກໃຕ້ຢູ່ອື່ນໆ). ເມື່ອຜູ້ຂັບຂີ່ປີ້ນກັບກະແສໄຟຟ້າ, ເສົາແມ່ເຫຼັກກໍ່ປີ້ນກັບກັນ.
ໂດຍການປະສານງານການປ່ຽນແປງຂົ້ວໂລກນີ້ລະຫວ່າງ Coil A ແລະ Coil B, ຜູ້ຂັບຂີ່ຜະລິດ ສະຫນາມແມ່ເຫຼັກທີ່ຫມຸນ ເຮັດໃຫ້ rotor ເຄື່ອນຍ້າຍ ເທື່ອລະກ້າວ..
ຕົວຢ່າງ:
ຂັ້ນຕອນທີ 1: Coil A energized (ເໜືອ-ໃຕ້)
ຂັ້ນຕອນທີ 2: Coil B energized (ເໜືອ-ໃຕ້)
ຂັ້ນຕອນທີ 3: Coil A energized (ໃຕ້-ເຫນືອ)
ຂັ້ນຕອນທີ 4: Coil B energized (ໃຕ້-ເຫນືອ)
ການເຮັດຊ້ໍາຮອບນີ້ຢ່າງຕໍ່ເນື່ອງສົ່ງຜົນໃຫ້ ກ້ຽງ, ພືດຫມູນວຽນຢ່າງຕໍ່ເນື່ອງ ຂອງ shaft motor.
ສີ່ສາຍ bipolar stepper motor ສະຫນອງຜົນປະໂຫຍດທີ່ສໍາຄັນຫຼາຍເມື່ອທຽບກັບຄູ່ຮ່ວມງານ unipolar ຂອງຕົນທີ່ມີຫ້າຫຼືຫົກສາຍ.
ກ. ຜົນຜະລິດແຮງບິດທີ່ສູງຂຶ້ນ
ເນື່ອງຈາກວ່າແຕ່ລະ winding ທັງຫມົດແມ່ນຖືກນໍາໃຊ້, ມໍເຕີ bipolar ສາມາດຜະລິດສະ ຫນາມແມ່ເຫຼັກທີ່ເຂັ້ມແຂງ . ນີ້ສົ່ງຜົນໃຫ້ ແຮງບິດຫຼາຍກວ່າເກົ່າ ສໍາລັບປະລິມານດຽວກັນຂອງປະຈຸບັນ, ເຮັດໃຫ້ມັນເຫມາະສົມສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ຕ້ອງການເຊັ່ນ: ເຄື່ອງຈັກ CNC, ຫຸ່ນຍົນ, ແລະອັດຕະໂນມັດອຸດສາຫະກໍາ.
ຂ. ປະສິດທິພາບຫຼາຍກວ່າເກົ່າ
ດ້ວຍກະແສໄຟຟ້າໄຫຼຜ່ານຄວາມຍາວເຕັມ, ມໍເຕີເຮັດໃຫ້ການນໍາໃຊ້ພະລັງງານໄຟຟ້າທີ່ດີກວ່າ, ຫຼຸດຜ່ອນການສູນເສຍຄວາມຮ້ອນແລະປັບປຸງ ປະສິດທິພາບ ໂດຍລວມ..
ຄ. ສາຍໄຟແບບງ່າຍດາຍ
ການມີພຽງສີ່ສາຍເຮັດໃຫ້ຂະບວນການສາຍໄຟງ່າຍຂຶ້ນ. ແຕ່ລະ coil ຕ້ອງການພຽງແຕ່ສອງເຊື່ອມຕໍ່, ເຊິ່ງເຮັດໃຫ້ການຕິດຕັ້ງງ່າຍຂຶ້ນແລະຫຼຸດຜ່ອນຄວາມຜິດພາດຂອງສາຍໄຟທີ່ເປັນໄປໄດ້.
ງ. ປັບປຸງຄວາມຊັດເຈນແລະການຕອບສະຫນອງ
ມໍເຕີ bipolar ແມ່ນເປັນທີ່ຮູ້ຈັກສໍາລັບ ການເຄື່ອນໄຫວທີ່ລຽບງ່າຍແລະການຫັນປ່ຽນຂັ້ນຕອນທີ່ຖືກຕ້ອງ . ຄວາມສາມາດໃນການກັບຄືນໄປບ່ອນການໄຫຼຂອງປະຈຸບັນອະນຸຍາດໃຫ້ສໍາລັບ ການຄວບຄຸມທີ່ລະອຽດກ່ຽວກັບຕໍາແຫນ່ງແລະແຮງບິດ , ໂດຍສະເພາະແມ່ນໃນເວລາທີ່ການນໍາໃຊ້ microstepping drivers.
| ຄຸນນະສົມບັດ | Bipolar Stepper (ສີ່ສາຍ) | Unipolar Stepper (ຫົກສາຍ) |
|---|---|---|
| ການຕັ້ງຄ່າ Coil | ສອງທໍ່ບໍ່ມີທໍ່ກາງ | ສອງທໍ່ທີ່ມີທໍ່ກາງ |
| ຈໍານວນສາຍ | 4 | 5 ຫຼື 6 |
| ທິດທາງປະຈຸບັນ | ປີ້ນກັບກັນໄດ້ (ຕ້ອງການ H-bridge) | ທິດທາງຄົງທີ່ຕໍ່ເຄິ່ງຫນຶ່ງຂອງທໍ່ |
| Torque Output | ສູງກວ່າ | ຕ່ໍາກວ່າ |
| ປະສິດທິພາບ | ສູງ | ປານກາງ |
| ວົງຈອນຄົນຂັບ | ສັບສົນເລັກນ້ອຍ (H-bridge) | ງ່າຍກວ່າ |
| ຄໍາຮ້ອງສະຫມັກ | ແຮງບິດສູງ, ການຄວບຄຸມຄວາມແມ່ນຍໍາ | ແຮງບິດຕ່ໍາ, ລະບົບພື້ນຖານ |
ການປຽບທຽບນີ້ຊີ້ໃຫ້ເຫັນວ່າເປັນຫຍັງລະບົບທີ່ທັນສະໄຫມມັກຈະມັກ ມໍເຕີ stepper bipolar — ພວກມັນສະຫນອງ ແຮງບິດແລະປະສິດທິພາບທີ່ເຫນືອກວ່າ , ໂດຍສະເພາະໃນເວລາທີ່ຂັບເຄື່ອນໂດຍໄດເວີ microstepping ກ້າວຫນ້າ.
ເມື່ອເຮັດວຽກກັບສີ່ສາຍ stepper motor , ມັນເປັນສິ່ງສໍາຄັນທີ່ຈະກໍານົດວ່າສາຍໄຟເປັນຂອງ coil ໃດ. ນີ້ສາມາດເຮັດໄດ້ງ່າຍໂດຍໃຊ້ multimeter :
ຕັ້ງຄ່າ multimeter ກັບ ການຕັ້ງຄ່າ ຄວາມຕ້ານທານ (Ω) .
ວັດແທກລະຫວ່າງສອງສາຍ - ຖ້າທ່ານໄດ້ຮັບການອ່ານຄວາມຕ້ານທານເລັກນ້ອຍ, ສອງສາຍນັ້ນເປັນຂອງ ທໍ່ດຽວກັນ.
ສອງສາຍທີ່ຍັງເຫຼືອຈະປະກອບເປັນທໍ່ທີສອງ.
ການຕິດສະຫຼາກໃຫ້ເຂົາເຈົ້າຢ່າງຖືກຕ້ອງແມ່ນສໍາຄັນກ່ອນທີ່ຈະເຊື່ອມຕໍ່ກັບຄົນຂັບ. ສາຍໄຟທີ່ບໍ່ຖືກຕ້ອງສາມາດເຮັດໃຫ້ມໍເຕີສັ່ນສະເທືອນ, ຢຸດ, ຫຼືບໍ່ສາມາດຫມຸນໄດ້ທັງຫມົດ.
ໄດ ເວີມໍເຕີ bipolar stepper ຖືກນໍາໃຊ້ເພື່ອຄວບຄຸມການໄຫຼຂອງປະຈຸບັນຜ່ານແຕ່ລະ coil. ຄົນຂັບເຫຼົ່ານີ້ໃຊ້ ວົງຈອນ H-bridge ທີ່ສາມາດປີ້ນກັບທິດທາງປະຈຸບັນໂດຍຜ່ານແຕ່ລະ winding.
ໂດຍການສົ່ງກໍາມະຈອນໄຟຟ້າຕາມລໍາດັບທີ່ຊັດເຈນ, ຜູ້ຂັບຂີ່ຈະເພີ່ມພະລັງງານຂອງທໍ່ສະລັບກັນ, ເຊິ່ງເຮັດໃຫ້ rotor ເຄື່ອນຍ້າຍເທື່ອລະກ້າວ. ໄດເວີທີ່ທັນສະໄຫມຍັງສະຫນັບສະຫນູນ microstepping , ເຊິ່ງແບ່ງແຕ່ລະຂັ້ນຕອນເຕັມອອກເປັນຂັ້ນຕອນນ້ອຍລົງ, ເຮັດໃຫ້ ການເຄື່ອນໄຫວທີ່ລຽບກວ່າ , ການສັ່ນສະເທືອນຫນ້ອຍລົງ , ແລະ ຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງທີ່ສູງຂຶ້ນ..
ເນື່ອງຈາກ ຄວາມຫນາແຫນ້ນຂອງແຮງບິດສູງ ຂອງພວກເຂົາ ແລະ ຄວາມແມ່ນຍໍາທີ່ດີເລີດ , bipolar ສີ່ສາຍ stepper motor s ໄດ້ຖືກນໍາໃຊ້ໃນທົ່ວອຸດສາຫະກໍາຕ່າງໆແລະຄໍາຮ້ອງສະຫມັກ, ລວມທັງ:
ເຄື່ອງພິມ 3 ມິຕິ: ສໍາລັບການຈັດຕໍາແຫນ່ງ nozzle ທີ່ຖືກຕ້ອງແລະການຄວບຄຸມຊັ້ນ.
ເຄື່ອງຈັກ CNC: ສໍາລັບການເຄື່ອນໄຫວຫົວເຄື່ອງມືແລະການຕັດທີ່ຊັດເຈນ.
ຫຸ່ນຍົນ: ສໍາລັບການຄວບຄຸມ articulation ແລະການເຄື່ອນໄຫວ.
ອຸປະກອນການແພດ: ສໍາລັບການກະຕຸ້ນກົນຈັກທີ່ຊັດເຈນ.
ລະບົບອັດຕະໂນມັດ: ສໍາລັບວຽກງານການຈັດຕໍາແຫນ່ງເສັ້ນຊື່ຫຼື rotary ຊ້ໍາກັນ.
ການປະສົມປະສານຂອງຄວາມເຂັ້ມແຂງ, ປະສິດທິພາບ, ແລະຄວາມແມ່ນຍໍາຂອງພວກເຂົາເຮັດໃຫ້ພວກເຂົາເປັນ ທາງເລືອກທີ່ມັກສໍາລັບວິສະວະກອນແລະຜູ້ອອກແບບລະບົບ.
ເຫດຜົນ motors stepper ມີ ສີ່ສາຍ ແມ່ນຮາກຖານຢູ່ໃນ ການຕັ້ງຄ່າ bipolar ຂອງເຂົາເຈົ້າ . ສີ່ສາຍເຫຼົ່ານີ້ເປັນຕົວແທນຂອງສອງສົ້ນຂອງສອງ coils ເອກະລາດ, ອະນຸຍາດໃຫ້ ການໄຫຼວຽນຂອງສອງທິດທາງ ແລະເຮັດໃຫ້ມໍເຕີສ້າງສະຫນາມແມ່ເຫຼັກທີ່ເຂັ້ມແຂງ, ຄວບຄຸມ.
ການອອກແບບນີ້ເຮັດໃຫ້ ແຮງບິດທີ່ສູງຂຶ້ນ, ປັບປຸງປະສິດທິພາບ, ແລະການຄວບຄຸມການເຄື່ອນໄຫວທີ່ຊັດເຈນ , ເຮັດໃຫ້ສີ່ສາຍ stepper motor ເປັນອົງປະກອບທີ່ສໍາຄັນໃນລະບົບການເຄື່ອນໄຫວທີ່ທັນສະໄຫມ. ເມື່ອຈັບຄູ່ກັບໄດເວີທີ່ເຫມາະສົມ, ພວກເຂົາສະຫນອງ ການປະຕິບັດທີ່ຫນ້າເຊື່ອຖື, ການດໍາເນີນງານທີ່ລຽບງ່າຍ, ແລະຄວາມຖືກຕ້ອງທີ່ບໍ່ສາມາດແຂ່ງຂັນໄດ້ ໃນຂອບເຂດກ້ວາງຂອງຄໍາຮ້ອງສະຫມັກດ້ານວິຊາການ.
ເພື່ອເຂົ້າໃຈວ່າເປັນຫຍັງມໍເຕີສີ່ສາຍເປັນທີ່ນິຍົມໃນການອອກແບບທີ່ທັນສະໄຫມຫຼາຍ, ມັນເປັນສິ່ງສໍາຄັນທີ່ຈະສົມທຽບພວກມັນກັບ ມໍເຕີ unipolar ຫົກສາຍ..
| ທຽບ | (Bipolar) | Six-Wire (Unipolar) |
|---|---|---|
| ຈໍານວນຂອງ Coils | 2 | 2 (ມີທໍ່ກາງ) |
| Torque Output | ສູງກວ່າ | ຕ່ໍາກວ່າ |
| ຄວາມຊັບຊ້ອນຂອງສາຍໄຟ | ງ່າຍກວ່າ | ສະລັບສັບຊ້ອນຫຼາຍ |
| ຄວາມຕ້ອງການຄົນຂັບ | ຄົນຂັບລົດ H-bridge | ຄົນຂັບງ່າຍກວ່າ |
| ປະສິດທິພາບ | ສູງ | ປານກາງ |
| ການຄວບຄຸມທິດທາງ | ປີ້ນກັບກັນໂດຍຜ່ານການປ່ຽນແປງຂົ້ວ | ປີ້ນກັບກັນໂດຍຜ່ານການສະຫຼັບທໍ່ສູນ |
bipolar ສີ່ສາຍ ມໍເຕີ stepper ກໍາຈັດທໍ່ສູນກາງ, ອະນຸຍາດ winding ທັງຫມົດ ໃນແຕ່ລະໄລຍະ, ເຮັດໃຫ້ ໃຫ້ໃຊ້ ແຮງບິດຕໍ່ ampere ຂອງປະຈຸບັນຫຼາຍກວ່າເກົ່າ.
ເມື່ອເຮັດວຽກກັບ ມໍເຕີ stepper ສີ່ສາຍ , ຫນຶ່ງໃນຂັ້ນຕອນທີ່ສໍາຄັນທີ່ສຸດກ່ອນທີ່ຈະເຊື່ອມຕໍ່ມັນກັບໄດເວີແມ່ນການກໍານົດວ່າ ສາຍໃດເປັນຂອງ coil ໃດ . ເນື່ອງຈາກມໍເຕີ stepper ອີງໃສ່ການຈັດລໍາດັບໄຟຟ້າທີ່ຊັດເຈນ, ສາຍໄຟທີ່ບໍ່ຖືກຕ້ອງ ສາມາດນໍາໄປສູ່ການສັ່ນສະເທືອນ, ການຢຸດ, ຫຼືຄວາມລົ້ມເຫຼວທີ່ຈະຫມຸນຢ່າງສົມບູນ. ຄວາມເຂົ້າໃຈກ່ຽວກັບວິທີການກໍານົດສີ່ສາຍຢ່າງຖືກຕ້ອງຮັບປະກັນ ການເຮັດວຽກຂອງມໍເຕີທີ່ລຽບ, ຖືກຕ້ອງ.
ເປັນສີ່ສາຍ ມໍເຕີ stepper ແມ່ນ ມໍເຕີ bipolar , ຊຶ່ງຫມາຍຄວາມວ່າມັນມີ ສອງລວດແຍກຕ່າງຫາກ (ໄລຍະ) , ແລະແຕ່ລະ coil ມີ ສອງສາຍ - ຫນຶ່ງຢູ່ໃນແຕ່ລະປາຍ. ສີ່ສາຍແມ່ນປົກກະຕິແລ້ວລະຫັດສີ, ແຕ່ລະຫັດສີສາມາດແຕກຕ່າງກັນລະຫວ່າງຜູ້ຜະລິດ.
ໂດຍທົ່ວໄປ:
Coil A: ມີສອງສາຍ (ເຊັ່ນ: ສີແດງ ແລະສີຟ້າ)
Coil B: ມີສອງສາຍ (ຕົວຢ່າງ, ສີຂຽວແລະສີດໍາ)
ແຕ່ລະ coil ຕ້ອງໄດ້ຮັບການກໍານົດຢ່າງຖືກຕ້ອງເພື່ອໃຫ້ຜູ້ຂັບຂີ່ສາມາດສົ່ງກະແສໄຟຟ້າຜ່ານມັນຕາມລໍາດັບທີ່ເຫມາະສົມ.
ເພື່ອກໍານົດຄູ່ສາຍ, ທ່ານຈະຕ້ອງມີ multimeter ດິຈິຕອນ ຫຼື ohmmeter - ເຄື່ອງມືທີ່ງ່າຍດາຍທີ່ຈະວັດແທກຄວາມຕ້ານທານ. ນີ້ຊ່ວຍໃຫ້ທ່ານສາມາດກໍານົດວ່າສາຍໄຟສອງອັນໃດທີ່ເຊື່ອມຕໍ່ກັນເປັນສ່ວນຫນຶ່ງຂອງທໍ່ດຽວກັນ.
ໃຫ້ແນ່ໃຈວ່າ ມໍເຕີ stepper ຖືກຕັດການເຊື່ອມຕໍ່ຈາກການສະຫນອງພະລັງງານຫຼືໄດເວີກ່ອນທີ່ຈະທົດສອບ. ທ່ານຄວນມີສີ່ສາຍວ່າງທີ່ມີຢູ່ສໍາລັບການທົດສອບ.
ເປີດ multimeter ຂອງທ່ານແລະຕັ້ງມັນເພື່ອວັດແທກ ຄວາມຕ້ານທານ (Ω).
ການນໍາໃຊ້ multimeter probes, ທົດສອບສອງສາຍຕໍ່ເວລາ:
ຖ້າເຄື່ອງວັດແທກສະແດງ ຄ່າຄວາມຕ້ານທານຕໍ່າ (ໂດຍປົກກະຕິລະຫວ່າງ 1Ω ແລະ 20Ω ), ສາຍໄຟສອງສາຍເປັນຂອງ ທໍ່ດຽວກັນ..
ຖ້າເຄື່ອງວັດແທກ ບໍ່ມີການອ່ານຫຼືຄວາມຕ້ານທານທີ່ບໍ່ມີຂອບເຂດ , ສາຍໄຟເປັນຂອງ ທໍ່ທີ່ແຕກຕ່າງກັນ.
ສືບຕໍ່ການທົດສອບການປະສົມສາຍທີ່ແຕກຕ່າງກັນຈົນກ່ວາທ່ານຊອກຫາຄູ່ coil ທັງສອງ.
ຕົວຢ່າງ, ຖ້າ ສີແດງແລະສີຟ້າ ສະແດງໃຫ້ເຫັນຄວາມຕໍ່ເນື່ອງ (ຄວາມຕ້ານທານຕໍ່າ), ນັ້ນແມ່ນ Coil A.
ຖ້າ ສີຂຽວແລະສີດໍາ ສະແດງໃຫ້ເຫັນຄວາມຕໍ່ເນື່ອງ, ນັ້ນແມ່ນ Coil B.
ເມື່ອທັງສອງລວດຖືກລະບຸ, ໃສ່ປ້າຍໃຫ້ພວກເຂົາຢ່າງຊັດເຈນເພື່ອຫຼີກເວັ້ນການສັບສົນໃນລະຫວ່າງການເຊື່ອມຕໍ່.
Coil A → A+ (ສີແດງ), A− (ສີຟ້າ)
Coil B → B+ (ສີຂຽວ), B− (ສີດໍາ)
Polarity ຂອງແຕ່ລະສາຍ (ບວກຫຼືລົບ) ສາມາດຖືກກໍານົດຕໍ່ມາໃນລະຫວ່າງການປະຕິບັດງານຂອງມໍເຕີ.
ຖ້າທ່ານຕ້ອງການກໍານົດ polarity ທີ່ແນ່ນອນຂອງແຕ່ລະສາຍ (ເຊິ່ງເປັນປະໂຫຍດສໍາລັບທິດທາງການຫມຸນທີ່ສອດຄ່ອງ), ທ່ານສາມາດນໍາໃຊ້ການທົດສອບງ່າຍດາຍ:
ເຊື່ອມຕໍ່ທໍ່ຫນຶ່ງ (ເວົ້າວ່າ Coil A) ກັບຄົນຂັບຂອງເຈົ້າ.
ແລ່ນມໍເຕີຊ້າໆ.
ຖ້າມໍເຕີ rotates ລຽບໃນທິດທາງທີ່ຖືກຕ້ອງ , ສາຍໄຟແມ່ນຖືກຕ້ອງ.
ຖ້າມໍເຕີ ສັ່ນສະເທືອນ ຫຼື ໝຸນໄປຂ້າງຫຼັງ , ຫັນຂົ້ວຂອງໜຶ່ງທໍ່ (ສະຫຼັບ A+ ແລະ A−).
ເຮັດຊ້ໍາອີກຄັ້ງສໍາລັບ Coil B ຖ້າຈໍາເປັນຈົນກ່ວາມໍເຕີແລ່ນລຽບໃນທິດທາງທີ່ທ່ານຕ້ອງການ.
ຖ້າມີ, ກ stepper motor tester ສາມາດເຮັດໃຫ້ຂະບວນການໄວຂຶ້ນ. ອຸປະກອນເຫຼົ່ານີ້ອັດຕະໂນມັດກວດພົບຄູ່ coil ແລະລໍາດັບໄລຍະ, ສະແດງຜົນໄດ້ຮັບທັນທີ. ຢ່າງໃດກໍຕາມ, ການນໍາໃຊ້ multimeter ຍັງຄົງເປັນວິທີການທີ່ເຊື່ອຖືໄດ້ຫຼາຍທີ່ສຸດແລະສາມາດເຂົ້າເຖິງໄດ້.
ໃນຂະນະທີ່ລະຫັດສີແຕກຕ່າງກັນ, ຈໍານວນຫຼາຍ stepper motor s ປະຕິບັດຕາມມາດຕະຖານທົ່ວໄປເຫຼົ່ານີ້:
| ຜູ້ຜະລິດ | Coil A | Coil B |
|---|---|---|
| ມໍເຕີມາດຕະຖານ NEMA | ສີແດງ & ສີຟ້າ | ສີຂຽວ & ສີດໍາ |
| Oriental Motor | ສີສົ້ມ ແລະສີເຫຼືອງ | ສີແດງ & ສີນ້ໍາຕານ |
| ບາງຍີ່ຫໍ້ຈີນ | ດຳ ແລະສີຂຽວ | ສີແດງ & ສີຟ້າ |
ຢືນຢັນດ້ວຍເຄື່ອງມັລຕິມິເຕີສະເໝີ ແທນທີ່ຈະອີງໃສ່ສີສາຍໄຟເທົ່ານັ້ນ, ເພາະວ່າລະບົບສາຍໄຟບໍ່ໄດ້ມາດຕະຖານທົ່ວໄປ.
ຖ້າມໍເຕີ stepper ບໍ່ rotate ຢ່າງຖືກຕ້ອງຫຼັງຈາກສາຍ:
ມໍເຕີສັ່ນສະເທືອນແຕ່ບໍ່ຫັນ: Coils ອາດຈະເຊື່ອມຕໍ່ບໍ່ຖືກຕ້ອງ. ກວດສອບຄູ່ coil.
ມໍເຕີຫັນໃນທິດທາງທີ່ບໍ່ຖືກຕ້ອງ: ປີ້ນກັບຂົ້ວຂອງຫນຶ່ງ coil.
Motor Overheats ຫຼື Stalls: ກວດເບິ່ງການຕັ້ງຄ່າໄດເວີແລະຮັບປະກັນການຈໍາກັດໃນປະຈຸບັນທີ່ເຫມາະສົມ.
ການເຄື່ອນໄຫວບໍ່ສະໝໍ່າສະເໝີ ຫຼື ຂ້າມຂັ້ນຕອນ: ກວດເບິ່ງລຳດັບສາຍໄຟຄືນໃໝ່ ແລະ ຮັບປະກັນການເຊື່ອມຕໍ່ໄຟຟ້າທີ່ດີ.
ໃຫ້ເວົ້າວ່າທ່ານມີສີ່ສາຍ ມໍເຕີ stepper ມີສີສາຍ: ສີແດງ, ສີຟ້າ, ສີຂຽວ, ແລະສີດໍາ.
ວັດແທກລະຫວ່າງ ສີແດງແລະສີຟ້າ → ຄວາມຕ້ານທານ = 2.3Ω → ມ້ວນດຽວກັນ (Coil A)
ວັດແທກລະຫວ່າງ ສີຂຽວແລະສີດໍາ → ຄວາມຕ້ານທານ = 2.4Ω → coil ດຽວກັນ (Coil B)
ເຊື່ອມຕໍ່ກັບຄົນຂັບດັ່ງຕໍ່ໄປນີ້:
A+ = ສີແດງ , A− = ສີຟ້າ
B+ = ສີຂຽວ , B− = ດຳ
ເມື່ອຜູ້ຂັບຂີ່ກະຕຸ້ນ Coil A ແລະ Coil B ໃນລໍາດັບສະລັບກັນ, rotor ຈະຫມຸນຢ່າງລຽບງ່າຍໃນທິດທາງດຽວ. Swapping A ແລະ B (ຫຼື reversing polarity ຂອງຫນຶ່ງ coil) ຈະປີ້ນກັບທິດທາງການຫມຸນ.
ສະເຫມີ ຕັດການເຊື່ອມຕໍ່ພະລັງງານ ກ່ອນທີ່ຈະວັດແທກຄວາມຕ້ານທານ.
ຫຼີກເວັ້ນການສາຍໄຟສັ້ນໃນຂະນະທົດສອບ.
ຢ່າໃຊ້ແຮງດັນໄຟຟ້າກັບມໍເຕີເວັ້ນເສຍແຕ່ວ່າ coils ຈະຖືກກໍານົດຢ່າງຖືກຕ້ອງ.
ກວດຄືນການເຊື່ອມຕໍ່ທັງໝົດກ່ອນທີ່ຈະເປີດໄຟໃຫ້ໄດເວີ.
ການກໍານົດ ສີ່ສາຍຂອງ a stepper motor ແມ່ນຂະບວນການງ່າຍດາຍແຕ່ສໍາຄັນເພື່ອຮັບປະກັນການດໍາເນີນງານທີ່ເຫມາະສົມ. ໂດຍການນໍາໃຊ້ multimeter ເພື່ອວັດແທກຄວາມຕ້ານທານ , ທ່ານສາມາດກໍານົດໄດ້ຢ່າງງ່າຍດາຍວ່າສາຍໄຟໃດເປັນຂອງ coil ດຽວກັນແລະເຊື່ອມຕໍ່ໃຫ້ເຂົາເຈົ້າຢ່າງຖືກຕ້ອງກັບຄົນຂັບຂອງທ່ານ.
ການກໍານົດທີ່ຖືກຕ້ອງບໍ່ພຽງແຕ່ປ້ອງກັນຄວາມເສຍຫາຍຕໍ່ມໍເຕີແລະເຄື່ອງຄວບຄຸມຂອງທ່ານເທົ່ານັ້ນແຕ່ຍັງຮັບປະກັນ ການປະຕິບັດທີ່ຖືກຕ້ອງ, ມີປະສິດທິພາບ, ແລະລຽບງ່າຍ ໃນທຸກແອັບພລິເຄຊັນ - ບໍ່ວ່າຈະເປັນ ການພິມ 3D, ເຄື່ອງຈັກ CNC, ຫຼືຫຸ່ນຍົນ..
ກ ມໍເຕີ stepper ໄດເວີ ແມ່ນຈໍາເປັນເພື່ອຄວບຄຸມການໄຫຼຂອງປະຈຸບັນຜ່ານທໍ່. ຜູ້ຂັບຂີ່ສົ່ງກໍາມະຈອນໃນຄໍາສັ່ງສະເພາະໃດຫນຶ່ງເພື່ອບັນລຸ ການຫມຸນແບບ stepwise.
Coil A energized (ຂົ້ວບວກ)
Coil B energized (ຂົ້ວບວກ)
Coil A energized (ຂົ້ວລົບ)
Coil B energized (ຂົ້ວລົບ)
ໂດຍການເຮັດຊ້ໍາລໍາດັບນີ້, ມໍເຕີຈະຫມຸນຢ່າງຕໍ່ເນື່ອງໃນທິດທາງດຽວ. ການປີ້ນກັບລໍາດັບແມ່ນປີ້ນກັບທິດທາງຂອງມໍເຕີ.
ໄດເວີມໍເຕີ stepper ທີ່ທັນສະໄຫມຍັງສະຫນັບສະຫນູນ microstepping , ບ່ອນທີ່ລະດັບປະຈຸບັນໄດ້ຖືກຄວບຄຸມຢ່າງແນ່ນອນເພື່ອສ້າງການເຄື່ອນໄຫວທີ່ລຽບງ່າຍແລະຫຼຸດຜ່ອນການສັ່ນສະເທືອນ.
ນັບຕັ້ງແຕ່ winding ທັງຫມົດຖືກນໍາໃຊ້ໃນລະຫວ່າງການປະຕິບັດງານ, ສີ່ສາຍ stepper motor s ສ້າງ ແຮງບິດສູງ ເມື່ອທຽບກັບຄູ່ຮ່ວມງານ unipolar ຂອງເຂົາເຈົ້າ, ເຮັດໃຫ້ມັນເຫມາະສົມສໍາລັບ ອັດຕະໂນມັດອຸດສາຫະກໍາແລະຫຸ່ນຍົນ..
ດ້ວຍສາຍໄຟໜ້ອຍລົງ, ສາຍໄຟ ແລະວົງຈອນຄວບຄຸມແມ່ນ ງ່າຍກວ່າ , ຫຼຸດຜ່ອນການບຳລຸງຮັກສາ ແລະຫຼຸດຜ່ອນຄວາມຜິດພາດໃນການເຊື່ອມຕໍ່.
ການອອກແບບ bipolar ອະນຸຍາດ ໃຫ້ກະແສໃນທັງສອງທິດທາງ ໂດຍຜ່ານແຕ່ລະ coil, ເຮັດໃຫ້ ພາກສະຫນາມແມ່ເຫຼັກທີ່ເຂັ້ມແຂງ ແລະການຕອບສະຫນອງ motor ປັບປຸງ.
ທັນສະໄຫມ ມໍເຕີ stepper ຕົວຄວບຄຸມ ໄດ້ຖືກປັບປຸງໃຫ້ເຫມາະສົມສໍາລັບການຕັ້ງຄ່າສີ່ສາຍ, ສະເຫນີຄຸນສົມບັດຂັ້ນສູງເຊັ່ນ: microstepping , ປະຈຸບັນຈໍາກັດ , ແລະ ການຄວບຄຸມແຮງບິດ..
ມໍເຕີ stepper ສີ່ສາຍໄດ້ຖືກນໍາໃຊ້ທຸກບ່ອນທີ່ ຄວາມແມ່ນຍໍາແລະການຄວບຄຸມ . ຕ້ອງມີ ຄໍາຮ້ອງສະຫມັກທົ່ວໄປປະກອບມີ:
ເຄື່ອງພິມ 3 ມິຕິ - ສໍາລັບການຈັດວາງຊັ້ນທີ່ຊັດເຈນແລະການຄວບຄຸມ extrusion
ເຄື່ອງ CNC - ສໍາລັບການຈັດຕໍາແຫນ່ງເຄື່ອງມືທີ່ຖືກຕ້ອງ
ແຂນຫຸ່ນຍົນ - ສໍາລັບການຄວບຄຸມ, ການເຄື່ອນໄຫວຊ້ໍາຊ້ອນ
gimbals ກ້ອງຖ່າຍຮູບ – ສໍາລັບການສະຖຽນລະພາບກ້ຽງ
ອຸປະກອນການແພດ - ສໍາລັບການດໍາເນີນງານກົນຈັກລະອຽດອ່ອນ
ການປະສົມປະສານຂອງ ຄວາມຖືກຕ້ອງ, ແຮງບິດ, ແລະຄວາມງ່າຍດາຍ ຂອງພວກເຂົາ ເຮັດໃຫ້ພວກເຂົາເປັນທາງເລືອກໃນອຸດສາຫະກໍາທີ່ຫລາກຫລາຍ.
ສາຍໄຟບໍ່ຖືກຕ້ອງ ຫຼືເຄື່ອງຂັບທີ່ຜິດພາດສາມາດເຮັດໃຫ້ເກີດບັນຫາເຊັ່ນ: ການສັ່ນສະເທືອນ, ຄວາມຮ້ອນເກີນ, ຫຼືການເຄື່ອນໄຫວທີ່ຜິດພາດ . ເພື່ອແກ້ໄຂບັນຫາ:
ໃຫ້ແນ່ໃຈວ່າຄູ່ coil ຖືກລະບຸຢ່າງຖືກຕ້ອງ
ກວດສອບການຕັ້ງຄ່າໄດເວີກົງກັບສະເພາະຂອງມໍເຕີ
ກວດເບິ່ງ ວົງຈອນສັ້ນ ຫຼືທໍ່ເປີດ ໂດຍໃຊ້ເຄື່ອງມັລຕິມິເຕີ
ຢືນຢັນແຮງດັນການສະຫນອງພະລັງງານທີ່ເຫມາະສົມແລະການຈັດອັນດັບປະຈຸບັນ
ການເຊື່ອມຕໍ່ທີ່ເຫມາະສົມແລະການຕັ້ງຄ່າຮັບປະກັນ ກ້ຽງ, ປະສິດທິພາບ motor ທີ່ເຊື່ອຖືໄດ້.
ເປັນ ສີ່ສາຍ stepper motor ເປັນຕົວແທນຂອງ ການຕັ້ງຄ່າ bipolar , ມີສອງ coils ເອກະລາດຄວບຄຸມໂດຍຜ່ານ H-bridge driver. ສີ່ສາຍກົງກັນກັບສອງສົ້ນຂອງແຕ່ລະ coil, ເຮັດໃຫ້ ການໄຫຼວຽນສອງທິດທາງຂອງ , ແຮງບິດສູງ , ແລະ ການຄວບຄຸມການເຄື່ອນໄຫວທີ່ຊັດເຈນ..
ການອອກແບບນີ້ແມ່ນເປັນທີ່ນິຍົມສໍາລັບ ລະບົບອັດຕະໂນມັດທີ່ທັນສະໄຫມ ເນື່ອງຈາກວ່າມັນປະສົມປະສານ ປະສິດທິພາບ , ການຄວບຄຸມ ຄວາມຍືດຫຍຸ່ນ , ແລະ ຄວາມງ່າຍດາຍ ໃນສາຍ. ບໍ່ວ່າຈະຢູ່ໃນຫຸ່ນຍົນ, ລະບົບ CNC, ຫຼືການພິມ 3D, ມໍເຕີ stepper ສີ່ສາຍແມ່ນອົງປະກອບທີ່ສໍາຄັນສໍາລັບການບັນລຸການເຄື່ອນໄຫວທີ່ຖືກຕ້ອງ, ສອດຄ່ອງ, ແລະເຊື່ອຖືໄດ້.