មើល៖ 0 អ្នកនិពន្ធ៖ កម្មវិធីនិពន្ធគេហទំព័រ ពេលវេលាបោះពុម្ព៖ 2025-10-23 ប្រភពដើម៖ គេហទំព័រ


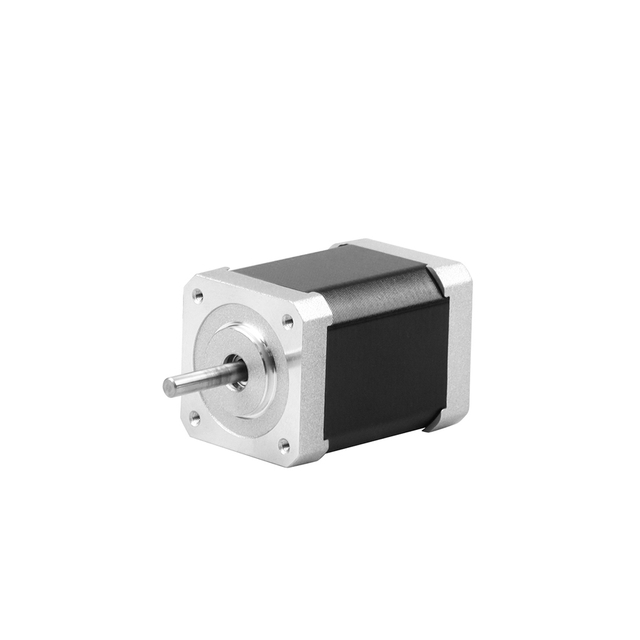
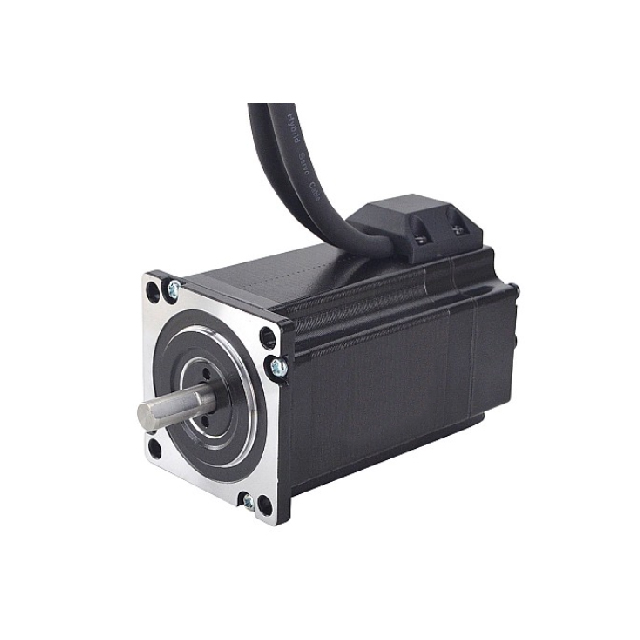
Stepper Motor s គឺជាធាតុផ្សំជាមូលដ្ឋាននៅក្នុង ប្រព័ន្ធគ្រប់គ្រងចលនាដ៏ជាក់លាក់ ដែលត្រូវបានប្រើប្រាស់យ៉ាងទូលំទូលាយនៅក្នុង ម៉ាស៊ីនបោះពុម្ព 3D ម៉ាស៊ីន CNC ម៉ាស៊ីនមនុស្សយន្ត និងស្វ័យប្រវត្តិកម្ម ។ ប្រភេទម៉ូទ័រ stepper ទូទៅបំផុតមួយដែលបានជួបប្រទះនៅក្នុងកម្មវិធីទាំងនេះគឺ ម៉ូទ័រ stepper bipolar ដែលជាធម្មតាមាន ខ្សែចំនួនបួន ។ ប៉ុន្តែហេតុអ្វីបានជាធ្វើយ៉ាងពិតប្រាកដ Stepper motor s មានខ្សែចំនួនបួន ហើយតើវាមានតួនាទីអ្វីនៅក្នុងដំណើរការ និងការគ្រប់គ្រងរបស់ម៉ូទ័រ? ចូរយើងចូលទៅក្នុងការពន្យល់ដ៏ទូលំទូលាយមួយ។
ម៉ូទ័រ stepper គឺជា ម៉ូទ័រអេឡិចត្រិចដែលមិនច្រេះ និងសមកាលកម្ម ដែលត្រូវបានរចនាឡើងដើម្បីផ្លាស់ទីក្នុង ជំហានមុំថេរច្បាស់លាស់ ។ មិនដូចម៉ូទ័រ DC ធម្មតាដែលបង្វិលជាបន្តបន្ទាប់នៅពេលវ៉ុលត្រូវបានអនុវត្ត ក ម៉ូទ័រ stepper បែងចែកការបង្វិលពេញលេញទៅជាស៊េរីនៃជំហានដាច់ពីគ្នា។ លក្ខណៈនេះអនុញ្ញាតឱ្យវាសម្រេចបាននូវ ភាពត្រឹមត្រូវនៃទីតាំងខ្ពស់ ដោយមិនតម្រូវឱ្យមានឧបករណ៍ចាប់សញ្ញាមតិត្រឡប់ ធ្វើឱ្យវាល្អសម្រាប់ មនុស្សយន្ត គ្រឿងម៉ាស៊ីន CNC និងការបោះពុម្ព 3D.
នៅខាងក្នុង ម៉ូទ័រ stepper មានសមាសភាគសំខាន់ពីរគឺ stator (ផ្នែកស្ថានី) និង rotor (ផ្នែកផ្លាស់ទី) ។ stator មាន ឧបករណ៏អេឡិចត្រូម៉ាញ៉េទិច ជាច្រើន ដែលរៀបចំនៅជុំវិញ rotor ។ នៅពេលដែលជីពចរអគ្គិសនីត្រូវបានបញ្ជូនតាមលំដាប់លំដោយទៅកាន់ឧបករណ៏ទាំងនេះ ពួកវាក្លាយជាមេដែក និងទាក់ទាញ ឬរុញច្រានបង្គោលម៉ាញ៉េទិចរបស់ rotor ។ ដោយគ្រប់គ្រងដោយប្រុងប្រយ័ត្ននូវលំដាប់នៃការធ្វើឱ្យសកម្មរបស់ឧបករណ៏ rotor ផ្លាស់ទីបន្តិចម្តងៗ មួយជំហានម្តងៗ។
ជីពចរនីមួយៗពីឧបករណ៍បញ្ជាត្រូវគ្នាទៅនឹង ជំហានមេកានិច មួយ ដែលបកប្រែទៅជាចលនាមុំជាក់លាក់មួយ - ឧទាហរណ៍ 1.8° ក្នុងមួយជំហានសម្រាប់ម៉ូទ័រ 200 ជំហាន។ តាមរយៈការផ្លាស់ប្តូរអត្រា និងពេលវេលានៃជីពចរទាំងនេះ អ្នកប្រើប្រាស់អាចគ្រប់គ្រងទាំង ល្បឿន និងទិសដៅ នៃការបង្វិលរបស់ម៉ូទ័រ។
លើសពីនេះទៀតម៉ូទ័រ stepper ទំនើបអាចដំណើរការក្នុងរបៀបបោះជំហានផ្សេងៗគ្នា៖
របៀបពេញជំហាន៖ ជំហាននីមួយៗត្រូវគ្នាទៅនឹងទីតាំង rotor ពេញលេញ។
របៀបពាក់កណ្តាលជំហាន៖ ឆ្លាស់គ្នារវាងចលនាពេញ និងពាក់កណ្តាលជំហានសម្រាប់ចលនារលោងជាងមុន។
Microstepping៖ បែងចែកជំហានទៅជាការបង្កើនតូចៗសម្រាប់ ការគ្រប់គ្រងចលនាយ៉ាងរលូន និងច្បាស់លាស់.
ជារួម គោលការណ៍ការងាររបស់ ក ម៉ូទ័រ stepper គឺផ្អែកលើ ការធ្វើសមកាលកម្មរវាងសញ្ញាជីពចរអគ្គិសនី និងការបង្វិលមេកានិច ។ សមត្ថភាពពិសេសនេះអនុញ្ញាតឱ្យម៉ូទ័រ stepper រក្សាទីតាំងបានត្រឹមត្រូវ ទោះបីជាគ្មានឧបករណ៍បំប្លែងកូដក៏ដោយ ដោយផ្តល់នូវដំណោះស្រាយដ៏សាមញ្ញ ប៉ុន្តែមានអនុភាពសម្រាប់កម្មវិធីដែលទាមទារ ការគ្រប់គ្រងចលនាច្បាស់លាស់ និងអាចធ្វើម្តងទៀតបាន។.
រចនាសម្ព័ន្ធ ផ្ទៃក្នុង របស់ ក ម៉ូទ័រ stepper គឺជាអ្វីដែលផ្តល់ឱ្យវានូវសមត្ថភាពក្នុងការផ្លាស់ទីជាមួយនឹងភាពជាក់លាក់និងការគ្រប់គ្រងបែបនេះ។ នៅស្នូលរបស់វា ម៉ូទ័រ stepper ត្រូវបានផ្សំឡើងដោយផ្នែកសំខាន់ពីរគឺ stator និង rotor ដែលធ្វើការជាមួយគ្នាតាមរយៈការរៀបចំយ៉ាងប្រុងប្រយ័ត្ននៃ ឧបករណ៏ និង ដំណាក់កាលម៉ាញ៉េទិច។.
stator ។ គឺជាផ្នែកខាងក្រៅស្ថានីនៃម៉ូទ័រ វាមាន ឧបករណ៏អេឡិចត្រូម៉ាញេទិក ជាច្រើន (ហៅម្យ៉ាងទៀតថា windings ) ដែលរៀបចំជារាងជារង្វង់ជុំវិញ rotor ។ ឧបករណ៏ទាំងនេះត្រូវបានបែងចែកទៅជាក្រុមដែលគេស្គាល់ថាជា ដំណាក់កាល ដែលត្រូវបានផ្តល់ថាមពលក្នុងលំដាប់ជាក់លាក់មួយដើម្បីបង្កើតវាលម៉ាញេទិកបង្វិល។
នៅពេលដែលចរន្តមួយហូរកាត់ខ្សែរទាំងនេះ វានឹងបង្កើត ប៉ូលម៉ាញេទិក (ខាងជើង ឬខាងត្បូង)។ តាមរយៈការប្តូរចរន្តរវាងឧបករណ៏ផ្សេងៗក្នុងលំដាប់ច្បាស់លាស់ ដែនម៉ាញេទិចរបស់ stator ផ្លាស់ទីជុំវិញ rotor ដែលបណ្តាលឱ្យវាបង្វិលមួយជំហានម្តងៗ។
rotor ។ គឺជាផ្នែកខាងក្នុងបង្វិលនៃម៉ូទ័រ ដែលជាធម្មតាធ្វើពី មេដែកអចិន្ត្រៃយ៍ ឬ ស្នូលដែកទន់ ដែលមានធ្មេញម៉ាញ៉េទិច វាឆ្លើយតបទៅនឹងដែនម៉ាញេទិកដែលបង្កើតដោយឧបករណ៏របស់ stator ។ នៅពេលដែលវាលអេឡិចត្រូម៉ាញេទិកផ្លាស់ប្តូរ ធ្មេញរបស់ rotor តម្រឹមពួកវាជាមួយប៉ូលម៉ាញ៉េទិចរបស់ stator ដែលបណ្តាលឱ្យមានចលនាបន្ថែមច្បាស់លាស់។
អាស្រ័យលើការរចនាម៉ូទ័រ rotor អាចយកទម្រង់មួយក្នុងចំណោមទម្រង់សំខាន់ៗចំនួនបី៖
មេដែកអចិន្ត្រៃយ៍ (PM) rotor: ប្រើមេដែកអចិន្ត្រៃយ៍សម្រាប់កម្លាំងបង្វិលខ្លាំង និងមុំជំហានដែលបានកំណត់។
អថេរស្ទាក់ស្ទើរ (VR) rotor៖ មានធ្មេញដែកទន់ដែលតម្រឹមជាមួយដែនម៉ាញេទិចដោយគ្មានមេដែក។
រ៉ូទ័រកូនកាត់៖ រួមបញ្ចូលគ្នាទាំងមុខងារ PM និង VR សម្រាប់ កម្លាំងបង្វិលខ្ពស់ និង ភាពត្រឹមត្រូវនៃជំហានកាន់តែប្រសើរ.
ដំណាក់កាល នៃ ក ម៉ូទ័រ stepper សំដៅលើសំណុំឯករាជ្យនៃ windings ដែលអាចត្រូវបាន energized ដាច់ដោយឡែក។ ដំណាក់កាលនីមួយៗបង្កើតវាលម៉ាញេទិកដែលមានអន្តរកម្មជាមួយ rotor ។ ការកំណត់រចនាសម្ព័ន្ធទូទៅបំផុតគឺ៖
Two-phase (bipolar) : មានខ្សភ្លើងពីរ ដែលនីមួយៗមានខ្សែពីរ (សរុបចំនួនបួនខ្សែ)។
បួនដំណាក់កាល (unipolar): មានម៉ាស៊ីនកណ្តាលបន្ថែមដែលបណ្តាលឱ្យមានខ្សែប្រាំឬប្រាំមួយ។
ឧបករណ៏នីមួយៗ (ឬដំណាក់កាល) ដំណើរការក្នុងការធ្វើសមកាលកម្មជាមួយឧបករណ៍ផ្សេងទៀត។ នៅពេលដែលឧបករណ៍បញ្ជាម៉ូទ័រផ្តល់ថាមពលមួយដំណាក់កាល ហើយបន្ទាប់មកបន្ទាប់ វាលម៉ាញេទិកផ្លាស់ប្តូរបន្តិច ដោយទាញ rotor ទៅមុខមួយ ជំហាន ។ ការធ្វើវដ្តនេះឡើងវិញជាបន្តបន្ទាប់នាំឱ្យមាន ចលនាបង្វិលដោយរលូន.
ចំនួន ស្នូល និង ធ្មេញម៉ាញ៉េទិច នៅក្នុង rotor កំណត់ មុំជំហាន - ចំនួននៃការបង្វិលក្នុងមួយជំហាន។ ឧទាហរណ៍កូនកាត់ធម្មតា។ ម៉ូទ័រ stepper អាចមាន 200 ជំហានក្នុងមួយបដិវត្តន៍ មានន័យថាជំហាននីមួយៗផ្លាស់ទី rotor 1.8 ° ។ ការបង្កើនចំនួនបង្គោល stator ឬធ្មេញ rotor នាំឱ្យមុំជំហានតូចជាងមុន និងគុណភាពបង្ហាញកាន់តែល្អ។
ពេលវេលាច្បាស់លាស់នៃរបៀបដែលឧបករណ៏ទាំងនេះត្រូវបានថាមពល - ត្រូវបានគេស្គាល់ថា ជាលំដាប់ដំណាក់កាល - គឺសំខាន់ណាស់។ អ្នកបើកបរម៉ូតូបញ្ជូនជីពចរអគ្គិសនីទៅដំណាក់កាលនីមួយៗក្នុងលំដាប់ជាក់លាក់មួយ ធានាឱ្យមានចលនារលូន និងការគ្រប់គ្រងទីតាំងត្រឹមត្រូវ។ លំដាប់លំដោយមិនត្រឹមត្រូវអាចបណ្តាលឱ្យរំញ័រ បាត់បង់ជំហាន ឬសូម្បីតែតូបម៉ូទ័រ។
សរុបមក រចនាសម្ព័ន្ធផ្ទៃក្នុងរបស់ ក ម៉ូទ័រ stepper — ជាមួយនឹង ឧបករណ៏ដែលបានរៀបចំរបស់វា និងច្រើនដំណាក់កាល — គឺជាមូលដ្ឋានគ្រឹះនៃសមត្ថភាពរបស់វាក្នុងការបញ្ជូន ចលនាដែលគ្រប់គ្រងបានច្បាស់លាស់ ។ ដោយការបង្កើនថាមពលនៃឧបករណ៏តាមលំនាំជាក់លាក់ ម៉ូទ័របំប្លែងជីពចរអគ្គិសនីទៅជាជំហានមេកានិច ដោយសម្រេចបាននូវទីតាំងត្រឹមត្រូវ ដែលមានសារៈសំខាន់ក្នុងកម្មវិធីដូចជា ម៉ាស៊ីន CNC, មនុស្សយន្ត និងប្រព័ន្ធស្វ័យប្រវត្តិកម្មភាពជាក់លាក់។.
វត្តមាននៃ ខ្សែចំនួន 4 នៅក្នុងម៉ូទ័រ stepper ជាច្រើនត្រូវបានភ្ជាប់ដោយផ្ទាល់ទៅនឹង ការកំណត់រចនាសម្ព័ន្ធ bipolar របស់ពួកគេ ដែលជាការរចនាដ៏មានប្រសិទ្ធភាពបំផុត និងត្រូវបានគេប្រើយ៉ាងទូលំទូលាយនៅក្នុងប្រព័ន្ធគ្រប់គ្រងចលនានាពេលបច្ចុប្បន្ននេះ។ ការយល់ដឹងពីមូលហេតុដែលម៉ូទ័រ stepper មានខ្សភ្លើងចំនួន 4 តម្រូវឱ្យមានការស្វែងយល់ពីរបៀបដែលឧបករណ៏ខាងក្នុងរបស់ពួកគេត្រូវបានរៀបចំ និងរបៀបដែលចរន្តអគ្គិសនីហូរកាត់ពួកវាដើម្បីបង្កើតចលនាដែលគ្រប់គ្រងបានច្បាស់លាស់។
ម៉ូទ័រ stepper bipolar មាន ឧបករណ៏អេឡិចត្រូម៉ាញេទិកឯករាជ្យពីរ ដែលត្រូវបានគេស្គាល់ថាជា ដំណាក់កាល ។ ឧបករណ៏នីមួយៗត្រូវបានធ្វើពីខ្សែស្ពាន់ដែលរុំយ៉ាងតឹង ហើយឧបករណ៏ទាំងពីរត្រូវបានទាមទារដើម្បីបង្កើតវាលម៉ាញេទិកដែលផ្លាស់ទី rotor ។ នៅក្នុងការដំឡើង bipolar ចរន្តត្រូវតែអាចហូរ ក្នុងទិសដៅទាំងពីរ តាមរយៈឧបករណ៏នីមួយៗដើម្បីបង្កើតប៉ូលម៉ាញេទិចឆ្លាស់គ្នា។
លំហូរចរន្តទ្វេទិសនេះអនុញ្ញាតឱ្យប៉ូលម៉ាញេទិចនៃរបុំនីមួយៗបញ្ច្រាស់ ដែលអនុញ្ញាតឱ្យ rotor ផ្លាស់ទីទៅមុខ ឬថយក្រោយ អាស្រ័យលើលំដាប់បច្ចុប្បន្ន។
នៃ ខ្សែទាំងបួន bipolar ម៉ូទ័រ stepper ត្រូវគ្នាទៅនឹង ចុងទាំងពីរនៃឧបករណ៏ទាំងពីរ ៖
Coil A: ខ្សែ 1 និង លួស 2
Coil B: ខ្សែ 3 និង Wire 4
មិន មាន ម៉ាស៊ីនកណ្តាល នៅក្នុងការកំណត់រចនាសម្ព័ន្ធនេះទេ - មិនដូចនៅក្នុងម៉ូទ័រ unipolar - មានន័យថាឧបករណ៏នីមួយៗត្រូវបានប្រើប្រាស់ទាំងស្រុងរបស់វា។ នេះនាំឱ្យមានទិន្នផលកម្លាំងបង្វិលខ្ពស់ និងបង្កើនប្រសិទ្ធភាពអគ្គិសនី។
ខ្សភ្លើងនីមួយៗក្នុងខ្សភ្លើងបួន ម៉ូទ័រ stepper ជាកម្មសិទ្ធិរបស់ឧបករណ៏តែមួយ។ កម្មវិធី បញ្ជាម៉ូទ័រ ផ្លាស់ប្តូរបន្ទាត់រាងប៉ូលនៃចរន្តនៅក្នុងឧបករណ៏នីមួយៗក្នុងលំដាប់ជាក់លាក់មួយ។ នៅពេលដែលចរន្តហូរក្នុងទិសដៅមួយតាមរយៈ Coil A វាបង្កើតវាលម៉ាញេទិកដែលមានប៉ូលជាក់លាក់មួយ (ឧទាហរណ៍ ខាងជើងនៅចុងម្ខាង ខាងត្បូងនៅម្ខាងទៀត)។ នៅពេលដែលអ្នកបើកបរបញ្ច្រាសចរន្ត បង្គោលម៉ាញ៉េទិចក៏បញ្ច្រាស់ដែរ។
ដោយការសម្របសម្រួលការផ្លាស់ប្តូរប៉ូលនេះរវាង Coil A និង Coil B អ្នកបើកបរបង្កើត វាលម៉ាញេទិកបង្វិល ដែលធ្វើឱ្យ rotor ផ្លាស់ ទីមួយជំហានម្តងៗ។.
ឧទាហរណ៍៖
ជំហានទី 1: Coil A energized (ខាងជើង-ខាងត្បូង)
ជំហានទី 2: Coil B energized (ខាងជើង-ខាងត្បូង)
ជំហានទី 3: Coil A energized (ខាងត្បូង-ខាងជើង)
ជំហានទី 4: Coil B energized (ខាងត្បូង-ខាងជើង)
ការធ្វើវដ្តនេះឡើងវិញជាបន្តបន្ទាប់នាំឱ្យមាន ការបង្វិលរាងជាបន្ត ដោយរលូន ។ នៃម៉ូទ័រ
បាយប៉ូឡាបួនខ្សែ ម៉ូទ័រ stepper ផ្តល់នូវអត្ថប្រយោជន៍សំខាន់ៗជាច្រើនបើប្រៀបធៀបទៅនឹងសមភាគី unipolar របស់វាដែលមានខ្សែប្រាំឬប្រាំមួយ។
ក. ទិន្នផលកម្លាំងបង្វិលជុំខ្ពស់។
ដោយសារតែខ្យល់ទាំងមូលត្រូវបានប្រើប្រាស់ ម៉ូទ័រ bipolar អាចបង្កើត វាលម៉ាញេទិកខ្លាំងជាង ។ នេះបណ្តាលឱ្យមាន កម្លាំងបង្វិលជុំកាន់តែច្រើន សម្រាប់បរិមាណដូចគ្នានៃចរន្ត ដែលធ្វើឱ្យវាល្អសម្រាប់កម្មវិធីដែលត្រូវការដូចជាម៉ាស៊ីន CNC, មនុស្សយន្ត និងស្វ័យប្រវត្តិកម្មឧស្សាហកម្ម។
ខ. ប្រសិទ្ធភាពធំជាង
ជាមួយនឹងចរន្តដែលហូរកាត់ពេញប្រវែង ម៉ូទ័រធ្វើឱ្យការប្រើប្រាស់ថាមពលអគ្គិសនីកាន់តែប្រសើរ កាត់បន្ថយការបាត់បង់កំដៅ និងបង្កើន ប្រសិទ្ធភាព រួម។.
គ. ខ្សែភ្លើងសាមញ្ញ
ការមានខ្សភ្លើងចំនួនបួនជួយសម្រួលដល់ដំណើរការខ្សែភ្លើង។ ឧបករណ៏នីមួយៗទាមទារការតភ្ជាប់ពីរប៉ុណ្ណោះ ដែលធ្វើអោយការដំឡើងកាន់តែងាយស្រួល និងកាត់បន្ថយកំហុសឆ្គងដែលអាចកើតមាននៃខ្សែភ្លើង។
ឃ. បង្កើនភាពជាក់លាក់ និងការឆ្លើយតប
ម៉ូតូ Bipolar ត្រូវបានគេស្គាល់ថាសម្រាប់ ចលនារលូន និងការផ្លាស់ប្តូរជំហានត្រឹមត្រូវ ។ សមត្ថភាពក្នុងការបញ្ច្រាសលំហូរចរន្តអនុញ្ញាតឱ្យមាន ការគ្រប់គ្រងល្អជាងលើទីតាំង និងកម្លាំងបង្វិល ជាពិសេសនៅពេលប្រើ កម្មវិធីបញ្ជា microstepping.
| Feature | Bipolar Stepper (Four-Wire) | Unipolar Stepper (Six-Wire) |
|---|---|---|
| ការកំណត់រចនាសម្ព័ន្ធ Coil | រ៉ឺស័រពីរដោយគ្មានក្បាលម៉ាស៊ីន | ខ្សែពីរជាមួយម៉ាស៊ីនកណ្តាល |
| ចំនួនខ្សែ | 4 | 5 ឬ 6 |
| ទិសដៅបច្ចុប្បន្ន | ច្រាសមកវិញ (ទាមទារ H-bridge) | ទិសដៅថេរក្នុងមួយខ្សែពាក់កណ្តាល |
| ទិន្នផលកម្លាំងបង្វិលជុំ | ខ្ពស់ជាង | ទាបជាង |
| ប្រសិទ្ធភាព | ខ្ពស់។ | មធ្យម |
| សៀគ្វីអ្នកបើកបរ | ស្មុគស្មាញបន្តិច (H-bridge) | សាមញ្ញជាង |
| ការដាក់ពាក្យ | កម្លាំងបង្វិលជុំខ្ពស់ ការគ្រប់គ្រងភាពជាក់លាក់ | កម្លាំងបង្វិលជុំទាប ប្រព័ន្ធមូលដ្ឋាន |
ការប្រៀបធៀបនេះបង្ហាញពីមូលហេតុដែលប្រព័ន្ធទំនើបតែងតែចូលចិត្ត ម៉ូទ័រ bipolar stepper - ពួកគេផ្តល់នូវ កម្លាំងបង្វិលជុំ និងដំណើរការល្អ ជាពិសេសនៅពេលដែលជំរុញដោយ microstepping drivers កម្រិតខ្ពស់។
នៅពេលធ្វើការជាមួយខ្សែបួន ម៉ូទ័រ stepper វាជារឿងសំខាន់ក្នុងការកំណត់ថាតើខ្សែណាជារបស់ coil មួយណា។ នេះអាចត្រូវបានធ្វើបានយ៉ាងងាយស្រួលដោយប្រើ multimeter :
កំណត់ multimeter ទៅ ធន់ទ្រាំ (Ω) ។ ការកំណត់
វាស់រវាងខ្សែពីរ — ប្រសិនបើអ្នកទទួលបានភាពធន់តូច នោះខ្សែទាំងពីរនោះជារបស់ ខ្សែតែមួយ.
ខ្សែពីរដែលនៅសល់នឹងបង្កើតជាខ្សែទីពីរ។
ការដាក់ស្លាកពួកវាឱ្យបានត្រឹមត្រូវគឺសំខាន់ណាស់មុនពេលភ្ជាប់ទៅអ្នកបើកបរ។ ខ្សែភ្លើងមិនត្រឹមត្រូវអាចបណ្តាលឱ្យម៉ូទ័រញ័រ ជាប់គាំង ឬមិនបង្វិលទាំងស្រុង។
កម្មវិធីបញ្ជាម៉ូទ័រ bipolar stepper ត្រូវបានប្រើដើម្បីគ្រប់គ្រងលំហូរចរន្តតាមរយៈឧបករណ៏នីមួយៗ។ អ្នកបើកបរទាំងនេះប្រើ សៀគ្វី H-bridge ដែលអាចបញ្ច្រាសទិសដៅចរន្តតាមរយៈខ្យល់នីមួយៗ។
តាមរយៈការបញ្ជូនជីពចរអគ្គិសនីតាមលំដាប់លំដោយជាក់លាក់ អ្នកបើកបរផ្តល់ថាមពលដល់ឧបករណ៏ឆ្លាស់គ្នា ដែលបណ្តាលឱ្យ rotor ផ្លាស់ទីមួយជំហានម្តងៗ។ អ្នកបើកបរទំនើបក៏គាំទ្រ microstepping ដែលបែងចែកជំហានពេញលេញនីមួយៗទៅជាជំហានតូចៗ ដែលបណ្តាលឱ្យ ចលនារលូនជាងមុន , រំញ័រតិច និង ភាពត្រឹមត្រូវនៃទីតាំងខ្ពស់ជាងមុន។.
ដោយសារតែ ដង់ស៊ីតេនៃកម្លាំងបង្វិលជុំខ្ពស់ របស់ពួកគេ និង ភាពជាក់លាក់ល្អឥតខ្ចោះ ប៊ីប៉ូឡាបួនខ្សែ stepper motor s ត្រូវបានប្រើនៅទូទាំងឧស្សាហកម្ម និងកម្មវិធីផ្សេងៗ រួមទាំង៖
ម៉ាស៊ីនបោះពុម្ព 3D៖ សម្រាប់ការកំណត់ទីតាំងក្បាលម៉ាស៊ីនត្រឹមត្រូវ និងការគ្រប់គ្រងស្រទាប់។
ម៉ាស៊ីន CNC: សម្រាប់ចលនាក្បាលឧបករណ៍ និងការកាត់ច្បាស់លាស់។
មនុស្សយន្ត៖ សម្រាប់ការគ្រប់គ្រងចលនា និងចលនា។
បរិក្ខារពេទ្យ៖ សម្រាប់ដំណើរការមេកានិកច្បាស់លាស់។
ប្រព័ន្ធស្វ័យប្រវត្តិកម្ម៖ សម្រាប់ភារកិច្ចកំណត់ទីតាំងលីនេអ៊ែរ ឬរ៉ូតារីដែលអាចធ្វើឡើងវិញបាន។
ការរួមបញ្ចូលគ្នានៃកម្លាំង ប្រសិទ្ធភាព និងភាពជាក់លាក់របស់ពួកគេធ្វើឱ្យពួកគេក្លាយជា ជម្រើសដែលពេញចិត្តសម្រាប់វិស្វករ និងអ្នករចនាប្រព័ន្ធ.
ហេតុផលដែលម៉ូទ័រ stepper មាន ខ្សភ្លើងចំនួនបួន ត្រូវបានចាក់ឬសនៅក្នុង ការកំណត់រចនាសម្ព័ន្ធ bipolar របស់ពួកគេ ។ ខ្សភ្លើងទាំងបួននេះតំណាងឱ្យចុងទាំងពីរនៃរបុំឯករាជ្យពីរ ដែលអនុញ្ញាតឱ្យ មានលំហូរចរន្តទ្វេទិស និងអនុញ្ញាតឱ្យម៉ូទ័របង្កើតដែនម៉ាញេទិកដ៏រឹងមាំ និងគ្រប់គ្រង។
ការរចនានេះនាំឱ្យមាន កម្លាំងបង្វិលខ្ពស់ ប្រសិទ្ធភាពប្រសើរឡើង និងការគ្រប់គ្រងចលនាច្បាស់លាស់ ធ្វើឱ្យមានខ្សែបួន ម៉ូទ័រ stepper គឺជាធាតុផ្សំដ៏សំខាន់នៅក្នុងប្រព័ន្ធចលនាទំនើប។ នៅពេលផ្គូផ្គងជាមួយកម្មវិធីបញ្ជាដែលសមស្រប ពួកវាផ្តល់នូវ ដំណើរការដែលអាចទុកចិត្តបាន ប្រតិបត្តិការរលូន និងភាពត្រឹមត្រូវដែលមិនអាចប្រៀបផ្ទឹមបាន នៅក្នុងជួរដ៏ធំទូលាយនៃកម្មវិធីបច្ចេកទេស។
ដើម្បីយល់ពីមូលហេតុដែលម៉ូទ័រ 4 ខ្សែត្រូវបានគេពេញចិត្តនៅក្នុងការរចនាទំនើបជាច្រើន វាជារឿងសំខាន់ក្នុងការប្រៀបធៀបពួកវាជាមួយនឹង ម៉ូទ័រ 6 ខ្សែ។.
| មុខងារ | (Bipolar) | Six-Wire (Unipolar) |
|---|---|---|
| ចំនួននៃ Coils | 2 | 2 (ជាមួយម៉ាស៊ីនកណ្តាល) |
| ទិន្នផលកម្លាំងបង្វិលជុំ | ខ្ពស់ជាង | ទាបជាង |
| ភាពស្មុគស្មាញនៃខ្សែភ្លើង | សាមញ្ញជាង | ស្មុគស្មាញជាង |
| តម្រូវការអ្នកបើកបរ | អ្នកបើកបរ H-bridge | អ្នកបើកបរសាមញ្ញ |
| ប្រសិទ្ធភាព | ខ្ពស់។ | មធ្យម |
| ការគ្រប់គ្រងទិសដៅ | បញ្ច្រាសតាមរយៈការផ្លាស់ប្តូររាងប៉ូល។ | អាចបញ្ច្រាស់បានតាមរយៈការចុចកណ្តាលប្តូរ |
ខ្សែ bipolar បួន ម៉ូទ័រ stepper លុបបំបាត់ម៉ាស៊ីនកណ្តាលដែលអនុញ្ញាត winding ទាំងមូល ក្នុងដំណាក់កាលនីមួយៗដែលបណ្តាលឱ្យ ឱ្យប្រើ មានកម្លាំងបង្វិលកាន់តែច្រើនក្នុងមួយអំពែរ នៃចរន្ត។
នៅពេលធ្វើការជាមួយ ម៉ូទ័រ stepper បួនខ្សែ ជំហានសំខាន់បំផុតមួយមុនពេលភ្ជាប់វាទៅអ្នកបើកបរគឺកំណត់អត្តសញ្ញាណ ខ្សែណាជារបស់របុំមួយណា ។ ដោយសារម៉ូទ័រ stepper ពឹងផ្អែកលើការបន្តចរន្តអគ្គិសនីច្បាស់លាស់ ខ្សែភ្លើងដែលមិនត្រឹមត្រូវ អាចនាំអោយមានការរំញ័រ ការជាប់គាំង ឬបរាជ័យក្នុងការបង្វិលទាំងស្រុង។ ការយល់ដឹងពីរបៀបកំណត់អត្តសញ្ញាណខ្សែទាំងបួនយ៉ាងត្រឹមត្រូវ ធានាបាននូវ ប្រតិបត្តិការម៉ូទ័ររលូន និងត្រឹមត្រូវ។.
ខ្សែបួន ម៉ូទ័រ stepper គឺជា ម៉ូទ័រ bipolar មានន័យថាវាមាន របុំពីរដាច់ដោយឡែកពីគ្នា (ដំណាក់កាល) ហើយ coil នីមួយៗមាន ខ្សែពីរ — មួយនៅចុងនីមួយៗ។ ខ្សភ្លើងទាំងបួនជាធម្មតាមានកូដពណ៌ ប៉ុន្តែលេខកូដពណ៌អាចប្រែប្រួលរវាងក្រុមហ៊ុនផលិត។
ជាទូទៅ៖
Coil A: មានខ្សែពីរ (ឧ. ក្រហម និងខៀវ)
Coil B: មានខ្សែពីរ (ឧ. បៃតង និងខ្មៅ)
ឧបករណ៏នីមួយៗត្រូវតែកំណត់អត្តសញ្ញាណឱ្យបានត្រឹមត្រូវដើម្បីឱ្យអ្នកបើកបរអាចបញ្ជូនចរន្តតាមរយៈវាតាមលំដាប់ត្រឹមត្រូវ។
ដើម្បីកំណត់អត្តសញ្ញាណគូខ្សែ អ្នកនឹងត្រូវការ multimeter ឌីជីថល ឬ ohmmeter ដែលជាឧបករណ៍សាមញ្ញដែលវាស់ធន់។ នេះអនុញ្ញាតឱ្យអ្នកកំណត់ថាតើខ្សភ្លើងពីរណាត្រូវបានតភ្ជាប់ដោយអគ្គិសនីជាផ្នែកនៃឧបករណ៏តែមួយ។
ត្រូវប្រាកដថា ម៉ូទ័រ stepper ត្រូវបានផ្តាច់ចេញពីការផ្គត់ផ្គង់ថាមពល ឬកម្មវិធីបញ្ជាមុនពេលធ្វើតេស្ត។ អ្នកគួរតែមានខ្សែរលុងចំនួន 4 សម្រាប់សាកល្បង។
បើក multimeter របស់អ្នក ហើយកំណត់វាឱ្យវាស់ ភាពធន់ (Ω).
ដោយប្រើឧបករណ៍ស្ទង់ multimeter សាកល្បងខ្សែពីរក្នុងពេលតែមួយ៖
ប្រសិនបើម៉ែត្របង្ហាញ តម្លៃធន់ទ្រាំទាប (ជាធម្មតានៅចន្លោះ 1Ω និង 20Ω ) នោះខ្សែទាំងពីរជារបស់ ខ្សែតែមួយ។.
ប្រសិនបើម៉ែត្រ មិនបង្ហាញការអាន ឬភាពធន់គ្មានកំណត់ នោះខ្សភ្លើងជាកម្មសិទ្ធិរបស់ ឧបករណ៏ផ្សេងៗ.
បន្តការសាកល្បងការផ្សំខ្សែផ្សេងគ្នារហូតដល់អ្នករកឃើញគូខ្សែទាំងពីរ។
ឧទាហរណ៍ ប្រសិនបើ ក្រហម និងខៀវ បង្ហាញភាពបន្ត (ធន់ទ្រាំទាប) នោះគឺជា Coil A.
ប្រសិនបើ ពណ៌បៃតង និងខ្មៅ បង្ហាញភាពបន្ត នោះគឺជា Coil B.
នៅពេលដែលខ្សែទាំងពីរត្រូវបានកំណត់អត្តសញ្ញាណ សូមដាក់ស្លាកពួកវាឱ្យច្បាស់ ដើម្បីជៀសវាងការភាន់ច្រលំកំឡុងពេលភ្ជាប់។
ឧបករណ៏ A → A+ (ក្រហម), A− (ខៀវ)
ឧបករណ៏ B → B+ (បៃតង), B− (ខ្មៅ)
បន្ទាត់រាងប៉ូលនៃខ្សែនីមួយៗ (វិជ្ជមានឬអវិជ្ជមាន) អាចត្រូវបានកំណត់នៅពេលក្រោយក្នុងអំឡុងពេលប្រតិបត្តិការម៉ូទ័រ។
ប្រសិនបើអ្នកចង់កំណត់បន្ទាត់រាងប៉ូលពិតប្រាកដនៃខ្សែនីមួយៗ (ដែលមានប្រយោជន៍សម្រាប់ទិសដៅបង្វិលជាប់លាប់) អ្នកអាចប្រើការធ្វើតេស្តសាមញ្ញមួយ៖
ភ្ជាប់ឧបករណ៏មួយ (និយាយថា Coil A) ទៅអ្នកបើកបររបស់អ្នក។
ដំណើរការម៉ូទ័រយឺត។
ប្រសិនបើម៉ូទ័របង្វិល ដោយរលូនក្នុងទិសដៅត្រឹមត្រូវ នោះខ្សែភ្លើងត្រឹមត្រូវ។
ប្រសិនបើម៉ូទ័រ ញ័រ ឬបង្វិលថយក្រោយ បញ្ច្រាសប៉ូលនៃរបុំមួយ (ប្តូរ A+ និង A−)។
ធ្វើម្តងទៀតដូចគ្នាសម្រាប់ Coil B ប្រសិនបើចាំបាច់រហូតដល់ម៉ូទ័រដំណើរការដោយរលូនក្នុងទិសដៅដែលអ្នកចង់បាន។
បើមាន ក ម៉ូទ័រ stepper ឧបករណ៍សាកល្បង អាចធ្វើឱ្យដំណើរការលឿនជាងមុន។ ឧបករណ៍ទាំងនេះរកឃើញគូ coil និងលំដាប់ដំណាក់កាលដោយស្វ័យប្រវត្តិ ដោយបង្ហាញលទ្ធផលភ្លាមៗ។ ទោះជាយ៉ាងណាក៏ដោយ ការប្រើ multimeter នៅតែជាវិធីសាស្ត្រដែលអាចទុកចិត្តបាន និងអាចចូលដំណើរការបានបំផុត។
ខណៈពេលដែលលេខកូដពណ៌ខុសគ្នា ជាច្រើន។ ម៉ូទ័រ stepper អនុវត្តតាមស្តង់ដារទូទៅទាំងនេះ៖
| ក្រុមហ៊ុនផលិត | Coil A | Coil B |
|---|---|---|
| ម៉ូទ័រ NEMA ស្តង់ដារ | ក្រហម និងខៀវ | បៃតង និងខ្មៅ |
| ម៉ូទ័របូព៌ា | ពណ៌ទឹកក្រូច និងលឿង | ក្រហម & ត្នោត |
| ម៉ាកចិនមួយចំនួន | ខ្មៅ និងបៃតង | ក្រហម និងខៀវ |
តែងតែបញ្ជាក់ជាមួយឧបករណ៍ multimeter ជំនួសឱ្យការពឹងផ្អែកតែលើពណ៌ខ្សែ ព្រោះគ្រោងការណ៍ខ្សែភ្លើងមិនមានលក្ខណៈស្តង់ដារជាសកលទេ។
ប្រសិនបើម៉ូទ័រ stepper មិនបង្វិលត្រឹមត្រូវបន្ទាប់ពីខ្សែ:
ម៉ូទ័រញ័រប៉ុន្តែមិនបត់៖ ឧបករណ៏អាចភ្ជាប់មិនត្រឹមត្រូវ។ ផ្ទៀងផ្ទាត់គូគូ។
ម៉ូទ័របង្វិលក្នុងទិសដៅខុស៖ បញ្ច្រាសប៉ូលនៃរបុំមួយ។
Motor Overheats ឬតូប៖ ពិនិត្យមើលការកំណត់របស់អ្នកបើកបរ និងធានាបាននូវដែនកំណត់បច្ចុប្បន្នត្រឹមត្រូវ។
ចលនាមិនស្មើគ្នា ឬជំហានរំលង៖ ពិនិត្យឡើងវិញនូវលំដាប់ខ្សែភ្លើង និងធានាបាននូវការតភ្ជាប់អគ្គិសនីល្អ។
ចូរនិយាយថាអ្នកមានខ្សែបួន ម៉ូទ័រ stepper មានពណ៌ខ្សែ៖ ក្រហម ខៀវ បៃតង និងខ្មៅ.
វាស់រវាង ក្រហម និងខៀវ → ធន់ = 2.3Ω → ឧបករណ៏ដូចគ្នា (Coil A)
វាស់រវាង ពណ៌បៃតង និងខ្មៅ → ធន់ = 2.4Ω → ឧបករណ៏ដូចគ្នា (Coil B)
ភ្ជាប់ទៅអ្នកបើកបរដូចខាងក្រោមៈ
A+ = ក្រហម , A− = ខៀវ
B+ = បៃតង , B− = ខ្មៅ
នៅពេលដែលអ្នកបើកបរផ្តល់ថាមពលដល់ Coil A និង Coil B ក្នុងលំដាប់ឆ្លាស់គ្នា rotor នឹងបង្វិលដោយរលូនក្នុងទិសដៅមួយ។ ការផ្លាស់ប្តូរ A និង B (ឬបញ្ច្រាសបន្ទាត់រាងប៉ូល) នឹងបញ្ច្រាសទិសបង្វិល។
តែងតែ ផ្តាច់ថាមពល មុនពេលវាស់ភាពធន់។
ជៀសវាងខ្សែភ្លើងខ្លីក្នុងពេលធ្វើតេស្ត។
កុំប្រើវ៉ុលទៅម៉ូទ័រលុះត្រាតែរបុំត្រូវបានកំណត់អត្តសញ្ញាណបានត្រឹមត្រូវ។
ពិនិត្យការតភ្ជាប់ទាំងអស់ពីរដងមុននឹងបើកថាមពលដល់កម្មវិធីបញ្ជា។
កំណត់អត្តសញ្ញាណ ខ្សែទាំងបួនរបស់ ក ម៉ូទ័រ stepper គឺជាដំណើរការដ៏សាមញ្ញ ប៉ុន្តែសំខាន់ដើម្បីធានាបាននូវប្រតិបត្តិការត្រឹមត្រូវ។ ដោយប្រើ ឧបករណ៍ multimeter ដើម្បីវាស់ស្ទង់ភាពធន់ អ្នកអាចកំណត់យ៉ាងងាយស្រួលថាខ្សែណាជារបស់ coil ដូចគ្នា ហើយភ្ជាប់ពួកវាឱ្យបានត្រឹមត្រូវទៅអ្នកបើកបររបស់អ្នក។
ការកំណត់អត្តសញ្ញាណត្រឹមត្រូវមិនត្រឹមតែការពារការខូចខាតដល់ម៉ូទ័រ និងឧបករណ៍បញ្ជារបស់អ្នកប៉ុណ្ណោះទេ ប៉ុន្តែថែមទាំងធានាបាននូវ ភាពត្រឹមត្រូវ ប្រសិទ្ធភាព និងដំណើរការរលូន នៅក្នុងកម្មវិធីណាមួយផងដែរ - មិនថាវាជា ការបោះពុម្ព 3D ម៉ាស៊ីន CNC ឬមនុស្សយន្ត ទេ។.
ក ម៉ូទ័រ stepper កម្មវិធីបញ្ជា ត្រូវបានទាមទារដើម្បីគ្រប់គ្រងលំហូរបច្ចុប្បន្នតាមរយៈឧបករណ៏។ អ្នកបើកបរបញ្ជូនជីពចរតាមលំដាប់ជាក់លាក់មួយ ដើម្បីសម្រេចបាននូវ ការបង្វិលជាជំហានៗ.
Coil A energized (ប៉ូលវិជ្ជមាន)
Coil B energized (ប៉ូលវិជ្ជមាន)
Coil A energized (ប៉ូលអវិជ្ជមាន)
Coil B energized (ប៉ូលអវិជ្ជមាន)
ដោយធ្វើម្តងទៀតនូវលំដាប់នេះ ម៉ូទ័របង្វិលជាបន្តបន្ទាប់ក្នុងទិសដៅមួយ។ ការបញ្ច្រាសលំដាប់បញ្ច្រាសទិសដៅរបស់ម៉ូទ័រ។
កម្មវិធីបញ្ជាម៉ូទ័រ stepper ទំនើបក៏គាំទ្រ microstepping ដែលកម្រិតបច្ចុប្បន្នត្រូវបានគ្រប់គ្រងយ៉ាងជាក់លាក់ដើម្បីបង្កើតចលនារលោងជាងមុន និងកាត់បន្ថយរំញ័រ។
ចាប់តាំងពី winding ទាំងមូលត្រូវបានប្រើក្នុងអំឡុងពេលប្រតិបត្តិការ, បួនខ្សែ stepper motor s បង្កើត កម្លាំងបង្វិលខ្ពស់ជាង បើប្រៀបធៀបទៅនឹងសមភាគី unipolar របស់ពួកគេ ដែលធ្វើឱ្យវាល្អសម្រាប់ ស្វ័យប្រវត្តិកម្មឧស្សាហកម្ម និងមនុស្សយន្ត.
ជាមួយនឹងខ្សែភ្លើងតិចជាងមុន ខ្សែភ្លើង និងសៀគ្វីត្រួតពិនិត្យគឺ សាមញ្ញជាង កាត់បន្ថយការថែទាំ និងកាត់បន្ថយកំហុសក្នុងការតភ្ជាប់។
ការរចនា bipolar អនុញ្ញាតឱ្យ ចរន្តហូរក្នុងទិសដៅទាំងពីរ តាមរយៈ coil នីមួយៗ ធ្វើឱ្យ ដែនម៉ាញេទិចកាន់តែរឹងមាំ និងធ្វើអោយប្រសើរឡើងនូវការឆ្លើយតបរបស់ម៉ូទ័រ។
ទំនើប ម៉ូទ័រ stepper ឧបករណ៍បញ្ជា ត្រូវបានធ្វើឱ្យប្រសើរឡើងសម្រាប់ការកំណត់រចនាសម្ព័ន្ធបួនខ្សែ ដោយផ្តល់ជូននូវលក្ខណៈពិសេសកម្រិតខ្ពស់ដូចជា microstepping , ការកំណត់ចរន្ត និង ការគ្រប់គ្រងកម្លាំងបង្វិល។.
ម៉ូទ័រ stepper បួនខ្សែត្រូវបានប្រើនៅគ្រប់ទីកន្លែង ភាពជាក់លាក់ និងការគ្រប់គ្រង ។ ដែលត្រូវការ កម្មវិធីទូទៅរួមមាន:
ម៉ាស៊ីនបោះពុម្ព 3D - សម្រាប់ការតម្រឹមស្រទាប់ច្បាស់លាស់ និងការត្រួតពិនិត្យការបញ្ចូល
ម៉ាស៊ីន CNC - សម្រាប់ការកំណត់ទីតាំងឧបករណ៍ត្រឹមត្រូវ។
អាវុធមនុស្សយន្ត - សម្រាប់ចលនាដែលអាចគ្រប់គ្រងបាន និងអាចធ្វើម្តងទៀតបាន។
កាមេរ៉ា gimbals - សម្រាប់ស្ថេរភាពរលូន
ឧបករណ៍វេជ្ជសាស្ត្រ - សម្រាប់ប្រតិបត្តិការមេកានិចដ៏ទន់ភ្លន់
ការរួមបញ្ចូលគ្នានៃ ភាពត្រឹមត្រូវ កម្លាំងបង្វិលជុំ និងភាពសាមញ្ញ របស់ពួកគេ ធ្វើឱ្យពួកគេក្លាយជាជម្រើសនៅក្នុងឧស្សាហកម្មដ៏ធំទូលាយមួយ។
ខ្សែភ្លើងមិនត្រឹមត្រូវ ឬកម្មវិធីបញ្ជាដែលមានកំហុសអាចបណ្តាលឱ្យមានបញ្ហាដូចជា ការរំញ័រ ការឡើងកំដៅ ឬចលនាខុសប្រក្រតី ។ ដើម្បីដោះស្រាយបញ្ហា៖
ត្រូវប្រាកដថាគូ coil ត្រូវបានកំណត់យ៉ាងត្រឹមត្រូវ។
ផ្ទៀងផ្ទាត់ការកំណត់កម្មវិធីបញ្ជាដែលត្រូវគ្នានឹងលក្ខណៈបច្ចេកទេសរបស់ម៉ូទ័រ
ពិនិត្យរក សៀគ្វីខ្លី ឬឧបករណ៏ចំហរ ដោយប្រើ multimeter
បញ្ជាក់វ៉ុលផ្គត់ផ្គង់ថាមពលត្រឹមត្រូវ និងការវាយតម្លៃបច្ចុប្បន្ន
ការតភ្ជាប់ត្រឹមត្រូវ និងការកំណត់រចនាសម្ព័ន្ធធានានូវ ដំណើរការម៉ូទ័ររលូន និងអាចទុកចិត្តបាន។.
បួន ខ្សែ ម៉ូទ័រ stepper តំណាងឱ្យ ការកំណត់រចនាសម្ព័ន្ធ bipolar ជាមួយនឹងឧបករណ៏ឯករាជ្យពីរដែលគ្រប់គ្រងតាមរយៈកម្មវិធីបញ្ជា H-bridge ។ ខ្សភ្លើងទាំងបួនត្រូវគ្នាទៅនឹងចុងទាំងពីរនៃឧបករណ៏នីមួយៗ ដែលអនុញ្ញាតឱ្យមាន លំហូរចរន្តទ្វេទិស , ខ្ពស់ និង ការគ្រប់គ្រងចលនាបានច្បាស់លាស់។.
ការរចនានេះត្រូវបានពេញចិត្តសម្រាប់ ប្រព័ន្ធស្វ័យប្រវត្តិកម្មទំនើប ព្រោះវារួមបញ្ចូលគ្នានូវ ប្រសិទ្ធភាព , ភាពបត់បែននៃការគ្រប់គ្រង និង ភាពសាមញ្ញ ក្នុងខ្សែភ្លើង។ មិនថានៅក្នុងផ្នែកមនុស្សយន្ត ប្រព័ន្ធ CNC ឬការបោះពុម្ព 3D ទេ ម៉ូទ័រ stepper បួនខ្សែគឺជាសមាសធាតុសំខាន់សម្រាប់ការសម្រេចបាននូវចលនាត្រឹមត្រូវ ស្រប និងអាចទុកចិត្តបាន។