
Visninger: 0 Forfatter: Webstedsredaktør Publiceringstidspunkt: 2026-08-11 Oprindelse: websted


Automated Guided Vehicles ( AGV'er ) er meget udbredt i smarte fabrikker, lagre, logistikcentre og industrielle automationssystemer, fordi de giver pålidelig, fleksibel og effektiv materialetransport. I kernen af et AGV-bevægelsessystem spiller DC-servomotoren en afgørende rolle i at drive hjul, kontrollere hastigheden, opretholde positioneringsnøjagtighed og sikre jævn bevægelse.
Men under langvarig drift oplever mange AGV-systemer et almindeligt problem: DC-servomotor overophedning . For høj motortemperatur reducerer ikke kun effektiviteten, men kan også forårsage encoderfejl, isolationsskader, reduceret levetid, uventede nedlukninger og endda fuldstændig motorfejl.
At forstå, hvorfor en AGV DC-servomotor overophedes under kontinuerlig drift, er afgørende for at forbedre systemets pålidelighed, vælge den rigtige motor og optimere AGV-ydelsen. Denne artikel forklarer de vigtigste årsager til AGV-servomotorens overophedning og giver praktiske løsninger til at forhindre termiske problemer.
En AGV DC-servomotor, der overophedes under kontinuerlig drift, er et almindeligt problem i automatiserede styrede køretøjssystemer. Da AGV'er ofte arbejder i lange timer med hyppig acceleration, bremsning og belastningsændringer, skal motoren håndtere konstant termisk belastning.
For høj temperatur kan reducere motorens effektivitet, beskadige interne komponenter, forkorte levetiden og forårsage uventet nedetid for AGV. At forstå hovedårsagerne til overophedning hjælper med at forbedre systemets pålidelighed og optimere motorens ydeevne.
En af de mest almindelige årsager til AGV-servomotorens overophedning er drift under for høj belastning.
Når en AGV bærer tunge materialer, klatrer op på ramper eller kører på ujævne overflader, kræver motoren højere drejningsmoment. Højere drejningsmoment kræver mere strøm, hvilket øger varmeudviklingen inde i motorviklingerne.
Almindelige overbelastningsforhold omfatter:
Nyttelast overstiger motorens designkapacitet
Forkert valg af gearkasseforhold
Hyppig drift ved maksimalt drejningsmoment
Øget modstand fra hjul eller mekaniske dele
Løsning: Vælg en AGV DC servomotor med tilstrækkelig momentmargin og undgå kontinuerlig drift nær motorens maksimale kapacitet.
Valg af en underdimensioneret motor kan forårsage vedvarende overophedning.
En motor, der ikke kan levere nok drejningsmoment, vil fungere med høj strøm i længere perioder, hvilket skaber for høj varme og reducerer effektiviteten.
Motorvalg bør overveje:
AGV vægt og nyttelast
Påkrævet hastighed
Hjul størrelse
Accelerationskrav
Arbejdscyklus
Driftsmiljø
En korrekt tilpasset motor kan opretholde en stabil temperatur under langvarig drift.
Motorstrømmen påvirker direkte temperaturstigningen. Ifølge princippet om elektrisk tab:
Varmetab = I⊃2; × R
Højere strøm skaber markant mere varme inde i motoren.
Årsager til overdreven strøm inkluderer:
Hyppig acceleration og bremsning
Høje momentkrav
Dårlige servoparameterindstillinger
Mekanisk modstand
Forkerte kontrolindstillinger
Brug af servodrev med strømovervågning og momentbegrænsende funktioner kan hjælpe med at reducere risikoen for overophedning.
Selv normal motordrift genererer varme. Hvis varmen ikke kan frigives effektivt, vil temperaturen fortsætte med at stige.
Almindelige termiske problemer omfatter:
Begrænset luftstrøm omkring motoren
Kompakt installationsplads
Høj omgivelsestemperatur
Dårlig kontakt mellem motor og chassis
For at forbedre køleydelsen:
Brug motorer med aluminiumshuse
Optimer installationsdesign
Sørg for korrekt ventilation
Vælg motorer med bedre termisk ydeevne
AGV-batterispændingen skal matche servomotoren og regulatorens krav.
Lavspændingsforhold kan forårsage:
Højere motorstrøm
Reduceret effektivitet
Øget varmeudvikling
Spændingsudsving kan også skabe ustabil motordrift og yderligere termisk stress.
Almindelige AGV-strømsystemer omfatter:
24V DC
36V DC
48V DC
72V DC
Korrekt spændingstilpasning sikrer stabil motorydelse.
Mekaniske problemer kan øge arbejdsbyrden på motoren og forårsage overophedning.
Almindelige årsager omfatter:
Hjulforskydning
Lejeskader
Gearkasse friktion
Dårlig smøring
Ujævne betjeningsflader
Regelmæssig inspektion af AGV-drivsystemet hjælper med at reducere unødvendig motorbelastning og forbedrer effektiviteten.
Servomotorer er afhængige af nøjagtige controllerindstillinger for jævn drift.
Forkert tuning kan resultere i:
For høj strømudgang
Motor vibration
Positionskorrektionsfejl
Unødvendig momentkompensation
Korrekt justering af acceleration, hastighedskontrol og strømgrænser hjælper med at reducere varmeudviklingen.
Mange AGV servomotorer bruger encodere til nøjagtig hastigheds- og positionskontrol.
Hvis encodersignalerne er ustabile, kan styreenheden løbende korrigere motorbevægelsen, hvilket øger strømforbruget og temperaturen.
Mulige årsager omfatter:
Encoder skade
Løse ledninger
Elektrisk interferens
Forkert konfiguration
Integrerede encodermotorer kan forbedre signalpålideligheden og reducere kontrolrelateret overophedning.
De vigtigste årsager til AGV DC-servomotorer Overophedning af omfatter overdreven belastning, forkert motorvalg, højt strømforbrug, dårlig afkøling, ustabil strømforsyning, mekanisk modstand og ukorrekte kontrolindstillinger.
Ved at vælge en passende servomotor, optimere systemdesign og implementere effektive overvågningsstrategier kan AGV-producenter forbedre motorens pålidelighed, forlænge levetiden og sikre stabil drift i krævende industrielle miljøer.
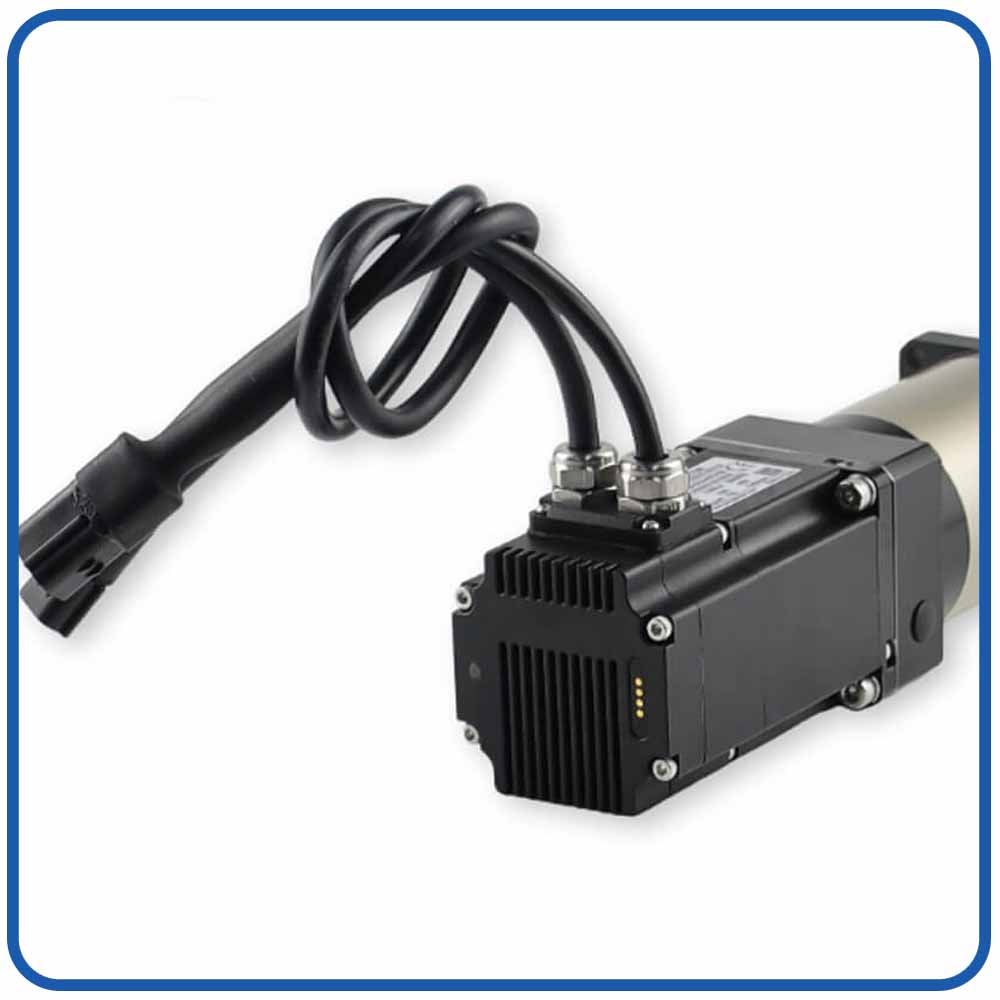
Besfoc IDC60 Integrerede DC-servomotorer til AGV/AMR
IDC60 integreret BLDC servomotor — højeffektiv, kompakt og smart lukket sløjfe-bevægelseskontrolløsning |
||

|
Produktoversigt: Den IDC60 integrerede BLDC servomotor fra Besfoc er en kompakt NEMA 24-løsning, der kombinerer motor, drev og encoder i én enhed. Det giver præcis lukket sløjfe kontrol, stabilt drejningsmoment og hurtig respons. Dets integrerede design reducerer ledninger, sparer plads. |
|
Vigtigste tekniske højdepunkter
|
||
Typiske applikationer
|
||
Parameter |
IDC60-specifikation |
Motortype |
Integreret BLDC servomotor |
Rammestørrelse |
60 mm |
Power Range |
200W / 400W |
Nominel spænding |
24V / 48V |
Nominel hastighed |
3000 rpm |
Nominel drejningsmoment |
0,63 Nm / 1,27 Nm |
Encoder |
17-bit magnetisk encoder |
Meddelelse |
Puls / RS485 / CANopen |
Valgfri funktioner |
Gearkasse, Bremse, Køleblæser |
|
|
|
|
|
|---|---|---|---|---|
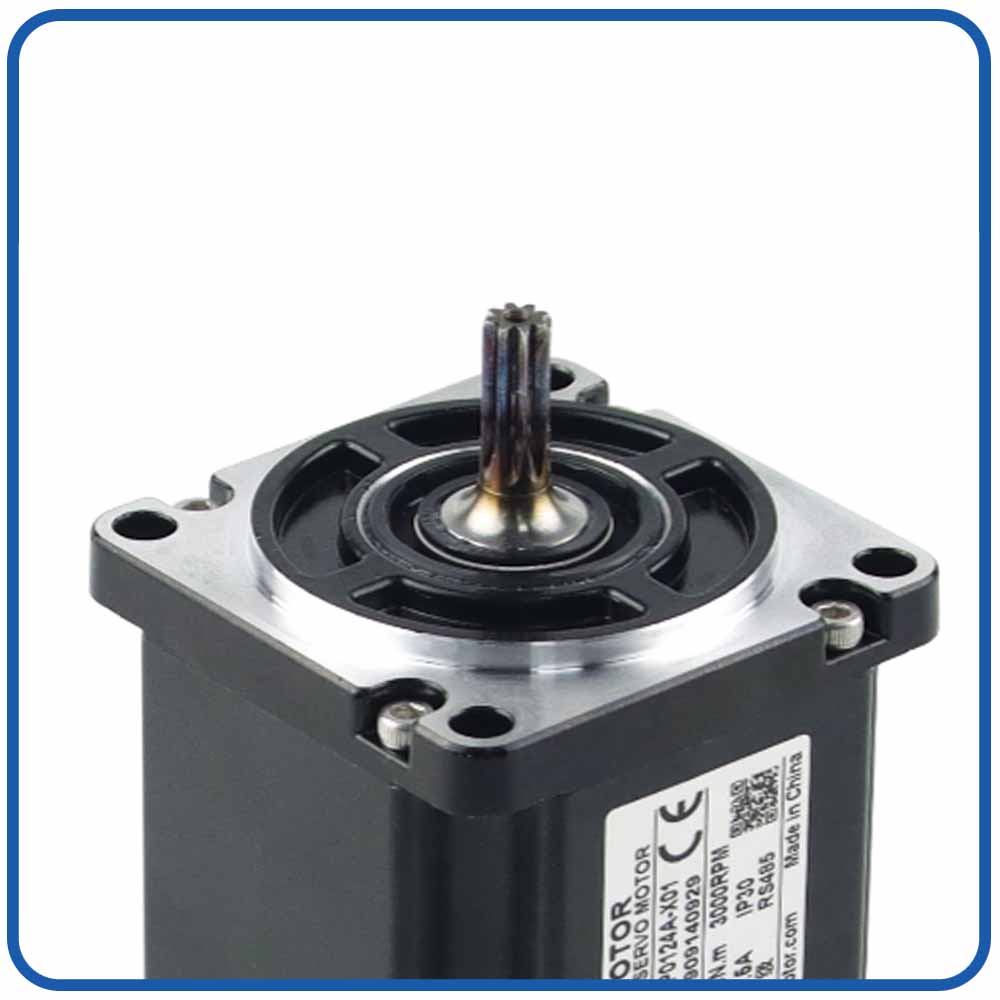
Aksel |
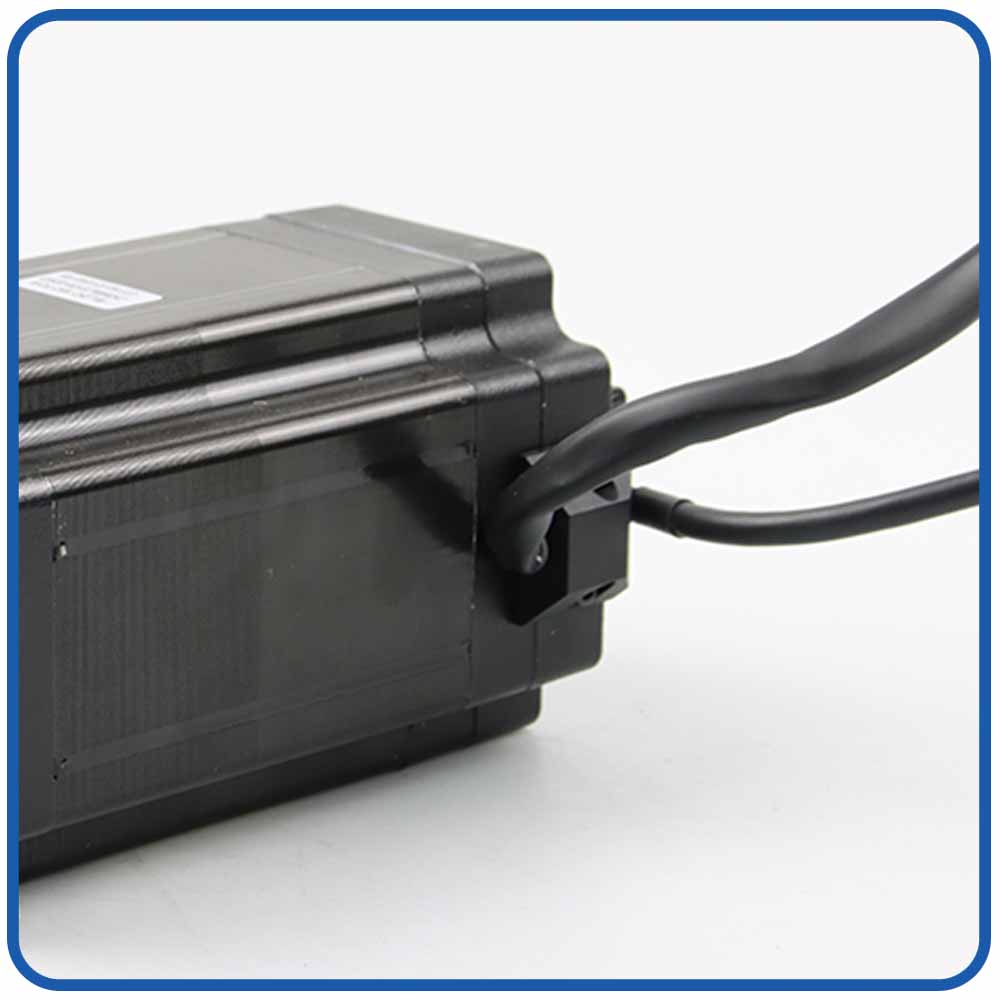
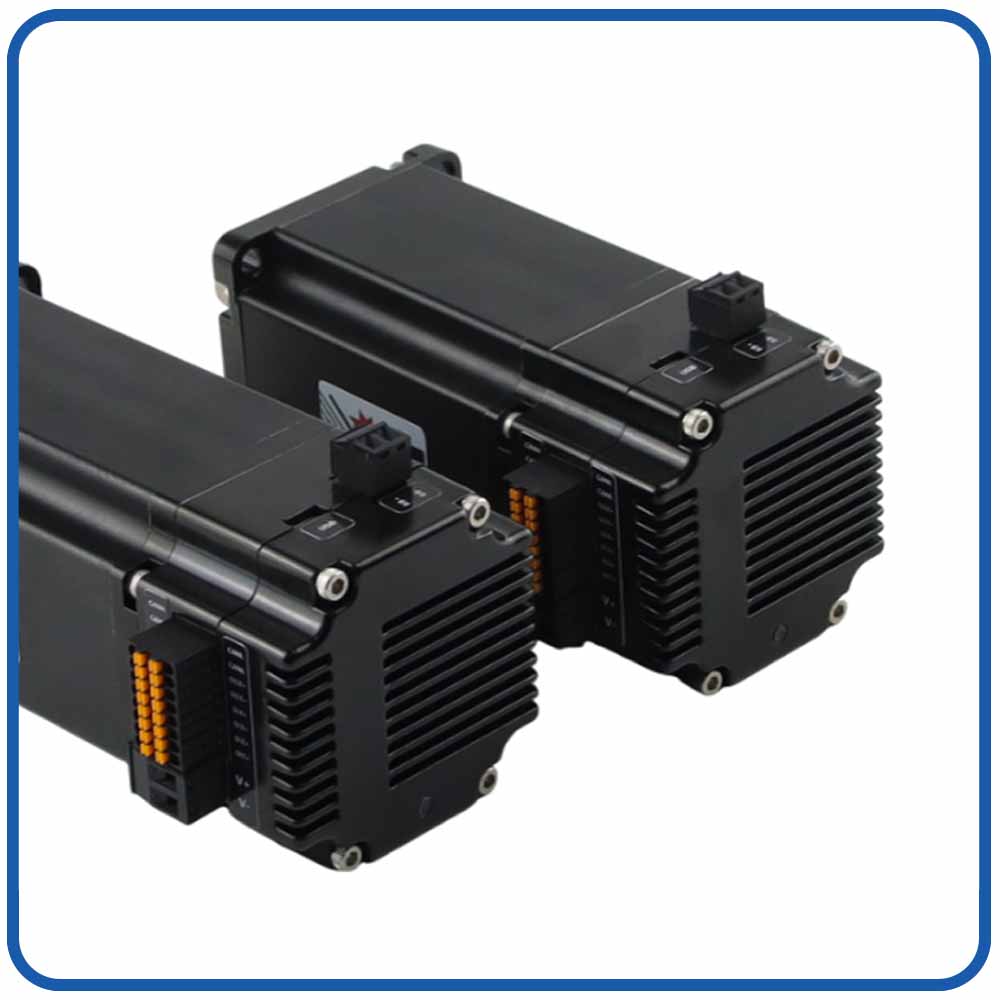
Terminalhus |
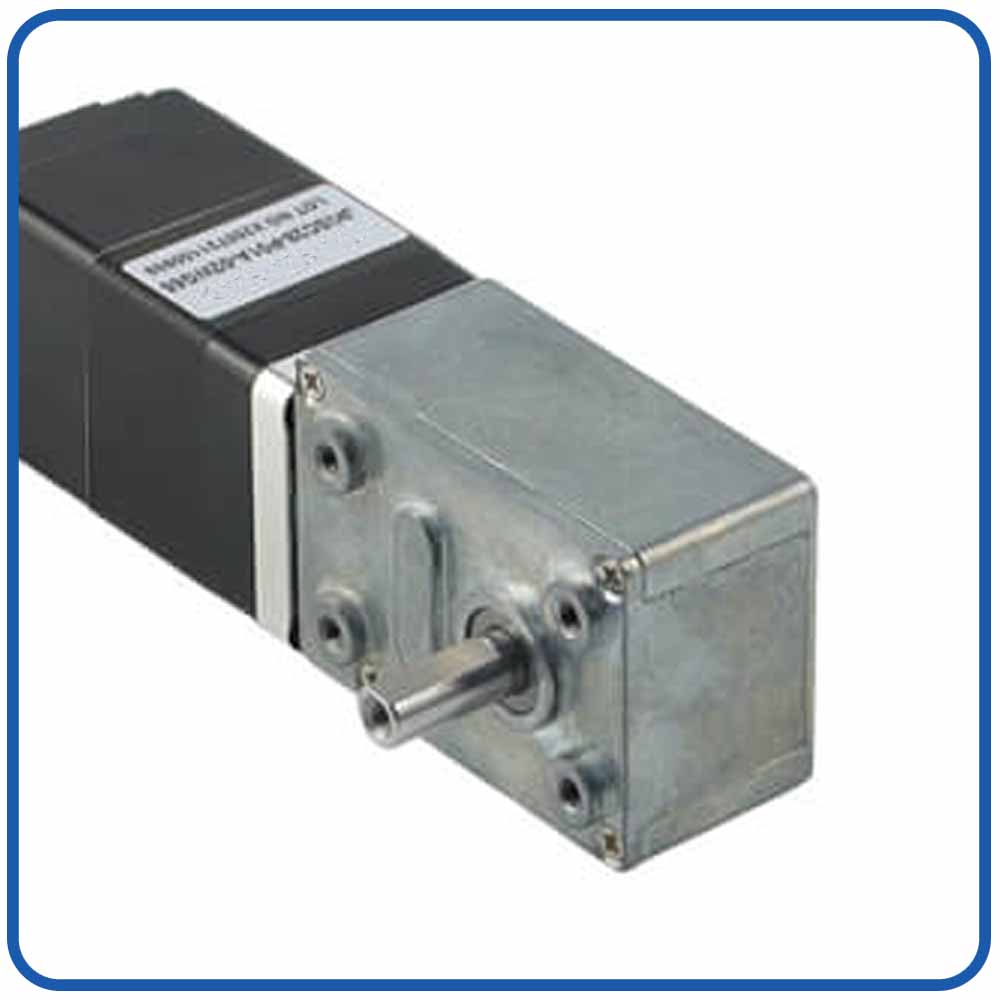
Snekkegearkasse |
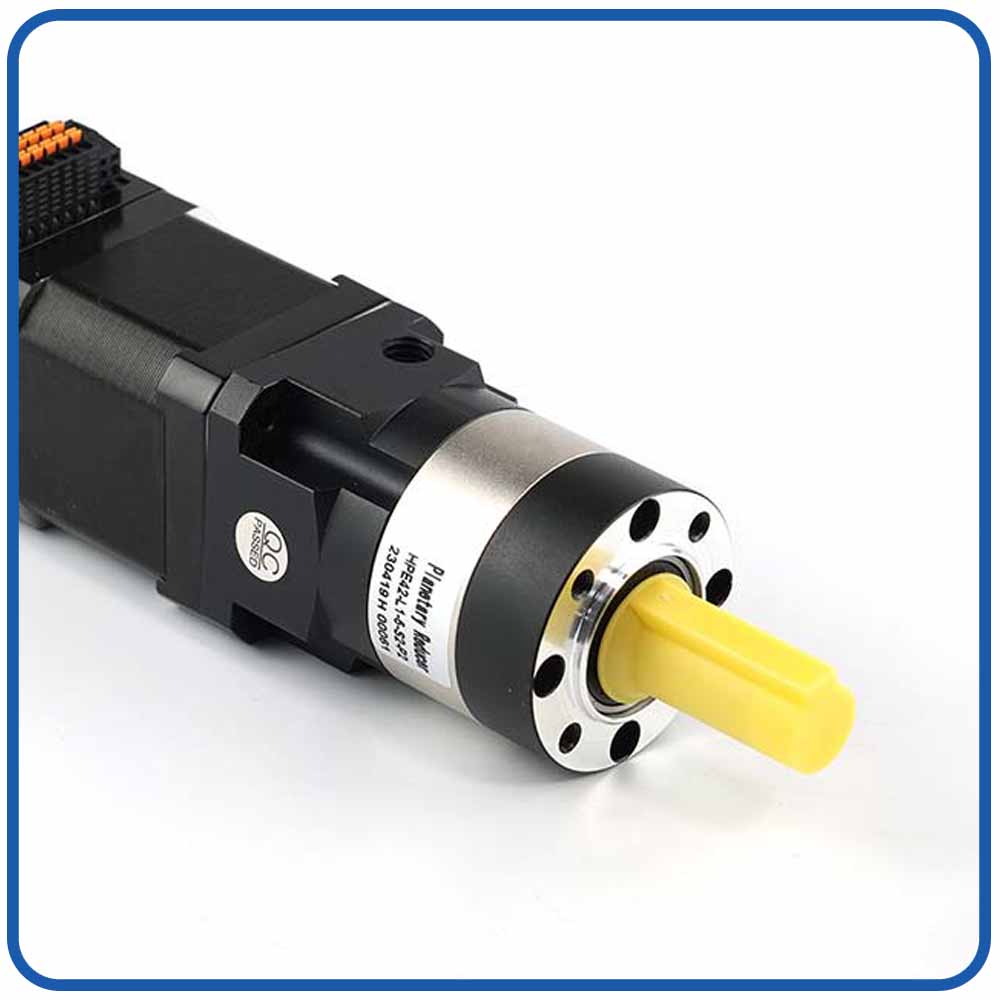
Planetarisk gearkasse |
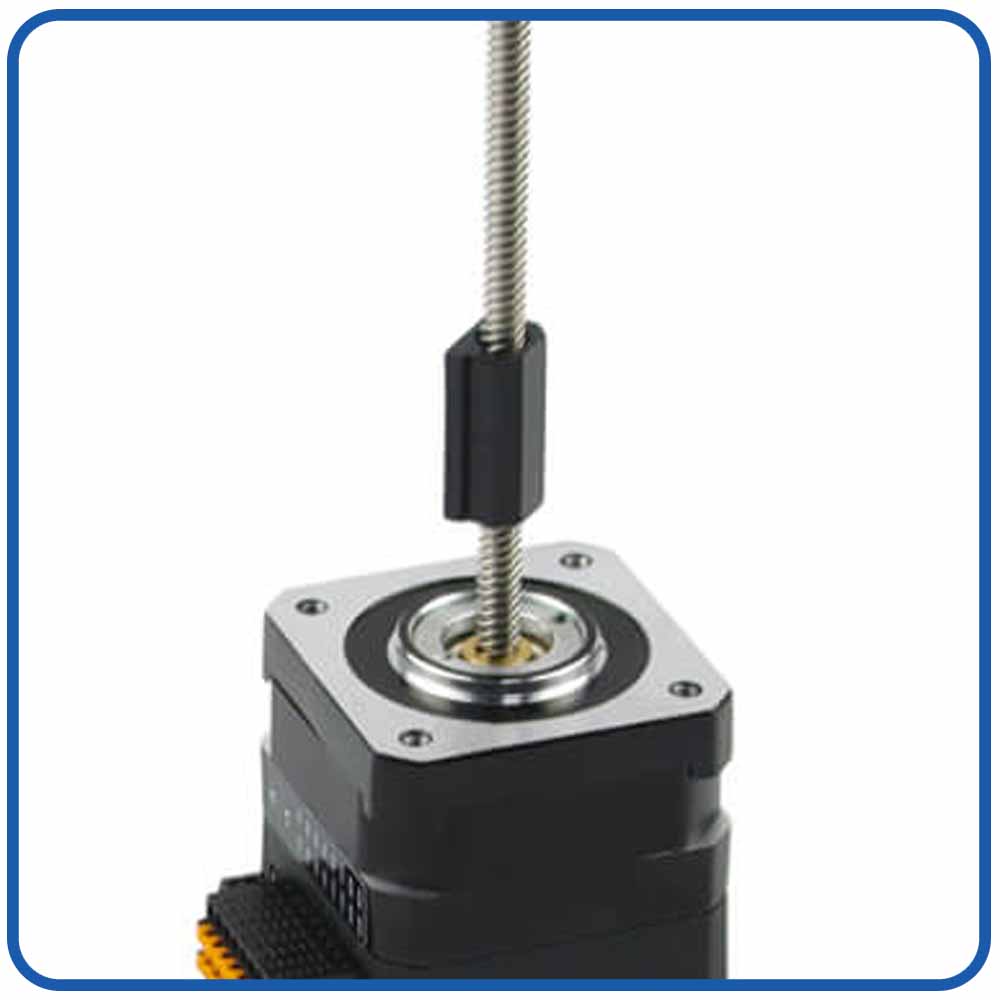
Blyskrue |
|
|
|
|
|
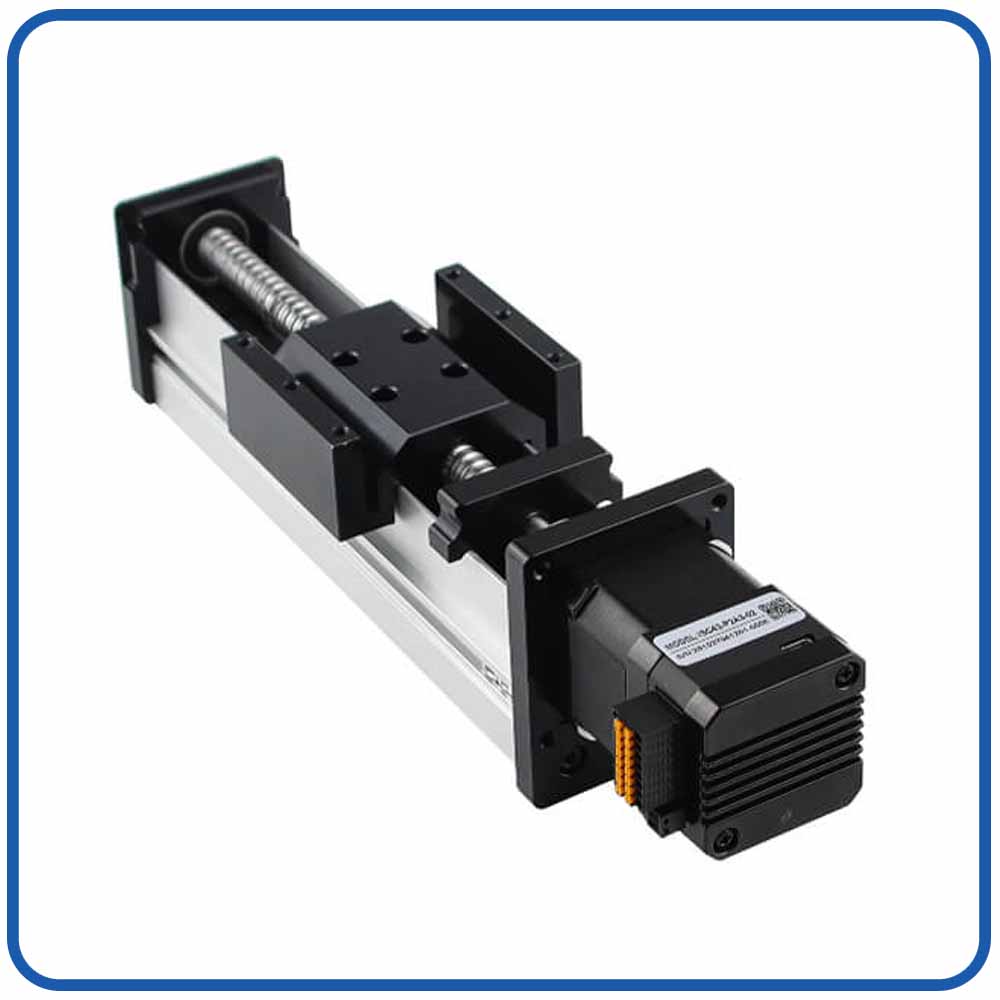
Lineær Bevægelse |
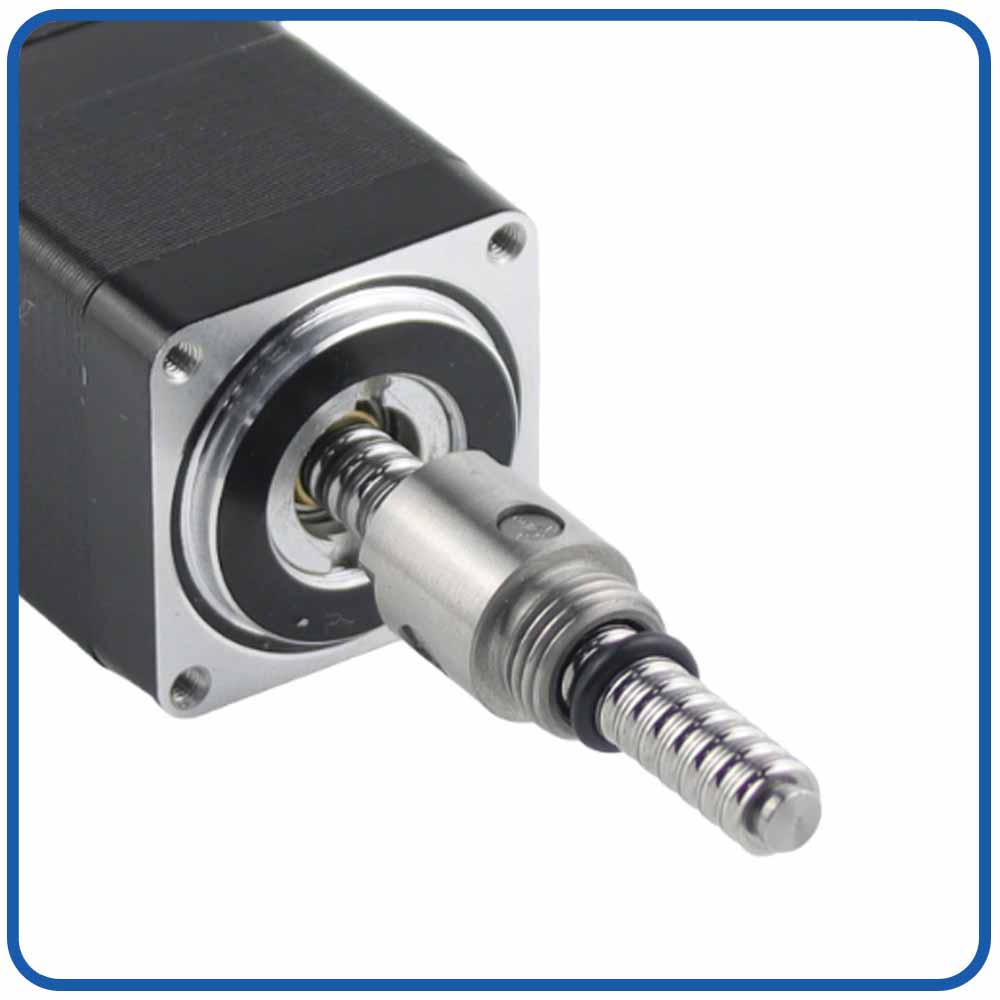
Kugleskrue |
Bremse |
IP-niveau |
|
|
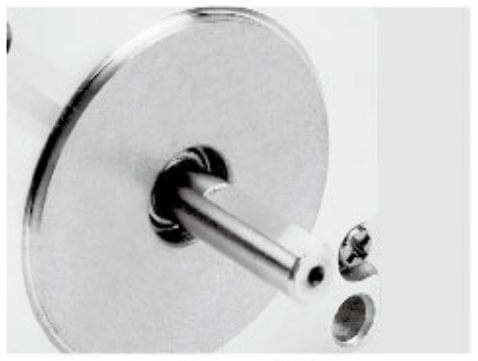
|
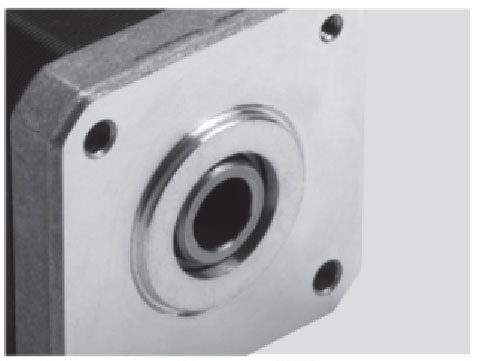
|
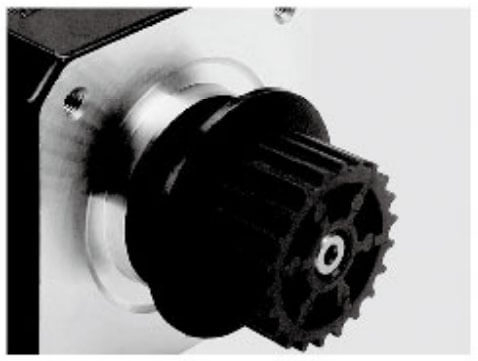
|
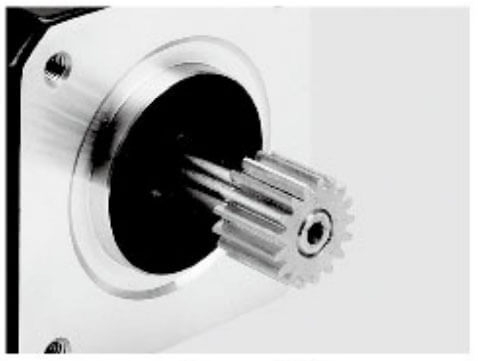
|
|---|---|---|---|---|---|
Aluminium remskive |
Akselstift |
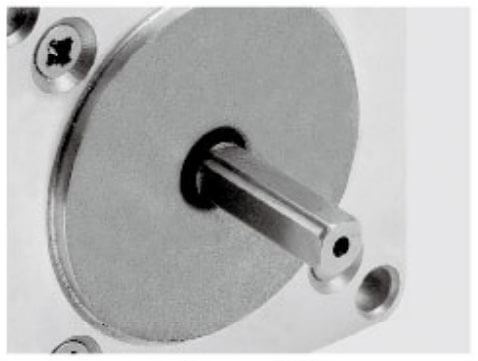
Enkelt D-skaft |
Hult skaft |
Plast remskive |
Gear |
|
|
|
|
|
|
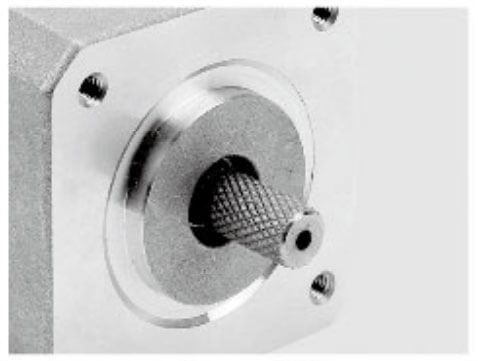
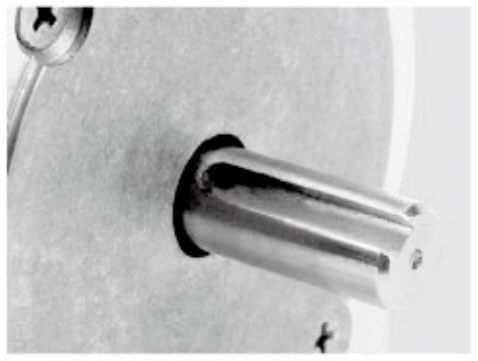
Knurling |
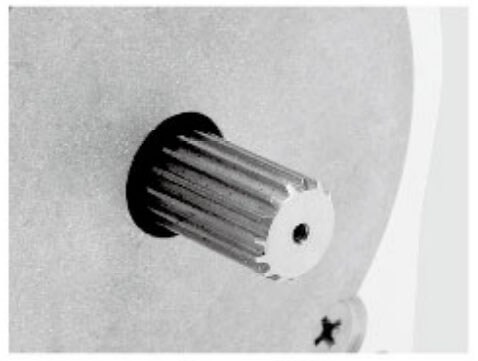
Hobbing skaft |
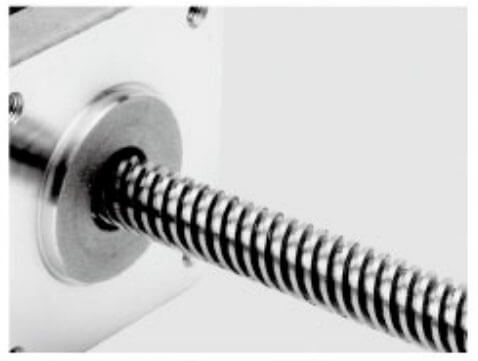
Skrue aksel |
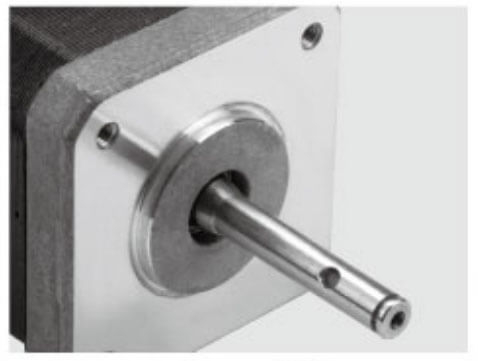
Hult skaft |
Dobbelt D aksel |
Keyway |
Forebyggelse af AGV DC-servomotor overophedning kræver en kombination af korrekt motorvalg, optimeret mekanisk design, effektiv termisk styring og intelligente kontrolstrategier. Da AGV'er ofte opererer kontinuerligt i varehuse, fabrikker og logistikmiljøer, skal deres drivmotorer opretholde en stabil temperaturydelse under hyppig acceleration, bremsning og variable belastninger.
For høj motortemperatur kan reducere effektiviteten, forkorte levetiden, beskadige interne komponenter og forårsage uventet nedetid for AGV. Ved at implementere følgende forebyggende foranstaltninger kan producenter forbedre pålideligheden og driftsydelsen af AGV-bevægelsessystemer.
Det vigtigste skridt til at forhindre overophedning er at vælge en motor, der matcher AGV'ens faktiske driftskrav.
En motor, der er for lille, vil ofte køre tæt på sin maksimale kapacitet, hvilket forårsager højt strømforbrug og overdreven varmeudvikling. Selvom AGV'en kan udføre sine opgaver, vil kontinuerlig overbelastningsdrift accelerere motorens ældning.
Når du vælger en AGV DC servomotor , bør ingeniører overveje:
AGV totalvægt
Maksimal nyttelast
Påkrævet rejsehastighed
Hjul diameter
Gear reduktionsforhold
Accelerations- og decelerationskrav
Driftscyklus
Gulvforhold
Omgivelsestemperatur
En passende motor bør ikke køre kontinuerligt med dets maksimale drejningsmoment. Ved at opretholde en sikkerhedsmargin kan motoren håndtere midlertidige belastningsændringer uden for stor temperaturstigning.
Til de fleste AGV-applikationer kan valg af en motor med ca. 20–40 % momentreserve forbedre den termiske stabilitet og pålidelighed markant.
Kontinuerlig drift under højt drejningsmoment er en af hovedårsagerne til AGV-servomotorens overophedning.
Når en DC servomotor producerer højere drejningsmoment, kræver den mere strøm. Øget strøm skaber større kobbertab inde i motorviklingerne, hvilket resulterer i større varmeudvikling.
Forholdet kan udtrykkes som:
Varmetab = I⊃2; × R
Hvor:
I = motorstrøm
R = viklingsmodstand
Fordi strømmen er kvadreret, kan en lille stigning i strømmen skabe en betydelig temperaturstigning.
For at reducere termisk stress:
Undgå at køre AGV kontinuerligt med maksimal nyttelast
Reducer unødvendige accelerationskrav
Optimer rejseruter
Minimer hyppige start-stop-cyklusser
Vælg passende hastigheds- og momentindstillinger
Et korrekt designet AGV-system bør fungere det meste af tiden inden for motorens effektive arbejdsområde.
Hyppige accelerations- og bremsecyklusser er almindelige i AGV-applikationer, især i varehuse og smarte fabrikker.
Under acceleration kræver servomotoren høj spidsstrøm for at generere yderligere drejningsmoment. Hvis accelerationen er for aggressiv, oplever motoren gentagne strømspidser, hvilket øger varmeakkumuleringen.
For at forhindre overophedning:
Indstil rimelig accelerationstid
Undgå pludselige hastighedsændringer
Brug glatte bevægelsesprofiler
Optimer bremseparametre
Reducer unødvendige positionskorrektioner
Et korrekt afstemt servodrev hjælper med at opretholde en jævn drift og reducerer strømudsving.
Avancerede AGV servosystemer kan bruge:
Aktuel feedback kontrol
Momentbegrænsning
Dynamisk hastighedsjustering
Intelligente bevægelsesalgoritmer
Disse funktioner reducerer unødvendig motorbelastning under kontinuerlig drift.
Effektiv termisk styring er afgørende for langsigtet AGV-drift.
I modsætning til traditionelle industrimotorer er AGV-drivmotorer normalt installeret i kompakte rum med begrænset luftstrøm. Dårlig varmeafledning kan medføre, at normal driftsvarme akkumuleres over tid.
Metoder til at forbedre køleydelsen omfatter:
Aluminiumslegeringshuse giver fremragende varmeoverførselsevne og hjælper med at frigive varme fra interne komponenter.
Motorens monteringsstruktur skal give god kontakt mellem motorhuset og AGV-chassiset, så varmen kan overføres effektivt.
Undgå at installere motorer i helt lukkede områder, hvor varm luft ikke kan slippe ud.
AGV-specifikke servomotorer inkluderer ofte optimerede elektromagnetiske strukturer og forbedret varmeafledningsdesign til kontinuerlige applikationer.
Temperaturovervågning er en effektiv måde at forhindre uventede overophedningsfejl.
Moderne AGV-systemer kan integrere temperaturdetektionsfunktioner for at give tidlige advarsler, før motoren når farlige niveauer.
Anbefalede overvågningsparametre omfatter:
Motortemperatur
Motorstrøm
Momentudgang
Driftstid
Fejlforhold
Når der opstår unormale temperaturstigninger, kan styresystemet:
Reducer hastigheden automatisk
Begræns motorstrømmen
Stop driften sikkert
Send vedligeholdelsesadvarsler
Realtidsovervågning forbedrer AGV-pålidelighed og reducerer uventet nedetid.
Forkert spændingsforsyning kan øge motortemperaturen og reducere effektiviteten.
Hvis forsyningsspændingen er for lav:
Motoren trækker højere strøm
Momentudgangen falder
Elektriske tab stiger
Varmeproduktionen stiger
Hvis spændingen svinger:
Servostyringen bliver ustabil
Motorstrømmen kan stige
Temperaturen kan stige uventet
For at opretholde stabil drift:
Match motorspændingen med AGV-batterisystemet
Brug passende strømkabler
Reducer spændingsfaldet
Oprethold batteriets sundhed
Almindelige AGV-strømsystemer omfatter:
24V DC
36V DC
48V DC
72V DC
Servomotoren, controlleren og batterisystemet skal være korrekt afstemt.
Mekaniske problemer kan tvinge motoren til at producere mere drejningsmoment end forventet, hvilket resulterer i overophedning.
Almindelige mekaniske årsager omfatter:
Forkert hjulinstallation eller for stort slid øger rullemodstanden.
En beskadiget gearkasse kan skabe yderligere friktion og reducere transmissionseffektiviteten.
Dårlig smøring eller lejeskade øger rotationsmodstanden.
Gulvujævnheder kan øge belastningen på drivmotorer.
Regelmæssig vedligeholdelse bør omfatte:
Kontrol af hjuljustering
Kontrol af gearkassens tilstand
Smøring af mekaniske komponenter
Fjernelse af affald fra køresystemet
Reduktion af mekanisk modstand sænker direkte motorens arbejdsbelastning og temperatur.
Servomotorstyringer kræver nøjagtige parameterindstillinger for at opnå effektiv drift.
Forkerte indstillinger kan forårsage:
For høj strømudgang
Motor vibration
Positionsjagt
Unødvendig momentkompensation
Vigtige parametre omfatter:
Hastighedsløkkeforstærkning
Positionsløkkeforstærkning
Accelerationsgrænse
Nuværende grænse
Indstillinger for momentstyring
Korrekt servotuning sikrer:
Stabil drift
Lavere strømforbrug
Reduceret varmeudvikling
Forbedret positioneringsnøjagtighed
Til AGV-applikationer anbefales professionel idriftsættelse efter installation.
Encoderens ydeevne påvirker direkte servomotorstyringens nøjagtighed.
Et dårligt encodersignal kan få controlleren til kontinuerligt at korrigere motorpositionen, hvilket øger strømforbruget og varmeudviklingen.
Integrerede encodermotorer giver flere fordele:
Reduceret ledningskompleksitet
Forbedret signalstabilitet
Bedre beskyttelse mod interferens
Mere præcis hastighedsfeedback
Til AGV'er, der kræver kontinuerlig drift, kan integrerede servomotorer med højopløsningskodere forbedre både kontrolydelsen og den termiske pålidelighed.
Standardmotorer er muligvis ikke altid egnede til AGV-applikationer, fordi AGV'er kræver:
Hyppig acceleration
Højt startmoment
Kompakt installation
Lange driftstider
Høj pålidelighed
Dedikerede AGV DC servomotorer er designet med:
Højere overbelastningsevne
Optimeret termisk struktur
Effektivt elektromagnetisk design
Holdbare lejer
Integrerede kontrolmuligheder
At vælge en motor, der er specielt designet til AGV-applikationer, hjælper med at forhindre overophedning og forbedrer den samlede systemydelse.
Forebyggelse af AGV DC-servomotor overophedning kræver en komplet systemtilgang i stedet for at fokusere på en enkelt faktor. Korrekt motorvalg, optimeret belastningsstyring, effektivt køledesign, nøjagtig servotuning og overvågning i realtid er alt sammen afgørende for pålidelig drift.
Ved at holde motoren inden for det anbefalede driftsområde og bruge et korrekt designet AGV-servomotorsystem kan producenter reducere termiske fejl, forlænge motorens levetid, forbedre energieffektiviteten og sikre stabil ydeevne i krævende automatiserede logistikmiljøer.
Den acceptable temperatur afhænger af motordesign, isoleringsklasse og driftsmiljø.
Generelt:
Normal temperaturstigning: 30–60°C over den omgivende temperatur
Højtydende servomotorer: designet til højere termiske grænser
For høj temperatur: kan indikere overbelastning eller køleproblemer
Langtidsdrift ved høj temperatur accelererer:
Isolering aldring
Slid på lejer
Magnetnedbrydning
Encoderfejl
Vedligeholdelse af korrekt temperatur forlænger motorens levetid betydeligt.
Overophedning af en AGV DC-servomotor under kontinuerlig drift er normalt forårsaget af en kombination af elektriske, mekaniske og termiske faktorer. For høj belastning, forkert motorvalg, højt strømbehov, dårlig køling, forkerte indstillinger og mekanisk modstand er de mest almindelige årsager.
Et pålideligt AGV-bevægelsessystem kræver korrekt motorstørrelse, optimerede kontrolparametre, effektiv varmeafledning og kontinuerlig tilstandsovervågning.
Ved at vælge en højtydende AGV-servomotor med passende drejningsmomentkapacitet, effektivt termisk design og pålidelig encoderfeedback kan producenter opnå længere levetid, højere driftseffektivitet og forbedret pålidelighed i automatiseret logistik og smarte fremstillingsapplikationer.
Svar:
En AGV DC servomotor kan blive overophedet under kontinuerlig drift på grund af for stor belastning, højt strømforbrug, dårlig varmeafledning, forkert motorvalg, forkerte parameterindstillinger eller mekanisk modstand. Når motoren arbejder ud over dets nominelle drejningsmoment eller strømkapacitet i længere perioder, øges interne elektriske tab, hvilket forårsager temperaturstigning og reduceret effektivitet.
Svar:
Hovedårsagen til AGV-servomotorens overophedning er sædvanligvis for høj strøm forårsaget af vedvarende høje drejningsmomentbehov. Tung nyttelast, hyppig acceleration, forkert gearkassevalg eller mekanisk friktion kan tvinge motoren til at trække mere strøm, hvilket genererer yderligere varme inde i viklingerne.
Svar:
Ja. En underdimensioneret AGV DC-servomotor arbejder ofte tæt på eller over dens nominelle kapacitet og kræver for stor strøm for at opretholde drejningsmomentudgangen. Kontinuerlig drift under overbelastningsforhold øger varmeudviklingen og kan føre til beskadigelse af motorisoleringen, encoderfejl og reduceret levetid.
Svar:
Belastningen påvirker AGV-motortemperaturen direkte, fordi højere mekaniske belastninger kræver højere drejningsmoment. Da motorens drejningsmoment er proportional med strømmen, forårsager øget belastning højere strømforbrug og større varmeudvikling. Vedligeholdelse af en passende belastningsmargen hjælper med at forhindre overophedning.
Svar:
Ja. Selv under normale forhold genererer AGV-servomotorer varme. Hvis motorhuset, installationsstrukturen eller det omgivende miljø ikke effektivt kan fjerne varme, vil temperaturen fortsætte med at stige. Korrekt ventilation, termisk design og aluminiumsmotorhuse kan forbedre køleydelsen.
Svar:
For at forhindre overophedning af AGV DC-servomotorer bør producenterne:
Vælg en motor med tilstrækkelig drejningsmomentmargin
Undgå kontinuerlig drift ved maksimal belastning
Optimer accelerations- og decelerationsparametre
Sørg for korrekt strømforsyningsspænding
Forbedre den mekaniske effektivitet
Overvåg motortemperatur og strøm
Brug motorer designet til kontinuerlige AGV-applikationer
Svar:
Ja. Forkerte servodrevparametre, såsom forkert hastighedsløkkejustering, for høje strømgrænser eller aggressive accelerationsindstillinger, kan forårsage unødvendigt strømforbrug. Korrekt servotuning hjælper med at reducere varmeudviklingen og samtidig opretholde nøjagtig AGV-bevægelseskontrol.
Svar:
Et beskadiget eller ustabilt encodersignal kan få servocontrolleren til løbende at korrigere motorpositions- og hastighedsfejl. Dette øger motorens strømbehov og kan resultere i vibrationer, ustabil drift og overophedning. Integrerede encodermotorer af høj kvalitet forbedrer feedbackpålidelighed.
Svar:
Den normale driftstemperatur for en AGV DC servomotor afhænger af motordesign, isolationsklasse, belastningstilstand og omgivelsestemperatur. En moderat temperaturstigning er normal under drift, men kontinuerlig drift ved for høje temperaturer kan fremskynde ældning af isolering, slid på lejer og komponentfejl.
Svar:
AGV-specifikke servomotorer er designet til krævende applikationer, der kræver hyppig bevægelse, højt startmoment og lange driftstimer. De har typisk optimerede termiske strukturer, høj overbelastningsevne, integrerede encodere, kompakte designs og forbedret pålidelighed sammenlignet med standardmotorer.


