
Visninger: 0 Forfatter: Nettstedredaktør Publiseringstidspunkt: 2026-08-11 Opprinnelse: nettsted


Automated Guided Vehicles ( AGV ) er mye brukt i smarte fabrikker, varehus, logistikksentre og industrielle automasjonssystemer fordi de gir pålitelig, fleksibel og effektiv materialtransport. I kjernen av et AGV-bevegelsessystem spiller DC-servomotoren en kritisk rolle i å drive hjul, kontrollere hastighet, opprettholde posisjoneringsnøyaktighet og sikre jevn bevegelse.
Men under langvarig drift opplever mange AGV-systemer et vanlig problem: DC-servomotor overoppheting . For høy motortemperatur reduserer ikke bare effektiviteten, men kan også forårsake koderfeil, isolasjonsskader, redusert levetid, uventede driftsstanser og til og med fullstendig motorfeil.
Å forstå hvorfor en AGV DC servomotor overopphetes under kontinuerlig drift er avgjørende for å forbedre systemets pålitelighet, velge riktig motor og optimalisere AGV-ytelsen. Denne artikkelen forklarer de viktigste årsakene til AGV-servomotorens overoppheting og gir praktiske løsninger for å forhindre termiske problemer.
En AGV DC-servomotor som overopphetes under kontinuerlig drift er et vanlig problem i automatiserte veiledede kjøretøysystemer. Siden AGV-er ofte jobber i lange timer med hyppig akselerasjon, bremsing og lastendringer, må motoren håndtere kontinuerlig termisk stress.
For høy temperatur kan redusere motorens effektivitet, skade interne komponenter, forkorte levetiden og forårsake uventet nedetid for AGV. Å forstå hovedårsakene til overoppheting bidrar til å forbedre systemets pålitelighet og optimalisere motorytelsen.
En av de vanligste årsakene til overoppheting av AGV-servomotorer er drift under overbelastning.
Når en AGV bærer tunge materialer, klatrer på ramper eller opererer på ujevne overflater, krever motoren høyere dreiemoment. Høyere dreiemoment krever mer strøm, noe som øker varmeutviklingen inne i motorviklingene.
Vanlige overbelastningsforhold inkluderer:
Nyttelast som overstiger motorens designkapasitet
Feil valg av girkasseforhold
Hyppig drift ved maksimalt dreiemoment
Økt motstand fra hjul eller mekaniske deler
Løsning: Velg en AGV DC servomotor med tilstrekkelig dreiemomentmargin og unngå kontinuerlig drift nær motorens maksimale kapasitet.
Å velge en underdimensjonert motor kan føre til kontinuerlig overoppheting.
En motor som ikke kan gi nok dreiemoment vil fungere med høy strøm i lengre perioder, noe som skaper overdreven varme og reduserer effektiviteten.
Motorvalg bør vurdere:
AGV vekt og nyttelast
Nødvendig hastighet
Hjulstørrelse
Akselerasjonskrav
Driftssyklus
Driftsmiljø
En riktig tilpasset motor kan opprettholde stabil temperatur under langtidsdrift.
Motorstrømmen påvirker temperaturøkningen direkte. I henhold til prinsippet om elektrisk tap:
Varmetap = I⊃2; × R
Høyere strøm skaper betydelig mer varme inne i motoren.
Årsaker til overdreven strøm inkluderer:
Hyppig akselerasjon og bremsing
Høyt dreiemomentkrav
Dårlige servoparameterinnstillinger
Mekanisk motstand
Feil kontrollinnstillinger
Bruk av servodrev med strømovervåking og momentbegrensende funksjoner kan bidra til å redusere risikoen for overoppheting.
Selv normal motordrift genererer varme. Hvis varmen ikke kan frigjøres effektivt, vil temperaturen fortsette å øke.
Vanlige termiske problemer inkluderer:
Begrenset luftstrøm rundt motoren
Kompakt installasjonsplass
Høy omgivelsestemperatur
Dårlig kontakt mellom motor og chassis
For å forbedre kjøleytelsen:
Bruk motorer med aluminiumshus
Optimaliser installasjonsdesign
Sørg for god ventilasjon
Velg motorer med bedre termisk ytelse
AGV-batterispenningen må samsvare med kravene til servomotoren og kontrolleren.
Lavspenningsforhold kan forårsake:
Høyere motorstrøm
Redusert effektivitet
Økt varmeutvikling
Spenningssvingninger kan også skape ustabil motordrift og ytterligere termisk stress.
Vanlige AGV-kraftsystemer inkluderer:
24V DC
36V DC
48V DC
72V DC
Riktig spenningstilpasning sikrer stabil motorytelse.
Mekaniske problemer kan øke arbeidsbelastningen på motoren og forårsake overoppheting.
Vanlige årsaker inkluderer:
Feiljustering av hjul
Lagerskade
Girkassefriksjon
Dårlig smøring
Ujevne arbeidsflater
Regelmessig inspeksjon av AGV-drivsystemet bidrar til å redusere unødvendig motorbelastning og forbedrer effektiviteten.
Servomotorer er avhengige av nøyaktige kontrollerinnstillinger for jevn drift.
Feil innstilling kan føre til:
For høy strømutgang
Motorvibrasjon
Posisjonskorrigeringsfeil
Unødvendig dreiemomentkompensasjon
Riktig justering av akselerasjon, hastighetskontroll og strømgrenser bidrar til å redusere varmeutviklingen.
Mange AGV servomotorer bruker kodere for nøyaktig hastighet og posisjonskontroll.
Hvis kodersignalene er ustabile, kan kontrolleren kontinuerlig korrigere motorbevegelsen, noe som øker strømforbruket og temperaturen.
Mulige årsaker inkluderer:
Encoder skade
Løse ledninger
Elektrisk interferens
Feil konfigurasjon
Integrerte kodermotorer kan forbedre signalpålitelighet og redusere kontrollrelatert overoppheting.
Hovedårsakene til AGV DC-servomotorer Overoppheting av inkluderer for høy belastning, feil motorvalg, høyt strømforbruk, dårlig kjøling, ustabil strømforsyning, mekanisk motstand og feil kontrollinnstillinger.
Ved å velge en passende servomotor, optimalisere systemdesign og implementere effektive overvåkingsstrategier, kan AGV-produsenter forbedre motorens pålitelighet, forlenge levetiden og sikre stabil drift i krevende industrielle miljøer.
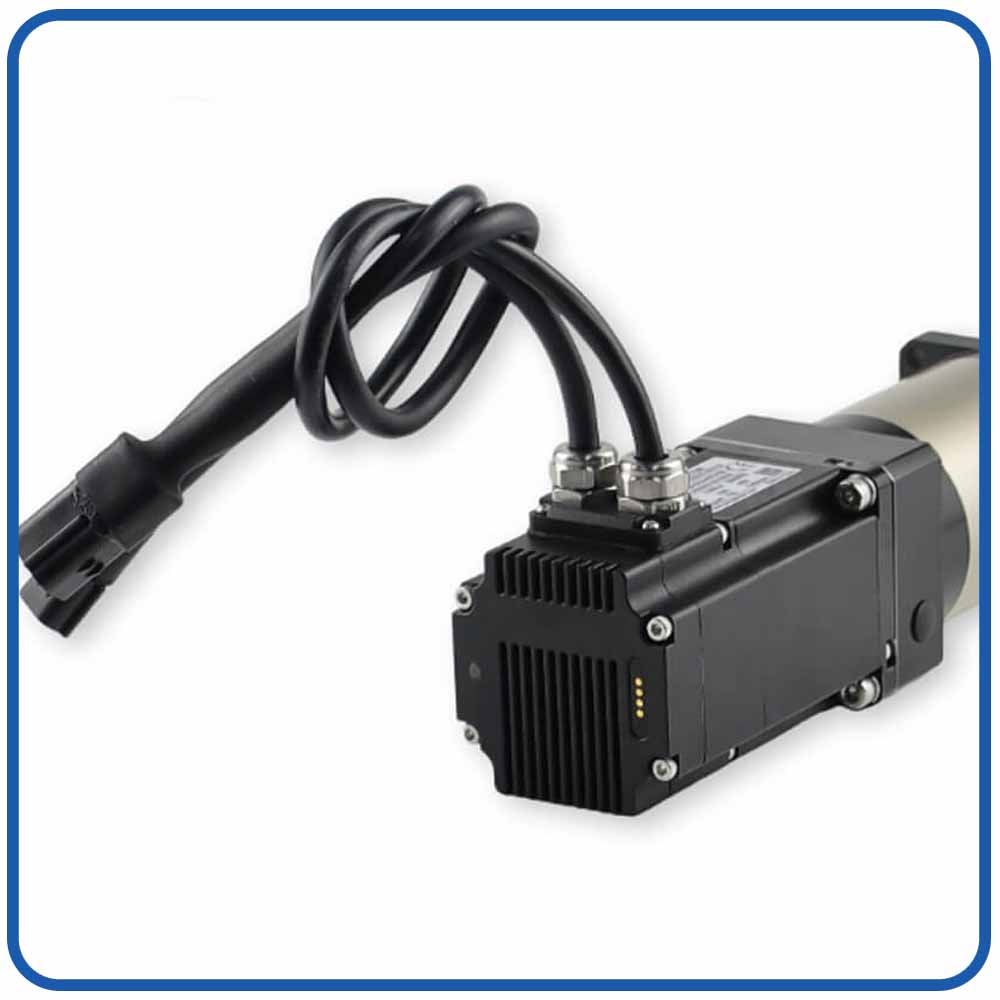
Besfoc IDC60 integrerte DC-servomotorer for AGV/AMR
IDC60 integrert BLDC servomotor — høyeffektiv, kompakt og smart bevegelseskontrollløsning med lukket sløyfe |
||

|
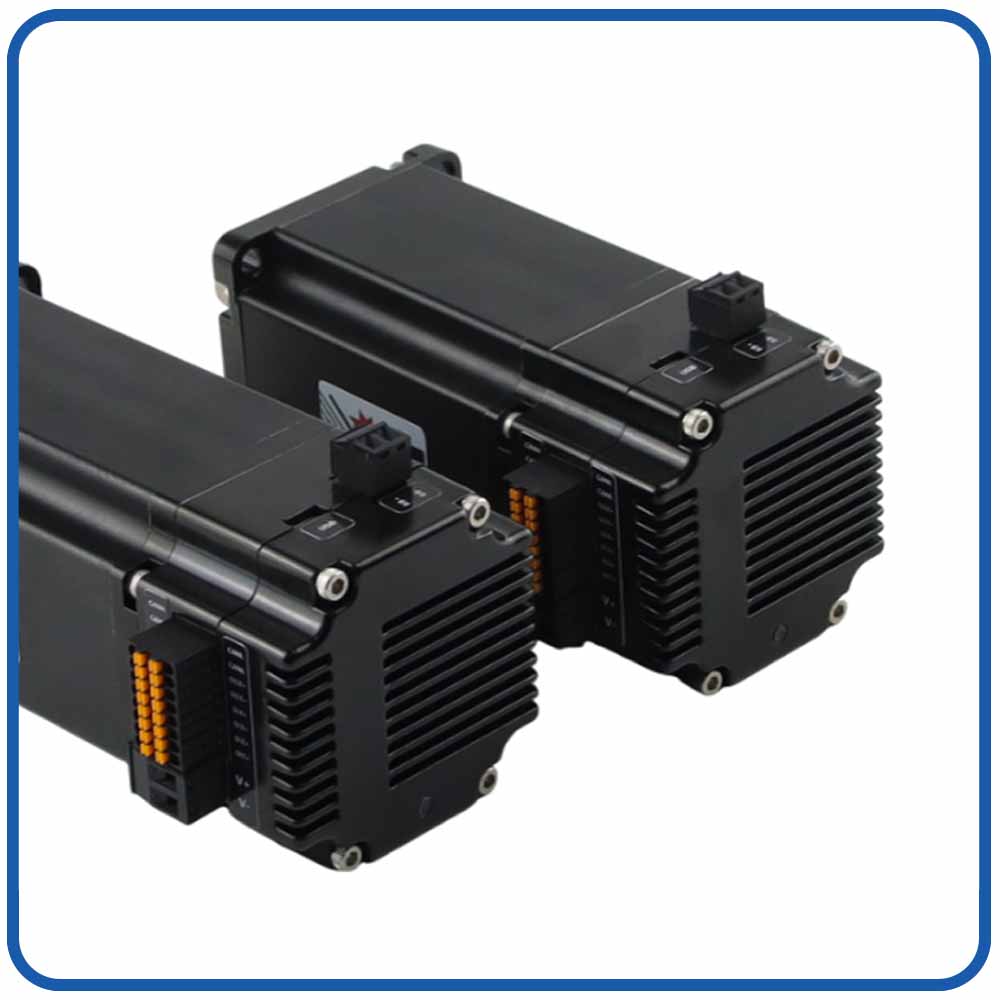
Produktoversikt: Den IDC60 integrerte BLDC servomotoren fra Besfoc er en kompakt NEMA 24-løsning som kombinerer motor, stasjon og koder i én enhet. Den gir presis kontroll med lukket sløyfe, stabilt dreiemoment og rask respons. Den integrerte designen reduserer ledninger, sparer plass. |
|
Viktige tekniske høydepunkter
|
||
Typiske applikasjoner
|
||
Parameter |
IDC60-spesifikasjon |
Motortype |
Integrert BLDC servomotor |
Rammestørrelse |
60 mm |
Power Range |
200W / 400W |
Nominell spenning |
24V / 48V |
Nominell hastighet |
3000rpm |
Nominell dreiemoment |
0,63Nm / 1,27Nm |
Enkoder |
17-bit magnetisk koder |
Kommunikasjon |
Puls / RS485 / CANopen |
Valgfrie funksjoner |
Girkasse, Bremse, Kjølevifte |
|
|
|
|
|
|---|---|---|---|---|
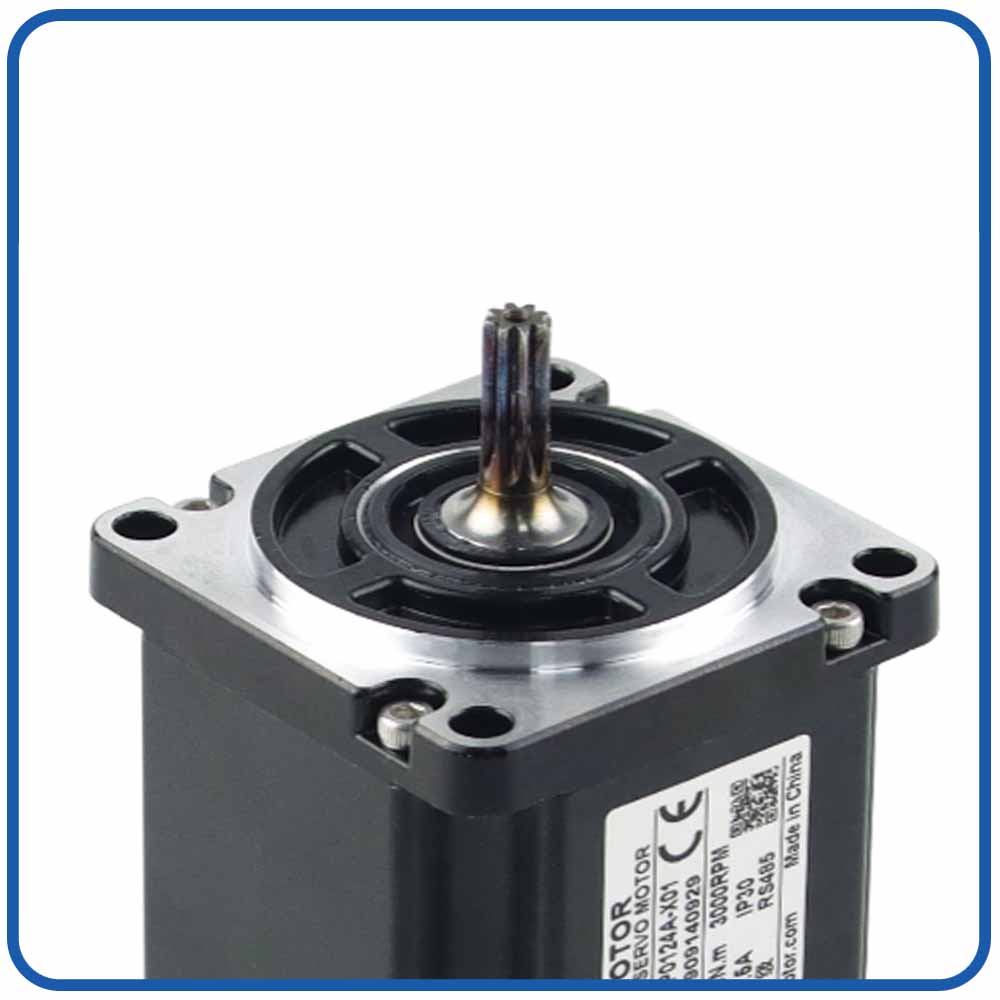
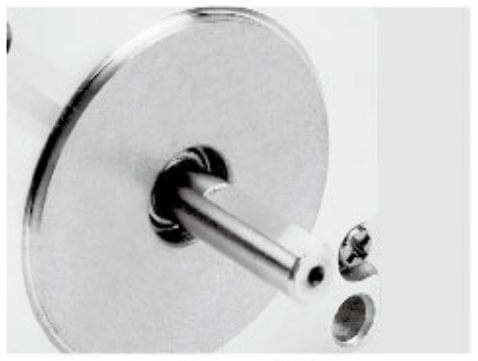
Aksel |
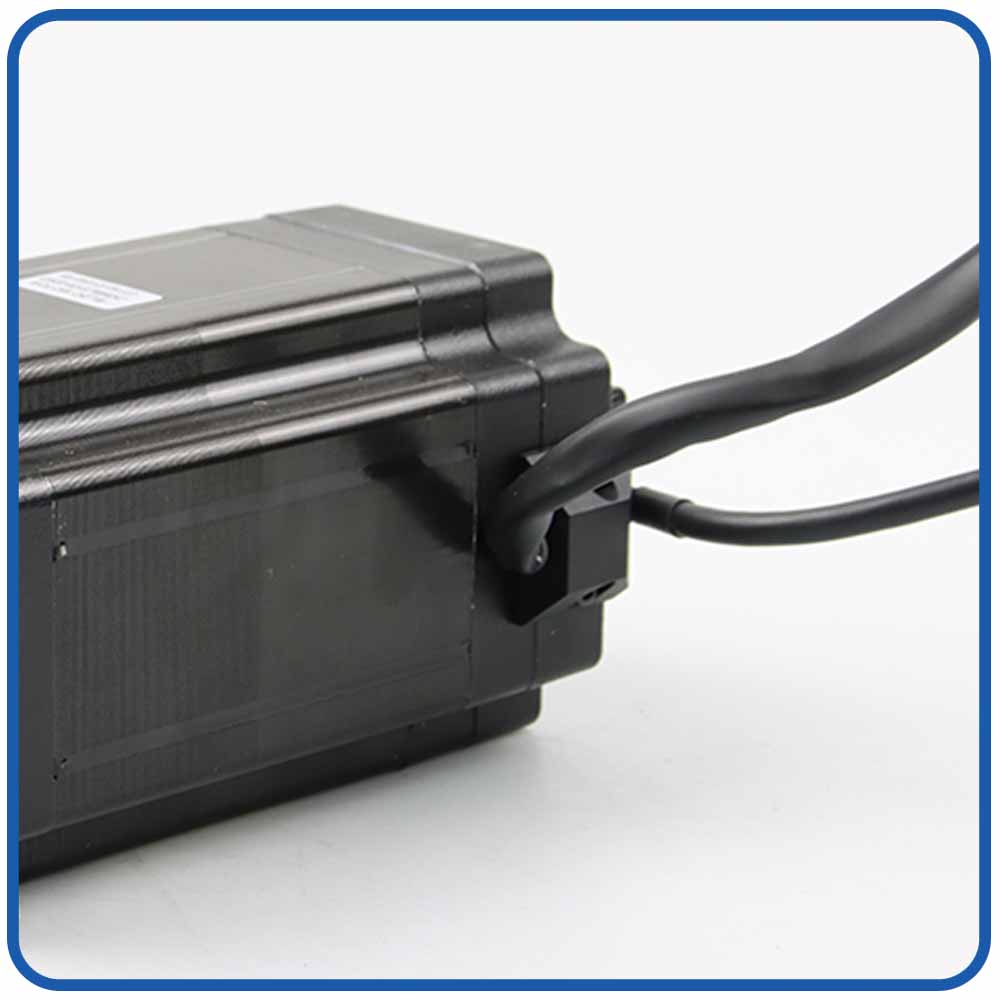
Terminalhus |
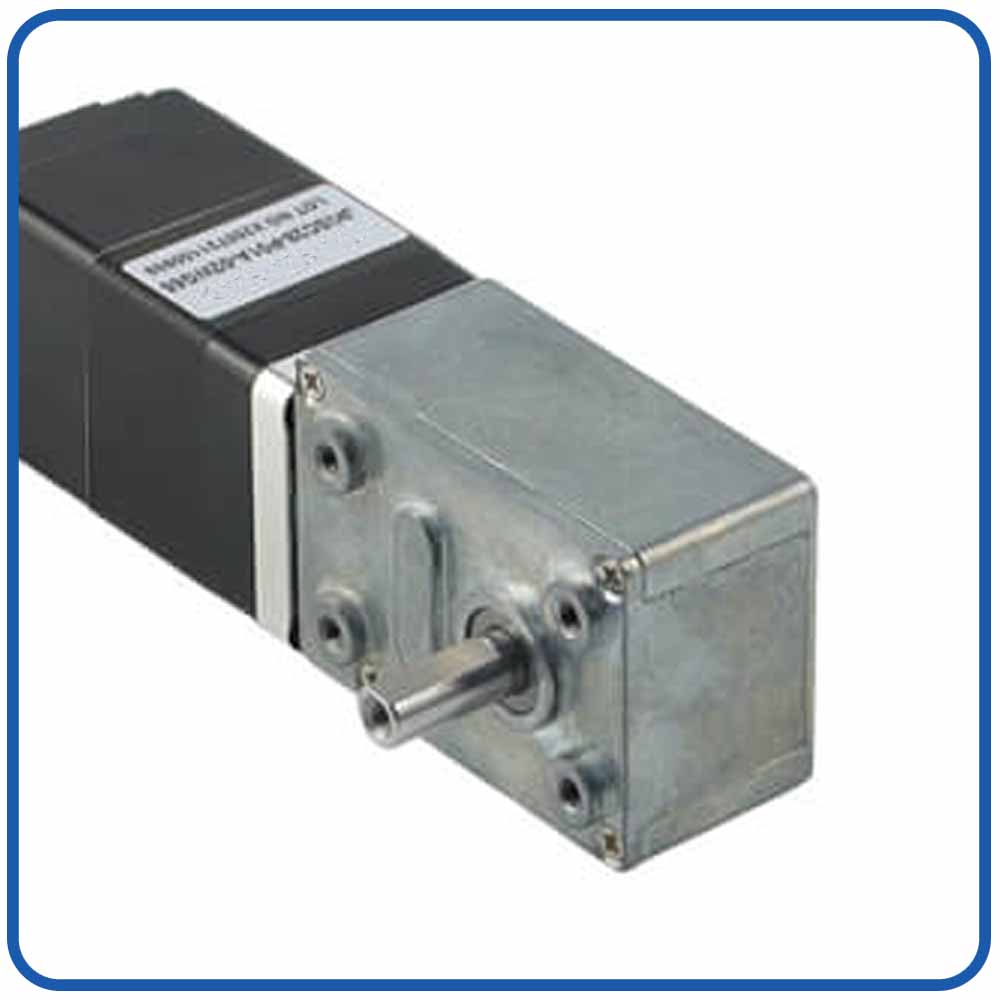
Snekkegirkasse |
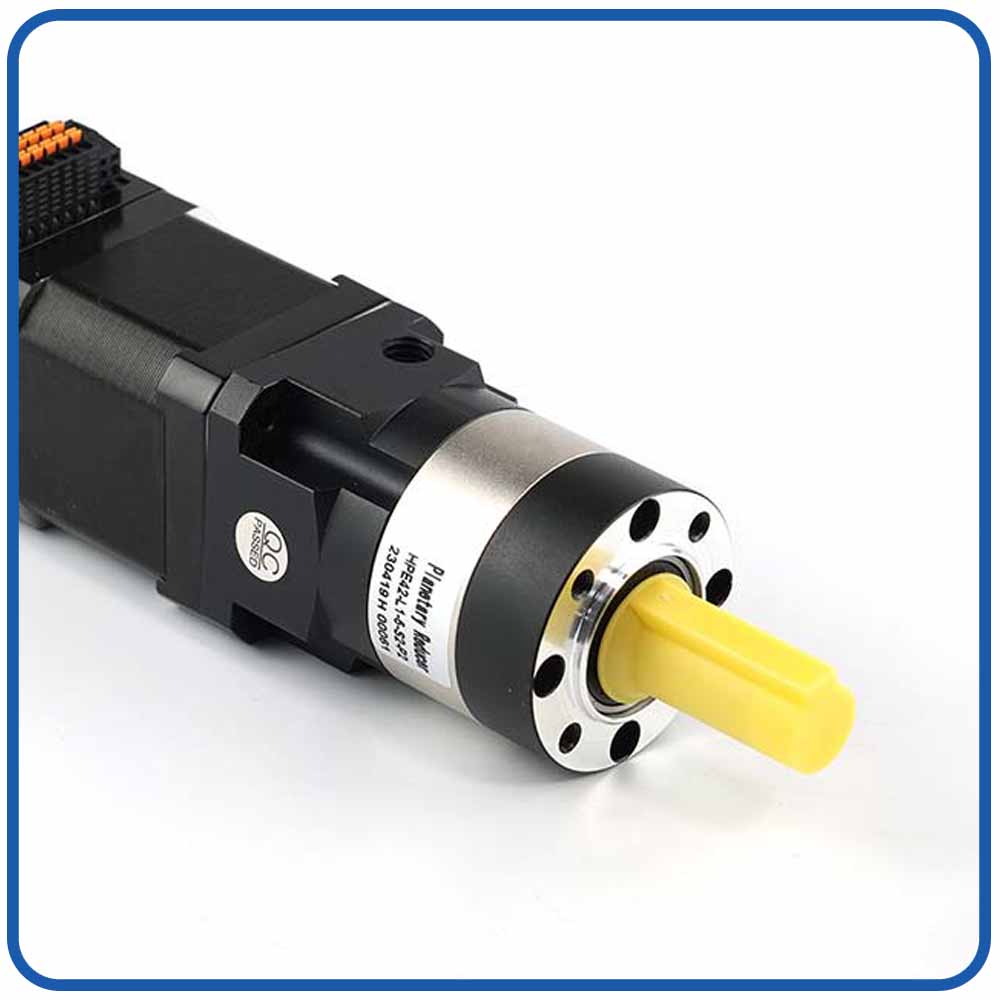
Planetarisk girkasse |
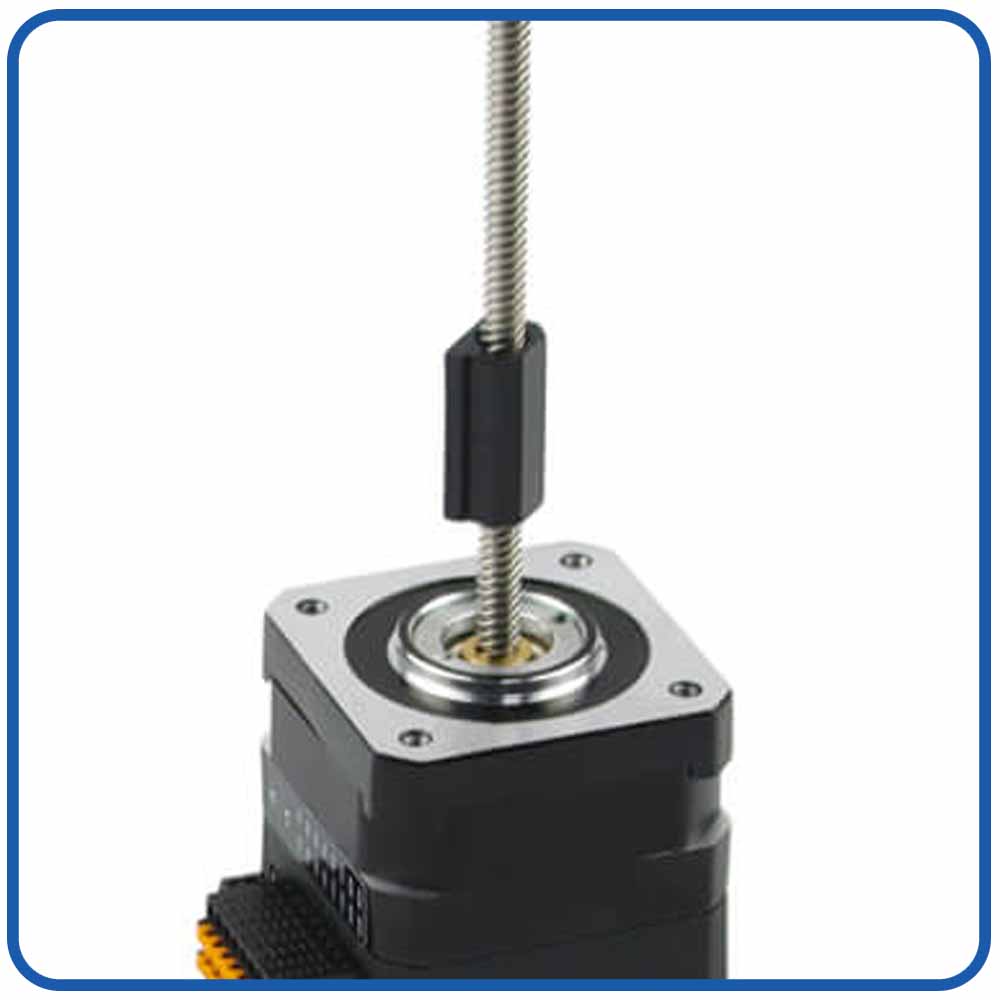
Blyskrue |
|
|
|
|
|
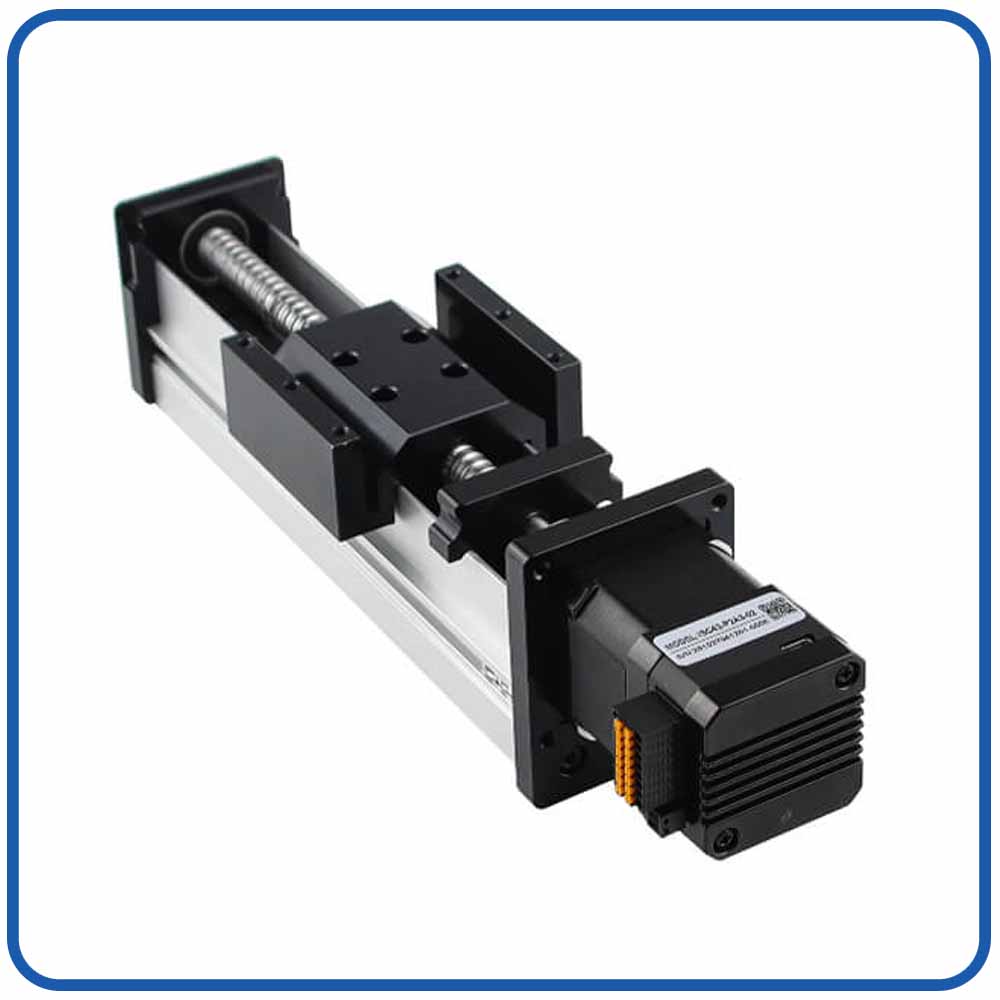
Lineær bevegelse |
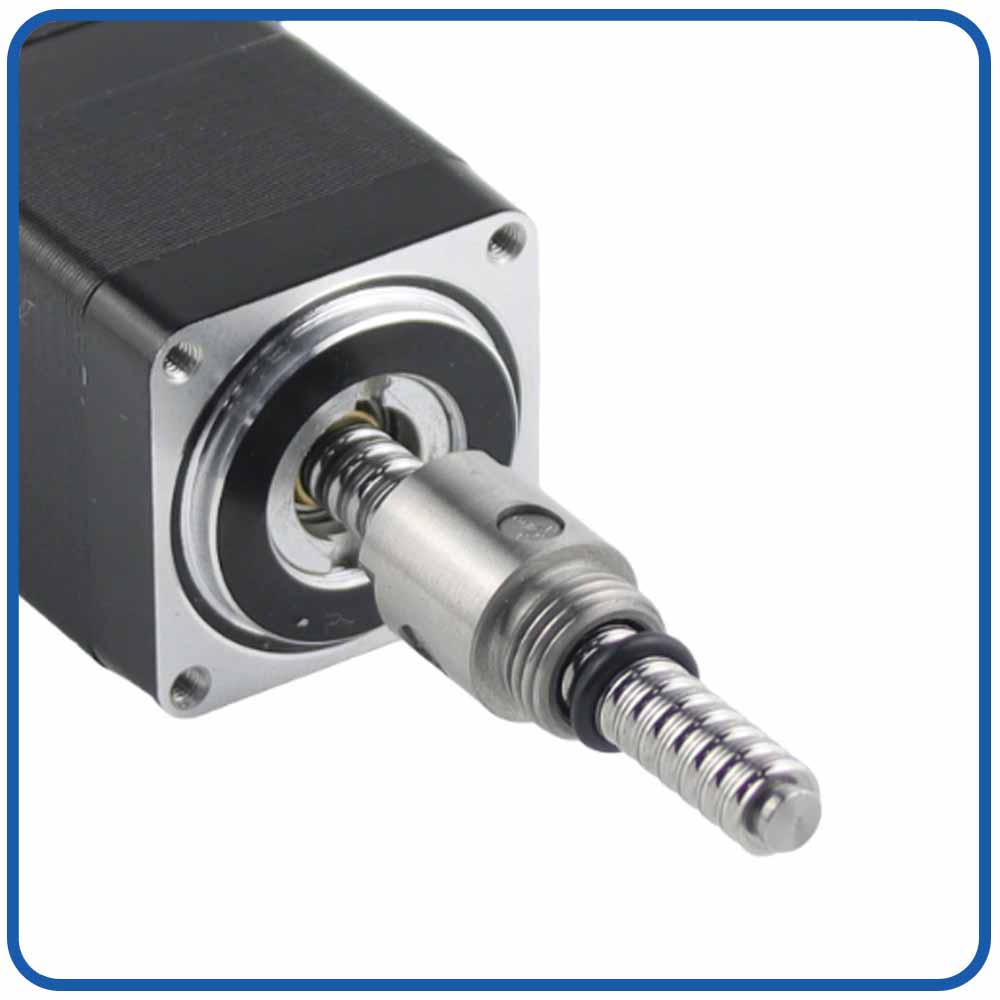
Ball skrue |
Bremse |
IP-nivå |
|
|
|
|
|
|
|---|---|---|---|---|---|
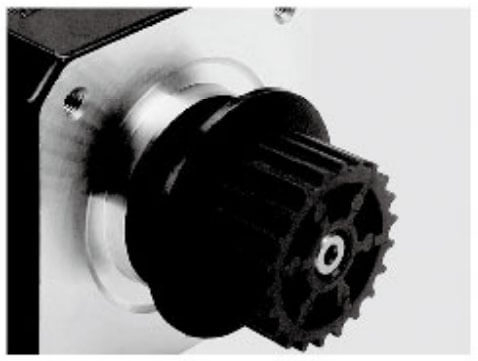
Remskive i aluminium |
Akselstift |
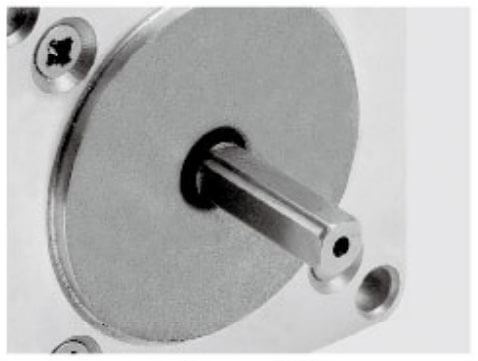
Enkelt D-skaft |
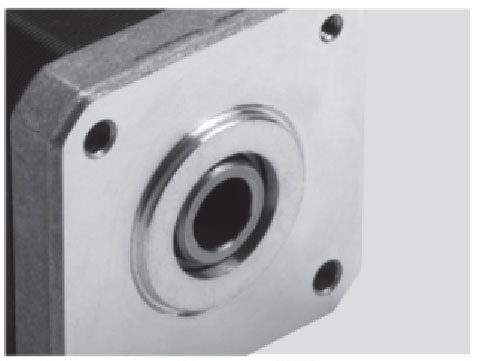
Hult skaft |
Remskive i plast |
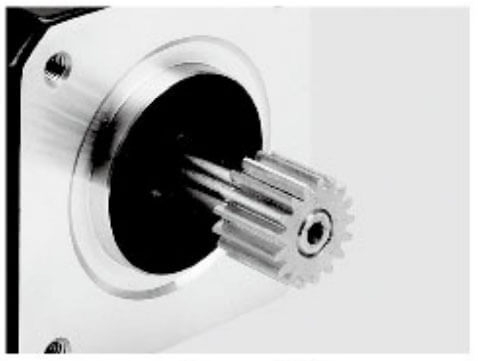
Utstyr |
|
|
|
|
|
|
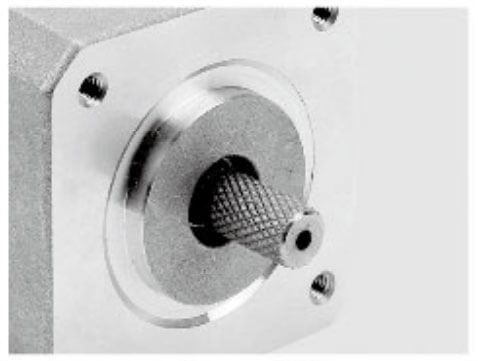
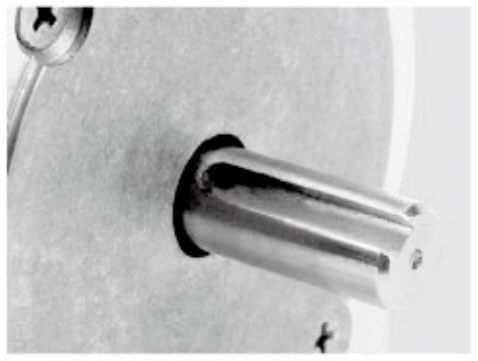
Knurling |
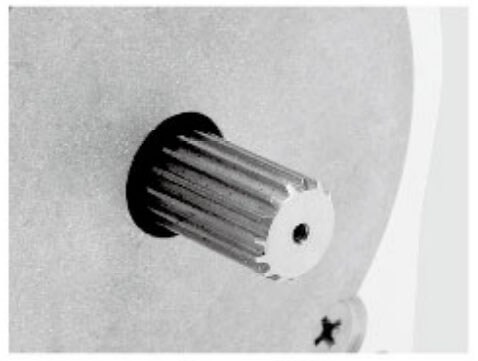
Hobbing skaft |
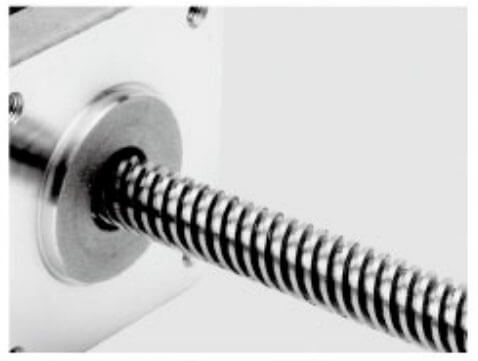
Skrueaksel |
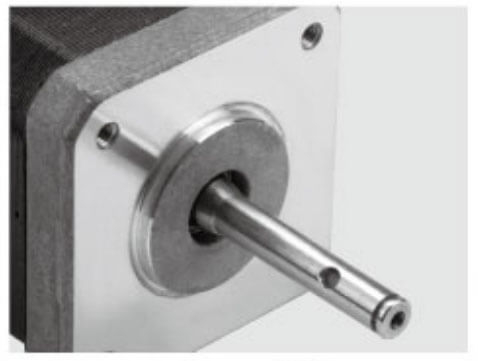
Hult skaft |
Dobbel D-aksel |
Keyway |
Å forhindre overoppheting av AGV DC-servomotorer krever en kombinasjon av riktig motorvalg, optimert mekanisk design, effektiv termisk styring og intelligente kontrollstrategier. Siden AGV-er ofte opererer kontinuerlig i varehus, fabrikker og logistikkmiljøer, må drivmotorene deres opprettholde stabil temperaturytelse under hyppig akselerasjon, bremsing og variable belastninger.
For høy motortemperatur kan redusere effektiviteten, forkorte levetiden, skade interne komponenter og forårsake uventet nedetid for AGV. Ved å implementere følgende forebyggende tiltak kan produsenter forbedre påliteligheten og driftsytelsen til AGV-bevegelsessystemer.
Det viktigste trinnet for å forhindre overoppheting er å velge en motor som samsvarer med AGVens faktiske driftskrav.
En motor som er for liten vil ofte fungere nær sin maksimale kapasitet, noe som forårsaker høyt strømforbruk og overdreven varmeutvikling. Selv om AGV-en kan fullføre oppgavene sine, vil kontinuerlig overbelastningsdrift akselerere motorens aldring.
Når du velger en AGV DC servomotor , bør ingeniører vurdere:
AGV totalvekt
Maksimal nyttelast
Nødvendig reisehastighet
Hjuldiameter
Girreduksjonsforhold
Krav til akselerasjon og retardasjon
Driftssyklus
Gulvforhold
Miljøtemperatur
En passende motor bør ikke kjøre kontinuerlig med maksimalt dreiemoment. Ved å opprettholde en sikkerhetsmargin kan motoren håndtere midlertidige lastendringer uten for stor temperaturøkning.
For de fleste AGV-applikasjoner kan å velge en motor med omtrent 20–40 % momentreserve forbedre termisk stabilitet og pålitelighet betydelig.
Kontinuerlig drift under høyt dreiemoment er en av hovedårsakene til AGV-servomotorens overoppheting.
Når en DC-servomotor produserer høyere dreiemoment, krever den mer strøm. Økt strøm skaper høyere kobbertap inne i motorviklingene, noe som resulterer i større varmeutvikling.
Forholdet kan uttrykkes som:
Varmetap = I⊃2; × R
Hvor:
I = motorstrøm
R = viklingsmotstand
Fordi strømmen er kvadratisk, kan en liten økning i strømmen skape en betydelig temperaturøkning.
For å redusere termisk stress:
Unngå å bruke AGV kontinuerlig med maksimal nyttelast
Reduser unødvendige akselerasjonskrav
Optimaliser reiseruter
Minimer hyppige start-stopp-sykluser
Velg passende hastighet og dreiemomentinnstillinger
Et riktig utformet AGV-system skal fungere mesteparten av tiden innenfor motorens effektive arbeidsområde.
Hyppige akselerasjons- og bremsesykluser er vanlig i AGV-applikasjoner, spesielt i varehus og smarte fabrikker.
Under akselerasjon krever servomotoren høy toppstrøm for å generere ekstra dreiemoment. Hvis akselerasjonen er for aggressiv, opplever motoren gjentatte strømtopper, noe som øker varmeakkumuleringen.
For å forhindre overoppheting:
Still inn rimelig akselerasjonstid
Unngå plutselige hastighetsendringer
Bruk jevne bevegelsesprofiler
Optimaliser bremseparametere
Reduser unødvendige posisjonskorreksjoner
En riktig innstilt servodrift bidrar til å opprettholde jevn drift samtidig som strømsvingninger reduseres.
Avanserte AGV servosystemer kan bruke:
Gjeldende tilbakemeldingskontroll
Momentbegrensning
Dynamisk hastighetsjustering
Intelligente bevegelsesalgoritmer
Disse funksjonene reduserer unødvendig motorbelastning under kontinuerlig drift.
Effektiv termisk styring er avgjørende for langsiktig AGV-drift.
I motsetning til tradisjonelle industrimotorer, er AGV-drivmotorer vanligvis installert i kompakte rom med begrenset luftstrøm. Dårlig varmeavledning kan føre til at normal driftsvarme akkumuleres over tid.
Metoder for å forbedre kjøleytelsen inkluderer:
Hus av aluminiumslegering gir utmerket varmeoverføringsevne og hjelper til med å frigjøre varme fra interne komponenter.
Motormonteringsstrukturen skal gi god kontakt mellom motorhuset og AGV-chassiset, slik at varmen kan overføres effektivt.
Unngå å installere motorer i helt lukkede områder hvor varm luft ikke kan slippe ut.
AGV-spesifikke servomotorer inkluderer ofte optimerte elektromagnetiske strukturer og forbedret varmeavledningsdesign for kontinuerlig bruk.
Temperaturovervåking er en effektiv måte å forhindre uventede overopphetingsfeil.
Moderne AGV-systemer kan integrere temperaturdeteksjonsfunksjoner for å gi tidlige advarsler før motoren når farlige nivåer.
Anbefalte overvåkingsparametere inkluderer:
Motortemperatur
Motorstrøm
Momentutgang
Driftstid
Feilforhold
Når det oppstår unormal temperaturøkning, kan kontrollsystemet:
Reduser hastigheten automatisk
Begrens motorstrømmen
Stopp driften på en sikker måte
Send vedlikeholdsvarsler
Sanntidsovervåking forbedrer AGV-pålitelighet og reduserer uventet nedetid.
Feil spenningstilførsel kan øke motortemperaturen og redusere effektiviteten.
Hvis forsyningsspenningen er for lav:
Motoren trekker høyere strøm
Dreiemomentet reduseres
Elektriske tap øker
Varmeutviklingen øker
Hvis spenningen svinger:
Servokontrollen blir ustabil
Motorstrømmen kan øke
Temperaturen kan stige uventet
For å opprettholde stabil drift:
Match motorspenningen med AGV-batterisystemet
Bruk passende strømkabler
Reduser spenningsfallet
Oppretthold batterihelsen
Vanlige AGV-kraftsystemer inkluderer:
24V DC
36V DC
48V DC
72V DC
Servomotoren, kontrolleren og batterisystemet skal være riktig tilpasset.
Mekaniske problemer kan tvinge motoren til å produsere mer dreiemoment enn forventet, noe som resulterer i overoppheting.
Vanlige mekaniske årsaker inkluderer:
Feil montering av hjul eller overdreven slitasje øker rullemotstanden.
En skadet girkasse kan skape ekstra friksjon og redusere gireffektiviteten.
Dårlig smøring eller lagerskade øker rotasjonsmotstanden.
Gulvujevnheter kan øke belastningen på drivmotorer.
Regelmessig vedlikehold bør omfatte:
Kontrollerer hjulinnstillingen
Inspiserer girkassens tilstand
Smøring av mekaniske komponenter
Fjerning av rusk fra kjøresystemet
Redusering av mekanisk motstand reduserer direkte motorens arbeidsbelastning og temperatur.
Servomotorkontrollere krever nøyaktige parameterinnstillinger for å oppnå effektiv drift.
Feilaktige innstillinger kan forårsake:
For høy strømutgang
Motorvibrasjon
Posisjonsjakt
Unødvendig dreiemomentkompensasjon
Viktige parametere inkluderer:
Forsterkning av hastighetssløyfe
Posisjonsløkkeforsterkning
Akselerasjonsgrense
Gjeldende grense
Momentkontrollinnstillinger
Riktig servoinnstilling sikrer:
Stabil drift
Lavere strømforbruk
Redusert varmeutvikling
Forbedret posisjoneringsnøyaktighet
For AGV-applikasjoner anbefales profesjonell igangkjøring etter installasjon.
Enkoderytelsen påvirker direkte servomotorkontrollnøyaktigheten.
Et dårlig kodersignal kan føre til at kontrolleren kontinuerlig korrigerer motorposisjonen, noe som øker strømforbruket og varmeutviklingen.
Integrerte kodermotorer gir flere fordeler:
Redusert ledningskompleksitet
Forbedret signalstabilitet
Bedre beskyttelse mot forstyrrelser
Mer nøyaktig hastighetstilbakemelding
For AGV-er som krever kontinuerlig drift, kan integrerte servomotorer med høyoppløselige kodere forbedre både kontrollytelse og termisk pålitelighet.
Standardmotorer er kanskje ikke alltid egnet for AGV-applikasjoner fordi AGV-er krever:
Hyppig akselerasjon
Høyt startmoment
Kompakt installasjon
Lang driftstid
Høy pålitelighet
Dedikerte AGV DC servomotorer er designet med:
Høyere overbelastningsevne
Optimalisert termisk struktur
Effektiv elektromagnetisk design
Holdbare lagre
Integrerte kontrollmuligheter
Å velge en motor spesielt utviklet for AGV-applikasjoner bidrar til å forhindre overoppheting og forbedrer den generelle systemytelsen.
Å forhindre overoppheting av AGV DC-servomotorer krever en komplett systemtilnærming i stedet for å fokusere på en enkelt faktor. Riktig motorvalg, optimalisert laststyring, effektiv kjøledesign, nøyaktig servoinnstilling og sanntidsovervåking er alt avgjørende for pålitelig drift.
Ved å holde motoren innenfor det anbefalte driftsområdet og bruke et riktig utformet AGV-servomotorsystem , kan produsenter redusere termiske feil, forlenge motorens levetid, forbedre energieffektiviteten og sikre stabil ytelse i krevende automatiserte logistikkmiljøer.
Den akseptable temperaturen avhenger av motordesign, isolasjonsklasse og driftsmiljø.
Generelt:
Normal temperaturstigning: 30–60°C over omgivelsestemperatur
Høyytelses servomotorer: designet for høyere termiske grenser
For høy temperatur: kan indikere overbelastning eller kjøleproblemer
Langtidsdrift ved høy temperatur akselererer:
Isolasjonsaldring
Lagerslitasje
Magnetnedbrytning
Koderfeil
Vedlikehold av riktig temperatur forlenger motorens levetid betydelig.
En AGV DC-servomotor som overopphetes under kontinuerlig drift er vanligvis forårsaket av en kombinasjon av elektriske, mekaniske og termiske faktorer. For høy belastning, feil motorvalg, høyt strømbehov, dårlig kjøling, feil innstillinger og mekanisk motstand er de vanligste årsakene.
Et pålitelig AGV-bevegelsessystem krever riktig motordimensjonering, optimaliserte kontrollparametere, effektiv varmeavledning og kontinuerlig tilstandsovervåking.
Ved å velge en høyytelses AGV-servomotor med passende dreiemomentkapasitet, effektiv termisk design og pålitelig kodertilbakemelding , kan produsenter oppnå lengre levetid, høyere driftseffektivitet og forbedret pålitelighet i automatisert logistikk og smarte produksjonsapplikasjoner.
Svar:
En AGV DC-servomotor kan overopphetes under kontinuerlig drift på grunn av for stor belastning, høyt strømforbruk, dårlig varmespredning, feil motorvalg, feil parameterinnstillinger eller mekanisk motstand. Når motoren fungerer utover det nominelle dreiemomentet eller strømkapasiteten i lengre perioder, øker interne elektriske tap, noe som forårsaker temperaturøkning og redusert effektivitet.
Svar:
Hovedårsaken til overoppheting av AGV-servomotorer er vanligvis for høy strøm forårsaket av kontinuerlig høyt dreiemomentbehov. Tung nyttelast, hyppig akselerasjon, feil girkassevalg eller mekanisk friksjon kan tvinge motoren til å trekke mer strøm, og generere ekstra varme inne i viklingene.
Svar:
Ja. En underdimensjonert AGV DC-servomotor opererer ofte nær eller over sin nominelle kapasitet, og krever overdreven strøm for å opprettholde dreiemomentutgangen. Kontinuerlig drift under overbelastningsforhold øker varmeutviklingen og kan føre til skade på motorisolasjonen, koderfeil og redusert levetid.
Svar:
Lasten påvirker AGV-motortemperaturen direkte fordi høyere mekaniske belastninger krever høyere dreiemoment. Siden motormomentet er proporsjonalt med strømmen, forårsaker økt belastning høyere strømforbruk og større varmeutvikling. Å opprettholde en passende belastningsmargin bidrar til å forhindre overoppheting.
Svar:
Ja. Selv når de opererer under normale forhold, genererer AGV-servomotorer varme. Hvis motorhuset, installasjonsstrukturen eller omgivelsene ikke effektivt kan fjerne varme, vil temperaturen fortsette å øke. Riktig ventilasjon, termisk design og aluminiumsmotorhus kan forbedre kjøleytelsen.
Svar:
For å forhindre at AGV DC servomotor overopphetes , bør produsentene:
Velg en motor med tilstrekkelig momentmargin
Unngå kontinuerlig drift ved maksimal belastning
Optimaliser akselerasjons- og retardasjonsparametere
Sørg for riktig strømforsyningsspenning
Forbedre mekanisk effektivitet
Overvåk motortemperatur og strøm
Bruk motorer designet for kontinuerlig AGV-applikasjoner
Svar:
Ja. Feil servodrivparametere, som feil innstilling av hastighetssløyfe, for høye strømgrenser eller aggressive akselerasjonsinnstillinger, kan forårsake unødvendig strømforbruk. Riktig servoinnstilling bidrar til å redusere varmeutviklingen samtidig som den opprettholder nøyaktig AGV-bevegelseskontroll.
Svar:
Et skadet eller ustabilt kodersignal kan føre til at servokontrolleren kontinuerlig korrigerer motorposisjon og hastighetsfeil. Dette øker motorstrømbehovet og kan føre til vibrasjoner, ustabil drift og overoppheting. Integrerte kodermotorer av høy kvalitet forbedrer tilbakemeldingspålitelighet.
Svar:
Den normale driftstemperaturen til en AGV DC-servomotor avhenger av motordesign, isolasjonsklasse, belastningstilstand og omgivelsestemperatur. En moderat temperaturøkning er normalt under drift, men kontinuerlig drift ved for høye temperaturer kan akselerere aldring av isolasjonen, lagerslitasje og komponentfeil.
Svar:
AGV-spesifikke servomotorer er designet for krevende bruksområder som krever hyppige bevegelser, høyt startmoment og lange driftstimer. De har vanligvis optimaliserte termiske strukturer, høy overbelastningsevne, integrerte kodere, kompakt design og forbedret pålitelighet sammenlignet med standardmotorer.


