
Views: 0 Author: Site Editor Publish Time: 2026-08-11 Origin: Site


Automated Vehiculae Ductae ( AGVs ) late in officinis captiosis, centris apothecarum, logisticorum, et rationum industrialium automationum, quia certa, flexibilia et efficax materia vecturae praebent. In nucleo systematis motus AGV, in DC servo motore munus criticum agit in agitatione rotarum, celeritatem moderantis, positionis accurationem conservans et motus lenis procurans.
Autem, per longum tempus operationem, multae systemata AGV communem eventum experiuntur: DC servo motore aestuante . Temperatura nimia motoria non solum efficientiam minuit, sed etiam defectiones encoder, damnum insulationis causare, servitium vitae reductum, shutdowns inopinatum, atque etiam defectum motoris completum.
Intellectus quare agV DC servo motoria aestuat in continua operatione essentialis est ad confirmandam systema firmitatem, eligens motorem rectum, et AGV optimizing effectus. Hic articulus explicat causas maiores AGV servo motoris aestuantis et solutiones practicas praebet ad problemata scelerisque arcenda.
AGV DC servo motore aestuante in continua operatione est communis exitus in systematibus vehiculi automated ducti. Cum AGVs saepe per longas horas crebris accelerationibus, fractis, oneribusque mutationibus operam dant, motor continuus accentus scelerisque tractare debet.
Nimia temperatus potest reducere efficientiam motoriam, partes internas laedere, breviare vitam servitii, et inexspectatum AGV downtime causare. Intellectus causae praecipuae aestuandi adiuvat emendare systema firmitatis et optimize motoris faciendi.
Una ex communissimis causis AGV servo motoris aestuantis laborat sub nimio onere.
Cum AGV materias graves portat, aggeres scandit vel in superficiebus inaequalibus operatur, motor torques superiores requirit. Aureus superior plus currenti requirit, qui generationem caloris intra ambages motorias auget.
Condiciones communes cultro includit:
Payload excedit facultatem consilio motricium
Recta gearbox ratio lectio
Crebra operatio ad maximum torque
Auxit resistentiam ex partibus mechanicis vel rotae
Solutio: Select an AGV DC servo motore cum sufficienti margine torques et operationem continuam prope maximam capacitatem motoris devita.
Eligendo improcera motoria continua overheating causare potest.
Motor qui satis torques praebere non potest, cum vena alta ad periodos extensos operabitur, nimiam calorem creans et efficientiam reducens.
Motrix lectio consideranda est:
AGV pondus ac payload
Requiritur celeritas
rota magnitudine
Acceleratio requisita
Officium cyclum
Operans environment
Motor apte compositus temperationem stabilem in operatione diuturna ponere potest.
Motor vena directe afficit, siccus oritur. Secundum damnum electrica principium:
Caloris Loss = I⊃2; R
Praesens altior signanter plus caloris intra motorem gignit.
Rationes nimiae vena includunt:
Crebra acceleratio et braking
Princeps Aureus iudicium
Pauper servo parametri occasus
Mechanica resistentia
Recta imperium occasus
Servo utens agitet cum vigilantia currenti et torques limitando munera adiuvat ut periculum aestuans minuat.
Etiam normalis operatio motoris calorem generat. Si calor efficaciter dimitti non potest, temperatus crescet.
Communia problemata scelerisque includunt:
Limited airflow circum motricium
Foedus institutionem spatii
Princeps ambiens temperatus
Pauper contactus inter motorem et chassis
Ad refrigerandum perficientur emendare:
Aluminium uti motores cum housings
Optimize institutionem design
Ponere propriis evacuatione
Lego motores melius scelerisque perficientur
Voltage AGV altilium servo motori ac moderatori aequare debet.
Humilis voltage condiciones potest facere:
Superioris motor current
Reducitur efficientiam
Crescit calor generationis
Voltage ambigua etiam mobiles mobiles instabiles operationes et additos lacus scelerisque.
Communia systemata AGV potentia comprehendunt:
24V DC
36V DC
48V DC
72V DC
Apta intentione congruens stabilitatem motoris efficiendi efficit.
Mechanica quaestiones augere possunt quod inposuit motori et causa exaestuans.
Causae communes sunt:
misalignment rota
Damnum
Gearbox friction
Pauper lubricatio
Inaequale operating superficies
Iusta inspectio systematis AGV coegi adiuvat reducere superfluum onus motoriis et efficientiam melioris.
Servo motores certis occasus moderatoris ad lenis operationes nituntur.
Recta tuning inveniatur in:
Nimia current output
Motor tremor
Positio correctionis errores
Necesse est torques ultricies
Propria commensuratio accelerationis, celeritatis temperantiae, et limites currentis adiuvat ad calorem generationis reducendum.
Multi AGV motores servo suo encoders pro certa velocitate ac positione dominii utuntur.
Si signa encoder instabiles sunt, moderator motus motoris continue corrigere potest, consumptio currentis et caloris augens.
Causae possibilis sunt:
Encoder damnum
solve wiring
Electrical impedimentum
Configuratione recta
Motores encoder integri in signo certabilitatem emendare possunt ac potestatem relatas superheating minuere.
Causae principales AGV DC servo motore aestuante nimio onere includunt, lectio motoria falsa, consummatio vena alta, copia pauperum refrigeratio, copia instabilis, resistentia mechanica, et occasus improprie moderatio.
Aptum servo motore eligendo, systema optimizing consilio et vigilantia consilia efficax exsequens, AGV artifices fidem motoris emendare possunt, vitam servitutem extendere, ac stabilem operationem efficere in ambitibus industrialibus exigendis.
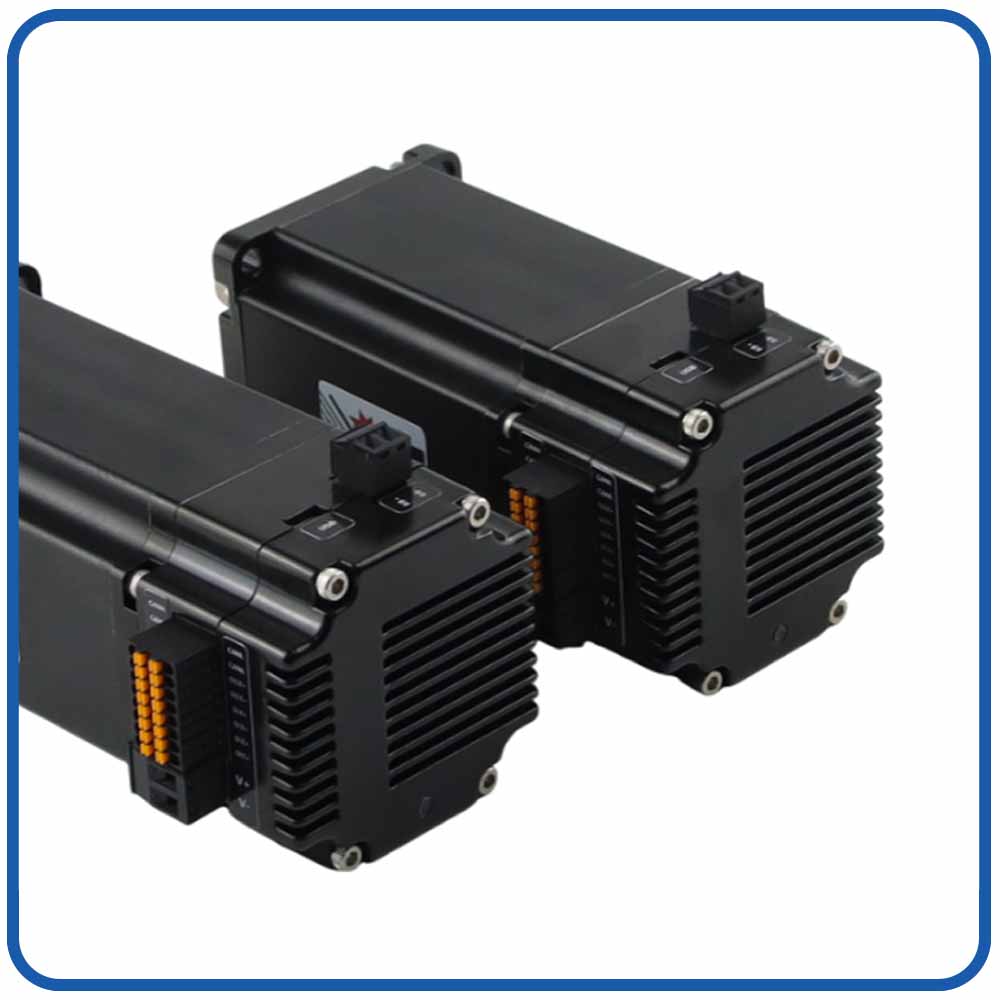
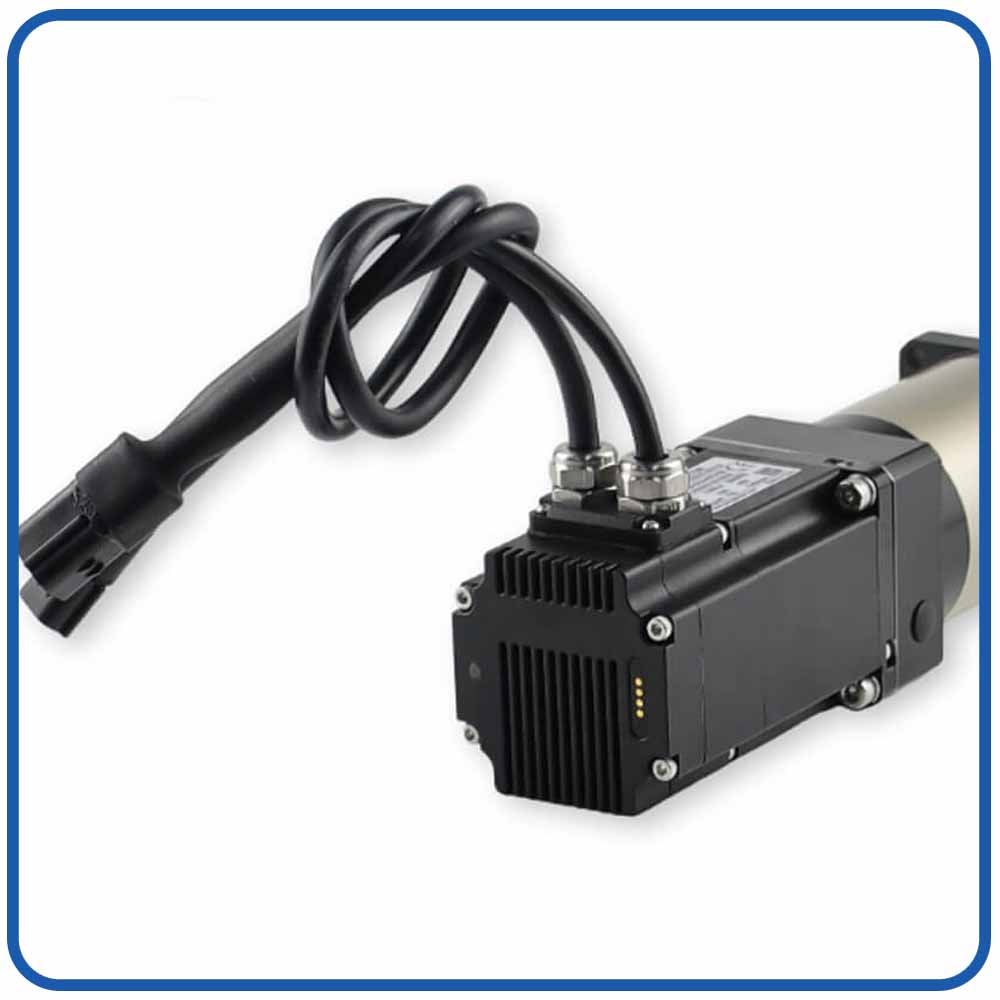
Besfoc IDC60 Integrated DC Servo Motors For AGV/AMR
IDC60 Integrated BLDC Servo Motor - High-Efficency, Foedus, and Smart Clausa-Loop Motion Control Solution |
||

|
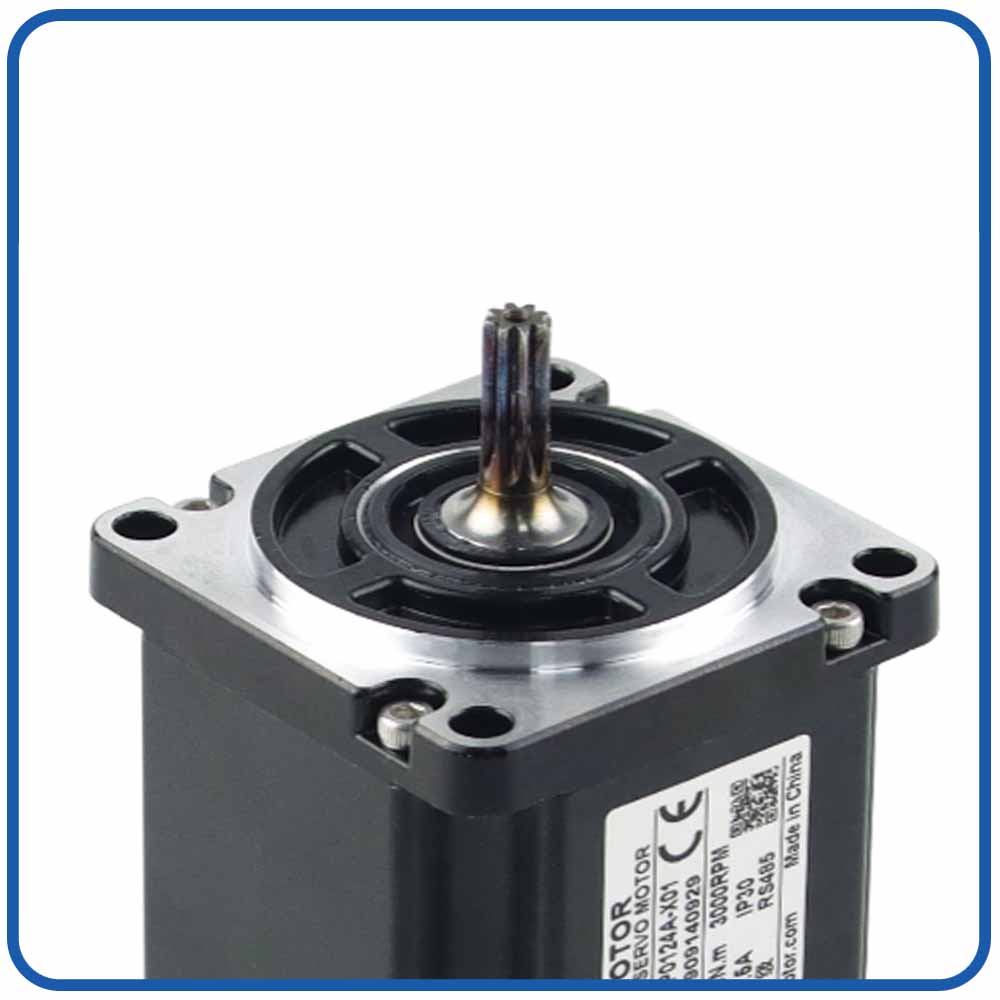
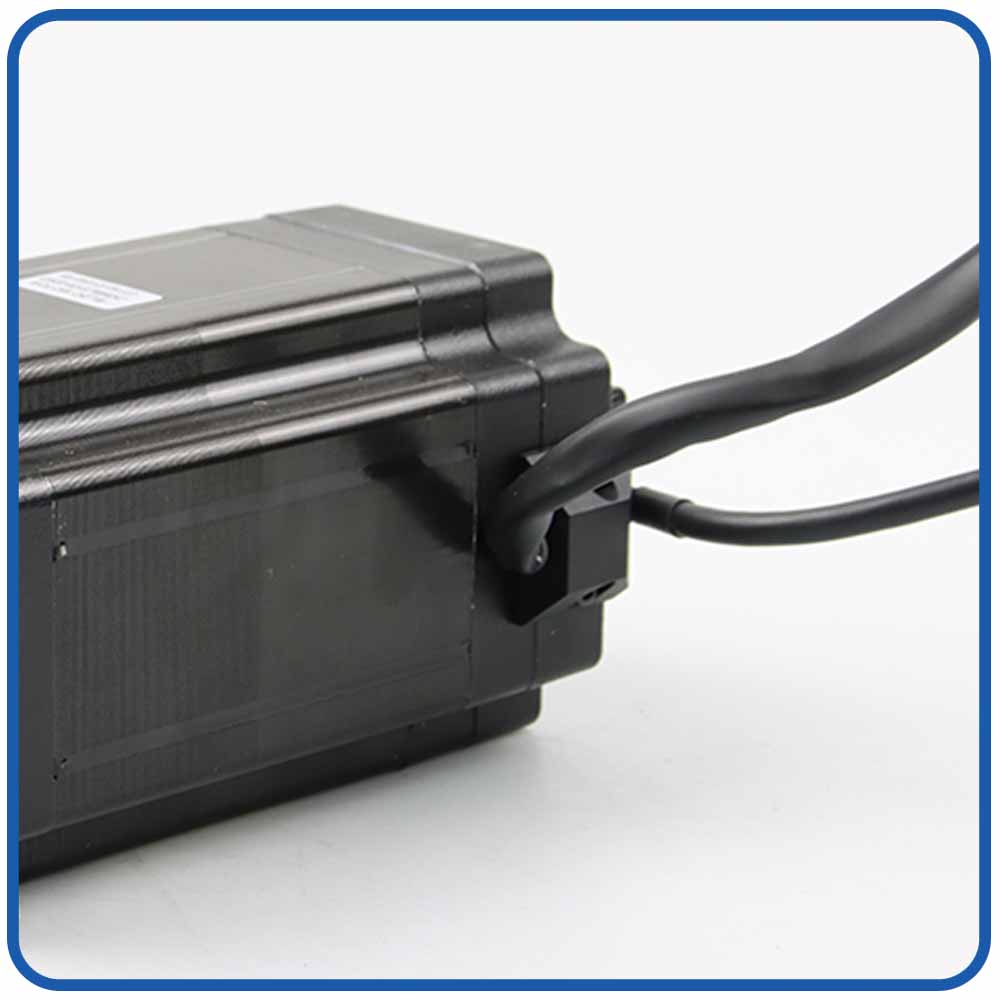
Product Overview: The IDC60 integratum BLDC servo motore ex Besfoc est compactum NEMA 24 solutionem motorem, coegi, et encoder in una unitate coniungens. Praebet accuratam clausulam ansam, torquem stabilem, et responsionem celerem. Consilium integratum reducit wiring, spatium servat. |
|
Key Technical volutpat
|
||
Typical Applications
|
||
Parameter |
IDC60 Specification |
Motor Type |
Integrated BLDC Servo Motor |
Artus Size |
60mm |
Potestas Range |
200W / 400W |
Rated Voltage |
24V/48V |
Rated Speed |
3000rpm |
Rated Torque |
0.63Nm / 1.27Nm |
Encoder |
17-bit Magnetic Encoder |
Communicationis |
Pulsus / RS485 / CANopen |
Features libitum |
Gearbox, Brake, Cooling Fan |
|
|
|
|
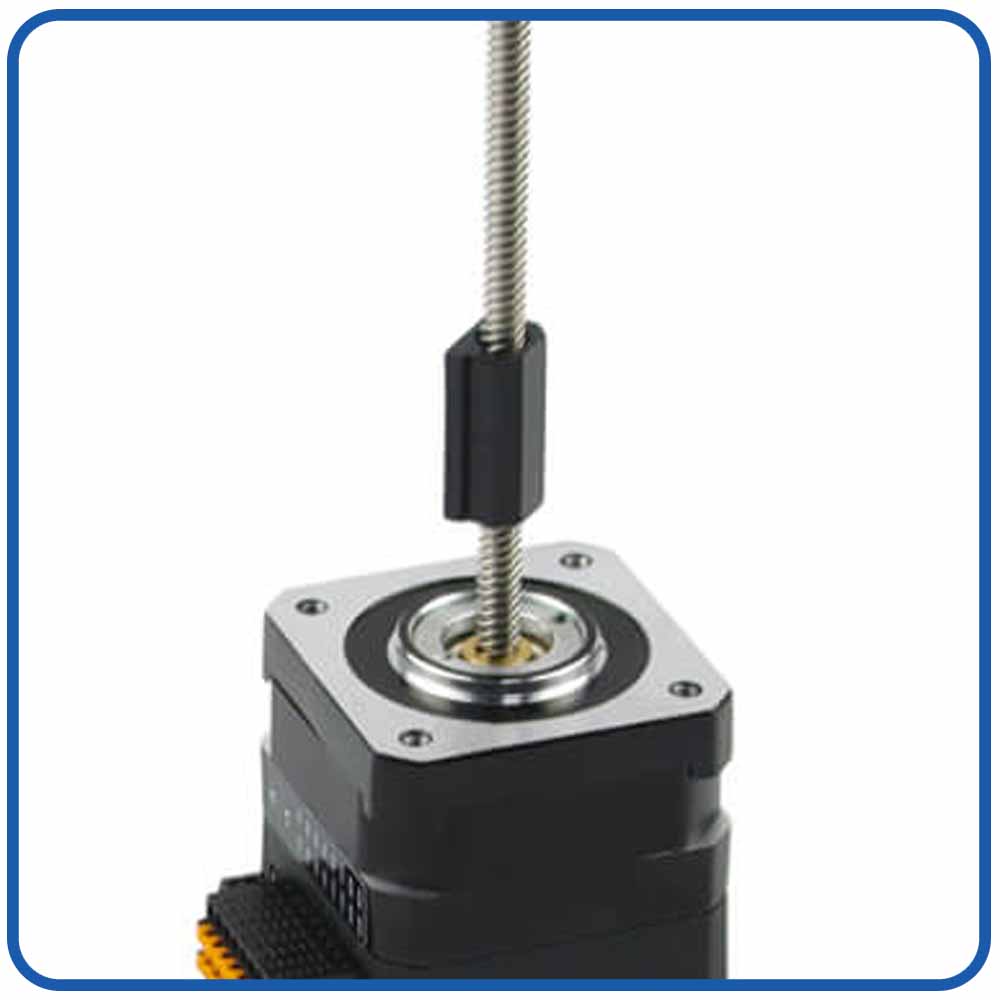
|
|---|---|---|---|---|
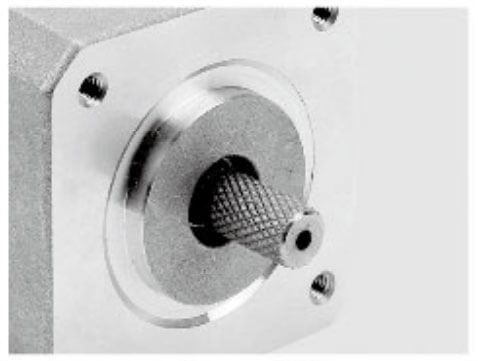
Shaft |
Terminatio habitationi |
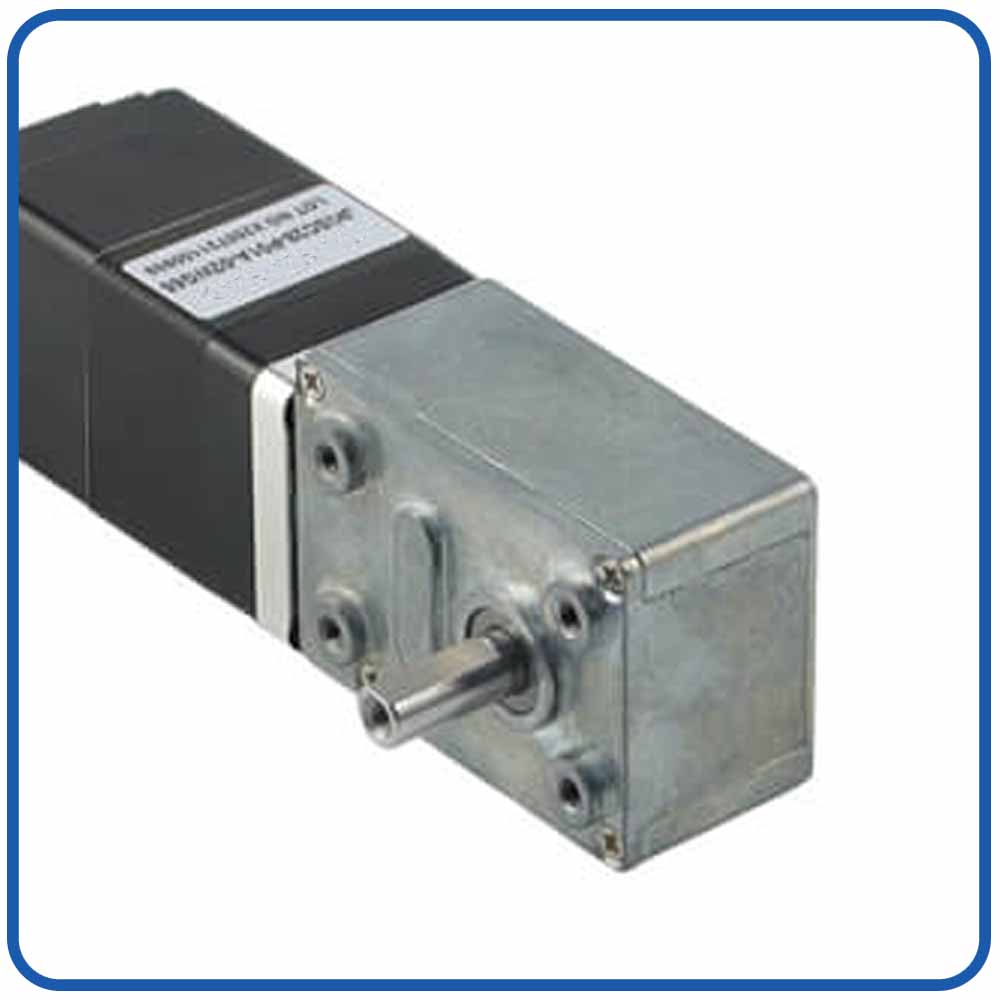
Vermis Gearbox |
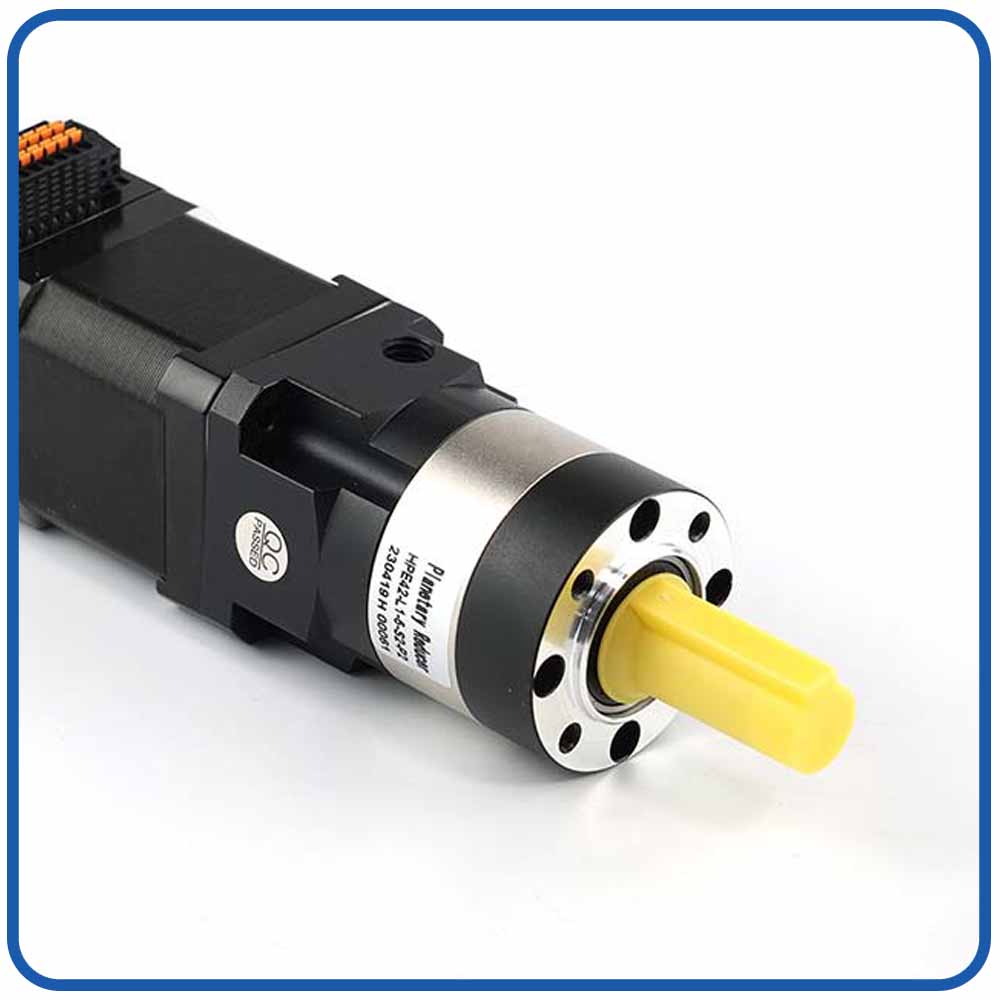
Planetarius Gearbox |
plumbum stupra |
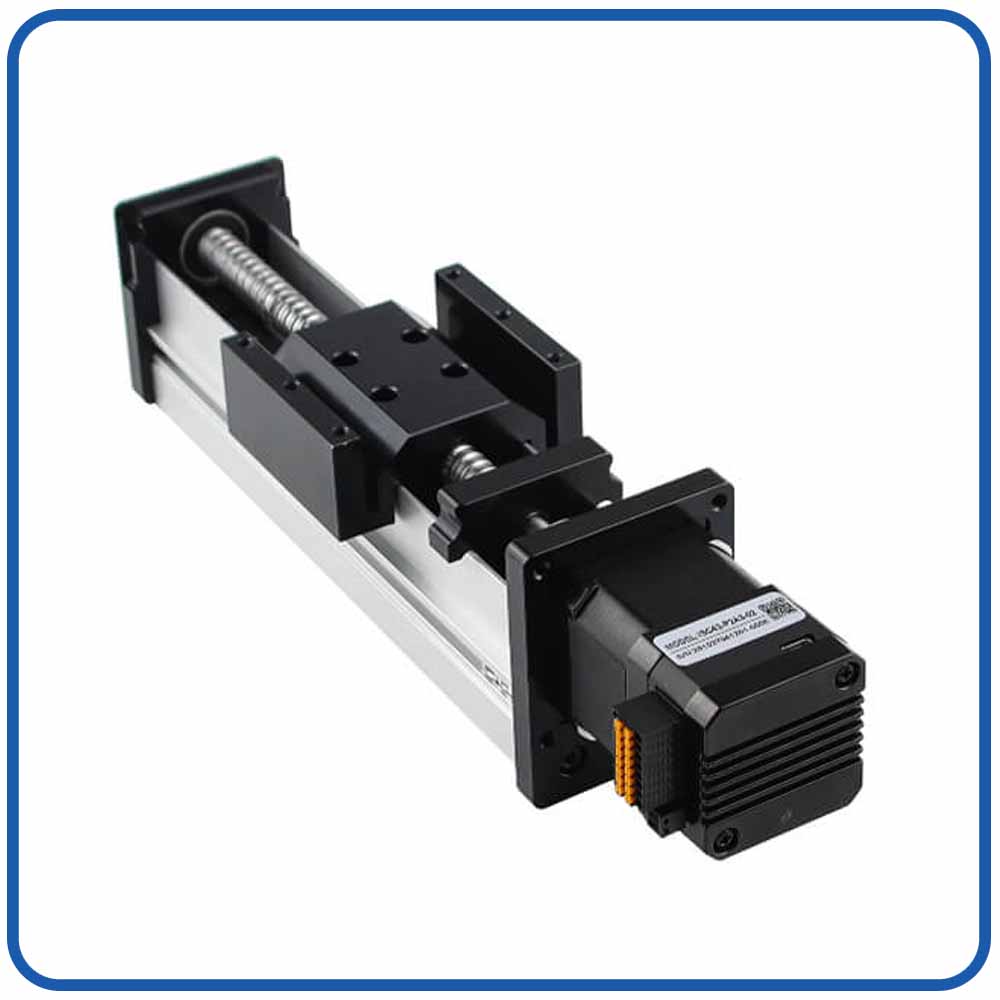
|
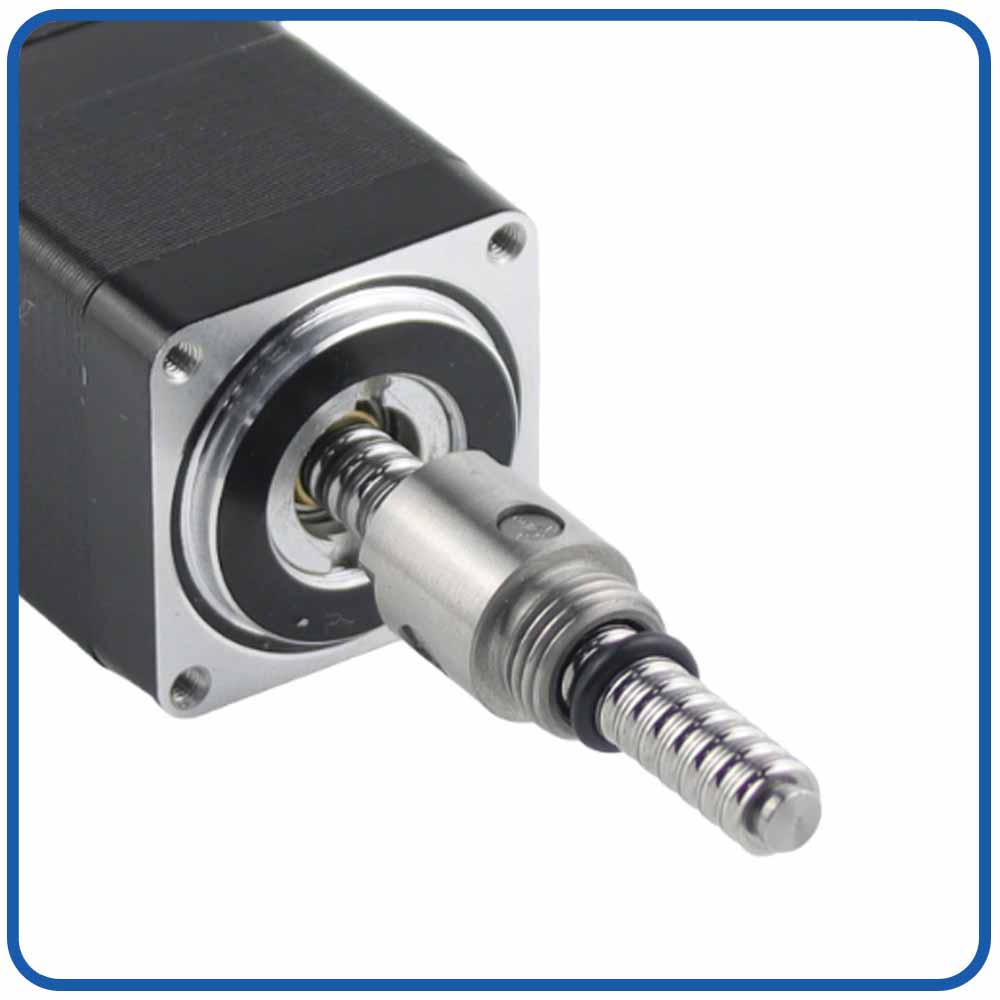
|
|
|
|
Linearibus Motion |
Ball Screw |
Fregit |
IP-Level |
|
|
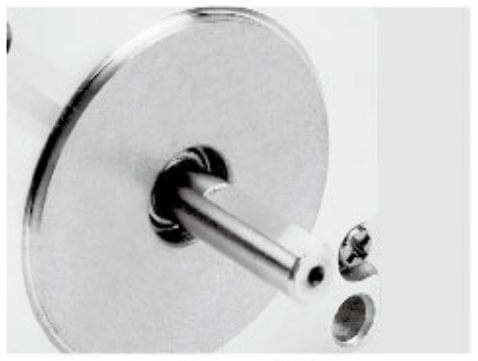
|
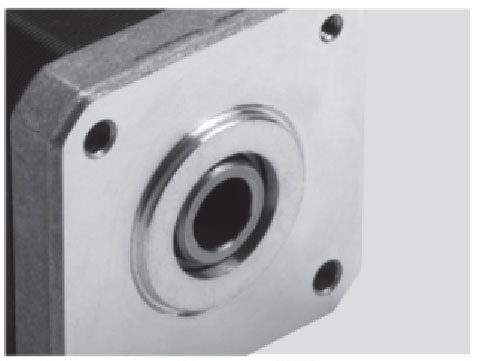
|
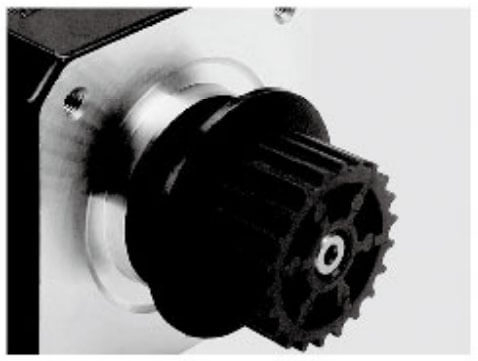
|
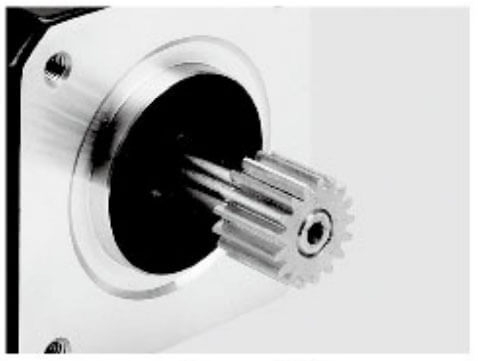
|
|---|---|---|---|---|---|
Aluminium Pulley |
Shaft Pin |
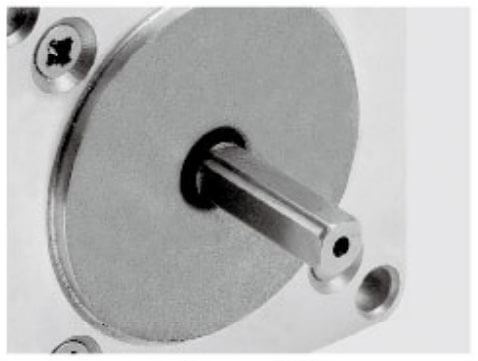
Una D Shaft |
cava Shaft |
Plastic Pulley |
Apparatus |
|
|
|
|
|
|
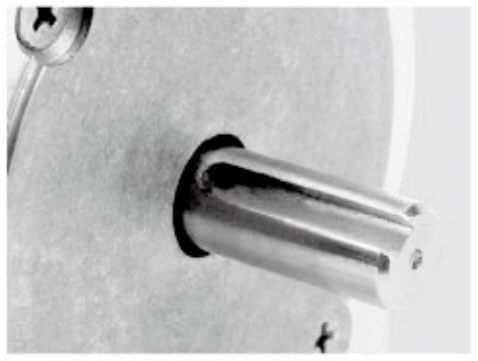
Knurling |
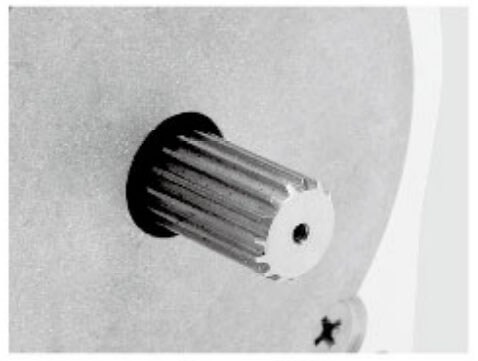
Hobbing Shaft |
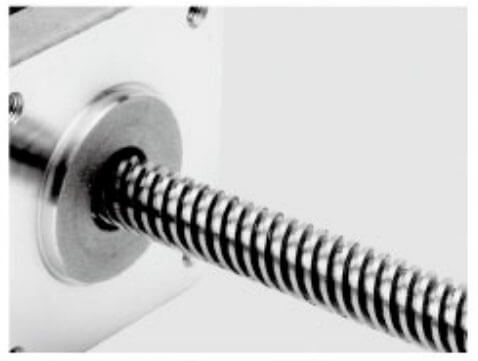
stupra Shaft |
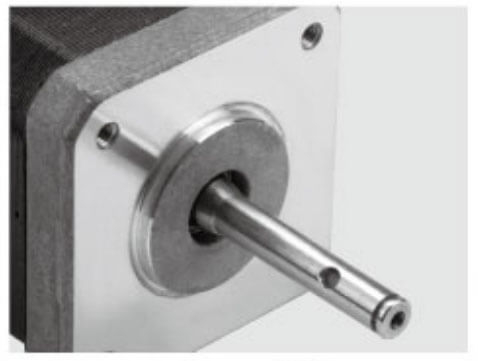
cava Shaft |
Duplex D Shaft |
Keyway |
Praeveniens AGV DC servo motore overheating requirit iuncturam electionis motoris propriae, consilium mechanicum optimized, procuratio scelerisque effectiva, consilia moderatio intelligentis. Cum AGVs saepe continenter in horreis, officinis, et in ambitus logistics agunt, motores sui motores activitates stabiles sub acceleratione, braking et oneribus variabilibus conservare debent.
Nimia temperatura motoria potest reducere efficientiam, breviare officium vitae, damnum partium internarum, et inopinatum AGV downtime causare. Exsequendo mensuras sequentes praecavendas, fabricatores fidem et operandi operandi rationum motuum AGV emendare possunt.
Praecipuus gradus impediendi overheating motorem eligens quae actui operanti necessaria AGV congruit.
Motor, qui nimis parvus est, frequenter operari potest iuxta suam maximam capacitatem, altam venam consummationem et nimiam calorem generationis causans. Etiamsi AGV negotium suum perficere potest, operatio continua onerare movens senescit accelerabit.
Cum eligendo AGV DC servo motore , fabrum considerare debent:
AGV pondus
Maximum payload
Requiritur peregrinatione celeritas
Rota diam
Apparatus reductionis ratio
Acceleratio et retardatio requisita
Operans officium exolvuntur
Solum conditionibus
Environmental temperatus
Motor idoneus non debet continenter operari ad suum maximum torquem rating. Tutus marginem conservare permittit motor ad tractandum onus temporale mutationes sine nimia temperie oriendi.
Pleraque enim AGV applicationes, motoriis circiter 20-40% subsidiis selectis , signanter scelerisque stabilitatem et constantiam emendare possunt.
Continua operatio sub torque magno est unus e causis principalibus AGV servo motoris overheating.
Cum motor motor DC servo torquem superiorem producit, magis currentem requirit. Vena aucta superiora aeris damna intra ambages motricium gignit, unde generatio in maiora caloris est.
Relatio exprimi potest:
Caloris Loss = I⊃2; R
Ubi:
I = motricium current
R = sinuosa resistentia
Quia current quadratum quadratur, parva incrementa currentis temperatura notabilem augere potest.
Ad redigendum scelerisque lacus:
Vitare operando AGV usque ad maximum payload
Redigendum necesse accelerationis postulat
Optimize itineribus itinerantur
Obscuratis crebris satus-subsisto circuitus
Eligere idoneam celeritatem et torques occasus
Ratio recte disposita AGV plurimum temporis operari debet intra range operandi motoris.
Acceleratio crebra et cyclos fractis communes sunt in applicationibus AGV, praesertim in horreis et officinis captiosis.
Per accelerationem servo motor apicem currentem postulat ut additional torquem generaret. Si acceleratio nimis infestabilis est, experientiae motoriae crebris spicis currentibus repetitae, cumulationem caloris augentes.
Overheating ne:
Set rationabile tempus accelerationis
Subita celeritate vitare mutationes
Motus lenis utere profiles
Optimize braking parametri
Reducere necesse positio correctionibus
Servo coegi proprie in luctum adiuvat conservationem lenis operationis dum fluctuationes current minuunt.
Provectus systemata servo AGV uti potest:
Current feedback imperium
Torque limitatio
Dynamic celeritas temperatio
Motus intellectus algorithms
Hae notae supervacuas accentus motricium in continua operatione minuunt.
Procuratio scelerisque effectiva AGV operationis essentialis est ad diuturnum tempus.
Dissimiles traditionales motores industriales, motores AGV coegi solent in spatiis compactis cum airflow limitibus constitui. Pauper dissipatio caloris causare potest normales caloris operandi ad accumula per tempus.
Methodi emendandi refrigerationem perficiendi includendi:
Aluminium mixturae insterni praebent optimum calorem transferendi facultatem et auxilium emissio caloris ab internis.
Motrix inscensio structurae bonum contactum praebere debet inter habitationem motoriam et gb AGV, permittens calorem efficienter transferendi.
Motores institutiones vitare in locis plene inclusis ubi aer calidus effugere non potest.
AGV motores servo-certi saepe includunt structuras electromagneticas optimized et meliores caloris dissipationes consiliorum applicationum continuarum officiorum.
Temperature vigilantia efficax est via ad praecavendam exustionem inopinata defecta.
Moderni AGV systemata detectionis temperaturae functiones integrare possunt ut monitiones maneant antequam motor periculosas gradus attingat.
Cras in parametris commendatur includit:
Motor temperatus
Motor current
Torque output
Operans tempus
Error conditionibus
Cum temperatura abnormis augetur fieri, ratio moderari potest;
Redigendum celeritate automatice
Modus motricium current
Subsisto operatio confidenter
Mitte sustentationem summis
Real-time monitoring improves AGV reliability and reduces unexpected downtime.
Non recta intentione copia potest temperaturam motoriam augere et efficientiam minuere.
Si copia intentione preme;
Motor altior trahit current
Torque output decrescat
Damna electrica auget
Calor generationis
Si fluctuat intentione;
Servo imperium instabile erit
Motor current ut crescat
Temperatus ex improviso oriri potest
Ad firmum operationem ponere;
Par motricium voltage cum AGV altilium ratio
Oportet utere potestate retinacula
Redigendum voltage gutta
Ponere altilium salutem
Communia systemata AGV potentia comprehendunt:
24V DC
36V DC
48V DC
72V DC
Servo motore, moderatori et pugnae rationi apte pares esse debent.
Mechanica problemata motorem magis opprimere possunt quam expectata torques producere, inde in excalefactionem.
Communes causas mechanicas includunt:
Recta rota institutionem vel nimiam lapsum volvens resistentiam auget.
Laesa gearbox additional frictiones creare et efficientiam traductionis reducere potest.
Pauper lubricatio vel damnum afferens resistentiam rotationalem auget.
Solum irregularitates augere possunt sarcinam in motoribus coegi.
Regularis sustentationem debet includit:
Reprehendo rota Gratia diei et noctis
Gearbox conditione inspectis
Lubricans components mechanica
Obstantia removere ab incessus ratio
Redigo resistentia mechanica directe inposuit et temperatura motoris demittit.
Servo moderatoris motoris accurate parametri unctiones requirunt ad operationem efficientem consequendam.
Recta occasus ut faciam:
Nimia current output
Motor tremor
Position venationis
Necesse est torques ultricies
Magna ambitum includit:
Celeritas loop quaestum
Positio loop quaestum
Acceleratio modus
Current terminus
Torque imperium occasus
Proprium servo tuning efficit:
Stabilis operatio
Inferior potentia consummatio
Reducitur calor generation
Improved positioning accuracy
Pro applicationibus AGV, commissio professionalis commendatur post institutionem.
Encoder effectus directe pertinet servo motore subtiliter imperium.
Signum pauper encoder potest moderatorem ad rectam positionis motoriam continue causare, currentem consummationem et calorem generationis augere.
Integrant encoder motores varia commoda praebent:
Reducitur wiring multiplicitate
Improved signum stabilitatis
Melius praesidium contra impedimentum
Accuratius celeritas feedback
AGVs enim continuam operationem requirentes, motores servo integris cum magno proposito encoders possunt meliorem et potestatem agendi et scelerisque fidem emendare.
Vexilliferis motoribus semper aptas AGV applicationes non possunt, quia AGVs requirunt;
Crebra acceleratio
Princeps incipiens torque
Foedus institutionem
Dum horas operating
Princeps reliability
Dedicata AGV DC motores servo designantur cum:
Superius cultro facultatem
Optimized structuram scelerisque
Effectus electro design
Dura gestus
Integrated potestate optiones
Delectus motor speciei destinatus ad applicationes AGV adiuvat ne overheat et meliorat altiore ratio agendi.
Praeveniens AGV DC servo motore aestuante completam rationem adventus requirit potius quam in uno factore positus. Propria delectu motoria, onus optimized procuratio, refrigeratio efficiens consilium, accurate servo tuning, ac vigilantia realis-tempus omnia sunt necessaria ad certas operationes.
Servando motorem intra suum range operantem commendatum et utens systemate motore servo proprie designato AGV , artifices defectiones scelerisque, vitae motorias pandere, efficientiam energiae emendare, ac stabilitatem efficere in ambitibus logisticis automatis postulare.
Temperamentum acceptabile dependet a consilio motore, classe velit, et ambitu operante.
Vulgo:
Normalis temperatus oriuntur: 30-60° C supra ambientium temperatus
Summus perficientur servo motores: altior scelerisque fines disposito
Nimia caliditas: ut indicant cultro vel refrigerationem difficultates
Longum tempus operatio caliditas accelerat;
Nulla velit
supportantes wear
Degradatio magnetis
Encoder defectum
Servans propriam temperiem signanter motorem restringit.
AGV DC servo motore aestuante in continua operatione plerumque causari solet ex concursu electrica, mechanica et thermarum. Nimia onus, lectio motoria falsa, postulatio alta currentis, refrigeratio pauperum, occasus impropria, et resistentia mechanica sunt frequentissimae rationes.
Certa ratio motus AGV requirit rectam inspectionem motricem, optimized parametri imperium, dissipationem effectivam caloris, ac vigilantiam continuum conditionis.
Summus perficientur AGV servo motore eligendo cum capacitate torque opportuna, consilio scelerisque efficiente, et opiniones certae encoderis , artifices vitam serviendi longiorem, efficientiam altiorem efficientiam, et firmitatem in logisticis automated fabricandis et applicationibus captiosam emendavit.
Responde:
AGV DC servo motore per continuam operationem ex nimio onere aestuare potest , consummatio vena alta, dissipatio caloris pauper, lectio motoria falsa, parametri occasus improprie, vel resistentia mechanica. Cum motor extra capacitatem æstimatorum torques vel venas protractis periodis operatur, damna electrica interna augent, caliditatem oriuntur et efficientiam minuunt causando.
Responde:
Praecipua causa AGV servo motoris overheating plerumque nimia vena causatur per continuas altas torques postulant. Stipendia gravia, acceleratio crebra, lectio machinis falsa, vel frictio mechanica motorem magis trahere potest, ambages intra calorem generans.
Responde:
Etiam. Saepe motor AGV DC servo motorio improbus operatur prope vel supra suam capacitatem aestimatam, nimia currenti ad servandum output torque requirens. Continua operatio sub oneratis conditionibus calorem generationis auget et ad damnum velitationis motoris ducere potest, defectum encodere et servitutis vitam minuere.
Responsio:
Onus directe afficit AGV temperaturam motorem, quia onera mechanica superiora requirunt superiora torques output. Cum motor torques proportionalis sit currenti, onus auctum causat consumptionem currentis altiorem et caloris maiorem generationem. Servans congruam onus marginem adiuvat ne overheating.
Responde:
Etiam. Etiam cum in condicionibus normalibus operando, motores AGV servo calore generant. Si habitationem motoriam, structuram institutionem vel ambitus ambitus efficaciter removere non potest, temperatura crescere perget. Propria evacuatione, consilio scelerisque, et aluminii motoriis insterni emendare possunt refrigerationem effectus.
Responde:
Ne AGV DC servo motore overheating , artifices debent:
Motor Aureus margine satis eligere
Vitare continua operatio ad maximum onus
Optimize accelerationem et retardationem parametri
Ensure recta potentia copia voltage
Improve mechanica efficientiam
Monitor motor temperatus et vena
Usus motorum disposito continuis AGV applications
Responde:
Etiam. Recta servo coegi parametri, ut impropria celeritas ansa, nimius modus currentis, vel acceleratio occasus infestus, superfluum currentis consummationis causare potest. Propriae servo tuning adiuvat generationem caloris minuere servato motu accurato AGV potestate.
Responsio:
signum laesum vel instabile encoder causare potest servo moderatoris ut continue corrigere statum motorem et errores velocitatis. Haec vena motoria auget postulatum et in operatione vibratione, instabili et aestuante consequi potest. Summus qualitas integratur encoder motores meliores feedback reliability.
Respondetur:
Solens operans temperamentum AGV DC servo motoris a consilio motore dependet, insulation genus, conditio onus, et temperatus ambiens. Temperatura moderata oritur in operatione normali, at operatio continua in nimia temperaturae insulationem senescentem, indutum et defectum componentium accelerare potest.
Responsio:
motores servo-speciales AGV ordinantur ad postulandas applicationes quaerunt crebras motus, magnas inchoationes, torques et longas horas operativas. Sunt typice plumas optimized thermas structuras, altas onerare facultatem, encoders integrata, consilia pacta, et meliores constantiam cum motoribus vexillum comparantes.


