
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2026-08-11 Ծագում. Կայք


Ավտոմատացված կառավարվող մեքենաները ( AGVs ) լայնորեն օգտագործվում են խելացի գործարաններում, պահեստներում, լոգիստիկ կենտրոններում և արդյունաբերական ավտոմատացման համակարգերում, քանի որ դրանք ապահովում են նյութի հուսալի, ճկուն և արդյունավետ փոխադրում: AGV շարժման համակարգի հիմքում DC սերվո շարժիչը կարևոր դեր է խաղում անիվների վրա, վերահսկում է արագությունը, պահպանում է դիրքավորման ճշգրտությունը և ապահովում է սահուն շարժում:
Այնուամենայնիվ, երկարաժամկետ շահագործման ընթացքում շատ AGV համակարգեր հանդիպում են ընդհանուր խնդիր. DC servo շարժիչի գերտաքացում : Շարժիչի չափազանց բարձր ջերմաստիճանը ոչ միայն նվազեցնում է արդյունավետությունը, այլև կարող է առաջացնել կոդավորման խափանումներ, մեկուսացման վնաս, ծառայության ժամկետի կրճատում, անսպասելի անջատումներ և նույնիսկ շարժիչի ամբողջական խափանում:
Հասկանալը, թե ինչու է AGV DC սերվոշարժիչը գերտաքանում է շարունակական շահագործման ընթացքում, կարևոր է համակարգի հուսալիությունը բարելավելու, ճիշտ շարժիչը ընտրելու և AGV-ի աշխատանքը օպտիմալացնելու համար: Այս հոդվածը բացատրում է AGV servo շարժիչի գերտաքացման հիմնական պատճառները և տալիս է գործնական լուծումներ ջերմային խնդիրների կանխարգելման համար:
AGV DC սերվո շարժիչի գերտաքացումը շարունակական շահագործման ընթացքում սովորական խնդիր է ավտոմատացված կառավարվող մեքենաների համակարգերում: Քանի որ AGV-ները հաճախ աշխատում են երկար ժամերով՝ հաճախակի արագացումով, արգելակմամբ և բեռնվածքի փոփոխություններով, շարժիչը պետք է դիմի շարունակական ջերմային սթրեսին:
Ավելորդ ջերմաստիճանը կարող է նվազեցնել շարժիչի արդյունավետությունը, վնասել ներքին բաղադրիչները, կրճատել ծառայության ժամկետը և առաջացնել AGV-ի անսպասելի խափանում: Գերտաքացման հիմնական պատճառների ըմբռնումը օգնում է բարելավել համակարգի հուսալիությունը և օպտիմալացնել շարժիչի աշխատանքը:
ամենատարածված պատճառներից մեկը AGV servo շարժիչի գերտաքացման չափազանց ծանրաբեռնվածության տակ է:
Երբ AGV-ն տեղափոխում է ծանր նյութեր, բարձրանում է թեքահարթակներով կամ գործում է անհարթ մակերեսների վրա, շարժիչը պահանջում է ավելի մեծ ոլորող մոմենտ: Ավելի մեծ ոլորող մոմենտ պահանջում է ավելի շատ հոսանք, ինչը մեծացնում է ջերմության առաջացումը շարժիչի ոլորունների ներսում:
Ընդհանուր ծանրաբեռնված պայմանները ներառում են.
Շարժիչի նախագծային հզորությունը գերազանցող օգտակար բեռ
Փոխանցման տուփի հարաբերակցության սխալ ընտրություն
Հաճախակի շահագործում առավելագույն ոլորող մոմենտով
Անիվների կամ մեխանիկական մասերի դիմադրության բարձրացում
Լուծում. Ընտրեք AGV DC սերվոշարժիչ ՝ բավարար ոլորող մոմենտով և խուսափեք շարժիչի առավելագույն հզորության մոտ շարունակական շահագործումից:
Չափից փոքր շարժիչ ընտրելը կարող է շարունակական գերտաքացում առաջացնել:
Շարժիչը, որը չի կարող ապահովել բավարար ոլորող մոմենտ, երկար ժամանակ կաշխատի բարձր հոսանքով՝ ստեղծելով ավելորդ ջերմություն և նվազեցնելով արդյունավետությունը:
Շարժիչի ընտրությունը պետք է հաշվի առնի.
AGV քաշը և ծանրաբեռնվածությունը
Պահանջվող արագություն
Անիվի չափը
Արագացման պահանջներ
Պարտական ցիկլ
Գործառնական միջավայր
Պատշաճ կերպով համապատասխանեցված շարժիչը կարող է կայուն ջերմաստիճան պահպանել երկարաժամկետ շահագործման ընթացքում:
Շարժիչի հոսանքն ուղղակիորեն ազդում է ջերմաստիճանի բարձրացման վրա: Էլեկտրական կորստի սկզբունքի համաձայն.
Ջերմային կորուստ = I⊃2; × Ռ
Ավելի բարձր հոսանքը զգալիորեն ավելի շատ ջերմություն է ստեղծում շարժիչի ներսում:
Ավելորդ հոսանքի պատճառները ներառում են.
Հաճախակի արագացում և արգելակում
Մեծ ոլորող մոմենտ պահանջներ
Սերվոյի պարամետրի վատ կարգավորումներ
Մեխանիկական դիմադրություն
Կառավարման սխալ կարգավորումներ
Ընթացիկ մոնիտորինգի և ոլորող մոմենտ սահմանափակող գործառույթներով սերվո կրիչների օգտագործումը կարող է օգնել նվազեցնել գերտաքացման ռիսկերը:
Նույնիսկ շարժիչի նորմալ աշխատանքը ջերմություն է առաջացնում: Եթե ջերմությունը չի կարող արդյունավետ կերպով ազատվել, ջերմաստիճանը կշարունակի աճել:
Ընդհանուր ջերմային խնդիրները ներառում են.
Շարժիչի շուրջ օդի սահմանափակ հոսք
Կոմպակտ տեղադրման տարածք
Բարձր շրջակա միջավայրի ջերմաստիճան
Վատ շփում շարժիչի և շասսիի միջև
Սառեցման արդյունավետությունը բարելավելու համար.
Օգտագործեք ալյումինե պատյաններով շարժիչներ
Օպտիմալացնել տեղադրման դիզայնը
Պահպանեք պատշաճ օդափոխություն
Ընտրեք ավելի լավ ջերմային արդյունավետությամբ շարժիչներ
AGV մարտկոցի լարումը պետք է համապատասխանի սերվո շարժիչի և կարգավորիչի պահանջներին:
Ցածր լարման պայմանները կարող են առաջացնել.
Շարժիչի ավելի մեծ հոսանք
Նվազեցված արդյունավետություն
Ջերմության ավելացում
Լարման տատանումները կարող են նաև ստեղծել շարժիչի անկայուն աշխատանք և լրացուցիչ ջերմային սթրես:
Ընդհանուր AGV էներգիայի համակարգերը ներառում են.
24V DC
36V DC
48V DC
72V DC
Լարման ճիշտ համընկնումը ապահովում է շարժիչի կայուն աշխատանքը:
Մեխանիկական խնդիրները կարող են մեծացնել շարժիչի ծանրաբեռնվածությունը և առաջացնել գերտաքացում:
Ընդհանուր պատճառները ներառում են.
Անիվների սխալ դասավորվածություն
Առանցքակալի վնաս
Փոխանցման տուփի շփում
Վատ քսում
Անհավասար գործառնական մակերեսներ
AGV շարժիչ համակարգի կանոնավոր ստուգումն օգնում է նվազեցնել շարժիչի անհարկի բեռը և բարելավում է արդյունավետությունը:
Սերվո շարժիչները հիմնված են կարգավորիչի ճշգրիտ կարգավորումների վրա՝ սահուն աշխատանքի համար:
Սխալ կարգավորումը կարող է հանգեցնել.
Ավելորդ ընթացիկ ելք
Շարժիչի թրթռում
Դիրքի ուղղման սխալներ
անհարկի ոլորող մոմենտ փոխհատուցում
Արագացման, արագության վերահսկման և ընթացիկ սահմանների ճիշտ կարգավորումն օգնում է նվազեցնել ջերմության առաջացումը:
Շատ AGV servo շարժիչներ օգտագործում են կոդավորիչներ արագության և դիրքի ճշգրիտ վերահսկման համար:
Եթե կոդավորիչի ազդանշաններն անկայուն են, կարգավորիչը կարող է շարունակաբար ուղղել շարժիչի շարժումը՝ ավելացնելով ընթացիկ սպառումը և ջերմաստիճանը:
Հնարավոր պատճառները ներառում են.
Կոդավորիչի վնաս
Չամրացված լարերը
Էլեկտրական միջամտություն
Սխալ կոնֆիգուրացիա
Ինտեգրված կոդավորիչ շարժիչները կարող են բարելավել ազդանշանի հուսալիությունը և նվազեցնել հսկողության հետ կապված գերտաքացումը:
ի հիմնական պատճառները AGV- DC սերվո շարժիչի գերտաքացումը ներառում է չափազանց ծանրաբեռնվածություն, շարժիչի սխալ ընտրություն, բարձր հոսանքի սպառում, վատ հովացում, անկայուն էներգիայի մատակարարում, մեխանիկական դիմադրություն և ոչ պատշաճ կառավարման կարգավորումներ:
Ընտրելով հարմար սերվո շարժիչ, օպտիմալացնելով համակարգի դիզայնը և կիրառելով արդյունավետ մոնիտորինգի ռազմավարություններ՝ AGV արտադրողները կարող են բարելավել շարժիչի հուսալիությունը, երկարացնել ծառայության ժամկետը և ապահովել կայուն շահագործում պահանջկոտ արդյունաբերական միջավայրերում:
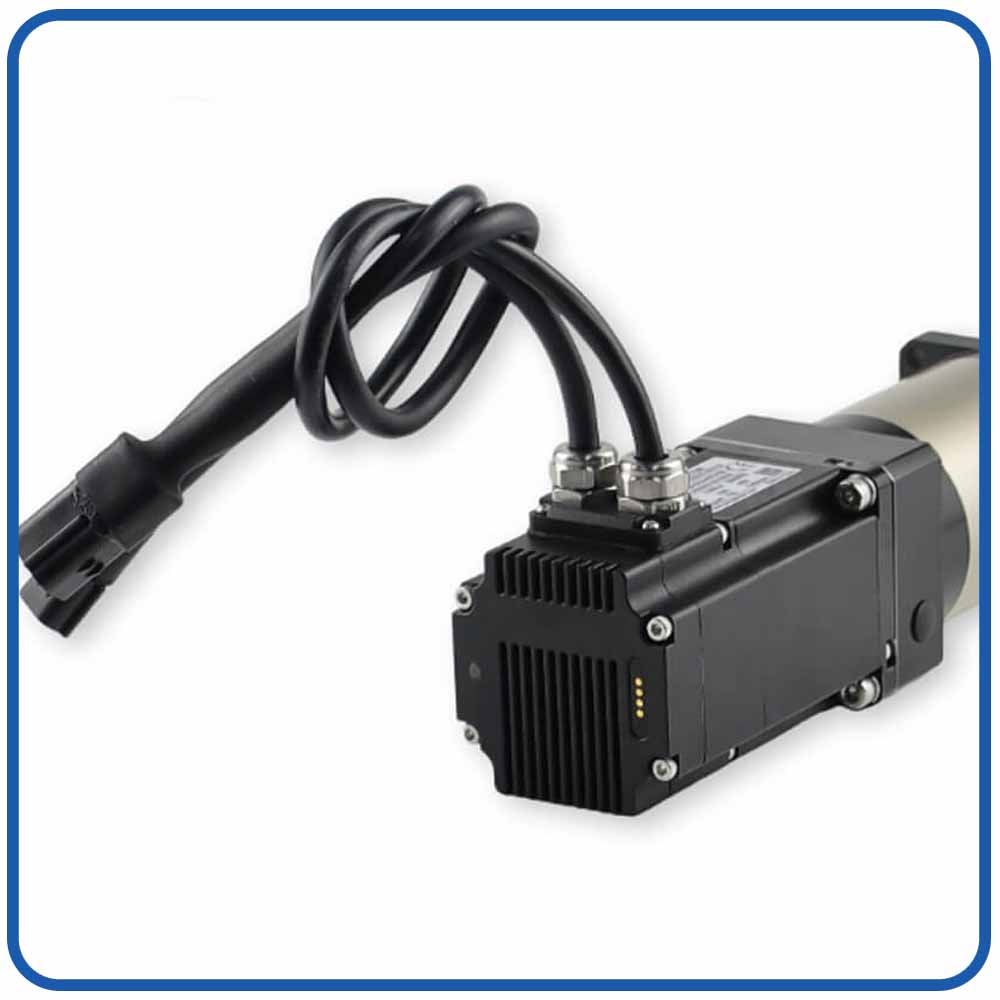
Besfoc IDC60 ինտեգրված DC Servo Motors AGV/AMR-ի համար
IDC60 Ինտեգրված BLDC Servo Motor – Բարձր արդյունավետություն, կոմպակտ և խելացի փակ օղակով շարժման կառավարման լուծում |
||

|
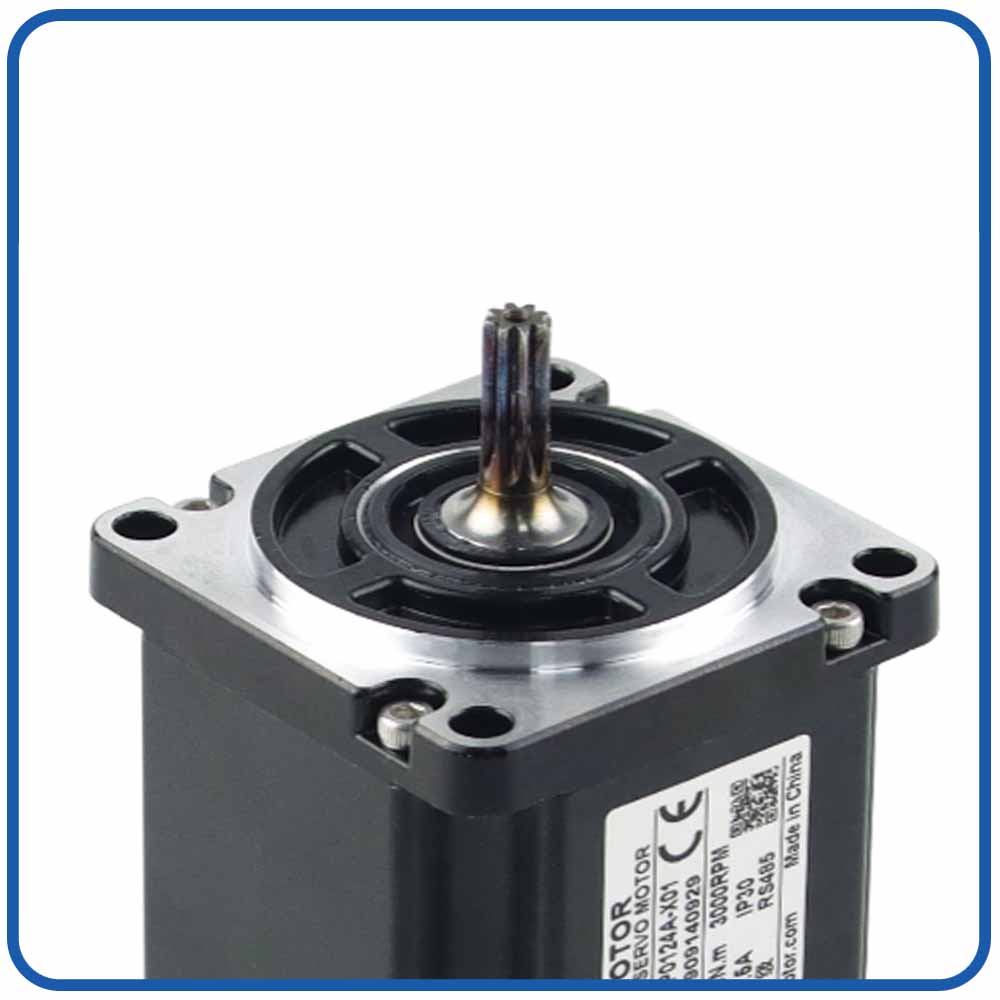
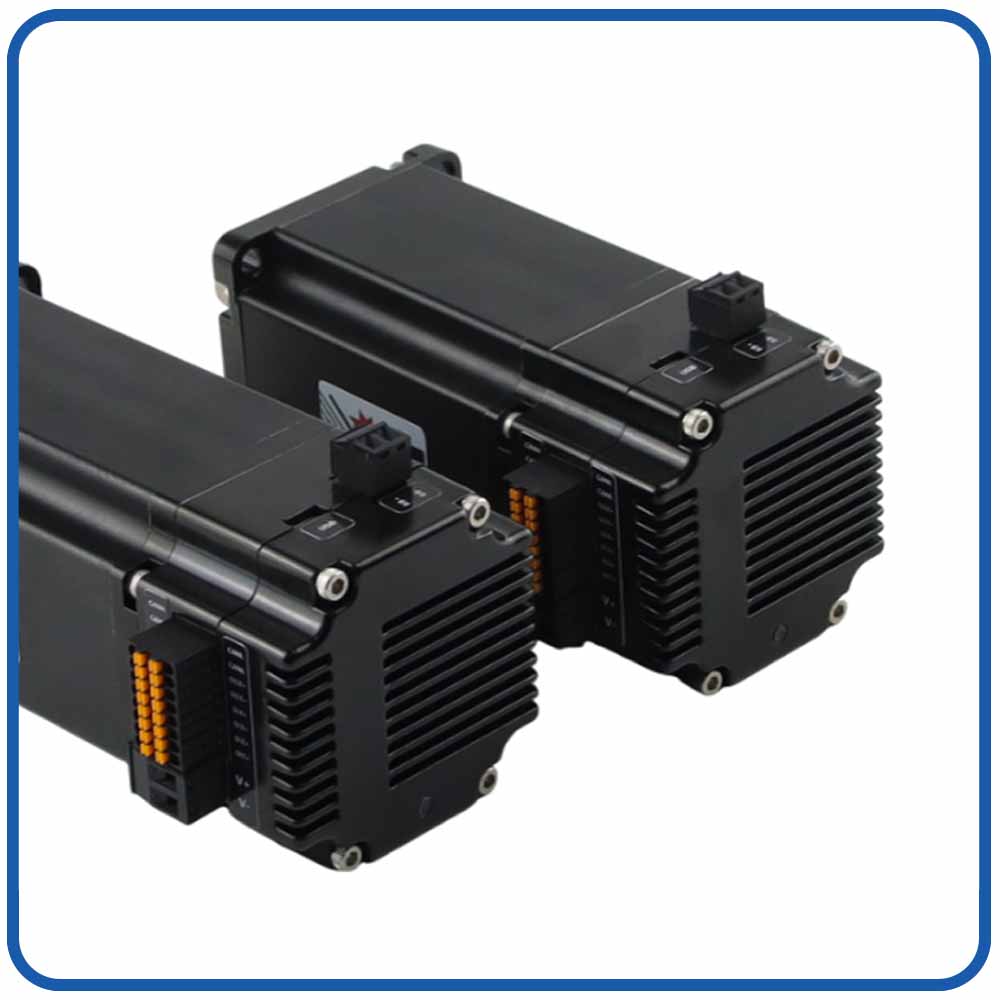
Արտադրանքի ակնարկ․ Besfoc-ից IDC60 ինտեգրված BLDC սերվո շարժիչը կոմպակտ NEMA 24 լուծում է, որը միավորում է շարժիչը, շարժիչը և կոդավորիչը մեկ միավորում: Այն ապահովում է փակ օղակի ճշգրիտ կառավարում, կայուն ոլորող մոմենտ և արագ արձագանք: Դրա ինտեգրված դիզայնը նվազեցնում է լարերը, խնայում է տարածքը: |
|
Հիմնական տեխնիկական ուշագրավ կետերը
|
||
Տիպիկ հավելվածներ
|
||
Պարամետր |
IDC60 Տեխնիկական |
Շարժիչի տեսակը |
Ինտեգրված BLDC Servo Motor |
Շրջանակի չափը |
60 մմ |
Power Range |
200 Վտ / 400 Վտ |
Գնահատված լարումը |
24V / 48V |
Գնահատված արագություն |
3000 rpm |
Գնահատված ոլորող մոմենտ |
0,63 Նմ / 1,27 Նմ |
Կոդավորիչ |
17-բիթանոց մագնիսական կոդավորիչ |
Հաղորդակցություն |
Pulse / RS485 / CANopen |
Ընտրովի հատկանիշներ |
Փոխանցման տուփ, արգելակ, հովացման օդափոխիչ |
|
|
|
|
|
|---|---|---|---|---|
Լիսեռ |
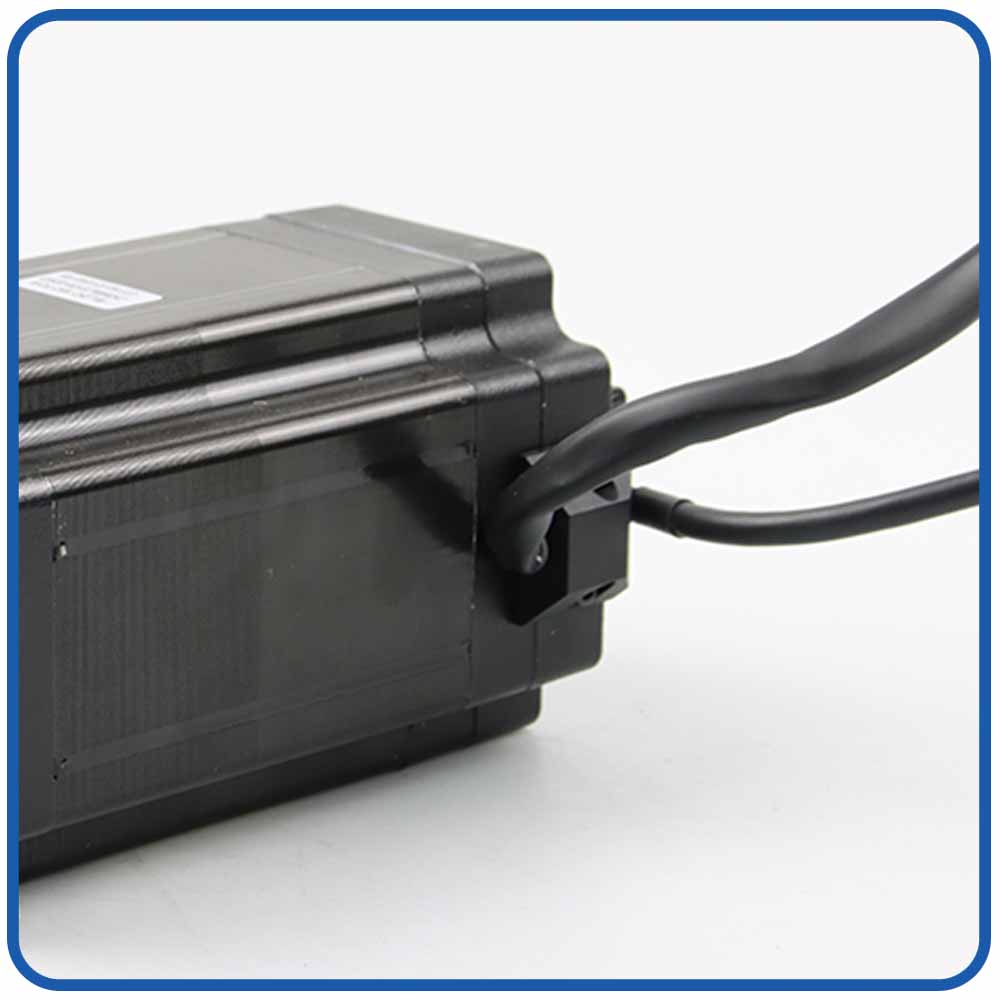
Տերմինալի բնակարան |
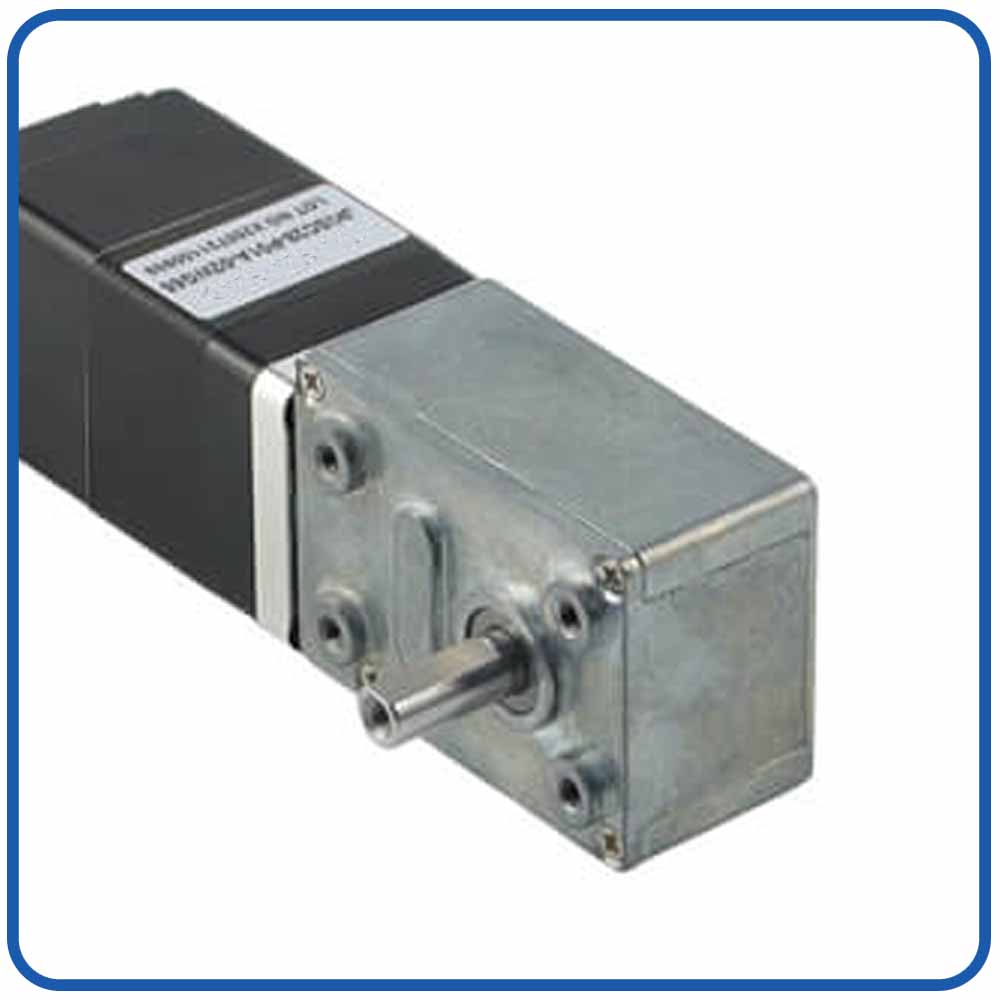
Worm փոխանցման տուփ |
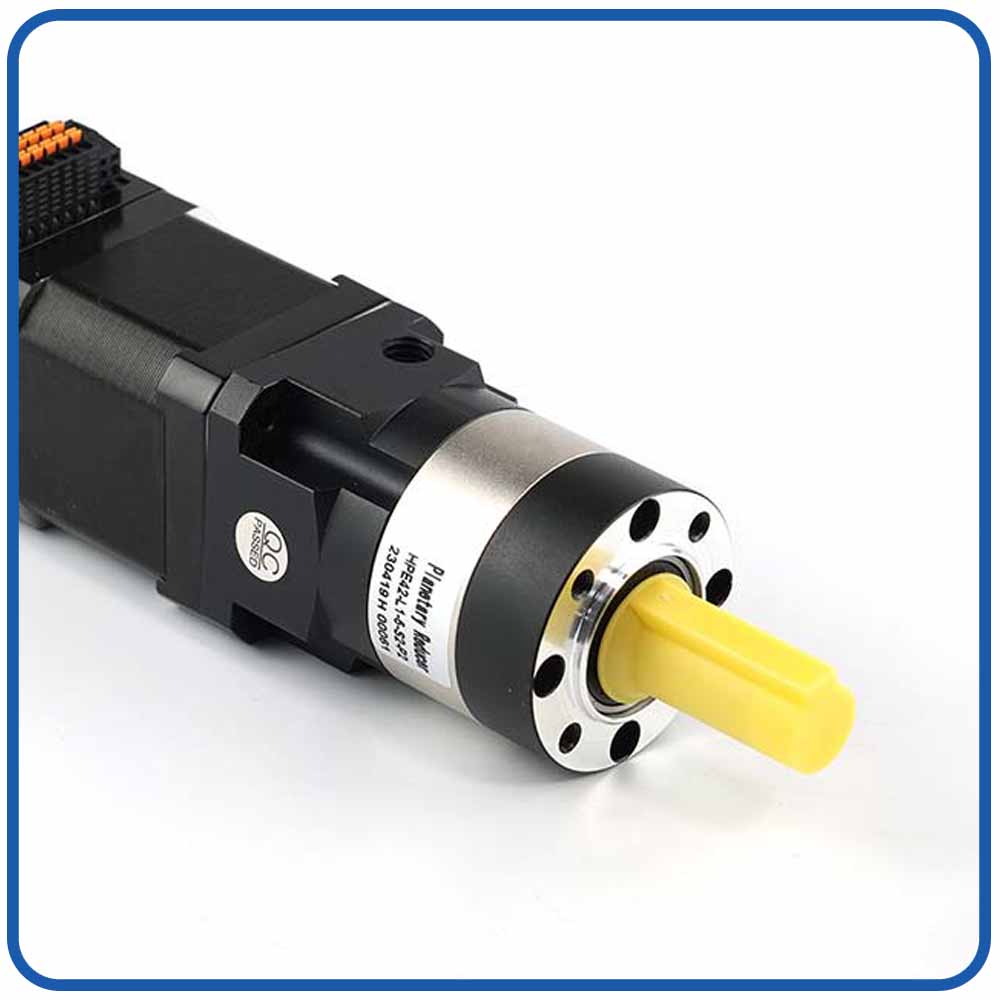
Մոլորակային փոխանցումատուփ |
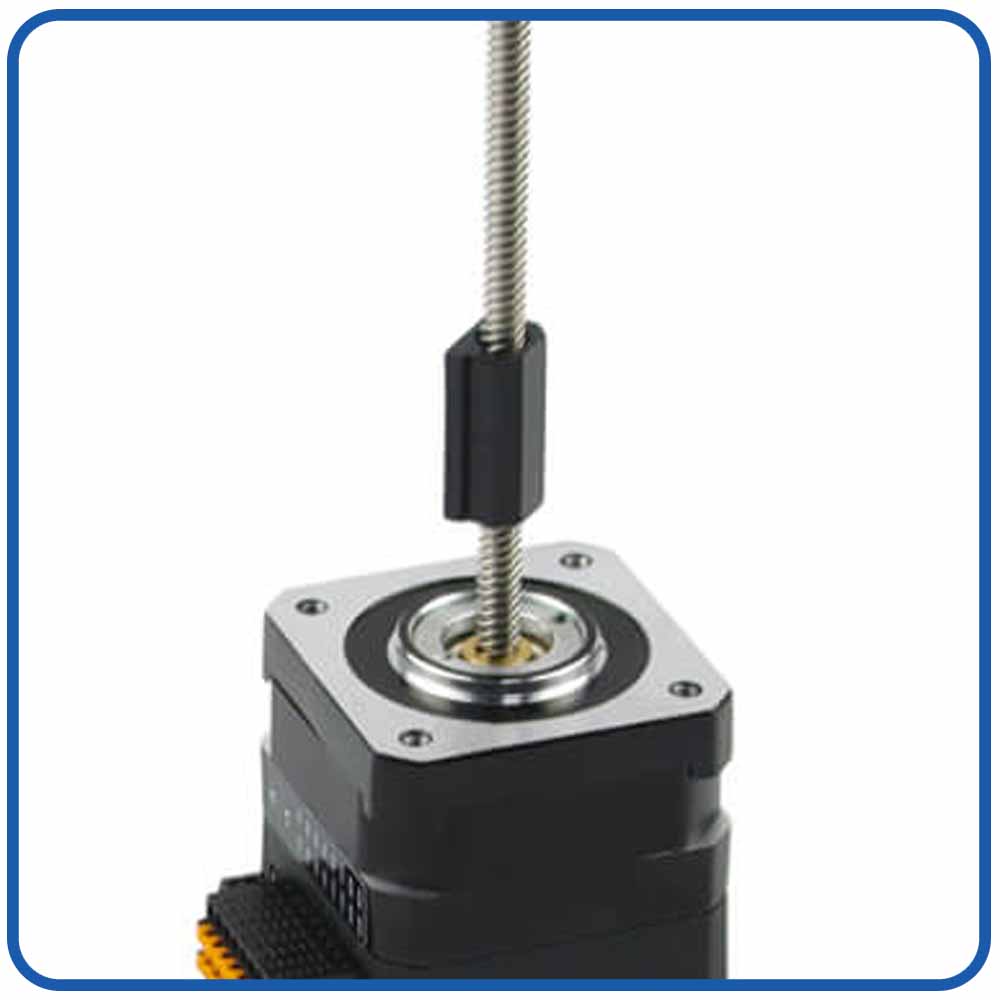
Առաջատար պտուտակ |
|
|
|
|
|
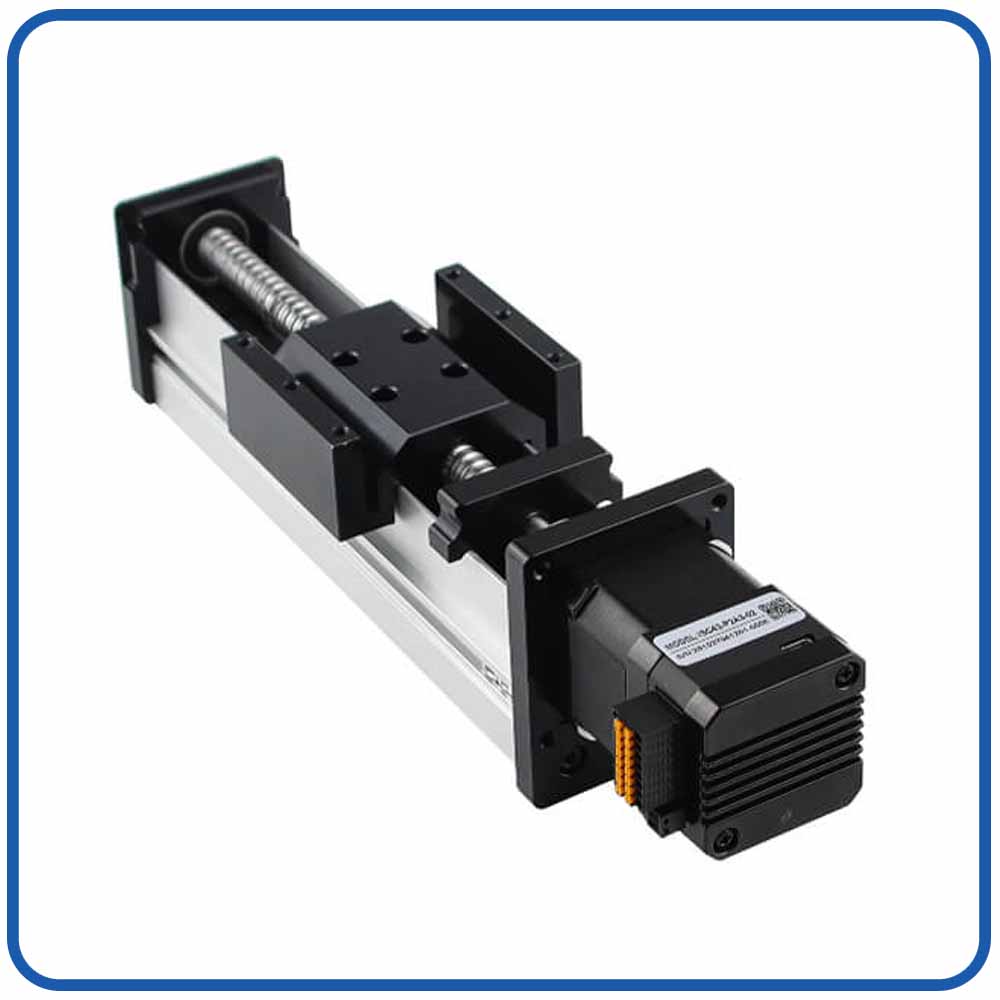
Գծային շարժում |
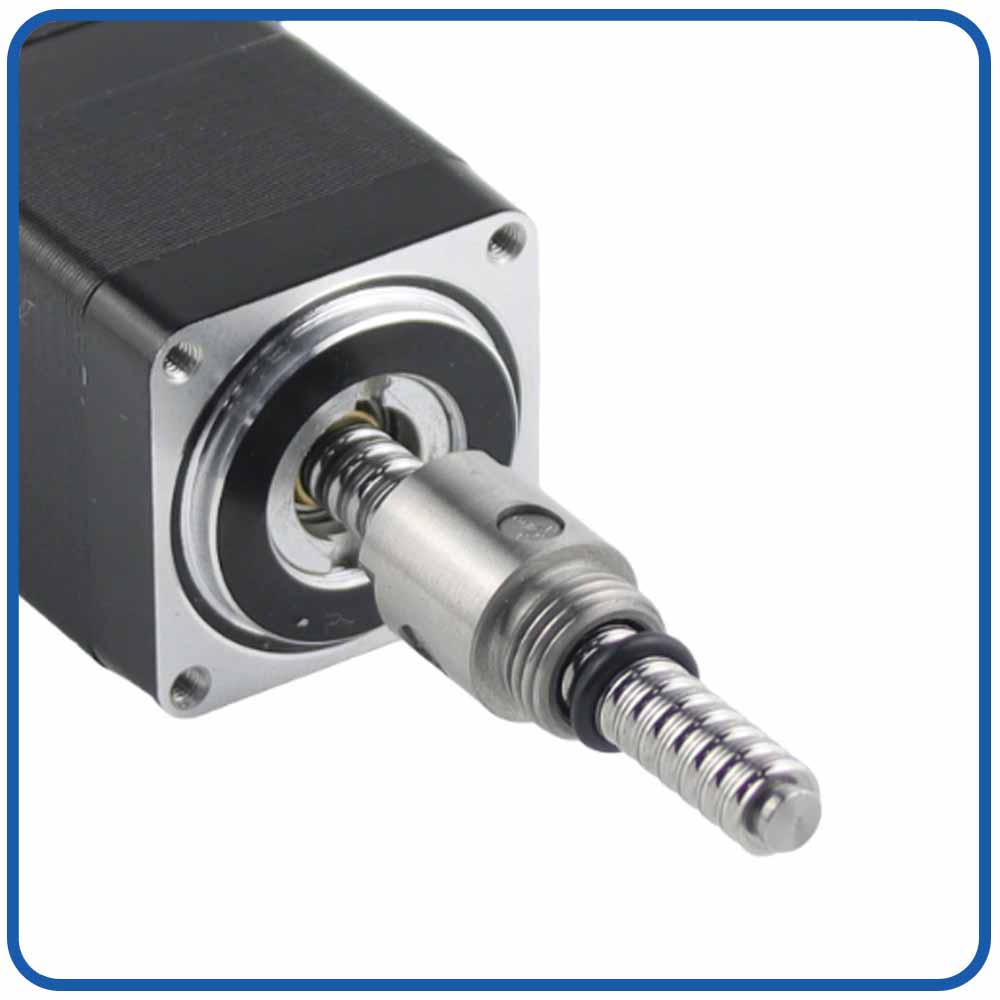
Գնդիկավոր պտուտակ |
Արգելակ |
IP- մակարդակ |
|
|
|
|
|
|
|---|---|---|---|---|---|
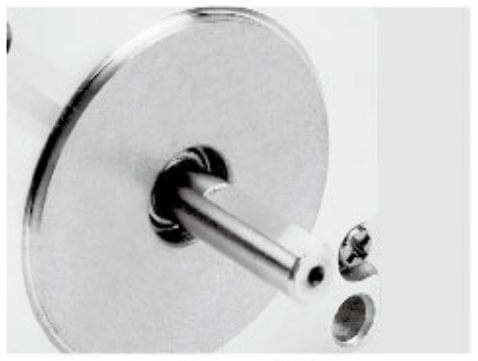
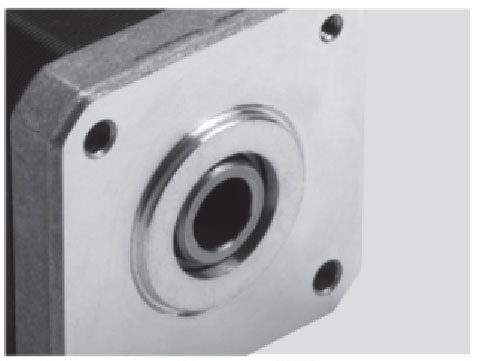
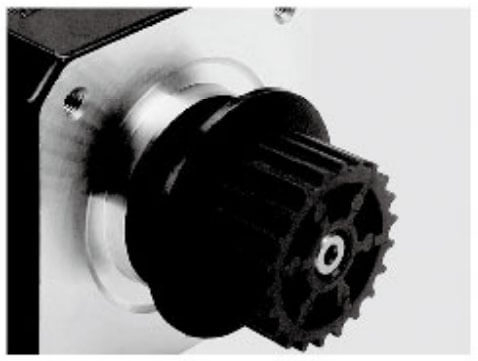
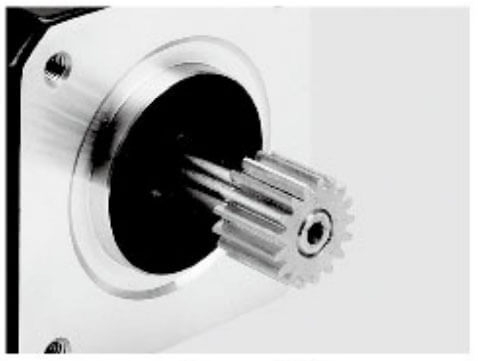
Ալյումինե ճախարակ |
Լիսեռ փին |
Մեկ D լիսեռ |
Սնամեջ լիսեռ |
Պլաստիկ ճախարակ |
հանդերձում |
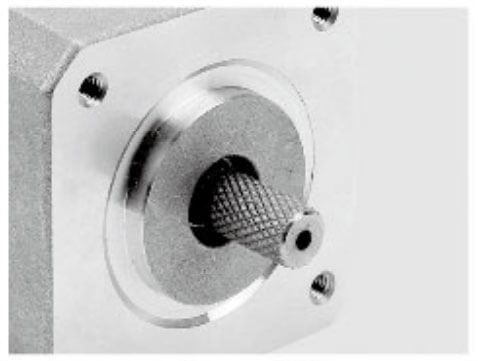
|
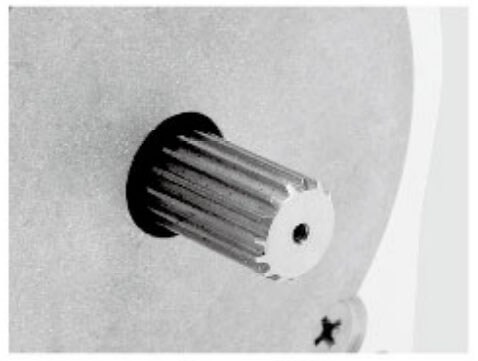
|
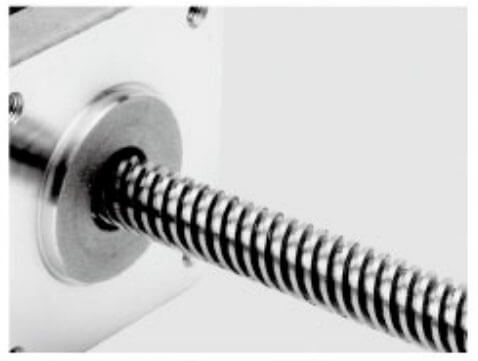
|
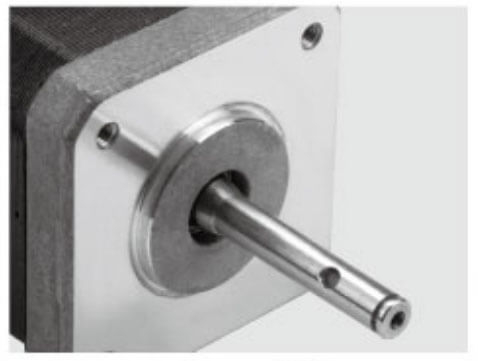
|
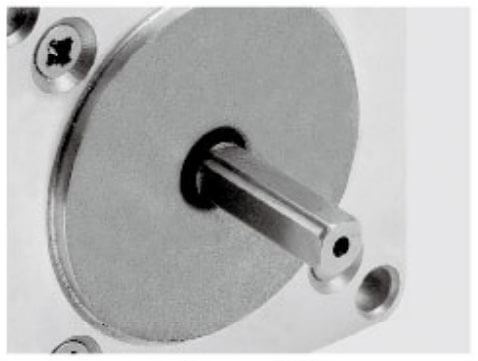
|
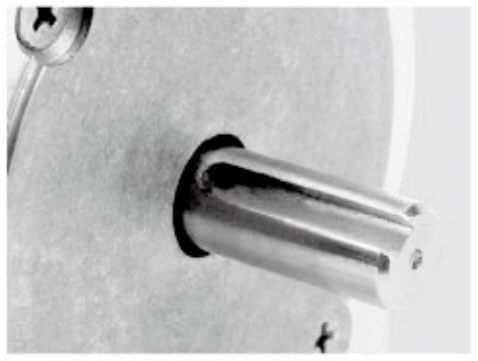
|
Խռռոց |
Hobbing Shaft |
Պտուտակային լիսեռ |
Սնամեջ լիսեռ |
Կրկնակի D լիսեռ |
Բանալին |
կանխելու համար AGV DC սերվո շարժիչի գերտաքացումը պահանջվում է շարժիչի ճիշտ ընտրության, օպտիմիզացված մեխանիկական դիզայնի, արդյունավետ ջերմային կառավարման և խելացի կառավարման ռազմավարությունների համադրություն: Քանի որ AGV-ները հաճախ անընդհատ գործում են պահեստներում, գործարաններում և լոգիստիկ միջավայրերում, նրանց շարժիչ շարժիչները պետք է պահպանեն կայուն ջերմաստիճանի աշխատանքը հաճախակի արագացման, արգելակման և փոփոխական բեռների դեպքում:
Շարժիչի չափազանց բարձր ջերմաստիճանը կարող է նվազեցնել արդյունավետությունը, կրճատել ծառայության ժամկետը, վնասել ներքին բաղադրիչները և առաջացնել AGV-ի անսպասելի խափանում: Իրականացնելով հետևյալ կանխարգելիչ միջոցառումները՝ արտադրողները կարող են բարելավել AGV շարժման համակարգերի հուսալիությունը և գործառնական կատարումը:
Գերտաքացումից խուսափելու ամենակարևոր քայլը շարժիչի ընտրությունն է, որը համապատասխանում է AGV-ի իրական պահանջներին:
Չափազանց փոքր շարժիչը հաճախ կաշխատի իր առավելագույն հզորության մոտ՝ առաջացնելով մեծ հոսանքի սպառում և ավելորդ ջերմության առաջացում: Նույնիսկ եթե AGV-ն կարողանա կատարել իր առաջադրանքները, շարունակական ծանրաբեռնված աշխատանքը կարագացնի շարժիչի ծերացումը:
ընտրելիս AGV DC servo շարժիչ ինժեներները պետք է հաշվի առնեն.
AGV ընդհանուր քաշը
Առավելագույն ծանրաբեռնվածություն
Պահանջվող ճանապարհորդության արագություն
Անիվի տրամագիծը
Փոխանցման կրճատման գործակիցը
Արագացման և դանդաղեցման պահանջներ
Գործառնական աշխատանքային ցիկլ
Հատակի պայմանները
Շրջակա միջավայրի ջերմաստիճանը
Հարմար շարժիչը չպետք է անընդհատ աշխատի իր առավելագույն ոլորող մոմենտով: Անվտանգության սահմանի պահպանումը թույլ է տալիս շարժիչին կարգավորել բեռնվածքի ժամանակավոր փոփոխությունները՝ առանց ջերմաստիճանի ավելորդ բարձրացման:
AGV ծրագրերի մեծ մասի համար մոտավորապես ունեցող շարժիչ ընտրելը 20–40% ոլորող մոմենտ կարող է զգալիորեն բարելավել ջերմային կայունությունն ու հուսալիությունը:
Բարձր ոլորող մոմենտով շարունակական աշխատանքը հիմնական պատճառներից մեկն է AGV սերվո շարժիչի գերտաքացման .
Երբ հաստատուն սերվո շարժիչը արտադրում է ավելի մեծ ոլորող մոմենտ, այն պահանջում է ավելի շատ հոսանք: Բարձրացված հոսանքը շարժիչի ոլորունների ներսում ավելի մեծ պղնձի կորուստներ է ստեղծում, ինչը հանգեցնում է ավելի մեծ ջերմության առաջացման:
Հարաբերությունները կարող են արտահայտվել հետևյալ կերպ.
Ջերմային կորուստ = I⊃2; × Ռ
Որտեղ:
I = շարժիչի հոսանք
R = ոլորուն դիմադրություն
Քանի որ հոսանքը քառակուսի է, հոսանքի փոքր աճը կարող է ստեղծել ջերմաստիճանի զգալի աճ:
Ջերմային սթրեսը նվազեցնելու համար.
Խուսափեք AGV-ն անընդհատ շահագործելուց առավելագույն ծանրաբեռնվածությամբ
Նվազեցրեք ավելորդ արագացման պահանջները
Օպտիմալացնել ճանապարհորդական երթուղիները
Նվազագույնի հասցրեք հաճախակի մեկնարկ-դադար ցիկլերը
Ընտրեք հարմար արագության և ոլորող մոմենտների կարգավորումներ
Պատշաճ նախագծված AGV համակարգը պետք է աշխատի շատ ժամանակ շարժիչի արդյունավետ աշխատանքային տիրույթում:
Հաճախակի արագացման և արգելակման ցիկլերը տարածված են AGV կիրառություններում, հատկապես պահեստներում և խելացի գործարաններում:
Արագացման ժամանակ սերվո շարժիչը պահանջում է բարձր գագաթնակետային հոսանք՝ լրացուցիչ ոլորող մոմենտ ստեղծելու համար: Եթե արագացումը չափազանց ագրեսիվ է, շարժիչը զգում է հոսանքի կրկնվող ցատկեր, ինչը մեծացնում է ջերմության կուտակումը:
Գերտաքացումից խուսափելու համար.
Սահմանեք ողջամիտ արագացման ժամանակը
Խուսափեք արագության հանկարծակի փոփոխություններից
Օգտագործեք հարթ շարժման պրոֆիլներ
Օպտիմալացնել արգելակման պարամետրերը
Նվազեցրեք դիրքի անհարկի ուղղումները
Պատշաճ կարգավորված servo drive-ն օգնում է պահպանել սահուն աշխատանքը՝ միաժամանակ նվազեցնելով ընթացիկ տատանումները:
Ընդլայնված AGV servo համակարգերը կարող են օգտագործել.
Ընթացիկ հետադարձ հսկողություն
Մեծ ոլորող մոմենտների սահմանափակում
Դինամիկ արագության կարգավորում
Խելացի շարժման ալգորիթմներ
Այս հատկանիշները նվազեցնում են շարժիչի անհարկի սթրեսը շարունակական շահագործման ընթացքում:
Ջերմային արդյունավետ կառավարումը կարևոր է AGV-ի երկարաժամկետ շահագործման համար:
Ի տարբերություն ավանդական արդյունաբերական շարժիչների, AGV շարժիչ շարժիչները սովորաբար տեղադրվում են օդի սահմանափակ հոսքով կոմպակտ տարածքներում: Ջերմության վատ ցրումը կարող է առաջացնել նորմալ աշխատանքային ջերմության կուտակում ժամանակի ընթացքում:
Սառեցման արդյունավետությունը բարելավելու մեթոդները ներառում են.
Ալյումինե համաձուլվածքի պատյանները ապահովում են ջերմության փոխանցման գերազանց հնարավորություն և օգնում են ազատել ջերմությունը ներքին բաղադրիչներից:
Շարժիչի մոնտաժային կառուցվածքը պետք է լավ շփում ապահովի շարժիչի պատյանների և AGV շասսիի միջև՝ թույլ տալով ջերմությունը արդյունավետորեն փոխանցել:
Խուսափեք շարժիչներ տեղադրել ամբողջովին փակ տարածքներում, որտեղ տաք օդը չի կարող դուրս գալ:
AGV-ի հատուկ սերվո շարժիչները հաճախ ներառում են օպտիմիզացված էլեկտրամագնիսական կառուցվածքներ և ջերմության ցրման բարելավված նախագծումներ՝ շարունակական կիրառման համար:
Ջերմաստիճանի մոնիտորինգը անսպասելի գերտաքացման ձախողումները կանխելու արդյունավետ միջոց է:
Ժամանակակից AGV համակարգերը կարող են ինտեգրել ջերմաստիճանի հայտնաբերման գործառույթները՝ նախազգուշացումներ ապահովելու համար, նախքան շարժիչը կհասնի վտանգավոր մակարդակի:
Մոնիտորինգի առաջարկվող պարամետրերը ներառում են.
Շարժիչի ջերմաստիճանը
Շարժիչի հոսանք
Ոլորող մոմենտ ելք
Գործող ժամանակ
Սխալի պայմաններ
Ջերմաստիճանի աննորմալ բարձրացումների դեպքում կառավարման համակարգը կարող է.
Ինքնաբերաբար նվազեցնել արագությունը
Սահմանափակել շարժիչի հոսանքը
Անվտանգ կերպով դադարեցրեք աշխատանքը
Ուղարկեք սպասարկման ծանուցումներ
Իրական ժամանակի մոնիտորինգը բարելավում է AGV հուսալիությունը և նվազեցնում է անսպասելի պարապուրդը:
Սխալ լարման մատակարարումը կարող է բարձրացնել շարժիչի ջերմաստիճանը և նվազեցնել արդյունավետությունը:
Եթե մատակարարման լարումը չափազանց ցածր է.
Շարժիչը ավելի մեծ հոսանք է քաշում
Մեծ ոլորող մոմենտների թողարկումը նվազում է
Էլեկտրական կորուստները մեծանում են
Ջերմության արտադրությունը բարձրանում է
Եթե լարումը տատանվում է.
Servo հսկողությունը դառնում է անկայուն
Շարժիչի հոսանքը կարող է մեծանալ
Ջերմաստիճանը կարող է անսպասելի բարձրանալ
Կայուն աշխատանքը պահպանելու համար.
Համապատասխանեցրեք շարժիչի լարումը AGV մարտկոցի համակարգի հետ
Օգտագործեք համապատասխան հոսանքի մալուխներ
Նվազեցնել լարման անկումը
Պահպանեք մարտկոցի առողջությունը
Ընդհանուր AGV էներգիայի համակարգերը ներառում են.
24V DC
36V DC
48V DC
72V DC
Սերվո շարժիչը, կարգավորիչը և մարտկոցի համակարգը պետք է պատշաճ կերպով համընկնեն:
Մեխանիկական խնդիրները կարող են ստիպել շարժիչին սպասվածից ավելի մեծ ոլորող մոմենտ արտադրել, ինչը հանգեցնում է գերտաքացման:
Ընդհանուր մեխանիկական պատճառները ներառում են.
Անիվների սխալ տեղադրումը կամ չափից ավելի մաշվածությունը մեծացնում է շարժման դիմադրությունը:
Վնասված փոխանցման տուփը կարող է լրացուցիչ շփում ստեղծել և նվազեցնել փոխանցման արդյունավետությունը:
Վատ քսում կամ կրող վնասը մեծացնում է պտտվող դիմադրությունը:
Հատակի անկանոնությունները կարող են մեծացնել բեռը շարժիչ շարժիչների վրա:
Կանոնավոր սպասարկումը պետք է ներառի.
Անիվի հավասարեցման ստուգում
Փոխանցման տուփի վիճակի ստուգում
Քսայուղային մեխանիկական բաղադրիչներ
Մեքենայի համակարգից բեկորների հեռացում
Մեխանիկական դիմադրության նվազեցումը ուղղակիորեն նվազեցնում է շարժիչի ծանրաբեռնվածությունը և ջերմաստիճանը:
Սերվո շարժիչի կարգավորիչները պահանջում են ճշգրիտ պարամետրերի կարգավորումներ՝ արդյունավետ աշխատանքի հասնելու համար:
Սխալ կարգավորումները կարող են առաջացնել.
Ավելորդ ընթացիկ ելք
Շարժիչի թրթռում
Դիրքի որս
անհարկի ոլորող մոմենտ փոխհատուցում
Կարևոր պարամետրերը ներառում են.
Արագության հանգույցի շահույթ
Դիրքի հանգույցի շահույթ
Արագացման սահմանը
Ընթացիկ սահմանաչափ
Մեծ ոլորող մոմենտ ստեղծելու կարգավորումներ
Պատշաճ սերվո թյունինգը ապահովում է.
Կայուն շահագործում
Ավելի ցածր էներգիայի սպառում
Կրճատված ջերմության արտադրությունը
Բարելավված դիրքավորման ճշգրտություն
AGV հավելվածների համար խորհուրդ է տրվում պրոֆեսիոնալ շահագործման հանձնել տեղադրումից հետո:
Կոդավորիչի աշխատանքը ուղղակիորեն ազդում է սերվո շարժիչի կառավարման ճշգրտության վրա:
Կոդավորիչի վատ ազդանշանը կարող է ստիպել կարգավորիչը շարունակաբար շտկել շարժիչի դիրքը, ավելացնելով ընթացիկ սպառումը և ջերմության արտադրությունը:
Ինտեգրված կոդավորիչ շարժիչներն ունեն մի քանի առավելություններ.
Նվազեցված լարերի բարդությունը
Բարելավված ազդանշանի կայունություն
Ավելի լավ պաշտպանություն միջամտությունից
Ավելի ճշգրիտ արագության հետադարձ կապ
AGV-ների համար, որոնք պահանջում են շարունակական շահագործում, ինտեգրված սերվո շարժիչները բարձր լուծաչափով կոդավորիչներով կարող են բարելավել և՛ հսկողության աշխատանքը, և՛ ջերմային հուսալիությունը:
Ստանդարտ շարժիչները միշտ չէ, որ հարմար են AGV կիրառությունների համար, քանի որ AGV-ները պահանջում են.
Հաճախակի արագացում
Բարձր մեկնարկային ոլորող մոմենտ
Կոմպակտ տեղադրում
Երկար աշխատանքային ժամեր
Բարձր հուսալիություն
Նվիրված AGV DC սերվո շարժիչները նախագծված են հետևյալով.
Ավելի բարձր ծանրաբեռնվածություն
Օպտիմիզացված ջերմային կառուցվածք
Արդյունավետ էլեկտրամագնիսական դիզայն
Երկարակյաց առանցքակալներ
Ինտեգրված կառավարման ընտրանքներ
AGV հավելվածների համար հատուկ նախագծված շարժիչի ընտրությունն օգնում է կանխել գերտաքացումը և բարելավել համակարգի ընդհանուր աշխատանքը:
կանխելու համար AGV DC servo շարժիչի գերտաքացումը պահանջվում է ամբողջական համակարգային մոտեցում, այլ ոչ թե կենտրոնանալ մեկ գործոնի վրա: Շարժիչի ճիշտ ընտրությունը, բեռնվածքի օպտիմիզացված կառավարումը, արդյունավետ հովացման դիզայնը, ճշգրիտ սերվո թյունինգը և իրական ժամանակի մոնիտորինգը բոլորն էլ կարևոր են հուսալի շահագործման համար:
Շարժիչը պահպանելով իր առաջարկած աշխատանքային տիրույթում և օգտագործելով պատշաճ նախագծված AGV սերվոշարժիչային համակարգ , արտադրողները կարող են նվազեցնել ջերմային խափանումները, երկարացնել շարժիչի շահագործման ժամկետը, բարելավել էներգաարդյունավետությունը և ապահովել կայուն աշխատանք պահանջվող ավտոմատացված լոգիստիկ միջավայրերում:
Ընդունելի ջերմաստիճանը կախված է շարժիչի դիզայնից, մեկուսացման դասից և աշխատանքային միջավայրից:
Ընդհանուր առմամբ.
Ջերմաստիճանի նորմալ բարձրացում՝ շրջակա միջավայրի ջերմաստիճանից 30–60°C
Բարձր արդյունավետության սերվո շարժիչներ. նախատեսված են ավելի բարձր ջերմային սահմանների համար
Ավելորդ ջերմաստիճան. կարող է վկայել գերբեռնվածության կամ հովացման խնդիրների մասին
Երկարատև աշխատանքը բարձր ջերմաստիճանում արագացնում է.
Մեկուսացման ծերացում
Առանցքակալների մաշվածություն
Մագնիսների քայքայումը
Կոդավորչի ձախողում
Պատշաճ ջերմաստիճանի պահպանումը զգալիորեն երկարացնում է շարժիչի կյանքը:
AGV DC սերվո շարժիչի գերտաքացումը շարունակական շահագործման ընթացքում սովորաբար առաջանում է էլեկտրական, մեխանիկական և ջերմային գործոնների համակցությամբ: Չափազանց ծանրաբեռնվածությունը, շարժիչի սխալ ընտրությունը, հոսանքի բարձր պահանջարկը, վատ հովացումը, սխալ կարգավորումները և մեխանիկական դիմադրությունը ամենատարածված պատճառներն են:
Հուսալի AGV շարժման համակարգը պահանջում է շարժիչի ճիշտ չափագրում, օպտիմիզացված հսկողության պարամետրեր, ջերմության արդյունավետ ցրում և վիճակի շարունակական մոնիտորինգ:
Ընտրելով բարձր արտադրողականությամբ AGV սերվոշարժիչ՝ համապատասխան ոլորող մոմենտ հզորությամբ, արդյունավետ ջերմային դիզայնով և հուսալի կոդավորիչի հետադարձ կապով , արտադրողները կարող են հասնել ավելի երկար ծառայության ժամկետի, ավելի բարձր գործառնական արդյունավետության և բարելավված հուսալիության ավտոմատացված լոգիստիկայի և խելացի արտադրական ծրագրերում:
Պատասխան.
AGV DC սերվոշարժիչը կարող է գերտաքանալ շարունակական աշխատանքի ընթացքում՝ չափազանց մեծ բեռի, հոսանքի բարձր սպառման, ջերմության վատ ցրման, շարժիչի սխալ ընտրության, պարամետրի ոչ պատշաճ կարգավորումների կամ մեխանիկական դիմադրության պատճառով: Երբ շարժիչը երկար ժամանակ աշխատում է իր անվանական ոլորող մոմենտից կամ ընթացիկ հզորությունից ավելի, ներքին էլեկտրական կորուստները մեծանում են՝ առաջացնելով ջերմաստիճանի բարձրացում և արդյունավետության նվազում:
Պատասխան.
հիմնական պատճառը AGV սերվո շարժիչի գերտաքացման սովորաբար ավելորդ հոսանքն է, որն առաջանում է շարունակական մեծ ոլորող մոմենտ պահանջարկի պատճառով: Ծանր ծանրաբեռնվածությունը, հաճախակի արագացումը, փոխանցման տուփի սխալ ընտրությունը կամ մեխանիկական շփումը կարող են ստիպել շարժիչին ավելի շատ հոսանք քաշել՝ առաջացնելով լրացուցիչ ջերմություն ոլորունների ներսում:
Պատասխան՝
Այո։ Չափից փոքր AGV DC սերվոշարժիչը հաճախ աշխատում է իր անվանական հզորությունից մոտ կամ ավելի բարձր՝ պահանջելով չափազանց մեծ հոսանք՝ ոլորող մոմենտ ստեղծելու համար: Ծանրաբեռնվածության պայմաններում շարունակական աշխատանքը մեծացնում է ջերմության արտադրությունը և կարող է հանգեցնել շարժիչի մեկուսացման վնասման, կոդավորիչի խափանումների և ծառայության ժամկետի կրճատման:
Պատասխան.
Բեռը ուղղակիորեն ազդում է AGV շարժիչի ջերմաստիճանի վրա, քանի որ ավելի բարձր մեխանիկական բեռները պահանջում են ավելի մեծ ոլորող մոմենտ ելք: Քանի որ շարժիչի ոլորող մոմենտը համաչափ է հոսանքին, ավելացած բեռը առաջացնում է ավելի մեծ հոսանքի սպառում և ավելի մեծ ջերմության արտադրություն: Բեռի համապատասխան մարժան պահպանելը օգնում է կանխել գերտաքացումը:
Պատասխան՝
Այո։ Նույնիսկ նորմալ պայմաններում աշխատելիս AGV սերվո շարժիչները ջերմություն են առաջացնում: Եթե շարժիչի պատյանը, տեղադրման կառուցվածքը կամ շրջակա միջավայրը չեն կարող արդյունավետորեն հեռացնել ջերմությունը, ջերմաստիճանը կշարունակի աճել: Ճիշտ օդափոխությունը, ջերմային դիզայնը և ալյումինե շարժիչի պատյանները կարող են բարելավել հովացման աշխատանքը:
Պատասխան.
խուսափելու համար AGV DC սերվո շարժիչի գերտաքացումից արտադրողները պետք է.
Ընտրեք շարժիչ՝ բավարար ոլորող մոմենտով
Խուսափեք շարունակական շահագործումից առավելագույն ծանրաբեռնվածության դեպքում
Օպտիմալացնել արագացման և դանդաղեցման պարամետրերը
Ապահովեք էլեկտրամատակարարման ճիշտ լարումը
Բարելավել մեխանիկական արդյունավետությունը
Շարժիչի ջերմաստիճանի և հոսանքի մոնիտորինգ
Օգտագործեք շարժիչներ, որոնք նախատեսված են շարունակական AGV ծրագրերի համար
Պատասխան՝
Այո։ Սերվո շարժիչի սխալ պարամետրերը, ինչպիսիք են արագության հանգույցի ոչ պատշաճ կարգավորումը, հոսանքի չափազանց մեծ սահմանափակումները կամ արագացման ագրեսիվ կարգավորումները, կարող են առաջացնել անհարկի ընթացիկ սպառում: Պատշաճ սերվո թյունինգը օգնում է նվազեցնել ջերմության առաջացումը՝ միաժամանակ պահպանելով ճշգրիտ AGV շարժման կառավարումը:
Պատասխան.
Կոդավորիչի վնասված կամ անկայուն ազդանշանը կարող է ստիպել սերվո կարգավորիչին շարունակաբար ուղղել շարժիչի դիրքը և արագության սխալները: Սա մեծացնում է շարժիչի հոսանքի պահանջարկը և կարող է հանգեցնել թրթռումների, անկայուն աշխատանքի և գերտաքացման: Բարձրորակ ինտեգրված կոդավորիչ շարժիչները բարելավում են հետադարձ կապի հուսալիությունը:
Պատասխան.
նորմալ աշխատանքային ջերմաստիճանը AGV DC սերվո շարժիչի կախված է շարժիչի դիզայնից, մեկուսացման դասից, բեռի վիճակից և շրջակա միջավայրի ջերմաստիճանից: Ջերմաստիճանի չափավոր բարձրացումը նորմալ է շահագործման ընթացքում, սակայն ավելորդ ջերմաստիճանի պայմաններում շարունակական աշխատանքը կարող է արագացնել մեկուսացման ծերացումը, կրող կրողներն ու բաղադրիչների խափանումը:
Պատասխան.
AGV-ին հատուկ սերվո շարժիչները նախատեսված են պահանջկոտ ծրագրերի համար, որոնք պահանջում են հաճախակի շարժում, բարձր մեկնարկային ոլորող մոմենտ և երկար աշխատանքային ժամեր: Դրանք սովորաբար օպտիմիզացված ջերմային կառուցվածքներ են, բարձր ծանրաբեռնվածության հնարավորություն, ինտեգրված կոդավորիչներ, կոմպակտ ձևավորում և ստանդարտ շարժիչների համեմատ բարելավված հուսալիություն:


