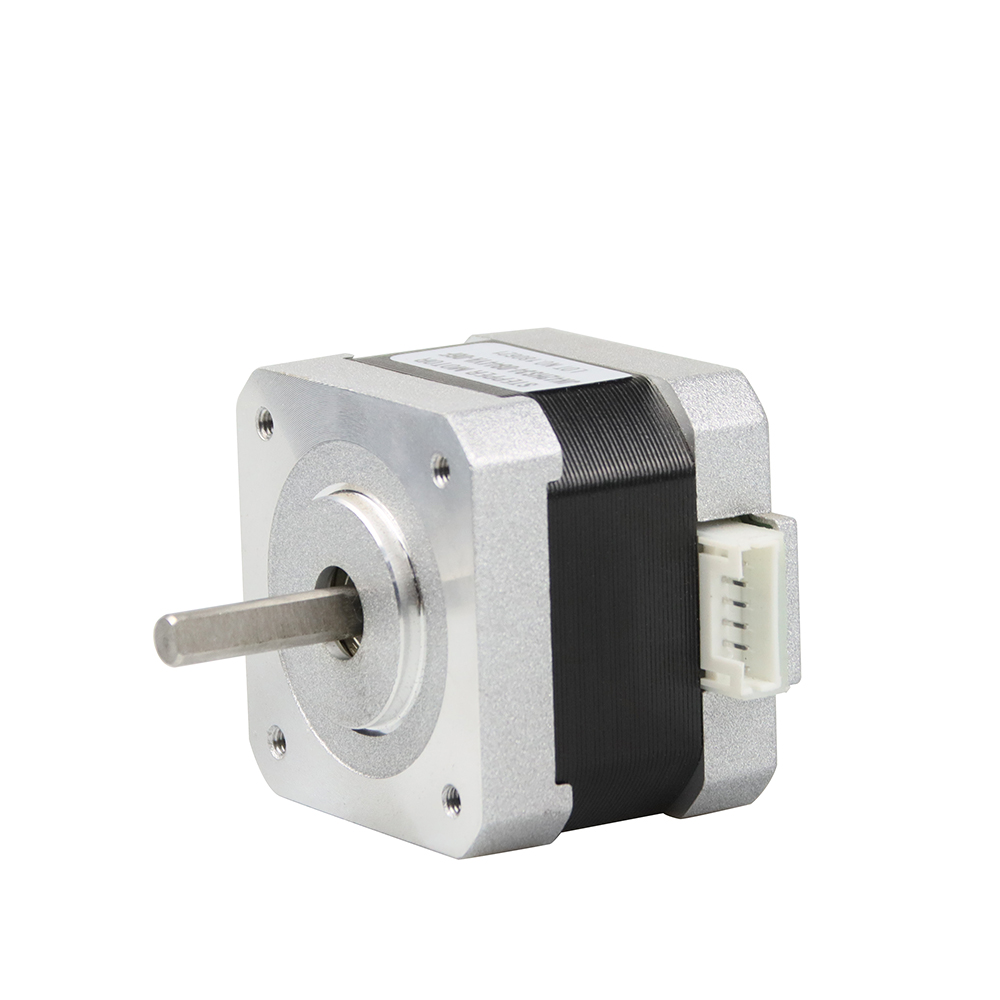
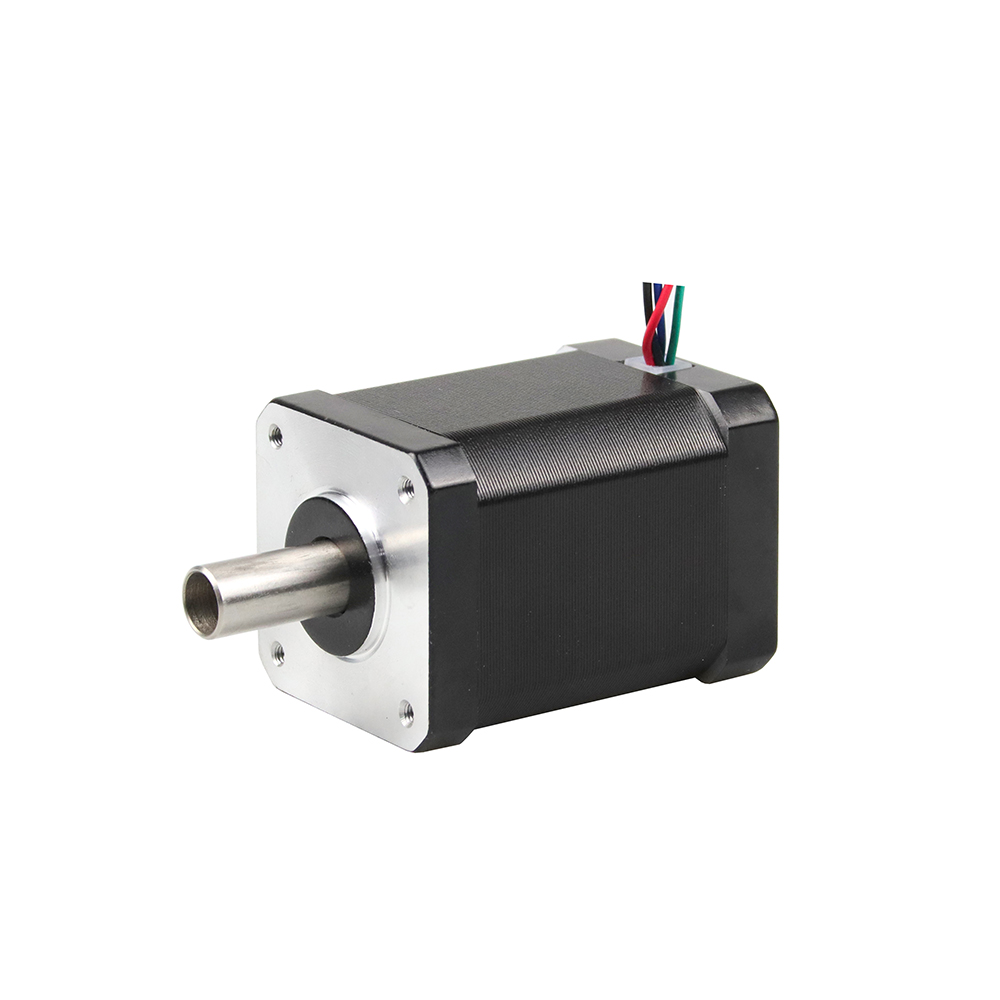
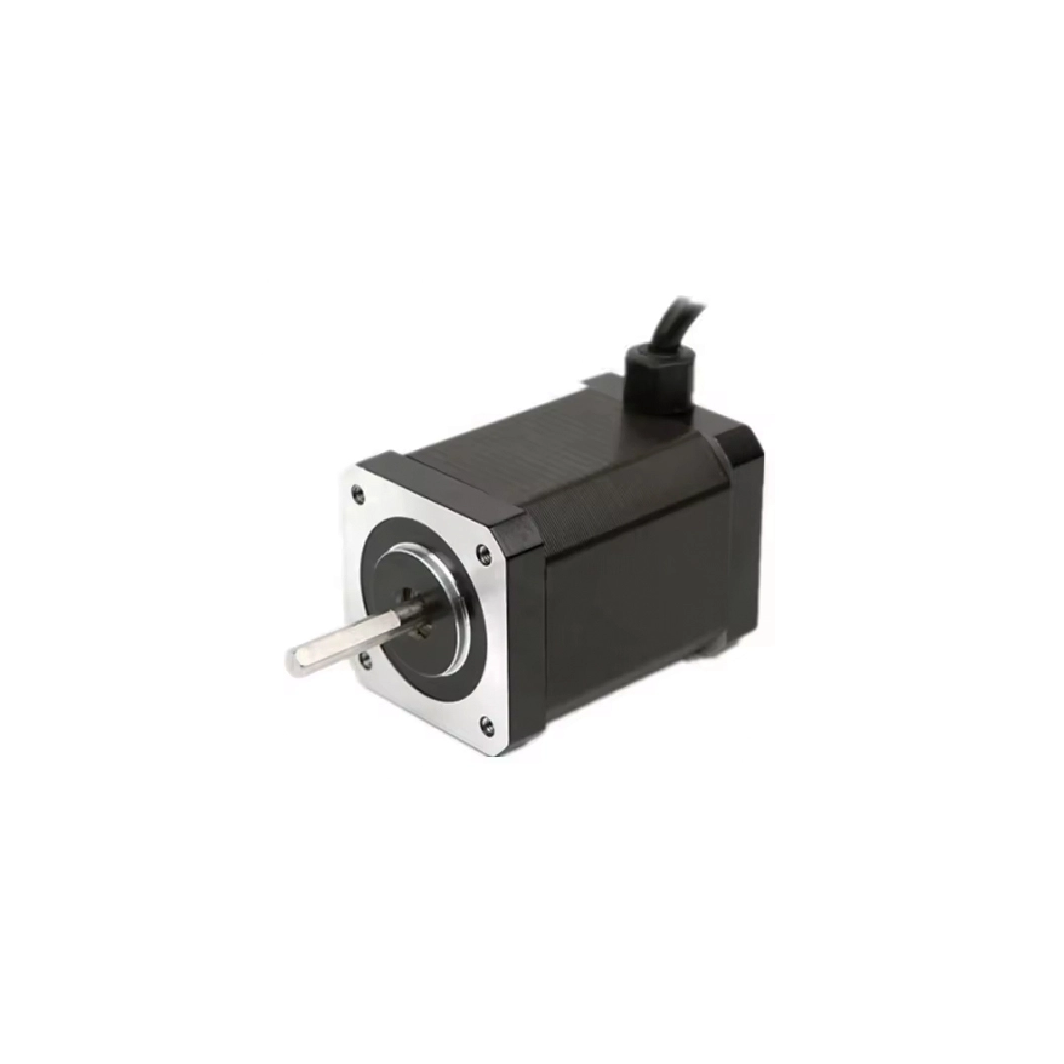
デジタル命令を正確な物理的な動きに変換する必要がある高精度モーション コントロールの領域では、1 つのコンポーネントがユビキタスかつ重要な主力製品として機能します。 NEMA 17 ステッピングモーター。この控えめなデバイスは、無数のデスクトップ マシン、特に最新の 3D プリンタの心臓部であり、そのパフォーマンスが印刷品質、信頼性、速度に直接影響します。 「NEMA 17」という名称はによって設定された規格を指し 、National Electrical Manufactures Association (NEMA)、1.7 インチ四方 (約 42.3 mm) のフェイスプレート サイズを指定しています。この標準化は、メーカーやアプリケーションの広大なエコシステム全体で互換性を確保し、機械設計を簡素化するため、非常に重要です。単なる回転モーターではなく、ステッピング モーターは離散ステップの原理で動作し、電子パルスを正確な角度運動に変換します。これは積層造形やコンピューター制御の位置決めに不可欠な機能です。
このガイドでは、 NEMA 17 ステッピング モーターの内部アーキテクチャを分析し、さまざまなタイプを調査し、プリンター アプリケーションの主要な選択肢となっている明確な利点を解明します。私たちは、基本的な仕様を超えて、エンジニア、愛好家、調達専門家が情報に基づいた意思決定を行い、最高のパフォーマンスを実現するためにシステムを最適化できるようにする深い技術的理解を提供します。
NEMA 17 ステッピング モーター は、デジタル パルス シーケンスを正確な機械的回転に変換する電気機械トランスデューサーです。その中核となる動作原理は 開ループ制御であり、コントローラーは直接位置フィードバックを行わずに既知の数の電気パルスを送信することで動作を指令し、正確に追従するモーター固有の設計に依存します。
最新のプリンタ モーターの標準であるハイブリッド設計は、可変リラクタンス モーターと永久磁石モーターの原理を統合して、最適なパフォーマンスを実現します。主要なコンポーネントは次のとおりです。
| コンポーネント | 説明 | 主な機能 |
|---|---|---|
| ステータ | 電磁積層を積層した固定外枠。 | モーター巻線を収容し、ローターを駆動する制御された磁界を生成します。 |
| 巻線(コイル) | 固定子内に銅線が相(通常は 2 つ)に配置されています。 | 通電すると電磁石になります。一連の通電により回転磁界が発生します。 |
| ローター | 永久磁石コアと微細な歯を備えた中心回転軸。 | 歯は磁化されています。それらはステーターの磁場と一致し、回転を引き起こします。 |
| ベアリング | シャフトの両端に精密ボールベアリングまたはスリーブベアリングが付いています。 | スムーズで低摩擦の回転を促進し、軸方向/半径方向の遊びを定義します。 |
標準の バイポーラ NEMA 17 モーター には、2 つの独立した巻線 (フェーズ A とフェーズ B) があります。ドライバー回路は、特定の ステップ シーケンスでこれらの巻線に電圧を印加します。
1 相オン (フル ステップ): 1 つの巻線が通電され、ステータの歯が磁化され、最も近いロータの歯が整列するように引き付けられます。これは 1.8° のステップです。
2 相オン (フル ステップ): 最初の巻線は通電されたままで、2 番目の巻線には電力が供給されます。ローターは 2 つのステーター磁界の間の位置に移動し、さらに 1.8° ステップを達成します。
このパターンは継続し、どのフェーズが優勢になるかを交互に繰り返します。巻線の電流の方向を反転すると、磁極が反転し、完全な 200 ステップ (各 1.8°) の回転が可能になります。
この基本的な フルステップ モード は最大トルクを提供しますが、振動が発生する可能性があります。最新のドライバーは ステップを使用し、高品質の印刷に不可欠な非常にスムーズで静かな動作を可能にします。、両方の巻線の電流を同時に比例制御してフルステップ間の多数の中間点にローターを配置するマイクロ
NEMA 17 規格は取り付け面を定義していますが、このクラスのモーターは特殊な機能を果たすためにさまざまな構成で設計されています。タイプの選択は、トルク、精度、スペース、環境条件などの特定の要求によって決まります。
これは、民生用 3D プリンタや CNC マシンで最も普及しているタイプです。永久磁石ローターと歯付き電磁ステーターを組み合わせています。
低速高トルク: コンパクトなフレームで優れた保持力とダイナミックトルクを実現。
標準ステップ角度: 通常は 1.8° (200 ステップ/rev) または 0.9° (400 ステップ/rev) です。
バイポーラ設計: 最も一般的で、最高のトルク対サイズ比を提供します。
費用対効果: パフォーマンスと手頃な価格の優れたバランスを提供します。
デスクトップ 3D プリンタの主な X、Y、Z 軸の動き。
押出機の駆動機構。
レーザー彫刻機/カッターの位置決めステージ。
精密な位置決めが必要な一般的な自動化。
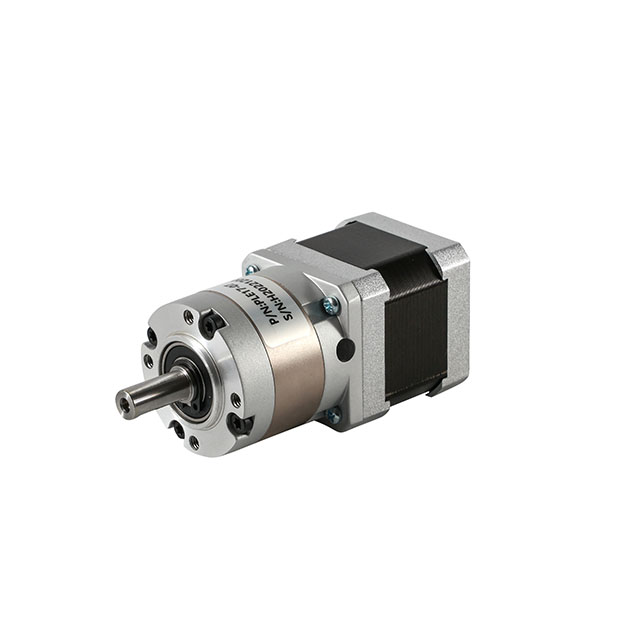
このモーターには、標準的なハイブリッド モーターの出力シャフトに直接取り付けられた遊星ギアボックスまたは平歯車ギアボックスが組み込まれています。
高出力トルク: ギア減速によりモーターのトルクが大幅に増加します。
出力速度の低下: ギア減速により、解像度が向上する一方で出力 RPM が低下します。
アキシャル荷重容量の増加: ギアボックスはより高いスラスト荷重に対応できます。
潜在的なバックラッシュ: ギア間には最小限の固有の機械的遊びが存在します。
耐久性の高い押出機 (柔軟なフィラメントなど)。
Z 軸は、大判プリンタまたは高ペイロード プリンタのドライブです。
回転テーブルまたは極低速で高トルクを必要とする用途。
自動化システムのコンベヤドライブ。
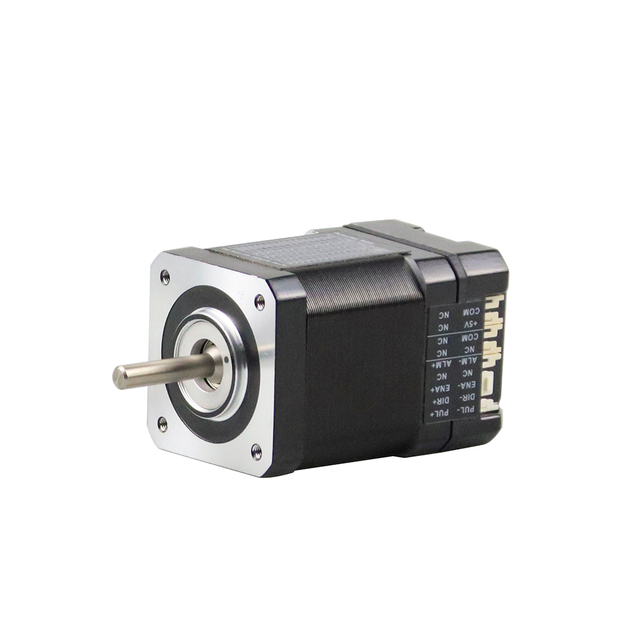
このタイプは、ステッピング モーターと、コンパクトなオンボード マイクロステッピング ドライバーおよびコントローラー電子機器を 1 つのユニットに組み合わせたものです。
簡単な配線: DC電源とステップ/方向信号のみが必要です。
省スペース設計: 別途ドライバボードを用意する必要がありません。
最適化されたパフォーマンス: モーターとドライバーはメーカーによって適合されています。
熱管理: ドライバーからの熱は設計上の重要な考慮事項です。
スペースに制約のあるロボットのジョイントとアーム。
教育キットと簡素化されたプロトタイピング。
コントローラー出力が制限されているシステムのアップグレード。
標準のハイブリッド モーターは、コントローラーにリアルタイムの位置フィードバックを提供する統合ロータリー エンコーダーによって強化されています。
エラー修正: システムはミスしたステップを検出して補正し、位置の損失を防ぎます。
効率の向上: 多くの場合、無負荷時に高速で動作したり、電流を減らして動作したりできます。
システムコストの増加: エンコーダと互換性のある閉ループドライバの費用が追加されます。
信頼性: ステップを失うと致命的な結果を招くアプリケーションにとって重要です。
信頼性の高いプロダクション3Dプリンター。
ミッションクリティカルな CNC 軸。
自動光学式位置決めおよび検査システム。
このモーターはローターの中心に中空の穴があり、シャフト、ケーブル、またはレーザービームを通過させることができます。
スルーホール設計: コンポーネントの直接取り付けまたは通過を可能にします。
コンパクトなアセンブリ: 一部の設計では外部カップリングが不要になります。
トルクの減少: 中空構造により、中実シャフトと比較して利用可能なトルクがわずかに減少する可能性があります。
特殊な取り付け: 多くの場合、フランジまたは面取り付けシステムが使用されます。
回転センサーおよびエンコーダー (測定されたシャフトを直接通過させる)。
光ファイバーケーブルの巻き取りと位置決め。
モーターの外側に負荷を取り付けるダイレクトドライブ方式。
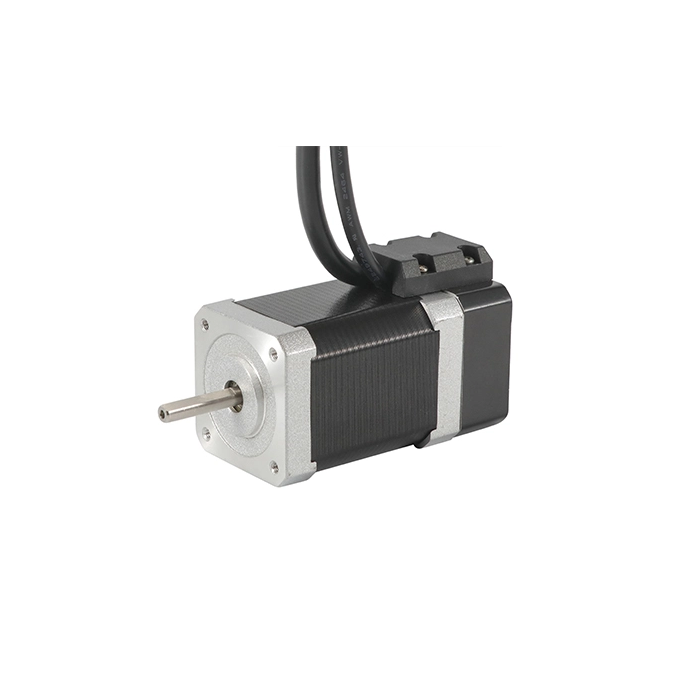
これらのモーターは、O リング、ガスケット、特殊なシャフト シールで密閉されており、内部コンポーネントを湿気、ほこり、汚染物質から保護します。
IP 等級: 通常は IP65 (防塵および噴流から保護) 以上の等級です。
耐食性材料: 処理された金属、ステンレス鋼シャフト、および保護コーティングの使用。
専用コネクタ: 密閉型ケーブル グランドまたは防水コネクタ。
潜在的な熱制限: シールは熱放散にわずかに影響を与える可能性があります。
食品および飲料の処理装置 (洗浄環境)。
屋外ロボット工学と自動化システム。
洗浄/滅菌が必要な医療および研究室のオートメーション。
海洋および水中研究装置。
の選択 デスクトップ 3D プリンティングにおけるユニバーサル アクチュエーターとしてのNEMA 17 ステッピング モーターは 、意図的なエンジニアリングの統合の結果です。その利点により、積層造形の要求に独自に適した、パフォーマンス、信頼性、コストの最適なバランスが実現します。
ステッパー動作の基本的なデジタル的性質により、プリンターに 優れた位置精度が与えられます。コントローラーは、それぞれが固定角度ステップに対応する正確な数のパルスを送信することによって動作を命令します。この開ループ システムにより、適切なサイズであれば、時間の経過とともにモーターの位置誤差が蓄積されなくなります。 3D プリンティングの場合、 優れたレイヤー位置合わせと寸法精度に直接つながります。 押出機や造形プラットフォームの各動作が決定的な信頼性をもって実行されるため、これは完成品の
低回転速度でトルクの低下が発生する多くのモーター タイプとは異なり、 NEMA 17 モーターは、プリンターが主に動作する低 RPM 範囲で最大のトルクを提供します 。これは、あらゆる印刷速度で一貫してフィラメントを押し出すためにホットエンドの抵抗を克服する必要がある押出機にとって重要です。さらに、モーターの堅牢な 静的保持トルクは Z 軸に不可欠であり、重力によるガントリーまたはビルド プレートの下方ドリフトを防止し、それによって数時間にわたるプリント全体にわたって一貫した層の高さを確保します。
エンコーダなどの正確に動作できることは、 高価なフィードバック コンポーネントを使用せずに 大きな利点です。この開ループ制御により、プリンタの電子機器が大幅に簡素化され、システム全体のコストが削減され、潜在的な障害点が排除されることで長期的な信頼性が向上します。この設計哲学は、世界中のユーザーが高精度のデスクトップ製造を利用し、保守できるようにするのに役立ちました。
NEMA 17 取り付け規格は、 ユニバーサルなエコシステムを構築します。プリンターのメーカー、アップグレード キットのメーカー、愛好家は、機械的互換性が保証されたコンポーネントを設計および交換できます。これにより、容易な調達と交換が確保されながら、活気に満ちたアフターマーケットが促進され、競争が促進され、モーター設計とドライバー技術の革新が加速されます。
、磨耗する物理的なブラシがないため、 NEMA 17 ハイブリッド ステッピング モーターは 基本的に堅牢なデバイスです。その寿命はベアリングの寿命によって決まり、多くの場合、動作時間は数万時間を超えます。適切に構成されたドライバーと組み合わせると、日常的なメンテナンスが不要になり、 信頼性の高い一貫したパフォーマンスの基盤が提供されます。 無人印刷ジョブに不可欠なこの精度、トルク、シンプルさ、堅牢性の組み合わせにより、3D プリンティングに不可欠なメカニカル ドライバーとしての役割が強化されます。
全部ではない NEMA 17 ステッピング モーターは同等に作成されています。プリンター内の役割が異なれば、優先順位も異なります。
押出機モーター:
多くの場合、これは印刷品質にとって最も重要なモーターです。フィラメントを確実に押すには、スムーズで一貫したトルクが必要です。高い マイクロステッピングが不可欠です。 ここでは、特に細かい部分を低速でスムーズに押し出すために、多くの場合、インダクタンスが低いモーターは、高速押し出しに使用される高いステップ レートでより優れたパフォーマンスを発揮します。ギア付き押出機は、わずかに低い電流のモーターを使用する場合がありますが、ギア減速の恩恵を受けます。
X 軸および Y 軸モーター:
これらのモーターは、プリント ヘッドの平面運動を制御します。素早く加速したり減速したりする必要があります。重要な要素は、良好な トルク-速度曲線と、 より高い移動速度で力を維持するための マイクロステップです。 印刷表面上の目に見えるアーチファクト (鮭の皮など) を防ぐための滑らかなここでは、高度なドライバー (Trinamic の TMC シリーズなど) と組み合わせた低振動モーターが非常に望ましいです。
Z 軸モーター:
主な要件は、 保持トルクです。 垂直軸が荷重下で滑らないようにするための、強力で信頼性の高いZ 軸の誤差は累積され、レイヤーの高さに直接影響するため、精度も重要です。デュアル Z セットアップでは、通常、2 つの適合するモーターが使用されます。非常に低速で動作するため、高速トルク特性はそれほど重要ではありません。
モーターの 定格電流 とコントローラー ボードのドライバー機能を常に相互参照し、物理的なシャフトの長さと直径 (通常は 5 mm) がカプラーまたはドライブ ギアと互換性があることを確認してください。
究極のパフォーマンス NEMA 17 ステッピング モーター は単独では決定されません。これは、緊密に統合されたシステムの製品であり、3D プリンターで信頼性が高く、正確で、静かな動作を実現するには、ドライバー、熱管理、および電気設計の選択が重要です。
ステッピング ドライバーは、プリンターの制御ボードとモーターの間の高度な仲介者です。低電流のステップ信号と方向信号を、巻線の駆動に必要な高電力の相電流に変換します。ドライバーの主な特性は次のとおりです。
| ドライバーの機能が | モーターのパフォーマンスに与える影響 | プリンター アプリケーションの考慮事項 |
|---|---|---|
| マイクロステッピング解像度 | 滑らかさと可聴ノイズを決定します。より高いマイクロステッピング (1/16、1/32) により、バターのように滑らかな動きが可能になります。 | サイレント印刷と印刷上の「鮭の皮」アーチファクトの除去に不可欠です。 |
| 電流制御アルゴリズム | トルク、効率、熱を管理します。 SpreadCycle は最大のトルクを提供します。 StealthChop2 は静音性を優先します。 | 押出機は多くの場合、トルクのために SpreadCycle を使用します。 X/Y 軸は静かな移動のために StealthChop を使用します。 |
| 電流のマッチングと制限 | 過熱や工程抜けを防ぎます。モーターの定格相電流に設定する必要があります。 | 設定が間違っていると、モーターの故障や性能低下の主な原因となります。 |
| 電圧の互換性 | ドライバの供給電圧が高くなると、モータのインダクタンスに電流がより速く流れるため、高速トルクが向上します。 | 24V システムは、従来の 12V システムに比べてパフォーマンスが大幅に向上します。 |
熱は、モーターの銅巻線とドライバーの MOSFET を流れる電流によって避けられない副産物です。 効果的な熱管理が不可欠です。 長期的な信頼性を得るには、
最適な電流調整:
唯一最も重要な要素。ドライバの電流制限はモータの定格電流と一致する必要があります。モーターの電流が不足するとトルクが失われます。過電流が流れると、過剰な熱としてエネルギーが浪費され、ベアリングやマグネット ワイヤの絶縁が劣化します。
アクティブ冷却:
制御ボード上のドライバー モジュールでは、多くの場合、小型ファンからの指向性エアフローが必要です。密閉されたプリンタ電子コンパートメントは、すべてのコンポーネントから蓄積された熱を排出するために換気する必要があります。
モーター温度の監視:
基本的なプリンタでは一般的ではありませんが、高度なシステムではサーミスターでモーター ケースの温度を監視し、過熱状態でファームウェアが安全なシャットダウンをトリガーできるようにする場合があります。
ステッピング ドライバーにおける大電流の急速なスイッチングにより、重大な 電気ノイズ (電磁妨害または EMI)が発生します。このノイズは、敏感な電子機器に干渉したり、通信エラーを引き起こしたり、鳴き声を発したりする可能性があります。
高品質のシールドケーブル:
モーター接続にはシールド付き 4 芯ケーブルを使用することを強くお勧めします。放射ノイズを抑えるために、シールドは制御基板側で適切に接地する必要があります。
フェライトコアチョーク:
スナップオン フェライト ビーズをドライバー近くのモーター ケーブルにクランプすると、高周波ノイズを抑制する簡単で効果的な方法が得られます。
電源フィルタリング:
適切に設計されたプリンタは、フィルタリングされたスイッチモード電源 (SMPS) を使用しており、電圧スパイクを平滑化し、安定したクリーンな電力を供給するために、ドライバの電源レールに追加のバルク コンデンサが含まれている場合があります。これは、一貫したマイクロステッピング パフォーマンスにとって重要です。
の NEMA 17 ステッピング モーター は、実用的なエンジニアリングの傑作です。標準化され、コスト効率が高く、卓越した機能を備えたコンポーネントであり、デスクトップ製造革命に不可欠なエンジンとなっています。の融合により 精度、トルク、信頼性、シンプルさ 、要求の厳しい 3D プリンティング環境に最適です。完璧に校正された押出機の微妙なゴロゴロ音から、X 軸の迅速かつ正確なスイープまで、機械全体のパフォーマンスは、これらのモーターの品質と適切な用途にかかっています。
の間の微妙な違い、 バイポーラ設計とユニポーラ設計 の変革力 マイクロステッピング、各軸の特定の要件を理解することで、マシンを限界まで押し上げることができます。私たちはモーターだけを選択するのではなく、デジタルの創造性を具体的で忠実度の高い物理的現実に変換するコンポーネントそのものを選択します。 の継続的な進化により、 NEMA 17 モーター設計とそれに付随するドライバー技術 速度、静音性、精度のさらなる向上が約束され、次世代のパーソナル ファブリケーション ツールにおける基本的なアクチュエーターとしての役割がさらに強化されます。