

Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2025-01-23 Ծագում. Կայք


Ա Անխոզանակ dc շարժիչներ (BLDC Motor: Brushless Direct Current Motor) 3 փուլային շարժիչ է, որի ռոտացիան պայմանավորված է մշտական մագնիսների և էլեկտրամագնիսների միջև ձգողականության և վանման ուժերով: Դա համաժամանակյա շարժիչ է, որն օգտագործում է ուղղակի հոսանքի (DC) հզորություն: Շարժիչի այս տեսակը հաճախ կոչվում է «առանց խոզանակի DC շարժիչ», քանի որ շատ կիրառություններում այն օգտագործում է խոզանակներ DC շարժիչի փոխարեն (խոզանակ DC շարժիչ կամ կոմուտատոր շարժիչ): Անխոզանակ DC շարժիչը, ըստ էության, մշտական մագնիսով համաժամանակյա շարժիչ է, որն օգտագործում է DC էներգիայի մուտքը և օգտագործում է ինվերտոր՝ այն փոխարկելու եռաֆազ AC սնուցման՝ դիրքի հետադարձ կապով:
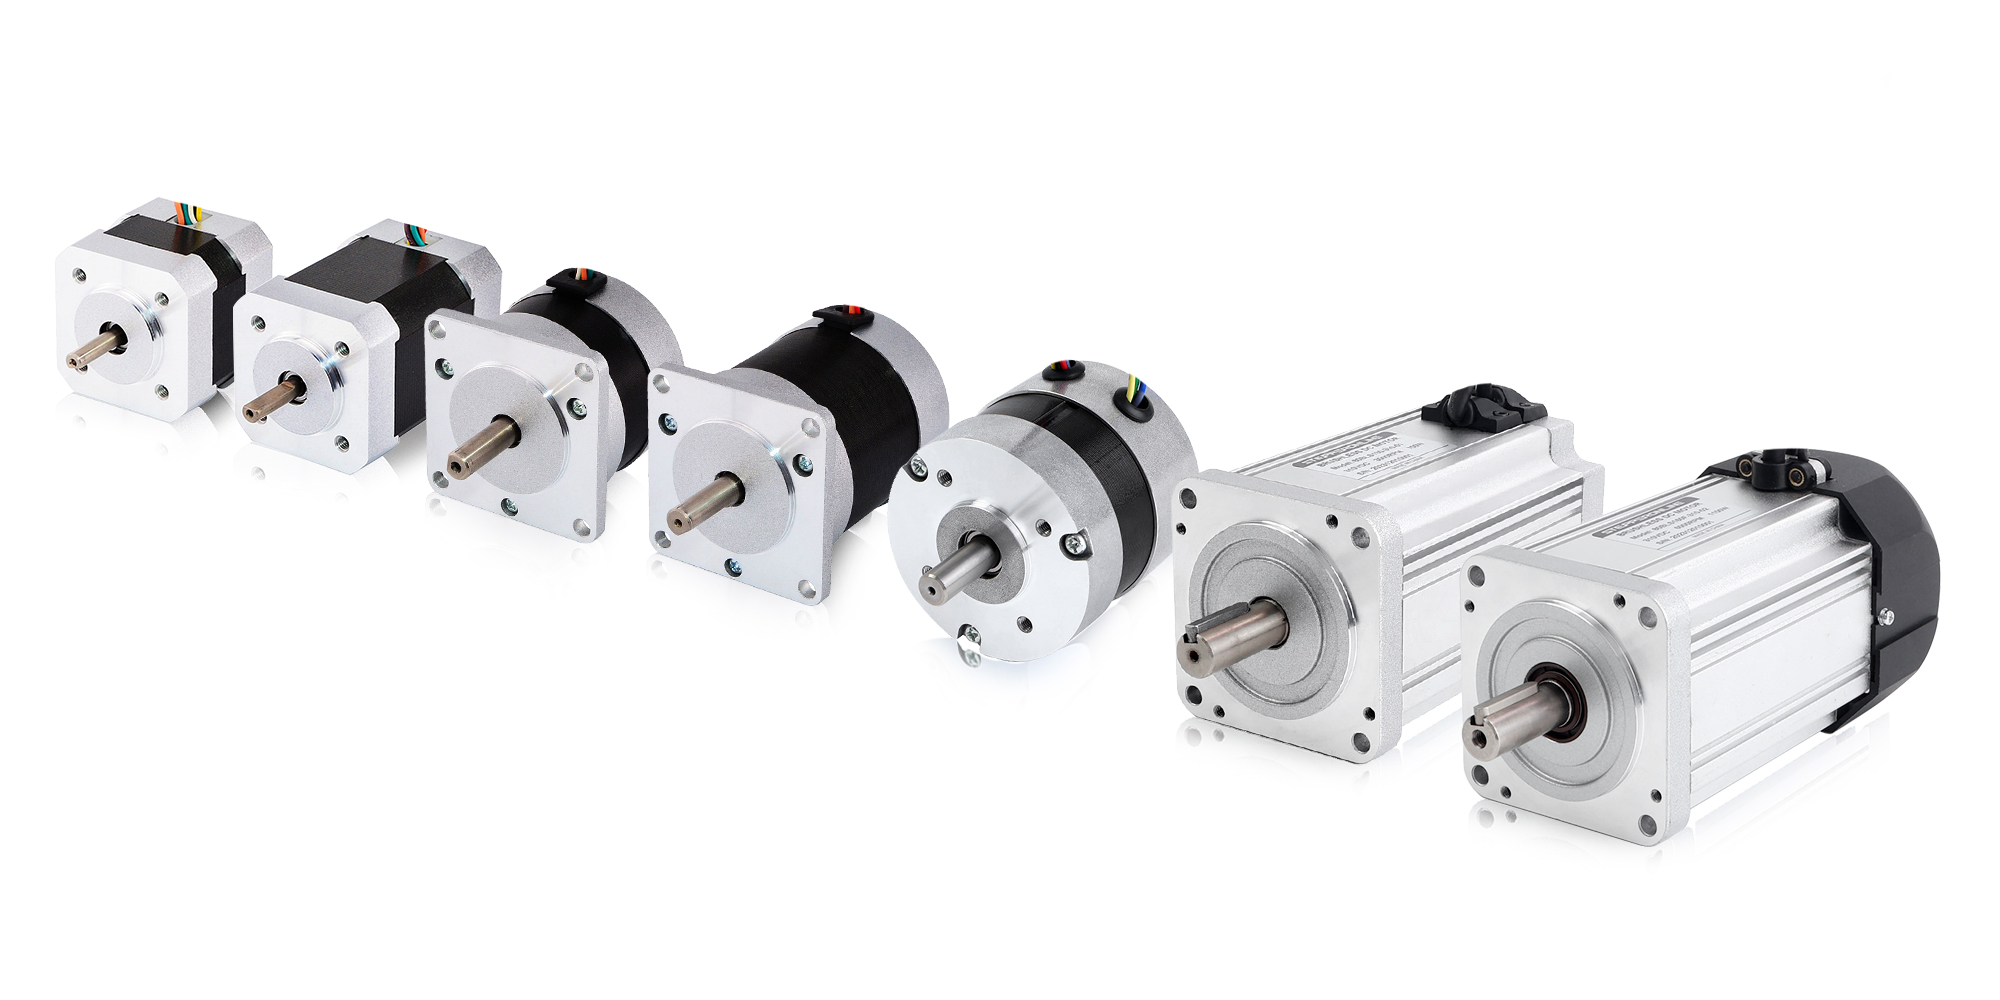
Ա Անխոզանակ dc շարժիչը (BLDC) աշխատում է Hall էֆեկտի միջոցով և բաղկացած է մի քանի հիմնական բաղադրիչներից՝ ռոտոր, ստատոր, մշտական մագնիս և շարժիչ շարժիչի կարգավորիչ: Ռոտորն ունի բազմաթիվ պողպատե միջուկներ և ոլորուններ, որոնք կցված են ռոտորի լիսեռին: Երբ ռոտորը պտտվում է, կարգավորիչը օգտագործում է հոսանքի սենսոր՝ որոշելու իր դիրքը, որը թույլ է տալիս կարգավորել հոսանքի ուղղությունը և ուժը, որը հոսում է ստատորի ոլորունների միջով: Այս գործընթացը արդյունավետորեն առաջացնում է ոլորող մոմենտ:
Էլեկտրոնային սկավառակի կարգավորիչի հետ համատեղ, որը կառավարում է առանց խոզանակների աշխատանքը և մատակարարվող DC էներգիան փոխակերպում է AC հոսանքի, BLDC շարժիչները կարող են ապահովել այնպիսի արդյունավետություն, ինչպիսին է խոզանակով DC շարժիչները, բայց առանց խոզանակների սահմանափակումների, որոնք ժամանակի ընթացքում մաշվում են: Դրա պատճառով BLDC շարժիչները հաճախ կոչվում են էլեկտրոնային փոխարկվող (EC) շարժիչներ՝ դրանք տարբերելով ավանդական շարժիչներից, որոնք ապավինում են խոզանակների մեխանիկական կոմուտացիային:
Շարժիչները կարելի է դասակարգել՝ ելնելով դրանց սնուցման (կամ AC կամ DC) և այն մեխանիզմից, որը նրանք օգտագործում են ռոտացիայի առաջացման համար: Ստորև մենք ներկայացնում ենք յուրաքանչյուր տեսակի բնութագրերի և կիրառությունների համառոտ ակնարկ:
| Ընդհանուր շարժիչի տեսակը | |
|---|---|
| DC շարժիչ | Խոզանակ DC շարժիչ |
| Անխոզանակ DC շարժիչ | |
| Stepper Motor | |
| AC շարժիչ | Ինդուկցիոն շարժիչ |
| Սինխրոն շարժիչ |
Խոզանակով DC շարժիչները վաղուց եղել են էլեկտրատեխնիկայի աշխարհում հիմնական հիմնական մասը: Հայտնի են իրենց պարզությամբ, հուսալիությամբ և ծախսարդյունավետությամբ՝ այս շարժիչները լայնորեն օգտագործվում են բազմաթիվ ծրագրերում՝ սկսած կենցաղային տեխնիկայից մինչև արդյունաբերական մեքենաներ: Այս հոդվածում մենք կտրամադրենք խոզանակով DC շարժիչների մանրամասն ակնարկ ՝ ուսումնասիրելով դրանց աշխատանքը, բաղադրիչները, առավելությունները, թերությունները և ընդհանուր օգտագործումը, ինչպես նաև համեմատություն նրանց առանց խոզանակների հետ:
Խոզանակով DC շարժիչը տեսակ է ուղղակի հոսանքի (DC) էլեկտրական շարժիչի , որը հենվում է մեխանիկական խոզանակների վրա՝ հոսանք հասցնելու շարժիչի ոլորուններին: Շարժիչի շահագործման հիմնական սկզբունքը ներառում է մագնիսական դաշտի և էլեկտրական հոսանքի փոխազդեցությունը ՝ առաջացնելով պտտվող ուժ, որը հայտնի է որպես ոլորող մոմենտ:
Խոզանակով DC շարժիչում էլեկտրական հոսանքը հոսում է մի շարքով : ոլորունների (կամ արմատուրայի) ռոտորի վրա տեղակայված Երբ հոսանքը հոսում է ոլորունների միջով, այն փոխազդում է մշտական մագնիսների կամ դաշտային կծիկների կողմից առաջացած մագնիսական դաշտի հետ : Այս փոխազդեցությունը ստեղծում է ուժ, որը հանգեցնում է արմատուրայի պտտմանը:
Կոմուտատորը : խոզանակով DC շարժիչի հիմնական բաղադրիչն է Այն պտտվող անջատիչ է, որը հակադարձում է հոսանքի ուղղությունը խարիսխի ոլորունների միջով, երբ շարժիչը պտտվում է: Սա ապահովում է, որ արմատուրան շարունակում է պտտվել նույն ուղղությամբ՝ ապահովելով հետևողական շարժում:
Արմատուրա (ռոտոր) ՝ շարժիչի պտտվող մաս, որը պարունակում է ոլորուններ և փոխազդում է մագնիսական դաշտի հետ:
Կոմուտատոր . Մեխանիկական անջատիչ, որն ապահովում է ընթացիկ հոսքի շրջադարձը ոլորուններում, երբ շարժիչը պտտվում է:
Վրձիններ . ածխածնային կամ գրաֆիտային խոզանակներ, որոնք էլեկտրական կապ են պահպանում կոմուտատորի հետ, ինչը հնարավորություն է տալիս հոսանքին հոսել արմատուրայի մեջ:
Ստատոր . Շարժիչի անշարժ մաս, որը սովորաբար բաղկացած է մշտական մագնիսներից կամ էլեկտրամագնիսներից, որոնք ստեղծում են մագնիսական դաշտ:
Լիսեռ . կենտրոնական ձող, որը միացված է խարիսխին, որը ռոտացիոն ուժ է փոխանցում բեռին:
Խոզանակով DC շարժիչները մնում են էական տեխնոլոգիա շատ ոլորտներում՝ շնորհիվ իրենց պարզության, հուսալիության և ծախսարդյունավետության: Թեև դրանք ունեն սահմանափակումներ, ինչպիսիք են խոզանակների մաշվածությունը և բարձր արագության դեպքում նվազեցված արդյունավետությունը, դրանց առավելությունները, ինչպիսիք են մեկնարկային մեծ ոլորող մոմենտը և կառավարման հեշտությունը, ապահովում են դրանց շարունակական համապատասխանությունը տարբեր ծրագրերում: Անկախ նրանից, թե մեջ կենցաղային տեխնիկայի , էլեկտրական գործիքներում , թե փոքր ռոբոտաշինության , խոզանակով DC շարժիչներն առաջարկում են ապացուցված լուծում այն խնդիրների համար, որոնք պահանջում են չափավոր հզորություն և ճշգրիտ հսկողություն:
Stepper շարժիչները մի տեսակ են, DC շարժիչների որը հայտնի է ճշգրիտ քայլերով կամ քայլերով շարժվելու ունակությամբ, ինչը նրանց դարձնում է իդեալական այնպիսի ծրագրերի համար, որոնք պահանջում են վերահսկվող շարժում: Ի տարբերություն սովորական շարժիչների, որոնք անընդմեջ պտտվում են սնուցման ժամանակ, քայլային շարժիչը լրիվ պտույտը բաժանում է մի շարք առանձին քայլերի, որոնցից յուրաքանչյուրը ամբողջական պտույտի ճշգրիտ մասն է: Այս հնարավորությունը դրանք արժեքավոր է դարձնում այնպիսի ոլորտներում, ինչպիսիք են ռոբոտաշինությունը, 3D տպագրությունը , ավտոմատացումը և այլն:
Այս հոդվածում մենք կուսումնասիրենք հիմունքները քայլային շարժիչների , դրանց աշխատանքի սկզբունքները, տեսակները, առավելությունները, թերությունները, կիրառությունները և ինչպես են դրանք համեմատվում շարժիչային այլ տեխնոլոգիաների հետ:
Քայլային շարժիչը գործում է էլեկտրամագնիսականության սկզբունքով: Այն ունի ռոտոր (շարժական մաս) և ստատոր (անշարժ մաս), որը նման է այլ տեսակի էլեկտրական շարժիչներին։ Այնուամենայնիվ, քայլային շարժիչը առանձնացնում է այն, թե ինչպես է ստատորը լարում իր կծիկները, որպեսզի ռոտորը շրջվի առանձին քայլերով:
Երբ հոսանքը հոսում է ստատորի պարույրների միջով, այն առաջացնում է մագնիսական դաշտ, որը փոխազդում է ռոտորի հետ՝ առաջացնելով նրա պտտումը։ Ռոտորը սովորաբար պատրաստված է մշտական մագնիսից կամ մագնիսական նյութից, և այն շարժվում է փոքր քայլերով (քայլերով), քանի որ յուրաքանչյուր կծիկի հոսանքը որոշակի հաջորդականությամբ միացվում և անջատվում է:
Յուրաքանչյուր քայլ համապատասխանում է փոքր պտույտի, որը սովորաբար տատանվում է 0,9°-ից մինչև 1,8° մեկ քայլի համար , թեև հնարավոր են այլ քայլի անկյուններ: Ճշգրիտ հերթականությամբ տարբեր պարույրներ լարելով՝ շարժիչը կարողանում է հասնել նուրբ, վերահսկվող շարժման:
Քայլային շարժիչի լուծումը որոշվում է քայլի անկյունով : Օրինակ, 1,8° քայլի անկյուն ունեցող քայլային շարժիչը կկատարի մեկ ամբողջական պտույտ (360°) 200 քայլով: Քայլերի փոքր անկյունները, օրինակ՝ 0,9° , թույլ են տալիս նույնիսկ ավելի նուրբ կառավարել՝ 400 քայլով՝ ամբողջական պտույտը ավարտելու համար: Որքան փոքր է քայլի անկյունը, այնքան մեծ է շարժիչի շարժման ճշգրտությունը:
Stepper շարժիչները գալիս են մի քանի տեսակների, որոնցից յուրաքանչյուրը նախատեսված է հատուկ ծրագրերի համար: Հիմնական տեսակներն են.
Մշտական Magnet Stepper շարժիչը օգտագործում է մշտական մագնիսական ռոտոր և աշխատում է նմանությամբ DC շարժիչի : Ռոտորի մագնիսական դաշտը ձգվում է դեպի ստատորի մագնիսական դաշտը, և ռոտորը քայլեր է ձեռնարկում, որպեսզի համապատասխանի յուրաքանչյուր էներգիա ունեցող կծիկի հետ:
Առավելությունները . Պարզ դիզայն, ցածր գնով և չափավոր ոլորող մոմենտ ցածր արագություններով:
Ծրագրեր . Հիմնական դիրքորոշման առաջադրանքներ, ինչպիսիք են տպիչները կամ սկաներները.
շարժիչում Variable Reluctance Stepper ռոտորը պատրաստված է փափուկ երկաթի միջուկից, և ռոտորը չունի մշտական մագնիսներ: Ռոտորը շարժվում է նվազագույնի հասցնելու դժկամությունը (դիմադրությունը) մագնիսական հոսքին: Երբ կծիկներում հոսանքը միացված է, ռոտորը քայլ առ քայլ շարժվում է դեպի առավել մագնիսական տարածք:
Առավելությունները ՝ ավելի արդյունավետ ավելի բարձր արագությունների դեպքում՝ համեմատած PM ստեպպեր շարժիչների հետ:
Ծրագրեր . Արդյունաբերական ծրագրեր, որոնք պահանջում են ավելի բարձր արագություն և արդյունավետություն:
Hybrid Stepper Motor-ը համատեղում է ինչպես մշտական մագնիսների, այնպես էլ փոփոխական դժկամությամբ քայլային շարժիչների առանձնահատկությունները: Այն ունի ռոտոր, որը պատրաստված է մշտական մագնիսներից, բայց նաև պարունակում է փափուկ երկաթե տարրեր, որոնք բարելավում են աշխատանքը և ապահովում են ավելի լավ ոլորող մոմենտ: Հիբրիդային շարժիչներն առաջարկում են լավագույնը երկու աշխարհներից՝ բարձր ոլորող մոմենտ և ճշգրիտ կառավարում:
Առավելությունները . Ավելի բարձր արդյունավետություն, ավելի մեծ ոլորող մոմենտ և ավելի լավ կատարում, քան PM կամ VR տեսակները:
Ծրագրեր ՝ ռոբոտաշինություն, CNC մեքենաներ, 3D տպիչներ և ավտոմատացման համակարգեր:
Քայլային շարժիչները հիմնական բաղադրիչներն են համակարգերում, որոնք պահանջում են ճշգրիտ դիրքավորում, արագության կառավարում և պտտվող մոմենտ ցածր արագություններում: Ճշգրիտ քայլերով շարժվելու ունակությամբ նրանք գերազանցում են այնպիսի ծրագրերում, ինչպիսիք են 3D տպագրության , ռոբոտաշինության , CNC մեքենաները և այլն: Թեև դրանք ունեն որոշ սահմանափակումներ, ինչպիսիք են նվազեցված արդյունավետությունը բարձր արագություններում և թրթռումները ցածր արագությունների դեպքում, դրանց հուսալիությունը, ճշգրտությունը և վերահսկման հեշտությունը դրանք անփոխարինելի են դարձնում բազմաթիվ ոլորտներում:
Եթե դուք դիտարկում եք քայլային շարժիչ ձեր հաջորդ նախագծի համար, կարևոր է գնահատել ձեր կարիքները և կոնկրետ առավելություններն ու թերությունները՝ որոշելու, թե արդյոք քայլային շարժիչը ճիշտ ընտրություն է ձեր կիրառման համար:
Ինդուկցիոն շարժիչը տեսակ է էլեկտրական շարժիչի , որն աշխատում է էլեկտրամագնիսական ինդուկցիայի սկզբունքի հիման վրա։ Այն արդյունաբերական և առևտրային կիրառություններում ամենատարածված շարժիչներից մեկն է՝ շնորհիվ իր պարզության, ամրության և ծախսարդյունավետության: Այս հոդվածում մենք կանդրադառնանք ինդուկցիոն շարժիչների աշխատանքի սկզբունքին, դրանց տեսակներին, առավելություններին, թերություններին և ընդհանուր կիրառություններին, ինչպես նաև համեմատելու ենք շարժիչների այլ տեսակների հետ:
Ինդուկցիոն շարժիչը գործում է սկզբունքով էլեկտրամագնիսական ինդուկցիայի , որը հայտնաբերել է Մայքլ Ֆարադեյը: Ըստ էության, երբ հաղորդիչը տեղադրվում է փոփոխվող մագնիսական դաշտում, հաղորդիչում էլեկտրական հոսանք է առաջանում: Սա բոլոր շահագործման հիմնական սկզբունքն է ինդուկցիոն շարժիչների .
Ինդուկցիոն շարժիչը սովորաբար բաղկացած է երկու հիմնական մասից.
Ստատոր . Շարժիչի անշարժ մաս, որը սովորաբար պատրաստված է լամինացված պողպատից, որը պարունակում է պարույրներ, որոնք սնվում են փոփոխական հոսանքով (AC) : Ստատորը առաջացնում է պտտվող մագնիսական դաշտ, երբ AC-ը անցնում է կծիկներով:
Ռոտոր . Շարժիչի պտտվող մասը, որը տեղադրված է ստատորի ներսում, որը կարող է լինել կամ սկյուռի վանդակի ռոտոր (ամենատարածված) կամ վերքավոր ռոտոր: Ռոտորը պտտվում է ստատորի կողմից արտադրված մագնիսական դաշտի միջոցով:
Երբ AC էներգիան մատակարարվում է ստատորին, այն առաջացնում է պտտվող մագնիսական դաշտ:
Այս պտտվող մագնիսական դաշտը էլեկտրամագնիսական ինդուկցիայի շնորհիվ էլեկտրական հոսանք է առաջացնում ռոտորում:
Ռոտորում առաջացած հոսանքը առաջացնում է իր մագնիսական դաշտը, որը փոխազդում է ստատորի մագնիսական դաշտի հետ։
Այս փոխազդեցության արդյունքում ռոտորը սկսում է պտտվել՝ ստեղծելով մեխանիկական արդյունք: Ռոտորը միշտ պետք է «հետապնդի» ստատորի կողմից արտադրվող պտտվող մագնիսական դաշտին, այդ իսկ պատճառով այն կոչվում է ինդուկցիոն շարժիչ , քանի որ ռոտորում հոսանքը «առաջանում է» մագնիսական դաշտից, այլ ոչ թե ուղղակիորեն մատակարարվում է:
եզակի առանձնահատկությունն Ինդուկցիոն շարժիչների այն է, որ ռոտորն իրականում երբեք չի հասնում նույն արագությանը, ինչ ստատորի մագնիսական դաշտը: Ստատորի մագնիսական դաշտի և ռոտորի իրական արագության միջև եղած տարբերությունը հայտնի է որպես սայթաքում : Սայթաքումն անհրաժեշտ է ռոտորում հոսանք առաջացնելու համար, ինչն էլ առաջացնում է ոլորող մոմենտ:
Ինդուկցիոն շարժիչները լինում են երկու հիմնական տեսակի.
Սա ինդուկցիոն շարժիչի ամենատարածված տեսակն է: Ռոտորը բաղկացած է լամինացված պողպատից՝ փակ օղակով դասավորված հաղորդիչ ձողերով: Ռոտորը նման է սկյուռի վանդակի , և այս կառուցվածքի պատճառով այն պարզ է, կոպիտ և հուսալի:
Առավելությունները .
Բարձր հուսալիություն և ամրություն:
Ցածր ծախսեր և սպասարկում:
Պարզ շինարարություն.
Կիրառումներ . Օգտագործվում է արդյունաբերական և առևտրային ծրագրերի մեծ մասում, ներառյալ պոմպերի , օդափոխիչի , կոմպրեսորները և փոխակրիչները.
Այս տեսակի մեջ ռոտորը բաղկացած է ոլորուններից (կարճ միացված ձողերի փոխարեն) և միացված է արտաքին դիմադրությանը: Սա թույլ է տալիս ավելի շատ վերահսկել շարժիչի արագությունը և ոլորող մոմենտը, ինչը այն օգտակար է դարձնում որոշակի հատուկ ծրագրերում:
Առավելությունները .
Թույլ է տալիս ավելացնել արտաքին դիմադրություն արագությունը և ոլորող մոմենտը վերահսկելու համար:
Ավելի լավ մեկնարկային ոլորող մոմենտ:
Կիրառումներ . Օգտագործվում է այնպիսի ծրագրերում, որոնք պահանջում են բարձր մեկնարկային ոլորող մոմենտ կամ որտեղ անհրաժեշտ է փոփոխական արագության վերահսկում, ինչպիսիք են ամբարձիչների , վերելակները և խոշոր մեքենաները:.
Սինխրոն շարժիչը տեսակ է AC շարժիչի , որն աշխատում է հաստատուն արագությամբ, որը կոչվում է համաժամանակյա արագություն՝ անկախ շարժիչի բեռից: Սա նշանակում է, որ շարժիչի ռոտորը պտտվում է նույն արագությամբ, ինչ ստատորի կողմից արտադրվող պտտվող մագնիսական դաշտը։ Ի տարբերություն այլ շարժիչների, ինչպիսիք են ինդուկցիոն շարժիչները, համաժամանակյա շարժիչը գործարկելու համար պահանջում է արտաքին մեխանիզմ, սակայն այն կարող է պահպանել համաժամանակյա արագությունը գործարկվելուց հետո:
Այս հոդվածում մենք կուսումնասիրենք համաժամանակյա շարժիչների աշխատանքի սկզբունքը, դրանց տեսակները, առավելությունները, թերությունները, կիրառությունները և ինչպես են դրանք տարբերվում շարժիչների այլ տեսակներից, ինչպիսիք են ինդուկցիոն շարժիչները:.
Սինխրոն շարժիչի հիմնական աշխատանքը ներառում է փոխազդեցությունը : պտտվող մագնիսական դաշտի և ստատորի կողմից արտադրվող մագնիսական դաշտի ռոտորի կողմից ստեղծված Ռոտորը, ի տարբերություն ինդուկցիոն շարժիչների, սովորաբար հագեցված է մշտական մագնիսներով կամ էլեկտրամագնիսներով , որոնք սնվում են ուղղակի հոսանքով (DC):
Տիպիկ սինխրոն շարժիչը բաղկացած է երկու հիմնական բաղադրիչներից.
Ստատոր . Շարժիչի անշարժ հատվածը, որը սովորաբար կազմված է ոլորուններից , որոնք սնուցվում են AC մատակարարմամբ : Ստատորը առաջացնում է պտտվող մագնիսական դաշտ, երբ AC հոսանքը հոսում է ոլորունների միջով:
Ռոտոր : Շարժիչի պտտվող հատվածը, որը կարող է լինել մշտական մագնիս կամ էլեկտրամագնիսական ռոտոր, որը սնուցվում է DC մատակարարմամբ : Ռոտորի մագնիսական դաշտը կողպվում է ստատորի պտտվող մագնիսական դաշտի հետ, ինչի հետևանքով ռոտորը պտտվում է համաժամանակյա արագությամբ:
Երբ AC հոսանք է կիրառվում ստատորի ոլորունների վրա, պտտվող մագնիսական դաշտ : առաջանում է
Ռոտորն իր մագնիսական դաշտով փակվում է այս պտտվող մագնիսական դաշտի մեջ, ինչը նշանակում է, որ ռոտորը հետևում է ստատորի մագնիսական դաշտին:
Երբ մագնիսական դաշտերը փոխազդում են, ռոտորը համաժամանակացվում է ստատորի պտտվող դաշտի հետ և երկուսն էլ պտտվում են նույն արագությամբ: Ահա թե ինչու այն կոչվում է համաժամանակյա շարժիչ . ռոտորն աշխատում է համաժամանակյա : AC սնուցման հաճախականության հետ
Քանի որ ռոտորի արագությունը համապատասխանում է ստատորի մագնիսական դաշտին, սինխրոն շարժիչները գործում են ֆիքսված արագությամբ, որը որոշվում է AC մատակարարման հաճախականությամբ և շարժիչի բևեռների քանակով:
Սինխրոն շարժիչները գալիս են մի քանի տարբեր կոնֆիգուրացիաներով՝ կախված ռոտորի դիզայնից և կիրառությունից:
ռոտորը Մշտական մագնիսի համաժամանակյա շարժիչում հագեցած է մշտական մագնիսներով, որոնք ապահովում են մագնիսական դաշտը ստատորի պտտվող մագնիսական դաշտի հետ համաժամացման համար:
Առավելությունները . Բարձր արդյունավետություն, կոմպակտ դիզայն և մեծ ոլորող մոմենտ խտություն:
Կիրառումներ . Օգտագործվում է այնպիսի ծրագրերում, որտեղ արագության ճշգրիտ վերահսկում է պահանջվում, ինչպիսիք են էլեկտրական մեքենաները և բարձր ճշգրտության մեքենաները.
Վնասվածքային ռոտորի համաժամանակյա շարժիչը օգտագործում է ռոտոր, որը փաթաթված է պղնձե ոլորուններով, որոնք սնուցվում են սահող օղակների միջոցով DC մատակարարմամբ: Ռոտորի ոլորունները առաջացնում են մագնիսական դաշտ, որն անհրաժեշտ է ստատորի հետ համաժամացման համար:
Առավելությունները . Ավելի ամուր, քան մշտական մագնիսական շարժիչները և կարող են դիմակայել ավելի բարձր հզորության մակարդակներին:
Կիրառումներ . Օգտագործվում է խոշոր արդյունաբերական համակարգերում, որտեղ անհրաժեշտ է մեծ հզորություն և ոլորող մոմենտ, ինչպիսիք են գեներատորները և էլեկտրակայանները.
Հիստերեզի համաժամանակյա շարժիչը օգտագործում է ռոտոր մագնիսական նյութերով, որոնք ցուցադրում են հիստերեզ (մագնիսացման և կիրառական դաշտի միջև ուշացում): Շարժիչի այս տեսակը հայտնի է իր սահուն և անաղմուկ աշխատանքով:
Առավելությունները . Չափազանց ցածր թրթռում և աղմուկ:
Հավելվածներ . տարածված է ժամացույցների , համաժամացման սարքերում և ցածր պտտվող պտույտի այլ ծրագրերում, որտեղ սահուն աշխատանք է պահանջվում:
Սինխրոն շարժիչները հզոր, արդյունավետ և ճշգրիտ մեքենաներ են, որոնք ապահովում են հետևողական աշխատանք այնպիսի ծրագրերում, որոնք պահանջում են մշտական արագություն և հզորության գործոնի ուղղում : Դրանք հատկապես շահավետ են խոշոր արդյունաբերական համակարգերում, էներգիայի արտադրության և այն ծրագրերում, որտեղ ճշգրիտ համաժամացումը կարևոր է: Այնուամենայնիվ, դրանց բարդությունը, սկզբնական ավելի բարձր արժեքը և արտաքին մեկնարկային մեխանիզմների անհրաժեշտությունը դրանք դարձնում են ավելի քիչ հարմար որոշ կիրառությունների համար, համեմատած այլ շարժիչների տեսակների, ինչպիսիք են ինդուկցիոն շարժիչները:.
Առանց խոզանակի dc շարժիչներն աշխատում են երկու հիմնական բաղադրիչի միջոցով՝ ռոտոր, որը պարունակում է մշտական մագնիսներ և ստատոր՝ հագեցած պղնձե պարույրներով, որոնք դառնում են էլեկտրամագնիսներ, երբ դրանց միջով հոսում է հոսանք:
Այս շարժիչները դասակարգվում են երկու տեսակի՝ inrunner (ներքին ռոտորային շարժիչներ) և outrunner (արտաքին ռոտորային շարժիչներ): Ներխուժող շարժիչներում ստատորը դրված է արտաքինից, մինչդեռ ռոտորը պտտվում է ներսում: Ընդհակառակը, վազող շարժիչներում ռոտորը պտտվում է ստատորից դուրս: Երբ հոսանքը մատակարարվում է ստատորի կծիկներին, դրանք առաջացնում են էլեկտրամագնիս՝ հստակ հյուսիսային և հարավային բևեռներով: Երբ այս էլեկտրամագնիսի բևեռականությունը համընկնում է առջևի մշտական մագնիսի բևեռականության հետ, նման բևեռները վանում են միմյանց, ինչը հանգեցնում է ռոտորի պտույտի: Այնուամենայնիվ, եթե հոսանքն այս կոնֆիգուրացիայի մեջ մնա անփոփոխ, ռոտորը մի պահ կպտտվի, իսկ հետո կկանգնի, երբ հակառակ էլեկտրամագնիսներն ու մշտական մագնիսները կհավասարվեն: Շարունակական պտույտը պահպանելու համար հոսանքը մատակարարվում է որպես եռաֆազ ազդանշան, որը պարբերաբար փոխում է էլեկտրամագնիսների բևեռականությունը:
Շարժիչի պտտման արագությունը համապատասխանում է եռաֆազ ազդանշանի հաճախականությանը: Հետևաբար, ավելի արագ ռոտացիայի հասնելու համար կարելի է մեծացնել ազդանշանի հաճախականությունը: Հեռակառավարման մեքենայի համատեքստում մեքենան արագացնելը շնչափողը մեծացնելով արդյունավետ կերպով հրահանգում է վերահսկիչին բարձրացնել անջատման հաճախականությունը:
Ա Անխոզանակ dc շարժիչը , որը հաճախ կոչվում է մշտական մագնիս համաժամանակյա շարժիչ, էլեկտրական շարժիչ է, որը հայտնի է իր բարձր արդյունավետությամբ, կոմպակտ չափսերով, ցածր աղմուկով և երկար կյանքով: Այն լայն կիրառություն է գտնում ինչպես արդյունաբերական արտադրության, այնպես էլ սպառողական ապրանքների մեջ:
Անխոզանակ DC շարժիչի աշխատանքը հիմնված է էլեկտրականության և մագնիսականության փոխազդեցության վրա: Այն ներառում է այնպիսի բաղադրիչներ, ինչպիսիք են մշտական մագնիսները, ռոտորը, ստատորը և էլեկտրոնային արագության կարգավորիչը: Մշտական մագնիսները ծառայում են որպես շարժիչի մագնիսական դաշտի առաջնային աղբյուր՝ սովորաբար օգտագործելով հազվագյուտ հողային նյութեր: Երբ շարժիչը միացված է, այս մշտական մագնիսները ստեղծում են կայուն մագնիսական դաշտ, որը փոխազդում է շարժիչի ներսում հոսող հոսանքի հետ՝ առաջացնելով ռոտորի մագնիսական դաշտ:
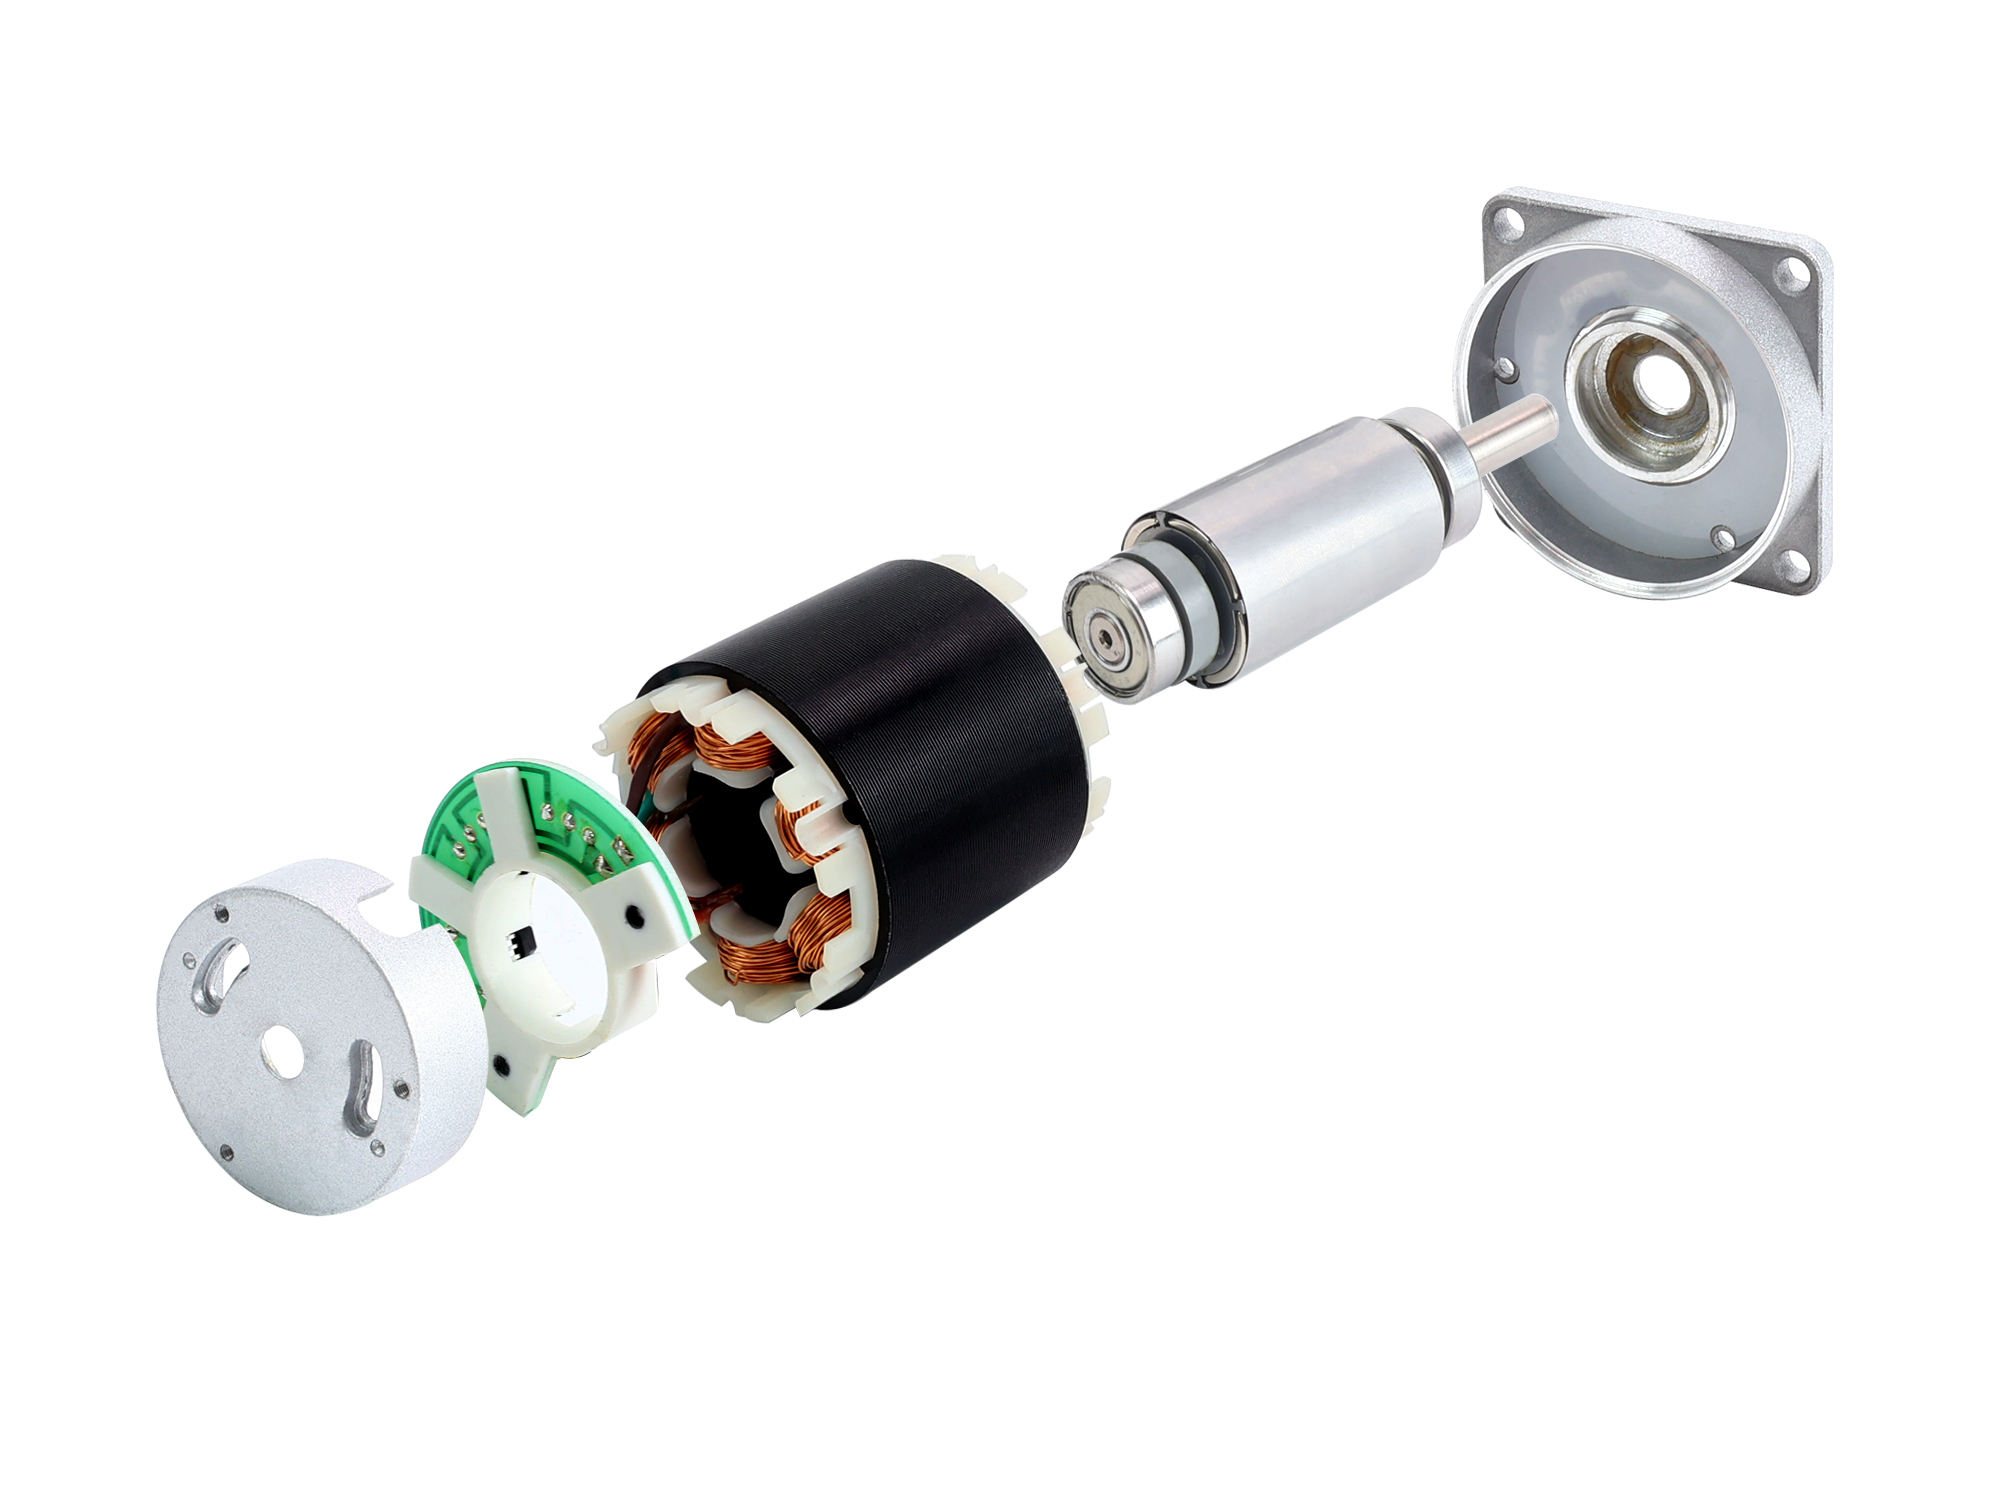
ա-ի ռոտորը Անխոզանակ dc շարժիչը պտտվող բաղադրիչն է և կազմված է մի քանի մշտական մագնիսներից: Նրա մագնիսական դաշտը փոխազդում է ստատորի մագնիսական դաշտի հետ՝ ստիպելով այն պտտվել։ Մյուս կողմից, ստատորը շարժիչի անշարժ մասն է, որը բաղկացած է պղնձե պարույրներից և երկաթե միջուկներից: Երբ հոսանքը հոսում է ստատորի կծիկների միջով, այն առաջացնում է տարբեր մագնիսական դաշտ: Համաձայն Ֆարադեյի էլեկտրամագնիսական ինդուկցիայի օրենքի՝ այս մագնիսական դաշտը ազդում է ռոտորի վրա՝ առաջացնելով պտտվող ոլորող մոմենտ։
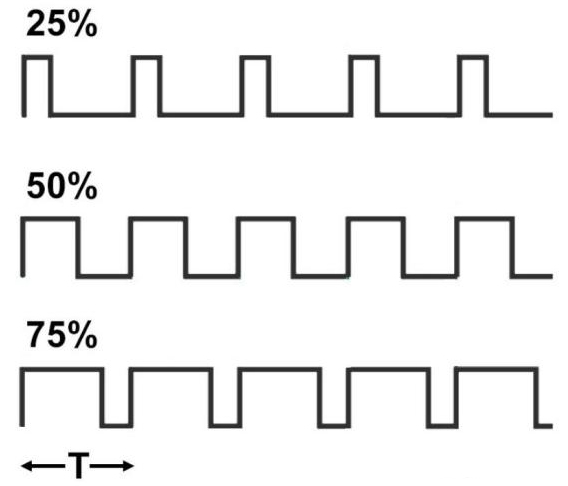
Էլեկտրոնային արագության կարգավորիչը (ESC) կառավարում է շարժիչի աշխատանքային վիճակը և կարգավորում դրա արագությունը՝ վերահսկելով շարժիչին մատակարարվող հոսանքը: ESC-ն կարգավորում է տարբեր պարամետրեր, ներառյալ զարկերակային լայնությունը, լարումը և հոսանքը, շարժիչի աշխատանքը վերահսկելու համար:
Գործողության ընթացքում հոսանքը հոսում է և՛ ստատորի, և՛ ռոտորի միջով՝ ստեղծելով էլեկտրամագնիսական ուժ, որը փոխազդում է մշտական մագնիսների մագնիսական դաշտի հետ: Արդյունքում, շարժիչը պտտվում է էլեկտրոնային արագության կարգավորիչի հրամաններին համապատասխան՝ առաջացնելով մեխանիկական աշխատանք, որը վարում է միացված սարքավորումները կամ մեքենաները:
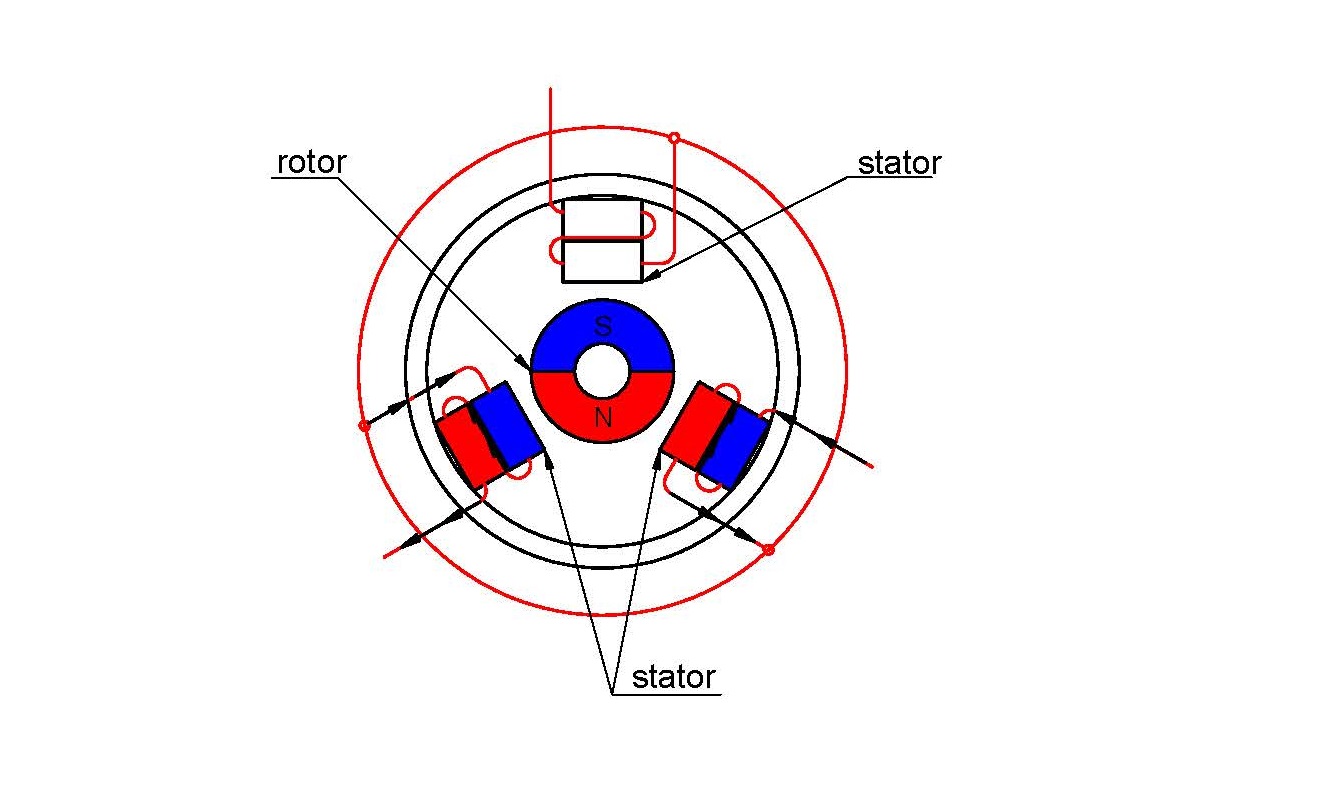
Ամփոփելով, ի Անխոզանակ dc շարժիչը գործում է էլեկտրական և մագնիսական փոխազդեցությունների սկզբունքով, որոնք առաջացնում են պտտվող մոմենտ պտտվող մշտական մագնիսների և ստատորի կծիկների միջև: Այս փոխազդեցությունը մղում է շարժիչի ռոտացիան և էլեկտրական էներգիան փոխակերպում է մեխանիկական էներգիայի՝ թույլ տալով նրան կատարել աշխատանքը:
Միացնելու համար ա Անխոզանակ dc շարժիչը պտտվելու համար անհրաժեշտ է վերահսկել հոսանքի ուղղությունը և ժամանակացույցը, որը հոսում է դրա ոլորուններով: Ստորև բերված գծապատկերը ցույց է տալիս BLDC շարժիչի ստատորը (կծիկները) և ռոտորը (մշտական մագնիսներ), որոնք առանձնանում են U, V և W պիտակավորված երեք պարույրներով, որոնք գտնվում են միմյանցից 120º հեռավորության վրա: Շարժիչի աշխատանքը պայմանավորված է այս պարույրների փուլերի և հոսանքների կառավարմամբ: Հոսանքը հաջորդաբար հոսում է U փուլով, այնուհետև V փուլով և վերջապես W փուլով: Պտույտը պահպանվում է մագնիսական հոսքի անընդհատ միացման միջոցով, ինչը ստիպում է մշտական մագնիսներին հետևել պտտվող մագնիսական դաշտին, որն առաջանում է կծիկներից: Ըստ էության, U, V և W պարույրների էներգիան պետք է անընդհատ փոփոխվի՝ արդյունքում առաջացող մագնիսական հոսքը շարժման մեջ պահելու համար՝ դրանով իսկ ստեղծելով պտտվող մագնիսական դաշտ, որն անընդհատ ձգում է ռոտորի մագնիսները։
Ներկայումս կան առանց խոզանակների շարժիչի կառավարման երեք հիմնական մեթոդ.
Trapezoidal ալիքի կառավարումը, որը սովորաբար կոչվում է 120° հսկողություն կամ 6 քայլ կոմուտացիայի կառավարում, առանց խոզանակի DC (BLDC) շարժիչների վերահսկման ամենապարզ մեթոդներից մեկն է: Այս տեխնիկան ներառում է քառակուսի ալիքների հոսանքների կիրառում շարժիչի փուլերին, որոնք համաժամացվում են BLDC շարժիչի trapezoidal back-EMF կորի հետ՝ օպտիմալ ոլորող մոմենտ ստեղծելու համար: BLDC սանդուղքի կառավարումը լավ հարմարեցված է շարժիչի կառավարման համակարգերի մի շարք նախագծերի համար բազմաթիվ ծրագրերի համար, ներառյալ կենցաղային տեխնիկան, սառնարանային կոմպրեսորները, HVAC փչակները, կոնդենսատորները, արդյունաբերական շարժիչները, պոմպերը և ռոբոտաշինությունը:
Քառակուսի ալիքի կառավարման մեթոդն առաջարկում է մի քանի առավելություններ, այդ թվում՝ պարզ հսկողության ալգորիթմ և ցածր ապարատային ծախսեր, որոնք թույլ են տալիս ավելի բարձր շարժիչի արագություններ՝ օգտագործելով ստանդարտ կատարողականի կարգավորիչը: Այնուամենայնիվ, այն ունի նաև թերություններ, ինչպիսիք են մոմենտների զգալի տատանումները, ընթացիկ աղմուկի որոշակի մակարդակը և արդյունավետությունը, որը չի հասնում իր առավելագույն ներուժին: Trapezoidal ալիքի կառավարումը հատկապես հարմար է այն ծրագրերի համար, որտեղ բարձր պտտվող կատարողականություն չի պահանջվում: Այս մեթոդը օգտագործում է Hall սենսոր կամ ոչ ինդուկտիվ գնահատման ալգորիթմ՝ ռոտորի դիրքը որոշելու համար և կատարում է վեց կոմուտացիա (մեկը յուրաքանչյուր 60°-ում) 360° էլեկտրական ցիկլի ընթացքում՝ հիմնված այդ դիրքի վրա: Յուրաքանչյուր կոմուտացիա առաջացնում է ուժ որոշակի ուղղությամբ, ինչը հանգեցնում է 60° արդյունավետ դիրքի ճշգրտության էլեկտրական առումով: «Trapezoidal Wave Control» անվանումը գալիս է նրանից, որ փուլային ընթացիկ ալիքի ձևը նման է trapezoidal ձևի:
Սինուսային ալիքի կառավարման մեթոդը օգտագործում է Space Vector Pulse Width Modulation (SVPWM)՝ եռաֆազ սինուսային ալիքի լարում արտադրելու համար, ընդ որում համապատասխան հոսանքը նույնպես սինուսային ալիք է: Ի տարբերություն քառակուսի ալիքի կառավարման, այս մոտեցումը չի ներառում փոխարկման դիսկրետ քայլեր. փոխարենը, այն վերաբերվում է այնպես, կարծես յուրաքանչյուր էլեկտրական ցիկլի ընթացքում տեղի են ունենում անսահման թվով փոխարկումներ:
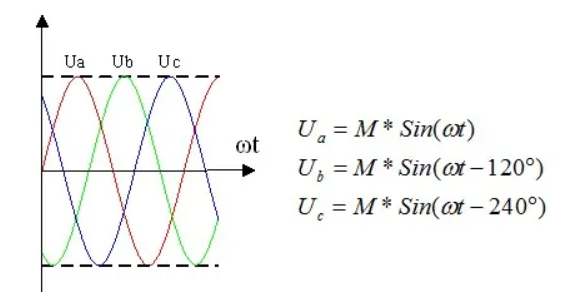
Ակնհայտ է, որ սինուսային ալիքի կառավարումն առաջարկում է առավելություններ քառակուսի ալիքի կառավարման նկատմամբ, ներառյալ պտտվող մոմենտների կրճատված տատանումները և ավելի քիչ ընթացիկ ներդաշնակությունը, ինչը հանգեցնում է ավելի կատարելագործված կառավարման փորձի: Այնուամենայնիվ, այն վերահսկիչից պահանջում է մի փոքր ավելի կատարելագործված աշխատանք՝ համեմատած քառակուսի ալիքի կառավարման հետ, և այն դեռ չի հասնում շարժիչի առավելագույն արդյունավետության:
Դաշտային կողմնորոշված կառավարումը (FOC), որը նաև կոչվում է վեկտորային կառավարում (VC), արդյունավետ կառավարման ամենաարդյունավետ մեթոդներից մեկն է: Անխոզանակ dc շարժիչներ (BLDC) և մշտական մագնիսների համաժամանակյա շարժիչներ (PMSM): Մինչ սինուսային ալիքի կառավարումը կառավարում է լարման վեկտորը և անուղղակիորեն վերահսկում հոսանքի մեծությունը, այն չունի հոսանքի ուղղությունը կառավարելու հնարավորություն:

FOC կառավարման մեթոդը կարող է դիտվել որպես սինուսային ալիքի կառավարման ուժեղացված տարբերակ, քանի որ այն թույլ է տալիս վերահսկել ընթացիկ վեկտորը, արդյունավետորեն կառավարելով շարժիչի ստատորի մագնիսական դաշտի վեկտորի կառավարումը: Ստատորի մագնիսական դաշտի ուղղությունը վերահսկելով՝ այն ապահովում է, որ ստատորի և ռոտորի մագնիսական դաշտերը մշտապես մնան 90° անկյան տակ, ինչը առավելագույնի է հասցնում ոլորող մոմենտը տվյալ հոսանքի համար:
Ի տարբերություն շարժիչի կառավարման սովորական մեթոդների, որոնք հիմնված են սենսորների վրա, առանց սենսորային կառավարումը շարժիչին հնարավորություն է տալիս աշխատել առանց սենսորների, ինչպիսիք են Hall սենսորները կամ կոդավորողները: Այս մոտեցումը օգտագործում է շարժիչի ընթացիկ և լարման տվյալները՝ ռոտորի դիրքը պարզելու համար: Այնուհետև շարժիչի արագությունը հաշվարկվում է ռոտորի դիրքի փոփոխությունների հիման վրա՝ օգտագործելով այս տեղեկատվությունը շարժիչի արագությունը արդյունավետ կարգավորելու համար:
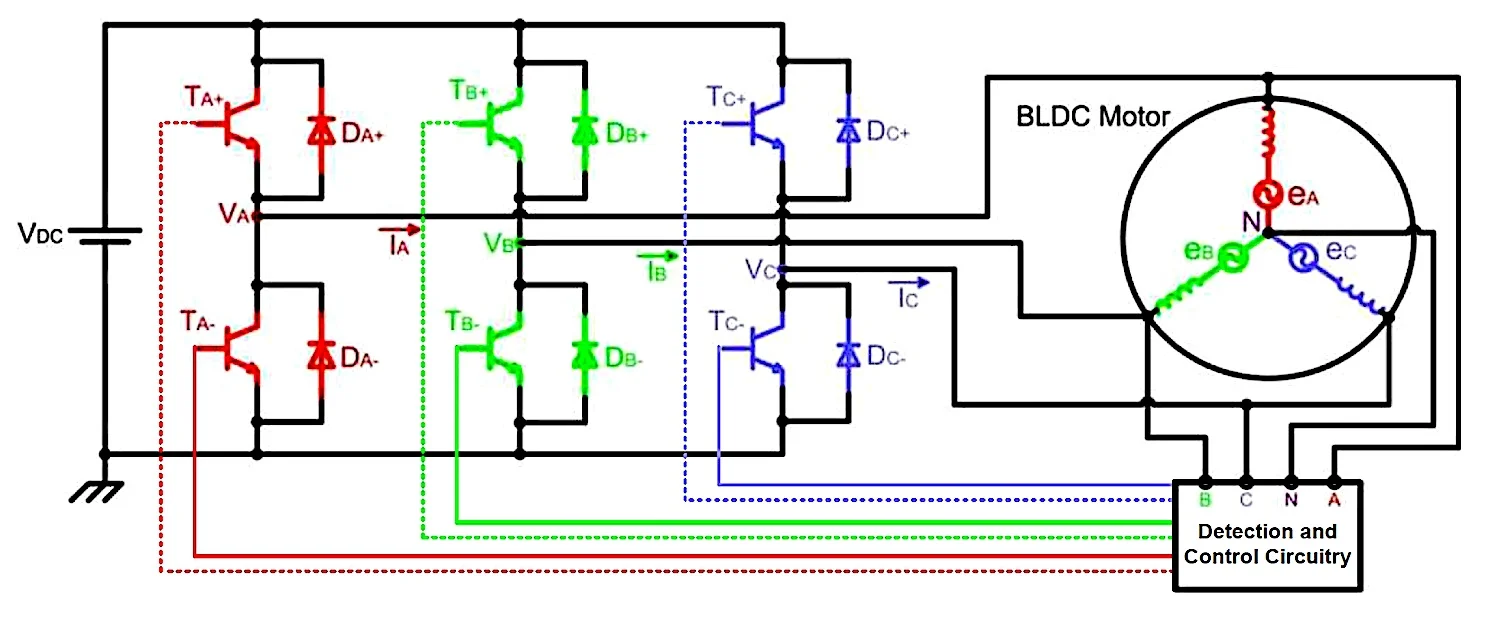
Առանց սենսորային կառավարման հիմնական առավելությունն այն է, որ այն վերացնում է սենսորների կարիքը, ինչը թույլ է տալիս հուսալի շահագործել դժվարին միջավայրում: Այն նաև ծախսարդյունավետ է, որը պահանջում է ընդամենը երեք կապում և զբաղեցնում է նվազագույն տարածք: Բացի այդ, Hall սենսորների բացակայությունը մեծացնում է համակարգի կյանքի տևողությունը և հուսալիությունը, քանի որ չկան բաղադրիչներ, որոնք կարող են վնասվել: Այնուամենայնիվ, ուշագրավ թերությունն այն է, որ այն հարթ մեկնարկ չի ապահովում: Ցածր արագությունների դեպքում կամ երբ ռոտորը անշարժ է, հետևի էլեկտրաշարժիչ ուժը անբավարար է, ինչը դժվարացնում է զրոյական հատման կետը հայտնաբերելը:
Առանց խոզանակի dc շարժիչները և խոզանակով DC շարժիչները ունեն որոշակի ընդհանուր բնութագրեր և գործառնական սկզբունքներ.
Ե՛վ առանց խոզանակի, և՛ խոզանակով DC շարժիչներն ունեն նմանատիպ կառուցվածք՝ բաղկացած ստատորից և ռոտորից: Ստատորը արտադրում է մագնիսական դաշտ, մինչդեռ ռոտորը առաջացնում է ոլորող մոմենտ այս մագնիսական դաշտի հետ իր փոխազդեցության միջոցով՝ արդյունավետորեն էլեկտրական էներգիան վերածելով մեխանիկական էներգիայի:
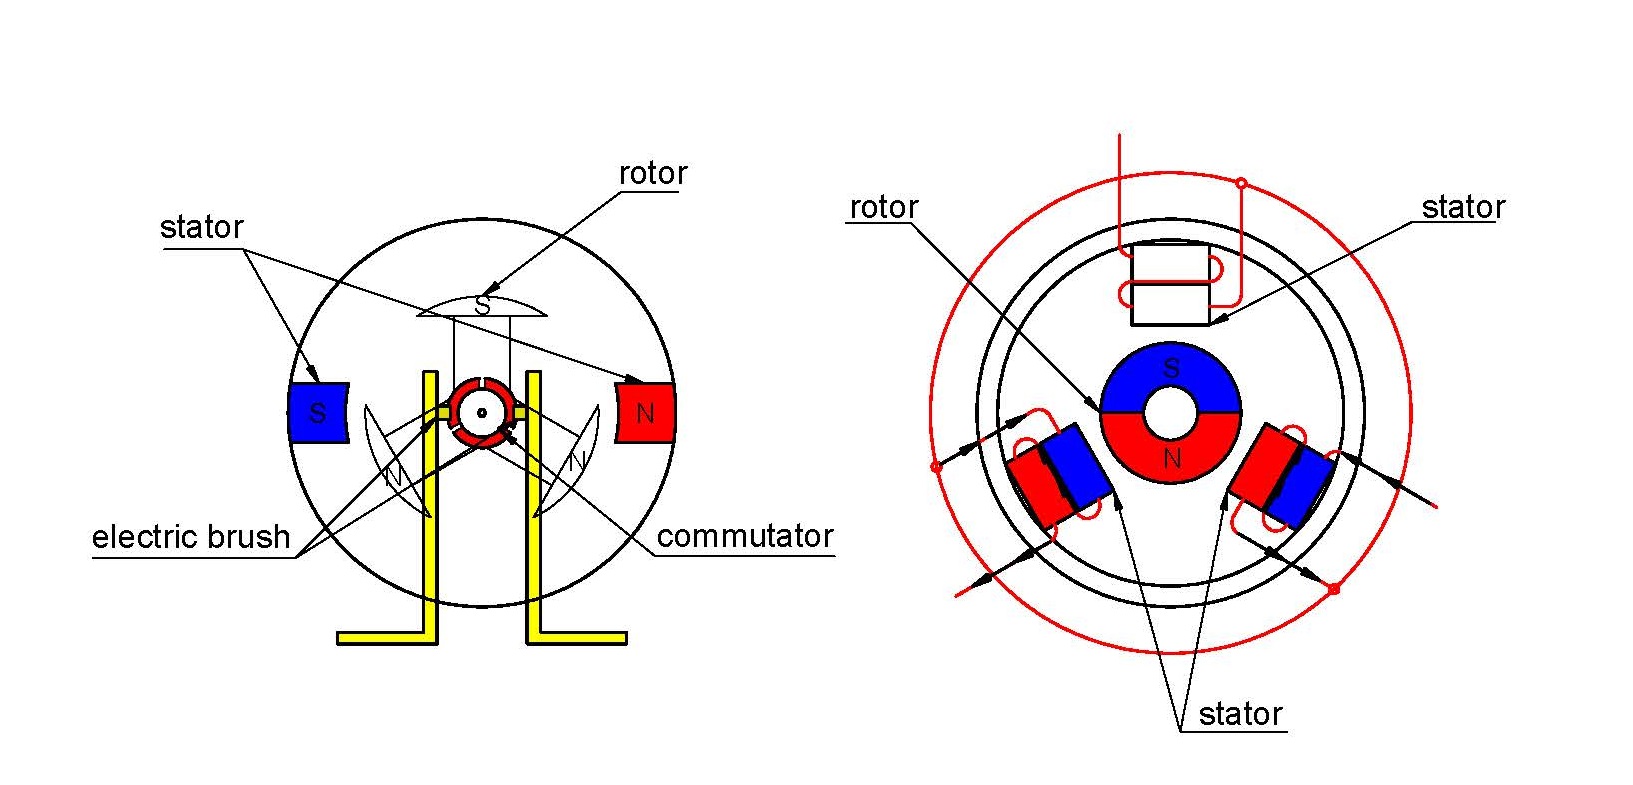
Երկուսն էլ Անխոզանակ dc շարժիչները և խոզանակով DC շարժիչները պահանջում են DC էլեկտրամատակարարում էլեկտրական էներգիա ապահովելու համար, քանի որ դրանց աշխատանքը հիմնված է ուղղակի հոսանքի վրա:
Երկու տեսակի շարժիչներն էլ կարող են կարգավորել արագությունը և ոլորող մոմենտը` փոփոխելով մուտքային լարումը կամ հոսանքը, ինչը թույլ է տալիս ճկունություն և վերահսկում կիրառման տարբեր սցենարներում:
Խոզանակի ընթացքում և Առանց խոզանակի հոսանքի շարժիչները ունեն որոշակի նմանություններ, դրանք նաև զգալի տարբերություններ ունեն կատարողականության և առավելությունների առումով: Խոզանակով DC շարժիչները օգտագործում են խոզանակներ շարժիչի ուղղությունը փոխելու համար, ինչը հնարավորություն է տալիս պտտել: Ի հակադրություն, առանց խոզանակների շարժիչները օգտագործում են էլեկտրոնային հսկողություն՝ փոխարինելու մեխանիկական կոմուտացիայի գործընթացը:
Կան բազմաթիվ տեսակի առանց խոզանակ DC շարժիչներ, որոնք վաճառվում են Jkongmotor-ի կողմից, և հասկանալով տարբեր տեսակի քայլային շարժիչների բնութագրերն ու օգտագործումը կօգնի ձեզ որոշել, թե որ տեսակն է լավագույնը ձեզ համար:
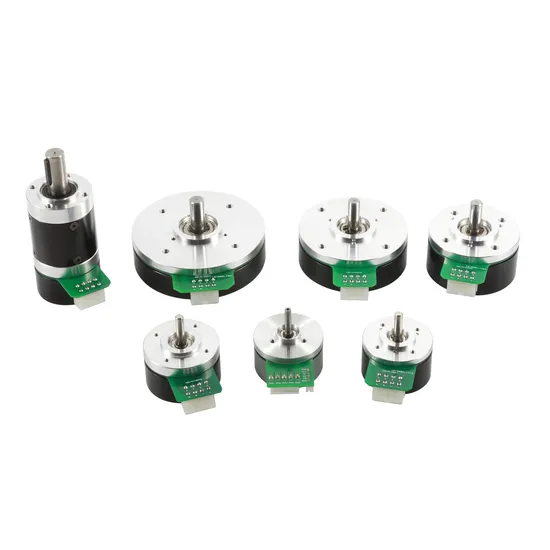
BesFoc-ը մատակարարում է NEMA 17, 23, 24, 34, 42, 52 շրջանակ և 36 մմ չափսեր՝ 130 մմ ստանդարտ առանց խոզանակի մշտական շարժիչ: Շարժիչները (ներքին ռոտոր) ներառում են 3 փուլ 12V/24V/36V/48V/72V/110V ցածր լարման և 310V բարձր լարման էլեկտրական շարժիչներ՝ 10W - 3500W հզորության միջակայքով և 10rpm-10000rpm արագության միջակայքով: Ինտեգրված Hall սենսորները կարող են օգտագործվել այնպիսի ծրագրերում, որոնք պահանջում են ճշգրիտ դիրքի և արագության հետադարձ կապ: Թեև ստանդարտ տարբերակներն առաջարկում են գերազանց հուսալիություն և բարձր արդյունավետություն, մեր շարժիչների մեծ մասը կարող է նաև հարմարեցվել տարբեր լարումների, հզորությունների, արագությունների և այլնի հետ աշխատելու համար: Անհատականացված լիսեռի տեսակը/երկարությունը և մոնտաժային եզրերը հասանելի են ըստ ցանկության:
Անխոզանակ DC փոխանցման շարժիչը ներկառուցված փոխանցման տուփով շարժիչ է (ներառյալ պտտվող փոխանցումատուփը, ճիճու փոխանցման տուփը և մոլորակային փոխանցումատուփը): Փոխանցումները միացված են շարժիչի շարժիչ լիսեռին: Այս նկարը ցույց է տալիս, թե ինչպես է փոխանցման տուփը տեղավորվում շարժիչի պատյանում:
Փոխանցման տուփերը վճռորոշ դեր են խաղում առանց խոզանակի DC շարժիչների արագությունը նվազեցնելու համար՝ միաժամանակ մեծացնելով ելքային ոլորող մոմենտը: Սովորաբար, առանց խոզանակի DC շարժիչները արդյունավետ են աշխատում 2000-ից մինչև 3000 պտ/րոպում արագությամբ: Օրինակ, երբ զուգակցվում է փոխանցման տուփի հետ, որն ունի 20:1 փոխանցման հարաբերակցություն, շարժիչի արագությունը կարող է կրճատվել մինչև 100-ից 150 պտույտ/րոպե, ինչի արդյունքում մոմենտը քսան անգամ ավելանում է:
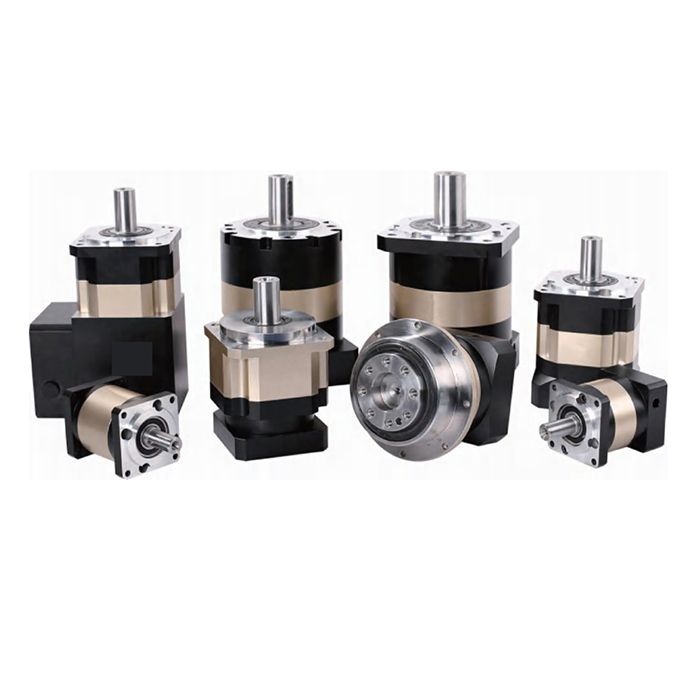
Բացի այդ, շարժիչի և փոխանցման տուփի ինտեգրումը մեկ պատյանում նվազագույնի է հասցնում փոխանցման առանց խոզանակների DC շարժիչների արտաքին չափերը՝ օպտիմալացնելով մեքենայի հասանելի տարածքի օգտագործումը:
Տեխնոլոգիաների վերջին զարգացումները հանգեցնում են ավելի հզոր անլար արտաքին էլեկտրական սարքավորումների և գործիքների ստեղծմանը: Էլեկտրական գործիքների ուշագրավ նորամուծությունը արտաքին ռոտորի առանց խոզանակների շարժիչի դիզայնն է:
Արտաքին ռոտոր Առանց խոզանակի dc շարժիչները կամ արտաքին սնուցմամբ առանց խոզանակների շարժիչները ունեն դիզայն, որը ներառում է ռոտորը դրսից, ինչը թույլ է տալիս ավելի հարթ աշխատել: Այս շարժիչները կարող են ձեռք բերել ավելի մեծ ոլորող մոմենտ, քան նմանատիպ չափի ներքին ռոտորների նախագծերը: Արտաքին ռոտորային շարժիչների կողմից տրամադրվող ավելացված իներցիան դրանք դարձնում է հատկապես հարմար այն ծրագրերի համար, որոնք պահանջում են ցածր աղմուկ և կայուն աշխատանք ավելի ցածր արագություններով:
Արտաքին ռոտորային շարժիչում ռոտորը դրված է արտաքինից, մինչդեռ ստատորը գտնվում է շարժիչի ներսում:
Արտաքին ռոտոր Անխոզանակ dc շարժիչները սովորաբար ավելի կարճ են, քան իրենց ներքին ռոտորային գործընկերները՝ առաջարկելով ծախսարդյունավետ լուծում: Այս դիզայնում մշտական մագնիսները կցվում են ռոտորի պատյանին, որը պտտվում է ոլորուններով ներքին ստատորի շուրջ: Ռոտորի ավելի բարձր իներցիայի շնորհիվ արտաքին ռոտորային շարժիչներն ավելի քիչ պտտվող մոմենտ ունեն՝ համեմատած ներքին ռոտորային շարժիչների հետ:
Ինտեգրված առանց խոզանակների շարժիչները առաջադեմ մեխատրոնիկ արտադրանք են, որոնք նախատեսված են արդյունաբերական ավտոմատացման և կառավարման համակարգերում օգտագործելու համար: Այս շարժիչները հագեցած են մասնագիտացված, բարձր արդյունավետությամբ առանց խոզանակների DC շարժիչի շարժիչի չիպով, որն ապահովում է բազմաթիվ առավելություններ, ներառյալ բարձր ինտեգրումը, կոմպակտ չափը, ամբողջական պաշտպանությունը, պարզ լարերը և ուժեղացված հուսալիությունը: Այս շարքը առաջարկում է 100-ից 400 Վտ հզորությամբ ինտեգրված շարժիչների շարք: Ավելին, ներկառուցված դրայվերն օգտագործում է ժամանակակից PWM տեխնոլոգիան, որը թույլ է տալիս առանց խոզանակների շարժիչին աշխատել բարձր արագությամբ՝ նվազագույն թրթռումներով, ցածր աղմուկով, գերազանց կայունությամբ և բարձր հուսալիությամբ: Ինտեգրված շարժիչներն ունեն նաև տարածություն խնայող դիզայն, որը հեշտացնում է լարերը և նվազեցնում ծախսերը՝ համեմատած ավանդական առանձին շարժիչի և շարժիչի բաղադրիչների հետ:

Սկսեք ընտրելով ա Անխոզանակ DC շարժիչ ՝ հիմնված իր էլեկտրական պարամետրերի վրա: Կարևոր է որոշել հիմնական բնութագրերը, ինչպիսիք են ցանկալի արագության միջակայքը, պտտող մոմենտը, անվանական լարումը և անվանական ոլորող մոմենտը, նախքան համապատասխան առանց խոզանակ շարժիչ ընտրելը: Սովորաբար, առանց խոզանակների շարժիչների գնահատված արագությունը մոտ 3000 RPM է, իսկ առաջարկվող աշխատանքային արագությունը առնվազն 200 RPM է: Եթե ավելի ցածր արագություններով երկարատև աշխատանք է անհրաժեշտ, մտածեք փոխանցման տուփի օգտագործման մասին՝ արագությունը նվազեցնելու համար՝ միաժամանակ մեծացնելով ոլորող մոմենտը:
Հաջորդը, ընտրեք ա Անխոզանակ DC շարժիչ ՝ ըստ իր մեխանիկական չափերի: Համոզվեք, որ շարժիչի տեղադրման չափերը, ելքային լիսեռի չափերը և ընդհանուր չափերը համատեղելի են ձեր սարքավորման հետ: Մենք առաջարկում ենք հարմարեցման տարբերակներ տարբեր չափերի առանց խոզանակների շարժիչների համար՝ ելնելով հաճախորդի պահանջներից:
Ընտրեք համապատասխան վարորդը՝ առանց խոզանակի շարժիչի էլեկտրական պարամետրերի: Վարորդ ընտրելիս հաստատեք, որ շարժիչի անվանական հզորությունը և լարումը ընկնում են վարորդի թույլատրելի միջակայքում՝ ապահովելու համատեղելիությունը: Առանց խոզանակների մեր տեսականին ներառում է ցածր լարման մոդելներ (12 - 60 VDC) և բարձր լարման մոդելներ (110/220 VAC), որոնք հարմարեցված են համապատասխանաբար ցածր լարման և բարձր լարման առանց խոզանակների շարժիչների համար: Կարևոր է չխառնել այս երկու տեսակները:
Բացի այդ, հաշվի առեք վարորդի տեղադրման չափը և ջերմության ցրման պահանջները՝ ապահովելու համար, որ այն արդյունավետ է գործում իր միջավայրում:
Անխոզանակ DC շարժիչները (BLDC) առաջարկում են մի քանի առավելություններ այլ շարժիչների տեսակների համեմատ, ներառյալ կոմպակտ չափը, բարձր ելքային հզորությունը, ցածր թրթռումը, նվազագույն աղմուկը և երկարացված ծառայության ժամկետը: Ահա BLDC շարժիչների մի քանի հիմնական առավելություններ.
Արդյունավետություն . BLDC շարժիչները կարող են շարունակաբար կառավարել առավելագույն ոլորող մոմենտը, ի տարբերություն խոզանակով շարժիչների, որոնք հասնում են առավելագույն պտույտի միայն որոշակի կետերում պտտման ընթացքում: Հետևաբար, փոքր BLDC շարժիչները կարող են զգալի հզորություն առաջացնել առանց ավելի մեծ մագնիսների անհրաժեշտության:
Կառավարելիություն . այս շարժիչները կարող են ճշգրիտ կառավարվել հետադարձ կապի մեխանիզմների միջոցով, ինչը թույլ է տալիս ճշգրիտ ոլորող մոմենտ և արագություն մատակարարել: Այս ճշգրտությունը բարձրացնում է էներգիայի արդյունավետությունը, նվազեցնում ջերմության արտադրությունը և երկարացնում մարտկոցի կյանքը մարտկոցով աշխատող հավելվածներում:
Երկարակեցություն և աղմուկի նվազեցում . առանց խոզանակների մաշվելու, BLDC շարժիչներն ունեն ավելի երկար կյանք և արտադրում են ավելի ցածր էլեկտրական աղմուկ: Ի հակադրություն, խոզանակով շարժիչները կայծեր են ստեղծում խոզանակների և կոմուտատորի շփման ժամանակ, ինչը հանգեցնում է էլեկտրական աղմուկի, ինչը նախընտրելի է դարձնում BLDC շարժիչները աղմուկի նկատմամբ զգայուն ծրագրերում:
Ավելի բարձր արդյունավետություն և հզորության խտություն՝ համեմատած ինդուկցիոն շարժիչների հետ (մոտ 35% ծավալի և քաշի կրճատում նույն ելքի համար):
Երկար ծառայության ժամկետ և անաղմուկ աշխատանք՝ շնորհիվ ճշգրիտ գնդիկավոր առանցքակալների:
Արագության լայն տիրույթ և շարժիչի ամբողջական ելք՝ գծային ոլորող մոմենտների կորի շնորհիվ:
Նվազեցված էլեկտրական միջամտության արտանետումները:
Մեխանիկական փոխարինելիություն քայլային շարժիչների հետ, նվազեցնելով շինարարական ծախսերը և մեծացնելով բաղադրիչների բազմազանությունը:
Չնայած իրենց առավելություններին, առանց խոզանակի շարժիչներն ունեն որոշ թերություններ: Անխոզանակ շարժիչների համար պահանջվող բարդ էլեկտրոնիկան հանգեցնում է ավելի բարձր ընդհանուր ծախսերի՝ համեմատած խոզանակային շարժիչների հետ:
Դաշտային կողմնորոշված կառավարման (FOC) մեթոդը, որը թույլ է տալիս ճշգրիտ վերահսկել մագնիսական դաշտի չափը և ուղղությունը, ապահովում է կայուն ոլորող մոմենտ, ցածր աղմուկ, բարձր արդյունավետություն և արագ դինամիկ արձագանք: Այնուամենայնիվ, դա գալիս է ապարատային բարձր ծախսերով, վերահսկիչի կատարման խիստ պահանջներով և շարժիչի պարամետրերի սերտորեն համապատասխանեցման անհրաժեշտությամբ:
Մեկ այլ թերություն այն է, որ առանց խոզանակների շարժիչները կարող են ցնցվել գործարկման ժամանակ՝ ինդուկտիվ ռեակտիվության պատճառով, ինչը հանգեցնում է ավելի քիչ սահուն աշխատանքի՝ համեմատած խոզանակային շարժիչների հետ:
Ավելին, Առանց խոզանակի հոսանքի շարժիչները պահանջում են մասնագիտացված գիտելիքներ և սարքավորումներ տեխնիկական սպասարկման և վերանորոգման համար, ինչը նրանց ավելի քիչ հասանելի է դարձնում միջին օգտագործողների համար:
Անխոզանակ DC շարժիչները (BLDC) լայնորեն օգտագործվում են տարբեր ոլորտներում, ներառյալ արդյունաբերական ավտոմատացումը, ավտոմոբիլաշինությունը, բժշկական սարքավորումները և արհեստական ինտելեկտը, իրենց երկարակեցության, ցածր աղմուկի և մեծ ոլորող մոմենտով:
Արդյունաբերական ավտոմատացման մեջ, Անխոզանակ dc շարժիչները շատ կարևոր են այնպիսի ծրագրերի համար, ինչպիսիք են սերվո շարժիչները, CNC հաստոցները և ռոբոտաշինությունը: Նրանք ծառայում են որպես ակտիվացուցիչներ, որոնք վերահսկում են արդյունաբերական ռոբոտների շարժումները այնպիսի խնդիրների համար, ինչպիսիք են ներկումը, արտադրանքի հավաքումը և եռակցումը: Այս հավելվածները պահանջում են բարձր ճշգրտության, բարձր արդյունավետության շարժիչներ, որոնք BLDC շարժիչները լավ սարքավորված են ապահովելու համար:
Անխոզանակ DC շարժիչները նշանակալի կիրառություն են էլեկտրական տրանսպորտային միջոցներում, հատկապես ծառայում են որպես շարժիչ շարժիչներ: Դրանք հատկապես կարևոր են ֆունկցիոնալ փոխարինումների դեպքում, որոնք պահանջում են ճշգրիտ հսկողություն և այն տարածքներում, որտեղ բաղադրիչները հաճախ օգտագործվում են, ինչը պահանջում է երկարատև աշխատանք: Էլեկտրական ղեկային համակարգերից հետո օդորակման կոմպրեսորային շարժիչները ներկայացնում են այս շարժիչների առաջնային կիրառումը: Ավելին, էլեկտրական մեքենաների (EVs) քարշիչ շարժիչները նույնպես խոստումնալից հնարավորություն են տալիս առանց խոզանակի DC շարժիչների համար: Հաշվի առնելով, որ այս համակարգերը գործում են մարտկոցի սահմանափակ հզորությամբ, շատ կարևոր է, որ շարժիչները լինեն և՛ արդյունավետ, և՛ կոմպակտ՝ տարածքի խիստ սահմանափակումները տեղավորելու համար:
Քանի որ էլեկտրական մեքենաների համար անհրաժեշտ են շարժիչներ, որոնք արդյունավետ, հուսալի և թեթև են՝ էներգիա մատակարարելու համար, առանց խոզանակների DC շարժիչները, որոնք օժտված են այս հատկություններով, լայնորեն օգտագործվում են իրենց շարժիչ համակարգերում:
Ավիատիեզերական ոլորտում, Առանց խոզանակի մշտական հոսանքի շարժիչները ամենաշատ օգտագործվող էլեկտրական շարժիչներից են՝ շնորհիվ իրենց բացառիկ կատարողականության, ինչը կարևոր է այս կիրառություններում: Ժամանակակից օդատիեզերական տեխնոլոգիան հենվում է հզոր և արդյունավետ առանց խոզանակների DC շարժիչների վրա՝ օդանավի տարբեր օժանդակ համակարգերի համար: Այս շարժիչներն օգտագործվում են ինքնաթիռի մակերևույթները վերահսկելու և տնակում սնուցող համակարգերը, ինչպիսիք են վառելիքի պոմպերը, օդի ճնշման պոմպերը, էլեկտրամատակարարման համակարգերը, գեներատորները և էներգիայի բաշխման սարքավորումները: Այս դերերում առանց խոզանակ DC շարժիչների ակնառու կատարումը և բարձր արդյունավետությունը նպաստում են թռիչքի մակերեսների ճշգրիտ վերահսկմանը, ապահովելով օդանավի կայունությունն ու անվտանգությունը:
Անօդաչու թռչող սարքերի տեխնոլոգիայում, Առանց խոզանակի մշտական հոսանքի շարժիչները օգտագործվում են տարբեր համակարգեր կառավարելու համար, ներառյալ միջամտության համակարգերը, կապի համակարգերը և տեսախցիկները: Այս շարժիչներն արդյունավետորեն լուծում են բարձր բեռի և արագ արձագանքման մարտահրավերները՝ ապահովելով բարձր ելքային հզորություն և արագ արձագանքում՝ ապահովելով անօդաչու թռչող սարքերի հուսալիությունն ու կատարումը:
Առանց խոզանակի հոսանքի շարժիչները նույնպես լայնորեն օգտագործվում են բժշկական սարքավորումներում, ներառյալ այնպիսի սարքեր, ինչպիսիք են արհեստական սրտերը և արյան պոմպերը: Այս կիրառությունները պահանջում են բարձր ճշգրտության, հուսալի և թեթև շարժիչներ, որոնք բոլորն այն բնութագրերն են, որոնք կարող են ապահովել առանց խոզանակի DC շարժիչները:
Որպես բարձր արդյունավետ, ցածր աղմուկի և երկարատև շարժիչ, առանց խոզանակների հոսանքի շարժիչներ : Բժշկական սարքավորումների ոլորտում լայնորեն օգտագործվում են Նրանց ինտեգրումը այնպիսի սարքերի մեջ, ինչպիսիք են բժշկական ասպիրատորները, ինֆուզիոն պոմպերը և վիրաբուժական մահճակալները, մեծացրել են այդ մեքենաների կայունությունը, ճշգրտությունը և հուսալիությունը՝ զգալիորեն նպաստելով բժշկական տեխնոլոգիայի առաջընթացին:
Խելացի տան համակարգերում, Առանց խոզանակի հոսանքի շարժիչները օգտագործվում են տարբեր սարքերում, ներառյալ շրջանառվող օդափոխիչները, խոնավացուցիչները, խոնավացուցիչները, օդը թարմացնող սարքերը, ջեռուցման և հովացման օդափոխիչները, ձեռքի չորանոցները, խելացի կողպեքները և էլեկտրական դռներն ու պատուհանները: Ինդուկցիոն շարժիչներից անցումը դեպի առանց խոզանակ DC շարժիչների և կենցաղային տեխնիկայի դրանց համապատասխան կարգավորիչներին ավելի լավ է բավարարում էներգաարդյունավետության, շրջակա միջավայրի կայունության, առաջադեմ հետախուզության, ցածր աղմուկի և օգտագործողի հարմարավետության պահանջները:
Առանց խոզանակի dc շարժիչները երկար ժամանակ օգտագործվել են սպառողական էլեկտրոնիկայի մեջ, ներառյալ լվացքի մեքենաները, օդորակման համակարգերը և փոշեկուլները: Բոլորովին վերջերս նրանք հավելվածներ են գտել երկրպագուների մեջ, որտեղ դրանց բարձր արդյունավետությունը զգալիորեն նվազեցրել է էլեկտրաէներգիայի սպառումը:
Ամփոփելով, գործնական կիրառությունները առանց խոզանակների հոսանքի շարժիչները : Առօրյա կյանքում տարածված են Անխոզանակ DC շարժիչները (BLDC) արդյունավետ, դիմացկուն և բազմակողմանի են, որոնք ծառայում են կիրառությունների լայն շրջանակ տարբեր ոլորտներում: Դրանց դիզայնը, տարբեր տեսակները և կիրառությունները դրանք դնում են որպես ժամանակակից տեխնոլոգիայի և ավտոմատացման հիմնական բաղադրիչներ:


