Visualizações: 0 Autor: Editor do site Horário de publicação: 02/12/2025 Origem: Site


Os motores de passo lineares tornaram-se componentes essenciais em automação de precisão, equipamentos de laboratório, dispositivos médicos, sistemas semicondutores, impressoras 3D e inúmeras outras aplicações que exigem movimento linear preciso . Entre os tipos mais utilizados estão os não-cativos e motor de passo linear cativo s, cada um oferecendo vantagens mecânicas e benefícios de desempenho exclusivos. Embora ambos convertam o movimento rotativo em deslocamento linear usando um mecanismo interno de parafuso e porca, a forma como o movimento é produzido – e como a carga interage com o motor – difere dramaticamente.
Este guia detalhado examina as principais diferenças, , da estrutura mecânica , , características de desempenho , considerações de instalação e aplicações mais adequadas de cativos e motor de passo linear não cativo s. Ao compreender essas distinções, engenheiros e projetistas de sistemas podem selecionar com segurança o tipo de motor ideal para precisão, estabilidade, restrições de espaço e requisitos de carga.
Os motores de passo lineares são dispositivos de movimento especializados, projetados para converter o movimento rotativo de um motor de passo tradicional diretamente em movimento linear preciso . Em vez de usar mecanismos externos como correias, engrenagens ou conjuntos de parafusos de avanço, esses motores integram o mecanismo de conversão linear dentro da estrutura do motor , proporcionando compacidade, precisão e eficiência.
No coração de cada motor de passo linear está um rotor de motor de passo que contém uma porca de parafuso usinada com precisão . À medida que o rotor gira em etapas discretas, ele aciona um parafuso ou eixo correspondente , produzindo deslocamento linear incremental.
Um motor de passo linear normalmente inclui:
1. Estator e rotor do motor de passo
Estes são idênticos aos componentes eletromagnéticos de um motor de passo rotativo. O estator gera campos magnéticos e o rotor se alinha com esses campos em incrementos precisos.
2. Parafuso ou porca de avanço interno
Uma porca com rosca de precisão está integrada no rotor. O parafuso de avanço ou eixo engata nesta porca, traduzindo o movimento rotacional em movimento linear com base no passo da rosca e no avanço.
3. Parafuso de avanço ou eixo de saída
Dependendo do tipo de motor (cativo, não cativo ou externo), o parafuso ou eixo:
Estende-se através do motor,
Move-se em um movimento limitado dentro do corpo, ou
Permanece externo enquanto o rotor gira apenas a porca.
4. Mecanismo Anti-Rotação
Para garantir que o elemento linear não gire, o sistema pode usar:
Guias internas antirrotação (tipo cativo), ou
Trilhos ou carros externos (tipo não cativo).
Isso garante movimento linear puro sem torção.
Os motores de passo lineares usam os mesmos princípios de passo dos motores de passo rotativos:
O motor recebe pulsos elétricos.
Cada pulso energiza enrolamentos específicos do estator.
O rotor se alinha com o campo magnético, girando em um ângulo preciso.
A porca integrada aciona o parafuso de avanço ou eixo para frente ou para trás.
Como cada passo do motor corresponde a um grau fixo de rotação e o avanço do parafuso define a distância que a carga percorre por rotação, o sistema oferece excepcional:
Precisão de posicionamento
Repetibilidade
Resolução de movimento fino
O deslocamento linear por etapa é calculado como:
Distância linear do passo = avanço do parafuso ÷ passos por revolução
1. Movimento Linear Direto
Não são necessárias correias, acopladores ou transmissões externas. Isso reduz a complexidade e as reações adversas.
2. Controle de posição altamente preciso
Com micropassos, incrementos lineares extremamente finos são possíveis, tornando-os adequados para aplicações científicas, médicas e robóticas.
3. Mecanismo Compacto e Integrado
Os motores de passo lineares combinam funções rotativas e lineares em um único pacote, economizando espaço e simplificando o projeto da máquina.
4. Excelente repetibilidade
Devido à sua estrutura discreta e ao mecanismo de parafuso interno, eles mantêm um desempenho consistente mesmo em aplicações exigentes.
As três categorias principais diferem principalmente na estrutura mecânica e na produção de movimento:
1. Motor de passo linear não cativos
O parafuso de avanço passa pelo motor
Requer orientação externa
Adequado para longas distâncias de viagem
2. Motores de passo lineares cativos
Contém um mecanismo interno anti-rotação
Produz movimento através de um eixo não giratório
Comprimentos de curso limitados
3. Motores de passo lineares externos
O parafuso permanece externo
O rotor aciona apenas a porca
Ideal para comprimentos de parafusos personalizados e cargas pesadas
Devido à precisão, compacidade e confiabilidade, esses motores são usados em:
Automação laboratorial
Seringas médicas, bombas e sistemas de dosagem
Equipamento de alinhamento óptico e imagem
Manuseio de semicondutores
Estágios de robótica e automação
Sistemas de impressão 3D e microposicionamento
Sempre que o deslocamento linear preciso e controlado for essencial, os motores de passo lineares oferecem uma solução robusta e elegante.
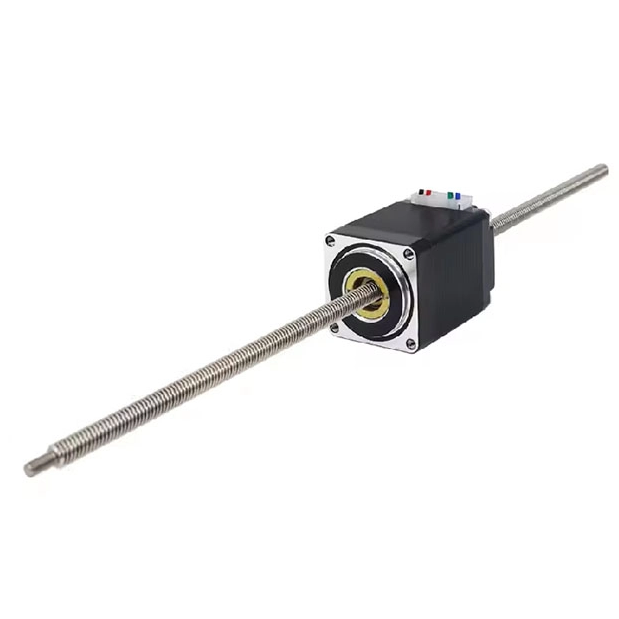
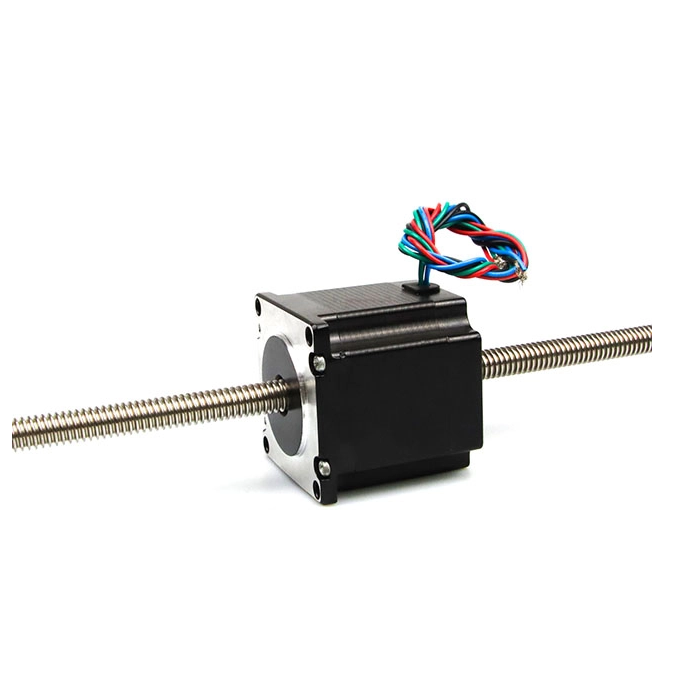
Um motor não cativo contém uma porca roscada no rotor, enquanto o parafuso de avanço passa completamente pelo corpo do motor . À medida que o rotor gira, a porca engata no parafuso, fazendo com que o parafuso transfira linearmente - mas o parafuso deve ser apoiado e guiado externamente.
Características principais:
O parafuso de avanço entra e sai através do corpo do motor
O motor requer orientação externa ou um rolamento linear
Permite comprimentos de curso muito longos , limitados apenas pelo comprimento do parafuso
Ideal quando o próprio parafuso deve servir como elemento de extensão
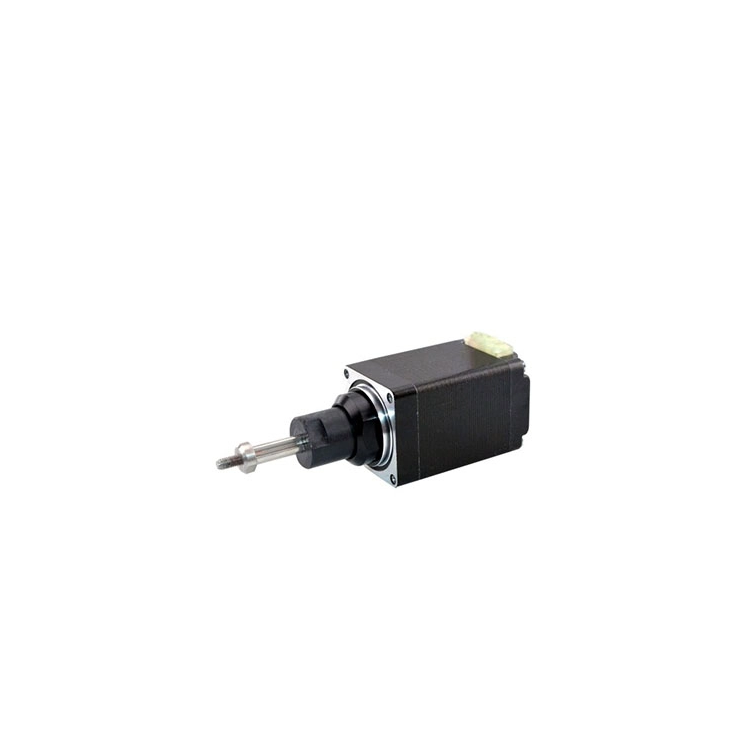
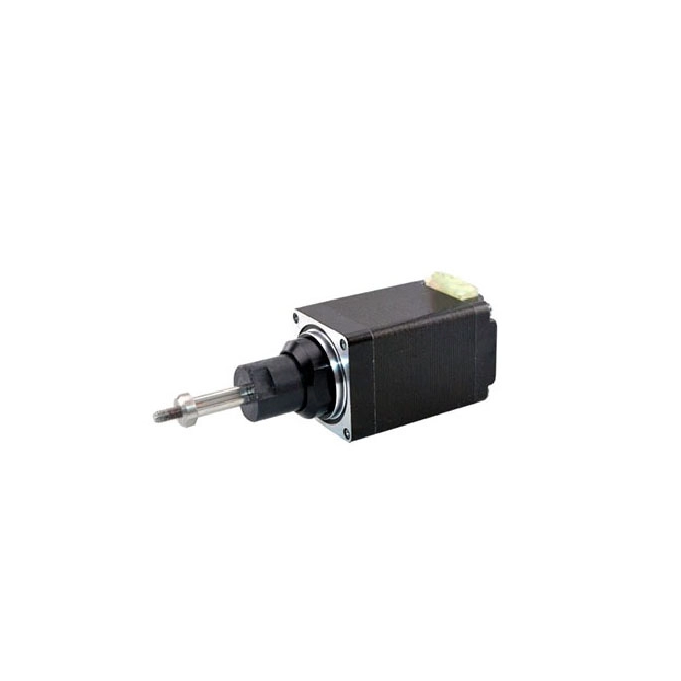
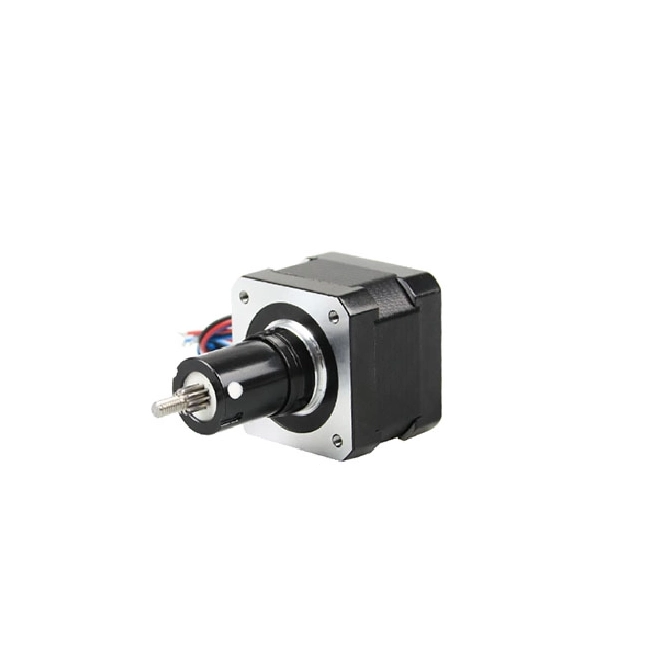
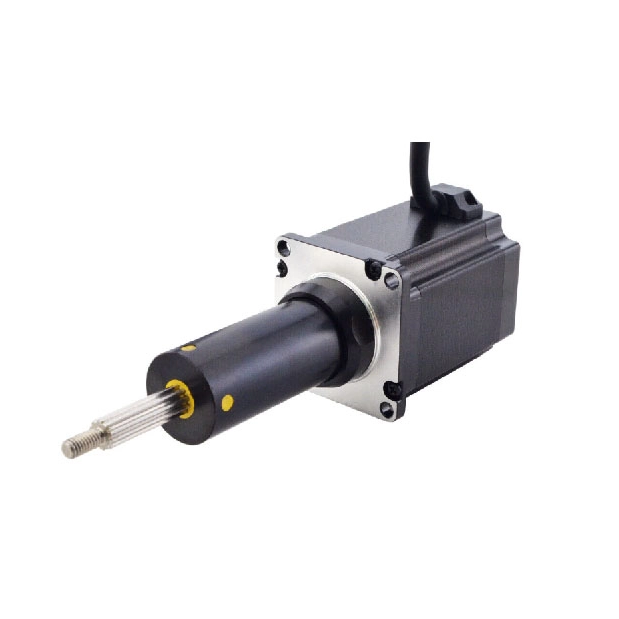
UM O motor de passo linear cativo envolve o parafuso dentro da carcaça do motor e usa um mecanismo anti-rotação integrado com um eixo cativo . Em vez de um parafuso longo que se estende através do corpo, o motor produz movimento linear através de um eixo curto e não giratório.
Características principais:
O eixo se move linearmente sem girar
Nenhum mecanismo anti-rotação externo necessário
Comprimentos de curso normalmente limitados pela estrutura de guia interna
Compacto, independente e fácil de integrar
Como o parafuso gira em relação à porca dentro do motor, o próprio parafuso deve ser restringido. Sem uma solução anti-rotação, o parafuso giraria livremente sem transladar.
Os componentes anti-rotação externos típicos incluem:
Trilhos guia
Rolamentos lineares
Carruagens ou controles deslizantes
Plataformas acopladas
A responsabilidade pelo alinhamento e estabilidade do movimento é do projetista do sistema.
O design cativo incorpora uma guia anti-rotação interna que evita que o eixo de saída gire. Isto significa que o motor gera movimento linear puro sem componentes adicionais.
Isso torna os motores cativos mais plug-and-play e ideais para aplicações com espaço limitado ou sistemas sem elementos de orientação existentes.
Como o parafuso se estende através do motor e pode ser fabricado em praticamente qualquer comprimento, motores não cativos suportam cursos enquanto for necessário:
De alguns milímetros
Até várias centenas de milímetros
Mesmo excedendo um metro em grandes sistemas
Essa flexibilidade os torna perfeitos para robótica, transporte de materiais e posicionamento de longo alcance.
Os motores cativos usam um mecanismo de acionamento interno que restringe o deslocamento máximo do eixo. Os comprimentos dos cursos são geralmente:
Entre 6mm e 75mm
Dependendo do tamanho e design do motor
Para dispositivos compactos que exigem movimentos curtos, repetitivos e precisos, os motores cativos são ideais.
Como é necessário suporte externo, a instalação pode ser mais complexa. Os engenheiros devem integrar:
Guias anti-rotação
Trilhos lineares
Suportes de parafuso se forem usados cursos longos
No entanto, isso também permite mais personalização e flexibilidade para sistemas de movimento avançados.
Os motores cativos simplificam significativamente a instalação. Eles exigem apenas:
Uma superfície de montagem
Uma conexão com a carga
Todos os outros recursos de controle de movimento (anti-rotação, estabilização do eixo) estão integrados. Para montagens compactas ou prototipagem rápida, os motores cativos economizam tempo e reduzem a complexidade do projeto mecânico.
Ambos os tipos de motor usam o mesmo mecanismo de passo interno, portanto a resolução e a precisão do posicionamento são comparáveis. No entanto, a estrutura mecânica pode influenciar o desempenho no mundo real.
A precisão depende muito da qualidade do sistema de orientação externo. Se ocorrer desalinhamento, o atrito ou emperramento poderá reduzir o desempenho.
A guia interna melhora o movimento inerentemente estável, tornando-os ideais para:
Equipamento de laboratório de precisão
Sistemas ópticos compactos
Mecanismos de microposicionamento
O manuseio da carga depende de orientação externa. Com trilhos lineares adequados, eles podem transportar cargas maiores ou mais complexas . Eles são comumente usados em:
Máquinas CNC
Impressoras 3D
Braços robóticos
Máquinas de automação de longo curso
Ideal para cargas leves a moderadas , pois a guia interna limita a capacidade de força. Eles se destacam quando:
Os movimentos são curtos
As cargas são pequenas
O movimento deve ser simples e independente
Sistemas de automação de longo curso
Mecanismos de movimentação de materiais e pick-and-place
Robótica que exige grande deslocamento linear
Equipamento de posicionamento em grande escala
Impressão 3D e aplicações CNC
Automação laboratorial
Microfluídica e sistemas de distribuição
Dispositivos médicos
Sistemas de alinhamento óptico
Eletrônica embarcada compacta
Equipamento de teste automatizado
Quando a simplicidade, o tamanho compacto e o deslocamento curto são prioridades, os motores cativos oferecem uma solução confiável e econômica.
Abaixo está uma comparação concisa destacando as distinções mais importantes entre Não-Cativos e Motor de passo linear cativo .
| Apresentam | motores de passo lineares não cativos | Motores de passo lineares cativos |
|---|---|---|
| Projeto Mecânico | O parafuso de avanço passa inteiramente pelo corpo do motor | Parafuso de avanço interno com eixo de saída guiado e não giratório |
| Anti-Rotação | Requer anti-rotação externa (trilhos, guias ou carros) | Mecanismo anti-rotação integrado |
| Saída de movimento | Movimento linear produzido pelo movimento do parafuso para dentro/para fora | Movimento linear produzido pelo eixo de saída do motor |
| Comprimento do curso | Suporta golpes muito longos; limitado apenas pelo comprimento do parafuso | Comprimentos de curso curtos e fixos devido aos limites internos de deslocamento |
| Complexidade de instalação | Mais complexo; depende de alinhamento externo e guias | Integração simples, compacta e plug-and-play |
| Capacidade de carga | O manuseio de carga depende muito de orientação externa | Adequado para cargas leves a moderadas |
| Ajuste de aplicação | Ideal para automação de longo curso, robótica e sistemas personalizados | Melhor para dispositivos compactos, instrumentos de precisão e tarefas de curso curto |
| Personalização | Comprimentos e configurações de parafusos altamente personalizáveis | Normalmente limitado às opções de curso padrão |
| Estabilidade de Orientação | Estabilidade determinada por componentes externos | A orientação interna garante um movimento estável e suave |
Selecionando entre um motor de passo linear não cativo e cativo depende das demandas mecânicas, espaciais e de desempenho específicas de sua aplicação. Cada projeto oferece vantagens distintas, e a compreensão dessas considerações garante eficiência, confiabilidade e integração ideais.
A duração da viagem é um dos diferenciais mais importantes:
Use um motor não cativo quando precisar de comprimentos de curso longos ou ilimitados , como em robótica, manuseio de materiais ou trilhos de automação estendidos.
Use um motor cativo quando o sistema exigir um curso curto, preciso e contido , típico em instrumentos de laboratório, pequenos dispositivos médicos e máquinas compactas.
O tamanho e o layout do sistema influenciam muito a seleção do motor:
Os motores não cativos estendem o parafuso para fora e requerem guias externas, tornando-os adequados para sistemas onde há espaço disponível para percursos mais longos.
Os motores cativos oferecem um design independente, tornando-os ideais para ambientes apertados ou fechados onde a simplicidade e a compacidade são prioridades.
Sua escolha deve corresponder às forças mecânicas e à estabilidade necessárias:
Os motores não cativos funcionam melhor quando combinados com guias lineares externas que suportam cargas mais pesadas ou complexas.
Os motores cativos são otimizados para cargas leves a moderadas , apoiados por seu mecanismo interno anti-rotação.
O tempo de instalação e projeto mecânico pode influenciar o desempenho geral do sistema:
Projetos não cativos exigem alinhamento cuidadoso e hardware adicional para evitar a rotação do parafuso.
Os Captive Designs simplificam a montagem com sua orientação integrada e saída linear pronta para uso.
A precisão depende tanto do motor quanto da mecânica de suporte:
Os motores não cativos podem oferecer excelente precisão, mas dependem de guias externas para estabilidade.
Os motores cativos oferecem movimento mais consistente em sistemas compactos devido à sua estabilização interna e trajetória de deslocamento controlada.
Use este guia rápido para alinhar o tipo de motor com categorias de aplicação comuns:
Escolha um motor não cativo quando:
São necessárias longas distâncias de viagem
Comprimentos de parafuso personalizados são necessários
O sistema inclui ou requer trilhos externos
A carga é mais pesada ou mais complexa
Escolha um motor cativo quando:
Os comprimentos dos traços são curtos e precisos
Simplicidade e facilidade de integração são as principais prioridades
O dispositivo deve permanecer compacto
Os requisitos de carga são moderados
Para escolher o motor certo, equilibre do comprimento do curso, , as restrições de espaço , da capacidade de carga , as necessidades de precisão e a complexidade de integração . Sistemas que exigem viagens prolongadas e personalização se beneficiam de não cativos motores , enquanto aplicações compactas e independentes com necessidades de deslocamento mais curto são melhor atendidas por motores cativos.