Zobrazení: 0 Autor: Editor webu Čas publikování: 2025-12-02 Původ: místo


Lineární krokové motory se staly základními součástmi přesné automatizace, laboratorního vybavení, lékařských přístrojů, polovodičových systémů, 3D tiskáren a bezpočtu dalších aplikací vyžadujících přesný lineární pohyb . Mezi nejpoužívanější typy patří nezajaté a vlastní lineární krokový motor s, z nichž každý poskytuje jedinečné mechanické výhody a výkonnostní výhody. Ačkoli oba převádějí rotační pohyb na lineární posuv pomocí vnitřního mechanismu vodícího šroubu a matice, způsob, jakým je pohyb vytvářen – a jak zátěž interaguje s motorem – se dramaticky liší.
Tato podrobná příručka zkoumá základní rozdíly , v mechanických strukturách, , výkonnostní charakteristiky , , úvahy o instalaci a nejvhodnější aplikace pro nehybné a nehybné zařízení nevázaný lineární krokový motor s. Díky pochopení těchto rozdílů mohou inženýři a návrháři systému s jistotou vybrat ideální typ motoru pro přesnost, stabilitu, prostorová omezení a požadavky na zatížení.
Lineární krokové motory jsou specializovaná pohybová zařízení navržená tak, aby převáděla rotační pohyb tradičního krokového motoru přímo na přesný lineární pohyb . Namísto použití externích mechanismů, jako jsou řemeny, ozubená kola nebo vodící šroubové sestavy, tyto motory integrují lineární převodní mechanismus uvnitř konstrukce motoru , čímž poskytují kompaktnost, přesnost a účinnost.
Srdcem každého lineárního krokového motoru je rotor krokového motoru , který obsahuje přesně opracovanou matici vodícího šroubu . Jak se rotor otáčí v diskrétních krocích, pohání odpovídající vodící šroub nebo hřídel , čímž vzniká přírůstkový lineární posun.
Lineární krokový motor obvykle obsahuje:
1. Stator a rotor krokového motoru
Ty jsou totožné s elektromagnetickými součástmi rotačního krokového motoru. Stator generuje magnetická pole a rotor se s těmito poli vyrovnává v přesných krocích.
2. Vnitřní vodicí šroub nebo matice
Do rotoru je integrována matice s přesným závitem. Vodicí šroub nebo hřídel zabírá s touto maticí a převádí rotační pohyb na lineární pohyb založený na stoupání závitu a stoupání.
3. Vodící šroub nebo výstupní hřídel
V závislosti na typu motoru (závěsný, nezajištěný nebo externí), šroub nebo hřídel buď:
Protahuje se přes motor,
Pohybuje se v omezeném zdvihu uvnitř těla, popř
Zůstává vnější, zatímco rotor otáčí pouze maticí.
4. Antirotační mechanismus
Aby se zajistilo, že se lineární prvek neotáčí, může systém používat:
Vnitřní antirotační vodítka (captive typ), popř
Vnější kolejnice nebo vozíky (neupevněné typy).
To zajišťuje čistý lineární pohyb bez kroucení.
Lineární krokové motory používají stejné principy krokování jako rotační krokové motory:
Motor přijímá elektrické impulsy.
Každý impuls nabudí specifická statorová vinutí.
Rotor se vyrovná s magnetickým polem a natočí přesný úhel.
Integrovaná matice pohání vodící šroub nebo hřídel dopředu nebo dozadu.
Protože každý krok motoru odpovídá pevnému stupni otáčení a stoupání šroubu určuje, jak daleko se zátěž pohybuje za otáčku, systém poskytuje výjimečné:
Přesnost polohování
Opakovatelnost
Jemné rozlišení pohybu
Lineární dráha na krok se vypočítá takto:
Lineární vzdálenost kroku = stoupání šroubu ÷ kroky na otáčku
1. Přímý lineární pohyb
Nejsou potřeba žádné řemeny, spojky nebo externí převody. To snižuje složitost a zpětný chod.
2. Vysoce přesné polohování
Díky mikrokrokování lze dosáhnout extrémně jemných lineárních přírůstků, díky čemuž jsou vhodné pro vědecké, lékařské a robotické aplikace.
3. Kompaktní, integrovaný mechanismus
Lineární krokové motory kombinují rotační a lineární funkce v jednom balení, šetří místo a zjednodušují konstrukci stroje.
4. Vynikající opakovatelnost
Díky své diskrétní stupňovité struktuře a vnitřnímu šroubovému mechanismu si udržují konzistentní výkon i v náročných aplikacích.
Tyto tři hlavní kategorie se liší především mechanickou strukturou a pohybovým výstupem:
1. Lineární krokový motor bez uchycenís
Vodicí šroub prochází motorem
Vyžaduje externí vedení
Vhodné pro dlouhé cesty
2. Lineární krokové motory
Obsahuje vnitřní antirotační mechanismus
Vydává pohyb přes nerotující hřídel
Omezené délky zdvihu
3. Externí lineární krokové motory
Šroub zůstává vnější
Rotor pohání pouze matici
Ideální pro vlastní délky šroubů a velká zatížení
Díky přesnosti, kompaktnosti a spolehlivosti se tyto motory používají v:
Laboratorní automatizace
Lékařské stříkačky, pumpy a dávkovací systémy
Optické seřizovací a zobrazovací zařízení
Manipulace s polovodiči
Fáze robotiky a automatizace
3D tisk a mikropolohovací systémy
Všude tam, kde je nezbytný přesný a kontrolovaný lineární posuv, nabízejí lineární krokové motory robustní a elegantní řešení.
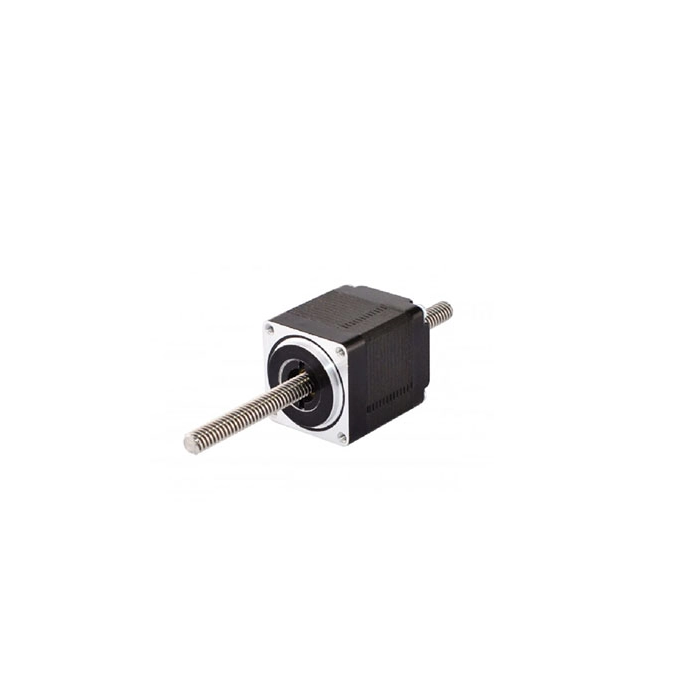
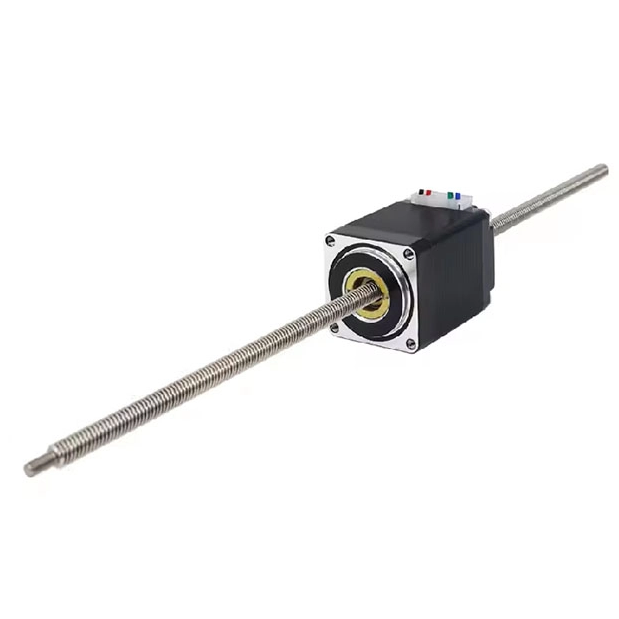
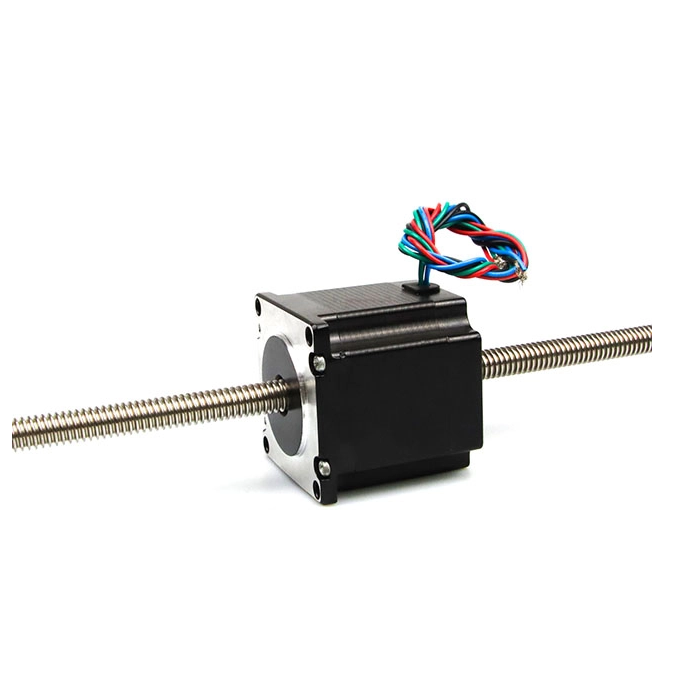
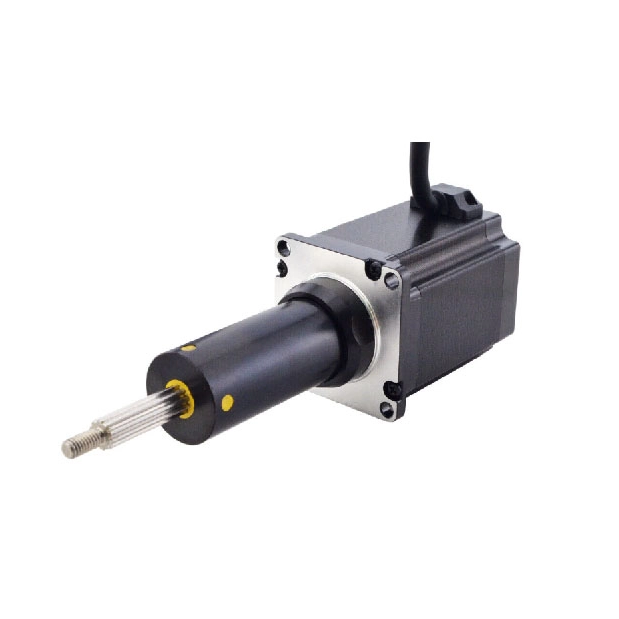
Motor bez uchycení obsahuje závitovou matici v rotoru, zatímco vodicí šroub prochází zcela tělem motoru . Jak se rotor otáčí, matice zabírá se šroubem, což způsobuje, že se šroub lineárně posouvá - ale šroub musí být externě podepřen a veden.
Klíčové vlastnosti:
Vodicí šroub se pohybuje dovnitř a ven tělem motoru
Motor vyžaduje externí vedení nebo lineární ložisko
Umožňuje velmi dlouhé délky zdvihu , omezené pouze délkou šroubu
Ideální, když jako prodlužovací prvek musí sloužit samotný šroub
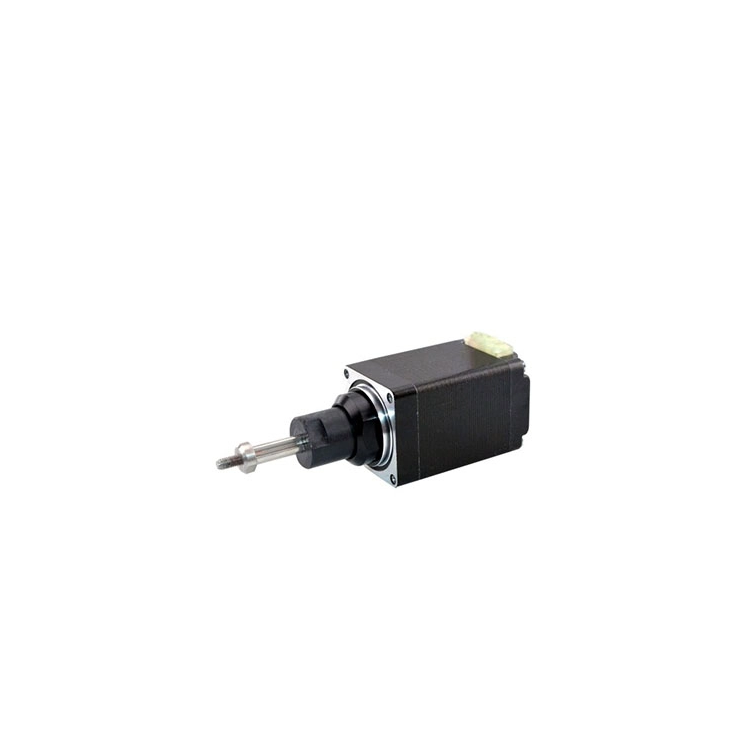
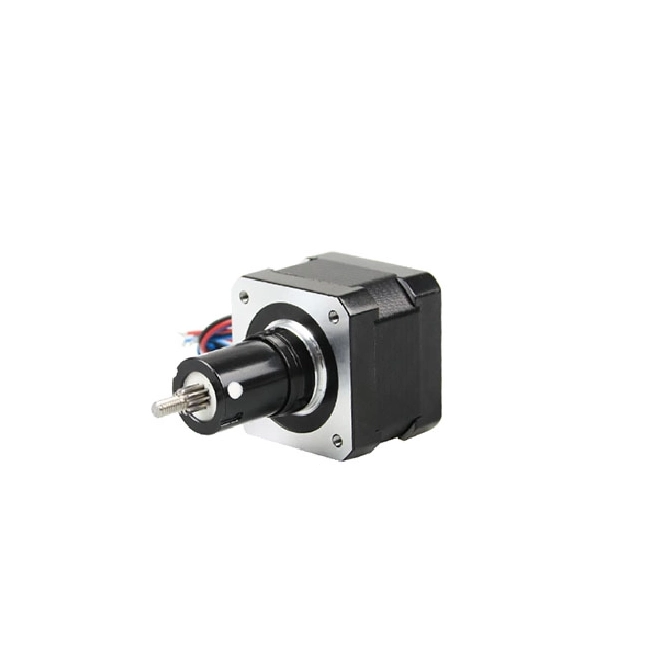
A kapesní lineární krokový motor uzavírá šroub uvnitř krytu motoru a používá integrovaný mechanismus proti rotaci s neztratitelným hřídelem . Namísto dlouhého šroubu, který prochází tělem, motor vydává lineární pohyb přes krátkou nerotující hřídel.
Klíčové vlastnosti:
Hřídel se pohybuje lineárně bez otáčení
Není potřeba žádný externí antirotační mechanismus
Délky zdvihu jsou obvykle omezeny vnitřní strukturou vedení
Kompaktní, samostatný a snadno integrovatelný
Protože se šroub otáčí vzhledem k matici uvnitř motoru, musí být šroub samotný omezen. Bez řešení proti rotaci by se šroub volně točil, aniž by se posouval.
Mezi typické vnější součásti proti rotaci patří:
Vodící lišty
Lineární ložiska
Vozíky nebo kluzáky
Spřažené platformy
Odpovědnost za vyrovnání a stabilitu pohybu leží na projektantovi systému.
Uchycený design obsahuje vnitřní antirotační vodítko , které zabraňuje otáčení výstupního hřídele. To znamená, že motor generuje čistě lineární pohyb bez dalších součástí.
Díky tomu jsou vlastní motory více plug-and-play a jsou ideální pro prostorově omezené aplikace nebo systémy bez existujících naváděcích prvků.
Protože šroub prochází motorem a lze jej vyrobit prakticky v jakékoli délce, motory bez uchycení podporují zdvihy tak dlouho, jak je potřeba:
Od několika milimetrů
Na několik set milimetrů
Ve velkých systémech dokonce přesahující jeden metr
Díky této flexibilitě jsou ideální pro robotiku, přepravu materiálu a polohování na velké vzdálenosti.
Upevněné motory používají vnitřní hnací mechanismus, který omezuje maximální zdvih hřídele. Délky tahu jsou obecně:
Mezi 6 mm a 75 mm
V závislosti na velikosti a konstrukci motoru
Pro kompaktní zařízení vyžadující krátký, opakující se a přesný pohyb jsou ideální motory.
Protože je vyžadována externí podpora, může být instalace složitější. Inženýři musí integrovat:
Vodítka proti otáčení
Lineární kolejnice
Při použití dlouhých zdvihů přišroubujte podpěry
To však také umožňuje větší přizpůsobení a flexibilitu pro pokročilé pohybové systémy.
Vlastní motory výrazně zjednodušují instalaci. Požadují pouze:
Montážní plocha
Spojení se zátěží
Všechny ostatní funkce řízení pohybu (anti-rotace, stabilizace hřídele) jsou zabudovány. U kompaktních sestav nebo rychlého prototypování šetří vlastní motory čas a snižují složitost mechanické konstrukce.
Oba typy motorů používají stejný vnitřní krokový mechanismus, takže rozlišení a přesnost polohování jsou srovnatelné. Mechanická struktura však může ovlivnit výkon v reálném světě.
Přesnost do značné míry závisí na kvalitě externího naváděcího systému. Pokud dojde k nesouososti, tření nebo váznutí může snížit výkon.
Vnitřní vedení zlepšuje přirozeně stabilní pohyb, díky čemuž jsou ideální pro:
Přesné laboratorní vybavení
Kompaktní optické systémy
Mikropolohovací mechanismy
Manipulace s nákladem závisí na externím vedení. Se správnými lineárními kolejnicemi mohou přenášet větší nebo složitější náklady . Běžně se používají v:
CNC stroje
3D tiskárny
Robotické paže
Automatizační stroje s dlouhým pojezdem
Nejlepší pro lehké až střední zatížení , protože vnitřní vedení omezuje silovou kapacitu. Vynikají, když:
Pohyby jsou krátké
Zátěže jsou malé
Pohyb musí být jednoduchý a samostatný
Automatizační systémy s dlouhým zdvihem
Manipulace s materiálem a mechanismy uchopení a umístění
Robotika vyžadující velký lineární posuv
Velké polohovací zařízení
3D tisk a CNC aplikace
Laboratorní automatizace
Mikrofluidika a dávkovací systémy
Lékařská zařízení
Optické vyrovnávací systémy
Kompaktní vestavěná elektronika
Automatizované testovací zařízení
Když jsou prioritami jednoduchost, kompaktnost a krátký zdvih, představují vlastní motory spolehlivé a cenově výhodné řešení.
Níže je stručné srovnání zdůrazňující nejdůležitější rozdíly mezi Non-Captivní a Uchycený lineární krokový motor s.
| Vlastnosti | Lineární krokové motory bez uchycení | Lineární krokové motory bez uchycení |
|---|---|---|
| Mechanické provedení | Vodicí šroub prochází celý tělem motoru | Vnitřní vodicí šroub s vedeným, nerotujícím výstupním hřídelem |
| Anti-rotace | Vyžaduje vnější antirotaci (kolejnice, vodítka nebo vozíky) | Vestavěný antirotační mechanismus |
| Pohybový výstup | Lineární pohyb vytvářený pohybem šroubu dovnitř/ven | Lineární pohyb vytvářený výstupní hřídelí motoru |
| Délka zdvihu | Podporuje velmi dlouhé tahy; omezena pouze délkou šroubu | Krátké a pevné délky zdvihu díky vnitřním limitům zdvihu |
| Složitost instalace | Složitější; závisí na vnějším vyrovnání a vodítkách | Jednoduchá, kompaktní integrace plug-and-play |
| Kapacita zatížení | Manipulace s nákladem do značné míry závisí na externím vedení | Vhodné pro lehkou až střední zátěž |
| Aplikace Fit | Ideální pro automatizaci na dlouhé vzdálenosti, robotiku a vlastní systémy | Nejlepší pro kompaktní zařízení, přesné přístroje a úlohy s krátkým zdvihem |
| Přizpůsobení | Vysoce přizpůsobitelné délky a konfigurace šroubů | Obvykle omezeno na standardní možnosti zdvihu |
| Stabilita vedení | Stabilita je určena vnějšími komponenty | Vnitřní vedení zajišťuje stabilní a plynulý pohyb |
Výběr mezi a non-captive a captive lineární krokový motor závisí na konkrétních mechanických, prostorových a výkonnostních požadavcích vaší aplikace. Každý návrh nabízí odlišné výhody a pochopení těchto úvah zajišťuje optimální účinnost, spolehlivost a integraci.
Délka cesty je jedním z nejdůležitějších rozdílů:
použijte motor bez uchycení. Pokud potřebujete dlouhé nebo neomezené délky zdvihu , jako je robotika, manipulace s materiálem nebo prodloužené automatizační kolejnice,
použijte upínací motor . Pokud systém vyžaduje krátký, přesný a omezený zdvih , který je typický u laboratorních přístrojů, malých lékařských přístrojů a kompaktních strojů,
Velikost a uspořádání systému výrazně ovlivňují výběr motoru:
Nepojistné motory prodlužují šroub směrem ven a vyžadují externí vedení, takže jsou vhodné pro systémy, kde je k dispozici prostor pro delší dráhy pohybu.
Captive Motors nabízí samostatný design, díky čemuž jsou ideální pro těsná nebo uzavřená prostředí, kde jsou prioritou jednoduchost a kompaktnost.
Váš výběr by měl odpovídat požadovaným mechanickým silám a stabilitě:
Motory bez uchycení fungují nejlépe, když jsou spárovány s externími lineárními vedeními, která podporují těžší nebo složitější zatížení.
Captive Motors jsou optimalizovány pro lehké až střední zatížení , podporované jejich vnitřním antirotačním mechanismem.
Doba instalace a mechanického návrhu může ovlivnit celkový výkon systému:
Designy bez uchycení vyžadují pečlivé vyrovnání a další hardware, aby se zabránilo otáčení šroubu.
Captive Designs zjednodušují montáž díky vestavěnému vedení a lineárnímu výstupu připravenému k použití.
Přesnost závisí jak na motoru, tak na podpůrné mechanice:
Motory bez uchycení mohou poskytovat vynikající přesnost, ale pro stabilitu se spoléhají na externí vedení.
Captive Motors nabízí konzistentnější pohyb v kompaktních systémech díky své vnitřní stabilizaci a řízené dráze pojezdu.
Pomocí tohoto rychlého průvodce sladíte typ motoru s běžnými kategoriemi aplikací:
Vyberte motor bez uchycení, když:
Jsou vyžadovány dlouhé dojezdové vzdálenosti
Jsou zapotřebí vlastní délky šroubů
Systém zahrnuje nebo vyžaduje vnější kolejnice
Zátěž je těžší nebo složitější
Vybrat vlastní motor, když:
Délky tahu jsou krátké a přesné
Jednoduchost a snadná integrace jsou hlavními prioritami
Zařízení musí zůstat kompaktní
Požadavky na zatížení jsou mírné
Chcete-li vybrat správný motor, vyvažte délku zdvihu, , prostorová omezení, , zatížení , požadavky na přesnost a složitost integrace . Z toho těží systémy vyžadující delší cestování a přizpůsobení nezpevněné motory , zatímco kompaktní, samostatné aplikace s potřebami kratšího pojezdu jsou lépe obslouženy vlastními motory.