

Wyświetlenia: 0 Autor: Edytor witryny Czas publikacji: 2026-07-29 Pochodzenie: Strona


Ponieważ zautomatyzowane pojazdy kierowane (AGV) i autonomiczne roboty mobilne (AMR) stale ewoluują w kierunku wyższej inteligencji, szybszej reakcji i bardziej precyzyjnego sterowania ruchem, protokół komunikacyjny używany pomiędzy sterownikiem a układem silnika stał się krytycznym czynnikiem projektowym.
Silnik jest jednym z najważniejszych elementów układu napędowego AGV. Ma to bezpośredni wpływ na dokładność jazdy, przyspieszenie, efektywność energetyczną, nośność, precyzję pozycjonowania i niezawodność działania . Jednak sam silnik nie może osiągnąć optymalnej wydajności bez niezawodnego interfejsu komunikacyjnego, który umożliwia wymianę danych w czasie rzeczywistym pomiędzy kontrolerem ruchu, serwonapędem i silnikiem.
Dwa szeroko stosowane protokoły komunikacji przemysłowej w zastosowaniach silników AGV to CANopen i EtherCAT . Obydwa protokoły zapewniają niezawodną komunikację pomiędzy sterownikami a inteligentnymi napędami silnikowymi, różnią się jednak znacznie pod względem szybkości komunikacji, możliwości synchronizacji, architektury sieci, kosztów, skalowalności i przydatności do zastosowania..
Zrozumienie różnic między CANopen i EtherCAT dla silników AGV pomaga inżynierom wybrać najbardziej odpowiednie rozwiązanie w zakresie sterowania silnikami dla robotów magazynowych, pojazdów logistycznych, platform mobilnych i systemów automatyki przemysłowej.
Zintegrowane serwomotory prądu stałego Besfoc IDC60 do urządzeń AGV/AMR
Zintegrowany serwomotor BLDC IDC60 — wysokowydajne, kompaktowe i inteligentne rozwiązanie sterowania ruchem w zamkniętej pętli |
||

|
Przegląd produktu: Zintegrowany serwosilnik BLDC IDC60 firmy Besfoc to kompaktowe rozwiązanie NEMA 24 łączące silnik, napęd i enkoder w jednym urządzeniu. Zapewnia precyzyjne sterowanie w pętli zamkniętej, stabilny moment obrotowy i szybką reakcję. Zintegrowana konstrukcja ogranicza okablowanie i oszczędza miejsce. |
|
Kluczowe informacje techniczne
|
||
Typowe zastosowania
|
||
Parametr |
Specyfikacja IDC60 |
Typ silnika |
Zintegrowany serwosilnik BLDC |
Rozmiar ramy |
60mm |
Zakres mocy |
200W/400W |
Napięcie znamionowe |
24 V / 48 V |
Prędkość znamionowa |
3000 obr./min |
Znamionowy moment obrotowy |
0,63 Nm / 1,27 Nm |
Koder |
17-bitowy koder magnetyczny |
Komunikacja |
Impuls / RS485 / CANopen |
Funkcje opcjonalne |
Skrzynia biegów, hamulce, wentylator chłodnicy |

|

|

|

|

|
|---|---|---|---|---|
Wał |
Obudowa terminala |
Przekładnia ślimakowa |
Przekładnia planetarna |
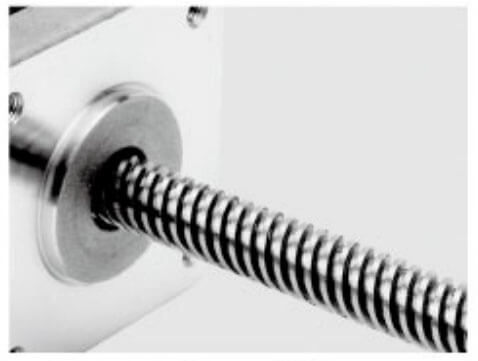
Śruba pociągowa |

|

|

|

|

|
Ruch liniowy |
Śruba kulowa |
Hamulec |
Poziom IP |
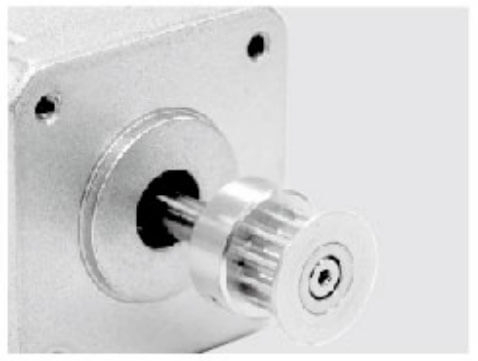
|
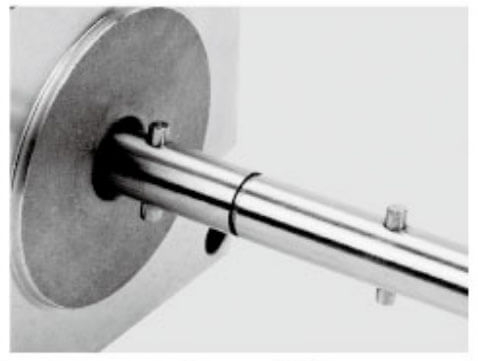
|
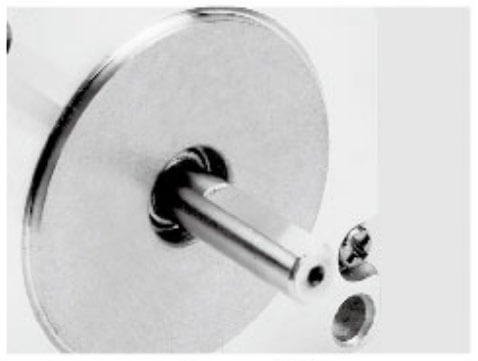
|
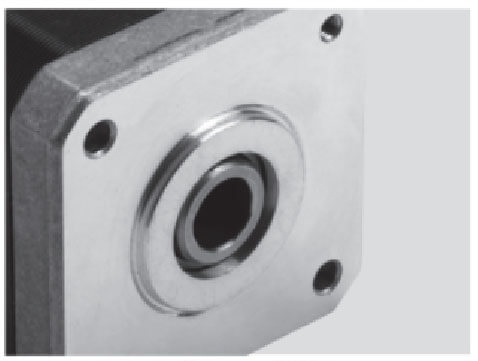
|
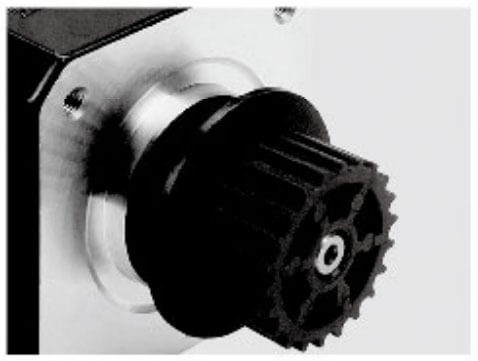
|
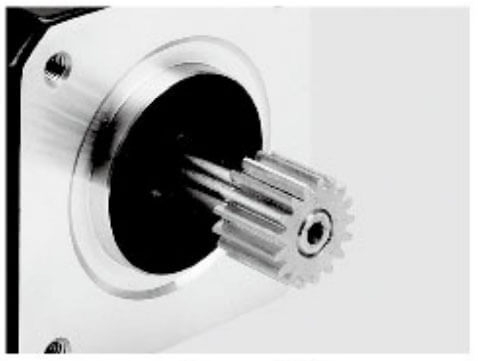
|
|---|---|---|---|---|---|
Aluminiowe koło pasowe |
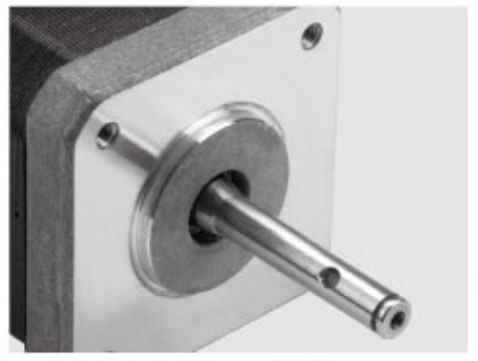
Sworzeń wału |
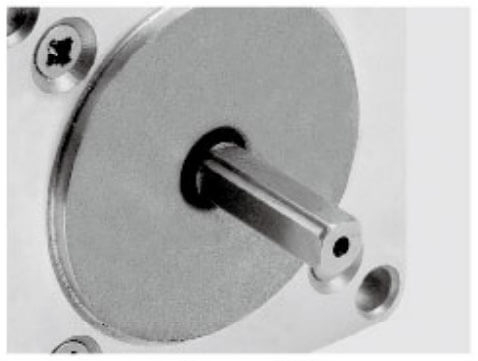
Pojedynczy wał D |
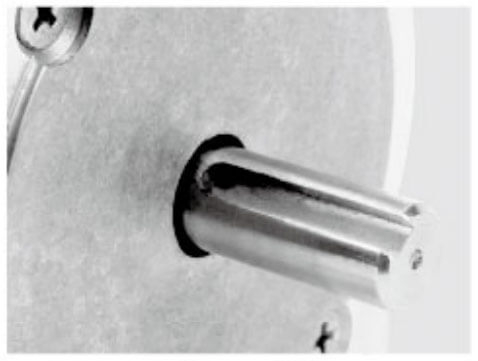
Wał pusty |
Plastikowe koło pasowe |
Bieg |
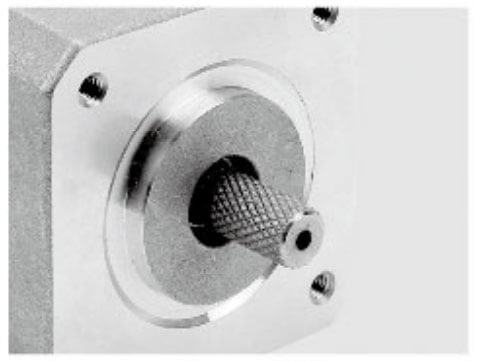
|
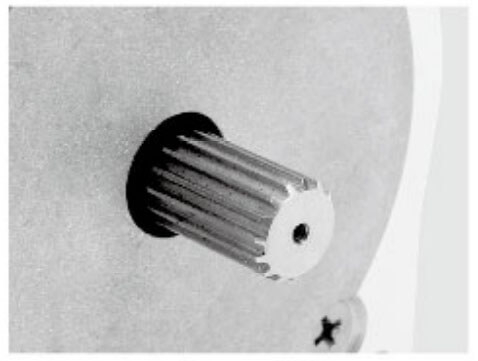
|
|
|
|
|
Radełkowanie |
Wał hobbujący |
Wał śrubowy |
Wał pusty |
Wał podwójnego D |
Klucz |
CANopen to protokół komunikacyjny wyższej warstwy oparty na magistrali Controller Area Network ( CAN ). Pierwotnie został opracowany dla wbudowanych systemów sterowania, a później został szeroko przyjęty w automatyce przemysłowej, robotyce, sprzęcie medycznym i zastosowaniach związanych ze sterowaniem ruchem.
W systemach AGV CANopen jest powszechnie używany do komunikacji pomiędzy:
Główne sterowniki AGV
Sterowniki silników BLDC
Sterowniki silników serwo
Układy kierownicze
Systemy zarządzania akumulatorami
Moduły bezpieczeństwa
Urządzenia rozszerzające we/wy
CANopen definiuje ustandaryzowane obiekty komunikacyjne, umożliwiające efektywną komunikację różnym urządzeniom różnych producentów.
Najpopularniejsze standardy CANopen stosowane w aplikacjach sterowania ruchem obejmują:
CiA 301 – Warstwa aplikacji i profil komunikacyjny
CiA 402 – Profil urządzenia dla napędów sterowania ruchem
Profil CiA 402 jest szczególnie ważny w zastosowaniach z silnikami AGV, ponieważ zapewnia standardowe polecenia sterujące dla serwomotorów i bezszczotkowych silników prądu stałego.
Jedną z największych zalet CANopen jest niski koszt wdrożenia.
Sprzęt komunikacyjny CAN jest stosunkowo niedrogi, a wiele wbudowanych kontrolerów zawiera już interfejsy CAN. W przypadku pojazdów AGV, które wymagają wielu silników, ale nie wymagają bardzo szybkiej synchronizacji ruchu, CANopen stanowi praktyczne i ekonomiczne rozwiązanie.
Typowe zastosowania AGV wykorzystujące silniki CANopen obejmują:
Małe pojazdy AGV do magazynów
Roboty dostawcze
Roboty inspekcyjne
Autonomiczne wózki
Pojazdy transportowe o małej prędkości
W przypadku tych zastosowań CANopen może zapewnić wystarczającą wydajność, jednocześnie zmniejszając całkowite koszty systemu.
CANopen został zaprojektowany z myślą o trudnych warunkach przemysłowych, gdzie niezbędna jest niezawodność komunikacji.
Jego zalety to:
Silna odporność na zakłócenia
Mechanizmy wykrywania błędów
Automatyczna retransmisja
Priorytetyzacja wiadomości
Solidna warstwa fizyczna
Pojazdy AGV często działają w środowiskach, w których występują:
Zakłócenia elektromagnetyczne silnika
Duże odległości kablowe
Konstrukcje metalowe
W pobliżu maszyny przemysłowe
CANopen pozostaje stabilny w tych warunkach, dzięki czemu nadaje się do wielu zastosowań robotów mobilnych.
Sieci CANopen są stosunkowo proste w konfiguracji.
System AGV może zazwyczaj obejmować:
Jeden główny kontroler
Wiele węzłów motorycznych
Dodatkowe czujniki i moduły
Każde urządzenie ma unikalny identyfikator węzła, a komunikacja odbywa się za pomocą standardowych słowników obiektowych.
Ta prostota skraca czas projektowania i ułatwia konserwację.
Chociaż CANopen jest niezawodny i niedrogi, ma ograniczenia w przypadku stosowania w wysokowydajnych systemach AGV.
Tradycyjny CANopen działa z prędkościami do:
1 Mb/s
W porównaniu z nowoczesnymi protokołami przemysłowego Ethernetu ta przepustowość jest ograniczona.
Dla pojazdów AGV wymagających:
Wiele zsynchronizowanych serwomotorów
Kontrola trajektorii przy dużej prędkości
Informacje zwrotne w czasie rzeczywistym
Złożona koordynacja ruchu
CANopen może stać się wąskim gardłem.
Systemy napędowe AGV często wymagają precyzyjnej synchronizacji pomiędzy:
Silniki napędowe lewe i prawe
Silniki sterujące
Silniki podnoszenia
Mechanizmy obrotowe
CANopen zapewnia funkcje synchronizacji, ale jego wydajność jest ograniczona w porównaniu z EtherCAT.
Na przykład w AGV z napędem różnicowym małe różnice w taktowaniu między dwoma silnikami mogą mieć wpływ na:
Dokładność w linii prostej
Precyzja toczenia
Stabilność nawigacji
EtherCAT (Ethernet Control Automation Technology) to wysokowydajny przemysłowy protokół komunikacyjny Ethernet opracowany dla systemów automatyki czasu rzeczywistego.
W przeciwieństwie do tradycyjnych metod komunikacji Ethernet, EtherCAT wykorzystuje unikalne podejście do przetwarzania, w którym pakiety danych przechodzą przez każde urządzenie i są przetwarzane bezpośrednio podczas transmisji.
Umożliwia to wyjątkowo szybką komunikację przy bardzo małych opóźnieniach.
EtherCAT jest szeroko stosowany w:
Roboty przemysłowe
Maszyny CNC
Sprzęt półprzewodnikowy
Szybkie systemy automatyki
Zaawansowane pojazdy AGV i AMR
W nowoczesnych zastosowaniach silników AGV, EtherCAT stał się jedną z preferowanych technologii komunikacyjnych.
EtherCAT zapewnia znacznie większą przepustowość w porównaniu z CANopen.
Kluczowe zalety to:
Komunikacja w oparciu o Ethernet 100 Mbps
Synchronizacja na poziomie mikrosekund
Wysoka wydajność transmisji danych
Niskie opóźnienie komunikacji
Dzięki temu pojazdy AGV mogą osiągnąć:
Szybsza reakcja na przyspieszenie
Dokładniejsze pozycjonowanie
Płynniejsza kontrola ruchu
Lepsza koordynacja wieloosiowa
W przypadku wysokowydajnych AMR działających w dynamicznych środowiskach magazynowych, EtherCAT zapewnia główną zaletę.
Jedną z najważniejszych zalet EtherCAT jest możliwość precyzyjnej synchronizacji.
Nowoczesne pojazdy AGV często zawierają wiele osi ruchu:
Dwa lub cztery silniki napędowe
Silniki sterujące
Mechanizmy podnoszące
Silniki przenośników
Ramiona robotyczne
EtherCAT umożliwia pracę wszystkich silników ze zsynchronizowanym taktowaniem.
Poprawia to:
Dokładność śledzenia ścieżki
Stabilność skrętu
Precyzja obsługi ładunku
Efektywność energetyczna
W przypadku robotów autonomicznych, które wymagają dokładności nawigacji na poziomie centymetrów, zsynchronizowane sterowanie silnikiem jest niezbędne.
Sieci EtherCAT mogą obsługiwać złożone architektury AGV.
Pojedyncza sieć może łączyć:
Wiele serwomotorów
Czujniki
Kodery
Urządzenia zabezpieczające
Systemy wizyjne
Kontrolery ruchu
W miarę jak projekty AGV stają się coraz bardziej inteligentne, EtherCAT zapewnia wystarczającą przepustowość do przyszłej rozbudowy.
Wysokiej klasy pojazdy AGV wymagają ciągłego sprzężenia zwrotnego z silnikami.
EtherCAT obsługuje szybką transmisję:
Informacja zwrotna na temat pozycji
Informacja zwrotna o prędkości
Sygnał zwrotny momentu obrotowego
Bieżące monitorowanie
Diagnostyka błędów
Dzięki temu zaawansowane algorytmy sterowania w pętli zamkniętej optymalizują wydajność silnika.
Na przykład serwomotor EtherCAT może natychmiast dostosować wyjściowy moment obrotowy, gdy:
Warunki na podłodze zmieniają się
Waga ładunku jest różna
Przeszkody wpływają na ruch
Napięcie akumulatora ulega wahaniom
Funkcja |
CANopen |
EterCAT |
|---|---|---|
Typ komunikacji |
Autobus CAN |
Ethernet przemysłowy |
Maksymalna prędkość |
Do 1 Mb/s |
100 Mb/s |
Dokładność synchronizacji |
Poziom milisekund |
Poziom mikrosekundy |
Pojemność sieci |
Ograniczone węzły |
Systemy wielkoskalowe |
Koszt sprzętu |
Niżej |
Wyższy |
Złożoność wdrożenia |
Prosty |
Bardziej zaawansowane |
Wydajność w czasie rzeczywistym |
Umiarkowany |
Doskonały |
Odpowiedni typ AGV |
Podstawowe i średnie pojazdy AGV |
Wysokowydajne pojazdy AGV i AMR |
Wybór pomiędzy CANopen i EtherCAT dla zastosowań silników AGV zależy od wymagań systemu AGV, w tym dokładności ruchu, szybkości komunikacji, potrzeb w zakresie synchronizacji, złożoności systemu i względów kosztowych.
Obydwa protokoły są szeroko stosowane do sterowania silnikami BLDC, serwomotorami i zintegrowanymi serwomotorami w pojazdach AGV i AMR, ale zostały zaprojektowane z myślą o różnych poziomach wydajności.
CANopen to ekonomiczny i niezawodny protokół komunikacyjny odpowiedni dla podstawowych i średnio wydajnych systemów AGV.
Jest powszechnie stosowany w:
Pojazdy AGV do transportu magazynowego
Roboty dostawcze
Roboty inspekcyjne
Autonomiczne wózki
Platformy mobilne o niskiej prędkości
Do głównych zalet CANopen należą:
Niski koszt sprzętu
Prosta konfiguracja sieci
Wysoka niezawodność w środowiskach przemysłowych
Łatwa integracja ze sterownikami silników
W przypadku pojazdów AGV, które wymagają głównie podstawowych funkcji, takich jak kontrola prędkości, sterowanie kierunkiem i standardowe pozycjonowanie, CANopen może zapewnić wystarczającą wydajność, utrzymując jednocześnie ekonomiczność systemu.
Jednakże CANopen ma ograniczenia w zastosowaniach o wysokiej wydajności ze względu na niższą prędkość komunikacji i słabszą zdolność synchronizacji w porównaniu z rozwiązaniami przemysłowego Ethernetu.
EtherCAT został zaprojektowany do wydajnego sterowania ruchem w czasie rzeczywistym i jest coraz częściej stosowany w zaawansowanych systemach AGV i AMR.
Nadaje się do:
Szybkie roboty magazynowe
Pojazdy AGV o dużej wytrzymałości
Wieloosiowe roboty mobilne
Precyzyjne systemy automatyzacji logistyki
Do głównych zalet EtherCAT należą:
Wysoka prędkość komunikacji (100 Mbps)
Synchronizacja na poziomie mikrosekund
Kontrola sprzężenia zwrotnego w czasie rzeczywistym
Doskonała koordynacja wieloruchowa
EtherCAT umożliwia precyzyjną synchronizację pomiędzy wieloma silnikami, takimi jak:
Silniki napędowe lewe i prawe
Silniki sterujące
Silniki podnoszenia
Mechanizmy robotyczne
Poprawia to wydajność AGV pod względem:
Dokładność pozycjonowania
Płynność ruchu
Stabilność nawigacji
Efektywność energetyczna
Najlepszy protokół zależy od wymagań aplikacji.
Wybierz CANopen, gdy:
AGV ma proste wymagania dotyczące ruchu
Redukcja kosztów jest ważna
W grę wchodzi tylko kilka silników
Szybka synchronizacja nie jest wymagana
Wybierz EtherCAT, gdy:
AGV wymaga precyzyjnej kontroli ruchu
Wiele silników wymaga synchronizacji
Wymagana jest szybka reakcja i komunikacja w czasie rzeczywistym
Oczekuje się przyszłej rozbudowy systemu
W przypadku podstawowych zastosowań AGV, CANopen zapewnia niezawodne i ekonomiczne rozwiązanie w zakresie komunikacji silnikowej.
W przypadku zaawansowanych pojazdów AGV i AMR wymagających wysokiej precyzji, szybkiej reakcji i zsynchronizowanego sterowania wieloosiowego , lepszym wyborem jest EtherCAT.
W miarę jak technologia AGV zmierza w kierunku wyższej inteligencji i automatyzacji, serwomotory EtherCAT i zintegrowane serwomotory stają się coraz bardziej popularne ze względu na ich doskonałą wydajność w czasie rzeczywistym i skalowalność.
Wybierając pomiędzy CANopen a EtherCAT, inżynierowie powinni wziąć pod uwagę kilka czynników.
Jeśli pojazd AGV wymaga precyzyjnego pozycjonowania i płynnej kontroli trajektorii, EtherCAT jest zwykle lepszą opcją.
Do podstawowych zadań transportowych może wystarczyć CANopen.
Prosty pojazd AGV z dwoma silnikami napędowymi może dobrze współpracować z CANopen.
Złożony AMR obejmujący:
Niezależny napęd na cztery koła
Sterowanie układem kierowniczym
Moduły podnoszące
Robotyczne załączniki
skorzystają z EtherCAT.
CANopen ogólnie oferuje:
Niższy koszt sterownika silnika
Prostsze okablowanie
Łatwiejsza integracja
EtherCAT zapewnia wyższą wydajność, ale wymaga:
Bardziej zaawansowane kontrolery
Napędy kompatybilne z EtherCAT
Bardziej złożony rozwój
Technologia AGV szybko rozwija się w kierunku:
Nawigacja ze sztuczną inteligencją
Łączność w chmurze
Zarządzanie flotą
Autonomiczne podejmowanie decyzji
Systemy, które będą się rozwijać w przyszłości, powinny rozważyć EtherCAT w celu uzyskania lepszej skalowalności.
Nowoczesne systemy AGV (Automated Guided Vehicle) i AMR (Autonomous Mobile Robot) wymagają kompaktowych, wydajnych i inteligentnych rozwiązań ruchu. Zintegrowane serwosilniki łączą silnik, serwonapęd, enkoder i interfejs komunikacyjny w jedną kompaktową jednostkę, zmniejszając złożoność okablowania i poprawiając niezawodność systemu.
W zastosowaniach AGV zintegrowane serwomotory są powszechnie wyposażone w CANopen lub EtherCAT protokoły komunikacyjne , aby zapewnić precyzyjne sterowanie silnikiem i wymianę danych w czasie rzeczywistym.
Zintegrowany serwomotor integruje wiele komponentów w jeden zespół silnika, w tym:
Bezszczotkowy silnik prądu stałego (silnik BLDC)
Kontroler serwa
System sprzężenia zwrotnego enkodera
Interfejs komunikacyjny
Funkcje zabezpieczające silnik
W porównaniu z tradycyjnymi silnikami i zewnętrznymi układami napędowymi, zintegrowane serwomotory oferują:
Zredukowana przestrzeń instalacyjna
Uproszczone okablowanie
Szybsza integracja systemu
Poprawiona niezawodność
Łatwiejsza konserwacja
Te zalety czynią je idealnymi do pojazdów AGV, w których przestrzeń, wydajność i niezawodność mają kluczowe znaczenie.
Zintegrowane serwosilniki CANopen są szeroko stosowane w wrażliwych kosztowo systemach AGV, które wymagają niezawodnej komunikacji i standardowego sterowania ruchem.
Typowe zastosowania obejmują:
Roboty do transportu magazynowego
Dostawcze pojazdy AGV
Roboty inspekcyjne
Małe pojazdy autonomiczne
Niski koszt systemu
Prosta struktura komunikacyjna
Wysoka niezawodność przemysłowa
Łatwa integracja ze sterownikami PLC i sterownikami
CANopen umożliwia sterownikowi AGV monitorowanie i kontrolowanie parametrów silnika, takich jak:
Prędkość
Pozycja
Moment obrotowy
Stan silnika
Informacje o usterce
W przypadku pojazdów AGV z podstawową nawigacją i umiarkowanymi wymaganiami dotyczącymi pozycjonowania, CANopen zapewnia wydajne rozwiązanie do sterowania silnikiem.
Zintegrowane serwosilniki EtherCAT są przeznaczone do zaawansowanych pojazdów AGV i AMR wymagających szybkiego i wysoce zsynchronizowanego sterowania ruchem.
Są powszechnie stosowane w:
Inteligentne roboty magazynowe
Pojazdy AGV o dużej wytrzymałości
Wieloosiowe roboty mobilne
Precyzyjne platformy automatyzacji
Szybka komunikacja
Sterowanie ruchem w czasie rzeczywistym
Dokładna synchronizacja wielu silników
Szybka reakcja na opinie
EtherCAT umożliwia precyzyjną współpracę wielu silników, poprawiając:
Dokładność pozycjonowania AGV
Wydajność toczenia
Możliwość obsługi ładunku
Stabilność ruchu
To sprawia, że EtherCAT jest idealnym wyborem dla złożonych systemów AGV z wieloma osiami napędowymi.
Funkcja |
Silnik serwo CANopen |
Serwosilnik EtherCAT |
|---|---|---|
Szybkość komunikacji |
Umiarkowany |
Bardzo wysoki |
Koszt |
Niżej |
Wyższy |
Synchronizacja |
Podstawowy |
Doskonały |
Poziom aplikacji |
Standardowe pojazdy AGV |
Zaawansowane pojazdy AGV/AMR |
Złożoność systemu |
Prosty |
Bardziej zaawansowane |
Kontrola w czasie rzeczywistym |
Ograniczony |
Doskonały |
Wybór zależy od wymagań eksploatacyjnych AGV:
AGV ma proste wymagania dotyczące ruchu
Koszt systemu jest priorytetem
Używanych jest tylko kilka silników
Wymagana jest podstawowa kontrola prędkości i położenia
Wymagana jest duża dokładność pozycjonowania
Wiele silników wymaga synchronizacji
Szybka reakcja jest ważna
Pojazd AGV wymaga możliwości przyszłej rozbudowy
Zintegrowane serwosilniki z komunikacją CANopen i EtherCAT zapewniają wydajne rozwiązania ruchowe dla nowoczesnych systemów AGV.
Zintegrowane serwosilniki CANopen nadają się do ekonomicznych i standardowych zastosowań AGV , natomiast zintegrowane serwosilniki EtherCAT lepiej nadają się do wysokowydajnych AMR i zaawansowanych systemów automatyki wymagających precyzyjnego, zsynchronizowanego sterowania silnikiem w czasie rzeczywistym.
W miarę ewolucji pojazdów AGV w stronę większej inteligencji i automatyzacji, zintegrowane serwomotory oparte na technologii EtherCAT stają się coraz bardziej popularne w wymagających zastosowaniach przemysłowych.
W miarę jak pojazdy AGV przekształcają się w wysoce inteligentne pojazdy AMR, wymagania dotyczące komunikacji stale rosną.
Przyszłe systemy AGV będą wymagały:
Szybszy czas reakcji
Bardziej inteligentne algorytmy sterowania
Lepsza synchronizacja
Wyższa przepustowość danych
Chociaż CANopen pozostaje cenny w opłacalnych zastosowaniach, EtherCAT staje się coraz bardziej popularny w zaawansowanych systemach silników AGV ze względu na doskonałą wydajność w czasie rzeczywistym i skalowalność.
Zarówno CANopen, jak i EtherCAT odgrywają ważną rolę w systemach sterowania silnikami AGV.
CANopen oferuje:
Niższy koszt
Wysoka niezawodność
Prosta implementacja
i nadaje się do pojazdów AGV podstawowego i średniego poziomu.
EtherCAT zapewnia:
Wyższa prędkość komunikacji
Lepsza synchronizacja
Doskonała kontrola w czasie rzeczywistym
co czyni go idealnym rozwiązaniem dla zaawansowanych pojazdów AGV i AMR wymagających precyzyjnego sterowania ruchem.
W przypadku nowoczesnych inteligentnych robotów logistycznych, systemów automatyki magazynowej i platform mobilnych o wysokiej wydajności, preferowanym rozwiązaniem stają się serwomotory EtherCAT . Jednakże w przypadku oszczędnych konstrukcji AGV o umiarkowanych wymaganiach eksploatacyjnych, systemy silników CANopen pozostają wydajnym i niezawodnym wyborem.
Wybór prawidłowego protokołu komunikacyjnego gwarantuje, że silniki AGV osiągną najlepszą równowagę pomiędzy wydajnością, niezawodnością, skalowalnością i całkowitym kosztem systemu. .
Sekcja często zadawanych pytań: CANopen vs EtherCAT dla zastosowań silników AGV
Odpowiedź:
CANopen i EtherCAT to przemysłowe protokoły komunikacyjne stosowane do sterowania silnikami AGV, ale różnią się znacznie wydajnością i zakresem zastosowań. CANopen opiera się na magistrali CAN i zapewnia niezawodną, niedrogą komunikację dla standardowych systemów AGV. EtherCAT to przemysłowy protokół Ethernet przeznaczony do szybkiego sterowania ruchem w czasie rzeczywistym z lepszą wydajnością synchronizacji, dzięki czemu nadaje się do zaawansowanych pojazdów AGV i AMR.
Odpowiedź:
Tak, CANopen nadaje się do wielu zastosowań w silnikach AGV, szczególnie w systemach wrażliwych na koszty, które wymagają niezawodnej kontroli prędkości, położenia i momentu obrotowego. Serwosilniki CANopen i silniki BLDC są powszechnie stosowane w wózkach magazynowych, robotach dostawczych, pojazdach inspekcyjnych i małych platformach autonomicznych, gdzie nie jest wymagana wyjątkowo wysoka dokładność synchronizacji.
Odpowiedź:
Zaawansowane pojazdy AGV wykorzystują serwomotory EtherCAT, ponieważ EtherCAT zapewnia wyższą prędkość komunikacji, mniejsze opóźnienia i dokładniejszą synchronizację w porównaniu z CANopen. Umożliwia współpracę wielu silników z precyzyjnym synchronizacją, co poprawia dokładność nawigacji AGV, wydajność skrętu, obsługę ładunku i ogólną stabilność ruchu.
Odpowiedź:
EtherCAT ma lepszą wydajność w czasie rzeczywistym niż CANopen. EtherCAT obsługuje szybką transmisję danych i synchronizację na poziomie mikrosekund, umożliwiając przesyłanie informacji zwrotnych w czasie rzeczywistym pomiędzy sterownikiem AGV a napędami silnikowymi. Dzięki temu idealnie nadaje się do zastosowań wymagających precyzyjnego sterowania ruchem, koordynacji wieloosiowej i szybkiej reakcji.
Odpowiedź:
Tak, zarówno CANopen, jak i EtherCAT można zintegrować z systemami silników serwo. Zintegrowane serwosilniki łączą silnik, enkoder, serwonapęd i interfejs komunikacyjny w jedną kompaktową jednostkę. Zintegrowane serwosilniki CANopen są powszechnie stosowane w prostych systemach AGV, natomiast zintegrowane serwosilniki EtherCAT są preferowane w wysokowydajnych pojazdach AGV i AMR.
Odpowiedź:
CANopen jest ogólnie bardziej opłacalny, ponieważ wymaga prostszego sprzętu i ma niższe koszty wdrożenia. Nadaje się do pojazdów AGV z podstawowymi wymaganiami dotyczącymi ruchu. EtherCAT zwykle wymaga bardziej zaawansowanych kontrolerów i serwonapędów, ale zapewnia wyższą wydajność i skalowalność w przypadku złożonych aplikacji automatyki.
Odpowiedź:
EtherCAT jest lepszy w przypadku synchronizacji wielu silników, ponieważ zapewnia bardzo dokładne sterowanie taktowaniem pomiędzy wieloma serwomotorami. Jest to ważne w przypadku pojazdów AGV z niezależnymi napędami kół, układami kierowniczymi, mechanizmami podnoszącymi lub modułami robotycznymi, które wymagają skoordynowanego ruchu.
Odpowiedź:
Wybór zależy od wymagań AGV. CANopen jest zalecany do zastosowań wymagających niezawodnego i niedrogiego sterowania silnikiem przy umiarkowanych wymaganiach wydajnościowych. EtherCAT jest zalecany do szybkich pojazdów AGV, AMR i systemów robotycznych wymagających precyzyjnego pozycjonowania, szybkiej reakcji i możliwości przyszłej rozbudowy.
Odpowiedź:
Silniki EtherCAT zazwyczaj zapewniają szybszą reakcję komunikacyjną niż wyższą prędkość obrotową silnika. Prędkość silnika zależy głównie od konstrukcji silnika, napięcia, wymaganego momentu obrotowego i parametrów sterowania. Jednak EtherCAT poprawia reakcję ruchu, dokładność synchronizacji i wydajność dynamiczną podczas pracy AGV.
Odpowiedź:
Komunikacja EtherCAT jest szczególnie korzystna w przypadku inteligentnych aplikacji AGV i AMR, w tym zautomatyzowanych magazynów, precyzyjnych robotów logistycznych, pojazdów do transportu ciężkich ładunków i robotów mobilnych z wieloma osiami ruchu. Systemy te wymagają szybkiej komunikacji, dokładnego pozycjonowania i skoordynowanego sterowania silnikiem.


