

Views: 0 Author: Site Editor Publish Time: 2026-07-29 Origin: Site


Sicut Automated Vehiculae (AGVs) et Autonomiae Mobilis Robots (AMRs) evolvere pergunt ad intelligentiam superiorem, responsionem citius, et motum moderatum accuratiorem, communicatio protocollo adhibita inter moderatorem et motorem systema critica consideratio facta est.
Motor est unus ex maximis componentibus in systemate AGV agitatio. Iter directe afficit accurationem, accelerationem effectus, efficientiam industriam, facultatem oneris, praecisionem positio, et fides operativa . Nihilominus motor ipse non potest sine certa communicatione certa interfacium perficiendi consequi, quae dat commutationem reali temporis inter motum moderatoris, servo coegi, et motorem.
Duo protocolla communicationis industrialis in AGV applicationes motores late usi sunt CANopen et EtherCAT . Ambae protocolla certae communicationis inter moderatores et motores intelligentes impellunt, sed significantes differentias habent velocitatis communicationis, facultatem synchronizationis, architecturae retis, sumptus, scalability et applicationis opportunitatem..
Discrimina inter CANopen et EtherCAT intellegentes pro motoribus AGV fabrum adiuvat solutionem motoris moderationis aptissimam eligere pro robots horreis, logisticis vehiculis, suggestis mobilibus et systematibus industrialibus automationis.
Besfoc IDC60 Integrated DC Servo Motors For AGV/AMR
IDC60 Integrated BLDC Servo Motor - High-Efficency, Foedus, and Smart Clausa-Loop Motion Control Solution |
||

|
Product Overview: The IDC60 integratum BLDC servo motore ex Besfoc est compactum NEMA 24 solutionem motorem, coegi, et encoder in una unitate coniungens. Praebet accuratam clausulam ansam, torquem stabilem, et responsionem celerem. Consilium integratum reducit wiring, spatium servat. |
|
Key Technical volutpat
|
||
Typical Applications
|
||
Parameter |
IDC60 Specification |
Motor Type |
Integrated BLDC Servo Motor |
Artus Size |
60mm |
Potestas Range |
200W / 400W |
Rated Voltage |
24V/48V |
Rated Speed |
3000rpm |
Rated Torque |
0.63Nm / 1.27Nm |
Encoder |
17-bit Magnetic Encoder |
Communicationis |
Pulsus / RS485 / CANopen |
Features libitum |
Gearbox, Brake, Cooling Fan |

|

|

|

|

|
|---|---|---|---|---|
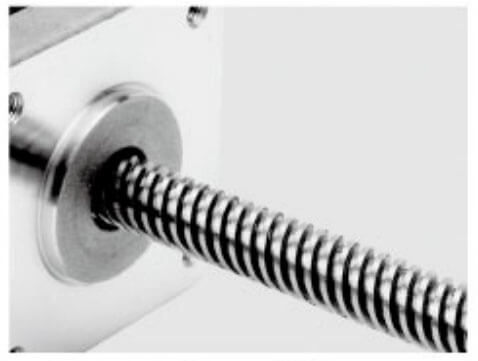
Shaft |
Terminatio habitationi |
Vermis Gearbox |
Planetarius Gearbox |
plumbum stupra |

|

|

|

|

|
Linearibus Motion |
Ball Screw |
Fregit |
IP-Level |
|
|
|
|
|
|
|---|---|---|---|---|---|
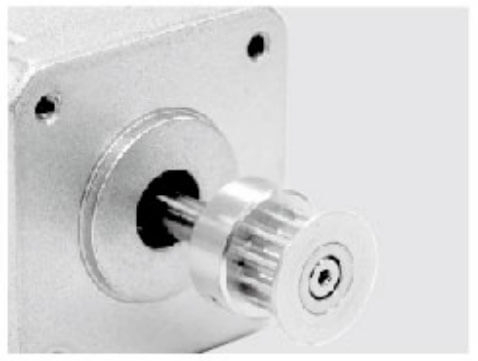
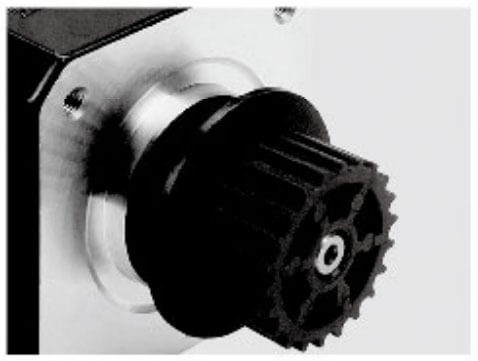
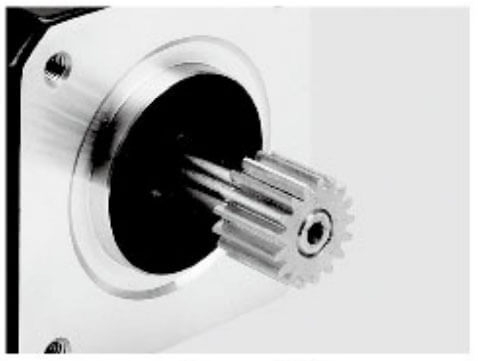
Aluminium Pulley |
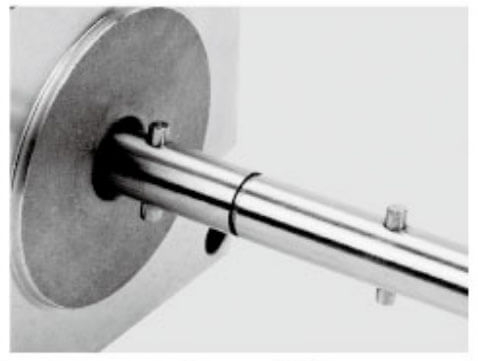
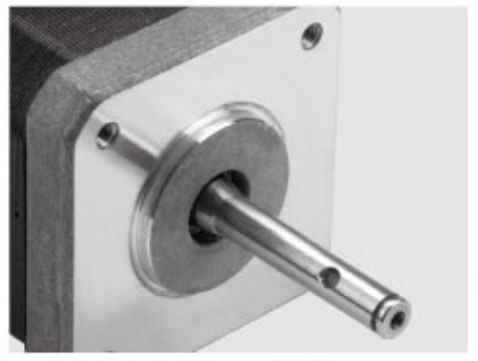
Shaft Pin |
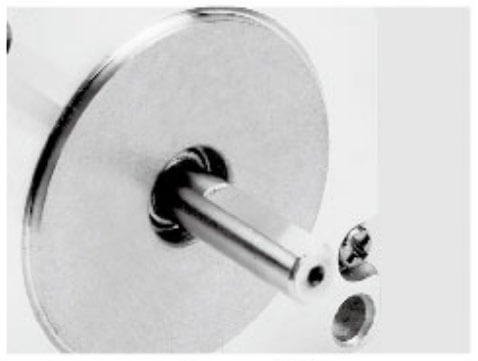
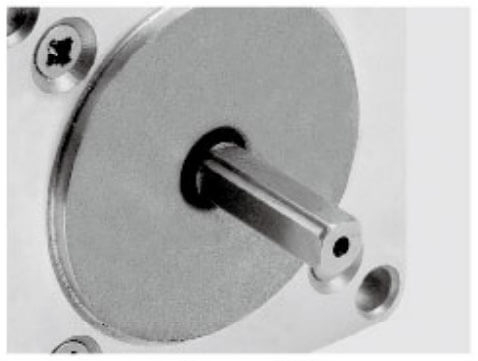
Una D Shaft |
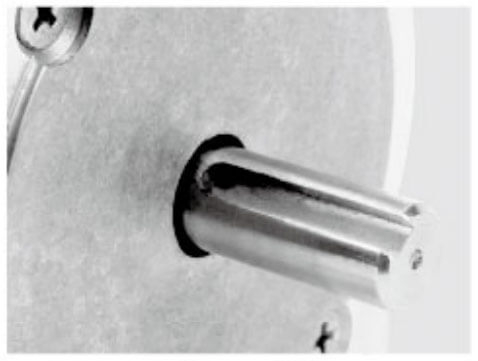
cava Shaft |
Plastic Pulley |
Apparatus |
|
|
|
|
|
|
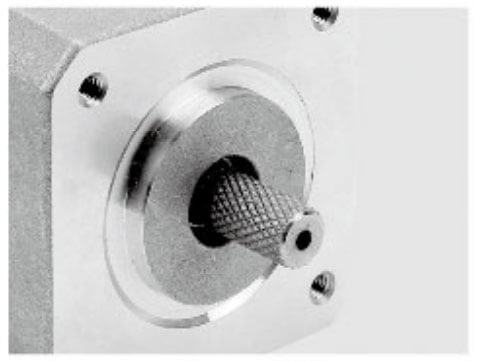
Knurling |
Hobbing Shaft |
stupra Shaft |
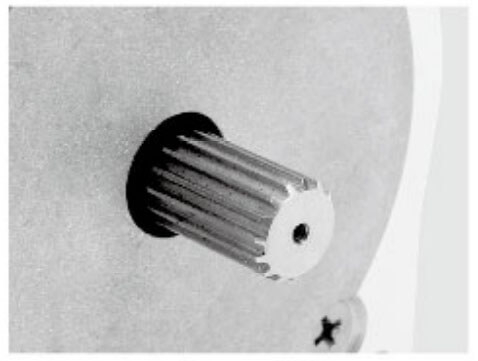
cava Shaft |
Duplex D Shaft |
Keyway |
CANopen est protocollum communicationis altioris innixa in Area Network moderatoris ( CAN ) bus. Principio evoluta est ad systemata temperantiae inclusa et postea late facta est in automatione industriali, robotico, instrumento medicorum, et applicationibus ditionis motus.
In systematis AGV, CANopen communiter pro communicatione inter:
AGV principalis moderatoris
BLDC rectoribus motricium
Servo motore moderatoris
Systems gubernans
Pugna systemata procuratio
salus modulorum
I / o cogitationes expansion
CANopen normas communicationis obiecta definit, varias machinas a diversis artifices efficienter communicare sinit.
Signa frequentissima CANopen signa in applicationibus motus moderandi includunt:
CiA 301 - Application accumsan et communicationis profile
CiA 402 - Device profile ad motum imperium foras
Profile CiA 402 maxime momenti est pro applicationibus motoriis AGV quia normas regulas praebet servo motoribus et iniectis DC motoribus.
Una maximarum commoda CANopen est humilis exsequendi sumptus.
Potest ferramentum communicationis insumptuosus respective est, et multi moderatores iam implicati interfaces possunt. AGVs enim, qui plures motores requirunt, sed motu synchronisationi altissimo non indigent, CANopen solutionem practicam et oeconomicam praebet.
Typical AGV applicationes motorum CANopen uti include:
CELLA parva AGVs
Partus robots
inspectionem robots
bigae autonomae
Vehicles humilis-celeritate onerariis
Ad has applicationes, CANopen sufficientem observantiam praebere potest dum impensas systematis altiore minuendo.
CANopen designatus est ad duras ambitus industriales ubi commendatio communicationis est essentialis.
Commoda complectuntur:
Fortis sonitus immunitas
Error deprehendendi machinationes
Lorem retransmission
Nuntius prioritization
Robustus corporis iacuit
AGVs saepe agunt in ambitibus;
Motor electromagneticorum impedimento
Longa rhoncus distantiae
Metallum structurae
Machinaria industrialis prope
CANopen stabilis his conditionibus manet, idoneus faciens multis applicationibus robotis mobilibus.
CANopen retiaculis simplicibus inter se configurare sunt.
An AGV systema typice includit:
unus dominus moderatoris
Multiplex motricium nodis
Additional sensoriis ac modulorum
Quaelibet ratio nodi ID unicam habet, et communicatio per dictionarium normatum ordinatur.
Haec simplicitas progressionem temporis minuit ac facilius sustentationem facit.
CANopen licet certa sit et parabilis, limitationes habet cum in systematis AGV in maximis faciendis usus est.
Institutio CANopen operatur in velocitatibus ad:
1 Mbps
Cum modernis protocolla Ethernet industrialibus comparata, haec band latitudo limitatur.
PRO AGVs poscentes;
Multa synchronised servo motorum
Summus celeritas trajectoriae imperium
Real-time feedback
Coordinatio motus complexus
CANopen ut fiat bottleneck.
AGV systemata coegi saepe accuratam synchronizationem inter: requirunt:
Dextra pulsis motoribus
gubernaculo motorum
motoribus elevatis
Revolvens machinationes
CANopen synchronisationi munera praebet, sed eius effectus limitatur cum EtherCAT.
Exempli gratia, in differentia differentiali AGV, parvae differentiae leo inter duos motores afficere possunt;
Recta linea accurate
Conversus praecisione
Navigation stabilitatis
EtherCAT (Aethernet Control Automation Technologia) summus effectus est protocollum communicationis Athernet industrialis protocollum enucleatum ad systemata reali temporis automationis.
Dissimiles methodi communicationis Athernet traditae, EtherCAT singulari processu accedente utitur, ubi notae fasciculi per singulas machinas transeunt et directe in transmissione discurruntur.
Hoc dat communicationem celerrimam cum nimis infima latencia.
EtherCAT late in:
Industriae robots
CNC machinarum
Semiconductor armorum
Summus celeritas systems automation
Provectus AGVs et AMRs
Pro modernis applicationibus motoriis AGV, EtherCAT una technologiarum communicationis praelata facta est.
EtherCAT cum CANopen praebitam praebet longe altiorem.
Clavis commoda complectitur:
C Mbps Aer-fundatur communicationis
Microsecond-gradu synchronisation
Princeps notitia tradenda efficientiam
Humilis communicationis mora
Hoc permittit AGVs efficere;
Celerius acceleratio responsionis
Accuratior positioning
Motus imperium lenis
Melius multi-axis coordinatio
Summus effectus AMRs operans in ambitus dynamicas horreis, EtherCAT maiorem praebet utilitatem.
Una ex maximis EtherCAT beneficiis praecise synchronisationi capacitas est eius.
Agni moderni AGVs multiplicem motum axium saepe includunt;
Duo aut quattuor coegi motorum
gubernaculo motorum
elevatio machinae
Motors TRADUCTOR
Robotic arma
EtherCAT omnibus motoribus dat operam cum leone synchronised.
Hoc melius:
Semita accuratione tracking
Conversus status
Onus tractantem praecisione
Energy efficientiam
Robots enim sui iuris qui accurate navigationem centimeter-gradum requirunt, imperium motoris synchronum est essentiale.
EtherCAT retiacula complexa AGV architecturas sustinere potest.
Una network potest coniungere:
Multa servo motorum
Sensoriis
Encoders
salus cogitationes
Visio systemata
Motus moderatoris
Ut AGV consilia magis intelligentes fiunt, EtherCAT sufficientem latitudinem ad futuram expansionem praebet.
Summus finis AGVs continuas opiniones a motoribus require.
EtherCAT celeri transmissione sustinet:
Position feedback
Velocitas feedback
Torque feedback
Current adipiscing
Error diagnostica
Hoc concedit algorithms provectus clausus-loop imperium ad optimize motoris effectum.
Exempli gratia, motor servo EtherCAT statim potest torques output accommodare cum:
Area condiciones mutare
Onus pondus variat
Impedimenta motum
Pugna voltage fluctuat
Feature |
CANopen |
EtherCAT |
|---|---|---|
Communication Type |
CAN Bus |
Industriae Ethernet |
Maximum Volo |
Ad I Mbps |
100 Mbps |
Synchronisation Sagaciter |
Millisecond level |
Microsecond gradu |
Capacitas Network |
Nodis stricto |
Systemata magna-scala |
Hardware Custus |
inferiora |
Superius |
Implementation Complexity |
Simple |
Provectioris |
Real-time euismod |
Moderatus |
Praeclarus |
Idoneam AGV Type |
Basic et medius AGVs |
Summus perficientur AGVs et AMRs |
Eligendi inter CANopen et EtherCAT pro AGV applicationes motores ab AGV systematis exigentiis, incluso motuum accurationis, celeritatis communicationis, necessitates synchronisationum, systema multiplicitatem et considerationes sumptus impensas pendent.
Ambae protocolla late adhibentur ad motores BLDC, servo motores, et servo motores in AGVs et AMRs integrantur, sed ad diversos gradus effectus destinantur.
CANopen est protocollum communicationis cost-efficax et certa protocollo apta ad systemata fundamentalia et media exercenda AGV.
Vulgo in;
CELLA lacus AGVs
Partus robots
inspectionem robots
bigae autonomae
Humilis-celeritate mobile platforms
Praecipua commoda CANopen includunt:
Low hardware pretium
Simple network configuratione
Alta fides in ambitus industriae
Securus integratio cum motore moderatoris
AGVs enim quae praecipue functiones fundamentales requirunt ut celeritatem dominii, directionis imperium, ac positionis vexillum, CANopen sufficientem observantiam praebere possunt, servato systemate oeconomico.
Nihilominus, CANopen limites in applicationibus summus perficientur habet ob celeritatem communicationis inferioris et debiliorem synchronisationi facultatem comparatam cum solutionibus Ethernet industrialibus.
EtherCAT ad motum imperium realem-tempus summus perficientur destinatur et in systematibus AGV et AMR provectis magis magisque adhibetur.
Idoneus est;
Summus celeritate CELLA robots
Gravis pietas AGVs
Multi-axis mobile robots
Subtilitas logistics systemata automation
Praecipua utilitates EtherCAT includit:
Princeps celeritas communicationis (C Mbps)
Microsecond-gradu synchronisation
Real-time feedback imperium
Praeclara coordinatio multi-motor
EtherCAT definitam efficit synchronizationem inter plures motores, ut:
Dextra coegi motores
gubernaculo motorum
motoribus elevatis
Robotic machinationes
Hoc AGV in terminis perficientur melioris:
Positioning accuracy
motus lenitatem
Navigation stabilitatis
Energy efficientiam
Optima protocollo pendet ex applicatione requisita.
Elige CANopen cum :
AGV simplex motus requisita habet
Pretium reductionem sit amet
Pauci motores implicantur
Summus celeritas synchronisation non requiritur
Elige EtherCAT cum:
AGV motus precise requirit
Multiplex motorum synchronisation opus est
Celeriter responsio et realis-vicis communicationis non requiritur
Expansio ratio futura expectat
Ad applicationes fundamentales AGV, CANopen solutionem communicationis motricium certam et oeconomicam praebet.
Pro provecta AGVs et AMRs alta praecisione, responsionem celeriter, et multi-axis imperium , EtherCAT synchronised melius electionem requirunt..
Sicut technologia AGV ad altiorem intelligentiam et automationem tendit, motores servo EtherCAT et motores servo integrati magis magisque populares fiunt ob eorum superiorem realem temporis observantiam et scalabilitatem..
Cum inter CANopen et EtherCAT eligens, fabrum plures factores aestimare debent.
Si AGV requirit definitio loci et lenis trajectoriae moderatio, EtherCAT plerumque optio melior.
Ad praecipuas translationes munia CANopen sufficiens esse potest.
Simplex AGV cum duobus motoribus actis bene operari potest cum CANopen.
iuncta AMR cum;
Quattuor rota coegi independens
Gubernaculum imperium
Elevatio modulorum
Robotic attachiamenta
prosit ab EtherCAT.
CANopen plerumque praebet:
Inferius motricium exactoris pretium
Simplicius wiring
Facilius integratio
EtherCAT altiorem observantiam praebet sed requirit:
Provectioris moderatoris
EtherCAT-compatible foras
More complexus progressus
technologia AGV celeriter ad promovetur:
Intelligentiae artificialis navigationis
nubes connectivity
Classis procuratio
autonoma decernendo
Systema exspectatur ut in futurum expandatur EtherCAT melius scalability considerare debet.
Moderni AGV (Automated Vehiculum ductori) et AMR (Mobilis Robot Autonomi) solutiones motus pacti, efficientis et intelligentis requirunt. Motores servo inserti motores, servo coegi, encoder et communicationem interfaciunt in unum compactum unitatem, redigendo complexionem et systema firmum meliorandi.
Pro applicationibus AGV, motorum servo integratis, vulgo cum CANopen vel EtherCAT protocolla communicationis instructi sunt ut certae motoris imperium obtineant et commutatio real-time data.
Servus motoris integratus multiplices partes in unum conventum motorem inclusis includit:
Brushless DC motor (BLDC motor)
Servo controller
Encoder feedback systema
Communicationis interface
Motricium tutelae munera
Comparate cum systematibus motoriis et externis coegi, motoribus servo integratis offerunt:
Reducitur institutionem spatium
Simplicior wiring
Celerius systema integration
Improved reliability
Facilius sustentationem
Commoda haec faciunt specimen pro AGVs ubi spatium, efficientia, fides critica sunt.
CANopen motorum servo inserti late adhibentur in systematibus cost-sensilibus AGV quae certas communicationis motusque normas requirunt.
Typicam applicationes includit:
CELLA lacus robots
Delivery AGVs
inspectionem robots
Vehicula parva iuris
Humilis ratio sumptus
Simple communicationis structuram
Princeps industriae reliability
Securus integratio cum PLC et moderatoris
CANopen permittit AGV moderatorem monitorem ac parametri motorem regere ut:
Celeritas
Position
Torque
Motor status
Culpa notitia
AGVs enim cum navigatione fundamentali et modicis positionibus requisitis, CANopen solutionem ditionis motoris efficientem praebet.
EtherCAT motores servo inserti ordinantur ad provectos AGVs et AMRs, requirunt excelsum celeritatem et valde congruentem motum imperium.
Vulgo in;
Intelligentes CELLA robots
Gravis pietas AGVs
Multi-axis mobile robots
Subtilitas automation platforms
Summus celeritas communicationis
Real-time motus imperium
Accurate multi motor synchronisation
Fast feedback responsionis
EtherCAT dat motores plures praecise cooperandi, emendandi:
AGV positioning accuracy
Conversus perficientur
Onus tractantem facultatem
motus stabilitatis
Hoc facit EtherCAT optimam electionem pro complexu AGV systemata cum axibus multiplex coegi.
Feature |
CANopen Servo Motor |
EtherCAT Servo Motor |
|---|---|---|
Communication Celeritas |
Moderatus |
Ipsum Altissimum |
Pretium |
inferiora |
Superius |
Synchronisation |
Basic |
Praeclarus |
Applicationem Level |
Latin AGVs |
Provectus AGVs/AMRs |
Systema Complexity |
Simple |
Plus Provectus |
Real-Tempus Imperium |
Limited |
Praeclarus |
Electio pendet in AGV perficiendi requisita:
AGV simplex motus postulat
Ratio pretium est prioritas
Pauci sunt motores
Praecipua celeritatis ac positionis potestate opus est
Princeps positioning accurate requiritur
Multiplex motorum synchronisation opus est
Celeri responsio sit amet
In AGV requirit futuram expansionem facultatem
Motores servo cum CANopen et EtherCAT inserti communicatio solutiones motus efficientis praebent pro modernis systematibus AGV.
CANopen integratae servo motores aptae sunt ad applicationes sumptus efficaces et vexillum AGV , dum motores servo EtherCAT integrati aptiores sunt ad summum faciendum AMRs et systemata automationis provecta quaerunt accuratam, synchronam et realem motorem imperium.
Sicut AGVs ad maiorem intelligentiam et automationem evolvere pergunt, motorum servo EtherCAT-substructio integrae magis magisque populares fiunt ad applicationes industriales postulandas.
Sicut AGVs evolvere in AMRs intelligentes, communicatio requisita augere pergunt.
Future AGV systemata requiret:
Velocius responsio temporibus
Magis intelligentes algorithms imperium
Melius synchronisation
Altior notitia throughput
Etsi CANopen remanet pretiosum ad applicationes sumptus efficaces, EtherCAT magis magisque popularis in systematibus motoriis AGV provectis ob superiorem realem temporis effectum et scalabilitatem suam augetur.
Ambo CANopen et EtherCAT magnas partes habent in systemata potestate motoris AGV.
CANopen praebet:
Infra sumptus
Princeps reliability
Simplex exsecutio
et aptum est agVs fundamentali et medio-gradu.
EtherCAT praebet:
Superior communicationis celeritas
Melius synchronisation
Superior verus-tempus imperium
faciens illud specimen provectae AGVs et AMRs exactionem motus dominii requirens.
Recentes logistics intelligentes robots, cryptarum automatariorum automationum, et tabulata mobilia magnifica, EtherCAT servo motorum praelata solutione fiunt . Nihilominus, ad proposita AGV cost-sensitiva cum moderatis exigentiis faciendis, CANopen systemata motoria manent electionis efficientis et certae..
Protocollum communicationis rectae eligens efficit ut motores AGV optimam aequilibrium efficiant inter effectum, fidem, scalability et altiorem systema constant .
FAQ Sectio: CANopen vs EtherCAT pro AGV Motorum Applications
Responde:
CANopen et EtherCAT sunt protocolla communicationis industrialis ad motores AGV moderandas adhibita, sed signanter in effectu et applicatione range differunt. CANopen in CAN bus nititur et certas, humilis sumptus communicationis systemata AGV normas praebet. EtherCAT industrialis est protocollum Aethernet ad celeritatem, motum realem-temporalem moderatum meliore synchronisationi perficiendi destinatum, aptam faciens ad provectos AGVs et AMRs.
Responde:
Imo CANopen aptum est multis applicationibus motoriis AGV, praesertim systematibus cost-sensilibus quae certam celeritatem, positionem, et torquem imperium requirunt. CANOPE motores servo et BLDC motores solent in plaustris horreis, robots partus, vehicula inspectiones, et parva suggesta sui iuris, ubi summa accuratio synchronisationi altissima non requiritur.
Responde:
Provecta AGVs utuntur motoribus servo EtherCAT quia EtherCAT praebet celeritas communicationis altiorem, latentiam inferiorem, et synchronizationem accuratiorem cum CANopen comparatam. Dat plures motores simul cum accurato leone operari, qui navigationis AGV accurationem, conversionem agendi, tractationem oneris, et totius motus stabilitatem efficit.
Responde:
EtherCAT melius reale tempus habet quam CANopen. EtherCAT altum celeritatem notitiarum transmissionis ac microsecond-gradu synchronisationi sustinet, permittens tempus reale opiniones inter AGV moderatoris et motoris agitationes. Hoc efficit specimen applicationum ad motum definitum moderandum, multi-axum coordinationem et responsionem celeriter.
Responde:
Ita, tum CANopen et EtherCAT integrari possunt in systemata motoria servo. Integrati servo motores iungunt motorem, encoder, servo coegi, et communicationem in unum compactum. CANopen motores servo inserti communiter pro simplicibus systematibus AGV adhibentur, dum motores servo EtherCAT integrati praeponuntur pro agVs et AMRs.
Responde:
CANopen plerumque magis cost-efficax est quia simplicius ferramenta requirit et costs exsecutionem inferiorem habet. AGVs apta est cum motu fundamentali requisita. EtherCAT plerumque magis provectiorem moderatorem et servo requirit, sed altiorem observantiam et scalam praebet pro complexu applicationis automationis.
Responde:
EtherCAT melius est synchronisation multi motoris quia valde accurate timet imperium inter multos motores servo. Hoc magni momenti est pro AGVs cum rota independens agitet, systemata gubernat, machinas elevans, vel moduli robotici qui motus ordinati requirunt.
Responde:
Electio pendet ab AGV requisitis. CANopen commendatur pro applicationibus quae requirit certa et parabilis moderatio motoris cum modicis faciendis necessitatibus. EtherCAT commendatur pro celeritate AGVs, AMRs, et systematis roboticis accuratam positione, responsionem velocitatem, et facultatem futurae expansionis.
Responde:
Motores etherCAT plerumque responsionem communicationis velociorem praebent quam celeritas gyrationis motoria superiores. Celeritas motoria maxime pendet a consilio motore, intentione, requisita torque, et parametrorum temperantia. Autem, EtherCAT meliorem motum responsionis, accurationis synchronizationis, ac dynamicae operationis in operatione AGV.
Responde:
EtherCAT communicatio maxime utilis est ad applicationes intelligentes AGV et AMR, inclusa apothecae automatae, robots logistics praecisio, vehicula onera oneraria gravia, et robots mobiles cum axibus motuum multiplicibus. Haec systemata requirent communicationem celeriter, positiones accurate, et imperium motoricum coordinatum.


