Strom: 4,2A
Widerstand: 0,75 Ω
Nenndrehmoment: 3 Nm (424,84 oz.in)
Encoder: 1000ppr / 17bit
BFISC57-P1A3 Integrierte Linearbewegung
BesFoc
Integrierte Motoren
Nema23-57mm
Impulstyp, RS485 ModBus, CANopen-Netzwerk
10 Stk
| Verfügbarkeit: | |
|---|---|
BFISC57-P1A3 ist ein kompakter integrierter NEMA 23-Leitspindel-Schrittmotor und linearer Schiebermodulmotor mit Impulssteuerung für Punkt-zu-Punkt-Positionierungsanwendungen. Er verfügt über einen Schrittwinkel von 1,8°, einen Phasenstrom von 2,8 A, einen Phasenwiderstand von 0,7 Ω, eine Phaseninduktivität von 1,4 mH und ein Nenndrehmoment von 0,55 Nm. Mit einer Gehäuselänge von 61,5 mm und einem Gewicht von 0,55 kg bietet dieses Modell ein praktisches Gleichgewicht zwischen Einbauraum und Positionierungsfähigkeit. Der integrierte 1000 ppr / 17-Bit / 15-Bit-Encoder unterstützt rückkopplungsbasierte Bewegungssteuerung. Als impulsgesteuerter Schrittlinearantrieb eignet sich BFISC57-P1A3 für kompakte Automatisierungsgeräte, Dosiersysteme, Inspektionsmechanismen, Laborinstrumente und schraubengetriebene Schiebermodule. Es eignet sich auch für OEM-Anwendungen, die einen maßgeschneiderten integrierten Schrittmotor mit Leitspindel und Linearbewegungsmodul erfordern.
Typ: Integrierte Linearbewegung Nema23 mit integriertem Schritt-Servomotor
Modellname: BFISC57-P1A3 Integrierte Linearbewegung
Phase: 2
Schrittwinkel: 1,8 Grad
Spannung: 1,96 V
Strom: 2,8A
Widerstand: 0,7 Ω ± 10 % (20 ℃)
Induktivität: 1,4 mH ± 20 % (1 kHz 1 V RMS)
Haltemoment: 0,55 Nm (77,89 oz.in)
Encoder: 1000ppr / 17Bit
Steuermethode: Pluse (CANopen, RS485 optional)
Rahmengröße: Nema 23 (57 x 57 mm)
Körperlänge: 61,5 mm
Schaftdurchmesser: 8 mm
Schaftlänge: 21 mm
Hochleistungsfähiger 32-Bit-Mikrocontroller mit Cortex-M4-Kern
Die höchste Impulsantwortfrequenz kann 200 kHz erreichen
Integrierte Schutzfunktion, die effektiv die sichere Verwendung des Geräts gewährleistet
Intelligente Stromregelung zur Reduzierung von Vibrationen, Lärm und Wärmeentwicklung
Durch den Einsatz von MOS mit niedrigem Innenwiderstand wird die Erwärmung im Vergleich zu herkömmlichen Produkten um 30 % reduziert
Spannungsbereich: DC12V-36V
Integriertes Design mit integriertem Antriebsmotor, einfacher Installation, geringem Platzbedarf und einfacher Verkabelung
Ausgestattet mit Anti-Reverse-Connection-Funktion
Pulstyp
RS485 MOdbus RTU-Netzwerktyp
CANopen-Netzwerktyp
Wasserdichter Typ: IP30, IP54, IP65, optional
Medizinische Geräte, Logistiktransport, industrielle Automatisierung, Textilmaschinen, Laser, Zeichnen, Industrie für traditionelle chinesische Medizinzutaten usw
| Elektrische Spezifikation | ||
| Produkttyp |
/ | Nema 23 Integrierte Linearbewegung mit integriertem Schritt-Servomotor |
| Modellname | / | BFISC57-P1A3 Integrierte lineare Bewegung |
| Phase | Phase | 2 |
| Schrittwinkel | ° | 1.8 |
| Stromspannung |
V | 1.96 |
| Aktuell | A | 2.8 |
| Widerstand | Ω | 0.7 |
| Induktivität | mH | 1.4 |
| Nenndrehmoment | Nm | 0.55 |
| Gesamthöhe | mm | 61.5 |
| Encoder |
/ | 1000ppr / 17Bit / 15Bit |
| Isolationsklasse | / | B |
| Treiberparameter |
Min | Bewertet | Max |
| Eingangsspannung (V) |
16 | 24 | 48 |
| Logikeingangsspannung (V) | 5 | 5 | 24 |
| Logikeingangsstrom (mA) | 10 | 10 | 50 |
| Pulsfrequenz (KHz) | 200 |
| Umfeld | Parameter |
| Kühlmethode | Natürliche oder erzwungene Kühlung |
| Anwendung | Staub, Öl und korrosive Gase vermeiden; von anderen wärmeerzeugenden Geräten fernhalten; verbieten Sie die Anwesenheit von brennbaren Gasen und leitfähigem Staub. |
| Betriebstemperatur | 0℃ ~ +50℃ |
| Umgebungsfeuchtigkeit | ≤85 % RH (keine Kondensation) |
| Vibrationen | 5,9m/s² max |
| Lagertemperatur | -25℃ ~ +70℃ |
| Farbe | Name | Funktion |
| Grün | PWR | Betriebsanzeige |
| Rot | ALM | Alarmanzeige |
| Stift | Portname | Beschreibung |
| 1 | SW1 | Einstellungen der Maschinenadresse |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Einstellung der CANopen-Kommunikationsbaudrate |
| / |
Pluspunkt |
CANopen / RS485 |
|||||
| Häfen | Stift | Portname | Beschreibung | Portname | Beschreibung | ||
| CN1 | 1 | PUL+ | Pulssignal | DI1+ | Digitales Ausgangssignal | ||
| 2 | PUL- |
DI1- | |||||
| 3 | DIR+ | Richtungssignal | DI2+ | Digitales Ausgangssignal | |||
| 4 | DIR- |
DI2- | |||||
| 5 | ENA+ | Signal aktivieren | DI3+ | Digitales Ausgangssignal | |||
| 6 | ENA- |
DI3- | |||||
| 7 | NC | undefiniert | DI4+ | Digitales Ausgangssignal | |||
| 8 | NC | undefiniert | DI4- | ||||
| 9 | ALM+ | Alarmsignal | DO1+ | Digitales Ausgangssignal | |||
| 10 | ALM- |
DO1- | |||||
| 11 | PEND+ |
Ausstehendes Signal | DO2+ | Digitales Ausgangssignal | |||
| 12 | PEND- |
DO2- | |||||
| 13 | NC |
undefiniert | CANL | Low-Level-CAN-Bus | 485A | Funktionssignal | |
| 14 | NC | undefiniert | CANH | High-Level-CAN-Bus | 485B | ||
| 15 | NC |
undefiniert | CANL | Low-Level-CAN-Bus | 485A | ||
| 16 | NC | undefiniert | CANH | High-Level-CAN-Bus | 485B | ||
| CN2 |
1 | DC+ | Stromanschluss | DC- |
Stromanschluss | DC+ | Stromanschluss |
| 2 | DC- | DC+ | DC- | ||||
| Adresse | SW1 | SW2 |
SW3 |
SW4 |
| *Standard | AUS |
AUS |
AUS |
AUS |
| 1 | AN |
AUS |
AUS |
AUS |
| 2 | AUS |
AN |
AUS |
AUS |
| 3 | AN |
AN |
AUS |
AUS |
| 4 | AUS |
AUS |
AN |
AUS |
| 5 | AN |
AUS |
AN |
AUS |
| 6 | AUS |
AN |
AN |
AUS |
| 7 |
AN |
AN |
AN |
AUS |
| 8 | AUS |
AUS |
AUS |
AN |
| 9 | AN |
AUS |
AUS |
AN |
| 10 | AUS |
AN |
AUS |
AN |
| 11 | AN |
AN |
AUS |
AN |
| 12 | AUS |
AUS |
AN |
AN |
| 13 | AN |
AUS |
AN |
AN |
| 14 | AUS |
AN |
AN |
AN |
| 15 | AN |
AN |
AN |
AN |
Hinweis: *Die Werkseinstellung ist 01, anpassbare Konfiguration (Register 200Bh).
| Baudrate | SW5 |
| *Standard | AUS |
| 115200 bps | AN |
Hinweis: *Die werkseitige Standardeinstellung ist 57600 bps, anpassbar (Register 200Ch).
Anschlüsse, Getriebe, Encoder, Bremse, integrierter Treiber ...
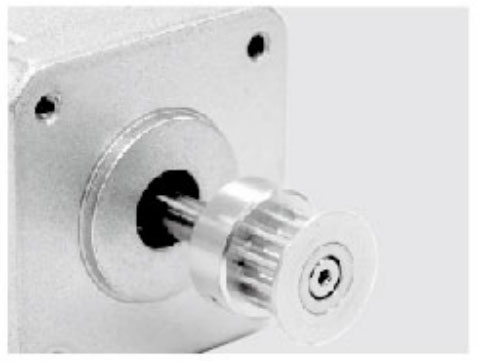
Metallriemenscheiben
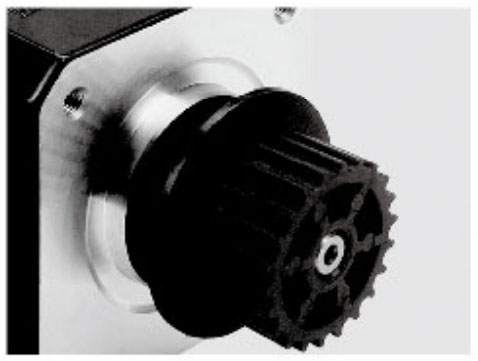
Kunststoffrolle
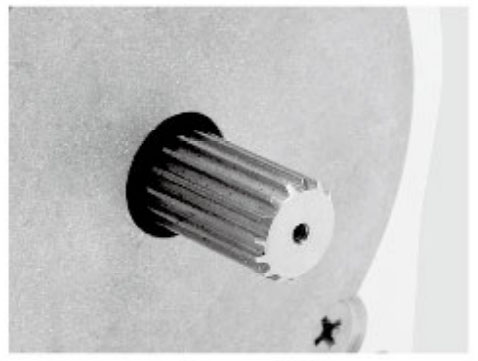
Gang
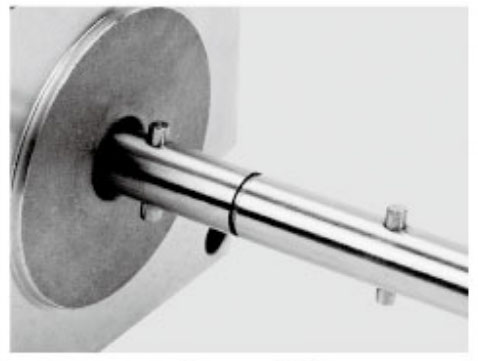
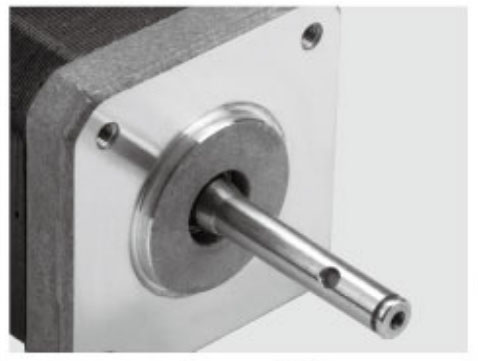
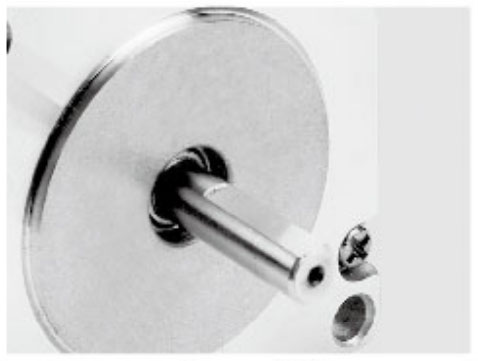
Wellenstift
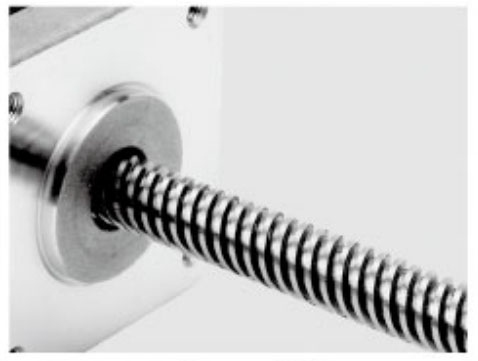
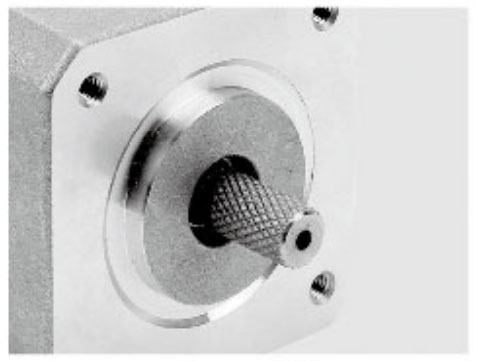
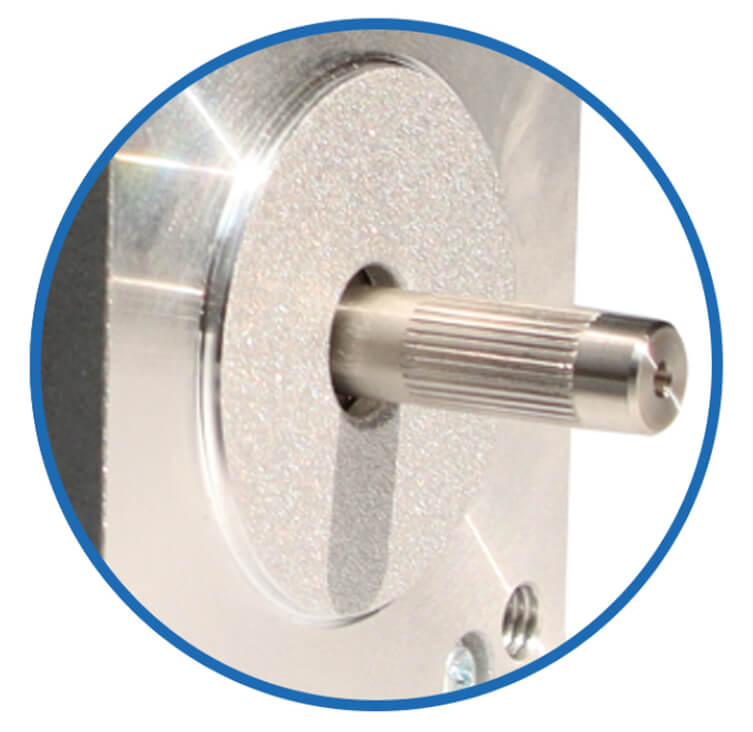
Gewindeschaft
Panelmontage
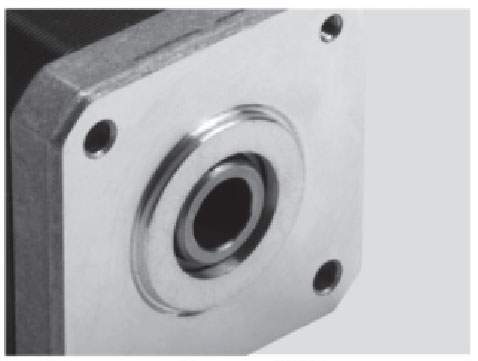
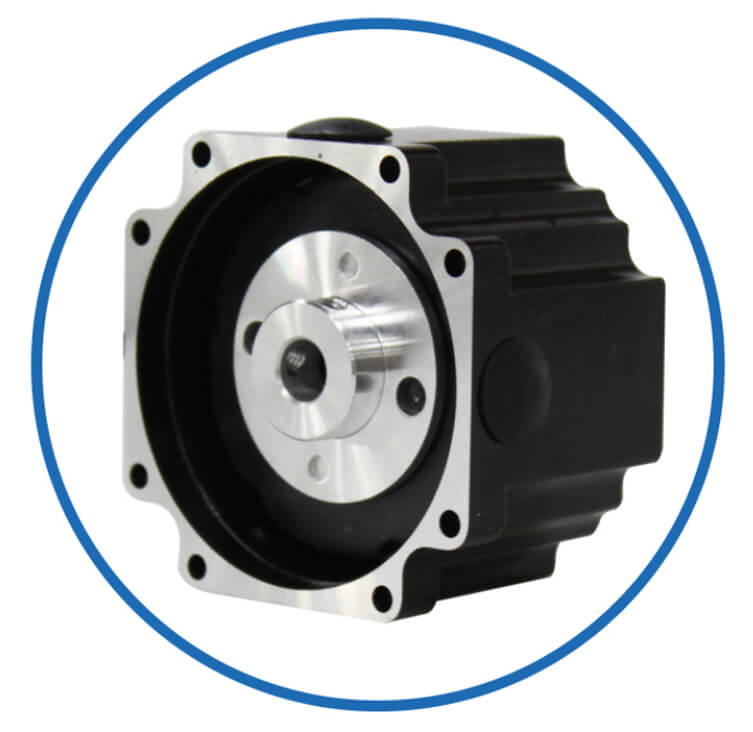
Hohlwelle
Gewindeschaft
Panelmontage
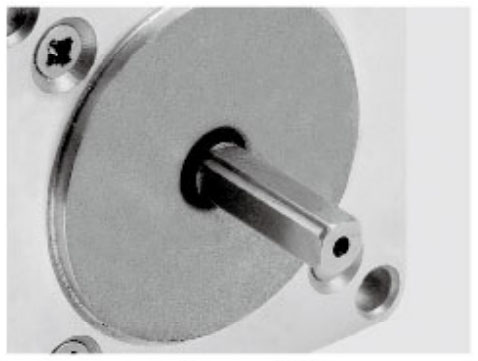
Einzelwohnung
Dual-Flat
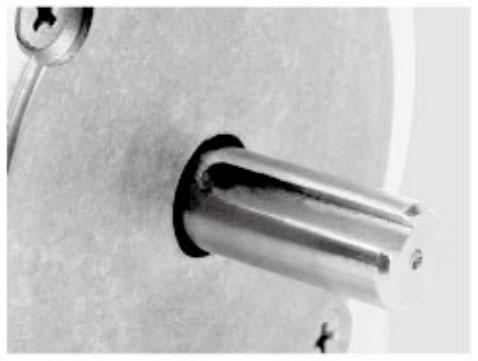
Schlüsselwelle
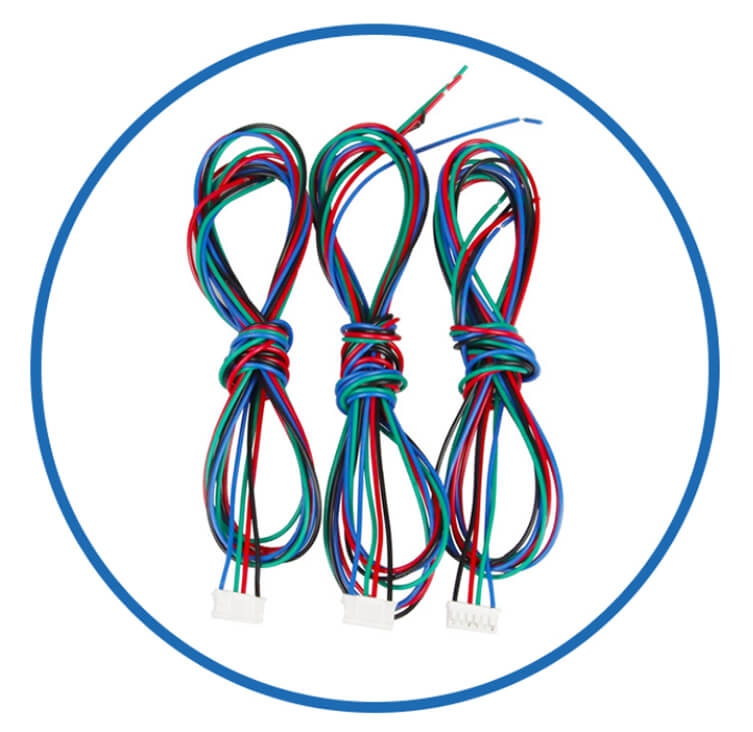
Kabel
Flansche
Welle
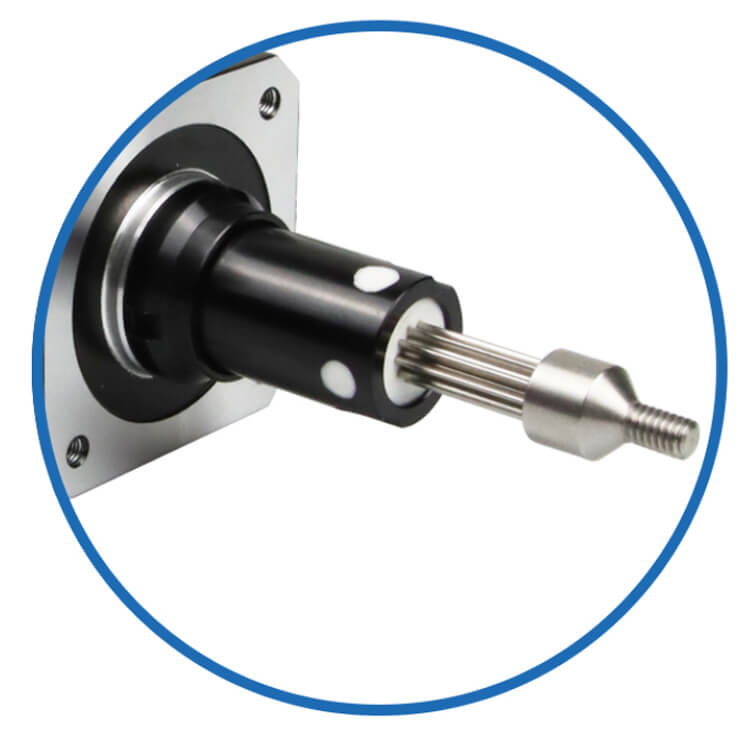
Leitspindelstange
Encoder
Bremsen
Getriebe
Motorsätze
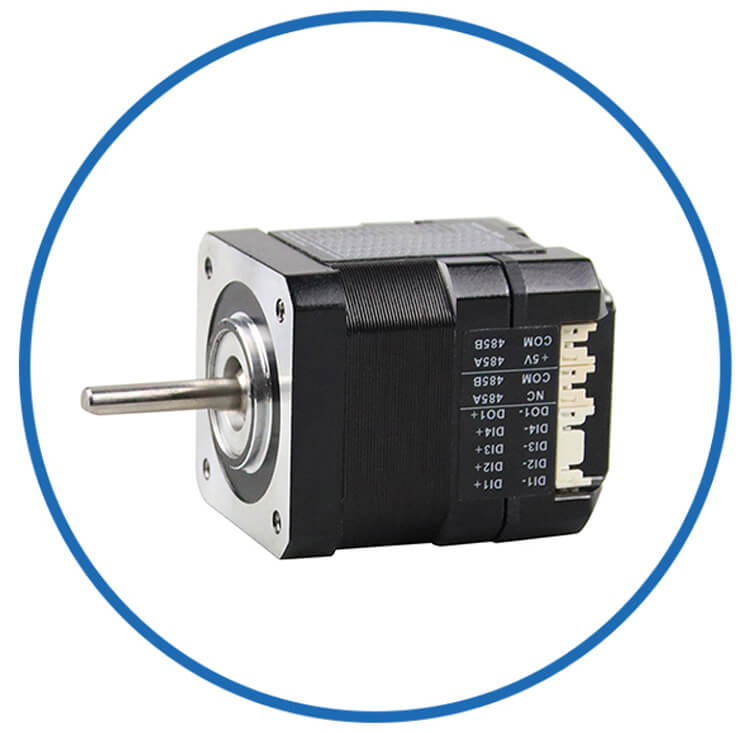
Integrierte Treiber
Individueller
Standard-Schrittservo, siehe [Integrierter Schrittservomotor BFISC57-P1A3].
Mit Planetengetriebe, siehe [BFISC57-P1A3 integriertes Stufenservo mit hochpräzisem Planetengetriebe].
Mit Schneckengetriebe, siehe [BFISC57-P1A3 integriertes Stufenservo mit Schneckengetriebe].
Mit Kugelumlaufspindel, siehe [BFISC57-P1A3 integriertes Stufenservo mit linearer Kugelumlaufspindel].
Mit externer Leitspindel, siehe [ BFISC57-P1A3 Integriertes Stufenservo mit linearer Leitspindel vom T-Typ].
Für mittleres Drehmoment siehe [1,2 Nm – Pulse Direction Control – BFISC57-P2A3].
Informationen zum mittleren Drehmoment finden Sie unter [1,89 Nm – Impulsrichtungssteuerung – BFISC57-P3A3].
Informationen zu hohem Drehmoment finden Sie unter [2,2 Nm – Impulsrichtungssteuerung – BFISC57-P4A3].
Informationen zu hohem Drehmoment finden Sie unter [2,8 Nm – Impulsrichtungssteuerung – BFISC57-P5A3].
Informationen zu hohem Drehmoment finden Sie unter [3,0 Nm – Impulsrichtungssteuerung – BFISC57-P6A3].
Als professioneller Hersteller integrierter Linear-Schrittmotor-Modulbewegungen bietet BESFOC maßgeschneiderte Bewegungssteuerungslösungen für globale Kunden. Erfahren Sie mehr über unsere Fabrikkapazitäten.
© COPYRIGHT 2024 CHANGZHOU BESFOC MOTOR CO., LTD ALLE RECHTE VORBEHALTEN.