זרם: 4.2A
התנגדות: 0.75Ω
מומנט מדורג: 3Nm (424.84oz.in)
מקודד: 1000ppr / 17bit
BFISC57-P1A3 תנועה ליניארית משולבת
BesFoc
מנועים משולבים
נמה 23-57 מ'מ
סוג דופק, RS485 ModBus, רשת CANopen
10 יחידות
| זְמִינוּת: | |
|---|---|
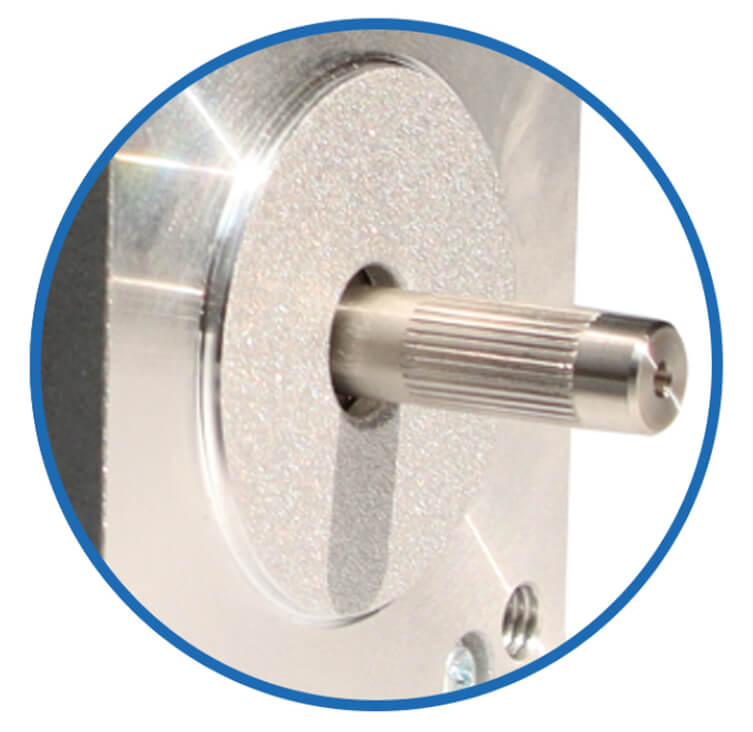
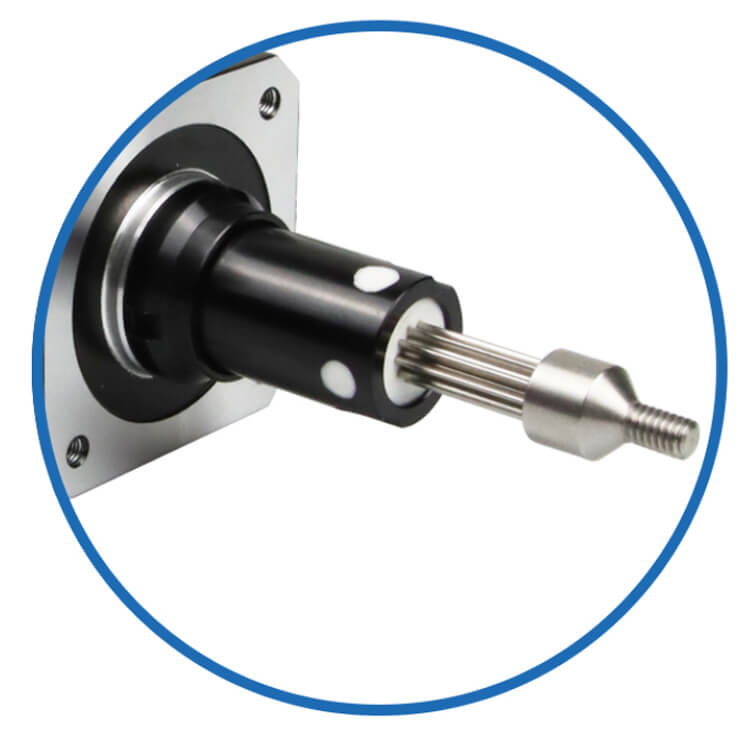
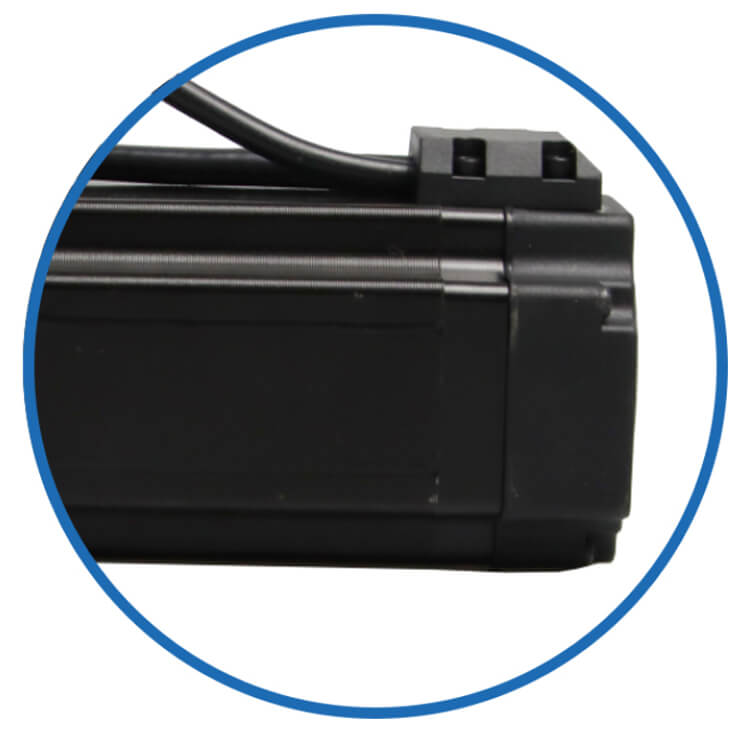
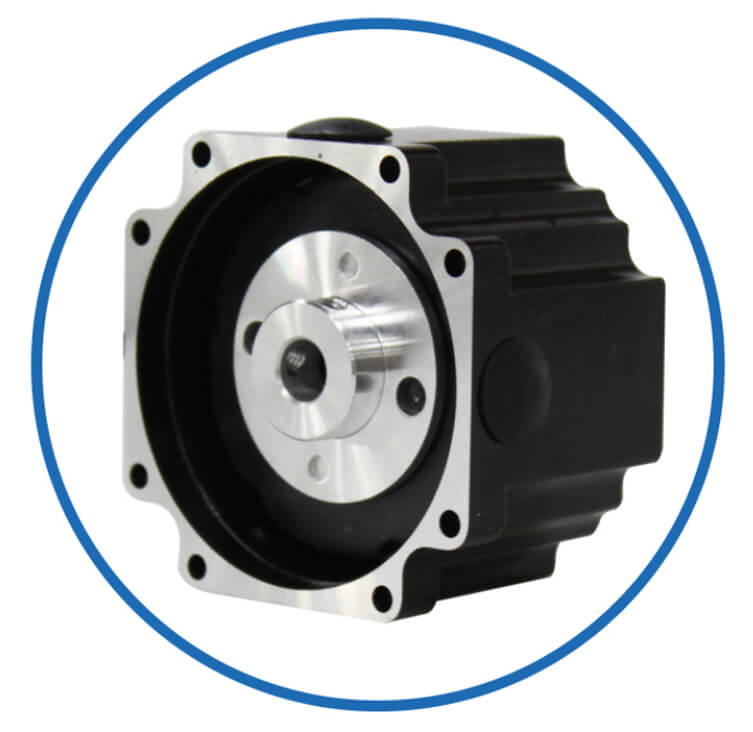
BFISC57-P1A3 הוא מנוע צעדי צעד משולב NEMA 23 קומפקטי ומנוע מודול סליידר ליניארי עם בקרת Pulse עבור יישומי מיקום מנקודה לנקודה. הוא כולל זווית צעד של 1.8°, זרם פאזה של 2.8 A, התנגדות פאזה של 0.7 Ω, השראות פאזה של 1.4 mH ומומנט מדורג של 0.55 ננומטר. עם אורך גוף של 61.5 מ'מ ומשקל של 0.55 ק'ג, דגם זה מספק איזון מעשי בין שטח התקנה ויכולת מיקום. המקודד המשולב של 1000 ppr / 17 סיביות / 15 סיביות תומך בקרת תנועה מבוססת משוב. בתור מפעיל ליניארי צעד מבוקר דופק, BFISC57-P1A3 מתאים לציוד אוטומציה קומפקטי, מערכות חלוקה, מנגנוני בדיקה, מכשירי מעבדה ומודול סליידר מונע ברגים. זה מתאים גם ליישומי OEM הדורשים מנוע צעד משולב מותאם אישית עם בורג עופרת ומודול תנועה ליניארית.
סוג: Nema23 תנועה ליניארית משולבת עם מנוע סרוו צעד משולב
שם הדגם: BFISC57-P1A3 תנועה ליניארית משולבת
שלב: 2
זווית צעד: 1.8 מעלות
מתח: 1.96V
זרם: 2.8A
התנגדות: 0.7Ω±10%(20℃)
השראות: 1.4mH±20% (1kHz 1V RMS)
מומנט אחיזה: 0.55Nm (77.89oz.in)
מקודד: 1000ppr / 17Bit
שיטת בקרה: פלוס (CANopen, RS485 אופציונלי)
גודל מסגרת: Nema 23 (57x57 מ'מ)
אורך גוף: 61.5 מ'מ
קוטר פיר: 8 מ'מ
אורך פיר: 21 מ'מ
Cortex-M4 core בקר מיקרו 32 סיביות בעל ביצועים גבוהים
תדר תגובת הדופק הגבוה ביותר יכול להגיע ל-200KHz
פונקציית הגנה מובנית, המבטיחה למעשה שימוש בטוח במכשיר
ויסות זרם אינטליגנטי להפחתת רעידות, רעש וייצור חום
אימוץ התנגדות פנימית נמוכה MOS, החימום מופחת ב-30% בהשוואה למוצרים רגילים
טווח מתח: DC12V-36V
עיצוב משולב עם מנוע הנעה משולב, התקנה קלה, טביעת רגל קטנה וחיווט פשוט
מצויד בפונקציית חיבור נגד הפוך
סוג דופק
סוג רשת RS485 MODbus RTU
סוג רשת CANopen
סוג עמיד למים: IP30, IP54, IP65, אופציונלי
ציוד רפואי, הובלה לוגיסטית, אוטומציה תעשייתית, מכונות טקסטיל, לייזר, ציור, תעשיית מרכיבי הרפואה הסינית המסורתית וכו'
| מפרט חשמל | ||
| סוג מוצר |
/ | Nema 23 תנועה ליניארית משולבת עם מנוע סרוו צעד משולב |
| שם הדגם | / | BFISC57-P1A3 תנועה ליניארית משולבת |
| שָׁלָב | שָׁלָב | 2 |
| זווית צעד | ° | 1.8 |
| מֶתַח |
V | 1.96 |
| נוֹכְחִי | א | 2.8 |
| הִתנַגְדוּת | Ω | 0.7 |
| הַשׁרָאוּת | mH | 1.4 |
| מומנט מדורג | נ'מ | 0.55 |
| גובה כולל | מ'מ | 61.5 |
| קוֹדַאִי |
/ | 1000ppr / 17Bit / 15Bit |
| מחלקת בידוד | / | ב |
| פרמטרים של דרייבר |
מינימום | מדורג | מקסימום |
| מתח כניסה (V) |
16 | 24 | 48 |
| מתח כניסה לוגי (V) | 5 | 5 | 24 |
| זרם כניסה לוגי (mA) | 10 | 10 | 50 |
| תדר דופק (KHz) | 200 |
| סְבִיבָה | פרמטרים |
| שיטת קירור | קירור טבעי או מאולץ |
| בַּקָשָׁה | הימנע מאבק, שמן וגזים מאכלים; להתרחק מציוד יצירת חום אחר; לאסור נוכחות של גזים דליקים ואבק מוליך. |
| טמפרטורת הפעלה | 0℃ ~ +50℃ |
| לחות סביבתית | ≤85%RH (ללא עיבוי) |
| רעידות | מקסימום 5.9 מ'ר/ש'ר |
| טמפרטורת אחסון | -25℃ ~ +70℃ |
| צֶבַע | שֵׁם | פוּנקצִיָה |
| יָרוֹק | PWR | מחוון כוח |
| אָדוֹם | א.ל.מ | מחוון אזעקה |
| פִּין | שם הנמל | תֵאוּר |
| 1 | SW1 | הגדרות כתובת מכונה |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
הגדרת קצב העברת תקשורת CANopen תקשורת |
| / |
פלוס |
CANopen / RS485 |
|||||
| נמלים | פִּין | שם הנמל | תֵאוּר | שם הנמל | תֵאוּר | ||
| CN1 | 1 | PUL+ | אות דופק | DI1+ | אות פלט דיגיטלי | ||
| 2 | PUL- |
DI1- | |||||
| 3 | +DIR | אות כיוון | DI2+ | אות פלט דיגיטלי | |||
| 4 | דיר- |
DI2- | |||||
| 5 | ENA+ | אפשר אות | DI3+ | אות פלט דיגיטלי | |||
| 6 | ENA- |
DI3- | |||||
| 7 | NC | לא מוגדר | DI4+ | אות פלט דיגיטלי | |||
| 8 | NC | לא מוגדר | DI4- | ||||
| 9 | ALM+ | אות אזעקה | DO1+ | אות פלט דיגיטלי | |||
| 10 | ALM- |
DO1- | |||||
| 11 | PEND+ |
אות בהמתנה | DO2+ | אות פלט דיגיטלי | |||
| 12 | המתנה- |
DO2- | |||||
| 13 | NC |
לא מוגדר | CANL | אוטובוס CAN ברמה נמוכה | 485A | אות פונקציונלי | |
| 14 | NC | לא מוגדר | CANH | אוטובוס CAN ברמה גבוהה | 485B | ||
| 15 | NC |
לא מוגדר | CANL | אוטובוס CAN ברמה נמוכה | 485A | ||
| 16 | NC | לא מוגדר | CANH | אוטובוס CAN ברמה גבוהה | 485B | ||
| CN2 |
1 | DC+ | חיבור חשמל | זֶרֶם יָשָׁר- |
חיבור חשמל | DC+ | חיבור חשמל |
| 2 | זֶרֶם יָשָׁר- | DC+ | זֶרֶם יָשָׁר- | ||||
| כְּתוֹבֶת | SW1 | SW2 |
SW3 |
SW4 |
| *בְּרִירַת מֶחדָל | כבוי |
כבוי |
כבוי |
כבוי |
| 1 | עַל |
כבוי |
כבוי |
כבוי |
| 2 | כבוי |
עַל |
כבוי |
כבוי |
| 3 | עַל |
עַל |
כבוי |
כבוי |
| 4 | כבוי |
כבוי |
עַל |
כבוי |
| 5 | עַל |
כבוי |
עַל |
כבוי |
| 6 | כבוי |
עַל |
עַל |
כבוי |
| 7 |
עַל |
עַל |
עַל |
כבוי |
| 8 | כבוי |
כבוי |
כבוי |
עַל |
| 9 | עַל |
כבוי |
כבוי |
עַל |
| 10 | כבוי |
עַל |
כבוי |
עַל |
| 11 | עַל |
עַל |
כבוי |
עַל |
| 12 | כבוי |
כבוי |
עַל |
עַל |
| 13 | עַל |
כבוי |
עַל |
עַל |
| 14 | כבוי |
עַל |
עַל |
עַל |
| 15 | עַל |
עַל |
עַל |
עַל |
הערה: *הגדרת ברירת המחדל של היצרן היא 01, תצורה הניתנת להתאמה אישית (רישום 200Bh).
| שיעור באוד | SW5 |
| *בְּרִירַת מֶחדָל | כבוי |
| 115200bps | עַל |
הערה: *הגדרת ברירת המחדל של היצרן היא 57600 bps, ניתן להתאמה אישית (רישום 200Ch).
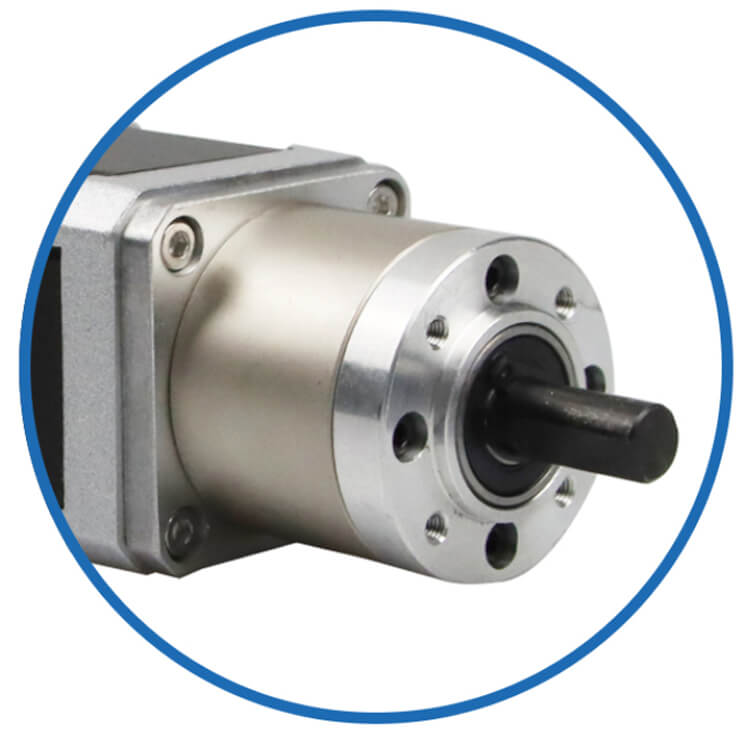
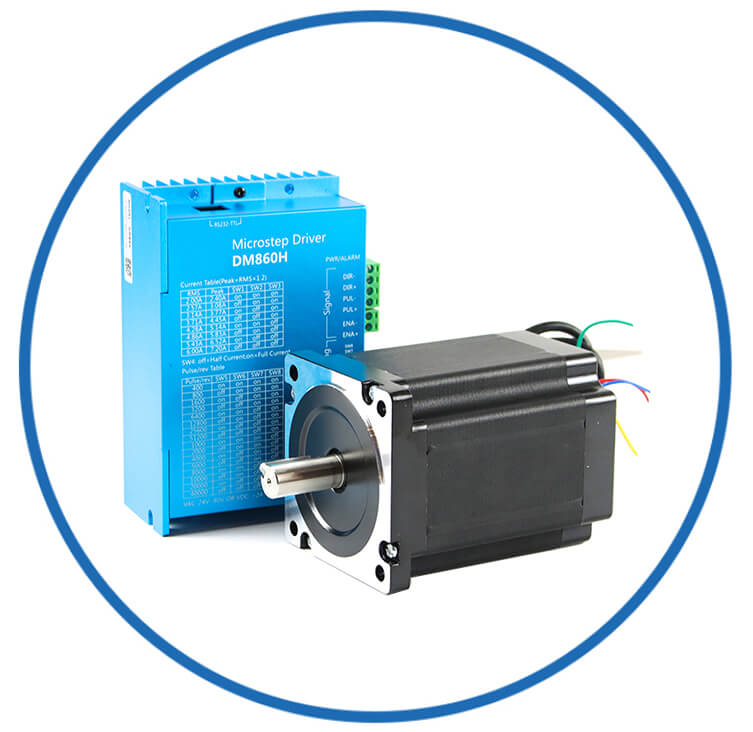
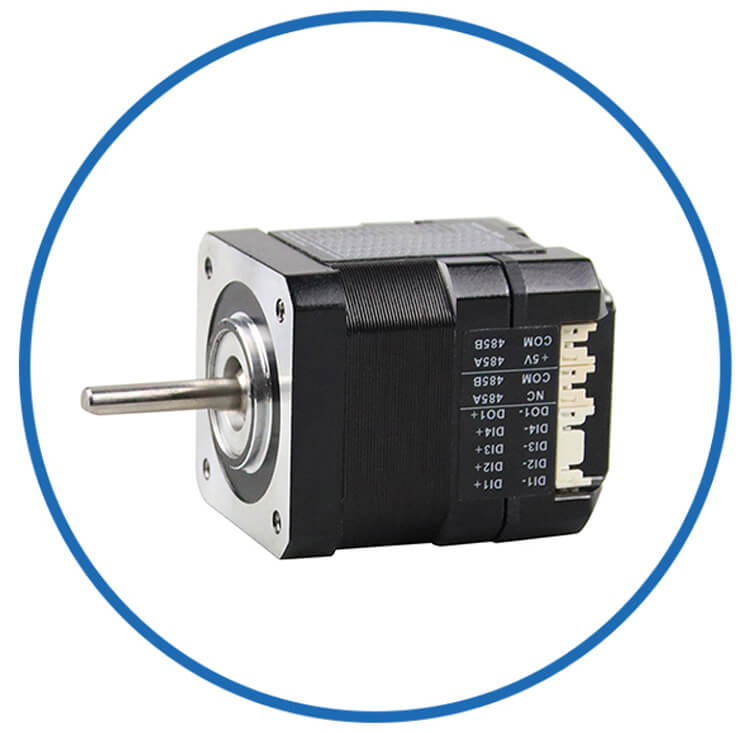
מחברים, תיבת הילוכים, מקודד, בלם, נהג משולב...
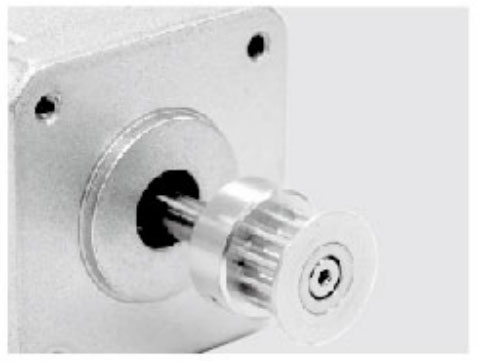
גלגלות מתכת
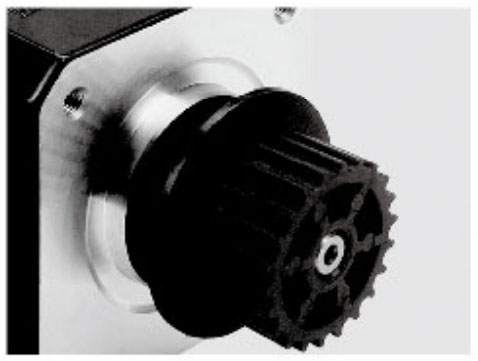
גלגלת פלסטיק
צִיוּד
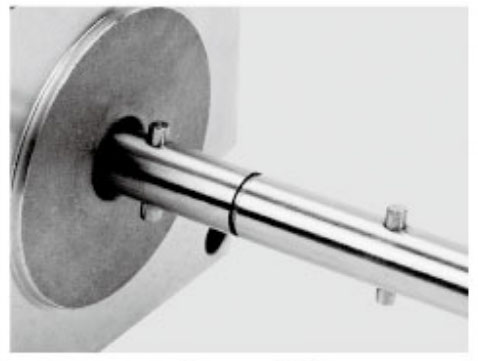
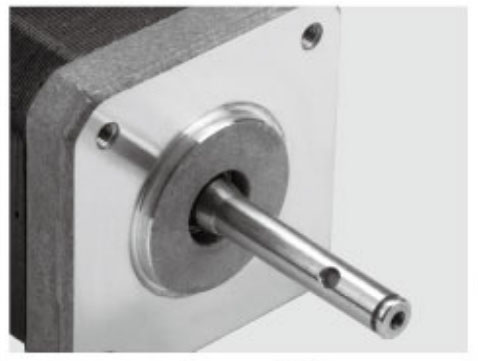
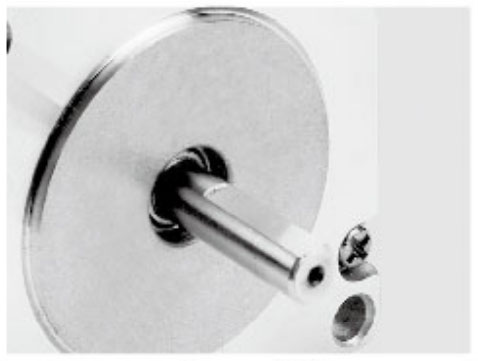
פין פיר
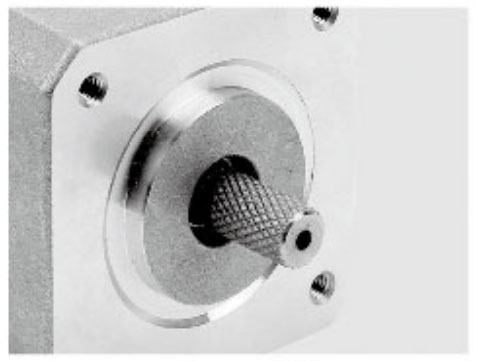
פיר מושחל
מתקן לוח
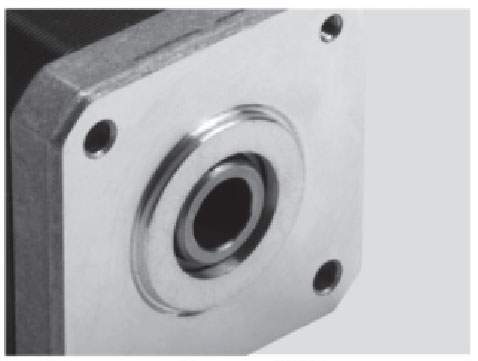
פיר חלול
פיר מושחל
מתקן לוח
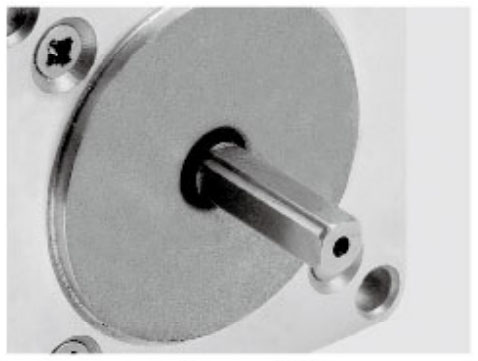
דירת יחיד
שטוח כפול
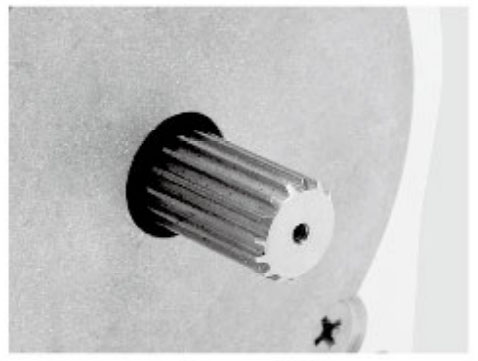
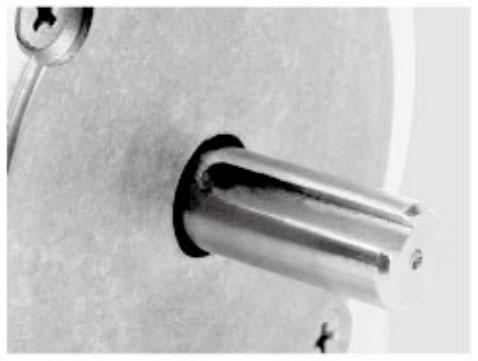
פיר מפתח
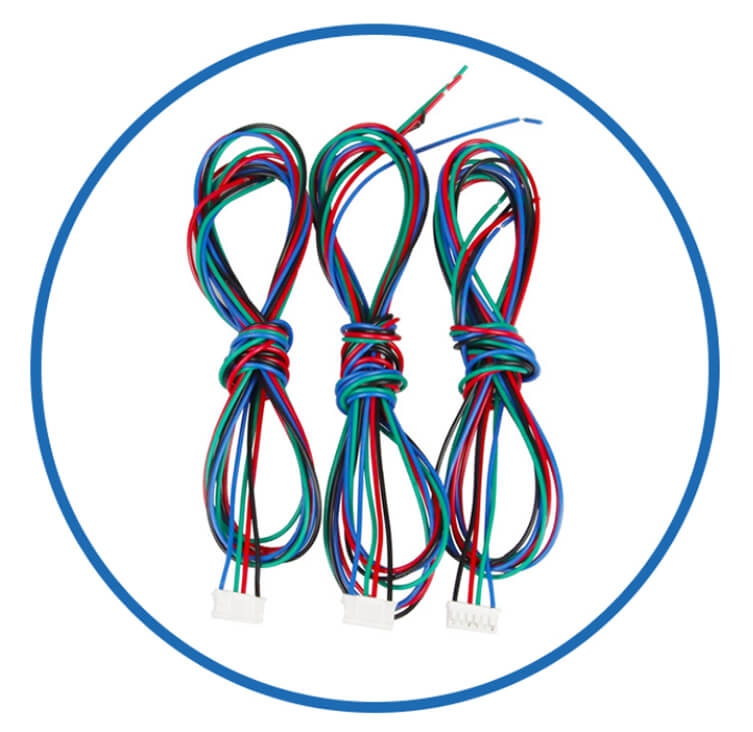
כבלים
אוגנים
פִּיר
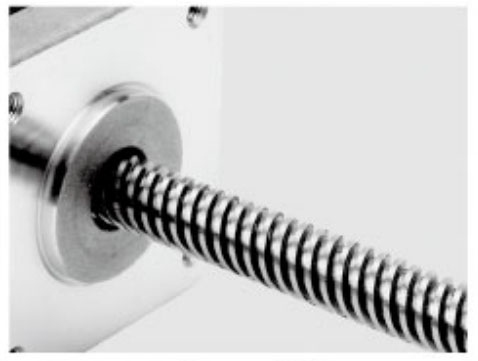
מוט בורג עופרת
מקודדים
בַּלָמִים
תיבות הילוכים
ערכות מנוע
דרייברים משולבים
יותר מותאם אישית
צעד-סרוו סטנדרטי, ראה [מנוע צעד-סרוו משולב BFISC57-P1A3].
עם תיבת הילוכים פלנטרית, ראה [BFISC57-P1A3 צעד-סרוו משולב עם תיבת הילוכים פלנטרית דיוק גבוה].
עם תיבת הילוכים תולעת, ראה [BFISC57-P1A3 צעד-סרוו משולב עם תיבת הילוכים].
עם בורג כדורי, ראה [BFISC57-P1A3 צעד-סרוו משולב עם בורג כדורי ליניארי].
עם בורג עופרת חיצוני, ראה [BFISC57-P1A3 צעד-סרוו משולב עם בורג עופרת ליניארי מסוג T].
עבור מומנט בינוני, ראה [1.2Nm - בקרת כיוון דופק - BFISC57-P2A3].
עבור מומנט בינוני, ראה [1.89Nm - בקרת כיוון דופק - BFISC57-P3A3].
עבור מומנט גבוה, ראה [2.2Nm - בקרת כיוון דופק - BFISC57-P4A3].
עבור מומנט גבוה, ראה [2.8Nm - בקרת כיוון דופק - BFISC57-P5A3].
עבור מומנט גבוה, ראה [3.0Nm - בקרת כיוון דופק - BFISC57-P6A3].
כיצרנית מקצועית משולבת של מנועי צעד ליניאריים של מודול תנועה , BESFOC מספקת פתרונות בקרת תנועה מותאמים אישית עבור לקוחות גלובליים. למידע נוסף על יכולות המפעל שלנו.
© זכויות יוצרים 2024 CHANGZHOU BESFOC MOTOR CO., LTD כל הזכויות שמורות.