精密スプレー システムは、農業機械、工業用コーティング装置、自動化学薬品ディスペンス、および精密液体塗布システムで広く使用されています。これらの用途では、正確な流量制御、一貫したスプレー パターン、再現可能な位置決め、変化する作業負荷下での信頼性の高い動作が必要です。オートメーション技術が進歩するにつれて、従来のモーターソリューションでは、動的応答、コンパクトな設置、および協調動作制御に対するますます厳しい要件を満たすことが困難になる可能性があります。
統合型 DC サーボ モーターは、DC サーボ モーター、駆動電子機器、およびフィードバック制御コンポーネントをコンパクトなモーション コントロール ユニットに組み合わせることで、効果的なソリューションを提供します。この統合設計により、システム アーキテクチャが簡素化され、同時に正確な速度調整、トルク制御、位置調整が可能になります。統合型 DC サーボ モーターを適切に選択して構成すると、精密スプレー装置の応答性と一貫性が向上します。
この記事では、統合型 DC サーボ モーターが高精度スプレー システムをどのようにサポートするか、最も重要な技術的利点は何か、および機器メーカーがアプリケーションに適したモーターを選択する方法について検討します。
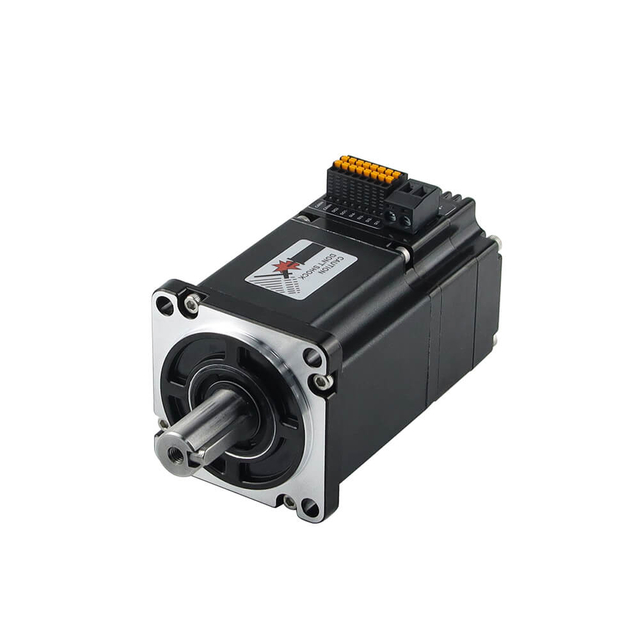
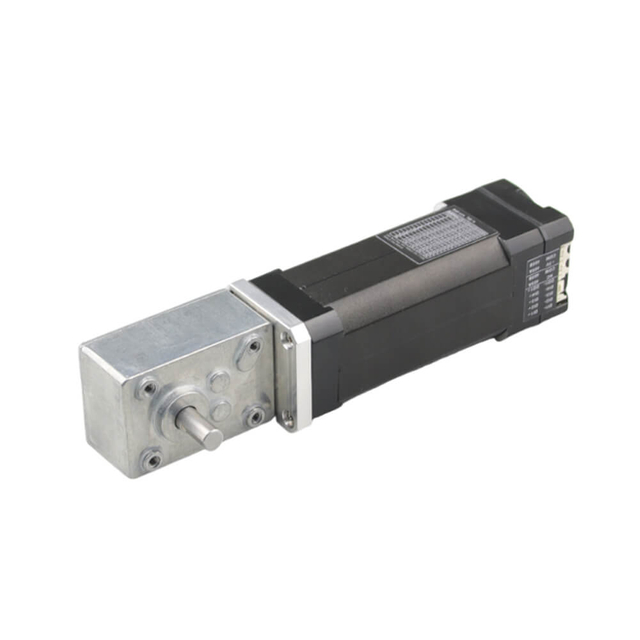
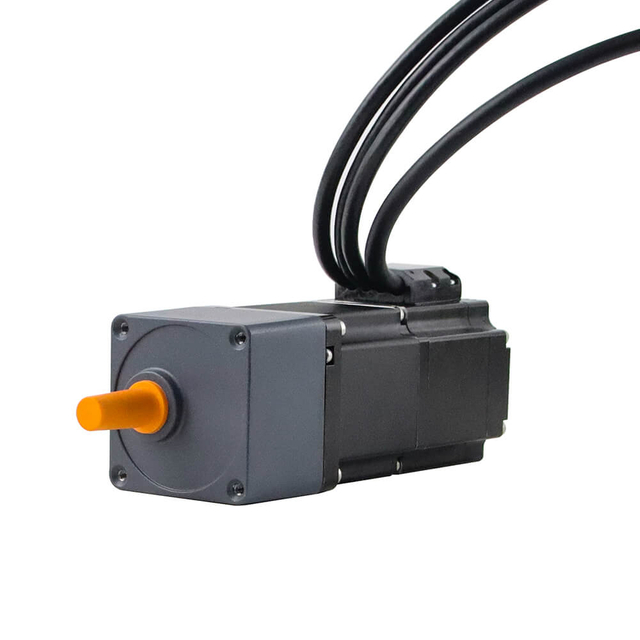
統合型 DC サーボ モーターは、モーターと重要な制御電子機器を 1 つのアセンブリ内に結合します。設計に応じて、ユニットにはサーボ ドライブ、エンコーダ、電流検出、通信インターフェイス、およびモーション コントロール機能が含まれる場合があります。この構成により、制御コンポーネントを個別に設置する必要性が減り、電気的な統合が簡素化されます。
精密スプレー システムでは、統合された DC サーボ モーターが次のようないくつかの重要な機構を駆動できます。
液体を塗布する方向と位置を調整するスプレーノズル位置決め機構。
スプレーアセンブリに送られる液体の量を調整する液体計量ポンプ。
流体通路の開閉を制御する自動バルブアクチュエーター。
移動するワークピースや農業機械に合わせてスプレーを調整する回転式および直線式位置決めシステム。
プログラムされた軌道に沿った反復可能な動作を必要とするロボットスプレー機構。
モーターの役割は、機器の機械的アーキテクチャによって異なります。たとえば、定量ポンプを駆動するモーターは流体の供給に直接影響しますが、ノズルの位置を制御するモーターは主にスプレー範囲と塗布精度に影響します。
モーション制御コンポーネントを 1 つのユニットに統合することで、メーカーは配線の複雑さを軽減し、設置スペースを節約し、スプレー システムの機械的機能に対するより一貫した制御を確立できます。
ベスフォック 一体型DCサーボモーター 製品

|

|

|

|

|
|---|---|---|---|---|
軸 |
端子ハウジング |
ウォームギアボックス |
遊星ギアボックス |
送りねじ |

|

|

|

|

|
直線運動 |
ボールねじ |
ブレーキ |
IPレベル |

|

|

|

|

|

|
|---|---|---|---|---|---|
アルミプーリー |
シャフトピン |
シングルDシャフト |
中空シャフト |
プラスチックプーリー |
ギヤ |

|

|

|

|

|

|
ローレット加工 |
ホブシャフト |
ねじ軸 |
中空シャフト |
ダブルDシャフト |
キー溝 |
スプレーの精度はノズル自体以外にも依存します。モーター速度、位置決め精度、機械的応答、流体圧力、ノズル特性、および制御アルゴリズムはすべて、アプリケーションの最終結果に影響します。
統合された DC サーボ モーターは、いくつかの重要な機能を通じてスプレー精度の向上に役立ちます。
多くの 統合された DC サーボ モーターは 、エンコーダー フィードバックを使用してモーターの位置と速度を監視します。コントローラーは測定された動きと指令された目標を比較し、誤差を減らすためにモーターの出力を調整します。
この閉ループ制御により、モーターは動作限界内で変化する機械的負荷や外乱を補償できます。
精密スプレー装置の場合、この機能は以下をサポートします。
ノズル位置の再現性が向上しました。
負荷が変化してもポンプ速度がより安定します。
スプレー動作とコンベアまたは車両の動きの間の同期性が向上しました。
スプレーサイクルを繰り返す際の位置決め誤差を軽減します。
システムが加速または減速する際の動作の安定性が向上します。
たとえば、自動塗装機では、スプレー ノズルとワークピースとの間に規定の距離と移動速度を維持する必要がある場合があります。サーボ制御の位置決め機構は、開ループ モーター コマンドのみに依存するシステムよりも、プログラムされた動作プロファイルに一貫して従うことができます。
ただし、噴霧される液体の量を直接測定するのではなく、エンコーダーのフィードバックによってモーターの動作が制御されます。正確な投与が必要なアプリケーションでは、流量センサー、圧力センサー、またはその他のプロセス フィードバック デバイスも考慮する必要があります。
統合された DC サーボ モーターが定量ポンプを駆動する場合、モーターの速度が液体の送出速度に影響を与える可能性があります。ポンプの容量、流体特性、運転条件が適切であれば、安定した速度を維持することで、モータ負荷の変化による変動を軽減できます。
実際の流量は、内部漏れ、圧力依存の損失、流体の粘度、その他の動作要因により低くなる場合があります。
正確な速度制御により、モーターはポンプが予測可能な吐出量を維持するのに役立ちます。流量フィードバックと組み合わせると、システムはモーター速度を調整してプロセスの変動を補償し、より正確な液体計量を実現できます。
これは、過剰または不十分な液体の供給が製品の品質、材料の消費、または塗布の均一性に影響を与える可能性がある、農業用噴霧、研究室での分注、工業用表面処理、および自動化された化学薬品の塗布に特に役立ちます。
精密スプレー装置は頻繁にサイクルで稼働します。モーターは、急速に加速し、一定速度を維持し、減速し、特定の位置で停止する必要がある場合があります。
統合された DC サーボ モーターは、適切なサイズと調整により、応答性の高いモーション コントロールを提供できます。トルクと速度を調整する機能は、機器がこれらの移行をより高い再現性で実行するのに役立ちます。
たとえば、ロボットスプレーシステムでは、ノズルがターゲットエリアを横切って移動している間のみスプレーを起動する必要がある場合があります。調整されたモーター制御により、ノズルの動きをスプレーシーケンスと同期させることができ、意図した領域外への不要な塗布を削減できます。
実際の応答性能は、モーターの慣性、駆動電流の制限、利用可能な電圧、負荷の慣性、制御ループの設定、および機械的な伝達特性によって異なります。
精密スプレー システムでは、設置スペース、配線の複雑さ、動作制御の精度、システムの信頼性がすべて装置の性能に影響します。従来のモーター ソリューションでは、多くの場合、別個のドライブ、フィードバック デバイス、追加の電気接続が必要となり、機械の統合が複雑になります。統合型 DC サーボ モーターは、モーターと駆動電子機器をコンパクトなアセンブリに組み込んでおり、機器メーカーが重要な動作機能の正確な制御を維持しながらシステム アーキテクチャを簡素化するのに役立ちます。
農業用噴霧器、工業用塗装機、および自動液体分配装置の場合、この統合設計により、設置の柔軟性が向上し、試運転が簡素化され、ポンプ、位置決め機構、および監視コントローラ間の調整された動作がサポートされます。
従来のサーボ システムは通常、別個のモーターとドライブ ユニットを使用するため、追加のモーター ケーブル、フィードバック接続、および制御配線が必要です。対照的に、統合型 DC サーボ モーターは、重要なモーション コントロール コンポーネントを 1 つのアセンブリに統合し、モーターとそのドライブの間に必要な接続の数を減らします。
精密スプレー装置の場合、この構成にはいくつかの実用的な利点があります。
電気的設置の簡素化: 外部接続が少ないため、配線の複雑さと潜在的な設置エラーが軽減されます。
制御キャビネット要件の削減: システム アーキテクチャによっては、駆動電子機器をモーターに統合することで、貴重なキャビネット スペースを解放できます。
合理化された機械アセンブリ: よりコンパクトなモーター制御ユニットにより、取り付けと電気的統合が簡素化されます。
より簡単な多軸拡張: 機器メーカーは、モーターごとに個別のドライブを設置する必要がなく、追加の制御軸を組み込むことができます。
たとえば、自動スプレー機では、個別のモーターを使用して定量ポンプを駆動し、ノズルの位置を調整する場合があります。選択されたモデルが必要な制御モードとインターフェイスをサポートしている場合、統合モーター ソリューションにより、これらの動作軸の取り付けが簡素化されます。
移動式農業機械、コンパクトな工業用塗装機器、ロボットスプレーシステムでは、スペースの制限が一般的です。多くの場合、モーターはポンプ、バルブ、または可動スプレー ヘッドの近くに設置する必要があり、個別の駆動電子機器を配置するスペースが限られています。
統合されたアーキテクチャにより、モーターとそのドライブを別個のコンポーネントとして取り付ける必要性が減り、コンパクトな機器を設計する際の柔軟性が高まります。
この配置は、以下の場合に特に有益です。
設置スペースが限られた農業用散布機。
コンパクトなポンプ駆動アセンブリを必要とする自動分注システム。
可動ジョイント周囲のスペースが限られたロボットスプレー装置。
独立して制御される複数の機構を組み込んだ工業用塗装機。
ただし、コンパクトな設計でも、適切な放熱、適切な取り付けクリアランス、湿気、埃、化学物質への曝露に対する保護が必要です。モーターのエンクロージャ定格と熱仕様は、実際の動作環境に従って評価する必要があります。
統合型 DC サーボ モーターは、 製品構成に応じて、モーター駆動電子機器とフィードバック ベースの制御機能を組み合わせることができます。この構成により、機器メーカーは、すべてのモーション制御コンポーネントを個別に組み立てることなく、速度、位置、またはトルク制御を実装できます。
精密スプレー システムでは、これらの機能により、異なる機構間の協調動作がサポートされます。
たとえば、ポンプ モーターは、指令された液体吐出量に従って回転速度を調整し、別のサーボ制御軸がスプレー ノズルの位置を調整します。 PLC またはモーション コントローラーは、利用可能な通信インターフェイスを使用してこれらの機能を調整できます。
車両やコンベアの速度が変化するときにシステムが一貫した塗布量を維持する必要がある場合、コントローラは速度センサーのデータやその他のプロセス入力に応じてポンプコマンドを調整できます。
統合されたモーター制御により動作の実装が簡素化されますが、正確な液体供給には流量センサー、圧力フィードバック、およびアプリケーション固有の制御アルゴリズムも必要となる場合があります。したがって、モーターを選択する前に、利用可能な制御モード、通信プロトコル、フィードバック機能を確認する必要があります。
精密スプレーの用途では、急速な加速、制御された減速、および再現可能な位置決めが必要になることがよくあります。適切なフィードバックと駆動性能を備えた統合 DC サーボ モーターは、動作限界内で速度や位置を調整しながら、変化するモーション コマンドに応答できます。
この機能は、スプレー システムが次のことを行う必要がある場合に役立ちます。
機械的負荷が変化しても、一定のポンプ速度を維持します。
プログラムされた経路に沿ってスプレー ノズルを繰り返し配置します。
ノズルの動きをコンベアまたは車両の速度と同期させます。
起動と停止のサイクルを頻繁に実行します。
自動スプレー操作中に複数の動作軸を調整します。
工業用コーティング用途の場合、再現可能なノズルの動きは、スプレーヘッドの移動速度と材料の供給の間の一貫した関係を維持するのに役立ちます。農業用噴霧では、調整されたモーター制御により、動作速度の変化に応じたポンプ出力の調整をサポートできます。
実際の性能は、モーターのサイズ、負荷慣性、フィードバック分解能、駆動電流制限、機械的伝達特性、およびコントローラーの調整によって異なります。メーカーは、モーターの公称仕様だけに依存するのではなく、システム全体を評価する必要があります。
モーターと駆動電子機器を組み合わせることで、個別に設置するコンポーネントの数を減らし、全体の電気レイアウトを簡素化できます。これにより、組み立て時間が短縮され、機械の配線の検査が容易になります。
統合ソリューションは、モデルに応じて診断機能も提供し、技術者が過電流、過熱、通信障害、フィードバック エラーなどの問題を特定できるようにします。
要求の厳しい産業環境や農業環境で稼働する噴霧装置の場合、これらの機能はトラブルシューティングを合理化し、不必要なダウンタイムを削減するのに役立ちます。
ただし、統合は、特定の電子またはモーターの障害により、個々の駆動コンポーネントではなくユニット全体の保守または交換が必要になる場合があることも意味します。機器メーカーは、設計を最終決定する前に、交換手順、スペアパーツの入手可能性、診断機能、サプライヤーの技術サポートを評価する必要があります。
設計上の考慮事項 |
一体型DCサーボモーター |
サーボモーターとドライブを分離 |
|---|---|---|
インストール |
コンパクトな一体型アセンブリ |
モーターとドライブは別々に取り付けられています |
配線 |
通常、モーターとドライブ間の接続が少なくなります |
個別のモーターとフィードバック接続が必要 |
キャビネットスペース |
ドライブキャビネットの要件を軽減できる可能性があります |
個別のドライブ用のスペースが必要 |
システムの柔軟性 |
統合されたドライブの機能に依存します |
多くの場合、ドライブの配置の自由度が高まります |
メンテナンス |
ユニットレベルの交換が必要な場合があります |
多くの場合、モーターとドライブは個別に保守できます |
アプリケーションの適合性 |
コンパクトな機械と分散された運動軸 |
柔軟なドライブ アーキテクチャまたは特殊な構成を必要とするシステム |
どちらのアーキテクチャも普遍的に優れているわけではありません。統合型 DC サーボ モーターは、設置スペース、配線の簡素化、および分散モーション制御が優先される場合に特に魅力的です。ドライブへのアクセスのしやすさ、一元的な温度管理、または高度なカスタマイズがより重要な場合は、別個のサーボ システムが望ましい場合があります。
DC サーボ モーターの統合設計は、配線の複雑さを軽減し、コンパクトな設置をサポートし、モーション コントロールの統合を簡素化することで、精密スプレー装置に実用的な利点をもたらします。これらのモーターを正しく選択すると、機器メーカーは農業用スプレー、工業用コーティング、自動塗布、およびロボットによる液体塗布のためのより合理化されたシステムを開発することができます。
信頼性の高い結果を達成するには、エンジニアは機械的および流体の供給要件に加えて、モーターの性能、通信の互換性、熱管理、および環境保護を評価する必要があります。適切に統合されたモーション制御システムは、再現可能な位置決め、制御可能なポンプ動作、および一貫したスプレー性能の基盤を提供します。
統合された DC サーボ モーターは、制御された動作と再現性のある操作が重要なさまざまなスプレー用途に適しています。
農業用噴霧装置は、動作速度、圃場の条件、および適用要件を考慮しながら、農薬、除草剤、肥料、またはその他の液体を作物全体に散布する必要があります。
統合された DC サーボ モーターは、定量ポンプまたはその他の調整可能な機構を駆動することにより、可変速度のスプレーをサポートできます。適切なセンサーおよび制御アルゴリズムと組み合わせると、必要な塗布率に合わせてモーター速度を調整できます。
潜在的な利点は次のとおりです。
より制御可能なポンプ出力。
車速との調整が改善されました。
適用率のより柔軟な調整。
自動農業制御システムとの統合が強化されました。
適切な感知および遮断制御によってサポートされる場合、不必要なアプリケーションが削減されます。
たとえば、異なる対地速度で動作する農業用噴霧器は、単位面積あたりの目標散布量を維持するために液体の供給を調整する必要がある場合があります。
有効な塗布率を表す結果を得るには、単位が一貫している必要があります。実際のシステムでは、ノズルの間隔、スプレーの重なり、圧力、実際の分布パターンも考慮して校正する必要があります。
工業用コーティング システムは、塗料、保護コーティング、接着剤、潤滑剤、その他の材料を、特定の被覆率と厚さの要件に従って製品に塗布します。
統合された DC サーボ モーターは、スプレー ヘッド、位置決めアーム、回転ワークピース、または計量ポンプの動きを制御できます。プログラム可能な動作プロファイルは、複数の軸にわたる反復可能な軌道と調整された動作をサポートします。
自動コーティング装置では、モーター速度が一定であれば、ノズル移動速度と材料供給の間の安定した関係を維持することができます。過剰な流れや一貫性のない動きは、不均一なコーティング厚さ、オーバースプレー、または材料の無駄につながる可能性があるため、この関係は重要です。
複雑なコンポーネントの場合、サーボ制御による位置決めにより、スプレー機構がエッジ、輪郭、凹面の周囲の事前定義された経路に従うことも可能になります。
最終的なコーティングの品質は、やはり流体の粘度、噴霧圧力、ノズルの形状、スプレー距離、硬化条件、プロセスの校正に依存します。
化学薬品供給システムでは、制御された量の洗浄剤、工業用化学薬品、添加剤、または処理溶液を供給する必要がある場合があります。
統合された DC サーボ モーターは、互換性のある定量ポンプを駆動して、調整可能な流量と反復可能な投与シーケンスをサポートできます。アプリケーションが単に目標のモーター速度ではなく特定の容積を必要とする場合、システムはモーター制御と流量測定または校正されたポンプ容量を組み合わせることができます。
腐食性、危険性、または高純度の流体を扱う用途の場合、ポンプ ヘッド、シール、チューブ、および接液コンポーネントは、化学的特性および関連する安全要件に従って選択する必要があります。モーター アセンブリは、エンクロージャの定格と温度制限に適した環境に設置する必要もあります。
ロボットスプレーシステムでは、適切なノズルの向き、作動距離、移動速度を維持するために、複数の軸にわたる調整された動作が必要です。
統合された DC サーボ モーターは、コンパクトな位置決め軸、回転機構、または補助アクチュエーターのローカル モーション制御を提供できます。適切なフィードバックと軌道計画により、ロボットがプログラムされた動作を繰り返し、さまざまなワークピースの形状に適応できるようになります。
たとえば、多軸コーティング機では、スプレー ヘッドを水平に移動させるために 1 つのモーターを使用し、垂直位置を調整するために別のモーターを使用し、計量ポンプを制御するために別のドライブを使用する場合があります。
これらの機能を調整することで、マシンコントローラーは動作を流体の供給やプロセスのタイミングと同期させることができます。結果として得られるパフォーマンスは、機械的剛性、軌道計画、センサーの精度、通信遅延などの完全な制御システムに依存します。
適切なモーター アーキテクチャを選択するには、パフォーマンス、複雑さ、コスト、アプリケーション要件のバランスを考慮する必要があります。
比較係数 |
一体型DCサーボモーター |
従来のDCモーター |
サーボモーターとドライブを分離 |
|---|---|---|---|
システムアーキテクチャ |
モーターとドライブが一体化 |
通常は外部制御電子機器が必要です |
モーターとドライブは別々に設置 |
モーションフィードバック |
通常、閉ループフィードバックをサポートします |
追加される制御および検知システムに応じて |
エンコーダベースのフィードバックを一般的にサポートします |
速度規制 |
適切に構成されている場合は正確です |
コントローラーとフィードバックに依存 |
適切に構成されている場合は正確です |
インストール |
コンパクトかつシンプル |
追加のコンポーネントが必要になる場合があります |
より多くの設置スペースと配線が必要 |
システムのカスタマイズ |
統合されたドライブの機能に依存します |
適切な外部電子機器を使用して柔軟に対応可能 |
多くの場合、幅広いドライブとコントローラーのオプションを提供します |
メンテナンス |
統合コンポーネントにより配線が簡素化される可能性がありますが、ユニットレベルの診断が必要です |
システム設計による |
個々のコンポーネントは個別に交換しやすい場合があります |
ベストフィット |
制御された動作要件を備えたコンパクトな自動化装置 |
より単純な動作要件を持つアプリケーション |
柔軟なドライブ配置または高度な制御を必要とする複雑なシステム |
統合型 DC サーボ モーターがすべてのアプリケーションで自動的に優れているわけではありません。基本的な回転のみを必要とする単純なスプレー機構は、従来の DC モーターで十分に動作する可能性があります。広範なドライブのカスタマイズ要件がある大型産業機械では、サーボ モーターとドライブを別個にするとメリットが得られる場合があります。
最適なソリューションは、必要な精度、動的パフォーマンス、設置上の制約、環境条件、およびシステムの総コストによって異なります。
定格電力や物理的なサイズのみに基づいてモーターを選択すると、パフォーマンスが低下する可能性があります。エンジニアは、スプレー用途の完全な機械要件と制御要件を評価する必要があります。
まず、ポンプ、ノズル機構、または位置決め軸に必要な動作速度範囲とトルクを特定します。
これらの方程式は、サイジングの開始点となります。エンジニアは、加速トルク、摩擦、トランスミッション損失、ポンプ圧力、およびピーク動作負荷も考慮する必要があります。
モーターは、連続動作要件と過渡要求の両方に基づいて選択する必要があります。加速サイクルを繰り返すには、十分なピーク トルクと許容可能な熱デューティ サイクルを備えたモーターが必要な場合があります。
必要な精度はモーターの機能によって異なります。
ポンプドライブでは安定した回転速度と再現性のある流量供給が優先されますが、ノズル位置決め軸では正確な位置制御と短い整定時間が必要となる場合があります。
次の仕様を確認してください。
エンコーダーの解像度とフィードバックのパフォーマンス。
速度調整特性。
位置再現性。
最大加速度および最大減速度。
制御ループの応答。
利用可能な位置、速度、およびトルク制御モード。
エンコーダの解像度だけではシステム全体の精度が保証されません。バックラッシュ、機械的コンプライアンス、取り付け公差、制御調整はすべて、最終結果に影響を与える可能性があります。
統合型 DC サーボ モーターは、さまざまな定格電圧、電力範囲、通信オプションで利用できます。
モデルを選択する前に、次のことを確認してください。
利用可能な DC 電源電圧。
連続電流とピーク電流の要件。
マシンコントローラーとの互換性。
サポートされている通信プロトコル。
コマンド インターフェイスとフィードバック オプション。
電気的保護と接地の要件。
多軸スプレー システムの場合、通信互換性により、ポンプ、位置決め機構、および監視コントローラー間の調整が簡素化されます。
モーターのプロトコル、電気インターフェース、およびサポートされている動作モードは、製品カテゴリーから推測するのではなく、実際のコントローラー仕様に照らして検証する必要があります。
スプレー装置は、湿気、粉塵、化学薬品、振動、または温度変動を含む環境で動作する場合があります。スプレー ノズルの近くに取り付けられたモーターは、液体の飛沫や浮遊飛沫にさらされる可能性があります。
エンジニアは以下を評価する必要があります。
エンクロージャの保護とコネクタのシーリング。
周囲温度とモーターの動作温度。
連続運転時の熱放散。
振動や機械的衝撃に対する耐性。
露出した材料の化学的適合性。
ケーブルルーティングとストレインリリーフ。
必要に応じて腐食保護。
適切な IP 等級は、固形物や水の浸入に対する保護を定義するのに役立ちますが、あらゆる化学物質、洗浄プロセス、または動作条件に対する耐性を確立するものではありません。完全なアセンブリは実際の設置環境に適している必要があります。
一定速度でのベンチテストでは、すべての精密スプレー用途を検証するには十分ではありません。
量産前に、機器メーカーは次のような代表的な動作条件でモーターを評価する必要があります。
負荷テスト: 予想される機械的負荷の下で、連続トルク、ピークトルク、および速度の安定性を検証します。
動的応答テスト: 加速、減速、整定時間、および繰り返し開始停止性能を測定します。
制御統合テスト:コマンドの実行、フィードバックの精度、通信の安定性、障害対応を確認します。
熱テスト: 代表的なデューティ サイクル中のモーターとドライブの温度を監視します。
スプレー性能テスト: 流量、圧力安定性、位置再現性、塗布の一貫性を測定します。
環境テスト: 予想される湿気、粉塵、振動、温度条件下での性能を評価します。
耐久性テスト: 動作サイクルを繰り返し実行して、潜在的な機械的、電気的、または熱的な問題を特定します。
テストでは、機器の要件に基づいた測定可能な合格基準を使用する必要があります。たとえば、ポンプ駆動のスプレー システムでは、許容される流量変動を指定できますが、ロボット コーティング システムでは、軌道の再現性とコーティングの均一性に重点を置くことができます。
統合型 DC サーボ モーターにはいくつかの利点がありますが、実装を成功させるには完全なスプレー システムに注意を払う必要があります。
安定したモーター速度は、必ずしもすべての条件下で同一の液体流量を保証するものではありません。ポンプの摩耗、圧力変動、流体の粘度、閉じ込められた空気、漏れが配送に影響を与える可能性があります。
要求の厳しいアプリケーションの場合、エンジニアは、適切な流量センサーと、測定されたプロセス性能に基づいてモーターコマンドを調整するコントローラーを使用した閉ループ流量調整を検討する必要があります。
モーターのサイズが小さすぎると、過熱したり、負荷がかかると速度が低下したり、加速要件を満たせなくなったりする可能性があります。モーターが大きすぎると、有意義なメリットが得られずに、コスト、設置スペース、消費電力が増加する可能性があります。
正確なサイジングでは、負荷プロファイル、伝達比、慣性、動作サイクル、および熱制限を考慮する必要があります。
湿気、腐食性液体、ほこり、振動により、不適切なモーターやコネクタが損傷する可能性があります。特に農業および工業用の噴霧環境では、適切な筐体と取り付け配置を選択することが不可欠です。
保護ハウジング、適切なケーブルグランド、予防保守は、実際の動作条件に基づいて設計すると信頼性を向上させることができます。
制御パラメータが正しくないと、オーバーシュート、発振、安定化の遅れ、または過剰な電流要求が発生する可能性があります。これらの問題はノズルの位置に影響を与え、スプレーの移行中に不一致を引き起こす可能性があります。
試運転には、現実的な負荷での調整と全動作速度範囲にわたる検証が含まれる必要があります。
信頼性が高く、正確で、コスト効率の高いスプレー システムを開発するには、適切な統合 DC サーボ モーター メーカーを選択することが不可欠です。モーターの性能を超えて、機器メーカーはモーション制御要件を理解し、適切な製品構成を提供し、製品開発と統合全体にわたって技術サポートを提供するサプライヤーを必要としています。
農業用噴霧器、工業用塗装機器、自動塗布機、精密流体制御システムを開発する OEM にとって、Besfoc は統合されたモーターおよびモーション制御ソリューションを評価する潜在的なパートナーです。適切なモーター構成を選択するには、対象アプリケーションとの互換性を確保するために、トルク、速度、制御インターフェース、設置寸法、動作条件を慎重に考慮する必要があります。
Besfoc は、コンパクトな構造と調整されたモーター動作を必要とするアプリケーション向けに設計された、一連の統合モーターおよびモーション制御製品を提供しています。精密スプレー装置メーカーにとって、適切な統合モーター ソリューションを選択することは、システム アーキテクチャを簡素化し、信頼性の高い自動動作をサポートするのに役立ちます。
特定の製品構成に応じて、ポンプ駆動装置、ノズル位置決め機構、自動分注装置、その他のモーション制御コンポーネントに対して統合モーター ソリューションが検討される場合があります。エンジニアは、スプレー システムの実際の要件に対して、モーターの定格トルク、動作速度、フィードバック構成、および制御機能を検証する必要があります。
スプレー用途が異なれば、機械的および電気的要件も異なります。たとえば、コンパクトな農業用噴霧器では設置スペースと耐振動性が優先される場合がありますが、工業用塗装機では正確な位置決め、反復可能な速度制御、および PLC との統合が必要な場合があります。
Besfoc を潜在的なモーターサプライヤーとして評価する場合、OEM エンジニアは、適切なモーター寸法、シャフト構成、電圧定格、通信インターフェイス、および制御オプションが利用可能であることを確認する必要があります。これらの仕様を機器設計に一致させると、統合の課題が軽減され、より効率的な製品開発プロセスがサポートされます。
信頼性の高いスプレー性能は、モーター、ポンプ、センサー、コントローラー、液体供給コンポーネント間の協調動作に依存します。統合されたモーターは、モーターと駆動電子機器をコンパクトなユニットに組み合わせることで、モーション制御アーキテクチャを簡素化できます。
Besfoc 統合 DC サーボ モーターを選択する前に、機器メーカーは、サポートされている通信プロトコル、コマンド モード、フィードバック機能、障害診断などの既存の制御システムとの互換性を確認する必要があります。
正確な液体の投与が必要なアプリケーションの場合、エンジニアは追加の流量センサーまたは圧力センサーが必要かどうかも判断する必要があります。適切なモーター制御とプロセスフィードバックを組み合わせることで、変化する動作条件下でも一貫した液体供給を維持することができます。
定格出力だけでモータを選定すると、トルク不足、温度上昇過多、動的応答性不足などの原因となります。体系的な選択プロセスでは、完全な負荷プロファイルと動作環境を考慮する必要があります。
Besfoc とアプリケーションについて話し合う場合、メーカーは次の技術情報を準備する必要があります。
必要なトルクと速度: 連続動作要件と加速時のピーク要求を定義します。
電源: 利用可能な DC 電圧と電流容量を指定します。
制御要件: 位置、速度、またはトルク制御のニーズと、目的の通信インターフェイスを特定します。
機械的仕様: 取り付け寸法、シャフト要件、利用可能な取り付けスペースを提供します。
動作環境: 湿気、ほこり、化学物質、振動、温度変化への曝露について説明します。
デューティサイクル: 動作時間、始動/停止頻度、および予想される負荷の変化を示します。
これらの詳細を提供することは、特定の統合モーター構成がアプリケーションに適しているかどうかを確立し、大量生産前に追加の制御要件や環境要件を特定するのに役立ちます。
統合型 DC サーボ モーターを生産スプレー システムに組み込む前に、メーカーはアプリケーション固有の検証を行う必要があります。このプロセスは、選択したモーターが実際の動作条件で期待どおりに動作することを確認するのに役立ちます。
推奨されるテストには、負荷および熱の評価、速度安定性の測定、位置再現性のチェック、通信の検証、および耐久テストが含まれます。ポンプ駆動のアプリケーションの場合、追加のテストで、予想される動作範囲全体での流量と圧力の安定性を測定する必要があります。
Besfoc モーター ソリューションの場合、OEM バイヤーは、評価プロセス中に関連する製品仕様、技術文書、およびテスト情報が入手可能であることを確認する必要があります。
適切なモーターの選択、システム互換性チェック、アプリケーションレベルのテストを組み合わせることで、メーカーは統合リスクを軽減し、より信頼性の高い精密スプレー装置を開発できます。
統合された DC サーボ モーターは、反復可能な動作、調整可能な速度、および調整された動作を必要とする精密スプレー システムに、コンパクトで実用的な動作制御ソリューションを提供します。モーターと駆動電子機器を組み合わせることで、設置が簡素化され、配線の複雑さが軽減され、自動化された農業用、工業用コーティング、および化学薬品供給装置への柔軟な統合がサポートされます。
その最大の価値は、モーターの性能を実際のアプリケーションに適合させることによって生まれます。エンジニアはモデルを選択する前に、トルク、速度、フィードバック精度、動的応答、通信互換性、熱性能、および環境保護を評価する必要があります。
一貫した液体供給が必要なアプリケーションの場合、統合型 DC サーボ モーターは、正確な動作制御と適切なポンプ、センサー、ノズル、およびアプリケーション固有のソフトウェアを組み合わせた完全な制御システムの一部として最も効果的に機能します。適切なサイジング、統合、検証により、機器メーカーがより信頼性が高く、効率的で正確なスプレー ソリューションを開発するのに役立ちます。
統合型 DC サーボ モーターは、DC サーボ モーターとドライブ、および設計によってはフィードバックおよび制御電子機器を 1 つのコンパクトなユニットに組み合わせています。正確な動作と反復可能な操作が必要なスプレー装置の速度、トルク、位置の制御が可能になります。
統合された DC サーボ モーターは、正確な動作制御と速度と位置の応答性の調整を提供することで、スプレーの精度を向上させることができます。適切なサイズと構成であれば、一貫したノズルの動き、スプレー経路、塗布のタイミングを維持するのに役立ち、不均一な塗布のリスクを軽減します。
統合型 DC サーボ モーターは、コンパクトなアセンブリにモーション コンポーネントを組み合わせ、調整された制御をサポートするため、自動スプレー装置に適しています。自動塗装機、ロボットスプレーシステム、精密液体塗布装置などの用途に使用できます。
主な利点としては、配線の複雑さの軽減、コンパクトな設置、外部コンポーネントの削減、システム統合の簡素化などが挙げられます。実際の利点は、モーターの設計、コントローラーのアーキテクチャ、通信インターフェイス、およびスプレー装置の要件によって異なります。
はい。適切に構成された統合 DC サーボ モーターは可変速動作をサポートできるため、機器設計者はスプレー プロセスに応じて動作を調整できます。安定した性能は、モーターのサイズ、負荷特性、フィードバック構成、および選択した制御方法によって異なります。
必要なトルク、速度範囲、加速度、位置決め精度、デューティサイクル、電源電圧、通信プロトコル、設置スペースに基づいて、一体型DCサーボモータを選択してください。環境保護、動作温度、取り付け要件、マシンコントローラーとの互換性も考慮してください。
適切なインターフェイスは自動化システムによって異なります。一般的なオプションには、モーターのモデルに応じて、パルスと方向、アナログ制御、RS-485、CANopen、および産業用イーサネット プロトコルが含まれる場合があります。マシンコントローラーとの互換性、および必要なコマンド、フィードバック、診断機能を確認します。
統合された DC サーボ モーターにより、配線接続と個別に取り付けられるコンポーネントの数が減り、設置とトラブルシューティングが簡素化される可能性があります。メンテナンス要件は、モーターの構造、ベアリング、動作条件、汚染への曝露、およびメーカーの推奨サービスによって異なります。
液体、化学物質、飛沫、ほこり、湿気、振動、温度変化への曝露を考慮してください。モーターの IP 定格、材料の適合性、シーリング、冷却方法、取り付け方向を検証して、モーターが実際の動作環境に適していることを確認します。
経験豊富なメーカーは、トルクと速度の要件、制御インターフェース、設置上の制約、環境条件の評価を支援します。 OEM エンジニアリング サポートとアプリケーション テストは、スプレー装置が量産に入る前にモーターの互換性と性能を検証するのにも役立ちます。