

Visninger: 0 Forfatter: Nettstedredaktør Publiseringstidspunkt: 2026-07-21 Opprinnelse: nettsted


Moderne landbruk beveger seg raskt mot automatisering, og sporede landbruksroboter er i ferd med å bli en viktig løsning for å forbedre produktiviteten, redusere arbeidskostnadene og muliggjøre presisjonslandbruk. Disse robotene er designet for å operere i utfordrende utendørsmiljøer, inkludert gjørmete felt, ujevnt terreng, bakker og områder med begrenset tilgjengelighet. Kjernen i deres mobilitet og ytelse er BLDC-motoren (Brushless DC Motor) , som direkte bestemmer robotens trekkraft, energieffektivitet, kontrollnøyaktighet og driftssikkerhet.
Å velge riktig BLDC-motor for en beltet landbruksrobot krever nøye vurdering av faktorer som momentkrav, driftsforhold, effekteffektivitet, hastighetskontroll, beskyttelsesklassifisering og integrasjon med robotens kontrollsystem. En riktig valgt motor sikrer stabil bevegelse, forlenget batterilevetid og pålitelig drift gjennom krevende landbruksoppgaver.
Denne veiledningen forklarer nøkkelfaktorene du bør vurdere når du velger en børsteløs likestrømsmotor for beltede landbruksroboter og hvordan avanserte motorløsninger kan forbedre ytelsen til robotoppdrett.
Med den raske utviklingen av smart landbruk og autonome jordbrukssystemer , blir sporede landbruksroboter i økende grad brukt til oppgaver som avlingsovervåking, sprøyting, transport og feltinspeksjon. Disse robotene må operere i utfordrende utendørsmiljøer, inkludert gjørmete felt, ujevnt terreng, bakker og lange arbeidssykluser. Derfor spiller drivmotoren en kritisk rolle for å sikre stabil bevegelse og pålitelig ytelse.
BLDC-motorer (Brushless DC Motors) har blitt det foretrukne valget for belteroboter fordi de tilbyr høy effektivitet, sterk dreiemomentutgang, presis kontroll og utmerket holdbarhet sammenlignet med tradisjonelle børstede motorer.
Sporte landbruksroboter krever sterk trekkraft for å bevege seg gjennom komplekse miljøer som myk jord, gjørme og bakker. Det store bakkekontaktområdet til beltebelter forbedrer stabiliteten, men øker også motstanden som motoren må overvinne.
BLDC-motorer gir høy dreiemomenttetthet , slik at roboter kan:
Bær tyngre landbruksutstyr og nyttelast
Klatre bakker med stabil ytelse
Oppretthold jevn bevegelse på ujevnt underlag
Håndter plutselige lastendringer under drift
For applikasjoner som krever høyere dreiemoment, kombineres BLDC-motorer ofte med planetgirkasser for å forbedre lavhastighets drivkraft og total effektivitet.
De fleste landbruksroboter bruker batteristrøm, noe som gjør energieffektivitet til et nøkkelkrav. Sammenlignet med børstede DC-motorer, eliminerer børsteløse DC-motorer mekaniske børster , og reduserer energitap forårsaket av friksjon.
Fordelene inkluderer:
Høyere motoreffektivitet
Lavere strømforbruk
Redusert varmeutvikling
Forlenget driftstid per batterilading
Dette gjør at autonome landbruksroboter kan jobbe lenger i felt med færre ladeavbrudd.
Moderne landbruksroboter er avhengige av nøyaktig navigasjon og intelligente kontrollsystemer. BLDC-motorer utstyrt med kodere eller integrerte servokontrollere gir presis hastighet og posisjonstilbakemelding.
Dette muliggjør:
Nøyaktig justering av sporhastighet
Jevn akselerasjon og retardasjon
Nøyaktig svingkontroll
Bedre synkronisering mellom venstre og høyre spor
Disse funksjonene er avgjørende for autonome operasjoner som presisjonssprøyting, avlingsinspeksjon og intelligent feltstyring.
Landbruksroboter opererer ofte under tøffe forhold som involverer støv, vann, vibrasjoner og temperaturendringer. BLDC-motorer er designet med færre slitasjekomponenter og kan gi langsiktig stabil drift.
Mange landbruksrobotmotorer har:
IP65 eller høyere beskyttelsesklasser
Støvbestandige strukturer
Vannbestandige tetningsdesign
Sterk vibrasjonsmotstand
Dette gjør dem egnet for kontinuerlig utendørsdrift med minimalt vedlikehold.
Plassen inne i landbruksroboter er begrenset fordi de også krever batterier, sensorer, kontrollere og landbruksutstyr. BLDC-motorer tilbyr en kompakt struktur med høy effekttetthet.
Integrerte BLDC servomotorer kombinerer:
Motor
Enkoder
Sjåfør
Kontrollsystem
i én enhet, noe som reduserer ledningskompleksiteten og forenkler robotdesign.
Tradisjonelle børstede motorer krever regelmessig vedlikehold fordi karbonbørster slites ut over tid. BLDC-motorer bruker elektronisk kommutering i stedet for mekaniske børster, noe som forbedrer påliteligheten betydelig.
Fordelene inkluderer:
Lengre levetid
Lavere vedlikeholdskostnader
Redusert nedetid
Mer stabil langsiktig drift
Dette er spesielt viktig for landbruksroboter som trenger å operere kontinuerlig i oppdrettssesongene.
Løfteroboter bruker BLDC-motorer fordi de gir den ideelle kombinasjonen av høyt dreiemoment, energieffektivitet, presis kontroll, holdbarhet og kompakt design . Med fordeler som lite vedlikehold, sterk miljømotstand og utmerket bevegelsesytelse, hjelper BLDC-motorer landbruksroboter med å oppnå pålitelig autonom drift i komplekse oppdrettsmiljøer.
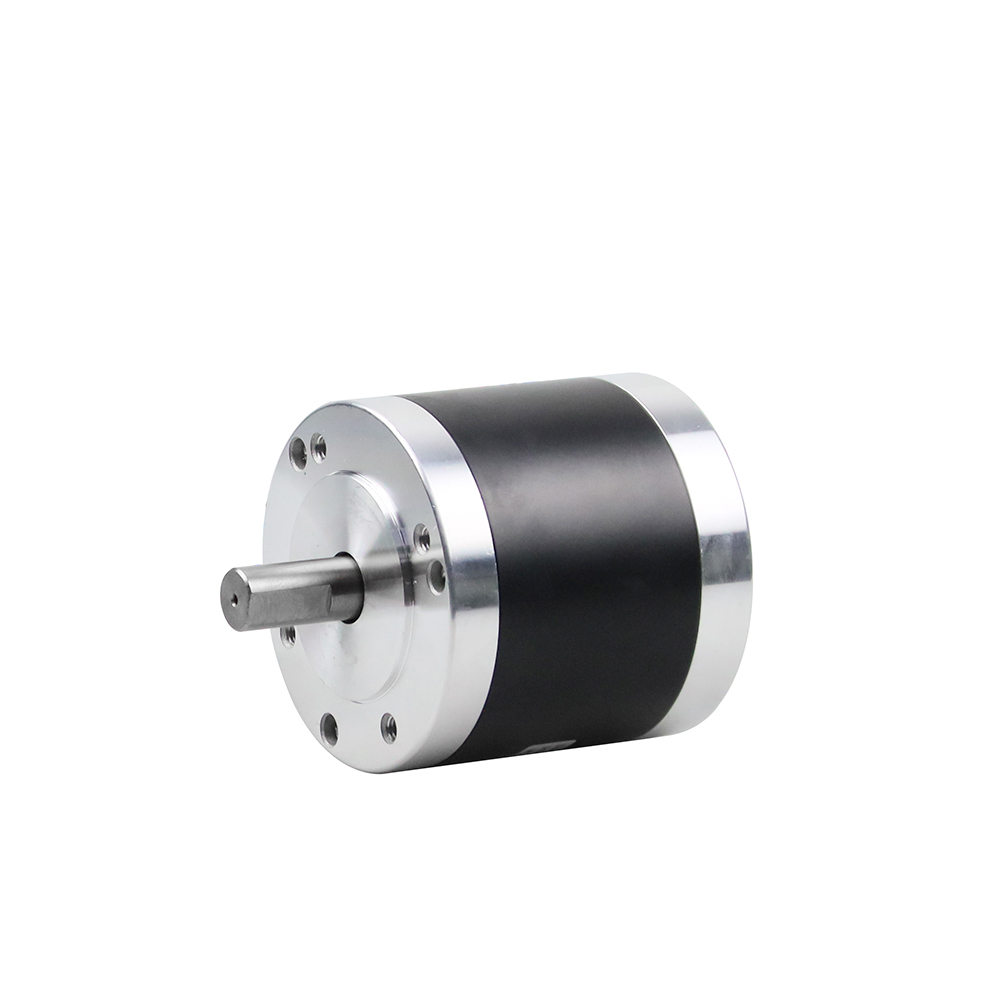
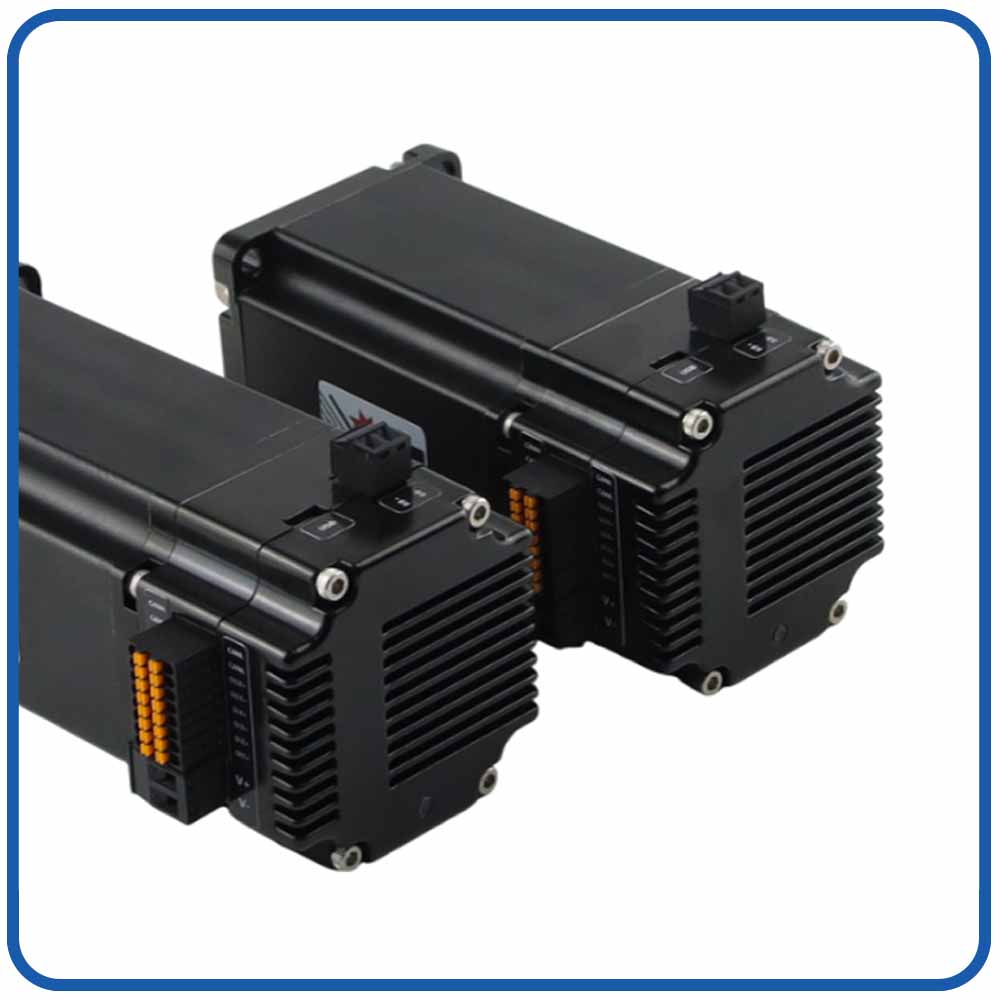
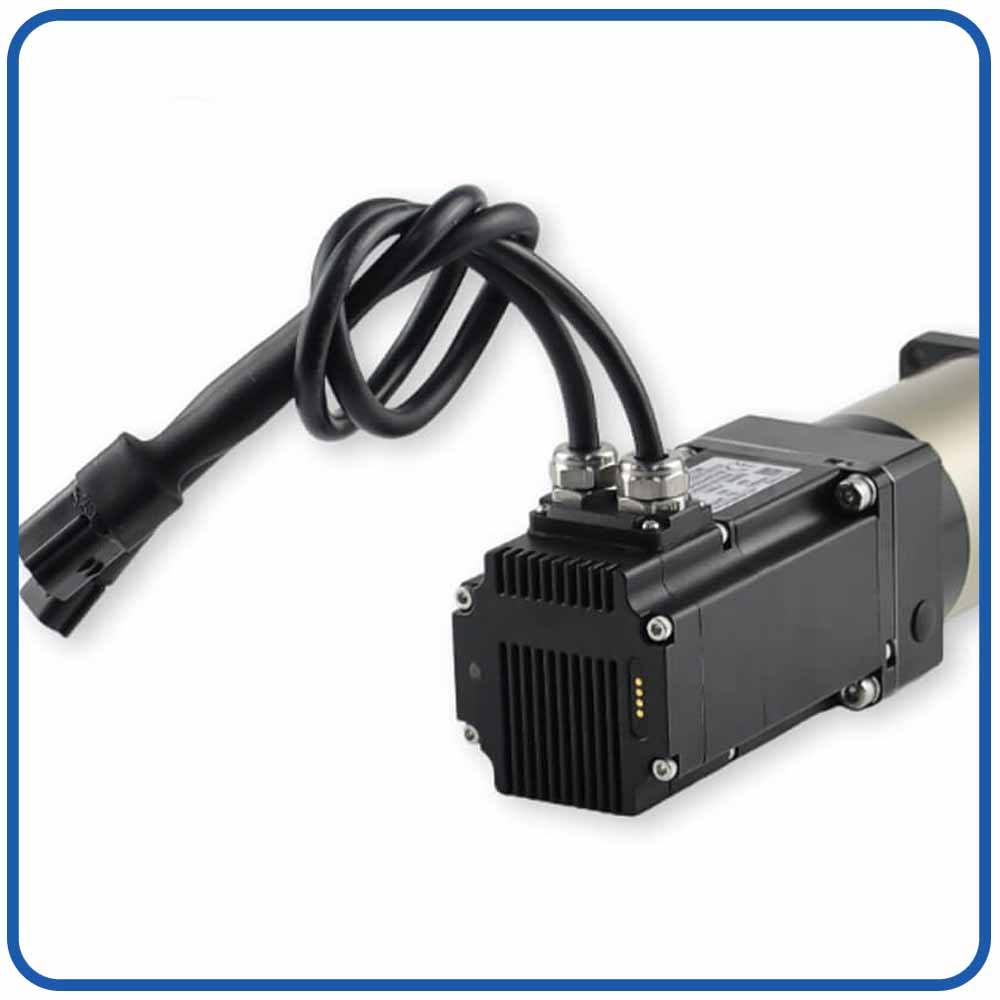
80BLS01 BLDC-motor — Kompakt, intelligent og pålitelig børsteløst motordrivsystem |
||
|
Produktoversikt: BF80BLS børsteløs likestrømsmotor er en kompakt, høyeffektiv motor designet for presisjonsbevegelser. Med pålitelig ytelse, lav støydrift og utmerket hastighetskontroll, gir den stabil kraftutgang for automasjonsutstyr, robotikk, medisinsk utstyr og andre plassbegrensede systemer som krever effektive og holdbare bevegelsesløsninger. |
|
Viktige tekniske høydepunkter
|
||
Typiske applikasjoner
|
||
Modell |
Makt |
Nominell spenning |
Nåværende |
Nominell hastighet |
Nominell dreiemoment |
Rotorens treghet |
Lengde |
/ |
W |
Vdc |
EN |
Rpm |
Nm |
kg.cm² |
mm |
110 |
48 |
3 |
3000 |
0.35 |
0.21 |
78 |
|
220 |
48 |
5.5 |
3000 |
0.7 |
0.42 |
98 |
|
330 |
48 |
8 |
3000 |
1.05 |
0.63 |
118 |
|
440 |
48 |
10.5 |
3000 |
1.4 |
0.84 |
138 |
|
|
|
|
|
|---|---|---|---|---|
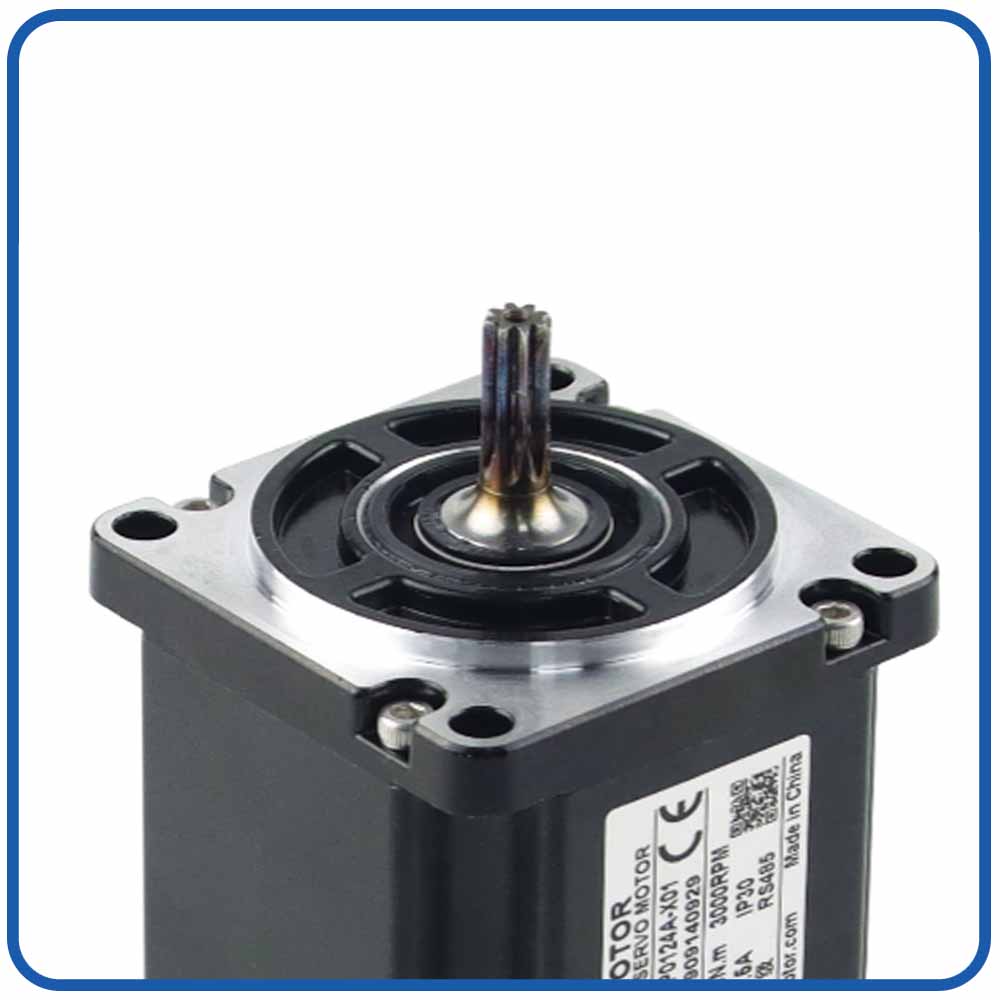
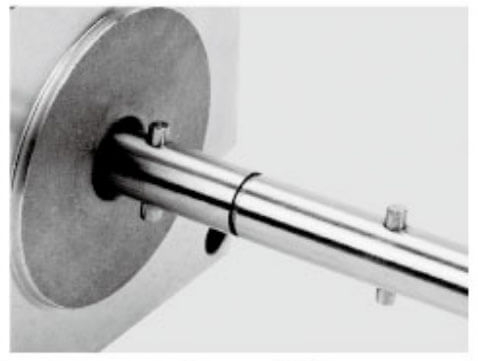
Aksel |
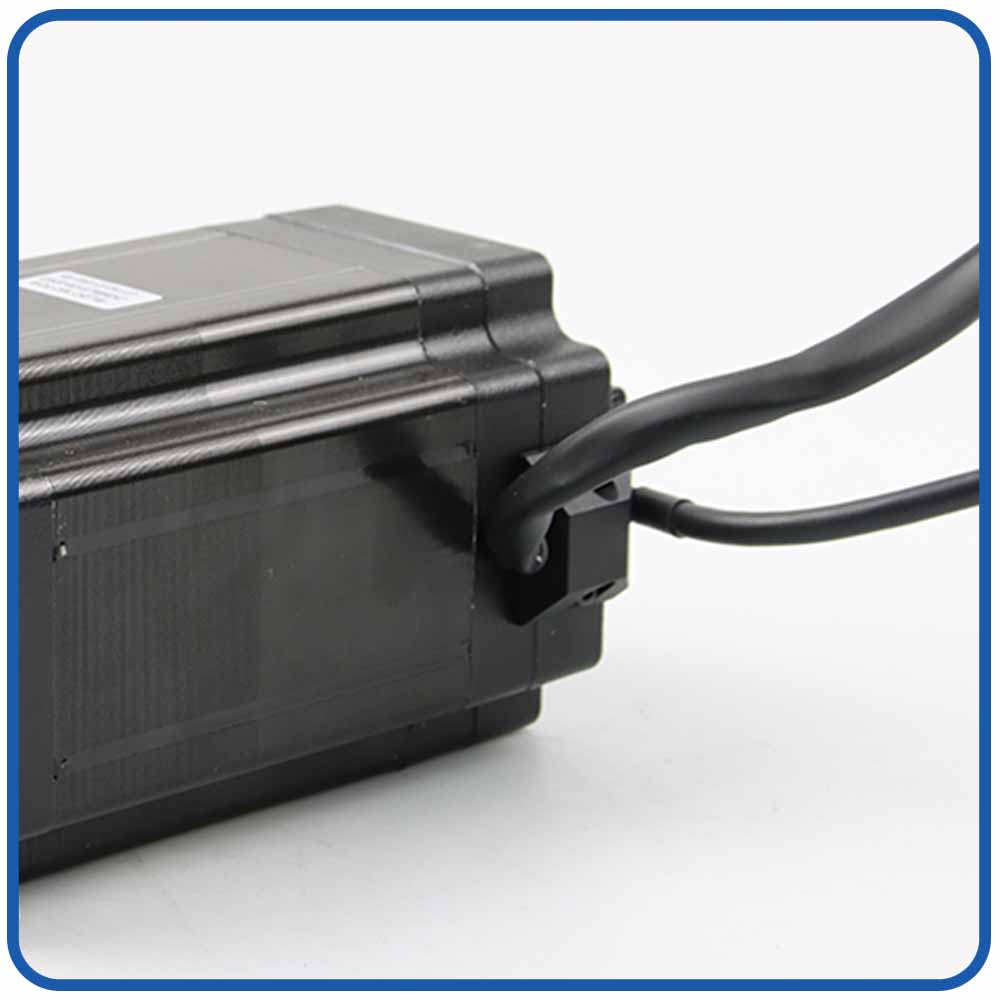
Terminalhus |
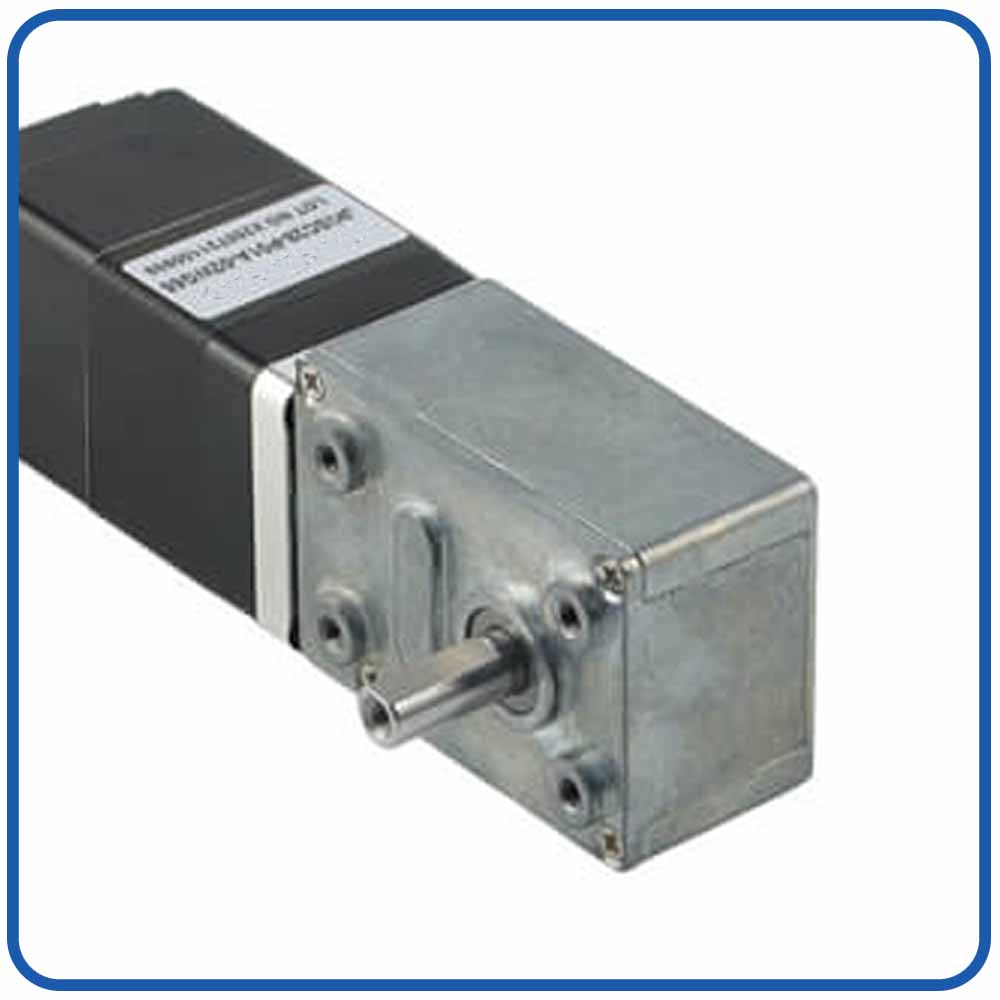
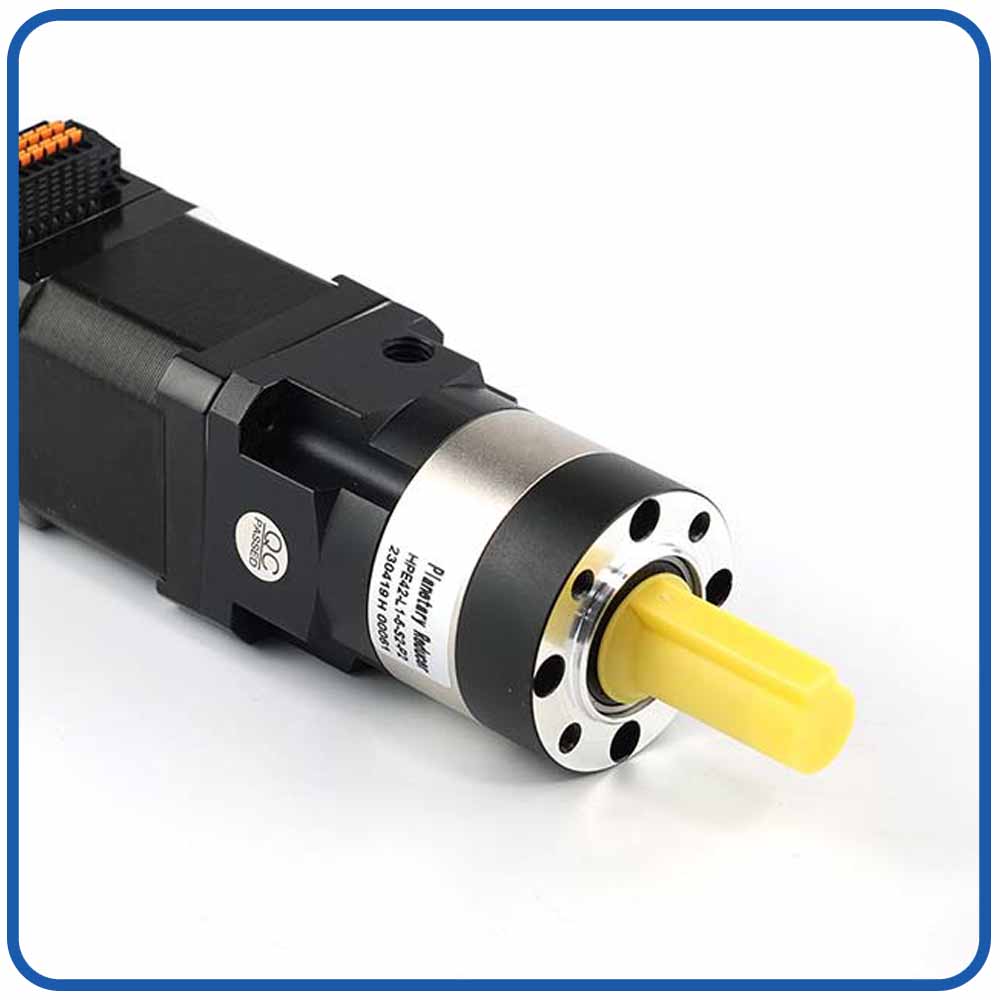
Snekkegirkasse |
Planetarisk girkasse |
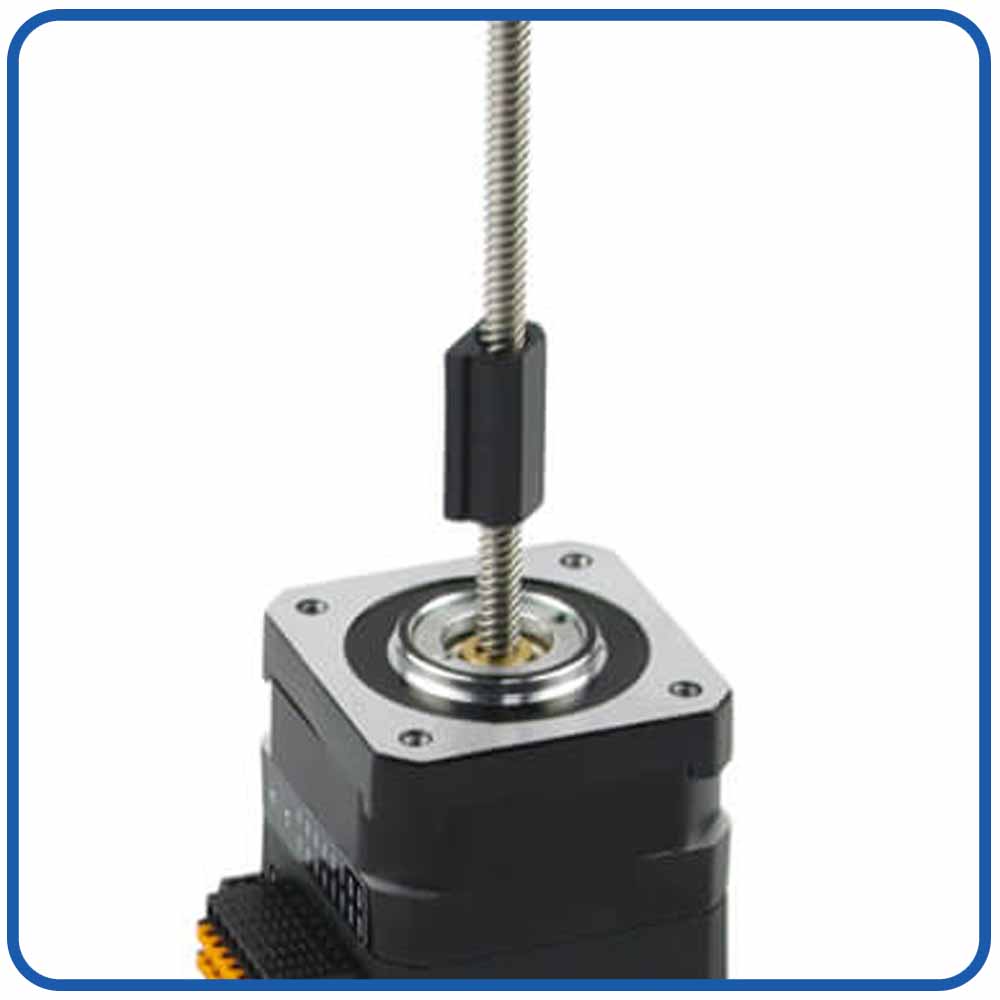
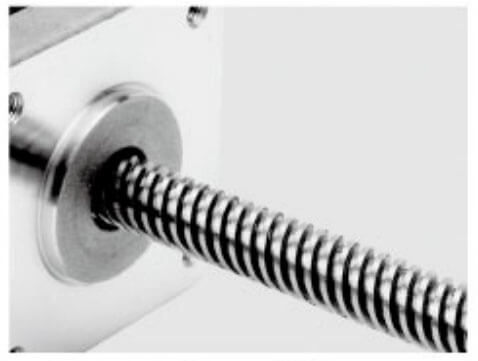
Blyskrue |
|
|
|
|
|
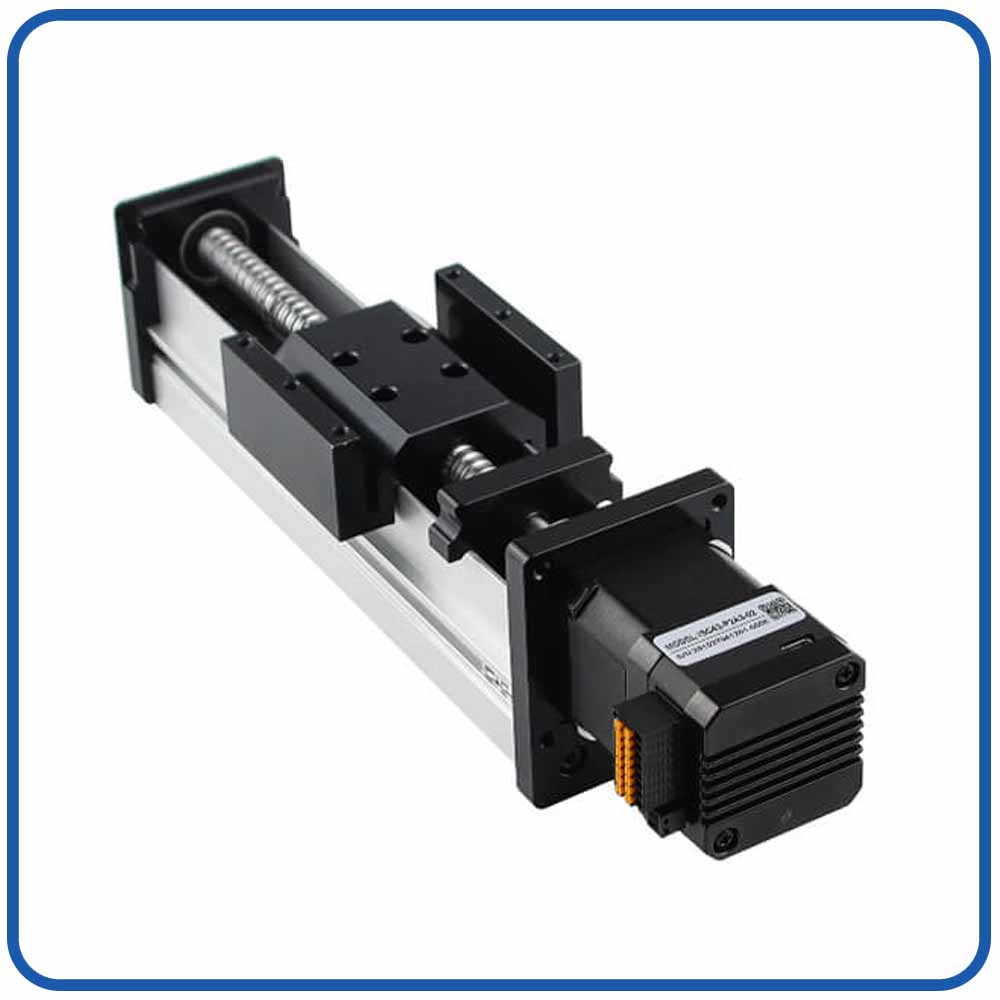
Lineær bevegelse |
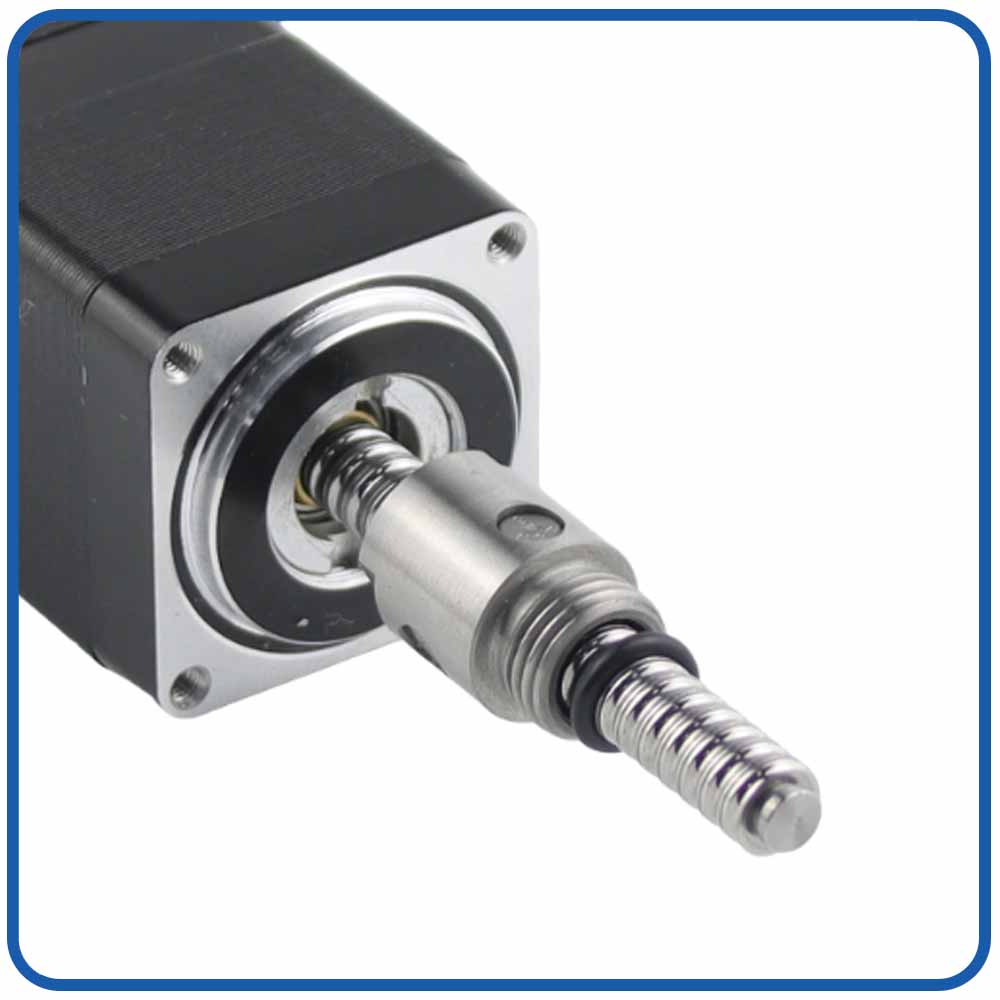
Ball skrue |
Bremse |
IP-nivå |
|
|
|
|
|
|
|---|---|---|---|---|---|
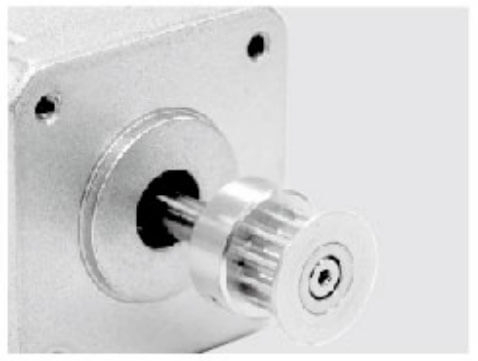
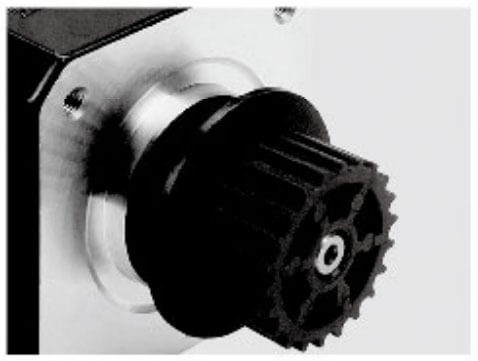
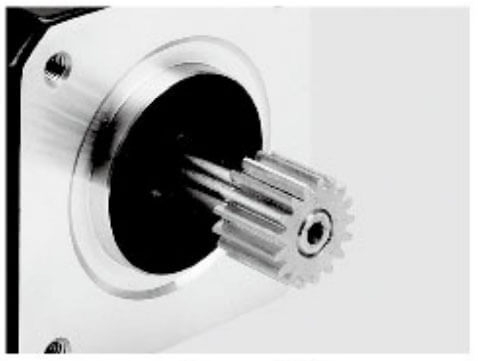
Remskive i aluminium |
Akselstift |
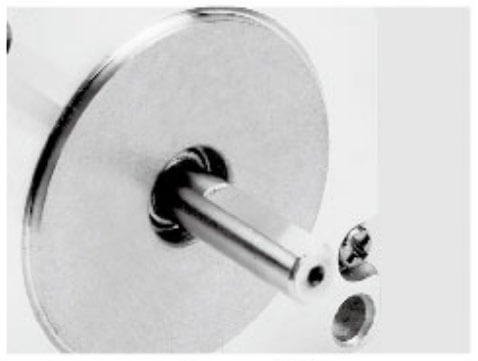
Enkelt D-skaft |
Hult skaft |
Remskive i plast |
Utstyr |
|
|
|
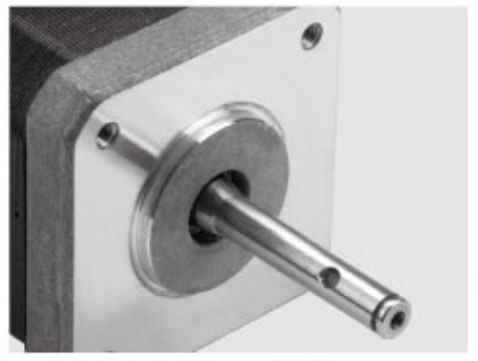
|
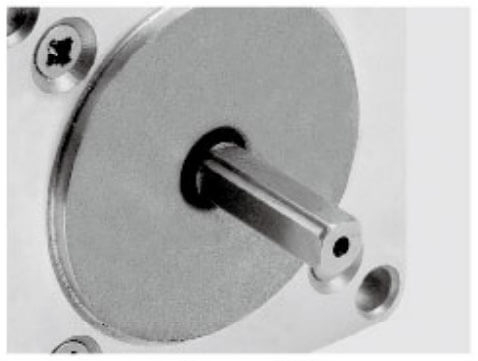
|
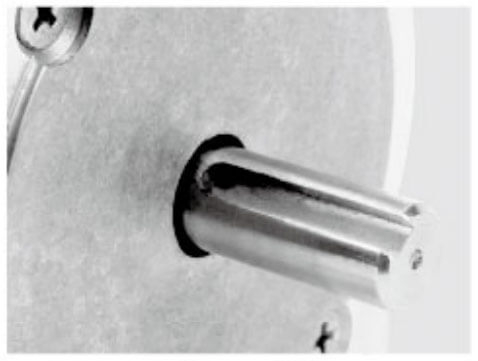
|
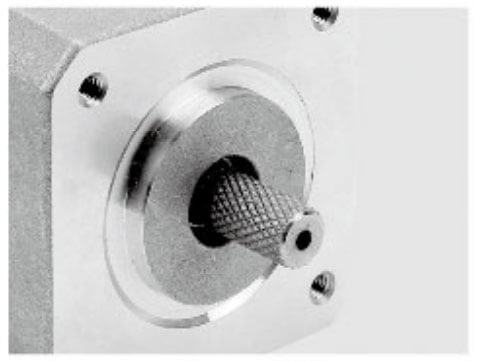
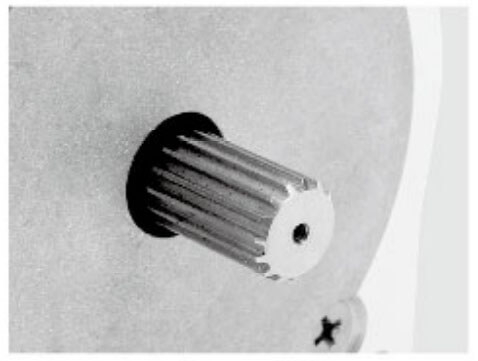
Knurling |
Hobbing skaft |
Skrueaksel |
Hult skaft |
Dobbel D-aksel |
Keyway |
Sporte landbruksroboter er designet for å utføre automatiserte jordbruksoppgaver i komplekse utendørsmiljøer, inkludert avlingsovervåking, sprøyting, transport og åkervedlikehold. Sammenlignet med hjul med hjul gir belteroboter bedre stabilitet, sterkere trekkraft og forbedret tilpasningsevne til ujevnt terreng.
For å oppnå pålitelig drift må robotens drivsystem, spesielt BLDC-motoren , oppfylle strenge ytelseskrav knyttet til dreiemoment, effektivitet, kontrollnøyaktighet og miljømessig holdbarhet.
Jordbruksfelt inkluderer ofte utfordrende forhold som:
Gjørmete jord
Skråninger og ujevne overflater
Løs jordbruksland
Transport av tung nyttelast
Beltebanens design øker bakkekontakten og forbedrer stabiliteten, men det skaper også høyere kjøremotstand. Derfor krever beltede landbruksroboter motorer med høyt dreiemoment og sterk overbelastningsevne for å opprettholde jevn bevegelse under forskjellige forhold.
De fleste landbruksroboter opererer med lave hastigheter for å sikre presise oppdrettsprosesser. Drivsystemet må gi:
Glatt oppstart
Nøyaktig hastighetskontroll
Stabil krypeytelse
Nøyaktig dreieevne
En høyytelses BLDC servomotor kan gi nøyaktig tilbakemeldingskontroll, slik at roboten kan justere sporhastigheten i henhold til terrengendringer og driftskrav.
Landbruksroboter er vanligvis avhengige av batteristrøm og kan fungere i mange timer på åpne jorder. Derfor må motoren ha høy virkningsgrad for å redusere energiforbruket.
Viktige krav inkluderer:
Høy elektrisk virkningsgrad
Lav varmeutvikling
Optimalisert batteribruk
Forlenget driftstid
Effektive BLDC-motorer bidrar til å redusere ladefrekvensen og forbedre den generelle produktiviteten.
Utendørs landbruksmiljøer utsetter roboter for støv, fuktighet, vibrasjoner og temperaturendringer. Motorsystemet må være konstruert for pålitelig langtidsdrift.
Viktige beskyttelsesfunksjoner inkluderer:
Støv- og vannbestandighet
Korrosjonsbestandig hus
Høy mekanisk styrke
Effektiv termisk styring
En riktig beskyttet BLDC-motor sikrer stabil ytelse selv under krevende feltforhold.
Moderne sporede landbruksroboter integrerer sensorer, navigasjonssystemer og intelligente kontrollere. Motoren må støtte nøyaktig kommunikasjon og kontroll.
Avanserte motorsystemer kan gi:
Kodertilbakemelding
Hastighetsovervåking i sanntid
Nøyaktig bevegelsesjustering
CAN-buss eller RS485-kommunikasjon
Disse funksjonene forbedrer navigasjonsnøyaktigheten og muliggjør smartere landbruksautomatisering.
Løfteroboter krever drivsystemer som leverer høyt dreiemoment, presis kontroll, energieffektivitet og sterk miljømotstand . Ved å oppfylle disse kravene gir BLDC-motorer pålitelige kraftløsninger som hjelper landbruksroboter med å oppnå stabil drift, lengre arbeidstid og forbedret automatiseringsytelse i moderne landbruk.
Dreiemoment er en av de viktigste faktorene når du velger en BLDC-motor for en beltet landbruksrobot.
Motormomentet må overvinnes:
Robotvekt
Spor-bakke friksjon
Skråmotstand
Nyttelastvekt
Akselerasjonskrav
Det grunnleggende forholdet er:
Motormoment = Drivkraft × Sporradius
En belterobot som opererer på jordbruksland krever vanligvis høyere dreiemoment sammenlignet med innendørs mobile roboter fordi jordmotstanden er betydelig større enn glatte overflater.
For eksempel:
En lett inspeksjonsrobot kan kreve moderat dreiemoment.
En sprøyterobot som bærer tanker og utstyr krever høyere kontinuerlig dreiemoment.
En høsterobot som transporterer tunge landbruksredskaper krever høye toppmomentkapasitet.
Mange belteroboter bruker BLDC-motorer kombinert med planetgirkasser for å øke utgangsmomentet samtidig som de opprettholder kompakte motordimensjoner.
En giret BLDC-motorløsning gir:
Høyere hjul/bane drivkraft
Bedre klatreevne
Forbedret stabilitet ved lav hastighet
Redusert motorbelastning
Kraftvalg avhenger av robotens driftshastighet, lastekapasitet og arbeidsmiljø.
Motoreffekten bør samsvare med de faktiske brukskravene i stedet for bare å velge den høyeste tilgjengelige effekten.
Viktige parametere inkluderer:
Nominell effekt representerer den kontinuerlige utgangseffekten motoren kan gi under normal drift.
En motor med utilstrekkelig merkeeffekt kan oppleve:
Overoppheting
Redusert effektivitet
Forkortet levetid
Uventede nedleggelser
Landbruksroboter møter ofte plutselig motstand, for eksempel:
Dyp gjørme
Ujevnt terreng
Bratte bakker
Tung belastning
En BLDC-motor med tilstrekkelig toppeffekt tillater midlertidig overbelastning uten ytelsessvikt.
Fordi landbruksroboter ofte har begrenset installasjonsplass, kan en motor med høy effekttetthet gi større ytelse samtidig som roboten holdes kompakt.
Løfteroboter opererer vanligvis med relativt lave hastigheter, men krever sterk trekkraft.
I motsetning til høyhastighets industrielle applikasjoner, trenger landbruksroboter:
Glatt start
Stabil krypehastighet
Sterk klatreevne
Nøyaktig bevegelseskontroll
En passende lavspent BLDC-motor skal gi sterkt dreiemoment ved lavt turtall.
Viktige egenskaper inkluderer:
Høy dreiemomentkonstant
Stabil elektromagnetisk design
Lavt dreiemoment krusning
Jevn hastighetsregulering
For autonome landbruksroboter er jevn drift med lav hastighet spesielt viktig fordi ustabil bevegelse kan påvirke:
Avlingsbeskyttelsesnøyaktighet
Sprøytekonsistens
Navigasjonsytelse
Utstyrsposisjonering
Moderne beltede landbruksroboter bruker i økende grad integrerte BLDC servomotorer , som kombinerer motoren, koderen og kontrolleren til en kompakt enhet.
Sammenlignet med tradisjonelle motorsystemer som krever separate kontrollere og tilbakemeldingsenheter, tilbyr integrerte servomotorer flere fordeler:
Tradisjonelle løsninger krever:
Eksterne motorførere
Separate kodere
Komplekse ledningssystemer
Integrerte BLDC servomotorer reduserer systemets kompleksitet ved å kombinere disse komponentene sammen.
Med innebygd kodertilbakemelding kan motoren oppnå:
Nøyaktig hastighetskontroll
Nøyaktig posisjonsjustering
Bedre synkronisering mellom venstre og høyre spor
Dette er viktig for belteroboter som bruker differensialstyring.
Landbruksroboter trenger ofte plass til:
Batterier
Sensorer
Landbruksutstyr
Kommunikasjonsmoduler
Kompakte integrerte motorer bidrar til å maksimere tilgjengelig plass.
Landbruksmiljøer er tøffe sammenlignet med innendørs industrielle applikasjoner.
Motoren må tåle:
Støv
Vannspray
Søle
Gjødselkjemikalier
Temperatursvingninger
Mekanisk vibrasjon
Når du velger en BLDC-motor, bør du vurdere beskyttelsesgraden.
En passende landbruksrobotmotor krever vanligvis:
IP65 eller høyere beskyttelsesgrad
Dette bidrar til å forhindre:
Støvpenetrasjon
Vannskade
Korrosjonsproblemer
For utendørs landbruksapplikasjoner er motorhusmaterialer, tetningsstrukturer og varmestyringsdesign også viktige hensyn.
Sporte landbruksroboter bruker ofte batteridrevne systemer, noe som gjør lavspente BLDC-motorer til et populært valg.
Vanlige spenningsalternativer inkluderer:
24V BLDC-motorer
36V BLDC-motorer
48V BLDC-motorer
Riktig spenning avhenger av:
Batterikonfigurasjon
Nødvendig effektuttak
Kontrollerkompatibilitet
Krav til driftstid
Høyspenningssystemer gir vanligvis:
Lavere strømforbruk
Redusert kabeltap
Bedre effektivitet for roboter med høyere kraft
Lavspente BLDC-motorer er spesielt egnet for autonome landbruksroboter fordi de gir sikkerhet, effektivitet og enkel integrasjon med batterisystemer.
Motoren og det mekaniske girsystemet må fungere effektivt sammen.
Vanlige stasjonskonfigurasjoner inkluderer:
Motoren driver spormekanismen direkte.
Fordeler:
Enkel struktur
Høy effektivitet
Lite vedlikehold
Ulemper:
Krever en større motor med høyere dreiemoment
En girkasse er lagt mellom motor og bane.
Fordeler:
Høyere dreiemoment
Mindre motorstørrelse
Bedre ytelse ved lav hastighet
Ulemper:
Økt mekanisk kompleksitet
For de fleste belteroboter er en BLDC-motor med planetgirkasse en ideell løsning fordi den balanserer størrelse, dreiemoment, effektivitet og pålitelighet.
Landbruksroboter er avhengige av autonome kontrollsystemer, så motorisk kommunikasjonsevne er viktig.
Avanserte BLDC servomotorer kan støtte:
CAN-buss kommunikasjon
RS485 kommunikasjon
Modbus-protokoller
PWM-kontroll
Analog kontroll
Disse kommunikasjonsalternativene tillater integrasjon med:
Robotkontrollere
Navigasjonssystemer
AI-plattformer
Landbruksautomatiseringssystemer
Pålitelig kommunikasjon forbedrer:
Bevegelseskoordinering
Feilovervåking
Fjerndiagnostikk
Landbruksroboter opererer ofte langt unna vedlikeholdsanlegg. Motorens pålitelighet påvirker produktiviteten direkte.
En høykvalitets BLDC-motor skal gi:
Lang levetid
Stabil termisk ytelse
Lav vibrasjon
Høy overbelastningsevne
Minimalt vedlikeholdskrav
Sammenlignet med børstede motorer, eliminerer BLDC-motorer bytte av børster og reduserer nedetiden, noe som gjør dem mer egnet for kommersiell landbruksautomatisering.
BLDC-motorer er mye brukt i forskjellige landbruksrobotapplikasjoner, inkludert:
Motorer gir stabil bevegelse mens de bærer plantevernmiddel- eller gjødseltanker.
Nøyaktig motorkontroll muliggjør jevn navigering for avlingsinspeksjon.
Motorer med høyt dreiemoment støtter transport av tungt utstyr.
Kompakte BLDC servomotorer muliggjør nøyaktig bevegelse mellom avlingsrader.
Høyeffekts BLDC-motorer gir pålitelig trekkraft for materialhåndtering.
Å velge riktig BLDC-motor for en beltet landbruksrobot krever evaluering av dreiemoment, kraft, hastighet, miljøvern, spenning, kontrollkompatibilitet og mekanisk integrasjon.
Den ideelle motorløsningen bør gi:
Høyt dreiemoment for utfordrende terreng
Høy effektivitet for lengre batteridrift
Nøyaktig kontroll for autonom navigering
Sterk beskyttelse for utemiljøer
Pålitelig ytelse under kontinuerlig drift
For moderne smarte landbruksapplikasjoner tilbyr integrerte lavspente BLDC-servomotorer kombinert med passende girkasser en effektiv og pålitelig drivløsning. De hjelper sporede landbruksroboter med å oppnå bedre mobilitet, høyere automatiseringsnivåer og forbedret produktivitet i komplekse landbruksmiljøer.
Svar:
Sporte landbruksroboter bruker BLDC-motorer (børsteløse likestrømsmotorer) fordi de gir høyt dreiemoment, høy effektivitet, presis kontroll og lang levetid. Sammenlignet med børstede motorer har BLDC-motorer ingen mekaniske børster, noe som reduserer vedlikeholdskravene og forbedrer påliteligheten i tøffe utendørs jordbruksmiljøer.
Svar:
Når du velger en BLDC-motor for en sporet landbruksrobot, inkluderer viktige faktorer nødvendig dreiemoment, motoreffekt, driftshastighet, spenning, effektivitet, beskyttelsesgrad, kontrollmetode og girkassekompatibilitet . Motoren må gi nok drivkraft til å håndtere gjørmete åker, skråninger, tung nyttelast og kontinuerlig drift.
Svar:
Det nødvendige dreiemomentet avhenger av robotens vekt, spordesign, nyttelast, terrengforhold og klatrekrav. Fordi belteroboter opererer på ujevn jordbruksland, krever de vanligvis høyt dreiemoment med lav hastighet . En BLDC-motor kombinert med en planetgirkasse kan øke utgangsmomentet og forbedre trekkraftytelsen.
Svar:
Ja. BLDC-motorer er svært egnet for utendørs landbruksroboter fordi de kan utformes med sterk miljøbeskyttelse, inkludert IP65 eller høyere beskyttelsesklassifisering . De tåler støv, vannsprut, vibrasjoner og temperaturendringer som vanligvis finnes i landbruksmiljøer.
Svar:
Integrerte BLDC servomotorer kombinerer motoren, koderen og driveren til en kompakt enhet, som forenkler robotdesign og reduserer ledningskompleksiteten. De gir nøyaktig hastighetskontroll, posisjonsfeedback og kommunikasjonsfunksjoner, noe som gjør dem ideelle for autonome sporede landbruksroboter.
Svar:
I de fleste tilfeller har beltede landbruksroboter nytte av å bruke BLDC-motorer med girkasser . En girkasse øker utgangsmomentet samtidig som den opprettholder en kompakt motorstørrelse, forbedrer klatreevnen, lastekapasiteten og stabiliteten ved lav hastighet. Planetgirkasser brukes ofte på grunn av deres høye effektivitet og holdbarhet.
Svar:
Vanlige BLDC-motorspenninger for landbruksroboter inkluderer 24V, 36V og 48V . Riktig spenning avhenger av batterisystemet, nødvendig strøm, kontrollerkompatibilitet og driftstid. Systemer med høyere spenning kan redusere strømforbruket og forbedre effektiviteten for roboter med høyere effekt.
Svar:
BLDC-motorer forbedrer autonom landbruksrobotytelse gjennom presis hastighetskontroll, rask respons og pålitelig tilbakemelding. De muliggjør nøyaktig sporsynkronisering, jevn navigering og stabil drift for bruksområder som sprøyting, inspeksjon, transport og avlingsovervåking.
Svar:
Avanserte BLDC servomotorer kan støtte kommunikasjonsmetoder som CAN bus, RS485, Modbus, PWM og analog kontroll . Disse kommunikasjonsalternativene tillater sømløs integrasjon med robotkontrollere, navigasjonssystemer og intelligente oppdrettsplattformer.
Svar:
BLDC-motorer reduserer vedlikeholdskostnadene fordi de eliminerer kullbørster og mekaniske kommuteringskomponenter som finnes i tradisjonelle likestrømsmotorer. Dette reduserer slitasje, forlenger levetiden, minimerer nedetid og lar landbruksroboter operere pålitelig under lange oppdrettssykluser.


