

Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 21-07-2026 Asal: Lokasi


Pertanian modern dengan cepat bergerak menuju otomatisasi, dan robot pertanian terlacak menjadi solusi penting untuk meningkatkan produktivitas, mengurangi biaya tenaga kerja, dan memungkinkan pertanian presisi. Robot-robot ini dirancang untuk beroperasi di lingkungan luar ruangan yang menantang, termasuk medan berlumpur, medan tidak rata, lereng, dan area dengan aksesibilitas terbatas. Inti dari mobilitas dan kinerjanya adalah motor BLDC (Brushless DC Motor) , yang secara langsung menentukan kemampuan traksi robot, efisiensi energi, akurasi kontrol, dan keandalan operasional.
Memilih motor BLDC yang tepat untuk robot pertanian terlacak memerlukan pertimbangan cermat terhadap faktor-faktor seperti persyaratan torsi, kondisi pengoperasian, efisiensi daya, kontrol kecepatan, peringkat perlindungan, dan integrasi dengan sistem kontrol robot. Motor yang dipilih dengan tepat memastikan pergerakan yang stabil, masa pakai baterai yang lebih lama, dan pengoperasian yang andal dalam melakukan tugas pertanian yang berat.
Panduan ini menjelaskan faktor-faktor utama yang perlu dipertimbangkan ketika memilih motor DC tanpa sikat untuk robot pertanian terlacak dan bagaimana solusi motor canggih dapat meningkatkan kinerja pertanian robot.
Dengan pesatnya perkembangan pertanian cerdas dan sistem pertanian otonom , robot pertanian terlacak semakin banyak digunakan untuk tugas-tugas seperti pemantauan tanaman, penyemprotan, transportasi, dan inspeksi lapangan. Robot-robot ini harus beroperasi di lingkungan luar ruangan yang menantang, termasuk medan berlumpur, medan tidak rata, lereng, dan siklus kerja yang panjang. Oleh karena itu, motor penggerak memainkan peran penting dalam memastikan pergerakan stabil dan kinerja yang andal.
Motor BLDC (Motor DC Tanpa Sikat) telah menjadi pilihan utama untuk robot pertanian terlacak karena menawarkan efisiensi tinggi, keluaran torsi yang kuat, kontrol presisi, dan daya tahan yang sangat baik dibandingkan dengan motor sikat tradisional.
Robot pertanian yang dilacak memerlukan traksi yang kuat untuk bergerak melalui lingkungan yang kompleks seperti tanah lunak, lumpur, dan lereng. Area kontak tanah yang luas pada track crawler meningkatkan stabilitas namun juga meningkatkan resistensi yang harus diatasi motor.
Motor BLDC memberikan kepadatan torsi tinggi , memungkinkan robot untuk:
Membawa peralatan dan muatan pertanian yang lebih berat
Mendaki lereng dengan performa stabil
Pertahankan gerakan mulus di tanah yang tidak rata
Tangani perubahan beban mendadak selama pengoperasian
Untuk aplikasi yang memerlukan torsi lebih tinggi, motor BLDC sering dikombinasikan dengan gearbox planetary untuk meningkatkan tenaga penggerak kecepatan rendah dan efisiensi keseluruhan.
Sebagian besar robot pertanian beroperasi menggunakan tenaga baterai, sehingga efisiensi energi menjadi persyaratan utama. Dibandingkan dengan motor DC yang disikat, motor DC tanpa sikat menghilangkan sikat mekanis , mengurangi kehilangan energi yang disebabkan oleh gesekan.
Keuntungannya antara lain:
Efisiensi motorik lebih tinggi
Konsumsi daya yang lebih rendah
Mengurangi pembangkitan panas
Waktu pengoperasian yang diperpanjang per pengisian daya baterai
Hal ini memungkinkan robot pertanian otonom bekerja lebih lama di lahan dengan gangguan pengisian daya yang lebih sedikit.
Robot pertanian modern mengandalkan navigasi yang akurat dan sistem kendali cerdas. Motor BLDC yang dilengkapi dengan encoder atau pengontrol servo terintegrasi memberikan umpan balik kecepatan dan posisi yang tepat.
Hal ini memungkinkan:
Penyesuaian kecepatan trek yang akurat
Akselerasi dan deselerasi yang halus
Kontrol belokan yang tepat
Sinkronisasi yang lebih baik antara trek kiri dan kanan
Fitur-fitur ini penting untuk pengoperasian otonom seperti penyemprotan presisi, inspeksi tanaman, dan manajemen lapangan yang cerdas.
Robot pertanian sering kali beroperasi dalam kondisi sulit yang melibatkan debu, air, getaran, dan perubahan suhu. Motor BLDC dirancang dengan komponen keausan yang lebih sedikit dan dapat memberikan pengoperasian yang stabil dalam jangka panjang.
Banyak fitur motor robot pertanian:
Peringkat perlindungan IP65 atau lebih tinggi
Struktur tahan debu
Desain penyegelan tahan air
Ketahanan getaran yang kuat
Hal ini membuatnya cocok untuk pengoperasian terus-menerus di luar ruangan dengan perawatan minimal.
Ruang di dalam robot pertanian terbatas karena mereka juga memerlukan baterai, sensor, pengontrol, dan peralatan pertanian. Motor BLDC menawarkan struktur kompak dengan kepadatan daya tinggi.
Motor servo BLDC terintegrasi menggabungkan:
Motor
Pembuat enkode
Pengemudi
Sistem kendali
menjadi satu unit, mengurangi kompleksitas pengkabelan dan menyederhanakan desain robot.
Motor sikat tradisional memerlukan perawatan rutin karena sikat karbon akan aus seiring waktu. Motor BLDC menggunakan pergantian elektronik sebagai pengganti sikat mekanis, sehingga meningkatkan keandalan secara signifikan.
Manfaatnya meliputi:
Masa pakai lebih lama
Biaya pemeliharaan lebih rendah
Mengurangi waktu henti
Operasi jangka panjang yang lebih stabil
Hal ini sangat penting terutama bagi robot pertanian yang harus beroperasi terus menerus selama musim pertanian.
Robot pertanian terlacak menggunakan motor BLDC karena memberikan kombinasi ideal antara torsi tinggi, efisiensi energi, kontrol presisi, daya tahan, dan desain kompak . Dengan keunggulan seperti perawatan yang rendah, ketahanan terhadap lingkungan yang kuat, dan kinerja gerakan yang sangat baik, motor BLDC membantu robot pertanian mencapai operasi otonom yang andal di lingkungan pertanian yang kompleks.
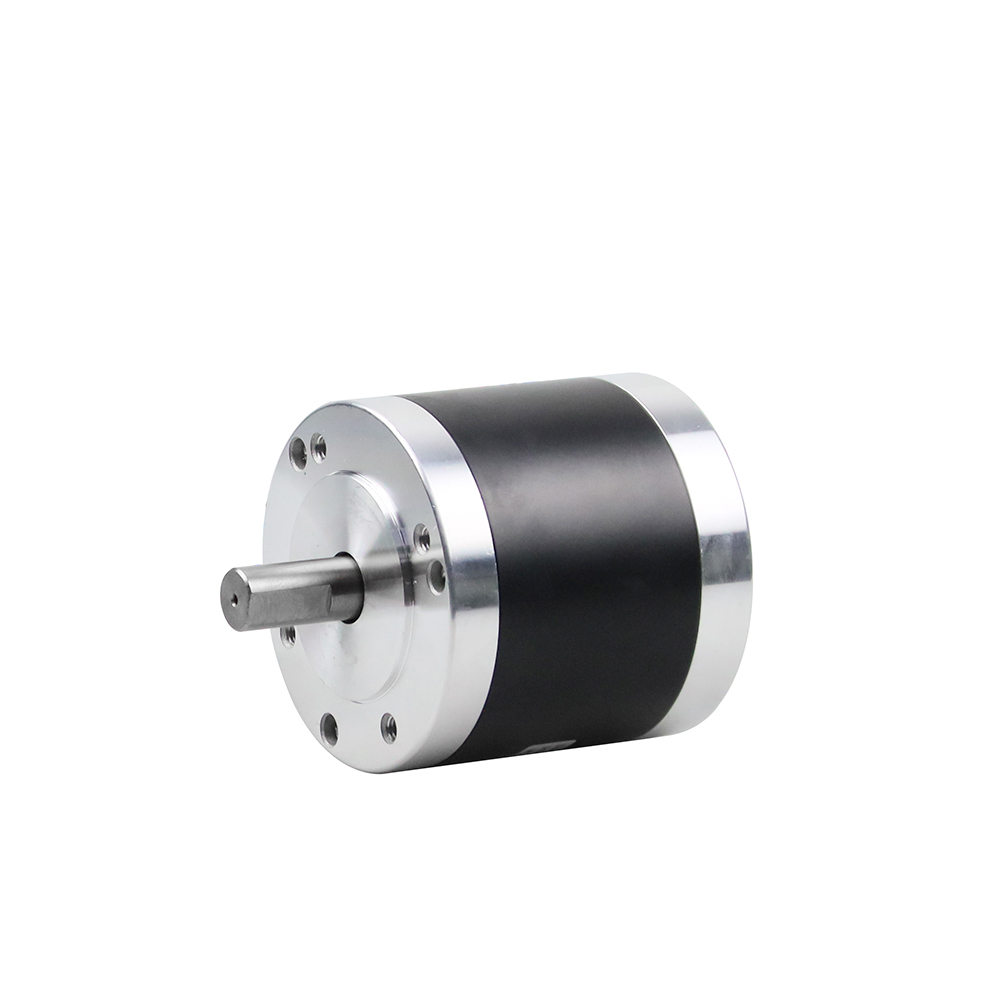
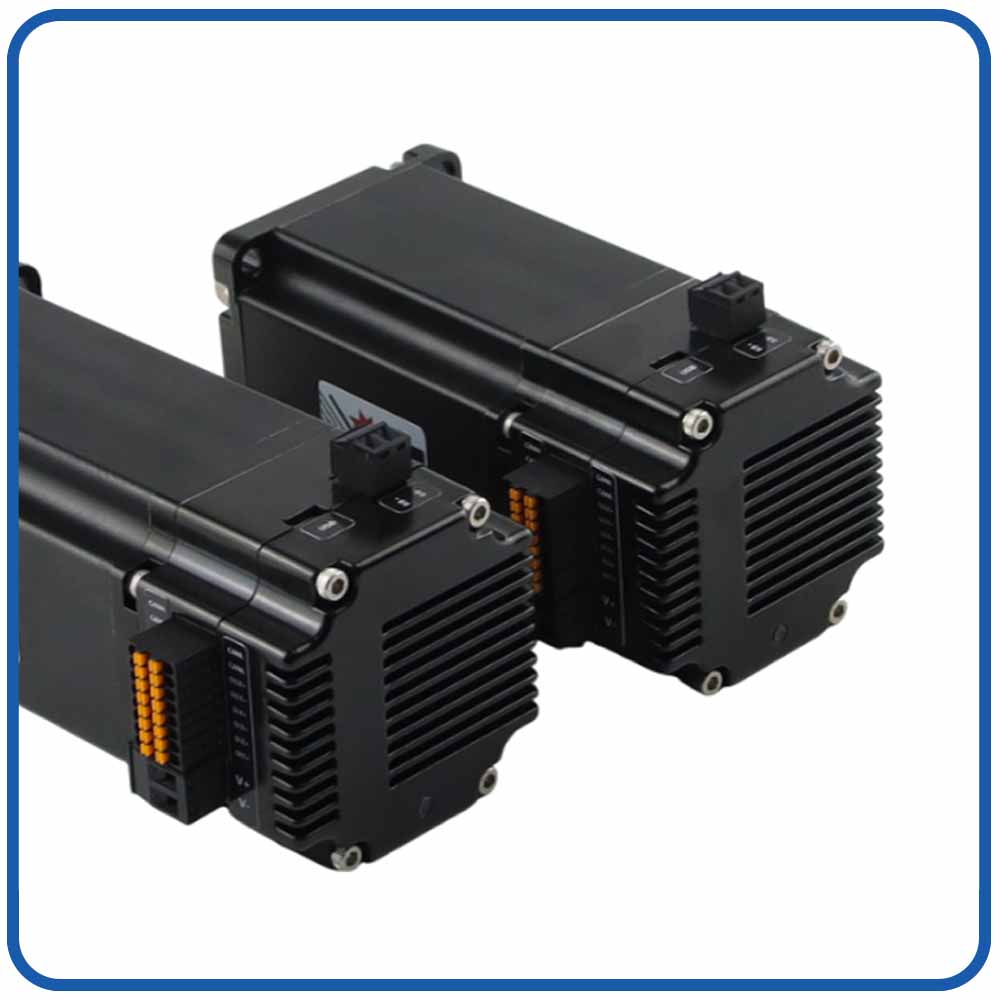
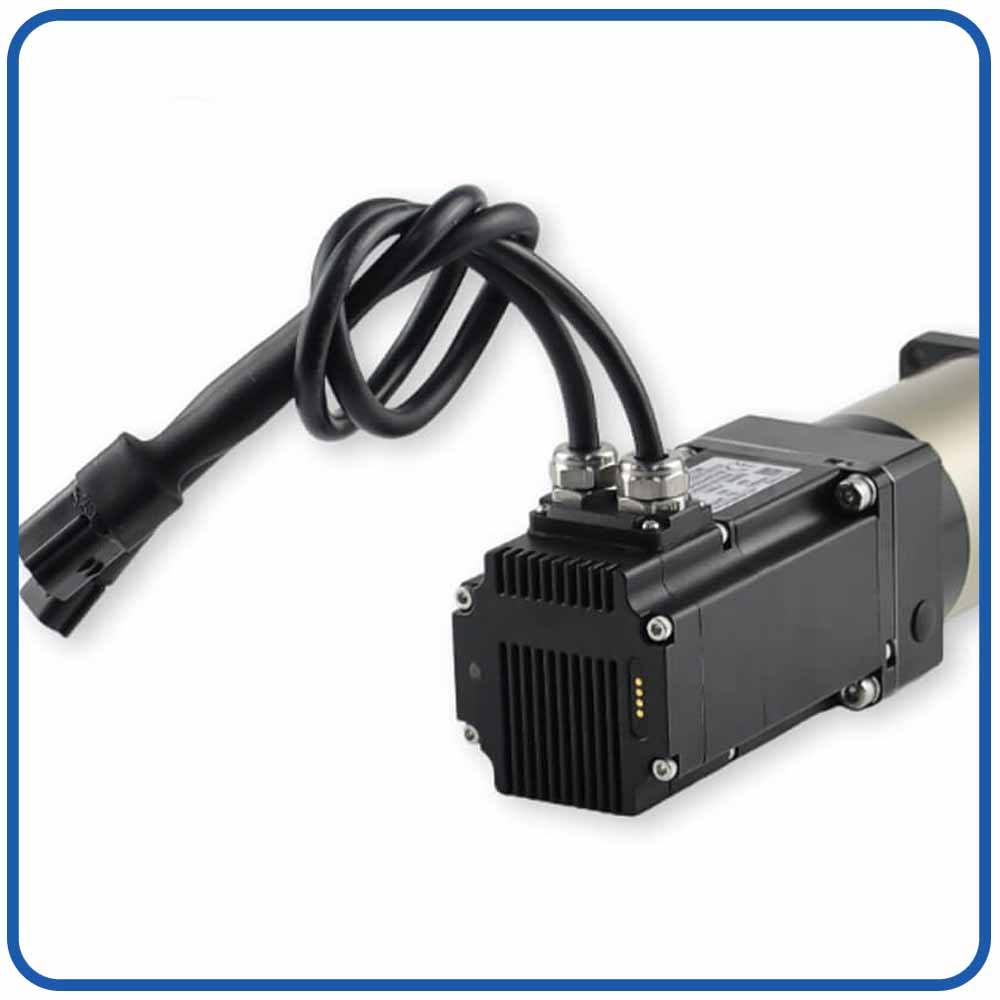
Motor BLDC 80BLS01 — Sistem Penggerak Motor Brushless yang Ringkas, Cerdas, dan Andal |
||
|
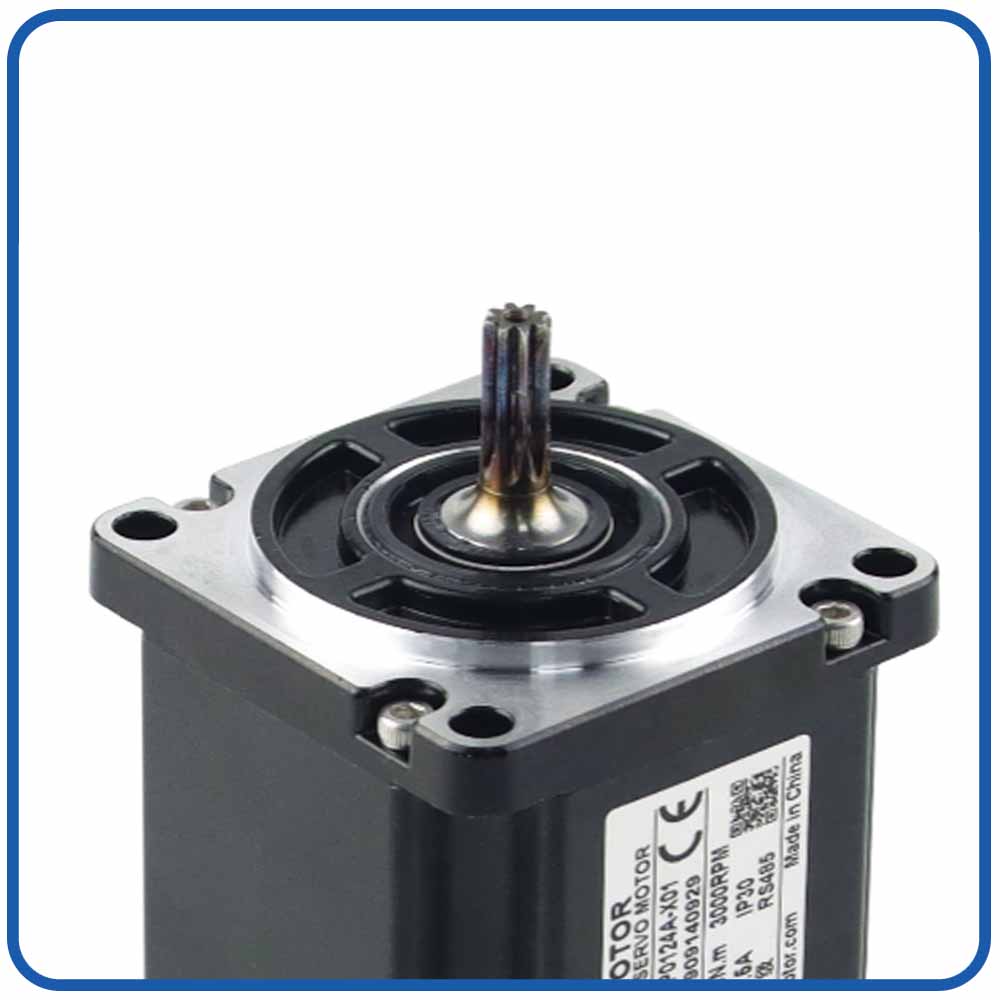
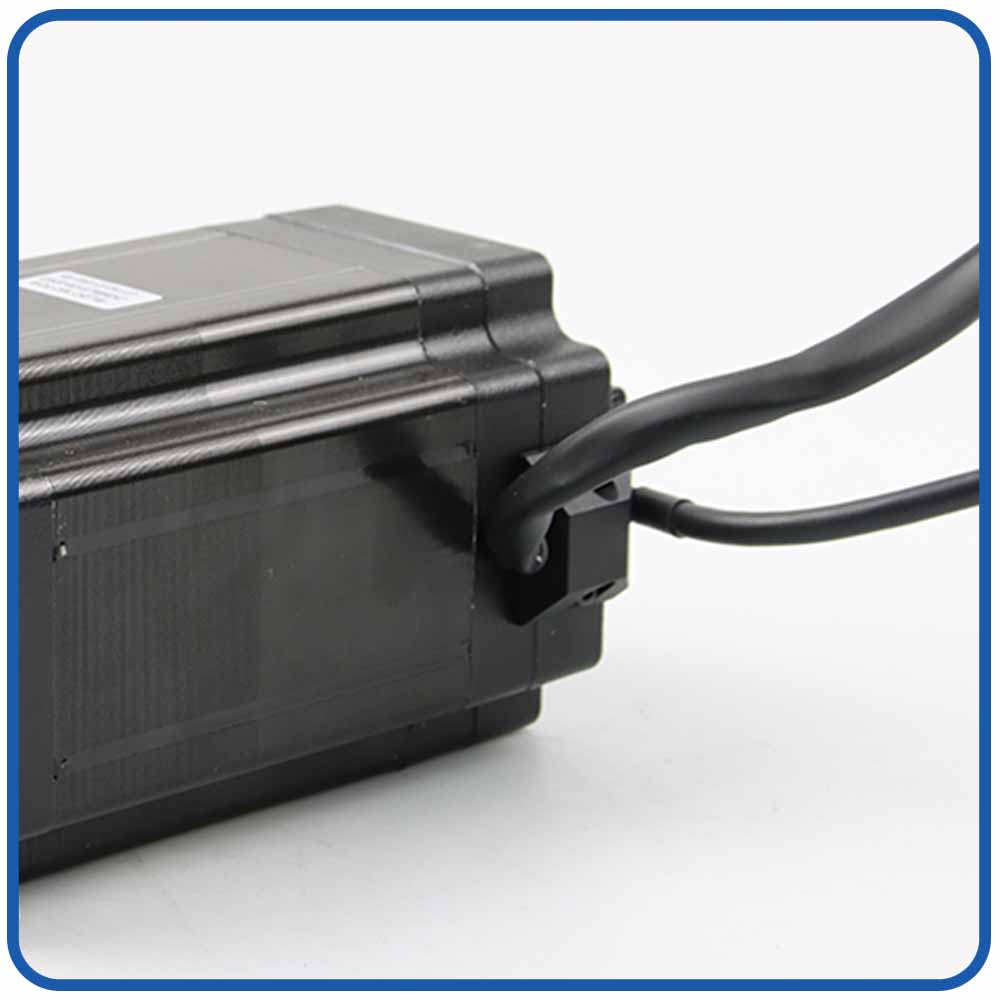
Ikhtisar Produk: Motor DC Brushless BF80BLS adalah motor kompak dan berefisiensi tinggi yang dirancang untuk aplikasi gerakan presisi. Menampilkan kinerja yang andal, pengoperasian dengan kebisingan rendah, dan kontrol kecepatan yang sangat baik, produk ini memberikan output daya yang stabil untuk peralatan otomasi, robotika, perangkat medis, dan sistem dengan ruang terbatas lainnya yang memerlukan solusi gerakan yang efisien dan tahan lama. |
|
Ikhtisar Teknis Utama
|
||
Aplikasi Khas
|
||
Model |
Kekuatan |
Nilai Tegangan |
Saat ini |
Kecepatan Terukur |
Torsi Terukur |
Inersia rotor |
Panjang |
/ |
W |
Vdc |
A |
Rpm |
Nm |
kg.cm² |
mm |
110 |
48 |
3 |
3000 |
0.35 |
0.21 |
78 |
|
220 |
48 |
5.5 |
3000 |
0.7 |
0.42 |
98 |
|
330 |
48 |
8 |
3000 |
1.05 |
0.63 |
118 |
|
440 |
48 |
10.5 |
3000 |
1.4 |
0.84 |
138 |
|
|
|
|
|
|---|---|---|---|---|
Batang |
Perumahan terminal |
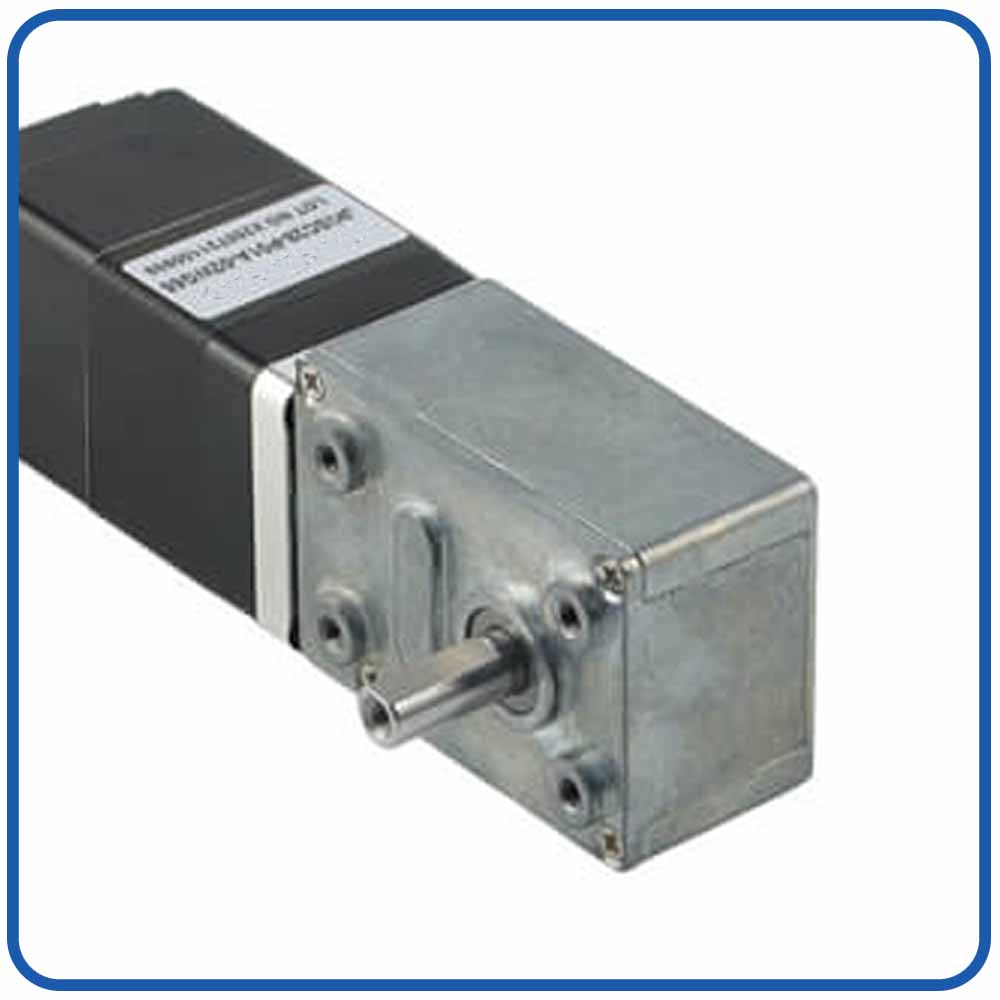
Gearbox Cacing |
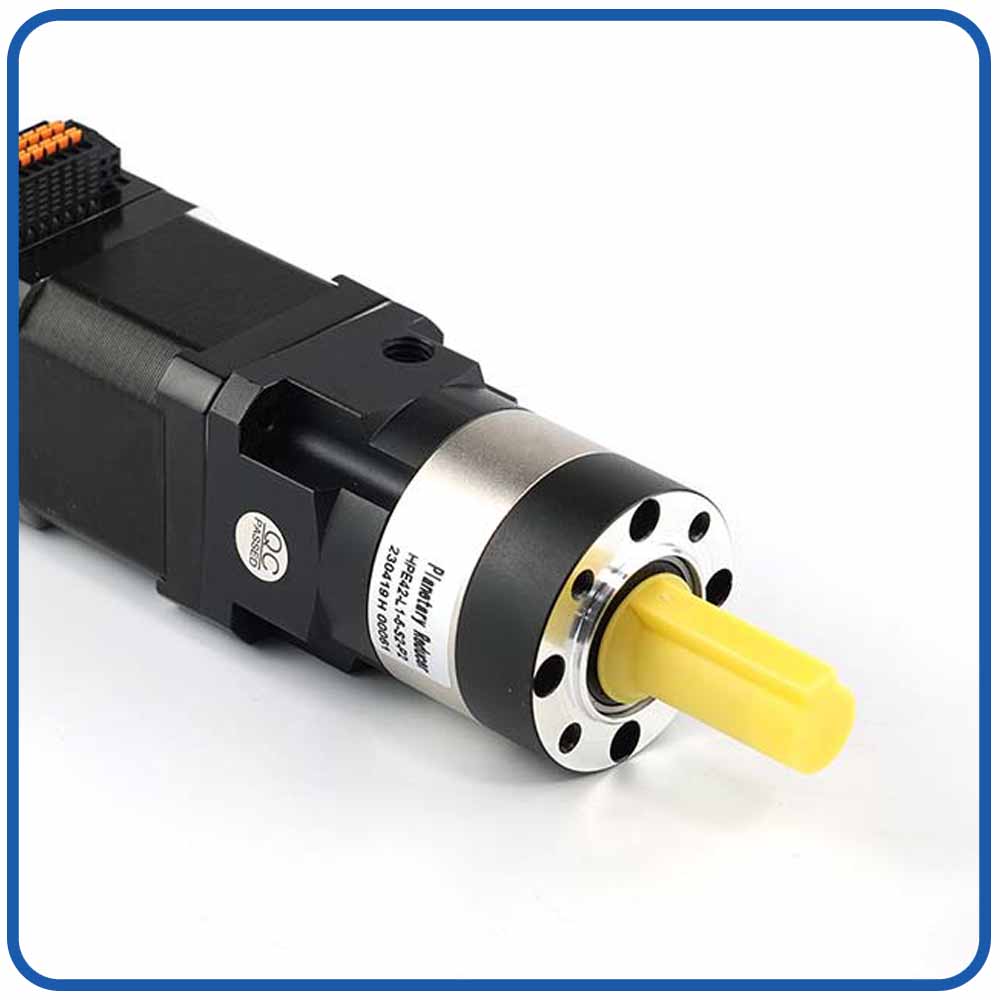
Gearbox Planet |
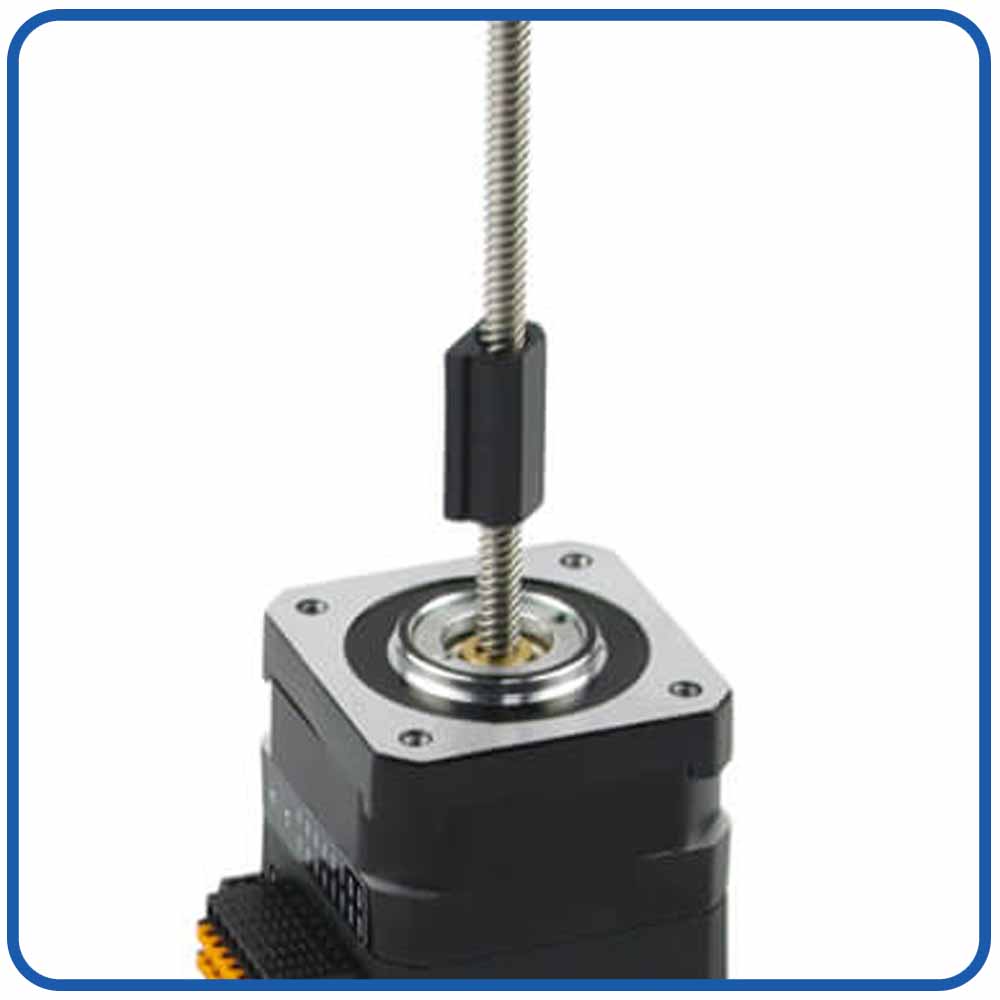
Sekrup Timbal |
|
|
|
|
|
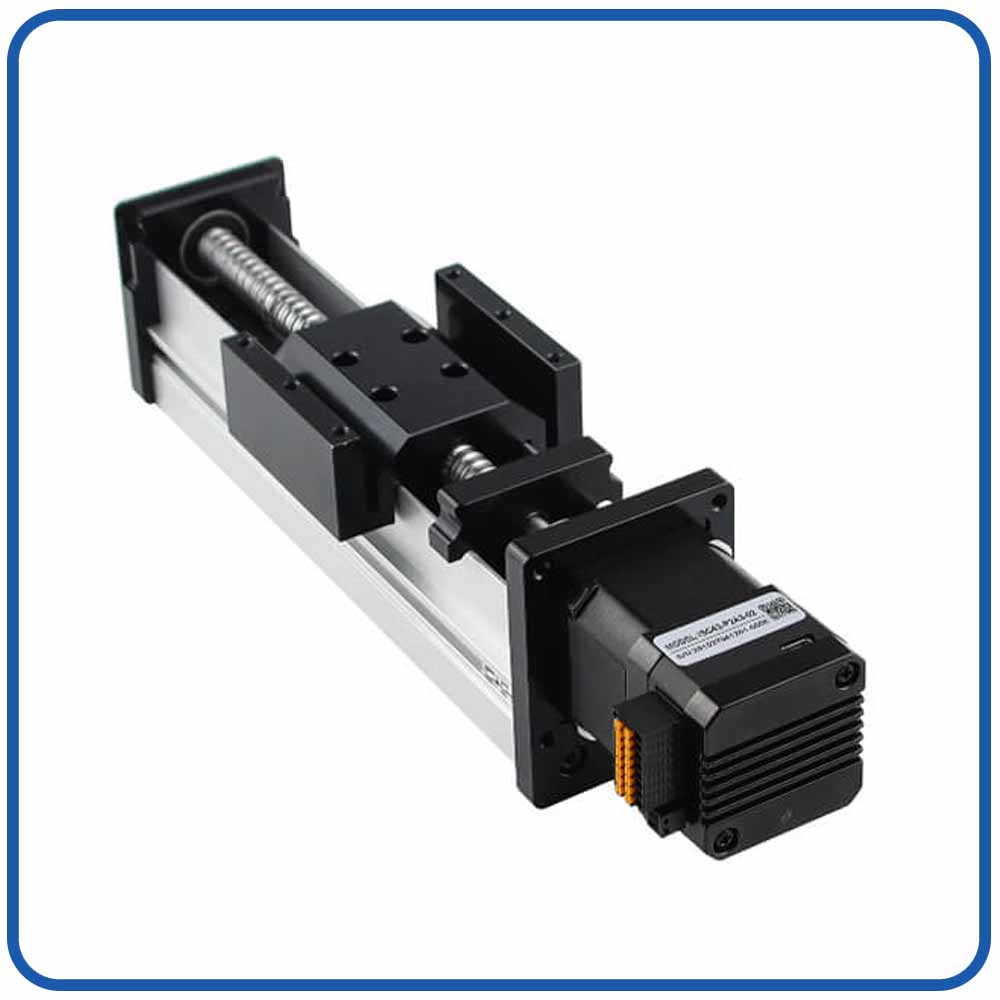
Gerak Linier |
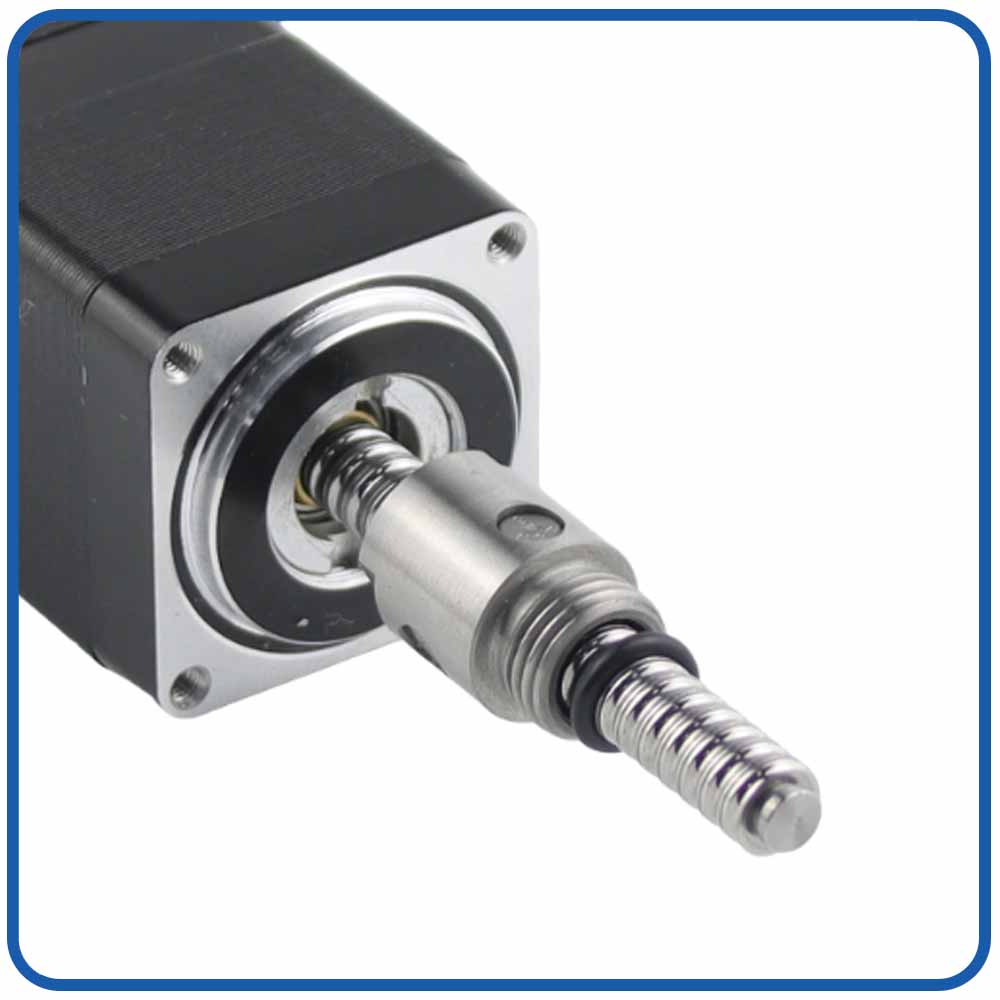
Sekrup Bola |
Rem |
Tingkat IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
Katrol Aluminium |
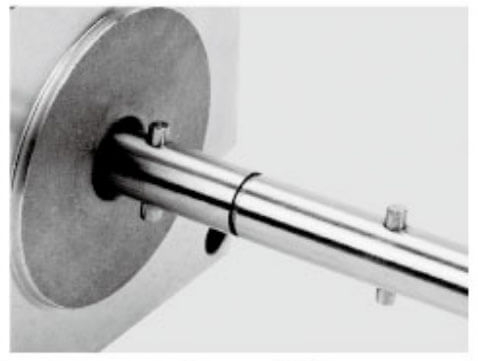
Pin Poros |
Poros D Tunggal |
Poros Berongga |
Katrol Plastik |
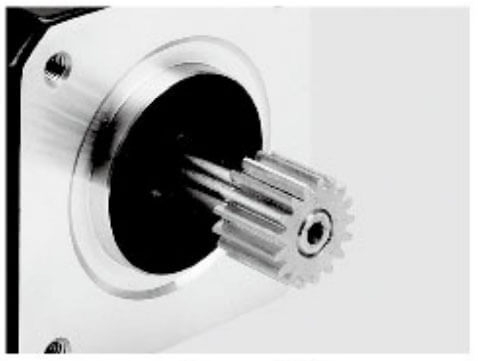
Gigi |
|
|
|
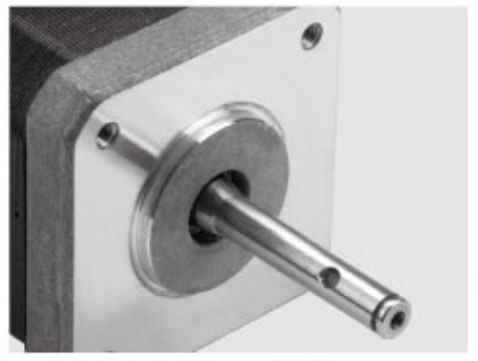
|
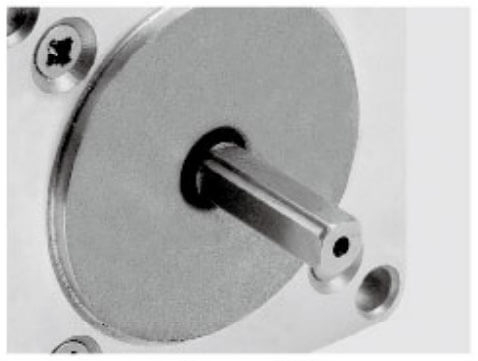
|
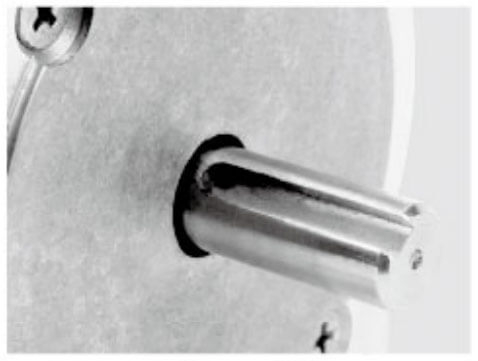
|
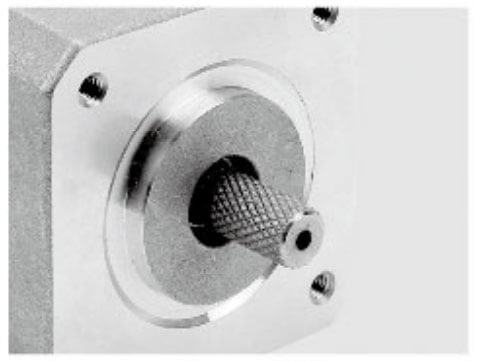
Knurling |
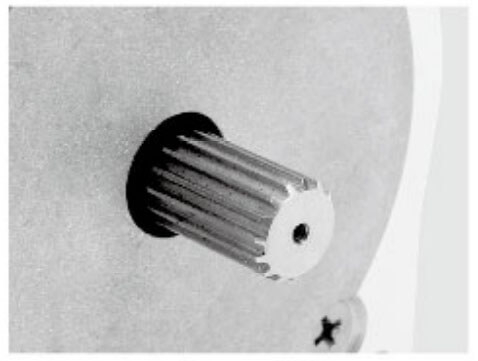
Poros Hobbing |
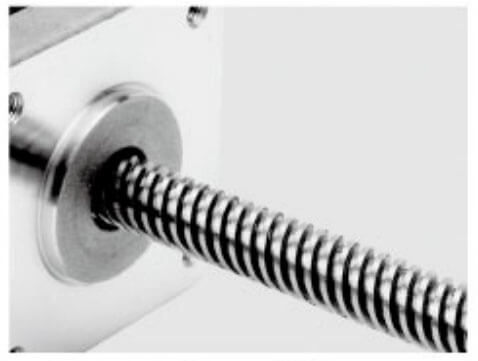
Poros Sekrup |
Poros Berongga |
Poros D Ganda |
alur pasak |
Robot pertanian terlacak dirancang untuk melakukan tugas pertanian otomatis di lingkungan luar ruangan yang kompleks, termasuk pemantauan tanaman, penyemprotan, transportasi, dan pemeliharaan lapangan. Dibandingkan dengan robot beroda, robot terlacak memberikan stabilitas yang lebih baik, traksi yang lebih kuat, dan kemampuan beradaptasi yang lebih baik terhadap medan yang tidak rata.
Untuk mencapai pengoperasian yang andal, sistem penggerak robot, khususnya motor BLDC , harus memenuhi persyaratan kinerja yang ketat terkait torsi, efisiensi, akurasi kontrol, dan ketahanan lingkungan.
Lahan pertanian sering kali memiliki kondisi yang menantang seperti:
Tanah berlumpur
Lereng dan permukaan tidak rata
Lahan pertanian yang longgar
Transportasi muatan berat
Desain track crawler meningkatkan kontak dengan tanah dan meningkatkan stabilitas, namun juga menciptakan ketahanan berkendara yang lebih tinggi. Oleh karena itu, robot pertanian terlacak memerlukan motor dengan keluaran torsi tinggi dan kemampuan beban berlebih yang kuat untuk menjaga kelancaran pergerakan dalam berbagai kondisi.
Kebanyakan robot pertanian beroperasi dengan kecepatan rendah untuk memastikan proses pertanian yang presisi. Sistem penggerak harus menyediakan:
Permulaan yang lancar
Kontrol kecepatan yang akurat
Performa perayapan yang stabil
Kemampuan belok yang tepat
berperforma tinggi Motor servo BLDC dapat memberikan kontrol umpan balik yang akurat, memungkinkan robot menyesuaikan kecepatan lintasan sesuai dengan perubahan medan dan kebutuhan pengoperasian.
Robot pertanian biasanya mengandalkan tenaga baterai dan dapat beroperasi berjam-jam di lapangan terbuka. Oleh karena itu, motor harus memiliki efisiensi yang tinggi untuk mengurangi konsumsi energi.
Persyaratan utama meliputi:
Efisiensi listrik yang tinggi
Pembangkitan panas rendah
Penggunaan baterai yang dioptimalkan
Waktu pengoperasian yang diperpanjang
Motor BLDC yang efisien membantu mengurangi frekuensi pengisian daya dan meningkatkan produktivitas secara keseluruhan.
Lingkungan pertanian luar ruangan membuat robot terkena debu, kelembapan, getaran, dan perubahan suhu. Sistem motor harus dirancang untuk pengoperasian jangka panjang yang andal.
Fitur perlindungan penting meliputi:
Tahan debu dan air
Perumahan tahan korosi
Kekuatan mekanik yang tinggi
Manajemen termal yang efektif
Motor BLDC yang terlindungi dengan baik memastikan kinerja stabil bahkan dalam kondisi lapangan yang berat.
Robot pertanian terlacak modern mengintegrasikan sensor, sistem navigasi, dan pengontrol cerdas. Motor harus mendukung komunikasi dan kontrol yang akurat.
Sistem motorik tingkat lanjut dapat menyediakan:
Umpan balik pembuat enkode
Pemantauan kecepatan waktu nyata
Penyesuaian gerakan yang tepat
Komunikasi CAN bus atau RS485
Fungsi-fungsi ini meningkatkan akurasi navigasi dan memungkinkan otomatisasi pertanian yang lebih cerdas.
Robot pertanian terlacak memerlukan sistem penggerak yang menghasilkan torsi tinggi, kontrol presisi, efisiensi energi, dan ketahanan lingkungan yang kuat . Dengan memenuhi persyaratan ini, motor BLDC memberikan solusi daya andal yang membantu robot pertanian mencapai pengoperasian yang stabil, jam kerja lebih lama, dan peningkatan kinerja otomatisasi dalam pertanian modern.
Torsi adalah salah satu faktor terpenting saat memilih motor BLDC untuk robot pertanian terlacak.
Torsi motor harus mengatasi:
Berat robot
Gesekan lintasan-tanah
Resistensi kemiringan
Berat muatan
Persyaratan akselerasi
Hubungan dasarnya adalah:
Torsi Motor = Gaya Penggerak × Radius Lintasan
Robot terlacak yang beroperasi di lahan pertanian biasanya memerlukan torsi lebih tinggi dibandingkan dengan robot bergerak di dalam ruangan karena ketahanan terhadap tanah jauh lebih besar daripada permukaan halus.
Misalnya:
Robot inspeksi yang ringan mungkin memerlukan torsi sedang.
Robot penyemprot yang membawa tangki dan peralatan memerlukan torsi kontinu yang lebih tinggi.
Robot pemanen yang mengangkut alat-alat pertanian berat memerlukan kemampuan torsi puncak yang tinggi.
Banyak robot pertanian yang dilacak menggunakan motor BLDC yang dikombinasikan dengan gearbox planetary untuk meningkatkan torsi keluaran sambil mempertahankan dimensi motor yang kompak.
Solusi motor BLDC yang diarahkan menyediakan:
Kekuatan penggerak roda/track yang lebih tinggi
Kemampuan memanjat lebih baik
Peningkatan stabilitas kecepatan rendah
Mengurangi beban motorik
Pemilihan daya bergantung pada kecepatan operasi robot, kapasitas beban, dan lingkungan kerja.
Daya motor harus sesuai dengan persyaratan aplikasi sebenarnya, bukan sekadar memilih daya tertinggi yang tersedia.
Parameter penting meliputi:
Daya terukur mewakili keluaran daya berkelanjutan yang dapat dihasilkan motor selama pengoperasian normal.
Motor dengan daya pengenal yang tidak mencukupi mungkin mengalami:
Terlalu panas
Mengurangi efisiensi
Umur yang lebih pendek
Shutdown yang tidak terduga
Robot pertanian sering kali menghadapi hambatan mendadak, seperti:
Lumpur yang dalam
Medan yang tidak rata
Lereng curam
Beban berat
Motor BLDC dengan daya puncak yang memadai memungkinkan pengoperasian beban berlebih sementara tanpa kegagalan kinerja.
Karena robot pertanian sering kali memiliki ruang pemasangan yang terbatas, motor dengan kepadatan daya tinggi dapat memberikan output yang lebih besar sekaligus menjaga robot tetap kompak.
Robot pertanian terlacak biasanya beroperasi pada kecepatan yang relatif rendah namun membutuhkan traksi yang kuat.
Berbeda dengan aplikasi industri berkecepatan tinggi, robot pertanian memerlukan:
Awal yang mulus
Kecepatan merangkak stabil
Kemampuan memanjat yang kuat
Kontrol gerakan yang tepat
yang sesuai Motor BLDC tegangan rendah harus menghasilkan torsi yang kuat pada RPM rendah.
Karakteristik penting meliputi:
Konstanta torsi tinggi
Desain elektromagnetik yang stabil
Riak torsi rendah
Pengaturan kecepatan halus
Untuk robot pertanian otonom, pengoperasian yang lancar pada kecepatan rendah sangatlah penting karena pergerakan yang tidak stabil dapat memengaruhi:
Akurasi perlindungan tanaman
Konsistensi penyemprotan
Kinerja navigasi
Penempatan peralatan
Robot pertanian terlacak modern semakin banyak menggunakan motor servo BLDC terintegrasi , yang menggabungkan motor, encoder, dan pengontrol menjadi satu unit kompak.
Dibandingkan dengan sistem motor tradisional yang memerlukan pengontrol terpisah dan perangkat umpan balik, motor servo terintegrasi menawarkan beberapa keunggulan:
Solusi tradisional memerlukan:
Penggerak motor eksternal
Pembuat enkode terpisah
Sistem pengkabelan yang rumit
Motor servo BLDC terintegrasi mengurangi kompleksitas sistem dengan menggabungkan komponen-komponen ini bersama-sama.
Dengan umpan balik encoder bawaan, motor dapat mencapai:
Kontrol kecepatan yang akurat
Penyesuaian posisi yang tepat
Sinkronisasi yang lebih baik antara trek kiri dan kanan
Hal ini penting untuk robot terlacak yang menggunakan kemudi diferensial.
Robot pertanian seringkali membutuhkan ruang untuk:
Baterai
Sensor
Peralatan pertanian
Modul komunikasi
Motor kompak yang terintegrasi membantu memaksimalkan ruang yang tersedia.
Lingkungan pertanian lebih keras dibandingkan dengan aplikasi industri dalam ruangan.
Motor harus tahan:
Debu
Semprotan air
Lumpur
Bahan kimia pupuk
Fluktuasi suhu
Getaran mekanis
Saat memilih motor BLDC, pertimbangkan tingkat proteksinya.
Motor robot pertanian yang cocok biasanya membutuhkan:
Peringkat perlindungan IP65 atau lebih tinggi
Ini membantu mencegah:
Penetrasi debu
Kerusakan air
Masalah korosi
Untuk aplikasi pertanian luar ruangan, material rumah motor, struktur penyegelan, dan desain manajemen termal juga merupakan pertimbangan penting.
Robot pertanian terlacak biasanya menggunakan sistem bertenaga baterai, menjadikan motor BLDC bertegangan rendah menjadi pilihan populer.
Opsi voltase umum meliputi:
Motor BLDC 24V
Motor BLDC 36V
Motor BLDC 48V
Tegangan yang benar tergantung pada:
Konfigurasi baterai
Keluaran daya yang diperlukan
Kompatibilitas pengontrol
Persyaratan waktu pengoperasian
Sistem tegangan tinggi umumnya menyediakan:
Konsumsi saat ini lebih rendah
Mengurangi kerugian kabel
Efisiensi yang lebih baik untuk robot berkekuatan lebih tinggi
Motor BLDC bertegangan rendah sangat cocok untuk robot pertanian otonom karena memberikan keamanan, efisiensi, dan integrasi yang mudah dengan sistem baterai.
Sistem transmisi motor dan mekanis harus bekerja sama secara efisien.
Konfigurasi drive umum meliputi:
Motor langsung menggerakkan mekanisme track.
Keuntungan:
Struktur sederhana
Efisiensi tinggi
Perawatan yang rendah
Kekurangan:
Membutuhkan motor yang lebih besar dengan keluaran torsi yang lebih tinggi
Gearbox ditambahkan antara motor dan track.
Keuntungan:
Output torsi lebih tinggi
Ukuran motornya lebih kecil
Performa kecepatan rendah yang lebih baik
Kekurangan:
Peningkatan kompleksitas mekanis
Untuk sebagian besar robot pertanian terlacak, motor BLDC dengan gearbox planetary adalah solusi ideal karena menyeimbangkan ukuran, torsi, efisiensi, dan keandalan.
Robot pertanian mengandalkan sistem kendali otonom, sehingga kemampuan komunikasi motorik menjadi penting.
Motor servo BLDC tingkat lanjut mungkin mendukung:
BISA komunikasi bus
Komunikasi RS485
Protokol Modbus
Kontrol PWM
Kontrol analog
Opsi komunikasi ini memungkinkan integrasi dengan:
Pengendali robot
Sistem navigasi
platform AI
Sistem otomasi pertanian
Komunikasi yang andal meningkat:
Koordinasi gerak
Pemantauan kesalahan
Diagnostik jarak jauh
Robot pertanian sering kali beroperasi jauh dari fasilitas pemeliharaan. Keandalan motor secara langsung mempengaruhi produktivitas.
Motor BLDC berkualitas tinggi harus menyediakan:
Umur pengoperasian yang panjang
Kinerja termal yang stabil
Getaran rendah
Kemampuan kelebihan beban yang tinggi
Persyaratan perawatan minimal
Dibandingkan dengan motor yang disikat, motor BLDC menghilangkan penggantian sikat dan mengurangi waktu henti, sehingga lebih cocok untuk otomatisasi pertanian komersial.
Motor BLDC banyak digunakan dalam berbagai aplikasi robot pertanian, antara lain:
Motor memberikan pergerakan yang stabil saat membawa tangki pestisida atau pupuk.
Kontrol motor yang tepat memungkinkan navigasi yang lancar untuk pemeriksaan tanaman.
Motor torsi tinggi mendukung transportasi alat berat.
Motor servo BLDC yang ringkas memungkinkan pergerakan akurat antar baris tanaman.
Motor BLDC berdaya tinggi memberikan traksi yang andal untuk penanganan material.
Memilih motor BLDC yang tepat untuk robot pertanian terlacak memerlukan evaluasi torsi, daya, kecepatan, perlindungan lingkungan, voltase, kompatibilitas kontrol, dan integrasi mekanis.
Solusi motorik yang ideal harus menyediakan:
Torsi tinggi untuk medan yang menantang
Efisiensi tinggi untuk pengoperasian baterai lebih lama
Kontrol yang tepat untuk navigasi otonom
Perlindungan yang kuat untuk lingkungan luar ruangan
Kinerja yang andal dalam pengoperasian berkelanjutan
Untuk aplikasi pertanian cerdas modern, motor servo BLDC tegangan rendah terintegrasi yang dikombinasikan dengan gearbox yang sesuai menawarkan solusi penggerak yang efisien dan andal. Mereka membantu robot pertanian terlacak mencapai mobilitas yang lebih baik, tingkat otomatisasi yang lebih tinggi, dan peningkatan produktivitas di lingkungan pertanian yang kompleks.
Jawaban:
Robot pertanian terlacak menggunakan motor BLDC (Brushless DC Motors) karena memberikan torsi tinggi, efisiensi tinggi, pengendalian presisi, dan masa pakai lama. Dibandingkan dengan motor yang disikat, motor BLDC tidak memiliki sikat mekanis, sehingga mengurangi kebutuhan perawatan dan meningkatkan keandalan di lingkungan pertanian luar ruangan yang keras.
Jawaban:
Saat memilih motor BLDC untuk robot pertanian terlacak, faktor penting meliputi torsi yang diperlukan, daya motor, kecepatan pengoperasian, voltase, efisiensi, peringkat perlindungan, metode kontrol, dan kompatibilitas kotak roda gigi . Motor harus memberikan tenaga penggerak yang cukup untuk menangani medan berlumpur, lereng, muatan berat, dan pengoperasian berkelanjutan.
Jawaban:
Torsi yang dibutuhkan bergantung pada bobot robot, desain lintasan, muatan, kondisi medan, dan persyaratan pendakian. Karena robot terlacak beroperasi di lahan pertanian yang tidak rata, mereka biasanya memerlukan torsi kecepatan rendah yang tinggi . Motor BLDC yang dikombinasikan dengan gearbox planetary dapat meningkatkan torsi keluaran dan meningkatkan kinerja traksi.
Jawaban:
Ya. Motor BLDC sangat cocok untuk robot pertanian luar ruangan karena dapat dirancang dengan perlindungan lingkungan yang kuat, termasuk peringkat perlindungan IP65 atau lebih tinggi . Mereka tahan terhadap debu, semprotan air, getaran, dan perubahan suhu yang biasa ditemukan di lingkungan pertanian.
Jawaban:
Motor servo BLDC terintegrasi menggabungkan motor, encoder, dan driver ke dalam unit yang ringkas, menyederhanakan desain robot dan mengurangi kerumitan kabel. Mereka memberikan kontrol kecepatan yang akurat, umpan balik posisi, dan fungsi komunikasi, menjadikannya ideal untuk robot pertanian yang dilacak secara otonom.
Jawaban:
Dalam kebanyakan kasus, robot pertanian terlacak mendapat manfaat dari penggunaan motor BLDC dengan gearbox . Gearbox meningkatkan torsi keluaran sekaligus mempertahankan ukuran motor yang kompak, meningkatkan kemampuan pendakian, kapasitas beban, dan stabilitas kecepatan rendah. Gearbox planetary biasanya digunakan karena efisiensi dan daya tahannya yang tinggi.
Jawaban:
Tegangan motor BLDC yang umum untuk robot pertanian meliputi 24V, 36V, dan 48V . Tegangan yang benar bergantung pada sistem baterai, daya yang diperlukan, kompatibilitas pengontrol, dan waktu pengoperasian. Sistem tegangan lebih tinggi dapat mengurangi konsumsi arus dan meningkatkan efisiensi robot berkekuatan lebih tinggi.
Jawaban:
Motor BLDC meningkatkan kinerja robot pertanian otonom melalui kontrol kecepatan yang presisi, respons yang cepat, dan umpan balik yang andal. Mereka memungkinkan sinkronisasi jalur yang akurat, navigasi yang lancar, dan pengoperasian yang stabil untuk aplikasi seperti penyemprotan, inspeksi, transportasi, dan pemantauan tanaman.
Jawaban:
Motor servo BLDC tingkat lanjut dapat mendukung metode komunikasi seperti CAN bus, RS485, Modbus, PWM, dan kontrol analog . Opsi komunikasi ini memungkinkan integrasi tanpa batas dengan pengontrol robot, sistem navigasi, dan platform pertanian cerdas.
Jawaban:
Motor BLDC mengurangi biaya perawatan karena menghilangkan sikat karbon dan komponen pergantian mekanis yang ditemukan pada motor DC tradisional. Hal ini mengurangi keausan, memperpanjang masa pakai, meminimalkan waktu henti, dan memungkinkan robot pertanian beroperasi dengan andal selama siklus pertanian yang panjang.


