

การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 21-07-2569 ที่มา: เว็บไซต์


เกษตรกรรมสมัยใหม่กำลังก้าวไปสู่ระบบอัตโนมัติอย่างรวดเร็ว และ หุ่นยนต์ทางการเกษตรแบบติดตามกำลังกลาย เป็นโซลูชันที่สำคัญในการปรับปรุงประสิทธิภาพการผลิต ลดต้นทุนแรงงาน และช่วยให้ทำฟาร์มได้อย่างแม่นยำ หุ่นยนต์เหล่านี้ได้รับการออกแบบมาให้ทำงานในสภาพแวดล้อมกลางแจ้งที่ท้าทาย รวมถึงทุ่งโคลน ภูมิประเทศที่ไม่เรียบ ทางลาด และพื้นที่ที่เข้าถึงได้จำกัด หัวใจสำคัญของความคล่องตัวและสมรรถนะคือ มอเตอร์ BLDC (มอเตอร์กระแสตรงไร้แปรงถ่าน) ซึ่งกำหนดความสามารถในการยึดเกาะของหุ่นยนต์ ประสิทธิภาพการใช้พลังงาน ความแม่นยำในการควบคุม และความน่าเชื่อถือในการปฏิบัติงานของหุ่นยนต์โดยตรง
การเลือกมอเตอร์ BLDC ที่เหมาะสม สำหรับหุ่นยนต์เกษตรแบบติดตาม ต้องพิจารณาปัจจัยต่างๆ อย่างรอบคอบ เช่น ความต้องการแรงบิด สภาพการทำงาน ประสิทธิภาพการใช้พลังงาน การควบคุมความเร็ว ระดับการป้องกัน และการบูรณาการเข้ากับระบบควบคุมของหุ่นยนต์ มอเตอร์ที่เลือกมาอย่างเหมาะสมช่วยให้มั่นใจได้ถึงการเคลื่อนไหวที่มั่นคง อายุการใช้งานแบตเตอรี่ที่ยาวนานขึ้น และการทำงานที่เชื่อถือได้ตลอดงานเกษตรกรรมที่มีความต้องการสูง
คู่มือนี้จะอธิบายปัจจัยสำคัญที่ควรพิจารณาเมื่อเลือก มอเตอร์กระแสตรงไร้แปรงถ่านสำหรับหุ่นยนต์การเกษตรแบบติดตาม และวิธีที่โซลูชันมอเตอร์ขั้นสูงสามารถปรับปรุงประสิทธิภาพการทำฟาร์มด้วยหุ่นยนต์ได้อย่างไร
ด้วยการพัฒนาอย่างรวดเร็วของ การเกษตรอัจฉริยะและระบบการทำฟาร์มอัตโนมัติ หุ่นยนต์การเกษตรแบบติดตามถูกนำมาใช้มากขึ้นสำหรับงานต่างๆ เช่น การตรวจสอบพืชผล การฉีดพ่น การขนส่ง และการตรวจสอบภาคสนาม หุ่นยนต์เหล่านี้ต้องทำงานในสภาพแวดล้อมกลางแจ้งที่ท้าทาย รวมถึงทุ่งโคลน ภูมิประเทศที่ไม่เรียบ ทางลาด และรอบการทำงานที่ยาวนาน ดังนั้นมอเตอร์ขับเคลื่อนจึงมีบทบาทสำคัญในการรับประกันการเคลื่อนไหวที่มั่นคงและประสิทธิภาพที่เชื่อถือได้
มอเตอร์ BLDC (มอเตอร์กระแสตรงไร้แปรงถ่าน) กลายเป็นตัวเลือกยอดนิยมสำหรับหุ่นยนต์การเกษตรแบบติดตาม เนื่องจากให้ประสิทธิภาพสูง แรงบิดสูง การควบคุมที่แม่นยำ และความทนทานเป็นเลิศเมื่อเปรียบเทียบกับมอเตอร์แบบมีแปรงแบบดั้งเดิม
หุ่นยนต์เกษตรแบบติดตามต้องการแรงฉุดลากที่แข็งแกร่งเพื่อเคลื่อนที่ผ่านสภาพแวดล้อมที่ซับซ้อน เช่น ดินอ่อน โคลน และทางลาด พื้นที่สัมผัสพื้นขนาดใหญ่ของรางตีนตะขาบช่วยเพิ่มเสถียรภาพ แต่ยังเพิ่มความต้านทานที่มอเตอร์ต้องเอาชนะอีกด้วย
มอเตอร์ BLDC ให้ความหนาแน่นของแรงบิดสูง ช่วยให้หุ่นยนต์สามารถ:
บรรทุกอุปกรณ์การเกษตรและน้ำหนักบรรทุกที่หนักกว่า
ปีนทางลาดด้วยประสิทธิภาพที่มั่นคง
รักษาการเคลื่อนไหวให้ราบรื่นบนพื้นที่ไม่เรียบ
จัดการกับการเปลี่ยนแปลงโหลดอย่างกะทันหันระหว่างการทำงาน
สำหรับการใช้งานที่ต้องการแรงบิดที่สูงขึ้น มอเตอร์ BLDC มักจะถูกรวมเข้ากับ กระปุกเกียร์ดาวเคราะห์ เพื่อปรับปรุงแรงขับเคลื่อนที่ความเร็วต่ำและประสิทธิภาพโดยรวม
หุ่นยนต์เพื่อการเกษตรส่วนใหญ่ทำงานโดยใช้พลังงานจากแบตเตอรี่ ทำให้ประสิทธิภาพการใช้พลังงานเป็นข้อกำหนดสำคัญ เมื่อเปรียบเทียบกับมอเตอร์ DC แบบมีแปรงถ่าน มอเตอร์ DC แบบไร้แปรงถ่านจะกำจัดแปรงเชิงกล ซึ่งช่วยลดการสูญเสียพลังงานที่เกิดจากแรงเสียดทาน
ข้อดีได้แก่:
ประสิทธิภาพของมอเตอร์สูงขึ้น
ใช้พลังงานน้อยลง
การสร้างความร้อนลดลง
ขยายเวลาการทำงานต่อการชาร์จแบตเตอรี่
ช่วยให้หุ่นยนต์เกษตรอัตโนมัติสามารถทำงานได้นานขึ้นในสนามโดยมีการหยุดชะงักในการชาร์จน้อยลง
หุ่นยนต์เกษตรสมัยใหม่อาศัยการนำทางที่แม่นยำและระบบควบคุมอัจฉริยะ มอเตอร์ BLDC ที่ติดตั้งตัวเข้ารหัสหรือตัวควบคุมเซอร์โวในตัวให้ความเร็วและการตอบสนองตำแหน่งที่แม่นยำ
สิ่งนี้ทำให้:
การปรับความเร็วของแทร็กที่แม่นยำ
การเร่งความเร็วและการชะลอตัวที่ราบรื่น
การควบคุมการเลี้ยวที่แม่นยำ
การซิงโครไนซ์ที่ดีขึ้นระหว่างแทร็กซ้ายและขวา
คุณสมบัติเหล่านี้จำเป็นสำหรับการทำงานอัตโนมัติ เช่น การฉีดพ่นที่แม่นยำ การตรวจสอบพืชผล และการจัดการภาคสนามอัจฉริยะ
หุ่นยนต์เพื่อการเกษตรมักทำงานในสภาวะที่ไม่เอื้ออำนวยซึ่งเกี่ยวข้องกับฝุ่น น้ำ การสั่นสะเทือน และการเปลี่ยนแปลงของอุณหภูมิ มอเตอร์ BLDC ได้รับการออกแบบให้มีส่วนประกอบสึกหรอน้อยลงและสามารถให้การทำงานที่มั่นคงในระยะยาว
มอเตอร์หุ่นยนต์เพื่อการเกษตรจำนวนมากมีคุณสมบัติดังนี้:
ระดับการป้องกัน IP65 หรือสูงกว่า
โครงสร้างกันฝุ่น
การออกแบบการปิดผนึกกันน้ำ
ต้านทานการสั่นสะเทือนที่แข็งแกร่ง
ทำให้เหมาะสำหรับการใช้งานกลางแจ้งอย่างต่อเนื่องโดยมีการบำรุงรักษาน้อยที่สุด
พื้นที่ภายในหุ่นยนต์เพื่อการเกษตรนั้นมีจำกัดเนื่องจากต้องใช้แบตเตอรี่ เซ็นเซอร์ ตัวควบคุม และอุปกรณ์การเกษตรด้วย มอเตอร์ BLDC มีโครงสร้างที่กะทัดรัดและมีความหนาแน่นของกำลังสูง
เซอร์โวมอเตอร์ BLDC ในตัว ผสมผสาน:
มอเตอร์
ตัวเข้ารหัส
คนขับ
ระบบควบคุม
เป็นหน่วยเดียว ลดความซับซ้อนในการเดินสายและทำให้การออกแบบหุ่นยนต์ง่ายขึ้น
มอเตอร์แบบมีแปรงถ่านแบบดั้งเดิมจำเป็นต้องได้รับการบำรุงรักษาเป็นประจำเนื่องจากแปรงถ่านจะเสื่อมสภาพเมื่อเวลาผ่านไป มอเตอร์ BLDC ใช้การสับเปลี่ยนทางอิเล็กทรอนิกส์แทนแปรงเชิงกล ซึ่งช่วยเพิ่มความน่าเชื่อถือได้อย่างมาก
สิทธิประโยชน์ ได้แก่:
อายุการใช้งานยาวนานขึ้น
ค่าบำรุงรักษาที่ต่ำกว่า
ลดเวลาหยุดทำงาน
การดำเนินงานระยะยาวมีเสถียรภาพมากขึ้น
นี่เป็นสิ่งสำคัญอย่างยิ่งสำหรับหุ่นยนต์เพื่อการเกษตรที่ต้องทำงานอย่างต่อเนื่องในช่วงฤดูกาลทำฟาร์ม
หุ่นยนต์เกษตรแบบติดตามใช้ มอเตอร์ BLDC เนื่องจากมีการผสมผสานที่ลงตัวระหว่าง แรงบิดสูง ประสิทธิภาพการใช้พลังงาน การ ที่แม่นยำ ความทนทาน และการออกแบบที่กะทัดรัด ควบคุม ด้วยข้อดีต่างๆ เช่น การบำรุงรักษาต่ำ ความต้านทานต่อสิ่งแวดล้อมที่แข็งแกร่ง และประสิทธิภาพการเคลื่อนไหวที่ยอดเยี่ยม มอเตอร์ BLDC ช่วยให้หุ่นยนต์ทางการเกษตรบรรลุการทำงานอัตโนมัติที่เชื่อถือได้ในสภาพแวดล้อมการทำฟาร์มที่ซับซ้อน
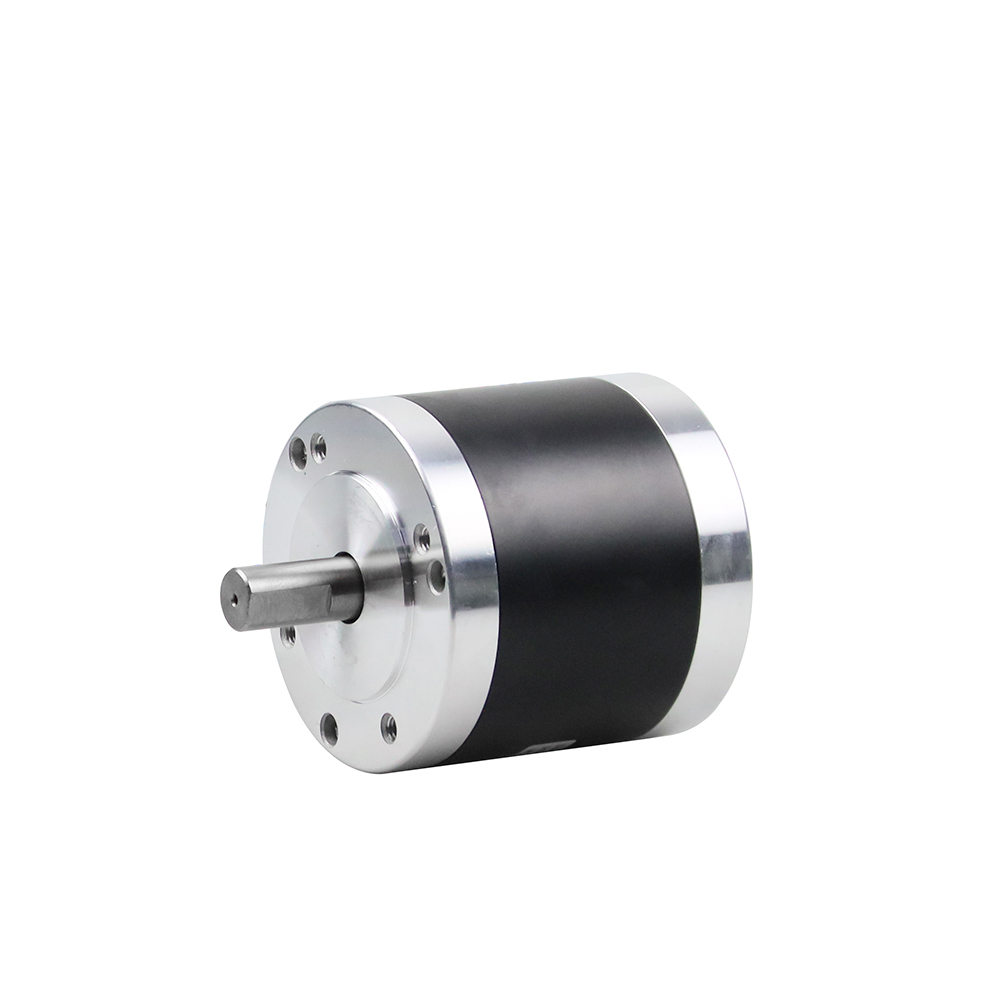
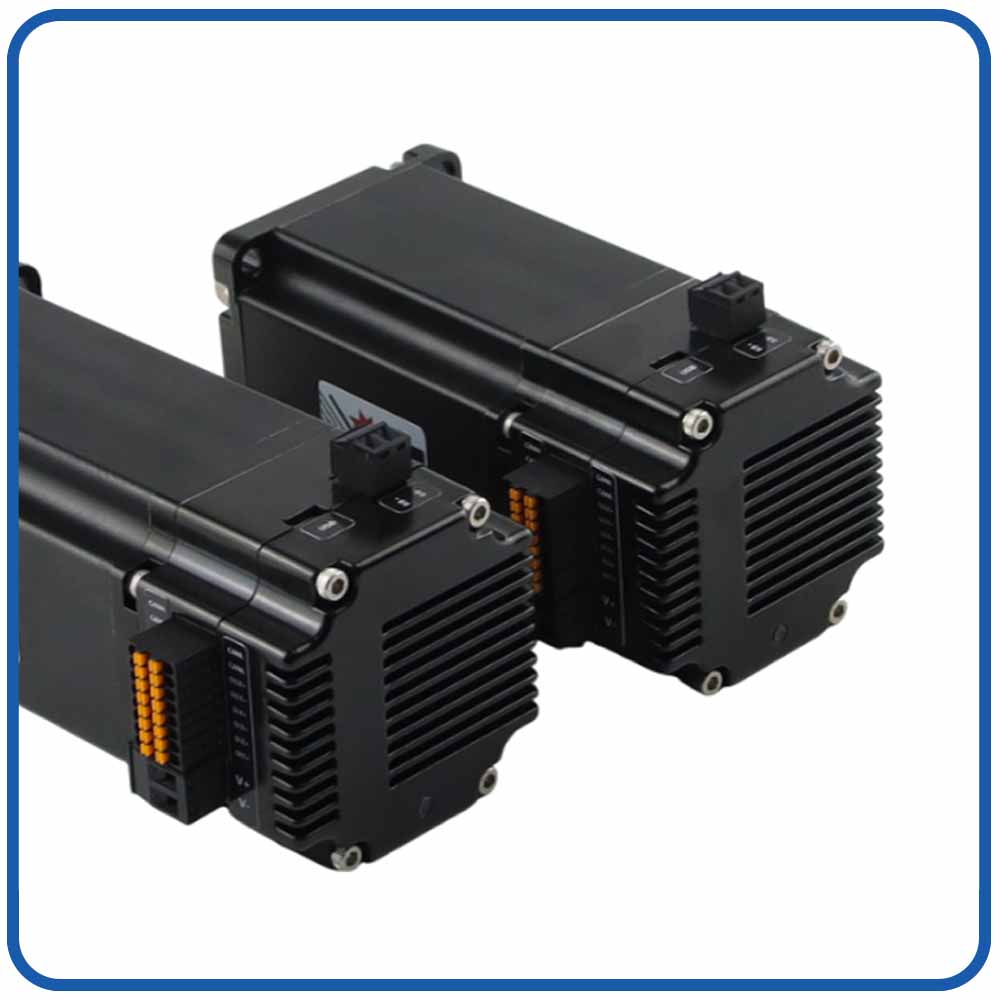
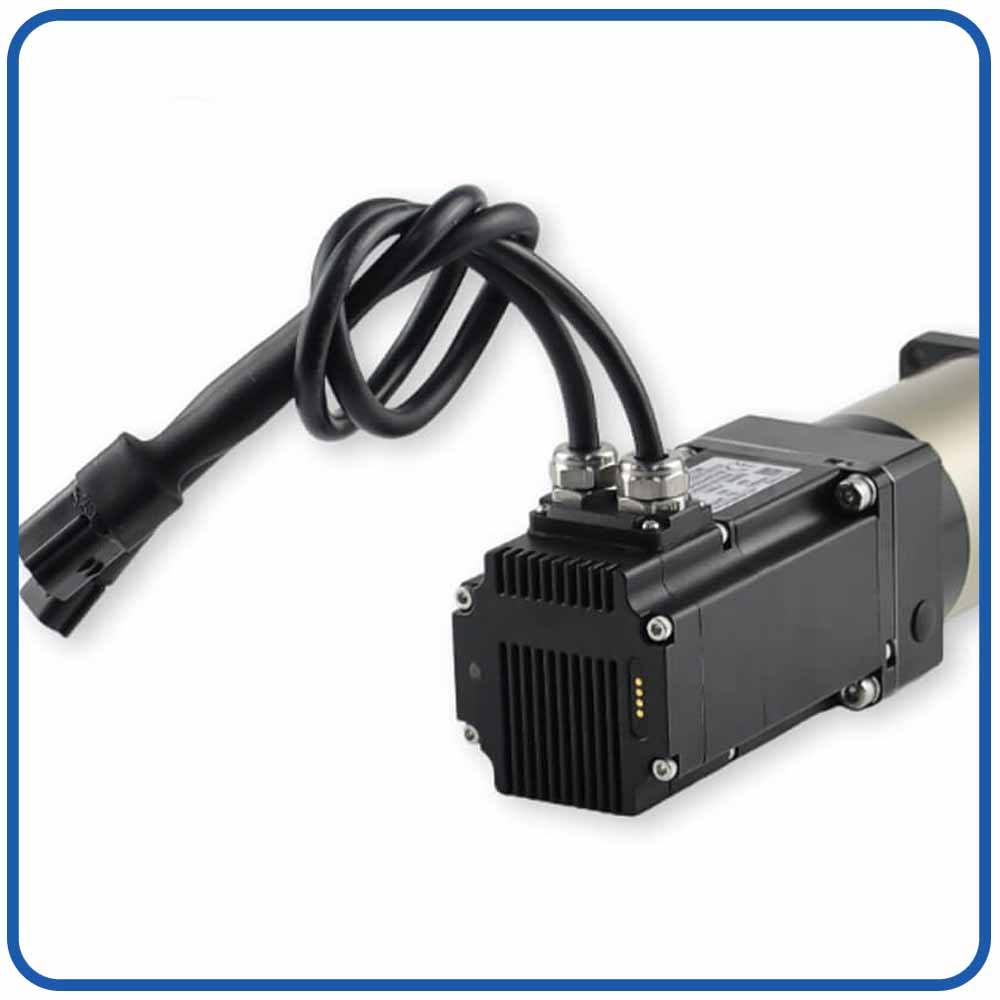
80BLS01 มอเตอร์ BLDC — ระบบขับเคลื่อนมอเตอร์ไร้แปรงถ่านขนาดกะทัดรัด อัจฉริยะ และเชื่อถือได้ |
||
|
ภาพรวมผลิตภัณฑ์: มอเตอร์กระแสตรงไร้แปรงถ่าน BF80BLS เป็นมอเตอร์ขนาดกะทัดรัดและประสิทธิภาพสูงที่ออกแบบมาสำหรับการใช้งานที่มีการเคลื่อนไหวที่แม่นยำ ด้วยประสิทธิภาพที่เชื่อถือได้ การทำงานที่มีเสียงรบกวนต่ำ และการควบคุมความเร็วที่ยอดเยี่ยม ทำให้มีกำลังขับที่เสถียรสำหรับอุปกรณ์อัตโนมัติ หุ่นยนต์ อุปกรณ์ทางการแพทย์ และระบบที่มีพื้นที่จำกัดอื่นๆ ที่ต้องการโซลูชันการเคลื่อนที่ที่มีประสิทธิภาพและทนทาน |
|
ไฮไลท์ทางเทคนิคที่สำคัญ
|
||
การใช้งานทั่วไป
|
||
แบบอย่าง |
พลัง |
แรงดันไฟฟ้าที่ได้รับการจัดอันดับ |
ปัจจุบัน |
ความเร็วสูงสุด |
แรงบิดสูงสุด |
ความเฉื่อยของโรเตอร์ |
ความยาว |
/ |
ว |
วีดีซี |
ก |
รอบต่อนาที |
นิวตันเมตร |
กก.ซม.² |
มม |
110 |
48 |
3 |
3000 |
0.35 |
0.21 |
78 |
|
220 |
48 |
5.5 |
3000 |
0.7 |
0.42 |
98 |
|
330 |
48 |
8 |
3000 |
1.05 |
0.63 |
118 |
|
440 |
48 |
10.5 |
3000 |
1.4 |
0.84 |
138 |
|
|
|
|
|
|---|---|---|---|---|
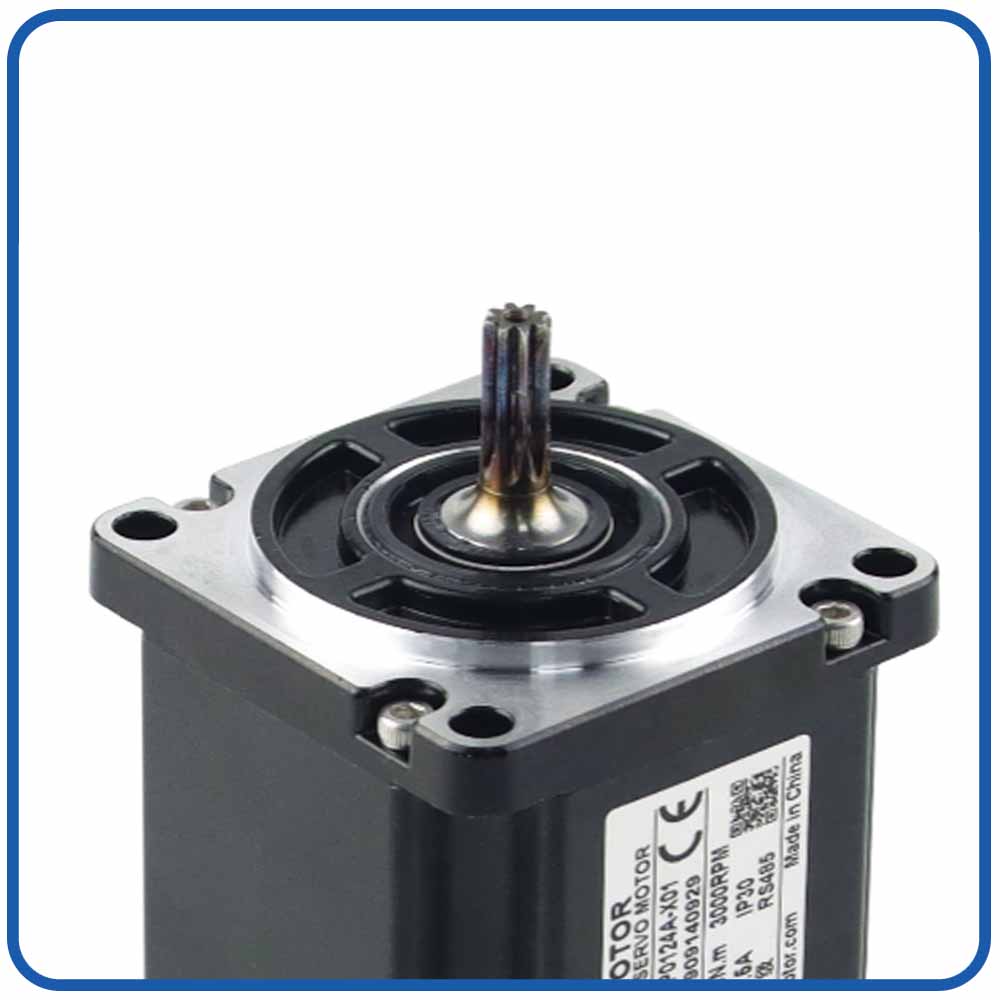
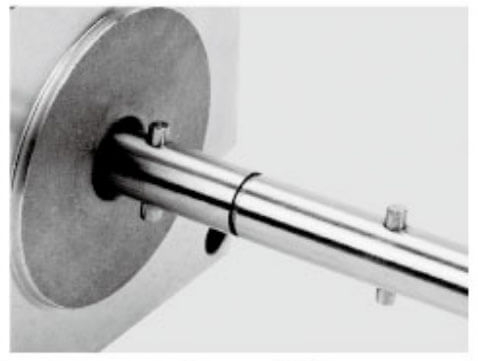
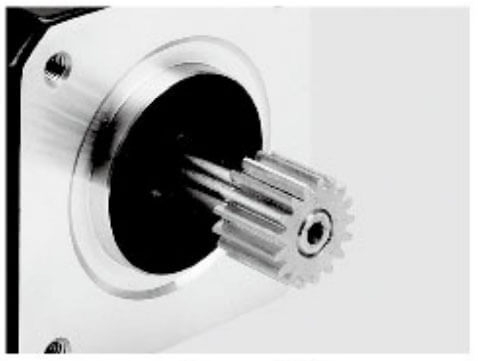
เพลา |
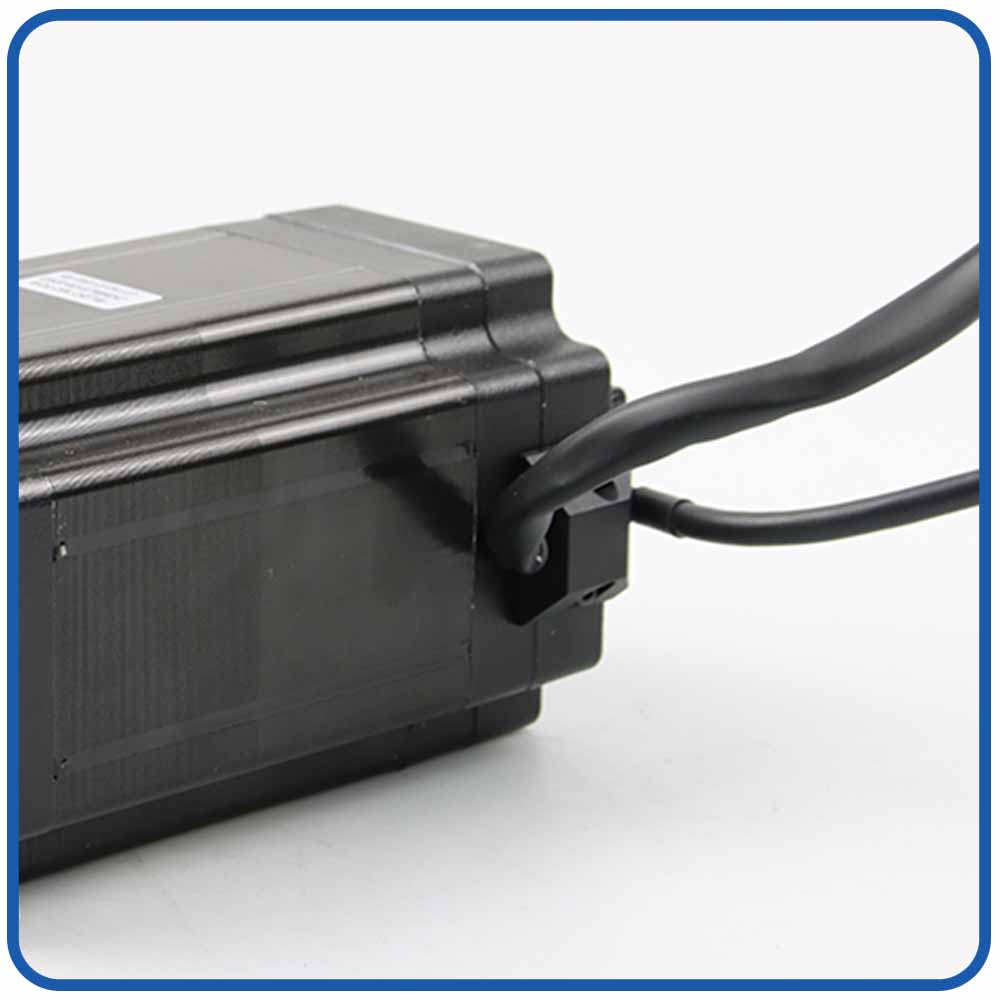
ที่อยู่อาศัยเทอร์มินัล |
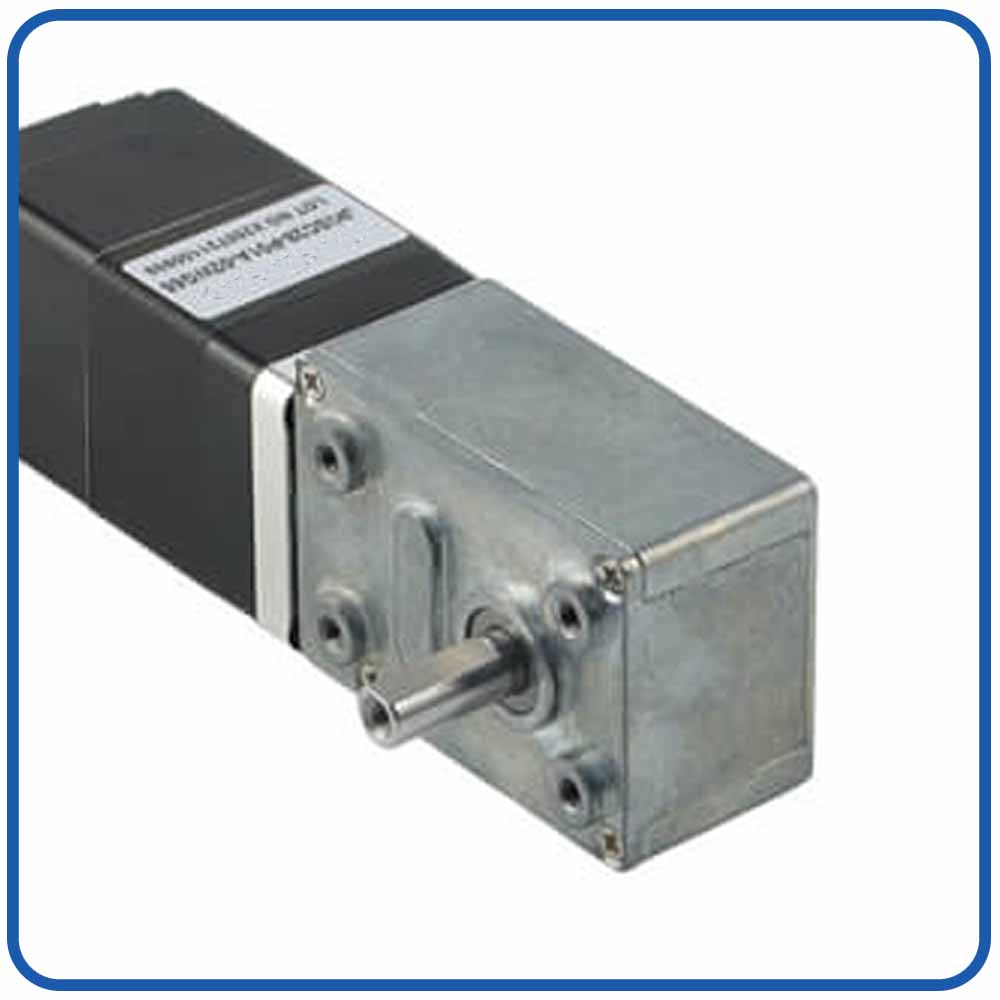
กระปุกเกียร์หนอน |
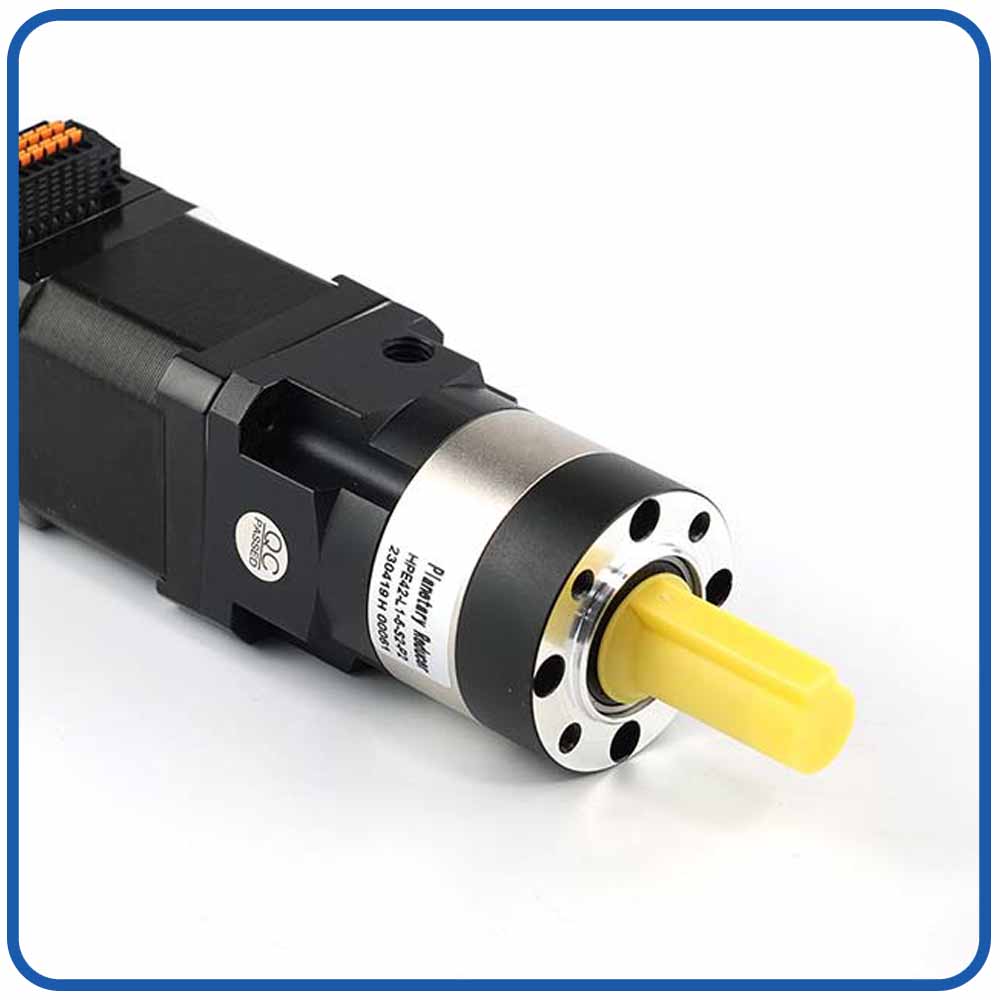
กระปุกเกียร์ดาวเคราะห์ |
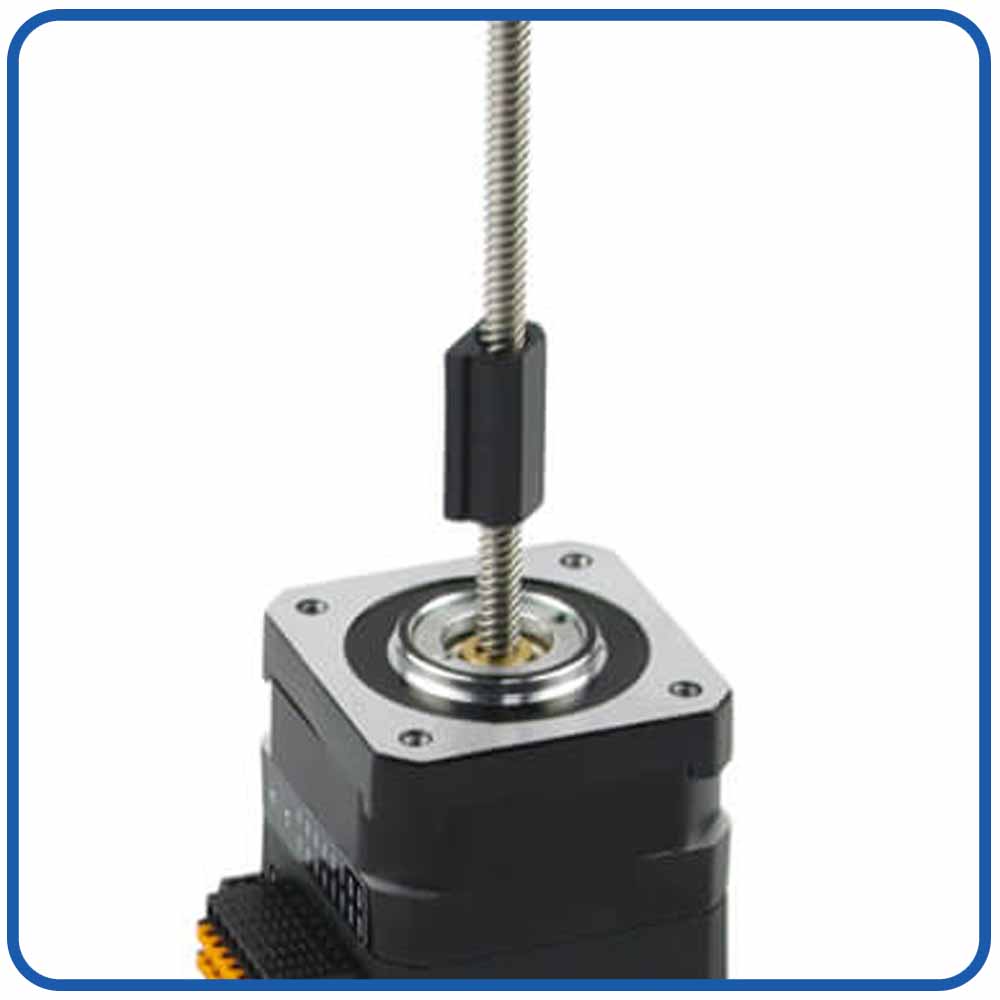
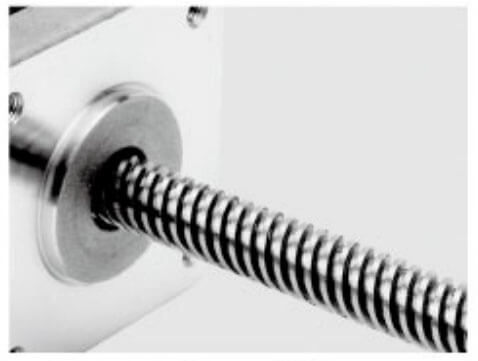
ลีดสกรู |
|
|
|
|
|
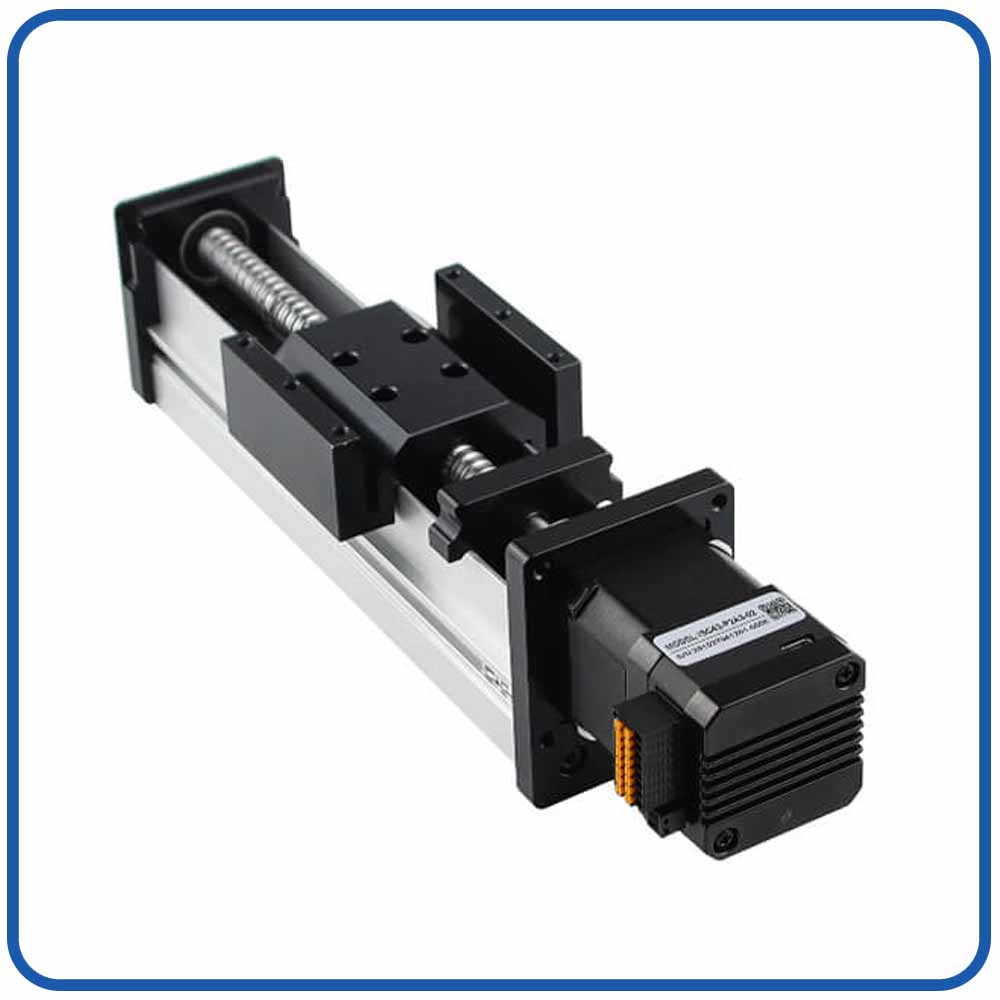
การเคลื่อนที่เชิงเส้น |
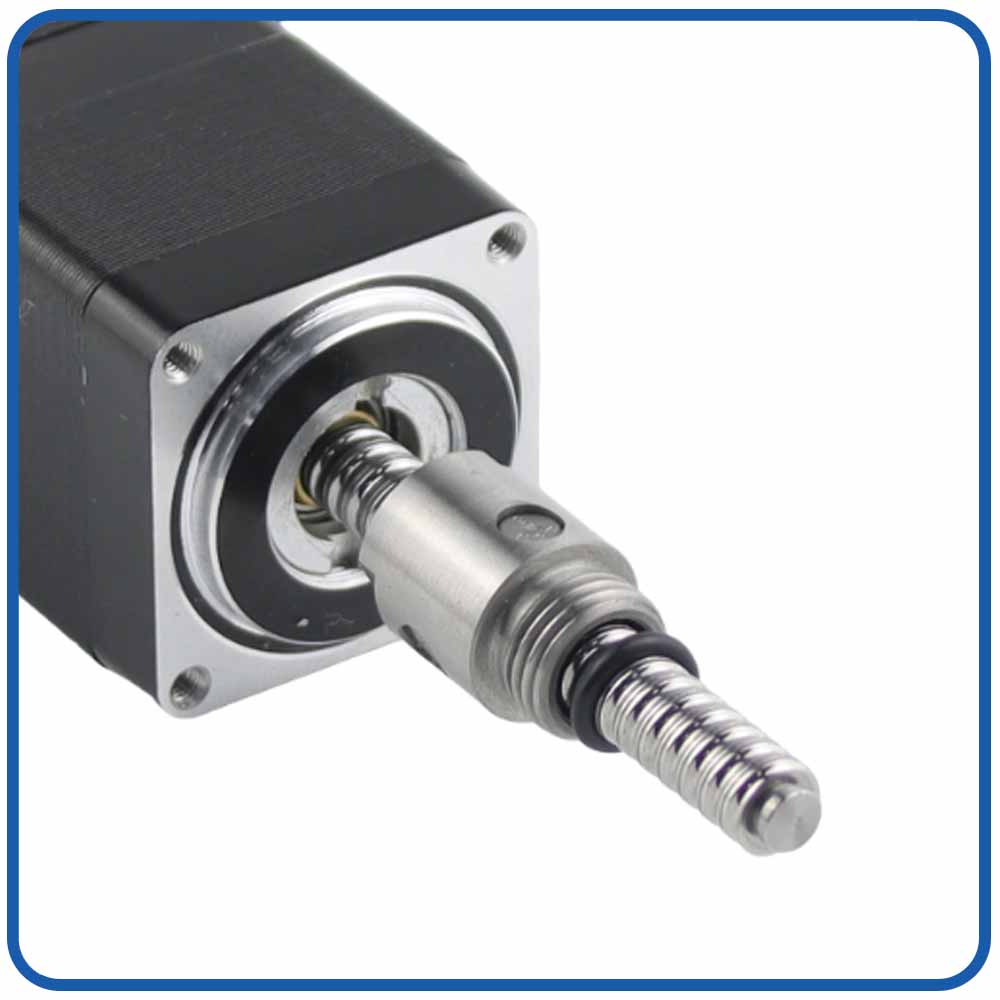
บอลสกรู |
เบรค |
ระดับ IP |
|
|
|
|
|
|
|---|---|---|---|---|---|
รอกอลูมิเนียม |
สลักเพลา |
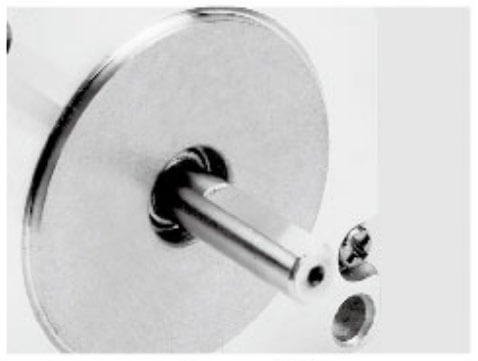
เพลา D เดี่ยว |
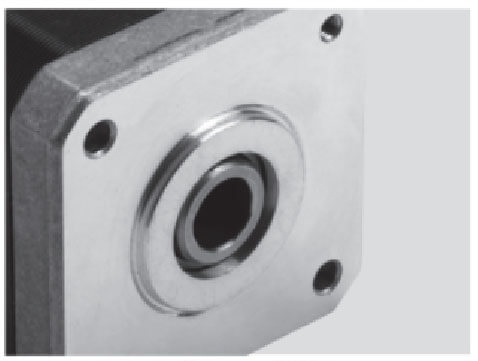
เพลากลวง |
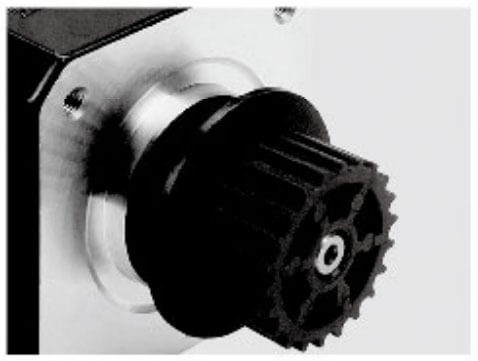
ลูกรอกพลาสติก |
เกียร์ |
|
|
|
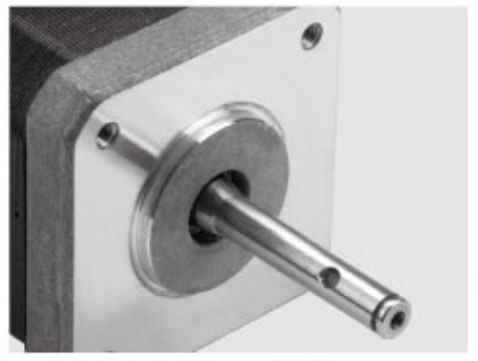
|
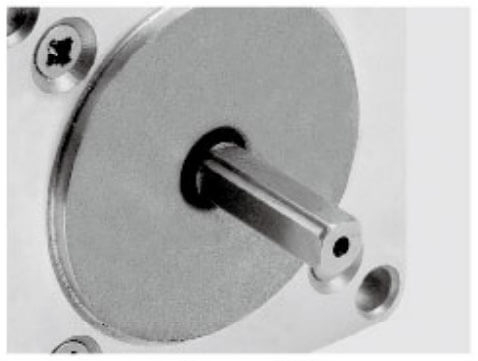
|
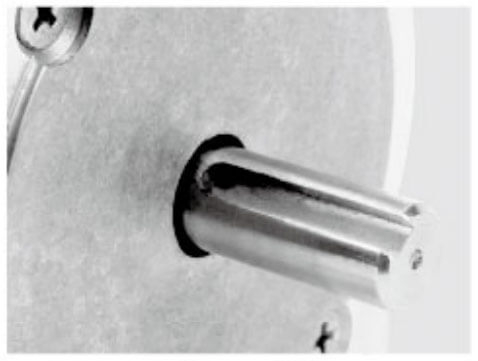
|
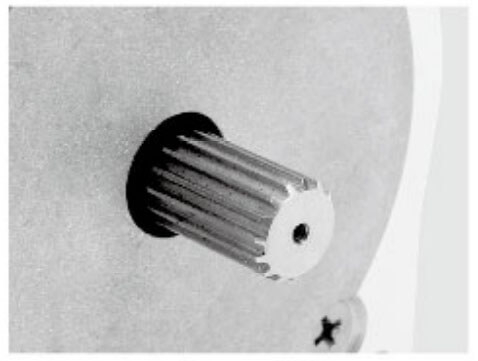
ปั้นนูน |
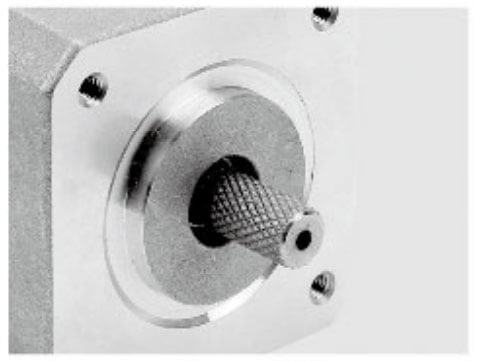
เพลา Hobbing |
เพลาสกรู |
เพลากลวง |
ดับเบิ้ลดีเพลา |
รูกุญแจ |
หุ่นยนต์การเกษตรแบบติดตามได้รับการออกแบบเพื่อทำงานเกษตรกรรมอัตโนมัติในสภาพแวดล้อมกลางแจ้งที่ซับซ้อน รวมถึงการตรวจสอบพืชผล การฉีดพ่น การขนส่ง และการบำรุงรักษาภาคสนาม เมื่อเปรียบเทียบกับหุ่นยนต์มีล้อ หุ่นยนต์ติดตามจะให้ความเสถียรที่ดีกว่า การยึดเกาะที่แข็งแกร่งกว่า และความสามารถในการปรับตัวที่ดีขึ้นในภูมิประเทศที่ไม่เรียบ
เพื่อให้บรรลุการทำงานที่เชื่อถือได้ ระบบขับเคลื่อนของหุ่นยนต์ โดยเฉพาะ มอเตอร์ BLDC จะต้องเป็นไปตามข้อกำหนดด้านประสิทธิภาพที่เข้มงวดซึ่งเกี่ยวข้องกับแรงบิด ประสิทธิภาพ ความแม่นยำในการควบคุม และความทนทานต่อสิ่งแวดล้อม
พื้นที่เกษตรกรรมมักมีสภาวะที่ท้าทาย เช่น:
ดินโคลน
ความลาดชันและพื้นผิวที่ไม่เรียบ
พื้นที่เพาะปลูกหลวม
การขนส่งน้ำหนักบรรทุกหนัก
การออกแบบตีนตะขาบช่วยเพิ่มการสัมผัสพื้นและปรับปรุงเสถียรภาพ แต่ยังสร้างแรงต้านในการขับขี่ที่สูงขึ้นอีกด้วย ดังนั้น หุ่นยนต์เกษตรแบบติดตามต้องใช้มอเตอร์ที่มี แรงบิดสูงและความสามารถในการรับน้ำหนักเกินที่แข็งแกร่ง เพื่อรักษาการเคลื่อนไหวที่ราบรื่นภายใต้สภาวะที่แตกต่างกัน
หุ่นยนต์เพื่อการเกษตรส่วนใหญ่ทำงานที่ความเร็วต่ำเพื่อให้แน่ใจว่ากระบวนการทำฟาร์มมีความแม่นยำ ระบบขับเคลื่อนจะต้องมี:
เริ่มต้นได้อย่างราบรื่น
การควบคุมความเร็วที่แม่นยำ
ประสิทธิภาพการรวบรวมข้อมูลที่มั่นคง
ความสามารถในการกลึงที่แม่นยำ
ประสิทธิภาพสูง เซอร์โวมอเตอร์ BLDC สามารถให้การควบคุมป้อนกลับที่แม่นยำ ช่วยให้หุ่นยนต์สามารถปรับความเร็วของแทร็กตามการเปลี่ยนแปลงภูมิประเทศและข้อกำหนดในการปฏิบัติงาน
หุ่นยนต์เพื่อการเกษตรมักจะใช้พลังงานจากแบตเตอรี่และอาจทำงานได้หลายชั่วโมงในทุ่งโล่ง ดังนั้นมอเตอร์จึงต้องมีประสิทธิภาพสูงเพื่อลดการใช้พลังงาน
ข้อกำหนดที่สำคัญ ได้แก่ :
ประสิทธิภาพไฟฟ้าสูง
การสร้างความร้อนต่ำ
การใช้งานแบตเตอรี่ที่ปรับให้เหมาะสม
ขยายเวลาการทำงาน
มอเตอร์ BLDC ที่มีประสิทธิภาพช่วยลดความถี่ในการชาร์จและปรับปรุงประสิทธิภาพการทำงานโดยรวม
สภาพแวดล้อมทางเกษตรกรรมกลางแจ้งทำให้หุ่นยนต์ต้องเผชิญกับฝุ่น ความชื้น การสั่นสะเทือน และการเปลี่ยนแปลงของอุณหภูมิ ระบบมอเตอร์ต้องได้รับการออกแบบเพื่อการทำงานที่เชื่อถือได้ในระยะยาว
คุณสมบัติการป้องกันที่สำคัญ ได้แก่ :
กันฝุ่นและกันน้ำ
ที่อยู่อาศัยทนต่อการกัดกร่อน
ความแข็งแรงทางกลสูง
การจัดการระบายความร้อนอย่างมีประสิทธิภาพ
มอเตอร์ BLDC ที่มีการป้องกันอย่างเหมาะสมช่วยให้มั่นใจได้ถึงประสิทธิภาพที่มั่นคงแม้ในสภาพสนามที่มีความต้องการสูง
หุ่นยนต์ทางการเกษตรแบบติดตามสมัยใหม่ผสานรวมเซ็นเซอร์ ระบบนำทาง และตัวควบคุมอัจฉริยะ มอเตอร์ต้องรองรับการสื่อสารและการควบคุมที่แม่นยำ
ระบบมอเตอร์ขั้นสูงสามารถให้:
ข้อเสนอแนะของตัวเข้ารหัส
การตรวจสอบความเร็วแบบเรียลไทม์
การปรับการเคลื่อนไหวที่แม่นยำ
CAN บัสหรือการสื่อสาร RS485
ฟังก์ชั่นเหล่านี้ปรับปรุงความแม่นยำในการนำทางและเปิดใช้งานระบบอัตโนมัติทางการเกษตรที่ชาญฉลาดยิ่งขึ้น
หุ่นยนต์เกษตรแบบติดตามต้องการระบบขับเคลื่อนที่ให้ แรงบิดสูง การควบคุมที่แม่นยำ ประสิทธิภาพการใช้พลังงาน และความทนทานต่อสิ่งแวดล้อมที่ แข็งแกร่ง ด้วยการปฏิบัติตามข้อกำหนดเหล่านี้ มอเตอร์ BLDC จึงมอบโซลูชันด้านพลังงานที่เชื่อถือได้ ซึ่งช่วยให้หุ่นยนต์เพื่อการเกษตรมีการทำงานที่มั่นคง ชั่วโมงการทำงานที่ยาวนานขึ้น และปรับปรุงประสิทธิภาพระบบอัตโนมัติในฟาร์มยุคใหม่
แรงบิดเป็นหนึ่งในปัจจัยที่สำคัญที่สุดในการเลือกมอเตอร์ BLDC สำหรับหุ่นยนต์เกษตรแบบติดตาม
แรงบิดของมอเตอร์จะต้องเอาชนะ:
น้ำหนักหุ่นยนต์
แรงเสียดทานบนพื้นสนามแข่ง
ความต้านทานเอียง
น้ำหนักบรรทุก
ข้อกำหนดการเร่งความเร็ว
ความสัมพันธ์พื้นฐานคือ:
แรงบิดของมอเตอร์ = แรงผลักดัน × รัศมีทางวิ่ง
หุ่นยนต์ติดตามที่ทำงานในพื้นที่เกษตรกรรมมักจะต้องใช้แรงบิดที่สูงกว่าเมื่อเทียบกับหุ่นยนต์เคลื่อนที่ในอาคาร เนื่องจากความต้านทานต่อดินมีมากกว่าพื้นผิวเรียบอย่างมีนัยสำคัญ
ตัวอย่างเช่น:
หุ่นยนต์ตรวจสอบน้ำหนักเบาอาจต้องใช้แรงบิดปานกลาง
ถังและอุปกรณ์สำหรับหุ่นยนต์ฉีดพ่นต้องใช้แรงบิดต่อเนื่องที่สูงขึ้น
หุ่นยนต์เก็บเกี่ยวที่ขนส่งเครื่องมือทางการเกษตรขนาดใหญ่ต้องใช้แรงบิดสูงสุดที่สูง
หุ่นยนต์เพื่อการเกษตรแบบติดตามจำนวนมากใช้ มอเตอร์ BLDC ร่วมกับกระปุกเกียร์ดาวเคราะห์ เพื่อเพิ่มแรงบิดเอาท์พุตในขณะที่ยังคงขนาดมอเตอร์ที่กะทัดรัดไว้
โซลูชันมอเตอร์เกียร์ BLDC ให้:
แรงขับเคลื่อนของล้อ/สนามแข่งที่สูงขึ้น
ความสามารถในการปีนเขาที่ดีขึ้น
ปรับปรุงความเสถียรที่ความเร็วต่ำ
ลดภาระของมอเตอร์
การเลือกกำลังขึ้นอยู่กับความเร็วในการทำงาน ความสามารถในการรับน้ำหนัก และสภาพแวดล้อมการทำงานของหุ่นยนต์
กำลังของมอเตอร์ควรตรงกับข้อกำหนดการใช้งานจริง แทนที่จะเลือกเพียงกำลังสูงสุดที่มีอยู่
พารามิเตอร์ที่สำคัญได้แก่:
กำลังไฟพิกัดแสดงถึงกำลังไฟฟ้าต่อเนื่องที่มอเตอร์สามารถให้ได้ระหว่างการทำงานปกติ
มอเตอร์ที่มีกำลังไฟพิกัดไม่เพียงพออาจพบ:
ความร้อนสูงเกินไป
ประสิทธิภาพลดลง
อายุขัยสั้นลง
การปิดระบบที่ไม่คาดคิด
หุ่นยนต์เพื่อการเกษตรมักเผชิญกับการต่อต้านอย่างกะทันหัน เช่น:
โคลนลึก
ภูมิประเทศที่ไม่เรียบ
ทางลาดชัน
ภาระหนัก
มอเตอร์ BLDC ที่มีกำลังสูงสุดเพียงพอช่วยให้การทำงานเกินพิกัดชั่วคราวได้โดยไม่เกิดข้อผิดพลาดด้านประสิทธิภาพ
เนื่องจากหุ่นยนต์เพื่อการเกษตรมักจะมีพื้นที่ในการติดตั้งที่จำกัด มอเตอร์ที่มีความหนาแน่นของพลังงานสูงจึงสามารถให้เอาท์พุตที่มากกว่าในขณะที่ทำให้หุ่นยนต์มีขนาดกะทัดรัด
หุ่นยนต์เพื่อการเกษตรแบบตีนตะขาบมักจะทำงานที่ความเร็วค่อนข้างต่ำ แต่ต้องใช้แรงฉุดลากที่แข็งแกร่ง
หุ่นยนต์เพื่อการเกษตรต่างจากการใช้งานในอุตสาหกรรมความเร็วสูง:
เริ่มต้นได้อย่างราบรื่น
ความเร็วการรวบรวมข้อมูลที่มั่นคง
ความสามารถในการปีนเขาที่แข็งแกร่ง
ควบคุมการเคลื่อนไหวได้อย่างแม่นยำ
เหมาะสม มอเตอร์ BLDC แรงดันต่ำที่ ควรให้แรงบิดที่แข็งแกร่งที่ RPM ต่ำ
ลักษณะสำคัญ ได้แก่ :
แรงบิดสูงคงที่
การออกแบบแม่เหล็กไฟฟ้าที่เสถียร
แรงบิดกระเพื่อมต่ำ
การควบคุมความเร็วที่ราบรื่น
สำหรับหุ่นยนต์เกษตรอัตโนมัติ การทำงานที่ความเร็วต่ำอย่างราบรื่นเป็นสิ่งสำคัญอย่างยิ่ง เนื่องจากการเคลื่อนไหวที่ไม่เสถียรอาจส่งผลต่อ:
ความแม่นยำในการป้องกันพืชผล
ความสม่ำเสมอในการฉีดพ่น
ประสิทธิภาพการนำทาง
การวางตำแหน่งอุปกรณ์
หุ่นยนต์เกษตรแบบตีนตะขาบสมัยใหม่ใช้ เซอร์โวมอเตอร์ BLDC ในตัว มากขึ้น ซึ่งรวมมอเตอร์ ตัวเข้ารหัส และตัวควบคุมไว้ในยูนิตขนาดกะทัดรัดเดียว
เมื่อเปรียบเทียบกับระบบมอเตอร์แบบดั้งเดิมที่ต้องใช้ตัวควบคุมและอุปกรณ์ป้อนกลับแยกกัน เซอร์โวมอเตอร์ในตัวมีข้อดีหลายประการ:
โซลูชันแบบดั้งเดิมต้องการ:
ไดรเวอร์มอเตอร์ภายนอก
ตัวเข้ารหัสแยกกัน
ระบบสายไฟที่ซับซ้อน
เซอร์โวมอเตอร์ BLDC ในตัวช่วยลดความซับซ้อนของระบบโดยการรวมส่วนประกอบเหล่านี้เข้าด้วยกัน
ด้วยการตอบสนองของตัวเข้ารหัสในตัว มอเตอร์จึงสามารถบรรลุ:
การควบคุมความเร็วที่แม่นยำ
การปรับตำแหน่งที่แม่นยำ
การซิงโครไนซ์ที่ดีขึ้นระหว่างแทร็กซ้ายและขวา
นี่เป็นสิ่งสำคัญสำหรับหุ่นยนต์ติดตามที่ใช้การบังคับเลี้ยวแบบเฟืองท้าย
หุ่นยนต์เพื่อการเกษตรมักต้องการพื้นที่สำหรับ:
แบตเตอรี่
เซนเซอร์
อุปกรณ์การเกษตร
โมดูลการสื่อสาร
มอเตอร์ในตัวขนาดกะทัดรัดช่วยเพิ่มพื้นที่ว่างให้สูงสุด
สภาพแวดล้อมทางการเกษตรมีความรุนแรงเมื่อเปรียบเทียบกับการใช้งานในอุตสาหกรรมในร่ม
มอเตอร์จะต้องทนต่อ:
ฝุ่น
สเปรย์น้ำ
โคลน
ปุ๋ยเคมี
ความผันผวนของอุณหภูมิ
การสั่นสะเทือนทางกล
เมื่อเลือกมอเตอร์ BLDC ให้พิจารณาระดับการป้องกัน
มอเตอร์หุ่นยนต์เพื่อการเกษตรที่เหมาะสมมักต้องการ:
ระดับการป้องกัน IP65 หรือสูงกว่า
ซึ่งจะช่วยป้องกัน:
การซึมผ่านของฝุ่น
ความเสียหายจากน้ำ
ปัญหาการกัดกร่อน
สำหรับการใช้งานทางการเกษตรกลางแจ้ง วัสดุตัวเรือนมอเตอร์ โครงสร้างการซีล และการออกแบบการจัดการความร้อนก็ถือเป็นสิ่งสำคัญเช่นกัน
หุ่นยนต์เพื่อการเกษตรแบบติดตามมักใช้ระบบที่ใช้พลังงานจากแบตเตอรี่ ทำให้มอเตอร์ BLDC แรงดันต่ำเป็นตัวเลือกยอดนิยม
ตัวเลือกแรงดันไฟฟ้าทั่วไป ได้แก่:
มอเตอร์ BLDC 24V
มอเตอร์ BLDC 36V
มอเตอร์ BLDC 48V
แรงดันไฟฟ้าที่ถูกต้องขึ้นอยู่กับ:
การกำหนดค่าแบตเตอรี่
กำลังไฟฟ้าที่ต้องการ
ความเข้ากันได้ของคอนโทรลเลอร์
ข้อกำหนดด้านเวลาทำการ
โดยทั่วไประบบไฟฟ้าแรงสูงจะให้:
การบริโภคกระแสไฟฟ้าลดลง
ลดการสูญเสียสายเคเบิล
ประสิทธิภาพที่ดีขึ้นสำหรับหุ่นยนต์ที่มีกำลังสูงกว่า
มอเตอร์ BLDC แรงดันต่ำเหมาะอย่างยิ่งสำหรับหุ่นยนต์เกษตรกรรมอัตโนมัติ เนื่องจากมีความปลอดภัย มีประสิทธิภาพ และบูรณาการเข้ากับระบบแบตเตอรี่ได้ง่าย
ระบบส่งกำลังของมอเตอร์และกลไกจะต้องทำงานร่วมกันอย่างมีประสิทธิภาพ
การกำหนดค่าไดรฟ์ทั่วไปประกอบด้วย:
มอเตอร์ขับเคลื่อนกลไกการติดตามโดยตรง
ข้อดี:
โครงสร้างที่เรียบง่าย
ประสิทธิภาพสูง
การบำรุงรักษาต่ำ
ข้อเสีย:
ต้องใช้มอเตอร์ขนาดใหญ่และมีแรงบิดที่สูงกว่า
มีการเพิ่มกระปุกเกียร์ระหว่างมอเตอร์และแทร็ก
ข้อดี:
แรงบิดเอาท์พุตที่สูงขึ้น
ขนาดมอเตอร์เล็กลง
ประสิทธิภาพความเร็วต่ำดีขึ้น
ข้อเสีย:
เพิ่มความซับซ้อนทางกล
สำหรับหุ่นยนต์เกษตรกรรมแบบติดตามส่วนใหญ่ มอเตอร์ BLDC พร้อมกระปุกเกียร์ดาวเคราะห์ เป็นโซลูชั่นที่เหมาะสมที่สุด เนื่องจากมอเตอร์จะรักษาขนาด แรงบิด ประสิทธิภาพ และความน่าเชื่อถือให้สมดุล
หุ่นยนต์เพื่อการเกษตรอาศัยระบบควบคุมอัตโนมัติ ดังนั้นความสามารถในการสื่อสารด้วยมอเตอร์จึงมีความสำคัญ
เซอร์โวมอเตอร์ BLDC ขั้นสูงอาจรองรับ:
การสื่อสารบัส CAN
การสื่อสาร RS485
โปรโตคอล Modbus
การควบคุมพีเอ็มดับเบิลยู
การควบคุมแบบอะนาล็อก
ตัวเลือกการสื่อสารเหล่านี้ช่วยให้สามารถทำงานร่วมกับ:
ตัวควบคุมหุ่นยนต์
ระบบนำทาง
แพลตฟอร์มเอไอ
ระบบอัตโนมัติทางการเกษตร
การสื่อสารที่เชื่อถือได้ปรับปรุง:
การประสานงานการเคลื่อนไหว
การตรวจสอบข้อผิดพลาด
การวินิจฉัยระยะไกล
หุ่นยนต์เพื่อการเกษตรมักทำงานอยู่ห่างจากสถานที่ซ่อมบำรุง ความน่าเชื่อถือของมอเตอร์ส่งผลโดยตรงต่อประสิทธิภาพการผลิต
มอเตอร์ BLDC คุณภาพสูงควรมี:
อายุการใช้งานยาวนาน
ประสิทธิภาพการระบายความร้อนที่มั่นคง
การสั่นสะเทือนต่ำ
ความสามารถในการโอเวอร์โหลดสูง
ข้อกำหนดการบำรุงรักษาขั้นต่ำ
เมื่อเปรียบเทียบกับมอเตอร์แบบมีแปรงถ่าน มอเตอร์ BLDC ช่วยลดการเปลี่ยนแปรงและลดเวลาหยุดทำงาน ทำให้เหมาะสำหรับระบบอัตโนมัติทางการเกษตรเชิงพาณิชย์มากกว่า
มอเตอร์ BLDC ถูกนำมาใช้กันอย่างแพร่หลายในการใช้งานหุ่นยนต์เพื่อการเกษตรต่างๆ ได้แก่:
มอเตอร์ช่วยให้เคลื่อนที่ได้อย่างมั่นคงขณะบรรทุกถังยาฆ่าแมลงหรือปุ๋ย
การควบคุมมอเตอร์ที่แม่นยำช่วยให้การนำทางราบรื่นสำหรับการตรวจสอบพืชผล
มอเตอร์แรงบิดสูงรองรับการขนย้ายอุปกรณ์หนัก
เซอร์โวมอเตอร์ BLDC ขนาดกะทัดรัดช่วยให้เคลื่อนที่ระหว่างแถวครอบตัดได้อย่างแม่นยำ
มอเตอร์ BLDC กำลังสูงให้แรงฉุดที่เชื่อถือได้สำหรับการขนถ่ายวัสดุ
การเลือกมอเตอร์ BLDC ที่เหมาะสม สำหรับหุ่นยนต์เกษตรแบบติดตาม ต้องประเมินแรงบิด กำลัง ความเร็ว การคุ้มครองสิ่งแวดล้อม แรงดันไฟฟ้า ความเข้ากันได้ของการควบคุม และบูรณาการทางกลไก
โซลูชันมอเตอร์ในอุดมคติควรประกอบด้วย:
แรงบิดสูงสำหรับภูมิประเทศที่ท้าทาย
ประสิทธิภาพสูงเพื่อการใช้งานแบตเตอรี่ที่ยาวนานขึ้น
การควบคุมที่แม่นยำสำหรับการนำทางอัตโนมัติ
การป้องกันที่แข็งแกร่งสำหรับสภาพแวดล้อมกลางแจ้ง
ประสิทธิภาพที่เชื่อถือได้ภายใต้การทำงานอย่างต่อเนื่อง
สำหรับการใช้งานการเกษตรอัจฉริยะสมัยใหม่ เซอร์โวมอเตอร์ BLDC แรงดันต่ำในตัวรวมกับกระปุกเกียร์ที่เหมาะสม มอบโซลูชันการขับเคลื่อนที่มีประสิทธิภาพและเชื่อถือได้ ช่วยให้หุ่นยนต์เพื่อการเกษตรแบบติดตามมีความคล่องตัวดีขึ้น ระดับอัตโนมัติที่สูงขึ้น และปรับปรุงประสิทธิภาพการผลิตในสภาพแวดล้อมทางการเกษตรที่ซับซ้อน
คำตอบ:
หุ่นยนต์เกษตรแบบตีนตะขาบใช้ มอเตอร์ BLDC (มอเตอร์กระแสตรงไร้แปรงถ่าน) เนื่องจากมีแรงบิดสูง ประสิทธิภาพสูง การควบคุมที่แม่นยำ และอายุการใช้งานยาวนาน เมื่อเปรียบเทียบกับมอเตอร์แบบมีแปรง มอเตอร์ BLDC ไม่มีแปรงแบบกลไก ซึ่งช่วยลดความต้องการในการบำรุงรักษา และเพิ่มความน่าเชื่อถือในสภาพแวดล้อมการทำฟาร์มกลางแจ้งที่รุนแรง
คำตอบ:
เมื่อเลือกมอเตอร์ BLDC สำหรับหุ่นยนต์เกษตรแบบติดตาม ปัจจัยสำคัญ ได้แก่ แรงบิดที่ต้องการ กำลังมอเตอร์ ความเร็วในการทำงาน แรงดันไฟฟ้า ประสิทธิภาพ อัตราการป้องกัน วิธีการควบคุม และความเข้ากันได้ของกระปุก เกียร์ มอเตอร์จะต้องมีแรงขับเคลื่อนที่เพียงพอในการจัดการกับพื้นที่ที่เต็มไปด้วยโคลน ทางลาด น้ำหนักบรรทุกหนัก และการทำงานต่อเนื่อง
คำตอบ:
แรงบิดที่ต้องการขึ้นอยู่กับน้ำหนักของหุ่นยนต์ การออกแบบราง น้ำหนักบรรทุก สภาพภูมิประเทศ และความต้องการในการปีนเขา เนื่องจากหุ่นยนต์ติดตามทำงานในพื้นที่เกษตรกรรมที่ไม่เรียบ จึงมักต้องใช้ แรงบิดที่ความเร็วต่ำ สูง มอเตอร์ BLDC รวมกับกระปุกเกียร์ดาวเคราะห์สามารถเพิ่มแรงบิดเอาท์พุตและปรับปรุงประสิทธิภาพการยึดเกาะได้
คำตอบ:
ใช่ มอเตอร์ BLDC เหมาะอย่างยิ่งสำหรับหุ่นยนต์เพื่อการเกษตรกลางแจ้ง เนื่องจากสามารถออกแบบให้ปกป้องสิ่งแวดล้อมได้ดี รวมถึง ระดับการป้องกัน IP65 หรือสูง กว่า พวกเขาสามารถทนต่อฝุ่นละออง ละอองน้ำ การสั่นสะเทือน และการเปลี่ยนแปลงอุณหภูมิที่พบได้ทั่วไปในสภาพแวดล้อมทางการเกษตร
คำตอบ:
เซอร์โวมอเตอร์ BLDC ในตัวรวมมอเตอร์ ตัวเข้ารหัส และไดรเวอร์ไว้ในยูนิตขนาดกะทัดรัด ทำให้การออกแบบหุ่นยนต์ง่ายขึ้น และลดความซับซ้อนในการเดินสายไฟ ให้การควบคุมความเร็ว การตอบรับตำแหน่ง และฟังก์ชันการสื่อสารที่แม่นยำ ทำให้เหมาะสำหรับหุ่นยนต์เกษตรกรรมแบบติดตามอัตโนมัติ
คำตอบ:
ในกรณีส่วนใหญ่ หุ่นยนต์เพื่อการเกษตรแบบติดตามจะได้รับประโยชน์จากการใช้ มอเตอร์ BLDC พร้อมกระปุก เกียร์ กระปุกเกียร์จะเพิ่มแรงบิดเอาท์พุตในขณะที่ยังคงรักษาขนาดมอเตอร์ที่กะทัดรัด ปรับปรุงความสามารถในการปีนเขา ความสามารถในการรับน้ำหนัก และความเสถียรที่ความเร็วต่ำ โดยทั่วไปจะใช้กระปุกเกียร์ดาวเคราะห์เนื่องจากมีประสิทธิภาพและความทนทานสูง
คำตอบ:
แรงดันไฟฟ้าของมอเตอร์ BLDC ทั่วไปสำหรับหุ่นยนต์เพื่อการเกษตร ได้แก่ 24V, 36V และ 48V แรงดันไฟฟ้าที่ถูกต้องขึ้นอยู่กับระบบแบตเตอรี่ กำลังไฟที่ต้องการ ความเข้ากันได้ของตัวควบคุม และเวลาในการทำงาน ระบบไฟฟ้าแรงสูงสามารถลดการใช้กระแสไฟและปรับปรุงประสิทธิภาพของหุ่นยนต์ที่มีกำลังสูงกว่าได้
คำตอบ:
มอเตอร์ BLDC ปรับปรุงประสิทธิภาพของหุ่นยนต์เกษตรอัตโนมัติผ่านการควบคุมความเร็วที่แม่นยำ การตอบสนองที่รวดเร็ว และการป้อนกลับที่เชื่อถือได้ ช่วยให้การซิงโครไนซ์แทร็กที่แม่นยำ การนำทางที่ราบรื่น และการทำงานที่เสถียรสำหรับการใช้งานต่างๆ เช่น การฉีดพ่น การตรวจสอบ การขนส่ง และการตรวจสอบพืชผล
คำตอบ:
เซอร์โวมอเตอร์ BLDC ขั้นสูงสามารถรองรับวิธีการสื่อสาร เช่น CAN บัส, RS485, Modbus, PWM และการควบคุมแบบอะนา ล็อก ตัวเลือกการสื่อสารเหล่านี้ช่วยให้สามารถใช้งานร่วมกับตัวควบคุมหุ่นยนต์ ระบบนำทาง และแพลตฟอร์มการทำฟาร์มอัจฉริยะได้อย่างราบรื่น
คำตอบ:
มอเตอร์ BLDC ลดต้นทุนการบำรุงรักษา เนื่องจากช่วยลดแปรงถ่านและส่วนประกอบการเปลี่ยนทางกลที่พบในมอเตอร์กระแสตรงแบบดั้งเดิม สิ่งนี้จะช่วยลดการสึกหรอ ยืดอายุการใช้งาน ลดเวลาหยุดทำงาน และช่วยให้หุ่นยนต์เพื่อการเกษตรทำงานได้อย่างน่าเชื่อถือในระหว่างรอบการทำฟาร์มที่ยาวนาน


