Vaatamised: 0 Autor: saidi toimetaja Avaldamisaeg: 2026-10-23 Päritolu: Sait


Täppispihustussüsteeme kasutatakse laialdaselt põllumajandusmasinates, tööstuslikes katmisseadmetes, automatiseeritud kemikaalide doseerimises ja täppisvedelike pealekandmissüsteemides. Need rakendused nõuavad täpset vooluhulga reguleerimist, ühtseid pihustusmustreid, korratavat positsioneerimist ja usaldusväärset tööd muutuva töökoormuse korral. Automatiseerimistehnoloogia arenedes võivad tavapärased mootorilahendused raskustes täita üha nõudlikumaid dünaamilise reaktsiooni, kompaktse paigalduse ja kooskõlastatud liikumisjuhtimise nõudeid.
Integreeritud alalisvoolu servomootorid pakuvad tõhusat lahendust, ühendades alalisvoolu servomootori, ajami elektroonika ja tagasiside juhtkomponendid kompaktseks liikumisjuhtimisseadmeks. See integreeritud disain aitab lihtsustada süsteemi arhitektuuri, võimaldades samal ajal täpset kiiruse reguleerimist, pöördemomendi juhtimist ja asendi reguleerimist. Kui integreeritud alalisvoolu servomootorid on õigesti valitud ja konfigureeritud, võivad need parandada täppispihustusseadmete reageerimisvõimet ja järjepidevust.
Selles artiklis uurime, kuidas integreeritud alalisvoolu servomootorid toetavad täppispihustussüsteeme, millised tehnilised eelised on kõige olulisemad ja kuidas seadmete tootjad saavad valida oma rakenduste jaoks õige mootori.
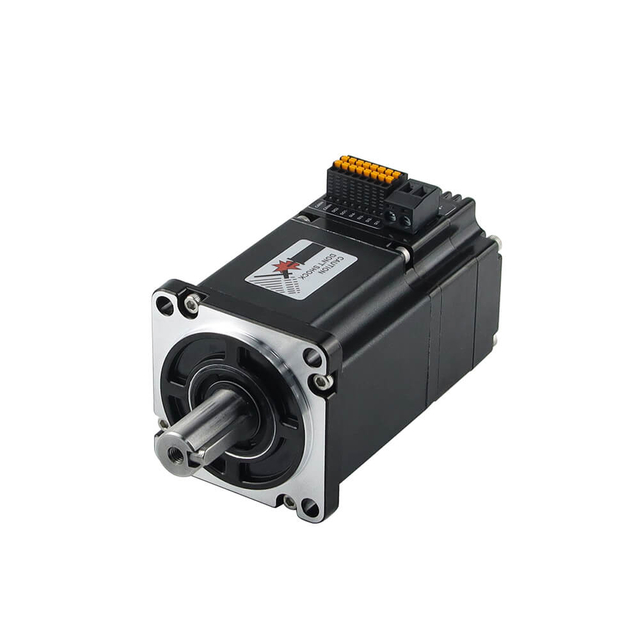
Integreeritud alalisvoolu servomootor ühendab mootori ja olulise juhtelektroonika ühes komplektis. Sõltuvalt konstruktsioonist võib seade sisaldada servoajamit, kodeerijat, vooluandurit, sideliideseid ja liikumisjuhtimisfunktsioone. See konfiguratsioon vähendab vajadust eraldi paigaldatud juhtkomponentide järele ja lihtsustab elektrilist integreerimist.
Täppispihustussüsteemides võivad integreeritud alalisvoolu servomootorid juhtida mitmeid kriitilisi mehhanisme, sealhulgas:
Pihustusotsiku positsioneerimismehhanismid, mis reguleerivad vedeliku pealekandmise suunda ja asukohta.
Vedeliku doseerimispumbad, mis reguleerivad pihustussõlmele juhitava vedeliku mahtu.
Automaatsed klapiajamid, mis juhivad vedeliku läbipääsude avamist ja sulgemist.
Pöörlevad ja lineaarsed positsioneerimissüsteemid, mis koordineerivad pihustamist liikuvate toorikute või põllumajandusseadmetega.
Robot-pihustusmehhanismid, mis nõuavad korratavat liikumist mööda programmeeritud trajektoore.
Mootori roll sõltub seadme mehaanilisest arhitektuurist. Näiteks doseerimispumpa käitav mootor mõjutab otseselt vedeliku kohaletoimetamist, samas kui düüsi positsioneerimist reguleeriv mootor mõjutab peamiselt pihusti katvust ja pealekandmise täpsust.
Integreerides liikumisjuhtimise komponendid ühte seadmesse, saavad tootjad vähendada juhtmestiku keerukust, säästa paigaldusruumi ja luua ühtlasema kontrolli pihustussüsteemi mehaaniliste funktsioonide üle.
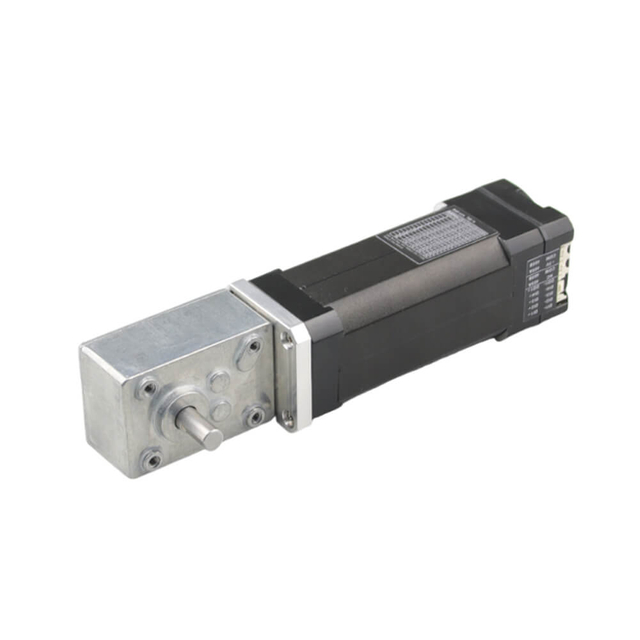
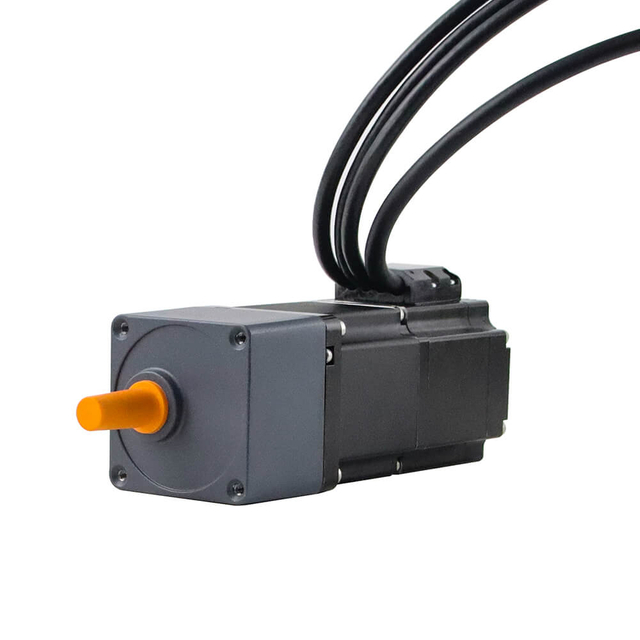
BESFOC Integreeritud alalisvoolu servomootorite tooted

|

|

|

|

|
|---|---|---|---|---|
Võll |
Terminali korpus |
Ussi käigukast |
Planetaarne käigukast |
Juhtkruvi |

|

|

|

|

|
Lineaarne liikumine |
Kuulkruvi |
Pidur |
IP-tase |

|

|

|

|

|

|
|---|---|---|---|---|---|
Alumiiniumist rihmaratas |
Võlli tihvt |
Üks D-võll |
Õõnesvõll |
Plastist rihmaratas |
Käik |

|

|

|

|

|

|
Nurrumine |
Hobbing võll |
Kruvi võll |
Õõnesvõll |
Kahekordne D võll |
Keyway |
Pihustamise täpsus sõltub rohkemast kui otsikust endast. Mootori kiirus, positsioneerimise täpsus, mehaaniline reaktsioon, vedeliku rõhk, düüside omadused ja juhtimisalgoritmid aitavad kaasa rakenduse lõpptulemusele.
Integreeritud alalisvoolu servomootorid aitavad mitme põhifunktsiooni kaudu pihustamise täpsust parandada.
Paljud integreeritud alalisvoolu servomootorid kasutavad mootori asendi ja kiiruse jälgimiseks koodri tagasisidet. Kontroller võrdleb mõõdetud liikumist kästud sihtmärgiga ja reguleerib mootori väljundit vea vähendamiseks.
See suletud ahelaga juhtimine võimaldab mootoril oma tööpiirides kompenseerida muutuvaid mehaanilisi koormusi ja häireid.
Täppispihustusseadmete puhul toetab see funktsioon:
Korratavam düüsi positsioneerimine.
Pumba stabiilsem kiirus muutuva koormuse korral.
Parem sünkroniseerimine pihustamise liikumise ja konveieri või sõiduki liikumise vahel.
Vähendatud positsioneerimisvead korduvate pihustustsüklite ajal.
Järjepidevam töö, kui süsteem kiirendab või aeglustab.
Näiteks võib automatiseeritud katmismasinal olla vaja säilitada pihustusotsiku ja tooriku vahel kindlaksmääratud vahemaa ja liikumiskiirus. Servojuhtimisega positsioneerimismehhanism suudab programmeeritud liikumisprofiile järjepidevamalt järgida kui süsteem, mis tugineb ainult avatud ahelaga mootorikäskudele.
Kooderi tagasiside juhib siiski mootori liikumist, mitte ei mõõta otseselt pihustatud vedeliku kogust. Täpset doseerimist vajavad rakendused peaksid arvestama ka vooluandurite, rõhuandurite või muude protsessi tagasisideseadmetega.
Kui integreeritud alalisvoolu servomootor käitab doseerimispumpa, võib mootori kiirus mõjutada vedeliku kohaletoimetamise kiirust. Stabiilse kiiruse säilitamine aitab vähendada mootori koormuse muutustest põhjustatud kõikumisi eeldusel, et pumba töömaht, vedeliku omadused ja töötingimused jäävad sobivaks.
Tegelik voolukiirus võib sisemise lekke, rõhust sõltuvate kadude, vedeliku viskoossuse ja muude töötegurite tõttu olla väiksem.
Täpse kiiruse reguleerimisega võib mootor aidata pumbal säilitada prognoositavat tarnekiirust. Voolu tagasisidega kombineerituna saab süsteem reguleerida mootori kiirust, et kompenseerida protsessi kõikumisi ja saavutada vedeliku täpsem mõõtmine.
See on eriti kasulik põllumajanduslikul pihustamisel, laboratoorsel doseerimisel, tööstuslikul pinnatöötlusel ja automatiseeritud kemikaalide pealekandmisel, kus liigne või ebapiisav vedeliku kohaletoimetamine võib mõjutada toote kvaliteeti, materjalikulu või pealekandmise ühtlust.
Täppispihustusseadmed töötavad sageli tsüklitena. Mootor võib vajada kiiresti kiirendada, säilitada konstantset kiirust, aeglustada ja teatud asendis peatuda.
Integreeritud alalisvoolu servomootorid võivad pakkuda reageerivat liikumisjuhtimist, kui need on õige suurusega ja häälestatud. Nende võime reguleerida pöördemomenti ja kiirust aitab seadmetel neid üleminekuid suurema korratavusega läbi viia.
Näiteks võib robot-pihustussüsteem vajada pihustamise aktiveerimist ainult siis, kui otsik liigub üle sihtala. Koordineeritud mootori juhtimine võib aidata düüsi liikumist pihustusjärjestusega sünkroniseerida, vähendades tarbetut pealekandmist väljaspool ettenähtud piirkonda.
Tegelik reaktsioonivõime sõltub mootori inertsist, ajami voolu piiridest, saadaolevast pingest, koormuse inertsist, juhtkontuuri seadistustest ja mehaanilistest ülekandeomadustest.
Täppispihustussüsteemide puhul mõjutavad seadmete jõudlust paigaldusruum, juhtmestiku keerukus, liikumisjuhtimise täpsus ja süsteemi töökindlus. Traditsioonilised mootorilahendused nõuavad sageli eraldi ajameid, tagasisideseadmeid ja täiendavaid elektriühendusi, mis muudab masinate integreerimise keerukamaks. Integreeritud alalisvoolu servomootorid ühendavad mootori ja ajami elektroonika kompaktses koosluses, aidates seadmete tootjatel süsteemi arhitektuuri lihtsustada, säilitades samas täpse kontrolli kriitiliste liikumisfunktsioonide üle.
Põllumajanduspihustite, tööstuslike katmismasinate ja automatiseeritud vedeliku väljastusseadmete puhul võib see integreeritud disain parandada paigalduse paindlikkust, lihtsustada kasutuselevõttu ja toetada pumpade, positsioneerimismehhanismide ja järelevalvekontrollerite koordineeritud tööd.
Tavalistes servosüsteemides kasutatakse tavaliselt eraldi mootori- ja ajamiseadmeid, mis nõuavad täiendavaid mootorikaableid, tagasisideühendusi ja juhtjuhtmeid. Seevastu integreeritud alalisvoolu servomootorid koondavad olulised liikumisjuhtimise komponendid ühte komplekti, vähendades mootori ja selle ajami vahel vajalike ühenduste arvu.
Täppispihustusseadmete jaoks pakub see konfiguratsioon mitmeid praktilisi eeliseid:
Lihtsustatud elektripaigaldus: vähem välisühendusi võib vähendada juhtmestiku keerukust ja võimalikke paigaldusvigu.
Vähendatud nõuded juhtkapile: olenevalt süsteemi arhitektuurist võib ajami elektroonika integreerimine mootorisse vabastada väärtuslikku ruumi kapis.
Sujuv masina kokkupanek: kompaktsem mootori juhtseade võib lihtsustada paigaldamist ja elektrilist integreerimist.
Lihtsam mitmeteljeline laiendamine: seadmetootjad võivad lisada täiendavaid juhitavaid telgesid, ilma et oleks vaja paigaldada iga mootori jaoks eraldi ajam.
Näiteks võib automaatne pihustusmasin kasutada doseerimispumba käitamiseks ja düüside asendi reguleerimiseks üksikuid mootoreid. Integreeritud mootorilahendused võivad nende liikumistelgede paigaldamist lihtsustada eeldusel, et valitud mudelid toetavad vajalikke juhtimisrežiime ja liideseid.
Ruumipiirangud on levinud liikuvate põllumajandusmasinate, kompaktsete tööstuslike katmisseadmete ja robot-pihustussüsteemide puhul. Mootorid tuleb sageli paigaldada pumpade, ventiilide või liikuvate pihustuspeade lähedusse, jättes piiratud ruumi eraldi ajami elektroonikale.
Integreeritud arhitektuur vähendab vajadust paigaldada mootor ja selle ajam eraldi komponentidena, pakkudes kompaktsete seadmete projekteerimisel suuremat paindlikkust.
See korraldus võib olla eriti kasulik:
Piiratud paigaldusruumiga põllumajanduslikud pritsimismasinad.
Automaatsed doseerimissüsteemid, mis nõuavad kompaktseid pumbaajami komplekte.
Robot-pihustusseadmed piiratud ruumiga liikuvate liigendite ümber.
Tööstuslikud katmismasinad, mis sisaldavad mitut sõltumatult juhitavat mehhanismi.
Kuid kompaktne disain nõuab siiski piisavat soojuse hajumist, sobivat paigaldusvahet ning kaitset niiskuse, tolmu ja kemikaalidega kokkupuute eest. Mootori korpuse nimiväärtust ja termilisi näitajaid tuleks hinnata vastavalt tegelikule töökeskkonnale.
Integreeritud alalisvoolu servomootorid võivad olenevalt toote konfiguratsioonist kombineerida mootori ajami elektroonikat tagasisidepõhiste juhtimisfunktsioonidega. See paigutus aitab seadmete tootjatel rakendada kiiruse, asendi või pöördemomendi juhtimist ilma iga liikumisjuhtimise komponenti eraldi kokku panemata.
Täppispihustussüsteemides toetavad need võimalused erinevate mehhanismide koordineeritud tööd.
Näiteks saab pumba mootor reguleerida pöörlemiskiirust vastavalt juhitud vedeliku kohaletoimetamiskiirusele, samal ajal kui eraldi servojuhitav telg positsioneerib pihustusdüüsi. PLC või liikumiskontroller saab neid funktsioone olemasolevate sideliideste abil koordineerida.
Kui süsteem peab säilitama ühtlase kasutusnormi, kui sõiduk või konveier muudab kiirust, saab kontroller reguleerida pumba käske vastavalt kiirusanduri andmetele või muudele protsessisisenditele.
Integreeritud mootori juhtimine lihtsustab liikumise rakendamist, kuid vedeliku täpne kohaletoimetamine võib nõuda ka vooluandureid, rõhu tagasisidet ja rakendusespetsiifilisi juhtimisalgoritme. Seetõttu tuleks enne mootori valimist kontrollida saadaolevaid juhtimisrežiime, sideprotokolle ja tagasisidefunktsioone.
Täppispihustusrakendused nõuavad sageli kiiret kiirendamist, kontrollitud aeglustumist ja korratavat positsioneerimist. Sobiva tagasiside ja ajami jõudlusega integreeritud alalisvoolu servomootorid suudavad reageerida muutuvatele liikumiskäskudele, reguleerides samal ajal kiirust või asendit oma tööpiirides.
See võimalus on kasulik, kui pihustussüsteem peab:
Säilitage muutuva mehaanilise koormuse korral ühtlane pumba kiirus.
Paigutage pihustusdüüsid korduvalt mööda programmeeritud radasid.
Sünkroonige düüsi liikumine konveieri või sõiduki kiirusega.
Käivitage sagedased käivitus-seiskamistsüklid.
Koordineerida mitut liikumistelge automatiseeritud pihustustoimingute ajal.
Tööstuslike kattekihtide puhul võib korduv düüsi liikumine aidata säilitada ühtlast seost pihustuspea liikumiskiiruse ja materjali kohaletoimetamise vahel. Põllumajandusliku pritsimise korral võib kooskõlastatud mootori juhtimine toetada pumba võimsuse reguleerimist töökiiruse muutumisel.
Tegelik jõudlus sõltub mootori suurusest, koormuse inertsist, tagasiside eraldusvõimest, ajami voolu piirangutest, mehaanilistest ülekande omadustest ja kontrolleri häälestusest. Tootjad peaksid hindama kogu süsteemi, mitte tuginema ainult mootori nimispetsifikatsioonidele.
Mootori ja ajami elektroonika kombineerimine võib vähendada eraldi paigaldatud komponentide arvu ja lihtsustada üldist elektrilist paigutust. See võib lühendada kokkupanekuaega ja muuta masina juhtmestiku kontrollimise lihtsamaks.
Integreeritud lahendused võivad olenevalt mudelist pakkuda ka diagnostikafunktsioone, võimaldades tehnikutel tuvastada selliseid probleeme nagu ülevool, ülekuumenemine, siderikked või tagasiside vead.
Nõudlikus tööstus- või põllumajanduskeskkonnas töötavate pritsimisseadmete puhul aitavad need funktsioonid tõrkeotsingut sujuvamaks muuta ja tarbetut seisakuaega vähendada.
Kuid integreerimine tähendab ka seda, et teatud elektroonika- või mootoririkked võivad vajada kogu seadme hooldamist või väljavahetamist, mitte üksiku ajamikomponendi. Seadmete tootjad peaksid enne kujunduse lõpetamist hindama asendusprotseduure, varuosade saadavust, diagnostikavõimalusi ja tarnija tehnilist tuge.
Disaini kaalumine |
Integreeritud alalisvoolu servomootor |
Eraldi servomootor ja ajam |
|---|---|---|
Paigaldamine |
Kompaktne, kombineeritud kokkupanek |
Mootor ja ajam eraldi paigaldatud |
Juhtmed |
Üldiselt vähem ühendusi mootori ja ajami vahel |
Vajab eraldi mootori- ja tagasisideühendusi |
Kabineti ruum |
Võib vähendada ajamikapi nõudeid |
Vajab ruumi eraldi draivi jaoks |
Süsteemi paindlikkus |
Sõltub integreeritud draivi funktsioonidest |
Võimaldab sageli suuremat vabadust ajami paigutamisel |
Hooldus |
Võib vajada väljavahetamist üksuse tasemel |
Mootorit ja ajamit saab sageli hooldada eraldi |
Rakenduse sobivus |
Kompaktsed masinad ja hajutatud liikumisteljed |
Süsteemid, mis nõuavad paindlikku draivi arhitektuuri või spetsiaalseid konfiguratsioone |
Kumbki arhitektuur pole universaalselt parem. Integreeritud alalisvoolu servomootorid on eriti atraktiivsed, kui esmatähtsaks on paigaldusruum, juhtmestiku lihtsus ja hajutatud liikumisjuhtimine. Eraldi servosüsteemid võivad olla eelistatavad, kui draivi juurdepääsetavus, tsentraliseeritud soojusjuhtimine või täiustatud kohandamine on olulisemad.
Alalisvoolu servomootorite integreeritud disain pakub täppispihustusseadmetele praktilisi eeliseid, vähendades juhtmestiku keerukust, toetades kompaktset paigaldust ja lihtsustades liikumisjuhtimise integreerimist. Kui need mootorid on õigesti valitud, võivad need aidata seadmete tootjatel välja töötada sujuvamaid süsteeme põllumajanduslikuks pihustamiseks, tööstuslikuks katmiseks, automatiseeritud doseerimiseks ja vedelate robotite pealekandmiseks.
Usaldusväärsete tulemuste saavutamiseks peaksid insenerid hindama mootori jõudlust, side ühilduvust, soojusjuhtimist ja keskkonnakaitset koos mehaaniliste ja vedeliku kohaletoimetamise nõuetega. Hästi integreeritud liikumisjuhtimissüsteem loob aluse korratavale positsioneerimisele, juhitavale pumba tööle ja ühtlasele pihustusjõudlusele.
Integreeritud alalisvoolu servomootorid sobivad mitmesuguste pihustusrakenduste jaoks, mille puhul on oluline kontrollitav liikumine ja korratav töö.
Põllumajanduslikud pritsimisseadmed peavad jaotama pestitsiide, herbitsiide, väetisi või muid vedelikke põllukultuuride vahel, võttes arvesse töökiirust, põllutingimusi ja kasutusnõudeid.
Integreeritud alalisvoolu servomootorid võivad toetada muutuva kiirusega pihustamist, kasutades doseerimispumpasid või muid reguleeritavaid mehhanisme. Sobivate andurite ja juhtimisalgoritmidega kombineerituna saab mootori kiirust reguleerida nii, et see vastaks nõutavale kulunormile.
Võimalike eeliste hulka kuuluvad:
Rohkem juhitav pumba väljund.
Parem koordineerimine sõiduki kiirusega.
Kasutamiskoguste paindlikum reguleerimine.
Parem integreeritus automatiseeritud põllumajandusjuhtimissüsteemidega.
Vähem tarbetuid rakendusi, kui seda toetavad asjakohased andurid ja väljalülitamise juhtnupud.
Näiteks võib põllumajandusprits, mis töötab erinevatel kiirustel maapinnal, vajada vedeliku väljastamist reguleerima, et säilitada sihtmaht pinnaühiku kohta.
Ühikud peavad olema järjepidevad, et tulemus vastaks kehtivale kulunormile. Praktilistes süsteemides peab kalibreerimisel arvestama ka düüside vahekaugust, pihusti kattumist, rõhku ja tegelikku jaotusmustrit.
Tööstuslikud kattesüsteemid kannavad värvi, kaitsekatteid, liime, määrdeaineid ja muid materjale toodetele, millel on spetsiifilised katvuse ja paksuse nõuded.
Integreeritud alalisvoolu servomootorid saavad juhtida pihustuspeade, positsioneerimishoobade, pöörlevate detailide või doseerimispumpade liikumist. Nende programmeeritavad liikumisprofiilid toetavad korratavaid trajektoore ja koordineeritud liikumist mitme telje vahel.
Automatiseeritud katmisseadmetes võib ühtlane mootori kiirus aidata säilitada stabiilset suhet düüsi liikumiskiiruse ja materjali kohaletoimetamise vahel. See seos on oluline, kuna liigne vool või ebaühtlane liikumine võib kaasa aidata ebaühtlasele katte paksusele, ülepihustamisele või materjali raiskamisele.
Komplekssete komponentide puhul võimaldab servojuhitav positsioneerimine ka pihustusmehhanismil järgida eelnevalt määratletud radasid ümber servade, kontuuride ja süvistatud pindade.
Katte lõplik kvaliteet sõltub endiselt vedeliku viskoossusest, pihustusrõhust, düüsi geomeetriast, pihustuskaugusest, kõvenemistingimustest ja protsessi kalibreerimisest.
Kemikaalide väljastussüsteemides võib olla vaja tarnida kontrollitud koguseid puhastusaineid, tööstuskemikaale, lisaaineid või töötlemislahuseid.
Integreeritud alalisvoolu servomootorid võivad juhtida ühilduvaid doseerimispumpasid, et toetada reguleeritavat voolukiirust ja korduvaid doseerimisjadasid. Kui rakendus nõuab kindlat mahtu, mitte lihtsalt mootori sihtkiirust, saab süsteem kombineerida mootori juhtimise vooluhulga mõõtmise või kalibreeritud pumba töömahuga.
Söövitavate, ohtlike või kõrge puhtusastmega vedelike kasutamise korral tuleb pumba pea, tihendid, torud ja märjaks saanud komponendid valida vastavalt keemilistele omadustele ja asjakohastele ohutusnõuetele. Mootorikoost tuleks paigaldada ka keskkonda, mis sobib selle korpuse nimiväärtuse ja temperatuuripiirangutega.
Robot-pihustussüsteemid nõuavad düüsi sobiva suuna, töökauguse ja liikumiskiiruse säilitamiseks koordineeritud liikumist mitme telje vahel.
Integreeritud alalisvoolu servomootorid võivad pakkuda kohalikku liikumisjuhtimist kompaktsete positsioneerimistelgede, pöördmehhanismide või abiajamite jaoks. Sobiva tagasiside ja trajektoori planeerimisega aitavad need robotitel korrata programmeeritud liigutusi ja kohaneda erinevate tooriku geomeetriatega.
Näiteks võib mitmeteljeline katmismasin kasutada üht mootorit pihustuspea horisontaalseks liigutamiseks, teist selle vertikaalasendi reguleerimiseks ja eraldi ajamit doseerimispumba juhtimiseks.
Nende funktsioonide koordineerimine võimaldab masina kontrolleril sünkroonida liikumist vedeliku kohaletoimetamise ja protsessi ajastusega. Tulemuslik jõudlus sõltub kogu juhtimissüsteemist, sealhulgas mehaanilisest jäikusest, trajektoori planeerimisest, anduri täpsusest ja side latentsusest.
Õige mootoriarhitektuuri valimine nõuab jõudluse, keerukuse, kulude ja rakendusnõuete tasakaalustamist.
Võrdlustegur |
Integreeritud alalisvoolu servomootor |
Tavaline alalisvoolumootor |
Eraldi servomootor ja ajam |
|---|---|---|---|
Süsteemi arhitektuur |
Mootor ja ajam integreeritud |
Tavaliselt on vaja välist juhtelektroonikat |
Mootor ja ajam eraldi paigaldatud |
Liikumise tagasiside |
Toetab tavaliselt suletud ahelaga tagasisidet |
Sõltub lisatud juhtimis- ja andurisüsteemist |
Toetab tavaliselt kodeerijapõhist tagasisidet |
Kiiruse reguleerimine |
Täpne, kui see on õigesti seadistatud |
Oleneb kontrollerist ja tagasisidest |
Täpne, kui see on õigesti seadistatud |
Paigaldamine |
Kompaktne ja lihtsustatud |
Võib vajada lisakomponente |
Nõuab rohkem paigaldusruumi ja juhtmestikku |
Süsteemi kohandamine |
Sõltub integreeritud draivi võimalustest |
Saab olla paindlik sobiva välise elektroonikaga |
Sageli pakub laia draivi ja kontrolleri võimalusi |
Hooldus |
Integreeritud komponendid võivad juhtmestikku lihtsustada, kuid nõuavad seadme tasemel diagnoosi |
Oleneb süsteemi ülesehitusest |
Üksikuid komponente võib olla lihtsam eraldi asendada |
Parim sobivus |
Kompaktne automatiseeritud varustus kontrollitud liikumisnõuetega |
Lihtsamate liikumisnõuetega rakendused |
Keerulised süsteemid, mis nõuavad paindlikku ajami paigutust või täiustatud juhtimist |
Integreeritud alalisvoolu servomootorid ei ole igas rakenduses automaatselt paremad. Lihtne pihustusmehhanism, mis nõuab ainult põhipööramist, võib tavapärase alalisvoolumootoriga korralikult töötada. Suur tööstusmasin, millel on ulatuslikud ajami kohandamise nõuded, võib kasu saada eraldi servomootorist ja ajamist.
Sobivaim lahendus sõltub nõutavast täpsusest, dünaamilisest jõudlusest, paigalduspiirangutest, keskkonnatingimustest ja süsteemi kogumaksumusest.
Mootori valimine ainult nimivõimsuse või füüsilise suuruse järgi võib põhjustada kehva jõudluse. Insenerid peaksid hindama pihustusrakenduse kõiki mehaanilisi ja juhtimisnõudeid.
Alustage töökiiruse vahemiku ja pumba, düüsimehhanismi või positsioneerimistelje jaoks vajaliku pöördemomendi kindlaksmääramisega.
Need võrrandid annavad lähtepunkti suuruse määramisel. Insenerid peavad arvestama ka kiirenduse pöördemomenti, hõõrdumist, ülekandekadusid, pumba rõhku ja tippkoormuseid.
Mootor tuleks valida nii pideva töötamise kui ka mööduvate nõuete alusel. Korduvad kiirendustsüklid võivad vajada piisava tipppöördemomendi ja vastuvõetava termilise töötsükliga mootorit.
Nõutav täpsus sõltub mootori funktsioonist.
Pumbaajam võib eelistada stabiilset pöörlemiskiirust ja korduvat vooluvarustust, samas kui düüsi positsioneerimise telg võib vajada täpset asendi juhtimist ja lühikest settimisaega.
Kontrollige järgmisi tehnilisi andmeid:
Kodeerija eraldusvõime ja tagasiside jõudlus.
Kiiruse reguleerimise omadused.
Positsioneerimise korratavus.
Maksimaalne kiirendus ja aeglustus.
Juhtkontuuri vastus.
Saadaolevad asendi, kiiruse ja pöördemomendi juhtimisrežiimid.
Kodeerija eraldusvõime üksi ei taga süsteemi üldist täpsust. Lõtk, mehaaniline vastavus, paigaldustolerantsid ja juhtseadise häälestamine võivad lõpptulemust mõjutada.
Integreeritud alalisvoolu servomootorid on saadaval erinevate pingereitingude, võimsusvahemike ja kommunikatsioonivõimalustega.
Enne mudeli valimist kinnitage:
Saadaolev alalisvoolu toitepinge.
Pideva ja tippvoolu nõuded.
Ühilduvus masina kontrolleriga.
Toetatud sideprotokollid.
Käsuliidesed ja tagasiside valikud.
Elektrikaitse ja maandusnõuded.
Mitmeteljeliste pihustussüsteemide puhul võib side ühilduvus lihtsustada pumpade, positsioneerimismehhanismide ja järelevalvekontrollerite vahelist koordineerimist.
Mootori protokoll, elektriline liides ja toetatud töörežiimid tuleks kontrollida tegelike kontrolleri spetsifikatsioonidega, mitte tootekategoorias eeldada.
Pihustusseadmed võivad töötada keskkonnas, mis sisaldab niiskust, tolmu, kemikaale, vibratsiooni või temperatuurikõikumisi. Pihustusdüüside lähedusse paigaldatud mootorid võivad puutuda kokku vedelikupritsmete või õhus lendlevate tilkadega.
Insenerid peaksid hindama:
Korpuse kaitse ja pistiku tihend.
Keskkonna ja mootori töötemperatuurid.
Soojuse hajumine pideval tööl.
Vastupidavus vibratsioonile ja mehaanilistele löökidele.
Katmata materjalide keemiline ühilduvus.
Kaabli marsruutimine ja tõmbevabastus.
Vajadusel korrosioonikaitse.
Sobiv IP-reiting võib aidata määratleda kaitset tahkete esemete ja vee sissetungimise eest, kuid see ei näita vastupidavust igale kemikaalile, puhastusprotsessile või töötingimustele. Kogu komplekt peab sobima tegeliku paigalduskeskkonnaga.
Konstantsel kiirusel tehtud katsestendil ei piisa iga täppispihustamise kinnitamiseks.
Enne masstootmist peaksid seadmete tootjad hindama mootorit tüüpilistes töötingimustes, sealhulgas:
Koormuskatse: kontrollige pidevat pöördemomenti, tipppöördemomenti ja kiiruse stabiilsust eeldatava mehaanilise koormuse korral.
Dünaamilise reaktsiooni testimine: kiirenduse, aeglustuse, settimisaja ja korduva käivitus-seiskamise jõudluse mõõtmine.
Kontrolli integratsiooni testimine: kontrollige käsu täitmist, tagasiside täpsust, side stabiilsust ja tõrkekäsitlust.
Termiline testimine: jälgige mootori ja ajami temperatuure tüüpiliste töötsüklite ajal.
Pihustamise jõudluse testimine: voolukiiruse, rõhu stabiilsuse, positsioneerimise korratavuse ja pealekandmise järjepidevuse mõõtmine.
Keskkonnakatsed: hinnake toimivust eeldatavates niiskuse, tolmu, vibratsiooni ja temperatuuri tingimustes.
Vastupidavuskatse: tehke korduvaid töötsükleid, et tuvastada võimalikud mehaanilised, elektrilised või termilised probleemid.
Katsetamisel tuleks kasutada mõõdetavaid aktsepteerimiskriteeriume, mis põhinevad seadme nõuetele. Näiteks võib pumbaga töötav pihustussüsteem määrata lubatud vooluhulga varieeruvuse, samas kui robotkattesüsteem võib keskenduda trajektoori korratavusele ja katte ühtsusele.
Kuigi integreeritud alalisvoolu servomootorid pakuvad mitmeid eeliseid, nõuab edukas rakendamine tähelepanu kogu pihustussüsteemile.
Mootori stabiilne kiirus ei taga tingimata identset vedeliku voolukiirust kõikides tingimustes. Pumba kulumine, rõhu kõikumised, vedeliku viskoossus, kinni jäänud õhk ja leke võivad mõjutada tarnimist.
Nõudlike rakenduste puhul peaksid insenerid kaaluma suletud ahela voolu reguleerimist, kasutades sobivat vooluandurit ja kontrollerit, mis reguleerib mootori käske mõõdetud protsessi jõudluse põhjal.
Alamõõduline mootor võib üle kuumeneda, kaotada koormuse all kiirust või mitte vastata kiirendusnõuetele. Liiga suur mootor võib suurendada kulusid, paigaldusruumi ja energiatarbimist ilma olulisi eeliseid andmata.
Täpse suuruse määramisel tuleks arvesse võtta koormusprofiili, ülekandearvu, inertsust, töötsüklit ja termilisi piire.
Niiskus, söövitavad vedelikud, tolm ja vibratsioon võivad kahjustada sobimatuid mootoreid või pistikuid. Sobiva ümbrise ja paigaldusviisi valimine on oluline, eriti põllumajanduslikes ja tööstuslikes pihustuskeskkondades.
Kaitsekorpused, sobivad kaablitihendid ja ennetav hooldus võivad töökindlust parandada, kui need on projekteeritud tegelikele töötingimustele vastavaks.
Valed juhtimisparameetrid võivad põhjustada ületamist, võnkumist, aeglast settimist või liigset vooluvajadust. Need probleemid võivad mõjutada düüside asetust ja tekitada ebaühtlusi pihustamise üleminekul.
Kasutuselevõtt peaks hõlmama häälestamist realistlikul koormusel ja kontrollimist kogu töökiiruse vahemikus.
Õige integreeritud alalisvoolu servomootori tootja valimine on töökindlate, täpsete ja kulutõhusate pihustussüsteemide väljatöötamiseks hädavajalik. Lisaks mootori jõudlusele vajavad seadmete tootjad tarnijat, kes mõistab liikumisjuhtimise nõudeid, pakub sobivaid tootekonfiguratsioone ja pakub tehnilist tuge kogu tootearenduse ja integreerimise ajal.
Põllumajanduspihusteid, tööstuslikke pinnakatteseadmeid, automatiseeritud doseerimismasinaid ja vedeliku täppisjuhtimissüsteeme arendavatele originaalseadmete tootjatele on Besfoc potentsiaalne partner, kes hindab integreeritud mootori- ja liikumisjuhtimislahendusi. Mootori õige konfiguratsiooni valimine nõuab pöördemomendi, kiiruse, juhtimisliideste, paigaldusmõõtmete ja töötingimuste hoolikat kaalumist, et tagada ühilduvus sihtrakendusega.
Besfoc pakub laia valikut integreeritud mootori- ja liikumisjuhtimistooteid, mis on loodud rakenduste jaoks, mis nõuavad kompaktset konstruktsiooni ja kooskõlastatud mootori tööd. Täppispihustusseadmete tootjate jaoks võib sobiva integreeritud mootorilahenduse valimine aidata süsteemi arhitektuuri lihtsustada ja toetada usaldusväärset automaatset liikumist.
Olenevalt toote konkreetsest konfiguratsioonist võib kaaluda integreeritud mootorilahendusi pumbaajamite, düüside positsioneerimismehhanismide, automatiseeritud doseerimisseadmete ja muude liikumisega juhitavate komponentide jaoks. Insenerid peaksid kontrollima mootori nimipöördemomenti, töökiirust, tagasiside konfiguratsiooni ja juhtimisfunktsioone pihustussüsteemi tegelike nõuetega.
Erinevatel pihustusrakendustel on erinevad mehaanilised ja elektrilised nõuded. Näiteks kompaktne põllumajandusprits võib seada esikohale paigaldusruumi ja vibratsioonikindluse, samas kui tööstuslik pindamismasin võib vajada täpset positsioneerimist, korratavat kiiruse reguleerimist ja integreerimist PLC-ga.
Besfoci kui potentsiaalse mootoritarnija hindamisel peaksid OEM-i insenerid kinnitama sobivate mootorimõõtmete, võlli konfiguratsioonide, pinge nimiväärtuste, sideliideste ja juhtimisvõimaluste olemasolu. Nende spetsifikatsioonide sobitamine seadmete disainiga aitab vähendada integratsiooniprobleeme ja toetab tõhusamat tootearendusprotsessi.
Usaldusväärne pihustusjõudlus sõltub mootori, pumba, andurite, kontrolleri ja vedeliku kohaletoimetamise komponentide koordineeritud tööst. Integreeritud mootor võib liikumisjuhtimise arhitektuuri lihtsustada, ühendades mootori ja ajami elektroonika kompaktseks seadmeks.
Enne Besfoci integreeritud alalisvoolu servomootori valimist peaksid seadmete tootjad kinnitama ühilduvust olemasolevate juhtimissüsteemidega, sealhulgas toetatud sideprotokollid, käsurežiimid, tagasiside funktsioonid ja veadiagnostika.
Täpset vedeliku doseerimist nõudvate rakenduste puhul peaksid insenerid otsustama, kas on vaja täiendavaid voolu- või rõhuandureid. Sobiva mootori juhtimise kombineerimine protsessi tagasisidega võib aidata säilitada pidevat vedeliku tarnimist muutuvates töötingimustes.
Mootori valimine ainult nimivõimsuse põhjal võib põhjustada ebapiisava pöördemomendi, liigse temperatuuri tõusu või ebapiisava dünaamilise reaktsiooni. Süstemaatiline valikuprotsess peaks võtma arvesse kogu koormusprofiili ja töökeskkonda.
Rakendust Besfociga arutades peaksid tootjad koostama järgmise tehnilise teabe:
Nõutav pöördemoment ja kiirus: määrake pideva töötamise nõuded ja tippvajadused kiirenduse ajal.
Toiteallikas: määrake saadaolev alalispinge ja vooluvõimsus.
Juhtimisnõuded: tuvastage asukoha, kiiruse või pöördemomendi juhtimise vajadused ja kavandatud sideliides.
Mehaanilised andmed: esitage paigaldusmõõtmed, võlli nõuded ja saadaolev paigaldusruum.
Töökeskkond: kirjeldage kokkupuudet niiskuse, tolmu, kemikaalide, vibratsiooni ja temperatuurimuutustega.
Töötsükkel: näidake töötunde, käivitus-seiskamissagedust ja eeldatavaid koormuse muutusi.
Nende üksikasjade esitamine aitab kindlaks teha, kas konkreetne integreeritud mootorikonfiguratsioon on rakenduse jaoks sobiv, ja tuvastab kõik täiendavad juhtimis- või keskkonnanõuded enne masstootmist.
Enne integreeritud alalisvoolu servomootori lisamist tootmispihustussüsteemi peaksid tootjad viima läbi rakendusepõhise valideerimise. See protsess aitab kinnitada, et valitud mootor töötab tegelikes töötingimustes ootuspäraselt.
Soovitatavad testid hõlmavad koormuse ja soojuse hindamist, kiiruse stabiilsuse mõõtmist, positsioneerimise korratavuse kontrollimist, side kontrollimist ja vastupidavustesti. Pumbaga töötavate rakenduste puhul tuleks täiendavate katsetega mõõta voolukiirust ja rõhu stabiilsust eeldatavas töövahemikus.
Besfoci mootorilahenduste puhul peaksid OEM-ostjad hindamisprotsessi käigus kinnitama asjakohaste tootespetsifikatsioonide, tehnilise dokumentatsiooni ja testimisteabe kättesaadavust.
Kombineerides sobiva mootorivaliku, süsteemi ühilduvuse kontrolli ja rakenduse tasemel testimise, saavad tootjad vähendada integratsiooniriske ja töötada välja töökindlamad täppispihustid.
Integreeritud alalisvoolu servomootorid pakuvad kompaktset ja praktilist liikumisjuhtimislahendust täppispihustussüsteemidele, mis nõuavad korduvat liikumist, reguleeritavat kiirust ja kooskõlastatud tööd. Mootori ja ajami elektroonika kombineerimisel võivad need lihtsustada paigaldamist, vähendada juhtmestiku keerukust ja toetada paindlikku integreerimist automatiseeritud põllumajandus-, tööstuslike katmis- ja kemikaalide doseerimisseadmetesse.
Nende suurim väärtus tuleneb mootori jõudluse sobitamisest tegeliku rakendusega. Enne mudeli valimist peaksid insenerid hindama pöördemomenti, kiirust, tagasiside täpsust, dünaamilist reaktsiooni, side ühilduvust, soojuslikku jõudlust ja keskkonnakaitset.
Ühtlast vedeliku tarnimist nõudvate rakenduste puhul töötavad integreeritud alalisvoolu servomootorid kõige tõhusamalt osana terviklikust juhtimissüsteemist, mis ühendab täpse liikumisjuhtimise sobivate pumpade, andurite, düüside ja rakendusespetsiifilise tarkvaraga. Sobiva suuruse, integreerimise ja valideerimisega võivad need aidata seadmetootjatel välja töötada usaldusväärsemaid, tõhusamaid ja täpsemaid pihustuslahendusi.
Integreeritud alalisvoolu servomootor ühendab ühes kompaktses seadmes alalisvoolu servomootori ajamiga ning olenevalt konstruktsioonist tagasiside- ja juhtimiselektroonika. See võimaldab reguleerida kiirust, pöördemomenti ja asendit pihustusseadmete jaoks, mis nõuavad täpset liikumist ja korduvat tööd.
Integreeritud alalisvoolu servomootorid võivad parandada pihustamise täpsust, pakkudes täpset liikumisjuhtimist ning kiiruse ja asukoha reguleerimist. Õige suuruse ja konfiguratsiooni korral aitavad need säilitada järjepidevat düüside liikumist, pihustusteid ja pealekandmise ajastust, vähendades ebaühtlase katvuse ohtu.
Integreeritud alalisvoolu servomootorid sobivad automatiseeritud pihustusseadmete jaoks, kuna need ühendavad liikuvad komponendid kompaktses koosluses ja toetavad koordineeritud juhtimist. Neid saab kasutada sellistes rakendustes nagu automatiseeritud katmismasinad, robot-pihustussüsteemid ja täppisvedeliku pealekandmisseadmed.
Peamised eelised hõlmavad väiksemat juhtmestiku keerukust, kompaktset paigaldust, vähem väliseid komponente ja lihtsustatud süsteemiintegratsiooni. Tegelik kasu sõltub mootori konstruktsioonist, kontrolleri arhitektuurist, sideliidest ja pihustusseadmete nõuetest.
Jah. Nõuetekohaselt konfigureeritud integreeritud alalisvoolu servomootor võib toetada muutuva kiirusega tööd, võimaldades seadmete disaineritel reguleerida liikumist vastavalt pihustusprotsessile. Stabiilne jõudlus sõltub mootori suurusest, koormuse omadustest, tagasiside konfiguratsioonist ja valitud juhtimismeetodist.
Valige integreeritud alalisvoolu servomootor vajaliku pöördemomendi, kiirusvahemiku, kiirenduse, positsioneerimise täpsuse, töötsükli, toitepinge, sideprotokolli ja paigaldusruumi põhjal. Võtke arvesse ka keskkonnakaitset, töötemperatuuri, paigaldusnõudeid ja ühilduvust masina kontrolleriga.
Sobiv liides sõltub automaatikasüsteemist. Levinud valikud võivad olenevalt mootorimudelist hõlmata impulsi ja suuna, analoogjuhtimise, RS-485, CANopeni ja tööstuslikke Etherneti protokolle. Kinnitage ühilduvust masina kontrolleriga ja nõutavate käsu-, tagasiside- ja diagnostikafunktsioonidega.
Integreeritud alalisvoolu servomootorid võivad vähendada juhtmeühendusi ja eraldi paigaldatud komponentide arvu, mis võib lihtsustada paigaldamist ja tõrkeotsingut. Hooldusnõuded sõltuvad endiselt mootori konstruktsioonist, laagritest, töötingimustest, saastumisest ja tootja hooldussoovitustest.
Kaaluge kokkupuudet vedelike, kemikaalide, ülepihustamise, tolmu, niiskuse, vibratsiooni ja temperatuurimuutustega. Kontrollige mootori IP reitingut, materjalide ühilduvust, tihendust, jahutusmeetodit ja paigaldussuunda, et tagada mootori sobivus tegeliku töökeskkonna jaoks.
Kogenud tootja saab aidata hinnata pöördemomendi ja kiiruse nõudeid, juhtimisliideseid, paigalduspiiranguid ja keskkonnatingimusi. OEM-i tehniline tugi ja rakenduste testimine võivad samuti aidata kontrollida mootori ühilduvust ja jõudlust enne pihustusseadmete masstootmist.