Pole: 8 Pole
Nennleistung: 78 W
Nenngeschwindigkeit: 4000 ± 10 % U/min
Nennstrom: 4,5 A
Nenndrehmoment: 0,185 Nm (26,20 oz.in)
Encoder: 17-Bit-Absolut-Encoder
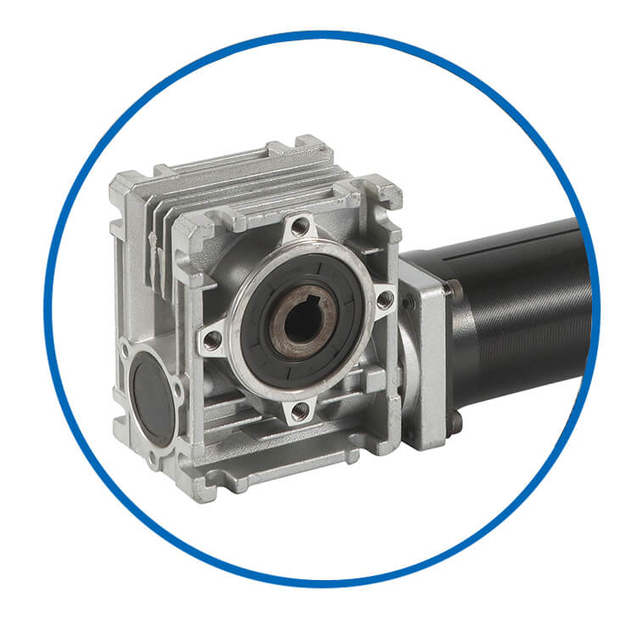
BFIDS42-P03A mit Schneckengetriebe
BesFoc
Integrierte Motoren
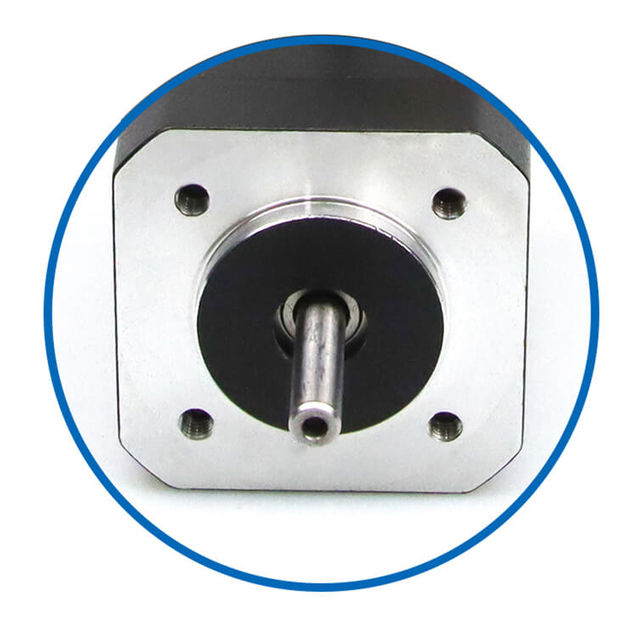
Nema17-42mm
2 Phasen
1,8°
Impulstyp, RS485 ModBus, CANopen-Netzwerk
10 Stk
| Verfügbarkeit: | |
|---|---|
kompakte Bewegungssteuerungslösung. Das Schneckengetriebe bietet ein hohes Drehmoment und eine effektive Drehzahlreduzierung und eignet sich daher ideal für Anwendungen, die einen stabilen Betrieb bei niedriger Drehzahl und eine zuverlässige Kraftübertragung erfordern. Dieses integrierte Design reduziert den Installationsraum, vereinfacht die Verkabelung und macht separate Antriebskomponenten überflüssig, wodurch die Gesamtsystemeffizienz verbessert und die Integrationskosten gesenkt werden.
Die integrierten BLDC-Motoren mit Schneckengetriebe von BesFoc bieten einen hohen Wirkungsgrad, geringen Wartungsaufwand und eine lange Lebensdauer. Sie eignen sich für die industrielle Automatisierung, Fördersysteme, AGVs, Verpackungsmaschinen und andere Anwendungen, die eine kompakte Bewegungssteuerung mit hohem Drehmoment erfordern. Für unterschiedliche Anwendungsanforderungen stehen kundenspezifische Übersetzungsverhältnisse, Motorspezifikationen und Steuerungsoptionen zur Verfügung. Kontaktieren Sie uns für technischen Support und maßgeschneiderte Motorlösungen.
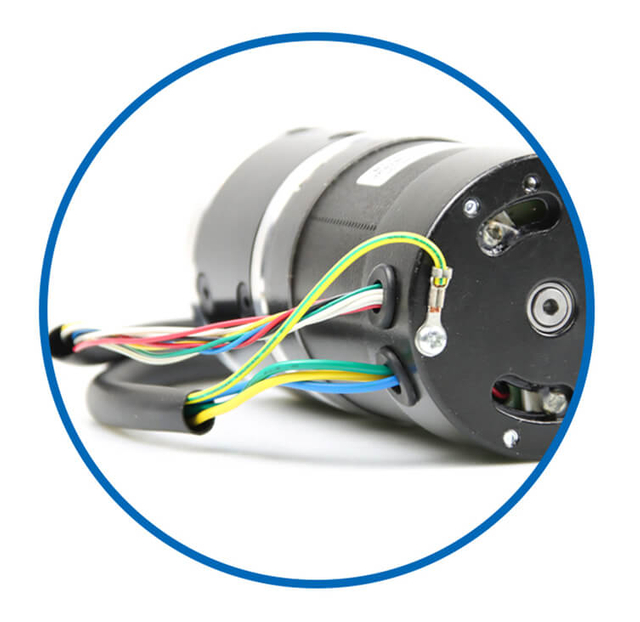
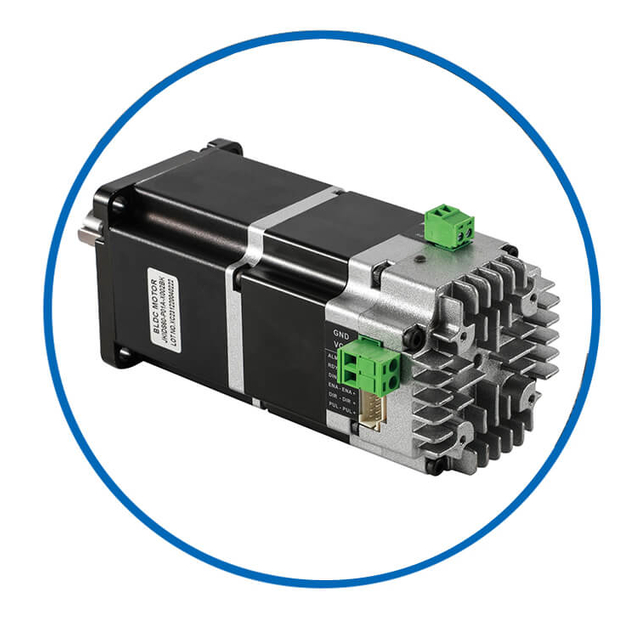
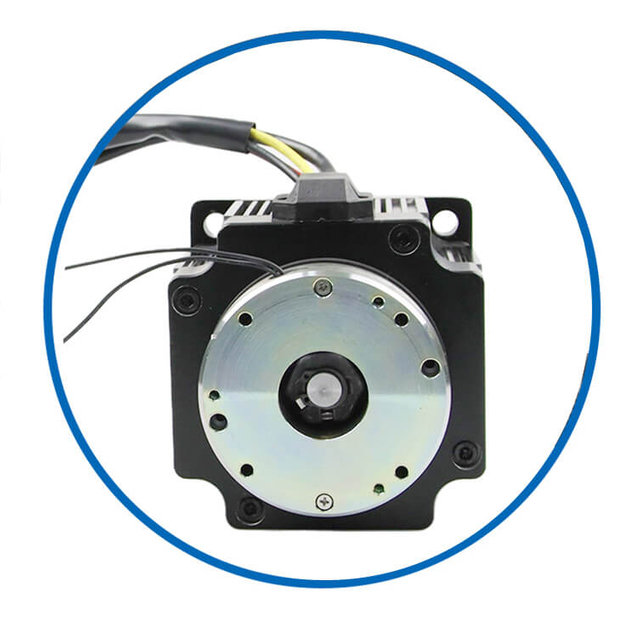
BesFoc nema 17 BFIDS42-P03A 42x42x101mm integrierter BLDC-Servomotor mit Pluse-Steuerung 1,8 Grad 4,5 A 0,185 Nm mit integriertem 17-Bit-Treiber. Für weitere Anforderungen an integrierte Servomotoren kontaktieren Sie uns bitte!!!
Modellname: BFIDS42-P03A mit Impulsrichtungssteuerung
Phase: 3
Polen: 8
Nennleistung: 78 W
Nennspannung: 24 VDC
Nenngeschwindigkeit: 4000 ± 10 % U/min
Nennstrom: 4,5 A
Nenndrehmoment: 0,185 Nm (26,20 oz.in)
Encoder: 17Bit
Steuermethode: Impuls (RS485, CANopen optional)
Rahmengröße: Nema 17 (42 x 42 mm)
Körperlänge: 101 mm
Schaftdurchmesser: 5 mm
Schaftlänge: 22 mm
Einführung eines neuen 32-Bit-M4+-Kerns mit 120 M oder 240 M Hauptfrequenz
Stabile Drehmomenteigenschaften von niedrigen bis hohen Drehzahlen, mit hoher Geschwindigkeit und Präzision
Ausgestattet mit einer Bremswiderstandsschnittstelle, um Schäden am elektromechanischen Bremssystem zu verhindern
Großer Drehzahlbereich, geringer Temperaturanstieg und hoher Wirkungsgrad
Integrierter Motor und Antrieb, kompakte Größe, einfache Verkabelung und Antrieb. Gute Kompatibilität mit dem Motor
Ausgestattet mit Überstrom-, Überspannungs-, Übertemperatur- und Überdifferentialschutzfunktionen
Konfigurieren Sie einen 17-Bit-Singleturn-Absolutwertgeber
Pulstyp
RS485 MOdbus RTU-Netzwerktyp
CANopen-Netzwerktyp
Wasserdichter Typ: IP30, IP54, IP65, optional
| Elektrische Spezifikation | ||
| Produkttyp |
/ | Integrierter Bldc-Motor |
| Modellname | / | BFIDS42-P03A mit Impulsrichtungssteuerung |
| Phase | / | 3 |
| Polen | / | 8 |
| Leistung |
W | 78 |
| Nennspannung | V | 24 |
| Nennstrom | A | 4.5 |
| Kein Laststrom | A | 0.6 |
| Nenngeschwindigkeit |
U/min | 4000 ± 10 % |
| Leerlaufgeschwindigkeit | U/min | 6800 ± 10 % |
| Nenndrehmoment | Nm | 0.185 |
| Gesamthöhe | mm | 101 |
| Encoder |
/ | 17Bit |
| Widerstand |
Ohm | 0.55 |
| Gegen-EMF-Konstante | V/Krpm |
3.7 |
| Drehmomentkonstante |
Nm/A | 0.035 |
| Dielektionsstärke | / | 500 VDC für eine Minute |
| Betriebstemperatur | ℃ | -15 ~ +50 |
| Rotorträgheit | g.cm2 | 72 |
| Isolationsklasse | / | B |
| Treiberparameter |
Min | Bewertet | Max |
| Eingangsspannung (V) |
16 | 24 | 36 |
| Logikeingangsspannung (V) | 5 | 5 | 24 |
| Logikeingangsstrom (mA) | 10 | 10 | 50 |
| Pulsfrequenz (KHz) | 200 |
| Umfeld | Parameter |
| Kühlmethode | Natürliche oder erzwungene Kühlung |
| Anwendung | Staub, Öl und korrosive Gase vermeiden; von anderen wärmeerzeugenden Geräten fernhalten; verbieten Sie die Anwesenheit von brennbaren Gasen und leitfähigem Staub. |
| Betriebstemperatur | 0℃ ~ +50℃ |
| Umgebungsfeuchtigkeit | ≤85 % RH (keine Kondensation) |
| Vibrationen | 5,9 m/s² max |
| Lagertemperatur | -25℃ ~ +70℃ |
| Farbe | Name | Funktion |
| Grün | PWR | Betriebsanzeige |
| Rot | ALM | Alarmanzeige |
| Häfen | Stift | Portname | Beschreibung |
| CN1 | 1 | PUL+ | Pulssignal |
| 2 | PUL- |
||
| 3 | DIR+ | Richtungssignal | |
| 4 | DIR- |
||
| 5 | ENA+ | Signal aktivieren | |
| 6 | ENA- |
||
| 7 | NC | undefiniert | |
| 8 | NC | undefiniert | |
| 9 | ALM+ | Alarmsignal | |
| 10 | ALM- |
||
| CN2 |
1 | NC |
undefiniert |
| 2 | NC |
undefiniert | |
| 3 | NC |
undefiniert | |
| 4 | COM | Gemeinsame Häfen | |
| CN3 | 1 | NC |
undefiniert |
| 2 | 5V | +5V | |
| 3 | NC |
undefiniert | |
| 4 | COM |
Gemeinsame Häfen |
| Stift | Portname | Beschreibung |
| 1 | SW1 | Unterteilen Sie die Einstellungen |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Einstellung der Motordrehrichtung |
| Häfen | Stift | Portname | Beschreibung |
| CN4 | 1 | GND | Negative Stromversorgungsverkabelung |
| 2 | VCC | Positive Stromversorgungsverkabelung | |
| CN5 | 1 | RXD | Kommunikationsempfänger mit serieller Schnittstelle |
| 2 | TXD | Kommunikationssender über die serielle Schnittstelle | |
| 3 | COM | Gemeinsamer Hafen | |
| 4 | 5V | +5V |
| Unterteilen | SW1 | SW2 |
SW3 |
SW4 |
| 200 | AUS |
AUS |
AUS |
AUS |
| 400 | AN |
AUS |
AUS |
AUS |
| 800 | AUS |
AN |
AUS |
AUS |
| 1600 | AN |
AN |
AUS |
AUS |
| 3200 | AUS |
AUS |
AN |
AUS |
| 6400 | AN |
AUS |
AN |
AUS |
| 12800 | AUS |
AN |
AN |
AUS |
| 25600 |
AN |
AN |
AN |
AUS |
| 1000 | AUS |
AUS |
AUS |
AN |
| 2000 | AN |
AUS |
AUS |
AN |
| 4000 | AUS |
AN |
AUS |
AN |
| 5000 | AN |
AN |
AUS |
AN |
| 8000 | AUS |
AUS |
AN |
AN |
| 10000 | AN |
AUS |
AN |
AN |
| 20000 | AUS |
AN |
AN |
AN |
| 25000 | AN |
AN |
AN |
AN |
Der Benutzer kann die Drehrichtung des Motors über SW5 einstellen, der zusammen mit dem DIR-Steuersignal arbeitet. Durch Ändern der SW5-Einstellung oder des DIR-Steuersignals kann die aktuelle Motordrehrichtung geändert werden.
| Wegbeschreibung | SW5 | DIR |
| CW | AUS | Niedriges Niveau |
| Gegen den Uhrzeigersinn | AN | Niedriges Niveau |
| Gegen den Uhrzeigersinn | AUS | Hohes Niveau oder Suspendiert |
| CW | AN | Hohes Niveau oder Suspendiert |
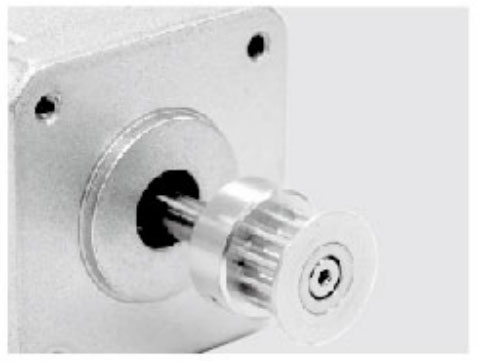
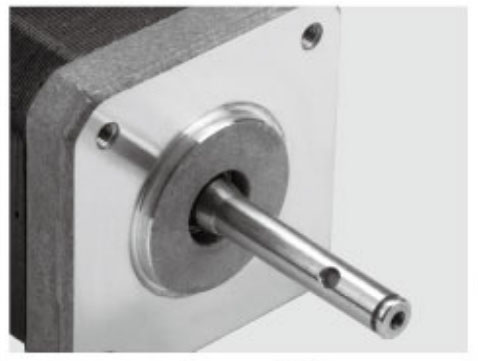
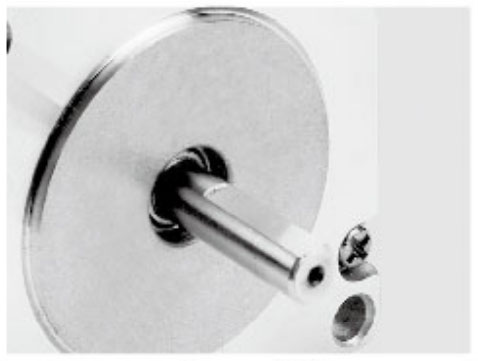
Metallriemenscheiben
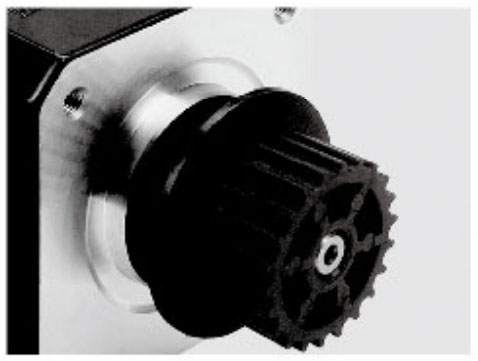
Kunststoffrolle
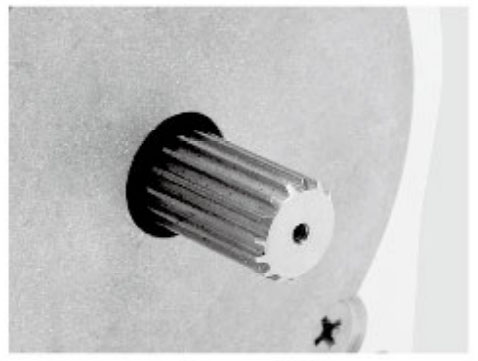
Gang
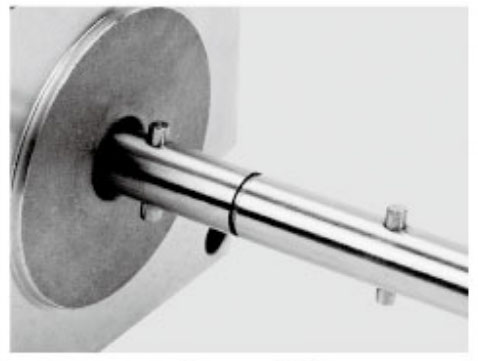
Wellenstift
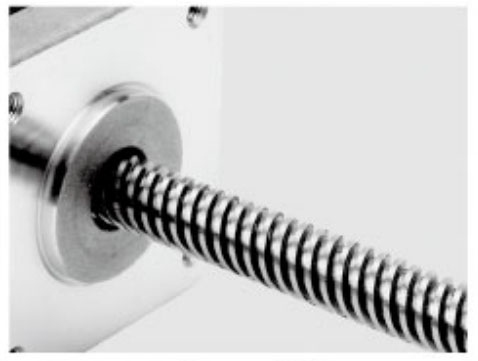
Gewindeschaft
Panelmontage
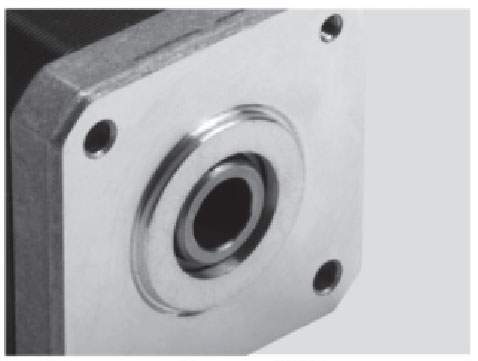
Hohlwelle
Gewindeschaft
Panelmontage
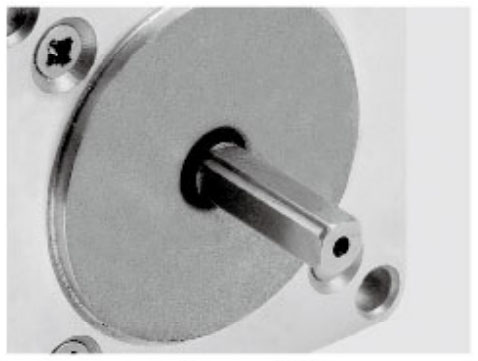
Einzelwohnung
Dual-Flat
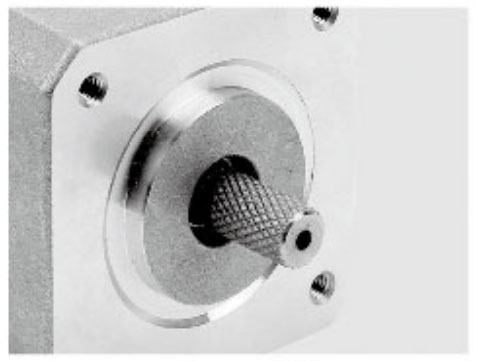
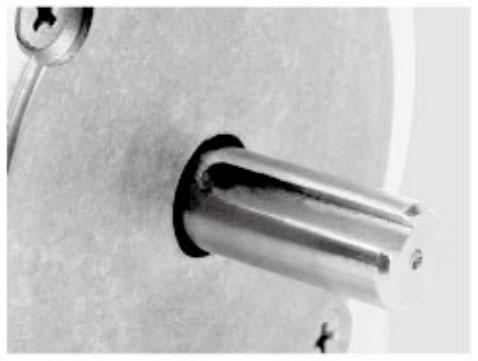
Schlüsselwelle
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
| Kabel | Flansche | Fans | Wellen | Integrierter Fluss | Bremsen | Getriebe | Äußerer Läufer | Kernloser Dc | Noch individueller |
Informationen zur RS485 ModBus-RTU-Steuerung finden Sie unter [ RS485 ModBus-RTU-Steuerung JKI DS42-R03A ].
Informationen zur CANopen-Steuerung finden Sie unter [ CANopen-Steuerung JKID S42-C03A ].
Informationen zu einem Drehmoment von 0,0625 Nm finden Sie unter [JKIDS42-P01A – 26 W – 61 mm Motorlänge – Impulssteuerung]..
Informationen zu einem Drehmoment von 0,125 Nm finden Sie unter [ JKIDS42-P02A – 53 W – 81 mm Motorlänge – Impulssteuerung ].
Informationen zu einem Drehmoment von 0,25 Nm finden Sie unter [ JKIDS42-P04A – 78 W – 120 mm Motorlänge – Impulssteuerung ].
Als professioneller [Hersteller integrierter Gleichstrom-Servomotoren] bietet Besfoc maßgeschneiderte Bewegungssteuerungslösungen für globale Kunden. Erfahren Sie mehr über unsere Fabrikkapazitäten.
© COPYRIGHT 2024 CHANGZHOU BESFOC MOTOR CO., LTD ALLE RECHTE VORBEHALTEN.