Strom: 4,2 A
Widerstand: 0,75 Ω
Nenndrehmoment: 2,8 Nm (396,51 oz.in)
Encoder: 1000ppr / 17bit / 15bit
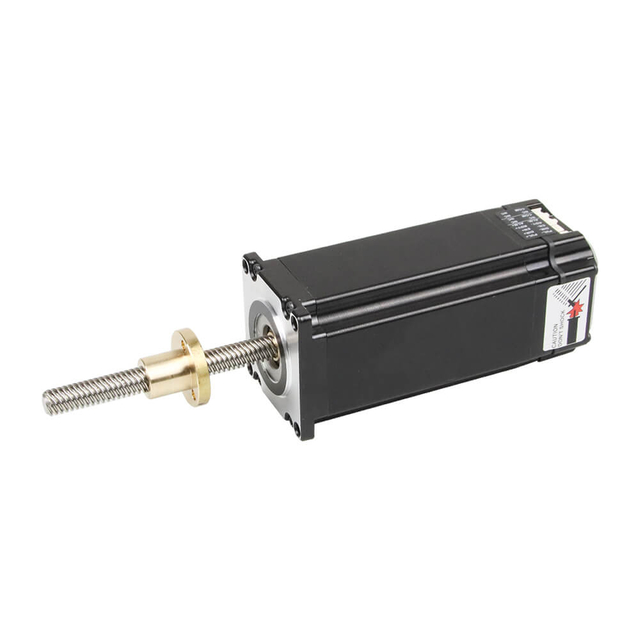
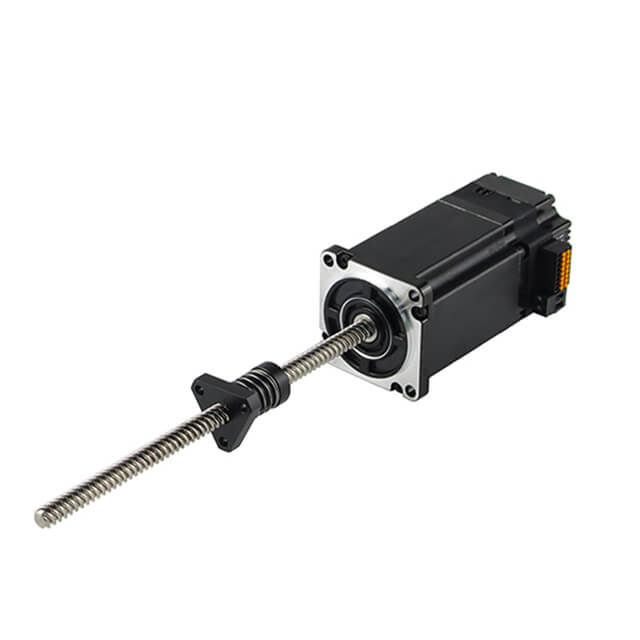
BFISC57-P5A3 mit externer Kugelumlaufspindel
BesFoc
Integrierte Motoren
Externe Kugelumlaufspindel
Nema23-57mm
Impulstyp, RS485 ModBus, CANopen-Netzwerk
10 Stk
| Verfügbarkeit: | |
|---|---|
Der BFISC57-P5A3 ist ein leistungsstarker integrierter linearer Schrittmotor mit externer Kugelumlaufspindel und Impulssteuerung. Es bietet einen Schrittwinkel von 1,8°, einen Phasenstrom von 4,2 A, einen Phasenwiderstand von 0,75 Ω und eine Phaseninduktivität von 3 mH und erzeugt ein Nenndrehmoment von 2,8 Nm. Der Motor hat eine Gehäuselänge von 116,5 mm und wiegt 1,6 kg, was eine erhöhte mechanische Leistung für anspruchsvolle Linearbewegungsanwendungen bietet. Es verwendet eine Isolierung der Klasse B und unterstützt Single-Turn- und Multi-Turn-Absolutwertgeber für eine zuverlässige Positionsrückmeldung. Die integrierte Konfiguration trägt zur Vereinfachung des Maschinendesigns bei, indem sie Bewegungserzeugung, lineare Übertragung und Feedbackfunktionen kombiniert. BFISC57-P5A3 eignet sich für die industrielle Automatisierung, die lineare Hochleistungspositionierung, CNC-Geräte, Robotermaschinen, Präzisionsaktuatoren und kundenspezifische OEM-Bewegungssteuerungslösungen. Für weitere Anforderungen an integrierte Servomotoren kontaktieren Sie uns bitte!!!
Typ: Integrierter linearer Schrittmotor Nema23 mit externer Kugelumlaufspindel
Phase: 2
Schrittwinkel: 1,8 Grad
Strom: 4,2 A
Widerstand: 0,75 Ω ± 10 % (20 ℃)
Induktivität: 3 mH ± 20 % (1 kHz 1 V RMS)
Haltemoment: 2,8 Nm (396,51 oz.in)
Encoder: 1000ppr / 17Bit /15 Bit
Steuermethode: Pluse (CANopen, RS485 optional)
Rahmengröße: Nema 23 (57 x 57 mm)
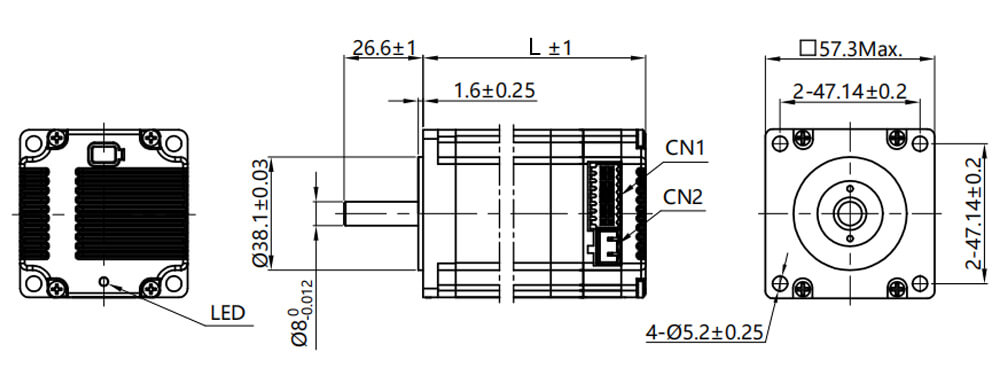
Körperlänge: 116,5 mm
Schaftdurchmesser: 8 mm
Schaftlänge: 21 mm
Hochleistungsfähiger 32-Bit-Mikrocontroller mit Cortex-M4-Kern
Die höchste Impulsantwortfrequenz kann 200 kHz erreichen
Integrierte Schutzfunktion, die effektiv die sichere Verwendung des Geräts gewährleistet
Intelligente Stromregelung zur Reduzierung von Vibrationen, Lärm und Wärmeentwicklung
Durch den Einsatz von MOS mit niedrigem Innenwiderstand wird die Erwärmung im Vergleich zu herkömmlichen Produkten um 30 % reduziert
Spannungsbereich: DC12V-36V
Integriertes Design mit integriertem Antriebsmotor, einfacher Installation, geringem Platzbedarf und einfacher Verkabelung
Ausgestattet mit Anti-Reverse-Connection-Funktion
Pulstyp
RS485 MOdbus RTU-Netzwerktyp
CANopen-Netzwerktyp
Wasserdichter Typ: IP30, IP54, IP65, optional
Medizinische Geräte, Logistiktransport, industrielle Automatisierung, Textilmaschinen, Laser, Zeichnen, Industrie für traditionelle chinesische Medizinzutaten usw
| Elektrische Spezifikation | ||
| Produkttyp |
/ | Integrierter linearer Schrittmotor Nema 23 mit externer Kugelumlaufspindel |
| Modellname | / | BFISC57-P5A3 mit EXTERNER Kugelumlaufspindel |
| Phase | Phase | 2 |
| Schrittwinkel | ° | 1.8 |
| Aktuell | A | 4.2 |
| Widerstand | Ω | 0.75 |
| Induktivität | mH | 3.0 |
| Nenndrehmoment | Nm | 2.8 |
| Gesamthöhe | mm | 116.5 |
| Encoder |
/ | 1000ppr / 17Bit /15Bit |
| Isolationsklasse | / | B |
| Physikalische Spezifikation | ||
| Rahmengröße | mm | Nema 23 (57 x 57) |
| Abtriebswellentyp | / | Linearer Schrittmotor mit externer Kugelumlaufspindel |
| Schaftdurchmesser | mm | 8/10/12/16 |
| Anzahl der Leads | / | 4 |
| Leitungslänge | mm | 300 |
| Gewicht | kg | 0.45 |
| der Kugelumlaufspindel Physikalische Spezifikation | ||||
| Modell | Außendurchmesser | Führen |
Anzahl der Mitarbeiter | Kugeldurchmesser |
| G0801 | 8 | 1 | 1 | 0.8 |
| G0802 | 8 | 2 | 1 | 1.2 |
| G1002 | 10 | 2 | 1 | 1.2 |
| G1004 | 10 | 4 | 1 | 2 |
| G1202 | 12 | 2 | 1 | 1.2 |
| G1204 | 12 | 4 | 1 | 2.5 |
| G1604 | 16 | 4 | 1 | 2.381 |
| Umfeld | Parameter |
| Gurrmethode | Natürliche oder erzwungene Kühlung |
| Anwendung | Staub, Öl und korrosive Gase vermeiden; von anderen wärmeerzeugenden Geräten fernhalten; verbieten Sie die Anwesenheit von brennbaren Gasen und leitfähigem Staub. |
| Betriebstemperatur | 0℃ ~ +50℃ |
| Umgebungsfeuchtigkeit | ≤85 % RH (keine Kondensation) |
| Vibrationen | 5,9m/s² max |
| Lagertemperatur | -25℃ ~ +70℃ |
| Farbe | Name | Funktion |
| Grün | PWR | Betriebsanzeige |
| Rot | ALM | Alarmanzeige |
| / |
Pluspunkt |
CANopen / RS485 |
|||||
| Häfen | Stift | Portname | Beschreibung | Portname | Beschreibung | ||
| CN1 | 1 | PUL+ | Pulssignal | DI1+ | Digitales Ausgangssignal | ||
| 2 | PUL- |
DI1- | |||||
| 3 | DIR+ | Richtungssignal | DI2+ | Digitales Ausgangssignal | |||
| 4 | DIR- |
DI2- | |||||
| 5 | ENA+ | Signal aktivieren | DI3+ | Digitales Ausgangssignal | |||
| 6 | ENA- |
DI3- | |||||
| 7 | NC | undefiniert | DI4+ | Digitales Ausgangssignal | |||
| 8 | NC | undefiniert | DI4- | ||||
| 9 | ALM+ | Alarmsignal | DO1+ | Digitales Ausgangssignal | |||
| 10 | ALM- |
DO1- | |||||
| 11 | PEND+ |
Ausstehendes Signal | DO2+ | Digitales Ausgangssignal | |||
| 12 | PEND- |
DO2- | |||||
| 13 | NC |
undefiniert | CANL | Low-Level-CAN-Bus | 485A | Funktionssignal | |
| 14 | NC | undefiniert | CANH | High-Level-CAN-Bus | 485B | ||
| 15 | NC |
undefiniert | CANL | Low-Level-CAN-Bus | 485A | ||
| 16 | NC | undefiniert | CANH | High-Level-CAN-Bus | 485B | ||
| CN2 |
1 | DC+ | Stromanschluss | DC- |
Stromanschluss | DC+ | Stromanschluss |
| 2 | DC- | DC+ | DC- | ||||
| Stift | Portname | Beschreibung |
| 1 | SW1 | Unterteilen Sie die Einstellungen |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Einstellung der Motordrehrichtung |
| Unterteilen | SW1 | SW2 |
SW3 |
SW4 |
| 200 | AUS |
AUS |
AUS |
AUS |
| 400 | AN |
AUS |
AUS |
AUS |
| 800 | AUS |
AN |
AUS |
AUS |
| 1600 | AN |
AN |
AUS |
AUS |
| 3200 | AUS |
AUS |
AN |
AUS |
| 6400 | AN |
AUS |
AN |
AUS |
| 12800 | AUS |
AN |
AN |
AUS |
| 25600 |
AN |
AN |
AN |
AUS |
| 1000 | AUS |
AUS |
AUS |
AN |
| 2000 | AN |
AUS |
AUS |
AN |
| 4000 | AUS |
AN |
AUS |
AN |
| 5000 | AN |
AN |
AUS |
AN |
| 8000 | AUS |
AUS |
AN |
AN |
| 10000 | AN |
AUS |
AN |
AN |
| 20000 | AUS |
AN |
AN |
AN |
| 25000 | AN |
AN |
AN |
AN |
Der Benutzer kann die Drehrichtung des Motors über SW5 einstellen, der zusammen mit dem DIR-Steuersignal arbeitet. Durch Ändern der SW5-Einstellung oder des DIR-Steuersignals kann die aktuelle Motordrehrichtung geändert werden.
| Wegbeschreibung | SW5 | DIR |
| CW | AUS | Niedriges Niveau |
| Gegen den Uhrzeigersinn | AN | Niedriges Niveau |
| Gegen den Uhrzeigersinn | AUS | Hohes Niveau oder Suspendiert |
| CW | AN | Hohes Niveau oder Suspendiert |

Metallriemenscheiben
Kunststoffrolle
Gang
Wellenstift
Gewindeschaft
Panelmontage
Hohlwelle
Gewindeschaft
Panelmontage
Einzelwohnung
Dual-Flat
Schlüsselwelle
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
Führen Schrauben |
Linearantrieb | Linear Bewegung |
Wurm Getriebe |
Aufsteckschale | Welle | Getriebe | IP-Ebene | Bremse | Noch individueller |
Standard-Schrittservo, siehe [Integrierter Schrittservomotor BFISC57-P5A3].
Mit Planetengetriebe, siehe [BFISC57-P5A3 integriertes Stufenservo mit hochpräzisem Planetengetriebe].
Mit Schneckengetriebe, siehe [BFISC57-P5A3 integriertes Stufenservo mit Schneckengetriebe].
Mit Leitspindel, siehe [BFISC57-P5A3 integriertes Stufenservo mit linearer Leitspindel].
Mit Linearmodul, siehe [BFISC57-P5A3 integrierter Schrittservo mit Linearmodul].
Informationen zu niedrigem Drehmoment finden Sie unter [0,55 Nm – BFISC57-P1A3].
Informationen zu niedrigem Drehmoment finden Sie unter [0,55 Nm – BFISC57-P2A3].
Für mittleres Drehmoment siehe [1,89 Nm – BFISC57-P3A3].
Für mittleres Drehmoment siehe [2,20 Nm – BFISC57-P4A3].
Informationen zu hohem Drehmoment finden Sie unter [3,00 Nm – BFISC57-P6A3].
Als Profi [integrierter Schrittmotorhersteller Als bietet BESFOC maßgeschneiderte Bewegungssteuerungslösungen für globale Kunden. Erfahren Sie mehr über unsere Fabrikkapazitäten.
© COPYRIGHT 2024 CHANGZHOU BESFOC MOTOR CO., LTD ALLE RECHTE VORBEHALTEN.