Aufrufe: 0 Autor: Site-Editor Veröffentlichungszeit: 18.11.2025 Herkunft: Website


Umwandlung einer Rotationsbewegung in Linearbewegung ist eine der wesentlichsten mechanischen Transformationen in der modernen Technik. Von CNC-Maschinen und industrieller Automatisierung bis hin zu Automobilsystemen und Robotik ermöglicht diese Konvertierung eine genaue, effiziente und leistungsstarke Bewegungssteuerung. Nachfolgend finden Sie einen umfassenden Leitfaden, der alle wichtigen Methoden, ihre Arbeitsprinzipien, Vorteile, Nachteile und optimalen Anwendungen untersucht.
Die Fähigkeit, Rotationsbewegungen umzuwandeln Linearbewegung ist das Herzstück unzähliger technischer Systeme, von Fertigungsmaschinen und Automatisierungsplattformen bis hin zu medizinischen Geräten und Transporttechnologien. Um Hochleistungsgeräte zu entwerfen, ist es wichtig, die Grundprinzipien zu verstehen, die diese Umwandlung steuern. Nachfolgend finden Sie einen umfassenden Überblick darüber, wie Rotationsenergie in lineare Verschiebung umgewandelt wird, welche Physik dahinter steckt und welche mechanischen Prinzipien eine zuverlässige und präzise Bewegungsumwandlung ermöglichen.
Unter Bewegungsumwandlung versteht man den Prozess der Energieumwandlung von einer Bewegungsart in eine andere. In den meisten industriellen und mechanischen Systemen ist der primäre Input eine Drehbewegung , die typischerweise durch Elektromotoren, Verbrennungsmotoren oder manuell betätigte Wellen erzeugt wird. Dennoch erfordern viele Aufgaben eine geradlinige und kontrollierte Arbeit lineare Bewegung.
Diese Diskrepanz macht Mechanismen erforderlich, die diese Lücke schließen können – Komponenten, die Drehmoment und Winkelverschiebung in lineare Kraft und Weg umwandeln.
Die Umstellung ist aus folgenden Gründen unerlässlich:
Motoren erzeugen auf natürliche Weise eine Rotation, Maschinen erfordern jedoch häufig eine lineare Verschiebung.
Linearbewegungen ermöglichen eine präzise Positionierung , die in der Robotik, CNC-Ausrüstung und Automatisierung unerlässlich ist.
Viele industrielle Anwendungen basieren auf Drücken, Ziehen, Heben, Schneiden oder Gleiten – allesamt erfordern kontrollierte lineare Bewegungen.
Vereinfacht ausgedrückt erweitert die Bewegungsumwandlung die Möglichkeiten der Rotationsenergie.
Um zu verstehen, wie eine Rotationsbewegung linear wird, müssen wir die grundlegende Physik erforschen, die die Umwandlungsmechanismen steuert.
1. Winkelbewegung und Drehmoment
Die Rotationseingabe ist definiert durch:
Winkelgeschwindigkeit (ω) – wie schnell sich die Welle dreht
Winkelverschiebung (θ) – der Winkel, um den es sich dreht
Drehmoment (τ) – die ausgeübte Rotationskraft
Diese Parameter bestimmen, wie viel Energie zur Verrichtung linearer Arbeit zur Verfügung steht.
2. Lineare Kraft und Verschiebung
Lineare Bewegung beinhaltet:
Lineargeschwindigkeit (v)
Lineare Verschiebung (x)
Linearkraft (F)
Jedes System, das Rotation in lineare Bewegung umwandelt, muss Winkelenergie ohne übermäßige Reibung, Spiel oder mechanische Verluste in geradlinige Bewegung umwandeln.
3. Mechanischer Vorteil
Die Bewegungsumwandlung beruht auf einem mechanischen Vorteil , der es ermöglicht, mit einer kleinen Rotationseingabe Folgendes zu erzeugen:
Größere lineare Verschiebung
Stärkere lineare Kraft
Höhere Präzision
Mechanismen wie Schrauben, Zahnräder, Nocken und Riemen manipulieren die Geometrie und die Hebelwirkung, um diese Transformation effizient zu erreichen.
Obwohl es viele fortschrittliche Mechanismen gibt, folgen sie alle einigen Grundprinzipien der geometrischen Transformation. Hier sind die grundlegenden Konvertierungsstrategien:
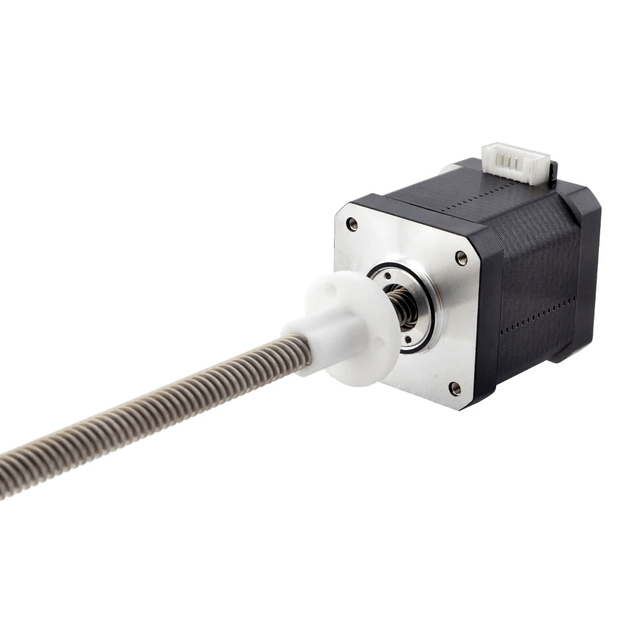
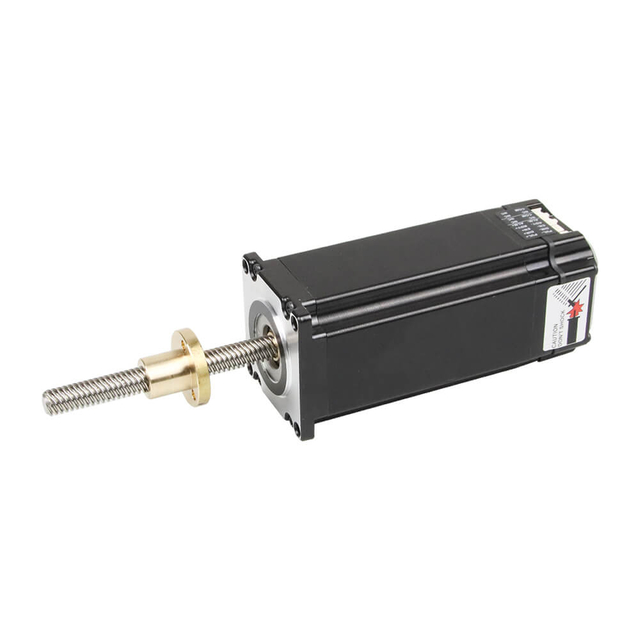
Eine Gewindeschraube wandelt die Rotation durch den spiralförmigen Verlauf des Gewindes in eine lineare Bewegung um. Wenn sich die Schraube dreht, folgt die Mutter dem Gewinde und bewegt sich linear.
Fäden wirken wie eine durchgehende schiefe Ebene
Drehmoment wird in Geradeausfahrt umgewandelt
Die Präzision hängt von der Gewindequalität, dem Spiel und der Reibung ab
Diese Methode bietet eine der am besten kontrollierbaren und genauesten Formen der Bewegungsumwandlung.
Ein kreisförmiges Zahnrad (Ritzel) kämmt mit einer geraden Zahnstange (Zahnstange). Wenn sich das Ritzel dreht, bewegt sich die Zahnstange linear.
Rotation = kreisförmige Zahnbewegung
Eingriff mit der Zahnstange = lineare Verschiebung
Perfekt für lange Verfahrwege und Anwendungen mit hoher Kraft
Das Konzept ist einfach und dennoch äußerst robust.
Riemen und Ketten wandeln die Rotation in eine lineare Bewegung um, indem sie den Riemen/die Kette an einem Schlitten verankern:
Der Motor dreht die Riemenscheibe oder das Kettenrad
Riemen/Kette läuft um die Schlaufe
Schlitten bewegt sich linear
Diese Methode minimiert die Trägheit und ermöglicht Hochgeschwindigkeitsfahrten.
Eine Nocke dreht sich und zwingt einen Mitnehmer, sich entlang seines Profils zu bewegen:
Die Nockenform bestimmt das Bewegungsmuster
Die Drehung erzeugt eine kontrollierte lineare Verschiebung
Ideal für sich wiederholende, synchronisierte Bewegungen
Nocken sorgen für äußerst vorhersehbare Bewegungskurven.
Diese Mechanismen wandeln Drehbewegungen durch geometrische Verbindungen in hin- und hergehende lineare Bewegungen um:
Die Kurbel dreht sich
Der Schieberegler bewegt sich auf einer geraden Bahn
Mechanische Beziehungen erzeugen vorhersehbare Bewegungen
Dieses Prinzip wird in Motoren, Kompressoren und Pumpen verwendet.
Ein Linearmotor produziert lineare Bewegung direkt ohne mechanische Umwandlung.
Stator und Mover interagieren elektromagnetisch
Kein Kontakt, keine Reibung, kein Verschleiß
Bewegung ist von Natur aus linear
Dies stellt die fortschrittlichste und effizienteste Form der Bewegungsumwandlung dar.
Es reicht nicht aus, die Grundlagen zu verstehen – die Leistung hängt davon ab, wie gut das System Folgendes beherrscht:
Hohe Reibung verringert die Präzision und erhöht Hitze und Verschleiß. Kugelumlaufspindeln und Linearmotoren optimieren die Effizienz.
Die unbeabsichtigte Bewegung zwischen mechanischen Teilen beeinträchtigt die Genauigkeit. Zu den spielfreien Lösungen zählen Linearmotoren und Riemenantriebe.
Belastbarkeit und Steifigkeit wirken sich direkt auf die Wiederholbarkeit und langfristige Zuverlässigkeit aus.
Anwendungen, die eine schnelle Bewegung erfordern, profitieren von Systemen mit geringer Trägheit wie Riemen und Linearmotoren.
Bei langen Verfahrwegen sind möglicherweise Zahnstangen- oder Riemensysteme erforderlich, um Schraubenschläge und Fehlausrichtungen zu vermeiden.
Ein klares Verständnis der Grundlagen der Bewegungsumwandlung ermöglicht Ingenieuren und Designern:
Wählen Sie den am besten geeigneten Mechanismus aus
Optimieren Sie Präzision und Leistung
Vermeiden Sie mechanische Ausfälle
Verbessern Sie die Systemeffizienz
Reduzieren Sie Wartungs- und Betriebskosten
Ganz gleich, ob Sie fortschrittliche Automatisierungsgeräte, Industriemaschinen oder Roboterplattformen entwerfen: Die Beherrschung dieser Grundlagen führt zu zuverlässigeren und effektiveren technischen Lösungen.
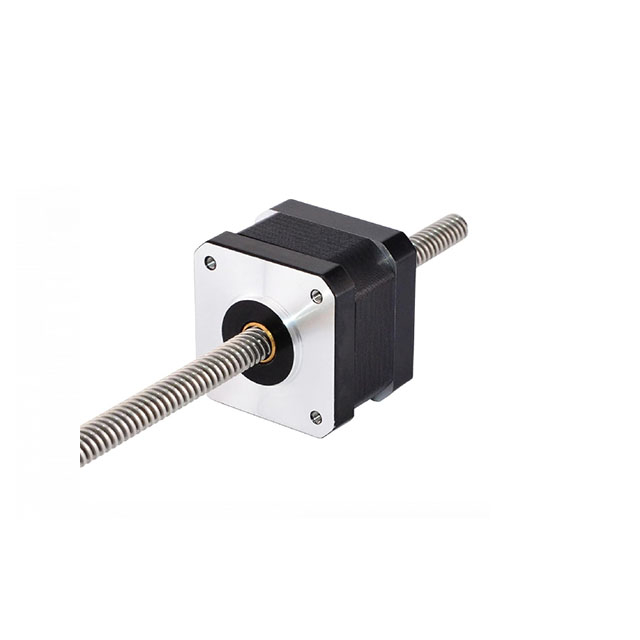
Leitspindeln verwenden einen Gewindeschaft und eine passende Mutter, um den Dreheingang in einen gleichmäßigen, kontrollierten linearen Ausgang umzuwandeln. Während sich die Schraube dreht, bewegt sich die Mutter entlang des Gewindes.
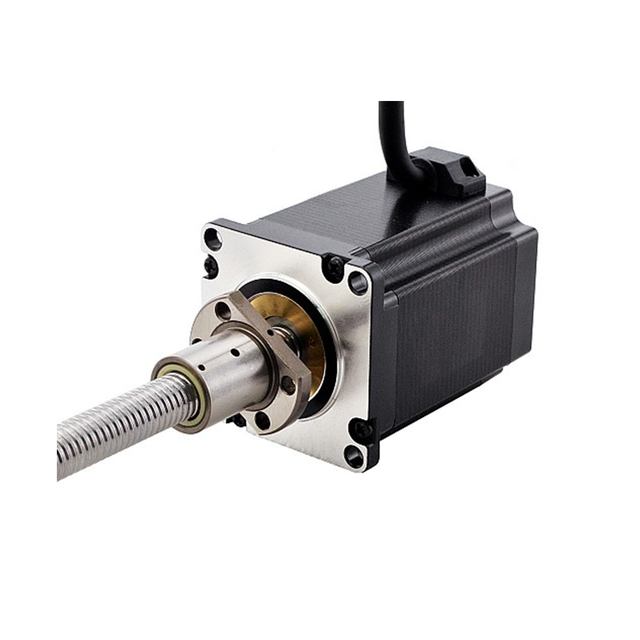
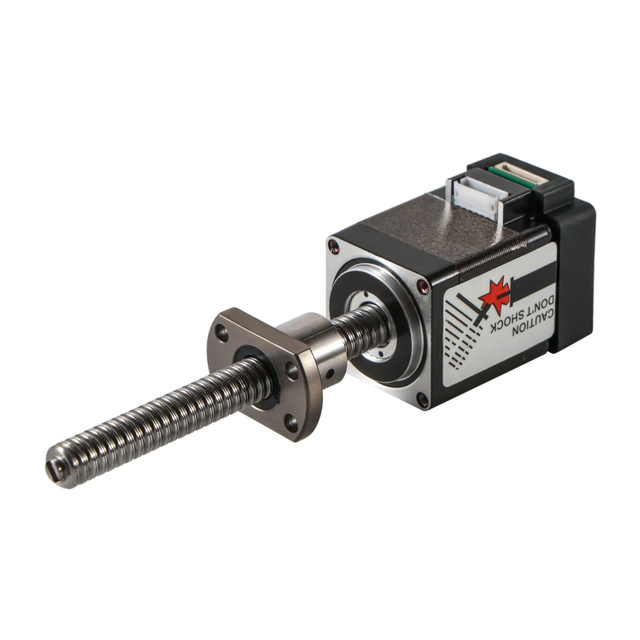
Kugelumlaufspindeln steigern die Effizienz, indem sie rollende Kugeln in der Mutter verwenden, wodurch die Reibung minimiert und die Leistung erheblich verbessert wird.
Hochpräzise lineare Positionierung
Außergewöhnliche Wiederholgenauigkeit
Hohe Tragfähigkeit
Reibungsloser und leiser Betrieb
CNC-Maschinen
Präzisionstische
Medizinische Robotik
Halbleiterausrüstung
Kugelumlaufspindeln werden bevorzugt, wenn Effizienz, Geschwindigkeit und geringes Spiel entscheidend sind.
Ein Zahnstangen-Ritzel -System besteht aus einem runden Zahnrad (Ritzel), das mit einer geraden Zahnstange (Zahnstange) kämmt. Wenn sich das Ritzel dreht, treibt es die Zahnstange vorwärts oder rückwärts.
Hervorragend geeignet für lange Reisestrecken
Hochgeschwindigkeitsfähigkeit
Langlebig und robust für industrielle Umgebungen
Werkzeugmaschinen
Fahrerlose Transportfahrzeuge
Lenksysteme in Automobilen
Industrieroboter
Riemengetriebene Linearsysteme verwenden einen rotierenden Servomotor, der mit einem Zahnriemen verbunden ist. Der Riemen ist an einem beweglichen Schlitten verankert und durch die Drehung entsteht eine lineare Verschiebung.
Hochgeschwindigkeitsbewegung
Leichtbaumechanik
Leiser, wartungsarmer Betrieb
Geeignet für lange Verfahrwege
Verpackungsmaschinen
Pick-and-Place-Roboter
Förderautomatisierung
Riemenantriebe zeichnen sich dort aus, wo Geschwindigkeit und geringe Trägheit wichtiger sind als höchste Präzision.
Kettenantriebssysteme funktionieren ähnlich wie Riemenantriebe, verwenden jedoch für zusätzliche Stabilität eine Metallkette.
Hohe Zugfestigkeit
Langlebig und resistent gegen raue Umgebungen
Besser geeignet für schwere Lasten
Hebezeuge
Schiebetore
Industrielle Förderung
Nockensysteme wandeln Rotation in um Lineare Bewegung durch Schieben eines Mitnehmers entlang eines entworfenen Nockenprofils.
Hochgradig wiederholbare, profilbasierte Bewegung
Hervorragend geeignet für automatisierte Maschinen
Ideal für synchronisierte Mehrachssysteme
Verpackungsmaschinen
Textilherstellung
Mechanische Hochgeschwindigkeits-Zeitmesssysteme
Das Scotch-Yoke wandelt eine Kreisbewegung in eine sinusförmige lineare Bewegung um, und zwar über ein verschiebbares Joch, das von einem rotierenden Stift angetrieben wird.
Sehr hohe Kraftabgabe
Einfache mechanische Struktur
Glatte Bewegungskurve
Pressmaschinen
Kompressoren
Pneumatische Antriebe
Dieser Mechanismus, auch Kurbelwellensystem genannt, ist einer der ältesten und am weitesten verbreiteten.
Hoher mechanischer Wirkungsgrad
Bewältigt erhebliche Kraftbelastungen
Zuverlässig für den Dauerbetrieb
Verbrennungsmotoren
Pumps
Kolbenkompressoren
Im Gegensatz zu mechanischen Systemen Linearmotoren produzieren direkte lineare Bewegung – ohne zwischengeschaltete mechanische Teile. Ein Linearmotor ist im Wesentlichen ein „abgerollter“ Rotationsmotor.
Kein mechanischer Kontakt
Ultrahohe Präzision
Hohe Beschleunigung und Geschwindigkeit
Kein Spiel, kein mechanischer Verschleiß
Halbleiterlithographie
Hochgeschwindigkeitsfertigung
Präzisionsrobotik
Magnetschwebesysteme (Magnetschwebebahn).
Linearmotoren bieten unübertroffene Leistung für die erweiterte Automatisierung.
Die Auswahl des optimalen Mechanismus zur Umwandlung von Drehbewegungen in lineare Bewegungen ist entscheidend für das Erreichen der gewünschten Balance aus Leistung, Haltbarkeit, Effizienz und Präzision in jedem technischen System. Jeder Mechanismus – ob mechanisch, elektromechanisch oder direkt elektromagnetisch – hat einzigartige Stärken, Grenzen und ideale Einsatzszenarien. Nachfolgend finden Sie einen umfassenden, detaillierten Leitfaden, der Ihnen bei der Bewertung und Auswahl der besten Technologie für Ihre spezifischen Anwendungsanforderungen hilft.
Das erforderliche Maß an Präzision beeinflusst maßgeblich die Wahl des Mechanismus. Anwendungen wie CNC-Bearbeitung, Messtische, Halbleiterhandhabung und medizinische Robotik erfordern eine äußerst genaue Positionierung.
Kugelumlaufspindeln: Wiederholgenauigkeit im Mikrometerbereich, geringes Spiel, hervorragende Effizienz.
Linearmotoren: Direkter elektromagnetischer Antrieb ohne mechanischen Kontakt , was zu unübertroffener Genauigkeit und Laufruhe führt.
Leitspindeln: Hohe Wiederholgenauigkeit, aber geringerer Wirkungsgrad als Kugelumlaufspindeln.
Riemenantriebe: Gute Genauigkeit für die allgemeine Automatisierung, aber nicht für die Mikrobearbeitung geeignet.
Das Verständnis der Belastung – sowohl der dynamischen als auch der statischen – ist für die Auswahl eines Mechanismus, der die Kräfte bewältigen kann, ohne Kompromisse bei Langlebigkeit oder Genauigkeit einzugehen, von entscheidender Bedeutung.
Kugelgewindetriebe: Hervorragende Festigkeit und Steifigkeit.
Zahnstange und Ritzel: Ideal für schwere Lasten mit langen Verfahrwegen.
Kettenantriebe: Perfekt für raue Arbeiten mit hoher Spannung.
Slider-Crank und Scotch Yoke: Effektiv für hin- und hergehende Kräfte.
Riemenantriebe: Effizient für leichte Hochgeschwindigkeitssysteme.
Nockenmechanismen: Geeignet für Bewegungen mit kontrolliertem Profil und konstanten Lasten.
Bei einigen Anwendungen haben Geschwindigkeit und schnelle Beschleunigung Vorrang vor extremer Präzision, beispielsweise Verpackungslinien, Pick-and-Place-Roboter oder Hochgeschwindigkeitsförderer.
Riemenantriebe: Leicht und ideal für schnelle Fahrten.
Linearmotoren: Außergewöhnliche Geschwindigkeit und Beschleunigung ohne mechanische Reibung.
Zahnstange und Ritzel: Langlebig und für hohe Lineargeschwindigkeiten geeignet.
Kugelumlaufspindeln: Hoch, aber nicht so schnell wie Riemen- oder Linearmotorsysteme.
Leitspindeln: Geeignet für langsamere, kontrollierte Bewegungen.
Die zurückgelegte Distanz bestimmt auch den besten Bewegungsumwandlungsmechanismus. Längere Verfahrwege führen häufig zu Herausforderungen in Bezug auf Ausrichtung, Steifigkeit und Wartung.
Zahnstange und Ritzel: Skalierbar für extrem große Entfernungen.
Riemenantriebe: Leicht und kostengünstig für lange Achsen.
Kettenantriebe: Robust und langlebig über längere Verfahrwege.
Kugelumlaufspindeln und Leitspindeln: Begrenzt durch Schraubenschlag bei hohen Drehzahlen.
Linearmotoren: Geeignet für Achsen mit kurzer und mittlerer Präzision.
Die Arbeitsumgebung kann einen Mechanismus beeinflussen oder zerstören. Staub, Feuchtigkeit, Chemikalien, Temperatur und Vibration beeinträchtigen die Leistung.
Kettenantriebe: Äußerst beständig gegen Staub, Fett und industrielle Verunreinigungen.
Zahnstange und Ritzel: Langlebig und wartungsfreundlich.
Nockensysteme: Geeignet für sich wiederholende Aufgaben auch in rauen Umgebungen.
Kugelgewindetriebe: Erfordern Schmierung und Schutz vor Verschmutzung.
Linearmotoren: Empfindlich gegenüber Metallspänen, sofern sie nicht vollständig eingekapselt sind.
Leitspindeln: Gut für mäßige Bedingungen, müssen aber geschmiert werden.
Unterschiedliche Mechanismen erfordern je nach Verschleißkomponenten, Schmierbedarf und Systemkomplexität unterschiedliche Wartungsniveaus.
Linearmotoren: Kein Kontakt, kein Verschleiß, minimaler Wartungsaufwand.
Riemenantriebe: Einfache und kostengünstige Wartung.
Kugelgewindetriebe: Erfordern eine regelmäßige Schmierung und Inspektion.
Zahnstange und Ritzel: Je nach Last und Geschwindigkeit kann eine regelmäßige Schmierung erforderlich sein.
Kettenantriebe: Dehnen sich mit der Zeit aus und erfordern eine Spannungsanpassung.
Das Budget spielt im Auswahlprozess eine wichtige Rolle, die Kosten müssen jedoch im Verhältnis zu den Leistungsanforderungen und der langfristigen Zuverlässigkeit berücksichtigt werden.
Leitspindeln: Niedrige Anschaffungskosten für niedrige bis mittlere Präzision.
Riemenantriebe: Erschwinglich mit großer Geschwindigkeit und langem Verfahrweg.
Kugelumlaufspindeln: Höhere Kosten, aber höhere Präzision.
Linearmotoren: Premium-Leistung zu Premium-Preisen.
Zahnstange und Ritzel: Die Investition hängt von der Länge und der Tragfähigkeit ab.
Um Ihnen die Auswahl zu erleichtern, finden Sie hier eine übersichtliche Übersicht:
| Anforderung | Beste Optionen |
|---|---|
| Ultrahohe Präzision | Linearmotoren, Kugelumlaufspindeln |
| Hohe Tragfähigkeit | Kugelumlaufspindeln, Kettenantriebe, Zahnstange und Ritzel |
| Lange Reise | Zahnstangen- und Riemenantriebe |
| Hochgeschwindigkeitsbewegung | Riemenantriebe, Linearmotoren |
| Geringer Wartungsaufwand | Linearmotoren, Riemenantriebe |
| Raue Umgebungen | Kettenantriebe, Zahnstangenantriebe |
| Kosteneffizienz | Leitspindeln, Riemenantriebe |
Die Auswahl des richtigen Mechanismus gewährleistet eine überragende Leistung, eine längere Lebensdauer der Geräte und eine optimale Kapitalrendite. Durch die Bewertung der spezifischen Anforderungen Ihres Systems in Bezug auf Präzision, Last, Geschwindigkeit, Verfahrweg, Umgebung, Wartung und Kosten können Sie die effektivste Lösung für die Umwandlung von Drehbewegungen in zuverlässige Lösungen ermitteln lineare Bewegung.
| Mechanismus, | Präzision, | Geschwindigkeit | , Belastbarkeit, | am besten für |
|---|---|---|---|---|
| Leitspindel | Hoch | Mäßig | Mäßig | Präzise Automatisierung |
| Kugelumlaufspindel | Sehr hoch | Hoch | Hoch | CNC, Robotik |
| Zahnstange und Ritzel | Medium | Hoch | Hoch | Industrieller Langstreckeneinsatz |
| Riemenantrieb | Medium | Sehr hoch | Niedrig-Mittel | Hochgeschwindigkeitsautomatisierung |
| Kettenantrieb | Niedrig-Mittel | Medium | Sehr hoch | Heavy-Duty-Anwendungen |
| Cam-System | Hoch | Hoch | Medium | Profilbasierte Bewegung |
| Scotch Yoke | Medium | Niedrig | Hoch | Hohe Kraftausbeute |
| Schiebekurbel | Niedrig | Medium | Hoch | Motoren, Pumpen |
| Linearmotor | Sehr hoch | Sehr hoch | Hoch | Präzisionsfertigung |
Die Umwandlung von Rotation in Linear ist für moderne technische Systeme von grundlegender Bedeutung. Ganz gleich, ob es um geht Präzision, Geschwindigkeit, Belastbarkeit oder Zuverlässigkeit , für jede Anwendung gibt es die passende Mechanik. Durch das Verständnis der einzigartigen Eigenschaften von Kugelumlaufspindeln, Zahnstangensystemen, Riemenantrieben, Nocken und Linearmotoren können Ingenieure hocheffiziente Maschinen entwerfen, die für ihre spezifischen Leistungsanforderungen optimiert sind.