Virta: 6.0A
Resistanssi: 0,58Ω
Vaiheinduktanssi: 6,5 mH
Nimellisvääntömomentti: 9,5 Nm (1345,31 oz.in)
Enkooderi: 1000ppr / 17bit / 15bit
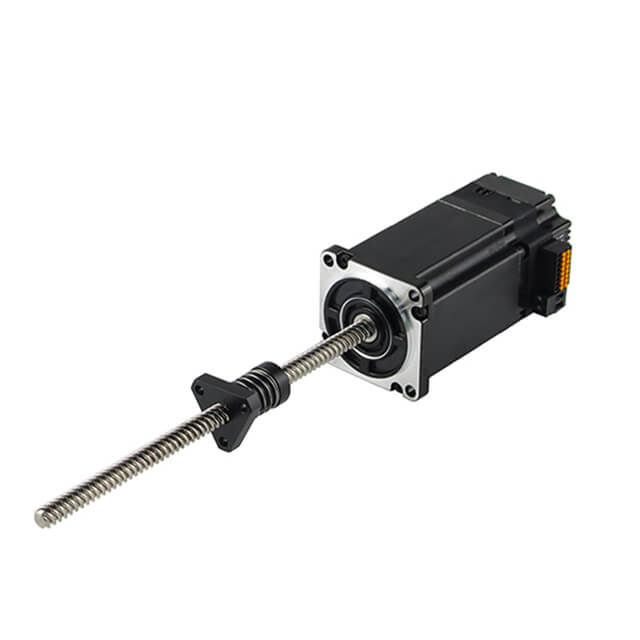
BFISC86-P5A3 ulkoisella johtoruuvilla
BesFoc
Integroidut moottorit
Ulkoinen T-tyyppinen Lineaarinen
Pulssityyppi, RS485 ModBus, CANopen-verkko
10 kpl
| Saatavuus: | |
|---|---|
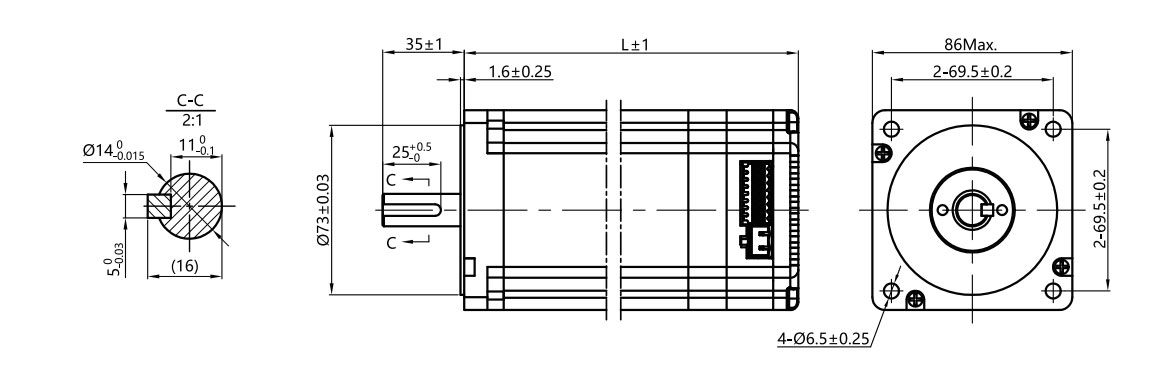
BESFOC nema 34 BFISC86-P5A3 86x86x155.8mm integroitu lineaarinen askelservomoottori Pluse-ohjauksella 1.8Degree 6.0A 0.58Ω 6.5mH 9.5Nm 1000ppr / 17bit / 15bit integroidulla ohjaimella. Lisää erilaisia integroituja lineaarisia askelmoottoreita koskevia vaatimuksia ota yhteyttä!
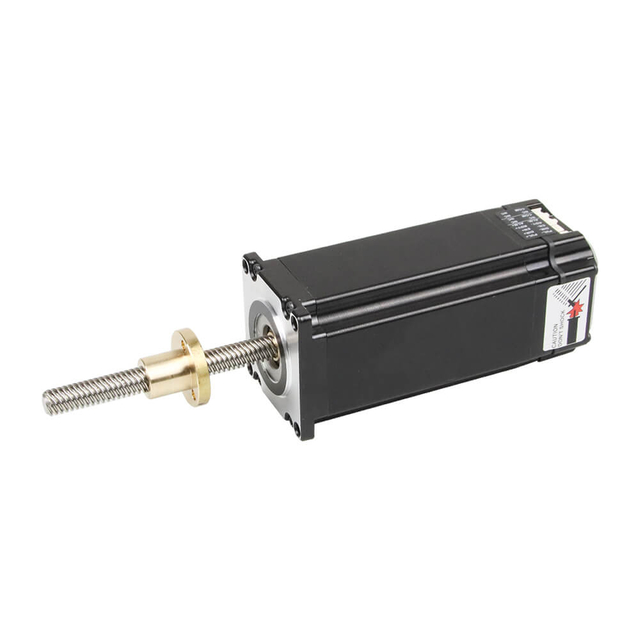
Tyyppi: Nema34 integroitu lineaarinen askelmoottori ulkoisella johtoruuvilla
Mallin nimi: BFISC86-P5A3 ulkoisella johtoruuvilla
Vaihe: 2
Askelkulma: 1,8 astetta
Virta: 6.0A
Vastus: 0,58Ω±10% (20 ℃)
Induktanssi: 6,5mH±20% (1kHz 1V RMS)
Vääntömomentti: 9,5 Nm (1345,31 oz.in)
Enkooderi: 1000ppr / 17Bit / 15Bit
Ohjausmenetelmä: Pluse (RS485, CANopen valinnainen)
Kehyksen koko: Nema 34 (86x86mm)
Rungon pituus: 155,8 mm
Akselin halkaisija: 8 mm
Akselin pituus: 21 mm
Cortex-M4-ydin korkean suorituskyvyn 32-bittinen mikroohjain
Suurin pulssivastetaajuus voi olla 200 kHz
Sisäänrakennettu suojatoiminto, joka varmistaa tehokkaasti laitteen turvallisen käytön
Älykäs virransäätö vähentää tärinää, melua ja lämmöntuotantoa
Matala sisäresistanssi MOS vähentää lämmitystä 30 % tavallisiin tuotteisiin verrattuna
Jännitealue: DC12V-36V
Integroitu rakenne integroidulla käyttömoottorilla, helppo asennus, pieni koko ja yksinkertainen johdotus
Varustettu käänteisen kytkentätoiminnolla
Pulssin tyyppi
RS485 MOdbus RTU -verkkotyyppi
CANopen-verkkotyyppi
Vedenpitävä tyyppi: IP30, IP54, IP65, valinnainen
Lääketieteelliset laitteet, logistiikkakuljetukset, teollisuusautomaatio, tekstiilikoneet, laser, piirustus, perinteisen kiinalaisen lääketieteen ainesosateollisuus jne.
| Sähköiset tiedot | ||
| Tuotetyyppi |
/ | Nema 34 integroitu lineaarinen askelmoottori ulkoisella johtoruuvilla |
| Mallin nimi | / | BFISC86-P5A3 ulkoisella johtoruuvilla |
| Vaihe | vaihe | 2 |
| Askelkulma | ° | 1.8 |
| Nykyinen | A | 6.0 |
| Resistanssi | Ω | 0.58 |
| Induktanssi | mH | 6.5 |
| Nimellisvääntömomentti | Nm | 9.5 |
| Kokonaiskorkeus | mm | 155.8 |
| Enkooderi |
/ | 1000 ppr / 17 bittiä / 15 bittiä |
| Eristysluokka | / | B |
| Fyysiset tiedot | ||
| Kehyksen koko | mm | Nema 34 (86 x 86) |
| Lähtöakselin tyyppi | / | Ulkoinen T-tyyppinen johtoruuvi lineaarinen askelmoottori |
| Akselin halkaisija | mm | Tr10 Tr12 |
| Johtojen määrä | / | 4 |
| Johtojen pituus | mm | 300 |
| Paino | Kg | 3.8 |
| T-tyypin lyijyruuvitangon fyysiset tiedot | |||||||
| Ruuvin halkaisija | Ruuvijohto | Ruuvin nousu | Matka per askel | Ruuvin halkaisija | Ruuvijohto | Ruuvin nousu | Matka per askel |
| mm | mm |
mm |
mm |
mm |
mm |
mm |
mm |
| Tr10 | 2 | 2 | 0.01 | Tr12 | 2 | 2 | 0.01 |
| 3 | 1.5 | 0.015 | 3 | 3 | 0.015 | ||
| 4 | 2 | 0.02 | 8 | 2 | 0.04 | ||
| 8 | 2 | 0.04 | 10 | 2 | 0.05 | ||
| 10 | 2 | 0.05 | |||||
| 12 | 2 | 0.06 | |||||
| Ympäristö | Parametrit |
| Cooing menetelmä | Luonnollinen tai pakkojäähdytys |
| Sovellus | Vältä pölyä, öljyä ja syövyttäviä kaasuja; pidä erillään muista lämpöä tuottavista laitteista; kiellä palavien kaasujen ja johtavan pölyn läsnäolo. |
| Käyttölämpötila | 0℃ ~ +50 ℃ |
| Ympäristön kosteus | ≤85 % RH (ei kondensaatiota) |
| Tärinä | 5,9 m/s⊃2; max |
| Varastointilämpötila | -25 ℃ ~ +70 ℃ |
| Väri | Nimi | Toiminto |
| Vihreä | PWR | Virran merkkivalo |
| Punainen | ALM | Hälytyksen ilmaisin |
| / |
Plussaa |
CANopen / RS485 |
|||||
| Portit | Pin | Portin nimi | Kuvaus | Portin nimi | Kuvaus | ||
| CN1 | 1 | PUL+ | Pulssisignaali | DI1+ | Digitaalinen lähtösignaali | ||
| 2 | PUL- |
DI1- | |||||
| 3 | DIR+ | Suuntasignaali | DI2+ | Digitaalinen lähtösignaali | |||
| 4 | DIR- |
DI2- | |||||
| 5 | ENA+ | Ota signaali käyttöön | DI3+ | Digitaalinen lähtösignaali | |||
| 6 | ENA- |
DI3- | |||||
| 7 | NC | määrittelemätön | DI4+ | Digitaalinen lähtösignaali | |||
| 8 | NC | määrittelemätön | DI4- | ||||
| 9 | ALM+ | Hälytyssignaali | DO1+ | Digitaalinen lähtösignaali | |||
| 10 | ALM- |
DO1- | |||||
| 11 | ODOTA+ |
Odottaa signaalia | DO2+ | Digitaalinen lähtösignaali | |||
| 12 | ODOTTAA- |
DO2- | |||||
| 13 | NC |
määrittelemätön | CANL | Matalatasoinen CAN-väylä | 485A | Toiminnallinen signaali | |
| 14 | NC | määrittelemätön | CANH | Korkeatasoinen CAN-väylä | 485B | ||
| 15 | NC |
määrittelemätön | CANL | Matalatasoinen CAN-väylä | 485A | ||
| 16 | NC | määrittelemätön | CANH | Korkeatasoinen CAN-väylä | 485B | ||
| CN2 |
1 | DC+ | Virtaliitäntä | DC- |
Virtaliitäntä | DC+ | Virtaliitäntä |
| 2 | DC- | DC+ | DC- | ||||
| Pin | Portin nimi | Kuvaus |
| 1 | SW1 | Alajako asetukset |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Moottorin pyörimissuunnan säätö |
| Jaa alaryhmiin | SW1 | SW2 |
SW3 |
SW4 |
| 200 | POIS |
POIS |
POIS |
POIS |
| 400 | PÄÄLLÄ |
POIS |
POIS |
POIS |
| 800 | POIS |
PÄÄLLÄ |
POIS |
POIS |
| 1600 | PÄÄLLÄ |
PÄÄLLÄ |
POIS |
POIS |
| 3200 | POIS |
POIS |
PÄÄLLÄ |
POIS |
| 6400 | PÄÄLLÄ |
POIS |
PÄÄLLÄ |
POIS |
| 12800 | POIS |
PÄÄLLÄ |
PÄÄLLÄ |
POIS |
| 25600 |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
POIS |
| 1000 | POIS |
POIS |
POIS |
PÄÄLLÄ |
| 2000 | PÄÄLLÄ |
POIS |
POIS |
PÄÄLLÄ |
| 4000 | POIS |
PÄÄLLÄ |
POIS |
PÄÄLLÄ |
| 5000 | PÄÄLLÄ |
PÄÄLLÄ |
POIS |
PÄÄLLÄ |
| 8000 | POIS |
POIS |
PÄÄLLÄ |
PÄÄLLÄ |
| 10000 | PÄÄLLÄ |
POIS |
PÄÄLLÄ |
PÄÄLLÄ |
| 20000 | POIS |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
| 25000 | PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
Käyttäjä voi asettaa moottorin pyörimissuunnan SW5:llä, joka toimii yhdessä DIR-ohjaussignaalin kanssa. SW5-asetuksen tai DIR-ohjaussignaalin muuttaminen voi muuttaa moottorin nykyistä pyörimissuuntaa.
| Ohjeet | SW5 | OHJ |
| CW | POIS | Matala taso |
| CCW | PÄÄLLÄ | Matala taso |
| CCW | POIS | Korkea taso tai keskeytetty |
| CW | PÄÄLLÄ | Korkea taso tai keskeytetty |

Metallipyörät
Muovinen hihnapyörä
Gear
Akselin tappi
Kierreakseli
Paneelikiinnitys
Ontto akseli
Kierreakseli
Paneelikiinnitys
Yksinkertainen asunto
Dual Flat
Avaimen akseli
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
Johtaa Ruuvi |
Lineaarinen toimilaite | Lineaarinen Liike |
Mato Vaihteisto |
Painettava kuori | Akseli | Vaihteisto | IP-taso | Jarru | Lisää mukautettua |
Normaali askelservo, katso [BFISC86-P5A3 integroitu askelservomoottori].
Planeettavaihteiston kanssa, katso [BFISC86-P5A3 integroitu askelservo ja erittäin tarkka planeettavaihteisto].
Kierukkavaihteiston kanssa, katso [BFISC86-P5A3 integroitu askelservo kierukkavaihteistolla].
Kuularuuvilla, katso [BFISC86-P5A3 integroitu askelservo kuularuuvilla lineaarinen].
Lineaarisella moduulilla, katso [BFISC86-P5A3 integroitu askelservo lineaarimoduulilla].
Matala vääntömomentti, katso [4,5 Nm - BFISC86-P1A3].
Matala vääntömomentti, katso [6,5 Nm - BFISC86-P2A3].
Katso keskivääntömomentti [7,0 Nm - BFISC86-P3A3].
Katso keskivääntömomentti [8,5 Nm - BFISC86-P4A3].
Katso suuri vääntömomentti [12N.m - BFISC86-P6A3].
Ammattilaisena [integroitu askelmoottorivalmistaja ] , BESFOC tarjoaa räätälöityjä liikkeenohjausratkaisuja maailmanlaajuisille asiakkaille. Lue lisää tehtaamme ominaisuuksista.
© TEKIJÄNOIKEUDET 2024 CHANGZHOU BESFOC MOTOR CO., LTD KAIKKI OIKEUDET PIDÄTETÄÄN.