Virta: 2,8A
Vastus: 0,7Ω
Nimellisvääntömomentti: 0,55 Nm
Enkooderi: 1000ppr / 17bit / 15bit
BFISC57-P3A3 ulkoisella johtoruuvilla
BesFoc
Integroidut moottorit
Ulkoinen T-tyyppinen Lineaarinen
Nema23-57mm
Pulssityyppi, RS485 ModBus, CANopen-verkko
10 kpl
| Saatavuus: | |
|---|---|
Lineaariset askelmoottorit voivat vähentää kustannuksia dramaattisesti ja säästää tilaa. Ei vaadi kytkintä, ylimääräistä laakeritukea eikä asennustöitä. Tämä ei ainoastaan vähennä kustannuksia, vaan myös vähentää vikatiheyttä komponenttien määrän ja yksinkertaisemman rakenteen ansiosta. Sovelluksissa, joissa kuormitusarvot ovat pienet, ei myöskään tarvita lineaarista ohjainta. Mutterin erityinen muotoilu ja materiaali takaavat pitkän käyttöiän.
Tyyppi: Nema23 Integroitu lineaarinen askelmoottori ulkoisella johtoruuvilla
Mallin nimi: BFISC57-P3A3 ulkoisella johtoruuvilla
Vaihe: 2
Askelkulma: 1,8 astetta
Virta: 2,8A
Vastus: 1,1Ω±10% (20 ℃)
Induktanssi: 3,6mH±20% (1kHz 1V RMS)
Vääntömomentti: 1,89 Nm (267,65 oz.in)
Enkooderi: 1000ppr / 17Bit /15Bit
Ohjausmenetelmä: Pluse (CANopen, RS485 valinnainen)
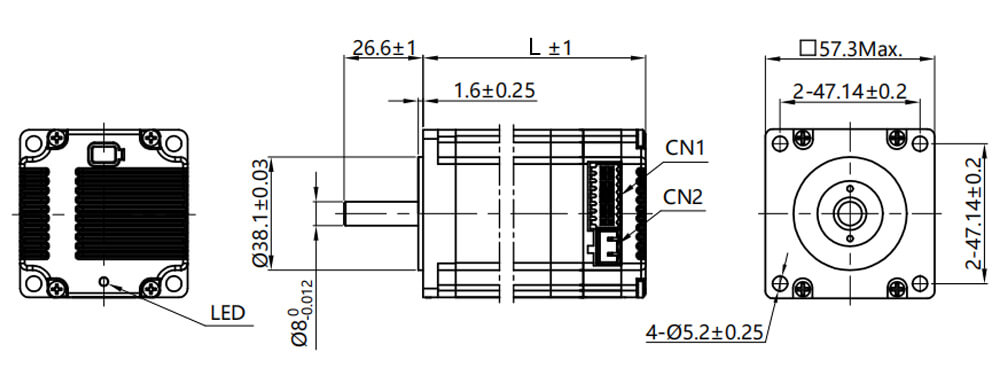
Kehyksen koko: Nema 23 (57x57mm)
Rungon pituus: 96 mm
Akselin halkaisija: 8 mm
Akselin pituus: 21mm
Cortex-M4-ydin korkean suorituskyvyn 32-bittinen mikroohjain
Suurin pulssivastetaajuus voi olla 200 kHz
Sisäänrakennettu suojatoiminto, joka varmistaa tehokkaasti laitteen turvallisen käytön
Älykäs virransäätö vähentää tärinää, melua ja lämmöntuotantoa
Matala sisäresistanssi MOS vähentää lämmitystä 30 % tavallisiin tuotteisiin verrattuna
Jännitealue: DC12V-36V
Integroitu rakenne integroidulla käyttömoottorilla, helppo asennus, pieni koko ja yksinkertainen johdotus
Varustettu käänteisen kytkentätoiminnolla
Pulssin tyyppi
RS485 MOdbus RTU verkkotyyppi
CANopen-verkkotyyppi
Vedenpitävä tyyppi: IP30, IP54, IP65, valinnainen
Lääketieteelliset laitteet, logistiikkakuljetukset, teollisuusautomaatio, tekstiilikoneet, laser, piirustus, perinteisen kiinalaisen lääketieteen ainesosateollisuus jne.
| Sähköiset tiedot | ||
| Tuotetyyppi |
/ | Nema 23 integroitu lineaarinen askelmoottori ulkoisella johtoruuvilla |
| Mallin nimi | / | BFISC57-P3A3 ulkoisella johtoruuvilla |
| Vaihe | vaihe | 2 |
| Askelkulma | ° | 1.8 |
| Nykyinen | A | 2.8 |
| Resistanssi | Ω | 1.1 |
| Induktanssi | mH | 3.6 |
| Nimellisvääntömomentti | Nm | 1.89 |
| Kokonaiskorkeus | mm | 96 |
| Enkooderi |
/ | 1000 ppr / 17 bittiä / 15 bittiä |
| Eristysluokka | / | B |
| Kuljettajan parametrit |
Min | Arvioitu | Max |
| Tulojännite (V) |
16 | 24 | 48 |
| Logiikkatulojännite (V) | 5 | 5 | 24 |
| Logiikkatulovirta (mA) | 10 | 10 | 50 |
| Pulssin taajuus (KHz) | 200 |
| Ympäristö | Parametrit |
| Jäähdytysmenetelmä | Luonnollinen tai pakkojäähdytys |
| Sovellus | Vältä pölyä, öljyä ja syövyttäviä kaasuja; pidä erillään muista lämpöä tuottavista laitteista; estää palavien kaasujen ja johtavan pölyn läsnäolon. |
| Käyttölämpötila | 0℃ ~ +50 ℃ |
| Ympäristön kosteus | ≤85 % RH (ei kondensaatiota) |
| Tärinä | 5,9 m/s² max |
| Varastointilämpötila | -25 ℃ ~ +70 ℃ |
| Väri | Nimi | Toiminto |
| Vihreä | PWR | Virran merkkivalo |
| Punainen | ALM | Hälytyksen ilmaisin |
| / |
Plussaa |
CANopen / RS485 |
|||||
| Portit | Pin | Portin nimi | Kuvaus | Portin nimi | Kuvaus | ||
| CN1 | 1 | PUL+ | Pulssisignaali | DI1+ | Digitaalinen lähtösignaali | ||
| 2 | PUL- |
DI1- | |||||
| 3 | DIR+ | Suuntasignaali | DI2+ | Digitaalinen lähtösignaali | |||
| 4 | DIR- |
DI2- | |||||
| 5 | ENA+ | Ota signaali käyttöön | DI3+ | Digitaalinen lähtösignaali | |||
| 6 | ENA- |
DI3- | |||||
| 7 | NC | määrittelemätön | DI4+ | Digitaalinen lähtösignaali | |||
| 8 | NC | määrittelemätön | DI4- | ||||
| 9 | ALM+ | Hälytyssignaali | DO1+ | Digitaalinen lähtösignaali | |||
| 10 | ALM- |
DO1- | |||||
| 11 | ODOTA+ |
Odottaa signaalia | DO2+ | Digitaalinen lähtösignaali | |||
| 12 | ODOTTAA- |
DO2- | |||||
| 13 | NC |
määrittelemätön | CANL | Matalatasoinen CAN-väylä | 485A | Toiminnallinen signaali | |
| 14 | NC | määrittelemätön | CANH | Korkeatasoinen CAN-väylä | 485B | ||
| 15 | NC |
määrittelemätön | CANL | Matalatasoinen CAN-väylä | 485A | ||
| 16 | NC | määrittelemätön | CANH | Korkeatasoinen CAN-väylä | 485B | ||
| CN2 |
1 | DC+ | Virtaliitäntä | DC- |
Virtaliitäntä | DC+ | Virtaliitäntä |
| 2 | DC- | DC+ | DC- | ||||
| Pin | Portin nimi | Kuvaus |
| 1 | SW1 | Alajako asetukset |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Moottorin pyörimissuunnan säätö |
| Jaa | SW1 | SW2 |
SW3 |
SW4 |
| 200 | POIS |
POIS |
POIS |
POIS |
| 400 | PÄÄLLÄ |
POIS |
POIS |
POIS |
| 800 | POIS |
PÄÄLLÄ |
POIS |
POIS |
| 1600 | PÄÄLLÄ |
PÄÄLLÄ |
POIS |
POIS |
| 3200 | POIS |
POIS |
PÄÄLLÄ |
POIS |
| 6400 | PÄÄLLÄ |
POIS |
PÄÄLLÄ |
POIS |
| 12800 | POIS |
PÄÄLLÄ |
PÄÄLLÄ |
POIS |
| 25600 |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
POIS |
| 1000 | POIS |
POIS |
POIS |
PÄÄLLÄ |
| 2000 | PÄÄLLÄ |
POIS |
POIS |
PÄÄLLÄ |
| 4000 | POIS |
PÄÄLLÄ |
POIS |
PÄÄLLÄ |
| 5000 | PÄÄLLÄ |
PÄÄLLÄ |
POIS |
PÄÄLLÄ |
| 8000 | POIS |
POIS |
PÄÄLLÄ |
PÄÄLLÄ |
| 10000 | PÄÄLLÄ |
POIS |
PÄÄLLÄ |
PÄÄLLÄ |
| 20000 | POIS |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
| 25000 | PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
Käyttäjä voi asettaa moottorin pyörimissuunnan SW5:llä, joka toimii yhdessä DIR-ohjaussignaalin kanssa. SW5-asetuksen tai DIR-ohjaussignaalin muuttaminen voi muuttaa moottorin nykyistä pyörimissuuntaa.
| Ohjeet | SW5 | OHJ |
| CW | POIS | Matala taso |
| CCW | PÄÄLLÄ | Matala taso |
| CCW | POIS | Korkea taso tai keskeytetty |
| CW | PÄÄLLÄ | Korkea taso tai keskeytetty |

Metallipyörät
Muovinen hihnapyörä
Gear
Akselin tappi
Kierreakseli
Paneelikiinnitys
Ontto akseli
Kierreakseli
Paneelikiinnitys
Yksinkertainen asunto
Dual Flat
Avaimen akseli
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
Johtaa Ruuvi |
Lineaarinen toimilaite | Lineaarinen Liike |
Mato Vaihteisto |
Painettava kuori | Akseli | Vaihteisto | IP-taso | Jarru | Lisää mukautettua |
Vakioporrasservo, katso [BFISC57-P3A3 integroitu askelservomoottori].
Planeettavaihteiston kanssa, katso [BFISC57-P3A3 integroitu askelservo ja erittäin tarkka planeettavaihteisto].
Kierukkavaihteiston kanssa, katso [BFISC57-P3A3 integroitu askelservo kierukkavaihteistolla].
Kuularuuvilla, katso [BFISC57-P3A3 integroitu askelservo kuularuuvilla lineaarinen].
Lineaarisella moduulilla, katso [BFISC57-P3A3 integroitu askelservo lineaarimoduulilla].
Matala vääntömomentti, katso [0,55 Nm - BFISC57-P1A3].
Matala vääntömomentti, katso [0,55 Nm - BFISC57-P2A3].
Katso keskivääntömomentti [2,20 Nm - BFISC57-P4A3].
Katso keskivääntömomentti [2,80 Nm - BFISC57-P5A3].
Katso suuri vääntömomentti [3,00 Nm - BFISC57-P6A3].
Ammattilaisena [integroitu askelmoottorivalmistaja ] , BESOC tarjoaa räätälöityjä liikkeenohjausratkaisuja maailmanlaajuisille asiakkaille. Lue lisää tehtaamme ominaisuuksista.
© TEKIJÄNOIKEUDET 2024 CHANGZHOU BESFOC MOTOR CO., LTD KAIKKI OIKEUDET PIDÄTETÄÄN.