Integroitu servomoottori- ja lineaariliiketoimittaja 

-Puh
86- 18761150726
-Whatsapp
86- 13218457319
- Sähköposti
Kotiin / Tuotekeskus / Integroitu lineaarinen askelmoottori / Integroitu palloruuvi askelmoottori

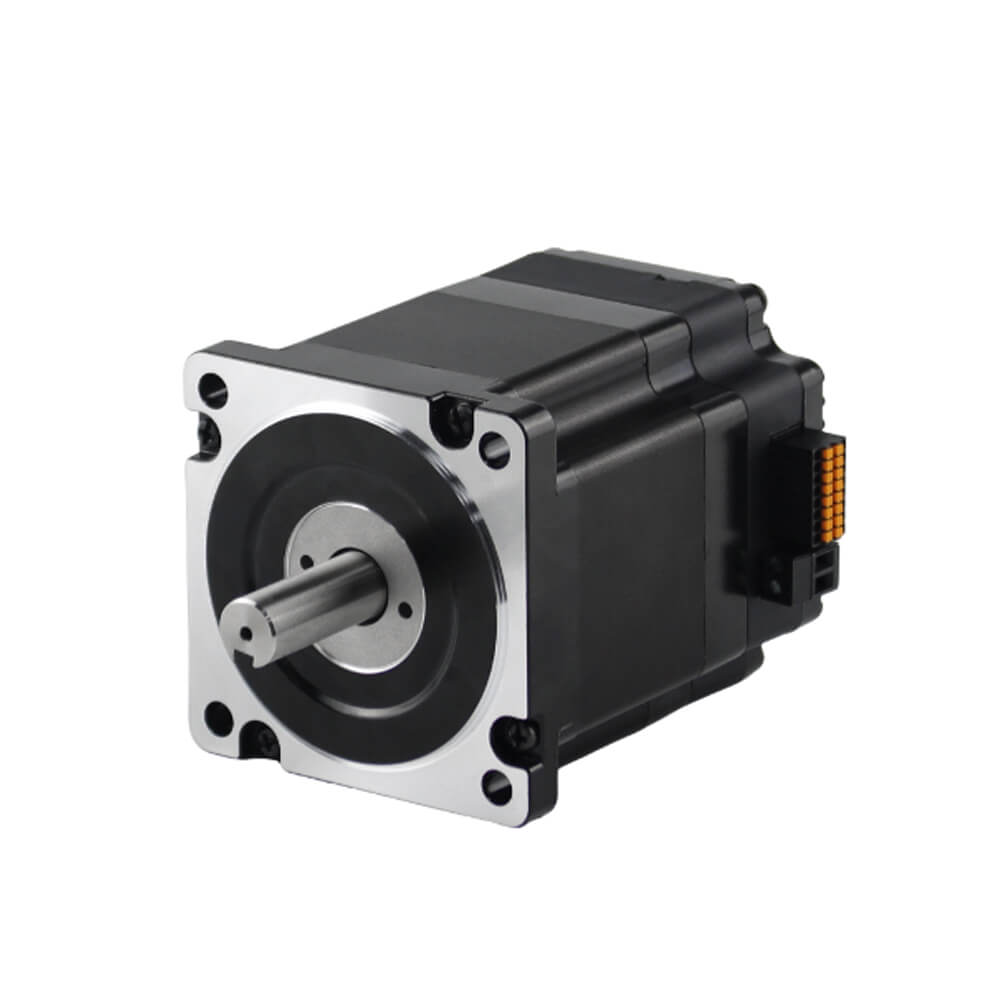
Integroitu palloruuvi lineaarinen askelservomoottori

Teollisuuden automaation kehittyessä edelleen kohti suurempaa tarkkuutta, nopeampaa suorituskykyä ja älykkäämpää liikkeenohjausta, integroidusta kuularuuvista valmistettu lineaarinen askelservomoottori on tullut yksi tehokkaimmista lineaarisista liikeratkaisuista OEM-valmistajille ja koneenrakentajille. Yhdistämällä suljetun silmukan stepper-servomoottorin , , tehokkaan kuularuuvitoimilaitteen , integroidun ohjaimen ja anturin palautteen kompaktiksi all-in-one-rakenteeksi, tämä ratkaisu tarjoaa poikkeuksellisen paikannustarkkuuden, tasaisen lineaarisen liikkeen ja yksinkertaistetun järjestelmän integroinnin samalla, kun johdotuksen monimutkaisuus ja asennuskustannukset pienenevät.


Vaativiin teollisuussovelluksiin suunniteltu integroitu kuularuuvi lineaarinen askelservomoottori tarjoaa erinomaisen työntövoiman, toistettavuuden ja energiatehokkuuden perinteisiin johtoruuvijärjestelmiin verrattuna. Käytetäänpä sitä puolijohteiden valmistuksessa, lääketieteellisissä laitteissa, CNC-automaatiossa, laboratorioinstrumenteissa, pakkauskoneissa tai robottipaikannusjärjestelmissä, se mahdollistaa luotettavan nopean lineaarisen liikkeen vähäisellä huollolla. Useiden tiedonsiirtoliitäntöjen, kuten Pulse & Direction , RS485 Modbus RTU , CANopen ja EtherCAT ansiosta , se integroituu helposti nykyaikaisiin Industry 4.0 -automaatiojärjestelmiin.

ISC28 Nema 11 28mm integroitu askelservomoottori ulkoisella kuularuuvilla

Integroitu NEMA 11 -askelmoottori yhdistää erittäin kompaktin 28 mm:n rungon ja sisäänrakennetun microstepping-ohjaimen. Tämä erittäin tarkka moottori on suunniteltu eliminoimaan ulkoiset johdotukset ja vähentämään ohjauskaapin jalanjälkeä, ja se tarjoaa luotettavan vääntömomentin ahtaissa sovelluksissa, mukaan lukien lääketieteelliset laitteet, laboratorioautomaatiojärjestelmät ja mikrofluidista tarkkuutta vaativat minirobotit.

  • Moottorin parametrit: 1,8°, 0,67 A ~ 1,0 A, 0,065 Nm ~ 0,12 Nm
  • Valinnainen kokoonpano: Vaihteisto, jarru, johtoruuvi...
Malli Askelkulma Vaihevirta Nimellisvastus Induktanssi Nimellisvääntömomentti Enkooderi Akselin tyyppi Paino Moottorin pituus Eristysluokka Ohjausmenetelmä (valinnainen)
° A Ω mH Nm / / kg mm /
BFISC28-P1A3 1.8 1 2.8 1.8 0.065 15-bittinen yksikierros absoluuttinen kooderi Palloruuvi 0.13 48.1 B pulssi RS485 CANopen
BFISC28-P2A3 1.8 0.67 6.8 5.5 0.095 Palloruuvi 0.17 61 B pulssi RS485 CANopen
BFISC28-P3A3 1.8 0.67 8.8 8 0.12 Palloruuvi 0.22 67 B pulssi RS485 CANopen
Nema 11:n ulkoisen kuularuuvin tekniset tiedot:
Malli nro Ulkohalkaisija /mm Lyijy /mm Päämäärä /mm Pallon halkaisija /mm
G0801 8 1 1 0.8
G0802 8 2 1 1.2

ISS42 Nema17 42mm integroitu askelservomoottori ulkoisella palloruuvilla

  • Älykkäät NEMA17 lineaariset askelmoottorit, joissa yhdistyvät integroidut askelservomoottorit ja erittäin tarkat ruuvit tarkkuuden ja käyttömukavuuden takaamiseksi. 
  • Väyläkommunikaatio valinnainen pulssi, RS485, CANopen ja muut tiedonsiirtoversiot.
  • Moottorin parametrit: 1,8°, 1,3A ~ 1,7A, 0,22Nm ~ 0,8Nm
  • Valinnainen kokoonpano: Vaihteisto, jarru...
Sarja Malli Akselin tyyppi Valvontamenetelmä Askelkulma Vaihevirta Vaihevastus Nimellisvääntömomentti Rungon pituus Integroitu Enkooderi
(1,8°) (A) (Ω) (Nm) L(mm)
ISS42-0,22 Nm BFISS42-P01A Ulkoinen palloruuvi pulssi 1.8 1.3 2.1 0.22 54 1000ppr/17bit
BFISS42-R01A Ulkoinen palloruuvi RS485
BFISS42-C01A Ulkoinen palloruuvi CANopen
ISS42-0,42 Nm BFISS42-P02A Ulkoinen palloruuvi pulssi 1.8 1.68 1.65 0.42 60 1000ppr/17bit
BFISS42-R02A Ulkoinen palloruuvi RS485
BFISS42-C02A Ulkoinen palloruuvi CANopen
ISS42-0,55 Nm BFISS42-P03A Ulkoinen palloruuvi pulssi 1.8 1.68 1.65 0.55 68 1000ppr/17bit
BFISS42-R03A Ulkoinen palloruuvi RS485
BFISS42-C03A Ulkoinen palloruuvi CANopen
ISS42 - 0,8 Nm BFISS42-P04A Ulkoinen palloruuvi pulssi 1.8 1.7 3 0.8 80 1000ppr/17bit
BFISS42-R04A Ulkoinen palloruuvi RS485
BFISS42-C04A Ulkoinen palloruuvi CANopen
Nema 17:n ulkoisen kuularuuvin tekniset tiedot:
Malli nro Ulkohalkaisija /mm Lyijy /mm Pään määrä Pallon halkaisija /mm
G0801 8 1 1 0.8
G0802 8 2 1 1.2
G1002 10 2 1 1.2
G1004 10 4 1 2
G1202 12 2 1 1.2
G1204 12 4 1 2.5
G1604 16 4 1 2.381

ISS57 Nema23 57mm integroitu lineaarinen askelservomoottori ulkoisella kuularuuvilla

  • Älykkäät NEMA23 lineaariset askelmoottorit, joissa yhdistyvät integroidut askelservomoottorit ja erittäin tarkat ruuvit tarkkuuden ja käyttömukavuuden takaamiseksi.
  • Väyläkommunikaatio valinnainen pulssi, RS485, CANopen ja muut tiedonsiirtoversiot.
  • Moottorin parametrit: 1,8°, 2A ~ 4,2A, 0,55Nm ~ 3N.m
  • Valinnainen kokoonpano: Vaihteisto, jarru...
Sarja Malli Akselin tyyppi Valvontamenetelmä Askelkulma Vaihevirta Vaihevastus Nimellisvääntömomentti Rungon pituus Integroitu Enkooderi
(1,8°) (A) (Ω) (Nm) L(mm)
ISS57-0,55 Nm BFISS57-P01A Ulkoinen palloruuvi pulssi 1.8 2 1.4 0.55 65 1000ppr/17bit
BFISS57-R01A Ulkoinen palloruuvi RS485
BFISS57-C01A Ulkoinen palloruuvi CANopen
ISS57-1,2 Nm BFISS57-P02A Ulkoinen palloruuvi pulssi 1.8 2.8 0.9 1.2 80 1000ppr/17bit
BFISS57-R02A Ulkoinen palloruuvi RS485
BFISS57-C02A Ulkoinen palloruuvi CANopen
ISS57-1,89 Nm BFISS57-P03A Ulkoinen palloruuvi pulssi 1.8 2.8 1.1 1.89 100 1000ppr/17bit
BFISS57-R03A Ulkoinen palloruuvi RS485
BFISS57-C03A Ulkoinen palloruuvi CANopen
ISS57-2,2 Nm BFISS57-P04A Ulkoinen palloruuvi pulssi 1.8 3 1.2 2.2 106 1000ppr/17bit
BFISS57-R04A Ulkoinen palloruuvi RS485
BFISS57-C04A Ulkoinen palloruuvi CANopen
ISS57-2,8 Nm BFISS57-P05A Ulkoinen palloruuvi pulssi 1.8 4.2 0.75 2.8 124 1000ppr/17bit
BFISS57-R05A Ulkoinen palloruuvi RS485
BFISS57-C05A Ulkoinen palloruuvi CANopen
ISS57-3N.m BFISS57-P06A Ulkoinen palloruuvi pulssi 1.8 4.2 0.9 3 136 1000ppr/17bit
BFISS57-R06A Ulkoinen palloruuvi RS485
BFISS57-C06A Ulkoinen palloruuvi CANopen
Nema 23:n ulkoisen kuularuuvin tekniset tiedot:
Malli nro Ulkohalkaisija /mm Lyijy /mm Pään määrä Pallon halkaisija /mm
G0801 8 1 1 0.8
G0802 8 2 1 1.2
G1002 10 2 1 1.2
G1004 10 4 1 2
G1202 12 2 1 1.2
G1204 12 4 1 2.5
G1604 16 4 1 2.381

Nema 24 ISC60 -sarjan integroitu kuularuuvi lineaarinen askelservomoottori sisäänrakennetulla ohjaimella

Integroitu NEMA 24 -askelmoottori on rakennettu 60 mm:n vääntömomentin rungolla, ja siinä on sisäänrakennettu käyttöelektroniikka yksinkertaistaen asennusta ja maksimaalista tilaa säästävää. Se toimii saumattomana suorituskyvyn päivityksenä NEMA 23 -moottoreille tarjoten erinomaisen vääntömomenttitiheyden, tasaisen toiminnan ja melunvaimennusta raskaan teollisuuden automaatiosovelluksia varten.

Moottorin parametrit: 1,8°, 4,2A, 1,6 Nm ~ 4,1 Nm
Valinnainen kokoonpano: Vaihteisto, jarru, johtoruuvi...
Malli Askelkulma Vaihevirta Nimellisvastus Induktanssi Nimellisvääntömomentti Enkooderi Akselin tyyppi Paino Moottorin pituus Eristysluokka Ohjausmenetelmä (valinnainen)
° A Ω mH Nm / / Kg mm / /
BFISC60-P1A3 1.8 4.2 0.5 1.4 1.6 15-bittinen yksikierros absoluuttinen kooderi Palloruuvi 0.8 73.7 B pulssi RS485 CANopen
BFISC60-P2A3 1.8 4.2 0.6 1.8 2 Palloruuvi 1.3 87.2 B pulssi RS485 CANopen
BFISC60-P3A3 1.8 4.2 0.8 3 2.8 Palloruuvi 1.5 108.2 B pulssi RS485 CANopen
BFISC60-P4A3 1.8 4.2 0.75 3.6 3.8 Palloruuvi 1.8 121.2 B pulssi RS485 CANopen
BFISC60-P5A3 1.8 4.2 1 3.8 4.1 Palloruuvi 2.0  130.7 B pulssi RS485 CANopen
Nema 23:n ulkoisen kuularuuvin tekniset tiedot:
Malli nro Ulkohalkaisija /mm Lyijy /mm Pään määrä Pallon halkaisija /mm
G0801 8 1 1 0.8
G0802 8 2 1 1.2
G1002 10 2 1 1.2
G1004 10 4 1 2
G1202 12 2 1 1.2
G1204 12 4 1 2.5
G1604 16 4 1 2.381

Nema 34 ISC86 -sarjan integroitu kuularuuvi lineaarinen askelservomoottori sisäänrakennetulla ohjaimella

Raskaaseen liikkeenhallintaan suunniteltu integroitu NEMA 34 -askelmoottori yhdistää 86 mm:n vääntömomentin moottorin teollisuustason sisäänrakennetulla ohjaimella. Poistamalla isot asemakaapit ja monimutkaiset kaapeloinnit, se tarjoaa vankan tehon, alhaisen resonanssin ja korkean luotettavuuden suurille CNC-reitittimille, automatisoiduille tekstiilikoneille ja raskaalle teollisuuden laitteille.
Moottorin parametrit: 1.8°, 6A, 4.5Nm ~ 12N.m
Valinnainen kokoonpano: Vaihteisto, jarru, johtoruuvi...
Malli Askelkulma Vaihevirta Nimellisvastus Induktanssi Nimellisvääntömomentti Enkooderi Akselin tyyppi Paino Moottorin pituus Eristysluokka Ohjausmenetelmä (valinnainen)
° A Ω mH Nm / / Kg mm / /
BFISC86-P1A3 1.8 6 0.37 3.4 4.5 15-bittinen yksikierros absoluuttinen kooderi Palloruuvi 2.54 107.8 B pulssi RS485 CANopen
BFISC86-P2A3 1.8 6 0.47 4.18 6.5 Palloruuvi 3.24 127.3 B pulssi RS485 CANopen
BFISC86-P3A3 1.8 6 0.36 2.8 7 Palloruuvi 3.94 130.8 B pulssi RS485 CANopen
BFISC86-P4A3 1.8 6 0.36 3.8 8.5 Palloruuvi 4.44 144.3 B pulssi RS485 CANopen
BFISC86-P5A3 1.8 6 0.58 6.5 9.5 Palloruuvi 4.74 155.8 B pulssi RS485 CANopen
BFISC86-P6A3 1.8 6 0.44 5.5 12 Palloruuvi 6.24 182.3 B pulssi RS485 CANopen

Mikä on integroitu palloruuvi lineaarinen askelservomoottori?

Integroitu palloruuvi lineaarinen askelservomoottori on kompakti lineaarinen liikeratkaisu, joka yhdistää suljetun silmukan askelmoottorin , tarkkuuspalloruuvimekanismin , integroidun ohjaimen ja kooderin yhdeksi yksiköksi. Toisin kuin perinteiset järjestelmät, jotka vaativat erilliset moottorit, ohjaimet, kytkimet ja säätimet, tämä integroitu rakenne lyhentää merkittävästi asennusaikaa, minimoi johdotuksen ja parantaa järjestelmän yleistä luotettavuutta.


Kuulalaakeri muuttaa pyörivän liikkeen erittäin tehokkaaksi lineaariliikkeeksi kierrättävien kuulalaakereiden avulla, mikä tarjoaa paljon pienemmän kitkan kuin perinteiset johtoruuvimekanismit. Yhdessä suljetun silmukan servoohjauksella moottori saavuttaa erinomaisen paikannustarkkuuden, tasaisen kiihtyvyyden, suuremmat ajonopeudet ja erinomaisen toistettavuuden.


Miksi valita integroitu palloruuvi lineaarinen askelservomoottori?

Nykyaikainen teollisuusautomaatio vaatii suurempaa tarkkuutta, kompaktia konesuunnittelua ja yksinkertaistettua liikkeenohjausta. Integroitu kuularuuvi lineaarinen askelservomoottori tarjoaa lukuisia etuja:

  • Korkea paikannustarkkuus kooderin palautteen avulla
  • Erinomainen toistettavuus tarkkuusautomaatioon
  • Korkea siirtotehokkuus (jopa 90–95 %)
  • Minimaalinen välys tarkan lineaarisen paikannukseen
  • Suuremmat ajonopeudet kuin lyijyruuvijärjestelmät
  • Hiljainen ja sujuva toiminta
  • Kompakti all-in-one-rakenne
  • Vähentynyt johdotus ja kaappitilaa
  • Pienemmät asennus- ja ylläpitokustannukset
  • Suljetun silmukan ohjaus eliminoi puuttuvat vaiheet
  • Helppo integrointi logiikkojen ja teollisuusverkkojen kanssa

Nämä edut tekevät integroiduista kuularuuvitoimilaitteista ihanteellisia sovelluksiin, jotka vaativat tarkkaa, toistettavaa ja nopeaa lineaarista liikettä.


Tärkeimmät ominaisuudet

Suljetun silmukan stepper-servotekniikka

Toisin kuin avoimen silmukan askelmoottoreissa, integroitu anturi valvoo jatkuvasti moottorin asentoa. Säädin korjaa automaattisesti kaikki asentopoikkeamat varmistaen:

  • Ei menetettyjä askelia
  • Korkeampi luotettavuus
  • Parempi dynaaminen suorituskyky
  • Pienempi lämmöntuotanto
  • Vähentynyt tärinä
  • Korkeampi tehokkuus
 

Erittäin tarkka kuularuuvikäyttö

Tarkasti hiottu kuularuuvi tarjoaa:

  • Erittäin alhainen kitka
  • Korkea mekaaninen tehokkuus
  • Suuri työntövoima
  • Pitkä käyttöikä
  • Minimaalinen kuluminen
  • Erinomainen toistettavuus

T-tyyppisiin johtoruuveihin verrattuna kuularuuvit vaativat vähemmän vääntömomenttia ja tuottavat suurempia lineaarisia nopeuksia.


Integroitu ohjainsuunnittelu

Sisäänrakennettu ohjain eliminoi ulkoisten liikeohjainten tarpeen, mikä vähentää järjestelmän monimutkaisuutta ja parantaa luotettavuutta.

Tuettuja ohjausmenetelmiä ovat:

  • Pulssi ja suunta
  • CW/CCW
  • RS485 Modbus RTU
  • CANopen
  • EtherCAT
  • Valinnaiset Ethernet-teollisuusprotokollat

Tämän joustavuuden ansiosta moottori voi toimia PLC:iden, IPC:iden, liikeohjainten ja teollisuusautomaatiojärjestelmien kanssa.


Kompakti All-in-One-rakenne

Integroitu suunnittelu yhdistää:

  • Stepper servomoottori
  • Enkooderi
  • Kuljettaja
  • Tehoelektroniikka
  • Tiedonsiirtoliittymä
  • Palloruuvi lineaarinen toimilaite

Edut sisältävät:

  • Pienempi koneen jalanjälki
  • Puhtaampi johdot
  • Nopeampi asennus
  • Parannettu EMC-suorituskyky
  • Helpompi huolto
 

Korkea paikannustarkkuus

Enkooderin palaute mahdollistaa:

  • Mikronitason asemointi (riippuen ruuvin noususta ja kooderin resoluutiosta)
  • Erinomainen toistettavuus
  • Tasainen interpolointi
  • Vakaa hidas liike

Tämä tekee moottorista sopivan vaativiin tarkkuussovelluksiin.


Tekniset edut

Integroitu kuularuuvi lineaarinen askelservomoottori tarjoaa merkittäviä suorituskyvyn parannuksia perinteisiin lineaarisiin toimilaitteisiin verrattuna.

Korkeampi siirtotehokkuus

Kuulalauveilla saavutetaan tyypillisesti 90–95 % mekaaninen hyötysuhde verrattuna noin 30–50 % : iin perinteisissä lyijyruuvijärjestelmissä.

Korkeampi lineaarinen nopeus

Matala vierintäkitka mahdollistaa:

  • Nopeampi kiihtyvyys
  • Suurempi ajonopeus
  • Parempi koneen tuottavuus
 

Pidempi käyttöikä

Tarkkuuskuulalaakerit vähentävät kulumista tarjoten:

  • Pidempi käyttöikä
  • Pienemmät huoltovaatimukset
  • Tasainen suorituskyky
 

Ylivoimainen liikkeen laatu

Suljetun silmukan ohjaus yhdistettynä kuularuuvivaihteistoon tarjoaa:

  • Tasainen liike
  • Matala tärinä
  • Matala melu
  • Vakaa nopea toiminta


Valinnaiset kokoonpanot

Valmistajat voivat räätälöidä integroituja kuularuuvi lineaarimoottoreita eri vaihtoehdoilla:

  • Pallon ruuvin halkaisija
  • Ruuvijohto (jako)
  • Iskun pituus
  • Pitojarru
  • IP65/IP67 suojaus
  • Absoluuttinen kooderi
  • Monikierrosenkooderi
  • Integroitu jarru
  • Mukautettu akselin muotoilu
  • Moniakselinen synkronointi
  • Kaksi enkooderivaihtoehtoa


Viestintärajapinnat

Nykyaikaisen teollisuusautomaation tukemiseksi on saatavana integroituja palloruuvi lineaarisia askelservomoottoreita useilla ohjausliitännöillä:

  • Pulssi ja suunta
  • CW/CCW
  • RS485 Modbus RTU
  • CANopen
  • EtherCAT
  • PROFINET (valinnainen)
  • EtherNet/IP (valinnainen)

Nämä rajapinnat mahdollistavat saumattoman integroinnin älykkäisiin tehtaisiin, automatisoituihin tuotantolinjoihin ja teollisuus 4.0 -ympäristöihin.


Yleiset sovellukset

Integroituja askelservomoottoreita käytetään laajalti useilla teollisuudenaloilla, joilla tarkka ja luotettava liikkeenohjaus on välttämätöntä.

Teollisuusautomaatio

  • Kokoonpanokoneet
  • Poimi ja aseta -järjestelmät
  • Automatisoidut tuotantolinjat
  • Materiaalinkäsittelylaitteet
 

Robotiikka

  • Yhteistyörobotit (Cobots)
  • SCARA robotit
  • Delta robotit
  • Mobiilirobotit
  • AGV:t
  • AMR:t
 

CNC-laitteet

  • CNC-reitittimet
  • CNC-jyrsinkoneet
  • Kaiverruskoneet
  • Plasmaleikkauskoneet
  • Laserleikkausjärjestelmät
 

Pakkauskoneet

  • Merkintäkoneet
  • Täyttölaitteet
  • Kartonkijärjestelmät
  • Elintarvikkeiden pakkauskoneet
 

Lääketieteelliset laitteet

  • Laboratorioautomaatio
  • Diagnostiset instrumentit
  • Lääketieteelliset kuvantamisjärjestelmät
  • Farmaseuttiset koneet
 

Tekstiilikoneet

  • Ompeluautomaatio
  • Neulekoneet
  • Kirjontavälineet
  • Kankaan leikkausjärjestelmät
 

Puolijohteiden valmistus

  • Kiekkojen käsittely
  • Tarkastuslaitteet
  • Tarkat paikannusjärjestelmät


Vastaukset yleisiin BesFoc-kyselyihin

  • 1. Mikä on integroitu palloruuvi lineaarinen askelservomoottori?
    加 Luotu Sketchin avulla.
    形状 Luotu Sketchin avulla.

    Integroitu palloruuvi lineaarinen askelmoottori yhdistää suljetun silmukan askelmoottorin, tarkkuuskuularuuvin, kooderin ja sisäänrakennetun ohjaimen yhdeksi kompaktiksi yksiköksi erittäin tarkkaan lineaariseen liikkeeseen.

  • 2. Mitä etuja kuularuuvilla on lyijyruuviin verrattuna?
    加 Luotu Sketchin avulla.
    形状 Luotu Sketchin avulla.

    Palloruuvit tarjoavat paremman tehokkuuden, pienemmän kitkan, paremman paikannustarkkuuden, suuremmat kulkunopeudet ja pidemmän käyttöiän kuin perinteiset lyijyruuvijärjestelmät.

  • 3. Miksi valita suljetun silmukan lineaarinen askelservomoottori?
    加 Luotu Sketchin avulla.
    形状 Luotu Sketchin avulla.
    Suljetun silmukan ohjaus eliminoi puuttuvat askeleet, parantaa paikannustarkkuutta, vähentää tärinää ja tarjoaa paremman luotettavuuden vaativiin automaatiosovelluksiin.
  • 4. Mitä tietoliikenneprotokollia tuetaan?
    加 Luotu Sketchin avulla.
    形状 Luotu Sketchin avulla.

    Useimmat integroidut kuularuuvit lineaariset askelservomoottorit tukevat Pulse & Direction-, RS485 Modbus RTU-, CANopen- ja EtherCAT-liitäntöjä valinnaisella PROFINETillä ja EtherNet/IP:llä.

  • 5. Millä teollisuudenaloilla käytetään yleisesti integroituja kuularuuvi lineaarimoottoreita?
    加 Luotu Sketchin avulla.
    形状 Luotu Sketchin avulla.

    Niitä käytetään laajalti puolijohteiden valmistuksessa, CNC-koneissa, lääketieteellisissä laitteissa, laboratorioautomaatiossa, robotiikassa, pakkauslaitteissa ja elektroniikan kokoonpanossa.

  • 6. Voidaanko moottoria mukauttaa?
    加 Luotu Sketchin avulla.
    形状 Luotu Sketchin avulla.

    Kyllä. Valmistajat tarjoavat yleensä mukautettuja ruuvin jakoväliä, iskunpituutta, kooderin tyyppiä, jarruvaihtoehtoja, suojausluokituksia, asennuskokoonpanoja ja tiedonsiirtoliitäntöjä.

  • 7. Mitä eroa on kuularuuvilineaarimoottorilla ja T-tyypin lyijyruuvimoottorilla?
    加 Luotu Sketchin avulla.
    形状 Luotu Sketchin avulla.

    Palloruuvijärjestelmät tarjoavat suuremman tehokkuuden, suuremman nopeuden, pienemmän välyksen ja paremman toistettavuuden, kun taas T-tyypin lyijyruuvit sopivat yleensä paremmin hitaampiin, itselukkiutuviin sovelluksiin.

  • 8. Vähentääkö integroitu suunnittelu asennusaikaa?
    加 Luotu Sketchin avulla.
    形状 Luotu Sketchin avulla.

    Kyllä. Sisäänrakennettu ohjain ja anturi yksinkertaistavat johdotusta, vähentävät kaappitilaa, lyhentävät asennusaikaa ja parantavat järjestelmän yleistä luotettavuutta.

  • 9. Sopiiko integroitu palloruuvi lineaarinen askelservomoottori erittäin tarkkaan paikannukseen?
    加 Luotu Sketchin avulla.
    形状 Luotu Sketchin avulla.

    Kyllä. Yhdessä anturin takaisinkytkennän ja tarkkuuspalloruuvin kanssa se tarjoaa erinomaisen paikannustarkkuuden ja toistettavuuden tarkkuusautomaatiolaitteistoille.

  • 10. Kuinka valitsen oikean integroidun kuularuuvin lineaarisen askeleen servomoottorin?
    加 Luotu Sketchin avulla.
    形状 Luotu Sketchin avulla.

    Ota huomioon vaadittu työntövoima, iskun pituus, ruuvin johdin, paikannustarkkuus, kulkunopeus, tiedonsiirtoprotokolla, jännite, suojaustaso ja sovellusympäristö ennen mallin valintaa.

Johtava integroitujen servomoottorien ja lineaaristen liikkeiden toimittaja
Tuotteet
Linkit
Kysy nyt

© TEKIJÄNOIKEUDET 2024 CHANGZHOU BESFOC MOTOR CO., LTD KAIKKI OIKEUDET PIDÄTETÄÄN.