Strom: 2,8A
Widerstand: 0,9 Ω
Nenndrehmoment: 1,2 Nm (169,93 oz.in)
Encoder: 1000ppr / 17bit / 15bit
BFISC57-P2A3 mit externer Leitspindel
BesFoc
Integrierte Motoren
Externer linearer T-Typ
Nema23-57mm
Impulstyp, RS485 ModBus, CANopen-Netzwerk
10 Stk
| Verfügbarkeit: | |
|---|---|
Lineare Schrittmotoren können die Kosten drastisch senken und Platz sparen. Es sind keine Kupplung, keine zusätzliche Lagerabstützung und keine Montagearbeiten erforderlich. Dadurch werden nicht nur die Kosten gesenkt, sondern aufgrund der geringeren Anzahl an Komponenten und der einfacheren Konstruktion auch die Ausfallrate verringert. Bei Anwendungen mit kleinen Tragzahlen ist eine Linearführung ebenfalls nicht erforderlich. Das spezielle Design und Material der Mutter gewährleisten einen langlebigen Betrieb.
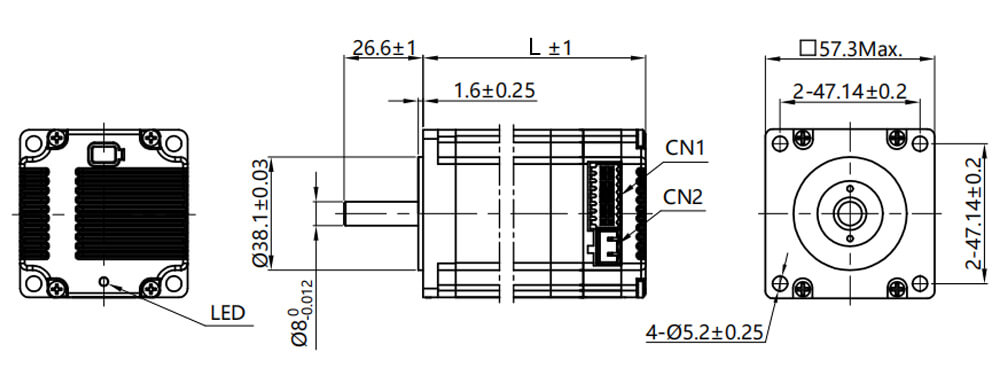
Besfoc Nema 23 BFISC57-P2A3 57 x 57 x 75 mm integrierter linearer Schritt-Servomotor mit Pluse-Steuerung 1,8 Grad 2,8 A 0,9 Ω 1,2 Nm mit integriertem 17-Bit-Treiber. Für weitere Anforderungen an integrierte Servomotoren kontaktieren Sie uns bitte!!!
Typ: Integrierter linearer Schrittmotor Nema23 mit externer Leitspindel
Modellname: BFISC57-P2A3 mit externer Leitspindel
Phase: 2
Schrittwinkel: 1,8 Grad
Strom: 2,8A
Widerstand: 0,9 Ω ± 10 % (20 ℃)
Induktivität: 3 mH ± 20 % (1 kHz 1 V RMS)
Haltemoment: 1,2 Nm (77,89 oz.in)
Encoder: 1000ppr / 17Bit /15Bit
Steuermethode: Pluse (CANopen, RS485 optional)
Rahmengröße: Nema 23 (57 x 57 mm)
Körperlänge: 75 mm
Schaftdurchmesser: 8 mm
Schaftlänge: 21 mm
Hochleistungsfähiger 32-Bit-Mikrocontroller mit Cortex-M4-Kern
Die höchste Impulsantwortfrequenz kann 200 kHz erreichen
Integrierte Schutzfunktion, die die sichere Verwendung des Geräts effektiv gewährleistet
Intelligente Stromregelung zur Reduzierung von Vibrationen, Lärm und Wärmeentwicklung
Durch den Einsatz von MOS mit niedrigem Innenwiderstand wird die Erwärmung im Vergleich zu herkömmlichen Produkten um 30 % reduziert
Spannungsbereich: DC12V-36V
Integriertes Design mit integriertem Antriebsmotor, einfacher Installation, geringem Platzbedarf und einfacher Verkabelung
Ausgestattet mit Anti-Reverse-Connection-Funktion
Pulstyp
RS485 MOdbus RTU-Netzwerktyp
CANopen-Netzwerktyp
Wasserdichter Typ: IP30, IP54, IP65, optional
Medizinische Geräte, Logistiktransport, industrielle Automatisierung, Textilmaschinen, Laser, Zeichnen, Industrie für traditionelle chinesische Medizinzutaten usw
| Elektrische Spezifikation | ||
| Produkttyp |
/ | Integrierter linearer Schrittmotor Nema 23 mit externem |
| Modellname | / | BFISC57-P2A3 mit externer Leitspindel |
| Phase | Phase | 2 |
| Schrittwinkel | ° | 1.8 |
| Aktuell | A | 2.8 |
| Widerstand | Ω | 0.9 |
| Induktivität | mH | 3 |
| Nenndrehmoment | Nm | 1.2 |
| Gesamthöhe | mm | 75 |
| Encoder |
/ | 1000ppr / 17Bit / 15Bit |
| Isolationsklasse | / | B |
| Treiberparameter |
Min | Bewertet | Max |
| Eingangsspannung (V) |
16 | 24 | 48 |
| Logikeingangsspannung (V) | 5 | 5 | 24 |
| Logikeingangsstrom (mA) | 10 | 10 | 50 |
| Pulsfrequenz (KHz) | 200 |
| Umfeld | Parameter |
| Kühlmethode | Natürliche oder erzwungene Kühlung |
| Anwendung | Staub, Öl und korrosive Gase vermeiden; von anderen wärmeerzeugenden Geräten fernhalten; verbieten Sie die Anwesenheit von brennbaren Gasen und leitfähigem Staub. |
| Betriebstemperatur | 0℃ ~ +50℃ |
| Umgebungsfeuchtigkeit | ≤85 % RH (keine Kondensation) |
| Vibrationen | 5,9 m/s² max |
| Lagertemperatur | -25℃ ~ +70℃ |
| Farbe | Name | Funktion |
| Grün | PWR | Betriebsanzeige |
| Rot | ALM | Alarmanzeige |
| / |
Pluspunkt |
CANopen / RS485 |
|||||
| Häfen | Stift | Portname | Beschreibung | Portname | Beschreibung | ||
| CN1 | 1 | PUL+ | Pulssignal | DI1+ | Digitales Ausgangssignal | ||
| 2 | PUL- |
DI1- | |||||
| 3 | DIR+ | Richtungssignal | DI2+ | Digitales Ausgangssignal | |||
| 4 | DIR- |
DI2- | |||||
| 5 | ENA+ | Signal aktivieren | DI3+ | Digitales Ausgangssignal | |||
| 6 | ENA- |
DI3- | |||||
| 7 | NC | undefiniert | DI4+ | Digitales Ausgangssignal | |||
| 8 | NC | undefiniert | DI4- | ||||
| 9 | ALM+ | Alarmsignal | DO1+ | Digitales Ausgangssignal | |||
| 10 | ALM- |
DO1- | |||||
| 11 | PEND+ |
Ausstehendes Signal | DO2+ | Digitales Ausgangssignal | |||
| 12 | PEND- |
DO2- | |||||
| 13 | NC |
undefiniert | CANL | Low-Level-CAN-Bus | 485A | Funktionssignal | |
| 14 | NC | undefiniert | CANH | High-Level-CAN-Bus | 485B | ||
| 15 | NC |
undefiniert | CANL | Low-Level-CAN-Bus | 485A | ||
| 16 | NC | undefiniert | CANH | High-Level-CAN-Bus | 485B | ||
| CN2 |
1 | DC+ | Stromanschluss | DC- |
Stromanschluss | DC+ | Stromanschluss |
| 2 | DC- | DC+ | DC- | ||||
| Stift | Portname | Beschreibung |
| 1 | SW1 | Einstellungen der Maschinenadresse |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Einstellung der RS485-Kommunikationsbaudrate |
Der Benutzer kann die Drehrichtung des Motors über SW5 einstellen, der zusammen mit dem DIR-Steuersignal arbeitet. Durch Ändern der SW5-Einstellung oder des DIR-Steuersignals kann die aktuelle Motordrehrichtung geändert werden.
| Wegbeschreibung | SW5 | DIR |
| CW | AUS | Niedriges Niveau |
| Gegen den Uhrzeigersinn | AN | Niedriges Niveau |
| Gegen den Uhrzeigersinn | AUS | Hohes Niveau oder Suspendiert |
| CW | AN | Hohes Niveau oder Suspendiert |
| Adresse | SW1 | SW2 |
SW3 |
SW4 |
| *Standard | AUS |
AUS |
AUS |
AUS |
| 1 | AN |
AUS |
AUS |
AUS |
| 2 | AUS |
AN |
AUS |
AUS |
| 3 | AN |
AN |
AUS |
AUS |
| 4 | AUS |
AUS |
AN |
AUS |
| 5 | AN |
AUS |
AN |
AUS |
| 6 | AUS |
AN |
AN |
AUS |
| 7 |
AN |
AN |
AN |
AUS |
| 8 | AUS |
AUS |
AUS |
AN |
| 9 | AN |
AUS |
AUS |
AN |
| 10 | AUS |
AN |
AUS |
AN |
| 11 | AN |
AN |
AUS |
AN |
| 12 | AUS |
AUS |
AN |
AN |
| 13 | AN |
AUS |
AN |
AN |
| 14 | AUS |
AN |
AN |
AN |
| 15 | AN |
AN |
AN |
AN |
Hinweis: *Die Werkseinstellung ist 01, anpassbare Konfiguration (Register 200Bh).
| Baudrate | SW5 |
| *Standard | AUS |
| 115200 bps | AN |
Hinweis: *Die werkseitige Standardeinstellung ist 57600 bps, anpassbar (Register 200Ch).

Metallriemenscheiben
Kunststoffrolle
Gang
Wellenstift
Gewindeschaft
Panelmontage
Hohlwelle
Gewindeschaft
Panelmontage
Einzelwohnung
Dual-Flat
Schlüsselwelle
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
Führen Schrauben |
Linearantrieb | Linear Bewegung |
Wurm Getriebe |
Aufsteckschale | Welle | Getriebe | IP-Ebene | Bremse | Noch individueller |
Standard-Schrittservo, siehe [Integrierter Schrittservomotor BFISC57-P2A3].
Mit Planetengetriebe, siehe [BFISC57-P2A3 integriertes Stufenservo mit hochpräzisem Planetengetriebe].
Mit Schneckengetriebe, siehe [BFISC57-P2A3 integriertes Stufenservo mit Schneckengetriebe].
Mit Kugelumlaufspindel, siehe [BFISC57-P2A3 integriertes Stufenservo mit linearer Kugelumlaufspindel].
Mit Linearmodul, siehe [ BFISC57-P2A3 Integrierter Stufenservo mit Linearmodul].
Informationen zu niedrigem Drehmoment finden Sie unter [0,55 Nm – BFISC57-P1A3].
Für mittleres Drehmoment siehe [1,89 Nm – BFISC57-P3A3].
Für mittleres Drehmoment siehe [2,20 Nm – BFISC57-P4A3].
Für mittleres Drehmoment siehe [2,80 Nm – BFISC57-P5A3].
Informationen zu hohem Drehmoment finden Sie unter [3,00 Nm – BFISC57-P6A3].
Als Profi [integrierter Schrittmotorhersteller Als bietet BESFOC maßgeschneiderte Bewegungssteuerungslösungen für globale Kunden. Erfahren Sie mehr über unsere Fabrikkapazitäten.
© COPYRIGHT 2024 CHANGZHOU BESFOC MOTOR CO., LTD ALLE RECHTE VORBEHALTEN.