
Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 23-10-2026 Oprindelse: websted


Præcisionssprøjtesystemer er meget udbredt i landbrugsmaskiner, industrielt belægningsudstyr, automatiseret kemikaliedispensering og præcisionsvæskepåføringssystemer. Disse applikationer kræver nøjagtig flowkontrol, ensartede sprøjtemønstre, gentagelig positionering og pålidelig drift under skiftende arbejdsbelastninger. Efterhånden som automatiseringsteknologien udvikler sig, kan konventionelle motorløsninger kæmpe for at opfylde stadigt mere krævende krav til dynamisk respons, kompakt installation og koordineret bevægelseskontrol.
Integrerede DC-servomotorer giver en effektiv løsning ved at kombinere en DC-servomotor, drivelektronik og feedbackkontrolkomponenter i en kompakt bevægelseskontrolenhed. Dette integrerede design hjælper med at forenkle systemarkitekturen, mens det muliggør præcis hastighedsregulering, momentkontrol og positionsjustering. Når de er valgt og konfigureret korrekt, kan integrerede DC-servomotorer forbedre reaktionsevnen og ensartetheden af præcisionssprøjteudstyr.
I denne artikel undersøger vi, hvordan integrerede DC-servomotorer understøtter præcisionssprøjtesystemer, hvilke tekniske fordele betyder mest, og hvordan udstyrsproducenter kan vælge den rigtige motor til deres applikationer.
En integreret DC servomotor kombinerer motoren og den væsentlige styreelektronik i en enkelt enhed. Afhængigt af designet kan enheden omfatte et servodrev, encoder, strømføling, kommunikationsgrænseflader og bevægelseskontrolfunktioner. Denne konfiguration reducerer behovet for separat installerede styrekomponenter og forenkler elektrisk integration.
I præcisionssprøjtesystemer kan integrerede DC-servomotorer drive flere kritiske mekanismer, herunder:
Spraydysepositioneringsmekanismer, der justerer retningen og placeringen af væskepåføring.
Væskedoseringspumper, der regulerer mængden af væske, der leveres til sprøjteaggregatet.
Automatiserede ventilaktuatorer, der styrer åbning og lukning af væskepassager.
Roterende og lineære positioneringssystemer, der koordinerer sprøjtning med bevægelige emner eller landbrugsudstyr.
Robotsprøjtemekanismer, der kræver gentagelig bevægelse langs programmerede baner.
Motorens rolle afhænger af udstyrets mekaniske arkitektur. For eksempel påvirker en motor, der driver en doseringspumpe, direkte væsketilførsel, mens en motorstyrende dysepositionering primært påvirker sprøjtedækning og påføringsnøjagtighed.
Ved at integrere bevægelseskontrolkomponenter i én enhed kan producenter reducere ledningskompleksiteten, spare installationsplads og etablere mere konsekvent kontrol over sprøjtesystemets mekaniske funktioner.
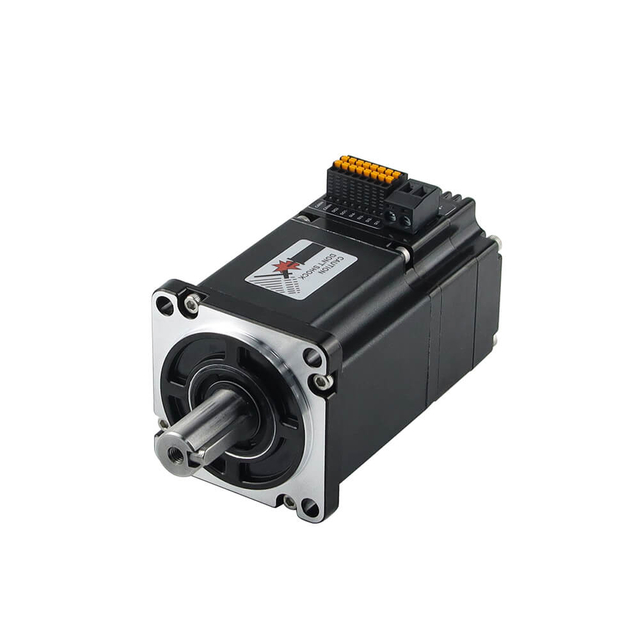
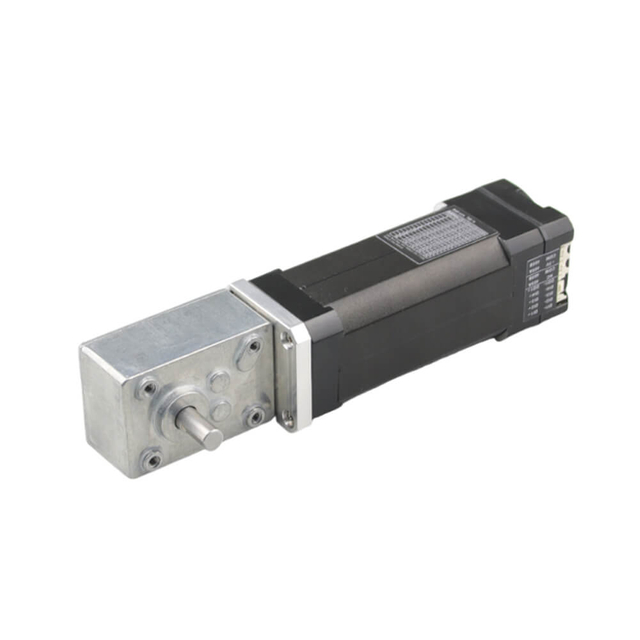
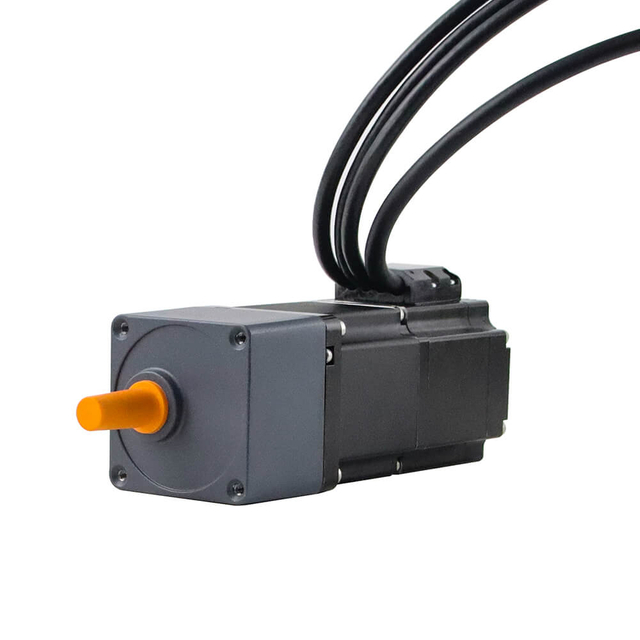
BESFOC Integrerede DC servomotorer produkter
|

|
|
|

|

|

|

|

|
|---|---|---|---|---|
Aksel |
Terminalhus |
Snekkegearkasse |
Planetarisk gearkasse |
Blyskrue |

|

|

|

|

|
Lineær Bevægelse |
Kugleskrue |
Bremse |
IP-niveau |

|

|

|

|

|

|
|---|---|---|---|---|---|
Aluminium remskive |
Akselstift |
Enkelt D-skaft |
Hult skaft |
Plast remskive |
Gear |

|

|

|

|

|

|
Knurling |
Hobbing skaft |
Skrue aksel |
Hult skaft |
Dobbelt D aksel |
Keyway |
Spraynøjagtigheden afhænger af mere end selve dysen. Motorhastighed, positioneringspræcision, mekanisk respons, væsketryk, dysekarakteristika og kontrolalgoritmer bidrager alle til det endelige påføringsresultat.
Integrerede DC servomotorer hjælper med at forbedre sprøjtenøjagtigheden gennem flere nøglefunktioner.
Mange integrerede DC-servomotorer bruger encoderfeedback til at overvåge motorposition og hastighed. Controlleren sammenligner den målte bevægelse med det kommanderede mål og justerer motoroutput for at reducere fejlen.
Denne styring med lukket sløjfe gør det muligt for motoren at kompensere for skiftende mekaniske belastninger og forstyrrelser inden for dens driftsgrænser.
For præcisionssprøjteudstyr understøtter denne funktion:
Mere gentagelig dysepositionering.
Mere stabil pumpehastighed under skiftende belastninger.
Forbedret synkronisering mellem sprøjtebevægelse og transportbånd eller køretøjsbevægelse.
Reducerede positioneringsfejl under gentagne sprøjtecyklusser.
Mere ensartet drift, når systemet accelererer eller decelererer.
For eksempel kan en automatiseret belægningsmaskine have behov for at opretholde en defineret afstand og bevægelseshastighed mellem sprøjtedysen og et emne. En servostyret positioneringsmekanisme kan følge programmerede bevægelsesprofiler mere konsekvent end et system, der udelukkende er afhængigt af open-loop motorkommandoer.
Encoderfeedback styrer imidlertid motorens bevægelse frem for direkte at måle mængden af sprøjtet væske. Anvendelser, der kræver præcis dosering, bør også overveje flowsensorer, tryksensorer eller andre procesfeedback-enheder.
Når en integreret DC servomotor driver en doseringspumpe, kan motorhastigheden påvirke hastigheden af væsketilførsel. Opretholdelse af stabil hastighed hjælper med at reducere variationer forårsaget af motorbelastningsændringer, forudsat at pumpens slagvolumen, væskeegenskaber og driftsbetingelser forbliver passende.
Den faktiske strømningshastighed kan være lavere på grund af intern lækage, trykafhængige tab, væskeviskositet og andre driftsfaktorer.
Med nøjagtig hastighedskontrol kan motoren hjælpe pumpen med at opretholde en forudsigelig leveringshastighed. Når det kombineres med flowfeedback, kan systemet justere motorhastigheden for at kompensere for procesvariationer og opnå mere præcis væskemåling.
Dette er især nyttigt i landbrugssprøjtning, laboratoriedispensering, industriel overfladebehandling og automatiseret kemisk påføring, hvor overdreven eller utilstrækkelig væsketilførsel kan påvirke produktkvaliteten, materialeforbruget eller påføringens ensartethed.
Præcisionssprøjteudstyr fungerer ofte i cyklusser. Motoren skal muligvis accelerere hurtigt, holde en konstant hastighed, decelerere og stoppe ved en bestemt position.
Integrerede DC-servomotorer kan give responsiv bevægelseskontrol, når de er korrekt dimensioneret og indstillet. Deres evne til at regulere drejningsmoment og hastighed hjælper udstyret med at udføre disse overgange med større repeterbarhed.
For eksempel kan et robotsprøjtesystem kun være nødvendigt at aktivere sprøjtning, mens dysen bevæger sig hen over et målområde. Koordineret motorstyring kan hjælpe med at synkronisere dysebevægelsen med sprøjtesekvensen, hvilket reducerer unødvendig påføring uden for det tilsigtede område.
Den faktiske responsydelse afhænger af motorinerti, drivstrømgrænser, tilgængelig spænding, belastningsinerti, kontrolsløjfeindstillinger og mekaniske transmissionskarakteristika.
I præcisionssprøjtesystemer påvirker installationsplads, ledningskompleksitet, bevægelseskontrolnøjagtighed og systempålidelighed alle udstyrets ydeevne. Traditionelle motorløsninger kræver ofte separate drev, feedback-enheder og yderligere elektriske forbindelser, hvilket øger kompleksiteten af maskinintegration. Integrerede DC-servomotorer kombinerer motor- og drivelektronikken i en kompakt samling, der hjælper udstyrsproducenter med at forenkle systemarkitekturen og samtidig bevare præcis kontrol over kritiske bevægelsesfunktioner.
Til landbrugssprøjter, industrielle belægningsmaskiner og automatiseret væskedispenseringsudstyr kan dette integrerede design forbedre installationsfleksibiliteten, forenkle idriftsættelsen og understøtte koordineret drift mellem pumper, positioneringsmekanismer og overvågningscontrollere.
Konventionelle servosystemer bruger typisk separate motor- og drivenheder, der kræver yderligere motorkabler, feedbackforbindelser og styreledninger. I modsætning hertil konsoliderer integrerede DC-servomotorer væsentlige bevægelseskontrolkomponenter i én enhed, hvilket reducerer antallet af nødvendige forbindelser mellem motoren og dens drev.
Til præcisionssprøjteudstyr giver denne konfiguration flere praktiske fordele:
Forenklet elektrisk installation: Færre eksterne forbindelser kan reducere ledningskompleksitet og potentielle installationsfejl.
Reducerede krav til styreskab: Afhængigt af systemarkitekturen kan integration af drivelektronik i motoren frigøre værdifuld skabsplads.
Strømlinet maskinsamling: En mere kompakt motorstyringsenhed kan forenkle montering og elektrisk integration.
Lettere udvidelse med flere akser: Udstyrsproducenter kan indbygge yderligere styrede akser uden nødvendigvis at installere et separat drev til hver motor.
For eksempel kan en automatiseret sprøjtemaskine bruge individuelle motorer til at drive en doseringspumpe og justere dysepositionering. Integrerede motorløsninger kan forenkle installationen af disse bevægelsesakser, forudsat at de udvalgte modeller understøtter de nødvendige kontroltilstande og grænseflader.
Pladsbegrænsninger er almindelige i mobile landbrugsmaskiner, kompakt industrielt belægningsudstyr og robotsprøjtesystemer. Motorer skal ofte installeres tæt på pumper, ventiler eller bevægelige sprøjtehoveder, hvilket efterlader begrænset plads til separat drivelektronik.
Den integrerede arkitektur reducerer behovet for at montere motoren og dens drev som separate komponenter, hvilket giver større fleksibilitet ved design af kompakt udstyr.
Denne ordning kan være særlig fordelagtig for:
Landbrugssprøjtemaskiner med begrænset monteringsplads.
Automatiserede dispenseringssystemer, der kræver kompakte pumpedrevenheder.
Robotsprøjteudstyr med begrænset plads omkring bevægelige led.
Industrielle belægningsmaskiner med flere uafhængigt styrede mekanismer.
Et kompakt design kræver dog stadig tilstrækkelig varmeafledning, passende monteringsafstand og beskyttelse mod fugt, støv og kemikaliepåvirkning. Motorens kapslingsklassificering og termiske specifikationer bør evalueres i overensstemmelse med det faktiske driftsmiljø.
Integrerede DC-servomotorer kan kombinere motordrevelektronik med feedback-baserede kontrolfunktioner, afhængigt af produktkonfigurationen. Dette arrangement hjælper udstyrsproducenter med at implementere hastigheds-, positions- eller momentstyring uden at samle hver bevægelseskontrolkomponent separat.
I præcisionssprøjtesystemer understøtter disse egenskaber koordineret drift mellem forskellige mekanismer.
For eksempel kan en pumpemotor justere rotationshastigheden i henhold til den beordrede væsketilførselshastighed, mens en separat servostyret akse placerer sprøjtedysen. En PLC eller motion controller kan koordinere disse funktioner ved hjælp af de tilgængelige kommunikationsgrænseflader.
Når systemet skal opretholde en ensartet påføringshastighed, når et køretøj eller en transportør ændrer hastighed, kan regulatoren justere pumpekommandoer i henhold til hastighedssensordata eller andre procesinput.
Integreret motorstyring forenkler implementering af bevægelse, men præcis væsketilførsel kan også kræve flowsensorer, trykfeedback og applikationsspecifikke kontrolalgoritmer. De tilgængelige kontroltilstande, kommunikationsprotokoller og feedbackfunktioner bør derfor verificeres, før der vælges en motor.
Præcisionssprøjteanvendelser kræver ofte hurtig acceleration, kontrolleret deceleration og gentagelig positionering. Integrerede DC servomotorer med passende feedback og drevydelse kan reagere på skiftende bevægelseskommandoer, mens de regulerer hastighed eller position inden for deres driftsgrænser.
Denne egenskab er nyttig, når et sprøjtesystem skal:
Oprethold ensartet pumpehastighed under skiftende mekaniske belastninger.
Placer sprøjtedyserne gentagne gange langs programmerede baner.
Synkroniser dysebevægelsen med transportørens eller køretøjets hastighed.
Udfør hyppige start-stop-cyklusser.
Koordiner flere bevægelsesakser under automatiske sprøjteoperationer.
Til industrielle belægningsapplikationer kan gentagelig dysebevægelse hjælpe med at opretholde et konsistent forhold mellem sprøjtehovedets bevægelseshastighed og materialelevering. Ved landbrugssprøjtning kan koordineret motorstyring understøtte justeringer af pumpeydelsen, når driftshastigheden ændres.
Den faktiske ydeevne afhænger af motorstørrelsen, belastningsinerti, feedbackopløsning, drevstrømgrænser, mekaniske transmissionskarakteristika og controller-indstilling. Producenter bør evaluere hele systemet i stedet for udelukkende at stole på motorens nominelle specifikationer.
Kombination af motor og drevelektronik kan reducere antallet af separat installerede komponenter og forenkle det overordnede elektriske layout. Dette kan forkorte monteringstiden og gøre maskinens ledninger nemmere at efterse.
Integrerede løsninger kan også levere diagnostiske funktioner, afhængigt af modellen, hvilket gør det muligt for teknikere at identificere problemer såsom overstrøm, overophedning, kommunikationsfejl eller feedbackfejl.
Til sprøjteudstyr, der arbejder i krævende industri- eller landbrugsmiljøer, kan disse funktioner hjælpe med at strømline fejlfinding og reducere unødvendig nedetid.
Men integration betyder også, at visse elektroniske eller motoriske fejl kan kræve servicering eller udskiftning af hele enheden frem for en individuel drevkomponent. Udstyrsproducenter bør vurdere udskiftningsprocedurer, tilgængelighed af reservedele, diagnostiske muligheder og leverandørens tekniske support, før de færdiggør designet.
Designhensyn |
Integreret DC servomotor |
Separat servomotor og drev |
|---|---|---|
Installation |
Kompakt, kombineret montage |
Motor og drev monteret separat |
Ledningsføring |
Generelt færre forbindelser mellem motor og drev |
Kræver separate motor- og feedbackforbindelser |
Skabsplads |
Kan reducere krav til drevskab |
Kræver plads til separate drev |
Systemfleksibilitet |
Afhænger af integrerede drevfunktioner |
Giver ofte større frihed i drevplacering |
Opretholdelse |
Kan kræve udskiftning på enhedsniveau |
Motor og drev kan ofte serviceres separat |
Anvendelsesegnethed |
Kompakte maskiner og distribuerede bevægelsesakser |
Systemer, der kræver fleksibel drevarkitektur eller specialiserede konfigurationer |
Ingen af arkitekturen er universelt overlegen. Integrerede DC-servomotorer er særligt attraktive, når installationsplads, enkel ledningsføring og distribueret bevægelseskontrol er prioriterede. Separate servosystemer kan være at foretrække, når drevtilgængelighed, centraliseret termisk styring eller avanceret tilpasning er vigtigere.
Det integrerede design af DC-servomotorer giver praktiske fordele for præcisionssprøjteudstyr ved at reducere ledningskompleksiteten, understøtte kompakt installation og forenkle integration af bevægelseskontrol. Når de er valgt korrekt, kan disse motorer hjælpe udstyrsproducenter med at udvikle mere strømlinede systemer til landbrugssprøjtning, industriel belægning, automatiseret dispensering og robotvæskepåføring.
For at opnå pålidelige resultater bør ingeniører evaluere motorydelse, kommunikationskompatibilitet, termisk styring og miljøbeskyttelse sammen med de mekaniske og væskemæssige leveringskrav. Et velintegreret bevægelseskontrolsystem danner grundlaget for gentagelig positionering, kontrollerbar pumpedrift og ensartet sprøjteydelse.
Integrerede DC servomotorer er velegnede til en række sprøjteapplikationer, hvor kontrolleret bevægelse og gentagelig drift er vigtig.
Landbrugssprøjteudstyr skal distribuere pesticider, herbicider, gødning eller andre væsker på tværs af afgrøder, mens der tages højde for driftshastighed, markforhold og anvendelseskrav.
Integrerede DC servomotorer kan understøtte sprøjtning med variabel hastighed ved at drive doseringspumper eller andre justerbare mekanismer. Når det kombineres med passende sensorer og styrealgoritmer, kan motorhastigheden justeres, så den passer til den påkrævede påføringsmængde.
Potentielle fordele omfatter:
Mere kontrollerbar pumpeydelse.
Forbedret koordinering med køretøjets hastighed.
Mere fleksibel justering af påføringsmængder.
Bedre integration med automatiserede landbrugskontrolsystemer.
Reduceret unødvendig anvendelse, når den understøttes af passende registrerings- og slukknapper.
For eksempel kan en landbrugssprøjte, der arbejder ved forskellige kørehastigheder, være nødt til at justere væsketilførslen for at opretholde en målpåføringsvolumen pr. arealenhed.
Enhederne skal være konsistente, for at resultatet repræsenterer en gyldig dosering. I praktiske systemer skal kalibrering også tage højde for dyseafstand, sprøjteoverlapning, tryk og det faktiske fordelingsmønster.
Industrielle belægningssystemer påfører maling, beskyttende belægninger, klæbemidler, smøremidler og andre materialer til produkter med specifikke krav til dækning og tykkelse.
Integrerede DC servomotorer kan styre bevægelsen af sprøjtehoveder, positioneringsarme, roterende emner eller doseringspumper. Deres programmerbare bevægelsesprofiler understøtter gentagelige baner og koordineret bevægelse på tværs af flere akser.
I automatiseret belægningsudstyr kan ensartet motorhastighed hjælpe med at opretholde et stabilt forhold mellem dysens bevægelseshastighed og materialelevering. Dette forhold er vigtigt, fordi overdreven flow eller inkonsekvent bevægelse kan bidrage til ujævn belægningstykkelse, oversprøjtning eller materialespild.
For komplekse komponenter gør servostyret positionering også det muligt for sprøjtemekanismen at følge foruddefinerede stier rundt om kanter, konturer og forsænkede overflader.
Den endelige belægningskvalitet afhænger stadig af væskens viskositet, forstøvningstryk, dysegeometri, sprøjteafstand, hærdningsbetingelser og proceskalibrering.
Kemiske dispenseringssystemer skal muligvis levere kontrollerede mængder af rengøringsmidler, industrikemikalier, additiver eller behandlingsopløsninger.
Integrerede DC servomotorer kan drive kompatible doseringspumper for at understøtte justerbare flowhastigheder og gentagelige doseringssekvenser. Når applikationen kræver et specifikt volumen i stedet for blot en målmotorhastighed, kan systemet kombinere motorstyring med flowmåling eller kalibreret pumpefortrængning.
Til applikationer, der involverer ætsende, farlige eller højrente væsker, skal pumpehovedet, tætninger, slanger og fugtede komponenter vælges i henhold til de kemiske egenskaber og relevante sikkerhedskrav. Motorenheden bør også installeres i et miljø, der er egnet til dens kapslingsklassificering og temperaturgrænser.
Robotsprøjtesystemer kræver koordineret bevægelse på tværs af flere akser for at opretholde passende dyseorientering, arbejdsafstand og kørehastighed.
Integrerede DC servomotorer kan give lokal bevægelseskontrol til kompakte positioneringsakser, roterende mekanismer eller hjælpeaktuatorer. Med passende feedback og baneplanlægning hjælper de robotter med at gentage programmerede bevægelser og tilpasse sig forskellige emnegeometrier.
For eksempel kan en flerakset belægningsmaskine bruge en motor til at flytte et sprøjtehoved vandret, en anden til at justere dets lodrette position og et separat drev til at styre en doseringspumpe.
Koordinering af disse funktioner gør det muligt for maskincontrolleren at synkronisere bevægelse med væsketilførsel og procestiming. Den resulterende ydeevne afhænger af det komplette kontrolsystem, inklusive mekanisk stivhed, baneplanlægning, sensornøjagtighed og kommunikationsforsinkelse.
At vælge den rigtige motorarkitektur kræver afbalancering af ydeevne, kompleksitet, omkostninger og applikationskrav.
Sammenligningsfaktor |
Integreret DC servomotor |
Konventionel jævnstrømsmotor |
Separat servomotor og drev |
|---|---|---|---|
Systemarkitektur |
Motor og drev integreret |
Kræver typisk ekstern styreelektronik |
Motor og drev installeret separat |
Bevægelsesfeedback |
Understøtter almindeligvis lukket-loop feedback |
Afhænger af det ekstra kontrol- og følesystem |
Understøtter almindeligvis encoder-baseret feedback |
Hastighedsregulering |
Præcis, når den er korrekt konfigureret |
Afhænger af controller og feedback |
Præcis, når den er korrekt konfigureret |
Installation |
Kompakt og forenklet |
Kan kræve yderligere komponenter |
Kræver mere installationsplads og ledninger |
Systemtilpasning |
Afhænger af integrerede drevkapaciteter |
Kan være fleksibel med passende ekstern elektronik |
Tilbyder ofte brede drev og controller muligheder |
Opretholdelse |
Integrerede komponenter kan forenkle ledningsføring, men kræver diagnose på enhedsniveau |
Afhænger af systemdesignet |
Individuelle komponenter kan være nemmere at udskifte separat |
Bedste pasform |
Kompakt automatiseret udstyr med kontrollerede bevægelseskrav |
Applikationer med enklere bevægelseskrav |
Komplekse systemer, der kræver fleksibel drevplacering eller avanceret kontrol |
Integrerede DC servomotorer er ikke automatisk overlegne i enhver applikation. En simpel sprøjtemekanisme, der kun kræver grundlæggende rotation, kan fungere tilstrækkeligt med en konventionel jævnstrømsmotor. En stor industriel maskine med omfattende drevtilpasningskrav kan drage fordel af en separat servomotor og drev.
Den bedst egnede løsning afhænger af den nødvendige præcision, dynamisk ydeevne, installationsbegrænsninger, miljøforhold og samlede systemomkostninger.
At vælge en motor udelukkende baseret på nominel effekt eller fysisk størrelse kan føre til dårlig ydeevne. Ingeniører bør evaluere de komplette mekaniske og kontrolmæssige krav til sprøjteapplikationen.
Start med at identificere driftshastighedsområdet og det drejningsmoment, der kræves af pumpen, dysemekanismen eller positioneringsaksen.
Disse ligninger giver et udgangspunkt for dimensionering. Ingeniører skal også tage højde for accelerationsmoment, friktion, transmissionstab, pumpetryk og spidsbelastninger.
En motor bør vælges baseret på både kontinuerlige driftskrav og transiente krav. Gentagne accelerationscyklusser kan kræve en motor med tilstrækkeligt maksimalt drejningsmoment og en acceptabel termisk driftscyklus.
Den nødvendige nøjagtighed afhænger af motorens funktion.
Et pumpedrev kan prioritere stabil rotationshastighed og gentagelig flowlevering, mens en dysepositioneringsakse kan kræve nøjagtig positionskontrol og lav afsætningstid.
Tjek følgende specifikationer:
Encoder opløsning og feedback ydeevne.
Hastighedsreguleringsegenskaber.
Repeterbarhed af positionering.
Maksimal acceleration og deceleration.
Control-loop respons.
Tilgængelige positions-, hastigheds- og momentkontroltilstande.
Encoderopløsning alene garanterer ikke den overordnede systemnøjagtighed. Spild, mekanisk overensstemmelse, monteringstolerancer og kontroljustering kan alle påvirke det endelige resultat.
Integrerede DC servomotorer fås med forskellige spændingsværdier, effektområder og kommunikationsmuligheder.
Før du vælger en model, skal du bekræfte:
Den tilgængelige DC-forsyningsspænding.
Kontinuerlige og spidsstrømskrav.
Kompatibilitet med maskincontrolleren.
Understøttede kommunikationsprotokoller.
Kommandogrænseflader og feedbackmuligheder.
Krav til elektrisk beskyttelse og jordforbindelse.
For fleraksede sprøjtesystemer kan kommunikationskompatibilitet forenkle koordineringen mellem pumper, positioneringsmekanismer og overvågningscontrollere.
Motorens protokol, elektriske interface og understøttede driftstilstande skal verificeres i forhold til de faktiske controllerspecifikationer i stedet for at antages fra produktkategorien.
Sprøjteudstyr kan fungere i miljøer, der indeholder fugt, støv, kemikalier, vibrationer eller temperaturudsving. Motorer installeret tæt på sprøjtedyser kan blive udsat for væskesprøjt eller luftbårne dråber.
Ingeniører bør vurdere:
Kapslingsbeskyttelse og stikforsegling.
Omgivelses- og motordriftstemperaturer.
Varmeafledning under kontinuerlig drift.
Modstandsdygtighed over for vibrationer og mekaniske stød.
Kemisk kompatibilitet af udsatte materialer.
Kabelføring og trækaflastning.
Korrosionsbeskyttelse, hvor det er nødvendigt.
En passende IP-klassificering kan hjælpe med at definere beskyttelse mod faste genstande og vandindtrængning, men den etablerer ikke modstand mod enhver kemisk, rengøringsproces eller driftstilstand. Den komplette samling skal passe til det aktuelle installationsmiljø.
Bænktest ved konstant hastighed er ikke tilstrækkeligt til at validere enhver præcisionssprøjtning.
Før masseproduktion bør udstyrsproducenter evaluere motoren under repræsentative driftsforhold, herunder:
Belastningstest: Bekræft kontinuerligt drejningsmoment, maksimalt drejningsmoment og hastighedsstabilitet under forventede mekaniske belastninger.
Dynamisk responstestning: Mål acceleration, deceleration, reguleringstid og gentagen start-stop-ydelse.
Kontrolintegrationstest: Bekræft kommandoudførelse, feedback-nøjagtighed, kommunikationsstabilitet og fejlhåndtering.
Termisk test: Overvåg motor- og drevtemperaturer under repræsentative driftscyklusser.
Test af sprøjteydelse: Mål flowhastighed, trykstabilitet, positioneringsrepeterbarhed og påføringskonsistens.
Miljøtest: Vurder ydeevne under forventede fugt-, støv-, vibrations- og temperaturforhold.
Udholdenhedstest: Kør gentagne driftscyklusser for at identificere potentielle mekaniske, elektriske eller termiske problemer.
Test skal bruge målbare acceptkriterier baseret på udstyrets krav. For eksempel kan et pumpedrevet sprøjtesystem specificere tilladt flowvariation, mens et robotbelægningssystem kan fokusere på banerepeterbarhed og belægningsensartethed.
Selvom integrerede DC-servomotorer tilbyder flere fordele, kræver en vellykket implementering opmærksomhed på det komplette sprøjtesystem.
En stabil motorhastighed garanterer ikke nødvendigvis en identisk væskestrømningshastighed under alle forhold. Pumpens slitage, trykvariationer, væskeviskositet, indespærret luft og lækage kan påvirke leveringen.
Til krævende applikationer bør ingeniører overveje flowregulering med lukket sløjfe ved hjælp af en passende flowsensor og en controller, der justerer motorkommandoer baseret på målt procesydelse.
En underdimensioneret motor kan blive overophedet, miste hastighed under belastning eller ikke opfylde accelerationskravene. En overdimensioneret motor kan øge omkostningerne, installationspladsen og strømforbruget uden at give meningsfulde fordele.
Nøjagtig dimensionering bør tage hensyn til belastningsprofil, transmissionsforhold, inerti, driftscyklus og termiske grænser.
Fugt, ætsende væsker, støv og vibrationer kan beskadige uegnede motorer eller stik. Det er vigtigt at vælge et passende kabinet og monteringsarrangement, især i landbrugs- og industrisprøjtemiljøer.
Beskyttelseshuse, passende kabelforskruninger og forebyggende vedligeholdelse kan forbedre pålideligheden, når de er designet omkring de faktiske driftsforhold.
Forkerte kontrolparametre kan forårsage overskridelse, oscillation, langsom afsætning eller for stort strømbehov. Disse problemer kan påvirke dysepositionering og skabe uoverensstemmelser under sprøjteovergange.
Idriftsættelse bør omfatte tuning under realistiske belastninger og verifikation over hele driftshastighedsområdet.
At vælge den rigtige integrerede DC-servomotorproducent er afgørende for at udvikle pålidelige, præcise og omkostningseffektive sprøjtesystemer. Ud over motorydelsen har udstyrsproducenter brug for en leverandør, der forstår krav til bevægelseskontrol, tilbyder passende produktkonfigurationer og yder teknisk support gennem produktudvikling og integration.
For OEM'er, der udvikler landbrugssprøjter, industrielt belægningsudstyr, automatiserede dispenseringsmaskiner og præcisionsvæskekontrolsystemer, er Besfoc en potentiel partner til at evaluere for integrerede motor- og bevægelsesstyringsløsninger. Valg af den rigtige motorkonfiguration kræver omhyggelig overvejelse af drejningsmoment, hastighed, kontrolgrænseflader, installationsdimensioner og driftsbetingelser for at sikre kompatibilitet med målapplikationen.
Besfoc tilbyder en række integrerede motor- og bevægelseskontrolprodukter designet til applikationer, der kræver kompakt konstruktion og koordineret motordrift. For producenter af præcisionssprøjteudstyr kan valg af en passende integreret motorløsning hjælpe med at forenkle systemarkitekturen og understøtte pålidelig automatiseret bevægelse.
Afhængigt af den specifikke produktkonfiguration kan integrerede motorløsninger overvejes til pumpedrev, dysepositioneringsmekanismer, automatiseret dispenseringsudstyr og andre bevægelseskontrollerede komponenter. Ingeniører bør verificere motorens nominelle drejningsmoment, driftshastighed, feedback-konfiguration og kontrolfunktioner i forhold til de faktiske krav til sprøjtesystemet.
Forskellige sprøjteanvendelser har forskellige mekaniske og elektriske krav. En kompakt landbrugssprøjte kan for eksempel prioritere installationsplads og vibrationsmodstand, mens en industriel belægningsmaskine kan kræve præcis positionering, gentagelig hastighedskontrol og integration med en PLC.
Når Besfoc vurderes som en potentiel motorleverandør, bør OEM-ingeniører bekræfte tilgængeligheden af passende motordimensioner, akselkonfigurationer, spændingsværdier, kommunikationsgrænseflader og kontrolmuligheder. At matche disse specifikationer med udstyrsdesignet hjælper med at reducere integrationsudfordringer og understøtter en mere effektiv produktudviklingsproces.
Pålidelig sprøjteydelse afhænger af koordineret drift mellem motor, pumpe, sensorer, controller og væsketilførselskomponenter. En integreret motor kan forenkle motion control-arkitekturen ved at kombinere motoren og drivelektronikken til en kompakt enhed.
Før de vælger en Besfoc integreret DC servomotor, bør udstyrsproducenter bekræfte kompatibilitet med deres eksisterende kontrolsystemer, herunder understøttede kommunikationsprotokoller, kommandotilstande, feedbackfunktioner og fejldiagnostik.
Til applikationer, der kræver præcis væskedosering, bør ingeniører også afgøre, om yderligere flow- eller tryksensorer er nødvendige. Kombination af passende motorstyring med procesfeedback kan hjælpe med at opretholde ensartet væsketilførsel under skiftende driftsforhold.
Valg af motor baseret på nominel effekt kan resultere i utilstrækkeligt drejningsmoment, for høj temperaturstigning eller utilstrækkelig dynamisk respons. En systematisk udvælgelsesproces bør tage højde for den komplette belastningsprofil og driftsmiljø.
Når man diskuterer en ansøgning med Besfoc, bør producenterne udarbejde følgende tekniske oplysninger:
Nødvendigt drejningsmoment og hastighed: Definer kontinuerlige driftskrav og spidskrav under acceleration.
Strømforsyning: Angiv den tilgængelige DC-spænding og strømkapacitet.
Kontrolkrav: Identificer behov for styring af position, hastighed eller moment og den tilsigtede kommunikationsgrænseflade.
Mekaniske specifikationer: Angiv monteringsdimensioner, akselkrav og tilgængelig installationsplads.
Driftsmiljø: Beskriv eksponering for fugt, støv, kemikalier, vibrationer og temperaturvariationer.
Driftscyklus: Angiv driftstimer, start-stop-frekvens og forventede belastningsændringer.
Angivelse af disse detaljer hjælper med at fastslå, om en bestemt integreret motorkonfiguration er egnet til applikationen, og identificerer eventuelle yderligere kontrol- eller miljøkrav før masseproduktion.
Før inkorporering af en integreret DC-servomotor i et produktionssprøjtesystem, bør fabrikanter udføre applikationsspecifik validering. Denne proces hjælper med at bekræfte, at den valgte motor fungerer som forventet under faktiske driftsforhold.
Anbefalede tests omfatter belastning og termisk evaluering, måling af hastighedsstabilitet, kontrol af positionering af repeterbarhed, kommunikationsverifikation og udholdenhedstest. For pumpedrevne applikationer bør yderligere test måle flowhastighed og trykstabilitet over det forventede driftsområde.
For Besfoc-motorløsninger bør OEM-købere bekræfte tilgængeligheden af relevante produktspecifikationer, teknisk dokumentation og testinformation under evalueringsprocessen.
Ved at kombinere passende motorvalg, systemkompatibilitetstjek og test på applikationsniveau kan producenter reducere integrationsrisici og udvikle mere pålideligt præcisionssprøjteudstyr.
Integrerede DC-servomotorer giver en kompakt og praktisk bevægelseskontrolløsning til præcisionssprøjtesystemer, der kræver gentagelig bevægelse, justerbar hastighed og koordineret drift. Ved at kombinere motoren og drevelektronikken kan de forenkle installationen, reducere ledningskompleksiteten og understøtte fleksibel integration i automatiseret landbrugs-, industribelægnings- og kemikaliedispenseringsudstyr.
Deres største værdi kommer fra at matche motorydelsen til den faktiske anvendelse. Ingeniører bør evaluere drejningsmoment, hastighed, feedback-nøjagtighed, dynamisk respons, kommunikationskompatibilitet, termisk ydeevne og miljøbeskyttelse, før de vælger en model.
Til applikationer, der kræver ensartet væsketilførsel, fungerer integrerede DC-servomotorer mest effektivt som en del af et komplet kontrolsystem, der kombinerer nøjagtig bevægelseskontrol med passende pumper, sensorer, dyser og applikationsspecifik software. Med passende dimensionering, integration og validering kan de hjælpe udstyrsproducenter med at udvikle mere pålidelige, effektive og præcise sprøjteløsninger.
En integreret DC-servomotor kombinerer en DC-servomotor med et drev og afhængigt af designet feedback- og styreelektronik i én kompakt enhed. Det muliggør kontrolleret hastighed, drejningsmoment og position for sprøjteudstyr, der kræver nøjagtig bevægelse og gentagelig drift.
Integrerede DC servomotorer kan forbedre sprøjtenøjagtigheden ved at give præcis bevægelseskontrol og responsive justeringer af hastighed og position. Når de er korrekt dimensionerede og konfigurerede, hjælper de med at opretholde ensartet dysebevægelse, sprøjtebaner og påføringstid, hvilket reducerer risikoen for ujævn dækning.
Integrerede DC servomotorer er velegnede til automatiseret sprøjteudstyr, fordi de kombinerer bevægelseskomponenter i en kompakt samling og understøtter koordineret kontrol. De kan bruges i applikationer såsom automatiserede belægningsmaskiner, robotsprøjtesystemer og præcisionsvæskepåføringsudstyr.
De vigtigste fordele omfatter reduceret ledningskompleksitet, kompakt installation, færre eksterne komponenter og forenklet systemintegration. De faktiske fordele afhænger af motordesignet, styreenhedens arkitektur, kommunikationsgrænsefladen og sprøjteudstyrets krav.
Ja. En passende konfigureret integreret DC-servomotor kan understøtte drift med variabel hastighed, hvilket giver udstyrsdesignere mulighed for at justere bevægelsen i henhold til sprøjteprocessen. Stabil ydeevne afhænger af motorstørrelse, belastningskarakteristika, feedbackkonfiguration og den valgte kontrolmetode.
Vælg en integreret DC-servomotor baseret på påkrævet drejningsmoment, hastighedsområde, acceleration, positioneringsnøjagtighed, driftscyklus, forsyningsspænding, kommunikationsprotokol og installationsplads. Overvej også miljøbeskyttelse, driftstemperatur, monteringskrav og kompatibilitet med maskincontrolleren.
Den passende grænseflade afhænger af automatiseringssystemet. Almindelige muligheder kan omfatte puls og retning, analog kontrol, RS-485, CANopen og industrielle Ethernet-protokoller, afhængigt af motormodellen. Bekræft kompatibilitet med maskincontrolleren og de nødvendige kommando-, feedback- og diagnostiske funktioner.
Integrerede DC servomotorer kan reducere ledningsforbindelser og antallet af separat monterede komponenter, hvilket potentielt forenkler installation og fejlfinding. Vedligeholdelseskrav afhænger stadig af motorkonstruktion, lejer, driftsforhold, forureningseksponering og producentens serviceanbefalinger.
Overvej eksponering for væsker, kemikalier, overspray, støv, fugt, vibrationer og temperaturændringer. Bekræft motorens IP-klassificering, materialekompatibilitet, tætning, kølemetode og monteringsretning for at sikre, at motoren er egnet til det faktiske driftsmiljø.
En erfaren producent kan hjælpe med at evaluere drejningsmoment og hastighedskrav, kontrolgrænseflader, installationsbegrænsninger og miljøforhold. OEM teknisk support og applikationstest kan også hjælpe med at verificere motorens kompatibilitet og ydeevne, før sprøjteudstyret går i masseproduktion.


