การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 14-10-2568 ที่มา: เว็บไซต์


เมื่อทำการเปรียบเทียบ เซอร์โวมอเตอร์s และ มอเตอร์กระแสตรงsหนึ่งในคำถามที่พบบ่อยที่สุดในหมู่วิศวกรและมือสมัครเล่นก็คือ เซอร์โวสร้างแรงบิดมากกว่ามอเตอร์กระแสตรง หรือ ไม่ คำตอบขึ้นอยู่กับปัจจัยทางเทคนิคหลายประการ รวมถึง การออกแบบมอเตอร์ เกียร์ ระบบป้อนกลับ และการใช้งานที่ ต้องการ มาสำรวจเชิงลึกว่าแรงบิดระหว่างมอเตอร์ทั้งสองประเภทนี้แตกต่างกันอย่างไร และเหตุใดเซอร์โวมอเตอร์จึงมักเป็นตัวเลือกที่ต้องการสำหรับ การใช้งานที่มีแรงบิดสูงที่มีความแม่นยำ.
ในโลกของ มอเตอร์ไฟฟ้า คำว่า แรงบิด เป็นคำพื้นฐาน โดยจะกำหนดว่ามอเตอร์สามารถทำงานได้อย่างมีประสิทธิภาพเพียงใด ไม่ว่าจะเป็นการขับเคลื่อนเครื่องจักรอุตสาหกรรม การหมุนแขนหุ่นยนต์ หรือการหมุนล้อของยานพาหนะไฟฟ้า การทำความเข้าใจแรงบิดในมอเตอร์ถือเป็นสิ่งสำคัญสำหรับ การออกแบบ การเลือก และการปรับ ระบบการเคลื่อนที่ให้เหมาะสมสำหรับการใช้งานใดๆ
แรงบิด คือ การหมุนที่เทียบเท่ากับแรงเชิง เส้น โดยจะวัดว่ามอเตอร์สามารถออกแรงบิดได้มากเพียงใดเพื่อหมุนวัตถุรอบแกน พูดง่ายๆ ก็คือ แรงบิดคือสิ่งที่ทำให้สิ่งต่างๆ หมุน
มีหน่วยวัดเป็นหน่วยต่างๆ เช่น นิวตัน-เมตร (Nm) ในระบบเมตริก หรือ ออนซ์-นิ้ว (ออนซ์-นิ้ว) และ ปอนด์-ฟุต (ปอนด์-ฟุต) ในระบบจักรวรรดิ สูตร แรงบิด คือ:
แรงบิด (T)=แรง (F)×ระยะทาง (r) ext{แรงบิด (T)} = ext{แรง (F)} imes ext{ระยะทาง (r)}
แรงบิด (T)=แรง (F)×ระยะทาง (r)
ที่ไหน:
แรง (F) คือแรงเชิงเส้นที่ใช้
ระยะทาง (r) คือระยะห่างตั้งฉากจากแกนการหมุน (แขนคันโยก)
ในการใช้งานมอเตอร์ หมายความว่า ยิ่ง แขนยาว และ มีแรงมาก ขึ้น แรงบิดก็จะยิ่งสูง .
แรงบิดในมอเตอร์ไฟฟ้าถูกสร้างขึ้นจาก ปฏิกิริยาทางแม่เหล็กไฟฟ้า ระหว่างสเตเตอร์ (ส่วนที่อยู่กับที่) และโรเตอร์ (ส่วนที่หมุน)
เมื่อกระแสไหล ผ่านขดลวดมอเตอร์จะทำให้เกิดสนามแม่เหล็ก
สนามแม่เหล็กนี้ มีอันตรกิริยากับสนามแม่เหล็ก (หรือขดลวดอื่นๆ) ในสเตเตอร์
ผลลัพธ์ที่ได้คือ แรงหมุน — แรงบิด — ที่ทำให้โรเตอร์หมุน
ในรูปแบบทางคณิตศาสตร์ แรงบิดของมอเตอร์สามารถแสดงเป็น:
T=kt×IT = k_t คูณ I
T=kt×I
ที่ไหน:
T = แรงบิด
kₜ = ค่าคงที่แรงบิดของมอเตอร์ (Nm/A)
I = กระแส (แอมแปร์)
ความสัมพันธ์นี้แสดงให้เห็นว่า แรงบิดเป็นสัดส่วนโดยตรงกับ กระแส ยิ่งกระแสที่จ่ายให้กับมอเตอร์สูงเท่าไร แรงบิดก็จะยิ่งมากขึ้นเท่านั้น จนถึงขีดจำกัดพิกัดของมอเตอร์
แรงบิดไม่เท่ากันทั้งหมด ประสิทธิภาพของมอเตอร์มักถูกกำหนดโดยแรงบิดหลายประเภท ซึ่งแต่ละประเภทแสดงถึงสภาวะการทำงานเฉพาะ
1. แรงบิดในการสตาร์ท (แผงลอย)
นี่คือ แรงบิดสูงสุดที่ มอเตอร์สามารถผลิตได้เมื่อเพลาอยู่กับที่ จะกำหนดความสามารถของมอเตอร์ในการสตาร์ทโหลดจากส่วนที่เหลือ แรงบิดแผงลอยสูงเป็นสิ่งสำคัญสำหรับ การใช้งานที่มีน้ำหนักมาก เช่น เครน ลิฟต์ และยานพาหนะไฟฟ้า
2. แรงบิดขณะวิ่ง (พิกัด)
นี่คือ แรงบิดต่อเนื่อง ที่มอเตอร์สามารถส่งได้ขณะทำงานที่ความเร็วที่กำหนดโดยไม่มีความร้อนสูงเกินไป แสดงถึง ของมอเตอร์ ความสามารถในการทำงานปกติ .
3. แรงบิดสูงสุด
นี่หมายถึง แรงบิดระยะสั้นสูงสุด ที่มอเตอร์สามารถส่งได้ก่อนที่จะเกิดความร้อนสูงเกินไปหรือหยุดทำงาน ตัวอย่างเช่น เซอร์โวมอเตอร์ สามารถรับ ระดับแรงบิดสูงสุด ได้สูงกว่าแรงบิดพิกัดหลายเท่าในช่วงเวลาสั้นๆ
4. ถือแรงบิด
โดยทั่วไปใน สเต็ปเปอร์และเซอร์โวมอเตอร์ แรงบิดคงค้างคือปริมาณแรงบิดที่มอเตอร์สามารถรักษาได้เมื่อมีพลังงานแต่ไม่ได้หมุน มันทำให้ตำแหน่งคงที่ภายใต้ภาระ
ความ สัมพันธ์ระหว่างแรงบิดและความเร็ว เป็นคุณลักษณะสำคัญของสมรรถนะของมอเตอร์ โดยปกติแล้ว เมื่อ ความเร็วเพิ่มขึ้น , แรงบิดจะลดลง และในทางกลับกัน ความสัมพันธ์ผกผันนี้สามารถแสดงได้บน กราฟแรงบิด-ความเร็ว.
ที่ความเร็วเป็นศูนย์ (หยุด): แรงบิดสูงสุด (แรงบิดหยุด)
ที่ความเร็วที่กำหนด: แรงบิดคงที่ภายในขีดจำกัดการทำงาน
เมื่อไม่มีโหลด (ความเร็วสูงสุด): แรงบิดเข้าใกล้ศูนย์
ความสัมพันธ์นี้ช่วยให้วิศวกรสามารถเลือกมอเตอร์ตาม ความต้องการโหลด และ ความเร็วการทำงาน ที่ต้องการ.
ตัวอย่างเช่น มอเตอร์กระแสตรงs มีเส้นโค้งความเร็วแรงบิดเชิงเส้น ในขณะที่ มอเตอร์เหนี่ยวนำ AC และ เซอร์โวมอเตอร์s มีโปรไฟล์ที่ควบคุมและแปรผันได้มากขึ้นเนื่องจากระบบอิเล็กทรอนิกส์และระบบป้อนกลับขั้นสูง
มอเตอร์กระแสตรง
มอเตอร์กระแสตรงจะสร้างแรงบิดตามสัดส่วนของ กระดอง กระแส ให้ แรงบิดในการสตาร์ทสูง ทำให้เหมาะสำหรับการใช้งานที่ต้องการการเร่งความเร็วในทันที
เอซีมอเตอร์
มอเตอร์เหนี่ยวนำกระแสสลับและมอเตอร์ซิงโครนัสสร้างแรงบิดผ่าน สนามแม่เหล็ก สลับ แม้ว่าจะสามารถให้แรงบิดที่สม่ำเสมอได้ แต่ แรงบิดเริ่มต้น อาจลดลงหากไม่มีกลไกควบคุมพิเศษ
สเต็ปเปอร์มอเตอร์
สเต็ปเปอร์มอเตอร์ให้ แรงบิดเพิ่มขึ้น โดยเคลื่อนที่เป็นขั้นๆ แรงบิดเอาท์พุตขึ้นอยู่กับ กระแส แรงดัน และอัตราสเต็ ป พวกเขาเป็นเลิศใน การวางตำแหน่งแอปพลิเคชัน เช่น เครื่องพิมพ์ 3D และระบบ CNC
เซอร์โวมอเตอร์
เซอร์โวมอเตอร์ ได้รับการออกแบบสำหรับ มีแรงบิดสูงและมีความแม่นยำสูง การใช้งานที่ ด้วย การป้อนกลับแบบวงปิด จึงสามารถรักษา แรงบิดที่สม่ำเสมอตลอดช่วงความเร็วที่กว้าง แม้ภายใต้ภาระที่ผันผวน
มีหลายปัจจัยที่มีอิทธิพลต่อแรงบิดที่มอเตอร์สามารถสร้างได้:
อินพุทปัจจุบัน: แรงบิดเพิ่มขึ้นตามกระแส แต่กระแสที่มากเกินไปอาจทำให้เกิดความร้อนสูงเกินไป
ความแรงของสนามแม่เหล็ก: สนามแม่เหล็กที่แรงกว่าจะสร้างแรงบิดที่สูงขึ้น
ความต้านทานของขดลวด: ความต้านทานที่ต่ำกว่าช่วยเพิ่มประสิทธิภาพและแรงบิดที่ส่งออก
ขนาดและการออกแบบมอเตอร์: โดยทั่วไปแล้วมอเตอร์ขนาดใหญ่จะให้แรงบิดมากกว่า
อัตราทดเกียร์: กระปุกเกียร์สามารถเพิ่มแรงบิดได้โดยการลดความเร็วเอาต์พุต
สภาวะโหลด: แรงเสียดทาน ความเฉื่อย และโหลดภายนอกส่งผลต่อแรงบิดที่มีอยู่
วิศวกรมักใช้ เซ็นเซอร์แรงบิดและตัวเข้ารหัสป้อนกลับ เพื่อตรวจสอบแรงบิดแบบเรียลไทม์เพื่อการควบคุมที่แม่นยำ
ในการเลือกมอเตอร์สำหรับการใช้งานเฉพาะ คุณต้องคำนวณแรงบิดที่ต้องการ สูตรขึ้นอยู่กับ กำลังและความเร็ว ของมอเตอร์:
T=9550×PNT = rac{9550 imes P}{N}
T=N9550×ป
ที่ไหน:
T = แรงบิด (นิวตันเมตร)
P = กำลัง (กิโลวัตต์)
N = ความเร็ว (RPM)
สูตรนี้ช่วยในการกำหนดแรงบิดที่จำเป็นเพื่อให้ได้กำลังทางกลที่กำหนดที่ความเร็วการหมุนเฉพาะ
การเลือกมอเตอร์ที่เหมาะสมเกี่ยวข้องกับการปรับสมดุล ของแรงบิด ความเร็ว และ กำลัง แรงบิดไม่เพียงพออาจทำให้:
มอเตอร์หยุดทำงาน
กระแสไฟกระชากมากเกินไป
ความร้อนสูงเกินไป
อายุขัยลดลง
ในทางกลับกัน การระบุแรงบิดมากเกินไปทำให้เกิด ต้นทุนที่ไม่จำเป็นและการสิ้นเปลือง พลังงาน ดังนั้นการทำความเข้าใจคุณลักษณะของแรงบิดจึงมีความสำคัญต่อ ประสิทธิภาพ ความทนทาน และการเพิ่มประสิทธิภาพ.
แรงบิดเป็น ตัวชี้วัดประสิทธิภาพหลัก ของมอเตอร์ใดๆ โดยจะกำหนดว่ามอเตอร์สามารถเคลื่อนที่ ยก หรือหมุนโหลดได้อย่างมีประสิทธิภาพเพียงใด ไม่ว่าจะเป็นแบบง่ายๆ มอเตอร์กระแสตรง หรือระบบเซอร์โวขั้นสูง การทำความเข้าใจวิธีการทำงานของแรงบิดช่วยให้วิศวกร ออกแบบเครื่องจักรได้อย่างชาญฉลาดและมีประสิทธิภาพมากขึ้น.
โดยสรุป แรงบิดเป็นตัวกำหนดความแข็งแกร่งของการหมุน และการฝึกฝนหลักการให้เชี่ยวชาญเป็นสิ่งสำคัญสำหรับทุกคนที่ทำงานกับระบบเครื่องกลไฟฟ้า
มอเตอร์กระแสตรง ให้แรงบิดเป็นสัดส่วนโดยตรงกับกระแสที่จ่ายให้กับกระดอง ทำให้ควบคุมแรงบิดได้ง่ายโดยการปรับ แรงดันไฟฟ้าขาเข้าหรือ กระแส มอเตอร์กระแสตรงสามารถให้แรงบิดที่ดีได้ แต่ต้องอยู่ภายในขีดจำกัดที่กำหนดเท่านั้น แรง บิด สูงสุด (แรงบิดหยุดนิ่ง) เกิดขึ้นเมื่อเพลามอเตอร์ไม่หมุน ในขณะที่ แรงบิดขณะทำงาน ลดลงเมื่อความเร็วเพิ่มขึ้น
อย่างไรก็ตาม มอเตอร์กระแสตรงมาตรฐานต้องเผชิญกับข้อจำกัดสองประการ:
ความสม่ำเสมอของแรงบิด — ไม่มีการควบคุมป้อนกลับ มอเตอร์กระแสตรง ไม่สามารถรักษาแรงบิดที่สม่ำเสมอภายใต้โหลดที่แตกต่างกันได้
ประสิทธิภาพที่ความเร็วต่ำ — มอเตอร์กระแสตรงมักจะสูญเสียประสิทธิภาพของแรงบิดเมื่อทำงานที่ความเร็วต่ำมาก เนื่องจากการสะสมความร้อนและการเสียดสีของแปรง
ด้วยเหตุนี้ แม้ว่ามอเตอร์กระแสตรงจะเรียบง่ายและมีประสิทธิภาพสำหรับ การหมุนอย่างต่อเนื่องและ การใช้งานที่มีภาระปานกลาง แต่ก็ไม่เหมาะสำหรับ การควบคุมแรงบิดสูงที่แม่นยำ สถานการณ์
เซอร์โวมอเตอร์ โดยเฉพาะ เซอร์โว AC หรือ DC เกรดอุตสาหกรรม ได้รับการออกแบบมาเพื่อ เอาท์พุตแรงบิดสูงและการควบคุมที่ แม่นยำ ก ระบบ เซอร์โวมอเตอร์ ประกอบด้วยสามส่วนหลัก:
มอเตอร์ (แอคชูเอเตอร์) – สร้างพลังงานกล
เซ็นเซอร์ป้อนกลับ (ตัวเข้ารหัสหรือตัวแก้ไข) – วัดความเร็วและตำแหน่ง
ตัวควบคุม (ไดรเวอร์) – ควบคุมกระแส แรงดันไฟฟ้า และสัญญาณป้อนกลับเพื่อให้ได้ประสิทธิภาพที่แน่นอน
การ ตอบสนองแบบวงปิด ช่วยให้เซอร์โวมอเตอร์ แก้ไขข้อผิดพลาดได้โดยอัตโนมัติ ทำให้มั่นใจได้ถึงแรงบิดคงที่แม้ภายใต้ความผันผวนของโหลด ความสามารถนี้ทำให้เซอร์โวมอเตอร์เหมาะสำหรับการใช้งานที่มีความต้องการสูง เช่น แขนหุ่นยนต์ เครื่องจักร CNC เครื่องพิมพ์ 3D และสายการผลิตอัตโนมัติ.
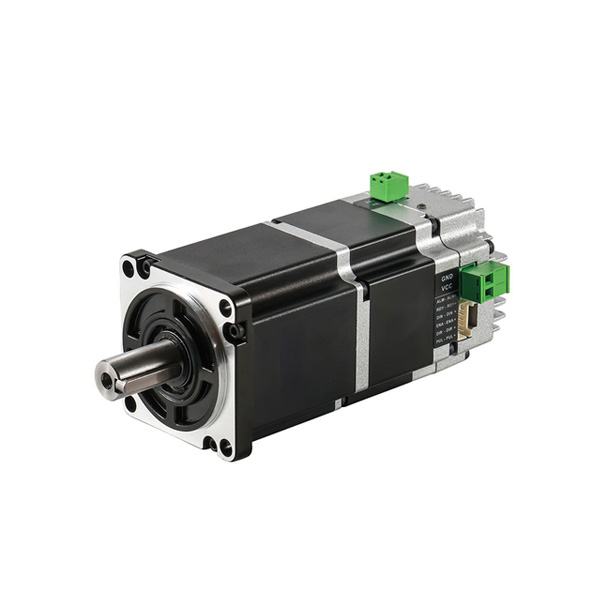
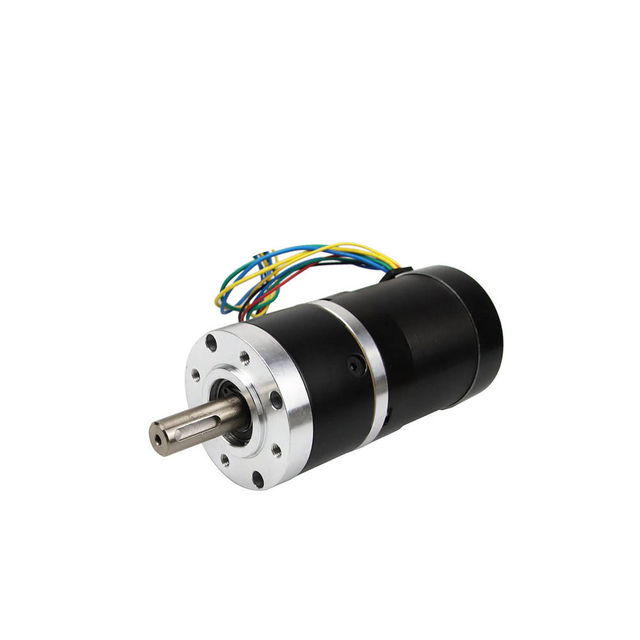
นอกจากนี้ เซอร์โวมอเตอร์หลายตัวยังได้ รับการออกแบบมา เพื่อเพิ่มแรงบิด อีกด้วย ตัวอย่างเช่น เซอร์โวขนาดเล็กที่มี ในตัว กระปุกเกียร์ดาวเคราะห์ สามารถให้แรงบิดเอาท์พุตมากกว่าขนาดที่เท่ากันหลายเท่า มอเตอร์กระแสตรง.
| กระแสตรง | มอเตอร์ | เซอร์โว |
|---|---|---|
| การควบคุมแรงบิด | จำกัดกระแสอินพุต | การตอบสนองแบบวงปิดช่วยให้มั่นใจในการควบคุมที่แม่นยำ |
| แรงบิดที่ความเร็วต่ำ | ลดลงอย่างมีนัยสำคัญ | รักษาแรงบิดสูงแม้ที่ RPM ต่ำ |
| เอาท์พุตแรงบิดสูงสุด | ปานกลาง | สามารถสูงมากได้(โดยเฉพาะกับเกียร์) |
| การตอบสนองต่อการเปลี่ยนแปลงโหลด | ช้าหรือไม่เสถียร | รวดเร็วและแก้ไขได้ด้วยตนเอง |
| ประสิทธิภาพ | ลดลงเนื่องจากความร้อนและแรงเสียดทาน | สูงขึ้นด้วยระบบอิเล็กทรอนิกส์ควบคุมที่ได้รับการปรับปรุงประสิทธิภาพ |
ในกรณีส่วนใหญ่ เซอร์โวมอเตอร์จะให้แรงบิดที่ใช้งานได้ มากกว่า มอเตอร์กระแสตรง ที่มีขนาดและพิกัดกำลังใกล้เคียงกัน นี่เป็นเพราะ การออกแบบแม่เหล็กที่ปรับให้เหมาะสม , ระบบอิเล็กทรอนิกส์ควบคุมขั้นสูง และ ระบบเกียร์แบบทวีคูณแรงบิด.
เซอร์โวมอเตอร์ เป็นที่รู้จักในด้าน ประสิทธิภาพแรงบิดที่ยอดเยี่ยม การควบคุมที่แม่นยำ และความน่าเชื่อถือในระบบอัตโนมัติที่มีความต้องการสูง ไม่เหมือนแบบเดิมๆ มอเตอร์กระแสตรง ซึ่งเพียงแค่แปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่แบบหมุน เซอร์โวมอเตอร์ ได้ รับการออกแบบทางวิศวกรรมเพื่อความแม่นยำ การป้อนกลับ และความ แข็งแกร่ง ความสามารถของเซอร์โวมอเตอร์เพื่อให้ได้ แรงบิดที่สูงกว่า เกิดขึ้นจากการผสมผสานระหว่าง การออกแบบขั้นสูง ระบบควบคุม และกลไกการเปลี่ยนเกียร์แบบรวม.
เรามาดูรายละเอียดกันว่าเซอร์โวมอเตอร์สามารถสร้างและรักษาแรงบิดที่สูงขึ้นได้อย่างไรเมื่อเทียบกับมอเตอร์ประเภทอื่นๆ
หัวใจสำคัญของเซอร์โวมอเตอร์ทุกตัวคือ โครงสร้างแม่เหล็กไฟฟ้าที่ได้รับการปรับปรุง ซึ่งได้รับการออกแบบมาเป็นพิเศษเพื่อสร้าง ความหนาแน่นของแรงบิดสูงสุด นั่นคือแรงบิดที่มากขึ้นต่อหน่วยขนาดและน้ำหนัก
ขดลวดประสิทธิภาพสูง
เซอร์โวมอเตอร์ใช้ ขดลวดทองแดงความต้านทานต่ำ ที่จัดเรียงเพื่อลดการสูญเสียพลังงานและเพิ่มประสิทธิภาพแม่เหล็กให้สูงสุด รูปแบบการพันช่วยให้มั่นใจได้ว่ากระแสไฟฟ้าที่มากขึ้นจะส่งผลต่อการผลิตแรงบิดโดยตรงมากกว่าการสร้างความร้อน
แม่เหล็กถาวรที่แข็งแกร่ง
ทันสมัย เซอร์โวมอเตอร์ มักใช้ แม่เหล็กหายาก เช่น นีโอไดเมียม (NdFeB ) แม่เหล็กเหล่านี้สร้าง สนามแม่เหล็กที่แข็งแกร่งและเสถียร ซึ่งช่วยเพิ่มแรงบิดที่สร้างขึ้นต่อแอมแปร์ของกระแสอินพุตได้อย่างมาก
การรวมกันของ วงจรแม่เหล็กที่ได้รับการปรับปรุงและวัสดุคุณภาพสูง ช่วยให้เซอร์โวมอเตอร์ส่งแรงบิดที่สูงกว่ามอเตอร์กระแสตรงที่มีขนาดเท่ากันอย่างมาก
หนึ่งในวิธีที่มีประสิทธิภาพที่สุดในการเพิ่มแรงบิดในระบบเซอร์โวคือการ เกียร์ ลด มากมาย เซอร์โวมอเตอร์ มาพร้อมกับ กระปุกเกียร์ในตัว เช่น ระบบขับเคลื่อนดาวเคราะห์หรือฮาร์มอนิก ซึ่งจะเพิ่มแรงบิดเอาต์พุตเป็นทวีคูณ
การลดเกียร์ทำงานอย่างไร
แรงบิดและความเร็วมีความสัมพันธ์ผกผันกับระบบเกียร์ อัตรา ทดเกียร์ จะลดความเร็วขณะที่แรงบิดเพิ่มขึ้นตามสัดส่วน
ตัวอย่างเช่น:
อัตราทดเกียร์ 10 :1 ช่วยลดความเร็วเอาท์พุตลง 10 เท่า แต่ แรงบิดเพิ่มขึ้น 10 เท่า.
ซึ่งหมายความว่าแม้จะเล็กน้อยก็ตาม เซอร์โวมอเตอร์ สามารถเคลื่อนย้ายของหนักได้อย่างแม่นยำ การแลกเปลี่ยนความเร็วที่ลดลงมักเป็นที่ต้องการใน ข้อต่อหุ่นยนต์ สปินเดิล CNC และระบบกำหนดตำแหน่งอัตโนมัติ ซึ่งแรงบิดและความแม่นยำในการควบคุมมีความสำคัญมากกว่าความเร็ว
เซอร์โวมอเตอร์ทำงานใน ระบบวงปิด โดยใช้ ตัวเข้ารหัสหรือรีโซลเวอร์ เพื่อตรวจสอบตำแหน่งเพลา ความเร็ว และแรงบิดอย่างต่อเนื่อง ข้อมูลป้อนกลับนี้จำเป็นต่อ การรักษาแรงบิดให้คงที่ภายใต้สภาวะโหลดที่แตกต่างกัน.
การปรับเปลี่ยนตามเวลาจริง
เมื่อโหลดเพิ่มขึ้น ตัวควบคุมป้อนกลับจะตรวจจับความเบี่ยงเบนในตำแหน่งหรือความเร็วทันที และปรับ การจ่ายกระแส เพื่อรักษาแรงบิดที่ต้องการ
การปรับตามเวลาจริงนี้ช่วยให้เซอร์โวมอเตอร์สามารถ รักษาแรงบิดสูงได้แม้ในระหว่างการเปลี่ยนโหลดกะทันหัน ซึ่งเป็นระบบแบบวงเปิดเหมือนปกติ มอเตอร์กระแสตรง ไม่สามารถทำได้
เซอร์โวมอเตอร์ถูกสร้างขึ้นเพื่อ รองรับกระแสที่สูงขึ้น อย่างมีประสิทธิภาพ ช่วยให้สามารถสร้างแรงบิดได้มากขึ้นโดยไม่เกิดความร้อนสูงเกินไป ตัวเรือนมอเตอร์และส่วนประกอบภายในได้รับการออกแบบให้มี คุณสมบัติการกระจายความร้อนที่เหนือกว่า เช่น:
ตัวเรือนอลูมิเนียมหรือครีบ เพื่อการกระจายความร้อน
พัดลมระบายความร้อนในตัวหรือการระบายความร้อนด้วยของเหลว ในเซอร์โวกำลังสูง
วัสดุฉนวนทนอุณหภูมิสูง เพื่อป้องกันขดลวด
ด้วยการจัดการสภาวะความร้อนอย่างมีประสิทธิภาพ เซอร์โวมอเตอร์ สามารถส่ง แรงบิดสูงได้อย่างต่อเนื่อง เป็นระยะเวลานานโดยไม่ทำให้ประสิทธิภาพลดลงหรือเสี่ยงต่อภาวะเหนื่อยหน่าย
ระบบขับเคลื่อนเซอร์โวประกอบด้วย อัลกอริธึมควบคุมแรงบิดที่ซับซ้อน ซึ่งจัดการการไหลของกระแสไปยังคอยล์ของมอเตอร์ เทคนิคการควบคุมเหล่านี้ เช่น Field-Oriented Control (FOC) หรือ Vector Control ช่วยให้ การปรับ เรียลไทม์แม่นยำ สนามแม่เหล็กภายในมอเตอร์แบบ
การควบคุมเชิงภาคสนาม (FOC)
ใน FOC กระแสไฟของมอเตอร์จะถูกแยกออกเป็นสองส่วน:
ส่วนประกอบหนึ่งควบคุมแรงบิด
อีกอันควบคุมฟลักซ์แม่เหล็ก
ด้วยการจัดการส่วนประกอบเหล่านี้อย่างอิสระ ตัวควบคุมจึงรับประกัน แรงบิดสูงสุดต่อแอมแปร์ และลดการสิ้นเปลืองพลังงาน ส่งผลให้ แรงบิดออกมานุ่มนวล แม้ที่ความเร็วต่ำ
คุณภาพสูง ตัวเข้ารหัสแบบออปติคัลหรือแม่เหล็ก ช่วยให้ระบบเซอร์โวสามารถวัดตำแหน่งเพลาได้อย่างแม่นยำอย่างยิ่ง - บางครั้งอาจลงไปเพียง เศษเสี้ยวขององศา.
นี้ ข้อเสนอแนะที่มีความละเอียดสูง ช่วยให้มั่นใจได้ว่า เซอร์โวมอเตอร์ ส่งแรงบิดเฉพาะเวลาและสถานที่ที่จำเป็นเท่านั้น ป้องกันการโอเวอร์โหลด การสั่นสะเทือน และการสูญเสียพลังงาน
เป็นผลให้เซอร์โวมอเตอร์รักษา แรงบิดและเสถียรภาพที่สม่ำเสมอ โดยเฉพาะอย่างยิ่งมีความสำคัญอย่างยิ่งใน หุ่นยนต์ที่มีความแม่นยำ อุปกรณ์ทางการแพทย์ และการใช้งานด้านการบินและอวกาศ.
แรงบิดกระเพื่อมคือความผันผวนที่ไม่พึงประสงค์ของแรงบิดเอาท์พุตขณะที่มอเตอร์หมุน เซอร์โวมอเตอร์ได้รับการออกแบบให้มี รูปทรงโรเตอร์และสเตเตอร์แบบพิเศษ เพื่อ ลดการกระเพื่อมของแรงบิด ให้การหมุนที่ราบรื่นและมั่นคง
การปรับปรุงการออกแบบที่สำคัญได้แก่:
ช่องสเตเตอร์ที่บิดเบี้ยว เพื่อให้การเปลี่ยนผ่านของแม่เหล็กราบรื่น
การปรับสมดุลของโรเตอร์ที่แม่นยำ เพื่อลดการสั่นสะเทือน
อัลกอริธึมการควบคุมดิจิทัลขั้นสูง เพื่อชดเชยความผิดปกติแบบเรียลไทม์
การกระเพื่อมของแรงบิดที่ลดลงช่วยเพิ่มทั้ง ความสม่ำเสมอของแรงบิด และ ความราบรื่นในการปฏิบัติงาน ซึ่งสำคัญอย่างยิ่งในสภาพแวดล้อมที่มีความแม่นยำสูง
เซอร์โวมอเตอร์ใช้ วัสดุคุณภาพสูง ที่ช่วยให้แรงบิดมีประสิทธิภาพดีขึ้น:
การเคลือบเหล็กที่มีการซึมผ่านสูง ช่วยลดการสูญเสียแม่เหล็ก
เพลาและแบริ่งเสริมแรง รองรับภาระทางกลที่สูงขึ้น
ความคลาดเคลื่อนที่ยอมรับได้ในการผลิตที่แม่นยำ ช่วยให้มั่นใจได้ว่ามีฟันเฟืองเชิงกลน้อยที่สุด
ประสิทธิภาพทางกลและแม่เหล็กนี้ช่วยให้แน่ใจว่าพลังงานไฟฟ้าเกือบทั้งหมดถูกแปลงเป็น แรงบิดในการหมุนที่มีประโยชน์.
เซอร์โวมอเตอร์สามารถ เร่งความเร็วและลดความเร็วได้อย่างรวดเร็ว โดยให้ การตอบสนองแรงบิดทันที เนื่องจากโรเตอร์น้ำหนักเบาและการออกแบบความเฉื่อยต่ำ
การตอบสนองแบบไดนามิกที่รวดเร็วนี้ช่วยให้:
ปรับให้เข้ากับรูปแบบการโหลดได้ทันที
ให้ แรงบิดสูงสุด สำหรับการระเบิดระยะสั้นเมื่อจำเป็น
หยุดหรือเปลี่ยนทิศทางเกือบจะในทันทีโดยไม่สูญเสียความแม่นยำของตำแหน่ง
การตอบสนองดังกล่าวเป็นเหตุผลสำคัญ เซอร์โวมอเตอร์ มีบทบาทสำคัญใน ระบบอัตโนมัติทางอุตสาหกรรม หุ่นยนต์ และระบบควบคุมการเคลื่อนไหว.
ระบบเซอร์โวสมัยใหม่ผสานรวมกับ ไดรฟ์เซอร์โวดิจิทัล ที่สื่อสารผ่านโปรโตคอล เช่น EtherCAT, CANopen หรือ Modbus คอนโทรลเลอร์เหล่านี้มี:
แบบเรียลไทม์ การตรวจสอบแรงบิด .
การควบคุมแบบอะแดปทีฟ สำหรับสภาวะโหลดที่แตกต่างกัน
การปรับจูนอัตโนมัติ เพื่อเพิ่มประสิทธิภาพแรงบิดให้เหมาะสม
การบูรณาการอันชาญฉลาดนี้ช่วยให้มั่นใจได้ว่าเซอร์โวมอเตอร์ จะทำงานด้วยแรงบิดสูงสุด ตลอดรอบการทำงาน ในขณะที่ยังคงรักษาประสิทธิภาพการใช้พลังงานและความเสถียรของระบบ
เซอร์โวมอเตอร์ได้รับแรงบิดที่สูงขึ้นผ่าน การผสมผสานระหว่างการออกแบบอัจฉริยะ ระบบควบคุมขั้นสูง และ ตั้งแต่ กลไกลดเกียร์ และ แม่เหล็กหายากไป จนถึง การป้อนกลับแบบวงปิด และ การควบคุมแบบเน้นภาคสนาม ทุกแง่มุมของ เซอร์โวมอเตอร์ ได้รับการปรับให้เหมาะสมเพื่อ ให้ได้แรงบิดและความแม่นยำสูงสุด.
สิ่งนี้ทำให้พวกเขาเป็นตัวเลือกที่ต้องการในอุตสาหกรรมที่ ความแม่นยำ กำลัง และประสิทธิภาพ เป็นสิ่งสำคัญ ตั้งแต่ แขนหุ่นยนต์และเครื่องจักร CNC ไปจนถึง ตัวกระตุ้นการบินและอวกาศและยานพาหนะไฟฟ้า.
กล่าวโดยสรุป เซอร์โวมอเตอร์ไม่เพียงแค่สร้างแรงบิดเท่านั้น แต่ยังเชี่ยวชาญอีกด้วย
การใช้งานมักจะเป็นตัวกำหนดประเภทของมอเตอร์ที่เหมาะสมกว่า:
มอเตอร์กระแสตรงs มักใช้ใน:
พัดลม ปั๊ม และเครื่องเป่าลม
สายพานลำเลียง
โครงการงานอดิเรกต้นทุนต่ำ
ระบบการหมุนอย่างง่ายโดยไม่มีการป้อนกลับ
เซอร์โวมอเตอร์ ใช้ใน:
หุ่นยนต์และระบบอัตโนมัติ
การกัด CNC และการพิมพ์ 3 มิติ
ไม้กันสั่นและระบบควบคุมการบิน
ระบบกำหนดตำแหน่งทางอุตสาหกรรม
ในสภาพแวดล้อมที่มีความแม่นยำสูง การควบคุมแรงบิดแบบเซอร์โว ทำให้การทำงานมีความเสถียรโดยไม่เกิดการโอเวอร์โหลด การหน่วงเวลา หรือการเปลี่ยนตำแหน่ง ซึ่งเป็นเรื่องง่ายๆ มอเตอร์กระแสตรง ไม่สามารถรับประกันได้
ข้อได้เปรียบที่สำคัญประการหนึ่งของ เซอร์โวมอเตอร์ คือ ความหนาแน่นของแรงบิดสูงที่ความเร็ว ต่ำ ในทางตรงกันข้าม โดยทั่วไปแล้ว มอเตอร์กระแสตรง จะต้องมีการใส่เกียร์หรือเพิ่มกระแสเพิ่มเติมเพื่อให้ได้ผลเช่นเดียวกัน เซอร์โวมอเตอร์ได้รับการออกแบบมาเพื่อรักษาพิกัดแรงบิดตลอดช่วงความเร็วที่หลากหลาย ทำให้ ประหยัดพลังงานได้มากกว่าและมีเสถียรภาพภายใต้สภาวะโหลดหนัก.
ตัวอย่างเช่น เซอร์โวมอเตอร์กระแสสลับ ที่มีพิกัด 400 วัตต์อาจสร้าง แรงบิดต่อเนื่องมากกว่า 1.3 นิวตันเมตร และสามารถรับภาระสูงสุดได้สูงสุดถึง 4 นิวตันเมตร ในขณะที่ มอเตอร์กระแสตรงที่เทียบเคียงกัน อาจประสบปัญหาในการส่งแรงบิดต่อเนื่องถึง 1 นิวตันเมตร โดยไม่มีความร้อนมากเกินไป
ใช่ — โดยทั่วไปเซอร์โวมอเตอร์จะมีแรงบิดมากกว่ามอเตอร์กระแสตรง โดยเฉพาะอย่างยิ่งเมื่อพิจารณาถึง ความสม่ำเสมอของแรงบิด ความแม่นยำในการควบคุม และประสิทธิภาพที่ความเร็ว ต่ำ ที่ผสานรวม ระบบป้อนกลับและการควบคุม ช่วยให้สามารถส่ง แรงบิดที่เสถียรและแม่นยำภายใต้สภาวะที่แตกต่างกัน ซึ่งเป็นมาตรฐาน มอเตอร์กระแสตรง ไม่สามารถจับคู่ได้หากไม่มีระบบภายนอกที่ซับซ้อน
แม้ว่ามอเตอร์กระแสตรงจะง่ายกว่าและราคาไม่แพงกว่า แต่ เซอร์โวมอเตอร์ ก็มีอิทธิพลเหนือการใช้งานที่ ความแม่นยำ ความน่าเชื่อถือ และประสิทธิภาพของแรงบิด เป็นสิ่งสำคัญ หากโครงการของคุณต้องการ การวางตำแหน่งที่แม่นยำ การตอบสนองโหลดที่รวดเร็ว หรือการควบคุมแรงบิดอย่างต่อ เนื่อง เซอร์โวมอเตอร์ เป็นตัวเลือกที่ดีกว่าอย่างไม่ต้องสงสัย