Views: 0 Author: Site Editor ເວລາເຜີຍແຜ່: 2025-10-20 ຕົ້ນກໍາເນີດ: ເວັບໄຊ


ໃນໂລກຂອງ ລະບົບການຄວບຄຸມການເຄື່ອນໄຫວ , ຄວາມເຂົ້າໃຈຄວາມແຕກຕ່າງລະຫວ່າງມໍເຕີ Stepper Motors ແລະ servo motors ແມ່ນສໍາຄັນສໍາລັບການເລືອກກົນໄກການຂັບລົດທີ່ຖືກຕ້ອງສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ຊັດເຈນ. ທັງສອງປະເພດມໍເຕີຮັບໃຊ້ຈຸດປະສົງຂອງການປ່ຽນພະລັງງານໄຟຟ້າໄປສູ່ການເຄື່ອນໄຫວກົນຈັກ, ແຕ່ພວກເຂົາເຮັດແນວນັ້ນໂດຍຜ່ານຫຼັກການທີ່ແຕກຕ່າງກັນແລະຄຸນລັກສະນະການປະຕິບັດ. ໃນຄູ່ມືທີ່ສົມບູນແບບນີ້, ພວກເຮົາຈະທໍາລາຍ ຄວາມແຕກຕ່າງທີ່ສໍາຄັນລະຫວ່າງ stepper ແລະ servo motors , ຄົ້ນຫາ ຂໍ້ດີ, ຂໍ້ເສຍ, ຄໍາຮ້ອງສະຫມັກ , ແລະຊ່ວຍໃຫ້ທ່ານສ້າງທາງເລືອກທີ່ມີຂໍ້ມູນສໍາລັບໂຄງການອັດຕະໂນມັດ, ຫຸ່ນຍົນ, ຫຼືອຸດສາຫະກໍາຂອງທ່ານ.
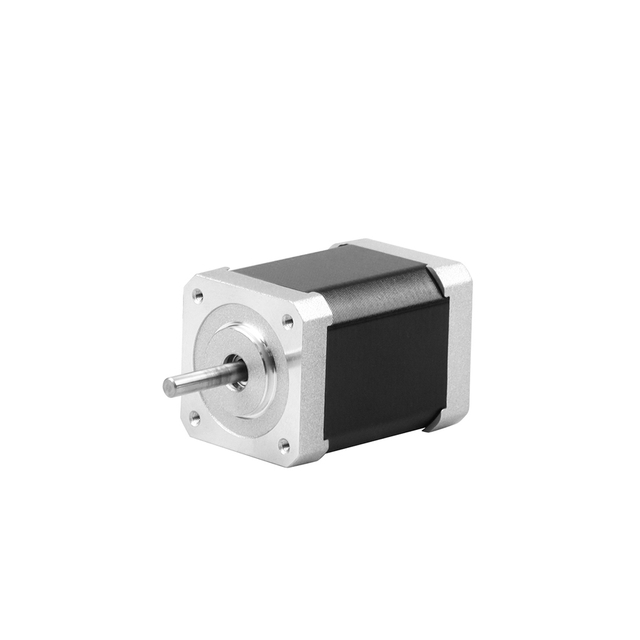
ມໍ ເຕີ stepper ແມ່ນປະເພດຂອງ ອຸປະກອນກົນຈັກໄຟຟ້າ ທີ່ປ່ຽນກໍາມະຈອນໄຟຟ້າໄປສູ່ການເຄື່ອນໄຫວກົນຈັກທີ່ຊັດເຈນ. ບໍ່ຄືກັບມໍເຕີທົ່ວໄປທີ່ປັ່ນຢ່າງຕໍ່ເນື່ອງເມື່ອໃຊ້ພະລັງງານ, stepper motor s rotate ໃນ ຂັ້ນຕອນແຍກ . ແຕ່ລະກໍາມະຈອນທີ່ສົ່ງໄປຫາມໍເຕີສະແດງເຖິງການເພີ່ມຂຶ້ນຫນຶ່ງການເຄື່ອນໄຫວ - ດັ່ງນັ້ນຊື່ 'stepper.' ຄວາມສາມາດທີ່ເປັນເອກະລັກນີ້ເຮັດໃຫ້ພວກເຂົາມີປະໂຫຍດພິເສດໃນຄໍາຮ້ອງສະຫມັກທີ່ຕ້ອງການ ການຄວບຄຸມຕໍາແຫນ່ງທີ່ຖືກຕ້ອງ ເຊັ່ນ ເຄື່ອງ CNC , ເຄື່ອງພິມ 3D ແລະ ຫຸ່ນຍົນ..
ການດໍາເນີນງານຂອງມໍເຕີ stepper ແມ່ນອີງໃສ່ຫຼັກການຂອງ ການ induction ແມ່ເຫຼັກໄຟຟ້າ . ພາຍໃນມໍເຕີ, ມີສອງອົງປະກອບຕົ້ນຕໍ: stator (ສ່ວນ stationary) ແລະ rotor (ສ່ວນຫມຸນ). stator ປະກອບດ້ວຍ coils ຫຼາຍຈັດລຽງເປັນກຸ່ມທີ່ເອີ້ນວ່າ ໄລຍະ . ໃນເວລາທີ່ກະແສໄຟຟ້າໄຫຼຜ່ານທໍ່ເຫຼົ່ານີ້ໃນລໍາດັບສະເພາະໃດຫນຶ່ງ, ມັນຈະສ້າງ ສະຫນາມແມ່ເຫຼັກຫມຸນ.
rotor, ເຊິ່ງສາມາດເປັນແມ່ເຫຼັກຖາວອນຫຼືແກນເຫຼັກອ່ອນ, ສອດຄ່ອງຕົວຂອງມັນເອງກັບສະຫນາມແມ່ເຫຼັກ. ແຕ່ລະຄັ້ງທີ່ວົງຈອນຄວບຄຸມເພີ່ມພະລັງງານໄລຍະຂອງມ້ວນໃຫມ່, rotor ເຄື່ອນຍ້າຍໄລຍະຫ່າງເປັນລ່ຽມຄົງທີ່ - ເອີ້ນວ່າ ມຸມຂັ້ນຕອນ . ຂະບວນການນີ້ເຮັດເລື້ມຄືນຢ່າງໄວວາ, ການຜະລິດການເຄື່ອນໄຫວຫມຸນທີ່ມີການຄວບຄຸມ.
ສໍາລັບຕົວຢ່າງ, ມໍເຕີ stepper ປົກກະຕິອາດຈະມີ 200 ຂັ້ນຕອນຕໍ່ການປະຕິວັດ , ຊຶ່ງຫມາຍຄວາມວ່າແຕ່ລະຂັ້ນຕອນຍ້າຍ shaft 1.8 ອົງສາ . ໂດຍການຄວບຄຸມຈໍານວນຂອງກໍາມະຈອນ, ທ່ານສາມາດກໍານົດໄດ້ຊັດເຈນວ່າ shaft motor rotates ໄດ້ໄກ.
ມີຫຼາຍປະເພດຂອງ motors stepper, ແຕ່ລະອອກແບບສໍາລັບຄວາມຕ້ອງການປະສິດທິພາບສະເພາະ:
1. ການສະກົດຈິດຖາວອນ (PM) Stepper Motor
ປະເພດນີ້ໃຊ້ rotor ແມ່ເຫຼັກຖາວອນ ແລະດໍາເນີນການກັບມຸມຂັ້ນຕອນທີ່ຂ້ອນຂ້າງຕ່ໍາ. ນ stepper motor s ແມ່ນຄ່າໃຊ້ຈ່າຍທີ່ມີປະສິດທິພາບແລະສະຫນອງແຮງບິດທີ່ດີໃນຄວາມໄວຕ່ໍາ, ເຮັດໃຫ້ມັນເຫມາະສົມສໍາລັບວຽກງານອັດຕະໂນມັດທີ່ງ່າຍດາຍ.
2. ຕົວປ່ຽນຄວາມລັງເລໃຈ (VR) Stepper Motor
ມໍເຕີ VR ມີ rotor ເຫລໍກອ່ອນ ທີ່ບໍ່ມີແມ່ເຫຼັກຖາວອນ. ການເຄື່ອນໄຫວຂອງມັນຂຶ້ນກັບການສອດຄ່ອງລະຫວ່າງແຂ້ວ rotor ແລະສະຫນາມແມ່ເຫຼັກຂອງ stator. ມັນສະຫນອງການແກ້ໄຂຂັ້ນຕອນທີ່ສູງແລະການດໍາເນີນງານທີ່ລຽບງ່າຍແຕ່ໂດຍທົ່ວໄປແລ້ວສະຫນອງແຮງບິດຕ່ໍາເມື່ອທຽບກັບການອອກແບບ PM.
3. Hybrid Stepper Motor
ມໍ ເຕີ stepper ປະສົມປະສົມລັກສະນະທີ່ດີທີ່ສຸດຂອງທັງສອງປະເພດ PM ແລະ VR. ມັນປະກອບມີ rotor ແມ່ເຫຼັກຖາວອນແຂ້ວເລ່ືອສໍາລັບແຮງບິດທີ່ສູງຂຶ້ນ, ມຸມຂັ້ນຕອນທີ່ລະອຽດ (ຕ່ໍາເປັນ 0.9° ຕໍ່ຂັ້ນຕອນ ), ແລະປະສິດທິພາບທີ່ດີກວ່າ. ເຫຼົ່ານີ້ແມ່ນມໍເຕີ stepper ທີ່ໃຊ້ທົ່ວໄປທີ່ສຸດໃນ ຄໍາຮ້ອງສະຫມັກການຄວບຄຸມຄວາມແມ່ນຍໍາ.
ຫນຶ່ງໃນລັກສະນະກໍານົດຂອງ stepper motor s ແມ່ນຄວາມສາມາດຂອງເຂົາເຈົ້າທີ່ຈະທໍາງານໃນ ລະບົບການຄວບຄຸມເປີດ-loop . ໃນການຕິດຕັ້ງນີ້, ຕົວຄວບຄຸມຈະສົ່ງກໍາມະຈອນຄໍາສັ່ງໄປຫາຜູ້ຂັບຂີ່ມໍເຕີ, ເຊິ່ງແປໃຫ້ເຂົາເຈົ້າເຂົ້າໄປໃນສັນຍານໄຟຟ້າທີ່ສອດຄ້ອງກັນສໍາລັບ coils. ມໍເຕີເຄື່ອນຍ້າຍຫນຶ່ງຂັ້ນຕອນສໍາລັບແຕ່ລະກໍາມະຈອນທີ່ໄດ້ຮັບ - ໂດຍບໍ່ມີການຮຽກຮ້ອງໃຫ້ມີຄໍາຄຶດຄໍາເຫັນຕໍາແຫນ່ງໃດໆ.
ນີ້ເຮັດໃຫ້ລະບົບ stepper ງ່າຍດາຍ, ປະຫຍັດຄ່າໃຊ້ຈ່າຍ, ແລະເຊື່ອຖືໄດ້ . ຢ່າງໃດກໍຕາມ, ຖ້າມໍເຕີໂຫຼດເກີນຫຼືກໍາມະຈອນເຕັ້ນໄວເກີນໄປ, ມໍເຕີອາດຈະ ຂ້າມຂັ້ນຕອນ , ນໍາໄປສູ່ຄວາມຜິດພາດຂອງຕໍາແຫນ່ງ. ໃນກໍລະນີດັ່ງກ່າວ, ລະບົບ stepper ວົງປິດ (ການນໍາໃຊ້ການເຂົ້າລະຫັດ) ສາມາດຖືກນໍາໃຊ້ສໍາລັບການຄວບຄຸມຄໍາຄຶດຄໍາເຫັນ.
ມຸມ ຂັ້ນຕອນ ຈະກໍານົດວິທີການທີ່ຊັດເຈນຂອງມໍເຕີ stepper ສາມາດຕັ້ງ shaft ຂອງຕົນ. ມັນຖືກຄິດໄລ່ໂດຍສູດ:
ມຸມຂັ້ນຕອນ = 360° / (ຈໍານວນຂັ້ນຕອນຕໍ່ການປະຕິວັດ)
ສໍາລັບຕົວຢ່າງ, ມໍເຕີ 200 ຂັ້ນຕອນມີມຸມຂອງ 1.8 ° . ມຸມຂັ້ນຕອນທີ່ນ້ອຍລົງ, ຄວາມລະອຽດການຈັດວາງຈະສູງຂຶ້ນ.
ເຕັກນິກການຄວບຄຸມແບບພິເສດເຊັ່ນ microstepping ສາມາດປັບປຸງການແກ້ໄຂຕື່ມອີກໂດຍການແບ່ງແຕ່ລະຂັ້ນຕອນເປັນສ່ວນນ້ອຍລົງ. ນີ້ອະນຸຍາດໃຫ້ສໍາລັບ ການເຄື່ອນໄຫວ smoother , ຫຼຸດຜ່ອນການສັ່ນສະເທືອນ , ແລະ ຄວາມຖືກຕ້ອງຫຼາຍກວ່າເກົ່າ.
ມໍເຕີ Stepper ແມ່ນມີຊື່ສຽງສໍາລັບ ແຮງບິດສູງໃນຄວາມໄວຕ່ໍາ . ຄຸນນະສົມບັດນີ້ເຮັດໃຫ້ພວກເຂົາເຫມາະສົມສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ຕ້ອງການຖືຫຼືຮັກສາຕໍາແຫນ່ງຄົງທີ່. ເມື່ອໃຊ້ພະລັງງານ, rotor ລັອກເຂົ້າໄປໃນຕໍາແຫນ່ງສະເພາະເນື່ອງຈາກພາກສະຫນາມແມ່ເຫຼັກ, ສະຫນອງ ແຮງບິດຖື - ເຖິງແມ່ນວ່າໃນເວລາທີ່ບໍ່ເຄື່ອນ.
ຢ່າງໃດກໍຕາມ, torque ຫຼຸດລົງຍ້ອນວ່າຄວາມໄວເພີ່ມຂຶ້ນ. ນີ້ແມ່ນຍ້ອນວ່າ, ໃນຄວາມໄວສູງ, ພາກສະຫນາມແມ່ເຫຼັກປ່ຽນແປງໄວເກີນໄປສໍາລັບ rotor ທີ່ຈະຕອບສະຫນອງປະສິດທິຜົນ. ສໍາລັບເຫດຜົນນີ້, stepper motor s ແມ່ນເຫມາະສົມທີ່ສຸດສໍາລັບ ຄໍາຮ້ອງສະຫມັກຄວາມໄວຕ່ໍາເຖິງຂະຫນາດກາງ ທີ່ ຄວາມແມ່ນຍໍາ ແມ່ນສໍາຄັນຫຼາຍກ່ວາ ຄວາມໄວ.
ຄວາມແມ່ນຍໍາສູງ: ທີ່ສົມບູນແບບສໍາລັບການວາງຕໍາແຫນ່ງທີ່ຖືກຕ້ອງແລະການເຄື່ອນໄຫວຊ້ໍາຊ້ອນ.
ການຄວບຄຸມແບບງ່າຍດາຍ: ດໍາເນີນການໂດຍບໍ່ຈໍາເປັນຕ້ອງມີຕົວເຂົ້າລະຫັດຫຼືລະບົບຄໍາຄຶດຄໍາເຫັນທີ່ສັບສົນ.
ຄວາມຫນ້າເຊື່ອຖືສູງ: ບາງສ່ວນຂອງການເຄື່ອນຍ້າຍ, ສົ່ງຜົນໃຫ້ຊີວິດການບໍລິການຍາວແລະການບໍາລຸງຮັກສາຕ່ໍາ.
ແຮງບິດຄວາມໄວຕ່ໍາທີ່ດີເລີດ: ເຫມາະສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ມີການໂຫຼດຄົງທີ່ຫຼືການເຄື່ອນໄຫວຊ້າ.
ຄວາມສາມາດໃນການຖື: ຮັກສາຕໍາແຫນ່ງເຖິງແມ່ນວ່າໃນເວລາທີ່ຢຸດ, ໂດຍບໍ່ມີການ drift.
ການສູນເສຍແຮງບິດຢູ່ທີ່ຄວາມໄວສູງ: ແຮງບິດຫຼຸດລົງຢ່າງຫຼວງຫຼາຍກັບຄວາມໄວທີ່ເພີ່ມຂຶ້ນ.
Resonance ແລະ vibration: ອາດຈະມີປະສົບການ resonance ກົນຈັກໃນຄວາມຖີ່ສະເພາະໃດຫນຶ່ງ.
ການສູນເສຍຂັ້ນຕອນທີ່ເປັນໄປໄດ້: ໂດຍບໍ່ມີຄໍາຄຶດຄໍາເຫັນ, ຂັ້ນຕອນທີ່ພາດໄປສາມາດນໍາໄປສູ່ຄວາມຜິດພາດການຈັດຕໍາແຫນ່ງ.
ປະສິດທິພາບຕ່ໍາ: ດຶງກະແສຄົງທີ່, ເຖິງແມ່ນວ່າໃນເວລາທີ່ສະຖານີ.
ເຖິງວ່າຈະມີຂໍ້ຈໍາກັດເຫຼົ່ານີ້, stepper motor s ຍັງຄົງເປັນທາງເລືອກທີ່ນິຍົມເນື່ອງຈາກ ຄວາມງ່າຍດາຍ, ຄວາມຫນ້າເຊື່ອຖື, ແລະຄວາມແມ່ນຍໍາ ຂອງເຂົາເຈົ້າ.
ມໍເຕີ stepper ໄດ້ຖືກນໍາໃຊ້ໃນທົ່ວລະດັບຄວາມກ້ວາງຂອງອຸດສາຫະກໍາເນື່ອງຈາກ versatility ຂອງເຂົາເຈົ້າແລະຄວາມຖືກຕ້ອງຂອງການຄວບຄຸມ. ຄໍາຮ້ອງສະຫມັກທົ່ວໄປປະກອບມີ:
ເຄື່ອງພິມ 3 ມິຕິ - ສໍາລັບການຈັດຕໍາແຫນ່ງຊັ້ນທີ່ຖືກຕ້ອງ
ເຄື່ອງ CNC - ສໍາລັບການເຄື່ອນໄຫວເຄື່ອງມືແລະເສັ້ນທາງຕັດ
ເຄື່ອງຈັກແຜ່ນແພ - ສໍາລັບອາຫານຜ້າ ແລະການຄວບຄຸມການຫຍິບ
ອຸປະກອນການແພດ – ໃນເຄື່ອງສູບຢາ syringe ແລະອຸປະກອນການຖ່າຍຮູບ
ກ້ອງຖ່າຍຮູບຄວາມປອດໄພ - ສໍາລັບການປະຕິບັດການແຊ່ແລະອຽງ
ລະບົບການກວດກາແບບອັດຕະໂນມັດ (AOI) - ສໍາລັບການຄວບຄຸມການເຄື່ອນໄຫວທີ່ດີ
ບ່ອນໃດທີ່ຄວາມແມ່ນຍໍາແລະຄວາມສາມາດເຮັດຊ້ໍາໄດ້ຫຼາຍກ່ວາຄວາມໄວສູງ, ມໍເຕີ stepper ແມ່ນ ທາງເລືອກ.
ໂດຍເນື້ອແທ້ແລ້ວ, ມໍເຕີ stepper ສະຫນອງການປະສົມປະສານທີ່ມີປະສິດທິພາບຂອງ ຄວາມຖືກຕ້ອງ, ຄວາມຫນ້າເຊື່ອຖື, ແລະຄວາມງ່າຍດາຍ . ຂອງມັນ ການປະຕິບັດຂັ້ນຕອນທີ່ບໍ່ຊ້ໍາກັນ ອະນຸຍາດໃຫ້ຈັດຕໍາແຫນ່ງທີ່ຊັດເຈນໂດຍບໍ່ມີຄວາມສັບສົນຂອງກົນໄກການຕອບໂຕ້, ເຮັດໃຫ້ມັນເປັນທາງເລືອກທີ່ເຫມາະສົມສໍາລັບ ການນໍາໃຊ້ອັດຕະໂນມັດແລະການຄວບຄຸມ ຫຼາຍ . ໃນຂະນະທີ່ມໍເຕີ servo ອາດຈະປະຕິບັດພວກມັນໄດ້ດີກວ່າໃນສະພາບແວດລ້ອມແບບເຄື່ອນໄຫວແລະຄວາມໄວສູງ, ມໍເຕີ stepper ຍັງສືບຕໍ່ຄອບງໍາໃນຂົງເຂດທີ່ຕ້ອງການ ການຄວບຄຸມການເຄື່ອນໄຫວທີ່ແນ່ນອນ ໃນ ລາຄາທີ່ເຫມາະສົມ..
Mastering ພື້ນຖານຂອງ stepper motor s ແມ່ນຂັ້ນຕອນທໍາອິດໄປສູ່ການເພີ່ມປະສິດທິພາບລະບົບການຄວບຄຸມການເຄື່ອນໄຫວຂອງທ່ານແລະຮັບປະກັນການປະຕິບັດທີ່ມີຄວາມແມ່ນຍໍາສູງ.
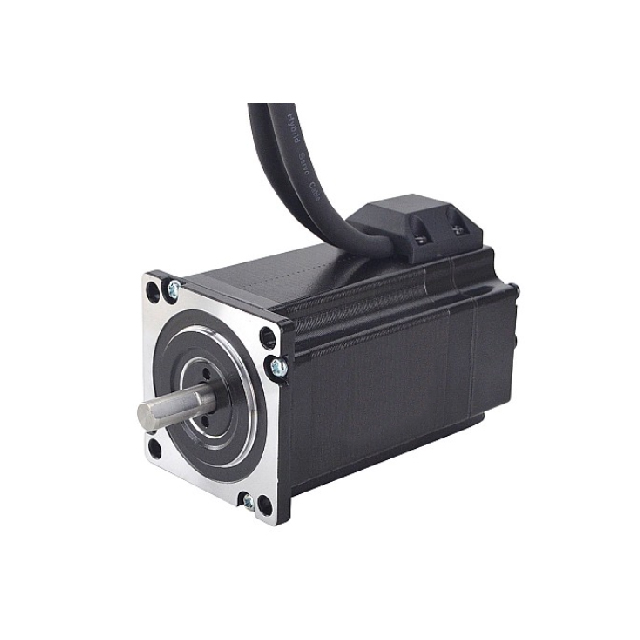
ມໍ ເຕີ servo ແມ່ນ ທີ່ມີຄວາມຊັດເຈນສູງແລະມີປະສິດທິພາບສູງ ອຸປະກອນກົນຈັກໄຟຟ້າ ທີ່ໃຊ້ໃນການຄວບຄຸມ ຕໍາແຫນ່ງ, ຄວາມໄວ, ແລະການເລັ່ງ ຂອງອົງປະກອບກົນຈັກ. ບໍ່ເຫມືອນກັບມໍເຕີແບບດັ້ງເດີມທີ່ເຮັດວຽກຢູ່ໃນລະບົບວົງເປີດ, ມໍເຕີ servo ໃຊ້ ການຄວບຄຸມການຕອບໂຕ້ແບບວົງປິດ , ໃຫ້ພວກເຂົາຮັກສາຄວາມຖືກຕ້ອງ, ຄວາມຫມັ້ນຄົງ, ແລະການຕອບສະຫນອງພາຍໃຕ້ເງື່ອນໄຂການໂຫຼດທີ່ແຕກຕ່າງກັນ.
ມໍເຕີເຊີໂວແມ່ນພື້ນຖານໃນ ລະບົບອັດຕະໂນມັດ, ຫຸ່ນຍົນ, ເຄື່ອງຈັກ CNC, ແລະການຄວບຄຸມການເຄື່ອນໄຫວອຸດສາຫະກໍາ , ເຊິ່ງ ຄວາມແມ່ນຍໍາແລະການປະຕິບັດ ແມ່ນສໍາຄັນ. ຄວາມເຂົ້າໃຈກ່ຽວກັບວິທີການເຮັດວຽກຂອງມໍເຕີ servo ແລະລັກສະນະທີ່ສໍາຄັນຂອງພວກມັນຈະຊ່ວຍໃຫ້ທ່ານເລືອກມໍເຕີທີ່ເຫມາະສົມສໍາລັບການອອກແບບລະບົບຂອງທ່ານ.
ການເຮັດວຽກຂອງມໍເຕີ servo ແມ່ນອີງໃສ່ ຫຼັກການຄໍາຄຶດຄໍາເຫັນຂອງວົງປິດ . ໃນລະບົບນີ້, ມໍເຕີ servo ໄດ້ຮັບຢ່າງຕໍ່ເນື່ອງແລະປຽບທຽບສັນຍານຈາກ ຕົວຄວບຄຸມ ແລະ ອຸປະກອນການຕອບໂຕ້ (ເຊັ່ນ: ຕົວເຂົ້າລະຫັດຫຼືຕົວແກ້ໄຂ).
ເມື່ອຕົວຄວບຄຸມສົ່ງຄໍາສັ່ງ - ຕົວຢ່າງ, ເພື່ອຍ້າຍ shaft ໄປຫາມຸມສະເພາະ - servo drive ສົ່ງກະແສໄຟຟ້າໄປຫາມໍເຕີ. ໃນຂະນະທີ່ມໍເຕີ rotates, ຕົວເຂົ້າລະຫັດຈະວັດແທກຕໍາແຫນ່ງຕົວຈິງແລະສົ່ງຄໍາຄຶດຄໍາເຫັນໄປຫາຕົວຄວບຄຸມ. ຖ້າຫາກວ່າມີຄວາມແຕກຕ່າງກັນລະຫວ່າງຕໍາແຫນ່ງຄໍາສັ່ງແລະຕໍາແຫນ່ງຕົວຈິງ (ທີ່ຮູ້ຈັກເປັນ ຄວາມຜິດພາດຕໍາແຫນ່ງ ), ຜູ້ຄວບຄຸມປັບສັນຍານປ້ອນຂໍ້ມູນເພື່ອແກ້ໄຂມັນທັນທີທັນໃດ.
ຂະບວນການປັບເວລາທີ່ແທ້ຈິງນີ້ເຮັດໃຫ້ servo motor ບັນລຸ ຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງສູງ , ຕອບສະຫນອງໄວ , ແລະ ການເຄື່ອນໄຫວກ້ຽງ..
ປົກກະຕິ ລະບົບ servo ປະກອບດ້ວຍສາມສ່ວນທີ່ສໍາຄັນ:
1. Servo Motor
ມໍເຕີ servo ຕົວຂອງມັນເອງສາມາດເປັນ AC ຫຼື DC , ເຖິງແມ່ນວ່າລະບົບທີ່ທັນສະໄຫມສ່ວນໃຫຍ່ໃຊ້ motors servo AC brushless ສໍາລັບຄວາມທົນທານແລະປະສິດທິພາບຫຼາຍກວ່າເກົ່າ. ມໍເຕີປ່ຽນພະລັງງານໄຟຟ້າໄປສູ່ການເຄື່ອນໄຫວກົນຈັກທີ່ຊັດເຈນ.
2. Servo Drive (ເຄື່ອງຂະຫຍາຍສຽງ)
ໄດ servo ເຮັດຫນ້າທີ່ເປັນສະຫມອງຂອງລະບົບ. ມັນໄດ້ຮັບສັນຍານການຄວບຄຸມພະລັງງານຕ່ໍາຈາກຕົວຄວບຄຸມແລະຂະຫຍາຍໃຫ້ເຂົາເຈົ້າເຂົ້າໄປໃນສັນຍານໃນປະຈຸບັນທີ່ມີພະລັງງານສູງເພື່ອຂັບລົດມໍເຕີ. ມັນຍັງຕີຄວາມ ໝາຍ ຂອງສັນຍານການຕອບສະ ໜອງ ແລະຮັບປະກັນການຄວບຄຸມເວລາທີ່ແທ້ຈິງຂອງແຮງບິດ, ຄວາມໄວ, ແລະຕໍາແຫນ່ງ.
3. ຄວາມຄິດເຫັນອຸປະກອນ
ໂດຍປົກກະຕິ ຕົວເຂົ້າລະຫັດ ຫຼື ຕົວແກ້ໄຂ , ອຸປະກອນນີ້ໃຫ້ຄໍາຄິດເຫັນຢ່າງຕໍ່ເນື່ອງກ່ຽວກັບຕໍາແຫນ່ງແລະຄວາມໄວຕົວຈິງຂອງມໍເຕີ. ຄໍາຕິຊົມເປັນສິ່ງຈໍາເປັນສໍາລັບ ການແກ້ໄຂວົງປິດ ແລະຮັບປະກັນວ່າມໍເຕີປະຕິບັດໄດ້ຕາມຄໍາສັ່ງ, ເຖິງແມ່ນວ່າພາຍໃຕ້ການໂຫຼດທີ່ແຕກຕ່າງກັນຫຼືສະພາບແວດລ້ອມ.
ມໍເຕີເຊີໂວມາໃນຫຼາຍປະເພດ, ແຕ່ລະທີ່ເຫມາະສົມກັບຄວາມຕ້ອງການປະສິດທິພາບສະເພາະ.
1. AC Servo Motor
ມໍ ເຕີ AC servo ເຮັດວຽກຢູ່ໃນກະແສໄຟຟ້າສະຫຼັບແລະຖືກນໍາໃຊ້ຢ່າງກວ້າງຂວາງໃນອັດຕະໂນມັດອຸດສາຫະກໍາ. Brushless AC servo motors ເປັນປະເພດທີ່ນິຍົມຫຼາຍທີ່ສຸດເນື່ອງຈາກປະສິດທິພາບສູງຂອງເຂົາເຈົ້າ, ການບໍາລຸງຮັກຕ່ໍາ, ແລະຄຸນລັກສະນະຂອງແຮງບິດຄວາມໄວດີກວ່າ.
2. DC Servo Motor
A DC servo motor ໃຊ້ກະແສໂດຍກົງແລະສະຫນອງການຕອບສະຫນອງໄວແລະການຄວບຄຸມງ່າຍ. ແນວໃດກໍ່ຕາມ, ໂດຍປົກກະຕິມັນຮຽກຮ້ອງໃຫ້ມີການບໍາລຸງຮັກຫຼາຍເນື່ອງຈາກ ແປງແລະ commutator ທີ່ສວມໃສ່ໃນໄລຍະເວລາ.
3. Brushless DC Servo Motor (BLDC)
ປະເພດນີ້ລວມເອົາຄວາມໄດ້ປຽບຂອງທັງການອອກແບບ AC ແລະ DC. ມັນກໍາຈັດແປງກົນຈັກ, ສົ່ງຜົນໃຫ້ ອາຍຸຍືນກວ່າ , ປະສິດທິພາບສູງ , ແລະ ການດໍາເນີນງານທີ່ງຽບສະຫງົບ . ມໍເຕີ servo ທີ່ບໍ່ມີແປງແມ່ນທົ່ວໄປໃນ ຂອງຂໍ້ຕໍ່ຫຸ່ນຍົນ , ລະບົບການບິນອະວະກາດ , ແລະ ອັດຕະໂນມັດທີ່ມີຄວາມແມ່ນຍໍາສູງ.
1. Closed-Loop Feedback Control
ລັກສະນະຕົ້ນຕໍຂອງມໍເຕີ servo ແມ່ນ ການເຮັດວຽກຂອງວົງປິດ . ຄໍາຕິຊົມຢ່າງຕໍ່ເນື່ອງຮັບປະກັນວ່າຄວາມຜິດພາດຂອງຕໍາແຫນ່ງຫຼືຄວາມໄວໃດໆຈະຖືກແກ້ໄຂໃນເວລາທີ່ແທ້ຈິງ, ຮັກສາ ຄວາມຖືກຕ້ອງ ພິເສດ . ແລະ ຄວາມຫມັ້ນຄົງ .
2. ແຮງບິດສູງໃນທົ່ວຊ່ວງຄວາມໄວກ້ວາງ
ບໍ່ເຫມືອນກັບມໍເຕີ stepper ທີ່ສູນເສຍແຮງບິດເມື່ອຄວາມໄວເພີ່ມຂຶ້ນ, ມໍເຕີ servo ຮັກສາ ແຮງບິດທີ່ສອດຄ່ອງ ຈາກຄວາມໄວຕ່ໍາຫາຄວາມໄວສູງ. ນີ້ເຮັດໃຫ້ພວກເຂົາເຫມາະສົມສໍາລັບ ຄໍາຮ້ອງສະຫມັກແບບເຄື່ອນໄຫວແລະຄວາມໄວສູງ , ເຊັ່ນ: conveyors, ຫຸ່ນຍົນ, ແລະເຄື່ອງຈັກ CNC.
3. ການເຄື່ອນໄຫວທີ່ລຽບງ່າຍ ແລະຊັດເຈນ
ດ້ວຍ ການປັບລະດັບຕໍານິຕິຊົມຈຸນລະພາກ , ມໍເຕີ servo ສະຫນອງ ການຫມຸນລຽບ ແລະ ການຄວບຄຸມທີ່ຊັດເຈນ . ນີ້ຮັບປະກັນການສັ່ນສະເທືອນຫນ້ອຍທີ່ສຸດແລະຄຸນນະພາບຂອງຫນ້າດິນທີ່ດີເລີດໃນວຽກງານເຄື່ອງຈັກຫຼືການຈັດຕໍາແຫນ່ງ.
4. ເລັ່ງ ແລະ ຊ້າ
ລະບົບ servo ສາມາດເລັ່ງແລະຊ້າລົງຢ່າງໄວວາເນື່ອງຈາກ ອັດຕາສ່ວນຂອງແຮງບິດຕໍ່ inertia ສູງ . ນີ້ເຮັດໃຫ້ການເຄື່ອນໄຫວໄວແລະມີປະສິດທິພາບໃນແອັບພລິເຄຊັນທີ່ຕ້ອງການເວລາຕອບສະຫນອງໄວ.
5. ປະສິດທິພາບພະລັງງານ
ເນື່ອງຈາກວ່າ servo motors ດຶງປະຈຸບັນ ພຽງແຕ່ໃນເວລາທີ່ຈໍາເປັນ , ພວກເຂົາເຈົ້າແມ່ນ ພະລັງງານປະສິດທິພາບຫຼາຍ ກ່ວາລະບົບເປີດ loop. ນີ້ເຮັດໃຫ້ການບໍລິໂພກພະລັງງານຕ່ໍາ, ການຜະລິດຄວາມຮ້ອນຫຼຸດລົງ, ແລະຂະຫຍາຍອາຍຸການເຮັດວຽກ.
6. ຄວາມສາມາດໃນການໂຫຼດເກີນ
ມໍເຕີເຊີໂວສາມາດຮັບມືກັບ ການໂຫຼດເກີນຊົ່ວຄາວ (ເຖິງ 300% ຂອງແຮງບິດທີ່ຖືກຈັດອັນດັບ) ສໍາລັບໄລຍະເວລາສັ້ນໆ. ນີ້ອະນຸຍາດໃຫ້ພວກເຂົາເອົາຊະນະການປ່ຽນແປງການໂຫຼດຢ່າງກະທັນຫັນໂດຍບໍ່ມີການຢຸດຫຼືສູນເສຍຄວາມຖືກຕ້ອງ.
Exceptional Precision: ສະເຫນີຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງຍ່ອຍ.
ຄວາມໄວສູງແລະການຕອບສະຫນອງແບບເຄື່ອນໄຫວ: ເຫມາະສົມສໍາລັບຮູບແບບການເຄື່ອນໄຫວໄວແລະສະລັບສັບຊ້ອນ.
ຄວາມສອດຄ່ອງຂອງແຮງບິດ: ຮັກສາແຮງບິດທີ່ເຂັ້ມແຂງໃນໄລຍະຄວາມໄວກວ້າງ.
Feedback-driven Reliability: ແກ້ໄຂຂໍ້ຜິດພາດອັດຕະໂນມັດ ແລະຮັກສາປະສິດທິພາບ.
ການເຮັດວຽກທີ່ງຽບສະຫງົບ: ສຽງລົບກວນແລະການສັ່ນສະເທືອນຫນ້ອຍທີ່ສຸດເມື່ອທຽບກັບມໍເຕີ stepper.
ການອອກແບບກະທັດລັດ: ສະຫນອງຄວາມຫນາແຫນ້ນຂອງພະລັງງານສູງໃນຂະຫນາດກອບຂະຫນາດນ້ອຍ.
ເຖິງວ່າຈະມີປະສິດທິພາບທີ່ດີກວ່າ, ມໍເຕີ servo ຍັງມີຂໍ້ບົກຜ່ອງທີ່ແນ່ນອນ:
ຄ່າໃຊ້ຈ່າຍທີ່ສູງຂຶ້ນ: ລາຄາແພງກວ່າເນື່ອງຈາກລະບົບເອເລັກໂຕຣນິກແລະຄໍາຄຶດຄໍາເຫັນທີ່ສັບສົນ.
ຮຽກຮ້ອງໃຫ້ມີ Tuning: Servo drives ຕ້ອງໄດ້ຮັບການປັບຢ່າງຖືກຕ້ອງສໍາລັບການຕອບສະຫນອງທີ່ດີທີ່ສຸດ.
ລະບົບການຄວບຄຸມທີ່ຊັບຊ້ອນຫຼາຍ: ຕ້ອງການຕົວຄວບຄຸມ, ຕົວເຂົ້າລະຫັດ, ແລະການເຊື່ອມໂຍງຄົນຂັບ.
ທ່າແຮງສໍາລັບການ Oscillation: ການປັບສຽງບໍ່ດີຫຼືຄວາມຜິດພາດຂອງຄໍາຄຶດຄໍາເຫັນອາດຈະເຮັດໃຫ້ເກີດຄວາມບໍ່ສະຖຽນລະພາບ.
ຢ່າງໃດກໍຕາມ, ຂໍ້ເສຍເຫຼົ່ານີ້ແມ່ນເກີນກວ່າການປະຕິບັດໃນອຸດສາຫະກໍາທີ່ຂັບເຄື່ອນໂດຍຄວາມແມ່ນຍໍາ.
ມໍເຕີເຊີໂວແມ່ນເປັນສ່ວນປະກອບກັບອັດຕະໂນມັດທີ່ທັນສະໄຫມເນື່ອງຈາກ ຄວາມຖືກຕ້ອງ, ພະລັງງານ, ແລະການປັບຕົວ ຂອງມັນ . ຄໍາຮ້ອງສະຫມັກທົ່ວໄປປະກອບມີ:
ຫຸ່ນຍົນ: ສໍາລັບການຄວບຄຸມຮ່ວມກັນ, ການເຄື່ອນໄຫວທີ່ຊັດເຈນ, ແລະການຫມູນໃຊ້ແບບເຄື່ອນໄຫວ.
ເຄື່ອງຈັກ CNC: ສໍາລັບການຈັດຕໍາແຫນ່ງເຄື່ອງມື, ການຄວບຄຸມແກນ, ແລະຄວາມແມ່ນຍໍາຂອງ milling.
ເຄື່ອງຈັກບັນຈຸ: ຮັບປະກັນການເຄື່ອນໄຫວ synchronized ສໍາລັບການຕື່ມ, ການຕິດສະຫຼາກ, ແລະການຕັດ.
ລະບົບລໍາລຽງ: ສໍາລັບການຄວບຄຸມຄວາມໄວແລະຄວາມສອດຄ່ອງຂອງການເຄື່ອນໄຫວ.
ຍານອາວະກາດ ແລະ ການປ້ອງກັນ: ໃຊ້ໃນພື້ນທີ່ຄວບຄຸມ, ເຄື່ອງປ້ອງກັນ ແລະລະບົບນຳທາງ.
ອຸປະກອນການແພດ: ໃຊ້ເຄື່ອງມືຜ່າຕັດ, ຂາທຽມ, ແລະລະບົບການຖ່າຍຮູບ.
ບ່ອນໃດທີ່ປະສິດທິພາບ, ຄວາມແມ່ນຍໍາ, ແລະຄວາມຫນ້າເຊື່ອຖືສໍາຄັນທີ່ສຸດ, servo motors ໃຫ້ຜົນໄດ້ຮັບທີ່ບໍ່ມີໃຜທຽບເທົ່າ.
ມໍເຕີ Servo ແຕກຕ່າງຈາກມໍເຕີທໍາມະດາໃນຫຼາຍວິທີທີ່ສໍາຄັນ:
| Parameter | Servo Motor | Conventional Motor |
|---|---|---|
| ປະເພດການຄວບຄຸມ | ວົງປິດ | ວົງເປີດ |
| ຄວາມຖືກຕ້ອງ | ສູງ (ອີງຕາມການຕິຊົມ) | ຕ່ຳ (ບໍ່ມີຄຳຕິຊົມ) |
| ການຄວບຄຸມແຮງບິດ | ເລີດ | ຈຳກັດ |
| ລະບຽບການຄວາມໄວ | ຊັດເຈນ | ຕົວແປ |
| ເວລາຕອບສະຫນອງ | ໄວ | ປານກາງ |
| ຄໍາຮ້ອງສະຫມັກ | ຫຸ່ນຍົນ, CNC, ອັດຕະໂນມັດ | ພັດລົມ, ຈັກສູບນ້ໍາ, conveyors |
ຕາຕະລາງນີ້ຊີ້ໃຫ້ເຫັນວ່າເປັນຫຍັງລະບົບ servo ປົກຄອງອຸດສາຫະກໍາທີ່ ການຄວບຄຸມການເຄື່ອນໄຫວທີ່ມີຄວາມແມ່ນຍໍາ ແມ່ນຈໍາເປັນ.
ສະຫຼຸບແລ້ວ, ມໍເຕີ servo ແມ່ນພື້ນຖານຂອງເຕັກໂນໂລຢີການຄວບຄຸມການເຄື່ອນໄຫວທີ່ທັນສະໄຫມ. ຂອງພວກເຂົາ ລະບົບການຕິຊົມແບບວົງປິດ , ແຮງບິດສູງ , ປະສິດທິພາບພະລັງງານ , ແລະ ຄວາມຖືກຕ້ອງເປັນພິເສດ ເຮັດໃຫ້ພວກເຂົາຂາດບໍ່ໄດ້ໃນອຸດສາຫະກໍາທີ່ອີງໃສ່ ຄວາມໄວ, ຄວາມແມ່ນຍໍາ, ແລະປະສິດທິພາບ..
ບໍ່ວ່າຈະເປັນການຂັບລົດຫຸ່ນຍົນ, ແນະນໍາເຄື່ອງມື CNC, ຫຼືຮັບປະກັນການ synchronization ທີ່ແນ່ນອນໃນລະບົບອັດຕະໂນມັດ, servo motors ສະຫນອງ ສະຕິປັນຍາແລະພະລັງງານ ທີ່ຕ້ອງການສໍາລັບສິ່ງທ້າທາຍດ້ານວິສະວະກໍາທີ່ຕ້ອງການຫຼາຍທີ່ສຸດໃນມື້ນີ້.
ເພື່ອເຂົ້າໃຈດີກວ່າວ່າມໍເຕີເຫຼົ່ານີ້ແຕກຕ່າງກັນແນວໃດ, ໃຫ້ພວກເຮົາກວດເບິ່ງຕົວກໍານົດການທີ່ສໍາຄັນຂອງພວກມັນໂດຍຂ້າງ.
| ຄຸນນະສົມບັດ | Stepper Motor | Servo Motor |
|---|---|---|
| ລະບົບຄວບຄຸມ | ວົງເປີດ | ວົງປິດ |
| ອຸປະກອນການຕິຊົມ | ບໍ່ຈໍາເປັນ | ຕ້ອງການ (ຕົວເຂົ້າລະຫັດ/ຕົວແກ້ໄຂ) |
| ຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງ | ປານກາງ (0.9°–1.8° ກ້າວ) | ສູງ (ເຖິງ 0.001°) |
| ຄຸນລັກສະນະຂອງແຮງບິດ | ສູງຢູ່ທີ່ຄວາມໄວຕ່ໍາ, ຫຼຸດລົງໃນຄວາມໄວສູງ | ແຮງບິດສູງໃນທົ່ວລະດັບຄວາມໄວກ້ວາງ |
| ຊ່ວງຄວາມໄວ | ຈຳກັດ (ຕ່ຳກວ່າ 2000 RPM) | ກວ້າງຫຼາຍ (ເຖິງ 5000-6000 RPM) |
| ເວລາຕອບສະຫນອງ | ຊ້າລົງ | ໄວກວ່າ |
| ຄວາມອາດສາມາດເກີນ | ຕໍ່າ | ສູງ |
| ປະສິດທິພາບ | ຕ່ໍາ, ເນື່ອງຈາກການແຕ້ມໃນປະຈຸບັນຄົງທີ່ | ສູງຂຶ້ນ, ເນື່ອງຈາກຄວາມຕ້ອງການການຄວບຄຸມໃນປະຈຸບັນ |
| ຄ່າໃຊ້ຈ່າຍ | ລາຄາຖືກກວ່າ | ແພງກວ່າ |
| ຄໍາຮ້ອງສະຫມັກທົ່ວໄປ | ເຄື່ອງພິມ 3 ມິຕິ, routers CNC, ອຸປະກອນການແພດ | ຫຸ່ນຍົນ, ອັດຕະໂນມັດອຸດສາຫະກໍາ, conveyors, servo-driven ເຄື່ອງມື |
ໃນເວລາທີ່ມັນມາກັບ ການຄວບຄຸມການເຄື່ອນໄຫວທີ່ມີຄວາມແມ່ນຍໍາ , ສອງປະເພດມໍເຕີຄອບຄອງພາກສະຫນາມ - ມໍເຕີ steppers ແລະ ມໍເຕີ servo . ທັງສອງໃຫ້ບໍລິການຈຸດປະສົງຂອງການຄວບຄຸມການເຄື່ອນໄຫວ, ແຕ່ພວກເຂົາແຕກຕ່າງກັນຢ່າງຫຼວງຫຼາຍໃນວິທີການປະຕິບັດ, ປະຕິບັດ, ແລະຕອບສະຫນອງຄວາມຕ້ອງການຂອງລະບົບ. ການເຂົ້າໃຈ ຄວາມແຕກຕ່າງຂອງການປະຕິບັດລະຫວ່າງມໍເຕີ stepper ແລະ servo ແມ່ນສໍາຄັນສໍາລັບການເລືອກມໍເຕີທີ່ເຫມາະສົມສໍາລັບຄໍາຮ້ອງສະຫມັກຂອງທ່ານ, ບໍ່ວ່າຈະເປັນ ແຂນຫຸ່ນຍົນ , ເຄື່ອງຈັກ CNC , ຫຼື ລະບົບອັດຕະໂນມັດອຸດສາຫະກໍາ..
ຂ້າງລຸ່ມນີ້ແມ່ນການປຽບທຽບລາຍລະອຽດຂອງ ແຮງບິດ, ຄວາມໄວ, ຄວາມຖືກຕ້ອງ, ປະສິດທິພາບ, ແລະ ລັກສະນະການປະຕິບັດໂດຍລວມ.
ມໍເຕີ Stepper ສົ່ງ ແຮງບິດສູງສຸດຢູ່ທີ່ຄວາມໄວຕ່ໍາ , ເຊິ່ງເຮັດໃຫ້ພວກມັນເຫມາະສົມສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ຕ້ອງການການເຄື່ອນໄຫວຊ້າ, ຄວບຄຸມຫຼືການຖືຄົງທີ່. ເນື່ອງຈາກວ່າແຕ່ລະຂັ້ນຕອນສະແດງເຖິງການເພີ່ມຂຶ້ນຢ່າງແນ່ນອນຂອງການເຄື່ອນໄຫວ, stepper motor s ແມ່ນດີເລີດສໍາລັບ ການກໍານົດຕໍາແຫນ່ງທີ່ມີຄວາມໄວຕ່ໍາ.
ຢ່າງໃດກໍຕາມ, ເມື່ອຄວາມໄວເພີ່ມຂຶ້ນ, ແຮງບິດຫຼຸດລົງຢ່າງຫຼວງຫຼາຍ ເນື່ອງຈາກ reactance inductive ຂອງ coils. ໃນຄວາມໄວສູງ, ພວກເຂົາເຈົ້າອາດຈະສູນເສຍການ synchronization ຫຼືຢຸດຖ້າການໂຫຼດເກີນຄວາມສາມາດຂອງແຮງບິດຂອງເຂົາເຈົ້າ. ດັ່ງນັ້ນ, steppers ແມ່ນເຫມາະສົມທີ່ສຸດສໍາລັບ ຄໍາຮ້ອງສະຫມັກທີ່ມີຄວາມໄວຕ່ໍາເຖິງຂະຫນາດກາງ ທີ່ຈັດລໍາດັບຄວາມສໍາຄັນຂອງແຮງບິດຫຼາຍກວ່າຄວາມໄວ.
ມໍເຕີເຊີໂວຮັກສາ ແຮງບິດສູງໃນທົ່ວລະດັບຄວາມໄວກວ້າງ . ຂອງເຂົາເຈົ້າ ລະບົບຄໍາຄຶດຄໍາເຫັນວົງປິດ ເຮັດໃຫ້ເຂົາເຈົ້າສາມາດປັບປັດຈຸບັນແບບເຄື່ອນໄຫວ, ໃຫ້ສໍາລັບ ແຮງບິດສະຫມໍ່າສະເຫມີເຖິງແມ່ນວ່າຢູ່ໃນຄວາມໄວການຫມຸນສູງ . ລັກສະນະນີ້ເຮັດໃຫ້ມໍເຕີ servo ສົມບູນແບບສໍາລັບ ຄໍາຮ້ອງສະຫມັກທີ່ມີຄວາມໄວສູງແລະເຄື່ອນໄຫວສູງ , ເຊັ່ນ ຫຸ່ນຍົນ, conveyors, ແລະ spindles CNC..
ນອກຈາກນັ້ນ, ມໍເຕີ servo ສາມາດ ເລັ່ງແລະ decelerate ຢ່າງໄວວາ , ສົ່ງການປ່ຽນແປງທີ່ລຽບງ່າຍໃນລະຫວ່າງການປ່ຽນທິດທາງຢ່າງໄວວາໂດຍບໍ່ມີການສູນເສຍແຮງບິດຫຼືຄວາມຫມັ້ນຄົງ.
ມໍເຕີ Stepper ດີເລີດຢູ່ທີ່ແຮງບິດຄວາມໄວຕ່ໍາ, ໃນຂະນະທີ່ ມໍເຕີ servo ເຮັດວຽກດີກວ່າໃນຄໍາຮ້ອງສະຫມັກທີ່ມີຄວາມໄວສູງແລະພະລັງງານສູງ.
ມໍເຕີ stepper ເຮັດວຽກຢູ່ໃນ ລະບົບຄວບຄຸມວົງເປີດ , ຊຶ່ງຫມາຍຄວາມວ່າພວກເຂົາຍ້າຍຈໍານວນຄົງທີ່ສໍາລັບແຕ່ລະກໍາມະຈອນປ້ອນເຂົ້າ. ພາຍໃຕ້ເງື່ອນໄຂການໂຫຼດປົກກະຕິ, ນີ້ສະຫນອງ ການຈັດຕໍາແຫນ່ງທີ່ຫນ້າເຊື່ອຖືໄດ້ ໂດຍບໍ່ຈໍາເປັນຕ້ອງມີອຸປະກອນຕໍານິຕິຊົມ.
ຢ່າງໃດກໍຕາມ, ຖ້າການໂຫຼດເກີນຄວາມອາດສາມາດຫຼືຖ້າກໍາມະຈອນຖືກສົ່ງໄປໄວເກີນໄປ, ມໍເຕີອາດຈະ ຂ້າມຂັ້ນຕອນ ໂດຍບໍ່ມີການກວດພົບ. ນີ້ສາມາດນໍາໄປສູ່ ຄວາມຜິດພາດການຈັດຕໍາແຫນ່ງ ໃນລະບົບທີ່ຕ້ອງການຄວາມແມ່ນຍໍາສູງຫຼືການຈັດການການໂຫຼດທີ່ປ່ຽນແປງໄດ້.
ມໍເຕີ Servo ເຮັດວຽກຢູ່ໃນ ລະບົບການຕອບໂຕ້ແບບວົງປິດ , ປຽບທຽບຕໍາແຫນ່ງຄໍາສັ່ງກັບຕໍາແຫນ່ງຕົວຈິງຜ່ານ ຕົວເຂົ້າລະຫັດຫຼືຕົວແກ້ໄຂ . ການບ່ຽງເບນໃດໆເຮັດໃຫ້ເກີດການແກ້ໄຂອັດຕະໂນມັດ, ໃຫ້ແນ່ໃຈວ່າມໍເຕີໄປຮອດຈຸດເປົ້າຫມາຍທີ່ແນ່ນອນ.
ກົນໄກການຕິຊົມນີ້ອະນຸຍາດໃຫ້ລະບົບ servo ບັນລຸ ຄວາມຖືກຕ້ອງຂອງລະດັບຍ່ອຍ , ໂດຍປົກກະຕິພາຍໃນ 0.001 ° , ເຮັດໃຫ້ມັນເຫມາະສົມສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ ມີຄວາມແມ່ນຍໍາ ຢ່າງແທ້ຈິງ.
ມໍເຕີ stepper ສະຫນອງຄວາມຖືກຕ້ອງທີ່ດີສໍາລັບວຽກງານທີ່ງ່າຍດາຍ, ແຕ່ ມໍເຕີ servo ສະຫນອງຄວາມແມ່ນຍໍາດີກວ່າໂດຍຜ່ານການແກ້ໄຂຄໍາຄຶດຄໍາເຫັນຢ່າງຕໍ່ເນື່ອງ.
ກ ມໍເຕີ stepper ດຶງກະແສການຈັດອັນດັບຂອງມັນຢ່າງຕໍ່ເນື່ອງ, ເຖິງແມ່ນວ່າມັນບໍ່ເຄື່ອນທີ່ຫຼືພາຍໃຕ້ການໂຫຼດຕ່ໍາ. ອັນນີ້ເຮັດໃຫ້ ການບໍລິໂພກພະລັງງານຄົງທີ່ ແລະ ການຜະລິດຄວາມຮ້ອນ ເພີ່ມຂຶ້ນ . ຄວາມບໍ່ມີປະສິດທິພາບສາມາດນໍາໄປສູ່ ບັນຫາຄວາມຮ້ອນ ໃນລະບົບທີ່ຫນາແຫນ້ນເວັ້ນເສຍແຕ່ວ່າການຄຸ້ມຄອງຢ່າງຖືກຕ້ອງ.
ໃນທາງກົງກັນຂ້າມ, ມໍເຕີ Servo ແມ່ນ ຂັບເຄື່ອນຕາມຄວາມຕ້ອງການ . ພວກເຂົາແຕ້ມພຽງແຕ່ປະຈຸບັນທີ່ຈໍາເປັນເພື່ອຮັກສາຫຼືປ່ຽນຕໍາແຫນ່ງ. ການໃຊ້ພະລັງງານອັດສະລິຍະນີ້ເຮັດໃຫ້ລະບົບ servo ມີປະສິດທິພາບຫຼາຍຂຶ້ນ , ໂດຍມີຜົນຜະລິດຄວາມຮ້ອນໜ້ອຍລົງ ແລະ ອາຍຸຂອງອົງປະກອບທີ່ຍາວກວ່າ.
ມໍເຕີເຊີໂວ ແມ່ນ ຫຼາຍ ປະຫຍັດພະລັງງານ ແລະສ້າງ ຄວາມຮ້ອນຫນ້ອຍລົງ ເມື່ອທຽບກັບມໍເຕີ stepper, ໂດຍສະເພາະໃນຄໍາຮ້ອງສະຫມັກທີ່ສາມາດໂຫຼດໄດ້.
ເນື່ອງຈາກການປະຕິບັດງານຕາມຂັ້ນຕອນທີ່ແຍກຕ່າງຫາກຂອງພວກເຂົາ, stepper motor s ມີ ຄວາມສາມາດເລັ່ງແລະ deceleration ຈໍາກັດ . ການປ່ຽນແປງຢ່າງໄວວາໃນຄວາມໄວຫຼືທິດທາງສາມາດເຮັດໃຫ້ rotor ສູນເສຍການ synchronization, ສົ່ງຜົນໃຫ້ ຂັ້ນຕອນທີ່ພາດຫຼືການສັ່ນສະເທືອນກົນຈັກ..
ດັ່ງນັ້ນພວກມັນຈຶ່ງເໝາະສົມກວ່າສຳລັບແອັບພລິເຄຊັນທີ່ຕ້ອງການ ໂປຣໄຟລ໌ຄວາມໄວເທື່ອລະກ້າວຫຼາຍ ກວ່າການປ່ຽນແປງການເຄື່ອນໄຫວເລື້ອຍໆ ຫຼືຄວາມໄວສູງ.
ມໍເຕີ Servo ຖືກອອກແບບມາສໍາລັບ ການຕອບສະຫນອງແບບເຄື່ອນໄຫວສູງ . ດ້ວຍ inertia rotor ຕ່ໍາແລະຄໍາຄຶດຄໍາເຫັນຂອງວົງປິດຂອງພວກເຂົາ, ພວກເຂົາສາມາດ ເລັ່ງແລະຫຼຸດລົງຢ່າງໄວວາ , ປັບຕົວທັນທີເພື່ອຄວບຄຸມຄໍາສັ່ງ. ນີ້ເຮັດໃຫ້ພວກມັນເຫມາະສົມສໍາລັບ ຂອງຂໍ້ຕໍ່ຫຸ່ນຍົນ , ລະບົບເລືອກແລະສະຖານທີ່ , ແລະ ສາຍປະກອບຄວາມໄວສູງ.
ມໍເຕີເຊີໂວ ໃຫ້ ຄວາມເລັ່ງ, ການຕອບສະ ໜອງ ແລະປະສິດທິພາບ ທີ່ດີຂຶ້ນ ກວ່າ ມໍເຕີ stepper s.
ມໍເຕີ stepper ເຄື່ອນຍ້າຍໃນຂັ້ນຕອນທີ່ແຕກຕ່າງກັນ, ເຊິ່ງສາມາດເຮັດໃຫ້ເກີດ ການສັ່ນສະເທືອນແລະສຽງທີ່ໄດ້ຍິນ , ໂດຍສະເພາະໃນຄວາມໄວຕ່ໍາ. ໃນຂະນະທີ່ ເທກໂນໂລຍີ microstepping ຊ່ວຍໃຫ້ການເຄື່ອນໄຫວທີ່ລຽບງ່າຍໂດຍການແບ່ງຂັ້ນຕອນອອກເປັນສ່ວນນ້ອຍລົງ, ສຽງສະທ້ອນເລັກນ້ອຍຫຼືສຽງກົນຍັງສາມາດເກີດຂື້ນໃນຄໍາຮ້ອງສະຫມັກທີ່ມີຄວາມແມ່ນຍໍາ.
ມໍເຕີ Servo ເຮັດວຽກໄດ້ ອຍ່າງລຽບງ່າຍແລະງຽບໆ , ຂໍຂອບໃຈກັບການຄວບຄຸມການຫມຸນຢ່າງຕໍ່ເນື່ອງແລະກົດລະບຽບການຕິຊົມ. ການເຄື່ອນໄຫວຂອງພວກມັນມີຄວາມຄ່ອງຕົວ, ໂດຍບໍ່ມີການກ້າວທີ່ຊັດເຈນ, ເຮັດໃຫ້ພວກມັນເຫມາະສົມສໍາລັບ ສະພາບແວດລ້ອມທີ່ງຽບສະຫງົບຫຼືຄວາມອ່ອນໄຫວຕໍ່ການສັ່ນສະເທືອນ , ເຊັ່ນ ອຸປະກອນທາງການແພດ ແລະ ລະບົບ optical..
ມໍເຕີເຊີໂວ ໃຫ້ ການເຮັດວຽກທີ່ລຽບແລະງຽບກວ່າ , ໃນຂະນະທີ່ ມໍເຕີ steppers ອາດຈະສະແດງການສັ່ນສະເທືອນເລັກນ້ອຍໃນຄວາມໄວທີ່ແນ່ນອນ.
ມໍເຕີ stepper ມີ ຄວາມສາມາດ overload ຈໍາກັດ . ຖ້າຄວາມຕ້ອງການແຮງບິດເກີນຜົນຜະລິດທີ່ໄດ້ຮັບການຈັດອັນດັບຂອງພວກເຂົາ, ພວກເຂົາຈະຢຸດທັນທີແລະອາດຈະຂ້າມຂັ້ນຕອນ. ການຂາດການແກ້ໄຂຕົນເອງນີ້ສາມາດນໍາໄປສູ່ ການເລື່ອນຕໍາແຫນ່ງ ໃນໄລຍະເວລາ.
ພວກເຂົາເຈົ້າຍັງມີແນວໂນ້ມທີ່ຈະ resonate ໃນຄວາມໄວສະເພາະ, ເຊິ່ງສາມາດຫຼຸດຜ່ອນປະສິດທິພາບແລະເຮັດໃຫ້ເກີດຄວາມບໍ່ສະຖຽນລະພາບຂອງກົນຈັກເວັ້ນເສຍແຕ່ວ່າປຽກຊຸ່ມຫຼື microstepped ຢ່າງຖືກຕ້ອງ.
ມໍເຕີເຊີໂວມີ ຄວາມສາມາດໃນການໂຫຼດເກີນທີ່ດີເລີດ , ໂດຍທົ່ວໄປແລ້ວເຖິງ ສາມເທົ່າຂອງແຮງບິດທີ່ຖືກຈັດອັນດັບ ສໍາລັບໄລຍະເວລາສັ້ນໆ. ນີ້ອະນຸຍາດໃຫ້ພວກເຂົາຈັດການ ການປ່ຽນແປງການໂຫຼດຢ່າງກະທັນຫັນ ຢ່າງລຽບງ່າຍໂດຍບໍ່ມີການສູນເສຍຕໍາແຫນ່ງຫຼືການຄວບຄຸມ. ຄວາມຄິດເຫັນຂອງວົງປິດຂອງພວກເຂົາຍັງປ້ອງກັນຄວາມບໍ່ສະຖຽນລະພາບໂດຍການປັບຜົນຜະລິດແຮງບິດຢ່າງຕໍ່ເນື່ອງ.
Servo motors ດີກວ່າ steppers ໃນ ຂອງການຈັດການ overload , ຄວາມຫມັ້ນຄົງ , ແລະ ການປັບການໂຫຼດ.
ມໍເຕີ stepper ແມ່ນ ແຂງແຮງແລະງ່າຍດາຍ . ພວກມັນບໍ່ມີແປງຫຼືອົງປະກອບຂອງຄໍາຕິຊົມ (ໃນກໍລະນີຫຼາຍທີ່ສຸດ), ເຊິ່ງເຮັດໃຫ້ ການບໍາລຸງຮັກສາຫນ້ອຍທີ່ສຸດ ແລະ ຊີວິດການເຮັດວຽກທີ່ຍາວນານ . ການອອກແບບກົນຈັກຂອງພວກເຂົາແມ່ນກົງໄປກົງມາ, ເຮັດໃຫ້ພວກເຂົາມີຄວາມຫນ້າເຊື່ອຖືສູງໃນສະພາບແວດລ້ອມທີ່ສະອາດແລະຄວບຄຸມ.
ລະບົບ Servo ປະກອບມີ ຕົວເຂົ້າລະຫັດ, ວົງຈອນການຕອບໂຕ້, ແລະບາງຄັ້ງລູກປືນ ທີ່ຮຽກຮ້ອງໃຫ້ມີການປັບທຽບຫຼືການທົດແທນໃນໄລຍະເວລາ. ເຖິງແມ່ນວ່າ ມໍເຕີ servo ທີ່ບໍ່ມີ brushless ທີ່ ທັນສະໄຫມ ໄດ້ປັບປຸງຊີວິດການເປັນຢູ່ຢ່າງຫຼວງຫຼາຍ, ເອເລັກໂຕຣນິກ ຂອງພວກເຂົາ ເຮັດໃຫ້ພວກເຂົາມີການບໍາລຸງຮັກສາຫຼາຍກວ່າລະບົບ stepper ເລັກນ້ອຍ.
ມໍເຕີ steppers ແມ່ນງ່າຍດາຍແລະງ່າຍຕໍ່ການຮັກສາ, ໃນຂະນະທີ່ ມໍເຕີ servo ອາດຈະຕ້ອງການການປັບແຕ່ງເປັນໄລຍະຫຼືການບໍລິການຄໍາຄຶດຄໍາເຫັນ.
Stepper motor s ໂດຍທົ່ວໄປແມ່ນ ມີລາຄາຖືກກວ່າ ແລະ ງ່າຍດາຍທີ່ຈະປະສົມປະສານ , ຍ້ອນວ່າພວກເຂົາຕ້ອງການພຽງແຕ່ຄົນຂັບແລະເຄື່ອງຄວບຄຸມ. ການຄວບຄຸມວົງການເປີດຂອງເຂົາເຈົ້າລົບລ້າງຄວາມຕ້ອງການສໍາລັບການເຂົ້າລະຫັດທີ່ມີລາຄາແພງຫຼືຂັ້ນຕອນການປັບ.
ລະບົບ Servo ມີລາຄາແພງກວ່າ ເນື່ອງຈາກອົງປະກອບເພີ່ມເຕີມເຊັ່ນ: ຕົວເຂົ້າລະຫັດ, ໄດ, ແລະຕົວຄວບຄຸມ. ພວກເຂົາເຈົ້າຍັງຮຽກຮ້ອງໃຫ້ ມີການປັບລະບົບລະມັດລະວັງ ເພື່ອເພີ່ມປະສິດທິພາບການຕອບສະຫນອງ, ເຊິ່ງເພີ່ມຄວາມສັບສົນໃນການຕິດຕັ້ງເບື້ອງຕົ້ນ. ຢ່າງໃດກໍຕາມ, ປະສິດທິພາບແລະປະສິດທິພາບທີ່ດີກວ່າ ຂອງເຂົາເຈົ້າ ສາມາດຊົດເຊີຍຄ່າໃຊ້ຈ່າຍທີ່ສູງຂຶ້ນໃນການດໍາເນີນງານໄລຍະຍາວ.
ມໍເຕີ stepper ຊະນະໃນ ຄ່າໃຊ້ຈ່າຍປະສິດທິພາບ , ໃນຂະນະທີ່ ມໍເຕີ servo justify ລາຄາທີ່ສູງຂຶ້ນຂອງເຂົາເຈົ້າໂດຍຜ່ານ ການປະຕິບັດແລະການປະຫຍັດພະລັງງານ..
| Feature | Stepper Motor | Servo Motor |
|---|---|---|
| ປະເພດການຄວບຄຸມ | ວົງເປີດ | ວົງປິດ |
| ແຮງບິດຢູ່ທີ່ຄວາມໄວຕ່ໍາ | ສູງ | ປານກາງ |
| ແຮງບິດຢູ່ທີ່ຄວາມໄວສູງ | ຫຼຸດລົງຢ່າງຫຼວງຫຼາຍ | ຮັກສາ |
| ຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງ | ດີ | ເລີດ |
| ອຸປະກອນການຕິຊົມ | ທາງເລືອກ | ຕ້ອງການ |
| ປະສິດທິພາບ | ຕ່ໍາກວ່າ | ສູງກວ່າ |
| ລະດັບສຽງ | ສັງເກດເຫັນ | ງຽບ |
| ຄວາມອາດສາມາດ overload | ຕໍ່າ | ສູງ |
| ບໍາລຸງຮັກສາ | ໜ້ອຍທີ່ສຸດ | ປານກາງ |
| ຄ່າໃຊ້ຈ່າຍ | ຕ່ໍາກວ່າ | ສູງກວ່າ |
| ດີທີ່ສຸດສໍາລັບ | ຄວາມໄວຕ່ໍາ, ການເຄື່ອນໄຫວທີ່ຊັດເຈນ | ຄວາມໄວສູງ, ການຄວບຄຸມແບບເຄື່ອນໄຫວ |
ສະຫຼຸບແລ້ວ, ມໍເຕີ steppers ແລະ ມໍເຕີ servo ແຕ່ລະຄົນມີລັກສະນະປະສິດທິພາບທີ່ເປັນເອກະລັກທີ່ເຫມາະສົມກັບປະເພດຕ່າງໆຂອງຄໍາຮ້ອງສະຫມັກ.
ເລືອກ ມໍເຕີ stepper ເມື່ອທ່ານຕ້ອງການ ການຄວບຄຸມຄວາມໄວທີ່ຊັດເຈນ, ຕ່ໍາ ໃນລາຄາທີ່ເຫມາະສົມແລະຄວາມງ່າຍດາຍຂອງລະບົບ.
ເລືອກ ມໍເຕີ servo ສໍາລັບ ຄວາມໄວສູງ, ແຮງບິດສູງ, ແລະຄໍາຮ້ອງສະຫມັກແບບເຄື່ອນໄຫວ ທີ່ຕ້ອງການຄໍາຄຶດຄໍາເຫັນແລະປະສິດທິພາບທີ່ເຫນືອກວ່າ.
ໃນທີ່ສຸດ, ທາງເລືອກທີ່ດີທີ່ສຸດແມ່ນຂຶ້ນກັບ ການປະຕິບັດຂອງຄໍາຮ້ອງສະຫມັກ ຂອງທ່ານ , ງົບປະມານ , ແລະ ຄວາມສັບສົນຂອງການຄວບຄຸມການເຄື່ອນໄຫວ . ໂດຍການເຂົ້າໃຈຄວາມແຕກຕ່າງຂອງການປະຕິບັດເຫຼົ່ານີ້, ວິສະວະກອນແລະນັກອອກແບບສາມາດບັນລຸຄວາມສົມດຸນທີ່ສົມບູນແບບລະຫວ່າງ ຂອງຄ່າໃຊ້ຈ່າຍ , ຄວາມຖືກຕ້ອງ , ແລະ ຄວາມໄວ ໃນລະບົບອັດຕະໂນມັດຂອງພວກເຂົາ.
ເຄື່ອງພິມ 3 ມິຕິ
CNC Milling Machines
ອຸປະກອນແຜ່ນແພ
ຈັກສູບແພດແລະເຄື່ອງສະແກນ
ລະບົບການອຽງກ້ອງ
ເຄື່ອງຈັກອັດຕະໂນມັດ
ແອັບພລິເຄຊັນເຫຼົ່ານີ້ຈັດລໍາດັບ ຄວາມສໍາຄັນ ຂອງຄວາມຖືກຕ້ອງຂອງການຈັດຕໍາແຫນ່ງ ຫຼາຍກວ່າ ການເຄື່ອນໄຫວຄວາມໄວສູງ , ເຮັດໃຫ້ steppers ເປັນທາງເລືອກທີ່ປະຫຍັດຄ່າໃຊ້ຈ່າຍ.
ຫຸ່ນຍົນອຸດສາຫະກໍາ
ສາຍປະກອບອັດຕະໂນມັດ
ສູນເຄື່ອງຈັກ CNC
ອຸປະກອນການຫຸ້ມຫໍ່
ເຄື່ອງລຳລຽງ ແລະເຄື່ອງພິມ
ພາຫະນະໄຟຟ້າ ແລະ Drones
ລະບົບ Servo ໄດ້ຖືກເລືອກສໍາລັບ ການປະຕິບັດແບບເຄື່ອນໄຫວ , ການຄວບຄຸມຄວາມໄວ , ແລະ ການຄວບຄຸມການເຄື່ອນໄຫວທີ່ຊັດເຈນ ໃນສະພາບແວດລ້ອມອຸດສາຫະກໍາທີ່ມີຄວາມຕ້ອງການສູງ.
ການເລືອກມໍເຕີທີ່ເຫມາະສົມສໍາລັບຄໍາຮ້ອງສະຫມັກການຄວບຄຸມການເຄື່ອນໄຫວຂອງທ່ານແມ່ນການຕັດສິນໃຈທີ່ສໍາຄັນທີ່ສຸດໃນການອອກແບບລະບົບ. ທັງສອງ ມໍເຕີ steppers ແລະ servo motors ໄດ້ພິສູດວ່າເປັນການແກ້ໄຂທີ່ເຊື່ອຖືໄດ້, ປະສິດທິພາບ, ແລະມີອໍານາດ, ແຕ່ແຕ່ລະ excels ໃນສະພາບແວດລ້ອມການດໍາເນີນງານທີ່ແຕກຕ່າງກັນ. ຄວາມເຂົ້າໃຈຈຸດແຂງ, ຈຸດອ່ອນ, ແລະກໍລະນີການນໍາໃຊ້ທີ່ເຫມາະສົມຈະຊ່ວຍໃຫ້ແນ່ໃຈວ່າລະບົບຂອງທ່ານປະຕິບັດໄດ້ດ້ວຍ ຄວາມຖືກຕ້ອງ ທີ່ດີທີ່ສຸດ , ປະສິດທິພາບ , ແລະ ຄວາມຫນ້າເຊື່ອຖື..
ໃນບົດຄວາມນີ້, ພວກເຮົາຈະຄົ້ນຫາ ປັດໃຈສໍາຄັນທີ່ຈະພິຈາລະນາໃນເວລາທີ່ເລືອກລະຫວ່າງ stepper ແລະ servo motor , ຊ່ວຍໃຫ້ທ່ານຕັດສິນໃຈທີ່ມີຂໍ້ມູນ, ການປະຕິບັດ.
ກ່ອນທີ່ຈະເລືອກມໍເຕີ, ຂັ້ນຕອນທໍາອິດແມ່ນ ການວິເຄາະຄວາມຕ້ອງການສະເພາະຂອງຄໍາຮ້ອງສະຫມັກຂອງທ່ານ . ພິຈາລະນາຕໍ່ໄປນີ້:
ຊ່ວງຄວາມໄວ – ລະບົບຂອງເຈົ້າຕ້ອງການການເຄື່ອນໄຫວທີ່ຊ້າ, ຄວບຄຸມ ຫຼືເຮັດວຽກດ້ວຍຄວາມໄວສູງບໍ?
ຄວາມຕ້ອງການແຮງບິດ – ການໂຫຼດຂອງທ່ານຕ້ອງການແຮງບິດທີ່ສອດຄ່ອງໃນທຸກຄວາມໄວ ຫຼືພຽງແຕ່ຢູ່ທີ່ RPMs ຕໍ່າບໍ?
Precision – ຕໍາແໜ່ງຕ້ອງຖືກຕ້ອງຫຼາຍປານໃດ?
ຮອບວຽນໜ້າທີ່ – ມໍເຕີຈະເຮັດວຽກຢ່າງຕໍ່ເນື່ອງ ຫຼື ເປັນໄລຍະໆ?
ຂໍ້ ຈຳ ກັດດ້ານງົບປະມານ - ເຈົ້າເຕັມໃຈທີ່ຈະລົງທຶນໃນເຄື່ອງຈັກ, ຄົນຂັບ, ແລະລະບົບຄວບຄຸມຫຼາຍປານໃດ?
ປັດໃຈເຫຼົ່ານີ້ສ້າງພື້ນຖານສໍາລັບການຕັດສິນໃຈລະຫວ່າງ ມໍເຕີ stepper ແລະ ມໍເຕີ servo.
ເຫມາະສໍາລັບຄວາມງ່າຍດາຍແລະປະສິດທິພາບຄ່າໃຊ້ຈ່າຍ
ມໍເຕີ stepper ແມ່ນທາງເລືອກທີ່ດີທີ່ສຸດໃນເວລາທີ່ ການຄວບຄຸມຄ່າໃຊ້ຈ່າຍແລະຄວາມງ່າຍດາຍຂອງການອອກແບບ ແມ່ນຄວາມສໍາຄັນທີ່ສໍາຄັນ. ເນື່ອງຈາກວ່າພວກມັນເຮັດວຽກຢູ່ໃນ ລະບົບການຄວບຄຸມແບບເປີດ , ພວກມັນບໍ່ຕ້ອງການອຸປະກອນການຕອບໂຕ້ທີ່ສັບສົນເຊັ່ນ: ຕົວເຂົ້າລະຫັດຫຼືຕົວແກ້ໄຂ. ຄວາມງ່າຍດາຍນີ້ບໍ່ພຽງແຕ່ຫຼຸດຄ່າໃຊ້ຈ່າຍຂອງຮາດແວເທົ່ານັ້ນແຕ່ຍັງຫຼຸດຜ່ອນການດໍາເນີນໂຄງການແລະເວລາການຕັ້ງຄ່າ.
ທີ່ສົມບູນແບບສໍາລັບການນໍາໃຊ້ຄວາມໄວຕ່ໍາ, ແຮງບິດສູງ
ມໍເຕີ stepper ສະຫນອງ ແຮງບິດສູງສຸດຢູ່ທີ່ຄວາມໄວຕ່ໍາ , ເຊິ່ງເຮັດໃຫ້ພວກເຂົາເຫມາະສົມສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ຕ້ອງການຕໍາແຫນ່ງທີ່ຊັດເຈນ, static ໂດຍບໍ່ຈໍາເປັນຕ້ອງມີການເຄື່ອນໄຫວຄວາມໄວສູງ. ຕົວຢ່າງລວມມີ:
ເຄື່ອງພິມ 3 ມິຕິ
ເຄື່ອງຈັກ CNC milling
ລະບົບເຄື່ອງປັ້ນດິນເຜົາ ແລະເຄື່ອງແກະສະຫຼັກ
ເຄື່ອງກະຕຸ້ນປ່ຽງອັດຕະໂນມັດ
ຫ້ອງທົດລອງແລະອຸປະກອນການທົດສອບ
ຢູ່ທີ່ຄວາມໄວຕໍ່າຫາປານກາງ, ກ ມໍເຕີ stepper ສາມາດຖືຕໍາແຫນ່ງຂອງຕົນຢ່າງຫນັກແຫນ້ນແລະຊ້ໍາຊ້ອນ, ສະເຫນີ ຄວາມຫມັ້ນຄົງຂອງຕໍາແຫນ່ງທີ່ດີເລີດ ໂດຍບໍ່ມີຄວາມສ່ຽງຕໍ່ການລອຍລົມ.
ການບໍາລຸງຮັກສາຕໍ່າແລະຄວາມຫນ້າເຊື່ອຖືສູງ·
ໂດຍ ບໍ່ມີແປງ ແລະ ອົງປະກອບເອເລັກໂຕຣນິກຫນ້ອຍ , ມໍເຕີ stepper ແມ່ນທົນທານຫຼາຍ. ພວກເຂົາສາມາດປະຕິບັດງານໄດ້ເປັນເວລາຫລາຍປີໃນສະພາບແວດລ້ອມທີ່ຄວບຄຸມດ້ວຍ ການບໍາລຸງຮັກສາເກືອບສູນ . ຄວາມຫນ້າເຊື່ອຖືນີ້ເຮັດໃຫ້ພວກເຂົາເປັນທາງເລືອກສໍາລັບ ລະບົບທີ່ຫນາແຫນ້ນ ແລະ ການອອກແບບທີ່ມີງົບປະມານ.
ມໍເຕີ stepper ສາມາດ ສູນເສຍຂັ້ນຕອນ ພາຍໃຕ້ການໂຫຼດຫນັກຫຼືການເລັ່ງຢ່າງໄວວາ.
ແຮງບິດຫຼຸດລົງ ຢ່າງຫຼວງຫຼາຍໃນຄວາມໄວສູງ.
ພວກເຂົາເຈົ້າອາດຈະສ້າງ ຄວາມຮ້ອນແລະການສັ່ນສະເທືອນ ໃນລະຫວ່າງການປະຕິບັດງານເປັນເວລາດົນນານ.
✅ ເລືອກ Stepper Motor ຖ້າ:
ທ່ານຕ້ອງການ ການແກ້ໄຂລາຄາຕໍ່າ, ງ່າຍດາຍ, ແລະເຊື່ອຖືໄດ້ ສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ຕ້ອງການ ການກໍານົດຕໍາແຫນ່ງທີ່ຊັດເຈນ, ຄວາມໄວຕ່ໍາ.
ຖ້າຄໍາຮ້ອງສະຫມັກຂອງທ່ານຮຽກຮ້ອງໃຫ້ ໄຫວທີ່ເລັ່ງໄວ , ມີການຕອບສະຫນອງການໂຫຼດແບບເຄື່ອນ , ແລະ ການເຄື່ອນໄຫວທີ່ລຽບງ່າຍ , ມໍເຕີ servo ແມ່ນທາງເລືອກທີ່ດີກວ່າ. ມໍເຕີເຊີໂວສົ່ງ ແຮງບິດທີ່ສອດຄ່ອງໃນທົ່ວລະດັບຄວາມໄວທີ່ກວ້າງຂວາງ , ເຮັດໃຫ້ການຄວບຄຸມທີ່ຊັດເຈນເຖິງແມ່ນວ່າພາຍໃຕ້ການໂຫຼດທີ່ແຕກຕ່າງກັນ.
ຄໍາຮ້ອງສະຫມັກທົ່ວໄປປະກອບມີ:
ຫຸ່ນຍົນອຸດສາຫະກໍາ
ລະບົບລໍາລຽງ
ເຄື່ອງຈັກຫຸ້ມຫໍ່ອັດຕະໂນມັດ
ເຄື່ອງ CNC ຄວາມໄວສູງ
ອັດຕະໂນມັດເລືອກແລະສະຖານທີ່
ຄວາມຖືກຕ້ອງສູງດ້ວຍການຄວບຄຸມແບບວົງປິດ
ບໍ່ຄືກັບ stepper motor s, servo motors ເຮັດວຽກຢູ່ໃນ ລະບົບປິດວົງ . ຄໍາຕິຊົມຈາກ ຕົວເຂົ້າລະຫັດ ຫຼື ຕົວແກ້ໄຂ ຊ່ວຍໃຫ້ຜູ້ຄວບຄຸມສາມາດຕິດຕາມຕໍາແຫນ່ງ, ຄວາມໄວ, ແລະແຮງບິດຢ່າງຕໍ່ເນື່ອງ, ແກ້ໄຂການບ່ຽງເບນໃດໆໃນທັນທີ. ນີ້ຮັບປະກັນ ຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງສູງ , ເຖິງແມ່ນວ່າໃນຄວາມຕ້ອງການ, ການດໍາເນີນງານຄວາມໄວສູງ.
ປະສິດທິພາບພະລັງງານແລະການດໍາເນີນງານກ້ຽງ
ມໍເຕີ Servo ໃຊ້ ພະລັງງານພຽງແຕ່ເມື່ອຕ້ອງການ , ບໍ່ຄືກັບ steppers ທີ່ດຶງກະແສໄຟຟ້າຄົງທີ່. ຂອງພວກເຂົາ ກົດລະບຽບໃນປະຈຸບັນທີ່ຂັບເຄື່ອນໂດຍຄໍາຄຶດຄໍາເຫັນ ຊ່ວຍຫຼຸດຜ່ອນການເສຍພະລັງງານແລະປ້ອງກັນຄວາມຮ້ອນເກີນ. ນອກຈາກນັ້ນ, ລະບົບ servo ໃຫ້ ການເຄື່ອນໄຫວທີ່ງຽບສະຫງົບ, ບໍ່ມີການສັ່ນສະເທືອນ , ເຫມາະສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ຕ້ອງການການເຄື່ອນໄຫວທີ່ລຽບແລະຊັດເຈນ.
ຢ່າງໃດກໍຕາມ, ຈົ່ງລະວັງ:
ມໍເຕີເຊີໂວແມ່ນ ລາຄາແພງກວ່າ ເນື່ອງຈາກການເພີ່ມອຸປະກອນເອເລັກໂຕຣນິກແລະຄໍາຄິດເຫັນ.
ເຂົາເຈົ້າຕ້ອງການ ການປັບ ແລະປັບທຽບ ໃນລະຫວ່າງການຕັ້ງ.
ການຮັກສາເຊັນເຊີຄວາມຄິດເຫັນອາດຈະມີຄວາມຈໍາເປັນໃນໄລຍະເວລາ.
✅ ເລືອກ Servo Motor ຖ້າ:
ລະບົບຂອງທ່ານຕ້ອງການ ຄວາມໄວສູງ, ຄວາມຊັດເຈນ, ແລະການຄວບຄຸມແບບເຄື່ອນໄຫວ — ແລະທ່ານເຕັມໃຈທີ່ຈະລົງທຶນໃນ ການແກ້ໄຂປະສິດທິພາບຊັ້ນສູງ, ວົງປິດ..
ເພື່ອຕັດສິນໃຈທີ່ດີທີ່ສຸດ, ປະເມີນ ລັກສະນະການປະຕິບັດ ຕໍ່ໄປນີ້ ຂ້າງຄຽງກັນ:
| Parameter | Stepper Motor | Servo Motor |
|---|---|---|
| ປະເພດການຄວບຄຸມ | ວົງເປີດ | ວົງປິດ |
| ແຮງບິດຢູ່ທີ່ຄວາມໄວຕ່ໍາ | ສູງຫຼາຍ | ປານກາງ |
| ແຮງບິດຢູ່ທີ່ຄວາມໄວສູງ | ຫຼຸດລົງຢ່າງໄວວາ | ຮັກສາ |
| ຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງ | ດີ | ເລີດ |
| ຊ່ວງຄວາມໄວ | ຕໍ່າຫາປານກາງ | ຕໍ່າຫາສູງຫຼາຍ |
| ປະສິດທິພາບ | ຕ່ໍາ (ປະຈຸບັນຄົງທີ່) | ສູງກວ່າ (ປັດຈຸບັນປ່ຽນແປງໄດ້) |
| ສຽງລົບກວນ/ການສັ່ນສະເທືອນ | ສັງເກດເຫັນ | ກ້ຽງແລະງຽບ |
| ຄວາມສາມາດໃນການໂຫຼດເກີນ | ຈຳກັດ | ສູງ (ສູງສຸດ 3 × torque) |
| ການຕັ້ງຄ່າຊັບຊ້ອນ | ງ່າຍດາຍ | ຊັບຊ້ອນ (ຕ້ອງການປັບ) |
| ຄ່າໃຊ້ຈ່າຍ | ຕ່ໍາກວ່າ | ສູງກວ່າ |
| ບໍາລຸງຮັກສາ | ໜ້ອຍທີ່ສຸດ | ປານກາງ |
| ກໍລະນີການນໍາໃຊ້ທີ່ດີທີ່ສຸດ | ຄວາມແມ່ນຍໍາຄວາມໄວສູງ | ປະສິດທິພາບຄວາມໄວສູງ |
ໃນເວລາທີ່ຕັດສິນໃຈລະຫວ່າງ stepper ແລະ servo motor, ມັນເປັນສິ່ງສໍາຄັນທີ່ຈະພິຈາລະນາ ປັດໃຈສິ່ງແວດລ້ອມ ເຊັ່ນ:
ອຸນຫະພູມແລະຄວາມຊຸ່ມຊື່ນ – ມໍເຕີ stepper ອາດຈະ overheat ພາຍໃຕ້ການໂຫຼດຢ່າງຕໍ່ເນື່ອງ, ໃນຂະນະທີ່ລະບົບ servo ຄຸ້ມຄອງຄວາມຮ້ອນໄດ້ປະສິດທິພາບຫຼາຍ.
Load variability – ລະບົບ Servo ປັບຕົວໄດ້ດີກັບການໂຫຼດທີ່ເໜັງຕີງ; stepper motor s ປະຕິບັດທີ່ດີທີ່ສຸດດ້ວຍການໂຫຼດຄົງທີ່, ຄາດຄະເນ.
ຂໍ້ຈໍາກັດພື້ນທີ່ – Steppers ມີຄວາມຫນາແຫນ້ນແລະງ່າຍຕໍ່ການເຊື່ອມໂຍງເຂົ້າໄປໃນອຸປະກອນຂະຫນາດນ້ອຍ.
ສໍາລັບ cleanroom ຫຼືຄໍາຮ້ອງສະຫມັກທາງການແພດ , ການເຮັດວຽກງຽບແລະກ້ຽງ ຂອງ servo motors ເຮັດໃຫ້ພວກເຂົາມັກ. ໃນທາງກົງກັນຂ້າມ, ສໍາລັບ ອັດຕະໂນມັດອຸດສາຫະກໍາ ທີ່ຄ່າໃຊ້ຈ່າຍແລະຄວາມງ່າຍດາຍຄອບງໍາ, ມໍເຕີ stepper ຍັງຄົງເປັນທາງເລືອກທີ່ເຂັ້ມແຂງ.
ໃນຂະນະທີ່ ມໍເຕີ stepper ສະເຫນີຄ່າໃຊ້ຈ່າຍຕ່ໍາ, ລະບົບ servo ມັກຈະໃຫ້ ມູນຄ່າໃນໄລຍະຍາວຫຼາຍກວ່າເກົ່າ . ຂອງເຂົາເຈົ້າ ປະສິດທິພາບພະລັງງານ , ການປະຕິບັດຄວາມໄວ , ແລະ ຄໍາຄຶດຄໍາເຫັນທີ່ປັບຕົວ ສາມາດສົ່ງຜົນໃຫ້ downtime ຫຼຸດລົງແລະ throughput ສູງຂຶ້ນ ໃນໄລຍະເວລາ.
ໃນສະຖານະການທີ່ຄວາມລົ້ມເຫຼວຂອງຄວາມຊັດເຈນສາມາດເຮັດໃຫ້ເກີດຄວາມບົກຜ່ອງທີ່ມີຄ່າໃຊ້ຈ່າຍ - ເຊັ່ນໃນການຜະລິດອັດຕະໂນມັດຫຼືການປະກອບຫຸ່ນຍົນ - ຄວາມຫນ້າເຊື່ອຖືຂອງການຄວບຄຸມ servo ຕິຊົມໄດ້ justifies ການລົງທຶນ.
ໃນທາງກົງກັນຂ້າມ, ຖ້າການປະຕິບັດງານຂອງທ່ານກ່ຽວຂ້ອງກັບ ການເຄື່ອນໄຫວຊ້ໍາຊ້ອນ, ຄາດຄະເນ , ຂະຫນາດທີ່ດີ ມໍເຕີ stepper ສາມາດສະຫນອງການປະຕິບັດທີ່ຍັງຄ້າງຄາຢູ່ໃນສ່ວນຫນຶ່ງຂອງຄ່າໃຊ້ຈ່າຍ.
ນີ້ແມ່ນລາຍການກວດສອບການຕັດສິນໃຈດ່ວນ:
| ສະຖານະການຄໍາຮ້ອງສະຫມັກ | ທີ່ແນະນໍາປະເພດມໍເຕີ |
|---|---|
| ການຄວບຄຸມຄວາມແມ່ນຍໍາຄວາມໄວສູງ | ມໍເຕີ stepper |
| ການດໍາເນີນງານຄວາມໄວສູງ | ມໍເຕີເຊີໂວ |
| ຄວາມຕ້ອງການແຮງບິດຄົງທີ່ | ມໍເຕີ stepper |
| ການໂຫຼດແບບປ່ຽນແປງ ຫຼືແບບເຄື່ອນໄຫວ | ມໍເຕີເຊີໂວ |
| ງົບປະມານເຄັ່ງຄັດ | ມໍເຕີ stepper |
| ຕ້ອງການປະສິດທິພາບພະລັງງານ | ມໍເຕີເຊີໂວ |
| ການເຊື່ອມໂຍງແບບງ່າຍດາຍ | ມໍເຕີ stepper |
| ອັດຕະໂນມັດອຸດສາຫະກໍາລະດັບສູງ | ມໍເຕີເຊີໂວ |
ທັງ ມໍເຕີ stepper ແລະ servo ແມ່ນມີຄຸນຄ່າໃນລະບົບອັດຕະໂນມັດທີ່ທັນສະໄຫມ, ແຕ່ຄວາມສໍາເລັດຂອງພວກມັນແມ່ນຂຶ້ນກັບການເລືອກທີ່ເຫມາະສົມກັບຄວາມຕ້ອງການປະຕິບັດງານສະເພາະຂອງທ່ານ.
ເລືອກກ ມໍເຕີ stepper ສໍາລັບ ຄ່າໃຊ້ຈ່າຍປະສິດທິພາບ, ຄວາມໄວຕ່ໍາ, ແຮງບິດສູງ ຄໍາຮ້ອງສະຫມັກທີ່ຄວາມແມ່ນຍໍາແລະຄວາມງ່າຍດາຍສໍາຄັນທີ່ສຸດ.
ເລືອກມໍເຕີ servo ເມື່ອທ່ານຕ້ອງການ ປະສິດທິພາບສູງ, ຄວາມແມ່ນຍໍາຂອງຄໍາຄຶດຄໍາເຫັນ, ແລະປະສິດທິພາບ ໃນຄວາມໄວທີ່ແຕກຕ່າງກັນແລະການໂຫຼດ.
ໂດຍການວາງການເລືອກມໍເຕີຂອງທ່ານກັບ ຄວາມຕ້ອງການຄໍາຮ້ອງສະຫມັກ, ເປົ້າຫມາຍການປະຕິບັດ, ແລະງົບປະມານ , ທ່ານສາມາດຮັບປະກັນການຜະລິດທີ່ດີທີ່ສຸດ, ຄວາມຫນ້າເຊື່ອຖື, ແລະປະສິດທິພາບໃນການອອກແບບລະບົບຂອງທ່ານ.
ທັງສອງ ມໍເຕີ steppers ແລະ servo motors ມີບົດບາດສໍາຄັນໃນອັດຕະໂນມັດທີ່ທັນສະໄຫມແລະການຄວບຄຸມການເຄື່ອນໄຫວ. ການຕັດສິນໃຈລະຫວ່າງສອງໃນທີ່ສຸດແມ່ນຂຶ້ນກັບ ຄວາມໄວຂອງຄໍາຮ້ອງສະຫມັກຂອງທ່ານ, ແຮງບິດ, ຄວາມແມ່ນຍໍາ, ແລະຄວາມຕ້ອງການງົບປະມານ . ມໍເຕີ stepper ສະເຫນີຄວາມງ່າຍດາຍແລະລາຄາບໍ່ແພງ, ໃນຂະນະທີ່ມໍເຕີ servo ສະຫນອງການປະຕິບັດທີ່ດີກວ່າ, ການປັບຕົວ, ແລະການຄວບຄຸມ.
ການເຂົ້າໃຈຄວາມແຕກຕ່າງເຫຼົ່ານີ້ຮັບປະກັນວ່າທ່ານສາມາດປັບປຸງເຄື່ອງຈັກຂອງທ່ານໃຫ້ ມີປະສິດທິພາບ, ຄວາມຖືກຕ້ອງ, ແລະຄວາມຫນ້າເຊື່ອຖື - ພື້ນຖານຂອງລະບົບອັດຕະໂນມັດທີ່ປະສົບຜົນສໍາເລັດ.