Views: 0 Author: Site Editor ເວລາເຜີຍແຜ່: 2025-12-25 ຕົ້ນກໍາເນີດ: ເວັບໄຊ


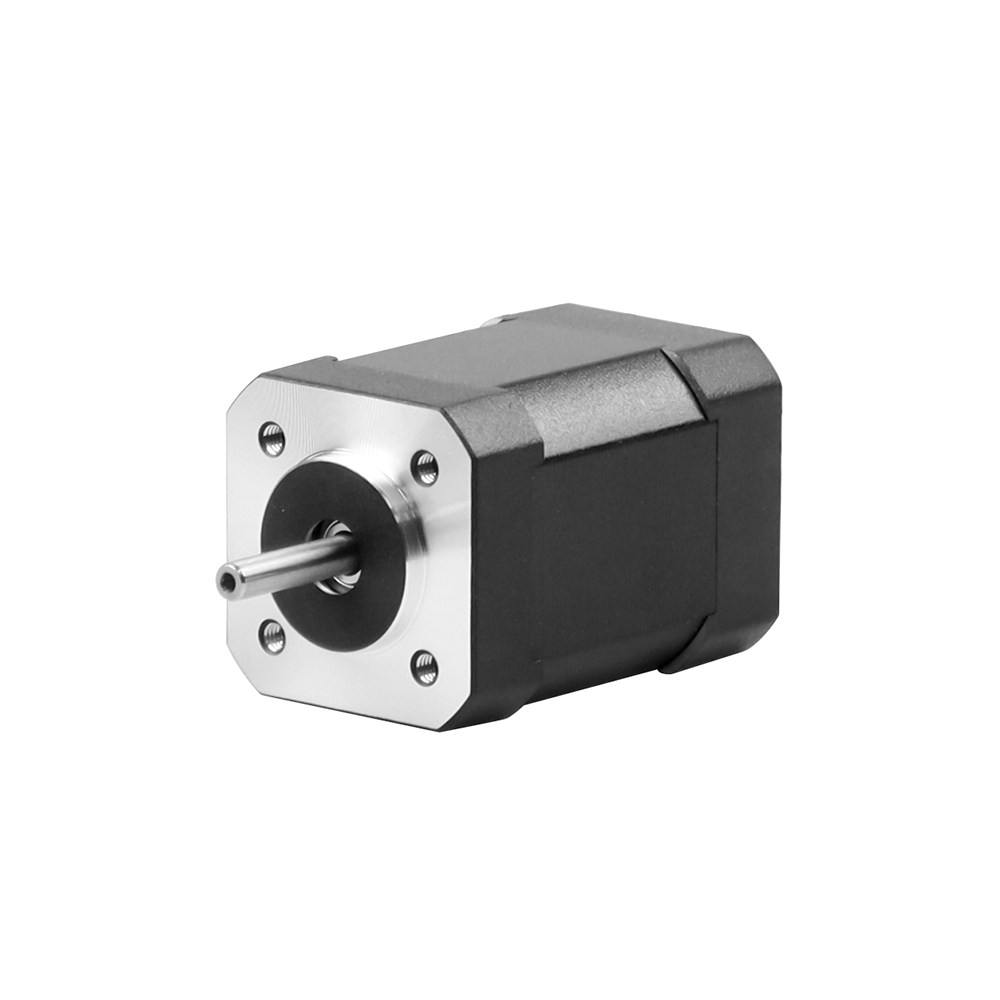
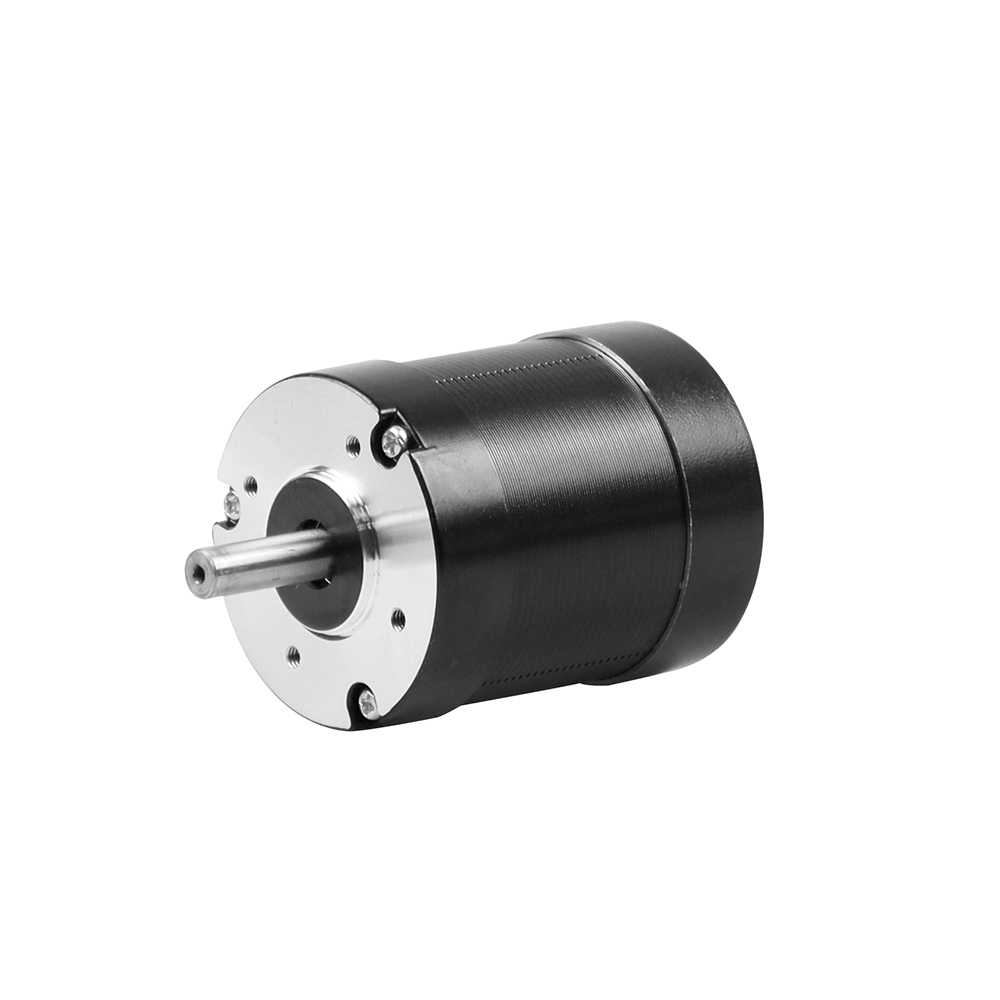
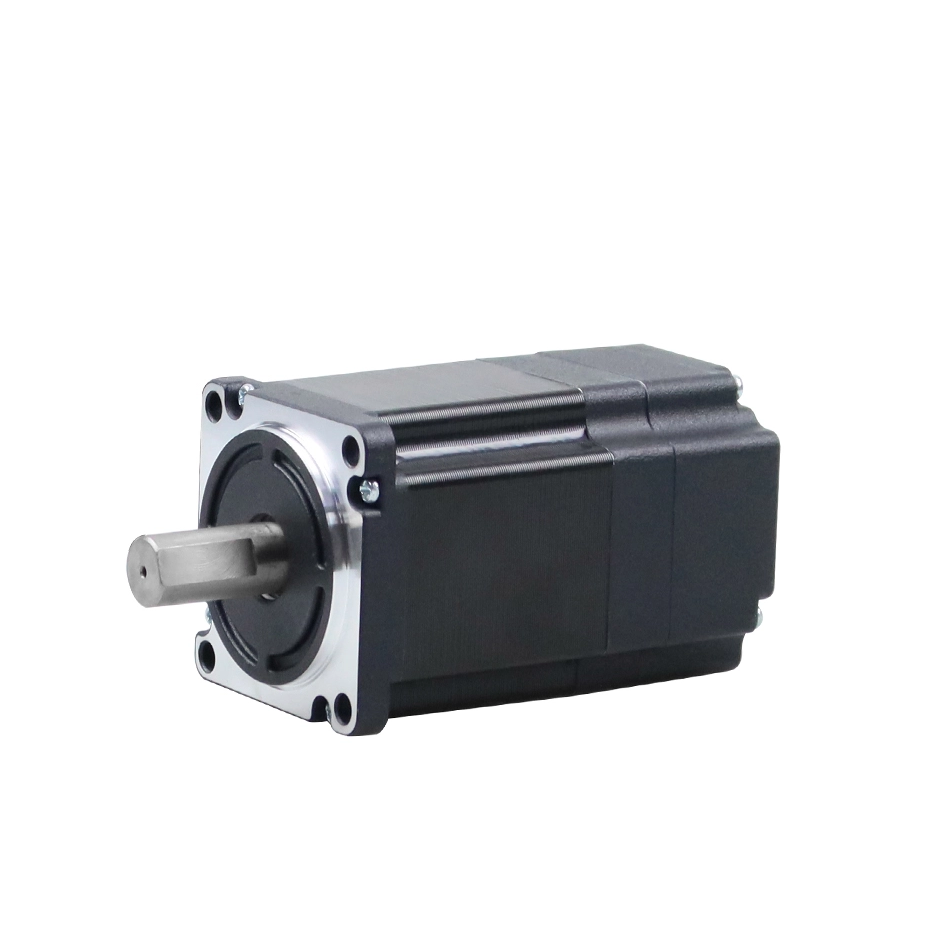
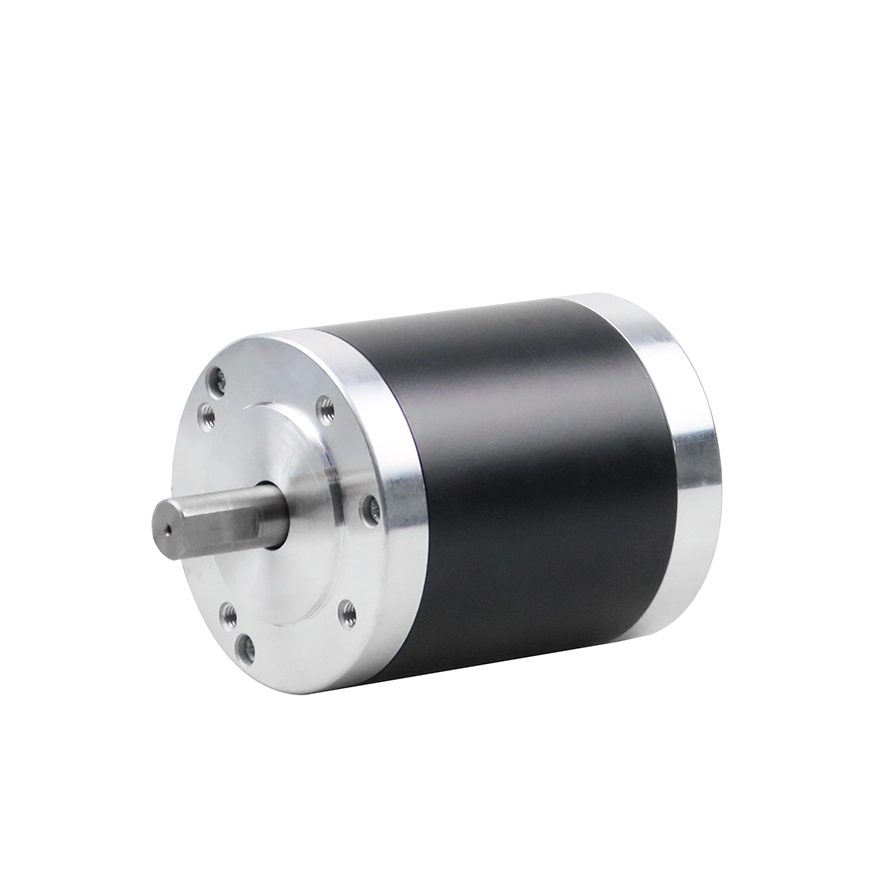
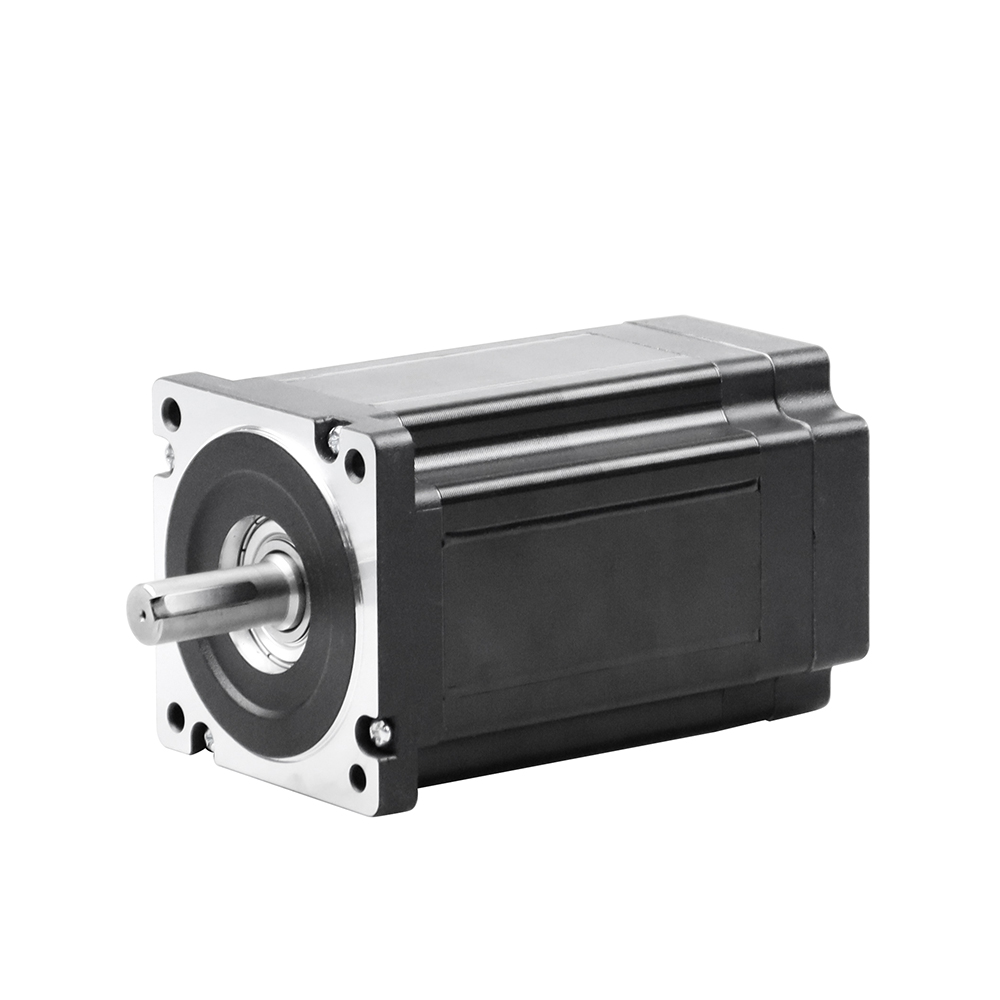
ໃນພູມສັນຖານທີ່ພັດທະນາຢ່າງໄວວາຂອງອຸດສາຫະກໍາແລະການຂົນສົ່ງອັດຕະໂນມັດ, Autonomous Guided Vehicles (AGVs) ແລະ Autonomous Mobile Robots (AMRs) ຢືນຢູ່ໃນແຖວຫນ້າ. ເຄື່ອງຈັກອັດສະລິຍະເຫຼົ່ານີ້ແມ່ນການປະຕິວັດການຈັດການວັດສະດຸ, ການຄຸ້ມຄອງສາງ, ແລະຂະບວນການຜະລິດ. ຈຸດໃຈກາງຂອງການເຄື່ອນໄຫວ, ຄວາມແມ່ນຍໍາ, ແລະປະສິດທິພາບການເຮັດວຽກຂອງເຂົາເຈົ້າແມ່ນອົງປະກອບທີ່ສໍາຄັນ: ມໍເຕີ DC (BLDC) brushless . ພວກເຮົາຮັບຮູ້ວ່າການເລືອກລະບົບໄດຣຟ໌ທີ່ດີທີ່ສຸດບໍ່ແມ່ນແຕ່ສະເພາະທາງດ້ານເຕັກນິກເທົ່ານັ້ນ - ມັນເປັນການຕັດສິນໃຈທາງທຸລະກິດພື້ນຖານທີ່ສົ່ງຜົນກະທົບຕໍ່ຄວາມໜ້າເຊື່ອຖື, ຄ່າໃຊ້ຈ່າຍໃນການເປັນເຈົ້າຂອງທັງໝົດ ແລະປະສິດທິພາບຂອງລະບົບ. ການວິເຄາະທີ່ສົມບູນແບບນີ້ delves ເຂົ້າໄປໃນຂໍ້ໄດ້ປຽບພາຍໃນຂອງ BLDC motor s ສໍາລັບຄໍາຮ້ອງສະຫມັກ AGV / AMR, ສະຫນອງຄວາມເຂົ້າໃຈດ້ານວິສະວະກໍາລາຍລະອຽດແລະຄໍາຮ້ອງສະຫມັກທີ່ຈໍາເປັນເພື່ອເຮັດໃຫ້ທາງເລືອກທີ່ມີຂໍ້ມູນສໍາລັບການແກ້ໄຂອັດຕະໂນມັດຂອງທ່ານ.
Brushless DC motor s ເປັນຕົວແທນຂອງວິວັດທະນາການພື້ນຖານໃນເຕັກໂນໂລຊີມໍເຕີໃນປະຈຸບັນໂດຍກົງ. ຄວາມແຕກຕ່າງທີ່ ສຳ ຄັນແມ່ນຢູ່ໃນ ການປີ້ນກັນຂອງວິພາກວິພາກມໍເຕີແບບດັ້ງເດີມ ແລະການລົບລ້າງຈຸດຕົ້ນຕໍຂອງຄວາມລົ້ມເຫຼວຂອງມັນ. ບໍ່ເຫມືອນກັບມໍເຕີ DC brushed, ບ່ອນທີ່ແມ່ເຫຼັກໄຟຟ້າ ( windings) ອາໄສຢູ່ໃນ armature rotating ແລະ commutation ແມ່ນປະຕິບັດກົນຈັກໂດຍຜ່ານແປງກາກບອນແລະ commutator, ມໍເຕີ BLDC ມີ ສະເຕເຕີແມ່ເຫຼັກໄຟຟ້າທີ່ຕັ້ງໄວ້ ແລະ rotor ແມ່ເຫຼັກຖາວອນທີ່ໝູນວຽນ.
ການປ່ຽນແປງດ້ານສະຖາປັດຕະຍະກຳນີ້ປ່ຽນແທນການປ່ຽນແປງກົນຈັກດ້ວຍ ການປ່ຽນແປງທາງເອເລັກໂຕຣນິກ ທີ່ທັນສະໄໝ . ຕົວຄວບຄຸມມໍເຕີພາຍນອກຫຼືຂັບຢ່າງແນ່ນອນລໍາດັບການໄຫຼຂອງປະຈຸບັນໂດຍຜ່ານ windings stator, ການສ້າງສະຫນາມແມ່ເຫຼັກຫມຸນທີ່ດຶງ rotor ແມ່ເຫຼັກຖາວອນ. ຂະບວນການນີ້ຮຽກຮ້ອງໃຫ້ມີຄວາມຮູ້ໃນເວລາທີ່ແທ້ຈິງຂອງຕໍາແຫນ່ງຂອງ rotor, ບັນລຸໄດ້ໂດຍຜ່ານ ເຊັນເຊີ Hall-effect ຫຼື ເຕັກນິກ ການກວດພົບ sensorless back-EMF .
ມີປະໂຫຍດ ລະບົບ BLDC ເປັນສາມສ່ວນຂອງອົງປະກອບທີ່ປະສົມປະສານ: ອົງປະ
| ກອບ | ຫຼັກບົດບາດສໍາ | ຄັນໃນສະພາບການ AGV/AMR |
|---|---|---|
| Rotor ແມ່ເຫຼັກຖາວອນ | ສະຫນອງພາກສະຫນາມແມ່ເຫຼັກສໍາລັບການຜະລິດ torque. | ໃຊ້ແມ່ເຫຼັກຊັ້ນສູງ (ຕົວຢ່າງ, Neodymium) ສໍາລັບຄວາມຫນາແຫນ້ນຂອງແຮງບິດສູງແລະຂະຫນາດກະທັດລັດ. |
| ບາດແຜ | ສ້າງສະຫນາມແມ່ເຫຼັກໄຟຟ້າທີ່ຄວບຄຸມເພື່ອຂັບ rotor. | ການອອກແບບ lamination ແລະຮູບແບບ winding optimizing ປະສິດທິພາບແລະປະສິດທິພາບຄວາມຮ້ອນ. |
| Electronic Controller (ESC) | ພະລັງງານ stator windings ໃນລໍາດັບໂດຍອີງໃສ່ຕໍາແຫນ່ງ rotor. | ປະຕິບັດ algorithms (ຕົວຢ່າງ, FOC) ສໍາລັບການຄວບຄຸມ torque ກ້ຽງ, ປະສິດທິພາບແລະການຕອບສະຫນອງແບບເຄື່ອນໄຫວ. |
ການອອກແບບນີ້ໃຫ້ຜົນປະໂຫຍດທີ່ສໍາຄັນສໍາລັບການຫຸ່ນຍົນ:
ປະສິດທິພາບສູງ & ປະສິດທິພາບຄວາມຮ້ອນ: ບໍ່ມີ friction ແປງຫຼຸດຜ່ອນການສູນເສຍພະລັງງານ, ຍືດອາຍຸຫມໍ້ໄຟ. ຄວາມຮ້ອນແມ່ນຜະລິດຢູ່ໃນ stator ຊັ້ນນອກ, ເຮັດໃຫ້ຄວາມເຢັນທີ່ດີກວ່າ.
ຊີວິດການບໍລິການຍາວແລະຄວາມຫນ້າເຊື່ອຖື: ການຂາດການໃສ່ແປງຈະລົບລ້າງຮູບແບບຄວາມລົ້ມເຫຼວທີ່ສໍາຄັນ, ຮັບປະກັນອາຍຸຍືນດ້ວຍການບໍາລຸງຮັກສາຫນ້ອຍ.
ຄວາມຫນາແຫນ້ນຂອງພະລັງງານສູງ: ເຮັດໃຫ້ແຮງບິດແລະພະລັງງານຫຼາຍຂື້ນໃນຊຸດທີ່ນ້ອຍກວ່າ, ເບົາກວ່າ, ມີຜົນກະທົບໂດຍກົງຕໍ່ payload ແລະຄວາມວ່ອງໄວ.
ການຄວບຄຸມທີ່ຊັດເຈນ: ເຂົ້າກັນໄດ້ກັບອຸປະກອນຕໍາແຫນ່ງຄໍາຄຶດຄໍາເຫັນຂັ້ນສູງສໍາລັບຄວາມໄວທີ່ແນ່ນອນແລະລະບຽບການຕໍາແຫນ່ງ, ຈໍາເປັນສໍາລັບການນໍາທາງທີ່ຖືກຕ້ອງ.
ໂດຍເນື້ອແທ້ແລ້ວ, ໄດ້ ມໍເຕີ BLDC ບໍ່ພຽງແຕ່ເປັນອົງປະກອບແຕ່ເປັນ ລະບົບ mechatronic ປະສົມປະສານ . ສະຖາປັດຕະຍະກໍາທີ່ເຫນືອກວ່າຂອງມັນສະຫນອງຄຸນລັກສະນະການປະຕິບັດພື້ນຖານທີ່ເຮັດໃຫ້ອັດຕະໂນມັດທີ່ຊັດເຈນ, ເຊື່ອຖືໄດ້, ແລະປະສິດທິພາບໃນ AGVs ແລະ AMRs ບໍ່ພຽງແຕ່ເປັນໄປໄດ້, ແຕ່ທີ່ດີທີ່ສຸດ.
ເໜືອກວ່າດ້ານສະຖາປັດຕະຍະກຳຂອງ Brushless DC motor s ແປເປັນຊຸດຂອງຂໍ້ໄດ້ປຽບປະສິດທິພາບທີ່ແນ່ນອນທີ່ໂດຍກົງແກ້ໄຂສິ່ງທ້າທາຍດ້ານວິສະວະກໍາຫຼັກໃນການອອກແບບຍານພາຫະນະອັດຕະໂນມັດນໍາພາແລະອັດຕະໂນມັດຫຸ່ນຍົນໂທລະສັບມືຖື. ຜົນປະໂຫຍດເຫຼົ່ານີ້ບໍ່ແມ່ນການປັບປຸງຫນ້ອຍ, ແຕ່ຄວາມຕ້ອງການພື້ນຖານສໍາລັບເຮືອຫຸ່ນຍົນທີ່ທັນສະໄຫມ, ທີ່ມີຄວາມພ້ອມສູງ.
ການລົບລ້າງຄວາມອິດເມື່ອຍຂອງແປງແລະການຫຼຸດລົງແຮງດັນທີ່ກ່ຽວຂ້ອງເຮັດໃຫ້ ປະສິດທິພາບການແປງໄຟຟ້າເປັນກົນຈັກສູງ ຢ່າງຫຼວງຫຼາຍ , ມັກຈະເກີນ 90%. ນີ້ແມ່ນຂໍ້ໄດ້ປຽບທີ່ສໍາຄັນທີ່ສຸດອັນດຽວສໍາລັບເວທີທີ່ໃຊ້ຫມໍ້ໄຟ. ທຸກໆຈຸດເປີເຊັນຂອງປະສິດທິພາບທີ່ໄດ້ຮັບນັ້ນແປໂດຍກົງເຂົ້າໃນ ການຂະຫຍາຍເວລາປະຕິບັດງານ ຕໍ່ການສາກໄຟ, ຫຼຸດຜ່ອນເວລາຢຸດເຮັດວຽກ ແລະເພີ່ມການສົ່ງຕໍ່ປະຈໍາວັນ. ນອກຈາກນັ້ນ, ການສູນເສຍໄຟຟ້າທີ່ຫຼຸດລົງຫມາຍຄວາມວ່າຄວາມຮ້ອນຂອງສິ່ງເສດເຫຼືອຫນ້ອຍທີ່ຜະລິດພາຍໃນມໍເຕີ. ໂປຣໄຟລຄວາມຮ້ອນທີ່ເໜືອກວ່ານີ້ຊ່ວຍໃຫ້ມີການອອກແບບທີ່ກະທັດຮັດກວ່າ, ປັບປຸງຄວາມຮຽກຮ້ອງຕ້ອງການຄວາມເຢັນງ່າຍ, ແລະຊ່ວຍເພີ່ມ ຄວາມໜ້າເຊື່ອຖືໃນໄລຍະຍາວຂອງ windings ແລະແມ່ເຫຼັກ ໂດຍການໃຊ້ງານພວກມັນຢູ່ໃນອຸນຫະພູມຕ່ໍາ.
ໂດຍການເອົາອົງປະກອບສວມໃສ່ຕົ້ນຕໍ - ແປງແລະເຄື່ອງປ່ຽນເຄື່ອງຈັກ - ມໍເຕີ BLDC ບັນລຸ ລະດັບຄວາມທົນທານຂອງການດໍາເນີນງານທີ່ສູງຂຶ້ນ ໂດຍພື້ນຖານ . ບໍ່ມີແປງແປງເພື່ອທໍາລາຍອົງປະກອບ, ບໍ່ມີຂີ້ຝຸ່ນກາກບອນທີ່ຈະປົນເປື້ອນ bearings ຫຼືເອເລັກໂຕຣນິກ, ແລະບໍ່ມີກໍານົດໄລຍະການທົດແທນສໍາລັບແປງ. ນີ້ສົ່ງຜົນໃຫ້ ຄ່າໃຊ້ຈ່າຍໃນການເປັນເຈົ້າຂອງທັງຫມົດຫຼຸດລົງ ຢ່າງຫຼວງຫຼາຍ ໃນໄລຍະອາຍຸຂອງຫຸ່ນຍົນແລະເຮັດໃຫ້ສາມາດຄາດເດົາໄດ້, ມີລະບົບສູງທີ່ສໍາຄັນສໍາລັບການດໍາເນີນງານຢ່າງຕໍ່ເນື່ອງ. ການກໍ່ສ້າງທີ່ເຂັ້ມແຂງ, ຜະນຶກເຂົ້າກັນທົ່ວໄປໃນ BLDC motor s ຍັງໃຫ້ຄວາມຕ້ານທານທີ່ເຫນືອກວ່າຕໍ່ກັບສິ່ງປົນເປື້ອນສິ່ງແວດລ້ອມເຊັ່ນ: ຝຸ່ນແລະຄວາມຊຸ່ມຊື່ນ.
ມໍເຕີ BLDC ສະຫນອງ ແຮງບິດພິເສດແລະຄວາມຫນາແຫນ້ນຂອງພະລັງງານ , ໃຫ້ປະສິດທິພາບຫຼາຍຂຶ້ນຈາກຊຸດຂະຫນາດນ້ອຍກວ່າ, ເບົາກວ່າ. ນີ້ອະນຸຍາດໃຫ້ນັກອອກແບບສາມາດເພີ່ມຄວາມອາດສາມາດ payload ຫຼືຫຼຸດຜ່ອນນ້ໍາຫນັກລວມຂອງຫຸ່ນຍົນແລະ inertia ສໍາລັບຄວາມວ່ອງໄວຫຼາຍກວ່າເກົ່າ. ສິ່ງທີ່ ສຳ ຄັນ, ເມື່ອຈັບຄູ່ກັບຕົວຄວບຄຸມຂັ້ນສູງ, ພວກເຂົາສະ ເໜີ ການຄວບຄຸມທີ່ຊັດເຈນ, ໄວ, ແລະລຽບງ່າຍຂອງແຮງບິດ, ຄວາມໄວ, ແລະຕໍາແຫນ່ງ . ອັນນີ້ເຮັດໃຫ້:
ການຖືຄວາມໄວທີ່ຖືກຕ້ອງ ສໍາລັບການນໍາທາງທີ່ສອດຄ່ອງ.
ການເລັ່ງ ແລະ ການຫຼຸດຄວາມໄວທີ່ລຽບງ່າຍ ເພື່ອປົກປ້ອງການໂຫຼດ ແລະ ຮັບປະກັນຄວາມໝັ້ນຄົງ.
ການຕອບສະໜອງແບນວິດສູງ ຕໍ່ກັບການແກ້ໄຂການນໍາທາງໃນທັນທີ, ເປັນຄວາມຈໍາເປັນສໍາລັບ AMRs.
ປະສິດທິພາບຄວາມໄວຕ່ໍາທີ່ດີເລີດ ໂດຍບໍ່ມີການ cogging, ສໍາຄັນສໍາລັບການ docking ຊັດເຈນ.
ການບໍ່ມີຕົວປ່ຽນແປງແປງ ແລະ ທ່າແຮງຂອງກະແສໄຟຟ້າ sinusoidal ເຮັດໃຫ້ມີ ການປ່ອຍສຽງລົບກວນສຽງຕ່ໍາ , ເປັນຜົນປະໂຫຍດທີ່ສໍາຄັນໃນພື້ນທີ່ເຮັດວຽກຮ່ວມກັນ. ຍິ່ງໄປກວ່ານັ້ນ, ລະບົບ BLDC s, ເມື່ອຖືກອອກແບບຢ່າງຖືກຕ້ອງ, ເຮັດໃຫ້ມີການແຊກແຊງໄຟຟ້າຫນ້ອຍລົງ (EMI). ນີ້ ຄວາມສະອາດໄຟຟ້າ ແມ່ນສໍາຄັນສໍາລັບການປະຕິບັດງານທີ່ຫນ້າເຊື່ອຖືຂອງຊຸດເຊັນເຊີທີ່ລະອຽດອ່ອນຂອງຫຸ່ນຍົນ (LiDAR, ກ້ອງຖ່າຍຮູບ), ລະບົບການສື່ສານ, ແລະຄວບຄຸມເອເລັກໂຕຣນິກ, ປ້ອງກັນການລົບກວນທີ່ລົບກວນທີ່ອາດຈະທໍາລາຍຄວາມປອດໄພຫຼືການເຮັດວຽກ.
ສະຫຼຸບແລ້ວ, ຄວາມໄດ້ປຽບຂອງເທກໂນໂລຍີ BLDC - ປະສິດທິພາບການຂະຫຍາຍ, ຄວາມທົນທານ, ການປະຕິບັດ, ແລະຄວາມເຂົ້າກັນໄດ້ໃນການດໍາເນີນງານ - ບໍ່ແມ່ນການເພີ່ມຂຶ້ນເທົ່ານັ້ນ. ພວກມັນລວມກັນເປັນພື້ນຖານເຄື່ອງກົນຈັກໄຟຟ້າທີ່ຈຳເປັນທີ່ຫຸ່ນຍົນມືຖືທີ່ໜ້າເຊື່ອຖື, ປະສິດທິພາບສູງ ແລະ ມີປະສິດທິພາບທາງດ້ານເສດຖະກິດຖືກສ້າງຂຶ້ນ.
ໃນຂະນະທີ່ທັງສອງ AGVs (ຍານພາຫະນະນໍາພາອັດຕະໂນມັດ) ແລະ AMRs (ຫຸ່ນຍົນເຄື່ອນທີ່ອັດຕະໂນມັດ) ນໍາໃຊ້ເຕັກໂນໂລຢີ BLDC ສໍາລັບ propulsion, ຮູບແບບການດໍາເນີນງານທີ່ແຕກຕ່າງກັນແລະປັດຊະຍາການນໍາທາງຂອງພວກມັນກໍານົດຄວາມສໍາຄັນທີ່ແຕກຕ່າງກັນກ່ຽວກັບການປະຕິບັດຂອງມໍເຕີແລະການເຊື່ອມໂຍງລະບົບ. ຄວາມເຂົ້າໃຈກ່ຽວກັບ nuances ເຫຼົ່ານີ້ແມ່ນສໍາຄັນສໍາລັບການອອກແບບເວທີທີ່ດີທີ່ສຸດ.
ລະບົບ AGV: ບູລິມະສິດຄວາມອົດທົນທີ່ຄາດເດົາໄດ້
AGVs ແບບດັ້ງເດີມປະຕິບັດຕາມເສັ້ນທາງຄົງທີ່, ກໍານົດໄວ້ລ່ວງຫນ້າ (ເຊັ່ນ: ເທບແມ່ເຫຼັກ, ສາຍ, ຫຼືເສັ້ນທາງ inertial-guided) ທີ່ມີພາລະກິດຈຸດຕໍ່ຈຸດທີ່ຊ້ໍາກັນ. ການດໍາເນີນງານຂອງພວກເຂົາແມ່ນມີລັກສະນະຄວາມທົນທານຮອບວຽນສູງແລະໂປຣໄຟລ໌ການໂຫຼດທີ່ສອດຄ່ອງ.
| ບູລິມະສິດການປະຕິບັດ | BLDC motor & Drive Implication |
|---|---|
| Uptime ສູງສຸດ & ຄວາມຫນ້າເຊື່ອຖື | ມໍເຕີຖືກເລືອກສໍາລັບ ການປະຕິບັດຄວາມຮ້ອນຢ່າງຕໍ່ເນື່ອງ ແລະການກໍ່ສ້າງທີ່ເຂັ້ມແຂງ (ການຈັດອັນດັບ IP ສູງ) ເພື່ອທົນຕໍ່ການດໍາເນີນງານ 24/7 ໃນສະພາບແວດລ້ອມທີ່ຮຸນແຮງ. |
| ຄວາມໄວ ແລະແຮງບິດທີ່ສອດຄ່ອງ | ການຄວບຄຸມແມ່ນເນັ້ນໃສ່ ປະສິດທິພາບຂອງສະຫມໍ່າສະເຫມີ ແລະລະບຽບຄວາມໄວທີ່ລຽບຕາມເສັ້ນທາງທີ່ຮູ້ຈັກ, ໂດຍເນັ້ນໃສ່ຫນ້ອຍກ່ຽວກັບການຕອບສະຫນອງແບບເຄື່ອນໄຫວທີ່ສຸດ. |
| ແຮງບິດເລີ່ມຕົ້ນສູງ | ເປັນສິ່ງຈໍາເປັນສໍາລັບການເຄື່ອນຍ້າຍຢ່າງຫນ້າເຊື່ອຖື, ການໂຫຼດຄົງທີ່ຈາກການພັກຜ່ອນ. Geared BLDC solutions ແມ່ນທົ່ວໄປທີ່ຈະສົ່ງ torque ທີ່ຈໍາເປັນຢູ່ໃນລໍ້. |
ລະບົບ BLDC ໃນ AGV ໄດ້ຖືກປັບປຸງໃຫ້ເຫມາະສົມສໍາລັບການປະຕິບັດທີ່ບໍ່ສາມາດຄາດເດົາໄດ້, ບ່ອນທີ່ໂປຣໄຟລ໌ການເຄື່ອນໄຫວແມ່ນເປັນທີ່ຮູ້ຈັກລ່ວງຫນ້າຢ່າງຫຼວງຫຼາຍ, ແລະຕົວຊີ້ວັດທີ່ສໍາຄັນແມ່ນ ໄລຍະເວລາລະຫວ່າງຄວາມລົ້ມເຫລວ (MTBF).
ລະບົບ AMR: ຕ້ອງການຄວາມວ່ອງໄວແບບເຄື່ອນໄຫວ
AMRs ດໍາເນີນການໃນສະພາບແວດລ້ອມທີ່ບໍ່ມີໂຄງສ້າງ, ແບບເຄື່ອນໄຫວໂດຍໃຊ້ເຊັນເຊີເທິງເຮືອແລະ AI ສໍາລັບການນໍາທາງຟຣີ. ການເຄື່ອນໄຫວຂອງພວກເຂົາແມ່ນປ່ຽນແປງໄດ້ໂດຍທໍາມະຊາດ, ຮຽກຮ້ອງໃຫ້ມີການຕອບສະຫນອງທັນທີຕໍ່ກັບການປ່ຽນແປງເສັ້ນທາງ, ອຸປະສັກ, ແລະຄວາມແອອັດ.
| ບູລິມະສິດປະສິດທິພາບ | BLDC Motor & Drive Implication |
|---|---|
| ການຕອບສະໜອງແບບໄດນາມິກ & ການຄວບຄຸມຄວາມຊື່ສັດ | ຕ້ອງການ ອັດຕາສ່ວນແຮງບິດຕໍ່ inertia ສູງ ຫຼາຍ ແລະຕົວຄວບຄຸມຂັ້ນສູງ (ເຊັ່ນ: ມີ Field-Oriented Control) ສໍາລັບການປ່ຽນແປງການເລັ່ງຂອງ millisecond. |
| ການຄວບຄຸມຄວາມໄວຕ່ໍາທີ່ຊັດເຈນ | 'crawling' ລຽບດ້ວຍຄວາມໄວໃກ້ສູນ ແມ່ນສໍາຄັນສໍາລັບການຈອດທີ່ຊັດເຈນ, ປະຕິສໍາພັນຂອງມະນຸດຢ່າງປອດໄພ, ແລະການ maneuvering ລະອຽດອ່ອນໃນສະຖານທີ່ໃກ້ຊິດ. |
| ຊ່ວງຄວາມໄວກວ້າງ ແລະປະສິດທິພາບ | ຕ້ອງດໍາເນີນການຢ່າງມີປະສິດທິພາບໃນທົ່ວຂອບເຂດກວ້າງຂອງຄວາມໄວ ແລະແຮງບິດ, ຈາກການເຄື່ອນໄຫວທີ່ຊັດເຈນຊ້າໆໄປຈົນເຖິງການສົ່ງຜ່ານຢ່າງໄວວາໃນທົ່ວພື້ນທີ່ເປີດ. |
ສໍາລັບ AMRs, ໄດ BLDC ແມ່ນຕົວເປີດໃຊ້ທີ່ສໍາຄັນຂອງຄໍາສັ່ງຂອງແຖບນໍາທາງ. ມັນຕ້ອງແປຂໍ້ມູນການວາງແຜນເສັ້ນທາງລະດັບສູງໃຫ້ເປັນການເຄື່ອນໄຫວທາງກາຍຍະພາບທີ່ລຽບງ່າຍ, ຖືກຕ້ອງ, ແລະຕອບສະໜອງ. ການເນັ້ນຫນັກໃສ່ການປ່ຽນໄປສູ່ ແບນວິດ, ການຄວບຄຸມ, ແລະຄວາມແມ່ນຍໍາ ຫຼາຍກວ່າຄວາມອົດທົນຮອບວຽນບໍລິສຸດ.
ສະຫຼຸບ: ຄວາມແຕກຕ່າງໃນປັດຊະຍາການອອກແບບ
ສະຫຼຸບແລ້ວ, ໃນຂະນະທີ່ເຕັກໂນໂລຢີ BLDC ຫຼັກແມ່ນຄືກັນ, ຄໍາຮ້ອງສະຫມັກຂອງມັນແຕກຕ່າງກັນ:
AGV Applications leverage BLDC motor s ເປັນ workhorses ທີ່ເຊື່ອຖືໄດ້ສູງ, ປະສິດທິພາບ ສໍາລັບການຂົນສົ່ງວັດສະດຸທີ່ຄາດເດົາໄດ້.
AMR Applications ນຳໃຊ້ມໍເຕີ BLDC ເປັນ ຕົວກະຕຸ້ນການເຄື່ອນໄຫວທີ່ມີຄວາມຊື່ສັດສູງ ເຊິ່ງເປັນສ່ວນໜຶ່ງຂອງຄວາມສະຫຼາດຂອງຫຸ່ນຍົນ, ຮຽກຮ້ອງໃຫ້ມີການປະຕິບັດແບບເຄື່ອນໄຫວທີ່ກົງກັບຄວາມຍືດຫຍຸ່ນຂອງຊອບແວຂອງມັນ.
ການເລືອກມໍເຕີທີ່ຖືກຕ້ອງແລະປັບຕົວຄວບຄຸມຂອງມັນໃຫ້ສອດຄ່ອງກັບປັດຊະຍາການດໍາເນີນງານທີ່ແຕກຕ່າງກັນນີ້ແມ່ນພື້ນຖານເພື່ອບັນລຸການປະຕິບັດສູງສຸດໃນແຕ່ລະແພລະຕະຟອມຫຸ່ນຍົນ.
ການເລືອກມໍເຕີ BLDC ທີ່ເຫມາະສົມແມ່ນຂະບວນການຫຼາຍມິຕິ. ພວກເຮົາແນະນໍາລູກຄ້າຂອງພວກເຮົາໂດຍຜ່ານການປະເມີນລາຍລະອຽດໂດຍອີງໃສ່ຕົວກໍານົດການຫຼັກເຫຼົ່ານີ້:
ແຮງດັນທີ່ຈັດອັນດັບ:
ຕ້ອງສອດຄ່ອງກັບແຮງດັນລົດເມ DC ຂອງຫຸ່ນຍົນ (ທົ່ວໄປ 24V, 48V, ຫຼືສູງກວ່າ) ເພື່ອປະສິດທິພາບທີ່ດີທີ່ສຸດ ແລະການສູນເສຍການປ່ຽນພະລັງງານໜ້ອຍທີ່ສຸດ.
ແຮງບິດຕໍ່ເນື່ອງ ແລະສູງສຸດ:
ມໍເຕີຕ້ອງສະຫນອງ ແຮງບິດຢ່າງຕໍ່ເນື່ອງ ທີ່ຕ້ອງການສໍາລັບການເຄື່ອນທີ່ສະຫມໍ່າສະເຫມີ, ລວມທັງການປັບລະດັບ, ແລະ ແຮງບິດສູງສຸດ ທີ່ຈໍາເປັນສໍາລັບການເລັ່ງ, ການຊ້າລົງ, ແລະການເອົາຊະນະອຸປະສັກຊົ່ວຄາວ. ຂອບຂອງແຮງບິດທີ່ສໍາຄັນແມ່ນແນະນໍາໃຫ້ມີຄວາມຫນ້າເຊື່ອຖືໃນໄລຍະຍາວ.
ຊ່ວງຄວາມໄວ:
ເສັ້ນໂຄ້ງຄວາມໄວ-ແຮງບິດຂອງມໍເຕີຕ້ອງກວມເອົາຄວາມໄວການເດີນທາງສູງສຸດທີ່ຕ້ອງການຂອງຫຸ່ນຍົນ (ເລື້ອຍໆ 1-2 m/s ສໍາລັບພາຍໃນເຮືອນ) ແລະສະຫນອງການຄວບຄຸມທີ່ຫມັ້ນຄົງຢູ່ທີ່ຄວາມໄວຕ່ໍາຫຼາຍສໍາລັບວຽກງານທີ່ຊັດເຈນ.
ແຜນທີ່ປະສິດທິພາບ:
ພວກເຮົາວິເຄາະແຜນທີ່ປະສິດທິພາບ, ບໍ່ພຽງແຕ່ມູນຄ່າສູງສຸດດຽວ. ມໍເຕີຄວນເຮັດວຽກທີ່ມີປະສິດທິພາບສູງໃນທົ່ວຈຸດຄວາມໄວແຮງບິດທີ່ໃຊ້ທົ່ວໄປທີ່ສຸດໃນລະຫວ່າງວົງຈອນພາລະກິດປົກກະຕິເພື່ອເພີ່ມອາຍຸຂອງຫມໍ້ໄຟໃຫ້ສູງສຸດ.
ການໂຕ້ຕອບອຸປະກອນ:
ການເລືອກລະຫວ່າງ ຕົວເຂົ້າ encoders optical , ລະຫັດແມ່ເຫຼັກ , ຫຼື ການຄວບຄຸມ sensorless ແມ່ນສໍາຄັນ. ຕົວເຂົ້າລະຫັດທີ່ມີຄວາມລະອຽດສູງສະຫນອງການຈັດຕໍາແຫນ່ງທີ່ດີທີ່ສຸດແລະການຄວບຄຸມຄວາມໄວຕ່ໍາສໍາລັບ AMRs, ໃນຂະນະທີ່ຕົວເຂົ້າລະຫັດສະນະແມ່ເຫຼັກທີ່ເຂັ້ມແຂງສະຫນອງຄວາມທົນທານທີ່ດີສໍາລັບ AGVs. ເຕັກນິກທີ່ບໍ່ມີເຊັນເຊີສາມາດຫຼຸດຜ່ອນຄ່າໃຊ້ຈ່າຍແລະສາຍໄຟແຕ່ອາດຈະປະນີປະນອມປະສິດທິພາບຄວາມໄວຕ່ໍາ.
ປັດໄຈຮູບແບບກົນຈັກ ແລະການປະສົມປະສານ:
ນີ້ລວມເຖິງຂະຫນາດຂອງມໍເຕີນ ້ໍາ , ຫນັກ , ຕົວກໍານົດການ , shaft ປະເພດ , ແລະ ການຈັດອັນດັບ IP ທີ່ຈໍາເປັນ (ເຊັ່ນ: IP54, IP65 ສໍາລັບການປ້ອງກັນຂີ້ຝຸ່ນແລະນ້ໍາ). ຫົວເກຍມຸມຂວາ ມັກຈະຖືກໃຊ້ເພື່ອປະຫຍັດພື້ນທີ່ໃນໂມດູນລໍ້.
ຄວາມເຂົ້າກັນໄດ້ຂອງແມ່ເຫຼັກໄຟຟ້າ (EMC):
ມໍເຕີແລະຕົວຄວບຄຸມຂອງມັນຕ້ອງໄດ້ຮັບການອອກແບບເພື່ອຫຼຸດຜ່ອນການປ່ອຍອາຍພິດ EMI ເພື່ອປ້ອງກັນການແຊກແຊງກັບ LiDAR, ວິທະຍຸສື່ສານ, ແລະຄວບຄຸມເອເລັກໂຕຣນິກ, ຮັບປະກັນ ການດໍາເນີນງານຫຸ່ນຍົນທີ່ຫມັ້ນຄົງແລະປອດໄພ ..
ກ ການປະຕິບັດຂອງ ມໍເຕີ BLDC ແມ່ນແຍກອອກຈາກຄຸນນະພາບຂອງຕົວຄວບຄຸມຄວາມໄວເອເລັກໂຕຣນິກ (ESC). ພວກເຮົາເນັ້ນຫນັກໃສ່ການເລືອກຕົວຄວບຄຸມທີ່ສະເຫນີ:
ຂັ້ນຕອນການຄວບຄຸມຂັ້ນສູງ:
Field-Oriented Control (FOC) ຫຼື commutation sinusoidal ສໍາລັບການຜະລິດ torque smoother, ສຽງຕ່ໍາ, ແລະປະສິດທິພາບທີ່ດີກວ່າເມື່ອທຽບກັບການຄວບຄຸມ trapezoidal ແບບດັ້ງເດີມ.
ການໂຕ້ຕອບການສື່ສານທີ່ເຂັ້ມແຂງ:
ຮອງຮັບ CANopen , EtherCAT , ຫຼື Modbus ສໍາລັບການເຊື່ອມໂຍງແບບບໍ່ມີຮອຍຕໍ່ເຂົ້າໄປໃນສະຖາປັດຕະຍະກໍາການຄວບຄຸມລະດັບສູງຂອງຫຸ່ນຍົນ.
ພາລາມິເຕີທີ່ຕັ້ງໂປຣແກຣມໄດ້:
ຄວາມສາມາດປັບຂໍ້ຈໍາກັດໃນປັດຈຸບັນ, loops PID, ທາງເລັ່ງ, ແລະການຕັ້ງຄ່າການຟື້ນຟູໃຫ້ສອດຄ່ອງກັບນະໂຍບາຍດ້ານຄວາມປອດໄພແລະຄວາມຕ້ອງການຂອງຫຸ່ນຍົນຢ່າງສົມບູນ.
Regenerative Braking ຄວາມສາມາດ:
ຕົວຄວບຄຸມຄວນຈັດການພະລັງງານທີ່ປ້ອນເຂົ້າໄປໃນລະບົບຢ່າງປອດໄພໃນລະຫວ່າງການຊ້າ, ລັກສະນະທີ່ສໍາຄັນສໍາລັບການຄຸ້ມຄອງແຮງດັນລົດເມແລະປັບປຸງປະສິດທິພາບ.
ການປະຕິບັດທີ່ປະສົບຜົນສໍາເລັດແມ່ນຂະຫຍາຍອອກໄປນອກເຫນືອຈາກການເລືອກອົງປະກອບ. ພວກເຮົາສະໜັບສະໜູນວິທີການອອກແບບລະບົບລວມ:
ການວິເຄາະຄວາມຮ້ອນ:
ການດໍາເນີນງານຢ່າງຕໍ່ເນື່ອງພາຍໃຕ້ການໂຫຼດສ້າງຄວາມຮ້ອນ. ຂະຫນາດທີ່ເຫມາະສົມຮັບປະກັນອຸນຫະພູມພາຍໃນຂອງມໍເຕີຍັງຄົງຢູ່ໃນຂອບເຂດຈໍາກັດຂອງຊັ້ນສະກົດຈິດແລະ insulation ຂອງມັນ. ອັນນີ້ອາດຈະກ່ຽວຂ້ອງກັບການລະບາຍຄວາມຮ້ອນແບບ passive, ການຕິດຕັ້ງຢ່າງລະມັດລະວັງກັບຕົວເຄື່ອງ, ຫຼືໃນບາງກໍລະນີ, ການບັງຄັບໃຫ້ອາກາດເຢັນ.
ສະຖາປັດຕະຍະກຳພະລັງງານ:
ການອອກແບບຕ້ອງກວມເອົາກະແສໄຟຟ້າແຮງດັນໃນລະຫວ່າງການເລີ່ມຕົ້ນແລະການໂຫຼດຊົ່ວຄາວຈາກມໍເຕີໄດ, ຮັບປະກັນລະບົບການຄຸ້ມຄອງແບດເຕີຣີ (BMS) ແລະສາຍໄຟສາມາດຈັດການກັບຄວາມຕ້ອງການເຫຼົ່ານີ້ໂດຍບໍ່ມີແຮງດັນ.
ຄວາມຊ້ຳຊ້ອນ ແລະຄວາມປອດໄພ:
ສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ສໍາຄັນ, ການອອກແບບອາດຈະລວມເອົາມໍເຕີ winding ສອງຫຼືຕົວຄວບຄຸມຊ້ໍາຊ້ອນ. ຟັງຊັນ torque-off ການຈັດອັນດັບຄວາມປອດໄພມັກຈະຖືກປະຕິບັດຜ່ານໄດເພື່ອຕອບສະຫນອງມາດຕະຖານຄວາມປອດໄພຂອງການເຮັດວຽກ.
ເສັ້ນທາງຂອງການພັດທະນາ AGV / AMR ຍັງສືບຕໍ່ຊຸກຍູ້ຂອບເຂດຂອງ ເຕັກໂນໂລຊີ ເຄື່ອງຈັກ BLDC . ພວກເຮົາມີສ່ວນຮ່ວມຢ່າງຈິງຈັງກັບແນວໂນ້ມທີ່ປະກອບມີ:
ການປະສົມປະສານເພີ່ມເຕີມ:
ການເຄື່ອນໄຫວໄປສູ່ ການຂັບເຄື່ອນ mechatronic ປະສົມປະສານຢ່າງເຕັມສ່ວນ - ການລວມມໍເຕີ, ເກຍ, ການຄວບຄຸມ, ແລະຄໍາຄຶດຄໍາເຫັນເຂົ້າໄປໃນຊຸດດຽວ, ຫນາແຫນ້ນ - ເຮັດໃຫ້ການອອກແບບງ່າຍດາຍ, ຫຼຸດຜ່ອນສາຍ, ແລະປັບປຸງຄວາມຫນ້າເຊື່ອຖື.
ລະບົບແຮງດັນສູງ:
ການຮັບຮອງເອົາລະບົບ 96V ຫຼືສູງກວ່າເພື່ອຫຼຸດຜ່ອນປະຈຸບັນສໍາລັບພະລັງງານດຽວກັນ, ຫຼຸດຜ່ອນການສູນເສຍທອງແດງ, ຊ່ວຍໃຫ້ສາຍສາຍບາງໆ, ແລະປັບປຸງປະສິດທິພາບຂອງລະບົບໂດຍລວມ.
ວັດສະດຸຂັ້ນສູງ:
ການນໍາໃຊ້ແມ່ເຫຼັກຖາວອນຊັ້ນສູງ (ຕົວຢ່າງ, neodymium) ແລະເຫຼັກ lamination ປັບປຸງຢ່າງຕໍ່ເນື່ອງເພື່ອຊຸກຍູ້ການຈໍາກັດຂອງພະລັງງານແລະຄວາມຫນາແຫນ້ນຂອງແຮງບິດ.
ມໍເຕີອັດສະລິຍະ:
ການລວມເອົາເຊັນເຊີຕິດຕາມກວດກາສະພາບ (ອຸນຫະພູມ, ການສັ່ນສະເທືອນ) ພາຍໃນທີ່ຢູ່ອາໄສຂອງມໍເຕີ, ການໃຫ້ຂໍ້ມູນເຂົ້າໄປໃນສູດການບໍາລຸງຮັກສາທີ່ຄາດຄະເນເພື່ອຄາດຄະເນຄວາມລົ້ມເຫຼວທີ່ອາດຈະເກີດຂຶ້ນກ່ອນທີ່ມັນຈະເຮັດໃຫ້ເກີດການຢຸດເຮັດວຽກ.
ການຄັດເລືອກແລະການເຊື່ອມໂຍງຂອງ ເຕັກໂນໂລຊີ brushless DC motor ເປັນປັດໃຈຕັດສິນໃນການປະຕິບັດ, ຄວາມຫນ້າເຊື່ອຖື, ແລະຄວາມເປັນໄປໄດ້ທາງດ້ານເສດຖະກິດຂອງເວທີ AGV ແລະ AMR. ຂໍ້ໄດ້ປຽບທີ່ປະກົດຂຶ້ນຂອງພວກເຂົາໃນປະສິດທິພາບ, ຄວາມທົນທານ, ແລະການຄວບຄຸມເຮັດໃຫ້ພວກເຂົາເປັນການແກ້ໄຂການຂັບລົດທີ່ບໍ່ມີການໂຕ້ຖຽງສໍາລັບຫຸ່ນຍົນມືຖືທີ່ທັນສະໄຫມແລະອັດສະລິຍະ. ພວກເຮົາສະຫນອງບໍ່ພຽງແຕ່ອົງປະກອບ, ແຕ່ ວິທີແກ້ໄຂການເຄື່ອນໄຫວທີ່ສົມບູນແບບ — ການຈັບຄູ່ເລືອກທີ່ດີທີ່ສຸດ ມໍເຕີ BLDC ທີ່ມີຕົວຄວບຄຸມທີ່ຈັບຄູ່ກັນແລະສະຫນັບສະຫນູນການເຊື່ອມໂຍງຍຸດທະສາດ. ໂດຍການເຂົ້າໃຈຢ່າງເລິກເຊິ່ງກ່ຽວກັບຄວາມສໍາພັນທີ່ສັບສົນລະຫວ່າງຄຸນລັກສະນະຂອງມໍເຕີແລະຄວາມຕ້ອງການຂອງການສະຫມັກຫຸ່ນຍົນ, ພວກເຮົາຊ່ວຍໃຫ້ລູກຄ້າຂອງພວກເຮົາສ້າງ AGVs ແລະ AMRs ທີ່ບໍ່ພຽງແຕ່ມີປະໂຫຍດເທົ່ານັ້ນແຕ່ຍັງດີເລີດໃນການປະຕິບັດ, ຄວາມອົດທົນແລະເສດຖະກິດການດໍາເນີນງານ, ຮັບປະກັນຄວາມໄດ້ປຽບໃນການແຂ່ງຂັນໃນໂລກຂອງອັດຕະໂນມັດ.
ການລົງທຶນໃນລະບົບຂັບ BLDC ທີ່ຖືກຕ້ອງແມ່ນການລົງທຶນໃນການເຄື່ອນໄຫວພື້ນຖານຂອງເວທີຫຸ່ນຍົນຂອງທ່ານ. ມັນເປັນການຕັດສິນໃຈວິສະວະກໍາທີ່ເຮັດໃຫ້ແນ່ໃຈວ່າການເຄື່ອນໄຫວງຽບ, ກ້ຽງ, ແລະບໍ່ຢຸດເຊົາການເຄື່ອນໄຫວທີ່ຄໍາຫມັ້ນສັນຍາຂອງການອັດຕະໂນມັດອັດຕະໂນມັດແມ່ນສໍາເລັດ. ພວກເຮົາຢືນຢູ່ພ້ອມທີ່ຈະເປັນຄູ່ຮ່ວມງານໃນລາຍລະອຽດລາຍລະອຽດແລະການປະຕິບັດຂອງລະບົບທີ່ສໍາຄັນເຫຼົ່ານີ້, ນໍາໃຊ້ຄວາມຊໍານານຂອງພວກເຮົາເພື່ອພະລັງງານການຜະລິດຕໍ່ໄປຂອງວິທີແກ້ໄຂການຈັດການວັດສະດຸອັດສະລິຍະ.