Views: 0 Author: Site Editor Publish Time: 2026-03-17 Origin: Site


Celeri progressioni industrialis automationis dramatically postulationem auget summus praecisio, pactio et motus efficiens systemata moderandi . Inter varias architecturae roboticae adhibitae in ambitus ambitus faciendos, SCARA robotarum (Selectivam Obsequium Conventus Robot Arma) late agnoscuntur propter eximiam celeritatem, iterabilem et efficaciam in comitiis, pick-et-locis, ac subtilitate tractandorum applicationum.
Sicut systemata automationis evolvere pergunt ad integrationem superiorem, multiplicitatem reductam, et imperium smarter, motores servo inserti ortae sunt technologiae transformativae pro SCARA systemata motus roboti. Servo motore iungendo , expellunt, encoder et electronicas regere in unitatem unam compactam , solutiones servo integratae liberant singulares effectus commoda, quae architecturae motori-coegi traditae comparatae sunt.
In modernis machinationibus roboticis, motoribus servo integratis, recluduntur quomodo SCARA robots designantur, installantur et operantur, ut artifices ad maiorem motum accurationis, facilioris wiring et melioris systematis firmitatem consequantur..
SCARA robots progressus (Selectivorum Obsequium Coetus Robot Armorum) arte coniunctus est technologiae motus arte . A primis systematis industrialis automationis ad suggesta robotica hodie intelligentes, solutiones motus moderandi continenter evolvuntur ad celeritatem altiorem, ad accuratiorem cautelam, et ad meliorationem firmitatem tradendam . Cum industries fabricandi velociores cyclos productionem et apparatum automationem compactiorem postulant, motus systemata quae potentia SCARA robotorum significant mutationem subierunt.
Cum SCARA robots in recentibus annis 1970 et primis 1980s primum introductus est, motus technologiarum moderatio respective limitata ad signa moderna comparata sunt. Mane robotic systemata typice inniterentur basic DC motores seu stepper motores paribus unitatibus externis cum potestate . Hae figurationes permissae ad praecipuas munerum positiones, sed deerant opiniones provectas et facultates dynamicas, quae requiruntur ad automationem altam celeritatem.
Architectura typica comprehendit:
Unitates motricium separatum
Motus externi moderatoris
Analog coegi systemata
Complexu wiring inter components
Etsi hae primae institutiones primae generationis automated congregationis efficiebant, plures limitationes habebant, inclusa accuratione limitata, efficientiam inferiorem, flexibilitatem operationalem redegit . Cum industriae tam electronicae quam fabricae electronicae citius et accuratius motus robotici exigere coeperunt, hae traditum imperium motus appropinquat cito ad fines perficiendi pervenerunt.
 |
 |
 |
 |
 |
BesFoc customized Motors:Secundum applicationes necessitates, varias solutiones motrices motrices nativus, communes customizationes includit:
|
| Shaft | Terminatio habitationi | Vermis Gearbox | Planetarius Gearbox | plumbum stupra | |
 |
 |
 |
 |
 |
|
| Linearibus Motion | Ball Screw | Fregit | IP-Level | More Products |
 |
 |
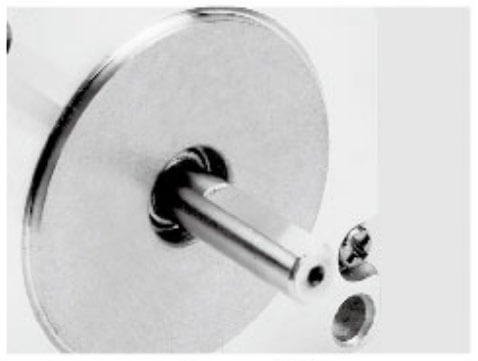 |
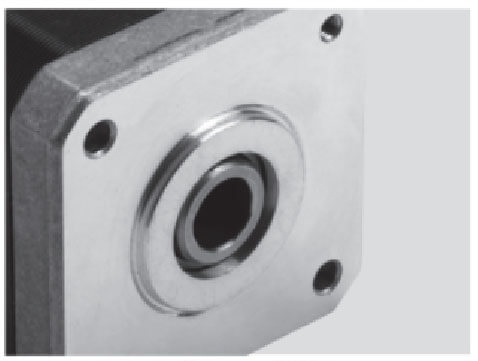 |
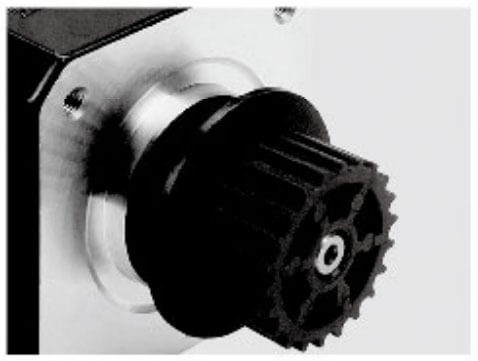 |
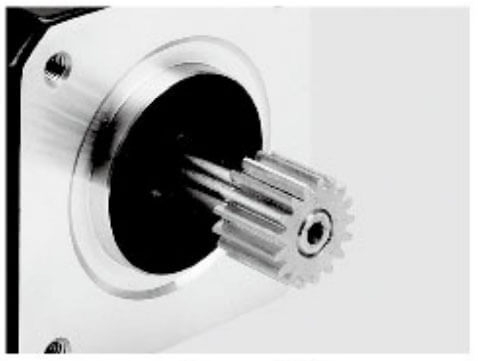 |
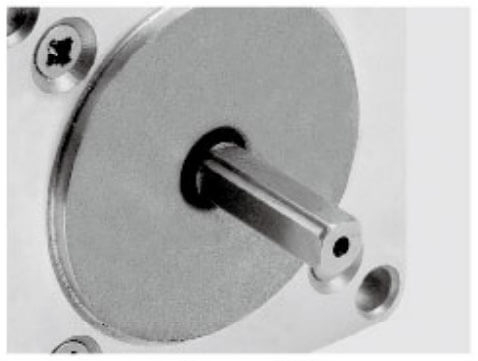
| Aluminium Pulley | Shaft Pin | Una D Shaft | cava Shaft | Plastic Pulley | Apparatus |
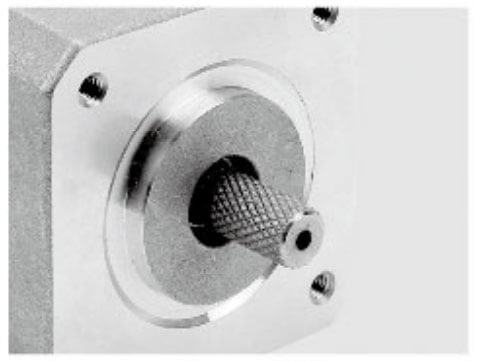 |
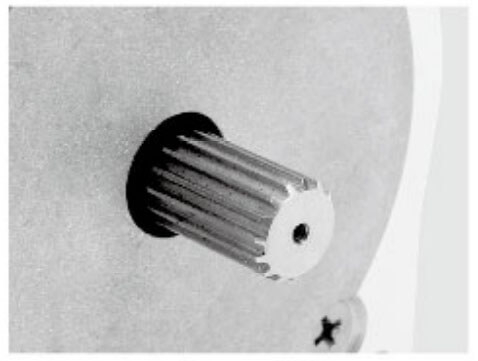 |
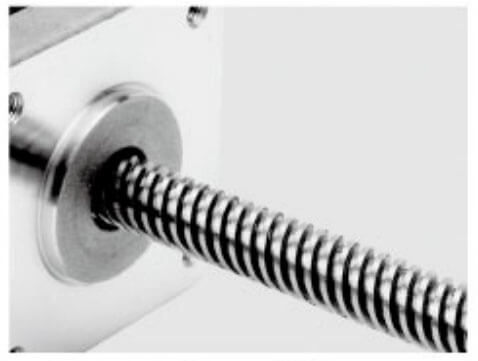 |
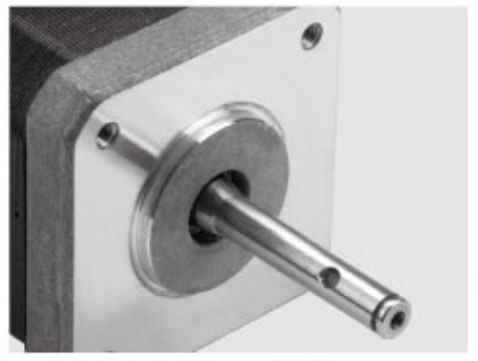 |
 |
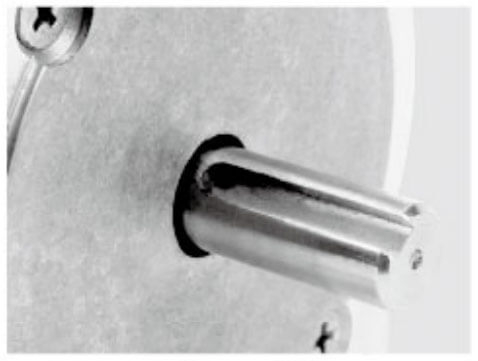 |
| Knurling | Hobbing Shaft | stupra Shaft | cava Shaft | Duplex D Shaft | Keyway |
Maior altera progressio in SCARA robot motus control cum adoptione systematis motoriis servo accessit . Secus stepper motores, servo motores agunt utens feedback control-loop clausa , quae systema permittit monitorem continenter et motorem positionem, velocitatem et torquem compone.
Servo-substructio systemata motus plurium clavium melioramentorum introducta sunt:
Princeps positioning accurate
Acceleratio et retardatio lenis
Melius Aureus imperium
Superior dynamic responsionis
integrando Encoders vel resolvers ut cogitationes feedback, motores servo- rum praebebant informationes reales temporis positionis moderatoris. Hoc permisit SCARA robots ut certas conventus operationes exercerent , summae celeritatis officia et locum, et processus subtilium tractandorum cum notabili fidelitate meliore.
Per hanc scaenam, SCARA robot architectura typica comprehendit:
Brushless servo motorum
Externi servo foras
Dedicavit robot moderatoris
Plures feedback rudentes
Dum haec configuratione tradidit meliorationes maioris effectus, etiam novas provocationes induxit, praecipue secundum complexionem systematis et requisita institutionis.
Cum SCARA robots latius per industries usus est, fabrum plures limitationes cum systematibus servo traditis coniungi coeperunt.
Una e gravissimis provocationibus implicata infrastructura wiring erat . Unusquisque axis roboti multiplex funes requirebat connectens motorem cum servo coegi ac moderatorem. Saepe hi rudentes includuntur;
Virtus retinacula
Encoder feedback rudentes
fregit rudentes
sensorem retinacula
Haec wiring multiplicitas institutionem temporis augebat et periculum subduxit signum impedimenti, praesertim in magno cursu fabricandi ambitus.
Alia provocatio fuit arcae spatii amplissimum imperium requisitum pro servo externo agente . In multi-axis roboticis systematibus, cumulus servo agitandi spatium substantiale arcae occupare potuit, flexibilitatem limitans in layout fabricarum officinarum.
Sustentatio etiam magis complicata est, quia defectiones in pluribus punctis in systematis accidere potuerunt, inter connexiones, retinacula, impulsus, vel feedback componentes.
Hae provocationes ad motum machinarum moderantum incitaverunt ut quaererentur solutiones pleniores et turpissimae .
Ad limitationes architecturarum traditionalium compellare, industria robotica versus se movere coeperunt . Hae systematae variae partes criticae in unam unitatem iungunt, inter quas:
In servo motor
In servo coegi
In feedback encoder
Communicationis interfaces
Haec integratio signanter minuit numerum componentium separatorum pro quolibet axe roboti requisiti.
In SCARA robot applicationes, systemata motus integros multiplices utilitates praebent;
Reducitur wiring multiplicitate
Minor institutionem vestigium
Improved electro convenientiae
Velocius institutionem et committendi
Ponentes electronicas coegi directe intra habitationem motoriam, systemata integrata eliminare necessitatem longi e rudentibus et elocutionis externorum modulorum.
Alius scaena magni momenti in evolutione SCARA motus roboti evolutionis est progressus algorithms digitalis controlatus . Systema servo- rum modernorum microprocessores potentes incorporant capaces ad exsecutionem motus complexi ditionis strategies.
Hae technologiae imperium provectae comprehendunt:
Field-Oriented Control (FOC)
Real-time Aureus imperium
Adaptive onus ultricies
Summus celeritate positio ansas
Cum his facultatibus, SCARA robots motus maximos definitos facere potest, lenis operationes in celeritate magna servans.
Motus temperationis digitalis etiam liniamenta effecit ut:
Trajectoria Optimization
Multi-axis synchronisation
Dynamic tremor suppressionem
Princeps celeritate iter consilio
Haec emendationes SCARA robots permiserunt ut cycli tempora metiri in fractionibus secundi consequantur , easque aptas faciens summus throughput ambitus fabricandi.
Cum systemata evolutionis fabricandi ad officinas captiosas et ad ambitus 4.0 Industry , systemata motus control magis magisque connexi facti sunt.
SCARA moderna suggesta roboti nunc alta velocitate protocolla communicationis industrialis sustinent , inter quas:
EtherCAT
CANopen
Modbus
Profinet
Hae technologiae communicationis permittunt servo motores et robots moderatores ut notitias in reali tempore commutare possint, cum accurata multi-axis coordinatio et imperium productio centralised..
Connectivity also dat remotam vigilantiam et predictive conservationem , ubi ratio perficiendi enucleari potest continue ad cognoscendas quaestiones potentiales antequam downtime causant.
Hodie, motores servi integrati repraesentant scaenam latest in evolutione SCARA roboti motus control . Coniungendo motorem, coegi, feedback systema, et communicationem in unum involucrum compactum, hae solutiones suggestum movent valde efficientem offerunt.
Motores servo inserti plura beneficia pro SCARA robots perficiendi praebent:
Foedus mechanica design
Reducitur funem profectus complexionem
Improved system reliability
Citius apparatus conventus
Motus superior subtilitas
Quia SCARA robots ordinantur ad motum horizontalem rapidum et ad cyclos magnos celeritates referendos , natura pacta et efficiens servo motorum integrati perfecte adsimilat cum suis requisitis perficiendis.
Evolutio SCARA roboti motus temperantiae pergit ut novae technologiae emergerent. Systema motus futuri exspectantur ut capacitates additionales integrandae ut:
Diagnostic intelligentia Embedded
AI-motum ipsum adiuvari
Praedictiva sustentatio algorithms
Consectetur industria procuratio
Cum hae technologiae maturescunt, integrae servo motorum, partes centrales exercebunt ut systemata robotica citius, smarter et magis adaptivam efficiant..
Continua progressionis motus imperium technologiae efficit ut SCARA robots manebit critica pars hodiernae automationis industrialis, celeritas , praecisio et efficientia quae requiruntur ad systemata fabricandi generationis proximae..
SCARA robots leve pondus requirunt actuatores validos sed validos ut altam accelerationem et cycli celeris tempora consequantur. Motores servo integri offerunt solutionem efficacem spatium , quod perfecte adsimilat cum structuris harum robotarum requisitis.
Cum servo coegi directe in habitationem motoriam integrata, servo motorum integratis necessitatem exteriorum agitet ac plenas potestates repositoria eliminat. Hoc concedit robot designers ad:
Redigendum robot brachium pondus
Optimize internus funem excitandas
Auget iuncturam firmitatis
Improve mechanica statera
Effectus est magis turpis SCARA robot structuram aptam celerioris motus et melioris energiae efficientiam.
Traditional systemata robotica saepe requirunt . potentiam separatas funes, rudentes encoder, et opiniones wiring inter motorem et coegi Motores servo inserti has consolidant in funem minimam , ex typice constans:
Potentia copia funem
Communication cable
Hoc turpis setup signanter reducet institutionem multiplicitatem et auget ratio constantiam.
Subtilitas est proprietas definitiva SCARA robotarum, praesertim in industriis uti:
Electronics conventus
Semiconductor vestibulum
Medicinae fabrica productio
Subtilitas packaging
Motores servi integri machinati sunt cum systemata solutionis feedback princeps et algorithms digitales potestate provexerunt , ut perquam accurate positionem perficiendi efficiant.
Servorum motorum plenissima lineamentum absolutum vel incremental encoders solutionis perquam subtilis, permittens moderatorem ut rotor statum exactum in tempore reali moneret. Hoc evenit in:
Micron-gradu accurate positioning
Motus motus stabilis valde
Improved trajectoriae tracking
Reducitur tremor in summus celeritate motus
Servus integratus technicas artes efficiendi impellit ut sapientibus moderandis:
Field-Oriented Control (FOC)
Summus celeritate current ansas
Acta Aureus imperium
Dynamic onus ultricies
Hae technologiae permittunt SCARA robots ut efficiant etiam sub varia recompensatione accuratam positionem
Hae technologiae permittunt SCARA robots ut accuratam positionem efficiant etiam sub variis oneribus ac celerius accelerationis condiciones.
Una ex maximis commodis modernorum motores servos in SCARA robots systemata integrata est reductione dramatica in multiplicitate wiring. In architecturae roboticae traditae, motores, agitationes et cogitationes feedback ut singulae partes constituuntur, multiplices rudentes et nexus inter unumquemque elementum requirunt. Configuratio haec non solum temporis institutionem auget sed etiam puncta alia potentialis defectus intra systematis automationis introducit.
Servo motore integrando , electronicas enucleas, opiniones encoder, et communicationem interfacies in unum compactum unitatem , servo motores integrantes simpliciorem architecturam electrica SCARA robotarum. Hoc consilium accessus minuit numerum necessitudinum externarum pro unoquoque axe roboti requisitorum, quo celerius instrueretur et systematis efficientius integrationem efficeret.
Conventionales servo systemata in SCARA robotarum adhibitae retia plicarum implicatarum retis iungentium motorem ad externum coegi ac moderatorem plerumque requirunt. Hae nexus saepe includunt:
Motor potentia retinacula
Encoder feedback rudentes
Fregit imperium cables
Fila sensorem temperatura
Fundare et protegens hospites
Cum multae axes implicantur — sicut in SCARA robotarum communis est — haec wiring multiplicitas cito multiplicat. Effectus est densa funis structura quae diligenter fusa per brachium robot et scrinium imperium est. Hoc auget et institutionem difficultatem ac systema vulnerability.
Nimia wiring plures provocationes operationales ducere potest:
Superiore periculo electro intercessiones
Augeri casus nexum defectis
Magis tempus consumens institutionem et fermentum
Maiorem sustentationem postulat in vita cycli roboti
Hae provocationes industriam ad magis turpis motus systematis architecturae egerunt.
Motores servo inserti has quaestiones compellant, multiplicem motum continentes intra unius motoris habitationem solidando. Loco exigendi nexus separatos pro potestate, feedback et significationibus moderandis, systema typice indiget solum finitis funerum externorum , qui plerumque consistit:
Potentia copia funem
Communicatio fune ad imperium annuit
Quia electronicas encoder et electronicas interne connexas expellunt, necessitas e rudentibus diutinis externarum rerum eliminatur. Hoc valde simplificat funem intra bracchium robotae et per cellam automationem excitandam.
Architectura simplicior wiring complures utilitates immediatas praebet;
Luctus ac magis ordinata machina design
Installation reducitur erroribus
Breviori committens tempora
Improved electrica reliability
Fabricatores enim fabricantes multiplices automationis systemata cum pluribus SCARA robots, hae emendationes signanter totam processum instruere possunt.
Reducendo numerum funium per axem requisitorum directe vertit in tempora ocius institutionis . Systemata servo- rum tradita saepe technicas requirunt ut iter, scutum sedulo, et plures funales pro quolibet motore terminent. Quaeque connexio verificabitur esse ut signum transmissionis et electricae salutis recte curet.
Cum motoribus servo integratis, installation multo rectior fit. Quia nexus interni maxime intra conventum mobilem iam completi sunt, technici tantum opus est ut praecipua copia et communicationis instrumenti coniungantur.
Hic processus simplicior in pluribus commoda operationalibus consequitur:
Reducitur laboris constat per institutionem
Satus citius ratio et committendi
Infra periculo wiring errata
Velocius expansion vel modificatio rationum roboticarum
Magnae scalae ambitus fabricandi ubi tempus temporis et institutionis sunt factores critici, haec efficientia potest praebere utilitatem substantialem fructuum.
Omnis funis connectoris et connexio in systemate robotico iunctio potentiale deficiendi repraesentat. Subinde, vibratio, accentus mechanicas, et condiciones environmentales possunt nexus electricas degradare, ducens ad vitia vel errores communicationis intermittentes.
Integrae servo motores significanter numerum harum nexuum punctorum minuunt. Cum rarioribus rudentibus et connexionibus, ratio intus certior fit.
Clavis fidem emendare includit:
Reducitur signum intercessiones
Infra periculo solutam aut detrimentum remulco
Consectetur resistentiam vibrationis
Firmior communicatio inter motorem et moderatorem
Hae emendationes certae magni momenti sunt pro SCARA robots operantibus in magna celeritate, summus cycli productionis ambitus , ubi congruens effectus est essentialis.
SCARA robots ordinantur cum structuris mechanicis compactis quae funem ad excitandum internam accommodare debent. Traditional systema servo saepe plures funes requirunt per compages brachii roboti transeuntes, qui motus flexibilitatem limitare possunt et indumentum mechanicum augere.
Integrati servo motores numerum rudentes per structuram roboti discurrentes minuunt, permittentes fabrum ad ratiocinationem procurationem magis efficacem designandam . Hoc ducit ad varia beneficia mechanica;
Improved iuncturam flexibilitate
Reducitur funem lassitudine
Diutius funem restem
Lautus consilio brachium roboticum
Cum pauciores rudentes intra iuncturas roboticas moventes, periculum funes internae damnum significanter minuitur, systematis diuturnitatem auget amplius.
Systemata fabricandi hodierni magis magisque confidunt in architecturae automationis modularis quae lineas productionis ad ampliandum vel accommodandum prout opus est permittunt. Motores servo inserti hunc modulari accessum sustinent simplificando adiectionem axium robotarum novorum vel automationis modulorum.
Quia wiring compages est minima et de mensuris, integrans partes motus additi multo facilior fit. Machinarii novas stationes roboticas vel systemata upgrade exsistentes addere possunt sine magnas portiones infrastructurae electricae redesignantes.
Hanc mollitiem fovet;
Systema scalable automation
Celeri machina reconfiguration
Simplicior apparatu upgrades
Reducitur ipsum tempus novae officinae
Cum officinae ad exempla productionis magis agiliora movent, facilior wiring et institutionem quae ab integris servo motoribus offertur, magis magisque utilis fit utilitas.
Facultas reducendi complexionem et institutionem accelerandi augendi causa maior est cur motores servi integrati praelati solutionis motus fiunt pro SCARA systemata roboti. Per motorem, coegi, feedback, et communicationem interfacies in unum compactum unit, technologia servo integrata excludit multas provocationes cum architecturae servo traditis coniungendis.
Hoc turpis consilium ducit ad simplices rationes electricas, citius committendas, emendandas constantiam, et magis efficaces systemata robotica . Artifices enim quaerentes ad optimize automationem perficiendam, dum molis institutionis obscurantes, motores servi integrantes solutionem valde efficacem et promptam solutionem praebent.
Industriae productionis ambitus maximam uptime et minimam sustentationem interpellationibus exigunt. Motores servo inserti ad systema firmitatis conferunt per consilium plene optimized.
Quia servo coegi et motor in clausura una habitant, systemata servo integrata multa puncta traditionalia defectus eliminant, ut sunt:
Degradatio Connector
Cable wear
Intercessiones signum
Coegi-ut-motrices communicationis vitia
Haec architectura consequitur stabiliorem diuturnum effectum pro SCARA robots operantium in ambitus industriae quaerendo.
Moderni servo motores integrati comprehendunt features comprehensive tutelam:
Overcurrent praesidium
Overtemperate magna
Voltage praesidium
Encoder culpa deprehendatur
Armen praesidium
Hae tutelae integrae tutae operationis et instrumenti longioris vitae spatium obtinent.
Energy efficientia maior efficitur focus in systematis fabricandis automated. Integrati servo motores ad industriam optimizationem conferunt per intelligentes coegi potestatem et consilium motorem efficientem.
Motorum technologiae servo integrae typice utuntur ad magnetem permanentem synchronum motorem (PMSM) technologiam , quod offert:
Aureus superior density
Inferius electrica damna
Improved scelerisque perficiendi
Superior responsio dynamic
Haec notae permittunt SCARA robots ut celeritates superiores cum inferiore potentia consummatio consequatur.
Servus provecta integratus agit incorporare industriam efficientem algorithmorum qui optimize imperium:
Current consummatio
Acceleratio profiles
Regenerativus braking
Otiosa potentia usus
Hoc consequitur in reducta altiore energiae consummatio per lineas productionis roboticae.
SCARA robots moderni componentes Industry 4.0 fabricandi ambitus clavis sunt . Motores servo integrati ordinantur ad promovendas protocolla communicationis provectas quae integrationem inconsutilem cum retiacula potestate industriae praestant.
Commune communicationis interfaces include:
EtherCAT
CANopen
Modbus
RS485
Profinet
Hae interfaces permittunt servo motores integrales communicare directe cum robot moderatoris, PLC systematis, et automationum industrialium suggestorum , ut reale tempus datas commutationes et motum coagmentationis conforment.
Per network digitalis, artifices efficere possunt:
Praedictivum sustentationem
Cras euismod
Remota diagnostica
Dolor productionem ipsum
Integrati servo motores eximiam flexibilitatem praebent pro consilio robotico modulari . Quia unumquodque mobile suum continet electronica coegi, ratio expansionis signanter facilior fit.
Exempli gratia, cum multi-axis SCARA robots vel lineas conventus automated designantes, fabrum simpliciter addere possunt unitates servo additis integratis, non exigentibus arcae redesignis maioris ditionis.
Ac- cedunt hoc modulari ;
Velocius apparatus evolutionis
Simplicior upgrades
Systema scalable automation
Flexibile fabricandis cellulis
Sicut officinas magis magisque movent ad systemata adaptiva productionis , servi motores integrati flexibilitatem pro continua innovatione requisitam praebent.
Terrarum automationis globalis celerius evolvitur sicut industries altiores fructus persequuntur, systemata fabricandi reddunt, et solutiones roboticae magis compactas . Intra hanc transformationem, SCARA robots manent unum e suggestis roboticis latissime dispositis ob earum celeritatem agendi, iterabilem praecellentiam, et capacitates motus horizontales efficientes . Ut artifices pergunt ad optimas rationes roboticas perficiendas et flexibilitates; motores servo inserti fiunt clavis ut technology.
Plures trends technologicos et industriales emergentes accelerant adoptionem motorum servo motorum in SCARA systematis roboti. Hae inclinationes reflectunt crescentem postulationem pro architectura systematis simpliciori, moderamine intelligentis et infrastructurae scalabiles automationis.
Ambitus hodiernus fabricandi magis magisque arctatur e regione spatii fabricae pavimenti limitata et opus magni instrumenti agentibus layout . Cum lineae productionis densiores fiunt et densius integrantur, partes roboticae altae exsecutioni mandare debent, dum minimum spatium occupant.
Integrati servo motores directe sustinent hanc trend per suam altam vim densitatis et pacti design . Cum motore, cogente, encoder et communicatione electronicarum in una habitatione coniungendo, haec systemata signanter physicum vestigium motus moderandi componentes minuunt.
Ad SCARA robot artifices, haec miniaturatio efficit:
Minora et leviora arma robotica
Improved mechanica statera et stabilitas
Flexibile robot institutionem optiones
Acceleratio superior et velocior temporum cyclus
Cum officinas pergunt ad spatium prioritizandum efficientiam et densitatem armorum, compactus motus systematum integratus magis magisque essentialis fiet.
Ortus Industry 4.0 ac dolor vestibulum est fundamentaliter transformans quomodo systemata robotica intra ambitus productionis operantur. Officinae modernae magnis connexis machinis nituntur, ut notitias operationales communicare possint in reali tempore ad intellegentes deliberationis et automated optimisation subsidia.
Motores servo inserti ordinantur ad compagem in his ambitus connexis operandam. agunt compagem in his connexis ambitus. Multa exempla provectus adiuvant protocolla communicationis industriae ut sunt:
EtherCAT
CANopen
Profinet
Modbus
RS485
Communicatio interfaces hae permittunt motores servo integros datas permutare directe cum robot moderatoris, PLCs, et industrialibus IoT suggestus..
Quam ob rem, SCARA systemata roboti adiuvari possunt ex facultatibus provectis inclusis:
Real-time motus magna
Remota diagnostica et sustentationem
Centralized productio imperium
Automated perficientur ipsum
Facultas ad motus systemata integrandi in retiacula intelligentes officinas, factor praecipuus est agens pervulgatum adoptionem servi technologiae integrae.
Industriae vestibulum ut conventus electronici, productio semiconductor, fabrica fabrica medica, et praecisio sarcinarum requirunt robots capaces motus celerrimus et accuratissimus.
SCARA robots aptissima sunt ad has applicationes praecipue propter motum horizontalem rapidum et eximium iterabilitatem. Nihilominus, assequendum maximum effectum, postulat motum systematum valde responsivum et accuratum imperium.
Integrati servo motores sustineant haec requisita per:
Princeps senatus encoder feedback
Provectus digitalis imperium algorithms
Fast Aureus responsionis
Acceleratio et retardatio lenis profiles
Hae facultates permittunt SCARA robots ut trajectorias motus complexi cum vibratione minima, positione accurata ac brevissimis temporibus cycli permittant..
Cum global fabrica pergit celeritatem ac diligentiam prioritizare, motores servorum integrati munus criticum exercebunt in tradendo motus perficiendi requisiti ad systemata automationem sequentium generationis.
Alius maioris tenoris adoptionis technologiae servo influens est industriae motus ad faciliorem systema architecturae . Traditionalis motus systemata robotici nititur in componentibus separatis, ut motores, agit, moderatores et cogitationes feedback, quae tum institutionem complexionem et sustentationem requisita augent.
Motores servo inserti hanc architecturam simpliciorem reddunt per multiplicem motum partium in unum unitatem componendo. Hoc turpis consilium numerum remittit funerum, connexionum, et machinarum externarum pro quolibet axe robotico requisitorum.
Beneficia inde includit:
Reducitur wiring multiplicitate
Velocius apparatus institutionem
Connexionem defectis periculo inferiore
Simplicior sustentationem et fermentum
Apparatus enim structores et systematis integratores, hic gradus integrationis signanter minuit operarum operarum dum meliorandi altioris systematis constantiam.
Systema automationis modernae in dies magis innituntur in machinationibus predictive conservationis ut minimize molitio temporis et efficiendi optimize productionis. Motores servo inserti bene collocantur ad hunc accessum sustinendum quia saepe infixae magnae facultates et diagnostica facultates incorporant..
Provectus systemata servo integrata monitorem clavem parametri perficiendi ut:
Motor temperatus
Current consummatio
Torques onus
Vibratio gradus
Operating circuitus
Per continuos analysing hanc datam, systemata automatio prima signa mechanicae gerunt vel abnormes effectus deprehendere possunt. Partes sustentationis tunc possunt quaestiones potentiales alloqui antequam systematis defectibus ducunt.
Haec facultas mutationem a reactiva conservatione traditam ad praedictum sustentationem datae agitatae sustinet , quae apparatum vitae meliorem efficit et intermissiones pretiosas productionis minuit.
Sustentabilitas et efficacia industria facti sunt potioritates criticae per industrias modernas fabricandi. Societates solutiones automationis quaerunt quae industriam consummationem minuunt servato magno fructibus.
Integrati servo motores pluribus modis ad efficaciam energiae conferunt:
Summus efficientiam Brushless motricium technology
Optima potentia electronics
Argutus algorithms imperium current
Regenerativus braking capabilities
Haec features SCARA robot systemata permittunt operari cum detrimentis electrica inferioribus et industria utendo meliore , sustinentes operationes fabricandi magis sustinendas.
Cum ordinationes environmental obstringere et societates proposita reductione carbonis persequi, systemata motus industriae efficientis in automation systematis ratio praecipuus fiet.
Manufacturers magis magisque egent lineas productiones quae cito aptare possunt ad emendandas res postulatas et processus fabricandos . Inde transpositio ad architecturas modulares automationem perduxit quae apparatum facile dilateri vel reconfigurari sinunt.
Motores servo inserti hanc modulari accessum sustinent, quia unaquaeque motoria sua continet electronicas coegi ac facultates moderandas. Additis axibus robotis seu motu modulorum additis non requirit ampla redesigna ex cellulis coegi centralised.
Haec flexibilitas dat;
Celeri systema expansion
Simplicior apparatu upgrades
Citius apparatus progressionis circuitus
Flexibile fabricandis cellulis
Systema enim integratores et artifices instrumentorum, motorum servo integrorum praebent scalabilitas necessariae ad suggesta construenda futura praeparata automataria.
Futurae rationes roboticae magis magisque incorporabunt AI agitatae motum technologiarum moderantum , quae optimize robotici effectus e condicionibus operantis real-time fundatis. Motores servo inserti optime apti sunt ad has innovationes sustinendas, quia motus definitos feedback praebere et capacitatem moderandi infixam praebent.
Motu intelligenti systemata temperantia, SCARA robots valebunt;
Statim adjust motum trajectoriae
Optimize accelerationis profiles
Magna accentus mechanicas
Improve cycle efficientiam
Hae facultates ulterius augebunt observantiam systematum roboticarum integralium servo-acti.
Continua progressionis industrialis automationis agitatio validam postulationem motus dicionis solutionis magis firmitatis, intelligentis et efficientis . Motores servo inserentes has necessitates compellant tradens valde optimized compositionis motoris effectus, electronicas, feedback systemata, et technologiam communicationis intra unum suggestum integratum.
Cum trends, ut dolor vestibulum, predictive sustentationem, modularis automationem, ac industria efficiens productionem pergunt ad ambitus industriales resonare, motores servi integrati fiunt potiores electiones pro SCARA roboti rationum motuum.
Cum architecturae systematis simpliciores efficiendo , motum praecisionem superiorum, et connectivity inconsutilem digitales , motores servos integrales collocantur ut munus centrale in altera generatione altae operationis SCARA roboticae solutionum exerceant.
Motores servo inserti maiorem progressionem in motu robotico technologiae potestate repraesentant. Cum coniungendo motore, coegi, feedback rationi et communicationi in unum compactum , singulares utilitates pro SCARA robot applicationes liberant.
Ex pacto robot architecturae et simpliciores wiring to summus praecisio motus ditionis et industriae efficientiae melioris , integrae servo motorum efficiunt artifices ut celerius, smarter et certius systemata automationis aedificent.
Cum industria global automation pergit evolvere ad celeritatem fabricam, officinas intelligentes, et robotica modularia , motorum servo integrata celerius fiunt praelata solutionis solutionis generationis SCARA robotarum.
Facultas ad praecisionem, efficientiam et integrationem in uno tribunali unito liberandi efficit ut technologiae servo integratae maneant in fronte innovationis roboticae per annos futuros.