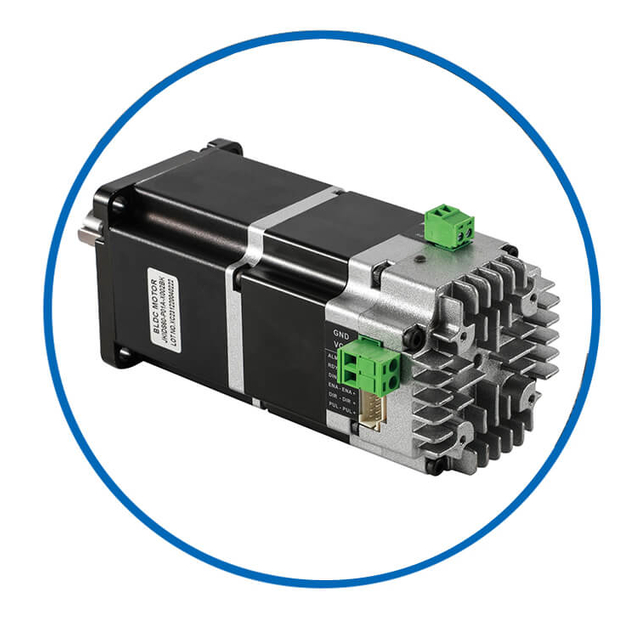
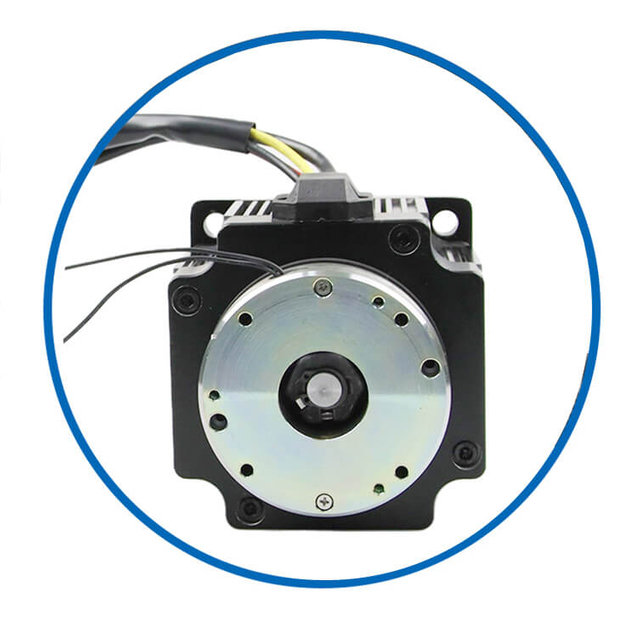
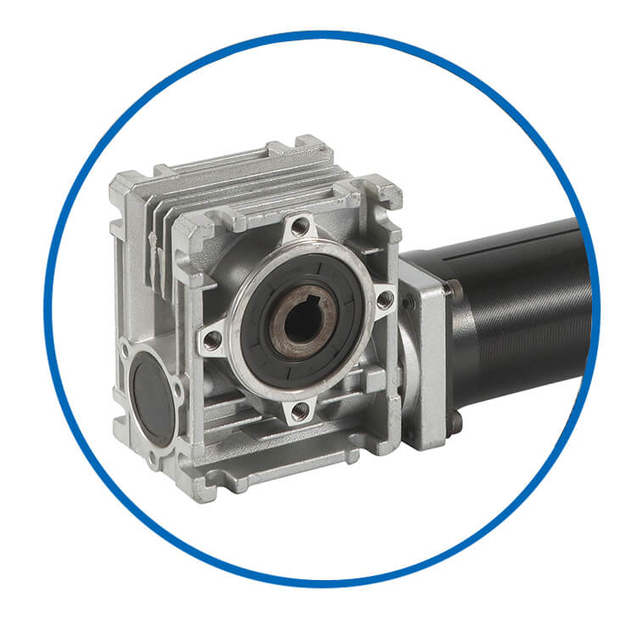
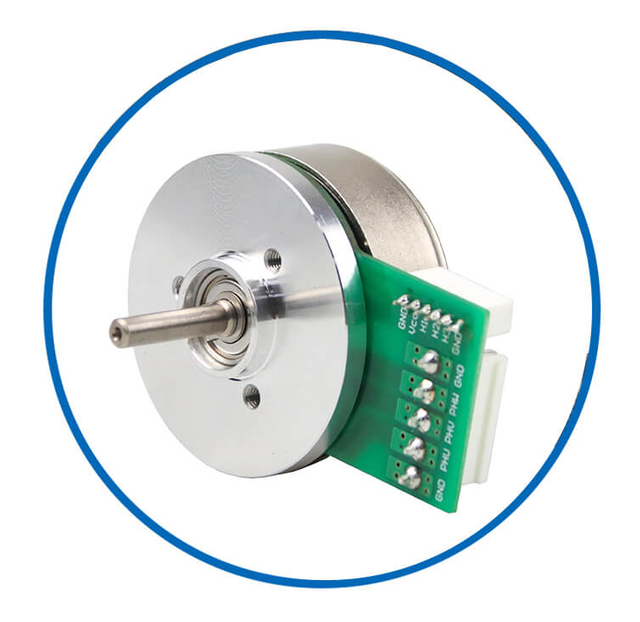
Polandia: 8 tiang
Nilai Daya: 78W
Kecepatan Terukur: 3000±10%RPM
Nilai Saat Ini: 4.5A
Torsi Terukur: 0,25Nm(35,40oz.in)
Enkoder: Enkoder Absolut 17Bit
BFIDS42-P04A dengan Worm Gearbox
BesFoc
Motor Terintegrasi
Nema17-42mm
2 fase
1,8°
Tipe Pulsa, ModBus RS485, Jaringan CANopen
10 buah
| Tersedianya: | |
|---|---|
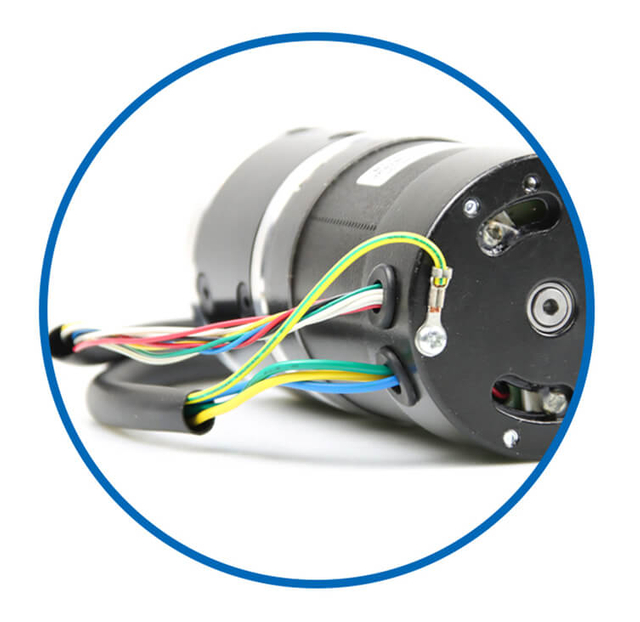
Motor BLDC Terintegrasi Worm Geared menggabungkan motor DC brushless, worm gearbox, dan driver terintegrasi ke dalam solusi kontrol gerak yang ringkas. Gearbox cacing menghasilkan keluaran torsi tinggi dan pengurangan kecepatan yang efektif, menjadikannya ideal untuk aplikasi yang memerlukan pengoperasian kecepatan rendah yang stabil serta transmisi daya yang andal. Desain terintegrasi ini mengurangi ruang pemasangan, menyederhanakan pengkabelan, dan menghilangkan kebutuhan akan komponen penggerak terpisah, meningkatkan efisiensi sistem secara keseluruhan dan mengurangi biaya integrasi.
Motor BLDC Terintegrasi BesFoc Worm Geared menawarkan efisiensi tinggi, perawatan rendah, dan masa pakai yang lama. Mereka cocok untuk otomasi industri, sistem konveyor, AGV, mesin pengemasan, dan aplikasi lain yang memerlukan kontrol gerak torsi tinggi yang ringkas. Rasio roda gigi, spesifikasi motor, dan opsi kontrol yang disesuaikan tersedia untuk memenuhi berbagai kebutuhan aplikasi. Hubungi kami untuk dukungan teknis dan solusi motor yang disesuaikan.
BesFoc nema 17 BFIDS42-P04A 42x42x136mm motor servo BLDC terintegrasi dengan kontrol Pluse 1,8 Derajat 1,8A 0,25Nm dengan driver terintegrasi 17bit. Untuk kebutuhan motor servo terintegrasi yang lebih berbeda, silakan hubungi kami!!!
Nama Model: BFIDS42-P04A dengan Kontrol Arah Pulsa
Fase: 3
Polandia: 8
Nilai Daya: 78W
Nilai Tegangan: 24VDC
Kecepatan Terukur: 3000±10%RPM
Nilai Saat Ini: 4.5A
Torsi Terukur: 0,25Nm(35,4oz.in)
Pembuat enkode: 17Bit
Metode Kontrol: Pulsa (RS485, CANopen opsional)
Ukuran Bingkai: Nema 17 (42 x 42mm)
Panjang Tubuh: 121mm
Diameter Poros: 5mm
Panjang Poros: 22mm
Mengadopsi inti M4+ 32-bit baru dengan frekuensi utama 120M atau 240M
Karakteristik torsi stabil dari kecepatan rendah hingga tinggi, dengan kecepatan dan presisi tinggi
Dilengkapi dengan antarmuka resistor rem untuk mencegah kerusakan pada sistem pengereman elektromekanis
Rentang kecepatan yang luas, kenaikan suhu rendah, dan efisiensi tinggi
Motor dan penggerak terintegrasi, ukuran kompak, kabel sederhana, dan penggerak Kompatibilitas yang baik dengan motor
Dilengkapi dengan fungsi perlindungan arus lebih, tegangan lebih, suhu berlebih, dan diferensial berlebih
Konfigurasikan encoder absolut putaran tunggal 17 bit
Jenis pulsa
Tipe jaringan RS485 MOdbus RTU
Tipe jaringan CANopen
Tipe tahan air: IP30, IP54, IP65, opsional
| Spesifikasi Listrik | ||
| Jenis Produk |
/ | Motor Bldc Terintegrasi dengan Worm Gearbox |
| Nama Model | / | BFIDS42-P04A dengan Kontrol Pulsa |
| Fase | / | 3 |
| Polandia | / | 8 |
| Kekuatan |
W | 78 |
| Nilai Tegangan | V | 24 |
| Nilai Saat Ini | A | 4.5 |
| Tidak Ada Arus Beban | A | 0.6 |
| Kecepatan Terukur |
Rpm | 3000±10% |
| Tanpa Kecepatan Muat | Rpm | 5000±10% |
| Torsi Terukur | Nm | 0.25 |
| Tinggi Total | mm | 121 |
| Pembuat enkode |
/ | 17Sedikit |
| Perlawanan |
ohm | 0.64 |
| Kembali EMF Konstan | V/Krpm |
4.8 |
| Konstanta Torsi |
Nm/A | 0.046 |
| Kekuatan Dileksi | / | 500VDC selama satu menit |
| Suhu Operasional | ℃ |
-15 ~ +50 |
| Inersia Rotor | g.cm2 | 96 |
| Kelas Isolasi | / | B |
| Parameter Pengemudi |
Minimal | Dinilai | Maks |
| Tegangan Masukan(V) |
16 | 24 | 36 |
| Tegangan Masukan Logika (V) | 5 | 5 | 24 |
| Arus Masukan Logika (mA) | 10 | 10 | 50 |
| Frekuensi Pulsa (KHz) | 200 |
| Lingkungan | Parameter |
| Metode Pendinginan | Pendinginan alami atau paksa |
| Aplikasi | Hindari debu, minyak dan gas korosif; jauhkan dari peralatan penghasil panas lainnya; melarang adanya gas yang mudah terbakar dan debu konduktif. |
| Suhu Operasional | 0℃ ~ +50℃ |
| Kelembaban lingkungan | ≤85%RH(tanpa kondensasi) |
| Getaran | maks 5,9m/dtk² |
| Suhu Penyimpanan | -25℃ ~ +70℃ |
| Warna | Nama | Fungsi |
| Hijau | PWR | Indikator daya |
| Merah | ALM | Indikator alarm |
| Pelabuhan | Pin | Nama Pelabuhan | Keterangan |
| CN1 | 1 | PUL+ | Sinyal Pulsa |
| 2 | PUL- |
||
| 3 | DIR+ | Sinyal Arah | |
| 4 | DIR- |
||
| 5 | ENA+ | Aktifkan Sinyal | |
| 6 | ENA- |
||
| 7 | tidak | belum diartikan | |
| 8 | tidak | belum diartikan | |
| 9 | ALM+ | Sinyal Alarm | |
| 10 | ALM- |
||
| CN2 |
1 | tidak |
belum diartikan |
| 2 | tidak |
belum diartikan | |
| 3 | tidak |
belum diartikan | |
| 4 | com | Pelabuhan Umum | |
| CN3 | 1 | tidak |
belum diartikan |
| 2 | 5V | +5V | |
| 3 | tidak |
belum diartikan | |
| 4 | com |
Pelabuhan Umum |
| Pin | Nama Pelabuhan | Keterangan |
| 1 | SW1 | Bagi lagi Pengaturan |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Pengaturan arah putaran motor |
| Pelabuhan | Pin | Nama Pelabuhan | Keterangan |
| CN4 | 1 | GND | Kabel catu daya negatif |
| 2 | VCC | Kabel catu daya positif | |
| CN5 | 1 | RXD | Penerima komunikasi port serial |
| 2 | TXD | pengirim komunikasi port serial | |
| 3 | com | Pelabuhan umum | |
| 4 | 5V | +5V |
| Membagi lagi | SW1 | SW2 |
SW3 |
SW4 |
| 200 | MATI |
MATI |
MATI |
MATI |
| 400 | PADA |
MATI |
MATI |
MATI |
| 800 | MATI |
PADA |
MATI |
MATI |
| 1600 | PADA |
PADA |
MATI |
MATI |
| 3200 | MATI |
MATI |
PADA |
MATI |
| 6400 | PADA |
MATI |
PADA |
MATI |
| 12800 | MATI |
PADA |
PADA |
MATI |
| 25600 |
PADA |
PADA |
PADA |
MATI |
| 1000 | MATI |
MATI |
MATI |
PADA |
| 2000 | PADA |
MATI |
MATI |
PADA |
| 4000 | MATI |
PADA |
MATI |
PADA |
| 5000 | PADA |
PADA |
MATI |
PADA |
| 8000 | MATI |
MATI |
PADA |
PADA |
| 10000 | PADA |
MATI |
PADA |
PADA |
| 20000 | MATI |
PADA |
PADA |
PADA |
| 25000 | PADA |
PADA |
PADA |
PADA |
Pengguna dapat mengatur arah putaran motor melalui SW5 yang bekerja sama dengan sinyal kontrol DIR. Mengubah pengaturan SW5 atau sinyal kontrol DIR dapat mengubah arah putaran motor saat ini.
| Petunjuk arah | SW5 | DIR |
| CW | MATI | Tingkat Rendah |
| CCW | PADA | Tingkat Rendah |
| CCW | MATI | Tingkat Tinggi atau Ditangguhkan |
| CW | PADA | Tingkat Tinggi atau Ditangguhkan |
Katrol Logam
Katrol Plastik
Gigi
Pin Poros
Poros Berulir
Pemasangan Panel
Poros Berongga
Poros Berulir
Pemasangan Panel
Datar Tunggal
Datar Ganda
Poros Kunci
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
| Kabel | Flensa | Penggemar | Poros | sungai terintegrasi | Rem | kotak roda gigi | Pelari Luar | Dc tanpa biji | Lebih Kustom |
Untuk kontrol RS485 ModBus-RTU, lihat [ Kontrol RS485 ModBus-RTU BFI DS42-R04A ].
Untuk kontrol CANopen, lihat [ Kontrol CANopen BFID S42-C04A ].
Untuk torsi 0,0625Nm, lihat [BFIDS42-P01A - 26W - Panjang Motor 61mm - Kontrol Pulsa].
Untuk torsi 0,125Nm, lihat [ BFIDS42-P02A - 53W - 81mm Panjang Motor - Kontrol Pulsa ].
Untuk torsi 0,185Nm, lihat [ BFIDS42-P03A - 78W - 101mm Panjang Motor - Kontrol Pulsa ].
Sebagai profesional [produsen motor servo dc terintegrasi] , Besfoc menyediakan solusi kontrol gerak yang disesuaikan untuk klien global. Pelajari lebih lanjut tentang kemampuan pabrik kami.
© HAK CIPTA 2024 CHANGZHOU BESFOC MOTOR CO., LTD SEMUA HAK DILINDUNGI.