Megtekintések: 0 Szerző: Site Editor Közzététel ideje: 2025-11-05 Eredet: Telek


A modern intelligens gyárakban és logisztikai hálózatokban az automatizált irányított járművek (AGV) és az autonóm mobil robotok (AMR) nélkülözhetetlen eszközökké váltak az áteresztőképesség javításában, a munkaerőköltségek csökkentésében és az anyagszállítási pontosság garantálásában. Ezeknek a robotplatformoknak a magja a mozgásvezérlő architektúra, ahol a léptetőmotorok megbízható, nagy pontosságú pozicionálást, zökkenőmentes működést és költséghatékony teljesítményt biztosítanak.
Ez az átfogó útmutató feltárja, miért A léptetőmotorok ideálisak AGV- és AMR-alkalmazásokhoz , főbb előnyeik, kiválasztási kritériumaik, integrációs alapelemeik és az intelligens mozgásrendszerek jövőbeli lehetőségei az ipari automatizálásban.
A léptetőmotorok döntő szerepet játszanak az automatizált irányított járművekben (AGV) és az autonóm mobil robotokban (AMR). rendkívüli helymeghatározási pontosságuknak, megbízhatóságuknak és költséghatékony mozgásszabályozásuknak köszönhetően Ezek a robotok következetes, precíz mozgásra támaszkodnak a navigációhoz, a rakománykezeléshez és a dokkoláshoz A léptetőmotorok pontos teljesítményprofilt biztosítanak ezekhez a küldetésekhez.
Az AGV és az AMR platformok pontos pozícionálást igényelnek alacsony sebességnél, különösen az olyan feladatok során, mint a dokkolás, a raklap felszedése és a polcok igazítása. A léptetőmotorok diszkrét lépésenkénti lépésekkel működnek, lehetővé téve számukra, hogy biztosítsanak precíz, megismételhető mozgást anélkül, hogy bonyolult kódolókra vagy visszacsatoló rendszerekre lenne szükségük.
Még a nyílt hurkú rendszerekben is kiváló pozicionálási pontosságot tudnak fenntartani tipikus raktári és gyári feladatokhoz.
Más motortípusokkal ellentétben, amelyeknek áttételre vagy visszacsatolásvezérlésre van szükségük a nyomaték alacsony fordulatszámon történő fenntartásához, A léptetőmotorok természetesen nagy nyomatékot adnak le alacsony fordulatszámon , így ideálisak a következőkhöz:
Sima, szabályozott gyorsulás
Precíz manőverezés szűk sávokban
Nehéz tehermozgás sík padlón
Ez stabil tapadást és egyenletes mozgási teljesítményt biztosít , amelyek kritikus fontosságúak a logisztikai alkalmazásokban.
Az AGV és AMR rendszerek a hatékony energiafelhasználástól függenek az üzemórák maximalizálása érdekében. A modern léptető meghajtók jellemzői:
Aktuális hangolás és aktív teljesítmény szabályozás
Készenléti és alvó üzemmódok
Sima mikrolépés az elektromos zaj és a hő csökkentésére
Ez a kombináció segít meghosszabbítani az akkumulátor élettartamát , és hosszabb működési ciklust biztosít a töltések között.
A léptetőmotorok egyszerűen integrálhatók ipari vezérlőkkel, ROS rendszerekkel és fedélzeti robotmozgás-processzorokkal. A meghajtó architektúra a következőket kínálja:
Könnyű pozícióparancs végrehajtás
Minimális tuningigény
Kompatibilitás az általános mozgási protokollokkal
Ez csökkenti a tervezési időt, a kábelezés bonyolultságát és a rendszer teljes költségét.
A mobil robotok folyamatosan működnek olyan ipari környezetben, ahol a tartósság elengedhetetlen. A léptetőmotorok a következők:
Mechanikailag egyszerű
Ellenáll a vibrációnak és ütésnek
Időszakos módosítások nélkül képes hosszú távú működésre
Ez jelent magasabb robot üzemidőt és alacsonyabb karbantartási költségeket , amelyek kulcsfontosságú előnyök a 24 órás anyagmozgató flották számára.
A meghajtáson túl az AGV-k és az AMR-ek gyakran tartalmaznak olyan mechanizmusokat, mint:
Emelők és emelővillák
Szállítószalag modulok
Megfogók vagy beállító működtetők
Működtetett tartók szkennelése és érzékelése
A léptetőmotorok kitűnnek ezekben a másodlagos mozgási rendszerekben , és nagy vezérlési felbontást biztosítanak kompakt méretben.
A léptetőmotorokat széles körben használják AGV- és AMR-platformokon, mivel a pontosság, a nyomaték, a megbízhatóság, a költséghatékonyság és az energiateljesítmény tökéletes keverékét biztosítják . Ahogy a robotika folyamatosan fejlődik, a stepper technológia – különösen a zárt hurkú visszacsatolás és az integrált vezérlés mellett – továbbra is a mobilautomatizálás alapvető mozgási megoldása marad.
A léptetőmotorok diszkrét lépésekben mozognak, és precíz, inkrementális mozgást tesznek lehetővé , ideálisak:
Navigáció és útvonalkövetés
Precíz dokkolás a töltő- és betöltőállomásokon
Emelő és szállítószalag elhelyezése
párosítva Zárt hurkú visszacsatolással szervószerű pontosságot érnek el, miközben zökkenőmentesen működnek.
Az AGV-k és AMR-ek gyakran alacsony sebességű környezetben működnek, ahol a nyomaték elengedhetetlen a vontatáshoz és a hasznos teher mozgásához. A léptetőmotorok eredendően erős nyomatékot biztosítanak alacsony fordulatszámon, támogatva:
Nagy tömegű szállítási képesség
Pontos mozgás még zsúfolt gyári elrendezésekben is
Szabályozott gyorsulás a hasznos teher stabilitásának biztosítása érdekében
Az akkumulátor élettartama kulcsfontosságú a mobil robotikában. A léptetőmotorok , különösen a hibrid léptetőmotorok , erős hatékonysági jellemzőket kínálnak, többek között:
Optimalizált energiafogyasztási profilok
Fejlett illesztőprogramok aktuális vezérléssel és automatikus alvó funkciókkal
Csökkentett hőtermelés az energiamegtakarítás érdekében
Az ipari automatizálási rendszereknek folyamatosan működniük kell. A léptetőmotorok a következőket kínálják:
Minimális karbantartási igény
Hosszú élettartam erős igénybevétel mellett
Ipari rezgésekkel és ütésekkel szembeni ellenállás
A léptetőmotorok támogatják az egyszerű vezérlési logikát , csökkentve a rendszerarchitektúra bonyolultságát:
Könnyű meghajtó elektronika
Széleskörű kompatibilitás az ipari vezérlőkkel
Gyors integráció robot operációs rendszerekkel (ROS)
Leggyakrabban a mobil robotikában a következők miatt:
Magas nyomatéksűrűség
Sima mozgás
Kiváló lépéspontosság
Modern kompakt megoldások:
Beépített illesztőprogram és kódoló
Csökkentett vezetékezési bonyolultság
Alacsonyabb elektromágneses interferencia
Gyorsabb megvalósítás és kisebb helyigény
Ideális AGV/AMR kormányzáshoz, szállítószalag-emelőhöz és segédrendszerekhez.
A szervószerű visszacsatolási pontosságot igénylő alkalmazásokhoz:
Kódoló által támogatott helyzetkorrekció
Automatikus elakadás megelőzés
Magasabb hatásfok változó terhelés mellett
Ezek a rendszerek egyesítik a léptető egyszerűségét intelligenciával a szervo .
A léptetőmotorok kiválasztásakor vegye figyelembe az alábbi műszaki kritériumokat:
A megfelelő léptetőmotor kiválasztása elengedhetetlen a megbízható, hatékony és hosszú élettartamú AGV vagy AMR rendszer biztosításához. A megfelelő motornak stabil mozgást, elegendő nyomatékot kell biztosítania a hasznos teher kezeléséhez, valamint sima pozicionálást a pontos navigációs és dokkolási feladatokhoz. Megfelelő tervezés esetén a rendszer csendes működést, hosszabb akkumulátor-élettartamot és hosszú távú üzemidőt biztosít.
Az alábbiakban az optimális kiválasztásához szükséges kulcstényezőket és műszaki szempontokat ismertetjük léptetőmotor mobil robotplatformokhoz.
Az AGV-knek és az AMR-eknek gördülékenyen és biztonságosan kell mozogniuk, miközben különféle hasznos terheket szállítanak. A motor nyomatékának kiválasztásakor figyelembe kell venni:
A jármű alaptömege plusz a maximális terhelhetőség
Padlósúrlódás és kerékgördülési ellenállás
Lejtési követelmények, ha vannak
Start-stop terhelési túlfeszültségek és gyorsulási erők
Az alulméretezett nyomaték a motor túlmelegedését, lépéskiesést vagy vibrációt eredményez a gyorsítás során. Sok rendszernek előnyös a hibrid léptetőmotors, amely nagy tartási nyomatékot és szabályozott mozgást biztosít alacsony sebességnél.
Az akkumulátorral hajtott robotoknak energiafogyasztásra optimalizált motorokra van szükségük, hogy maximalizálják a működési időt. A tipikus AGV/AMR feszültségplatformok 12V, 24V vagy 48V . A fő teljesítménykritériumok a következők:
Jelenlegi követelmények csúcsnyomatéknál
Tartási nyomaték vs. üresjárati teljesítményfelvétel
A mikrolépéses szabályozás hatékonysága
Készenléti és alvó funkciók az illesztőprogramokban
Egy megfelelően passzolt a léptetőmotor és az intelligens meghajtó segít csökkenteni a hőpazarlást és javítani az energiahatékonyságot a teljes flotta területén.
Míg a hagyományos léptetőmotorok nyílt hurkúak, sok AGV/AMR gyártó a zárt hurkú léptetőmotorokat részesíti előnyben a nagyobb megbízhatóság és a szervószerű teljesítmény érdekében.
| Funkció | Nyílt hurkú léptető, | zárt hurkú léptető |
|---|---|---|
| Pontosság | Magas | Visszajelzéssel magasabbra |
| Hatékonyság | Standard | Továbbfejlesztett, beállítja az áramerősséget |
| Elakadás észlelése | Nem | Igen, megakadályozza az elveszett lépéseket |
| Hőgazdálkodás | Állandó áram | Dinamikus árambeállítás |
| Legjobb használat | Könnyű és közepes terhelés | Változó terhelések, biztonságkritikus mozgás |
A zárt hurkú rendszerek valós idejű korrekciót tesznek lehetővé, lehetővé téve a pontos navigációt, a biztonságosabb működést és az akkumulátor megtakarítását.
Az AGV/AMR platformok általános NEMA vázméretei a következők:
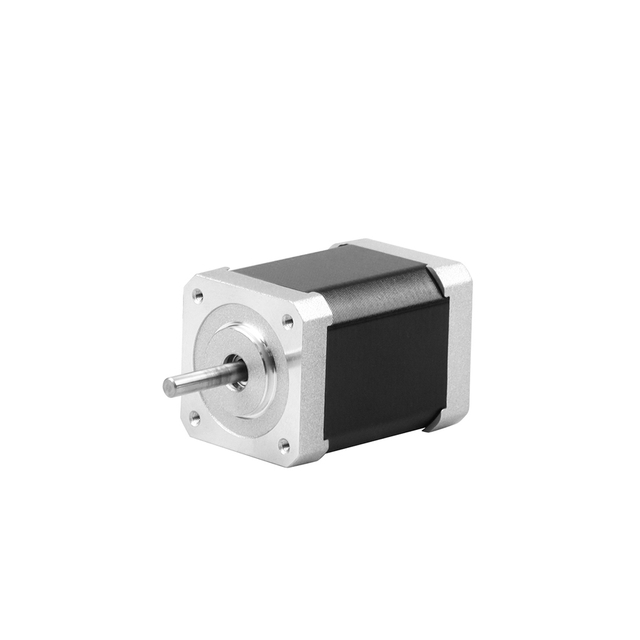
NEMA 17 : Kis szállítószalagok, érzékelő működtetők, könnyű robotok
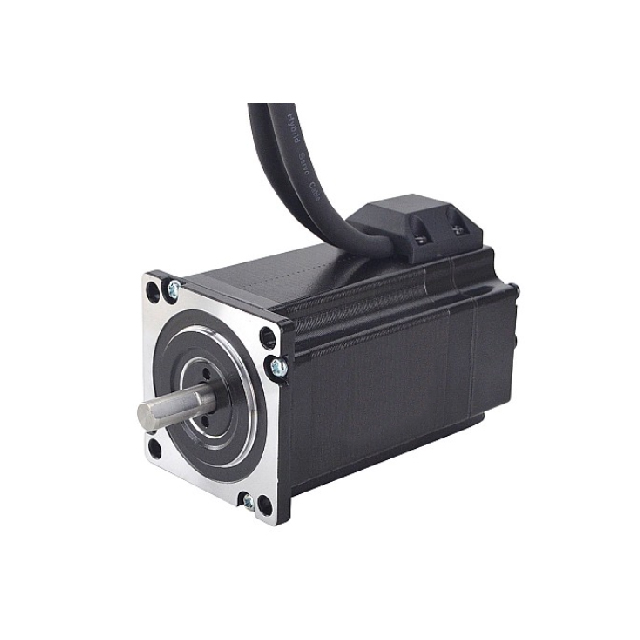
NEMA 23 : A legtöbb középkategóriás AGV és AMR vontatáshoz és emeléshez
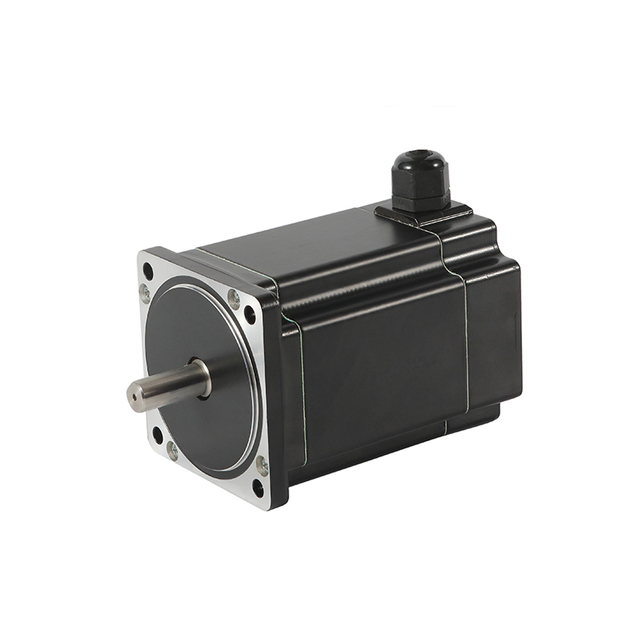
NEMA 34 : Nagy teherbírású robotok és nagy teherbírású szállítók
A méretválasztásnak egyensúlyban kell lennie a nyomatékkal, a lábnyommal és a hőkezeléssel. A nagyobb keretek növelik a teljesítményt, de a súlyt is növelik, ami befolyásolja az akkumulátor hatékonyságát.
A mobil robotok folyamatos mozgással, rezgéssel és ipari környezettel találkoznak. Az ideális léptetőmotor jellemzői a következők:
Magas rezgés- és ütéstűrés
Tartós csapágyak és tengelykialakítás
Opcionális IP-besorolású tömítés poros vagy nedves helyekhez
Alacsony zajszint a minőségi illesztőprogramoknak és a mikrolépéseknek köszönhetően
Kíméletlen gyártási vagy raktári környezetben a megerősített házzal és tömített csatlakozókkal rendelkező motorok megnövelik az élettartamot.
A motor teljesítménye csak olyan erős, mint a vezérlő elektronikája. Keressen olyan funkciókat, mint például:
Fejlett mikrolépéses felbontás a sima mozgásért
Dinamikus árambeállítás
CANopen, EtherCAT vagy ipari Ethernet támogatás
ROS-kompatibilitás autonóm navigációs keretrendszerekhez
rendelkező léptető-meghajtók Az automatikus hangolású , elakadásgátlóval és valós idejű nyomatékszabályozással növelik a rendszer stabilitását.
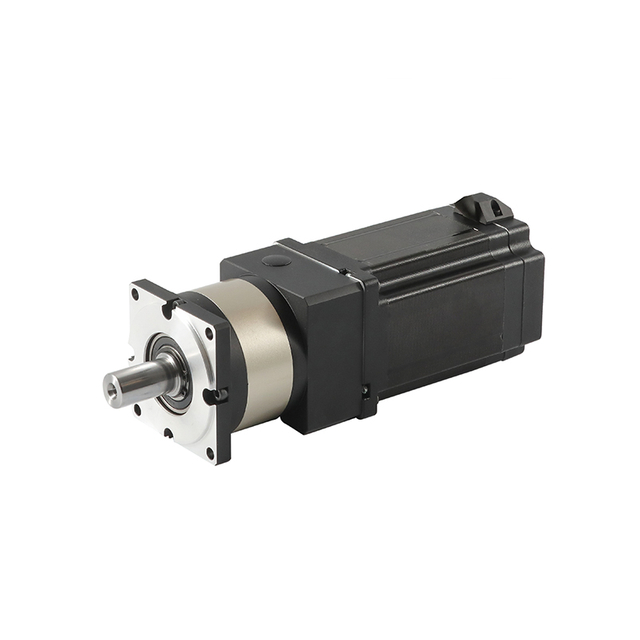
Az integrált léptetőmotorok egy kompakt összeállításban egyesítik a motort, a kódolót és a meghajtót, egyszerűsítve a vezetékezést és csökkentve az EMI-zajt. Az előnyök közé tartozik:
Helytakarékos kialakítás
Gyorsabb összeszerelés és karbantartás
Beépített diagnosztika és állapotfigyelés
Stabil és csendes teljesítmény
Ezeket az egységeket egyre inkább előnyben részesítik következő generációs AMR-rendszerekben . a moduláris felépítésre és szervizelhetőségre összpontosító
A megfelelő választás Az AGV és AMR alkalmazásokhoz használt léptetőmotorokhoz a nyomaték, a hatékonyság, a vezérlési módszer és a tartósság kiegyensúlyozása szükséges a mobil platformok működési igényeivel. A hibrid és zárt hurkú léptető megoldások intelligens hajtásokkal és integrált vezérlési technológiával párosulva biztosítják a folyamatos ipari működéshez szükséges megbízhatóságot, pontosságot és akkumulátorteljesítményt.
Az átgondolt motorválasztási stratégia olyan robotokat eredményez, amelyek zökkenőmentesen mozognak, hosszabb ideig működnek töltéssel, és megbízhatóak maradnak a különböző környezetekben és terhelésekben.
Precíziós mozgás:
Sima fordulás és irányszabályozás
Pontos nyomkövetés szűk folyosókon
Léptetőmotorok teljesítménye:
Raklapemelő tornyok
Szállítószalagok és görgők
Dönthető és forgatható mechanizmusok
Nélkülözhetetlen az ellenőrzött igazításhoz, amikor:
Automatikus újratöltés
Anyagfelvétel és szállítás
Beleértve:
Robot karok
Vonalkód / RFID leolvasó működtetők
Érzékelő elhelyezése és beállítása
| jellemzői | Léptetőmotor | szervomotor |
|---|---|---|
| Költség | Alacsonyabb | Magasabb |
| Pontosság | Magas | Nagyon magas |
| Alacsony fordulatszámú nyomaték | Kiváló | Jó |
| Karbantartás | Minimális | Mérsékelt |
| Bonyolultság szabályozása | Egyszerű | Bonyolultabb |
| Legjobb használati eset | Stabil terhelés és precíz alacsony fordulatszám szabályozás | Nagy sebességű dinamikus terhelésváltozások |
Számos AGV/AMR felhasználási esetben a léptetőmotorok optimális teljesítményt biztosítanak alacsonyabb költségek mellett , különösen a modern zárt hurkú rendszereknél.
Az automatizálás gyorsan felgyorsul, és ezzel együtt az AGV/AMR mozgástechnika is fejlődik. Az egykor egyszerű nyílt hurkú eszközöknek tekintett léptetőmotorok most az korszakába lépnek intelligens, összekapcsolt és rendkívül optimalizált robotikai rendszerek . Az AGV és AMR platformok következő generációja hatékonyságot, pontosságot, diagnosztikai képességet és hosszú távú megbízhatóságot követel meg, és a stepper technológia fejlődik, hogy megfeleljen ezeknek az elvárásoknak.
Az felé való elmozdulás all-in-one mozgásmodulok átformálja a robottervezést. Különálló vezérlők, illesztőprogramok és kódolók helyett a modern integrált léptetők a következőket kínálják:
Motoron belüli mikrokontrollerek és DSP-k
Beépített mozgási algoritmusok és biztonsági logika
Terepi busz kommunikációs interfészek
Önbeállítás és automatikus konfigurálás
Ez az architektúra egyszerűbb vezetékezést, csökkentett EMI-zajt és gyorsabb összeszerelést tesz lehetővé , amelyek elengedhetetlenek a moduláris robotrendszerekhez és a méretezhető flottatelepítéshez.
Az iparág gyorsan túllép a hagyományos léptetővezérlésen. Az új zárt hurkú platformok a következőket kínálják:
Nagy pontosságú kódoló visszajelzés
Adaptív nyomatékkezelés
Valós idejű elakadás észlelése és javítása
Rezgés- és rezonanciacsillapító algoritmusok
Ennél is fontosabb, hogy a feltörekvő kialakítások integrálják a prediktív mozgásintelligenciát , lehetővé téve a rendszerek számára, hogy előre jelezzék a terhelés változásait, és menet közben optimalizálják az energiafelvételt. Az eredmény szervo-osztályú teljesítmény a költségstabilitás és az alacsony fordulatszámú nyomaték előnyeivel léptetőmotor s.
Az akkumulátor élettartama és a folyamatos működés központi eleme a mobil robot teljesítményének. A jövőbeli stepper megoldások a következőkre összpontosítanak:
Ultra alacsony üresjárati áram módok
Dinamikus áramskálázás a terhelés alapján
Nagy hatékonyságú MOSFET meghajtó technológia
Továbbfejlesztett tekercselés és mágneses anyagok az alacsonyabb hő érdekében
Ezek a fejlesztések meghosszabbítják a működési időt, csökkentik a hűtési igényeket, és csökkentik az egy robotra jutó általános energiaköltséget.
A robotgyártók moduláris felépítést alkalmaznak a gyártás és a karbantartás egyszerűsítése érdekében. A Stepper rendszerek fejlődnek plug-and-play mozgásmodulokká , amelyek a következőket tartalmazzák:
Motor
Sebességváltó
Hajtás elektronika
Kódoló visszajelzés
Állapotfigyelő érzékelők
Ez a megközelítés lehetővé teszi a gyors terepi cserét, a gyors méretezést és az áramvonalas frissítéseket , ideális a nagy volumenű robotflották számára.
Az ipari automatizálás adatvezéreltté válik. A továbbfejlesztett léptető platformok mostantól támogatják:
Motor áram- és hőmérsékletérzékelés
Motoros állapot és terhelés figyelése
Prediktív hibaelemzés
CAN, EtherCAT, Profinet és Ethernet alapú diagnosztika
Ezek az intelligens motorok folyamatos üzemi adatokat táplálnak be a flottakezelő szoftverbe, lehetővé téve a távoli állapotfigyelést, előrejelző karbantartást és csökkentett állásidőt..
Ahogy az AMR-ek egyre inkább az emberi munkaterületekbe kerülnek, a mozgás egyenletessége számít. Újításokra számíthatunk:
Mikrolépéses algoritmusok nagyobb interpolációs felbontással
Mágneses tervezési fejlesztések a fogasodás minimalizálása érdekében
Beépített csillapítás és antirezonancia szabályozás
Ezek a fejlesztések jelentenek halkabb, egyenletesebb és stabilabb mozgást , még lassú vagy precíz mozgási feladatok során is.
A fenntarthatósági trendek a hatékonyság és az anyagok újragondolására késztetik az alkatrészgyártókat. A léptetőmotoros fejlesztések a következők:
Újrahasznosítható motor alkatrészek
Csökkentett fémtartalom a tervezés optimalizálásával
Magasabb réz hatásfokú tekercsek
Alacsony veszteségű teljesítményelektronika
Ezek a környezettudatos fejlesztések segítenek az AGV és AMR gyártóknak zöldebb logisztikai ökoszisztémák kialakításában.
A robotikai piac egyre növekvő szegmense alkalmaz hibrid léptető-szervo megoldásokat . Ezek kombinálják:
A léptető alacsony fordulatszámú nyomaték előnye
Szervo simaság és dinamikus vezérlés
Zárt hurkú visszacsatolás
Minimális hangolás és egyszerűbb üzembe helyezés
Ez a fúzió eredményez precíz, érzékeny és hatékony mozgást , különösen a változatos hasznos terhelési feltételek mellett működő robotok esetében.
A Stepper technológia gyorsan fejlődik, hogy támogassa a mobil robotika növekedését. Ahogy az AGV-k és AMR-ek egyre intelligensebbek, jobban összekapcsolódnak és energiahatékonyabbak, A léptetőmotorok továbbra is központi szerepet fognak játszani a mozgásvezérlésben a pontosság, a költséghatékonyság, a nyomatékteljesítmény és a megbízhatóság egyensúlyának köszönhetően. Az integrált intelligenciával, prediktív vezérléssel, megnövelt energiateljesítménnyel és diagnosztikai képességekkel a jövő léptetőmotoros robotjai gyorsabban telepíthetők, könnyebben karbantarthatók és hatékonyabban működnek.
A léptetőmotorok a modern AGV- és AMR-rendszerek kritikus alaptechnológiái , amelyek páratlan egyensúlyt kínálnak a pontosság, a költséghatékonyság és a megbízhatóság között. Erős nyomatékteljesítményükkel, egyszerűsített integrációjával, alacsony karbantartási igényével és intelligens vezérlési lehetőségeivel lehetővé teszik az ipari robotok hatékony működését a nagy igényeket támasztó logisztikai és gyártási környezetben.
alkalmazó szervezetek A fejlett léptetőmotoros technológiát , különösen az integrált és zárt hurkú megoldások, kiváló flottateljesítményt, csökkentett állásidőt és méretezhető automatizálási sikert érnek el.