Vaatamised: 0 Autor: saidi toimetaja Avaldamisaeg: 2026-01-23 Päritolu: Sait


Stepper motor losing steps under load is one of the most common yet costly problems in motion control systems. See toob kaasa positsioneerimisvigade , protsessi ebastabiilsuse , toote defektid ja rasketel juhtudel täielik süsteemi rike. Käsitleme seda probleemi inseneri- ja rakenduspõhisest vaatenurgast, pakkudes rakendatavaid ja tõestatud lahendusi, mida kasutatakse tööstusautomaatika, CNC-masinate, robootika, meditsiiniseadmete ja täppisseadmete valdkonnas.
See juhend pakub sügavat tehnilist selgust , praktilisi optimeerimisstrateegiaid ja süsteemitasemel parandusi, mis kõrvaldavad koormustingimustes vahelejäänud sammud.
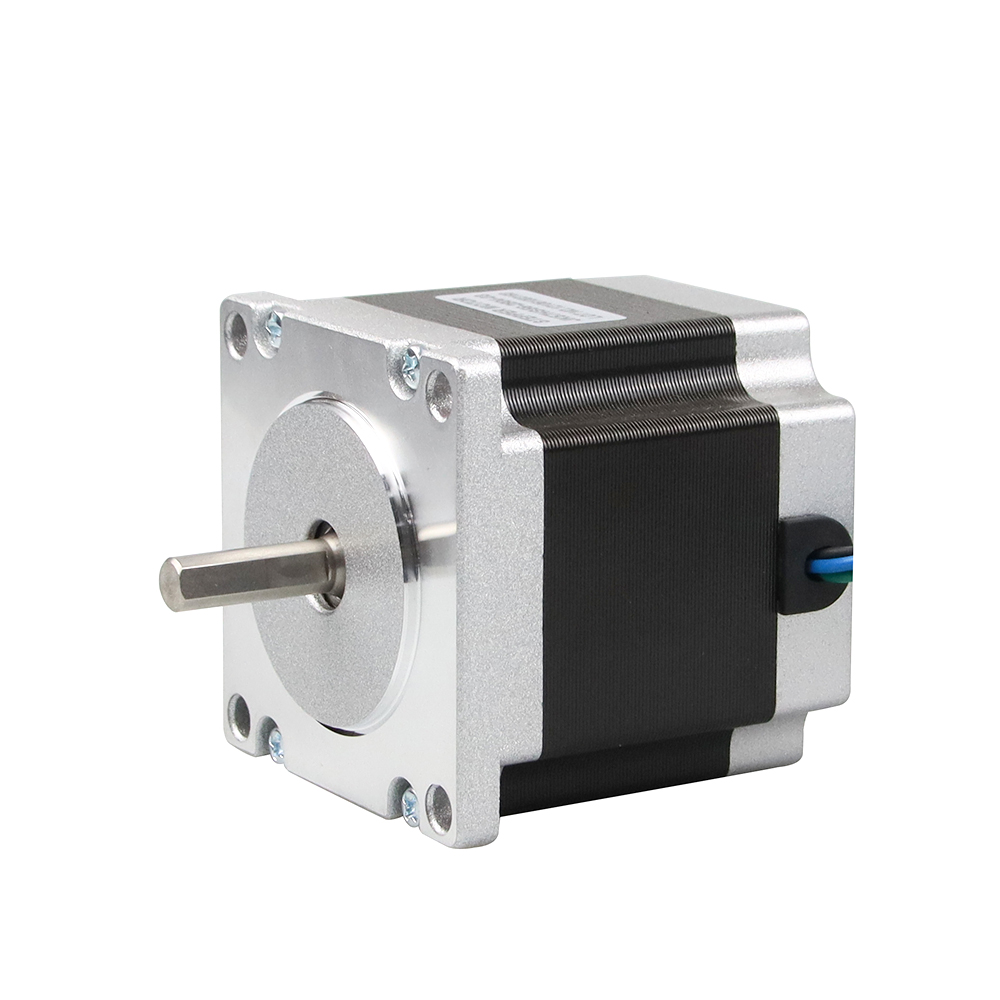
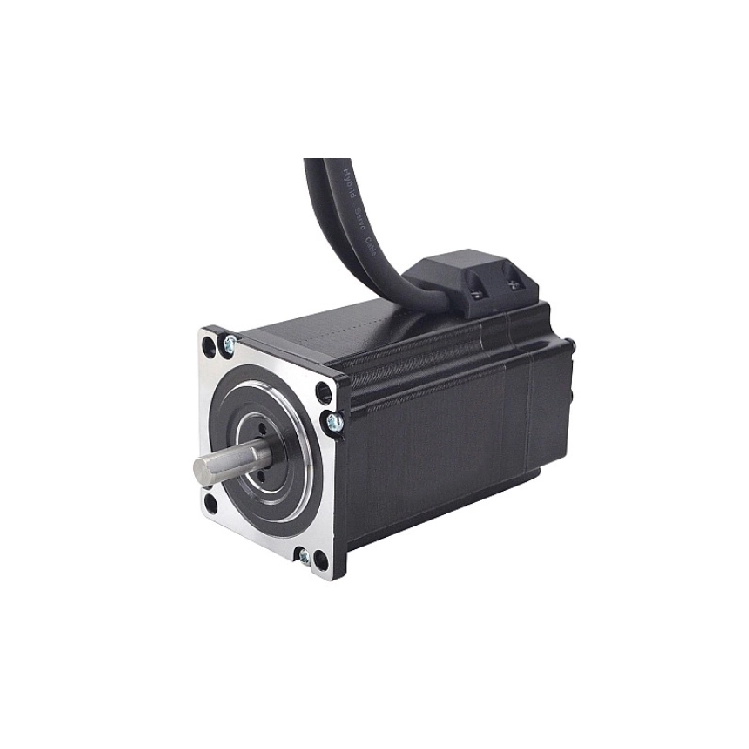
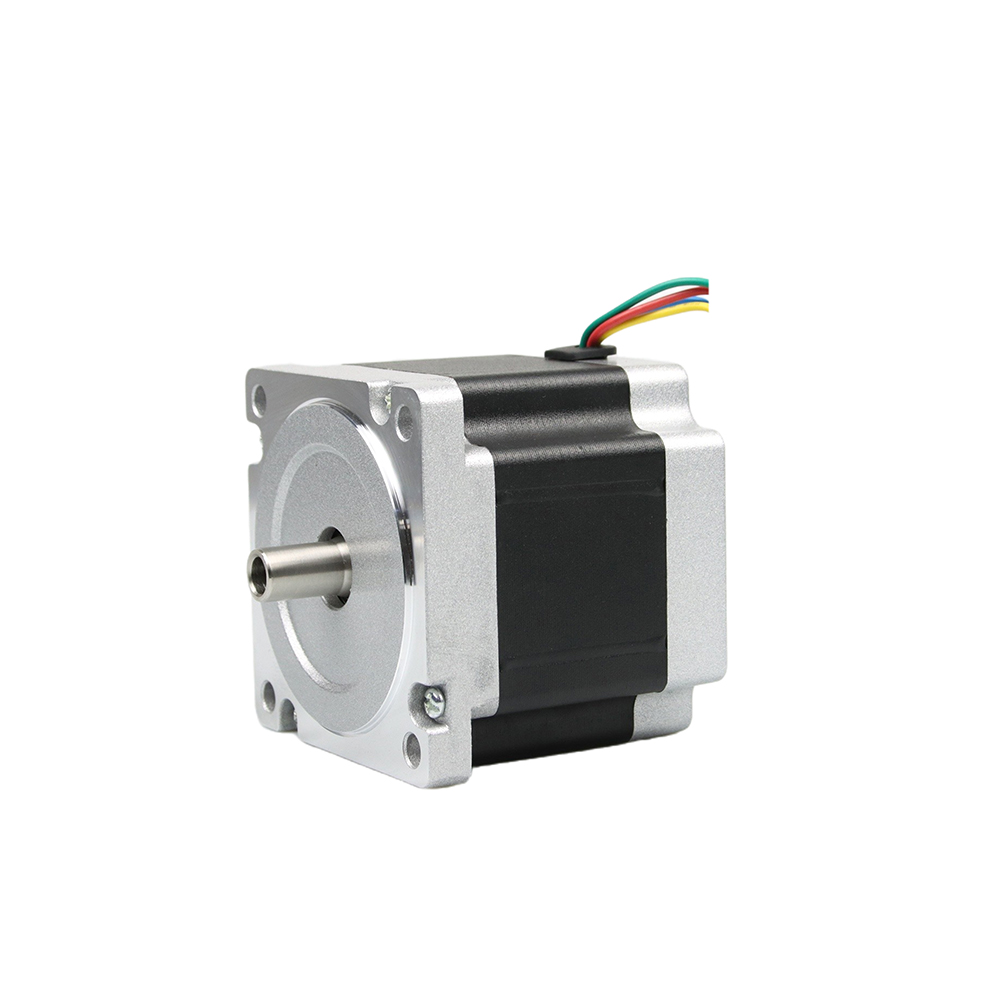
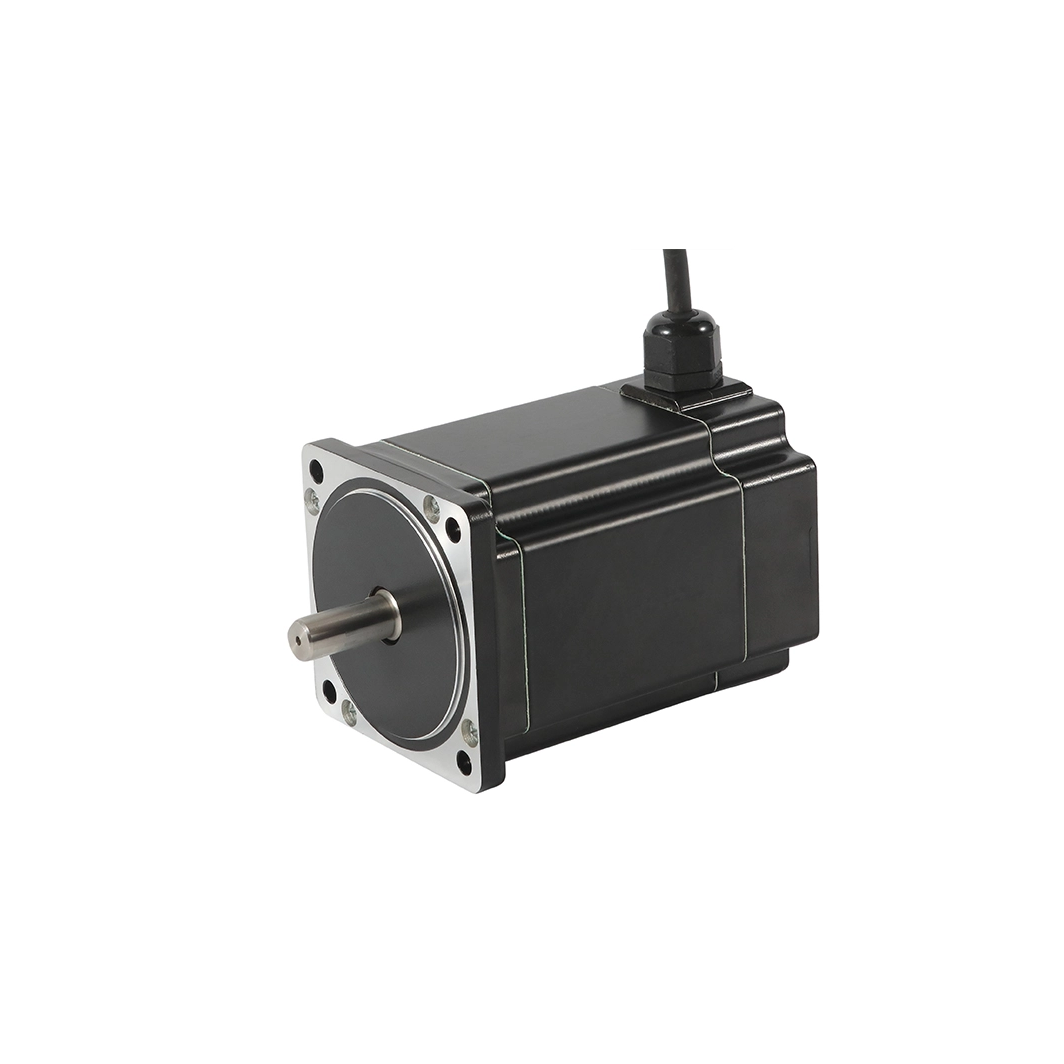
Sammmootori astmekadu koormuse all on peamiselt põhjustatud pöördemomendi mittevastavusest, juhtimisseadetest ja süsteemi ülesehitusest. Õige mootorivalik, optimeeritud parameetrid ja kohandatud tehaselahendused (nt suletud ahelaga juhtimine või integreeritud samm-servomootorid) võivad tõhusalt kõrvaldada vahelejäänud sammud ja parandada süsteemi töökindlust.
~!phoenix_var125_0!~ ~!phoenix_var125_1!~~!phoenix_var125_2!~ ~!phoenix_var125_3!~~!phoenix_var125_4!~ ~!phoenix_var125_5!~.
Koormuse all võimendavad seda probleemi mehaaniline takistus, inerts, elektrilised piirangud ja dünaamilised töötingimused.
Kui rakendatud koormuse pöördemoment ületab mootori hetkelise pöördemomendi võime, siis rootor seiskub või libiseb.
Peamiste panustajate hulka kuuluvad:
Alamõõdulise mootori valik
Suured kiirendusnõuded
Töötamine väljaspool mootori pöördemomendi-kiiruse kõverat
Kiire kiirendamine nõuab oluliselt suuremat pöördemomenti kui püsikiirusel töötamine. Kui kiirendusrambid on liiga agressiivsed, ei suuda mootor sammukäskusid järgida.
Madalad voolupiirangud vähendavad hoidmis- ja dünaamilist pöördemomenti, samas kui liigne vool põhjustab termilist küllastumist , mis aja jooksul vähendab pöördemomenti.
Stepper motors rely on high voltage to overcome inductive impedance at speed. Madal pinge põhjustab:
Aeglane voolu tõus
Vähendatud pöördemoment suurel kiirusel
Sammukadu dünaamilise koormuse muutuste korral
Suured inertskoormused, haakeseadise halb joondamine ja mehaaniline hõõrdumine suurendavad järsult pöördemomendi vajadust liikumiste üleminekute ajal.
Keskmise ulatuse resonants põhjustab võnkumisi, mis häirivad rootori sünkroniseerimist, eriti osalise koormuse korral.
Mootori õige suurus on usaldusväärse liikumisjuhtimise alus.
Parimad tavad hõlmavad järgmist:
~!phoenix_var153_0!~ ~!phoenix_var153_1!~ ~!phoenix_var153_2!~
~!phoenix_var154_0!~ ~!phoenix_var154_1!~~!phoenix_var154_2!~
Suurem mootor, millel on piisav pöördemomendi reserv, hoiab ära astmekadu koormuse järskude ja kiirendussündmuste ajal.
Kiirenduskoormuse vähendamine on üks kiiremaid lahendusi.
Soovitatavad toimingud:
Kasutage trapetsikujulisi või S-kõveraid liikumisprofiile
Vähendage algkiirendust ja rampi järk-järgult
Sobitage kiirendus mootori pöördemomendi-kiiruse võimalustele
Hüvede hulka kuuluvad:
Kiirem voolu tõusuaeg
Suurem kasutatav pöördemoment kõrgematel pööretel
Vähendatud keskmise kiiruse ebastabiilsus
Veenduge alati, et pinge jääks juhi määratud piiridesse.
Voolu õige häälestamine tagab optimaalse pöördemomendi ilma ülekuumenemiseta.
Juhised:
Seadke RMS-vool mootori nimivooluks
Lubage dünaamiline voolu vähendamine ainult siis, kui see on paigal
Vältige konservatiivseid alavoolu seadistusi
Termoseire on oluline, et vältida pöördemomendi halvenemist aja jooksul.
Kriitilised kontrollid:
Võlli joondamise täpsus
Madala lõtkuga ühendused
Laagrite seisukord ja määrimine
Juhtkruvi või rihma pinge optimeerimine
Lahendused:
Võimaluse korral vähendage pöörlevat massi
~!phoenix_var192_0!~ ~!phoenix_var192_1!~ ~!phoenix_var192_2!~
Kasutage inertsi sobitamiseks rihma vähendamist
~!phoenix_var196_0!~ ~!phoenix_var196_1!~
Parimad tavad:
Tasakaalu eraldusvõime koos pöördemomendi nõuetega
~!phoenix_var201_0!~ ~!phoenix_var201_1!~ ~!phoenix_var201_2!~
Resonants on vaikne sammukaotuse soodustaja.
Leevendusmeetodid:
Mehaanilised amortisaatorid
Juhi antiresonantsi algoritmid
Töötamine väljaspool resonantssagedusvahemikke
Eelised hõlmavad järgmist:
Reaalajas positsiooni korrigeerimine
Varise tuvastamine ja taastamine
Suurem dünaamilise pöördemomendi kasutamine
Soovitused:
Tagada piisav ventilatsioon
Vältige pidevat hoidmismomenti suure voolu korral
Dünaamiline koormuse testimine
Voolu ja pinge analüüs
Soojuseire
Liikumisprofiili kinnitamine
Resonantsi tuvastamine
Mehaaniline ülevaatus
Sammmootori jõudlus ja sammude kadumise oht varieeruvad oluliselt olenevalt rakenduskeskkonnast, liikumisprofiilist ja koormuse omadustest. Rakendusspetsiifiliste nõuete mõistmine võimaldab meil rakendada sihipäraseid disaini- ja häälestusstrateegiaid, mis tagavad stabiilse töö reaalsetes tingimustes. Below are the most common application categories and the critical considerations associated with each.
CNC-süsteemid panevad samm-mootoritele suure ja väga muutuva koormuse, eriti lõikamisoperatsioonide ajal. Telgedele mõjuvad kõikuvad lõikejõud, kiired suunamuutused ning juhtkruvide ja spindlite tekitatud suur inertskoormus.
Peamised kaalutlused hõlmavad järgmist:
Suur dünaamilise pöördemomendi nõudlus , eriti Z-telje ja pukksüsteemide puhul
~!phoenix_var243_0!~ ~!phoenix_var243_1!~
Mootorite ülemõõtmine, et säilitada pöördemomendi varu tipplõikekoormuse ajal
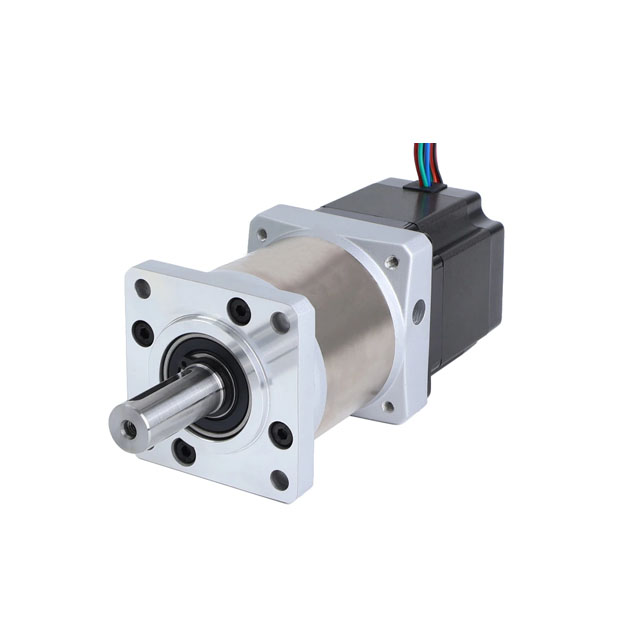
rakendamine Käigu või rihma vähendamise pöördemomendi ja inertsi sobitamise parandamiseks
Vältige liigset mikrosammutamist, mis võib vähendada kasutatavat pöördemomenti
Täppistöötluses võib isegi üks vahelejäänud samm kahjustada mõõtmete täpsust, muutes pöördemomendi varu ja liikumise häälestamise kriitiliseks.
Automatiseerimissüsteemid töötavad tavaliselt pidevalt korduvate liikumistsüklitega. Töökindlus ja termiline stabiilsus on sageli olulisemad kui tippkiirus.
Oluliste tegurite hulka kuuluvad:
~!phoenix_var251_0!~ ~!phoenix_var251_1!~
Ühtlane positsioneerimistäpsus pikkade tootmisperioodide jooksul
Muutuv kandevõime olenevalt tootmisetapist
Õige soojusjuhtimine, konservatiivsed vooluseaded ja regulaarne mehaaniline hooldus aitavad vältida järkjärgulist astmelist kadumist nendes keskkondades.
Kriitilised kaalutlused:
~!phoenix_var259_0!~ ~!phoenix_var259_1!~
S-kõvera kiirenduse kasutamine inertsiaalse šoki vähendamiseks
Kiirrobootikas eelistatakse sageli suletud ahelaga steppersüsteeme, et tuvastada ja korrigeerida sammukao reaalajas.
Peamised prioriteedid hõlmavad järgmist:
Madal vibratsioon ja akustiline müra
Mikrosammude optimeerimine, madala resonantsiga draiverid ja kontrollitud voolu vähendamine jõudeoleku ajal on nendes rakendustes olulised.
3D-printerid toetuvad kihtide ühtlaseks positsioneerimiseks suuresti samm-mootoritele. Step loss leads directly to layer shifts, print failure, and wasted material.
Packaging systems often require high-speed motion with frequent start-stop cycles. Koormused võivad olenevalt toote suurusest ja pakkematerjalist erineda.
Peamised väljakutsed:
~!phoenix_var283_0!~ ~!phoenix_var283_1!~
Õige pöördemomendi varu, sünkroniseeritud liikumisprofiilid ja tugev mehaaniline konstruktsioon on olulised, et vältida kumulatiivset sammukadu.
Kaalutlused hõlmavad järgmist:
Each application presents unique mechanical, electrical, and dynamic challenges that influence stepper motor performance. Step loss is rarely caused by the motor alone; see tuleneb koosmõjust koormuse käitumise, liikumisprofiilide, termiliste tingimuste ja mehaanilise disaini . Võttes arvesse rakendusespetsiifilisi kaalutlusi projekteerimisprotsessi alguses, saame ehitada samm-mootorisüsteeme, mis tagavad järjepideva, täpse ja tõrgeteta töö erinevates tööstus- ja täppiskeskkondades.
Sammmootorid kaotavad samme, kui rakendatud koormuse pöördemoment ületab saadaoleva hoidmis- või dünaamilise pöördemomendi, mis on sageli tingitud mootori ebaõigest suurusest või kiirenduse seadetest.
Voolu suurendamine võib pöördemomenti parandada, kuid liigne vool võib põhjustada ülekuumenemist ja lühendada mootori eluiga.
Suurem raami suurus tagab tavaliselt suurema pöördemomendi, vähendades suure koormuse korral astmete kaotamise ohtu.
Tehased saavad reguleerida mähise parameetreid, et need vastaksid konkreetsetele pinge- ja voolunõuetele.
Soojuskujundust, isolatsiooniklassi ja jahutusvalikuid saab kohandada pika töötsükli jaoks.
Täpsuse ja eelarvevajaduste põhjal saab valida erinevaid kodeerija eraldusvõimet ja tüüpe.
Summutav disain, rootori tasakaalustamine ja ajami häälestamine aitavad minimeerida vibratsiooni ja müra.
Koormustest, termiline testimine ja dünaamilise liikumise simulatsioon kontrollivad jõudlust enne tarnimist.
Sammmootori sammude kaotamine koormuse all ei ole ühe parameetri tõrge – see on süsteemitaseme tasakaalustamatus pöördemomendi vajaduse ja pöördemomendi saadavuse vahel. käsitlemisel Elektriliste, mehaaniliste ja dünaamiliste tegurite koos saab sammukadu täielikult kõrvaldada.
Õige mootori suurus, optimeeritud liikumisprofiilid, õige võimsuse edastamine, mehaaniline efektiivsus ja täiustatud juhtimisstrateegiad moodustavad tugeva ja usaldusväärse liikumissüsteemi, mis on võimeline toime tulema nõudlike koormustega absoluutse täpsusega.