
ကြည့်ရှုမှုများ- 0 စာရေးသူ- Site Editor ထုတ်ဝေချိန်- 2026-10-23 မူရင်း- ဆိုက်


တိကျမှုဖြန်းခြင်းစနစ်များကို စိုက်ပျိုးရေးသုံး စက်ယန္တရားများ၊ စက်မှုလုပ်ငန်းသုံး အပေါ်ယံပစ္စည်းကိရိယာများ၊ အလိုအလျောက် ဓာတုဆေးဖြန်းခြင်းနှင့် တိကျသော အရည်အသုံးချမှုစနစ်များတွင် တွင်ကျယ်စွာ အသုံးပြုကြသည်။ ဤအပလီကေးရှင်းများသည် တိကျသောစီးဆင်းမှုထိန်းချုပ်မှု၊ တသမတ်တည်းဖြစ်သော လေဖြန်းပုံစံများ၊ ထပ်ခါတလဲလဲနိုင်သောနေရာချထားခြင်းနှင့် အလုပ်တာဝန်များကိုပြောင်းလဲခြင်းအောက်တွင် ယုံကြည်စိတ်ချရသောလည်ပတ်မှု လိုအပ်ပါသည်။ အလိုအလျောက်စနစ်နည်းပညာများ တိုးတက်လာသည်နှင့်အမျှ သမားရိုးကျ မော်တာဖြေရှင်းချက်များသည် သွက်လက်တုံ့ပြန်မှု၊ ကျစ်လစ်သော တပ်ဆင်မှုနှင့် ပေါင်းစပ်ထားသော ရွေ့လျားမှုထိန်းချုပ်မှုတို့အတွက် ပိုမိုတောင်းဆိုနေသော လိုအပ်ချက်များကို ပြည့်မီရန် ရုန်းကန်ရနိုင်သည်။
ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများသည် DC servo မော်တာ၊ လျှပ်စစ်ပစ္စည်းများကို မောင်းနှင်ခြင်းနှင့် တုံ့ပြန်မှုထိန်းချုပ်မှု အစိတ်အပိုင်းများကို ကျစ်လစ်သိပ်သည်းသော ရွေ့လျားမှုထိန်းချုပ်မှုယူနစ်သို့ ပေါင်းစပ်ခြင်းဖြင့် ထိရောက်သောအဖြေကိုပေးပါသည်။ ပေါင်းစပ်ထားသော ဒီဇိုင်းသည် တိကျသော အမြန်နှုန်း ထိန်းညှိမှု၊ torque ထိန်းချုပ်မှုနှင့် အနေအထား ချိန်ညှိမှုတို့ကို ဖွင့်ထားစဉ်တွင် စနစ်တည်ဆောက်ပုံကို ရိုးရှင်းစေရန် ကူညီပေးသည်။ မှန်ကန်စွာရွေးချယ်ပြီး ပြင်ဆင်သတ်မှတ်သည့်အခါတွင် ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများသည် တိကျမှုဖြန်းကိရိယာများ၏ တုံ့ပြန်မှုနှင့် လိုက်လျောညီထွေရှိမှုကို မြှင့်တင်ပေးနိုင်ပါသည်။
ဤဆောင်းပါးတွင်၊ ပေါင်းစပ် DC servo မော်တာများသည် တိကျစွာဖြန်းခြင်းစနစ်များကို မည်ကဲ့သို့ ပံ့ပိုးပေးနိုင်သည်၊ ၎င်းသည် နည်းပညာဆိုင်ရာ အားသာချက်များအရှိဆုံးနှင့် ၎င်းတို့အတွက် သင့်လျော်သော မော်တာအား စက်ပစ္စည်းထုတ်လုပ်သူများ မည်သို့ရွေးချယ်နိုင်ပုံကို လေ့လာသုံးသပ်ပါသည်။
ပေါင်းစပ် DC servo မော်တာသည် တပ်ဆင်မှုတစ်ခုအတွင်းတွင် မော်တာနှင့် မရှိမဖြစ်လိုအပ်သော ထိန်းချုပ်မှု အီလက်ထရွန်းနစ်ပစ္စည်းများကို ပေါင်းစပ်ထားသည်။ ဒီဇိုင်းပေါ်မူတည်၍ ယူနစ်တွင် ဆာဗိုဒရိုက်၊ ကုဒ်နံပါတ်၊ လက်ရှိအာရုံခံနိုင်မှု၊ ဆက်သွယ်ရေးကြားခံများနှင့် ရွေ့လျားမှုထိန်းချုပ်မှုလုပ်ဆောင်ချက်များ ပါဝင်နိုင်သည်။ ဤဖွဲ့စည်းပုံသည် သီးခြားတပ်ဆင်ထားသော ထိန်းချုပ်မှုအစိတ်အပိုင်းများအတွက် လိုအပ်မှုကို လျော့နည်းစေပြီး လျှပ်စစ်ပေါင်းစပ်မှုကို ရိုးရှင်းစေသည်။
တိကျစွာဖြန်းခြင်းစနစ်များတွင် ပေါင်းစပ် DC ဆာဗာမော်တာများသည် အောက်ပါတို့အပါအဝင် အရေးကြီးသောယန္တရားများစွာကို မောင်းနှင်နိုင်သည်-
အရည်အပလီကေးရှင်း၏ဦးတည်ချက်နှင့်တည်နေရာကိုချိန်ညှိသောမှုတ်ဆေး nozzle positioning ယန္တရားများ။
မှုတ်စက်သို့ ပေးပို့သည့် အရည်ပမာဏကို ထိန်းညှိပေးသည့် အရည်တိုင်းတာရေးပန့်များ။
အရည်လမ်းကြောင်းများ အဖွင့်အပိတ်ကို ထိန်းချုပ်သည့် အလိုအလျောက် အဆို့ရှင်များ။
ရွေ့လျားနေသော workpieces သို့မဟုတ် စိုက်ပျိုးရေးသုံးကိရိယာများနှင့် ပက်ဖြန်းခြင်းတို့ကို ညှိနှိုင်းပေးသော Rotary နှင့် linear positioning စနစ်များ။
အစီအစဉ်ချထားသော လမ်းကြောင်းများတစ်လျှောက် ထပ်ခါတလဲလဲ လှုပ်ရှားရန် လိုအပ်သော စက်ရုပ်ဖြန်းသည့် ယန္တရားများ။
မော်တာ၏ အခန်းကဏ္ဍသည် စက်ကိရိယာများ၏ စက်ပိုင်းဆိုင်ရာ တည်ဆောက်ပုံပေါ်တွင် မူတည်သည်။ ဥပမာအားဖြင့်၊ မီတာတိုင်းတာရေးပန့်ကို မောင်းနှင်သည့် မော်တာသည် အရည်ပို့ဆောင်မှုကို တိုက်ရိုက်လွှမ်းမိုးနိုင်ပြီး မော်တာထိန်းချုပ်သော နော်ဇယ်နေရာချထားမှုသည် အဓိကအားဖြင့် မှုန်ရေမွှားလွှမ်းခြုံမှုနှင့် လျှောက်လွှာတိကျမှုကို သက်ရောက်မှုရှိသည်။
ရွေ့လျားမှု ထိန်းချုပ်မှု အစိတ်အပိုင်းများကို ယူနစ်တစ်ခုတွင် ပေါင်းစပ်ခြင်းဖြင့် ထုတ်လုပ်သူများသည် ဝိုင်ယာကြိုးရှုပ်ထွေးမှုကို လျှော့ချနိုင်ပြီး တပ်ဆင်နေရာ သက်သာစေကာ မှုတ်ဆေးမှုစနစ်၏ စက်ပိုင်းဆိုင်ရာ လုပ်ဆောင်ချက်များကို ပိုမိုတသမတ်တည်း ထိန်းချုပ်နိုင်စေပါသည်။
BESFOC ပေါင်းစပ် DC ဆာဗာမော်တာ ထုတ်ကုန်များ
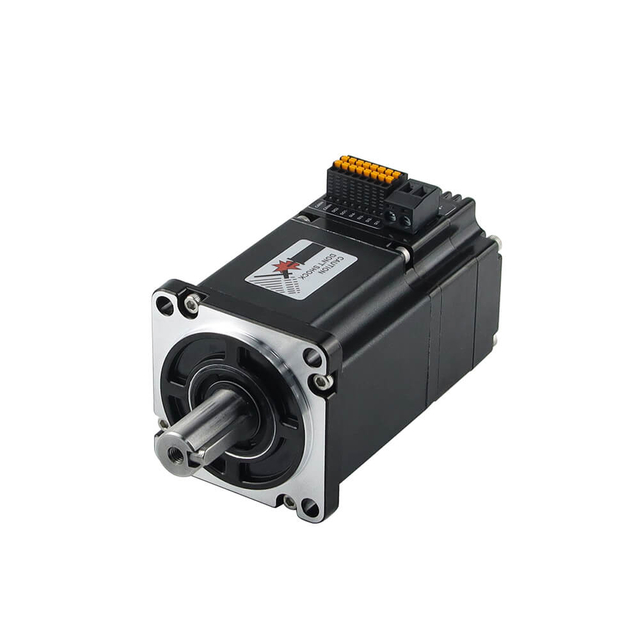
|

|
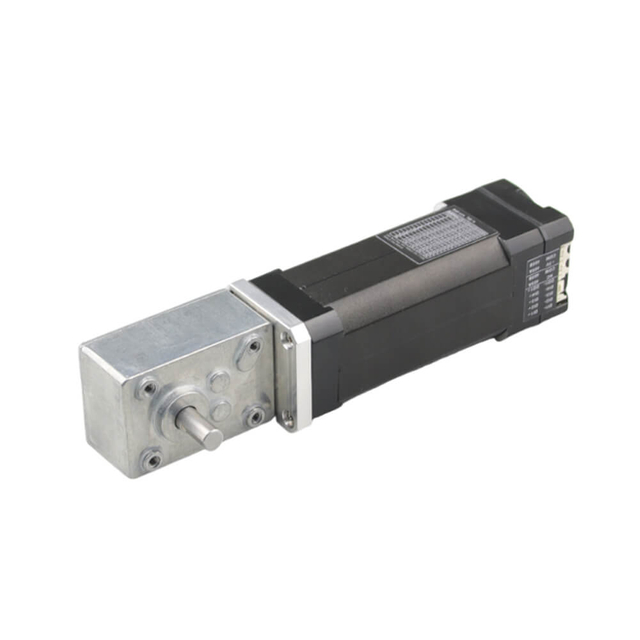
|
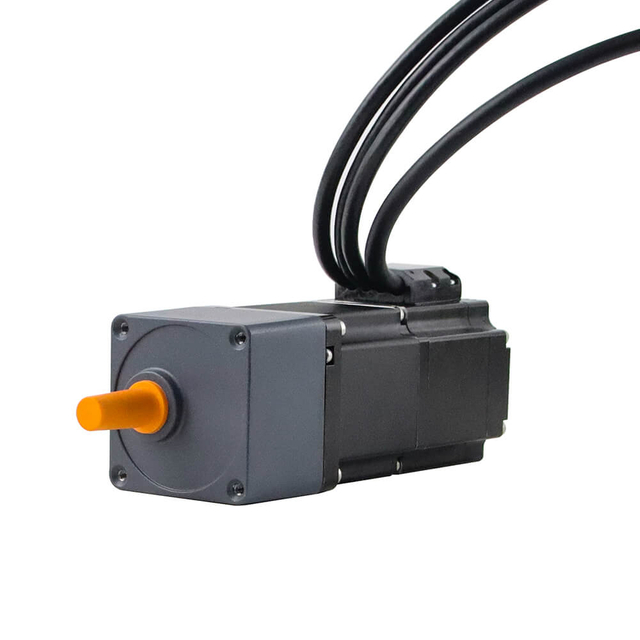
|

|

|

|

|

|
|---|---|---|---|---|
ရှပ် |
Terminal အိမ်ရာ |
Worm Gearbox |
Planetary Gearbox |
ခဲဝက်အူ |

|

|

|

|

|
Linear Motion |
Ball Screw |
ဘရိတ် |
IP အဆင့် |

|

|

|

|

|

|
|---|---|---|---|---|---|
အလူမီနီယံ ပူလီ |
Shaft Pin |
Single D Shaft |
အခေါင်းပေါက် |
ပလပ်စတစ်ပူလီ |
ဂီယာ |

|

|

|

|

|

|
Knurling |
Hobbing Shaft |
Screw Shaft |
အခေါင်းပေါက် |
D Shaft နှစ်ချက် |
သော့ချက် |
မှုတ်ခြင်း၏တိကျမှုသည် နော်ဇယ်ကိုယ်တိုင်ထက် ပို၍မူတည်ပါသည်။ မော်တာအမြန်နှုန်း၊ နေရာချထားမှုတိကျမှု၊ စက်ပိုင်းဆိုင်ရာတုံ့ပြန်မှု၊ အရည်ဖိအား၊ နော်ဇယ်လက္ခဏာများနှင့် ထိန်းချုပ်မှုဆိုင်ရာ အယ်လဂိုရီသမ်များအားလုံးသည် နောက်ဆုံးအပလီကေးရှင်းရလဒ်အတွက် အထောက်အကူပြုသည်။
ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများသည် သော့စွမ်းရည်များစွာဖြင့် ပက်ဖြန်းတိကျမှုကို တိုးတက်စေရန် ကူညီပေးသည်။
အများကြီးပဲ။ ပေါင်းစပ် DC ဆာဗာမော်တာများသည် မော်တာတည်နေရာနှင့် အမြန်နှုန်းကို စောင့်ကြည့်ရန် ကုဒ်ဒါတုံ့ပြန်ချက်ကို အသုံးပြုသည်။ ထိန်းချုပ်ကိရိယာသည် တိုင်းတာထားသော ရွေ့လျားမှုကို အမိန့်ပေးသည့်ပစ်မှတ်နှင့် နှိုင်းယှဉ်ကာ အမှားအယွင်းကိုလျှော့ချရန် မော်တာအထွက်ကို ချိန်ညှိပေးသည်။
ကွင်းပိတ်ထိန်းချုပ်မှုသည် မော်တာအား ၎င်း၏လည်ပတ်မှုကန့်သတ်ချက်များအတွင်း စက်ပိုင်းဆိုင်ရာဝန်နှင့် နှောက်ယှက်မှုများကို ပြောင်းလဲခြင်းအတွက် လျော်ကြေးပေးနိုင်သည်။
တိကျသောဖြန်းစက်များအတွက်၊ ဤစွမ်းရည်ကို ပံ့ပိုးပေးသည်-
ထပ်ခါတလဲလဲနိုင်သော နော်ဇယ်နေရာချထားခြင်း။
ပြောင်းလဲနေသော loads များအောက်တွင် ပိုတည်ငြိမ်သော pump speed ကို။
မှုတ်ထုတ်ခြင်း နှင့် conveyor သို့မဟုတ် ယာဉ်ရွေ့လျားမှုကြားတွင် ထပ်တူပြုမှု ပိုမိုကောင်းမွန်လာပါသည်။
ထပ်ခါတလဲလဲ ပက်ဖြန်းစက်ဝန်းအတွင်း နေရာချထားမှု အမှားအယွင်းများကို လျှော့ချပေးသည်။
စနစ်သည် အရှိန်မြှင့်ခြင်း သို့မဟုတ် အရှိန်နှေးသွားသောအခါတွင် ပို၍ တသမတ်တည်း လုပ်ဆောင်ခြင်း။
ဥပမာအားဖြင့်၊ အလိုအလျောက် coating machine သည် spray nozzle နှင့် workpiece ကြားတွင် သတ်မှတ်ထားသော အကွာအဝေးနှင့် ရွေ့လျားမှုအမြန်နှုန်းကို ထိန်းသိမ်းရန် လိုအပ်ပါသည်။ servo-controlled positioning ယန္တရားသည် open-loop motor commands များကိုသာ အားကိုးသည့် စနစ်ထက် ပရိုဂရမ်ပြုလုပ်ထားသော ရွေ့လျားမှု ပရိုဖိုင်များကို တသမတ်တည်း လိုက်နာနိုင်သည်။
သို့သော်၊ ကုဒ်ပြောင်းကိရိယာ အကြံပြုချက်သည် ဖျန်းထားသော အရည်ပမာဏကို တိုက်ရိုက်တိုင်းတာခြင်းထက် မော်တာလှုပ်ရှားမှုကို ထိန်းချုပ်သည်။ တိကျသောဆေးထိုးရန် လိုအပ်သည့် အပလီကေးရှင်းများသည် စီးဆင်းမှုအာရုံခံကိရိယာများ၊ ဖိအားအာရုံခံကိရိယာများ သို့မဟုတ် အခြားသော လုပ်ငန်းစဉ်တုံ့ပြန်သည့်ကိရိယာများကို ထည့်သွင်းစဉ်းစားသင့်သည်။
ပေါင်းစပ် DC ဆာဗာမော်တာသည် မီတာတိုင်းတာရေးပန့်ကို မောင်းနှင်သောအခါ၊ မော်တာအမြန်နှုန်းသည် အရည်ပို့ဆောင်မှုနှုန်းအပေါ် လွှမ်းမိုးနိုင်သည်။ တည်ငြိမ်သောအမြန်နှုန်းကို ထိန်းသိမ်းခြင်းသည် မော်တာဝန်ပြောင်းလဲမှုကြောင့်ဖြစ်ရသည့် ကွဲလွဲမှုများကို လျှော့ချပေးသည်၊ ပန့်၏နေရာရွှေ့ပြောင်းမှု၊ အရည်ဂုဏ်သတ္တိများနှင့် လည်ပတ်မှုအခြေအနေများသည် သင့်လျော်မှုရှိနေဆဲဖြစ်သည်။
အတွင်းပိုင်းယိုစိမ့်မှု၊ ဖိအား-မှီခိုဆုံးရှုံးမှု၊ အရည် viscosity နှင့် အခြားလည်ပတ်မှုဆိုင်ရာအချက်များကြောင့် အမှန်တကယ်စီးဆင်းနှုန်းသည် နိမ့်နိုင်သည်။
တိကျသောအမြန်နှုန်းထိန်းချုပ်မှုနှင့်အတူ၊ မော်တာသည် ပန့်အား ခန့်မှန်းနိုင်သော ပေးပို့မှုနှုန်းကို ထိန်းသိမ်းရန် ကူညီပေးနိုင်သည်။ flow feedback နှင့် ပေါင်းစပ်သောအခါ၊ စနစ်သည် လုပ်ငန်းစဉ်ကွဲလွဲမှုများကို လျော်ကြေးပေးပြီး ပိုမိုတိကျသော အရည်တိုင်းတာခြင်းကို ရရှိစေရန် မော်တာအမြန်နှုန်းကို ချိန်ညှိနိုင်သည်။
ဤအရာသည် စိုက်ပျိုးရေးဖြန်းဖြန်းခြင်း၊ ဓာတ်ခွဲခန်းဖြန့်ဝေခြင်း၊ စက်မှုလုပ်ငန်းသုံး မျက်နှာပြင် ကုသခြင်းနှင့် အလိုအလျောက် ဓာတုအပလီကေးရှင်းများတွင် အရည်များ အလွန်အကျွံ ပေးပို့ခြင်း သို့မဟုတ် မလုံလောက်ခြင်းတို့ကြောင့် ထုတ်ကုန်အရည်အသွေး၊ ပစ္စည်းသုံးစွဲမှု သို့မဟုတ် အသုံးချမှု တူညီမှုကို ထိခိုက်စေနိုင်သည့်အတွက် အထူးအသုံးဝင်သည်။
တိကျသော မှုတ်ဆေးကိရိယာများသည် စက်ဝိုင်းအတွင်း မကြာခဏ လုပ်ဆောင်သည်။ မော်တာသည် လျင်မြန်စွာ အရှိန်မြှင့်ရန်၊ စဉ်ဆက်မပြတ် အမြန်နှုန်းကို ထိန်းသိမ်းရန်၊ အရှိန်လျှော့ရန်နှင့် သတ်သတ်မှတ်မှတ် အနေအထားတွင် ရပ်ရန် လိုအပ်ပါသည်။
ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများသည် မှန်ကန်သောအရွယ်အစားနှင့် ချိန်ညှိထားသောအခါတွင် တုံ့ပြန်မှုရှိသောရွေ့လျားမှုကို ထိန်းချုပ်ပေးနိုင်သည်။ ၎င်းတို့၏ torque နှင့် speed ကို ထိန်းညှိနိုင်မှုစွမ်းရည်သည် စက်ပစ္စည်းများသည် ဤအကူးအပြောင်းများကို ပိုမိုလုပ်ဆောင်နိုင်စေရန် ကူညီပေးပါသည်။
ဥပမာအားဖြင့်၊ စက်ရုပ်ဆေးဖြန်းမှုစနစ်သည် ပစ်မှတ်ဧရိယာကိုဖြတ်၍ နော်ဇယ်ရွေ့လျားနေချိန်တွင်သာ မှုတ်ဖြန်းရန် လိုအပ်ပါသည်။ ညှိနှိုင်းထားသော မော်တာထိန်းချုပ်မှုသည် ရည်ရွယ်ထားသော ဒေသအပြင်ဘက်တွင် မလိုအပ်သော အပလီကေးရှင်းများကို လျှော့ချပေးခြင်းဖြင့် နော်ဇယ်လှုပ်ရှားမှုကို တစ်ပြိုင်တည်း ဖြန်းပေးခြင်းဖြင့် ကူညီပေးနိုင်ပါသည်။
အမှန်တကယ် တုံ့ပြန်မှု စွမ်းဆောင်ရည် သည် မော်တာ အားအင်မတန် ၊ မောင်းနှင်နေသော လက်ရှိ ကန့်သတ်ချက်များ ၊ ရရှိနိုင်သော ဗို့အား ၊ ဝန်အား အင်တီယာ ၊ ထိန်းချုပ်မှု ကွင်းဆက် ဆက်တင် နှင့် စက်ပိုင်းဆိုင်ရာ ဂီယာ လက္ခဏာများ ပေါ်တွင် မူတည်ပါသည်။
တိကျစွာဖြန်းခြင်းစနစ်၊ တပ်ဆင်နေရာ၊ ဝိုင်ယာကြိုးရှုပ်ထွေးမှု၊ ရွေ့လျားမှုထိန်းချုပ်မှုတိကျမှုနှင့် စနစ်ယုံကြည်စိတ်ချရမှုတို့၌ စက်ပစ္စည်းများ၏စွမ်းဆောင်ရည်ကို လွှမ်းမိုးပါသည်။ သမားရိုးကျ မော်တာဖြေရှင်းချက်များသည် သီးခြားဒရိုက်ဗ်များ၊ တုံ့ပြန်ချက်ကိရိယာများနှင့် ထပ်ဆောင်းလျှပ်စစ်ချိတ်ဆက်မှုများ လိုအပ်ပြီး စက်ပေါင်းစပ်မှု၏ ရှုပ်ထွေးမှုကို တိုးစေသည်။ ပေါင်းစပ်ထားသော DC Servo မော်တာများသည် မော်တာနှင့် အီလက်ထရွန်းနစ်ပစ္စည်းများကို ကျစ်ကျစ်လျစ်လျစ်သော အစုအဝေးတစ်ခုတွင် ပေါင်းစပ်ထားပြီး၊ စက်ပစ္စည်းထုတ်လုပ်သူများသည် အရေးကြီးသောလှုပ်ရှားမှုများထက် တိကျသောထိန်းချုပ်မှုကို ထိန်းသိမ်းထားစဉ် စက်ပစ္စည်းထုတ်လုပ်သူများ၏စနစ်တည်ဆောက်ပုံကို ရိုးရှင်းလွယ်ကူစေရန် ကူညီပေးသည်။
စိုက်ပျိုးရေးဆေးဖြန်းစက်များ၊ စက်မှုလုပ်ငန်းသုံး အပေါ်ယံအကာအရံစက်များနှင့် အလိုအလျောက်အရည်များ ဖြန်းပေးသည့်ကိရိယာများအတွက်၊ ဤပေါင်းစပ်ဒီဇိုင်းသည် တပ်ဆင်မှုပြောင်းလွယ်ပြင်လွယ်ကို တိုးတက်စေပြီး ပန့်များများ၊ နေရာချထားသည့် ယန္တရားများနှင့် ကြီးကြပ်ထိန်းချုပ်ကိရိယာများကြား ညှိနှိုင်းလုပ်ဆောင်မှုကို ပံ့ပိုးပေးနိုင်သည်။
သမားရိုးကျ ဆာဗိုစနစ်များသည် ပုံမှန်အားဖြင့် သီးခြားမော်တာနှင့် မောင်းယူနစ်များကို အသုံးပြုကြပြီး အပိုမော်တာကြိုးများ၊ တုံ့ပြန်ချက်ချိတ်ဆက်မှုများနှင့် ထိန်းချုပ်ဝိုင်ယာကြိုးများ လိုအပ်သည်။ ဆန့်ကျင်ဘက်အားဖြင့် ပေါင်းစပ် DC servo မော်တာများသည် မရှိမဖြစ်လိုအပ်သော ရွေ့လျားမှုထိန်းချုပ်မှု အစိတ်အပိုင်းများကို စည်းဝေးပွဲတစ်ခုအဖြစ် စုစည်းစေပြီး မော်တာနှင့် ၎င်း၏ဒရိုက်တို့ကြားလိုအပ်သော ချိတ်ဆက်မှုအရေအတွက်ကို လျှော့ချပေးသည်။
တိကျသောဖြန်းစက်များအတွက်၊ ဤဖွဲ့စည်းပုံသည် လက်တွေ့ကျသော အားသာချက်များစွာကို ပေးဆောင်သည်-
ရိုးရှင်းသောလျှပ်စစ်တပ်ဆင်ခြင်း- ပြင်ပချိတ်ဆက်မှုနည်းပါးခြင်းသည် ဝိုင်ယာကြိုးရှုပ်ထွေးမှုနှင့် ဖြစ်နိုင်ခြေရှိသော တပ်ဆင်မှုအမှားများကို လျှော့ချနိုင်သည်။
ထိန်းချုပ်မှုဆိုင်ရာ ကက်ဘိနက်လိုအပ်ချက်များကို လျှော့ချထားသည်- စနစ်တည်ဆောက်ပုံအပေါ်မူတည်၍ မော်တာထဲသို့ ဒရိုက်အီလက်ထရွန်းနစ်ပစ္စည်းများကို ပေါင်းစပ်ခြင်းဖြင့် တန်ဖိုးရှိသော ကက်ဘိနက်နေရာကို လွတ်စေနိုင်သည်။
ချောမွေ့သောစက်တပ်ဆင်ခြင်း- ပိုမိုကျစ်လစ်သောမော်တာ-ထိန်းချုပ်မှုယူနစ်သည် တပ်ဆင်ခြင်းနှင့် လျှပ်စစ်ပေါင်းစပ်မှုကို ရိုးရှင်းစေနိုင်သည်။
ဝင်ရိုးပေါင်းစုံ ချဲ့ထွင်ခြင်း- စက်ပစ္စည်းထုတ်လုပ်သူများသည် မော်တာတိုင်းအတွက် သီးခြား drive တစ်ခုကို မလိုအပ်ဘဲ အပိုထပ်ဆောင်း ထိန်းချုပ်ထားသော ပုဆိန်များကို ပေါင်းစပ်ထည့်သွင်းနိုင်သည်။
ဥပမာအားဖြင့်၊ အလိုအလျောက်ဖြန်းစက်သည် မီတာတိုင်းတာခြင်းပန့်ကို မောင်းနှင်ရန်နှင့် နော်ဇယ်တည်နေရာကို ချိန်ညှိရန်အတွက် တစ်ဦးချင်းမော်တာများကို အသုံးပြုနိုင်သည်။ ပေါင်းစပ်မော်တာဖြေရှင်းချက်များသည် ရွေးချယ်ထားသော မော်ဒယ်များသည် လိုအပ်သော ထိန်းချုပ်မှုမုဒ်များနှင့် အင်တာဖေ့စ်များကို ပံ့ပိုးပေးသောကြောင့် အဆိုပါရွေ့လျားမှုပုဆိန်များ တပ်ဆင်ခြင်းကို ရိုးရှင်းစေနိုင်သည်။
အာကာသ ကန့်သတ်ချက်များသည် ရွေ့လျားစိုက်ပျိုးရေး စက်ယန္တရားများ၊ ကျစ်လစ်သိပ်သည်းသော စက်မှုလုပ်ငန်းသုံး အပေါ်ယံပစ္စည်းကိရိယာများနှင့် စက်ရုပ်ဖြန်းခြင်းစနစ်များတွင် အဖြစ်များပါသည်။ မော်တာများသည် ပန့်များ၊ အဆို့ရှင်များ သို့မဟုတ် ရွေ့လျားနိုင်သော လေဖြန်းခေါင်းများအနီးတွင် မကြာခဏ တပ်ဆင်ထားရမည်ဖြစ်ပြီး သီးခြားဒရိုက်အီလက်ထရွန်နစ်ပစ္စည်းများအတွက် အကန့်အသတ်ရှိသော နေရာလွတ်ချန်ထားရမည်ဖြစ်သည်။
ပေါင်းစပ်တည်ဆောက်ပုံသည် မော်တာနှင့် ၎င်း၏ဒရိုက်ကို သီးခြားအစိတ်အပိုင်းများအဖြစ် တပ်ဆင်ရန် လိုအပ်မှုကို လျော့နည်းစေပြီး ကျစ်ကျစ်လျစ်လျစ်သော စက်ကိရိယာများကို ဒီဇိုင်းဆွဲသည့်အခါ ပိုမိုပြောင်းလွယ်ပြင်လွယ်ဖြစ်စေသည်။
ဤအစီအစဉ်သည် အထူးသဖြင့် အကျိုးရှိနိုင်သည်-
တပ်ဆင်နေရာ အကန့်အသတ်ရှိသော စိုက်ပျိုးရေးဖြန်းစက်များ။
compact pump-drive စည်းဝေးမှုများ လိုအပ်သော အလိုအလျောက် ဖြန့်ဝေသည့်စနစ်များ။
ရွေ့လျားနေသော အဆစ်များပတ်ပတ်လည်တွင် ကန့်သတ်နေရာများပါရှိသော စက်ရုပ်ဖြန်းကိရိယာ။
သီးခြားထိန်းချုပ်ထားသော ယန္တရားများစွာကို ပေါင်းစပ်ထည့်သွင်းထားသော စက်မှုအပေါ်ယံပိုင်းစက်များ။
သို့သော်လည်း ကျစ်လစ်သိပ်သည်းသော ဒီဇိုင်းတစ်ခုသည် လုံလောက်သော အပူကို စွန့်ထုတ်ခြင်း၊ သင့်လျော်သော တပ်ဆင်ခြင်း ရှင်းလင်းခြင်းနှင့် အစိုဓာတ်၊ ဖုန်မှုန့်နှင့် ဓာတုဗေဒ ထိတွေ့မှုမှ ကာကွယ်ရန် လိုအပ်နေသေးသည်။ မော်တာ၏ အရံအဆင့်သတ်မှတ်ချက်နှင့် အပူပိုင်းသတ်မှတ်ချက်များကို အမှန်တကယ်လည်ပတ်သည့်ပတ်ဝန်းကျင်အရ အကဲဖြတ်သင့်သည်။
ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများသည် ထုတ်ကုန်ဖွဲ့စည်းပုံအပေါ်မူတည်၍ တုံ့ပြန်မှုအခြေခံထိန်းချုပ်မှုလုပ်ဆောင်ချက်များနှင့် မော်တာဒရိုက်ကို အီလက်ထရွန်းနစ်ပစ္စည်းများကို ပေါင်းစပ်နိုင်သည်။ ဤအစီအစဉ်သည် ရွေ့လျားမှုထိန်းချုပ်မှုအစိတ်အပိုင်းတိုင်းကို သီးခြားစီမတပ်ဆင်ဘဲ စက်ပစ္စည်းထုတ်လုပ်သူများ၏ အမြန်နှုန်း၊ အနေအထား သို့မဟုတ် torque ထိန်းချုပ်မှုကို အကောင်အထည်ဖော်ရန် ကူညီပေးသည်။
တိကျစွာဖြန်းခြင်းစနစ်တွင်၊ ဤစွမ်းရည်များသည် မတူညီသော ယန္တရားများကြားတွင် ညှိနှိုင်းလုပ်ဆောင်မှုကို ပံ့ပိုးပေးသည်။
ဥပမာအားဖြင့်၊ ပန့်မော်တာသည် အမိန့်ပေးထားသော အရည်ပို့ဆောင်မှုနှုန်းအတိုင်း လည်ပတ်မှုအမြန်နှုန်းကို ချိန်ညှိနိုင်ပြီး သီးခြားဆားဗို-ထိန်းချုပ်သော ဝင်ရိုးတစ်ခုသည် မှုတ်နိုဇယ်ကို နေရာချထားပေးသည်။ PLC သို့မဟုတ် ရွေ့လျားမှု ထိန်းချုပ်ကိရိယာသည် ရရှိနိုင်သော ဆက်သွယ်မှု အင်တာဖေ့စ်များကို အသုံးပြု၍ ဤလုပ်ဆောင်ချက်များကို ညှိနှိုင်းနိုင်ပါသည်။
ယာဉ် သို့မဟုတ် သယ်ယူကိရိယာသည် အမြန်နှုန်းပြောင်းလဲခြင်းအဖြစ် စနစ်သည် တသမတ်တည်း အသုံးချနှုန်းကို ထိန်းသိမ်းထားရသောအခါ၊ ထိန်းချုပ်သူသည် အရှိန်အာရုံခံကိရိယာဒေတာ သို့မဟုတ် အခြားသော လုပ်ငန်းစဉ်ထည့်သွင်းမှုများအရ ပန့်ကို ချိန်ညှိနိုင်သည်။
ပေါင်းစပ်မော်တာထိန်းချုပ်မှုသည် ရွေ့လျားမှုအကောင်အထည်ဖော်မှုကို ရိုးရှင်းစေသည်၊ သို့သော် တိကျသောအရည်များပေးပို့မှုတွင် စီးဆင်းမှုအာရုံခံကိရိယာများ၊ ဖိအားတုံ့ပြန်ချက်နှင့် အပလီကေးရှင်းအလိုက် ထိန်းချုပ်မှုဆိုင်ရာ အယ်လဂိုရီသမ်များလည်း လိုအပ်နိုင်သည်။ ရရှိနိုင်သော ထိန်းချုပ်မှုမုဒ်များ၊ ဆက်သွယ်ရေးပရိုတိုကောများနှင့် တုံ့ပြန်ချက်လုပ်ဆောင်ချက်များကို မော်တာတစ်ခုမရွေးချယ်မီ စစ်ဆေးအတည်ပြုသင့်သည်။
တိကျသော မှုတ်ဖြန်းခြင်းအပလီကေးရှင်းများသည် မကြာခဏဆိုသလို လျင်မြန်သောအရှိန်အဟုန်၊ ထိန်းချုပ်ထားသော အရှိန်လျော့ခြင်းနှင့် ထပ်ခါတလဲလဲ အနေအထားကို လိုအပ်ပါသည်။ သင့်လျော်သောတုံ့ပြန်ချက်နှင့် drive စွမ်းဆောင်ရည်ပါရှိသော ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများသည် ၎င်းတို့၏လည်ပတ်မှုကန့်သတ်ချက်များအတွင်း အမြန်နှုန်း သို့မဟုတ် အနေအထားကို ထိန်းညှိနေစဉ် ပြောင်းလဲနေသောရွေ့လျားမှုအမိန့်များကို တုံ့ပြန်နိုင်သည်။
ဆေးဖြန်းမှုစနစ်တစ်ခုလိုအပ်သည့်အခါ ဤစွမ်းရည်သည် အသုံးဝင်သည်-
စက်ပိုင်းဆိုင်ရာဝန်များ ပြောင်းလဲခြင်းအောက်တွင် တသမတ်တည်း ပန့်အမြန်နှုန်းကို ထိန်းသိမ်းပါ။
ပရိုဂရမ်ပြုလုပ်ထားသော လမ်းကြောင်းများတစ်လျှောက် ရေမှုန်ရေမွှားများကို အကြိမ်ကြိမ်နေရာချပါ။
Conveyor သို့မဟုတ် ယာဉ်အမြန်နှုန်းဖြင့် နော်ဇယ်လှုပ်ရှားမှုကို ထပ်တူပြုပါ။
မကြာခဏ စတင်-ရပ်သည့် စက်ဝန်းများကို လုပ်ဆောင်ပါ။
အလိုအလျောက် ပက်ဖြန်းခြင်း လုပ်ငန်းများတွင် ရွေ့လျားနေသော ပုဆိန်များစွာကို ညှိနှိုင်းပါ။
စက်မှုလုပ်ငန်းသုံး အပေါ်ယံအလွှာများအတွက်၊ ထပ်ခါတလဲလဲနိုင်သော နော်ဇယ်လှုပ်ရှားမှုသည် မှုန်ရေမွှား-ဦးခေါင်း ခရီးအမြန်နှုန်းနှင့် ပစ္စည်းပေးပို့မှုကြား တသမတ်တည်း ဆက်နွယ်မှုကို ထိန်းသိမ်းရန် ကူညီပေးပါသည်။ စိုက်ပျိုးရေးဖြန်းခြင်းတွင် ပေါင်းစပ်မော်တာထိန်းချုပ်မှုသည် လည်ပတ်မှုအမြန်နှုန်းပြောင်းလဲခြင်းအတွက် စုပ်ထုတ်မှုကို ချိန်ညှိပေးနိုင်သည်။
အမှန်တကယ် စွမ်းဆောင်ရည်သည် မော်တာအရွယ်အစား၊ ဝန်အားအင်မတန်၊ တုံ့ပြန်ချက်ပြတ်သားမှု၊ မောင်းနှင်မှုလက်ရှိကန့်သတ်ချက်များ၊ စက်ပိုင်းဆိုင်ရာ ဂီယာဝိသေသများနှင့် ထိန်းချုပ်ကိရိယာ ချိန်ညှိမှုတို့အပေါ် မူတည်သည်။ ထုတ်လုပ်သူသည် မော်တာ၏အမည်ခံသတ်မှတ်ချက်များကိုသာ အားကိုးနေမည့်အစား ပြီးပြည့်စုံသောစနစ်အား အကဲဖြတ်သင့်သည်။
မော်တာနှင့် ဒရိုက်အီလက်ထရွန်နစ်ပစ္စည်းများကို ပေါင်းစပ်ခြင်းဖြင့် သီးခြားတပ်ဆင်ထားသော အစိတ်အပိုင်းအရေအတွက်ကို လျှော့ချနိုင်ပြီး အလုံးစုံလျှပ်စစ်အပြင်အဆင်ကို ရိုးရှင်းစေသည်။ ၎င်းသည် တပ်ဆင်ချိန်ကို တိုစေပြီး စက်ဝိုင်ယာကြိုးများကို စစ်ဆေးရန် ပိုမိုလွယ်ကူစေသည်။
ပေါင်းစပ်ဖြေရှင်းချက်များသည် မော်ဒယ်ပေါ် မူတည်၍ ရောဂါရှာဖွေရေး လုပ်ဆောင်ချက်များကို ပံ့ပိုးပေးနိုင်ပြီး ပညာရှင်များသည် လျှပ်စီးကြောင်းများ၊ အပူလွန်ကဲမှု၊ ဆက်သွယ်ရေးချို့ယွင်းမှုများ သို့မဟုတ် တုံ့ပြန်မှု အမှားများကဲ့သို့သော ပြဿနာများကို ဖော်ထုတ်နိုင်စေရန် ပညာရှင်များကို ခွင့်ပြုပေးနိုင်သည်။
စက်မှုလုပ်ငန်း သို့မဟုတ် စိုက်ပျိုးရေးပတ်ဝန်းကျင်တွင် တောင်းဆိုနေသော ဖြန်းကိရိယာများအတွက်၊ ဤလုပ်ဆောင်ချက်များသည် ပြဿနာဖြေရှင်းခြင်းကို ချောမွေ့စေပြီး မလိုအပ်သော စက်ရပ်ချိန်ကို လျှော့ချရန် ကူညီပေးနိုင်ပါသည်။
သို့ရာတွင်၊ ပေါင်းစပ်ခြင်းသည် တစ်ဦးချင်း drive အစိတ်အပိုင်းတစ်ခုထက် ပြီးပြည့်စုံသော ယူနစ်ကို ဝန်ဆောင်မှုပေးခြင်း သို့မဟုတ် အစားထိုးရန် လိုအပ်သော အီလက်ထရွန်းနစ် သို့မဟုတ် မော်တာချို့ယွင်းချက်အချို့ကိုလည်း ဆိုလိုပါသည်။ စက်ပစ္စည်းထုတ်လုပ်သူများသည် ဒီဇိုင်းကို အပြီးသတ်ခြင်းမပြုမီ အစားထိုးခြင်းလုပ်ငန်းစဉ်များ၊ အပိုပစ္စည်းရရှိနိုင်မှု၊ ရောဂါရှာဖွေနိုင်စွမ်းနှင့် ဒီဇိုင်းကို အပြီးသတ်ခြင်းမပြုမီ ပံ့ပိုးပေးသူ၏ နည်းပညာဆိုင်ရာ ပံ့ပိုးကူညီမှုတို့ကို အကဲဖြတ်သင့်သည်။
ဒီဇိုင်းထည့်သွင်းစဉ်းစား |
ပေါင်းစပ် DC ဆာဗာမော်တာ |
Servo motor နှင့် drive ကို ခွဲခြားထားသည်။ |
|---|---|---|
တပ်ဆင်ခြင်း။ |
ကျစ်လျစ်သော၊ ပေါင်းစပ်တပ်ဆင်မှု |
မော်တာနှင့် မောင်းနှင်မှု သီးခြားစီ တပ်ဆင်ထားသည်။ |
ဝါယာကြိုး |
ယေဘုယျအားဖြင့် မော်တာနှင့် ဒရိုက်တို့ကြား ချိတ်ဆက်မှု နည်းပါးသည်။ |
သီးခြားမော်တာနှင့် တုံ့ပြန်မှုချိတ်ဆက်မှုများ လိုအပ်သည်။ |
ကက်ဘိနက်နေရာ |
Drive အစိုးရလိုအပ်ချက်များကို လျှော့ချနိုင်သည်။ |
သီးခြား drives အတွက် နေရာလိုအပ်သည်။ |
စနစ်ပြောင်းလွယ်မှု |
ပေါင်းစပ်ထားသော drive အင်္ဂါရပ်များပေါ်တွင်မူတည်သည်။ |
မကြာခဏ မောင်းနှင်နေရာချထားရာတွင် ပိုမိုလွတ်လပ်စွာ ခွင့်ပြုပေးသည်။ |
ထိန်းသိမ်းခြင်း။ |
ယူနစ်အဆင့် အစားထိုးမှု လိုအပ်နိုင်သည်။ |
မော်တာနှင့် မောင်းနှင်မှုကို မကြာခဏ သီးခြားစီ ဆောင်ရွက်ပေးနိုင်သည်။ |
လျှောက်လွှာအတွက်သင့်လျော်မှု |
ကျစ်လစ်သော စက်များနှင့် ဖြန့်ဝေထားသော ရွေ့လျားမှု ပုဆိန်များ |
ပြောင်းလွယ်ပြင်လွယ်ရှိသော ဒရိုက်ဗိသုကာ သို့မဟုတ် အထူးပြုဖွဲ့စည်းပုံများ လိုအပ်သည့်စနစ်များ |
ဗိသုကာပညာနှစ်ခုလုံးသည် သာလွန်ကောင်းမွန်သည်မဟုတ်။ ပေါင်းစည်းထားသော DC ဆာဗာမော်တာများသည် တပ်ဆင်နေရာ၊ ဝိုင်ယာကြိုးရိုးရှင်းမှုနှင့် ဖြန့်ဝေမှုထိန်းချုပ်မှုတို့ကို ဦးစားပေးသောအခါတွင် အထူးဆွဲဆောင်မှုရှိပါသည်။ သီးသန့်ဆားဗိုစနစ်များသည် drive အသုံးပြုခွင့်၊ ဗဟိုချုပ်ကိုင်မှုရှိသော အပူပိုင်းစီမံခန့်ခွဲမှု သို့မဟုတ် အဆင့်မြင့် စိတ်ကြိုက်ပြင်ဆင်ခြင်းသည် ပို၍အရေးကြီးသောအခါတွင် သီးသန့်ဆားဗိုစနစ်များသည် ပိုမိုကောင်းမွန်ပါသည်။
DC servo မော်တာများ၏ ပေါင်းစပ်ဒီဇိုင်းသည် ဝိုင်ယာကြိုးရှုပ်ထွေးမှုကို လျှော့ချခြင်း၊ ကျစ်လစ်သိပ်သည်းသော တပ်ဆင်ခြင်းကို ပံ့ပိုးပေးပြီး လှုပ်ရှားမှုထိန်းချုပ်မှုပေါင်းစပ်မှုကို ရိုးရှင်းစေခြင်းဖြင့် တိကျစွာဖြန်းသည့်ကိရိယာအတွက် လက်တွေ့ကျသောအားသာချက်များကို ပေးဆောင်ပါသည်။ မှန်ကန်စွာရွေးချယ်သောအခါတွင်၊ ဤမော်တာများသည် လယ်ယာဖြန်းဖြန်းခြင်း၊ စက်မှုအပေါ်ယံပိုင်း၊ အလိုအလျောက် ဖြန်းပေးခြင်းနှင့် စက်ရုပ်အရည်အပလီကေးရှင်းအတွက် ပိုမိုလွယ်ကူသော စနစ်များကို စက်ပစ္စည်းထုတ်လုပ်သူများအား ကူညီပေးနိုင်ပါသည်။
ယုံကြည်စိတ်ချရသောရလဒ်များရရှိရန်၊ အင်ဂျင်နီယာများသည် စက်ပိုင်းဆိုင်ရာစွမ်းဆောင်ရည်၊ ဆက်သွယ်ရေးလိုက်ဖက်ညီမှု၊ အပူစီမံခန့်ခွဲမှု၊ နှင့် စက်ပိုင်းဆိုင်ရာနှင့် အရည်များပေးပို့မှုလိုအပ်ချက်များနှင့်အတူ အကဲဖြတ်သင့်သည်။ ကောင်းစွာပေါင်းစပ်ထားသော ရွေ့လျားမှုထိန်းချုပ်မှုစနစ်သည် ထပ်ခါတလဲလဲနေရာချထားခြင်း၊ ထိန်းချုပ်နိုင်သော စုပ်စက်လည်ပတ်မှုနှင့် တသမတ်တည်း ပက်ဖြန်းခြင်းစွမ်းဆောင်ရည်အတွက် အခြေခံအုတ်မြစ်ကို ပံ့ပိုးပေးပါသည်။
ပေါင်းစပ်ထားသော DC servo မော်တာများသည် ထိန်းချုပ်ထားသော ရွေ့လျားမှုနှင့် ထပ်ခါတလဲလဲ လုပ်ဆောင်မှု အရေးကြီးသည့် ပက်ဖြန်းခြင်းအသုံးအဆောင်များအတွက် သင့်လျော်ပါသည်။
စိုက်ပျိုးရေးဖြန်းစက်သည် ပိုးသတ်ဆေး၊ ပေါင်းသတ်ဆေး၊ ဓာတ်မြေသြဇာများ သို့မဟုတ် အခြားအရည်များ လည်ပတ်မှုအမြန်နှုန်း၊ ကွင်းပြင်အခြေအနေနှင့် အသုံးချမှုလိုအပ်ချက်များကို ထည့်သွင်းတွက်ချက်စဉ်တွင် သီးနှံများအနှံ့ ဖြန့်ဝေပေးရမည်။
ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများသည် မီတာတိုင်းတာခြင်းပန့်များ သို့မဟုတ် အခြားချိန်ညှိနိုင်သော ယန္တရားများမောင်းနှင်ခြင်းဖြင့် ပြောင်းလဲနိုင်သောနှုန်းဖြန်းမှုကို ပံ့ပိုးပေးနိုင်ပါသည်။ သင့်လျော်သော အာရုံခံကိရိယာများနှင့် ထိန်းချုပ်မှုဆိုင်ရာ အယ်လဂိုရီသမ်များနှင့် ပေါင်းစပ်သောအခါ လိုအပ်သော အသုံးချမှုနှုန်းနှင့် ကိုက်ညီစေရန် မော်တာအမြန်နှုန်းကို ချိန်ညှိနိုင်သည်။
ဖြစ်နိုင်ချေရှိသော အကျိုးကျေးဇူးများ ပါဝင်သည်-
ပိုထိန်းချုပ်နိုင်သော ပန့်အထွက်။
ယာဉ်အမြန်နှုန်းနှင့် ညှိနှိုင်းဆောင်ရွက်မှုကို ပိုမိုကောင်းမွန်စေပါသည်။
လျှောက်လွှာနှုန်းထားများကို ပိုမိုပြောင်းလွယ်ပြင်လွယ် ချိန်ညှိခြင်း။
ပိုမိုကောင်းမွန်သော အလိုအလျောက် စိုက်ပျိုးရေးထိန်းချုပ်မှုစနစ်များနှင့် ပေါင်းစည်းခြင်း။
သင့်လျော်သော အာရုံခံခြင်းနှင့် ပိတ်ခြင်းထိန်းချုပ်မှုတို့ဖြင့် ပံ့ပိုးပေးသောအခါ မလိုအပ်သော အပလီကေးရှင်းကို လျှော့ချပါ။
ဥပမာအားဖြင့်၊ ကွဲပြားသော မြေပြင်အမြန်နှုန်းဖြင့် လည်ပတ်နေသော စိုက်ပျိုးရေးဖြန်းဆေးသည် တစ်ယူနစ်ဧရိယာအလိုက် ပစ်မှတ်အသုံးပြုမှုပမာဏကို ထိန်းသိမ်းထားရန် အရည်ပေးပို့မှုကို ချိန်ညှိရန် လိုအပ်ပါသည်။
မှန်ကန်သော လျှောက်လွှာနှုန်းကို ကိုယ်စားပြုရန်အတွက် ရလဒ်အတွက် ယူနစ်များသည် တစ်သမတ်တည်းဖြစ်ရပါမည်။ လက်တွေ့စနစ်များတွင်၊ စံကိုက်ချိန်ညှိမှုသည် နော်ဇယ်အကွာအဝေး၊ မှုန်ရေမွှားထပ်ခြင်း၊ ဖိအားနှင့် အမှန်တကယ်ဖြန့်ဖြူးမှုပုံစံတို့အတွက်လည်း ထည့်သွင်းတွက်ချက်ရပါမည်။
စက်မှုအပေါ်ယံပိုင်းစနစ်များသည် သုတ်ဆေး၊ အကာအကွယ်အလွှာများ၊ ကော်များ၊ ချောဆီများနှင့် အခြားပစ္စည်းများကို တိကျသောလွှမ်းခြုံမှုနှင့် အထူလိုအပ်ချက်ရှိသော ထုတ်ကုန်များတွင် အသုံးပြုသည်။
ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများသည် ရေမှုန်ရေမွှားခေါင်းများ၊ လက်များကိုနေရာချထားခြင်း၊ လှည့်နေသောအလုပ်အပိုင်းအစများ သို့မဟုတ် တိုင်းတာခြင်းပန့်များ၏လှုပ်ရှားမှုကို ထိန်းချုပ်နိုင်သည်။ ၎င်းတို့၏ ပရိုဂရမ်မာနိုင်သော ရွေ့လျားမှုပရိုဖိုင်များသည် ထပ်ခါတလဲလဲနိုင်သော လမ်းကြောင်းများနှင့် axes များစွာကိုဖြတ်၍ ပေါင်းစပ်ထားသော လှုပ်ရှားမှုကို ပံ့ပိုးပေးသည်။
အလိုအလျောက် အပေါ်ယံပစ္စည်းကိရိယာများတွင်၊ တသမတ်တည်းဖြစ်သော မော်တာအမြန်နှုန်းသည် နော်ဇယ်သွားလာမှုအမြန်နှုန်းနှင့် ပစ္စည်းပေးပို့မှုကြားတွင် တည်ငြိမ်သောဆက်ဆံရေးကို ထိန်းသိမ်းထားနိုင်မည်ဖြစ်သည်။ အလွန်အကျွံ စီးဆင်းမှု သို့မဟုတ် တသမတ်တည်း ရွေ့လျားမှုသည် မညီညာသော အပေါ်ယံအထူ၊ ဖြန်းဖြန်းမှု သို့မဟုတ် ပစ္စည်းစွန့်ပစ်မှုတို့ကို ဖြစ်စေနိုင်သောကြောင့် ဤဆက်ဆံရေးသည် အရေးကြီးပါသည်။
ရှုပ်ထွေးသော အစိတ်အပိုင်းများအတွက်၊ servo-controlled positioning သည် အနားများ၊ contours နှင့် recessed မျက်နှာပြင်များတဝိုက်တွင် ကြိုတင်သတ်မှတ်ထားသော လမ်းကြောင်းများအတိုင်း ဖြန်းဖြန်းသည့်ယန္တရားကိုလည်း လုပ်ဆောင်ပေးပါသည်။
နောက်ဆုံးအပေါ်ယံပိုင်းအရည်အသွေးသည် အရည်ပျစ်နိုင်မှု၊ atomization ဖိအား၊ nozzle geometry၊ spray distance၊ curing condition နှင့် process calibration ပေါ်တွင်မူတည်ဆဲဖြစ်သည်။
ဓာတုဆေးဖြန်းမှုစနစ်များသည် သန့်စင်ဆေးရည်များ၊ စက်မှုဓာတုပစ္စည်းများ၊ ဖြည့်စွက်ပစ္စည်းများ သို့မဟုတ် ကုသမှုဆိုင်ရာဖြေရှင်းချက်များ၏ ပမာဏများကို ပေးပို့ရန် လိုအပ်ပါသည်။
ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများသည် ချိန်ညှိနိုင်သော စီးဆင်းမှုနှုန်းများနှင့် ထပ်ခါတလဲလဲ ဆေးပမာဏများကို ပံ့ပိုးရန်အတွက် လိုက်လျောညီထွေရှိသော မီတာတိုင်းတာခြင်းပန့်များကို မောင်းနှင်နိုင်သည်။ အပလီကေးရှင်းသည် ပစ်မှတ်မော်တာအမြန်နှုန်းထက် တိကျသောအသံပမာဏကို လိုအပ်သောအခါ၊ စနစ်သည် မော်တာထိန်းချုပ်မှုကို စီးဆင်းမှုတိုင်းတာခြင်း သို့မဟုတ် ချိန်ညှိထားသော ပန့်ရွှေ့ခြင်းတို့ဖြင့် ပေါင်းစပ်နိုင်သည်။
အဆိပ်သင့်နိုင်သော၊ အန္တရာယ်ရှိသော သို့မဟုတ် သန့်စင်မှုမြင့်မားသော အရည်များပါ၀င်သည့် လျှောက်လွှာများအတွက်၊ ပန့်ခေါင်း၊ တံဆိပ်များ၊ ပြွန်များနှင့် စိုစွတ်နေသော အစိတ်အပိုင်းများကို ဓာတုဂုဏ်သတ္တိများနှင့် သက်ဆိုင်ရာ ဘေးကင်းရေးလိုအပ်ချက်များနှင့်အညီ ရွေးချယ်ရမည်ဖြစ်သည်။ မော်တာတပ်ဆင်ခြင်းအား ၎င်း၏အရံအဆင့်သတ်မှတ်ချက်နှင့် အပူချိန်ကန့်သတ်ချက်များအတွက် သင့်လျော်သောပတ်ဝန်းကျင်တွင် တပ်ဆင်သင့်သည်။
စက်ရုပ်ဖြန်းခြင်းစနစ်များသည် သင့်လျော်သော နော်ဇယ်လမ်းကြောင်း၊ အလုပ်အကွာအဝေးနှင့် ခရီးအမြန်နှုန်းကို ထိန်းသိမ်းထားရန် အမြောက်များစွာကို ညှိနှိုင်းရွေ့လျားမှု လိုအပ်ပါသည်။
ပေါင်းစပ်ထားသော DC servo မော်တာများသည် ကျစ်လစ်သောနေရာချထားသော ပုဆိန်များ၊ rotary ယန္တရားများ သို့မဟုတ် အရန်လှုံ့ဆော်ပေးသူများအတွက် ဒေသဆိုင်ရာ ရွေ့လျားမှုကို ထိန်းချုပ်ပေးနိုင်ပါသည်။ သင့်လျော်သော တုံ့ပြန်ချက်နှင့် လမ်းကြောင်းအစီအစဉ်ဆွဲခြင်းဖြင့်၊ ၎င်းတို့သည် စက်ရုပ်များအား အစီအစဉ်ချထားသော လှုပ်ရှားမှုများကို ပြန်လုပ်ကာ မတူညီသော workpiece geometries များနှင့် လိုက်လျောညီထွေဖြစ်အောင် ကူညီပေးပါသည်။
ဥပမာအားဖြင့်၊ ဝင်ရိုးပေါင်းစုံအပေါ်ယံပိုင်းသုံးစက်သည် လေဖြန်းခေါင်းကို အလျားလိုက်ရွှေ့ရန်၊ နောက်တစ်ခုသည် ၎င်း၏ဒေါင်လိုက်အနေအထားကို ချိန်ညှိရန်နှင့် မီတာတိုင်းတာသည့်ပန့်ကို ထိန်းချုပ်ရန်အတွက် သီးခြားဒရိုက်ကို အသုံးပြုနိုင်သည်။
ဤလုပ်ဆောင်ချက်များကို ညှိနှိုင်းဆောင်ရွက်ခြင်းသည် စက်ထိန်းချုပ်ကိရိယာအား အရည်ပေးပို့ခြင်းနှင့် လုပ်ငန်းစဉ်အချိန်ကိုက်ခြင်းတို့ဖြင့် လှုပ်ရှားမှုကို ထပ်တူပြုနိုင်စေပါသည်။ ရရှိလာသောစွမ်းဆောင်ရည်သည် စက်ပိုင်းဆိုင်ရာ တောင့်တင်းမှု၊ လမ်းကြောင်းစီစဉ်မှု၊ အာရုံခံကိရိယာတိကျမှုနှင့် ဆက်သွယ်ရေးကြာချိန်တို့အပါအဝင် ပြီးပြည့်စုံသော ထိန်းချုပ်မှုစနစ်ပေါ်တွင် မူတည်သည်။
မှန်ကန်သော မော်တာဗိသုကာလက်ရာကို ရွေးချယ်ရာတွင် ဟန်ချက်ညီသော စွမ်းဆောင်ရည်၊ ရှုပ်ထွေးမှု၊ ကုန်ကျစရိတ်နှင့် လျှောက်လွှာလိုအပ်ချက်များ လိုအပ်သည်။
နှိုင်းယှဉ်ချက် |
ပေါင်းစပ် DC ဆာဗာမော်တာ |
သမားရိုးကျ DC မော်တာ |
Servo motor နှင့် drive ကို ခွဲခြားထားသည်။ |
|---|---|---|---|
စနစ်တည်ဆောက်မှု |
မော်တာနှင့် မောင်းနှင်မှု ပေါင်းစပ်ထားသည်။ |
ပုံမှန်အားဖြင့် ပြင်ပထိန်းချုပ်မှု အီလက်ထရွန်းနစ်ပစ္စည်းများ လိုအပ်သည်။ |
မော်တာနှင့် မောင်းနှင်မှု သီးခြားစီ တပ်ဆင်ထားသည်။ |
လှုပ်ရှားမှုတုံ့ပြန်ချက် |
ကွင်းပိတ် တုံ့ပြန်ချက်ကို ပံ့ပိုးပေးလေ့ရှိသည်။ |
ထပ်လောင်းထိန်းချုပ်မှုနှင့် အာရုံခံစနစ်ပေါ်တွင်မူတည်သည်။ |
ကုဒ်ဒါအခြေခံ တုံ့ပြန်ချက် ကို အများအားဖြင့် ထောက်ခံပါသည်။ |
မြန်နှုန်းစည်းမျဉ်း |
စနစ်တကျ ပြင်ဆင်သတ်မှတ်သည့်အခါ တိကျသည်။ |
ထိန်းချုပ်သူနှင့် တုံ့ပြန်ချက်အပေါ် မူတည်သည်။ |
စနစ်တကျ ပြင်ဆင်သတ်မှတ်သည့်အခါ တိကျသည်။ |
တပ်ဆင်ခြင်း။ |
ကျစ်လျစ်ပြီး ရိုးရှင်းပါသည်။ |
အပိုပစ္စည်းများ လိုအပ်နိုင်သည်။ |
တပ်ဆင်နေရာနှင့် ဝိုင်ယာကြိုးများ ပိုမိုလိုအပ်သည်။ |
စနစ်စိတ်ကြိုက်ပြုလုပ်ခြင်း။ |
ပေါင်းစပ်ထားသော drive စွမ်းရည်များပေါ်တွင်မူတည်သည်။ |
သင့်လျော်သော ပြင်ပအီလက်ထရွန်နစ်ပစ္စည်းများဖြင့် လိုက်လျောညီထွေဖြစ်စေနိုင်သည်။ |
ကျယ်ပြန့်သော drive နှင့် controller ရွေးစရာများကို ပေးလေ့ရှိသည်။ |
ထိန်းသိမ်းခြင်း။ |
ပေါင်းစပ်ထားသော အစိတ်အပိုင်းများသည် ဝိုင်ယာကြိုးများကို ရိုးရှင်းစေသော်လည်း ယူနစ်အဆင့် ရောဂါရှာဖွေမှု လိုအပ်ပါသည်။ |
စနစ်ဒီဇိုင်းပေါ် မူတည် |
တစ်ဦးချင်း အစိတ်အပိုင်းများကို သီးခြားစီ အစားထိုးရန် ပိုမိုလွယ်ကူနိုင်သည်။ |
အသင့်တော်ဆုံး |
ထိန်းချုပ်ရွေ့လျားမှုလိုအပ်ချက်များဖြင့် ကျစ်လစ်သော အလိုအလျောက်စက်ကိရိယာများ |
ပိုမိုရိုးရှင်းသောရွေ့လျားမှုလိုအပ်ချက်များနှင့်အတူအပလီကေးရှင်းများ |
ပြောင်းလွယ်ပြင်လွယ်ရှိသော drive နေရာချထားမှု သို့မဟုတ် အဆင့်မြင့်ထိန်းချုပ်မှု လိုအပ်သည့် ရှုပ်ထွေးသောစနစ်များ |
ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများသည် အပလီကေးရှင်းတိုင်းတွင် အလိုအလျောက်သာလွန်သည်မဟုတ်။ အခြေခံလှည့်ပတ်မှုသာလိုအပ်သော ရိုးရှင်းသောဖြန်းယန္တရားသည် သမားရိုးကျ DC မော်တာဖြင့် လုံလောက်စွာလည်ပတ်နိုင်သည်။ ကျယ်ပြန့်သော drive စိတ်ကြိုက်ပြင်ဆင်မှုလိုအပ်ချက်များပါရှိသော စက်မှုလုပ်ငန်းသုံးစက်ကြီးသည် သီးခြား servo motor နှင့် drive တို့မှအကျိုးရှိနိုင်သည်။
အသင့်လျော်ဆုံးဖြေရှင်းချက်သည် လိုအပ်သောတိကျမှု၊ တက်ကြွမှု၊ တပ်ဆင်မှုကန့်သတ်ချက်များ၊ ပတ်ဝန်းကျင်အခြေအနေနှင့် စုစုပေါင်းစနစ်ကုန်ကျစရိတ်အပေါ် မူတည်သည်။
အဆင့်သတ်မှတ်ထားသော ပါဝါ သို့မဟုတ် ရုပ်ပိုင်းဆိုင်ရာ အရွယ်အစားပေါ်မူတည်၍ မော်တာတစ်လုံးကို ရွေးချယ်ခြင်းသည် စွမ်းဆောင်ရည် ညံ့ဖျင်းမှုကို ဖြစ်စေသည်။ အင်ဂျင်နီယာများသည် ဆေးဖြန်းခြင်းလျှောက်လွှာ၏ ပြီးပြည့်စုံသော စက်ပိုင်းဆိုင်ရာနှင့် ထိန်းချုပ်မှုလိုအပ်ချက်များကို အကဲဖြတ်သင့်သည်။
ပန့်၊ nozzle ယန္တရား သို့မဟုတ် တည်နေရာဝင်ရိုးမှ လိုအပ်သော လည်ပတ်နှုန်းနှင့် torque ကို ခွဲခြားသတ်မှတ်ခြင်းဖြင့် စတင်ပါ။
ဤညီမျှခြင်းများသည် အရွယ်အစားအတွက် အစမှတ်ကို ပေးဆောင်သည်။ အင်ဂျင်နီယာများသည် acceleration torque, friction, transmission losses, pump pressure, and peak operating loads တို့ကိုလည်း ထည့်သွင်းတွက်ချက်ရပါမည်။
စဉ်ဆက်မပြတ်လည်ပတ်မှုလိုအပ်ချက်များနှင့် ယာယီတောင်းဆိုမှုများအပေါ်အခြေခံ၍ မော်တာကိုရွေးချယ်သင့်သည်။ ထပ်ခါတလဲလဲ အရှိန်ရနေသော စက်ဝန်းများသည် လုံလောက်သော အမြင့်ဆုံး torque နှင့် လက်ခံနိုင်သော အပူပေးသည့် စက်ဝန်းတစ်ခု လိုအပ်ပါသည်။
လိုအပ်သော တိကျမှုသည် မော်တာ၏ လုပ်ဆောင်မှုအပေါ် မူတည်ပါသည်။
ပန့်ဒရိုက်တစ်ခုသည် တည်ငြိမ်သောလည်ပတ်နှုန်းနှင့် ထပ်ခါတလဲလဲစီးဆင်းမှုပေးပို့မှုကို ဦးစားပေးလုပ်ဆောင်နိုင်ပြီး နော်ဇယ်နေရာချထားခြင်းဝင်ရိုးသည် တိကျသောအနေအထားထိန်းချုပ်မှုနှင့် ဖြေရှင်းချိန်နည်းချိန်လိုအပ်နိုင်သည်။
အောက်ပါသတ်မှတ်ချက်များကိုစစ်ဆေးပါ
ကုဒ်ပြောင်းကိရိယာ ကြည်လင်ပြတ်သားမှုနှင့် တုံ့ပြန်ချက် စွမ်းဆောင်ရည်။
အမြန်နှုန်း စည်းမျဉ်း လက္ခဏာများ။
နေရာချထားခြင်း ထပ်ခါထပ်ခါ။
အမြင့်ဆုံးအရှိန်နှင့် အရှိန်လျှော့။
ထိန်းချုပ်မှု-ပတ်ပတ်လည်တုံ့ပြန်မှု။
ရနိုင်သောအနေအထား၊ မြန်နှုန်းနှင့် torque ထိန်းချုပ်မှုမုဒ်များ။
ကုဒ်ဒါ၏ ကြည်လင်ပြတ်သားမှုတစ်ခုတည်းသည် စနစ်တစ်ခုလုံး၏ တိကျမှုကို အာမခံမည်မဟုတ်ပါ။ တုံ့ပြန်မှု၊ စက်ပိုင်းဆိုင်ရာ လိုက်နာမှု၊ တပ်ဆင်မှု ခံနိုင်ရည်ရှိမှုနှင့် ထိန်းချုပ်ချိန်ညှိခြင်း အားလုံးသည် နောက်ဆုံးရလဒ်အပေါ် သက်ရောက်မှုရှိသည်။
ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများကို မတူညီသောဗို့အားအဆင့်သတ်မှတ်ချက်များ၊ ပါဝါအကွာအဝေးများနှင့် ဆက်သွယ်မှုရွေးချယ်စရာများဖြင့် ရရှိနိုင်ပါသည်။
မော်ဒယ်တစ်ခုကို မရွေးချယ်မီ အတည်ပြုပါ-
ရရှိနိုင်သော DC ထောက်ပံ့ရေးဗို့အား။
စဉ်ဆက်မပြတ်နှင့် လက်ရှိလိုအပ်ချက်များ။
စက်ထိန်းချုပ်ကိရိယာနှင့် လိုက်ဖက်သည်။
ဆက်သွယ်မှုပရိုတိုကောများကို ပံ့ပိုးထားသည်။
ကွပ်ကဲမှု အင်တာဖေ့စ်များနှင့် တုံ့ပြန်ချက် ရွေးချယ်စရာများ။
လျှပ်စစ်ကာကွယ်ရေးနှင့် မြေစိုက်လိုအပ်ချက်များ။
ဝင်ရိုးပေါင်းစုံ ပက်ဖြန်းခြင်းစနစ်အတွက်၊ ဆက်သွယ်ရေး လိုက်ဖက်ညီမှု သည် ပန့်များ၊ နေရာချထားခြင်း ယန္တရားများနှင့် ကြီးကြပ်ရေးကိရိယာများကြားတွင် ပေါင်းစပ်ညှိနှိုင်းမှုကို ရိုးရှင်းစေသည်။
မော်တာ၏ ပရိုတိုကော၊ လျှပ်စစ်မျက်နှာပြင်နှင့် ပံ့ပိုးပေးထားသည့် လည်ပတ်မှုမုဒ်များကို ထုတ်ကုန်အမျိုးအစားမှ ယူဆမည့်အစား အမှန်တကယ် ထိန်းချုပ်ကိရိယာ သတ်မှတ်ချက်များနှင့် ကိုက်ညီမှုရှိမရှိ စစ်ဆေးသင့်သည်။
မှုတ်ကိရိယာသည် အစိုဓာတ်၊ ဖုန်မှုန့်များ၊ ဓာတုပစ္စည်းများ၊ တုန်ခါမှု သို့မဟုတ် အပူချိန်အတက်အကျများပါဝင်သော ပတ်ဝန်းကျင်တွင် လည်ပတ်နိုင်သည်။ မှုတ် Nozzles များအနီးတွင် တပ်ဆင်ထားသော မော်တာများသည် အရည်များ ပက်ကျံခြင်း သို့မဟုတ် လေမှတဆင့် အစက်အပြောက်များနှင့် ထိတွေ့နိုင်သည်။
အင်ဂျင်နီယာများ အကဲဖြတ်သင့်သည်-
အကာအရံအကာအကွယ်နှင့် ချိတ်ဆက်ကိရိယာကို တံဆိပ်ခတ်ခြင်း။
ပတ်ဝန်းကျင်နှင့် မော်တာလည်ပတ်မှုအပူချိန်။
စဉ်ဆက်မပြတ်လည်ပတ်မှုအောက်တွင်အပူကို dissipation ။
တုန်ခါမှုနှင့် စက်ပိုင်းဆိုင်ရာ တုန်ခါမှုကို ခံနိုင်ရည်ရှိသည်။
ထိတွေ့ပစ္စည်းများ၏ ဓာတုဗေဒဆိုင်ရာ လိုက်ဖက်ညီမှု။
ကေဘယ်လမ်းကြောင်းနှင့် strain သက်သာမှု။
လိုအပ်သည့်နေရာတွင် သံချေးတက်ခြင်း။
သင့်လျော်သော IP အဆင့်သတ်မှတ်ချက်တစ်ခုသည် အစိုင်အခဲအရာဝတ္ထုများနှင့် ရေများဝင်ရောက်ခြင်းမှ ကာကွယ်မှုကို အဓိပ္ပာယ်ဖွင့်ဆိုနိုင်သော်လည်း ၎င်းသည် ဓာတုဗေဒ၊ သန့်ရှင်းရေးလုပ်ဆောင်မှု သို့မဟုတ် လည်ပတ်မှုအခြေအနေတိုင်းကို ခံနိုင်ရည်မရှိပေ။ တပ်ဆင်မှု အပြည့်အစုံသည် အမှန်တကယ် တပ်ဆင်သည့် ပတ်ဝန်းကျင်အတွက် သင့်လျော်ရပါမည်။
တိကျသော ဖြန်းခြင်းအပလီကေးရှင်းတိုင်းကို အတည်ပြုရန် အဆက်မပြတ်အမြန်နှုန်းဖြင့် ခုံတန်းလျားစမ်းသပ်ခြင်းသည် မလုံလောက်ပါ။
အစုလိုက်အပြုံလိုက်မထုတ်လုပ်မီ၊ စက်ပစ္စည်းထုတ်လုပ်သူများအနေဖြင့် မော်တာအား ကိုယ်စားလှယ်လည်ပတ်မှုအခြေအနေများအောက်တွင် အကဲဖြတ်သင့်သည်-
Load စမ်းသပ်ခြင်း- မျှော်လင့်ထားသော စက်ဝန်များအောက်တွင် ဆက်တိုက် torque၊ peak torque နှင့် speed stability ကို စစ်ဆေးပါ။
ဒိုင်းနမစ်တုံ့ပြန်မှုစမ်းသပ်ခြင်း- အရှိန်အဟုန်၊ အရှိန်လျော့မှု၊ ချိန်ညှိမှု နှင့် ထပ်ခါတလဲလဲ စတင်-ရပ်တန့်ခြင်း စွမ်းဆောင်ရည်ကို တိုင်းတာခြင်း။
ပေါင်းစပ်စစ်ဆေးမှုကို ထိန်းချုပ်ပါ- အမိန့်ပေးသည့် လုပ်ဆောင်မှုကို အတည်ပြုပါ၊ တုံ့ပြန်ချက်တိကျမှု၊ ဆက်သွယ်ရေးတည်ငြိမ်မှုနှင့် အမှားအယွင်းကိုင်တွယ်မှုကို အတည်ပြုပါ။
အပူစမ်းသပ်ခြင်း- ကိုယ်စားလှယ်တာဝန်လည်ပတ်မှုအတွင်း မော်တာနှင့် မောင်းနှင်သည့်အပူချိန်ကို စောင့်ကြည့်ပါ။
မှုတ်ထုတ်ခြင်း စွမ်းဆောင်ရည်စမ်းသပ်ခြင်း- စီးဆင်းမှုနှုန်း၊ ဖိအားတည်ငြိမ်မှု၊ နေရာချထားမှု ထပ်တလဲလဲဖြစ်နိုင်မှုနှင့် အပလီကေးရှင်းများ၏ ညီညွတ်မှုကို တိုင်းတာသည်။
ပတ်ဝန်းကျင်စစ်ဆေးမှု- မျှော်လင့်ထားသည့် အစိုဓာတ်၊ ဖုန်မှုန့်၊ တုန်ခါမှုနှင့် အပူချိန်အခြေအနေများအောက်တွင် စွမ်းဆောင်ရည်ကို အကဲဖြတ်ပါ။
ခံနိုင်ရည်စမ်းသပ်ခြင်း- ဖြစ်နိုင်ချေရှိသော စက်ပိုင်းဆိုင်ရာ၊ လျှပ်စစ် သို့မဟုတ် အပူဆိုင်ရာပြဿနာများကို ရှာဖွေဖော်ထုတ်ရန် ထပ်ခါတလဲလဲ လည်ပတ်လည်ပတ်သည့် စက်ဝန်းများကို လုပ်ဆောင်ပါ။
စမ်းသပ်ခြင်းတွင် စက်ကိရိယာ၏လိုအပ်ချက်များအပေါ် အခြေခံ၍ တိုင်းတာနိုင်သော လက်ခံမှုစံနှုန်းများကို အသုံးပြုသင့်သည်။ ဥပမာအားဖြင့်၊ စုပ်စက်ဖြင့် ဖြန်းဖြန်းခြင်းစနစ်သည် ခွင့်ပြုနိုင်သော စီးဆင်းမှုပုံစံကို သတ်မှတ်နိုင်သော်လည်း စက်ရုပ်အပေါ်ယံပိုင်းစနစ်သည် လမ်းကြောင်းကို ထပ်ခါတလဲလဲနိုင်မှုနှင့် အပေါ်ယံပုံသဏ္ဍာန်အပေါ် အာရုံစိုက်ထားနိုင်သည်။
ပေါင်းစပ် DC servo မော်တာများသည် အားသာချက်များစွာကို ပေးစွမ်းသော်လည်း အောင်မြင်သော အကောင်အထည်ဖော်မှုတွင် ပြီးပြည့်စုံသော ဖြန်းခြင်းစနစ်အား အာရုံစိုက်ရန် လိုအပ်ပါသည်။
တည်ငြိမ်သော မော်တာအမြန်နှုန်းသည် အခြေအနေအားလုံးတွင် ထပ်တူထပ်မျှ အရည်စီးနှုန်းကို အာမခံရန် မလိုအပ်ပါ။ Pump ဝတ်ဆင်မှု၊ ဖိအားကွဲလွဲမှု၊ အရည်ပျစ်နိုင်မှု၊ ပိတ်မိသောလေနှင့် ယိုစိမ့်မှုသည် ပေးပို့မှုကို လွှမ်းမိုးနိုင်သည်။
လိုအပ်ချက်ရှိသော အသုံးချပရိုဂရမ်များအတွက်၊ အင်ဂျင်နီယာများသည် တိုင်းတာသည့် လုပ်ငန်းစဉ်စွမ်းဆောင်ရည်အပေါ် အခြေခံ၍ သင့်လျော်သော စီးဆင်းမှုအာရုံခံကိရိယာနှင့် မော်တာအမိန့်ပေးချက်များကို ချိန်ညှိသည့် ထိန်းချုပ်ကိရိယာကို အသုံးပြု၍ အပိတ်-ကွင်းပတ်စီးဆင်းမှု စည်းမျဉ်းကို ထည့်သွင်းစဉ်းစားသင့်သည်။
အရွယ်အစားသေးငယ်သော မော်တာသည် အပူလွန်ကဲခြင်း၊ ဝန်အောက်အမြန်နှုန်း ဆုံးရှုံးနိုင်သည် သို့မဟုတ် အရှိန်မြှင့်ရန် လိုအပ်ချက်များ မပြည့်မီနိုင်ပါ။ အရွယ်အစားကြီးမားသော မော်တာတစ်ခုသည် အဓိပ္ပာယ်ပြည့်ဝသော အကျိုးကျေးဇူးများကို မပေးဘဲ ကုန်ကျစရိတ်၊ တပ်ဆင်နေရာနှင့် ပါဝါသုံးစွဲမှုကို တိုးမြှင့်နိုင်သည်။
တိကျသောအရွယ်အစားသည် ဝန်ပရိုဖိုင်း၊ ဂီယာအချိုးအစား၊ အားအင်၊ လည်ပတ်မှုစက်ဝန်းနှင့် အပူကန့်သတ်ချက်များကို ထည့်သွင်းစဉ်းစားသင့်သည်။
အစိုဓာတ်၊ အဆိပ်သင့်သော အရည်များ၊ ဖုန်မှုန့်များနှင့် တုန်ခါမှုသည် မသင့်လျော်သော မော်တာ သို့မဟုတ် ချိတ်ဆက်ကိရိယာများကို ပျက်စီးစေနိုင်သည်။ အထူးသဖြင့် စိုက်ပျိုးရေးနှင့် စက်မှုလုပ်ငန်းခွင်များတွင် သင့်လျော်သော အကာအရံများနှင့် တပ်ဆင်ခြင်းအစီအစဉ်ကို ရွေးချယ်ခြင်းသည် မရှိမဖြစ်လိုအပ်ပါသည်။
အကာအကွယ်အိမ်များ၊ သင့်လျော်သော ကေဘယ်ဂလင်းများနှင့် ကြိုတင်ကာကွယ်မှု ပြုပြင်ထိန်းသိမ်းမှုသည် အမှန်တကယ်လည်ပတ်မှုအခြေအနေများတဝိုက်တွင် ဒီဇိုင်းထုတ်ထားသည့်အခါ ယုံကြည်စိတ်ချရမှုကို တိုးတက်စေပါသည်။
မမှန်ကန်သော ထိန်းချုပ်မှု ကန့်သတ်ချက်များသည် လွန်ကဲခြင်း၊ တုန်လှုပ်ခြင်း၊ နှေးနှေးဖြေရှင်းခြင်း သို့မဟုတ် လက်ရှိ ဝယ်လိုအား အလွန်အကျွံ ဖြစ်ပေါ်စေနိုင်သည်။ ဤပြဿနာများသည် နော်ဇယ်တည်နေရာကို ထိခိုက်စေနိုင်ပြီး ပက်ဖြန်းမှုအကူးအပြောင်းတွင် မကိုက်ညီမှုများ ဖန်တီးနိုင်သည်။
ကော်မရှင်ပေးခြင်းသည် လည်ပတ်မှုအမြန်နှုန်းအပြည့်အဝရှိ လက်တွေ့ကျသောဝန်များအောက်တွင် ချိန်ညှိခြင်းနှင့် စစ်ဆေးခြင်းတွင် ပါဝင်သင့်သည်။
မှန်ကန်သောပေါင်းစပ် DC servo မော်တာထုတ်လုပ်သူအား ရွေးချယ်ခြင်းသည် ယုံကြည်စိတ်ချရသော၊ တိကျသော၊ နှင့် ကုန်ကျစရိတ်သက်သာသော မှုတ်ဆေးစနစ်များဖန်တီးရန်အတွက် မရှိမဖြစ်လိုအပ်ပါသည်။ မော်တာစွမ်းဆောင်ရည်ကိုကျော်လွန်၍ စက်ပစ္စည်းထုတ်လုပ်သူများသည် ရွေ့လျားမှုထိန်းချုပ်မှုလိုအပ်ချက်များကိုနားလည်သဘောပေါက်သော ပေးသွင်းသူတစ်ဦးလိုအပ်ပြီး၊ သင့်လျော်သောထုတ်ကုန်ဖွဲ့စည်းပုံများကို ပေးဆောင်ကာ ထုတ်ကုန်ဖွံ့ဖြိုးတိုးတက်မှုနှင့် ပေါင်းစပ်မှုတစ်လျှောက်တွင် နည်းပညာပိုင်းဆိုင်ရာ ပံ့ပိုးမှုပေးဆောင်ရန် လိုအပ်ပါသည်။
စိုက်ပျိုးရေးဖြန်းဆေးများ၊ စက်မှုလုပ်ငန်းသုံး အပေါ်ယံပစ္စည်းကိရိယာများ၊ အလိုအလျောက်ဆေးပေးစက်များနှင့် တိကျသောအရည်ထိန်းချုပ်မှုစနစ်များကို တီထွင်ထုတ်လုပ်နေသည့် OEM များအတွက် Besfoc သည် ပေါင်းစပ်မော်တာနှင့် လှုပ်ရှားမှုထိန်းချုပ်မှုဖြေရှင်းချက်များအတွက် အကဲဖြတ်ရန် အလားအလာရှိသောမိတ်ဖက်တစ်ခုဖြစ်သည်။ မှန်ကန်သော မော်တာဖွဲ့စည်းမှုပုံစံကို ရွေးချယ်ခြင်းသည် ပစ်မှတ်အပလီကေးရှင်းနှင့် လိုက်ဖက်မှုရှိစေရန်အတွက် torque၊ အမြန်နှုန်း၊ ထိန်းချုပ်မှုအင်တာဖေ့စ်များ၊ တပ်ဆင်မှုအတိုင်းအတာများနှင့် လည်ပတ်မှုအခြေအနေများကို ဂရုတစိုက်ထည့်သွင်းရန်လိုအပ်ပါသည်။
Besfoc သည် ကျစ်လစ်သိပ်သည်းသော ဆောက်လုပ်ရေးနှင့် ပေါင်းစပ်ထားသော မော်တာလည်ပတ်မှု လိုအပ်သော အပလီကေးရှင်းများအတွက် ဒီဇိုင်းထုတ်ထားသော ပေါင်းစပ်မော်တာနှင့် ရွေ့လျားမှုထိန်းချုပ်ရေး ထုတ်ကုန်အမြောက်အများကို ပေးပါသည်။ တိကျသောဖြန်းစက်ထုတ်လုပ်သူများအတွက်၊ သင့်လျော်သောပေါင်းစပ်မော်တာဖြေရှင်းချက်တစ်ခုကိုရွေးချယ်ခြင်းသည် စနစ်တည်ဆောက်ပုံကိုရိုးရှင်းစေပြီး ယုံကြည်စိတ်ချရသောအလိုအလျောက်ရွေ့လျားမှုကိုပံ့ပိုးပေးနိုင်သည်။
တိကျသောထုတ်ကုန်ဖွဲ့စည်းပုံအပေါ်မူတည်၍ ပေါင်းစပ်မော်တာဖြေရှင်းချက်များအား ပန့်ဒရိုက်များ၊ နော်ဇယ်နေရာချထားခြင်းယန္တရားများ၊ အလိုအလျောက်ဖြန့်ဝေသည့်ကိရိယာများနှင့် အခြားရွေ့လျားမှုထိန်းချုပ်ထားသော အစိတ်အပိုင်းများအတွက် ထည့်သွင်းစဉ်းစားနိုင်ပါသည်။ အင်ဂျင်နီယာများသည် မော်တာ၏ အဆင့်သတ်မှတ်ထားသော ရုန်းအား၊ လည်ပတ်မှုအမြန်နှုန်း၊ တုံ့ပြန်မှုဖွဲ့စည်းပုံနှင့် ပက်ဖြန်းစနစ်၏ အမှန်တကယ်လိုအပ်ချက်များနှင့် ဆန့်ကျင်သည့် လုပ်ဆောင်ချက်များကို စစ်ဆေးအတည်ပြုသင့်သည်။
မတူညီသော ဖြန်းခြင်းလုပ်ငန်းတွင် စက်ပိုင်းဆိုင်ရာနှင့် လျှပ်စစ်လိုအပ်ချက်များ မတူညီပါ။ ဥပမာအားဖြင့် ကျစ်လစ်သော စိုက်ပျိုးရေးမှုတ်ဆေးသည် တပ်ဆင်နေရာနှင့် တုန်ခါမှုခံနိုင်ရည်ကို ဦးစားပေးနိုင်သော်လည်း စက်မှုအပေါ်ယံပိုင်းစက်သည် တိကျသောနေရာချထားမှု၊ ထပ်ခါတလဲလဲ အမြန်နှုန်းထိန်းချုပ်မှုနှင့် PLC နှင့် ပေါင်းစည်းရန် လိုအပ်နိုင်သည်။
Besfoc ကို အလားအလာရှိသော မော်တာရောင်းချသူအဖြစ် အကဲဖြတ်သည့်အခါ OEM အင်ဂျင်နီယာများသည် သင့်လျော်သော မော်တာအတိုင်းအတာများ၊ ရိုးတံဖွဲ့စည်းပုံများ၊ ဗို့အားအဆင့်သတ်မှတ်ချက်များ၊ ဆက်သွယ်မှုကြားခံများနှင့် ထိန်းချုပ်မှုရွေးချယ်စရာများရရှိနိုင်မှုကို အတည်ပြုသင့်သည်။ ဤသတ်မှတ်ချက်များကို စက်ကိရိယာဒီဇိုင်းနှင့် ကိုက်ညီခြင်းက ပေါင်းစပ်စိန်ခေါ်မှုများကို လျှော့ချစေပြီး ပိုမိုထိရောက်သော ထုတ်ကုန်ဖွံ့ဖြိုးတိုးတက်ရေးလုပ်ငန်းစဉ်ကို ပံ့ပိုးပေးပါသည်။
ယုံကြည်စိတ်ချရသော ဖြန်းခြင်းစွမ်းဆောင်ရည်သည် မော်တာ၊ ပန့်၊ အာရုံခံကိရိယာများ၊ ထိန်းချုပ်ကိရိယာ နှင့် အရည်ပို့ဆောင်သည့်အစိတ်အပိုင်းများအကြား ညှိနှိုင်းလုပ်ဆောင်မှုအပေါ် မူတည်သည်။ ပေါင်းစပ်မော်တာတစ်ခုသည် မော်တာအား ပေါင်းစပ်ပြီး အီလက်ထရွန်းနစ်ပစ္စည်းများကို ကျစ်လစ်သောယူနစ်တစ်ခုအဖြစ် မောင်းနှင်ခြင်းဖြင့် လှုပ်ရှားမှုထိန်းချုပ်မှုဗိသုကာကို ရိုးရှင်းစေသည်။
Besfoc ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာအား မရွေးချယ်မီ၊ ပံ့ပိုးပေးထားသော ဆက်သွယ်ရေးပရိုတိုကောများ၊ အမိန့်ပေးမုဒ်များ၊ တုံ့ပြန်မှုလုပ်ဆောင်ချက်များနှင့် အမှားရှာဖွေစစ်ဆေးခြင်းအပါအဝင် စက်ပစ္စည်းထုတ်လုပ်သူများသည် ၎င်းတို့၏လက်ရှိထိန်းချုပ်မှုစနစ်များနှင့် လိုက်ဖက်ညီကြောင်း အတည်ပြုသင့်သည်။
တိကျသောအရည်ကို သောက်သုံးရန် လိုအပ်သော application များအတွက်၊ အင်ဂျင်နီယာများသည် အပိုစီးဆင်းမှု သို့မဟုတ် ဖိအားအာရုံခံကိရိယာများ လိုအပ်ခြင်းရှိမရှိကိုလည်း ဆုံးဖြတ်သင့်သည်။ သင့်လျော်သော မော်တာထိန်းချုပ်မှုကို လုပ်ငန်းစဉ်တုံ့ပြန်ချက်ဖြင့် ပေါင်းစပ်ခြင်းသည် ပြောင်းလဲနေသော လုပ်ငန်းဆောင်ရွက်မှုအခြေအနေများအောက်တွင် တသမတ်တည်း အရည်ပို့ဆောင်မှုကို ထိန်းသိမ်းရန် ကူညီပေးနိုင်ပါသည်။
အဆင့်သတ်မှတ်ပါဝါပေါ်မူတည်၍ မော်တာတစ်လုံးကို ရွေးချယ်ခြင်းသည် မလုံလောက်သော torque၊ အလွန်အကျွံ အပူချိန်မြင့်တက်ခြင်း သို့မဟုတ် လုံလောက်သော ဒိုင်းနမစ်တုံ့ပြန်မှုတို့ကို ဖြစ်စေနိုင်သည်။ စနစ်တကျရွေးချယ်မှုလုပ်ငန်းစဉ်သည် ပြီးပြည့်စုံသော ဝန်ပရိုဖိုင်နှင့် လည်ပတ်မှုပတ်ဝန်းကျင်အတွက် ထည့်သွင်းသင့်သည်။
Besfoc နှင့် အက်ပလီကေးရှင်းကို ဆွေးနွေးသည့်အခါ ထုတ်လုပ်သူများသည် အောက်ပါနည်းပညာဆိုင်ရာ အချက်အလက်များကို ပြင်ဆင်သင့်သည်-
လိုအပ်သော torque နှင့် အမြန်နှုန်း- အရှိန်မြှင့်စဉ်အတွင်း ဆက်တိုက်လည်ပတ်မှုလိုအပ်ချက်များနှင့် အထွတ်အထိပ်တောင်းဆိုမှုများကို သတ်မှတ်ပါ။
ပါဝါထောက်ပံ့မှု- ရရှိနိုင်သော DC ဗို့အားနှင့် လက်ရှိစွမ်းဆောင်ရည်ကို သတ်မှတ်ပါ။
ထိန်းချုပ်မှုလိုအပ်ချက်များ- တည်နေရာ၊ အမြန်နှုန်း သို့မဟုတ် torque ထိန်းချုပ်မှုလိုအပ်ချက်များနှင့် ရည်ရွယ်ထားသော ဆက်သွယ်မှုကြားခံကို ခွဲခြားသတ်မှတ်ပါ။
စက်ပိုင်းဆိုင်ရာ သတ်မှတ်ချက်များ- တပ်ဆင်ခြင်းအတိုင်းအတာ၊ ရှပ်လိုအပ်ချက်များနှင့် ရရှိနိုင်သော တပ်ဆင်မှုနေရာကို ပေးဆောင်ပါ။
လည်ပတ်မှုပတ်ဝန်းကျင်- အစိုဓာတ်၊ ဖုန်မှုန့်များ၊ ဓာတုပစ္စည်းများ၊ တုန်ခါမှုနှင့် အပူချိန် ကွဲပြားမှုများကို ဖော်ပြပါ။
တာဝန်လည်ပတ်မှု- လည်ပတ်ချိန်၊ စတင်ရပ်နားသည့် အကြိမ်ရေနှင့် မျှော်မှန်းထားသော ဝန်အပြောင်းအလဲများကို ဖော်ပြပါ။
ဤအသေးစိတ်အချက်အလက်များကို ပေးဆောင်ခြင်းသည် အပလီကေးရှင်းအတွက် ပေါင်းစပ်ထားသော မော်တာဖွဲ့စည်းပုံဖွဲ့စည်းပုံသည် သင့်လျော်မှုရှိမရှိ တည်ထောင်ရန်နှင့် အစုလိုက်အပြုံလိုက်ထုတ်လုပ်ခြင်းမပြုမီ နောက်ထပ်ထိန်းချုပ်မှု သို့မဟုတ် ပတ်ဝန်းကျင်ဆိုင်ရာ လိုအပ်ချက်များကို ဖော်ထုတ်ပေးပါသည်။
ပေါင်းစပ် DC servo မော်တာကို ထုတ်လုပ်မှုဖြန်းခြင်းစနစ်တွင် ထည့်သွင်းခြင်းမပြုမီ၊ ထုတ်လုပ်သူများသည် အက်ပလီကေးရှင်းအလိုက် မှန်ကန်ကြောင်း အတည်ပြုမှုကို လုပ်ဆောင်သင့်သည်။ ဤလုပ်ငန်းစဉ်သည် ရွေးချယ်ထားသော မော်တာသည် အမှန်တကယ်လည်ပတ်မှုအခြေအနေအောက်တွင် မျှော်လင့်ထားသည့်အတိုင်း လုပ်ဆောင်ကြောင်း အတည်ပြုရန် ကူညီပေးသည်။
အကြံပြုထားသော စမ်းသပ်မှုများတွင် ဝန်နှင့် အပူအကဲဖြတ်ခြင်း၊ အမြန်နှုန်း တည်ငြိမ်မှု တိုင်းတာခြင်း၊ နေရာချထားခြင်း ထပ်တလဲလဲ စစ်ဆေးခြင်း၊ ဆက်သွယ်ရေး အတည်ပြုခြင်းနှင့် ခံနိုင်ရည်စမ်းသပ်ခြင်းတို့ ပါဝင်သည်။ စုပ်စက်ဖြင့်မောင်းနှင်သောအက်ပ်လီကေးရှင်းများအတွက်၊ နောက်ထပ်စမ်းသပ်မှုများသည် မျှော်လင့်ထားသည့်လည်ပတ်မှုအကွာအဝေးတစ်လျှောက် စီးဆင်းမှုနှုန်းနှင့် ဖိအားတည်ငြိမ်မှုကို တိုင်းတာသင့်သည်။
Besfoc မော်တာဖြေရှင်းချက်များအတွက်၊ OEM ဝယ်ယူသူများသည် အကဲဖြတ်ခြင်းလုပ်ငန်းစဉ်အတွင်း သက်ဆိုင်ရာ ထုတ်ကုန်သတ်မှတ်ချက်များ၊ နည်းပညာဆိုင်ရာ စာရွက်စာတမ်းများနှင့် စမ်းသပ်မှုအချက်အလက်များ ရရှိနိုင်မှုကို အတည်ပြုသင့်သည်။
သင့်လျော်သောမော်တာရွေးချယ်မှု၊ စနစ်သဟဇာတစစ်ဆေးမှုများနှင့် အပလီကေးရှင်းအဆင့်စမ်းသပ်ခြင်းတို့ကို ပေါင်းစပ်ခြင်းဖြင့် ထုတ်လုပ်သူများသည် ပေါင်းစပ်အန္တရာယ်များကို လျှော့ချနိုင်ပြီး ပိုမိုယုံကြည်စိတ်ချရသော တိကျမှုဖြန်းကိရိယာများကို တီထွင်နိုင်မည်ဖြစ်သည်။
ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများသည် ထပ်ခါတလဲလဲလှုပ်ရှားမှု၊ ချိန်ညှိနိုင်သောအမြန်နှုန်းနှင့် ညှိနှိုင်းလုပ်ဆောင်မှုလိုအပ်သည့် တိကျမှုဖြန်းသည့်စနစ်များအတွက် ကျစ်လျစ်ပြီး လက်တွေ့ကျသော လှုပ်ရှားမှုထိန်းချုပ်မှုဖြေရှင်းချက်ကို ပေးပါသည်။ မော်တာနှင့် ဒရိုက်အီလက်ထရွန်နစ်ပစ္စည်းများကို ပေါင်းစပ်ခြင်းဖြင့် ၎င်းတို့သည် တပ်ဆင်ခြင်းကို ရိုးရှင်းစေပြီး၊ ဝိုင်ယာကြိုးရှုပ်ထွေးမှုကို လျှော့ချကာ အလိုအလျောက် စိုက်ပျိုးရေး၊ စက်မှုလုပ်ငန်းအပေါ်ယံပိုင်းနှင့် ဓာတုဗေဒပစ္စည်း ဖြန့်ဖြူးရေးပစ္စည်းများသို့ ပြောင်းလွယ်ပြင်လွယ်ပေါင်းစည်းမှုကို ပံ့ပိုးပေးနိုင်သည်။
၎င်းတို့၏ အကြီးမားဆုံးတန်ဖိုးသည် မော်တာစွမ်းဆောင်ရည်နှင့် ကိုက်ညီသော အမှန်တကယ် အသုံးချမှုမှ လာပါသည်။ အင်ဂျင်နီယာများသည် မော်ဒယ်တစ်ခုမရွေးချယ်မီ torque၊ မြန်နှုန်း၊ တုံ့ပြန်မှုတိကျမှု၊ တက်ကြွသောတုံ့ပြန်မှု၊ ဆက်သွယ်ရေးလိုက်ဖက်ညီမှု၊ အပူပိုင်းစွမ်းဆောင်ရည်နှင့် ပတ်ဝန်းကျင်ကာကွယ်ရေးတို့ကို အကဲဖြတ်သင့်သည်။
တသမတ်တည်း အရည်များ ပေးပို့မှု လိုအပ်သော အပလီကေးရှင်းများအတွက်၊ ပေါင်းစပ် DC ဆာဗာမော်တာများသည် သင့်လျော်သော ပန့်များ၊ အာရုံခံကိရိယာများ၊ နော်ဇယ်များနှင့် အက်ပလီကေးရှင်းအလိုက် တိကျသော ဆော့ဖ်ဝဲလ်များနှင့် တိကျသော ရွေ့လျားမှု ထိန်းချုပ်မှုတို့ကို ပေါင်းစပ်ထားသည့် ပြီးပြည့်စုံသော ထိန်းချုပ်မှုစနစ်၏ တစ်စိတ်တစ်ပိုင်းအဖြစ် ထိထိရောက်ရောက် အကောင်းဆုံး လုပ်ဆောင်ပါသည်။ သင့်လျော်သောအရွယ်အစား၊ ပေါင်းစပ်မှုနှင့် တရားဝင်မှုတို့ဖြင့်၊ ၎င်းတို့သည် စက်ပစ္စည်းထုတ်လုပ်သူများ ပိုမိုယုံကြည်စိတ်ချရသော၊ ထိရောက်ပြီး တိကျသောဖြန်းခြင်းဖြေရှင်းချက်များအား တီထွင်နိုင်စေရန် ကူညီပေးနိုင်ပါသည်။
ပေါင်းစပ် DC ဆာဗာမော်တာသည် ဒရိုက်တစ်ခုနှင့် DC ဆာဗာမော်တာကို ပေါင်းစပ်ထားပြီး ဒီဇိုင်း၊ တုံ့ပြန်မှုနှင့် ထိန်းချုပ်မှုအပေါ်မူတည်၍ ကျစ်လစ်သောယူနစ်တစ်ခုတွင် အီလက်ထရွန်းနစ်ပစ္စည်းများကို ပေါင်းစပ်ထားသည်။ ၎င်းသည် တိကျသောရွေ့လျားမှုနှင့် ထပ်ခါတလဲလဲလုပ်ဆောင်မှုလိုအပ်သော ဆေးဖြန်းကိရိယာများအတွက် ထိန်းချုပ်ထားသော အမြန်နှုန်း၊ torque နှင့် အနေအထားတို့ကို လုပ်ဆောင်ပေးသည်။
ပေါင်းစပ်ထားသော DC servo မော်တာများသည် တိကျသောရွေ့လျားမှုထိန်းချုပ်မှုနှင့် အမြန်နှုန်းနှင့် အနေအထားကို တုံ့ပြန်မှုဆိုင်ရာ ချိန်ညှိမှုများကို ပံ့ပိုးပေးခြင်းဖြင့် လေဖြန်းတိကျမှုကို တိုးတက်စေနိုင်သည်။ မှန်ကန်သောအရွယ်အစားနှင့် ပြင်ဆင်သတ်မှတ်သည့်အခါ ၎င်းတို့သည် တသမတ်တည်း နော်ဇယ်လှုပ်ရှားမှု၊ မှုတ်ထုတ်သည့်လမ်းကြောင်းများနှင့် လျှောက်လွှာချိန်ကိုက်မှုကို ထိန်းသိမ်းရန် ကူညီပေးပြီး မညီညာသော လွှမ်းခြုံမှုအန္တရာယ်ကို လျှော့ချပေးသည်။
ပေါင်းစပ်ထားသော DC servo မော်တာများသည် ရွေ့လျားမှုအစိတ်အပိုင်းများကို ကျစ်လစ်သိပ်သည်းစွာစုဝေးစေပြီး ညှိနှိုင်းထိန်းချုပ်မှုကို ပံ့ပိုးပေးသောကြောင့် အလိုအလျောက်ဖြန်းစက်များအတွက် သင့်လျော်ပါသည်။ ၎င်းတို့ကို အလိုအလျောက် အပေါ်ယံစက်များ၊ စက်ရုပ်ဆေးဖြန်းသည့်စနစ်များနှင့် တိကျသော အရည်အပလီကေးရှင်း ကိရိယာများကဲ့သို့သော အက်ပ်များတွင် အသုံးပြုနိုင်သည်။
အဓိက အားသာချက်များတွင် ဝိုင်ယာကြိုးရှုပ်ထွေးမှု လျှော့ချခြင်း၊ ကျစ်လစ်သိပ်သည်းစွာ တပ်ဆင်ခြင်း၊ ပြင်ပအစိတ်အပိုင်းများ နည်းပါးခြင်းနှင့် ရိုးရှင်းသော စနစ်ပေါင်းစည်းခြင်းတို့ ပါဝင်သည်။ အမှန်တကယ်အကျိုးခံစားခွင့်များသည် မော်တာဒီဇိုင်း၊ ထိန်းချုပ်မှုဗိသုကာ၊ ဆက်သွယ်ရေးမျက်နှာပြင်နှင့် ပက်ဖြန်းကိရိယာများ၏ လိုအပ်ချက်များအပေါ် မူတည်သည်။
ဟုတ်ကဲ့။ သင့်လျော်စွာဖွဲ့စည်းထားသော ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာသည် ပြောင်းလဲနိုင်သောအမြန်နှုန်းလည်ပတ်မှုကို ပံ့ပိုးပေးနိုင်ပြီး မှုတ်ထုတ်သည့်လုပ်ငန်းစဉ်အရ စက်ကိရိယာဒီဇိုင်းပညာရှင်များသည် ရွေ့လျားမှုကို ချိန်ညှိနိုင်စေပါသည်။ တည်ငြိမ်သောစွမ်းဆောင်ရည်သည် မော်တာအရွယ်အစား၊ ဝန်လက္ခဏာများ၊ တုံ့ပြန်ချက်ဖွဲ့စည်းပုံနှင့် ရွေးချယ်ထားသော ထိန်းချုပ်မှုနည်းလမ်းပေါ်တွင် မူတည်သည်။
လိုအပ်သော torque၊ အမြန်နှုန်းအကွာအဝေး၊ အရှိန်၊ နေရာချထားမှုတိကျမှု၊ တာဝန်လည်ပတ်မှု၊ ပံ့ပိုးမှုဗို့အား၊ ဆက်သွယ်ရေးပရိုတိုကောနှင့် တပ်ဆင်နေရာတို့အပေါ် အခြေခံ၍ ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာကို ရွေးချယ်ပါ။ ပတ်ဝန်းကျင် ကာကွယ်ရေး၊ လည်ပတ်မှု အပူချိန်၊ တပ်ဆင်ခြင်း လိုအပ်ချက်များနှင့် စက်ထိန်းချုပ်ကိရိယာနှင့် လိုက်ဖက်မှုကိုလည်း ထည့်သွင်းစဉ်းစားပါ။
သင့်လျော်သော interface သည် အလိုအလျောက်စနစ်ပေါ်တွင်မူတည်သည်။ မော်တာမော်ဒယ်ပေါ် မူတည်၍ သွေးခုန်နှုန်းနှင့် ဦးတည်ချက်၊ analog ထိန်းချုပ်မှု၊ RS-485၊ CANopen နှင့် စက်မှုလုပ်ငန်းဆိုင်ရာ အီသာနက် ပရိုတိုကောများ ပါဝင်နိုင်သည်။ စက်ထိန်းချုပ်ကိရိယာနှင့် လိုအပ်သော အမိန့်ပေးမှု၊ တုံ့ပြန်မှု၊ နှင့် ရောဂါရှာဖွေရေးလုပ်ဆောင်ချက်များကို အတည်ပြုပါ။
ပေါင်းစပ်ထားသော DC ဆာဗာမော်တာများသည် ဝိုင်ယာကြိုးချိတ်ဆက်မှုများနှင့် သီးခြားတပ်ဆင်ထားသော အစိတ်အပိုင်းအရေအတွက်ကို လျှော့ချနိုင်ပြီး တပ်ဆင်ခြင်းနှင့် ပြဿနာဖြေရှင်းခြင်းတို့ကို ရိုးရှင်းစေနိုင်သည်။ ပြုပြင်ထိန်းသိမ်းမှုလိုအပ်ချက်များသည် မော်တာတည်ဆောက်မှု၊ ဝက်ဝံများ၊ လည်ပတ်မှုအခြေအနေများ၊ ညစ်ညမ်းမှုထိတွေ့မှုနှင့် ထုတ်လုပ်သူ၏ဝန်ဆောင်မှုအကြံပြုချက်များပေါ်တွင်မူတည်ဆဲဖြစ်သည်။
အရည်များ၊ ဓာတုပစ္စည်းများ၊ ဖြန်းဖြန်း၊ ဖုန်မှုန့်၊ စိုထိုင်းဆ၊ တုန်ခါမှုနှင့် အပူချိန်ပြောင်းလဲမှုတို့ကို ထိတွေ့မှုအား ထည့်သွင်းစဉ်းစားပါ။ မော်တာသည် အမှန်တကယ်လည်ပတ်နေသောပတ်ဝန်းကျင်အတွက်သင့်လျော်ကြောင်းသေချာစေရန်မော်တာ၏ IP အဆင့်သတ်မှတ်ချက်၊ ပစ္စည်းလိုက်ဖက်ညီမှု၊ အလုံပိတ်၊ အအေးခံနည်းလမ်းနှင့် တပ်ဆင်ခြင်းလမ်းကြောင်းတို့ကို စစ်ဆေးပါ။
အတွေ့အကြုံရှိသော ထုတ်လုပ်သူသည် torque နှင့် speed လိုအပ်ချက်များ၊ control interfaces, installation constraints နှင့် ပတ်ဝန်းကျင်အခြေအနေများကို အကဲဖြတ်ရာတွင် ကူညီနိုင်ပါသည်။ OEM အင်ဂျင်နီယာပံ့ပိုးမှုနှင့် လျှောက်လွှာစမ်းသပ်ခြင်းများသည် မှုတ်ကိရိယာများ အစုလိုက်အပြုံလိုက်ထုတ်လုပ်မှုသို့မဝင်မီ မော်တာလိုက်ဖက်ညီမှုနှင့် စွမ်းဆောင်ရည်ကို စစ်ဆေးအတည်ပြုရာတွင်လည်း ကူညီပေးနိုင်ပါသည်။


