
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2026-10-23 Ծագում. Կայք


Ճշգրիտ ցողման համակարգերը լայնորեն օգտագործվում են գյուղատնտեսական մեքենաների, արդյունաբերական ծածկույթի սարքավորումների, ավտոմատացված քիմիական դիսպենսինգի և հեղուկների կիրառման ճշգրիտ համակարգերում: Այս հավելվածները պահանջում են հոսքի ճշգրիտ հսկողություն, ցողման հետևողական ձևեր, կրկնվող դիրքավորում և հուսալի աշխատանք փոփոխվող ծանրաբեռնվածության պայմաններում: Ավտոմատացման տեխնոլոգիայի զարգացմանը զուգընթաց, սովորական շարժիչային լուծումները կարող են դժվարությամբ բավարարել դինամիկ արձագանքման, կոմպակտ տեղադրման և շարժման համակարգված հսկողության ավելի պահանջկոտ պահանջները:
Ինտեգրված DC սերվո շարժիչները ապահովում են արդյունավետ լուծում՝ համատեղելով DC սերվո շարժիչը, շարժիչի էլեկտրոնիկան և հետադարձ կապի կառավարման բաղադրիչները կոմպակտ շարժման կառավարման միավորի մեջ: Այս ինտեգրված դիզայնը օգնում է պարզեցնել համակարգի ճարտարապետությունը՝ միաժամանակ արագության ճշգրիտ կարգավորում, ոլորող մոմենտ հսկողություն և դիրքի ճշգրտում: Երբ ճիշտ ընտրված և կազմաձևված է, ինտեգրված DC սերվո շարժիչները կարող են բարելավել ճշգրիտ ցողման սարքավորումների արձագանքողությունն ու հետևողականությունը:
Այս հոդվածում մենք ուսումնասիրում ենք, թե ինչպես են ինտեգրված DC սերվո շարժիչները աջակցում ճշգրիտ ցողման համակարգերին, որոնք տեխնիկական առավելություններն են ամենակարևորը և ինչպես կարող են սարքավորումներ արտադրողները ընտրել ճիշտ շարժիչը իրենց կիրառությունների համար:
Ինտեգրված DC սերվո շարժիչը միավորում է շարժիչը և հիմնական կառավարման էլեկտրոնիկան մեկ հավաքույթում: Կախված դիզայնից, միավորը կարող է ներառել servo drive, encoder, ընթացիկ տվիչ, կապի միջերեսներ և շարժման կառավարման գործառույթներ: Այս կոնֆիգուրացիան նվազեցնում է առանձին տեղադրված կառավարման բաղադրիչների անհրաժեշտությունը և հեշտացնում է էլեկտրական ինտեգրումը:
Ճշգրիտ ցողման համակարգերում ինտեգրված DC սերվո շարժիչները կարող են վարել մի քանի կարևոր մեխանիզմներ, այդ թվում՝
Սփրեյ վարդակների դիրքավորման մեխանիզմներ, որոնք կարգավորում են հեղուկի կիրառման ուղղությունն ու տեղը:
Հեղուկի չափիչ պոմպեր, որոնք կարգավորում են հեղուկի ծավալը, որը մատակարարվում է ցողիչ սարքին:
Փականների ավտոմատ ակտուատորներ, որոնք վերահսկում են հեղուկի անցումների բացումն ու փակումը:
Պտտվող և գծային դիրքավորման համակարգեր, որոնք համակարգում են ցողումը շարժվող աշխատանքային մասերի կամ գյուղատնտեսական սարքավորումների հետ:
Ռոբոտային ցողման մեխանիզմներ, որոնք պահանջում են կրկնվող շարժում ծրագրավորված հետագծերի երկայնքով:
Շարժիչի դերը կախված է սարքավորման մեխանիկական կառուցվածքից: Օրինակ, չափիչ պոմպով շարժիչ շարժիչն ուղղակիորեն ազդում է հեղուկի մատակարարման վրա, մինչդեռ շարժիչը վերահսկում է վարդակների դիրքը հիմնականում ազդում է լակի ծածկույթի և կիրառման ճշգրտության վրա:
Շարժման կառավարման բաղադրիչները մեկ միավորի մեջ ինտեգրելով՝ արտադրողները կարող են նվազեցնել լարերի բարդությունը, խնայել տեղադրման տարածքը և ավելի հետևողական վերահսկողություն հաստատել ցողման համակարգի մեխանիկական գործառույթների նկատմամբ:
BESFOC Ինտեգրված DC servo Motors արտադրանք
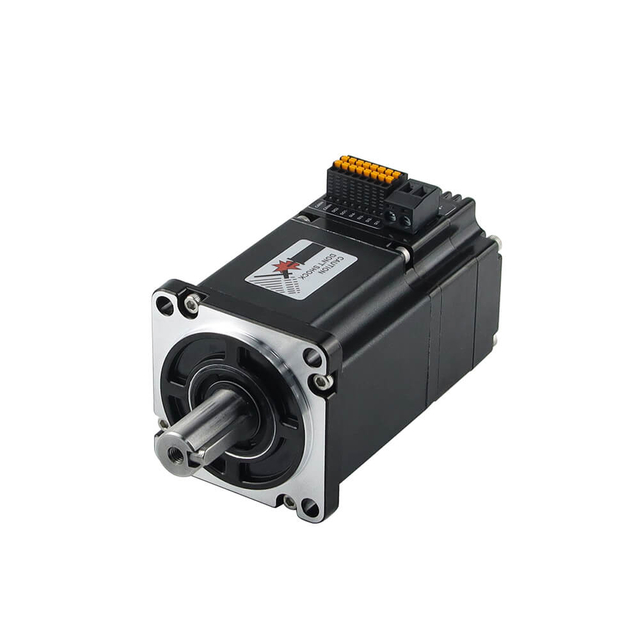
|

|
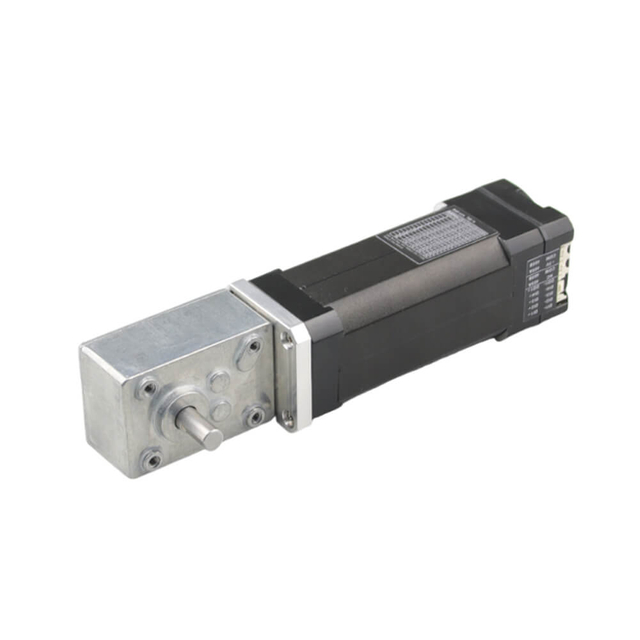
|
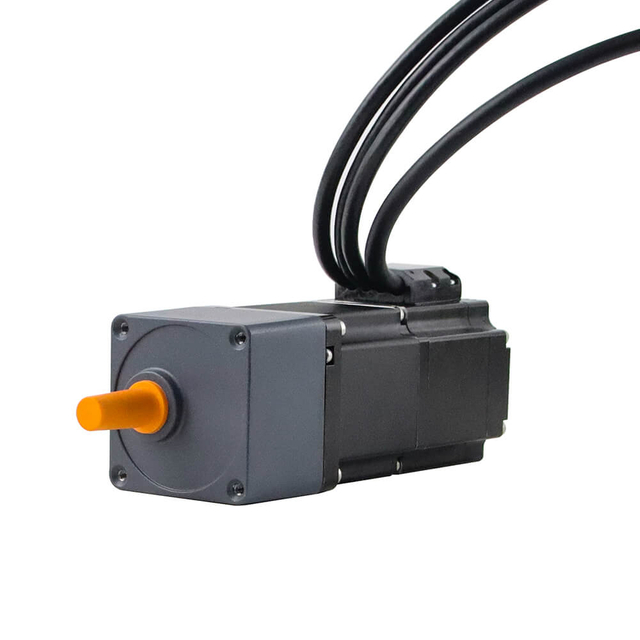
|

|

|

|

|

|
|---|---|---|---|---|
Լիսեռ |
Տերմինալի բնակարան |
Worm փոխանցումատուփ |
Մոլորակային փոխանցումատուփ |
Առաջատար պտուտակ |

|

|

|

|

|
Գծային շարժում |
Գնդիկավոր պտուտակ |
Արգելակ |
IP- մակարդակ |

|

|

|

|

|

|
|---|---|---|---|---|---|
Ալյումինե ճախարակ |
Լիսեռ փին |
Մեկ D լիսեռ |
Սնամեջ լիսեռ |
Պլաստիկ ճախարակ |
հանդերձում |

|

|

|

|

|

|
Կռկռոց |
Հոբբի լիսեռ |
Պտուտակային լիսեռ |
Սնամեջ լիսեռ |
Կրկնակի D լիսեռ |
Բանալին |
Պրոֆիլակտիկ ճշգրտությունը կախված է ավելի շատ, քան բուն վարդակից: Շարժիչի արագությունը, դիրքավորման ճշգրտությունը, մեխանիկական արձագանքը, հեղուկի ճնշումը, վարդակների բնութագրերը և կառավարման ալգորիթմները բոլորն էլ նպաստում են կիրառման վերջնական արդյունքին:
Ինտեգրված DC սերվո շարժիչները օգնում են բարելավել ցողման ճշգրտությունը մի քանի հիմնական հնարավորությունների միջոցով:
Շատերը ինտեգրված DC սերվո շարժիչները օգտագործում են կոդավորիչի հետադարձ կապը՝ շարժիչի դիրքն ու արագությունը վերահսկելու համար: Կարգավորիչը համեմատում է չափված շարժումը հրամայված թիրախի հետ և կարգավորում է շարժիչի ելքը՝ սխալը նվազեցնելու համար:
Այս փակ հանգույցի կառավարումը շարժիչին թույլ է տալիս փոխհատուցել մեխանիկական բեռների և խանգարումների փոփոխումը իր աշխատանքային սահմաններում:
Ճշգրիտ ցողման սարքավորումների համար այս հնարավորությունը աջակցում է.
Ավելի կրկնվող վարդակների դիրքավորում:
Պոմպի ավելի կայուն արագություն փոփոխվող բեռների ներքո:
Բարելավված համաժամացում ցողման շարժման և փոխակրիչի կամ մեքենայի շարժման միջև:
Կրճատված դիրքավորման սխալները կրկնակի ցողման ցիկլերի ժամանակ:
Ավելի հետևողական աշխատանք, երբ համակարգը արագանում է կամ դանդաղում:
Օրինակ, ծածկույթի ավտոմատացված մեքենային կարող է անհրաժեշտ լինել պահպանել որոշակի հեռավորություն և շարժման արագություն ցողիչի վարդակի և աշխատանքային մասի միջև: Սերվո կառավարվող դիրքորոշման մեխանիզմը կարող է ավելի հետևողականորեն հետևել ծրագրավորված շարժման պրոֆիլներին, քան համակարգը, որը հիմնվում է բացառապես բաց հանգույցի շարժիչի հրամանների վրա:
Այնուամենայնիվ, կոդավորիչի հետադարձ կապը վերահսկում է շարժիչի շարժումը, այլ ոչ թե ուղղակիորեն չափում է ցողված հեղուկի քանակը: Ճշգրիտ չափաբաժին պահանջող կիրառությունները պետք է հաշվի առնեն նաև հոսքի սենսորները, ճնշման սենսորները կամ գործընթացի հետադարձ կապի այլ սարքեր:
Երբ ինտեգրված DC սերվո շարժիչը մղում է չափիչ պոմպ, շարժիչի արագությունը կարող է ազդել հեղուկի մատակարարման արագության վրա: Կայուն արագության պահպանումն օգնում է նվազեցնել շարժիչի բեռնվածքի փոփոխությունների հետևանքով առաջացած տատանումները՝ պայմանով, որ պոմպի տեղաշարժը, հեղուկի հատկությունները և աշխատանքային պայմանները մնան համապատասխան:
Փաստացի հոսքի արագությունը կարող է ավելի ցածր լինել ներքին արտահոսքի, ճնշումից կախված կորուստների, հեղուկի մածուցիկության և գործառնական այլ գործոնների պատճառով:
Արագության ճշգրիտ հսկողության դեպքում շարժիչը կարող է օգնել պոմպին պահպանել մատակարարման կանխատեսելի արագություն: Երբ զուգակցվում է հոսքի հետադարձ կապի հետ, համակարգը կարող է հարմարեցնել շարժիչի արագությունը՝ փոխհատուցելու գործընթացի տատանումները և հասնելու հեղուկի ավելի ճշգրիտ չափման:
Սա հատկապես օգտակար է գյուղատնտեսական ցողման, լաբորատոր դիսպենսինգի, արդյունաբերական մակերևույթի մշակման և ավտոմատացված քիմիական կիրառման համար, որտեղ հեղուկի ավելցուկ կամ անբավարար առաքումը կարող է ազդել արտադրանքի որակի, նյութի սպառման կամ կիրառման միատեսակության վրա:
Ճշգրիտ ցողման սարքավորումները հաճախ գործում են ցիկլերով: Շարժիչը կարող է արագ արագացնել, պահպանել հաստատուն արագություն, դանդաղեցնել և կանգ առնել որոշակի դիրքում:
Ինտեգրված DC սերվո շարժիչները կարող են ապահովել շարժման արձագանքող կառավարում, երբ պատշաճ չափսեր և կարգավորվում են: Նրանց կարողությունը կարգավորելու ոլորող մոմենտն ու արագությունը օգնում է սարքավորումներին կատարել այս անցումները ավելի մեծ կրկնելիությամբ:
Օրինակ, ռոբոտային ցողման համակարգին կարող է անհրաժեշտ լինել ակտիվացնել ցողումը միայն այն ժամանակ, երբ վարդակը շարժվում է թիրախային տարածքով: Շարժիչի համակարգված կառավարումը կարող է օգնել համաժամացնել վարդակների շարժումը ցողման հաջորդականության հետ՝ նվազեցնելով նախատեսված տարածքից դուրս ավելորդ կիրառումը:
Արձագանքման փաստացի կատարումը կախված է շարժիչի իներցիայից, շարժիչի հոսանքի սահմաններից, առկա լարումից, բեռնվածքի իներցիայից, կառավարման օղակի կարգավորումներից և փոխանցման մեխանիկական բնութագրերից:
Ճշգրիտ ցողման համակարգերում, տեղադրման տարածքը, լարերի բարդությունը, շարժման կառավարման ճշգրտությունը և համակարգի հուսալիությունը բոլորն ազդում են սարքավորումների աշխատանքի վրա: Շարժիչի ավանդական լուծումները հաճախ պահանջում են առանձին կրիչներ, հետադարձ կապի սարքեր և լրացուցիչ էլեկտրական միացումներ, ինչը մեծացնում է մեքենայի ինտեգրման բարդությունը: Ինտեգրված DC սերվո շարժիչները համատեղում են շարժիչը և շարժիչ էլեկտրոնիկան կոմպակտ հավաքման մեջ՝ օգնելով սարքավորումներ արտադրողներին պարզեցնել համակարգի ճարտարապետությունը՝ միաժամանակ պահպանելով ճշգրիտ վերահսկողություն շարժման կարևորագույն գործառույթների վրա:
Գյուղատնտեսական հեղուկացիրների, արդյունաբերական ծածկույթի մեքենաների և հեղուկներ բաժանող ավտոմատ սարքավորումների համար այս ինտեգրված դիզայնը կարող է բարելավել տեղադրման ճկունությունը, պարզեցնել գործարկումը և աջակցել պոմպերի, դիրքավորման մեխանիզմների և վերահսկիչ կարգավորիչների միջև համակարգված աշխատանքին:
Սովորական սերվո համակարգերը սովորաբար օգտագործում են առանձին շարժիչ և շարժիչ միավորներ, որոնք պահանջում են լրացուցիչ շարժիչային մալուխներ, հետադարձ կապեր և հսկիչ լարեր: Ի հակադրություն, ինտեգրված DC servo շարժիչները միավորում են շարժման կառավարման հիմնական բաղադրիչները մեկ հավաքույթի մեջ՝ նվազեցնելով շարժիչի և դրա շարժիչի միջև պահանջվող միացումների քանակը:
Ճշգրիտ ցողման սարքավորումների համար այս կոնֆիգուրացիան առաջարկում է մի քանի գործնական առավելություններ.
Պարզեցված էլեկտրական տեղադրում. ավելի քիչ արտաքին միացումները կարող են նվազեցնել լարերի բարդությունը և տեղադրման հնարավոր սխալները:
Նվազեցված կառավարման կաբինետի պահանջները. Կախված համակարգի ճարտարապետությունից, շարժիչի էլեկտրոնիկայի ինտեգրումը կարող է ազատել պահարանի արժեքավոր տարածքը:
Մեքենայի պարզեցված հավաքում. շարժիչի կառավարման ավելի կոմպակտ միավորը կարող է պարզեցնել մոնտաժը և էլեկտրական ինտեգրումը:
Բազմ առանցքների ավելի հեշտ ընդլայնում. Սարքավորումների արտադրողները կարող են ներառել լրացուցիչ կառավարվող առանցքներ՝ առանց պարտադիր տեղադրելու առանձին շարժիչ յուրաքանչյուր շարժիչի համար:
Օրինակ, ավտոմատացված ցողման մեքենան կարող է օգտագործել անհատական շարժիչներ՝ հաշվառման պոմպը վարելու և վարդակների դիրքը կարգավորելու համար: Ինտեգրված շարժիչային լուծումները կարող են պարզեցնել այս շարժման առանցքների տեղադրումը, պայմանով, որ ընտրված մոդելները աջակցում են անհրաժեշտ կառավարման ռեժիմներին և միջերեսներին:
Տարածության սահմանափակումները տարածված են շարժական գյուղատնտեսական մեքենաներում, կոմպակտ արդյունաբերական ծածկույթի սարքավորումներում և ռոբոտային ցողման համակարգերում: Շարժիչները հաճախ պետք է տեղադրվեն պոմպերի, փականների կամ շարժական լակի գլխիկների մոտ՝ թողնելով սահմանափակ տեղ առանձին շարժիչ էլեկտրոնիկայի համար:
Ինտեգրված ճարտարապետությունը նվազեցնում է շարժիչը և դրա շարժիչը որպես առանձին բաղադրիչներ տեղադրելու անհրաժեշտությունը՝ առաջարկելով ավելի մեծ ճկունություն կոմպակտ սարքավորումների նախագծման ժամանակ:
Այս պայմանավորվածությունը կարող է հատկապես օգտակար լինել հետևյալի համար.
Սահմանափակ մոնտաժային տարածքով գյուղատնտեսական սրսկիչ մեքենաներ:
Ավտոմատացված դիսպենսերական համակարգեր, որոնք պահանջում են կոմպակտ պոմպային շարժիչ հավաքներ:
Ռոբոտային ցողման սարքավորում՝ շարժվող հոդերի շուրջ սահմանափակ տարածությամբ:
Արդյունաբերական ծածկույթի մեքենաներ, որոնք ներառում են բազմաթիվ ինքնուրույն կառավարվող մեխանիզմներ:
Այնուամենայնիվ, կոմպակտ դիզայնը դեռ պահանջում է համապատասխան ջերմության տարածում, հարմար մոնտաժային մաքրում և պաշտպանություն խոնավությունից, փոշուց և քիմիական ազդեցությունից: Շարժիչի խցիկի վարկանիշը և ջերմային բնութագրերը պետք է գնահատվեն ըստ իրական աշխատանքային միջավայրի:
Ինտեգրված DC սերվո շարժիչները կարող են միավորել շարժիչի շարժիչի էլեկտրոնիկան հետադարձ կապի վրա հիմնված կառավարման գործառույթների հետ՝ կախված արտադրանքի կազմաձևից: Այս դասավորությունը օգնում է սարքավորումներ արտադրողներին իրականացնել արագության, դիրքի կամ ոլորող մոմենտ հսկողություն՝ առանց շարժման կառավարման յուրաքանչյուր բաղադրիչ առանձին հավաքելու:
Ճշգրիտ ցողման համակարգերում այս հնարավորությունները ապահովում են համակարգված աշխատանքը տարբեր մեխանիզմների միջև:
Օրինակ՝ պոմպի շարժիչը կարող է կարգավորել պտտման արագությունը՝ ըստ պատվիրված հեղուկի մատակարարման արագության, մինչդեռ առանձին սերվո կառավարվող առանցքը տեղադրում է ցողացիրը: PLC-ն կամ շարժման կարգավորիչը կարող է համակարգել այս գործառույթները՝ օգտագործելով հասանելի կապի միջերեսները:
Երբ համակարգը պետք է պահպանի կիրառման հետևողական արագություն, երբ մեքենան կամ փոխակրիչը փոխում է արագությունը, կարգավորիչը կարող է հարմարեցնել պոմպի հրամանները՝ ըստ արագության սենսորի տվյալների կամ գործընթացի այլ մուտքերի:
Շարժիչի ինտեգրված կառավարումը հեշտացնում է շարժման իրականացումը, սակայն հեղուկի ճշգրիտ առաքումը կարող է պահանջել նաև հոսքի տվիչներ, ճնշման հետադարձ կապ և կիրառման համար հատուկ կառավարման ալգորիթմներ: Հետևաբար, մինչև շարժիչ ընտրելը պետք է ստուգվեն կառավարման առկա ռեժիմները, հաղորդակցության արձանագրությունները և հետադարձ կապի գործառույթները:
Ճշգրիտ ցողման ծրագրերը հաճախ պահանջում են արագ արագացում, վերահսկվող դանդաղում և կրկնվող դիրքավորում: Ինտեգրված DC սերվո շարժիչները՝ համապատասխան հետադարձ կապով և շարժիչի արդյունավետությամբ, կարող են արձագանքել շարժման հրամանների փոփոխությանը, միաժամանակ կարգավորելով արագությունը կամ դիրքը իրենց աշխատանքային սահմաններում:
Այս հնարավորությունը օգտակար է, երբ ցողման համակարգը պետք է.
Պահպանեք պոմպի կայուն արագությունը փոփոխվող մեխանիկական բեռների ներքո:
Սփրեյ վարդակները բազմիցս տեղադրեք ծրագրավորված ուղիներով:
Սինքրոնացրեք վարդակների շարժումը փոխակրիչի կամ մեքենայի արագության հետ:
Կատարեք հաճախակի մեկնարկ-դադար ցիկլեր:
Համակարգել բազմաթիվ շարժման առանցքները ավտոմատացված ցողման գործողությունների ժամանակ:
Արդյունաբերական ծածկույթի կիրառման համար վարդակների կրկնվող շարժումը կարող է օգնել պահպանել հետևողական հարաբերություններ ցողիչի գլխիկի շարժման արագության և նյութի առաքման միջև: Գյուղատնտեսական ցողման ժամանակ շարժիչի համակարգված հսկողությունը կարող է աջակցել պոմպի ելքի ճշգրտմանը, քանի որ աշխատանքային արագությունը փոխվում է:
Իրական աշխատանքը կախված է շարժիչի չափից, բեռնվածքի իներցիայից, հետադարձ կապի լուծաչափից, շարժիչի հոսանքի սահմաններից, փոխանցման մեխանիկական բնութագրերից և կարգավորիչի թյունինգից: Արտադրողները պետք է գնահատեն ամբողջական համակարգը, այլ ոչ թե հենվեն բացառապես շարժիչի անվանական բնութագրերի վրա:
Շարժիչի և շարժիչի էլեկտրոնիկան համատեղելը կարող է նվազեցնել առանձին տեղադրված բաղադրիչների քանակը և պարզեցնել ընդհանուր էլեկտրական դասավորությունը: Սա կարող է կրճատել հավաքման ժամանակը և հեշտացնել մեքենայի լարերի ստուգումը:
Ինտեգրված լուծումները կարող են նաև ապահովել ախտորոշիչ գործառույթներ՝ կախված մոդելից՝ թույլ տալով տեխնիկներին բացահայտել այնպիսի խնդիրներ, ինչպիսիք են գերհոսանքը, գերտաքացումը, կապի անսարքությունները կամ հետադարձ կապի սխալները:
Պահանջկոտ արդյունաբերական կամ գյուղատնտեսական միջավայրերում գործող սարքավորումները ցողելու համար այս գործառույթները կարող են օգնել պարզեցնել անսարքությունները և նվազեցնել անհարկի պարապուրդը:
Այնուամենայնիվ, ինտեգրումը նաև նշանակում է, որ որոշ էլեկտրոնային կամ շարժիչի անսարքությունները կարող են պահանջել սպասարկել կամ փոխարինել ամբողջական միավորը, այլ ոչ թե առանձին շարժիչ բաղադրիչ: Սարքավորումների արտադրողները պետք է գնահատեն փոխարինման ընթացակարգերը, պահեստամասերի առկայությունը, ախտորոշիչ հնարավորությունները և մատակարարի տեխնիկական աջակցությունը նախքան դիզայնը վերջնական տեսքի բերելը:
Դիզայնի նկատառում |
Ինտեգրված DC սերվո շարժիչ |
Առանձին սերվո շարժիչ և շարժիչ |
|---|---|---|
Տեղադրում |
Կոմպակտ, համակցված հավաքում |
Շարժիչը և շարժիչը տեղադրված են առանձին |
Հաղորդալարեր |
Ընդհանուր առմամբ ավելի քիչ կապեր շարժիչի և շարժիչի միջև |
Պահանջում է առանձին շարժիչ և հետադարձ կապեր |
Կաբինետի տարածք |
Կարող է նվազեցնել շարժիչի կաբինետի պահանջները |
Պահանջում է տարածք առանձին սկավառակների համար |
Համակարգի ճկունություն |
Կախված է ինտեգրված սկավառակի առանձնահատկություններից |
Հաճախ թույլ է տալիս ավելի մեծ ազատություն սկավառակի տեղադրման հարցում |
Տեխնիկական սպասարկում |
Կարող է պահանջվել միավորի մակարդակի փոխարինում |
Շարժիչը և շարժիչը հաճախ կարող են սպասարկվել առանձին |
Դիմումի համապատասխանությունը |
Կոմպակտ մեքենաներ և բաշխված շարժման առանցքներ |
Համակարգեր, որոնք պահանջում են ճկուն սկավառակի ճարտարապետություն կամ մասնագիտացված կոնֆիգուրացիաներ |
Ճարտարապետությունից ոչ մեկն էլ համընդհանուր գերակայություն չունի: Ինտեգրված DC սերվո շարժիչները հատկապես գրավիչ են, երբ տեղադրման տարածքը, լարերի պարզությունը և շարժման բաշխված կառավարումը առաջնահերթություն են: Առանձին սերվո համակարգերը կարող են նախընտրելի լինել, երբ շարժիչի հասանելիությունը, կենտրոնացված ջերմային կառավարումը կամ առաջադեմ հարմարեցումը ավելի կարևոր են:
DC սերվո շարժիչների ինտեգրված դիզայնը գործնական առավելություններ է տալիս ճշգրիտ ցողման սարքավորումների համար՝ նվազեցնելով լարերի բարդությունը, աջակցելով կոմպակտ տեղադրմանը և հեշտացնելով շարժման կառավարման ինտեգրումը: Երբ ճիշտ ընտրվեն, այս շարժիչները կարող են օգնել սարքավորումներ արտադրողներին մշակել ավելի պարզ համակարգեր գյուղատնտեսական ցողման, արդյունաբերական ծածկույթի, ավտոմատացված դիսպենսերների և ռոբոտային հեղուկների կիրառման համար:
Հուսալի արդյունքների հասնելու համար ինժեներները պետք է գնահատեն շարժիչի աշխատանքը, հաղորդակցության համատեղելիությունը, ջերմային կառավարումը և շրջակա միջավայրի պաշտպանությունը մեխանիկական և հեղուկների մատակարարման պահանջներին զուգահեռ: Շարժման վերահսկման լավ ինտեգրված համակարգը հիմք է տալիս կրկնվող դիրքավորման, կառավարելի պոմպի աշխատանքի և ցողման հետևողական կատարման համար:
Ինտեգրված DC սերվո շարժիչները հարմար են ցողման մի շարք ծրագրերի համար, որոնցում կարևոր է վերահսկվող շարժումը և կրկնվող աշխատանքը:
Գյուղատնտեսական սրսկիչ սարքավորումները պետք է բաշխեն թունաքիմիկատներ, թունաքիմիկատներ, պարարտանյութեր կամ այլ հեղուկներ մշակաբույսերի միջով` հաշվի առնելով աշխատանքային արագությունը, դաշտային պայմանները և կիրառման պահանջները:
Ինտեգրված DC սերվոշարժիչները կարող են աջակցել փոփոխական արագությամբ ցողմանը՝ վարելով չափիչ պոմպեր կամ այլ կարգավորվող մեխանիզմներ: Երբ համակցվում է համապատասխան սենսորների և կառավարման ալգորիթմների հետ, շարժիչի արագությունը կարող է ճշգրտվել, որպեսզի համապատասխանի պահանջվող կիրառման արագությանը:
Հնարավոր առավելությունները ներառում են.
Ավելի վերահսկելի պոմպի ելք:
Բարելավված համակարգումը մեքենայի արագության հետ:
Դիմումների դրույքաչափերի ավելի ճկուն ճշգրտում:
Ավելի լավ ինտեգրում գյուղատնտեսական կառավարման ավտոմատացված համակարգերի հետ:
Նվազեցրեց անհարկի կիրառումը, երբ ապահովվում է համապատասխան զգայական և անջատիչ հսկիչներով:
Օրինակ, հողային տարբեր արագություններով աշխատող գյուղատնտեսական հեղուկացիրը կարող է կարիք ունենալ հարմարեցնել հեղուկի մատակարարումը, որպեսզի պահպանի կիրառման թիրախային ծավալը մեկ միավորի համար:
Միավորները պետք է համահունչ լինեն, որպեսզի արդյունքը ներկայացնի վավեր կիրառման տոկոսադրույք: Գործնական համակարգերում տրամաչափումը պետք է հաշվի առնի նաև վարդակների տարածությունը, լակի համընկնումը, ճնշումը և բաշխման իրական ձևը:
Արդյունաբերական ծածկույթների համակարգերը ներկեր, պաշտպանիչ ծածկույթներ, սոսինձներ, քսանյութեր և այլ նյութեր են կիրառում հատուկ ծածկույթի և հաստության պահանջներ ունեցող ապրանքների համար:
Ինտեգրված DC սերվո շարժիչները կարող են կառավարել լակի գլխիկների շարժումը, դիրքավորող ձեռքերը, պտտվող աշխատանքային մասերը կամ չափիչ պոմպերը: Նրանց ծրագրավորվող շարժման պրոֆիլներն ապահովում են կրկնվող հետագծեր և համակարգված շարժում բազմաթիվ առանցքներով:
Ավտոմատ ծածկույթի սարքավորումներում շարժիչի կայուն արագությունը կարող է օգնել պահպանել կայուն հարաբերություններ վարդակների շարժման արագության և նյութի առաքման միջև: Այս հարաբերությունը կարևոր է, քանի որ ավելորդ հոսքը կամ անհամապատասխան շարժումը կարող է նպաստել ծածկույթի անհավասար հաստությանը, ավելորդ ցողմանը կամ նյութական թափոններին:
Բարդ բաղադրիչների համար սերվո-կառավարվող դիրքավորումը նաև հնարավորություն է տալիս ցողման մեխանիզմին հետևել նախապես սահմանված ուղիները եզրերի, ուրվագծերի և խորացված մակերեսների շուրջ:
Ծածկույթի վերջնական որակը դեռևս կախված է հեղուկի մածուցիկությունից, ատոմացման ճնշումից, վարդակների երկրաչափությունից, ցողման հեռավորությունից, ամրացման պայմաններից և գործընթացի չափաբերումից:
Քիմիական դիսպենսերական համակարգերը կարող են կարիք ունենալ մատակարարել մաքրող նյութերի, արդյունաբերական քիմիական նյութերի, հավելումների կամ մշակման լուծույթների վերահսկվող քանակությամբ:
Ինտեգրված DC սերվո շարժիչները կարող են վարել համատեղելի չափիչ պոմպեր՝ ապահովելու կարգավորելի հոսքի արագությունը և կրկնվող դոզավորման հաջորդականությունը: Երբ կիրառումը պահանջում է հատուկ ծավալ, այլ ոչ թե պարզապես թիրախային շարժիչի արագություն, համակարգը կարող է համատեղել շարժիչի կառավարումը հոսքի չափման կամ տրամաչափված պոմպի տեղաշարժի հետ:
Քայքայիչ, վտանգավոր կամ բարձր մաքրության հեղուկներ պարունակող կիրառությունների դեպքում պոմպի գլուխը, կնիքները, խողովակները և թրջված բաղադրիչները պետք է ընտրվեն ըստ քիմիական հատկությունների և անվտանգության համապատասխան պահանջների: Շարժիչի հավաքումը պետք է նաև տեղադրվի մի միջավայրում, որը հարմար է իր պարիսպների վարկանիշին և ջերմաստիճանի սահմաններին:
Ռոբոտային ցողման համակարգերը պահանջում են համակարգված շարժում մի քանի առանցքներով՝ վարդակների համապատասխան կողմնորոշումը, աշխատանքային հեռավորությունը և ճանապարհորդության արագությունը պահպանելու համար:
Ինտեգրված DC սերվո շարժիչները կարող են ապահովել տեղային շարժման կառավարում կոմպակտ դիրքավորման առանցքների, պտտվող մեխանիզմների կամ օժանդակ մղիչների համար: Համապատասխան հետադարձ կապի և հետագծի պլանավորման դեպքում նրանք օգնում են ռոբոտներին կրկնել ծրագրավորված շարժումները և հարմարվել աշխատանքային մասի տարբեր երկրաչափություններին:
Օրինակ, բազմաառանցքային ծածկույթի մեքենան կարող է օգտագործել մեկ շարժիչ՝ լակի գլուխը հորիզոնական տեղափոխելու համար, մյուսը՝ ուղղահայաց դիրքը կարգավորելու համար, և առանձին շարժիչ՝ հաշվառման պոմպը կառավարելու համար:
Այս գործառույթների համակարգումը թույլ է տալիս մեքենայի վերահսկիչին համաժամեցնել շարժումը հեղուկի առաքման և գործընթացի ժամանակի հետ: Ստացված կատարումը կախված է կառավարման ամբողջական համակարգից, ներառյալ մեխանիկական կոշտությունը, հետագծի պլանավորումը, սենսորների ճշգրտությունը և հաղորդակցության հետաձգումը:
Շարժիչի ճիշտ ճարտարապետության ընտրությունը պահանջում է հավասարակշռել կատարողականը, բարդությունը, արժեքը և կիրառման պահանջները:
Համեմատության գործոն |
Ինտեգրված DC սերվո շարժիչ |
Սովորական DC շարժիչ |
Առանձին սերվո շարժիչ և շարժիչ |
|---|---|---|---|
Համակարգի ճարտարապետություն |
Շարժիչը և շարժիչը ինտեգրված են |
Սովորաբար պահանջում է արտաքին հսկողության էլեկտրոնիկա |
Շարժիչը և շարժիչը տեղադրված են առանձին |
Շարժման հետադարձ կապ |
Սովորաբար աջակցում է փակ կապի հետադարձ կապ |
Կախված է ավելացված կառավարման և զգայական համակարգից |
Սովորաբար աջակցում է կոդավորման վրա հիմնված հետադարձ կապը |
Արագության կարգավորում |
Ճշգրիտ, երբ ճիշտ կազմաձևված է |
Կախված է վերահսկիչից և հետադարձ կապից |
Ճշգրիտ, երբ ճիշտ կազմաձևված է |
Տեղադրում |
Կոմպակտ և պարզեցված |
Կարող է պահանջվել լրացուցիչ բաղադրիչներ |
Պահանջում է ավելի շատ տեղադրման տարածք և լարեր |
Համակարգի հարմարեցում |
Կախված է ինտեգրված սկավառակի հնարավորություններից |
Կարող է ճկուն լինել համապատասխան արտաքին էլեկտրոնիկայի հետ |
Հաճախ առաջարկում է սկավառակի և վերահսկիչի լայն ընտրանքներ |
Տեխնիկական սպասարկում |
Ինտեգրված բաղադրիչները կարող են պարզեցնել լարերը, սակայն պահանջում են միավորի մակարդակի ախտորոշում |
Կախված է համակարգի դիզայնից |
Առանձին բաղադրիչները կարող են ավելի հեշտ փոխարինվել առանձին |
Լավագույն պիտանիությունը |
Կոմպակտ ավտոմատացված սարքավորում՝ վերահսկվող շարժման պահանջներով |
Շարժման ավելի պարզ պահանջներով հավելվածներ |
Բարդ համակարգեր, որոնք պահանջում են ճկուն սկավառակի տեղադրում կամ առաջադեմ կառավարում |
Ինտեգրված DC servo շարժիչները ավտոմատ կերպով գերազանցում են յուրաքանչյուր կիրառման: Պարզ ցողման մեխանիզմը, որը պահանջում է միայն հիմնական պտույտ, կարող է համարժեք գործել սովորական DC շարժիչով: Խոշոր արդյունաբերական մեքենան, որն ունի շարժիչի հարմարեցման լայն պահանջներ, կարող է օգտվել առանձին սերվո շարժիչից և շարժիչից:
Ամենահարմար լուծումը կախված է պահանջվող ճշգրտությունից, դինամիկ կատարողականությունից, տեղադրման սահմանափակումներից, շրջակա միջավայրի պայմաններից և համակարգի ընդհանուր արժեքից:
Շարժիչի ընտրությունը՝ հիմնված բացառապես գնահատված հզորության կամ ֆիզիկական չափի վրա, կարող է հանգեցնել վատ աշխատանքի: Ինժեներները պետք է գնահատեն ցողման կիրառման ամբողջական մեխանիկական և հսկողության պահանջները:
Սկսեք բացահայտելով աշխատանքային արագության միջակայքը և պոմպի, վարդակի մեխանիզմի կամ դիրքավորման առանցքի պահանջվող ոլորող մոմենտը:
Այս հավասարումները ելակետ են տալիս չափորոշման համար: Ինժեներները պետք է հաշվի առնեն նաև արագացման ոլորող մոմենտը, շփումը, փոխանցման տուփի կորուստները, պոմպի ճնշումը և առավելագույն աշխատանքային բեռները:
Շարժիչը պետք է ընտրվի՝ ելնելով ինչպես շարունակական աշխատանքային պահանջներից, այնպես էլ անցողիկ պահանջներից: Կրկնվող արագացման ցիկլերը կարող են պահանջել բավարար գագաթնակետային մոմենտ ունեցող շարժիչ և ընդունելի ջերմային աշխատանքային ցիկլ:
Պահանջվող ճշգրտությունը կախված է շարժիչի գործառույթից:
Պոմպի շարժիչը կարող է առաջնահերթություն տալ կայուն պտտման արագությանը և կրկնվող հոսքի մատակարարմանը, մինչդեռ վարդակների դիրքավորման առանցքը կարող է պահանջել ճշգրիտ դիրքի վերահսկում և ցածր նստեցման ժամանակ:
Ստուգեք հետևյալ բնութագրերը.
Կոդավորողի լուծումը և հետադարձ կապի կատարումը:
Արագության կարգավորման բնութագրերը.
Դիրքորոշման կրկնելիություն:
Առավելագույն արագացում և դանդաղում:
Control-loop արձագանքը.
Հասանելի դիրքի, արագության և ոլորող մոմենտ ստեղծելու ռեժիմներ:
Միայն կոդավորողի լուծումը չի երաշխավորում համակարգի ընդհանուր ճշգրտությունը: Հակազդեցությունը, մեխանիկական համապատասխանությունը, մոնտաժային հանդուրժողականությունը և հսկողության կարգավորումը կարող են ազդել վերջնական արդյունքի վրա:
Ինտեգրված DC սերվո շարժիչները հասանելի են տարբեր լարման գնահատականներով, հզորության միջակայքերով և հաղորդակցման տարբերակներով:
Նախքան մոդել ընտրելը, հաստատեք.
Հասանելի DC մատակարարման լարումը:
Շարունակական և գագաթնակետային ընթացիկ պահանջներ:
Համատեղելիություն մեքենայի վերահսկիչի հետ:
Աջակցված կապի արձանագրություններ:
Հրամանի միջերեսներ և հետադարձ կապի ընտրանքներ:
Էլեկտրական պաշտպանության և հիմնավորման պահանջներ:
Բազմ առանցք ցողելու համակարգերի համար կապի համատեղելիությունը կարող է պարզեցնել կոորդինացումը պոմպերի, դիրքավորման մեխանիզմների և վերահսկիչ կարգավորիչների միջև:
Շարժիչի արձանագրությունը, էլեկտրական ինտերֆեյսը և աջակցվող գործառնական ռեժիմները պետք է ստուգվեն կարգավորիչի իրական բնութագրերին համապատասխան, այլ ոչ թե ենթադրվեն արտադրանքի կատեգորիայից:
Սրսկիչ սարքավորումը կարող է գործել խոնավություն, փոշի, քիմիական նյութեր, թրթռում կամ ջերմաստիճանի տատանումներ պարունակող միջավայրերում: Շարժիչները, որոնք տեղադրված են ցողման վարդակների մոտ, կարող են ենթարկվել հեղուկի կամ օդակաթիլների ազդեցությանը:
Ինժեներները պետք է գնահատեն.
Շրջանակի պաշտպանություն և միակցիչի կնքումը:
Շրջակա միջավայրի և շարժիչի աշխատանքային ջերմաստիճանները:
Շարունակական շահագործման պայմաններում ջերմության արտահոսք:
Դիմադրություն թրթռումներին և մեխանիկական ցնցումներին:
Բացվող նյութերի քիմիական համատեղելիությունը:
Մալուխի երթուղի և լարվածության թեթևացում:
Անհրաժեշտության դեպքում կոռոզիայից պաշտպանություն:
Համապատասխան IP վարկանիշը կարող է օգնել սահմանել պաշտպանությունը պինդ առարկաներից և ջրի ներթափանցումից, սակայն այն չի ստեղծում դիմադրություն յուրաքանչյուր քիմիական, մաքրման գործընթացի կամ գործառնական պայմանների նկատմամբ: Ամբողջական ժողովը պետք է համապատասխանի իրական տեղադրման միջավայրին:
Մշտական արագությամբ նստարանի փորձարկումը բավարար չէ յուրաքանչյուր ճշգրիտ ցողման կիրառումը վավերացնելու համար:
Նախքան զանգվածային արտադրությունը, սարքավորումների արտադրողները պետք է գնահատեն շարժիչը ներկայացուցչական աշխատանքային պայմաններում, ներառյալ.
Բեռնվածության փորձարկում. Ստուգեք շարունակական ոլորող մոմենտը, առավելագույն պտտվող մոմենտը և արագության կայունությունը սպասվող մեխանիկական բեռների ներքո:
Դինամիկ արձագանքման փորձարկում. Չափել արագացումը, դանդաղումը, նստեցման ժամանակը և կրկնվող start-stop կատարումը:
Վերահսկիչ ինտեգրման փորձարկում. Հաստատեք հրամանի կատարումը, հետադարձ կապի ճշգրտությունը, կապի կայունությունը և սխալների մշակումը:
Ջերմային փորձարկում. վերահսկել շարժիչի և շարժիչի ջերմաստիճանը ներկայացուցչական աշխատանքային ցիկլերի ընթացքում:
Սրսկման կատարողականի փորձարկում. Չափել հոսքի արագությունը, ճնշման կայունությունը, դիրքավորման կրկնելիությունը և կիրառման հետևողականությունը:
Բնապահպանական փորձարկում. Գնահատեք կատարումը սպասվող խոնավության, փոշու, թրթռումների և ջերմաստիճանի պայմաններում:
Տոկունության փորձարկում. Կրկնվող գործառնական ցիկլեր կատարեք՝ մեխանիկական, էլեկտրական կամ ջերմային հնարավոր խնդիրները հայտնաբերելու համար:
Փորձարկումը պետք է օգտագործի չափելի ընդունման չափանիշներ՝ հիմնված սարքավորումների պահանջների վրա: Օրինակ, պոմպի վրա հիմնված ցողման համակարգը կարող է սահմանել հոսքի թույլատրելի տատանումները, մինչդեռ ռոբոտային ծածկույթի համակարգը կարող է կենտրոնանալ հետագծի կրկնելիության և ծածկույթի միատեսակության վրա:
Թեև ինտեգրված DC servo շարժիչներն առաջարկում են մի քանի առավելություններ, հաջող իրականացումը պահանջում է ուշադրություն դարձնել ամբողջական ցողման համակարգին:
Շարժիչի կայուն արագությունը պարտադիր չէ, որ երաշխավորի հեղուկի հոսքի նույնական արագություն բոլոր պայմաններում: Պոմպի մաշվածությունը, ճնշման տատանումները, հեղուկի մածուցիկությունը, թակարդված օդը և արտահոսքը կարող են ազդել առաքման վրա:
Պահանջկոտ ծրագրերի համար ինժեներները պետք է հաշվի առնեն հոսքի փակ շրջանի կարգավորումը՝ օգտագործելով համապատասխան հոսքի սենսոր և վերահսկիչ, որը կարգավորում է շարժիչի հրամանները՝ հիմնվելով չափված գործընթացի կատարողականի վրա:
Չափից փոքր շարժիչը կարող է գերտաքանալ, կորցնել արագությունը ծանրաբեռնվածության տակ կամ չբավարարել արագացման պահանջները: Չափազանց մեծ շարժիչը կարող է մեծացնել ծախսերը, տեղադրման տարածքը և էներգիայի սպառումը` առանց նշանակալից առավելություններ ապահովելու:
Ճշգրիտ չափերը պետք է հաշվի առնեն բեռնվածքի պրոֆիլը, փոխանցման գործակիցը, իներցիան, գործառնական ցիկլը և ջերմային սահմանները:
Խոնավությունը, քայքայիչ հեղուկները, փոշին և թրթռումները կարող են վնասել ոչ պիտանի շարժիչներին կամ միակցիչներին: Համապատասխան պարիսպ ընտրելը և մոնտաժման դասավորությունը կարևոր է հատկապես գյուղատնտեսական և արդյունաբերական ցողման միջավայրերում:
Պաշտպանիչ պատյանները, համապատասխան մալուխային խցուկները և կանխարգելիչ սպասարկումը կարող են բարելավել հուսալիությունը, երբ նախագծված են իրական աշխատանքային պայմանների շուրջ:
Սխալ հսկողության պարամետրերը կարող են առաջացնել գերազանցում, տատանում, դանդաղ նստում կամ չափազանց մեծ ընթացիկ պահանջարկ: Այս խնդիրները կարող են ազդել վարդակների դիրքավորման վրա և ստեղծել անհամապատասխանություններ ցողման անցումների ժամանակ:
Գործարկումը պետք է ներառի թյունինգ իրատեսական բեռների տակ և ստուգում ամբողջ աշխատանքային արագության միջակայքում:
Ինտեգրված DC սերվո շարժիչների ճիշտ արտադրողի ընտրությունը կարևոր է հուսալի, ճշգրիտ և ծախսարդյունավետ ցողման համակարգեր մշակելու համար: Շարժիչի արդյունավետությունից բացի, սարքավորումներ արտադրողներին անհրաժեշտ է մատակարար, որը հասկանում է շարժման վերահսկման պահանջները, առաջարկում է արտադրանքի համապատասխան կոնֆիգուրացիաներ և ապահովում է տեխնիկական աջակցություն արտադրանքի մշակման և ինտեգրման ողջ ընթացքում:
Գյուղատնտեսական սրսկիչներ, արդյունաբերական ծածկույթի սարքավորումներ, ավտոմատացված դիսպենսերական մեքենաներ և հեղուկի ճշգրիտ կառավարման համակարգեր մշակող OEM-ների համար Besfoc-ը պոտենցիալ գործընկեր է շարժիչի և շարժման կառավարման ինտեգրված լուծումների գնահատման համար: Շարժիչի ճիշտ կոնֆիգուրացիայի ընտրությունը պահանջում է մանրակրկիտ դիտարկել ոլորող մոմենտը, արագությունը, կառավարման միջերեսները, տեղադրման չափերը և գործառնական պայմանները՝ նպատակային հավելվածի հետ համատեղելիությունն ապահովելու համար:
Besfoc-ն առաջարկում է մի շարք ինտեգրված շարժիչի և շարժման կառավարման արտադրանք, որոնք նախատեսված են կոմպակտ կառուցվածք և շարժիչի համակարգված շահագործում պահանջող ծրագրերի համար: Ճշգրիտ ցողման սարքավորումներ արտադրողների համար համապատասխան ինտեգրված շարժիչային լուծում ընտրելը կարող է օգնել պարզեցնել համակարգի ճարտարապետությունը և աջակցել հուսալի ավտոմատ շարժմանը:
Կախված արտադրանքի հատուկ կոնֆիգուրացիայից, շարժիչի ինտեգրված լուծումները կարող են դիտարկվել պոմպի շարժիչների, վարդակների դիրքավորման մեխանիզմների, ավտոմատացված դիսպենսերական սարքավորումների և շարժման կառավարմամբ այլ բաղադրիչների համար: Ինժեներները պետք է ստուգեն շարժիչի գնահատված ոլորող մոմենտը, աշխատանքային արագությունը, հետադարձ կապի կազմաձևումը և վերահսկման գործառույթները՝ հակադրելով ցողման համակարգի իրական պահանջներին:
Տարբեր ցողման ծրագրեր ունեն տարբեր մեխանիկական և էլեկտրական պահանջներ: Կոմպակտ գյուղատնտեսական հեղուկացիրը, օրինակ, կարող է առաջնահերթություն տալ տեղադրման տարածությանը և թրթռման դիմադրությանը, մինչդեռ արդյունաբերական ծածկույթի մեքենան կարող է պահանջել ճշգրիտ դիրքավորում, կրկնվող արագության վերահսկում և ինտեգրում PLC-ի հետ:
Besfoc-ը որպես պոտենցիալ շարժիչի մատակարար գնահատելիս, OEM ինժեներները պետք է հաստատեն համապատասխան շարժիչի չափսերի, լիսեռի կոնֆիգուրացիաների, լարման գնահատականների, կապի միջերեսների և կառավարման տարբերակների առկայությունը: Այս բնութագրերի համապատասխանեցումը սարքավորումների դիզայնին օգնում է նվազեցնել ինտեգրման մարտահրավերները և աջակցել արտադրանքի մշակման ավելի արդյունավետ գործընթացին:
Սրսկման հուսալի կատարումը կախված է շարժիչի, պոմպի, սենսորների, կարգավորիչի և հեղուկի մատակարարման բաղադրիչների միջև համակարգված աշխատանքից: Ինտեգրված շարժիչը կարող է պարզեցնել շարժման կառավարման ճարտարապետությունը՝ համատեղելով շարժիչը և էլեկտրոնիկան տեղափոխելով կոմպակտ միավոր:
Նախքան Besfoc ինտեգրված DC սերվո շարժիչ ընտրելը, սարքավորումների արտադրողները պետք է հաստատեն համատեղելիությունը իրենց առկա կառավարման համակարգերի հետ, ներառյալ աջակցվող կապի արձանագրությունները, հրամանի ռեժիմները, հետադարձ կապի գործառույթները և անսարքությունների ախտորոշումը:
Հեղուկի ճշգրիտ չափաբաժին պահանջող ծրագրերի համար ինժեներները պետք է նաև որոշեն, թե արդյոք լրացուցիչ հոսքի կամ ճնշման սենսորների անհրաժեշտություն կա: Շարժիչի համապատասխան կառավարումը գործընթացի հետադարձ կապի հետ համատեղելը կարող է օգնել պահպանել հեղուկի հետևողական մատակարարումը փոփոխվող աշխատանքային պայմաններում:
Միայն անվանական հզորության վրա հիմնված շարժիչ ընտրելը կարող է հանգեցնել անբավարար պտտման, ջերմաստիճանի չափազանց բարձրացման կամ անբավարար դինամիկ արձագանքի: Ընտրության համակարգված գործընթացը պետք է հաշվի առնի բեռնվածքի ամբողջական պրոֆիլը և գործառնական միջավայրը:
Besfoc-ի հետ հայտը քննարկելիս արտադրողները պետք է պատրաստեն հետևյալ տեխնիկական տեղեկատվությունը.
Պահանջվող ոլորող մոմենտ և արագություն. Սահմանեք շարունակական շահագործման պահանջները և գագաթնակետային պահանջները արագացման ժամանակ:
Էլեկտրաէներգիայի մատակարարում. նշեք հասանելի DC լարումը և ընթացիկ հզորությունը:
Կառավարման պահանջներ. Բացահայտեք դիրքը, արագությունը կամ ոլորող մոմենտը կարգավորելու կարիքները և նախատեսված հաղորդակցման միջերեսը:
Մեխանիկական բնութագրեր. Տրամադրեք մոնտաժման չափերը, լիսեռի պահանջները և տեղադրման հասանելի տարածքը:
Գործող միջավայր. Նկարագրեք խոնավության, փոշու, քիմիական նյութերի, թրթռումների և ջերմաստիճանի տատանումների ազդեցությունը:
Աշխատանքային ցիկլ. Նշեք աշխատանքային ժամերը, մեկնարկի դադարեցման հաճախականությունը և սպասվող բեռնվածքի փոփոխությունները:
Այս մանրամասների տրամադրումն օգնում է պարզել, թե արդյոք որոշակի ինտեգրված շարժիչի կոնֆիգուրացիան հարմար է կիրառման համար և բացահայտում է ցանկացած լրացուցիչ հսկողության կամ բնապահպանական պահանջներ զանգվածային արտադրությունից առաջ:
Նախքան ինտեգրված DC սերվո շարժիչը արտադրական ցողման համակարգում ներառելը, արտադրողները պետք է կատարեն կիրառական հատուկ վավերացում: Այս գործընթացը օգնում է հաստատել, որ ընտրված շարժիչը գործում է այնպես, ինչպես սպասվում է իրական աշխատանքային պայմաններում:
Առաջարկվող թեստերը ներառում են բեռնվածության և ջերմային գնահատում, արագության կայունության չափում, դիրքավորման կրկնելիության ստուգումներ, կապի ստուգում և դիմացկունության փորձարկում: Պոմպի վրա հիմնված կիրառությունների համար լրացուցիչ փորձարկումները պետք է չափեն հոսքի արագությունը և ճնշման կայունությունը սպասվող աշխատանքային տիրույթում:
Besfoc շարժիչային լուծումների համար OEM գնորդները պետք է հաստատեն համապատասխան արտադրանքի բնութագրերի, տեխնիկական փաստաթղթերի և փորձարկման տեղեկատվության առկայությունը գնահատման գործընթացում:
Համատեղելով շարժիչի համապատասխան ընտրությունը, համակարգի համատեղելիության ստուգումները և կիրառման մակարդակի փորձարկումները՝ արտադրողները կարող են նվազեցնել ինտեգրման ռիսկերը և մշակել ավելի հուսալի ճշգրիտ ցողման սարքավորումներ:
Ինտեգրված DC սերվո շարժիչները ապահովում են շարժման կառավարման կոմպակտ և գործնական լուծում ճշգրիտ ցողման համակարգերի համար, որոնք պահանջում են կրկնվող շարժում, կարգավորելի արագություն և համակարգված աշխատանք: Շարժիչի և շարժիչի էլեկտրոնիկան համատեղելով՝ դրանք կարող են պարզեցնել տեղադրումը, նվազեցնել լարերի բարդությունը և աջակցել ճկուն ինտեգրմանը ավտոմատացված գյուղատնտեսական, արդյունաբերական ծածկույթների և քիմիական նյութերի մատակարարման սարքավորումների մեջ:
Նրանց ամենամեծ արժեքը գալիս է շարժիչի կատարողականի համապատասխանեցումից իրական կիրառմանը: Ինժեներները պետք է գնահատեն ոլորող մոմենտը, արագությունը, հետադարձ կապի ճշգրտությունը, դինամիկ արձագանքը, հաղորդակցության համատեղելիությունը, ջերմային կատարումը և շրջակա միջավայրի պաշտպանությունը նախքան մոդել ընտրելը:
Հեղուկի հետևողական առաքում պահանջող ծրագրերի համար ինտեգրված DC սերվո շարժիչներն ամենաարդյունավետն աշխատում են որպես ամբողջական կառավարման համակարգի մաս, որը համատեղում է շարժման ճշգրիտ կառավարումը համապատասխան պոմպերի, սենսորների, վարդակների և կիրառական հատուկ ծրագրերի հետ: Համապատասխան չափերի, ինտեգրման և վավերացման դեպքում դրանք կարող են օգնել սարքավորումներ արտադրողներին մշակել ավելի հուսալի, արդյունավետ և ճշգրիտ ցողման լուծումներ:
Ինտեգրված DC սերվո շարժիչը միավորում է DC սերվո շարժիչը շարժիչի հետ և, կախված դիզայնից, հետադարձ կապի և կառավարման էլեկտրոնիկան մեկ կոմպակտ միավորում: Այն հնարավորություն է տալիս վերահսկվող արագություն, ոլորող մոմենտ և դիրք ցողելու սարքավորումների համար, որոնք պահանջում են ճշգրիտ շարժում և կրկնվող աշխատանք:
Ինտեգրված DC սերվո շարժիչները կարող են բարելավել ցողման ճշգրտությունը՝ ապահովելով շարժման ճշգրիտ կառավարում և արագության և դիրքի արձագանքող ճշգրտումներ: Երբ դրանք պատշաճ չափերով և կազմաձևված են, օգնում են պահպանել վարդակների հետևողական շարժումը, ցողման ուղիները և կիրառման ժամանակը՝ նվազեցնելով անհավասար ծածկույթի վտանգը:
Ինտեգրված DC սերվո շարժիչները հարմար են ավտոմատ ցողման սարքավորումների համար, քանի որ դրանք համատեղում են շարժման բաղադրիչները կոմպակտ հավաքման մեջ և ապահովում են համակարգված կառավարում: Դրանք կարող են օգտագործվել այնպիսի ծրագրերում, ինչպիսիք են ծածկույթի ավտոմատ մեքենաները, ռոբոտային ցողման համակարգերը և ճշգրիտ հեղուկ կիրառման սարքավորումները:
Հիմնական առավելությունները ներառում են լարերի կրճատման բարդությունը, կոմպակտ տեղադրումը, ավելի քիչ արտաքին բաղադրիչները և համակարգի պարզեցված ինտեգրումը: Իրական առավելությունները կախված են շարժիչի դիզայնից, կարգավորիչի ճարտարապետությունից, կապի միջերեսից և ցողող սարքավորման պահանջներից:
Այո՛։ Համապատասխան կազմաձևված ինտեգրված DC սերվո շարժիչը կարող է աջակցել փոփոխական արագությամբ աշխատանքին, ինչը թույլ է տալիս սարքավորումների դիզայներներին հարմարեցնել շարժումը ըստ ցողման գործընթացի: Կայուն կատարումը կախված է շարժիչի չափերից, բեռնվածքի բնութագրերից, հետադարձ կապի կազմաձևից և ընտրված կառավարման մեթոդից:
Ընտրեք ինտեգրված DC սերվո շարժիչ՝ հիմնված պահանջվող ոլորող մոմենտի, արագության միջակայքի, արագացման, դիրքավորման ճշգրտության, աշխատանքային ցիկլի, մատակարարման լարման, կապի արձանագրության և տեղադրման տարածքի վրա: Հաշվի առեք նաև շրջակա միջավայրի պաշտպանությունը, աշխատանքային ջերմաստիճանը, մոնտաժման պահանջները և մեքենայի կարգավորիչի հետ համատեղելիությունը:
Համապատասխան ինտերֆեյսը կախված է ավտոմատացման համակարգից: Ընդհանուր տարբերակները կարող են ներառել զարկերակային և ուղղություն, անալոգային կառավարում, RS-485, CANopen և արդյունաբերական Ethernet արձանագրությունները՝ կախված շարժիչի մոդելից: Հաստատեք համատեղելիությունը մեքենայի կարգավորիչի և պահանջվող հրամանի, հետադարձ կապի և ախտորոշիչ գործառույթների հետ:
Ինտեգրված DC սերվո շարժիչները կարող են նվազեցնել լարերի միացումները և առանձին ամրացված բաղադրիչների քանակը՝ պոտենցիալ հեշտացնելով տեղադրումը և անսարքությունների վերացումը: Սպասարկման պահանջները դեռևս կախված են շարժիչի կառուցվածքից, առանցքակալներից, աշխատանքային պայմաններից, աղտոտվածության ազդեցությունից և արտադրողի սպասարկման առաջարկություններից:
Հաշվի առեք հեղուկների, քիմիական նյութերի, ավելորդ ցողման, փոշու, խոնավության, թրթռումների և ջերմաստիճանի փոփոխությունները: Ստուգեք շարժիչի IP վարկանիշը, նյութի համատեղելիությունը, կնքումը, հովացման մեթոդը և մոնտաժման կողմնորոշումը, որպեսզի համոզվեք, որ շարժիչը հարմար է իրական աշխատանքային միջավայրին:
Փորձառու արտադրողը կարող է օգնել գնահատել մոմենտի և արագության պահանջները, կառավարման միջերեսները, տեղադրման սահմանափակումները և շրջակա միջավայրի պայմանները: OEM ինժեներական աջակցությունը և կիրառման փորձարկումը կարող են նաև օգնել ստուգել շարժիչի համատեղելիությունը և կատարողականությունը նախքան ցողող սարքավորումը զանգվածային արտադրության մեջ մտնելը:


