
មើល៖ 0 អ្នកនិពន្ធ៖ កម្មវិធីនិពន្ធគេហទំព័រ ពេលវេលាបោះពុម្ព៖ 2024-12-16 ប្រភពដើម៖ គេហទំព័រ


ក stepper motors គឺជាម៉ូទ័រអេឡិចត្រិចដែលបង្វិលអ័ក្សរបស់វាក្នុងជំហានថេរ និងកម្រិតច្បាស់លាស់។ ដោយសារតែរចនាសម្ព័ន្ធខាងក្នុងរបស់វា អ្នកអាចតាមដានទីតាំងមុំពិតប្រាកដរបស់អ័ក្សដោយរាប់ជំហាន មិនត្រូវការឧបករណ៍ចាប់សញ្ញាទេ។ ភាពជាក់លាក់នេះធ្វើឱ្យម៉ូទ័រ stepper ល្អសម្រាប់កម្មវិធីជាច្រើន។
ប្រតិបត្តិការនៃប្រព័ន្ធម៉ូទ័រ stepper វិលជុំវិញអន្តរកម្មរវាង rotor និង stator ។ នេះជាការមើលលម្អិតអំពីរបៀបដែលម៉ូទ័រ stepper ធម្មតាដំណើរការ៖ ការបង្កើតសញ្ញា៖ ឧបករណ៍បញ្ជាបង្កើតលំដាប់នៃជីពចរអគ្គិសនីដែលតំណាងឱ្យចលនាដែលចង់បាន។ ការធ្វើឱ្យសកម្មរបស់អ្នកបើកបរ៖ អ្នកបើកបរទទួលបានសញ្ញាពីឧបករណ៍បញ្ជា និងផ្តល់ថាមពលដល់ម៉ូទ័រវិលតាមលំដាប់ជាក់លាក់មួយ ដោយបង្កើតជាដែនម៉ាញេទិកបង្វិល។ ចលនារបស់ Rotor: វាលម៉ាញេទិកដែលបង្កើតឡើងដោយ stator ធ្វើអន្តរកម្មជាមួយ rotor ដែលបណ្តាលឱ្យវាបង្វិលក្នុងជំហានដាច់ដោយឡែក។ ចំនួនជំហានត្រូវគ្នាទៅនឹងប្រេកង់ជីពចរដែលបានផ្ញើដោយឧបករណ៍បញ្ជា។ មតិកែលម្អ (ជាជម្រើស)៖ នៅក្នុងប្រព័ន្ធមួយចំនួន យន្តការមតិត្រឡប់ ដូចជាឧបករណ៍បំប្លែងកូដ អាចត្រូវបានប្រើ ដើម្បីធានាថាម៉ូទ័របានផ្លាស់ទីចម្ងាយត្រឹមត្រូវ។ ទោះជាយ៉ាងណាក៏ដោយប្រព័ន្ធម៉ូទ័រ stepper ជាច្រើនដំណើរការដោយគ្មានមតិត្រឡប់ដោយពឹងផ្អែកលើការត្រួតពិនិត្យច្បាស់លាស់នៃអ្នកបើកបរនិងឧបករណ៍បញ្ជា។
ម៉ូទ័រទាំងនេះប្រើមេដែកអចិន្ត្រៃយ៍សម្រាប់ rotor ដែលបង្កើនកម្លាំងបង្វិលនៅល្បឿនទាប។ ពួកវាមានលក្ខណៈសាមញ្ញ និងមានតំលៃថោក ដែលធ្វើឱ្យវាល្អសម្រាប់កម្មវិធីដែលទាមទារភាពជាក់លាក់ និងល្បឿនមធ្យម។
នៅក្នុងម៉ូទ័រស្ទាក់ស្ទើរអថេរ rotor ធ្វើពីដែកទន់ ហើយប្រតិបត្តិការរបស់ម៉ូទ័រអាស្រ័យលើភាពស្ទាក់ស្ទើរ (ធន់នឹងលំហូរម៉ាញ៉េទិច) របស់ rotor ។ ម៉ូទ័រទាំងនេះមានប្រសិទ្ធភាពជាងម៉ូទ័រ PM ប៉ុន្តែមានទំនោរផលិតកម្លាំងបង្វិលតិច។
ម៉ូទ័រ stepper កូនកាត់ រួមបញ្ចូលគ្នានូវលក្ខណៈពិសេសទាំង PM និង VR motors ដើម្បីផ្តល់នូវដំណើរការល្អឥតខ្ចោះ។ ពួកវាផ្តល់នូវកម្លាំងបង្វិលជុំ និងភាពត្រឹមត្រូវប្រសើរជាងមុន ដែលធ្វើឱ្យវាស័ក្តិសមសម្រាប់កម្មវិធីដែលមានតម្រូវការច្រើន ដូចជាម៉ាស៊ីន CNC ម៉ាស៊ីនព្រីន 3D និងប្រព័ន្ធមនុស្សយន្ត។
ម៉ូទ័រ stepper កូនកាត់គឺជាផលិតផលចម្បងរបស់ BesFoc ។
ម៉ូទ័រ stepper របស់យើងរួមមាន 2-phase និង 3-phase ដែលមានមុំជំហាន 0.9°, 1.2° និង 1.8° និងទំហំម៉ូទ័ររបស់ nema8, 11, 14, 16, 17, 23, 24, 34, 42 និង 52. បន្ថែមពីលើការផលិតស្តង់ដារ hybrid motors ជំនាញ stepper motors ផងដែរ ម៉ូទ័រ stepper រង្វិលជុំបិទ, ម៉ូទ័រ stepper រាងប្រហោង, ម៉ូទ័រ stepper ការពារទឹក IP65 IP67, geared stepper motors និង Integrated stepper motors, ល។ ដែលនៅក្នុងនោះប៉ារ៉ាម៉ែត្រ stepper motor, encoder, gearbox, brake, built-in drivers ជាដើមអាចត្រូវបានប្ដូរតាមតម្រូវការផ្សេងៗគ្នា។
ម៉ូទ័រ stepper កូនកាត់ រួមបញ្ចូលគ្នានូវលក្ខណៈពិសេសល្អបំផុតនៃមេដែកអចិន្ត្រៃយ៍ (PM) និងម៉ូទ័រ stepper ស្ទាក់ស្ទើរ (VR) អថេរ។ ពួកគេផ្តល់នូវកម្លាំងបង្វិលជុំខ្ពស់ ទីតាំងច្បាស់លាស់ និងប្រតិបត្តិការប្រកបដោយប្រសិទ្ធភាព។ ខាងក្រោមនេះជាលក្ខណៈសំខាន់របស់ម៉ូទ័រ stepper កូនកាត់៖
ម៉ូទ័រ stepper កូនកាត់ផ្តល់នូវកម្លាំងបង្វិលខ្លាំងជាងម៉ាស៊ីន PM ឬ VR stepper motors ធម្មតា។ នេះគឺដោយសារតែគោលការណ៍ម៉ាញេទិករួមបញ្ចូលគ្នាដែលត្រូវបានប្រើនៅក្នុងការរចនារបស់ពួកគេដែលបង្កើនការអនុវត្តរបស់ពួកគេ។
ម៉ូទ័រទាំងនេះផ្តល់នូវការគ្រប់គ្រងច្បាស់លាស់លើទីតាំងបង្វិល។ ពួកវាល្អសម្រាប់កម្មវិធីដែលត្រូវការចលនាត្រឹមត្រូវ ដូចជាម៉ាស៊ីន CNC ម៉ាស៊ីនបោះពុម្ព 3D និងមនុស្សយន្ត។
ម៉ូទ័រ stepper កូនកាត់ អាចគាំទ្រ microstepping ដែលមានន័យថាពួកគេអាចផ្លាស់ទីក្នុងកម្រិតល្អ (តូចជាងជំហានពេញលេញ) ។ នេះជាលទ្ធផលក្នុងការធ្វើចលនាកាន់តែរលូន និងការគ្រប់គ្រងកាន់តែល្អលើទីតាំង។
ម៉ូទ័រ stepper កូនកាត់មានប្រសិទ្ធភាពថាមពលជាងសមភាគី PM ឬ VR សុទ្ធរបស់ពួកគេ។ ពួកវាដំណើរការនៅកម្រិតបច្ចុប្បន្នទាប ខណៈពេលដែលរក្សាបាននូវកម្លាំងបង្វិលជុំ ដែលធ្វើឱ្យពួកវាស័ក្តិសមសម្រាប់កម្មវិធីដែលដឹងអំពីថាមពល។
ម៉ូទ័រទាំងនេះត្រូវបានរចនាឡើងដើម្បីរក្សាកម្លាំងបង្វិលជុំខ្លាំង សូម្បីតែពេលនៅស្ថានី ដែលមានសារៈសំខាន់សម្រាប់កម្មវិធីដែលត្រូវការទប់ទល់នឹងកម្លាំងខាងក្រៅនៅពេលមិនមានចលនា។
ម៉ូទ័រ stepper កូនកាត់ ជាធម្មតាបង្រួម និងប្រើប្រាស់បានយូរ។ ការរចនារបស់ពួកគេរួមបញ្ចូលគ្នានូវភាពជឿជាក់នៃមេដែកអចិន្រ្តៃយ៍ជាមួយនឹងភាពរឹងមាំនៃការស្ទាក់ស្ទើរអថេរដោយផ្តល់នូវដំណោះស្រាយដ៏រឹងមាំសម្រាប់បរិស្ថានផ្សេងៗ។
ម៉ូទ័រទាំងនេះមានក្នុងទំហំ និងការកំណត់ផ្សេងៗគ្នា ដើម្បីបំពេញតម្រូវការផ្ទុកផ្សេងៗគ្នា។ ពួកវាអាចត្រូវបានកែច្នៃឱ្យសមនឹងកម្មវិធីជាក់លាក់ មិនថាសម្រាប់ម៉ាស៊ីនតូចឬធំទេ។
ការរចនានៃ ម៉ូទ័រ stepper កូនកាត់ កាត់បន្ថយការថយក្រោយ ដោយធានាថាមានការពន្យារពេលតិចតួចបំផុត ឬ 'slack' រវាងពាក្យបញ្ជា និងចលនា។ នេះមានសារៈសំខាន់សម្រាប់កម្មវិធីដែលទាមទារភាពជាក់លាក់ខ្ពស់។
ម៉ូទ័រ stepper កូនកាត់អាចត្រូវបានជំរុញដោយវិធីសាស្រ្តគ្រប់គ្រងផ្សេងៗគ្នា រួមទាំងជំហានពេញលេញ ពាក់កណ្តាលជំហាន និងមីក្រូជំហាន។ ភាពប៉ិនប្រសប់នេះអនុញ្ញាតឱ្យពួកវាត្រូវបានប្រើនៅក្នុងកម្មវិធីផ្សេងៗគ្នាជាមួយនឹងតម្រូវការគ្រប់គ្រងផ្សេងៗគ្នា។
ដោយសារតែប្រតិបត្តិការដ៏មានប្រសិទ្ធភាពរបស់ពួកគេ ម៉ូទ័រ stepper កូនកាត់បង្កើតកំដៅតិចជាងបើប្រៀបធៀបទៅនឹងម៉ូទ័របុរាណ ធ្វើអោយប្រសើរឡើងនូវអាយុកាល និងដំណើរការរបស់ពួកគេក្នុងការប្រើប្រាស់ជាបន្តបន្ទាប់។
ម៉ូទ័រ stepper កូនកាត់ រួមបញ្ចូលគ្នានូវភាពខ្លាំងនៃបច្ចេកវិទ្យាម៉ូទ័រផ្សេងៗគ្នា ដើម្បីផ្តល់នូវដំណោះស្រាយដែលមានប្រសិទ្ធភាពខ្ពស់ ច្បាស់លាស់ និងអាចប្រើប្រាស់បានសម្រាប់កម្មវិធីគ្រប់គ្រងចលនាជាច្រើន។ ការរចនាដ៏រឹងមាំរបស់ពួកគេ កម្លាំងបង្វិលជុំខ្ពស់ និងសមត្ថភាពក្នុងការសម្រេចបាននូវចលនា microstepping រលូនធ្វើឱ្យពួកគេក្លាយជាជម្រើសដ៏ល្អនៅក្នុងឧស្សាហកម្មដូចជា ស្វ័យប្រវត្តិកម្ម មនុស្សយន្ត និងការផលិត។
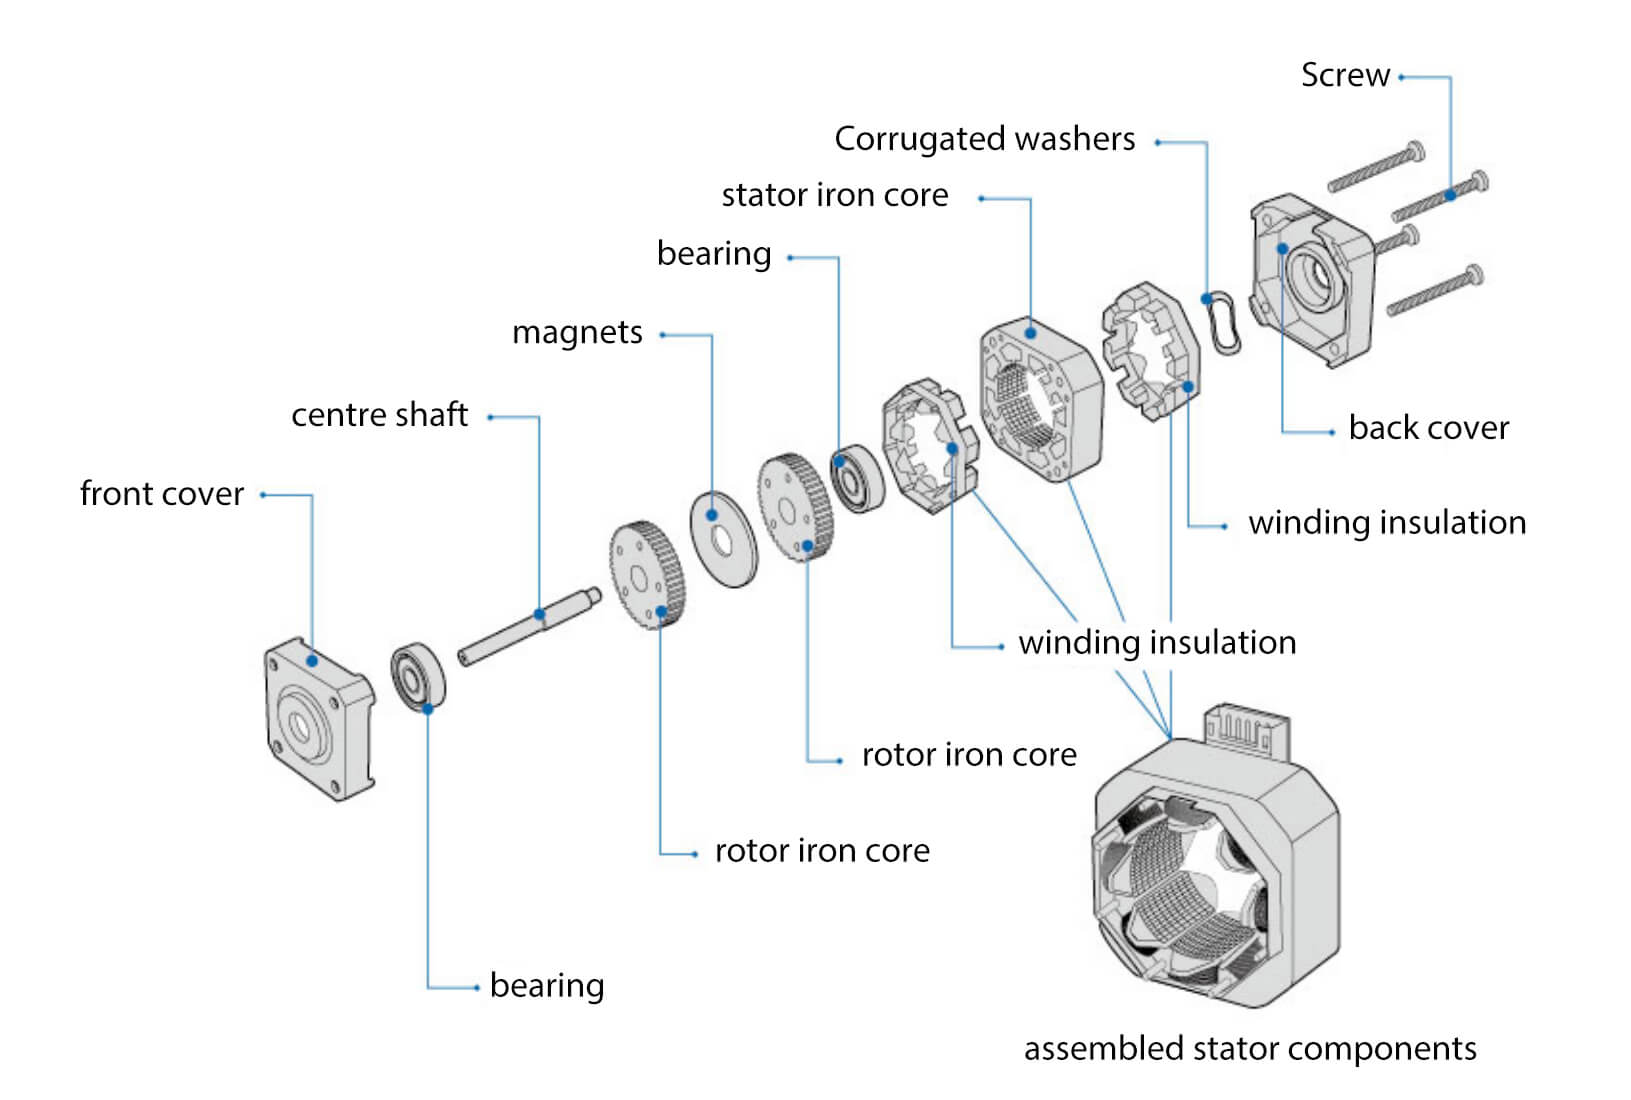
stator, rotor, គម្រប, shaft, bearing, មេដែក, ស្នូលដែក, ខ្សែ, winding insulating, corrugated washers និងដូច្នេះនៅលើ ...
ឧបករណ៏ stator ត្រូវបានផ្តល់ថាមពលក្នុងលំដាប់ជាក់លាក់មួយ បង្កើតវាលម៉ាញេទិកដែលទាក់ទាញ ឬច្រានធ្មេញរបស់ rotor ។
នៅពេលដែលធ្មេញរបស់ rotor តម្រឹមជាមួយបង្គោល stator នោះ rotor ផ្លាស់ទីទៅទីតាំងស្ថេរភាពបន្ទាប់ (a 'ជំហាន') ។
ការរួមបញ្ចូលគ្នានៃមេដែកអចិន្ត្រៃយ៍ និងធ្មេញរបស់ rotor ធានានូវទីតាំងច្បាស់លាស់ និងកម្លាំងបង្វិលជុំខ្ពស់ជាមួយនឹងការបាត់បង់តិចតួចបំផុត។
ម៉ូទ័រ stepper កូនកាត់ ផ្តល់អត្ថប្រយោជន៍ជាច្រើន ដែលធ្វើឱ្យពួកគេក្លាយជាជម្រើសដ៏ពេញនិយមនៅក្នុងកម្មវិធីផ្សេងៗដែលទាមទារភាពជាក់លាក់ និងប្រសិទ្ធភាពខ្ពស់។ ខាងក្រោមនេះជាគុណសម្បត្តិសំខាន់ៗនៃម៉ូទ័រ stepper កូនកាត់៖
ម៉ូទ័រ stepper កូនកាត់ផ្តល់នូវកម្លាំងបង្វិលខ្ពស់ជាងបើប្រៀបធៀបទៅនឹងម៉ូទ័រ stepper ប្រពៃណី។ ទិន្នផលកម្លាំងបង្វិលជុំដែលប្រសើរឡើងនេះធ្វើឱ្យពួកវាល្អសម្រាប់កម្មវិធីដែលត្រូវការថាមពលបន្ថែមទៀត ដូចជាមនុស្សយន្ត ម៉ាស៊ីន CNC និងការបោះពុម្ព 3D ។
អត្ថប្រយោជន៍ចម្បងមួយនៃម៉ូទ័រ stepper កូនកាត់គឺសមត្ថភាពរបស់ពួកគេក្នុងការផ្តល់នូវការគ្រប់គ្រងច្បាស់លាស់លើចលនា។ ការរចនារបស់ពួកគេអនុញ្ញាតឱ្យមានជំហានដែលមានគុណភាពបង្ហាញខ្ពស់ ដែលបកប្រែទៅជាទីតាំងត្រឹមត្រូវ និងចលនារលូន ដែលមានសារៈសំខាន់ក្នុងកិច្ចការដែលទាមទារការគ្រប់គ្រងយ៉ាងល្អិតល្អន់។
ម៉ូទ័រ stepper កូនកាត់ ត្រូវបានរចនាឡើងដើម្បីដំណើរការប្រកបដោយប្រសិទ្ធភាព កាត់បន្ថយការប្រើប្រាស់ថាមពល ខណៈពេលដែលរក្សាបាននូវដំណើរការ។ ប្រសិទ្ធភាពថាមពលនេះមានអត្ថប្រយោជន៍ជាពិសេសនៅក្នុងកម្មវិធីដែលការរក្សាទុកថាមពលមានសារៈសំខាន់ ដោយជួយកាត់បន្ថយការចំណាយប្រតិបត្តិការក្នុងរយៈពេលវែង។
បើប្រៀបធៀបទៅនឹងម៉ូទ័រផ្សេងទៀត ម៉ូទ័រ stepper កូនកាត់ដំណើរការដោយរំញ័រតិច និងសំលេងរំខាន ជាពិសេសនៅពេលប្រើ microstepping ។ នេះធ្វើឱ្យពួកវាល្អសម្រាប់បរិស្ថានដែលសំឡេងរំខានតិចតួច និងចលនារលូនមានសារៈសំខាន់ ដូចជានៅក្នុងឧបករណ៍វេជ្ជសាស្ត្រ ឬម៉ាស៊ីនបោះពុម្ពកម្រិតខ្ពស់។
ម៉ូទ័រ stepper កូនកាត់បង្កើតកំដៅតិចជាងបើប្រៀបធៀបទៅនឹងម៉ូទ័របុរាណ។ ការកាត់បន្ថយកំដៅនេះធ្វើអោយប្រសើរឡើងនូវភាពជាប់បានយូរនៃម៉ូទ័រ និងកាត់បន្ថយតម្រូវការសម្រាប់យន្តការត្រជាក់បន្ថែម ដែលធ្វើឱ្យពួកវាកាន់តែអាចទុកចិត្តបាន និងសន្សំសំចៃ។
ទោះបីជាសមត្ថភាពបង្វិលខ្ពស់របស់ពួកគេក៏ដោយ ម៉ូទ័រ stepper កូនកាត់ មានទំហំតូច ដែលធ្វើឱ្យពួកវាស័ក្តិសមសម្រាប់កម្មវិធីដែលមានឧបសគ្គ។ ស្នាមជើងតូចរបស់ពួកគេគឺជាអត្ថប្រយោជន៍មួយនៅក្នុងគម្រោងដែលតម្រូវឱ្យមានការប្រើប្រាស់ប្រកបដោយប្រសិទ្ធភាពនៃកន្លែងទំនេរ។
ម៉ូទ័រ stepper កូនកាត់ត្រូវបានបង្កើតឡើងដើម្បីប្រើប្រាស់បានយូរជាមួយនឹងសម្ភារៈប្រើប្រាស់បានយូរ និងសំណង់រឹងមាំ។ ភាពជឿជាក់របស់ពួកគេក្នុងប្រតិបត្តិការជាបន្តបន្ទាប់ធ្វើឱ្យពួកគេមានភាពសមស្របនឹងបរិយាកាសឧស្សាហកម្ម និងតម្រូវការខ្ពស់ ដោយធានាបាននូវការថែទាំតិចតួច និងពេលវេលារងចាំ។
ម៉ូទ័រ stepper កូនកាត់ ផ្តល់នូវវិធីសាស្រ្តគ្រប់គ្រងដែលអាចបត់បែនបាន រួមទាំងជំហានពេញលេញ ពាក់កណ្តាលជំហាន និង microstepping ។ ភាពអាចបត់បែនបាននេះអនុញ្ញាតឱ្យអ្នកប្រើប្រាស់ធ្វើការកែតម្រូវដំណើរការម៉ូទ័រតាមតម្រូវការជាក់លាក់របស់ពួកគេ ដោយផ្តល់នូវភាពបត់បែនក្នុងកម្មវិធីផ្សេងៗ។
ជាមួយនឹងការរចនា backlash ទាប ម៉ូទ័រ stepper កូនកាត់កាត់បន្ថយកំហុសទីតាំង និងធានាបាននូវការផ្លាស់ប្តូរកាន់តែរលូនរវាងជំហាន។ នេះមានសារៈសំខាន់ជាពិសេសនៅក្នុងកម្មវិធីដែលមានភាពជាក់លាក់ខ្ពស់ ដែលភាពត្រឹមត្រូវគឺសំខាន់បំផុត។
ខណៈពេលដែល ម៉ូតូ Hybrid stepper ផ្តល់នូវដំណើរការល្អលើសគេ ពួកវានៅតែមានតម្លៃសមរម្យបើប្រៀបធៀបទៅនឹងម៉ូទ័រដែលមានប្រសិទ្ធភាពខ្ពស់ផ្សេងទៀត។ ការរួមបញ្ចូលគ្នានៃប្រសិទ្ធភាពចំណាយ និងប្រសិទ្ធភាពខ្ពស់របស់ពួកគេធ្វើឱ្យពួកគេក្លាយជាជម្រើសសម្រាប់ឧស្សាហកម្មជាច្រើន។
គុណសម្បត្តិនៃម៉ូទ័រ stepper កូនកាត់ធ្វើឱ្យពួកគេក្លាយជាជម្រើសកំពូលសម្រាប់កម្មវិធីដែលទាមទារភាពជាក់លាក់ខ្ពស់ ភាពជឿជាក់ និងប្រសិទ្ធភាពថាមពល។ កម្លាំងបង្វិលជុំដ៏ប្រសើររបស់ពួកគេ ប្រតិបត្តិការរលូន ទំហំបង្រួម និងតម្រូវការថែទាំទាប ធ្វើឱ្យពួកវាល្អសម្រាប់ឧស្សាហកម្មជាច្រើន រួមទាំងមនុស្សយន្ត ការផលិត និងស្វ័យប្រវត្តិកម្ម។ មិនថាអ្នកកំពុងស្វែងរកដំណោះស្រាយដែលមានប្រសិទ្ធភាពថាមពល ឬម៉ូទ័រដែលផ្តល់នូវចលនាច្បាស់លាស់ទេ ម៉ូទ័រ stepper កូនកាត់គឺជាជម្រើសដ៏ល្អមួយ។
ម៉ូទ័រ stepper កូនកាត់ រួមបញ្ចូលគ្នានូវលក្ខណៈនៃមេដែកអចិន្ត្រៃយ៍ (PM) និងម៉ូទ័រស្ទាក់ស្ទើរអថេរ (VR) ។ ម៉ូទ័រទាំងនេះផ្តល់នូវចលនាច្បាស់លាស់ និងកម្លាំងបង្វិលជុំខ្ពស់ ដែលធ្វើឱ្យពួកវាស័ក្តិសមសម្រាប់កម្មវិធីជាច្រើន ចាប់ពីការបោះពុម្ព 3D រហូតដល់ម៉ាស៊ីនមនុស្សយន្ត និងម៉ាស៊ីន CNC ។ ការគ្រប់គ្រងម៉ូទ័រ stepper កូនកាត់ពាក់ព័ន្ធនឹងការគ្រប់គ្រងសញ្ញាដែលជំរុញចលនារបស់វា រួមទាំងទិសដៅ ល្បឿន និងជំហានរបស់វា។ ខាងក្រោមនេះគឺជាការណែនាំជាជំហាន ៗ អំពីរបៀបគ្រប់គ្រងម៉ូទ័រ stepper កូនកាត់ប្រកបដោយប្រសិទ្ធភាព។
ម៉ូទ័រ stepper កូនកាត់ ដំណើរការដោយផ្លាស់ទីក្នុងជំហានដាច់ពីគ្នា ដោយផ្អែកលើលំដាប់នៃជីពចរអគ្គិសនីដែលផ្ញើទៅកាន់ឧបករណ៏ម៉ូទ័រ។ ជីពចរនីមួយៗបង្វិលម៉ូទ័រដោយចំនួនជាក់លាក់ ជាធម្មតា 1.8 °ក្នុងមួយជំហានក្នុងម៉ូទ័រ 200 ជំហាន ដែលបណ្តាលឱ្យមានការបង្វិលពេញលេញ។ តាមរយៈការកែតម្រូវលំដាប់ និងប្រេកង់នៃជីពចរ អ្នកអាចគ្រប់គ្រងទិសដៅ ល្បឿន និងទំហំជំហានរបស់ម៉ូទ័រ។
ម៉ូទ័រ stepper កូនកាត់តម្រូវឱ្យអ្នកបើកបរបំប្លែងសញ្ញាបញ្ជា (ជាធម្មតាពី microcontroller) ទៅជាចរន្ត និងវ៉ុលសមស្រប ដើម្បីជំរុញម៉ូទ័រ។ កម្មវិធីបញ្ជាម៉ូទ័រ stepper ពេញនិយមមួយចំនួនគឺ:
A4988 ៖ ជាកម្មវិធីបញ្ជាដ៏ពេញនិយមដែលគាំទ្រការគ្រប់គ្រងពេញលេញ ពាក់កណ្តាល និង microstepping ។
DRV8825 ៖ ជាកម្មវិធីបញ្ជាដែលគាំទ្រចរន្តខ្ពស់ និង microstepping សម្រាប់ចលនាកាន់តែរលូន។
TB6600 : ជាកម្មវិធីបញ្ជាដ៏រឹងមាំសម្រាប់ម៉ូទ័រ stepper hybrid ដែលមានថាមពលខ្ពស់ ដែលប្រើក្នុងកម្មវិធីធំជាង។
ត្រូវប្រាកដថាកម្មវិធីបញ្ជាដែលអ្នកជ្រើសរើសគឺត្រូវគ្នាជាមួយនឹងលក្ខណៈបច្ចេកទេសនៃម៉ូទ័ររបស់អ្នក ជាពិសេសវ៉ុល ចរន្ត និងដំណោះស្រាយជំហាន។
ដើម្បីគ្រប់គ្រងម៉ូទ័រ stepper កូនកាត់ អ្នកត្រូវតែភ្ជាប់ម៉ូទ័រទៅអ្នកបើកបរឱ្យបានត្រឹមត្រូវ។ ជាធម្មតា ម៉ូទ័រ stepper កូនកាត់មាន 4 ខ្សែ (bipolar) ឬ 6 wires (unipolar) អាស្រ័យលើការរចនា។ ម៉ូទ័រ bipolar ត្រូវការ coils ពីរ ដែលនីមួយៗភ្ជាប់ជាមួយ pin ពីរនៅលើ driver ខណៈពេលដែល unipolar motors អាចរួមបញ្ចូលការចុចកណ្តាលនៅលើ coils ។
ជំហានខ្សែភ្លើងធម្មតា៖
ភ្ជាប់ខ្សភ្លើងម៉ូទ័រទៅនឹងម្ជុលលទ្ធផលរបស់អ្នកបើកបរ។
ភ្ជាប់ការផ្គត់ផ្គង់ថាមពលទៅអ្នកបើកបរដោយយោងទៅតាមការវាយតម្លៃវ៉ុលនិងបច្ចុប្បន្នរបស់វា។
ភ្ជាប់ម្ជុលបញ្ជារបស់អ្នកបើកបរ (STEP និង DIR) ទៅនឹង microcontroller (ដូចជា Arduino) ដើម្បីគ្រប់គ្រងម៉ូទ័រ។
ដើម្បីគ្រប់គ្រងម៉ូទ័រ stepper កូនកាត់ ឧបករណ៍បញ្ជា microcontroller (ឧ. Arduino, Raspberry Pi) ត្រូវបានគេប្រើជាទូទៅ។ microcontroller បញ្ជូន step pulses ទៅកាន់ stepper motor driver ដើម្បីគ្រប់គ្រងចលនារបស់វា។ សញ្ញាសំខាន់ៗដែលអ្នកត្រូវគ្រប់គ្រងគឺ៖
ដំណាក់កាល (សញ្ញាជីពចរ) ៖ ជីពចរនីមួយៗត្រូវបានបញ្ជូនទៅអ្នកបើកបរម៉ូទ័រ stepper បណ្តាលឱ្យម៉ូទ័រដើរមួយជំហាន។
DIR (សញ្ញាទិសដៅ) : សញ្ញានេះកំណត់ទិសដៅនៃការបង្វិល។ ការផ្លាស់ប្តូរកម្រិតតក្កវិជ្ជា (ខ្ពស់ ឬទាប) នៃម្ជុល DIR ប្តូរទិសដៅបង្វិលរបស់ម៉ូទ័រ។
អ្នកត្រូវសរសេរកូដដែលណែនាំ microcontroller ឱ្យបញ្ជូនសញ្ញាសមស្របទៅអ្នកបើកបរម៉ូតូ stepper ។ នេះគឺជាឧទាហរណ៍នៃការគ្រប់គ្រងម៉ូទ័រ stepper កូនកាត់ដោយប្រើ Arduino:
const int stepPin = 3; // STEP pin ភ្ជាប់ទៅ Arduino pin 3 const int dirPin = 4; // ម្ជុល DIR ភ្ជាប់ទៅ Arduino pin 4 void setup() { pinMode(stepPin, OUTPUT); // កំណត់ STEP pin ជា output pinMode(dirPin, OUTPUT); // កំណត់ម្ជុល DIR ជាលទ្ធផល } void loop() { digitalWrite(dirPin, HIGH); // កំណត់ទិសដៅតាមទ្រនិចនាឡិកាសម្រាប់ (int i = 0; i < 200; i++) { // 200 ជំហានសម្រាប់ការបង្វិលពេញមួយ digitalWrite(stepPin, HIGH); // ផ្ញើជីពចរទៅការពន្យាពេលនៃម៉ូទ័រ មីក្រូវិនាទី (1000); // រយៈពេលជីពចរ digitalWrite(stepPin, LOW); // បញ្ចប់ការពន្យាពេលជីពចរMicrosconds(1000); // រយៈពេលជីពចរ } ពន្យាពេល (១០០០); // ផ្អាកមុនពេលផ្លាស់ប្តូរទិសដៅ digitalWrite(dirPin, LOW); // កំណត់ទិសដៅច្រាសទ្រនិចនាឡិកាសម្រាប់ (int i = 0; i < 200; i++) { digitalWrite(stepPin, HIGH); ពន្យារពេលមីក្រូវិនាទី (1000); digitalWrite(stepPin, ទាប); ពន្យារពេលមីក្រូវិនាទី (1000); } ការពន្យាពេល (១០០០); // ផ្អាក }
លេខកូដនេះនឹងបង្វិលម៉ូទ័រតាមទ្រនិចនាឡិកាសម្រាប់ 200 ជំហាន (ការបង្វិលពេញលេញមួយ) ហើយបន្ទាប់មកច្រាសទ្រនិចនាឡិកា។
ល្បឿននៃ ម៉ូទ័រ stepper កូនកាត់ ត្រូវបានកំណត់ដោយប្រេកង់នៃជីពចរដែលបានបញ្ជូនទៅម្ជុល STEP ។ ដើម្បីគ្រប់គ្រងល្បឿន អ្នកអាចកែតម្រូវការពន្យាពេលរវាងជីពចរ។ ការពន្យាពេលខ្លីជាងនឹងនាំឱ្យមានការបង្វិលលឿនជាងមុន ខណៈពេលដែលការពន្យាពេលយូរនឹងធ្វើឱ្យម៉ូទ័រថយចុះ។ ឧទាហរណ៍ ការកាត់បន្ថយការពន្យាពេលដល់ 500 មីក្រូវិនាទី នឹងធ្វើឱ្យម៉ូទ័របង្វិលលឿនជាងមុន។
លើសពីនេះទៀត ប្រសិនបើការបង្កើនល្បឿន និងការបន្ថយល្បឿនត្រូវបានទាមទារ អ្នកអាចបន្ថយបន្តិចម្តងៗ ឬបង្កើនការពន្យាពេលរវាងជីពចរ ដែលជួយការពារចលនាកន្ត្រាក់។ បច្ចេកទេសនេះត្រូវបានគេស្គាល់ថាជាការលោត។
កម្មវិធីបញ្ជាម៉ូទ័រ stepper អាចដំណើរការក្នុងរបៀបជំហានផ្សេងៗគ្នា ដែលប៉ះពាល់ដល់ដំណើរការ និងរលោងរបស់ម៉ូទ័រ។ របៀបទូទៅមួយចំនួនរួមមាន:
របៀបពេញជំហាន ៖ ម៉ូទ័រដើរគ្រប់ជំហាន ដែលបណ្តាលឱ្យមានចលនាតិច ប៉ុន្តែលឿនជាងមុន។
របៀបពាក់កណ្តាលជំហាន ៖ ម៉ូទ័រដើរជំហានតូចជាងរបៀបពេញជំហាន ដែលផ្តល់នូវចលនារលូន និងច្បាស់លាស់ជាងមុន។
Microstepping ៖ នេះគឺជារបៀបភាពជាក់លាក់ខ្ពស់បំផុត ដែលម៉ូទ័រដំណើរការជំហានដ៏ល្អ (បែងចែកជំហានពេញលេញ) ផ្តល់នូវចលនារលូនបំផុត និងដំណោះស្រាយល្អបំផុត។
Microstepping មានប្រយោជន៍ជាពិសេសនៅពេលដែលអ្នកត្រូវការចលនារលូន ភាពជាក់លាក់ខ្ពស់ ដូចជានៅក្នុងការបោះពុម្ព 3D ឬកម្មវិធី CNC ។
នៅក្នុងកម្មវិធីកម្រិតខ្ពស់មួយចំនួន ម៉ូទ័រ stepper កូនកាត់អាចត្រូវបានភ្ជាប់ជាមួយឧបករណ៍បំលែងកូដ ឬប្រព័ន្ធផ្តល់យោបល់ផ្សេងទៀត ដើម្បីតាមដានទីតាំង និងល្បឿនរបស់វា។ ប្រព័ន្ធមតិកែលម្អទាំងនេះជួយធានាថាម៉ូទ័រផ្លាស់ទីទៅទីតាំងដែលចង់បានយ៉ាងត្រឹមត្រូវ ជាពិសេសនៅក្នុងប្រព័ន្ធគ្រប់គ្រងរង្វិលជុំបិទជិត។ ការប្រើឧបករណ៍បំលែងកូដជួយការពារការខកខានជំហាន និងធ្វើអោយប្រសើរឡើងនូវដំណើរការទាំងមូលរបស់ម៉ូទ័រ។
ការគ្រប់គ្រងម៉ូទ័រ stepper កូនកាត់ពាក់ព័ន្ធនឹងការជ្រើសរើសកម្មវិធីបញ្ជាម៉ូទ័រត្រឹមត្រូវ ខ្សែវាឱ្យបានត្រឹមត្រូវ និងការប្រើ microcontroller ដើម្បីបញ្ជូនសញ្ញាជីពចរដែលកំណត់ចលនារបស់ម៉ូទ័រ។ តាមរយៈការកែតម្រូវប្រេកង់នៃជីពចរ ការគ្រប់គ្រងទិសដៅ និងការជ្រើសរើសរបៀបជំហានផ្សេងៗគ្នា អ្នកអាចសម្រេចបាននូវការគ្រប់គ្រងចលនាច្បាស់លាស់សម្រាប់កម្មវិធីដ៏ធំទូលាយមួយ។ ជាមួយនឹងការរៀបចំត្រឹមត្រូវ ម៉ូទ័រ stepper កូនកាត់ផ្តល់នូវចលនារលូន ត្រឹមត្រូវ និងអាចទុកចិត្តបានសម្រាប់អ្វីៗគ្រប់យ៉ាងចាប់ពីមនុស្សយន្ត រហូតដល់ការបោះពុម្ព 3D។
ម៉ូទ័រ stepper កូនកាត់ ត្រូវបានគេប្រើយ៉ាងទូលំទូលាយនៅក្នុងកម្មវិធីដែលត្រូវការការគ្រប់គ្រងច្បាស់លាស់នៃចលនា ការបង្វិល និងទីតាំង។ ម៉ូទ័រទាំងនេះគឺស័ក្តិសមជាពិសេសសម្រាប់ការងារដែលទាមទារភាពត្រឹមត្រូវ ភាពជឿជាក់ និងប្រសិទ្ធភាព។ ខាងក្រោមនេះជាកម្មវិធីទូទៅ និងចម្រុះបំផុតនៃម៉ូទ័រ stepper៖
ចលនាមួយជំហានម្តង ៗ គឺចាំបាច់សម្រាប់ការបោះពុម្ព 3D ។ ម៉ូទ័រ Stepper គ្រប់គ្រងចលនាច្បាស់លាស់នៃក្បាលព្រីន និងវេទិកាបង្កើត ដែលអនុញ្ញាតឱ្យបង្កើតគំរូស្មុគស្មាញ និងលម្អិត។ សមត្ថភាពរបស់ពួកគេក្នុងការផ្លាស់ទីក្នុងកម្រិតតូច និងត្រឹមត្រូវធ្វើឱ្យពួកគេល្អបំផុតសម្រាប់បច្ចេកវិទ្យានេះ។
នៅក្នុងម៉ាស៊ីន CNC (Computer Numerical Control) ម៉ូទ័រ stepper គ្រប់គ្រងចលនានៃឧបករណ៍កាត់ និង workpieces ជាមួយនឹងភាពជាក់លាក់ខ្ពស់។ ភាពត្រឹមត្រូវនេះគឺចាំបាច់សម្រាប់ដំណើរការកិន ការបង្វិល ការខួង និងការឆ្លាក់ដែលទាមទារកម្រិតខ្ពស់នៃព័ត៌មានលម្អិត និងអាចធ្វើម្តងទៀតបាន។
ម៉ូទ័រ Stepper ត្រូវបានគេប្រើជាទូទៅនៅក្នុងមនុស្សយន្តសម្រាប់គ្រប់គ្រងចលនានៃដៃមនុស្សយន្ត កង់ ឬសមាសធាតុមេកានិចផ្សេងទៀត។ ការគ្រប់គ្រងយ៉ាងច្បាស់លាស់របស់ពួកគេអាចឱ្យមនុស្សយន្តអាចបំពេញកិច្ចការស្មុគស្មាញជាមួយនឹងភាពត្រឹមត្រូវខ្ពស់នៅក្នុងឧស្សាហកម្មដូចជាការផលិត ការថែទាំសុខភាព និងការស្រាវជ្រាវ។
នៅក្នុងការថតរូប និងភាពយន្ត ម៉ូទ័រ stepper ត្រូវបានប្រើនៅក្នុងប្រព័ន្ធគ្រប់គ្រងកាមេរ៉ា ដើម្បីសម្រេចបាននូវការលៃតម្រូវការផ្តោតអារម្មណ៍ បង្រួម និង Panning យ៉ាងរលូន និងត្រឹមត្រូវ។ ចលនាច្បាស់លាស់របស់ពួកគេគឺចាំបាច់សម្រាប់ការចាប់យករូបភាពច្បាស់លាស់ និងស្ថិរភាព ជាពិសេសនៅក្នុងការកំណត់អាជីព។
នៅក្នុងខ្សែសង្វាក់ផលិតកម្មដោយស្វ័យប្រវត្តិ ម៉ូទ័រ stepper គ្រប់គ្រងខ្សែក្រវ៉ាត់ conveyor អាវុធដំឡើង និងប្រព័ន្ធវេចខ្ចប់។ សមត្ថភាពរបស់ពួកគេក្នុងការអនុវត្តចលនាដដែលៗ និងច្បាស់លាស់ធ្វើឱ្យពួកគេក្លាយជាឧបករណ៍ដ៏មានតម្លៃនៅក្នុងឧស្សាហកម្មដូចជា ការផលិតរថយន្ត ការកែច្នៃម្ហូបអាហារ និងការផ្គុំគ្រឿងអេឡិចត្រូនិក។
ម៉ូទ័រ Stepper ត្រូវបានប្រើនៅក្នុងម៉ាស៊ីនវាយនភណ្ឌ ដើម្បីគ្រប់គ្រង looms ម៉ាស៊ីនប៉ាក់ និងម៉ាស៊ីនដេរ។ ចលនាច្បាស់លាស់របស់ពួកគេធានានូវការដេរត្រឹមត្រូវ ការតម្បាញ និងការបង្កើតលំនាំ ធ្វើអោយប្រសើរឡើងនូវប្រសិទ្ធភាព និងគុណភាពក្នុងការផលិតវាយនភ័ណ្ឌ។
ម៉ូទ័រ Stepper ត្រូវបានរកឃើញជាទូទៅនៅក្នុងឧបករណ៍វេជ្ជសាស្ត្រដែលទាមទារចលនាច្បាស់លាស់ ដូចជាម៉ាស៊ីនបូមទឹក រ៉ូបូតវះកាត់ និងម៉ាស៊ីនពិនិត្យរោគវិនិច្ឆ័យ។ ភាពត្រឹមត្រូវ និងភាពជឿជាក់របស់ពួកគេធានាថាឧបករណ៍ទាំងនេះបំពេញការងារសំខាន់ៗប្រកបដោយសុវត្ថិភាព និងមានប្រសិទ្ធភាព។
នៅក្នុងម៉ាស៊ីនបោះពុម្ព និងម៉ាស៊ីនស្កេន ម៉ូទ័រ stepper គ្រប់គ្រងចលនារបស់ក្រដាស ប្រអប់ព្រីន និងក្បាលម៉ាស៊ីនស្កេន។ នេះធានាបាននូវភាពជាក់លាក់ខ្ពស់ទាំងក្នុងដំណើរការបោះពុម្ព និងស្កេន ដែលរួមចំណែកដល់គុណភាពនៃលទ្ធផលចុងក្រោយ។
នៅក្នុងកម្មវិធីលំហអាកាស ម៉ូទ័រ stepper ត្រូវបានប្រើនៅក្នុងប្រព័ន្ធគ្រប់គ្រងសម្រាប់ទីតាំងផ្កាយរណប ប្រព័ន្ធរ៉ាដា និងទីតាំងអង់តែន។ ភាពជាក់លាក់ខ្ពស់ និងភាពជឿជាក់របស់ពួកគេមានសារៈសំខាន់ណាស់សម្រាប់ការធានានូវដំណើរការត្រឹមត្រូវនៃប្រព័ន្ធសំខាន់ៗទាំងនេះ។
ការគ្រប់គ្រងចលនាមួយជំហានម្តងៗត្រូវបានប្រើប្រាស់នៅក្នុងឧបករណ៍អេឡិចត្រូនិកជាច្រើនប្រភេទដូចជា ថាស ប្រដាប់ប្រើប្រាស់ក្នុងផ្ទះ និងឧបករណ៍ដែលអាចលៃតម្រូវបានសម្រាប់ទូរទស្សន៍។ ម៉ូទ័រ Stepper ធានាថាឧបករណ៍ទាំងនេះដំណើរការយ៉ាងរលូន និងមានភាពជាក់លាក់ បង្កើនបទពិសោធន៍អ្នកប្រើប្រាស់។
ម៉ូទ័រ stepper កូនកាត់ ត្រូវបានគេប្រើយ៉ាងទូលំទូលាយនៅក្នុងប្រព័ន្ធដែលទាមទារការគ្រប់គ្រងទីតាំងត្រឹមត្រូវ ដូចជាប្រព័ន្ធអង់តែន តេឡេស្កុបម៉ោន និងឧបករណ៍បង្វិល។ ពួកគេផ្តល់នូវចលនាដែលអាចទុកចិត្តបាន ធ្វើម្តងទៀតបាន ធានានូវទីតាំងច្បាស់លាស់ក្នុងវិស័យផ្សេងៗ ចាប់ពីតារាសាស្ត្រ រហូតដល់ការកម្សាន្ត។
នៅក្នុងម៉ាស៊ីនលក់ ម៉ូទ័រ stepper គ្រប់គ្រងចលនានៃផលិតផល ដើម្បីធានាបាននូវការចែកចាយត្រឹមត្រូវ។ ភាពជាក់លាក់របស់ពួកគេធានាថាផលិតផលត្រឹមត្រូវត្រូវបានបញ្ជូនទៅអតិថិជនដោយគ្មានកំហុស ធ្វើអោយប្រសើរឡើងនូវប្រសិទ្ធភាពនៃម៉ាស៊ីន។
ម៉ូទ័រ Stepper គឺមិនអាចខ្វះបាននៅក្នុងឧស្សាហកម្មដែលពឹងផ្អែកលើចលនាដែលបានគ្រប់គ្រងច្បាស់លាស់។ សមត្ថភាពរបស់ពួកគេក្នុងការផ្តល់នូវចលនាដែលអាចធ្វើម្តងទៀតបានត្រឹមត្រូវធ្វើឱ្យពួកគេក្លាយជាធាតុផ្សំដ៏សំខាន់នៅក្នុងកម្មវិធីចាប់ពីការបោះពុម្ព 3D ដល់លំហអាកាស។ នៅពេលដែលបច្ចេកវិទ្យាបន្តរីកចម្រើន ភាពបត់បែន និងភាពជឿជាក់នៃម៉ូទ័រ stepper ធានានូវការប្រើប្រាស់ជាបន្តបន្ទាប់នៅក្នុងឧស្សាហកម្មជាច្រើន ធ្វើអោយប្រសើរឡើងនូវស្វ័យប្រវត្តិកម្ម ភាពជាក់លាក់ និងប្រសិទ្ធភាព។


