זרם: 2.8A
התנגדות: 0.7Ω
מומנט מדורג: 0.55Nm
מקודד: 1000ppr / 17bit / 15bit
BFISC57-P1A3 עם בורג עופרת חיצוני
BesFoc
מנועים משולבים
חיצוני מסוג T ליניארי
נמה 23-57 מ'מ
סוג דופק, RS485 ModBus, רשת CANopen
10 יחידות
| זְמִינוּת: | |
|---|---|
מנועי צעד ליניאריים יכולים להפחית באופן דרמטי את העלות ולחסוך מקום. אין צימוד, אין תמיכת מיסבים נוספת ואין צורך בעבודת הרכבה. זה לא רק מפחית את העלות אלא גם מפחית את שיעור הכשלים בגלל מספר קטן יותר של רכיבים ובנייה פשוטה יותר. ביישומים עם דירוג עומס קטן אין צורך במדריך ליניארי. העיצוב המיוחד והחומר של האגוז מבטיחים פעולות חיים ארוכים.
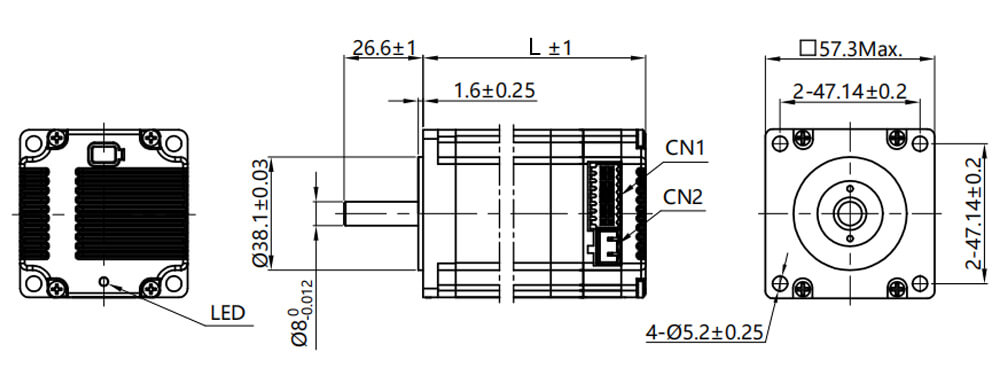
Besfoc nema 23 BFISC57-P1A3 57x57x61.5mm מנוע סרוו צעד ליניארי משולב עם בקרת Pluse 1.8Degree 2.8A 0.7Ω 1.4mH 0.55Nm עם דרייבר משולב של 1000ppr / 17bit / 15bit. לדרישות שונות של מנוע סרוו משולבים נוספים אנא פנה אלינו!!!
פיר ואורך מהלך שונים
עיצוב אגוז מיוחד
הגנת IP גבוהה יותר
סוג: מנוע צעד ליניארי משולב Nema23 עם בורג עופרת חיצוני
שם הדגם: BFISC57-P1A3 עם בורג עופרת חיצוני
שלב: 2
זווית צעד: 1.8 מעלות
זרם: 2.8A
התנגדות: 0.7Ω±10% (20℃)
השראות: 1.4mH±20% (1kHz 1V RMS)
מומנט אחיזה: 0.55Nm (77.89oz.in)
מקודד: 1000ppr / 17Bit / 15Bit
שיטת בקרה: פלוס (CANopen, RS485 אופציונלי)
גודל מסגרת: Nema 23 (57x57 מ'מ)
אורך גוף: 61 מ'מ
קוטר פיר: 8 מ'מ
אורך פיר: 21 מ'מ
קוטר פיר: Tr5, Tr6, Tr8, Tr10
סוג פיר: בורג עופרת חיצוני מסוג T
Cortex-M4 core בקר מיקרו 32 סיביות בעל ביצועים גבוהים
תדר תגובת הדופק הגבוה ביותר יכול להגיע ל-200KHz
פונקציית הגנה מובנית, המבטיחה למעשה שימוש בטוח במכשיר
ויסות זרם אינטליגנטי להפחתת רעידות, רעש וייצור חום
אימוץ התנגדות פנימית נמוכה MOS, החימום מופחת ב-30% בהשוואה למוצרים רגילים
טווח מתח: DC12V-36V
עיצוב משולב עם מנוע הנעה משולב, התקנה קלה, טביעת רגל קטנה וחיווט פשוט
מצויד בפונקציית חיבור נגד הפוך
סוג דופק
סוג רשת RS485 MODbus RTU
סוג רשת CANopen
סוג עמיד למים: IP30, IP54, IP65, אופציונלי
ציוד רפואי, הובלה לוגיסטית, אוטומציה תעשייתית, מכונות טקסטיל, לייזר, ציור, תעשיית מרכיבי הרפואה הסינית המסורתית וכו'
| מפרט חשמלי | ||
| סוג מוצר |
/ | מנוע צעד ליניארי משולב Nema 23 עם דרייבר |
| שם הדגם | / | BFISC57-P1A3 עם בורג עופרת חיצוני |
| שָׁלָב | שָׁלָב | 2 |
| זווית צעד | ° | 1.8 |
| נוֹכְחִי | א | 2.8 |
| הִתנַגְדוּת | Ω | 0.7 |
| הַשׁרָאוּת | mH | 1.4 |
| מומנט מדורג | נ'מ | 0.55 |
| גובה כולל | מ'מ | 61.5 |
| קוֹדַאִי |
/ | 1000ppr / 17Bit / 15Bit |
| מחלקת בידוד | / | ב |
| מפרט פיזי | ||
| גודל מסגרת | מ'מ | Nema 23 (57 x 57) |
| סוג פיר פלט | / | מנוע צעד ליניארי עם בורג עופרת חיצוני מסוג T |
| קוטר פיר | מ'מ | Tr8, Tr9.525, Tr10 |
| מספר לידים | / | 4 |
| אורך לידים | מ'מ | 300 |
| מפרט פיזי של מוט בורג עופרת מסוג T | |||||||
| קוטר בורג | עופרת בורג | Screw Pitch | נסיעה לכל שלב | קוטר בורג | עופרת בורג | Screw Pitch | נסיעה לכל שלב |
| מ'מ | מ'מ |
מ'מ |
מ'מ |
מ'מ |
מ'מ |
מ'מ |
מ'מ |
| Tr8 | 0.5 | 0.5 | 0.0025 |
Tr9.525 | 0.635 | 0.635 |
0.003175 |
| 2 | 2 | 0.01 | 1.27 | 1.27 | 0.00635 | ||
| 4 | 2 | 0.02 | 1.5875 | 1.5875 | 0.0079375 | ||
| 8 | 2 | 0.04 | 2.54 | 2.54 | 0.0127 | ||
| 12 | 2 | 0.06 | 5.08 | 2.54 | 0.0254 | ||
| 20 | 2.5 | 0.1 | 6.35 | 3.175 |
0.03175 | ||
| Tr10 | 2 | 2 | 0.01 | 10.16 | 1.12 |
0.0508 | |
| 4 | 2 | 0.02 | 12.7 | 3.175 |
0.0635 | ||
| 10 | 2 | 0.05 | 25.4 | 3.175 |
0.127 | ||
| 12 | 3 | 0.06 | |||||
| סְבִיבָה | פרמטרים |
| שיטת בישול | קירור טבעי או מאולץ |
| בַּקָשָׁה | הימנע מאבק, שמן וגזים מאכלים; להתרחק מציוד יצירת חום אחר; לאסור נוכחות של גזים דליקים ואבק מוליך. |
| טמפרטורת הפעלה | 0℃ ~ +50℃ |
| לחות סביבתית | ≤85%RH (ללא עיבוי) |
| רעידות | מקסימום 5.9 מ'ר/ש'ר |
| טמפרטורת אחסון | -25℃ ~ +70℃ |
| צֶבַע | שֵׁם | פוּנקצִיָה |
| יָרוֹק | PWR | מחוון כוח |
| אָדוֹם | א.ל.מ | מחוון אזעקה |
| / |
פלוס |
CANopen / RS485 |
|||||
| נמלים | פִּין | שם הנמל | תֵאוּר | שם הנמל | תֵאוּר | ||
| CN1 | 1 | PUL+ | אות דופק | DI1+ | אות פלט דיגיטלי | ||
| 2 | PUL- |
DI1- | |||||
| 3 | +DIR | אות כיוון | DI2+ | אות פלט דיגיטלי | |||
| 4 | דיר- |
DI2- | |||||
| 5 | ENA+ | אפשר אות | DI3+ | אות פלט דיגיטלי | |||
| 6 | ENA- |
DI3- | |||||
| 7 | NC | לא מוגדר | DI4+ | אות פלט דיגיטלי | |||
| 8 | NC | לא מוגדר | DI4- | ||||
| 9 | ALM+ | אות אזעקה | DO1+ | אות פלט דיגיטלי | |||
| 10 | ALM- |
DO1- | |||||
| 11 | PEND+ |
אות בהמתנה | DO2+ | אות פלט דיגיטלי | |||
| 12 | המתנה- |
DO2- | |||||
| 13 | NC |
לא מוגדר | CANL | אוטובוס CAN ברמה נמוכה | 485A | אות פונקציונלי | |
| 14 | NC | לא מוגדר | CANH | אוטובוס CAN ברמה גבוהה | 485B | ||
| 15 | NC |
לא מוגדר | CANL | אוטובוס CAN ברמה נמוכה | 485A | ||
| 16 | NC | לא מוגדר | CANH | אוטובוס CAN ברמה גבוהה | 485B | ||
| CN2 |
1 | DC+ | חיבור חשמל | זֶרֶם יָשָׁר- |
חיבור חשמל | DC+ | חיבור חשמל |
| 2 | זֶרֶם יָשָׁר- | DC+ | זֶרֶם יָשָׁר- | ||||
| פִּין | שם הנמל | תֵאוּר |
| 1 | SW1 | חלוקת משנה של הגדרות |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
הגדרת כיוון סיבוב המנוע |
| לְסַעֵף | SW1 | SW2 |
SW3 |
SW4 |
| 200 | כבוי |
כבוי |
כבוי |
כבוי |
| 400 | עַל |
כבוי |
כבוי |
כבוי |
| 800 | כבוי |
עַל |
כבוי |
כבוי |
| 1600 | עַל |
עַל |
כבוי |
כבוי |
| 3200 | כבוי |
כבוי |
עַל |
כבוי |
| 6400 | עַל |
כבוי |
עַל |
כבוי |
| 12800 | כבוי |
עַל |
עַל |
כבוי |
| 25600 |
עַל |
עַל |
עַל |
כבוי |
| 1000 | כבוי |
כבוי |
כבוי |
עַל |
| 2000 | עַל |
כבוי |
כבוי |
עַל |
| 4000 | כבוי |
עַל |
כבוי |
עַל |
| 5000 | עַל |
עַל |
כבוי |
עַל |
| 8000 | כבוי |
כבוי |
עַל |
עַל |
| 10000 | עַל |
כבוי |
עַל |
עַל |
| 20000 | כבוי |
עַל |
עַל |
עַל |
| 25000 | עַל |
עַל |
עַל |
עַל |
המשתמש יכול להגדיר את כיוון סיבוב המנוע באמצעות SW5, הפועל יחד עם אות הבקרה DIR. שינוי הגדרת SW5 או אות בקרת DIR יכול לשנות את כיוון סיבוב המנוע הנוכחי.
| הוראות הגעה | SW5 | DIR |
| CW | כבוי | רמה נמוכה |
| CCW | עַל | רמה נמוכה |
| CCW | כבוי | רמה גבוהה או מושעה |
| CW | עַל | רמה גבוהה או מושעה |

גלגלות מתכת
גלגלת פלסטיק
צִיוּד
פין פיר
פיר מושחל
מתקן לפאנל
פיר חלול
פיר מושחל
מתקן לפאנל
דירת יחיד
שטוח כפול
פיר מפתח
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
עוֹפֶרֶת לִדפּוֹק |
מפעיל ליניארי | ליניארי תְנוּעָה |
תוֹלַעַת תֵבַת הִלוּכִים |
מעטפת לחיצה | פִּיר | תֵבַת הִלוּכִים | רמת IP | בֶּלֶם | יותר מותאם אישית |
צעד-סרוו סטנדרטי, ראה [מנוע צעד-סרוו משולב BFISC57-P1A3].
עם תיבת הילוכים פלנטרית, ראה [BFISC57-P1A3 צעד-סרוו משולב עם תיבת הילוכים פלנטרית דיוק גבוה].
עם תיבת הילוכים תולעת, ראה [BFISC57-P1A3 צעד-סרוו משולב עם תיבת הילוכים].
עם בורג כדורי, ראה [BFISC57-P1A3 צעד-סרוו משולב עם בורג כדורי ליניארי].
עם מודול ליניארי, ראה [BFISC57-P1A3 צעד-סרוו משולב עם מודול ליניארי].
עבור מומנט נמוך, ראה [0.55Nm - BFISC57-P2A3].
עבור מומנט בינוני, ראה [1.89Nm - BFISC57-P3A3].
עבור מומנט בינוני, ראה [2.20Nm - BFISC57-P4A3].
עבור מומנט בינוני, ראה [2.80Nm - BFISC57-P5A3].
עבור מומנט גבוה, ראה [3.00Nm - BFISC57-P6A3].
בתור איש מקצוע [יצרן מנועי צעד משולב ] , BESFOC מספקת פתרונות בקרת תנועה מותאמים אישית ללקוחות גלובליים. למידע נוסף על יכולות המפעל שלנו.
© זכויות יוצרים 2024 CHANGZHOU BESFOC MOTOR CO., LTD כל הזכויות שמורות.