ปัจจุบัน: 2.8A
ความต้านทาน: 0.9Ω
แรงบิดสูงสุด: 1.2Nm(169.93oz.in)
ตัวเข้ารหัส: 1,000ppr / 17bit / 15bit
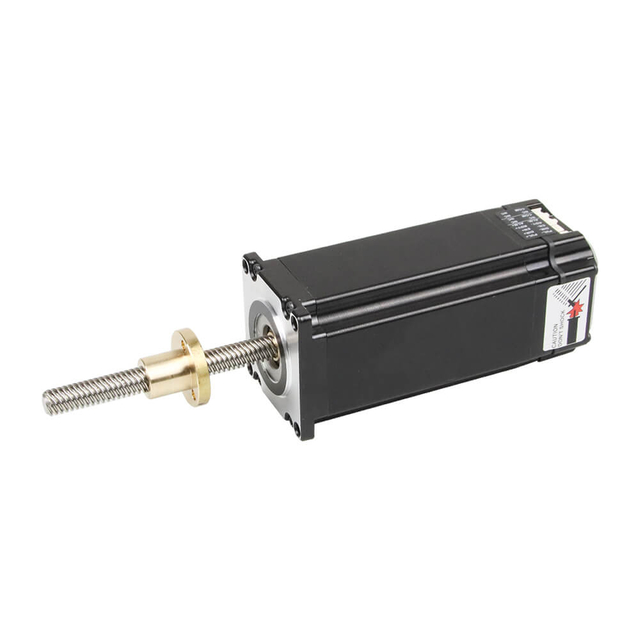
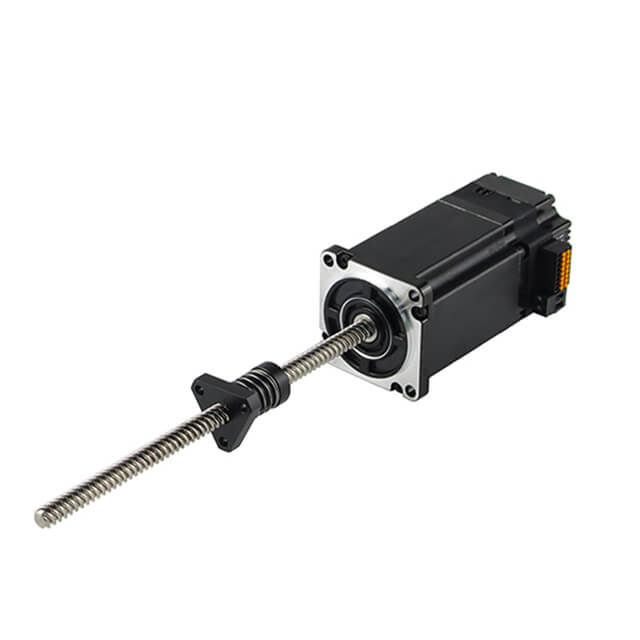
BFISC57-P2A3 การเคลื่อนที่เชิงเส้นแบบรวม
บีสฟอค
มอเตอร์แบบรวม
เนม่า23-57มม
ประเภทพัลส์, RS485 ModBus, เครือข่าย CANopen
10 ชิ้น
| มีจำหน่าย: | |
|---|---|
BFISC57-P2A3 คือมอเตอร์สเต็ปเปอร์เชิงเส้นแบบบูรณาการที่มีแรงบิดสูงกว่าและมอเตอร์โมดูลตัวเลื่อนลีดสกรูพร้อมการควบคุมพัลส์ ให้แรงบิดพิกัด 1.2 Nm พร้อมมุมขั้น 1.8°, กระแสเฟส 2.8 A, ความต้านทานเฟส 0.9 Ω และความเหนี่ยวนำเฟส 3 mH มอเตอร์มีความยาวลำตัว 75 มม. และน้ำหนัก 0.8 กก. ให้ความจุแรงบิดเพิ่มขึ้นสำหรับกลไกเชิงเส้นตรงเมื่อเทียบกับโครงสร้าง S2 ที่เล็กกว่า ตัวเข้ารหัส 1000 ppr / 17 บิต / 15 บิตในตัว รองรับการตรวจสอบตำแหน่งและการเคลื่อนไหวตามผลตอบรับ เนื่องจากสเต็ปเปอร์มอเตอร์ขับเคลื่อนด้วยสกรู สามารถรวมเข้ากับขั้นตอนการวางตำแหน่งเชิงเส้น กลไกการยก อุปกรณ์จ่าย เครื่องตรวจสอบ และโมดูลระบบอัตโนมัติ BFISC57-P2A3 เหมาะอย่างยิ่งสำหรับนักออกแบบ OEM ที่กำลังมองหาสเต็ปเปอร์เชิงเส้น NEMA 23 ที่ควบคุมด้วยพัลส์ มอเตอร์ลีดสกรู ตัวกระตุ้นเชิงเส้นในตัว หรือโมดูลตัวเลื่อนสเต็ปเปอร์
ประเภท: สเต็ปเปอร์มอเตอร์ Nema23 พร้อมไดรเวอร์ในตัว
ชื่อรุ่น: BFISC57-P2A3
เฟส: 2
มุมขั้นบันได: 1.8 องศา
แรงดันไฟฟ้า: 2.52V
ปัจจุบัน: 2.8A
ความต้านทาน: 0.9Ω±10%(20 ℃)
ตัวเหนี่ยวนำ: 3mH ± 20% (1kHz 1V RMS)
แรงบิดในการถือครอง: 1.2Nm (77.89oz.in)
ตัวเข้ารหัส: 1,000ppr / 17Bit
วิธีการควบคุม: Pluse (RS485, พัลส์เสริม)
ขนาดเฟรม: Nema 23 (57x57mm)
ความยาวลำตัว: 75 มม
เส้นผ่านศูนย์กลางเพลา: 8 มม
ความยาวเพลา: 21 มม
Cortex-M4 core ไมโครคอนโทรลเลอร์ 32 บิตประสิทธิภาพสูง
ความถี่ตอบสนองพัลส์สูงสุดสามารถเข้าถึง 200KHz
ฟังก์ชั่นการป้องกันในตัวช่วยให้มั่นใจได้ถึงการใช้งานอุปกรณ์อย่างปลอดภัย
การควบคุมกระแสไฟฟ้าอัจฉริยะเพื่อลดการสั่นสะเทือน เสียง และการสร้างความร้อน
ใช้ความต้านทานภายใน MOS ต่ำ ความร้อนลดลง 30% เมื่อเทียบกับผลิตภัณฑ์ทั่วไป
ช่วงแรงดันไฟฟ้า: DC12V-36V
การออกแบบที่ผสานรวมกับมอเตอร์ขับเคลื่อนในตัว ติดตั้งง่าย ใช้พื้นที่น้อย และเดินสายง่าย
พร้อมกับฟังก์ชั่นป้องกันการย้อนกลับการเชื่อมต่อ
ประเภทชีพจร
ประเภทเครือข่าย RS485 MODbus RTU
CANเปิดประเภทเครือข่าย
ประเภทกันน้ำ: IP30, IP54, IP65, อุปกรณ์เสริม
อุปกรณ์ทางการแพทย์ การขนส่งโลจิสติกส์ ระบบอัตโนมัติทางอุตสาหกรรม เครื่องจักรสิ่งทอ เลเซอร์ การวาดภาพ อุตสาหกรรมส่วนผสมยาจีนโบราณ ฯลฯ
| ข้อกำหนดทางไฟฟ้า | ||
| ประเภทสินค้า |
/ | Nema 23 เซอร์โวมอเตอร์สเต็ปเปอร์เคลื่อนที่เชิงเส้นในตัว |
| ชื่อรุ่น | / | BFISC57-P2A3 การเคลื่อนที่เชิงเส้นแบบรวม |
| เฟส | เฟส | 2 |
| มุมก้าว | ° | 1.8 |
| แรงดันไฟฟ้า |
วี | 2.52 |
| ปัจจุบัน | ก | 2.8 |
| ความต้านทาน | โอห์ม | 0.9 |
| ตัวเหนี่ยวนำ | mH | 3 |
| แรงบิดสูงสุด | นิวตันเมตร | 1.2 |
| ความสูงรวม | มม | 75 |
| ตัวเข้ารหัส |
/ | 1,000ppr / 17Bit / 15Bit |
| ชั้นฉนวน | / | บี |
| พารามิเตอร์ไดรเวอร์ |
นาที | เรตติ้ง | สูงสุด |
| แรงดันไฟฟ้าขาเข้า (V) |
16 | 24 | 48 |
| แรงดันไฟฟ้าขาเข้าลอจิก (V) | 5 | 5 | 24 |
| กระแสอินพุตลอจิก (mA) | 10 | 10 | 50 |
| ความถี่พัลส์ (KHz) | 200 |
| สิ่งแวดล้อม | พารามิเตอร์ |
| วิธีการทำความเย็น | การระบายความร้อนตามธรรมชาติหรือแบบบังคับ |
| แอปพลิเคชัน | หลีกเลี่ยงฝุ่น น้ำมัน และก๊าซที่มีฤทธิ์กัดกร่อน เก็บให้ห่างจากอุปกรณ์สร้างความร้อนอื่น ๆ ห้ามไม่ให้มีก๊าซที่ติดไฟได้และฝุ่นที่เป็นสื่อกระแสไฟฟ้า |
| อุณหภูมิในการทำงาน | 0°C ~ +50°C |
| ความชื้นในสิ่งแวดล้อม | ≤85% RH (ไม่มีการควบแน่น) |
| การสั่นสะเทือน | สูงสุด 5.9 ม./วินาที² |
| อุณหภูมิในการจัดเก็บ | -25°C ~ +70°C |
| สี | ชื่อ | การทำงาน |
| สีเขียว | สปป | ไฟแสดงสถานะ |
| สีแดง | เอแอลเอ็ม | ตัวบ่งชี้สัญญาณเตือน |
| เข็มหมุด | ชื่อพอร์ต | คำอธิบาย |
| 1 | SW1 | การตั้งค่าที่อยู่เครื่อง |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
CANopen การตั้งค่าอัตรารับส่งข้อมูลการสื่อสาร |
| / |
พลัส |
สามารถเปิด/RS485 |
|||||
| พอร์ต | เข็มหมุด | ชื่อพอร์ต | คำอธิบาย | ชื่อพอร์ต | คำอธิบาย | ||
| ซีเอ็น1 | 1 | พูล+ | สัญญาณพัลส์ | DI1+ | สัญญาณเอาท์พุตดิจิตอล | ||
| 2 | พูล- |
DI1- | |||||
| 3 | ดีไออาร์+ | สัญญาณทิศทาง | DI2+ | สัญญาณเอาท์พุตดิจิตอล | |||
| 4 | ดีอาร์- |
DI2- | |||||
| 5 | อีน่า+ | เปิดใช้งานสัญญาณ | DI3+ | สัญญาณเอาท์พุตดิจิตอล | |||
| 6 | อีนา- |
DI3- | |||||
| 7 | เอ็นซี | ไม่ได้กำหนด | DI4+ | สัญญาณเอาท์พุตดิจิตอล | |||
| 8 | เอ็นซี | ไม่ได้กำหนด | DI4- | ||||
| 9 | เอแอลเอ็ม+ | สัญญาณเตือน | DO1+ | สัญญาณเอาท์พุตดิจิตอล | |||
| 10 | ALM- |
DO1- | |||||
| 11 | ค้างอยู่+ |
สัญญาณรอดำเนินการ | ดีโอ2+ | สัญญาณเอาท์พุตดิจิตอล | |||
| 12 | ค้างอยู่- |
DO2- | |||||
| 13 | เอ็นซี |
ไม่ได้กำหนด | CANL | CAN บัสระดับต่ำ | 485เอ | สัญญาณการทำงาน | |
| 14 | เอ็นซี | ไม่ได้กำหนด | CANH | CAN บัสระดับสูง | 485B | ||
| 15 | เอ็นซี |
ไม่ได้กำหนด | CANL | CAN บัสระดับต่ำ | 485เอ | ||
| 16 | เอ็นซี | ไม่ได้กำหนด | CANH | CAN บัสระดับสูง | 485B | ||
| ซีเอ็น2 |
1 | ดีซี+ | การเชื่อมต่อสายไฟ | ดีซี- |
การเชื่อมต่อสายไฟ | ดีซี+ | การเชื่อมต่อสายไฟ |
| 2 | ดีซี- | ดีซี+ | ดีซี- | ||||
| พอร์ต | เข็มหมุด | ชื่อพอร์ต | คำอธิบาย |
| ซีเอ็น4 | 1 | จีเอ็นดี | การเดินสายไฟของแหล่งจ่ายไฟเชิงลบ |
| 2 | วีซีซี | การเดินสายไฟของแหล่งจ่ายไฟบวก | |
| CN5 | 1 | RXD | ตัวรับสัญญาณการสื่อสารพอร์ตอนุกรม |
| 2 | เท็กซัส | ผู้ส่งการสื่อสารพอร์ตอนุกรม | |
| 3 | คอม | พอร์ตทั่วไป | |
| 4 | 5V | +5V |
| ที่อยู่ | SW1 | SW2 |
SW3 |
SW4 |
| *ค่าเริ่มต้น | ปิด |
ปิด |
ปิด |
ปิด |
| 1 | บน |
ปิด |
ปิด |
ปิด |
| 2 | ปิด |
บน |
ปิด |
ปิด |
| 3 | บน |
บน |
ปิด |
ปิด |
| 4 | ปิด |
ปิด |
บน |
ปิด |
| 5 | บน |
ปิด |
บน |
ปิด |
| 6 | ปิด |
บน |
บน |
ปิด |
| 7 |
บน |
บน |
บน |
ปิด |
| 8 | ปิด |
ปิด |
ปิด |
บน |
| 9 | บน |
ปิด |
ปิด |
บน |
| 10 | ปิด |
บน |
ปิด |
บน |
| 11 | บน |
บน |
ปิด |
บน |
| 12 | ปิด |
ปิด |
บน |
บน |
| 13 | บน |
ปิด |
บน |
บน |
| 14 | ปิด |
บน |
บน |
บน |
| 15 | บน |
บน |
บน |
บน |
หมายเหตุ: *การตั้งค่าเริ่มต้นจากโรงงานคือ 01 การกำหนดค่าที่ปรับแต่งได้ (ลงทะเบียน 200Bh)
| อัตรารับส่งข้อมูล | SW5 |
| *ค่าเริ่มต้น | ปิด |
| 115200bps | บน |
หมายเหตุ: *การตั้งค่าเริ่มต้นจากโรงงานคือ 57600 bps ปรับแต่งได้ (ลงทะเบียน 200Ch)
ตัวเชื่อมต่อ, กระปุกเกียร์, ตัวเข้ารหัส, เบรก, ไดร์เวอร์แบบรวม...
รอกโลหะ
ลูกรอกพลาสติก
เกียร์
สลักเพลา
เพลาเกลียว
แผงเมาท์
เพลากลวง
เพลาเกลียว
แผงเมาท์
แฟลตเดี่ยว
แบนคู่
แกนกุญแจ
สายเคเบิ้ล
หน้าแปลน
เพลา
แกนลีดสกรู
ตัวเข้ารหัส
เบรก
กระปุกเกียร์
ชุดมอเตอร์
ไดร์เวอร์แบบรวม
ปรับแต่งเพิ่มเติม
สเต็ปเซอร์โวแบบมาตรฐาน โปรดดู [สเต็ปเซอร์โวมอเตอร์แบบรวม BFISC57-P2A3].
ด้วยกระปุกเกียร์ดาวเคราะห์ โปรดดู [สเต็ปเซอร์โวแบบรวม JKISC57-P2A3 พร้อมกระปุกเกียร์ดาวเคราะห์ความแม่นยำสูง].
สำหรับกระปุกเกียร์หนอน โปรดดู [JKISC57-P2A3 รวมสเต็ปเซอร์โว กับกระปุกเกียร์หนอน]
ด้วยบอลสกรู โปรดดู [ JKISC57-P2A3 สเต็ปเซอร์โวแบบรวม พร้อมเชิงเส้นบอลสกรู].
ด้วยลีดสกรูภายนอก โปรดดู [ JKISC57-P2A3 สเต็ปเซอร์โวแบบรวม พร้อมลีดสกรูชนิด t].
สำหรับแรงบิดต่ำ โปรดดู [0.55Nm - การควบคุมทิศทางพัลส์ - JKISC57-P1A3].
สำหรับแรงบิดปานกลาง โปรดดู [1.89Nm - การควบคุมทิศทางแบบพัลส์ - JKISC57-P3A3]
สำหรับแรงบิดสูง โปรดดู [2.2Nm - การควบคุมทิศทางพัลส์ - JKISC57-P4A3]
สำหรับแรงบิดสูง โปรดดู [2.8Nm - การควบคุมทิศทางพัลส์ - JKISC57-P5A3]
สำหรับแรงบิดสูง โปรดดู [3.0Nm - การควบคุมทิศทางแบบพัลส์ - JKISC57-P6A3]
ในฐานะ ผู้ผลิตการเคลื่อนไหวของโมดูลสเต็ปเปอร์มอเตอร์เชิงเส้นแบบรวมระดับ มืออาชีพ JKONGMOTOR นำเสนอโซลูชันการควบคุมการเคลื่อนไหวที่ปรับแต่งตามความต้องการสำหรับลูกค้าทั่วโลก เรียนรู้เพิ่มเติมเกี่ยวกับความสามารถของโรงงานของเรา
© ลิขสิทธิ์ 2024 ฉางโจว BESFOC MOTOR CO., LTD สงวนลิขสิทธิ์