
Views: 0 Author: Site Editor Publish Time: 2026-03-09 Origin: Site


Brushless DC (BLDC) motores spinae motus systematis recentioris facti sunt ob earum altam efficientiam, celeritatem accuratam dispositionem, sustentationem humilem, et consilium compactum . Late adhibentur in automatis industrialibus, roboticis, vehiculis electricis, instrumento medicorum, systemata HVAC, et adjumenta domus callidi . Nihilominus, firmum et accurate BLDC celeritatem motoriam assequendum moderatio potest interdum provocationes technicas exhibere.
In applicationibus summus perficientur, etiam celeritas minor instabilitas, oscillatio, vel expositio torques inconstans potest reducere ratio constantiae et productivitatis altioris. Causae harum problematum intelligendae et solutiones machinales practicae exsequentes criticae sunt pro fabricatoribus, systematis integratoribus et mechanicis qui innituntur. subtilitas BLDC motricium perficientur.
Hic dux comprehensivus explicat maximas quaestiones mobiles BLDC velocitatis motoris , earum causas subiectas, et efficacissimas solutiones practicas quae in recentioribus systematibus motoriis temperantiae adhibentur.
Brushless DC (BLDC) motores unus e late technologiarum motorum in modernis systematibus electromechanicis adhibitis facti sunt ob earum altam efficientiam, celeritatem accuratam imperium, vitam longam servitii, ac minimam sustentationem requisita . Dissimiles traditionales DC motores praestricti, motores BLDC in commutatione electronic loco mechanica perterget , permittentes ad leviorem operationem et signanter auctam fidem. Ut ut accurate et stabilis operationem perficiat, necesse est ut principia principalia post BLDC celeritatem motricium moderari intellegantur.
 |
 |
 |
 |
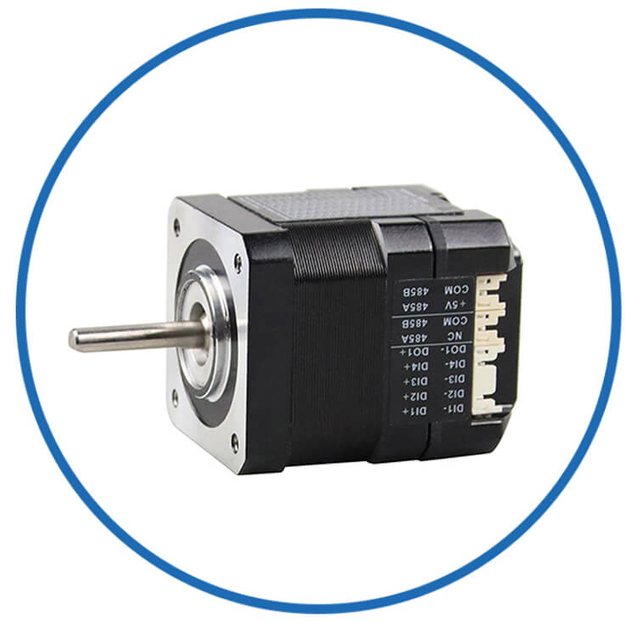 |
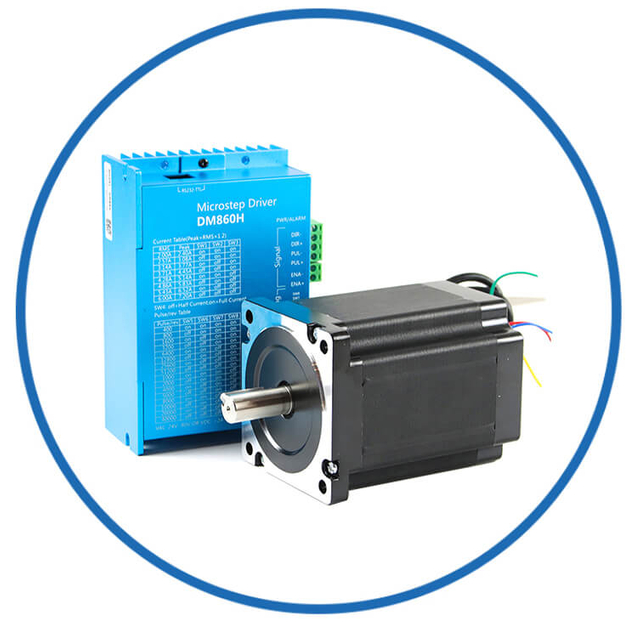
BesFoc customized Motors:Secundum applicationes necessitates, varias solutiones motrices motrices nativus, communes customizationes includit:
|
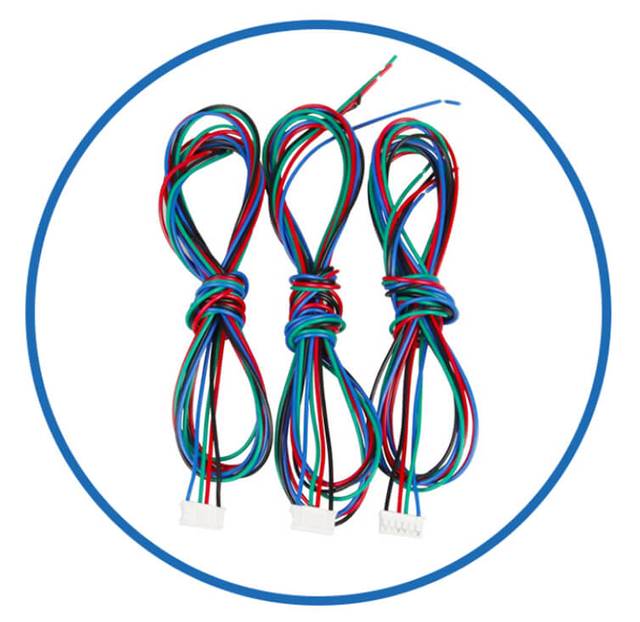
| Fila cables |
BLDC Motor Covers |
Clausa Loop Ratio |
BLDC Motor Brakes |
Integrated Systems |
|
 |
 |
 |
 |
 |
|
| Actuator linearis |
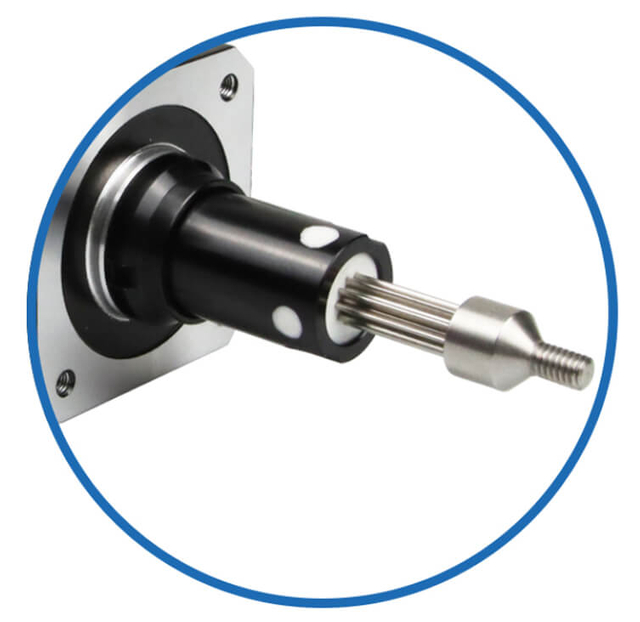
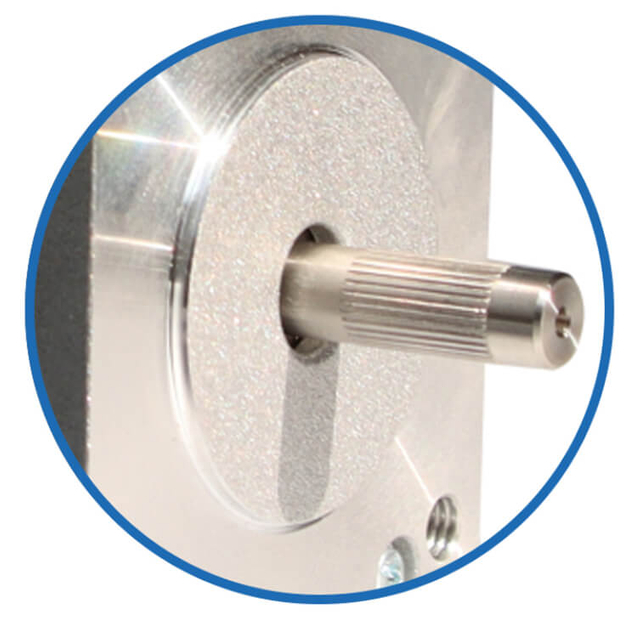
Motor Shaft |
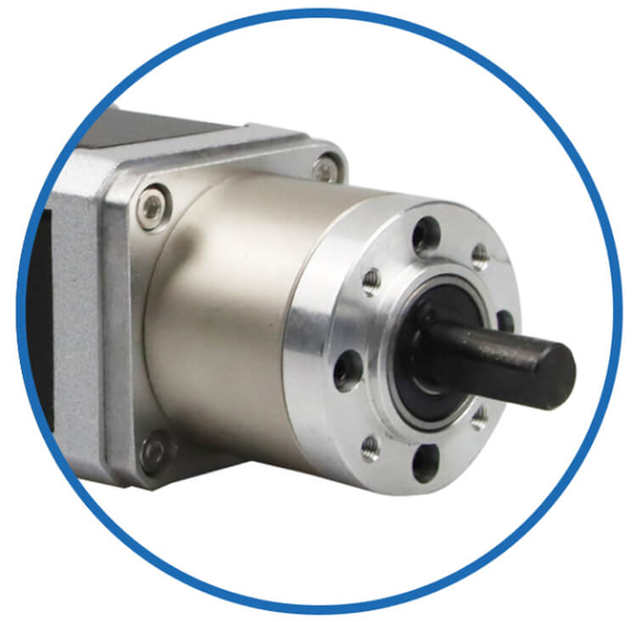
Motor Gearbox | Coegi Ratio |
More Custom Service |
 |
 |
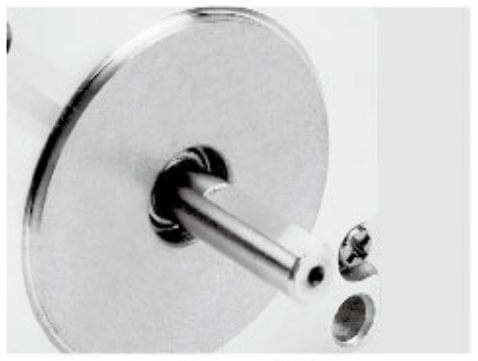 |
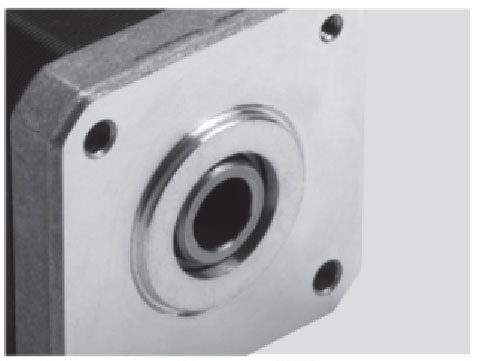 |
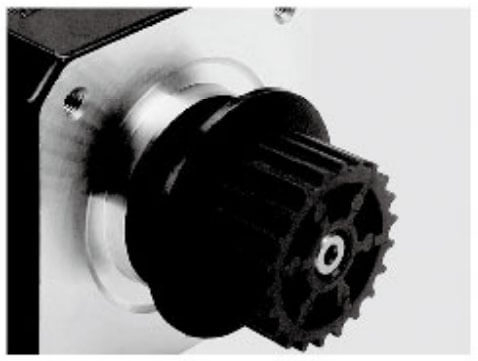 |
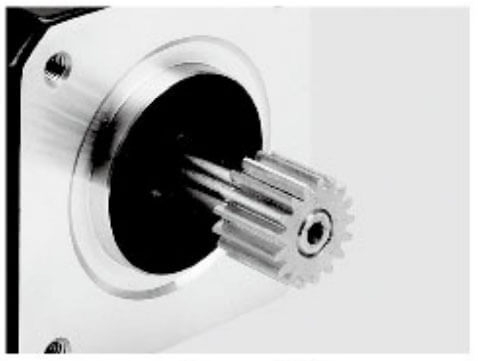 |
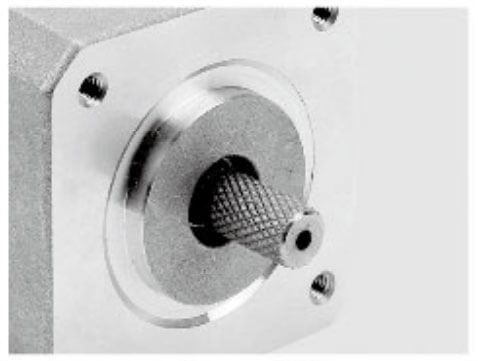
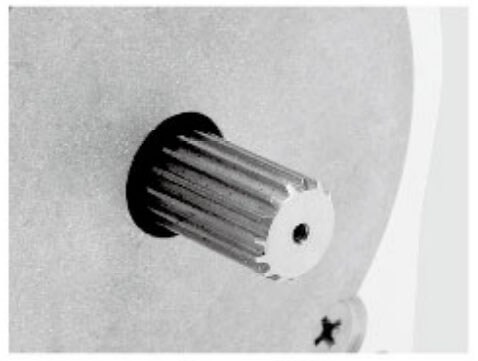
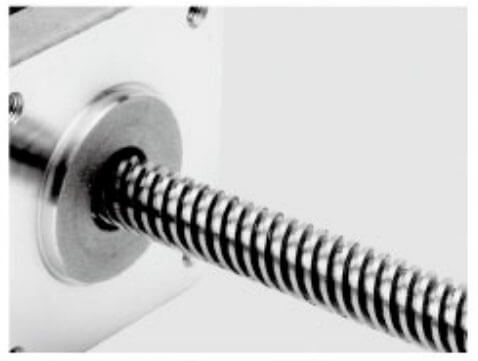
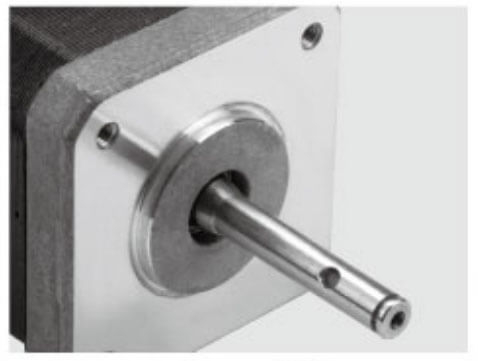
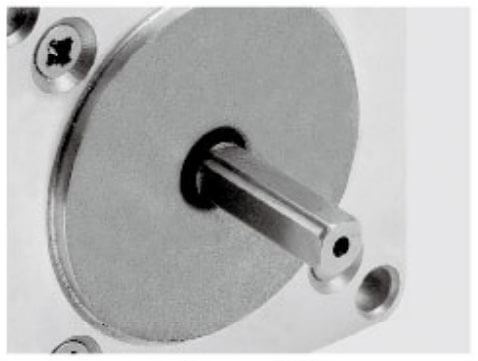
| Aluminium Pulley | Shaft Pin | Una D Shaft | cava Shaft | Plastic Pulley | Apparatus |
 |
 |
 |
 |
 |
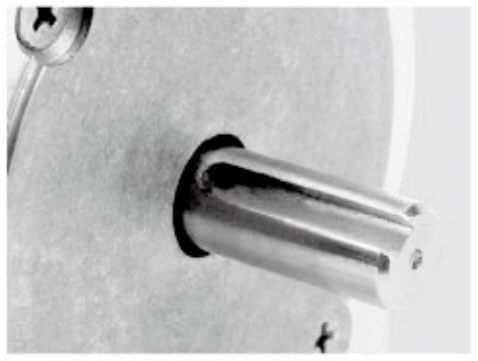 |
| Knurling | Hobbing Shaft | stupra Shaft | cava Shaft | Duplex D Shaft | Keyway |
ex Motor BLDC tribus primis componentibus constat;
Stator - Pars stationaria plures anfractus continens.
Rotor - Pars rotativa magnetibus permanentibus instructa.
Electronic Controller - Systema responsabile currentis mutandi per anfractus statorum.
Cum electricus vena per anfractus statoris in serie continenti fluit, campum magneticum circumactum generat . Hic campus magneticus cum magnetibus permanentibus in rotor intercedit , torque producens et rotor gyrari causando. Dissimilis motoribus iniectis qui commutatoribus mechanicis utuntur, BLDC motores electronicas mutationes in circuitibus electronicis utuntur ut in unaquaque periodo curvo currentis fluxus leo moderari possit.
Haec commutatio electronica dat potestatem accuratam celeritatis motoris, torquis, et directionis , ut motorum BLDC optimum applicationum summorum operandi, ut robotici, industriae automationis, fuci, vehiculi electrici et systemata HVAC.
Celeritas motoris BLDC ab his maxime determinatur;
directe Voltatio applicata influit celeritatem rotationis motoris. Copia intentionis augens vim ambages traditam auget, unde in superiori motu gyratorii.
Relatio inter celeritatem et intentionem fere proportionalis est;
Superiore intentione → Motor Celeritate
Nihilominus, voltatio manere debet intra motoris range operandi aestimandi ad vitandum damnum overheating vel componentis.
Moderator determinat frequentiam mutandi ambages statoris , quae directe moderatur quam cito campum magneticum circumagatur. Rotor hunc campum magneticum circumactum sequitur, significationem commutationis frequentiae celeritatis motoris dictat.
Certus leo rerum commutationum essentialis est ponere rotationem aequalem et efficacem.
Mechanica onus signanter afficit motoris facultatem ad scopum celeritatem conservandum. Cum onus torques augetur, motor altiorem venam requirit ut eandem celeritatem gyrationis obtineat . Si moderatoris efficaciter non compensat, motor celeritatis sentiat vel guttam vel instabilitatem.
Systemata control clausa de more adhibita ad currentem sponte accommodare et operationem stabili sub variis oneribus conservare.
est Celeritas Electronic Controller (ESC) media pars responsalis celeritatis motoriae BLDC moderandi. Monet leo, serie et magnitudine venae applicatae ad unumquemque periodum ambages motricium.
Moderni ESCs incorporate technologiae provectae ut:
Pulsus Latitudo Modulation (PWM)
Microcontroller-secundum imperium algorithms
Signum feedback processus
Vena et voltage magna
Haec systemata permittunt dynamicam commensurationem morum motorum , ut accuratam ordinationem celeritatis per amplitudinem operandi praebeant.
Una maxime late adsuesco assuesco artificiosam celeritate motoris BLDC moderandi est Pulsus Latitudo Modulation (PWM).
PWM agit velociter mutandi copiam potestatis et frequentiae in alta , aptans officium cycli ad moderandam intentionem mediocris motori traditae.
Superius officium cyclum → Magis mediocris intentione → Celeritas superior
Infra officium exolvuntur → Minus mediocris intentione → inferioris celeritatis
PWM multa commoda praebet:
Princeps efficientiam
Low potentia damnum
Diligenter imperium
Minimus calor generationis
Haec methodus dat moderatores ut celeritatem temperet sine energia tabescente in elementis resistentibus.
BLDC systemata motoria typice agunt utens vel aperto-loop vel clausus-loop imperium strategies.
In systemata aperta-loop, moderator praedestinata signa motori mittit sine magna celeritate motoris actui. Aditus simplex et sumptus efficens est, sed subtilitate caret.
Communes notas complectuntur:
Inferior ratio complexionem
Reducitur pretium
Limited celeritatem accurate
Sensus onus mutationes
Apertum imperium ansam saepe adhibetur in fans, soleatus et simplex electronicarum dolor.
Clausa systemata control-loop utantur sensoriis feedback ut monitor condiciones motoris real-time operantis. Moderator ipsam celeritatem celeritati desideratae comparat et imperium significationibus aptat.
Communes feedback cogitationes includunt:
Aula effectus sensoriis
Optical encoders
Resolvers
Systema clausum ansam praebent:
Magna cura celeritate imperium
Stabilis perficientur sub variis onerat
Improved industria efficientiam
Consectetur systematis fidem
Ad postulandas applicationes ut machinae CNC, roboticas, et vehicula electrica , imperium ansa clausa est essentiale.
Accurate rotor positio detectio critica est ad propriam commutationem leo. Moderatorem scire debet exactam positionem magnetum rotoris ad rectam statoram curvis phase exercendam.
Duo accessiones principales adhibentur:
Haec methodus sensoriis physicis utitur, Aula fere sensoriis effectibus utitur, intra motorem ascendens ad positionem rotoris deprehendendam.
Commoda complectuntur:
Certa operatio
Satus accurate perficientur
Firmum humilis-celeritate imperium
Tamen ratio multiplicitatis et sumptus sensoriis auget.
Sensus sine potestate sensores corporis eliminat, aestimando rotoris statum utens Electromotiva Force (Back EMF) significationibus per rotationem motricium generatis.
Beneficia complectitur:
Reducitur hardware pretium
Simplicior motricium compages
Improved reliability in dura ambitibus
Sensus moderatio late in fucis, electricis fans, et soleatus usus est , quamvis potest esse magis difficilis velocitatibus humilibus.
Systemata BLDC moderna nituntur in algorithms sophisticatis potestate ad meliorem observantiam consequendam. Hae algorithmi processus feedback notitiae et signa dynamice componunt ut lenis, stabilis, efficax operandi motor.
Popularis modi potestatem includunt:
Haec traditionalis methodus sex gradus commutationis utitur , qui duos gradus ad tempus operatur. Dum simplex et sumptus efficens, potest sonum producere torques et sonum audibilem.
Sinusoidalis imperium mollit fluctus formas venas ad tremorem et strepitum reducendum. Efficaciam meliorem praebet et torques output leviores cum methodis trapezoidalibus comparatas.
FOC est ars antecedens potestate adhibita in methodis modernis summus effectus BLDC. Separat torques et fluxum magneticum imperium admittens;
Determinatio Aureus praecise
Ultra leni celeritate imperium
Princeps efficientiam
Optimum low-celeritate perficientur
FOC communiter fit in vehiculis electricis, roboticis, et servo industrialis agit.
Celeritas celeritatis motoris accurate BLDC est essentialis ad conservandam systema perficiendi, efficientiam et constantiam . Pauperum celeritas institutio potest ducere;
Mechanica tremor
Reducitur efficientiam
Auctus pars lapsum
Nimio strepitu
Inconstans operatio
Intelligere principia fundamentalia voltages, potestatem, commutationem leo, rationes videre, et algorithms regere , fabrum rationes motorias designare possunt, quae praecisionem, efficientiam industriam, vitam longam operationalem liberant..
Cum industries in dies magis exigunt solutiones motus moderatiores et efficaciores solutiones moderandi, fundamentales BLDC celeritatis motoris dominandi fiunt gradus criticus in explicando systemata electromechanica generatione altera..
Celeritas fluctuationis est una ex communissimis quaestionibus quae in BLDC systemata motoria . Motor inopinanter accelerare vel retardare potest etiam cum onus constans manet.
Inconveniens PWM signo generationis
Improprium motricium parametri tuning
Instantia copia intentione
Humilis senatus feedback sensoriis
Cum moderatoris ratio mutandi constantem non teneret, torque electromagneticus output inaequabilis fit , inde in velocitate instabili.
Exsequendam summus frequentia PWM imperium ad leo commutationem stabiliendam.
Praecisione Aula sensoriis vel summus senatus consulit ad accuratas opiniones.
applicare Digitales eliquare artes ad sonum insigne tollendum.
Ut firmum DC virtutis copia cum dispositione intentionis propriae.
In systematis summus finis, fabrum saepe imperium Field-Orientatum (FOC) adoptare ad celeritatem maxime lenis obtinendam assequendum est.
Multi BLDC motores nituntur ad operationem stabilem in RPM iugis nimis conservandis . Haec quaestio imprimis critica est in applicationibus uti roboticis, antinis medicis, et instrumentorum accuratio positione.
Retro EMF signum velocitatum humilibus infirmior est
Impropria rotor loco deprehensio
Controller mortuis-vicis errores
Minimum Aureus output prope nulla celeritate
Sine validis feedback significationibus, moderatoris positionem rotor exactam determinare potest , inde in haesitatione vel vibratione.
Utere systemata sensoriis substructio pro imperio sensoriis.
applica Satus algorithms provecta pro acceleratione lenis.
Crescite PWM resolutio ad meliorem torquem imperium.
Utendum FOC vel vector potestate consilia ad stabilitatem celeritatis humilis emendavit.
Hae solutiones permittunt motorem ut torques precise eriperet etiam in velocitatibus gyratoriis humilissimis.
Celeritas venationis significat continuam oscillationem circa scopum celeritatem. Loco stabiliendi ad desideratum RPM, motor saepe accelerat et recedit.
Improprium PID controller tuning
Controller feedback mora
Oversensitive imperium loop quaestum
Recta onus inertiae pretium
Si PID parametri non optimized sunt, moderatorem errorum velocitatem corrigere potest, crebras oscillationis causans.
Optimize parametri PID (Proportionale, Integral, quaestus derivativae).
Implementum adaptive imperium algorithms.
Utere summus celeritate microcontrollers responsionis latency reducere.
Adde onus inertiae compensatio in ansa temperantia.
Moderni digitales motores moderatores saepe notas auto-tuning includunt quae sponte parametri calibratae PID ad meliorem stabilitatem pertinent.
Torque laniatus alius major contributor est ad instabilitatem velocitatis BLDC motor s. Occurrit ex totorque laniatu alius major adiuvator ad instabilitatem motorum BLDC velocitatis. Occurrit ex commercio campi statoris magnetici et rotoris magnetum permanentium.
Torque laniatus eventus in:
Celeritas periodica variatione
augeri tremor
sonitus audibilis
Reducitur imperium accuracy
Imperfectum motoris sinuosa design
fluxum magneticum inaequale distribution
Commutatio leo errorum
Mechanica iniquitate
Implement sinusoidal commutatio seu FOC imperium.
Optimise stator socors et flexa design.
Improve rotor magnet alignment praecisione.
Applicare provectus current effingens algorithms.
Hae emendationes signanter torques undam minuunt et motum gyrationis levius efficiunt.
Interventus electrica corrumpere potest sensorem signa et feedback moderari , erraticae velocitatis regulam causando.
Intercessiones electromagneticorum (Hyperion)
Summus frequentia mutandi sonitus
Improprium grounding
Donec signum rudentes
Contaminatio sonitus causare potest moderatorem notitiae positionis rotoris ad calumniam faciendam , inde ad commutationem instabilem.
Utere tuta retinacula ad soni iunctio.
Effectus deducendi propriis architectura.
Adde humilis-transeat Filtra sensorem inputs.
Tactus utatur suppressione componentibus ut globulis ferreis.
Haec mensura adiuvant ut mundi et certae regiminis significationibus in systematis motoriis summus celeritate adiuvet.
Sicut industriae efficientiam maiorem, exquisitionem maiorem, et automationem reddunt , traditionalem BLDC methodi control motoris non iam sufficiunt ad multas applicationes provectas. Systemata moderna nunc confidunt in progressu celeritatis technologiarum moderatio quae algorithms potentes, microcoermos magnos, et mechanismos intelligentes opiniones coniungunt. Hae technologiae permittunt motorum DC sine virgultis ad operationem leviorem perficiendam, responsionem dynamicam citius, industriam efficientiam meliorem, stabilitatemque superiorem torques per latitudinem operantem.
Ex automatione industrialibus et roboticis ad vehiculis electricis et systematibus aerospace , consilia potestate provecta necessaria sunt ad aperiendam plenam potentiam motorum BLDC perficiendi.
Una ex amplissimis imperii strategiis provectis adoptata est Imperium Field-Oriented (FOC) , etiam notum est vector imperium . FOC fundamentaliter transformat quomodo motores BLDC reguntur per fluxum magneticum et torques intra motoria independenter a administrando.
Dissimilis conventionalis commutatio sex gradus, quae iit formas fluctus venas producit, FOC generat lenis sinusoidales venas exemplaria , quae praecise cum rotor magnetico campo cedunt.
Aureus ultra lenis productio
Maxime precise celeritate imperium
Aureus tremor reducta
Improved low-celeritate perficientur
Superiore altiore efficientia
FOC opera facit, excursus statorum tres phases in duas orthogonales (d-axem et q-axem) convertendo transformationes mathematicas ut Clarke et Park . Hoc permittit moderatorem sine modo moderari torques et fluxum, denique potestatem morum motorum praebens.
Hodie, FOC late impletur in vehiculis electricis, servo industriae impulsus, roboticis, et instrumentis consumptis summus finis , ubi praecisio motus moderandi essentialis est.
Multis modernis BLDC systematis, artifices positione corporis sensores eliminant ad reducendum sumptus, consilium simpliciorem reddendum et firmitatem meliorem. Sensus imperium technologiae rotor positionem aestimat utens signis electricis in operatione motoria generata.
Loco freti in Aula sensoriis vel encoders, moderator Retro analyses Electromotivas Force (EMF) per ambages motorias produci.
Minus hardware pretium
Reducitur wiring multiplicitate
Superior fides in ambitus duri
Improved mechanica vetustatem
Systema sensualia in applicationibus praecipue sunt utiles, ut:
Frigus fans
Electric pumps
Fuci et UAV impulsus
Familiae adjumenta
Nihilominus, imperium sensorium algorithmarum progressum requirit quod signa Back EMF infirmi sunt vel sub celeritatibus inferioribus sunt . Moderatores moderni hanc limitationem superant utendi technicae speculatoris aestimatione fundatae et algorithmorum eliquationem adaptivam.
Traditional PID (Proportional-Integral-Derivative) moderatoris iam diu usus est BlDC velocitatis motoris expers. Sed fixa parametri PID sub mutandis conditionibus operandis bene praestare non possunt.
Adaptiva PID imperium perficiendum meliorem facit per automatice componens moderatoris ambitum in reali temporis ratione in agendi ratione.
Citius responsio ad onus mutationes
Improved velocitate stabilitatis
Reducitur LUXURIA
Consectetur commotio rejectionis
Algorithms adaptive continue analyses feedback annuit et lucra modificans bona ad optimas potestates obtinendas. Haec dynamica temperatio permittit motores BLDC velocitatem stabilem conservare etiam sub oneris cursim variantibus conditionibus.
Adaptivum PID imperium communiter in:
Industriae automation armorum
Dolor vestibulum systemata
Subtilitas positioning cogitationes
Spatium Vector Pulsus Latitudo Modulationis (SVPWM) est ars modulatio provecta adhibita in motoribus recentioribus ut efficientiam et qualitatem waveformem meliorem efficiat.
Dissimilis conventionalis PWM, quae singulas partes independenter moderatur, SVPWM systema motoria tria phase ut unum vector voltage rotating agit . SVPWM mutandis civitatibus potentiae transistorum optimizing, fluctus intentionum fluctuum leniorem producit et melioris usus in DC bus voltages..
Superiore intentione utendo (usque ad XV% emendationem)
Reducitur harmonica depravatio
Aureus inferior tremor
Improved motricium efficientiam
SVPWM saepe coniungitur cum Imperium Field-Orientatum ad systemata motoris maxime efficax ad creandum systemata, qui celeritatem et torquem potestatem tradendi certae capacitatis habet..
Alia technologia emergens in potestate motoris provecta est Model Praedictive Control (MPC) . MPC mathematico exemplo motoris utitur ad futuram rationem morum praedicendam et ad meliorem agendi rationem determinandam.
In unaquaque cycli potestate, algorithmus multiplices status commutationes possibilium aestimat et eligit eum qui minimizet celeritatem erroris, laniatus torques et damna potentiae..
Eximia dynamic responsionis
Praecise torques imperium
Fast transiens perficientur
Reducitur switching damna
MPC peculiariter efficax est in applicationibus ad celeritatem dynamicam adhibitis adhibitis , ut:
Tractio systemata electrica vehiculum
Summus perficientur servo foras
Aerospace electromechanical actus
Etsi computationaliter flagitante, progressus in processoribus signo digitali summus velocitatis (DSPs) MPC magis magisque practicas ad motores mercatorum agitet.
Integratio Intelligentiae Artificialis (AI) et apparatus discendi algorithms novas possibilitates aperiens in celeritate motoris BLDC potestate.
AI-substructio moderatoris motoris magna volumina notitiarum operationalium resolvere potest ad observantiam motoriam continenter optimize. Haec systemata ab historicis exemplaribus discunt et parametrorum potestatem ipso facto componunt.
Verus-tempus ipsum parametri
Praedictivum onus adaptatio
Auto-tuning celeritate imperium ora sagi alterius
Praedictiva sustentatio diagnostica
Exempli gratia, AI algorithmi subtilia exemplaria in vibratione deprehendere possunt, consummatio currentis, et velocitatis variatio , systema in defectibus potentialibus antequam fiant, permittens praedicere.
Imperium AI agitatae magis magisque in 4.0 ambitibus Industry augetur , ubi machinis intelligentes autonome et efficaciter operari debent.
Modern BLDC moderatores motores in graves confidunt processibus Digitalis Signales (DSPs) et microcontrolers operandi magni facti sunt ad consilia progressa moderanda deducenda.
Processores hi praebent:
Summus celeritatem computationis mathematicae
Praecisa PWM generation
Real-time sensorem MGE
Provecta communicatio interfaces
DSP-substructio moderatoris permittunt fabrum algorithms complexum efficiendi ut FOC, SVPWM, et predictive imperium cum summa accuratione.
Praeterea moderatores hodierni motores saepe in lineamentis tutelae constructis includunt , ut:
Overcurrent praesidium
Scelerisque adipiscing
Voltage impetus praesidium
Systems deprehensio culpa
Hae facultates augendae systematis fidem et salutem perficiendis.
Maior trend in modernis technologia motoria est evolutionis systematis motoris integrati smart . Haec systemata motorem, moderatorem, sensorem et communicationem in unum compactum coniungunt.
Commoda complectuntur:
Simplicior ratio integrationis
Reducitur wiring multiplicitate
Improved electro convenientiae
Consectetur reliability
Motores callidi possunt etiam directe coniungere ad retiacula industrialia qualia sunt CAN, EtherCAT, vel Modbus , integrationem inconsutilem in ambitus productionis automated effice.
Postero BLDC systemata motoria prodesse perget ex incrementis rapidis in potentia electronicis, technicis semiconductoribus, et programmatibus moderatis intelligentibus..
Innovationes includunt emergentes:
Gallium Nitride (GaN) et Silicon Carbide (SiC) vis machinae ad efficientiam altiorem mutandi
Digital gemina technicae artis motoria simulatione et optimization
Nubes-connexa magna systemata motricium
Ore computando pro real-time motricium analyticorum
Hae technologiae motores BLDC efficient ut novos gradus perficiendi, efficientiae et fidei in applicationibus implicatos consequantur.
Provectus celeritas temperantiae technologiae facultatem systematis motoris BLDC moderni mutaverunt . Technicae qualia sunt Imperium Field-Orientatum, Insensibile Aestimatio, Adaptivum PID Imperium, Vector PWM Tractus, et Exemplar Praedictive Imperium accurate celeritatem regulam praebent, dum torques laniatus et energiae damna obscurant.
Cum integratione algorithmorum AI agitatorum, processus digitalis summus perficientur, et architecturae motores intelligentes agitant, motores BLDC in callidi, sui optimizing systemata motus, quae exigentias recentiorum industriarum exigentias possunt occurrere.
Cum technologia progredi pergit, hae innovationes potestates augebunt amplius efficientiam, praecisionem, mobilitatem motorum BLDC , solidans munus suum ut angularis solutiones motus generationis proximae.
Imperium celeritatis motoris certius assequendum requirit accessum integralem qui consilium motoricum, electronicum et algorithmos moderans componit..
Clavis consilio potiora includit:
praecisione Magnes alignment
Optimized stator curva configuratione
Libratum rotor ecclesiam
Princeps perficientur DSP vel microcontroller unitates
Fast PWM commutatione elit
Princeps senatus feedback processus
Effectus MOSFET vel IGBT regentibus traderent
Stabulum DC bus voltage
Proprium scelerisque procuratio
Cum elementa haec in unum machinantur, motores BLDC extra ordinem celeritatis stabilis et accurate liberant.
Sicut industriae globalis movent ad altiorem efficientiam, automationem intellegentem, et electrificationem , postulatio celeritatis motoris BLDC provectioris regulae technologiae crescere pergit. Brushless DC motores iam noti sunt propter earum praecisionem, efficaciam, industriam, efficientiam , sed futurae explicationes in systematis potestate, potentia electronica, et technologiae digitales exspectantur ut suas facultates augeant.
Postera generatio BLDC moderatio celeritatis motoris formabitur ab algorithms smarter dicionis, technologiae semiconductoris emendatae, systemata motoria integrata, et optimae notitiae agitatae . Hae innovationes motores dabunt ut maiorem operationem, altiorem efficientiam, magisque adaptivam operationem in ambitus complexu tradent.
Una maxime trends transformative in BLDC technologia motoria est integratio Intelligentiae Artificialis (AI) et algorithms discendi apparatus in systemata motoriis. Traditional control methodi parametris praedefinitis nituntur, dum AI-fundatae systemata analysi operationales notas resolvere et in tempore reali ad mutandas condiciones accommodare possunt.
AI agitatae potestate motoria celeritatis dispositionem emendare possunt:
Automatice optimizing imperium parametri
Praedicendo onus variationum et perturbationum systema
Minima celeritate ambigua andload variationum et ratio perturbationum
Fluctuationes et tremor Aureus
Improvinging navitas efficientiam per adaptivam ipsum
Hae systemata temperantiae intelligentes continue discunt ab operando condiciones ut temperies, vibratio, consummatio currentis, mutationes onus , sino motore ad conservandam meliorem velocitatem stabilitatem sub conditionibus dynamicis..
AI-auxilium celeritas moderaminis expectatur ut in automatione industriali, robotica, mobilitate electrica, et systematibus fabricandis captiosis magis magisque communes fiant..
Alia inclinatio maioris momenti futurae regulae motoriae BLDC effingens est usus technologiae latis bandgap semiconductoris , praesertim Silicon Carbide (SiC) et Gallium Nitride (GaN) machinis.
Comparati ad partes silicon-basis traditionales, hae semiconductores provectiores offerunt:
Superiore commutatione frequentiis
Inferioris potentiae damna
Improved scelerisque perficiendi
Superiore potentia densitatis
Hae commoda moderatores motoris permittunt ut operentur celerius mutandi velociores et velociores , quae ad subtiliorem PWM ditionem et ad celeritatis motorem leniorem ordinationem ducit ..
GAN et Sic machinae maxime utiles sunt ad applicationes summus perficiendi , inter quas:
Electric vehicles
Aerospace systemata
Industriae robotics
Summus celeritas automation armorum
Cum fabricandis sumptibus decrescunt, hae technologiae exspectantur late adoptatae in systematis motoriis proximo-generationis.
Future BLDC systemata motoria controllata magis magisque incorporabunt in ore computandi facultates . Loco mittendi omnes notitias operationales ad nubem ministrantium, extremitates processuum infixae intra moderatoris motoris locum datam perficiendi resolvere possunt.
Hoc permittit;
Real-time celeritas ipsum
Immediata detectio imperium anomaliae
Citius responsio ad onus mutationes
Improved system reliability
Moderatores ore-ecti possunt processus notitiae motoriae altae frequentiae et ilico moderari loramenta, signa PWM, et torques mandata , ut firmissimum ac promptissimum celeritatis dispositionem obtineant..
In magnis ambitus industrialibus, hi sapientes moderatores communicare possunt cum systematibus vigilantia centralised pro machina operatione ordinatae..
Digital technologia gemina emergens ut instrumentum potens ad optimizing BLDC motoriis faciendis. Geminum digitale est virtuale exemplar systematis motoris physici quod mores suos in tempore reali accurate replicat.
Operationem motoriam simulans sub diversis conditionibus, fabrum possunt;
Optimize celeritate imperium algorithms
Praedicunt perficientur sub variis onerat
COGNOSCO efficientiam improvements
Potentiale imperium quaestiones deprehendere antequam fiant
Digital gemini artifices permittunt repurgare strategias motoris temperantiae antequam eas in hardware reales foveant , reducendo progressionem temporis et systematis firmitatis meliorationem.
In futuro, gemini numeri digitales continuos cum motoribus realibus congruere possunt, ut dynamicam potestatem optimizandi per vitam activitatis motoris efficiant..
Alia inclinatio momenti est evolutio systematum motoris captiosi plene integrandi quae motorem, moderatorem, sensorem et modulorum communicationem in unum compactum coniungit.
Hae solutiones integrae complura commoda praebent;
Simpliciorem institutionem ac systema design
Improved electro convenientiae
Reducitur wiring multiplicitate
Consectetur fidem et firmitatem
Dolor motorum saepe includunt constructum- in capabilities ut:
Celeritas auto-tuning algorithms imperium
Integrated current and temperatus vigilantia
Lorem culpa deprehensio
Communicatio industrialis interfaces
Cum his facultatibus, systemata motoria integrata facile coniungere possunt ad moderna retiacula industrialia et automationi suggesta.
Ordinatio accurata celeritas gravis in positione deprehensionis rotor accuratae dependet. Future BLDC systemata motoria proficiunt ex sensibilibus technologiis magis provectis , quae altiorem resolutionem et meliorationem constantiam praebent.
Sensorem emergentes technologiae includit:
Princeps senatus magneticus encoders
Provecta Hall-effectus sensorem vestit
Contactless positione sentiendi systemata
Optica et inductiva encoders
Hi sensores efficiunt moderatores ut rotor situm summa cum deprehendere subtilitate , sino levius commutationis celeritatisque accuratioris imperium per ampliorem range operantem.
Praeterea, melioramenta in sensuum potestate algorithmorum augere poterunt effectus, dum requisita ferramenta minuunt.
Cum normae energiae globalis severiores fiant, efficientia energiae motoris augendae remanebit umbilicus praecipui evolutionis technologiae motoriae BLDC.
Ratio futurae celeritatis ordinationem illustrabit:
Magna damna mutandi
Optimizing torque output pro se onus conditione
Reducendo scelerisque damna in potentia electronics
Enhancing altiore ratio efficientiam
Provectae potestates strategies dynamice componite operantem parametri ut motor semper currit ad celeritatem efficacissimam et compositionem torquem..
Hic focus in efficientiae munus criticum aget in consummatione industriae globalis minuendae , praesertim in industriis ubi continenter motores agunt.
Alia inclinatio emergens est integratio nubis connectivity in BLDC systemata motoria. Dolor moderatoris notitia operational transmittere potest ad nubes platform ad remotis vigilantia et analysi.
Nubes connexa systemata enable:
Celeritas remota magna perficientur
Praedictio sustentationem analysis
Centralized imperium multorum motorum
Data repulsi ipsum motoris operandi
Hae facultates sunt praecipue validae in magnis faciendis facultatibus, aedificiis captiosis et systematibus automatis distributis.
Futuras motores agitationes exspectantur ut facultates auto-tunicae plene autonomae incorporentur . Haec systemata automatice parametri motricium cognoscunt et meliorem potestatem occasus sine interventu manuali configurant.
Auto-tuning agit potest;
deprehendere characteres Motor electrica
Adjust PID vector imperium parametri
Optimize PWM commutatione strategies
Ponere stabilis celeritas per mutantur onerat
Haec automatio signanter simplificat systema committendi et bene motoria perficiendi a momento institutionis praestat.
Futura celeritatis motoris BLDC ordinatio formatur ex incrementis rapidis in algorithmorum potestate intelligentium, electronicarum potentiarum summus perficientur, systemata motoria integrata et technologiae optimizationes datae agitatae.
Innovationes ut AI-fundatur systemata potestate, bandgap semiconductores latae, geminae exemplares digitales, ora computandi, et nubes-connexa magna vigilantia permittet motores BLDC operari in inaudito gradu praecisionis, efficientiae et aptabilitatis..
Sicut industriae pergunt ad automationem, electrificationem, et fabricam callidam , hae technologiae emergentes magnum munus habebunt in motoribus BLDC ferendis ut celeritas stabilis ditionis et effectus altioris in applicationibus applicationibus magis stabilis tradendae.
efficax BLDC imperium celeritatis motoris dependet ab cognoscendis causis instabilitatis et exsequendi solutiones iaculis machinalis . Exitus ut velocitas fluctuationis, mobilitas instabilitas humilis, tremor torques, strepitus electrica, et errores ansam moderari possunt omnes effectus motoris impacti.
Coniungendo praecisionem consilio motoris, algorithmorum moderatio provectus, potentia electronicorum stabilis, et systemata feedback optimized , fabrum possunt consequi accuratam et certam celeritatem regulam etiam in applicationibus exigendis.
Cum motus control technologiae evolvere pergunt, BLDC motores lapis angularis rationum electromechanicae efficientiae manebit , omniaque ab industriae automatione ad mobilitatem electricam et captiosam machinas valentes.


