זרם: 6.0A
התנגדות: 0.36Ω
השראות פאזה: 2.8mH
מומנט מדורג: 7.0Nm (991.28oz.in)
מקודד: 1000ppr / 17bit / 15bit
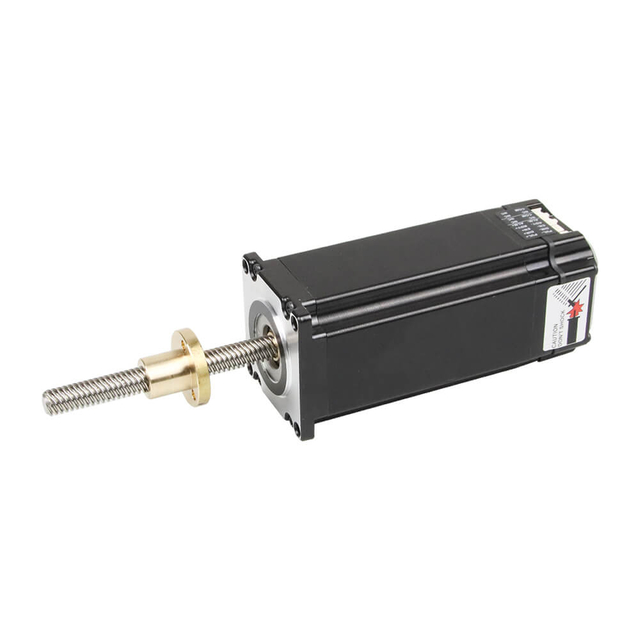
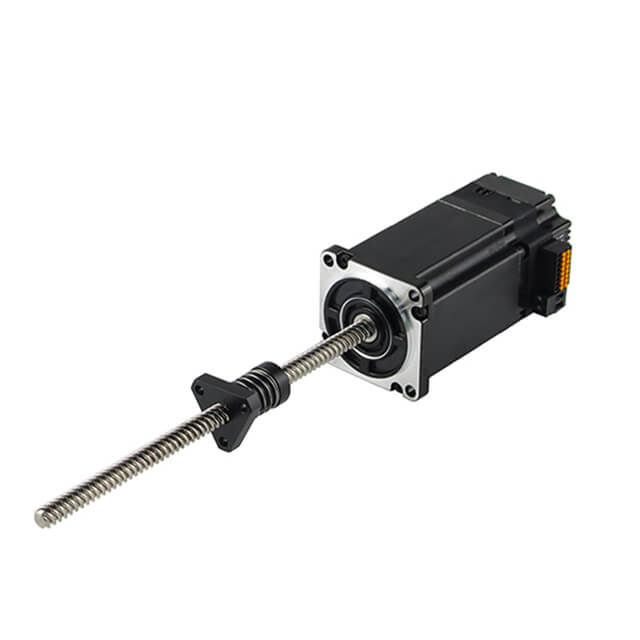
BFISC86-P3A3 עם בורג כדור חיצוני
BesFoc
מנועים משולבים
חיצוני מסוג T ליניארי
סוג דופק, RS485 ModBus, רשת CANopen
10 יחידות
| זְמִינוּת: | |
|---|---|
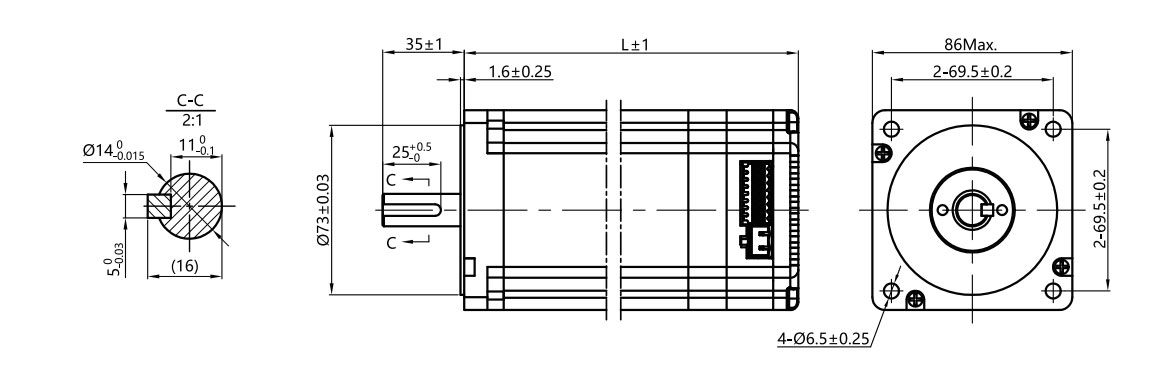
BESFOC nema 34 BFISC86-P3A3 86x86x130.8mm מנוע סרוו צעד לינארי משולב עם בקרת פלוס 1.8Degree 6.0A 0.36Ω 2.8mH 7.0Nm עם דרייבר משולב של 1000ppr / 17bit / 15bit. לדרישות שונות של מנוע צעד ליניארי משולבים נוספים אנא פנה אלינו!!!
סוג: מנוע צעד ליניארי משולב Nema34 עם בורג כדורי
שם הדגם: BFISC86-P3A3 עם בורג כדורי
שלב: 2
זווית צעד: 1.8 מעלות
זרם: 6.0A
התנגדות: 0.36Ω±10%(20℃)
השראות: 2.8mH±20% (1kHz 1V RMS)
מומנט החזקה: 7.0Nm (991.28oz.in)
מקודד: 1000ppr / 17Bit / 15Bit
שיטת בקרה: פלוס (RS485, CANopen אופציונלי)
גודל מסגרת: Nema 34 (86x86 מ'מ)
אורך גוף: 130.8 מ'מ
קוטר פיר: 8 מ'מ
אורך פיר: 21 מ'מ
Cortex-M4 core בקר מיקרו 32 סיביות בעל ביצועים גבוהים
תדר תגובת הדופק הגבוה ביותר יכול להגיע ל-200KHz
פונקציית הגנה מובנית, המבטיחה למעשה שימוש בטוח במכשיר
ויסות זרם אינטליגנטי להפחתת רעידות, רעש וייצור חום
אימוץ התנגדות פנימית נמוכה MOS, החימום מופחת ב-30% בהשוואה למוצרים רגילים
טווח מתח: DC12V-36V
עיצוב משולב עם מנוע הנעה משולב, התקנה קלה, טביעת רגל קטנה וחיווט פשוט
מצויד בפונקציית חיבור נגד הפוך
סוג דופק
סוג רשת RS485 MODbus RTU
סוג רשת CANopen
סוג עמיד למים: IP30, IP54, IP65, אופציונלי
| מפרט חשמל | ||
| סוג מוצר |
/ | מנוע צעד ליניארי משולב Nema 34 עם בורג כדורי |
| שם הדגם | / | BFISC86-P3A3 עם בורג כדורי |
| שָׁלָב | שָׁלָב | 2 |
| זווית צעד | ° | 1.8 |
| נוֹכְחִי | א | 6.0 |
| הִתנַגְדוּת | Ω | 0.36 |
| הַשׁרָאוּת | mH | 2.8 |
| מומנט מדורג | נ'מ | 7.0 |
| גובה כולל | מ'מ | 130.8 |
| קוֹדַאִי |
/ | 1000ppr / 17Bit / 15Bit |
| מחלקת בידוד | / | ב |
| סְבִיבָה | פרמטרים |
| שיטת קירור | קירור טבעי או מאולץ |
| בַּקָשָׁה | הימנע מאבק, שמן וגזים מאכלים; להתרחק מציוד יצירת חום אחר; לאסור נוכחות של גזים דליקים ואבק מוליך. |
| טמפרטורת הפעלה | 0℃ ~ +50℃ |
| לחות סביבתית | ≤85%RH (ללא עיבוי) |
| רעידות | מקסימום 5.9 מ'ר/ש'ר |
| טמפרטורת אחסון | -25℃ ~ +70℃ |
| צֶבַע | שֵׁם | פוּנקצִיָה |
| יָרוֹק | PWR | מחוון כוח |
| אָדוֹם | א.ל.מ | מחוון אזעקה |
| פִּין | שם הנמל | תֵאוּר |
| 1 | SW1 | הגדרות כתובת מכונה |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
RS485 תקשורת קצב העברת קצב |
| / |
פלוס |
CANopen / RS485 |
|||||
| נמלים | פִּין | שם הנמל | תֵאוּר | שם הנמל | תֵאוּר | ||
| CN1 | 1 | PUL+ | אות דופק | DI1+ | אות פלט דיגיטלי | ||
| 2 | PUL- |
DI1- | |||||
| 3 | +DIR | אות כיוון | DI2+ | אות פלט דיגיטלי | |||
| 4 | דיר- |
DI2- | |||||
| 5 | ENA+ | אפשר אות | DI3+ | אות פלט דיגיטלי | |||
| 6 | ENA- |
DI3- | |||||
| 7 | NC | לא מוגדר | DI4+ | אות פלט דיגיטלי | |||
| 8 | NC | לא מוגדר | DI4- | ||||
| 9 | ALM+ | אות אזעקה | DO1+ | אות פלט דיגיטלי | |||
| 10 | ALM- |
DO1- | |||||
| 11 | PEND+ |
אות בהמתנה | DO2+ | אות פלט דיגיטלי | |||
| 12 | המתנה- |
DO2- | |||||
| 13 | NC |
לא מוגדר | CANL | אוטובוס CAN ברמה נמוכה | 485A | אות פונקציונלי | |
| 14 | NC | לא מוגדר | CANH | אוטובוס CAN ברמה גבוהה | 485B | ||
| 15 | NC |
לא מוגדר | CANL | אוטובוס CAN ברמה נמוכה | 485A | ||
| 16 | NC | לא מוגדר | CANH | אוטובוס CAN ברמה גבוהה | 485B | ||
| CN2 |
1 | DC+ | חיבור חשמל | זֶרֶם יָשָׁר- |
חיבור חשמל | DC+ | חיבור חשמל |
| 2 | זֶרֶם יָשָׁר- | DC+ | זֶרֶם יָשָׁר- | ||||
| לְסַעֵף | SW1 | SW2 |
SW3 |
SW4 |
| 200 | כבוי |
כבוי |
כבוי |
כבוי |
| 400 | עַל |
כבוי |
כבוי |
כבוי |
| 800 | כבוי |
עַל |
כבוי |
כבוי |
| 1600 | עַל |
עַל |
כבוי |
כבוי |
| 3200 | כבוי |
כבוי |
עַל |
כבוי |
| 6400 | עַל |
כבוי |
עַל |
כבוי |
| 12800 | כבוי |
עַל |
עַל |
כבוי |
| 25600 |
עַל |
עַל |
עַל |
כבוי |
| 1000 | כבוי |
כבוי |
כבוי |
עַל |
| 2000 | עַל |
כבוי |
כבוי |
עַל |
| 4000 | כבוי |
עַל |
כבוי |
עַל |
| 5000 | עַל |
עַל |
כבוי |
עַל |
| 8000 | כבוי |
כבוי |
עַל |
עַל |
| 10000 | עַל |
כבוי |
עַל |
עַל |
| 20000 | כבוי |
עַל |
עַל |
עַל |
| 25000 | עַל |
עַל |
עַל |
עַל |
המשתמש יכול להגדיר את כיוון סיבוב המנוע באמצעות SW5, הפועל יחד עם אות הבקרה DIR. שינוי הגדרת SW5 או אות בקרת DIR יכול לשנות את כיוון סיבוב המנוע הנוכחי.
| הוראות הגעה | SW5 | DIR |
| CW | כבוי | רמה נמוכה |
| CCW | עַל | רמה נמוכה |
| CCW | כבוי | רמה גבוהה או מושעה |
| CW | עַל | רמה גבוהה או מושעה |

גלגלות מתכת
גלגלת פלסטיק
צִיוּד
פין פיר
פיר מושחל
מתקן לוח
פיר חלול
פיר מושחל
מתקן לוח
דירת יחיד
שטוח כפול
פיר מפתח
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
עוֹפֶרֶת לִדפּוֹק |
מפעיל ליניארי | ליניארי תְנוּעָה |
תוֹלַעַת תֵבַת הִלוּכִים |
מעטפת לחיצה | פִּיר | תֵבַת הִלוּכִים | רמת IP | בֶּלֶם | יותר מותאם אישית |
צעד-סרוו סטנדרטי, ראה [מנוע צעד-סרוו משולב BFISC86-P3A3].
עם תיבת הילוכים פלנטרית, ראה [BFISC86-P3A3 צעד-סרוו משולב עם תיבת הילוכים פלנטרית דיוק גבוה].
עם תיבת הילוכים תולעת, ראה [BFISC86-P3A3 צעד-סרוו משולב עם תיבת הילוכים].
עם בורג עופרת, ראה [BFISC86-P3A3 צעד-סרוו משולב עם בורג עופרת ליניארי].
עם מודול ליניארי, ראה [BFISC86-P3A3 צעד-סרוו משולב עם מודול ליניארי].
עבור מומנט נמוך, ראה [4.5Nm - BFISC86-P1A3].
עבור מומנט בינוני, ראה [6.5Nm - BFISC86-P2A3].
עבור מומנט בינוני, ראה [8.5Nm - BFISC86-P4A3].
עבור מומנט בינוני, ראה [9.5Nm - BFISC86-P5A3].
עבור מומנט גבוה, ראה [12N.m - BFISC86-P6A3].
בתור איש מקצוע [יצרן מנועי צעד משולב ] , BESFOC מספקת פתרונות בקרת תנועה מותאמים אישית ללקוחות גלובליים. למידע נוסף על יכולות המפעל שלנו.
© זכויות יוצרים 2024 CHANGZHOU BESFOC MOTOR CO., LTD כל הזכויות שמורות.